


ESP32-S3 Smart 86 Box Development Board, Supports 2.4GHz Wi-Fi And Bluetooth BLE 5
Thank you for the lighting fast support and delivery, product was properly packed and zero damage.
Thanks for the support

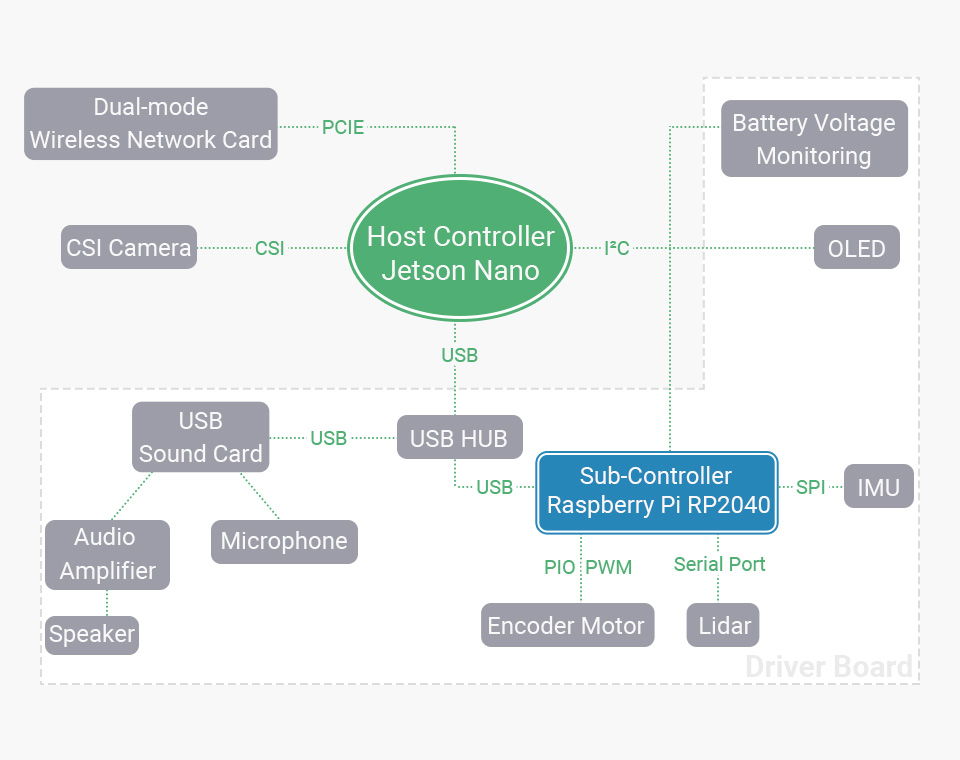
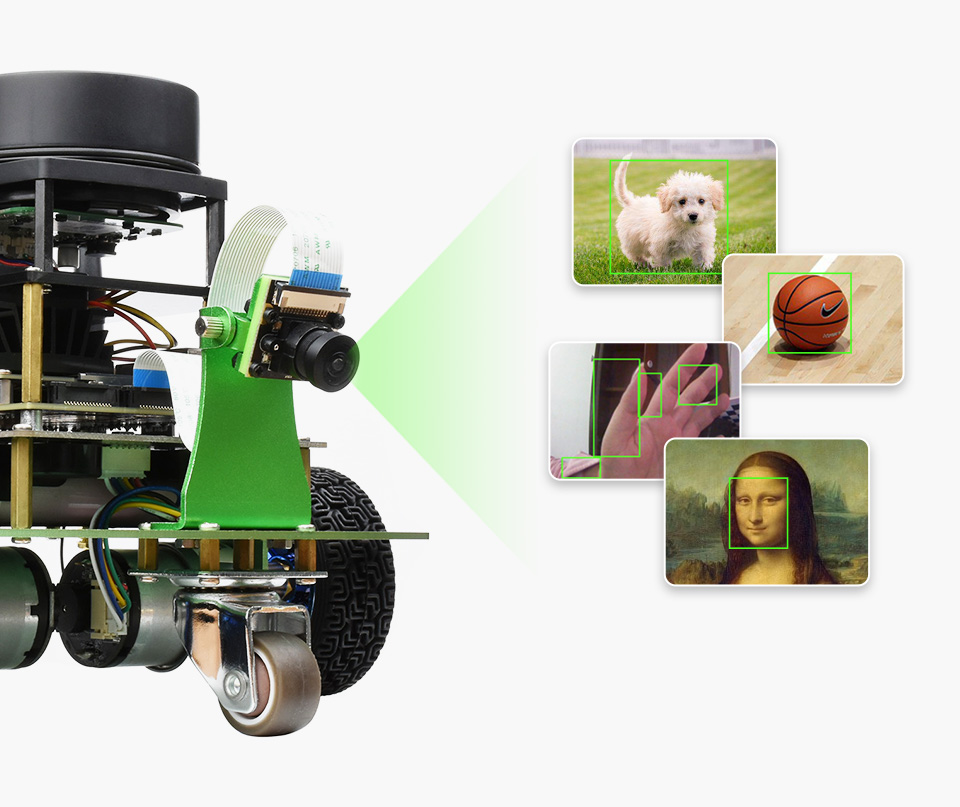
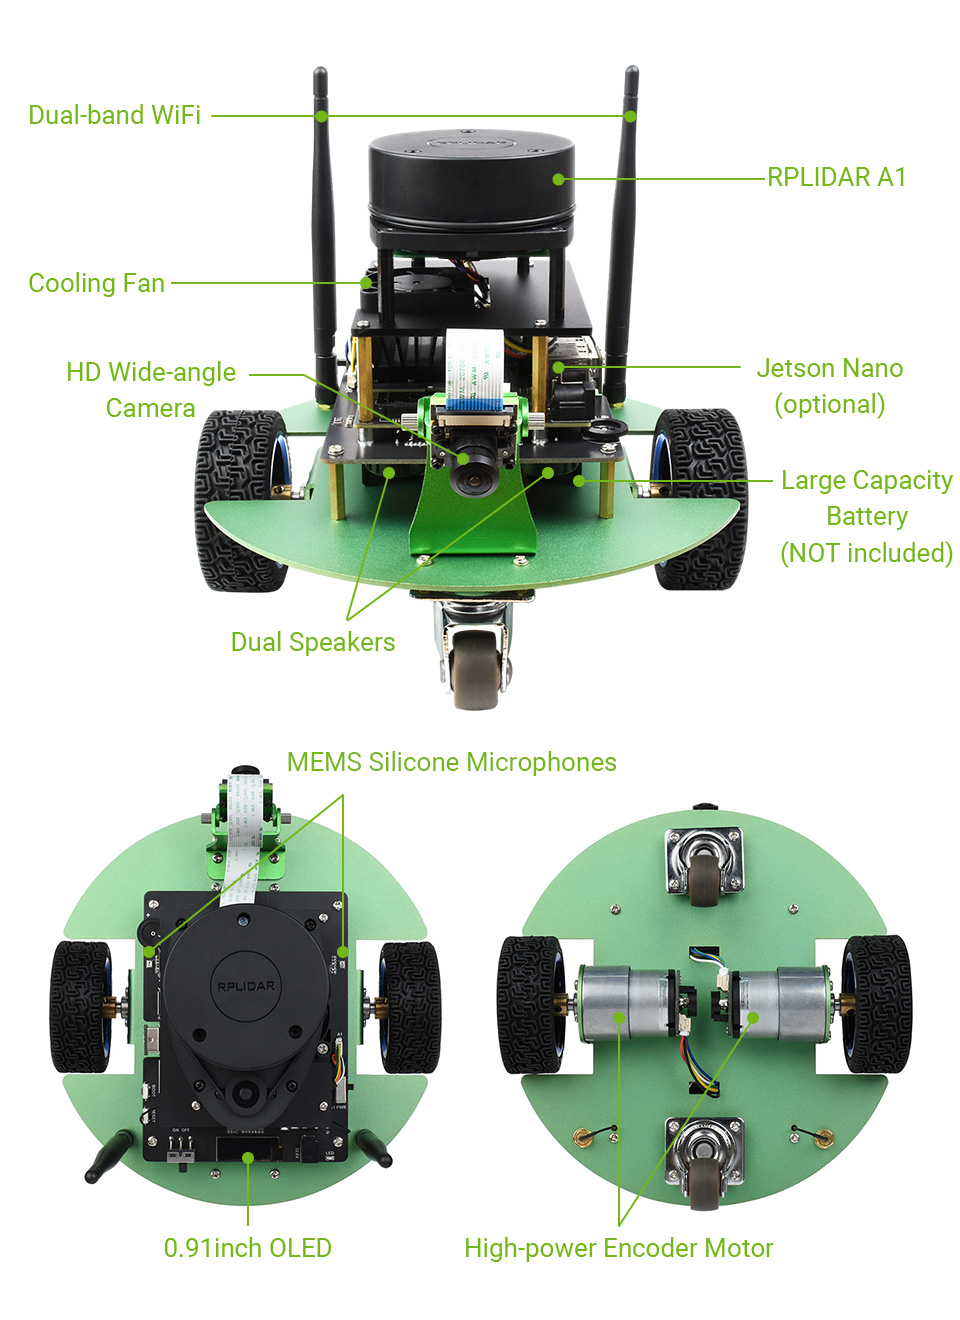
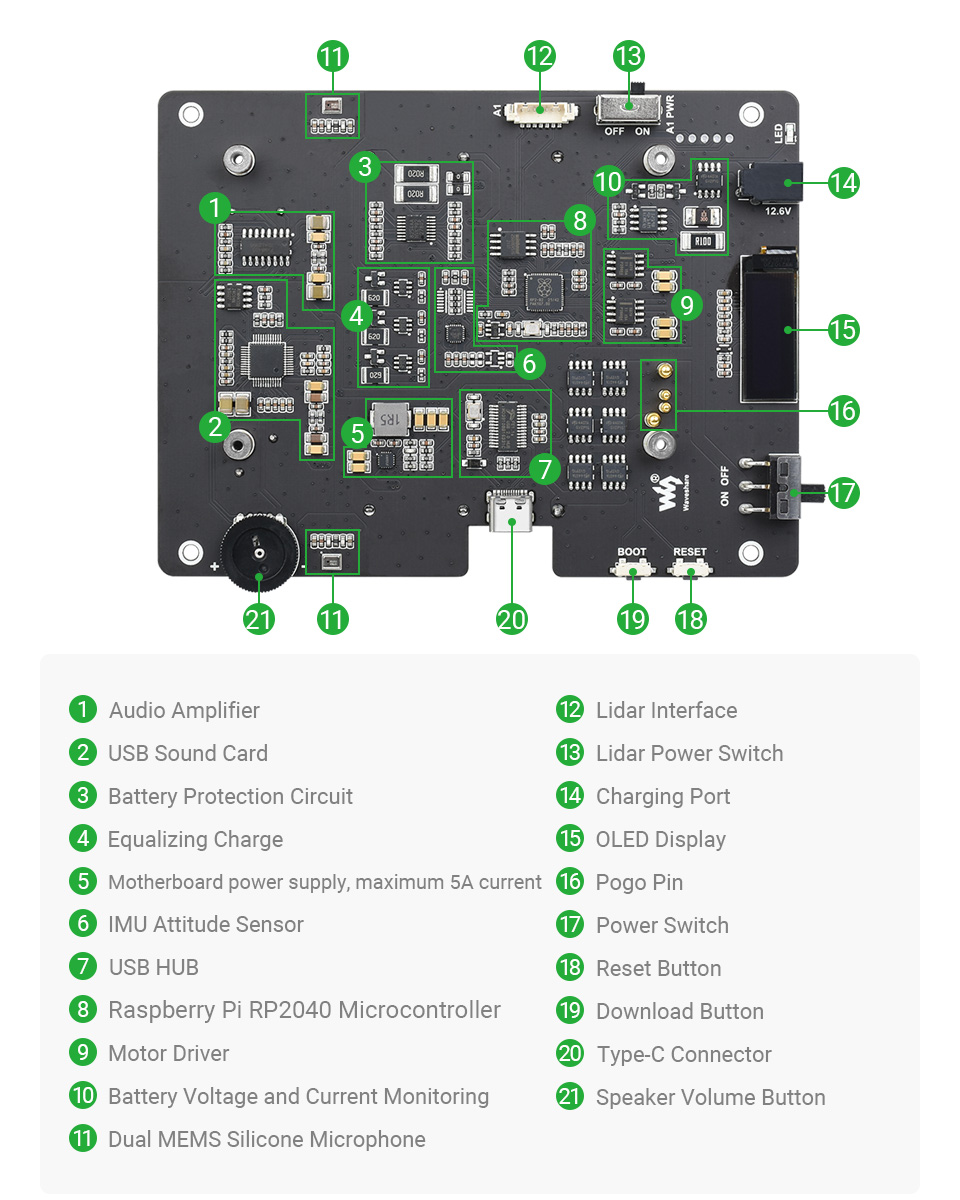
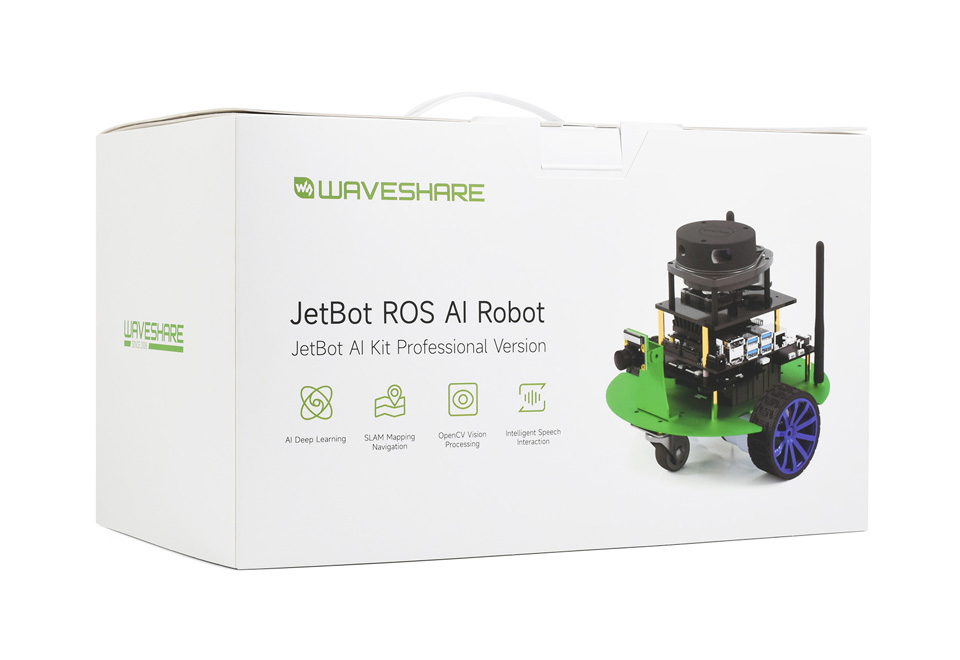
هذا الروبوت هو Jetbot ذكاء اصطناعي عالي الأداء مخصص للأشخاص الذين يتعلمون ويطورون نظام ROS. يعتمد الروبوت نظام ROS ووحدتي تحكم: وحدة تحكم دقيقة Raspberry Pi RP2040 ووحدة تحكم مضيف الذكاء الاصطناعي JETSON-NANO-DEV-KIT-A. وبما أن لوحة التوسيع تدمج شاشة OLED، ودائرة قيادة محرك سيرفو، ودائرة حماية البطارية، ودائرة إخراج الصوت، وما إلى ذلك، فإنك لن تحتاج إلى لحام أي دوائر. يمكن شحن الروبوت دون الحاجة لتفكيكه، لذا لا تحتاج إلى إزالة البطاريات بشكل متكرر. يتميز الروبوت بمستشعر وضعية IMU مدمج، ويتحكم محرك التيار المستمر المشفر في سرعة الدوران من خلال PID، والذي يمكنه إخراج بيانات قياس المسافة للعجلات (odometry). فيما يتعلق بالبرمجيات، فهو متوافق مع برنامج مشروع NVIDIA JetBot مفتوح المصدر، ويدعم التعلم العميق للذكاء الاصطناعي، ورسم خرائط الملاحة SLAM، ومعالجة الرؤية الحاسوبية OpenCV، والتفاعل الصوتي الذكي، إلخ.
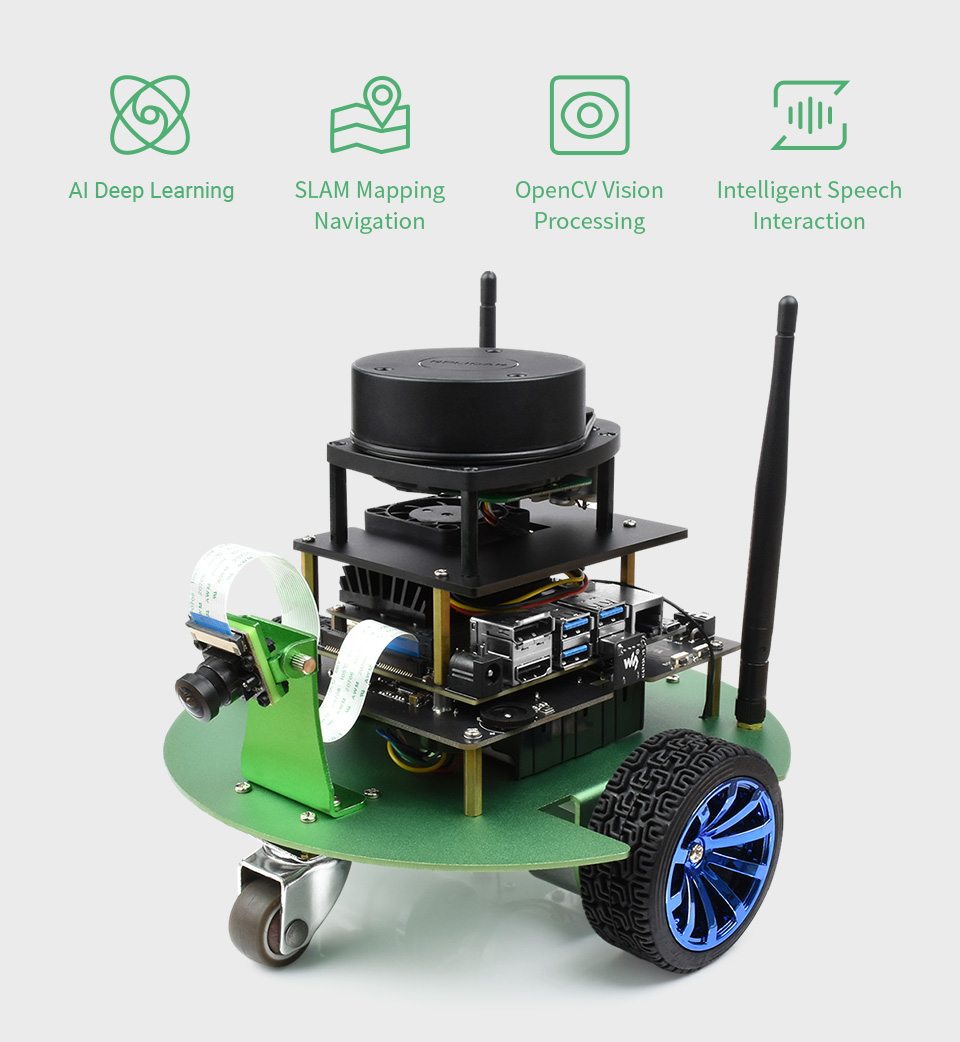
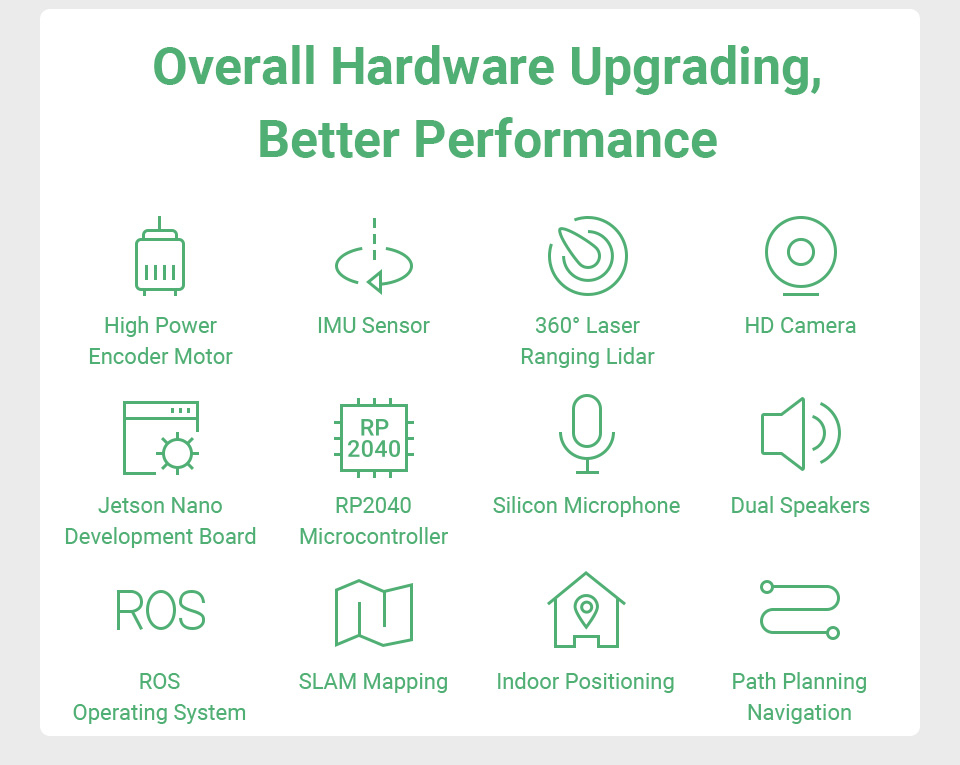
يلبي الروبوت احتياجات التحقق من خوارزميات البحث العلمي في مجالات مختلفة مثل رسم خرائط الليدار (Lidar)، والملاحة الذاتية، والقيادة الذاتية، والكلام الذكي، واكتشاف الأهداف، والتعرف على الوجه، إلخ. إنه ليس متوافقًا فقط مع برنامج مشروع NVIDIA Jetbot مفتوح المصدر، بل تمت ترقيته أيضًا بالكامل في الأجهزة لتقديم أداء أفضل.
| طقم JETBOT AI | طقم JETBOT ROS | |
|---|---|---|
| المظهر |  |
 |
| وحدة التحكم الدقيقة | غير متوفر | شريحة Raspberry Pi RP2040 |
| المحرك | محرك TT نسبة التخفيض 1:48 سرعة التشغيل 240 دورة في الدقيقة |
محرك مشفر معدني 37-520 نسبة التخفيض 1:30 سرعة التشغيل 333 دورة في الدقيقة |
| مشفر المحرك | غير متوفر | مستشعر سرعة قاعة (Hall) ثنائي الطور AB بـ 11 سلكًا، يدعم قياس مسافة العجلات |
| مستشعر IMU | غير متوفر | MPU9250 |
| الليدار (Lidar) | غير متوفر | RPLIDAR A1 |
| واجهة الصوت | غير متوفر | مكبرات صوت مزدوجة، ميكروفونات مزدوجة، دعم الكلام الذكي |
| ملاحة رسم الخرائط | غير مدعوم | مدعوم |
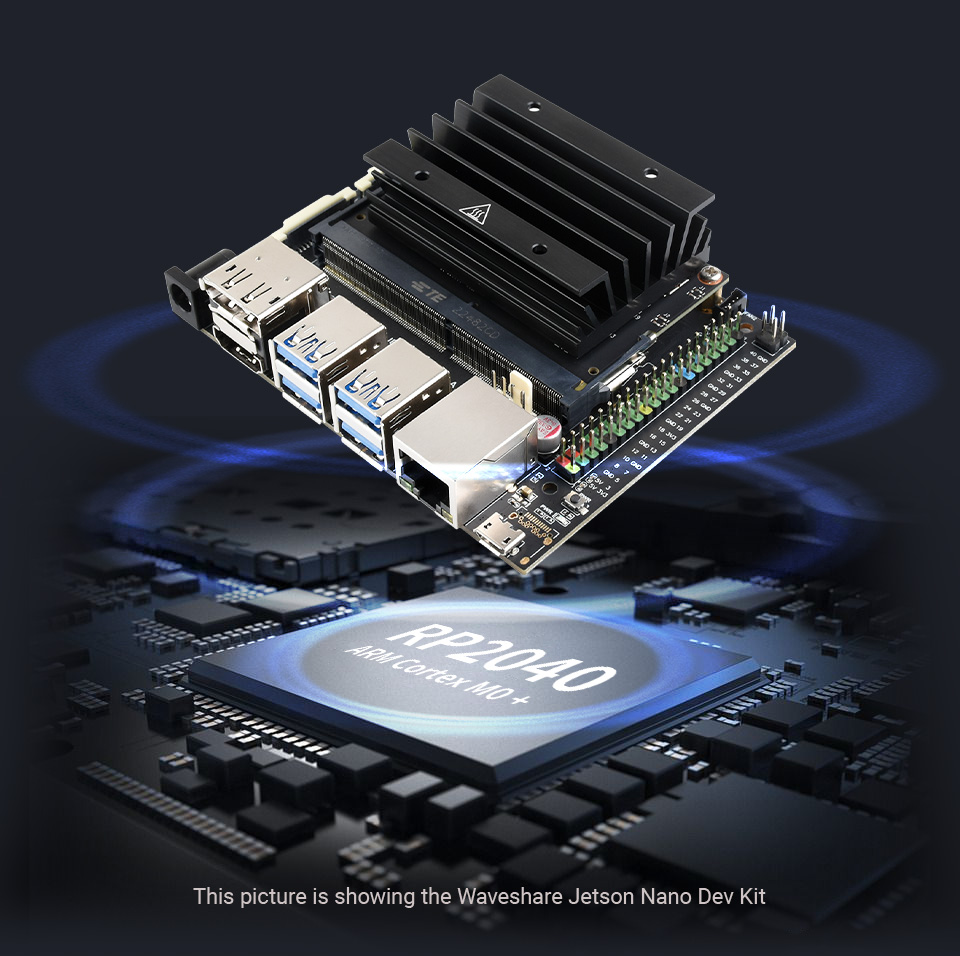
تعتمد وحدة تحكم المضيف على طقم Waveshare Jetson Nano، المجهز بإصدار Jetson Nano Module 16GB eMMC، وذاكرة 4 جيجابايت، ويتمتع بأداء أفضل. هذه الوحدة مسؤولة عن الذكاء الاصطناعي (AI)، ومعالجة الكلام، ومعالجة الرؤية، ورسم الخرائط، والملاحة، إلخ.
تستخدم وحدة التحكم الفرعية وحدة التحكم الدقيقة ثنائية النواة Raspberry Pi RP2040، التي تتمتع بأداء أفضل في الوقت الفعلي ودقة تحكم أعلى، وهي مسؤولة عن جمع بيانات الوضعية والتحكم في الحركة.
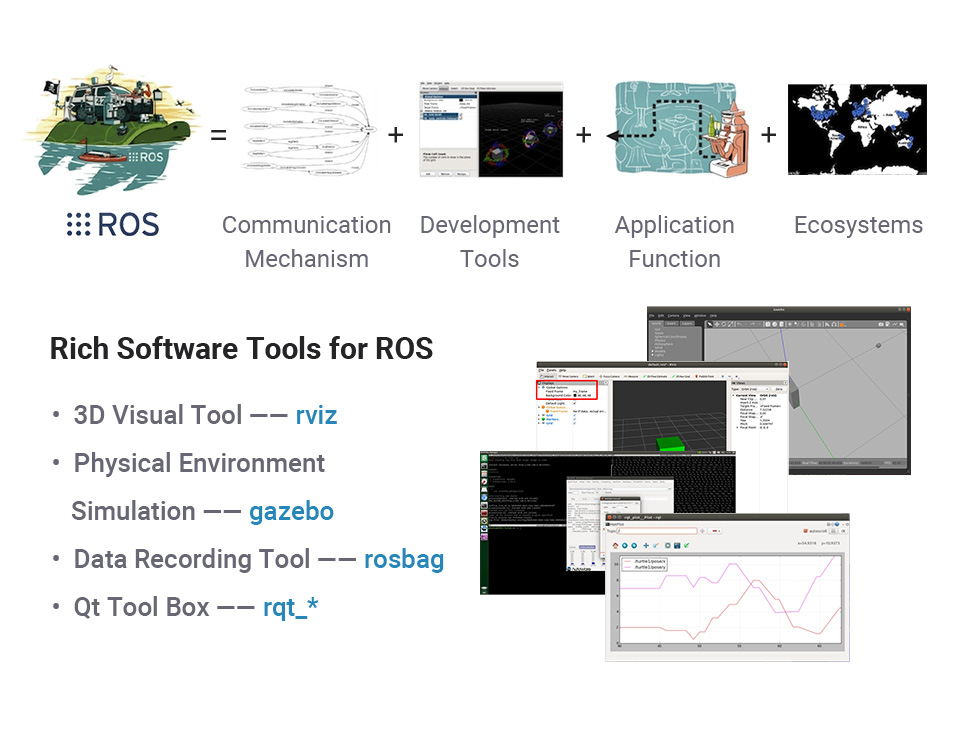
نظام ROS (نظام تشغيل الروبوت) هو نظام تشغيل مفتوح المصدر يتضمن مجموعة من مكتبات البرمجيات والأدوات لتصميم الروبوتات. يوفر الخدمات المتوقعة من نظام التشغيل، بما في ذلك تجريد الأجهزة، والتحكم في الأجهزة ذات المستوى المنخفض، وتنفيذ الوظائف الشائعة، ونقل الرسائل بين العمليات، وإدارة الحزم. يبسط نظام ROS تصميم الروبوتات وهو إطار عمل برمجيات الروبوت السائد في العالم.
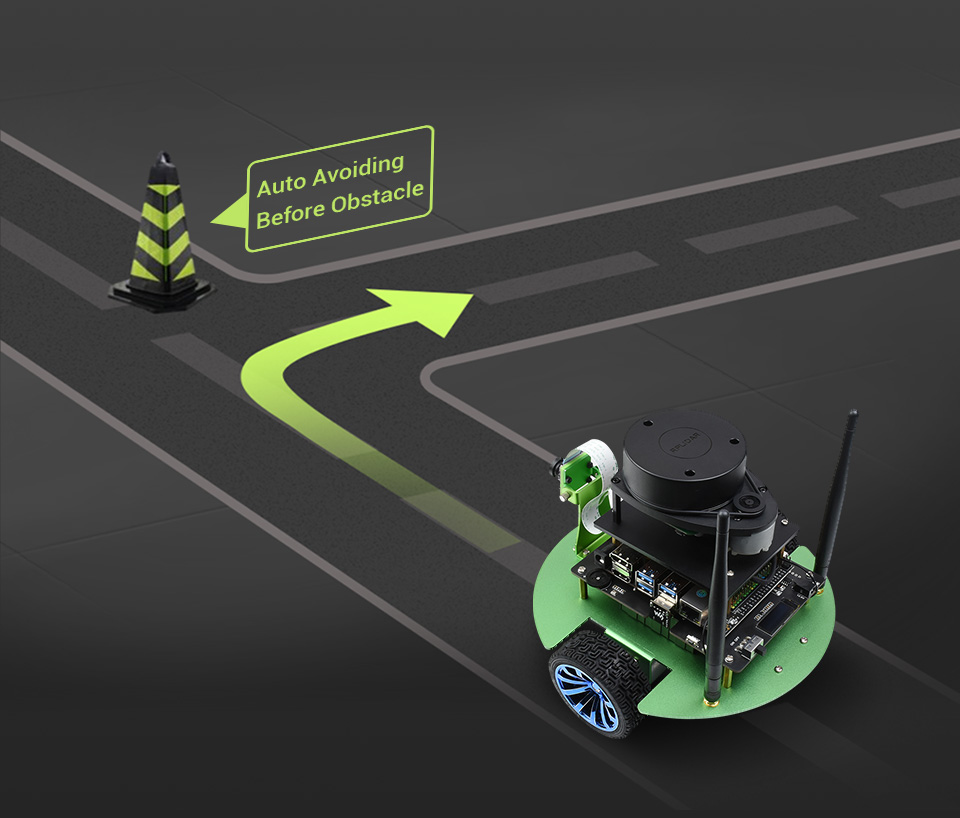
تدعم لوحة التوسيع التحكم في وضع التابع I2C دون الحاجة إلى تعديل، وهي متوافقة تمامًا مع برنامج مشروع NVIDIA JetBot مفتوح المصدر، مما يسهل تحقيق وظائف الذكاء الاصطناعي مثل تجنب العوائق وتتبع المسار تلقائيًا.
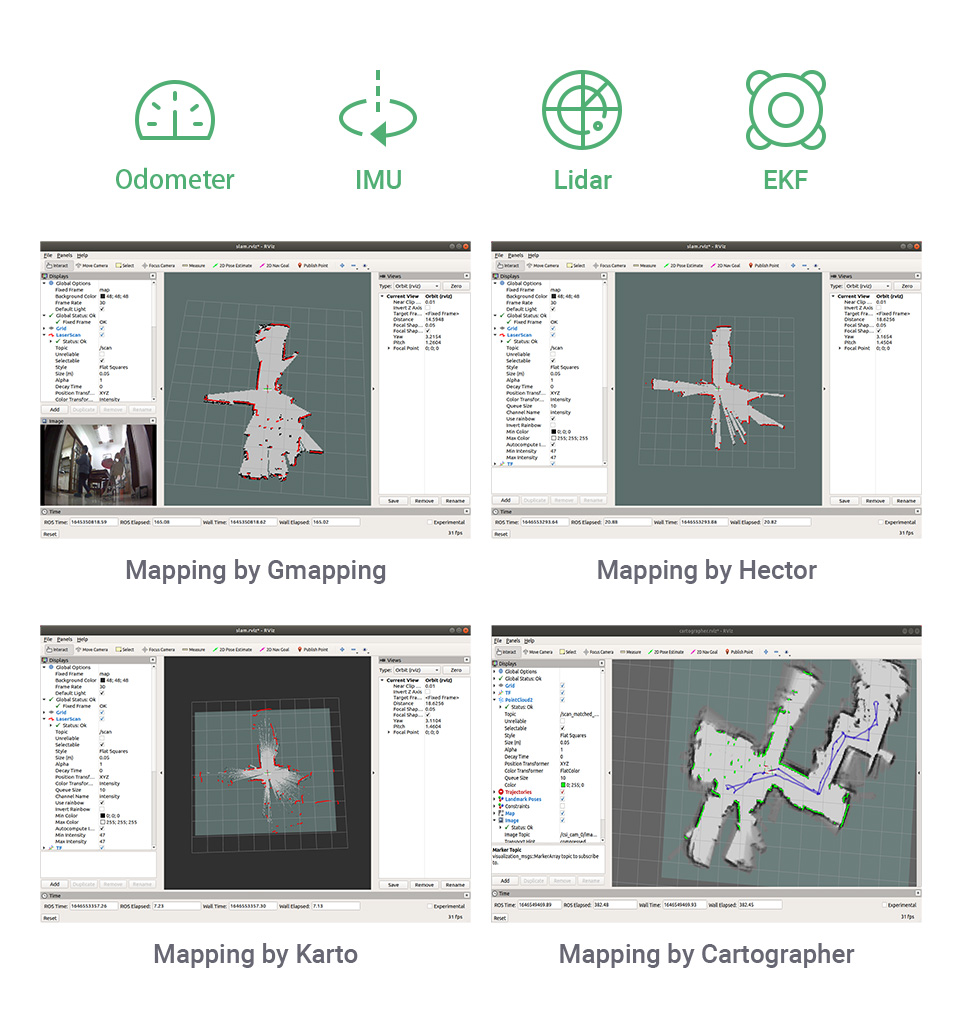
رسم الخرائط باستخدام عداد المسافات، وIMU، والليدار، ومرشح كالمان الموسع (EKF)، إلخ.
يدعم خوارزميات رسم الخرائط Gmapping، وHector، وKarto، وCartographer
يدعم الملاحة بنقطة واحدة، والملاحة في دورية متعددة النقاط، ورسم الخرائط أثناء الملاحة
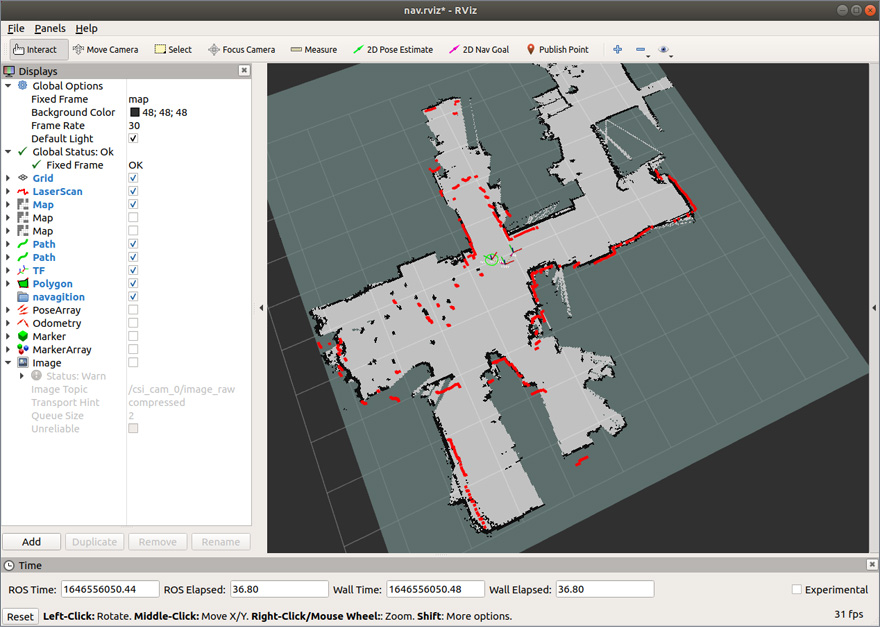
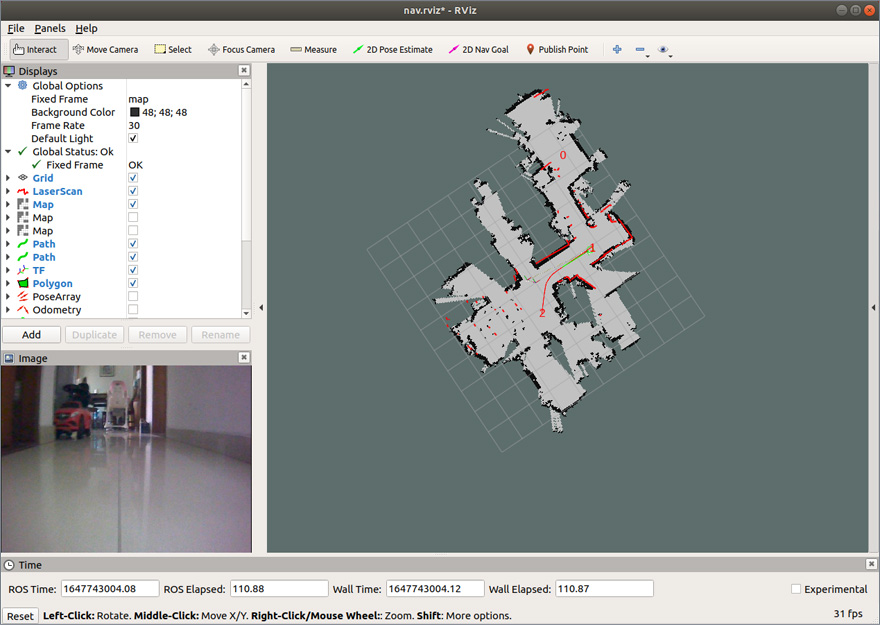
الملاحة بنقطة واحدة
بعد نشر موقع هدف الملاحة، سيخطط الروبوت تلقائيًا للمسار للانتقال إلى موقع الهدف.
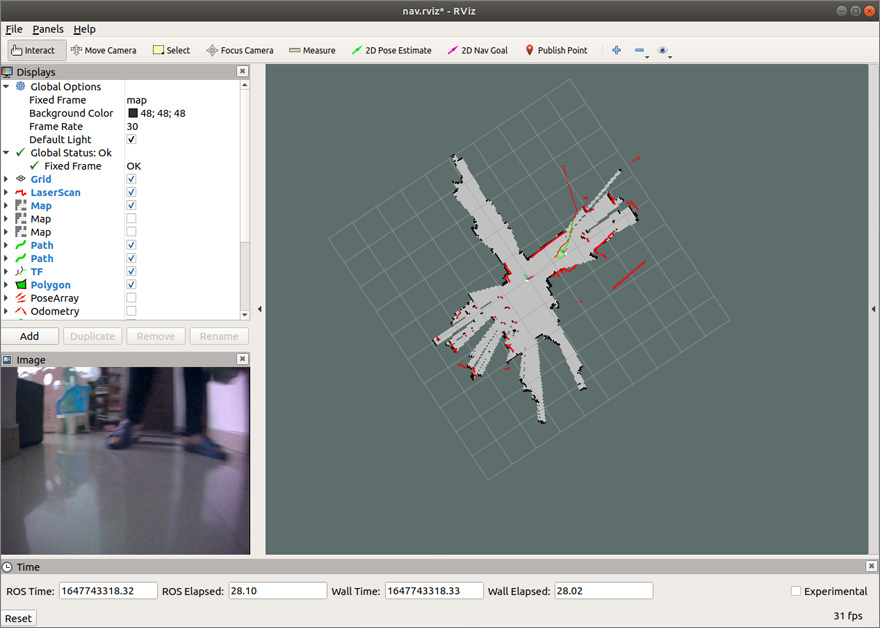
الملاحة في دورية متعددة النقاط
أضف نقاط الملاحة، وسيتجول الروبوت ويتنقل بين هذه النقاط.
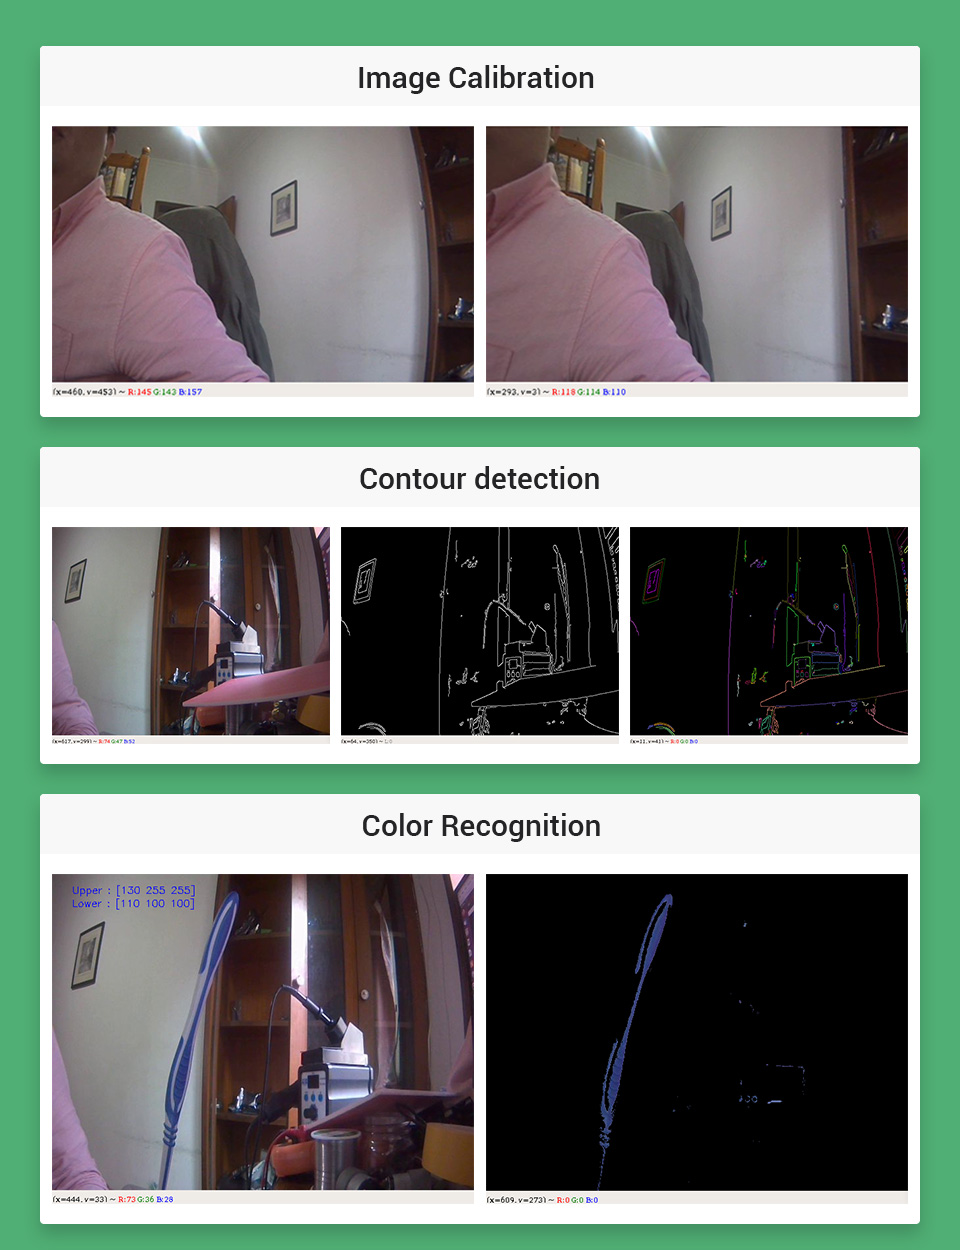
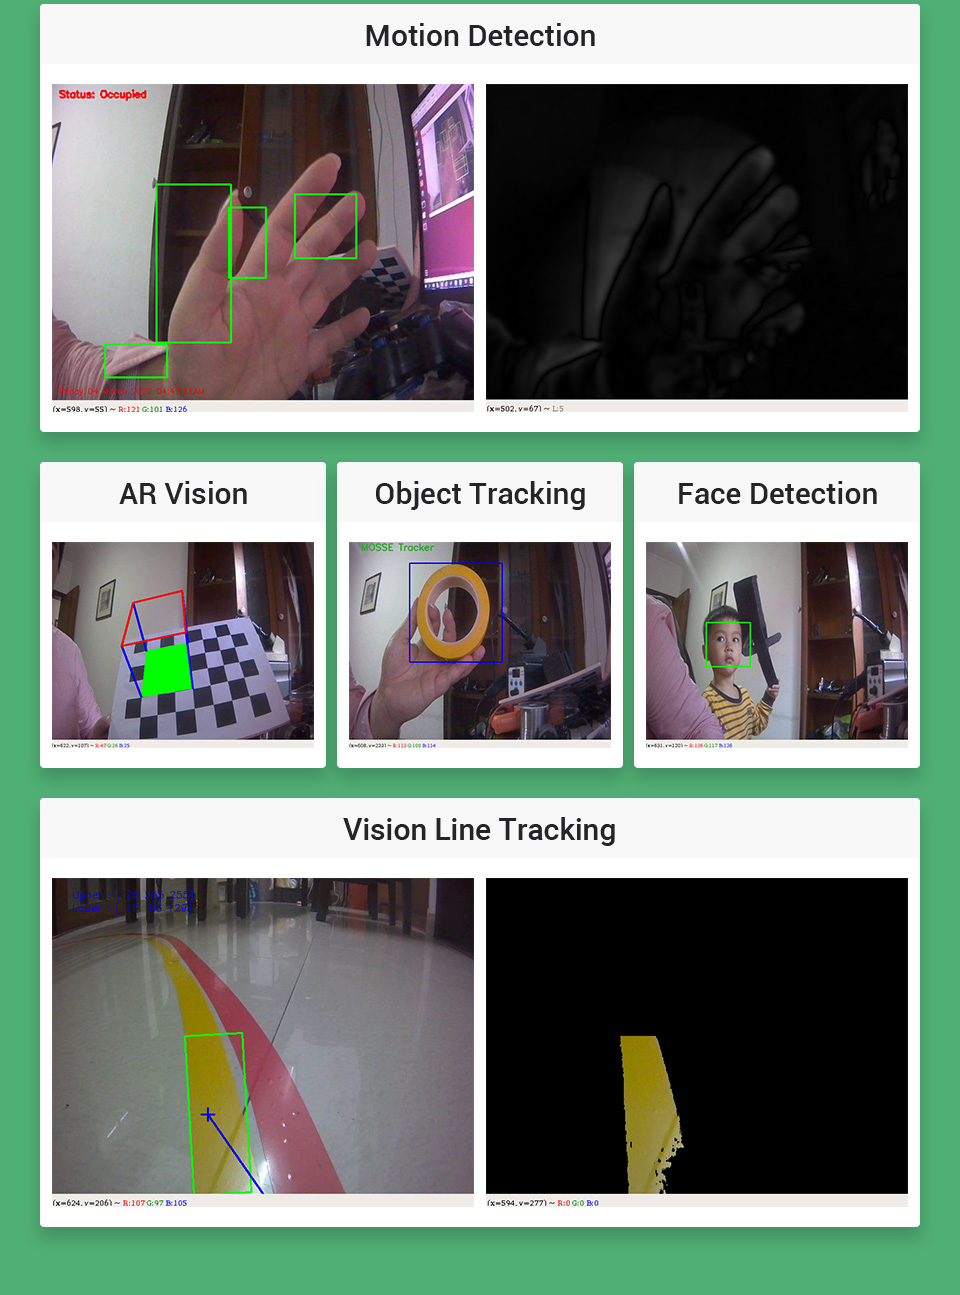
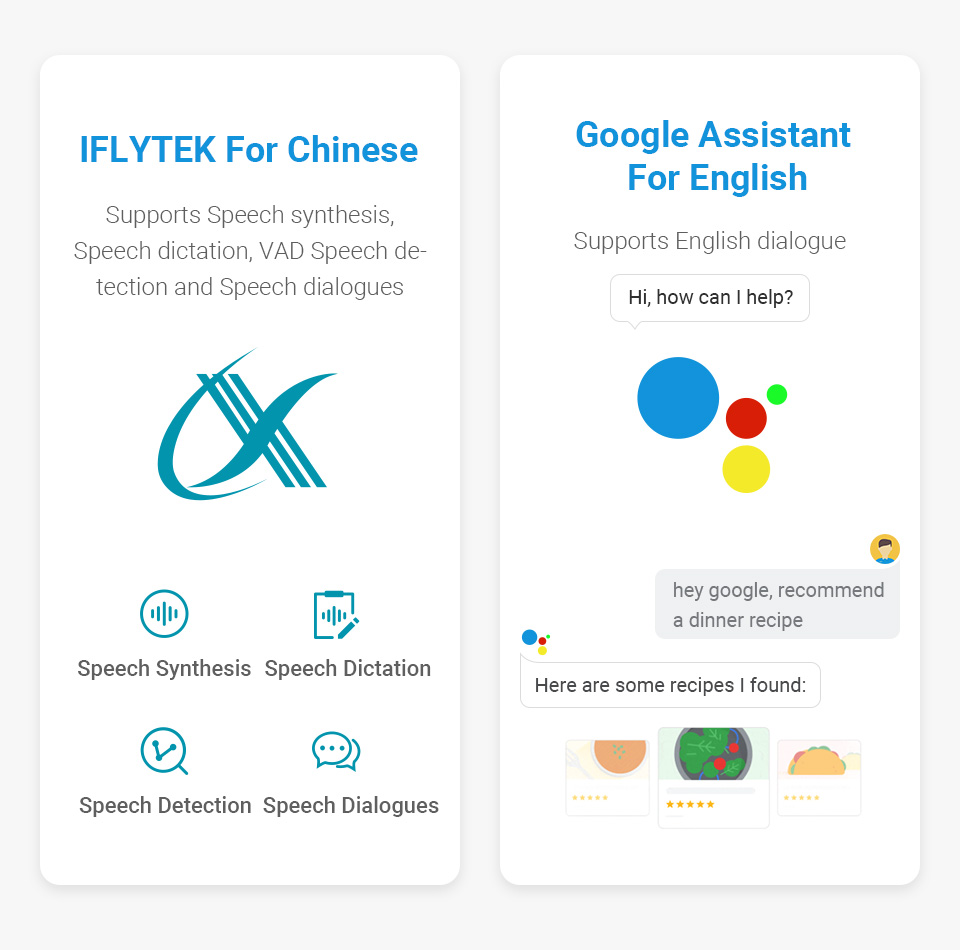
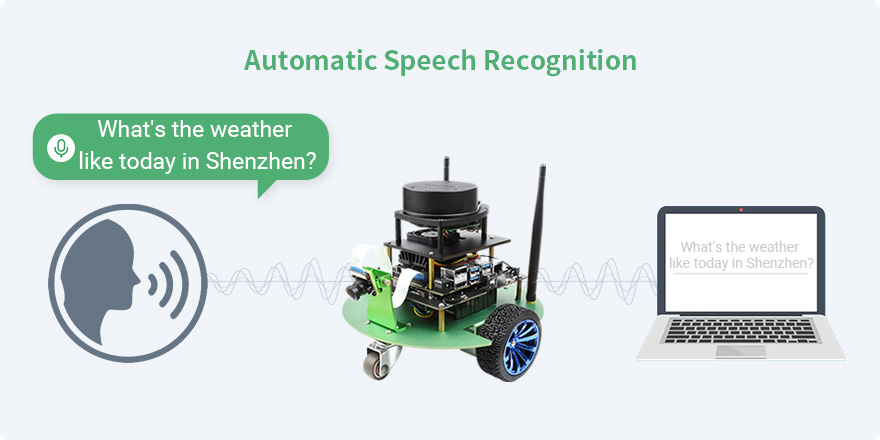
يدعم الاتصال الداخلي الصوتي عن بعد، وتوليف الكلام، واكتشاف الكلام، والتعرف على الكلام، والتفاعل الصوتي بين الإنسان والحاسوب
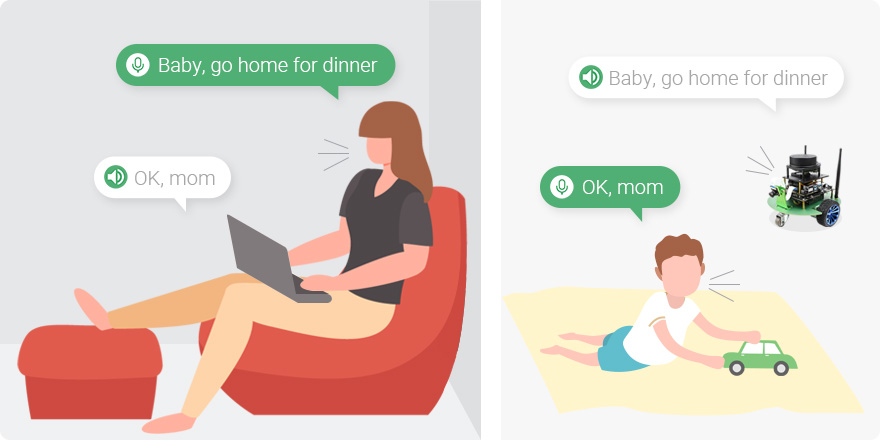
نقل الكلام في الوقت الفعلي بين الكمبيوتر والروبوت، يتيح التواصل عن بعد ثنائي الاتجاه
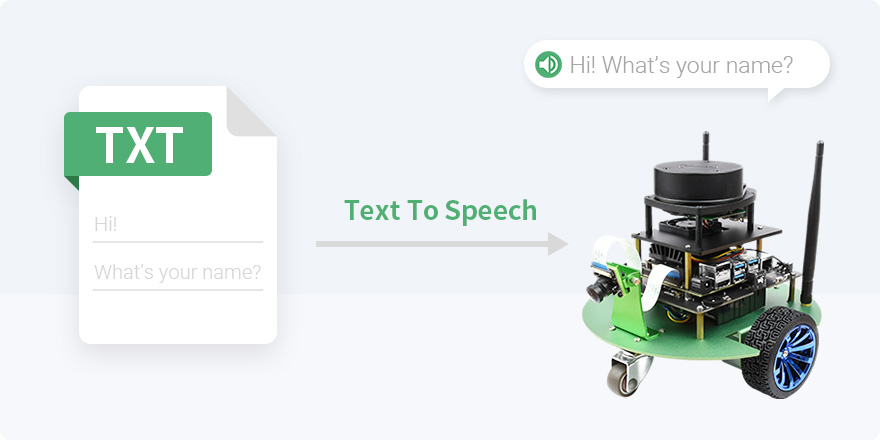
تحويل النص إلى أصوات طبيعية وسلسة وتشغيلها
أرسل موضوعًا نصيًا إلى الروبوت، ويمكنك سماعه يتحدث
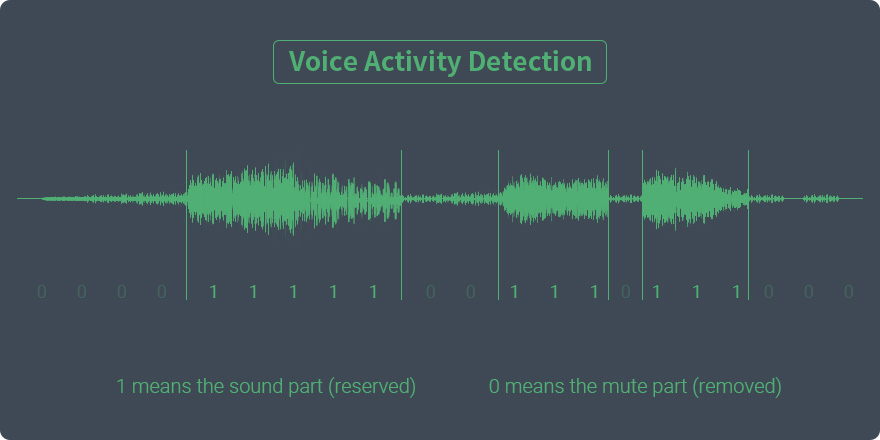
يكتشف صوت دفق الصوت ويزيل الجزء الصامت
يأخذ فقط الجزء الذي يتحدث فيه الشخص
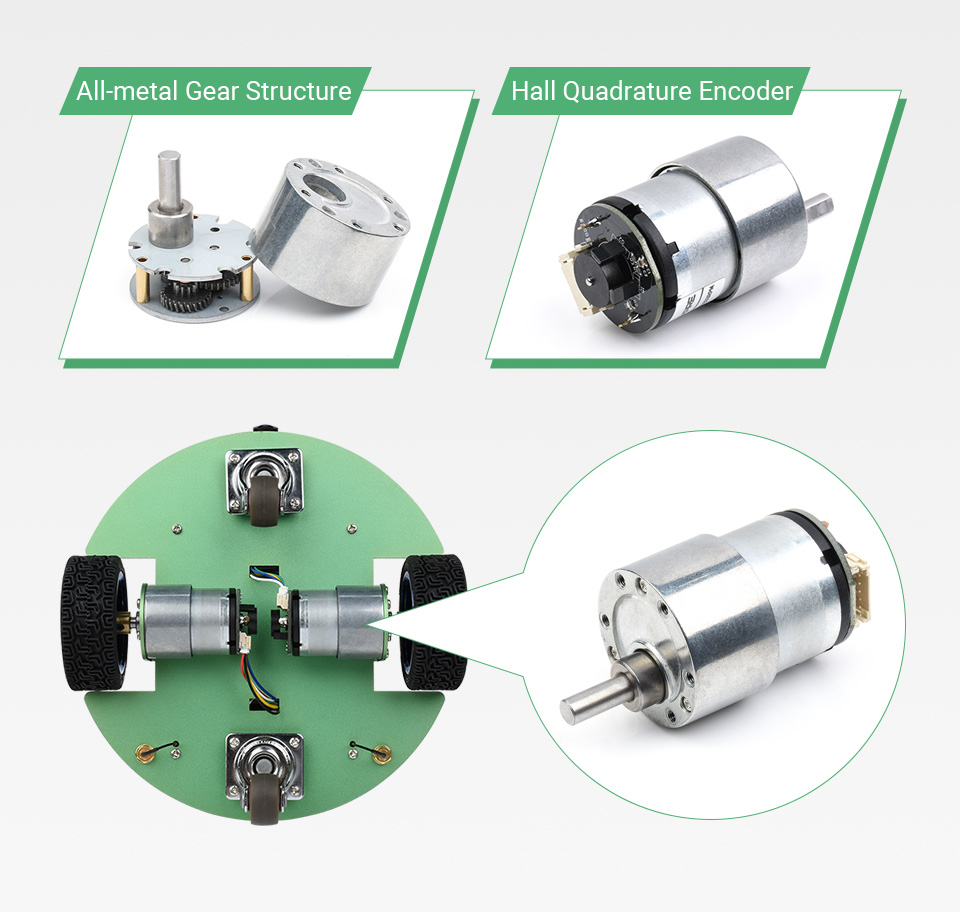
فرش كربونية عالية الجودة، هيكل تروس معدني بالكامل، دقة عالية، ضوضاء تشغيل منخفضة، مشفر سرعة قاعة ثنائي الطور AB بـ 11 سلكًا، دعم التحكم في سرعة الحلقة المغلقة PID لحساب معلومات قياس المسافة للعجلات
مستشعر وضعية حركة مدمج عالي الدقة بـ 9 محاور، يستخدم مرشح كالمان الموسع لدمج بيانات قياس مسافة العجلات وبيانات IMU، ويمكنه إنتاج وضعية روبوت أكثر دقة
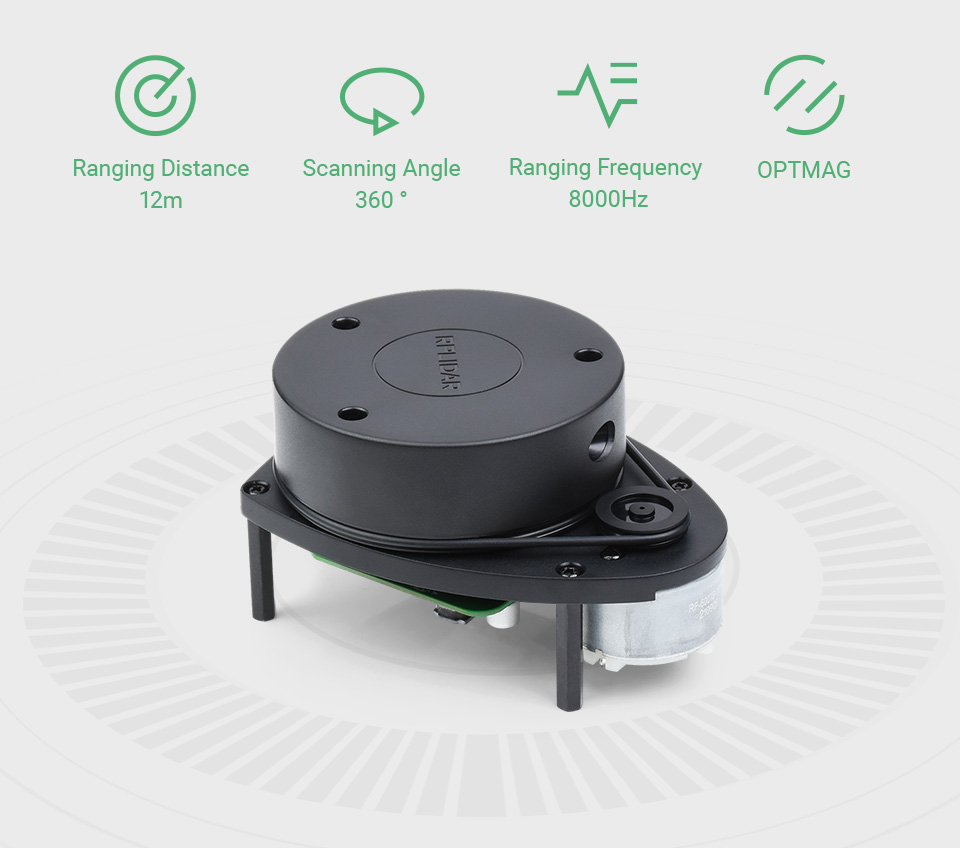
مسح وتحديد مدى البيئة المحيطة بزاوية 360 درجة للحصول على خريطة محيطية حول الروبوت
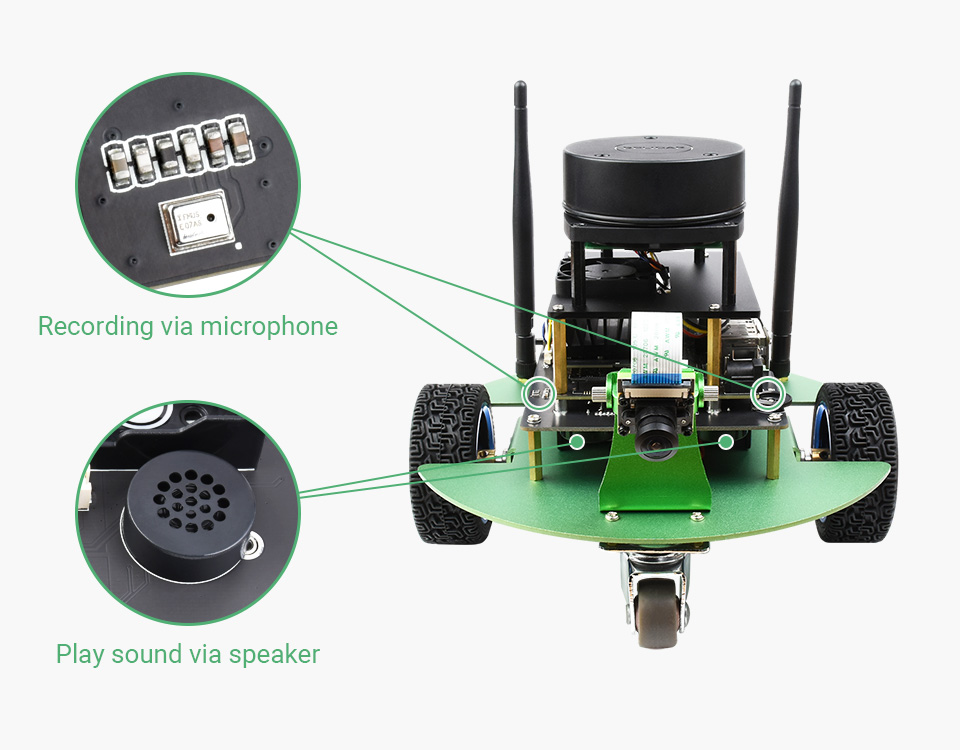
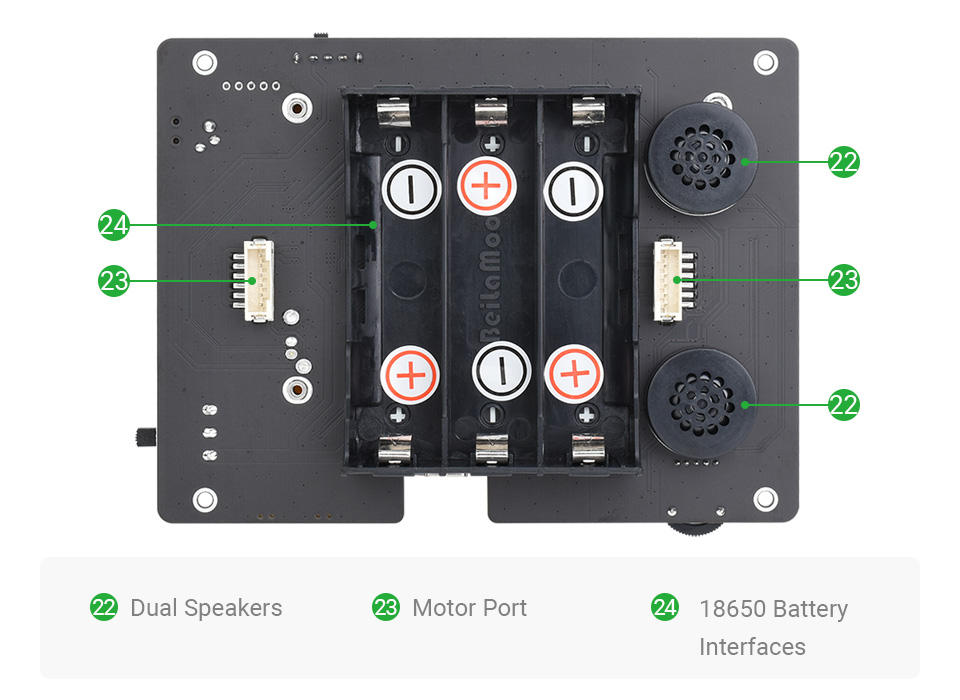
ميكروفونان من السيليكون MEMS عالي الجودة ومكبرات صوت مزدوجة للتسجيل والتشغيل بصوت ستيريو
لذا يمتلك الروبوت أيضًا "آذانًا" و"أفواهًا" يمكنها "الاستماع" و"التحدث". حقق التفاعل الصوتي الذكي بسهولة
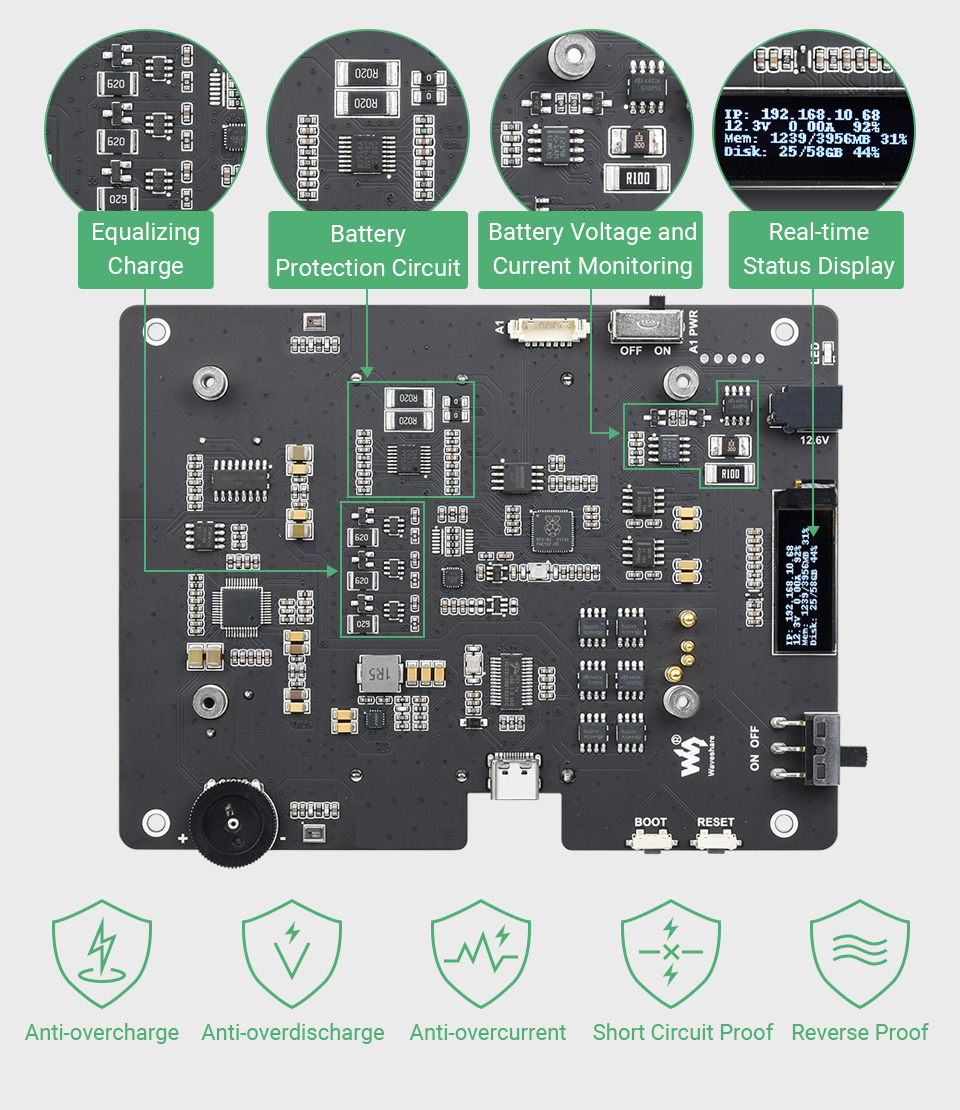
دائرة حماية بطارية على اللوحة لمنع الشحن الزائد، والتفريغ الزائد، والتيار الزائد، ومقاومة قصر الدائرة، مع حماية من القطبية العكسية، وشحن موازن. يجعل تشغيلك أكثر استقرارًا وأمانًا. دائرة مدمجة للكشف عن البطارية، وشاشة OLED على اللوحة لعرض جهد البطارية وتيارها وسعة البطارية المتبقية في الوقت الفعلي.
No reviews yet. Be the first to share your experience!
For more discussion Click Here
Discover More In:
Category: View similar items (مجموعة)


يرجى تعبئة النموذج أدناه وسيتواصل معك فريقنا لتزويدك بأسعار الجملة.
هذا الروبوت هو Jetbot ذكاء اصطناعي عالي الأداء مخصص للأشخاص الذين يتعلمون ويطورون نظام ROS. يعتمد الروبوت نظام ROS ووحدتي تحكم: وحدة تحكم دقيقة Raspberry Pi RP2040 ووحدة تحكم مضيف الذكاء الاصطناعي JETSON-NANO-DEV-KIT-A. وبما أن لوحة التوسيع تدمج شاشة OLED، ودائرة قيادة محرك سيرفو، ودائرة حماية البطارية، ودائرة إخراج الصوت، وما إلى ذلك، فإنك لن تحتاج إلى لحام أي دوائر. يمكن شحن الروبوت دون الحاجة لتفكيكه، لذا لا تحتاج إلى إزالة البطاريات بشكل متكرر. يتميز الروبوت بمستشعر وضعية IMU مدمج، ويتحكم محرك التيار المستمر المشفر في سرعة الدوران من خلال PID، والذي يمكنه إخراج بيانات قياس المسافة للعجلات (odometry). فيما يتعلق بالبرمجيات، فهو متوافق مع برنامج مشروع NVIDIA JetBot مفتوح المصدر، ويدعم التعلم العميق للذكاء الاصطناعي، ورسم خرائط الملاحة SLAM، ومعالجة الرؤية الحاسوبية OpenCV، والتفاعل الصوتي الذكي، إلخ.
يلبي الروبوت احتياجات التحقق من خوارزميات البحث العلمي في مجالات مختلفة مثل رسم خرائط الليدار (Lidar)، والملاحة الذاتية، والقيادة الذاتية، والكلام الذكي، واكتشاف الأهداف، والتعرف على الوجه، إلخ. إنه ليس متوافقًا فقط مع برنامج مشروع NVIDIA Jetbot مفتوح المصدر، بل تمت ترقيته أيضًا بالكامل في الأجهزة لتقديم أداء أفضل.
| طقم JETBOT AI | طقم JETBOT ROS | |
|---|---|---|
| المظهر | |
|
| وحدة التحكم الدقيقة | غير متوفر | شريحة Raspberry Pi RP2040 |
| المحرك | محرك TT نسبة التخفيض 1:48 سرعة التشغيل 240 دورة في الدقيقة |
محرك مشفر معدني 37-520 نسبة التخفيض 1:30 سرعة التشغيل 333 دورة في الدقيقة |
| مشفر المحرك | غير متوفر | مستشعر سرعة قاعة (Hall) ثنائي الطور AB بـ 11 سلكًا، يدعم قياس مسافة العجلات |
| مستشعر IMU | غير متوفر | MPU9250 |
| الليدار (Lidar) | غير متوفر | RPLIDAR A1 |
| واجهة الصوت | غير متوفر | مكبرات صوت مزدوجة، ميكروفونات مزدوجة، دعم الكلام الذكي |
| ملاحة رسم الخرائط | غير مدعوم | مدعوم |
تعتمد وحدة تحكم المضيف على طقم Waveshare Jetson Nano، المجهز بإصدار Jetson Nano Module 16GB eMMC، وذاكرة 4 جيجابايت، ويتمتع بأداء أفضل. هذه الوحدة مسؤولة عن الذكاء الاصطناعي (AI)، ومعالجة الكلام، ومعالجة الرؤية، ورسم الخرائط، والملاحة، إلخ.
تستخدم وحدة التحكم الفرعية وحدة التحكم الدقيقة ثنائية النواة Raspberry Pi RP2040، التي تتمتع بأداء أفضل في الوقت الفعلي ودقة تحكم أعلى، وهي مسؤولة عن جمع بيانات الوضعية والتحكم في الحركة.
نظام ROS (نظام تشغيل الروبوت) هو نظام تشغيل مفتوح المصدر يتضمن مجموعة من مكتبات البرمجيات والأدوات لتصميم الروبوتات. يوفر الخدمات المتوقعة من نظام التشغيل، بما في ذلك تجريد الأجهزة، والتحكم في الأجهزة ذات المستوى المنخفض، وتنفيذ الوظائف الشائعة، ونقل الرسائل بين العمليات، وإدارة الحزم. يبسط نظام ROS تصميم الروبوتات وهو إطار عمل برمجيات الروبوت السائد في العالم.
تدعم لوحة التوسيع التحكم في وضع التابع I2C دون الحاجة إلى تعديل، وهي متوافقة تمامًا مع برنامج مشروع NVIDIA JetBot مفتوح المصدر، مما يسهل تحقيق وظائف الذكاء الاصطناعي مثل تجنب العوائق وتتبع المسار تلقائيًا.
رسم الخرائط باستخدام عداد المسافات، وIMU، والليدار، ومرشح كالمان الموسع (EKF)، إلخ.
يدعم خوارزميات رسم الخرائط Gmapping، وHector، وKarto، وCartographer
يدعم الملاحة بنقطة واحدة، والملاحة في دورية متعددة النقاط، ورسم الخرائط أثناء الملاحة
الملاحة بنقطة واحدة
بعد نشر موقع هدف الملاحة، سيخطط الروبوت تلقائيًا للمسار للانتقال إلى موقع الهدف.
الملاحة في دورية متعددة النقاط
أضف نقاط الملاحة، وسيتجول الروبوت ويتنقل بين هذه النقاط.
يدعم الاتصال الداخلي الصوتي عن بعد، وتوليف الكلام، واكتشاف الكلام، والتعرف على الكلام، والتفاعل الصوتي بين الإنسان والحاسوب
نقل الكلام في الوقت الفعلي بين الكمبيوتر والروبوت، يتيح التواصل عن بعد ثنائي الاتجاه
تحويل النص إلى أصوات طبيعية وسلسة وتشغيلها
أرسل موضوعًا نصيًا إلى الروبوت، ويمكنك سماعه يتحدث
يكتشف صوت دفق الصوت ويزيل الجزء الصامت
يأخذ فقط الجزء الذي يتحدث فيه الشخص
فرش كربونية عالية الجودة، هيكل تروس معدني بالكامل، دقة عالية، ضوضاء تشغيل منخفضة، مشفر سرعة قاعة ثنائي الطور AB بـ 11 سلكًا، دعم التحكم في سرعة الحلقة المغلقة PID لحساب معلومات قياس المسافة للعجلات
مستشعر وضعية حركة مدمج عالي الدقة بـ 9 محاور، يستخدم مرشح كالمان الموسع لدمج بيانات قياس مسافة العجلات وبيانات IMU، ويمكنه إنتاج وضعية روبوت أكثر دقة
مسح وتحديد مدى البيئة المحيطة بزاوية 360 درجة للحصول على خريطة محيطية حول الروبوت
ميكروفونان من السيليكون MEMS عالي الجودة ومكبرات صوت مزدوجة للتسجيل والتشغيل بصوت ستيريو
لذا يمتلك الروبوت أيضًا "آذانًا" و"أفواهًا" يمكنها "الاستماع" و"التحدث". حقق التفاعل الصوتي الذكي بسهولة
دائرة حماية بطارية على اللوحة لمنع الشحن الزائد، والتفريغ الزائد، والتيار الزائد، ومقاومة قصر الدائرة، مع حماية من القطبية العكسية، وشحن موازن. يجعل تشغيلك أكثر استقرارًا وأمانًا. دائرة مدمجة للكشف عن البطارية، وشاشة OLED على اللوحة لعرض جهد البطارية وتيارها وسعة البطارية المتبقية في الوقت الفعلي.
No reviews yet. Be the first to share your experience!
For more discussion Click Here
Discover More In:
Category: View similar items (مجموعة)
يرجى تعبئة النموذج أدناه وسيتواصل معك فريقنا لتزويدك بأسعار الجملة.
متطلبات مخصصة؟
منتجات ذات صلة

