Low Stock! Buy Now!!!

Waveshare

روبوت JetRacer المعزز بالذكاء الاصطناعي ونظام ROS

SKU: WVSH0285

₹ 35,799.99 ₹ 35,999.99

متوفر في المخزون | جاهز للشحن

اختر المتغير

w/o Jetson Nano B01 Dev Kit
Options
روبوت JetRacer المعزز بالذكاء الاصطناعي ونظام ROSw/o Jetson Nano B01 Dev Kit₹ 35,799.99
Ask AI about this product

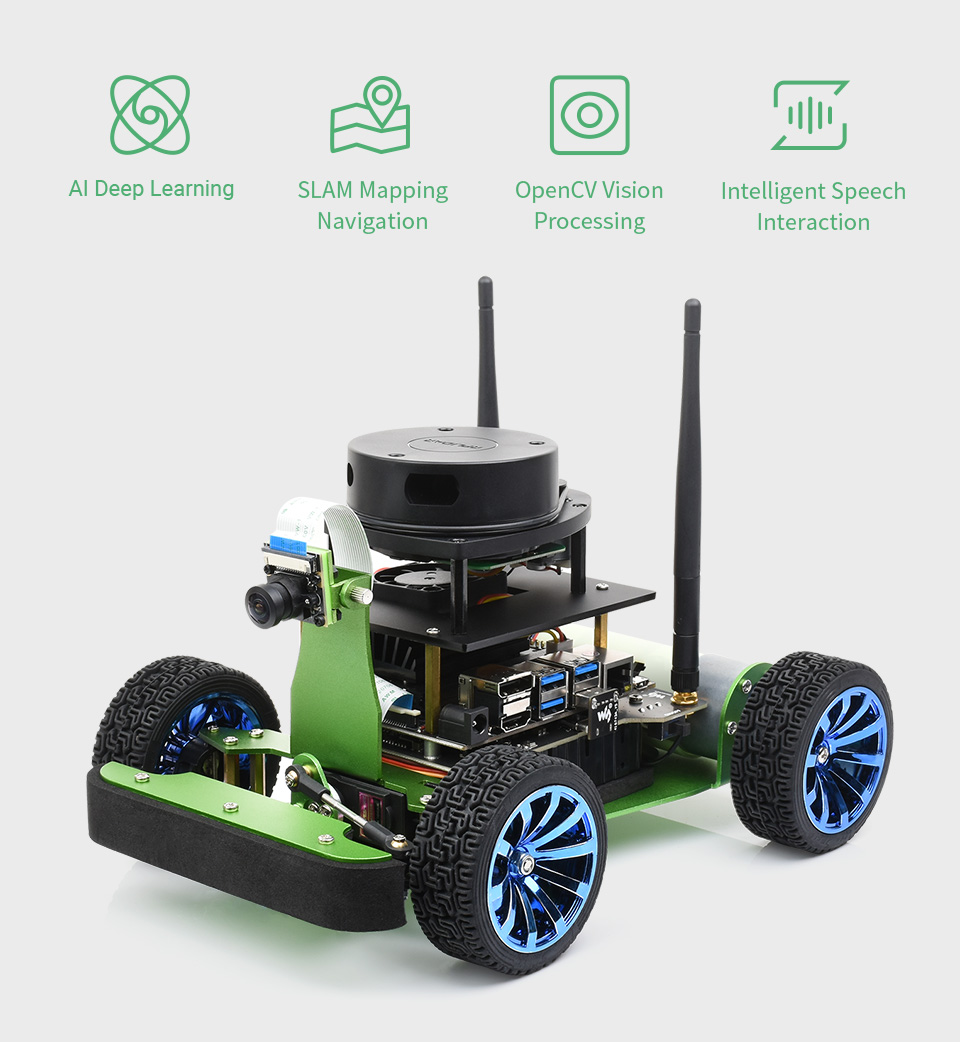
روبوت JetRacer ROS المدعوم بالذكاء الاصطناعي

طقم JetRacer للذكاء الاصطناعي - النسخة الاحترافية

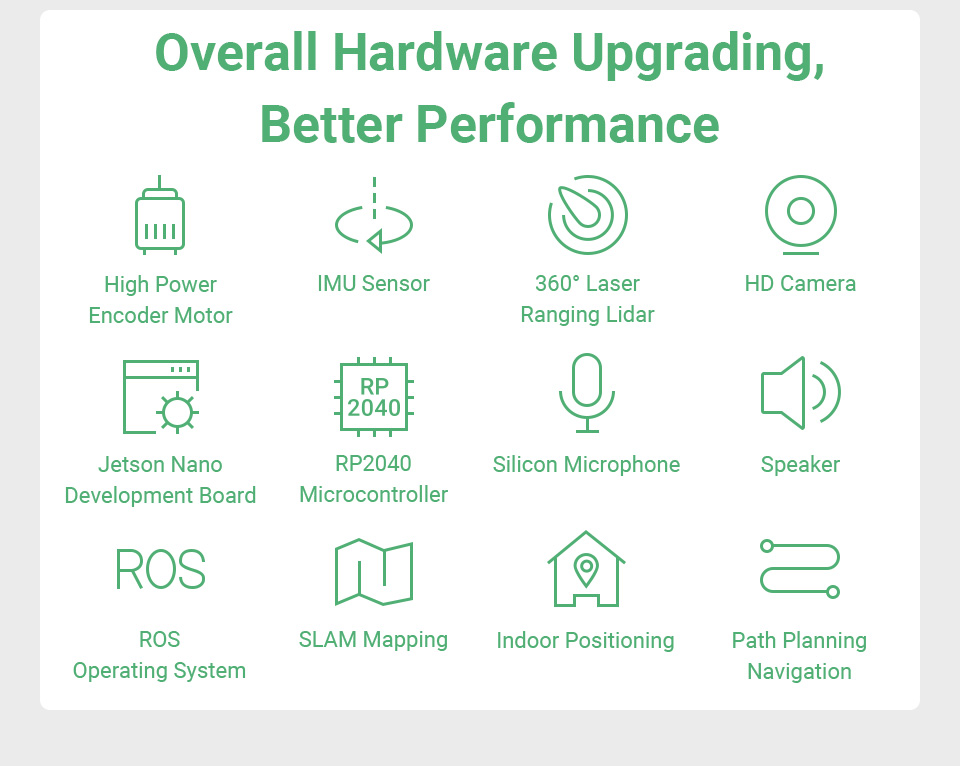
يلبي هذا الطقم احتياجات البحث العلمي والتحقق من الخوارزميات في مجالات متنوعة مثل رسم خرائط "ليدار" (Lidar)، والملاحة الذاتية، والقيادة الذاتية، والكلام الذكي، واكتشاف الأهداف، والتعرف على الوجوه، وغيرها. فهو ليس متوافقاً فقط مع برمجيات مشروع N-VIDIA JetRacer مفتوح المصدر، بل يتميز بترقية شاملة في الأجهزة (Hardware) بأداء أفضل.

ملاحظة: أعلنت شركة NVIDIA رسمياً عن وصول جهاز Jetson Nano إلى نهاية عمره الافتراضي (EOL) بدءاً من يناير 2026. ستكون التوافرية طويلة الأمد، وتحديثات البرامج المستقبلية، والدعم الموسع محدودة.


  طقم JETRACER طقم JETRACER ROS
المظهر
وحدة التحكم الدقيقة غير متوفر شريحة Raspberry Pi RP2040
المحرك محرك تيار مستمر مسنن 37-520
نسبة التخفيض 1:10
السرعة بدون حمل 740 دورة في الدقيقة
محرك مسنن مع مشفر (Encoder) 37-520
نسبة التخفيض 1:30
السرعة بدون حمل 333 دورة في الدقيقة
مشفر المحرك غير متوفر مستشعر سرعة هول ذو 11 سلكاً بنظام AB، يدعم قياس مسافة العجلات (Odometry)
مستشعر وحدة القياس بالقصور الذاتي (IMU) غير متوفر MPU9250
ليدار (LIDAR) غير متوفر RPLIDAR A1
واجهة الصوت غير متوفر مكبر صوت واحد، ميكروفونان، دعم الكلام الذكي
الملاحة ورسم الخرائط غير مدعوم مدعوم


تصميم ذكي ثنائي التحكم

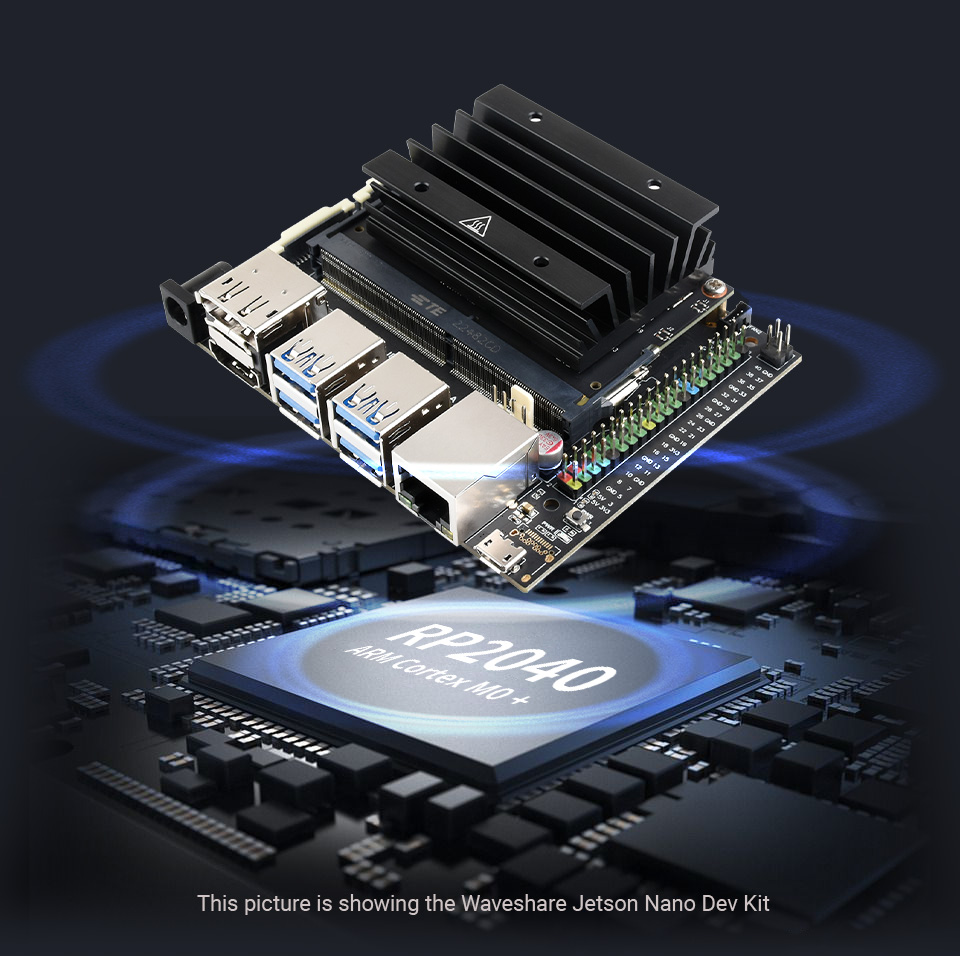
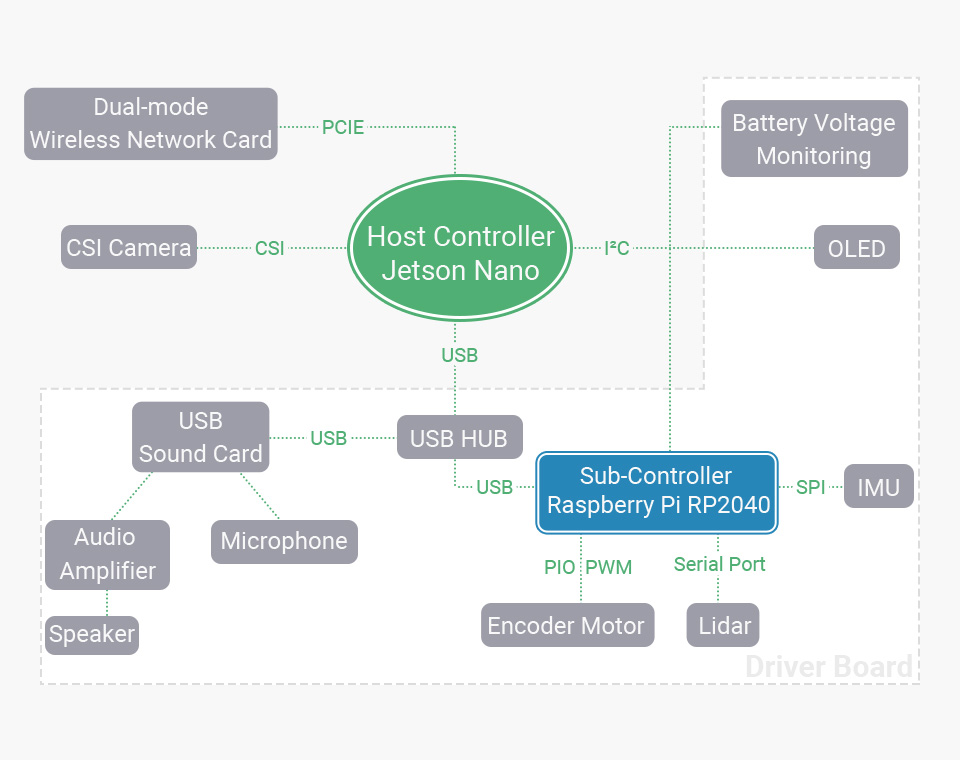
تعتمد وحدة التحكم الرئيسية على طقم Jetson Nano المطوّر، وتوفر خيارين للإصدار: طقم مطوري N-VIDIA Jetson Nano (B01) وطقم مطوري Waveshare Jetson Nano. كلا الطقمين يتمتعان تقريباً بنفس الأداء والمظهر، باستثناء أن طقم مطوري Waveshare Jetson Nano يعتمد إصدار 16GB eMMC من وحدة Jetson Nano. تم تجهيز طقم مطوري Jetson Nano بذاكرة سعة 4 جيجابايت وهو ذو أداء أفضل، وهو المسؤول عن الذكاء الاصطناعي (AI)، ومعالجة الكلام، والمعالجة المرئية، ورسم الخرائط والملاحة، إلخ.

تستخدم وحدة التحكم الفرعية وحدة التحكم الدقيقة ثنائية النواة Raspberry Pi RP2040، والتي تتمتع بأداء لحظي أفضل ودقة تحكم أعلى، وهي المسؤولة عن جمع بيانات الموقف والتحكم في الحركة.

اعتماد اتصال USB، سرعة نقل أسرع من UART


مطور بالاعتماد على نظام ROS

نظام ROS (نظام تشغيل الروبوت) هو نظام تشغيل مفتوح المصدر يتضمن مجموعة من مكتبات البرامج والأدوات لتصميم الروبوتات. يوفر الخدمات المتوقعة من نظام التشغيل، بما في ذلك تجريد الأجهزة (Hardware abstraction)، والتحكم في الأجهزة على المستوى الأساسي، وتنفيذ الوظائف الشائعة، ونقل الرسائل بين العمليات، وإدارة الحزم. يبسّط ROS تصميم الروبوتات وهو إطار عمل برمجيات الروبوتات السائد في العالم.
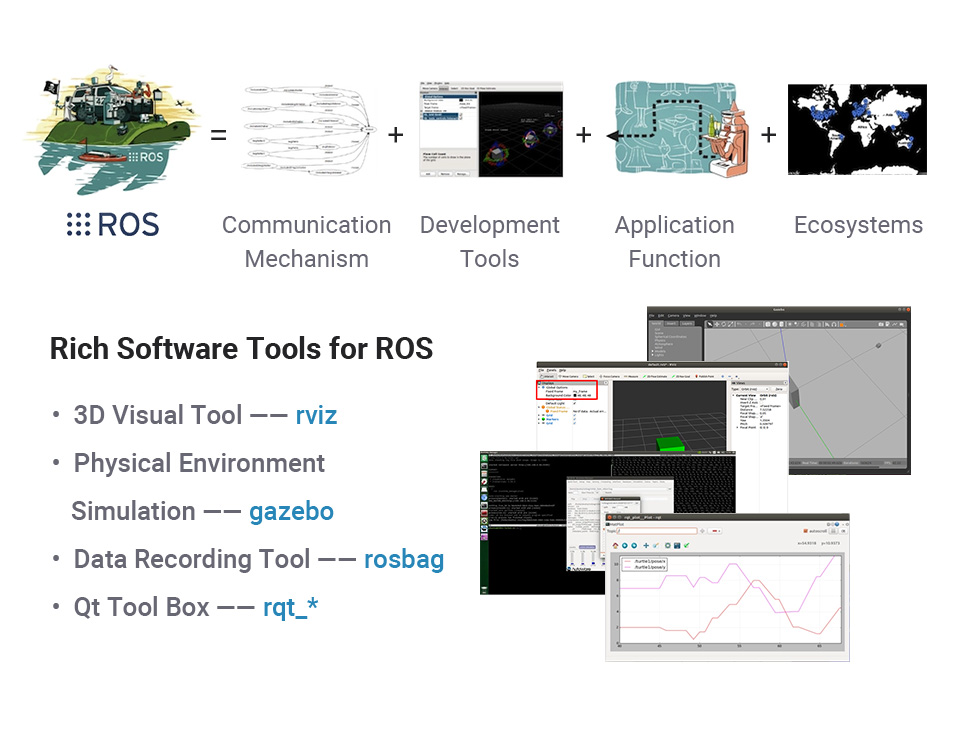
 

دعم التحكم بوضع I2C التابع (Slave Mode)

متوافق تماماً مع العروض التوضيحية الأصلية لـ JetRacer

طقم Jetracer ROS AI عبارة عن سيارة سباق ذاتية القيادة مدعومة بواسطة N-VIDIA Jetson Nano. من خلال البرمجة التفاعلية عبر متصفح الويب، فإنه يتيح معالجة بمعدل إطارات مرتفع بفضل تحسينات torch2trt (مترجم PyTorch إلى TensorRT)، بحيث يمكن تحقيق القيادة الذاتية لتتبع المسار بشكل أسرع بسهولة.
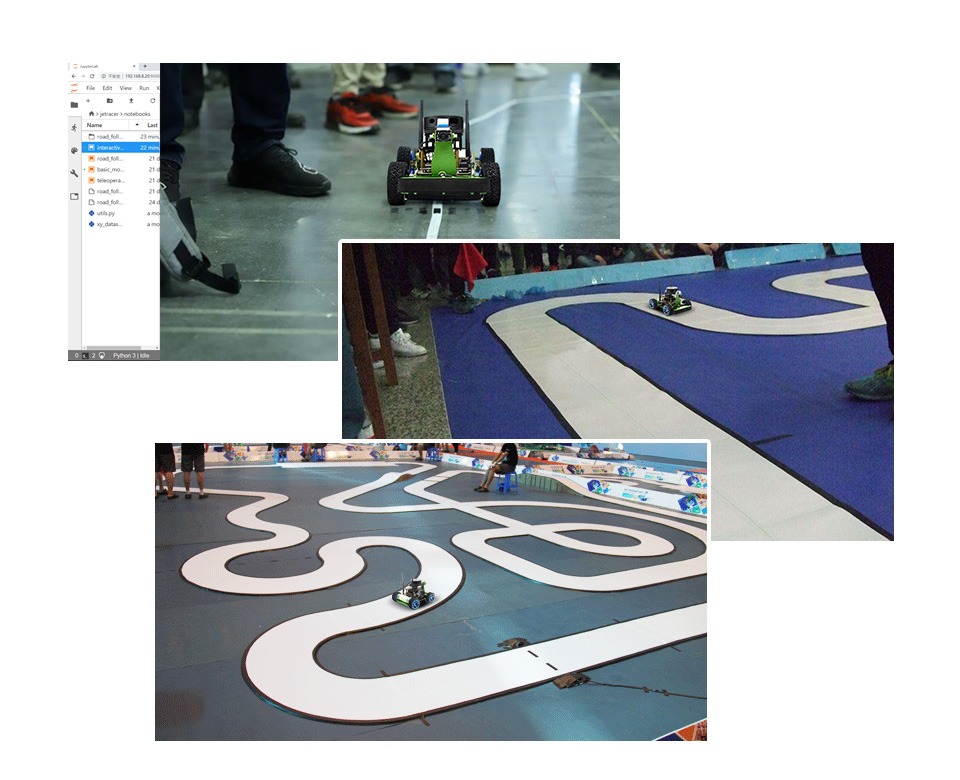
تعليم الذكاء الاصطناعي في المدارس الثانوية، سيارة ذكية مخصصة للسباقات


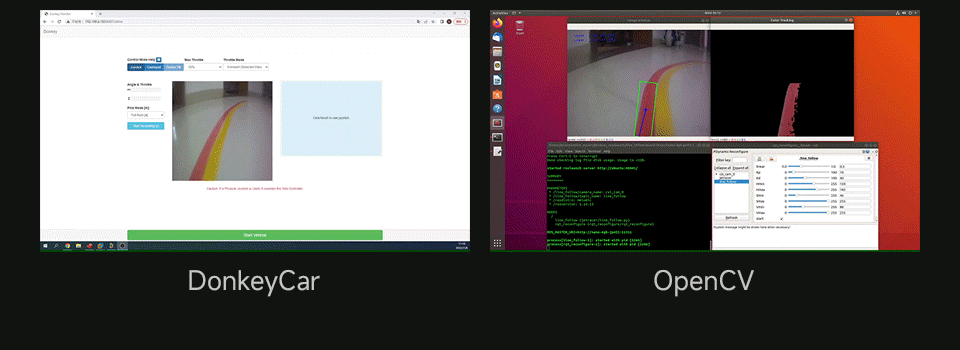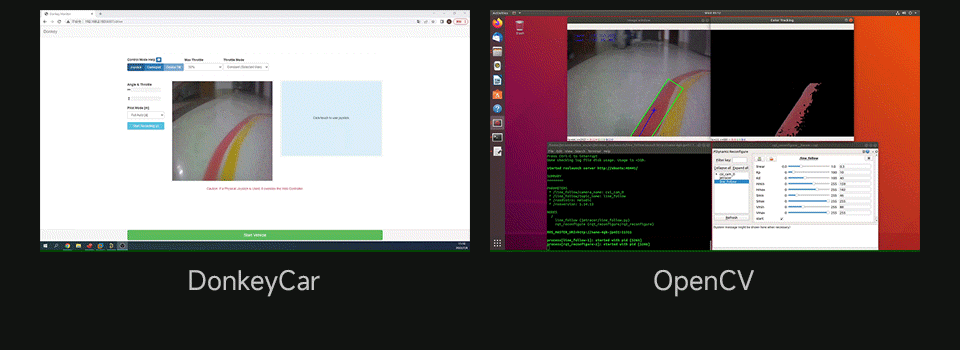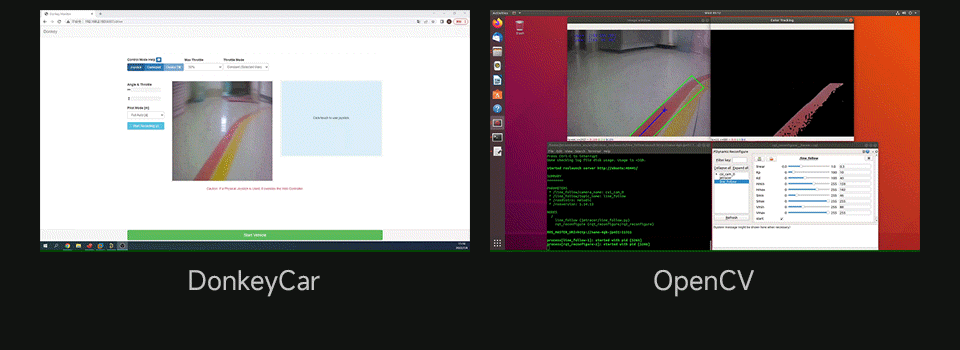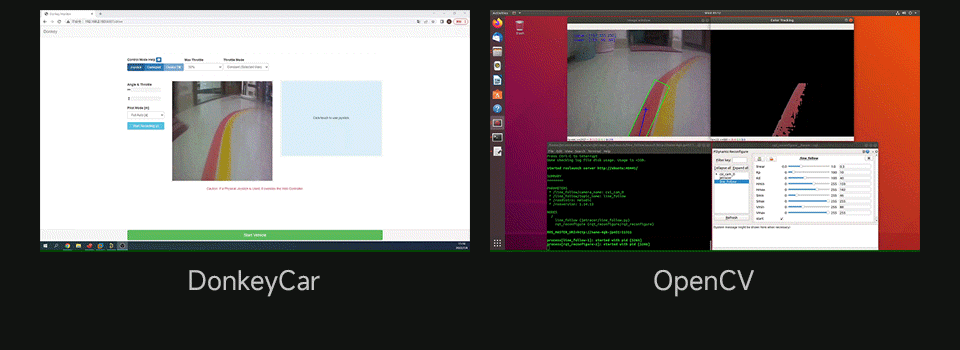
مشروع DonKeyCar مفتوح المصدر

التعلم العميق | سيارة ذاتية القيادة

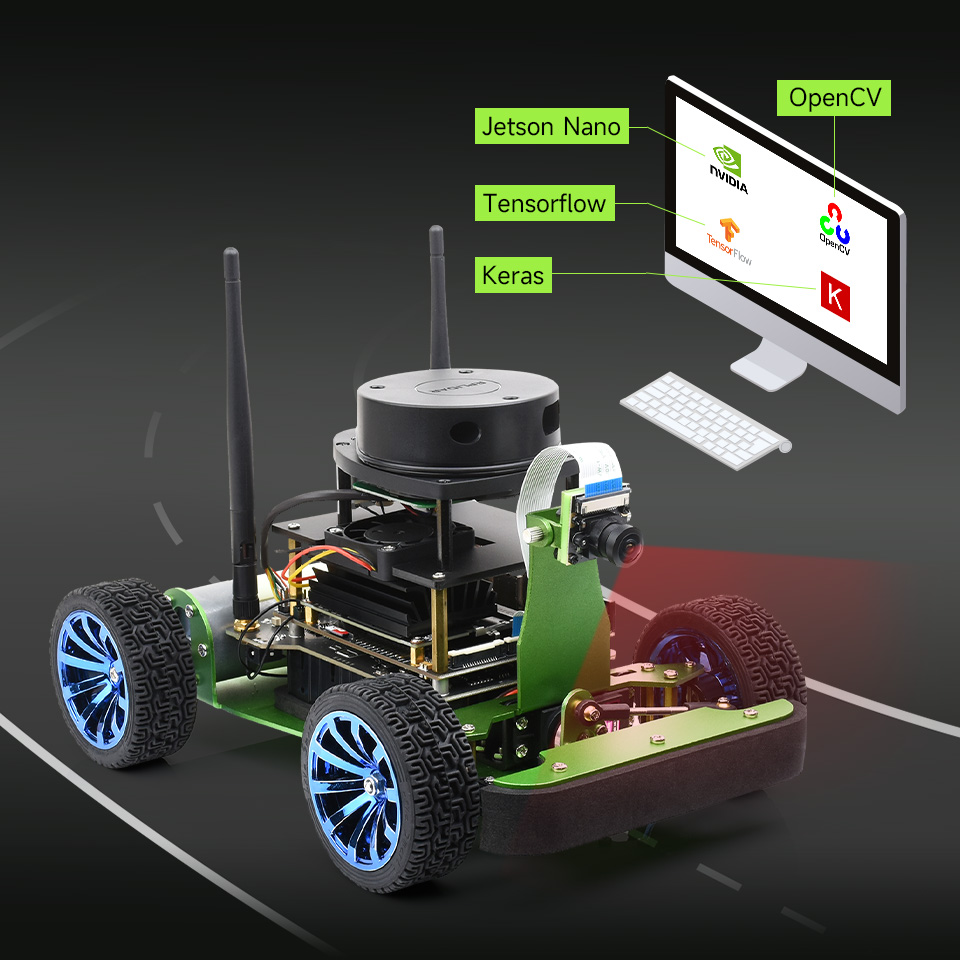
تستخدم DonKeyCar إطار عمل الشبكة العصبية للتعلم العميق Keras/TensorFlow، جنباً إلى جنب مع مكتبة الرؤية الحاسوبية OpenCV، لتحقيق القيادة الذاتية.


رسم خرائط ليدار SLAM

رسم الخرائط باستخدام عداد المسافات، وحدة IMU، ليدار، EKF، إلخ.
يدعم خوارزميات رسم الخرائط Gmapping و Hector و Karto و Cartographer
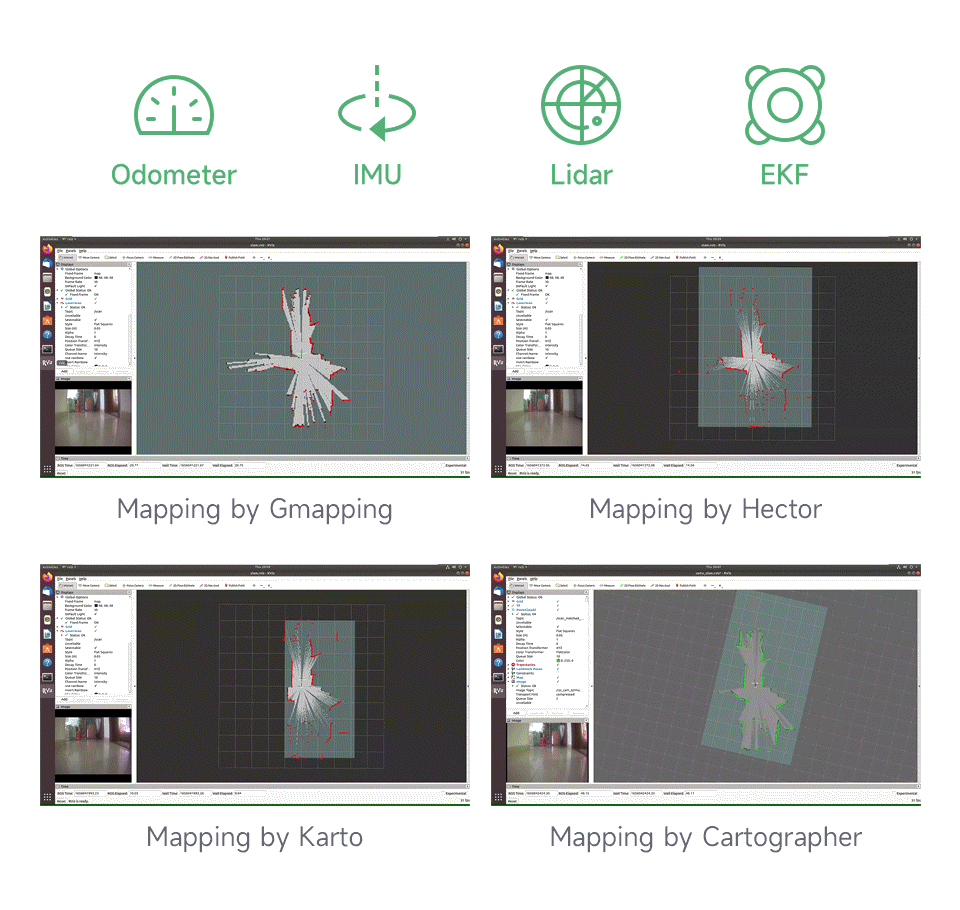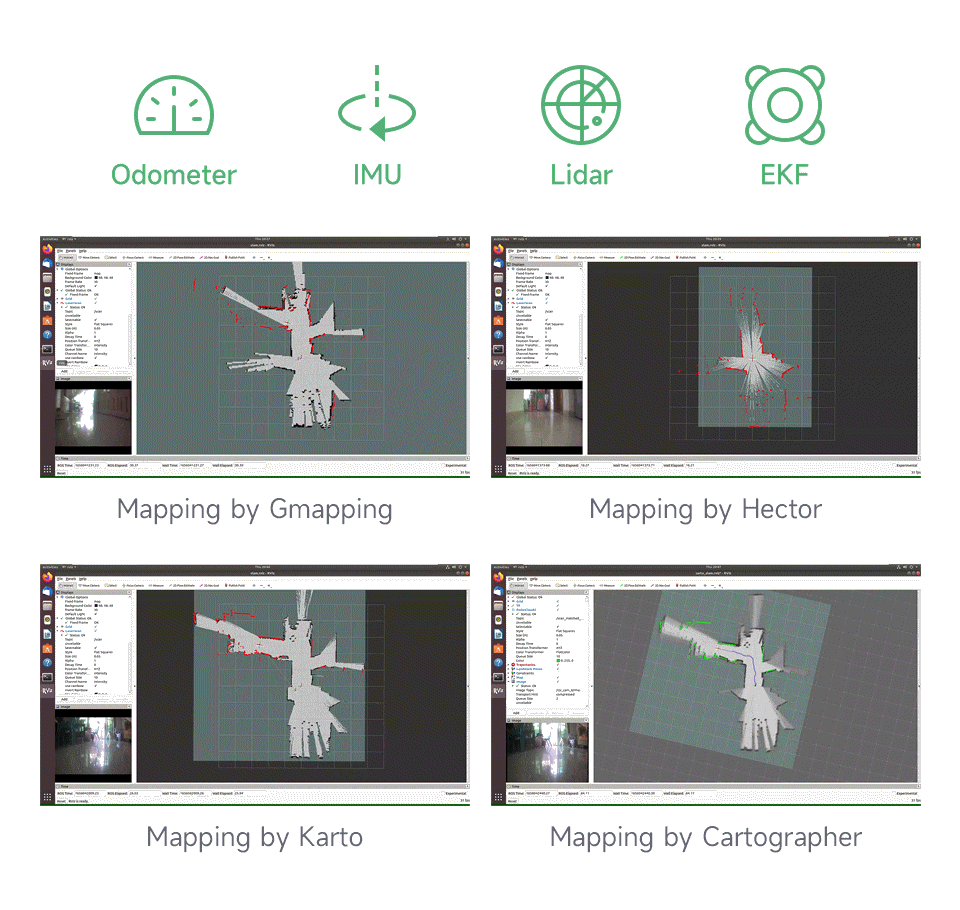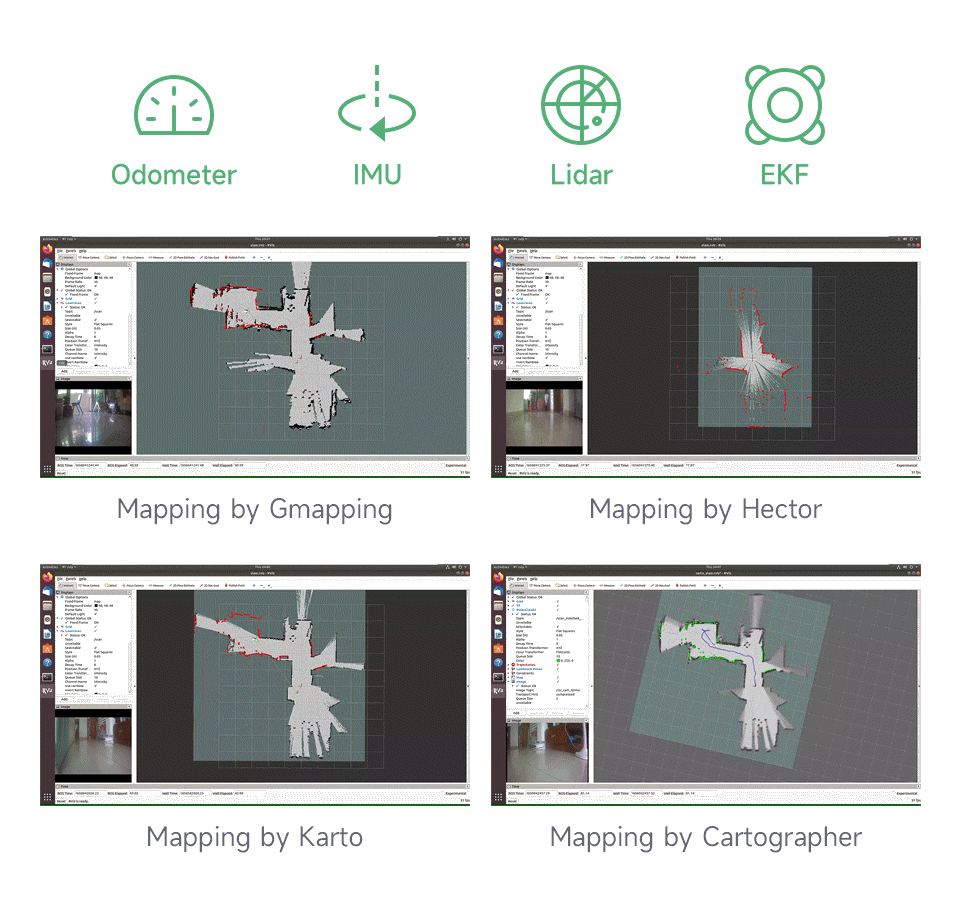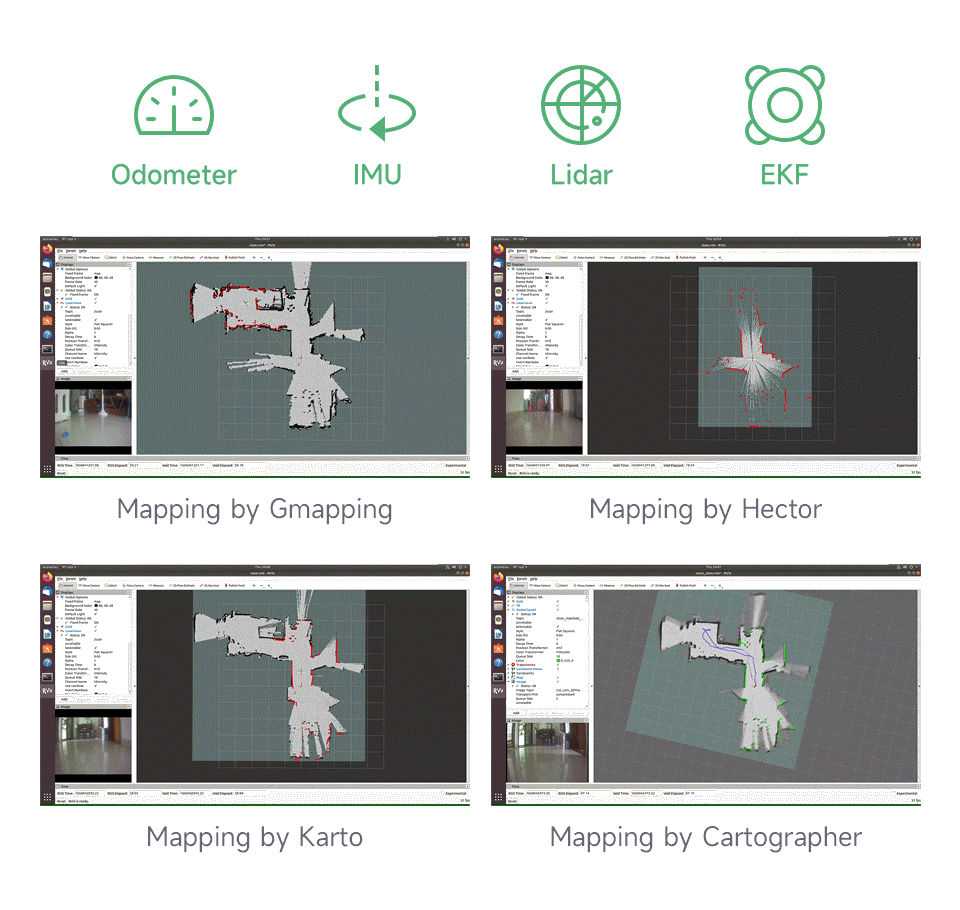
 

تخطيط المسار، الملاحة الذاتية،
تجنب العوائق الديناميكي

تحديد الموقع التكيفي "مونتي كارلو" (AMCL) | الملاحة الذاتية عبر Move_base

يدعم الملاحة بنقطة واحدة، وملاحة الدوريات متعددة النقاط، ورسم الخرائط أثناء الملاحة
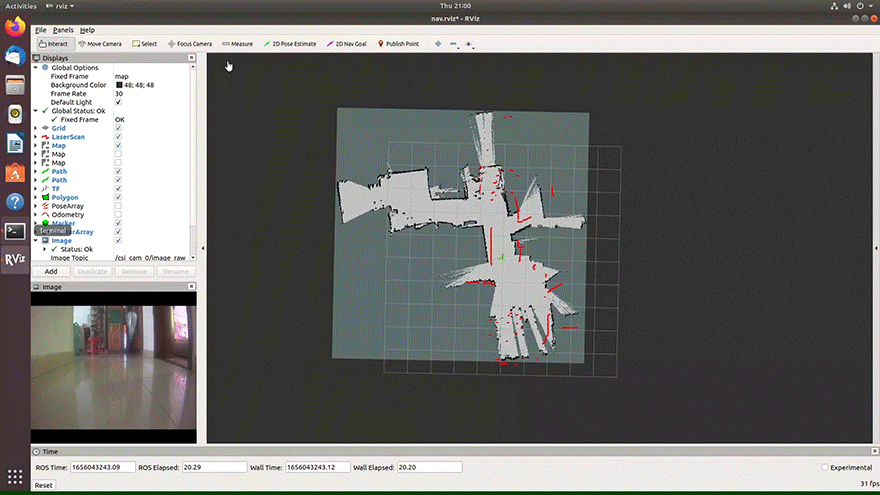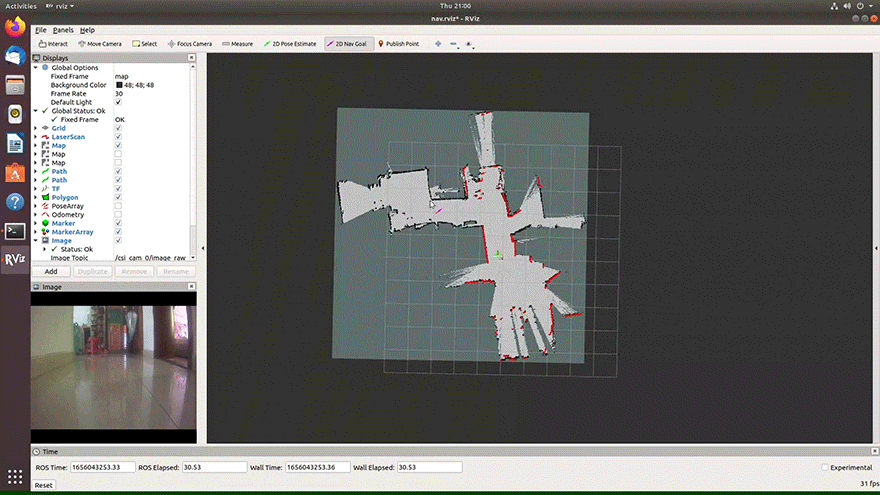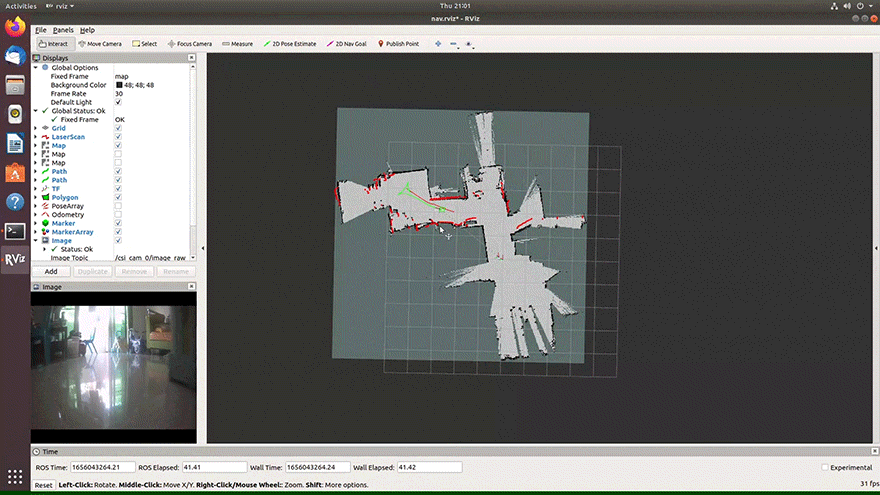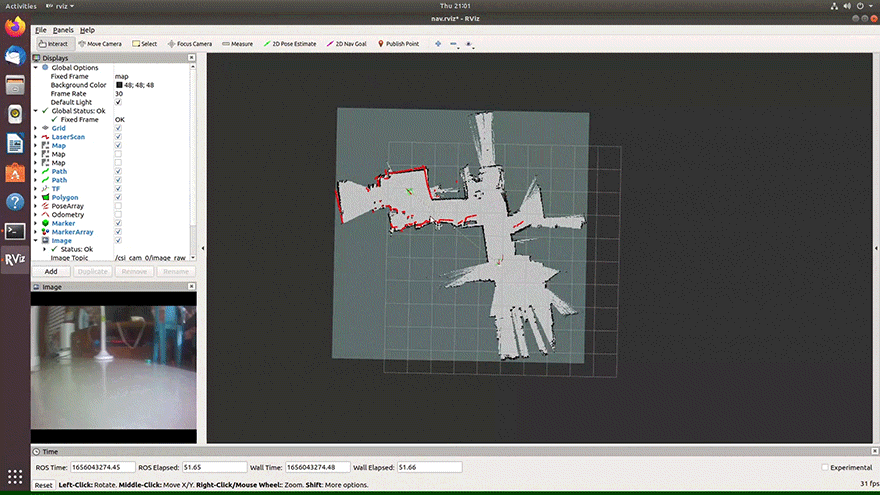
الملاحة بنقطة واحدة
بعد نشر موقع هدف الملاحة، سيخطط الروبوت تلقائياً للمسار للانتقال إلى موقع الهدف.
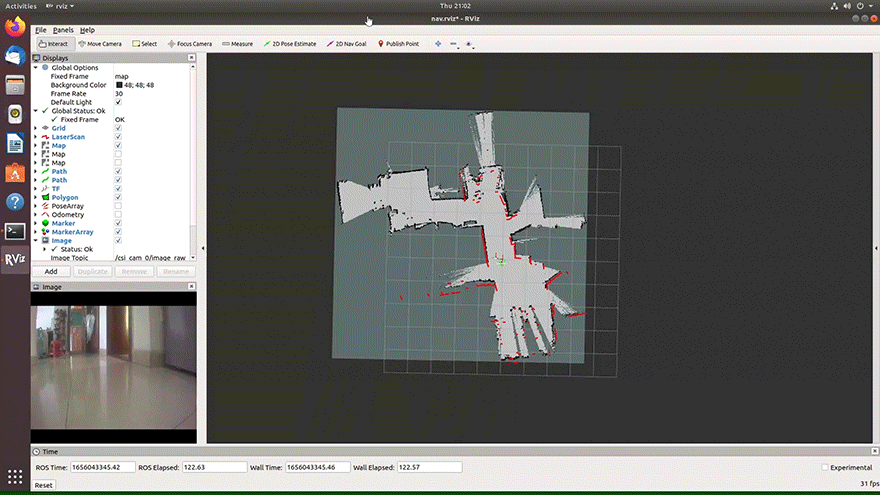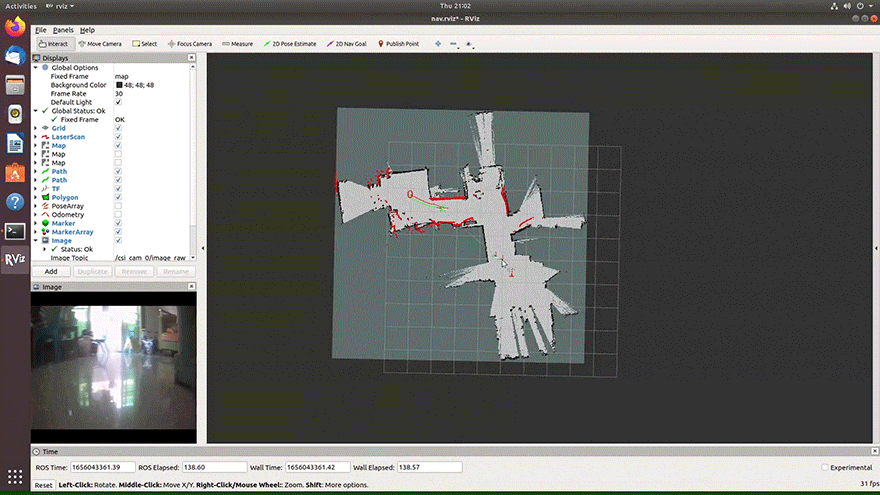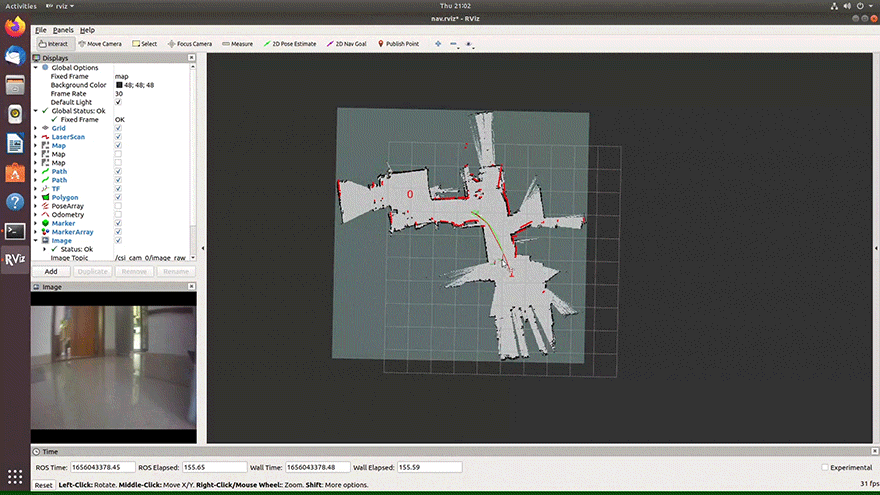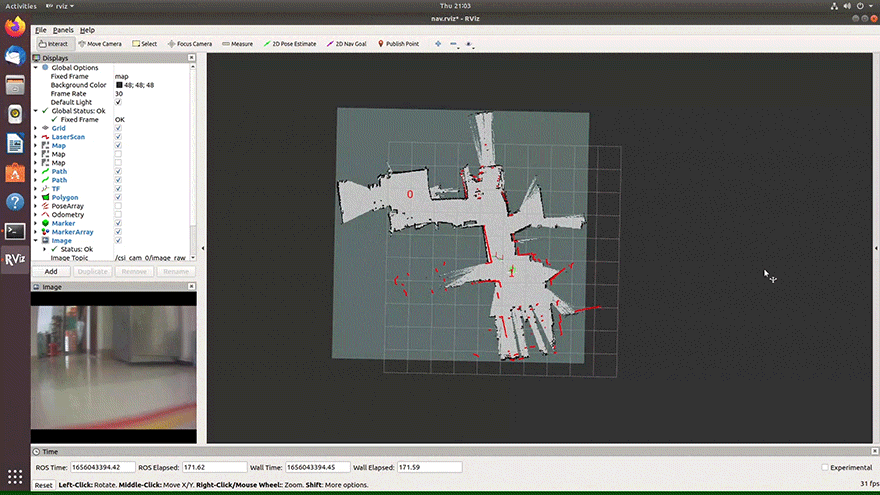
 

ملاحة الدوريات متعددة النقاط
أضف نقاط الملاحة، وسيقوم الروبوت بالتجول والملاحة بين نقاط الملاحة.
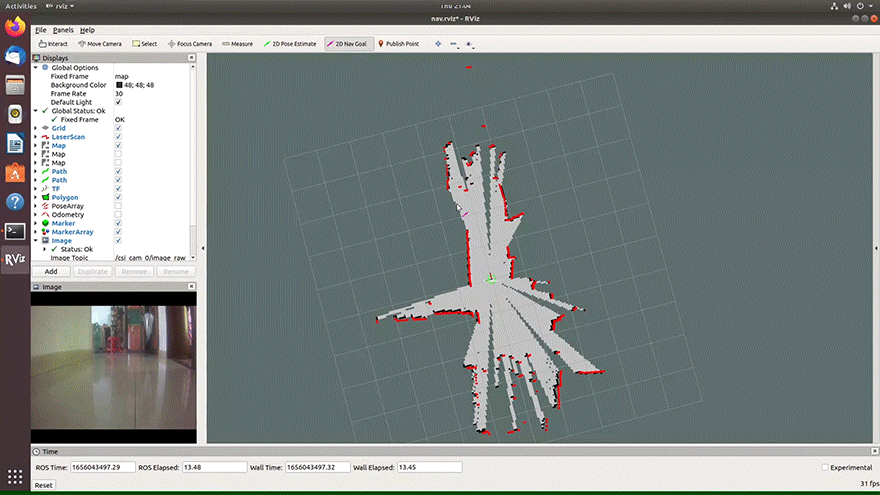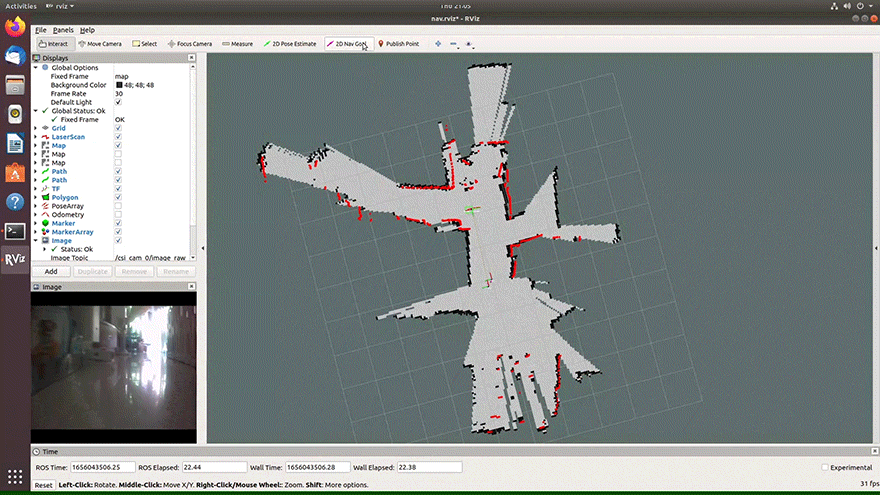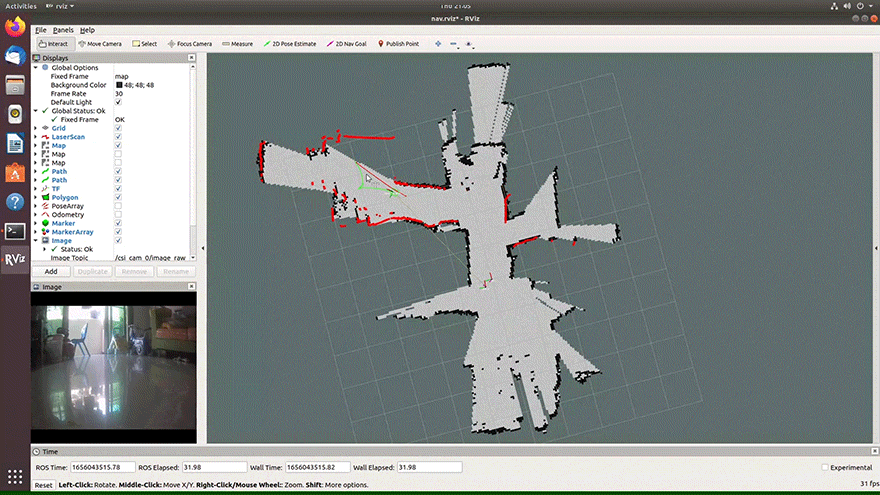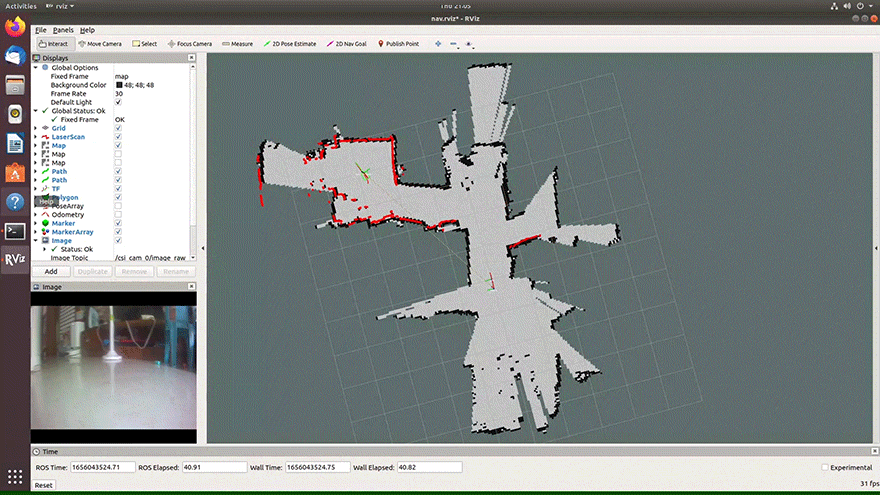

رسم الخرائط أثناء الملاحة
بعد نشر موقع هدف الملاحة، سيقوم الروبوت تلقائياً باستكشاف المسار إلى نقطة الهدف، ونشره أثناء مسح الخريطة.


معالجة الرؤية بـ OpenCV

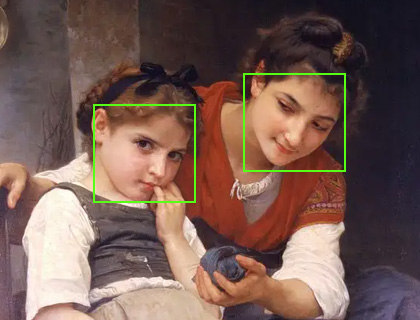
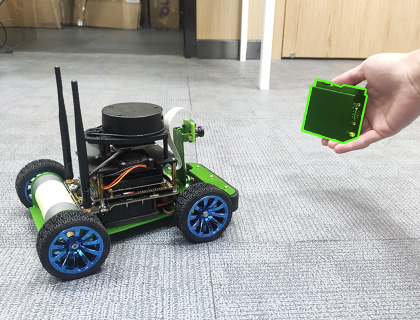
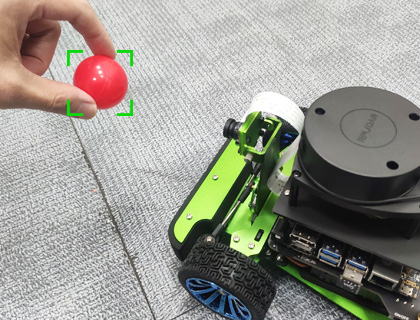
يدمج مكتبة الرؤية OpenCV، مع عروض توضيحية شاملة للخوارزميات
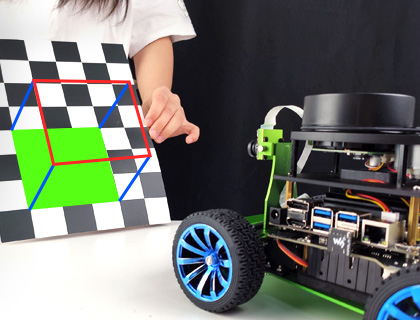
رؤية الواقع المعزز (AR)

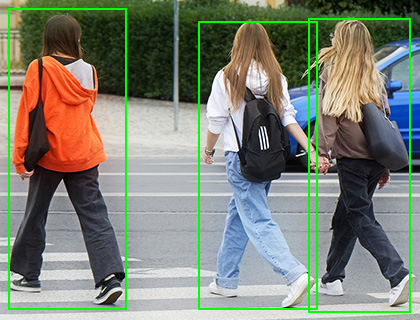
اكتشاف الوجه

تتبع الأشياء

التعرف على الألوان

اكتشاف الحركة

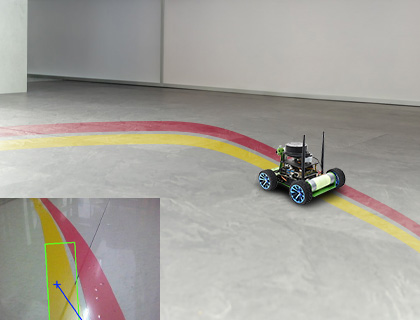
تتبع الخط بالرؤية

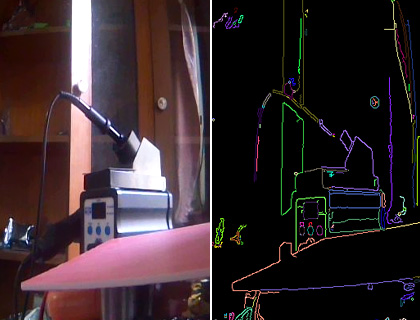
اكتشاف الكنتور

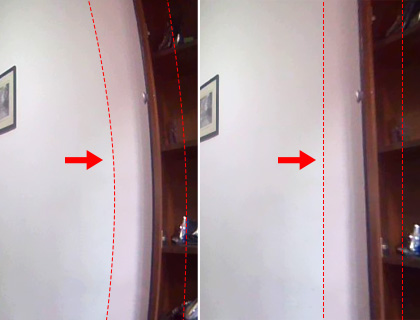
معايرة الصورة


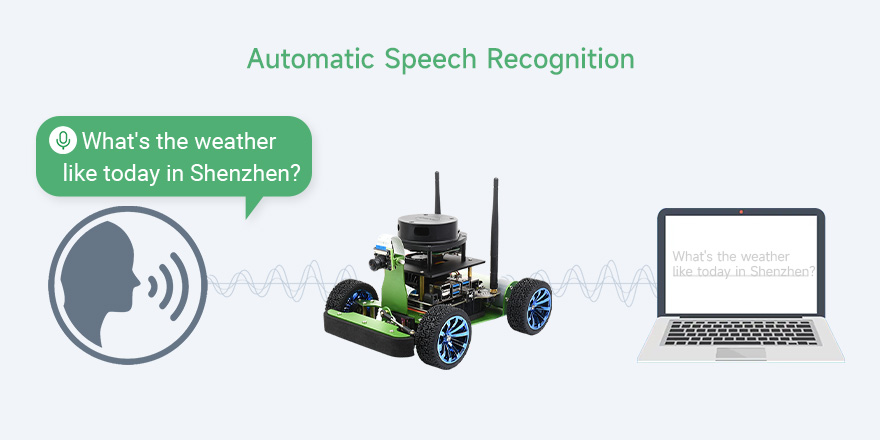
معالجة الكلام الذكي، التفاعل الصوتي بين الإنسان والروبوت

يدعم الاتصال الصوتي عن بُعد، وتوليد الكلام، واكتشاف الكلام، والتعرف على الكلام، والتفاعل الصوتي بين الإنسان والحاسوب
 

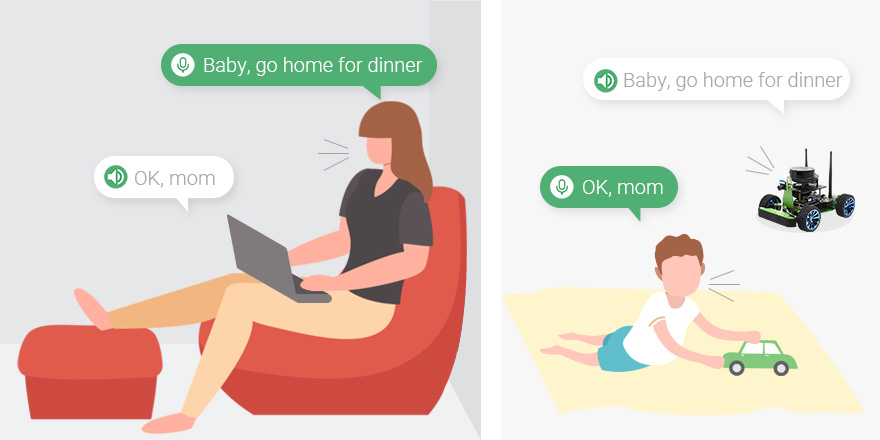
نقل الصوت عن بُعد في الوقت الفعلي، مما يسمح للروبوتات بإجراء المحادثات

نقل الصوت في الوقت الفعلي بين الكمبيوتر والروبوت، مما يتيح اتصالات عن بُعد ثنائية الاتجاه
 

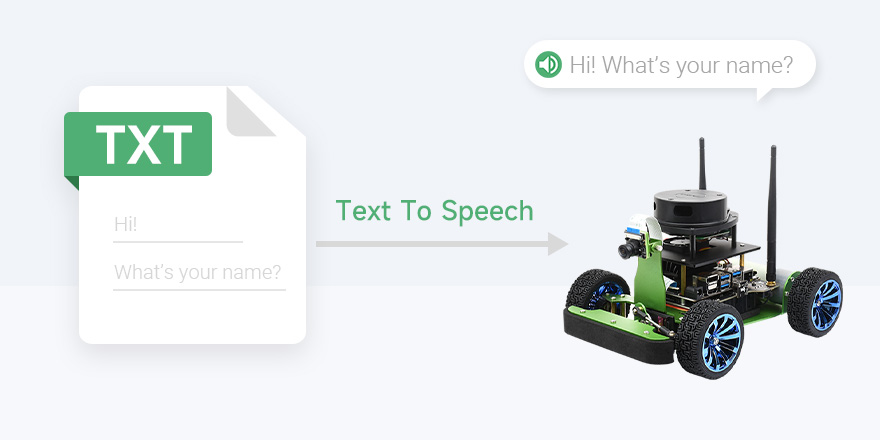
تشغيل توليد الكلام، دع الروبوت يتحدث

تحويل النص إلى أصوات طبيعية وسلسة وتشغيله
أرسل موضوعاً نصياً إلى الروبوت، ويمكنك سماعه وهو يتحدث
 

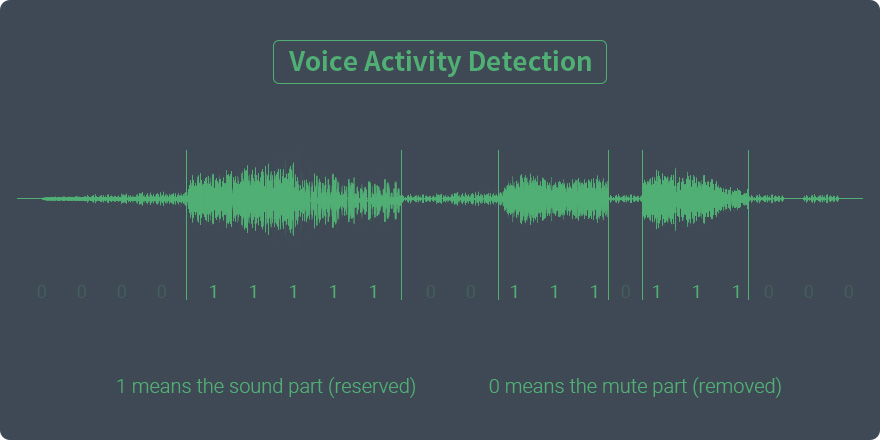
اكتشاف الكلام، دع الروبوت يعرف أنني أتحدث

يكتشف صوت دفق الصوت ويزيل الجزء الصامت
يأخذ فقط الجزء الذي يتحدث فيه الشخص
 

التعرف على الكلام، دع الروبوت يفهم ما أقول

التعرف على الصوت كنص
 

مخطط الكتل
 

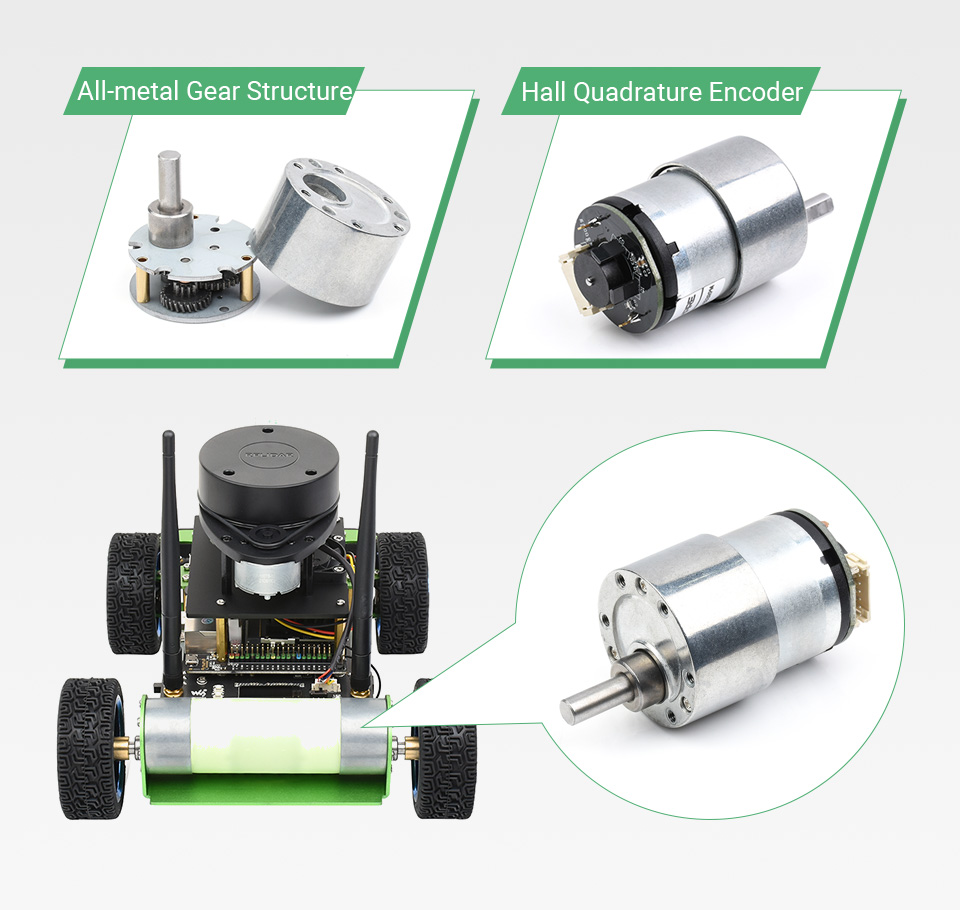
محرك تيار مستمر مسنن مع مشفر عالي الطاقة

فرش كربونية عالية الجودة، هيكل تروس معدني بالكامل، دقة عالية، ضوضاء تشغيل منخفضة، مشفر سرعة هول بـ 11 سلكاً بنظام AB، دعم التحكم في السرعة بحلقة مغلقة PID لحساب معلومات مسافة العجلات
 

مستشعر IMU

مستشعر موقف الحركة المدمج عالي الدقة بـ 9 محاور، باستخدام مرشح كالمان الممتد لدمج بيانات عداد المسافات ووحدة IMU، يمكنه إنتاج موقف روبوت عالي الدقة
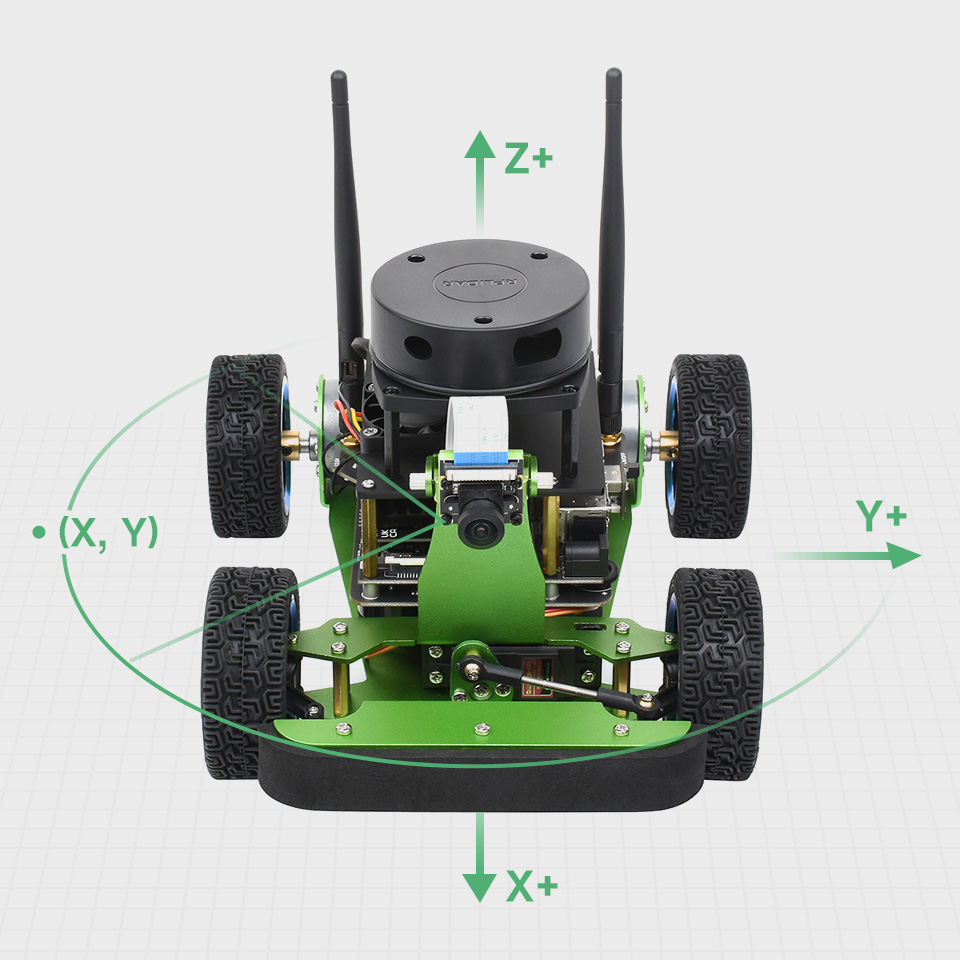
 

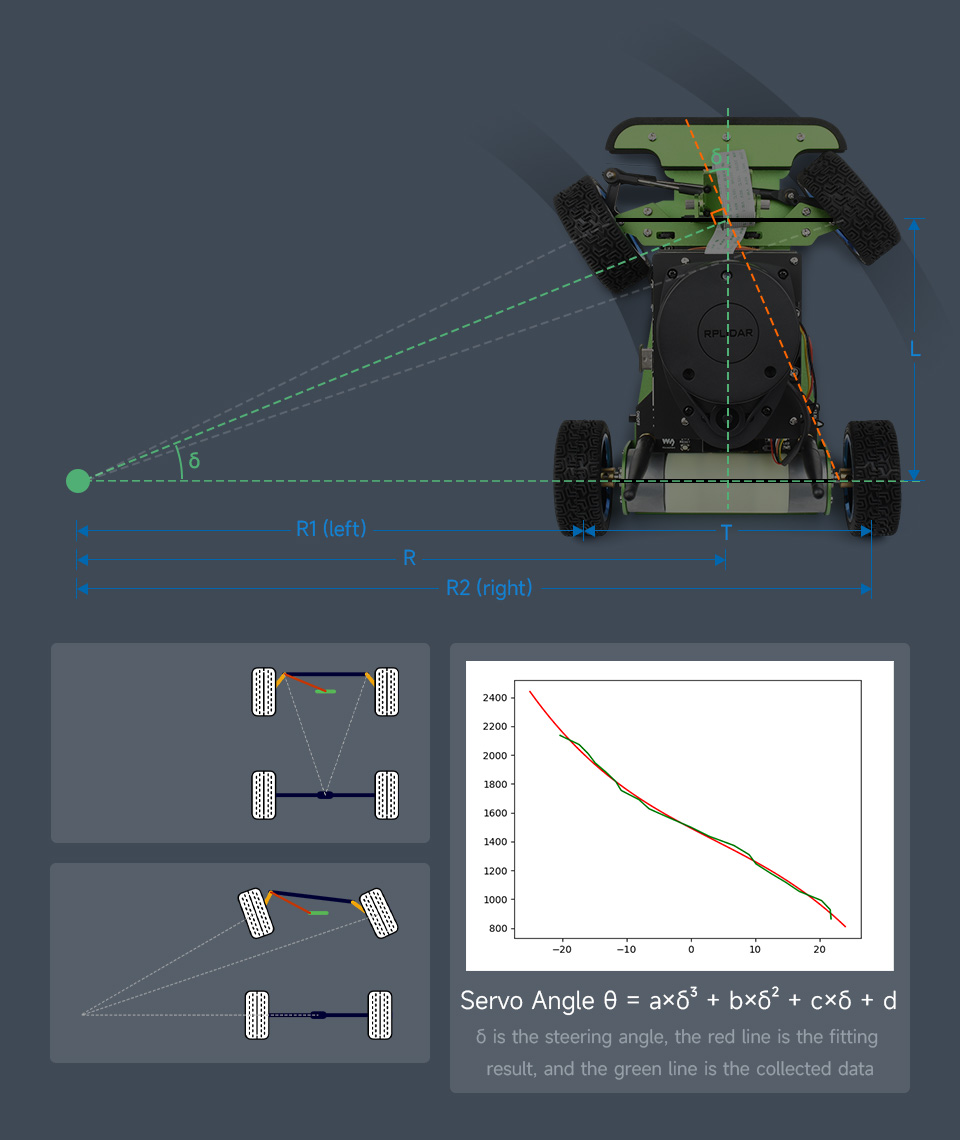
يعتمد هيكل توجيه شبيه بـ "أكرمان"

يعتمد طقم JetRacer ROS AI هيكل توجيه شبيهاً بـ "أكرمان" مع توجيه مؤازر للعجلات الأمامية مدمج مع توجيه تفاضلي للعجلات الخلفية. يوفر تحليلاً تفصيلياً لنموذج الكينماتيكا، ويستخدم تركيب متعدد الحدود لإخراج زاوية التوجيه، مما يجعل زاوية التوجيه أكثر دقة.
 

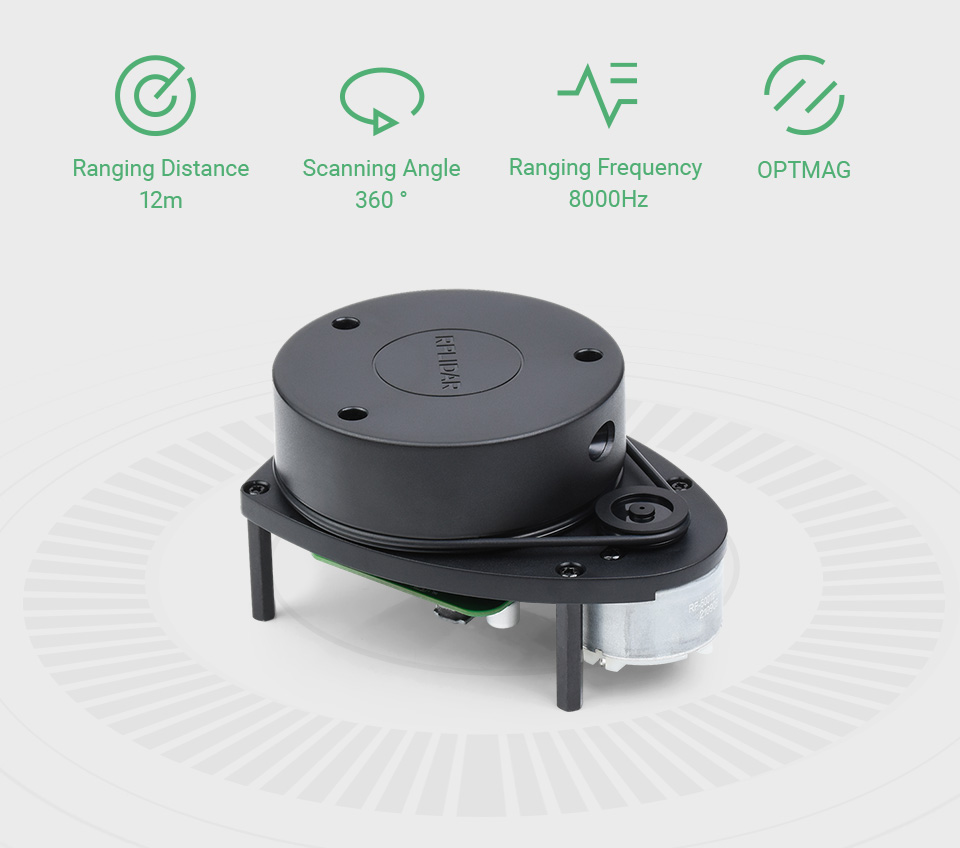
ليدار قياس ليزر 360 درجة

مسح وقياس 360 درجة للبيئة المحيطة للحصول على خريطة كنتورية حول الروبوت
 

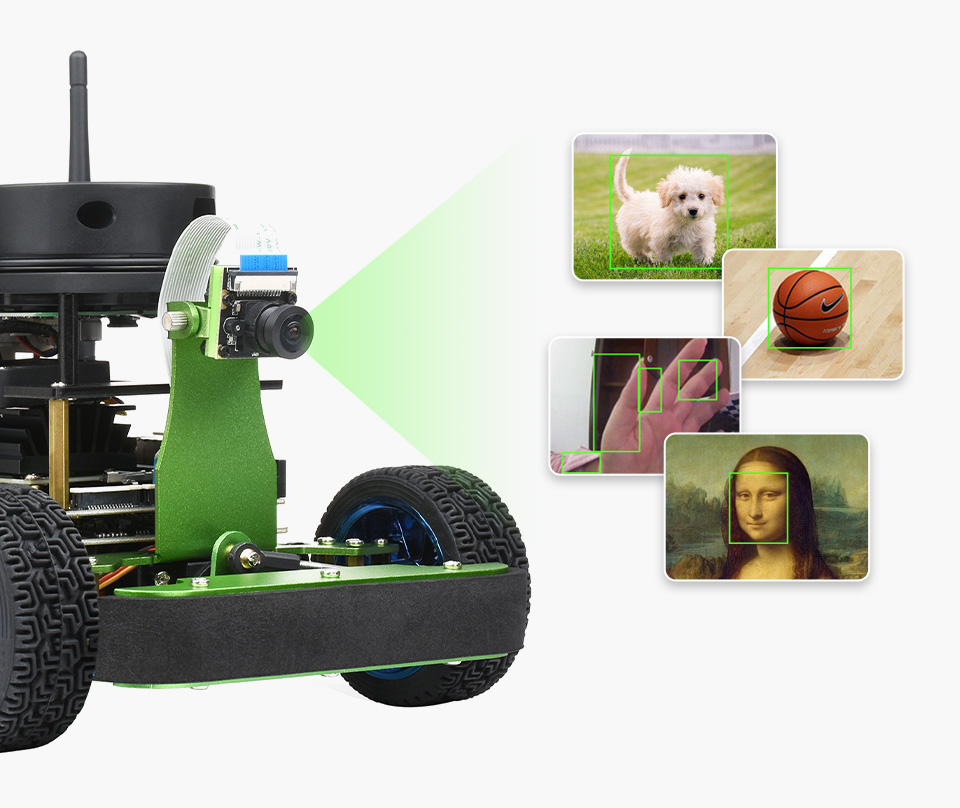
كاميرا 8MP بمجال رؤية 160 درجة

مستشعر IMX219، دقة 3280 × 2464
مناسبة لتطوير الرؤية بـ OpenCV، والتعرف على الأشياء، وتتبع الأهداف، والقيادة التلقائية، وغيرها من وظائف الذكاء الاصطناعي
 

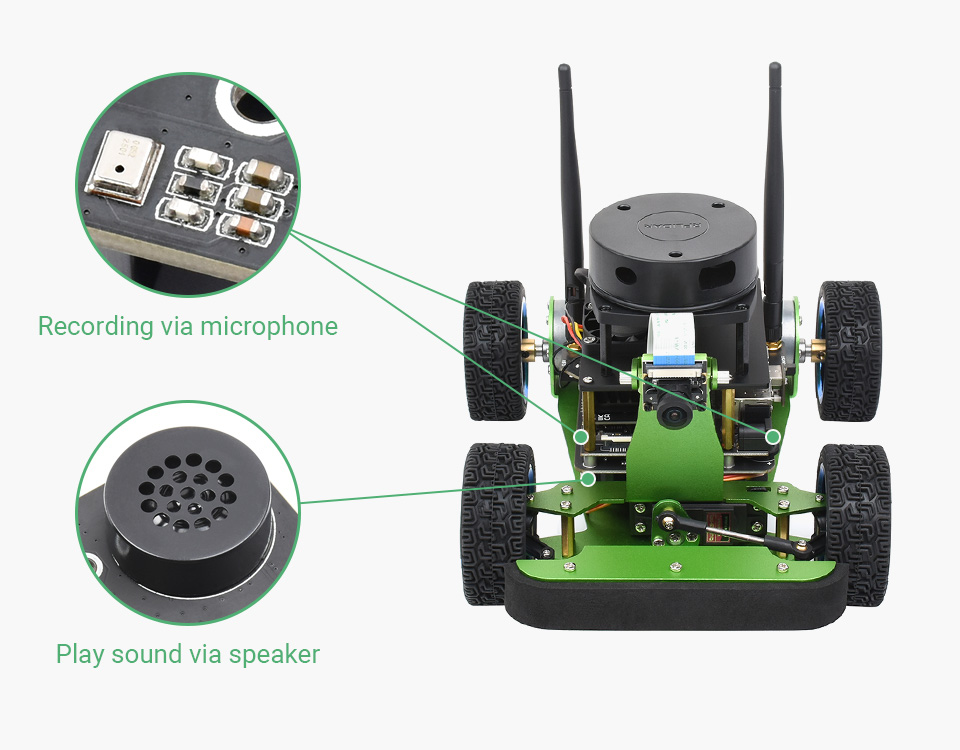
استخدام شريحة صوت USB

يحتوي على ميكروفوني سيليكون MEMS عاليي الجودة ومكبر صوت للتسجيل والتشغيل الصوتي بنظام ستيريو. وبذلك، يمتلك الروبوت أيضاً "أذنين" و"فماً" يمكنهما "الاستماع" و"التحدث". مما يتيح لك تحقيق تفاعل صوتي ذكي بسهولة.
تصميم دائرة آمن ومستقر

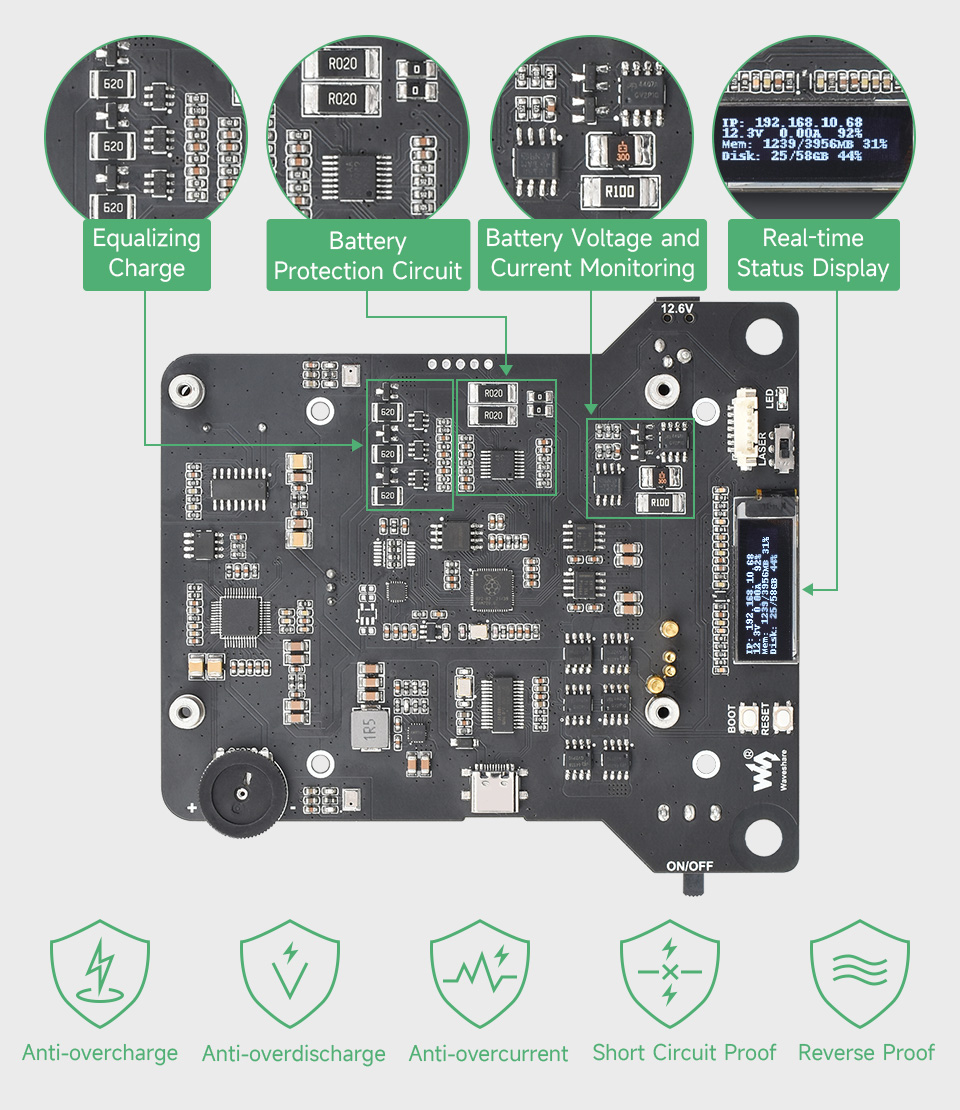
دائرة حماية مدمجة للبطارية لمنع الشحن الزائد، والتفريغ الزائد، والتيار الزائد، مع حماية من الماس الكهربائي، وحماية من القطبية العكسية، وموازنة الشحن، مما يجعل تشغيلك أكثر استقراراً وأماناً. كما تتضمن دائرة مدمجة للكشف عن البطارية، وشاشة OLED لعرض جهد البطارية والتيار وسعة البطارية المتبقية في الوقت الفعلي.
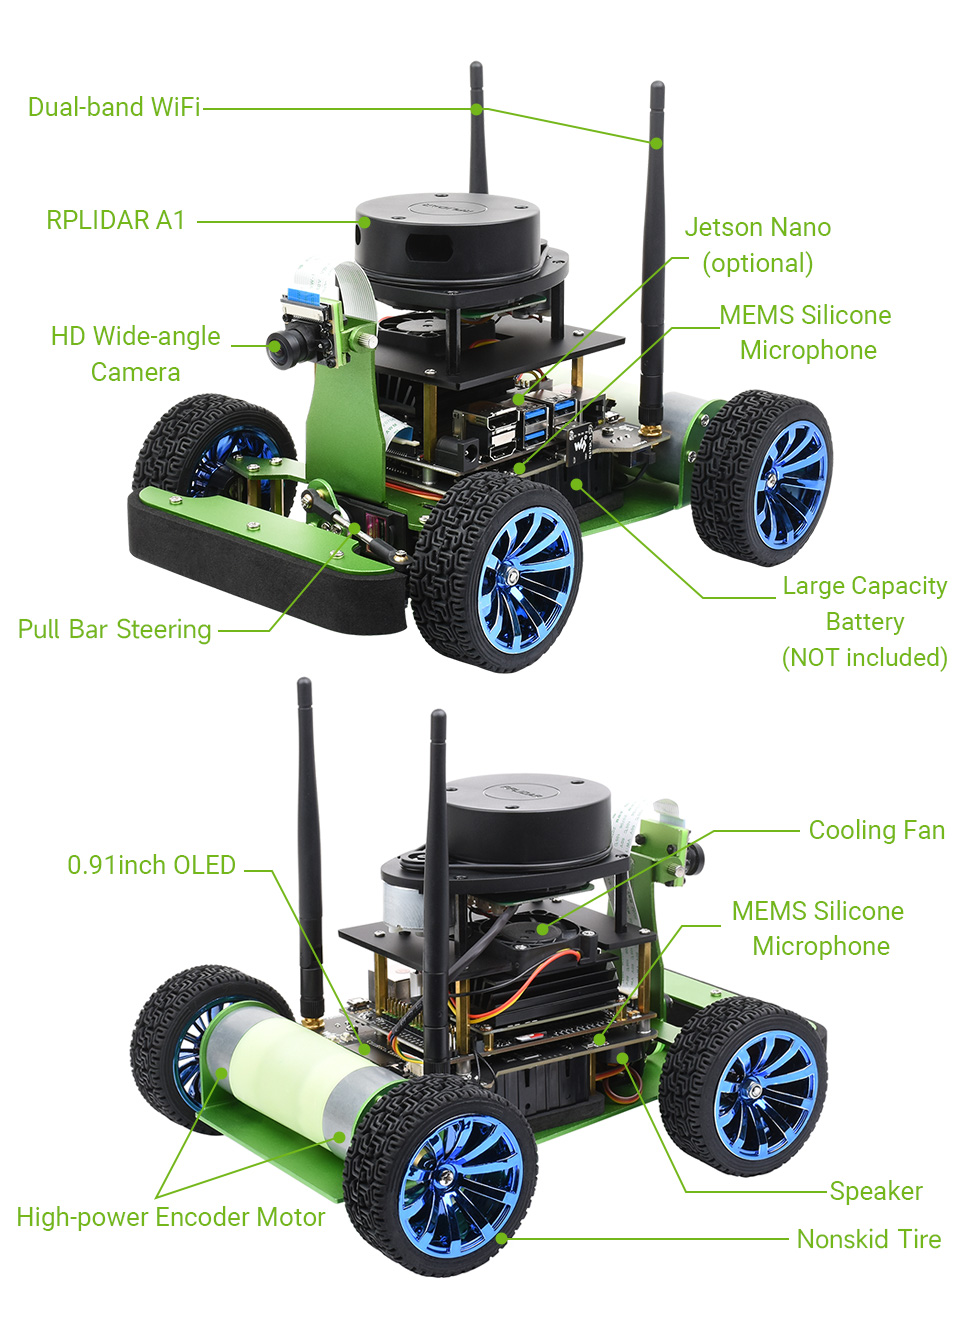
هيكل المنتج
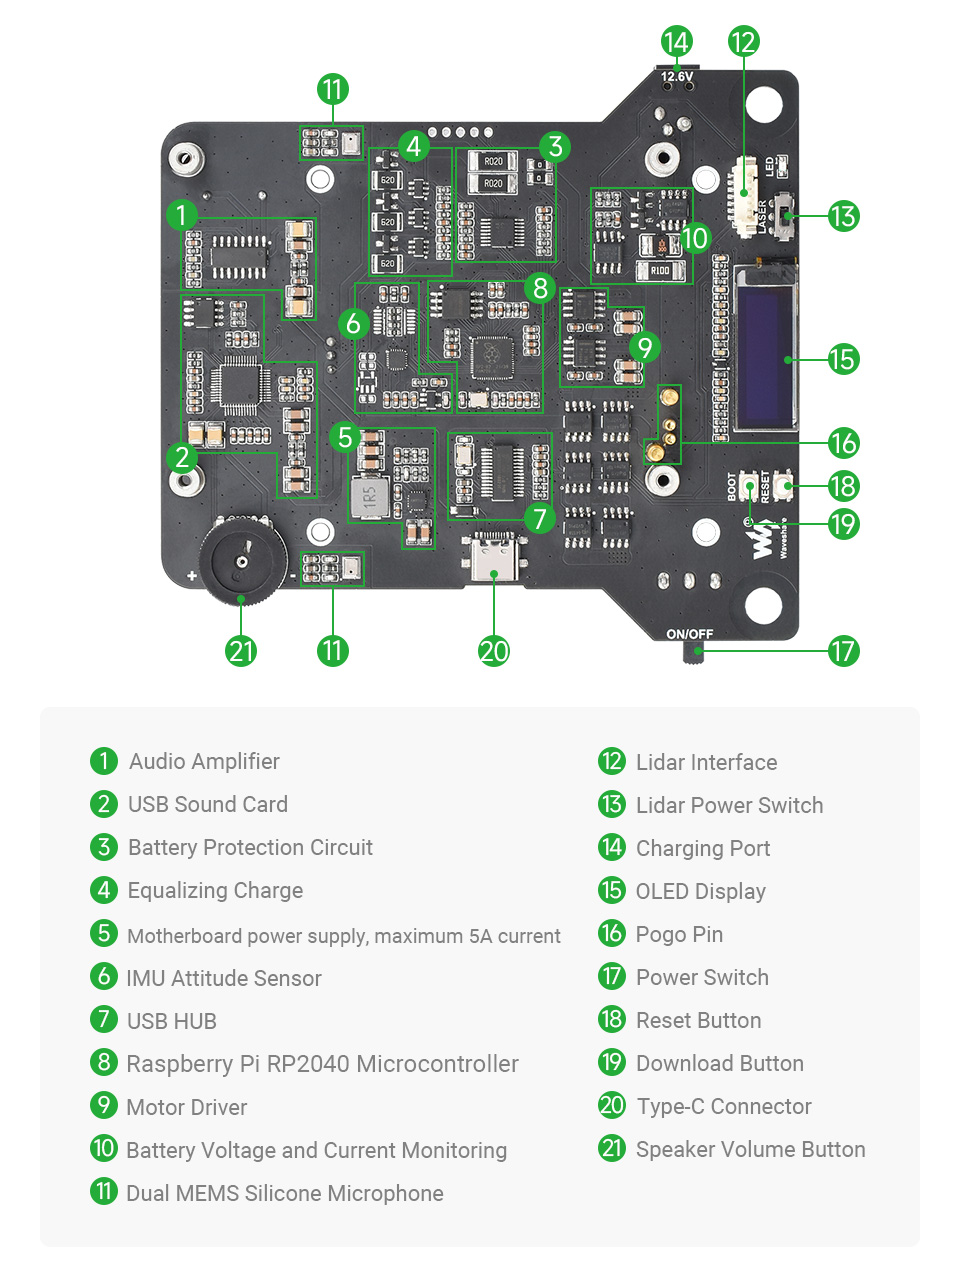
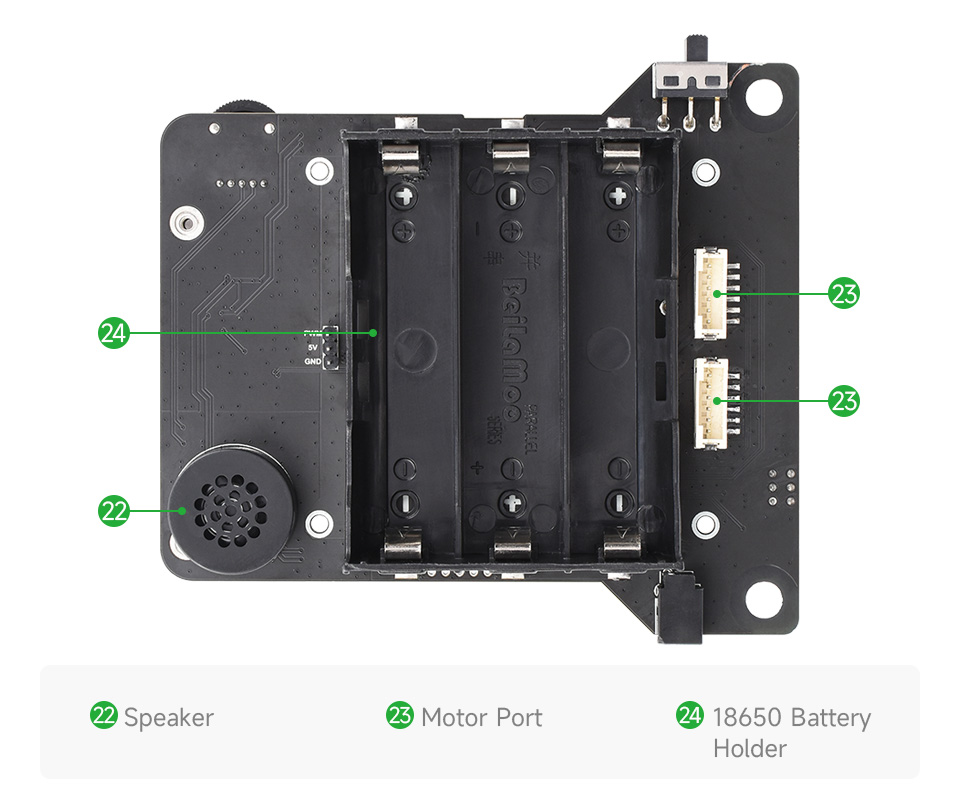
لوحة توسيع مدمجة للغاية
احتياطات السلامة

  • بطاريات الليثيوم أيون (Li-ion) والليثيوم بوليمر (Li-po) غير مستقرة تماماً. قد تسبب حريقاً، أو إصابة شخصية، أو تلفاً في الممتلكات إذا لم يتم إعادة شحنها أو استخدامها بشكل صحيح.
  • لا تقم بتوصيل الأقطاب بشكل عكسي عند إعادة الشحن أو التفريغ. لا تستخدم شاحن/لوحة شحن رديئة الجودة لإعادة شحن البطارية.
  • لا تخلط بين البطاريات القديمة والجديدة، وتجنب استخدام بطاريات من علامات تجارية مختلفة.
  • عند شراء بطارية ليثيوم، تأكد دائماً من أن مواصفات البطارية متوافقة مع لوحة التوسيع. اختر بطاريات من مصنعين رسميين، وتأكد من عمل البطاريات بشكل مستقر وآمن من خلال اختبار التقادم.
  • بطاريات الليثيوم لها عمر دوري محدود، وتتدهور بمرور الوقت. يجب استبدالها بأخرى جديدة عندما تصل البطاريات إلى أقصى عمر دوري لها، أو بعد العمل لأكثر من عامين، أيهما أقرب.
  • يجب وضعها بعناية وبشكل صحيح، وإبعادها عن المواد القابلة للاشتعال والانفجار، وبعيداً عن متناول الأطفال، لتجنب أي حادث سلامة ناتج عن التخزين المهمل.

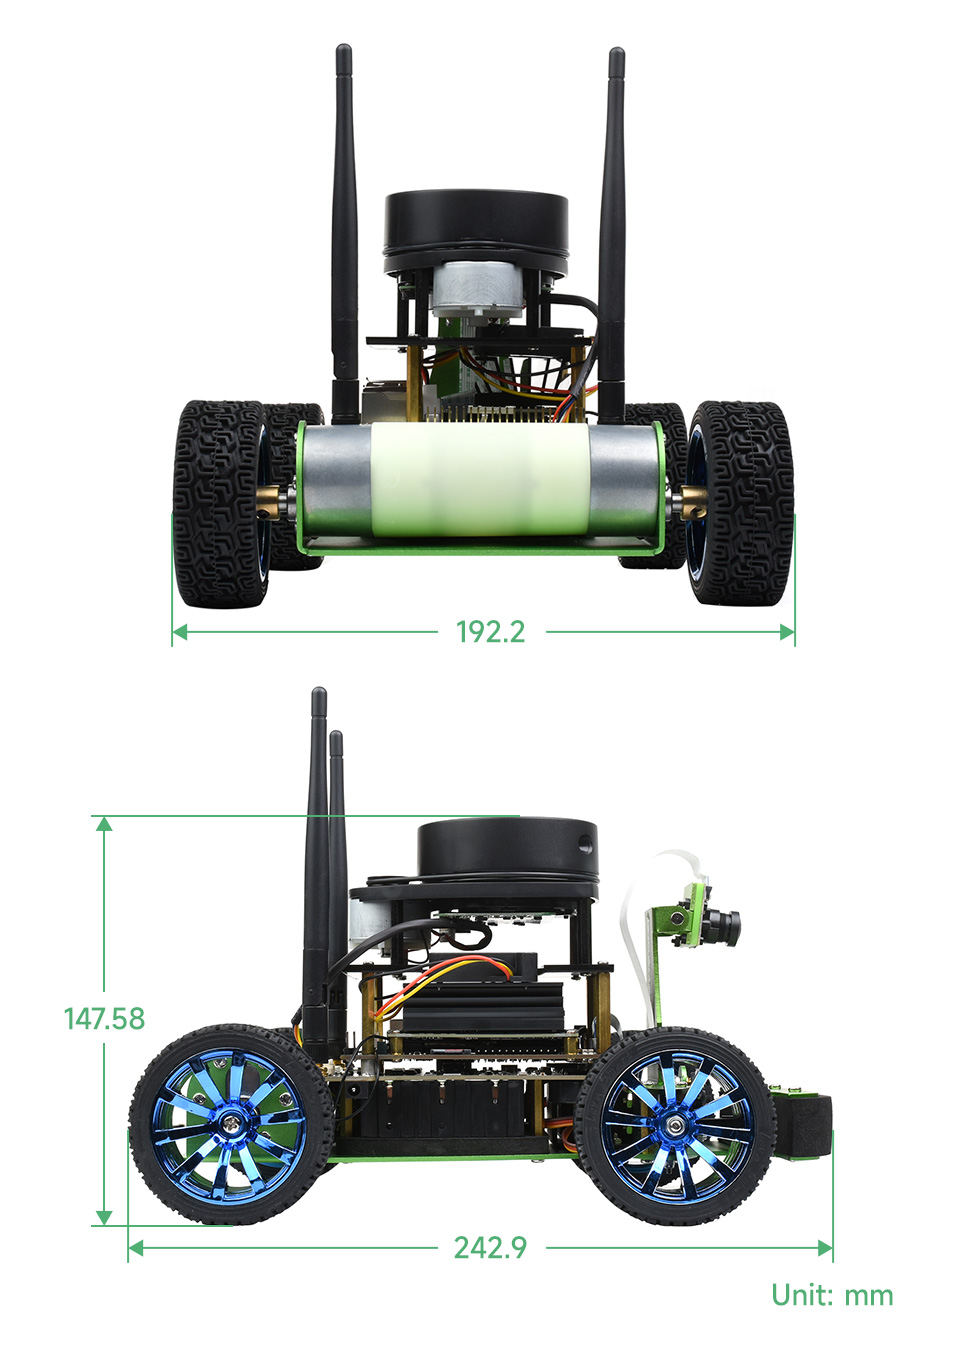
الأبعاد
الموارد

ويكي: www.waveshare.com/wiki/JetRacer_ROS_AI_Kit

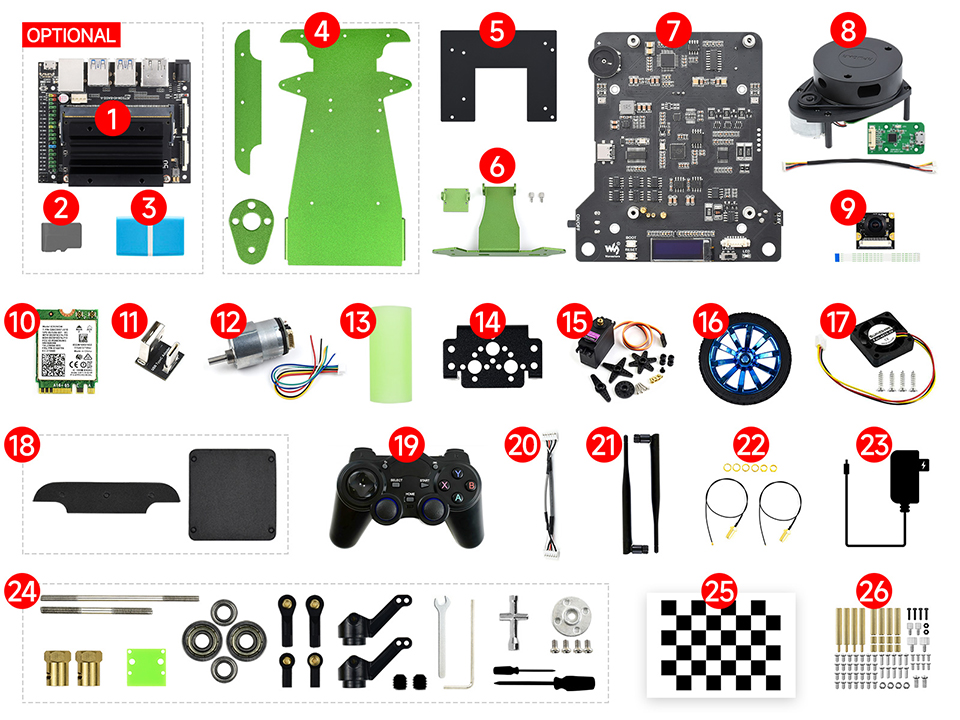
تحتوي العبوة على:

الوزن: 1.861 كجم

الوزن الفعلي: 1.4960 كجم

  • بطاريات 18650 غير مشمولة
  • يرجى ملاحظة أن طول البطارية يجب أن يكون أقل من 67 ملم، فبعض البطاريات المزودة بلوحة حماية في السوق غير مدعومة، اعرف المزيد
  1. اختياري طقم تطوير Jetson Nano
  2. اختياري بطاقة TF بسعة 64 جيجابايت × 1
  3. اختياري قارئ بطاقة TF × 1
  4. هيكل JetRacer ROS × 1
  5. قطعة أكريليك × 1
  6. حامل كاميرا × 1
  7. لوحة توسيع JetRacer ROS × 1
  8. رادار RPLIDAR A1 × 1
  9. كاميرا IMX219-160 × 1
  10. بطاقة Wireless-AC8265 × 1
  11. محول USB × 1
  12. محرك تشفير عالي الطاقة × 2
  13. غطاء محرك × 1
  14. حامل محرك سيرفو × 1
  15. محرك سيرفو MG996R × 1
  16. إطار 65 ملم × 4
  17. مروحة تبريد × 1
  18. وسادة لباد EVA عدد 2 × 1
  19. وحدة تحكم ألعاب لاسلكية × 1
  20. كابل PH2.0 6PIN × 2
  21. هوائي عدد 2 × 2
  22. محول IPEX إلى SMA عدد 2 × 1
  23. شاحن بطارية 12.6 فولت 2 أمبير × 1
  24. مجموعة أدوات وإكسسوارات × 1
  25. ورقة رقعة الشطرنج × 1
  26. مجموعة براغي × 1
ملاحظة: تم الإعلان رسمياً عن وصول NVIDIA Jetson Nano إلى نهاية عمره الافتراضي (EOL) بدءاً من يناير 2026. سيكون التوفر على المدى الطويل، وتحديثات البرامج المستقبلية، والدعم الموسع محدوداً.
What is included with the kit and do I need to supply batteries?
The 18650 batteries are not included and must be supplied by you; battery length should be less than 67 mm. The kit includes the required hardware and options described in the product details.
How does the dual controller design work on this robot?
The host controller uses a Jetson Nano Dev Kit for AI, speech, perception and navigation, while the sub controller uses a Raspberry Pi RP2040 microcontroller for attitude data collection and motion control; USB communication provides faster data transfer.
Is this compatible with ROS and the JetRacer open source software?
Yes, it is fully compatible with the original JetRacer ROS AI Kit and ROS based software for mapping, navigation and perception tasks.
What mapping and navigation capabilities are supported?
It supports SLAM mapping with odometer, IMU and Lidar, and supports algorithms such as Gmapping, Hector, Karto and Cartographer; it offers single point and multi point navigation and mapping while navigating with move_base.
How can I program or interact with the robot?
Programming is done via a web browser interface, with torch2trt enabling high frame rate AI processing; it also offers OpenCV vision processing and remote speech transmission for interaction.
Add Post

For more discussion Click Here

يرجى تعبئة النموذج أدناه وسيتواصل معك فريقنا لتزويدك بأسعار الجملة.

الوصف
Ask AI about this product

روبوت JetRacer ROS المدعوم بالذكاء الاصطناعي

طقم JetRacer للذكاء الاصطناعي - النسخة الاحترافية

يلبي هذا الطقم احتياجات البحث العلمي والتحقق من الخوارزميات في مجالات متنوعة مثل رسم خرائط "ليدار" (Lidar)، والملاحة الذاتية، والقيادة الذاتية، والكلام الذكي، واكتشاف الأهداف، والتعرف على الوجوه، وغيرها. فهو ليس متوافقاً فقط مع برمجيات مشروع N-VIDIA JetRacer مفتوح المصدر، بل يتميز بترقية شاملة في الأجهزة (Hardware) بأداء أفضل.

ملاحظة: أعلنت شركة NVIDIA رسمياً عن وصول جهاز Jetson Nano إلى نهاية عمره الافتراضي (EOL) بدءاً من يناير 2026. ستكون التوافرية طويلة الأمد، وتحديثات البرامج المستقبلية، والدعم الموسع محدودة.


  طقم JETRACER طقم JETRACER ROS
المظهر
وحدة التحكم الدقيقة غير متوفر شريحة Raspberry Pi RP2040
المحرك محرك تيار مستمر مسنن 37-520
نسبة التخفيض 1:10
السرعة بدون حمل 740 دورة في الدقيقة
محرك مسنن مع مشفر (Encoder) 37-520
نسبة التخفيض 1:30
السرعة بدون حمل 333 دورة في الدقيقة
مشفر المحرك غير متوفر مستشعر سرعة هول ذو 11 سلكاً بنظام AB، يدعم قياس مسافة العجلات (Odometry)
مستشعر وحدة القياس بالقصور الذاتي (IMU) غير متوفر MPU9250
ليدار (LIDAR) غير متوفر RPLIDAR A1
واجهة الصوت غير متوفر مكبر صوت واحد، ميكروفونان، دعم الكلام الذكي
الملاحة ورسم الخرائط غير مدعوم مدعوم


تصميم ذكي ثنائي التحكم

تعتمد وحدة التحكم الرئيسية على طقم Jetson Nano المطوّر، وتوفر خيارين للإصدار: طقم مطوري N-VIDIA Jetson Nano (B01) وطقم مطوري Waveshare Jetson Nano. كلا الطقمين يتمتعان تقريباً بنفس الأداء والمظهر، باستثناء أن طقم مطوري Waveshare Jetson Nano يعتمد إصدار 16GB eMMC من وحدة Jetson Nano. تم تجهيز طقم مطوري Jetson Nano بذاكرة سعة 4 جيجابايت وهو ذو أداء أفضل، وهو المسؤول عن الذكاء الاصطناعي (AI)، ومعالجة الكلام، والمعالجة المرئية، ورسم الخرائط والملاحة، إلخ.

تستخدم وحدة التحكم الفرعية وحدة التحكم الدقيقة ثنائية النواة Raspberry Pi RP2040، والتي تتمتع بأداء لحظي أفضل ودقة تحكم أعلى، وهي المسؤولة عن جمع بيانات الموقف والتحكم في الحركة.

اعتماد اتصال USB، سرعة نقل أسرع من UART


مطور بالاعتماد على نظام ROS

نظام ROS (نظام تشغيل الروبوت) هو نظام تشغيل مفتوح المصدر يتضمن مجموعة من مكتبات البرامج والأدوات لتصميم الروبوتات. يوفر الخدمات المتوقعة من نظام التشغيل، بما في ذلك تجريد الأجهزة (Hardware abstraction)، والتحكم في الأجهزة على المستوى الأساسي، وتنفيذ الوظائف الشائعة، ونقل الرسائل بين العمليات، وإدارة الحزم. يبسّط ROS تصميم الروبوتات وهو إطار عمل برمجيات الروبوتات السائد في العالم.


دعم التحكم بوضع I2C التابع (Slave Mode)

متوافق تماماً مع العروض التوضيحية الأصلية لـ JetRacer

طقم Jetracer ROS AI عبارة عن سيارة سباق ذاتية القيادة مدعومة بواسطة N-VIDIA Jetson Nano. من خلال البرمجة التفاعلية عبر متصفح الويب، فإنه يتيح معالجة بمعدل إطارات مرتفع بفضل تحسينات torch2trt (مترجم PyTorch إلى TensorRT)، بحيث يمكن تحقيق القيادة الذاتية لتتبع المسار بشكل أسرع بسهولة.

تعليم الذكاء الاصطناعي في المدارس الثانوية، سيارة ذكية مخصصة للسباقات


مشروع DonKeyCar مفتوح المصدر

التعلم العميق | سيارة ذاتية القيادة

تستخدم DonKeyCar إطار عمل الشبكة العصبية للتعلم العميق Keras/TensorFlow، جنباً إلى جنب مع مكتبة الرؤية الحاسوبية OpenCV، لتحقيق القيادة الذاتية.


رسم خرائط ليدار SLAM

رسم الخرائط باستخدام عداد المسافات، وحدة IMU، ليدار، EKF، إلخ.
يدعم خوارزميات رسم الخرائط Gmapping و Hector و Karto و Cartographer


تخطيط المسار، الملاحة الذاتية،
تجنب العوائق الديناميكي

تحديد الموقع التكيفي "مونتي كارلو" (AMCL) | الملاحة الذاتية عبر Move_base

يدعم الملاحة بنقطة واحدة، وملاحة الدوريات متعددة النقاط، ورسم الخرائط أثناء الملاحة

الملاحة بنقطة واحدة
بعد نشر موقع هدف الملاحة، سيخطط الروبوت تلقائياً للمسار للانتقال إلى موقع الهدف.


ملاحة الدوريات متعددة النقاط
أضف نقاط الملاحة، وسيقوم الروبوت بالتجول والملاحة بين نقاط الملاحة.


رسم الخرائط أثناء الملاحة
بعد نشر موقع هدف الملاحة، سيقوم الروبوت تلقائياً باستكشاف المسار إلى نقطة الهدف، ونشره أثناء مسح الخريطة.


معالجة الرؤية بـ OpenCV

يدمج مكتبة الرؤية OpenCV، مع عروض توضيحية شاملة للخوارزميات

رؤية الواقع المعزز (AR)

اكتشاف الوجه

تتبع الأشياء

التعرف على الألوان

اكتشاف الحركة

تتبع الخط بالرؤية

اكتشاف الكنتور

معايرة الصورة


معالجة الكلام الذكي، التفاعل الصوتي بين الإنسان والروبوت

يدعم الاتصال الصوتي عن بُعد، وتوليد الكلام، واكتشاف الكلام، والتعرف على الكلام، والتفاعل الصوتي بين الإنسان والحاسوب


نقل الصوت عن بُعد في الوقت الفعلي، مما يسمح للروبوتات بإجراء المحادثات

نقل الصوت في الوقت الفعلي بين الكمبيوتر والروبوت، مما يتيح اتصالات عن بُعد ثنائية الاتجاه


تشغيل توليد الكلام، دع الروبوت يتحدث

تحويل النص إلى أصوات طبيعية وسلسة وتشغيله
أرسل موضوعاً نصياً إلى الروبوت، ويمكنك سماعه وهو يتحدث


اكتشاف الكلام، دع الروبوت يعرف أنني أتحدث

يكتشف صوت دفق الصوت ويزيل الجزء الصامت
يأخذ فقط الجزء الذي يتحدث فيه الشخص


التعرف على الكلام، دع الروبوت يفهم ما أقول

التعرف على الصوت كنص


مخطط الكتل


محرك تيار مستمر مسنن مع مشفر عالي الطاقة

فرش كربونية عالية الجودة، هيكل تروس معدني بالكامل، دقة عالية، ضوضاء تشغيل منخفضة، مشفر سرعة هول بـ 11 سلكاً بنظام AB، دعم التحكم في السرعة بحلقة مغلقة PID لحساب معلومات مسافة العجلات


مستشعر IMU

مستشعر موقف الحركة المدمج عالي الدقة بـ 9 محاور، باستخدام مرشح كالمان الممتد لدمج بيانات عداد المسافات ووحدة IMU، يمكنه إنتاج موقف روبوت عالي الدقة


يعتمد هيكل توجيه شبيه بـ "أكرمان"

يعتمد طقم JetRacer ROS AI هيكل توجيه شبيهاً بـ "أكرمان" مع توجيه مؤازر للعجلات الأمامية مدمج مع توجيه تفاضلي للعجلات الخلفية. يوفر تحليلاً تفصيلياً لنموذج الكينماتيكا، ويستخدم تركيب متعدد الحدود لإخراج زاوية التوجيه، مما يجعل زاوية التوجيه أكثر دقة.


ليدار قياس ليزر 360 درجة

مسح وقياس 360 درجة للبيئة المحيطة للحصول على خريطة كنتورية حول الروبوت


كاميرا 8MP بمجال رؤية 160 درجة

مستشعر IMX219، دقة 3280 × 2464
مناسبة لتطوير الرؤية بـ OpenCV، والتعرف على الأشياء، وتتبع الأهداف، والقيادة التلقائية، وغيرها من وظائف الذكاء الاصطناعي


استخدام شريحة صوت USB

يحتوي على ميكروفوني سيليكون MEMS عاليي الجودة ومكبر صوت للتسجيل والتشغيل الصوتي بنظام ستيريو. وبذلك، يمتلك الروبوت أيضاً "أذنين" و"فماً" يمكنهما "الاستماع" و"التحدث". مما يتيح لك تحقيق تفاعل صوتي ذكي بسهولة.

تصميم دائرة آمن ومستقر

دائرة حماية مدمجة للبطارية لمنع الشحن الزائد، والتفريغ الزائد، والتيار الزائد، مع حماية من الماس الكهربائي، وحماية من القطبية العكسية، وموازنة الشحن، مما يجعل تشغيلك أكثر استقراراً وأماناً. كما تتضمن دائرة مدمجة للكشف عن البطارية، وشاشة OLED لعرض جهد البطارية والتيار وسعة البطارية المتبقية في الوقت الفعلي.

هيكل المنتج

لوحة توسيع مدمجة للغاية

احتياطات السلامة

  • بطاريات الليثيوم أيون (Li-ion) والليثيوم بوليمر (Li-po) غير مستقرة تماماً. قد تسبب حريقاً، أو إصابة شخصية، أو تلفاً في الممتلكات إذا لم يتم إعادة شحنها أو استخدامها بشكل صحيح.
  • لا تقم بتوصيل الأقطاب بشكل عكسي عند إعادة الشحن أو التفريغ. لا تستخدم شاحن/لوحة شحن رديئة الجودة لإعادة شحن البطارية.
  • لا تخلط بين البطاريات القديمة والجديدة، وتجنب استخدام بطاريات من علامات تجارية مختلفة.
  • عند شراء بطارية ليثيوم، تأكد دائماً من أن مواصفات البطارية متوافقة مع لوحة التوسيع. اختر بطاريات من مصنعين رسميين، وتأكد من عمل البطاريات بشكل مستقر وآمن من خلال اختبار التقادم.
  • بطاريات الليثيوم لها عمر دوري محدود، وتتدهور بمرور الوقت. يجب استبدالها بأخرى جديدة عندما تصل البطاريات إلى أقصى عمر دوري لها، أو بعد العمل لأكثر من عامين، أيهما أقرب.
  • يجب وضعها بعناية وبشكل صحيح، وإبعادها عن المواد القابلة للاشتعال والانفجار، وبعيداً عن متناول الأطفال، لتجنب أي حادث سلامة ناتج عن التخزين المهمل.

الأبعاد

الموارد

ويكي: www.waveshare.com/wiki/JetRacer_ROS_AI_Kit

تحتوي العبوة على:

الوزن: 1.861 كجم

الوزن الفعلي: 1.4960 كجم

  • بطاريات 18650 غير مشمولة
  • يرجى ملاحظة أن طول البطارية يجب أن يكون أقل من 67 ملم، فبعض البطاريات المزودة بلوحة حماية في السوق غير مدعومة، اعرف المزيد
  1. اختياري طقم تطوير Jetson Nano
  2. اختياري بطاقة TF بسعة 64 جيجابايت × 1
  3. اختياري قارئ بطاقة TF × 1
  4. هيكل JetRacer ROS × 1
  5. قطعة أكريليك × 1
  6. حامل كاميرا × 1
  7. لوحة توسيع JetRacer ROS × 1
  8. رادار RPLIDAR A1 × 1
  9. كاميرا IMX219-160 × 1
  10. بطاقة Wireless-AC8265 × 1
  11. محول USB × 1
  12. محرك تشفير عالي الطاقة × 2
  13. غطاء محرك × 1
  14. حامل محرك سيرفو × 1
  15. محرك سيرفو MG996R × 1
  16. إطار 65 ملم × 4
  17. مروحة تبريد × 1
  18. وسادة لباد EVA عدد 2 × 1
  19. وحدة تحكم ألعاب لاسلكية × 1
  20. كابل PH2.0 6PIN × 2
  21. هوائي عدد 2 × 2
  22. محول IPEX إلى SMA عدد 2 × 1
  23. شاحن بطارية 12.6 فولت 2 أمبير × 1
  24. مجموعة أدوات وإكسسوارات × 1
  25. ورقة رقعة الشطرنج × 1
  26. مجموعة براغي × 1
ملاحظة: تم الإعلان رسمياً عن وصول NVIDIA Jetson Nano إلى نهاية عمره الافتراضي (EOL) بدءاً من يناير 2026. سيكون التوفر على المدى الطويل، وتحديثات البرامج المستقبلية، والدعم الموسع محدوداً.
الأسئلة الشائعة
What is included with the kit and do I need to supply batteries?
The 18650 batteries are not included and must be supplied by you; battery length should be less than 67 mm. The kit includes the required hardware and options described in the product details.
How does the dual controller design work on this robot?
The host controller uses a Jetson Nano Dev Kit for AI, speech, perception and navigation, while the sub controller uses a Raspberry Pi RP2040 microcontroller for attitude data collection and motion control; USB communication provides faster data transfer.
Is this compatible with ROS and the JetRacer open source software?
Yes, it is fully compatible with the original JetRacer ROS AI Kit and ROS based software for mapping, navigation and perception tasks.
What mapping and navigation capabilities are supported?
It supports SLAM mapping with odometer, IMU and Lidar, and supports algorithms such as Gmapping, Hector, Karto and Cartographer; it offers single point and multi point navigation and mapping while navigating with move_base.
How can I program or interact with the robot?
Programming is done via a web browser interface, with torch2trt enabling high frame rate AI processing; it also offers OpenCV vision processing and remote speech transmission for interaction.
Reviews
Forum
Add Post

For more discussion Click Here

منتجات مشابهة
طلب بالجملة

يرجى تعبئة النموذج أدناه وسيتواصل معك فريقنا لتزويدك بأسعار الجملة.

متطلبات مخصصة؟

قابل فريقنا

أداة جدولة المواعيد