


ESP32-S3 Smart 86 Box Development Board, Supports 2.4GHz Wi-Fi And Bluetooth BLE 5
Thank you for the lighting fast support and delivery, product was properly packed and zero damage.
Thanks for the support

طقم JetRacer للذكاء الاصطناعي - النسخة الاحترافية
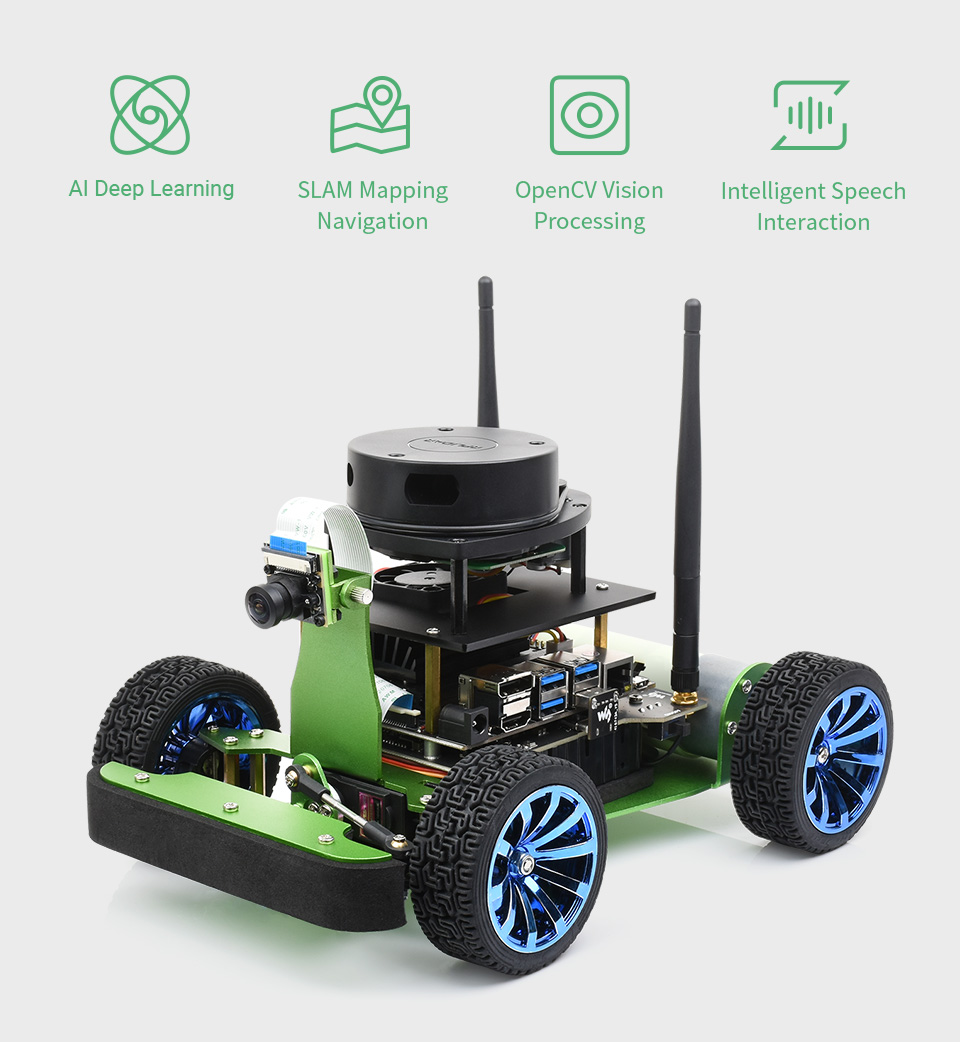
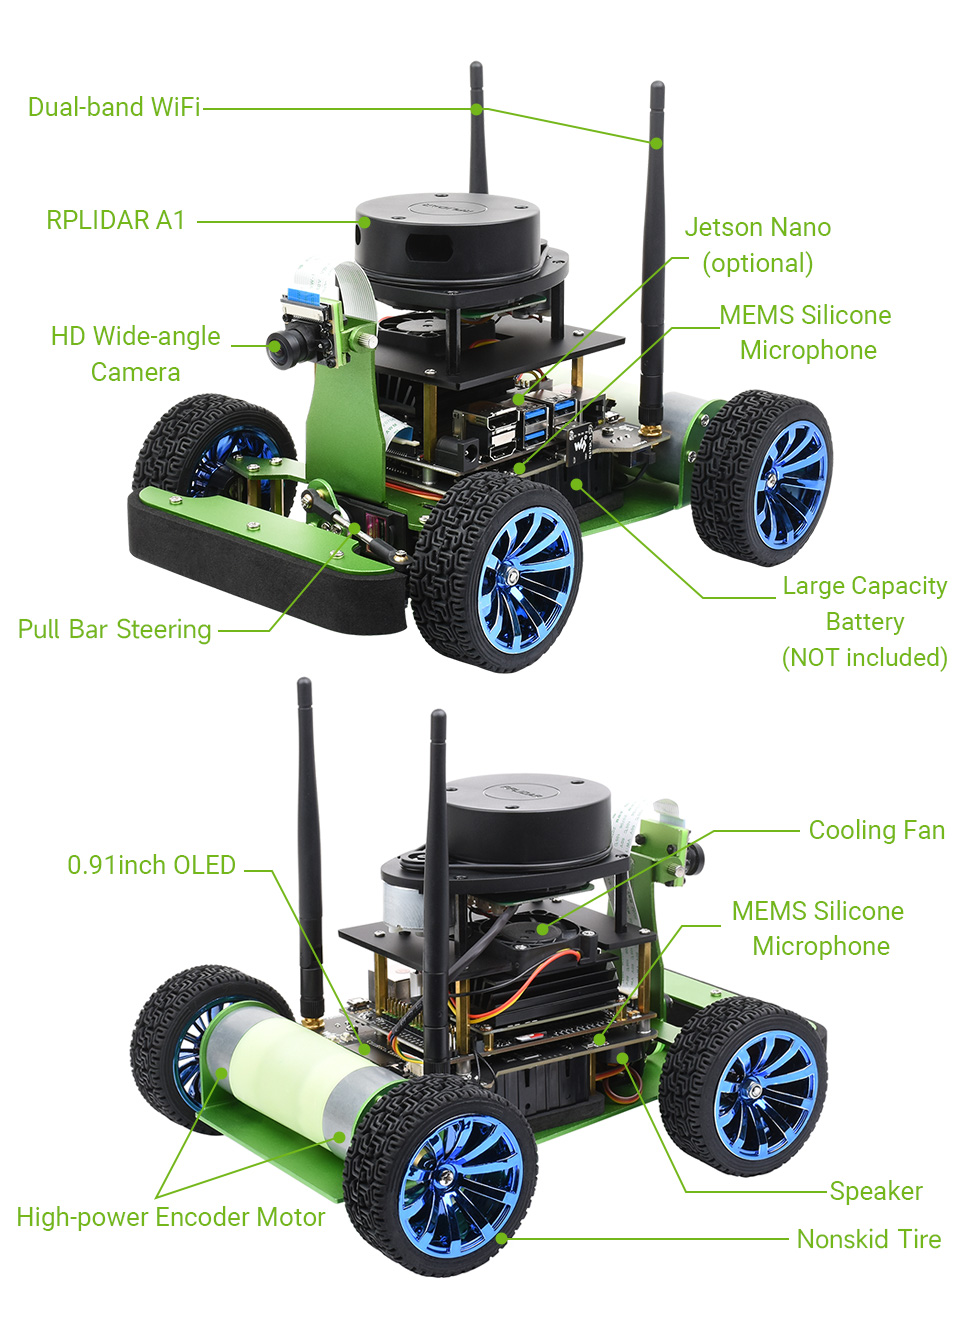
يلبي هذا الطقم احتياجات البحث العلمي والتحقق من الخوارزميات في مجالات متنوعة مثل رسم خرائط "ليدار" (Lidar)، والملاحة الذاتية، والقيادة الذاتية، والكلام الذكي، واكتشاف الأهداف، والتعرف على الوجوه، وغيرها. فهو ليس متوافقاً فقط مع برمجيات مشروع N-VIDIA JetRacer مفتوح المصدر، بل يتميز بترقية شاملة في الأجهزة (Hardware) بأداء أفضل.
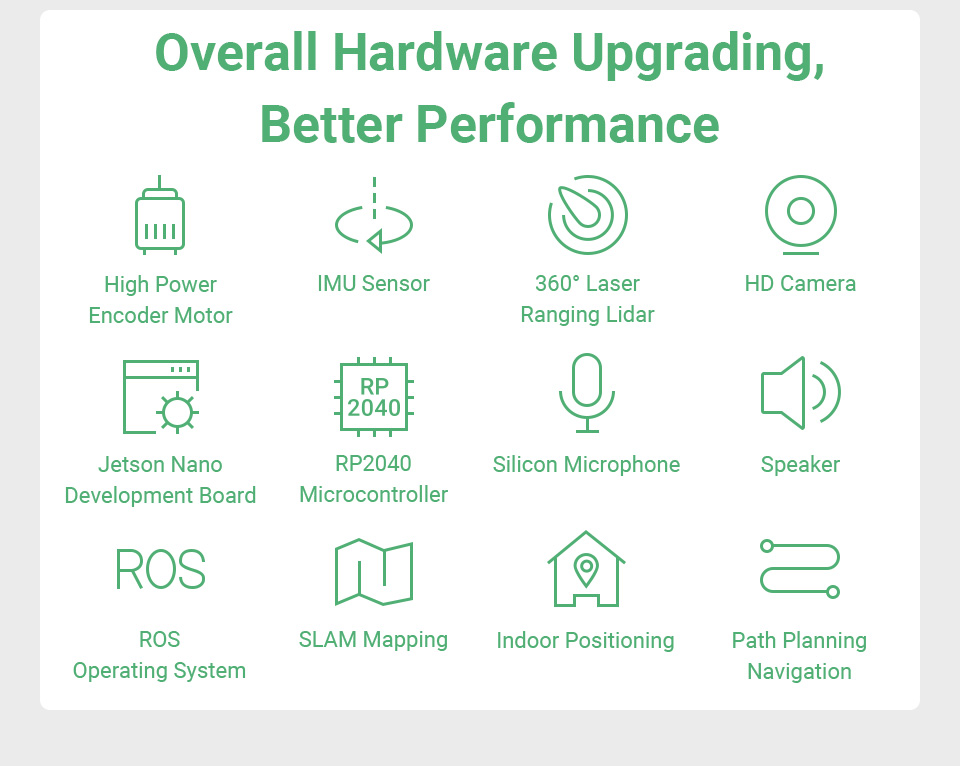
ملاحظة: أعلنت شركة NVIDIA رسمياً عن وصول جهاز Jetson Nano إلى نهاية عمره الافتراضي (EOL) بدءاً من يناير 2026. ستكون التوافرية طويلة الأمد، وتحديثات البرامج المستقبلية، والدعم الموسع محدودة.
| طقم JETRACER | طقم JETRACER ROS | |
|---|---|---|
| المظهر |  |
 |
| وحدة التحكم الدقيقة | غير متوفر | شريحة Raspberry Pi RP2040 |
| المحرك | محرك تيار مستمر مسنن 37-520 نسبة التخفيض 1:10 السرعة بدون حمل 740 دورة في الدقيقة |
محرك مسنن مع مشفر (Encoder) 37-520 نسبة التخفيض 1:30 السرعة بدون حمل 333 دورة في الدقيقة |
| مشفر المحرك | غير متوفر | مستشعر سرعة هول ذو 11 سلكاً بنظام AB، يدعم قياس مسافة العجلات (Odometry) |
| مستشعر وحدة القياس بالقصور الذاتي (IMU) | غير متوفر | MPU9250 |
| ليدار (LIDAR) | غير متوفر | RPLIDAR A1 |
| واجهة الصوت | غير متوفر | مكبر صوت واحد، ميكروفونان، دعم الكلام الذكي |
| الملاحة ورسم الخرائط | غير مدعوم | مدعوم |
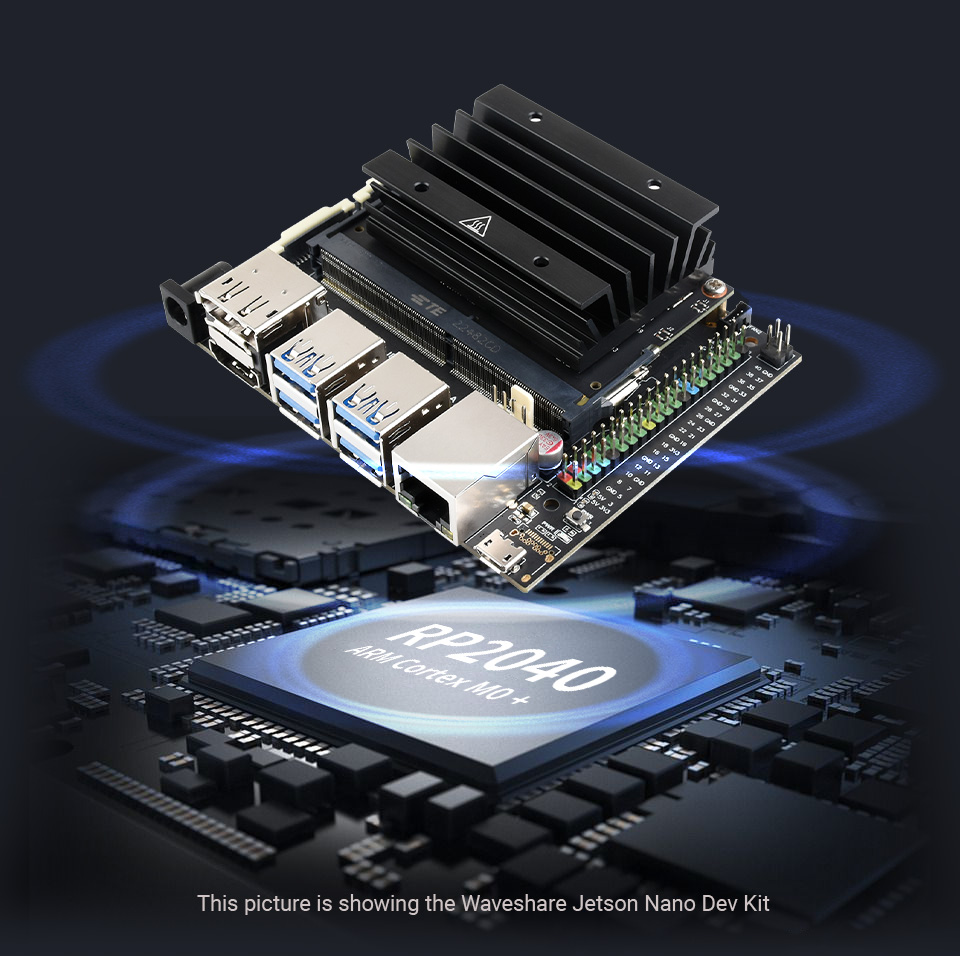
تعتمد وحدة التحكم الرئيسية على طقم Jetson Nano المطوّر، وتوفر خيارين للإصدار: طقم مطوري N-VIDIA Jetson Nano (B01) وطقم مطوري Waveshare Jetson Nano. كلا الطقمين يتمتعان تقريباً بنفس الأداء والمظهر، باستثناء أن طقم مطوري Waveshare Jetson Nano يعتمد إصدار 16GB eMMC من وحدة Jetson Nano. تم تجهيز طقم مطوري Jetson Nano بذاكرة سعة 4 جيجابايت وهو ذو أداء أفضل، وهو المسؤول عن الذكاء الاصطناعي (AI)، ومعالجة الكلام، والمعالجة المرئية، ورسم الخرائط والملاحة، إلخ.
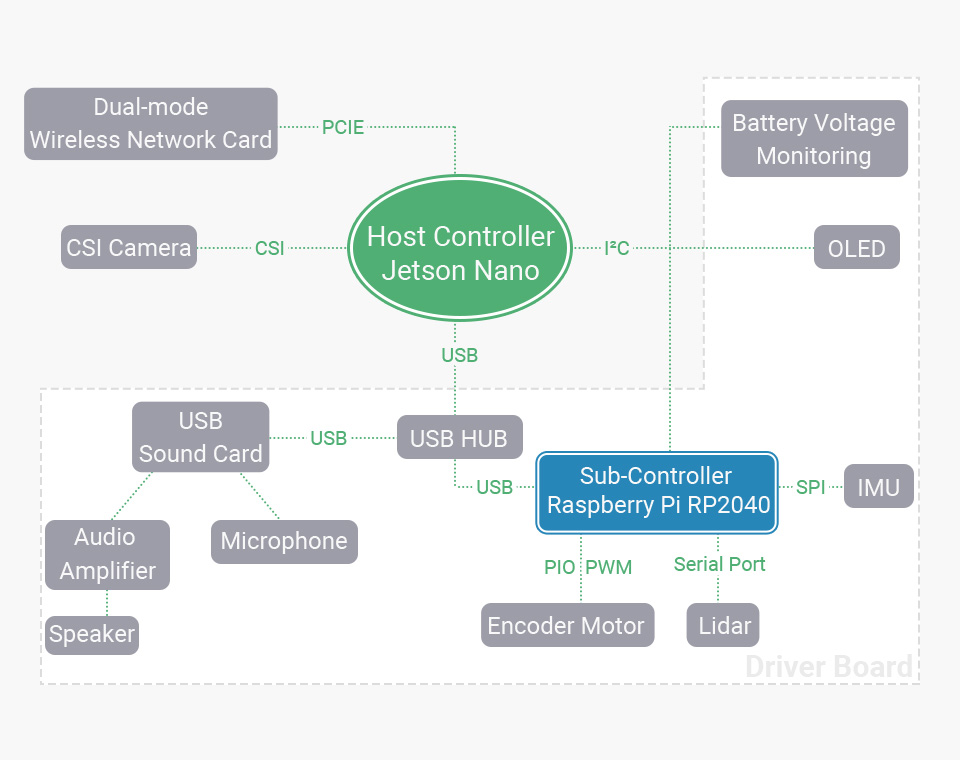
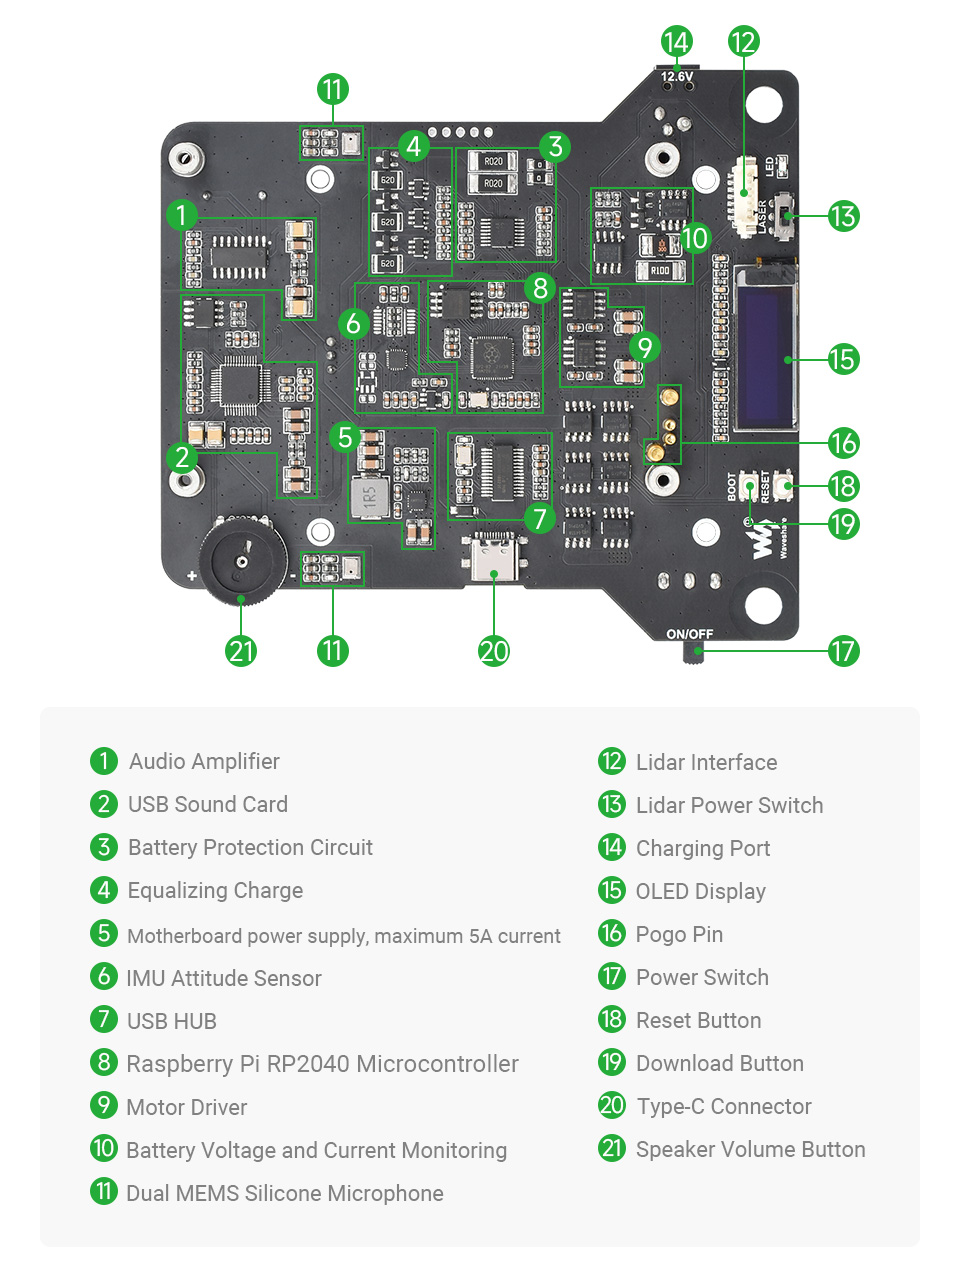
تستخدم وحدة التحكم الفرعية وحدة التحكم الدقيقة ثنائية النواة Raspberry Pi RP2040، والتي تتمتع بأداء لحظي أفضل ودقة تحكم أعلى، وهي المسؤولة عن جمع بيانات الموقف والتحكم في الحركة.
نظام ROS (نظام تشغيل الروبوت) هو نظام تشغيل مفتوح المصدر يتضمن مجموعة من مكتبات البرامج والأدوات لتصميم الروبوتات. يوفر الخدمات المتوقعة من نظام التشغيل، بما في ذلك تجريد الأجهزة (Hardware abstraction)، والتحكم في الأجهزة على المستوى الأساسي، وتنفيذ الوظائف الشائعة، ونقل الرسائل بين العمليات، وإدارة الحزم. يبسّط ROS تصميم الروبوتات وهو إطار عمل برمجيات الروبوتات السائد في العالم.
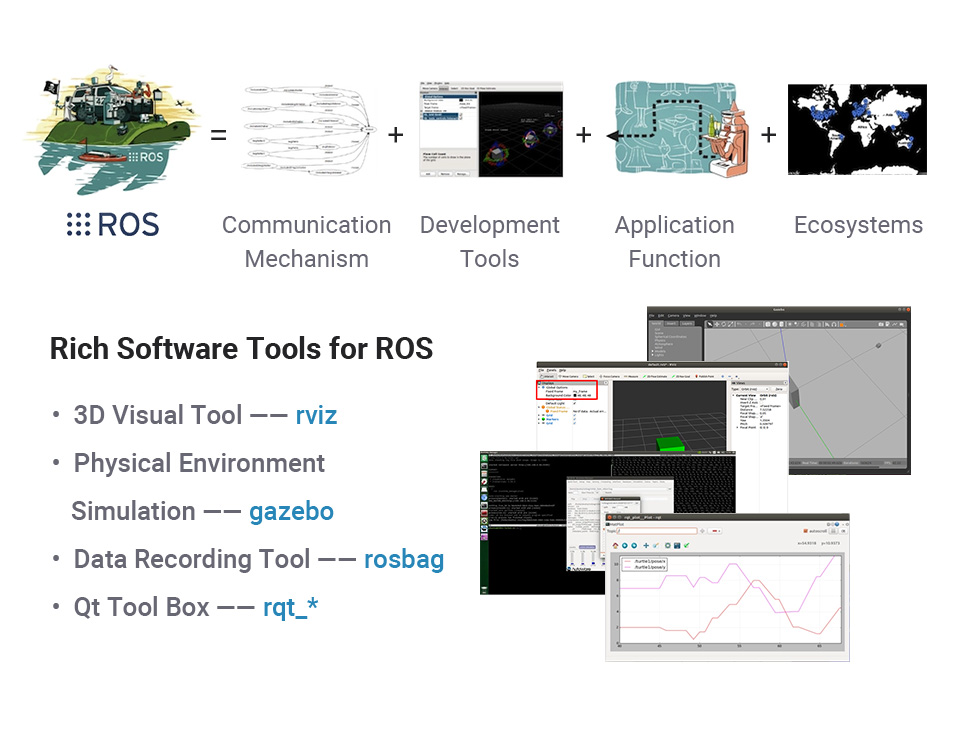
طقم Jetracer ROS AI عبارة عن سيارة سباق ذاتية القيادة مدعومة بواسطة N-VIDIA Jetson Nano. من خلال البرمجة التفاعلية عبر متصفح الويب، فإنه يتيح معالجة بمعدل إطارات مرتفع بفضل تحسينات torch2trt (مترجم PyTorch إلى TensorRT)، بحيث يمكن تحقيق القيادة الذاتية لتتبع المسار بشكل أسرع بسهولة.
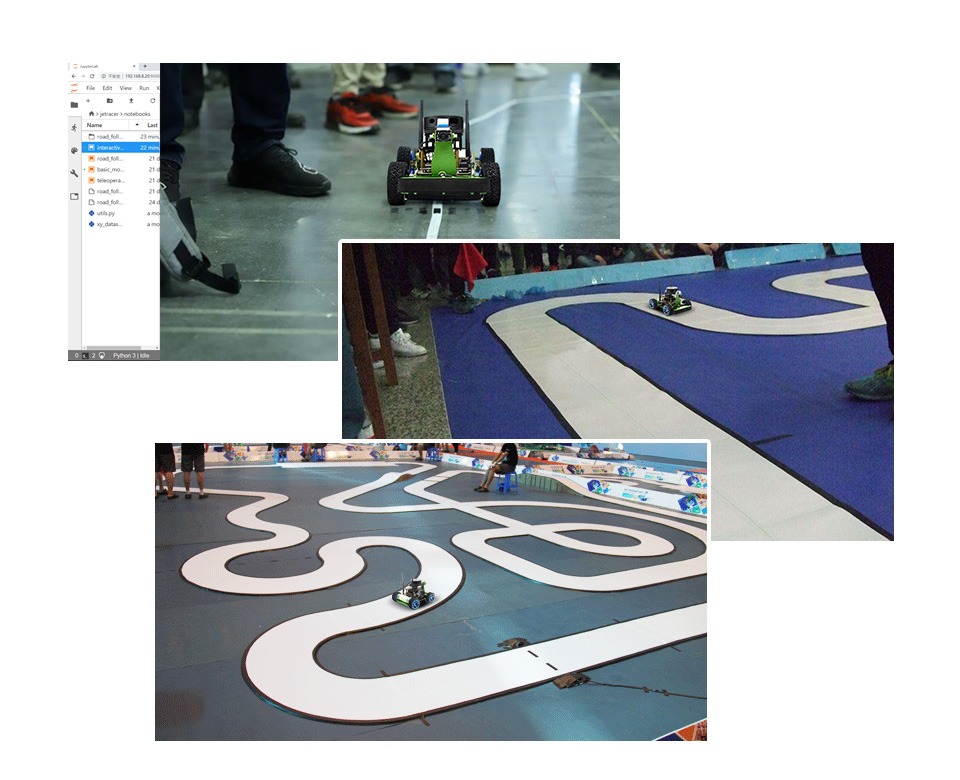
تعليم الذكاء الاصطناعي في المدارس الثانوية، سيارة ذكية مخصصة للسباقات
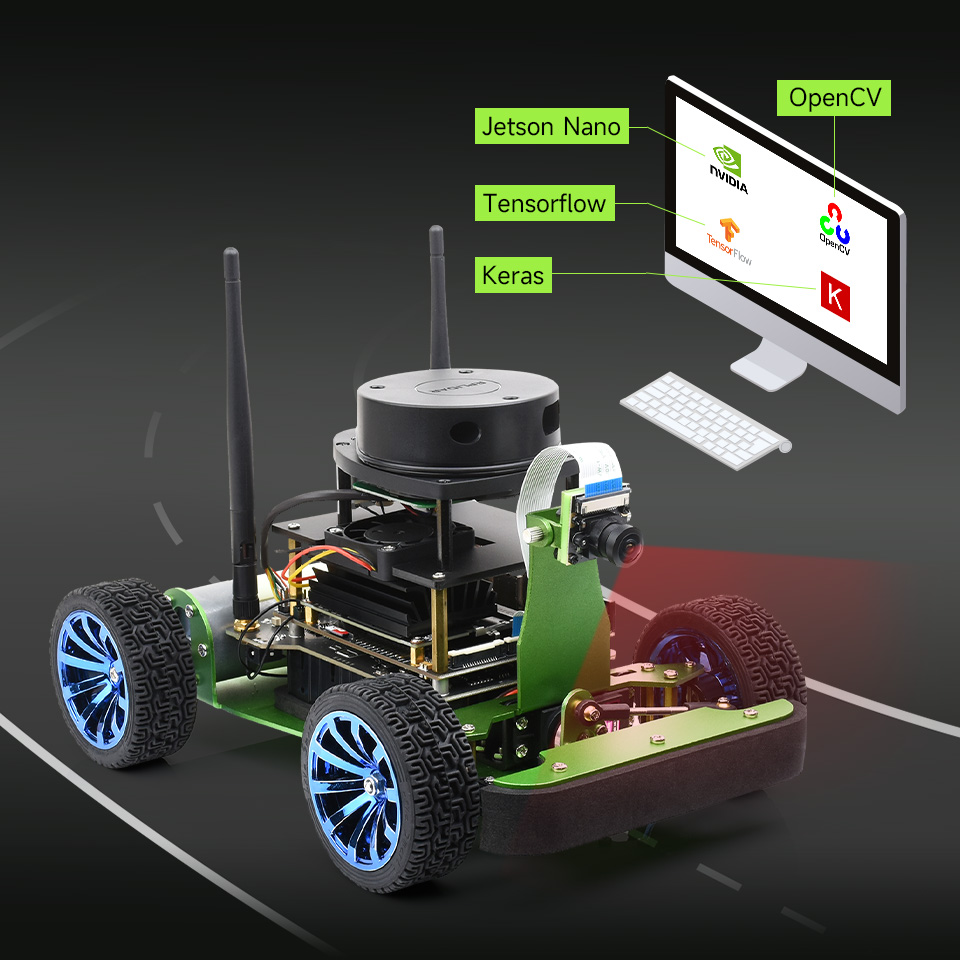
التعلم العميق | سيارة ذاتية القيادة
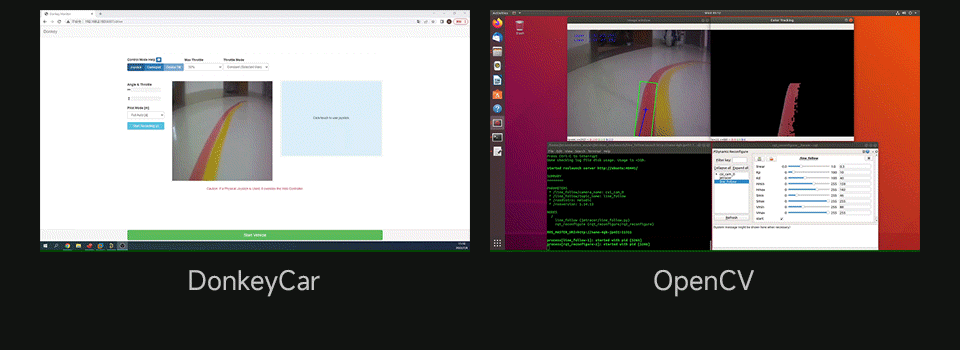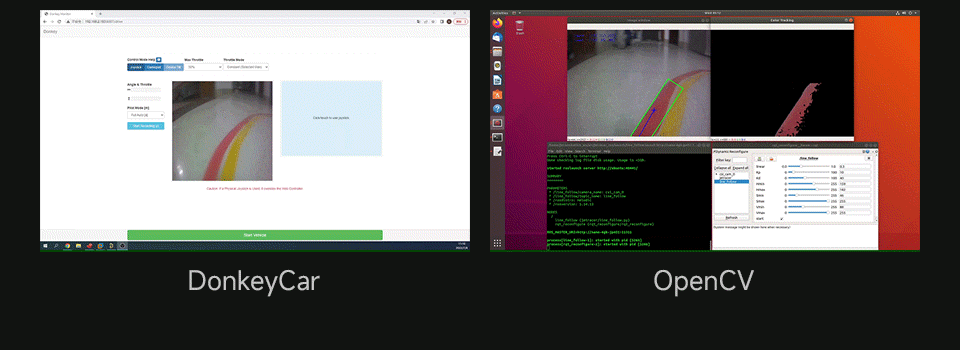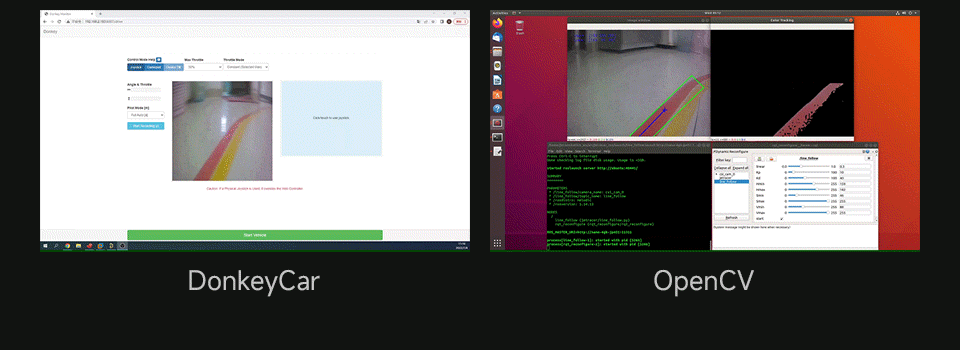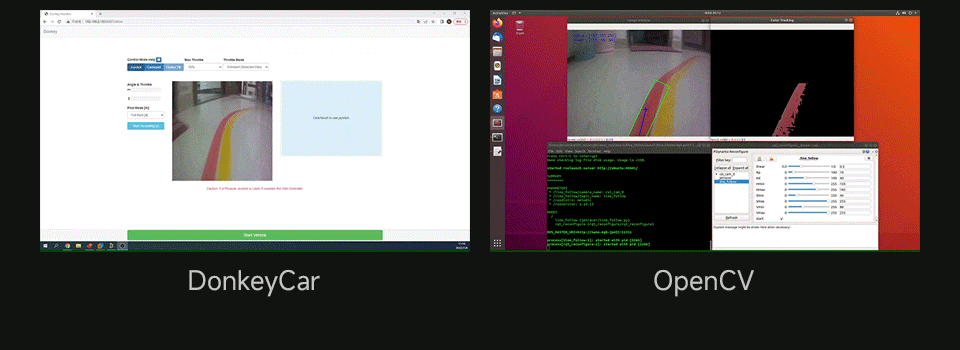
تستخدم DonKeyCar إطار عمل الشبكة العصبية للتعلم العميق Keras/TensorFlow، جنباً إلى جنب مع مكتبة الرؤية الحاسوبية OpenCV، لتحقيق القيادة الذاتية.
يدعم الملاحة بنقطة واحدة، وملاحة الدوريات متعددة النقاط، ورسم الخرائط أثناء الملاحة
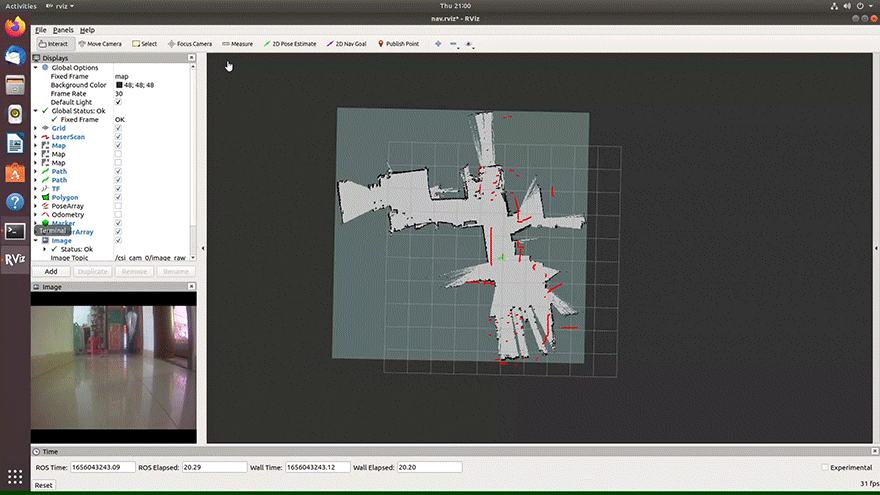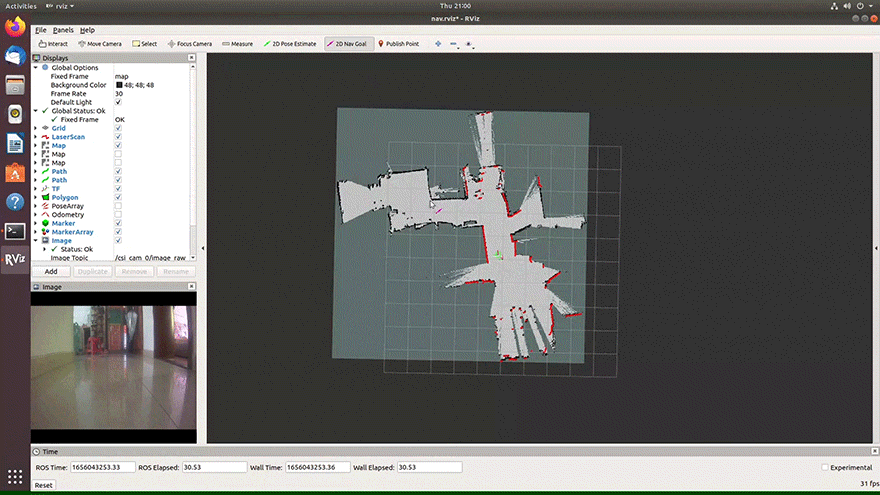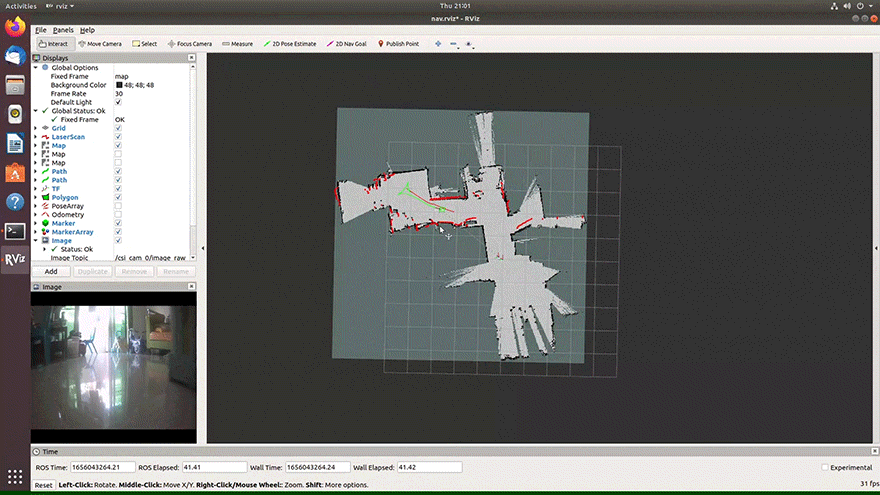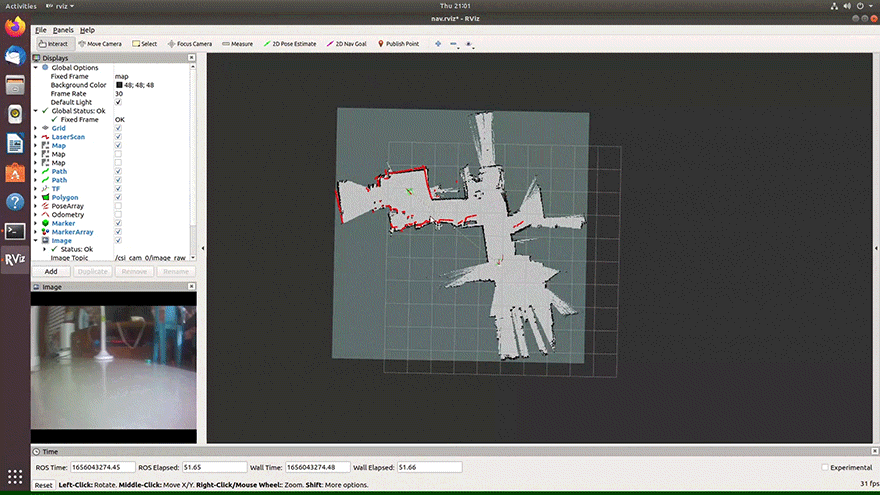
الملاحة بنقطة واحدة
بعد نشر موقع هدف الملاحة، سيخطط الروبوت تلقائياً للمسار للانتقال إلى موقع الهدف.
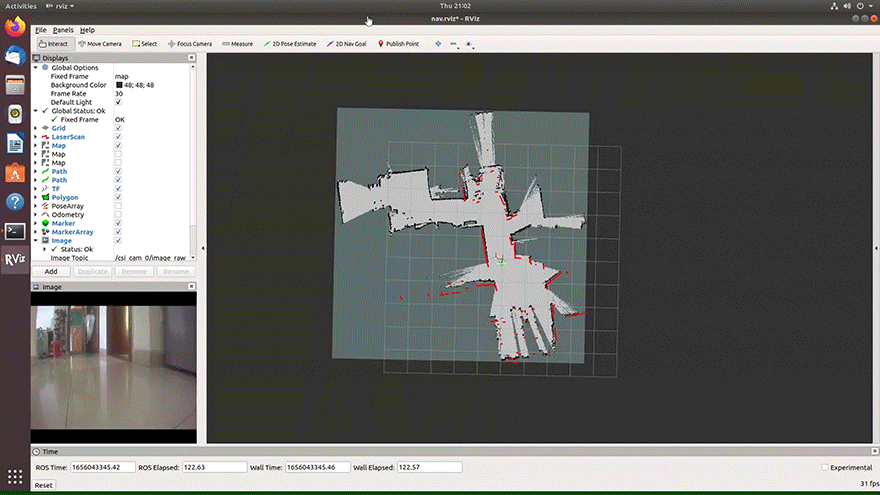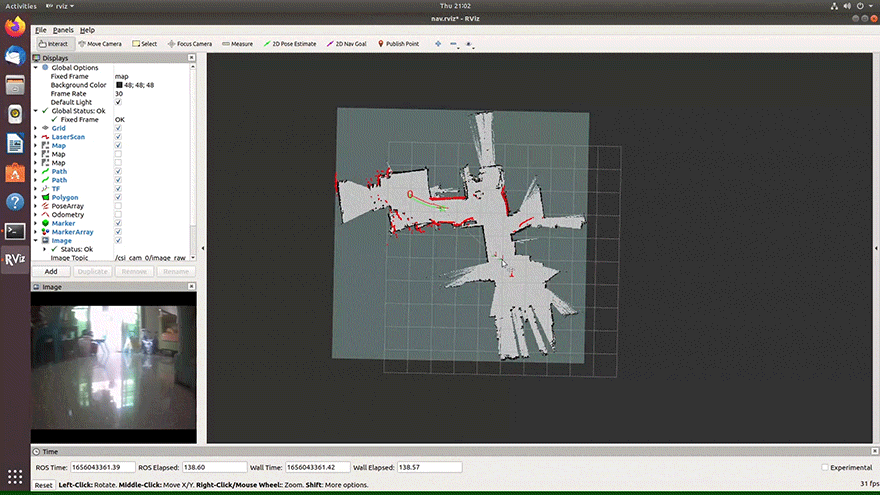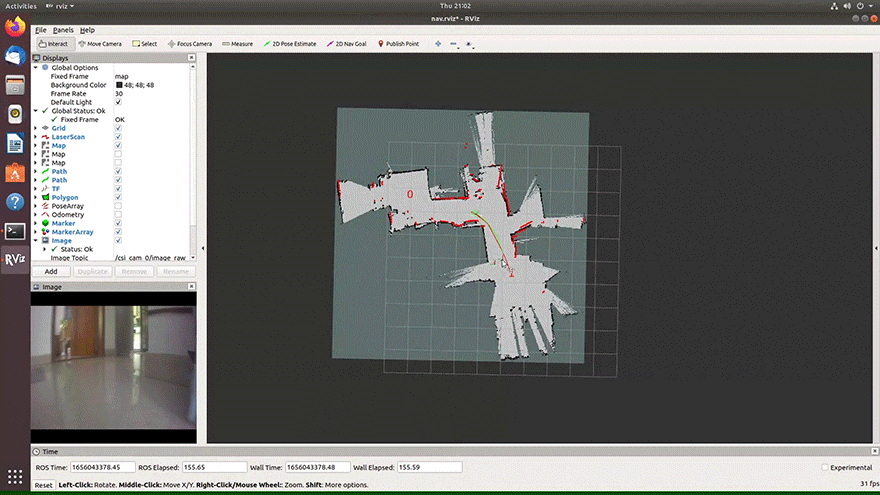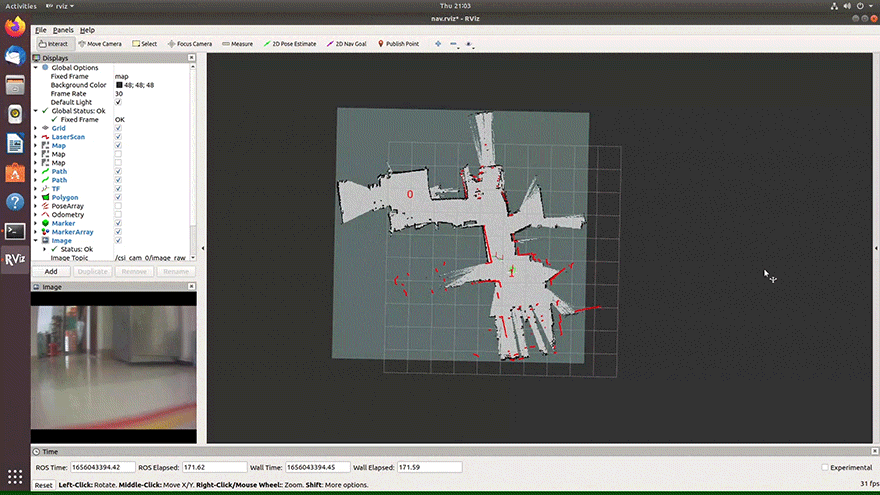
ملاحة الدوريات متعددة النقاط
أضف نقاط الملاحة، وسيقوم الروبوت بالتجول والملاحة بين نقاط الملاحة.
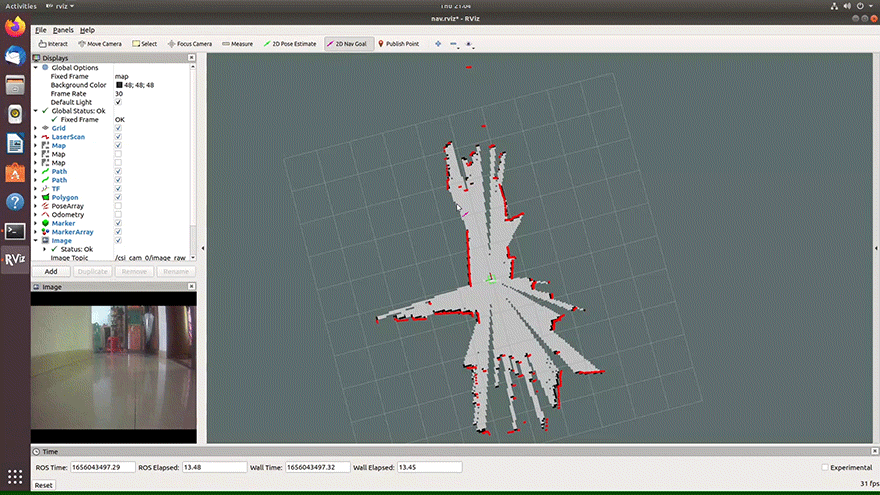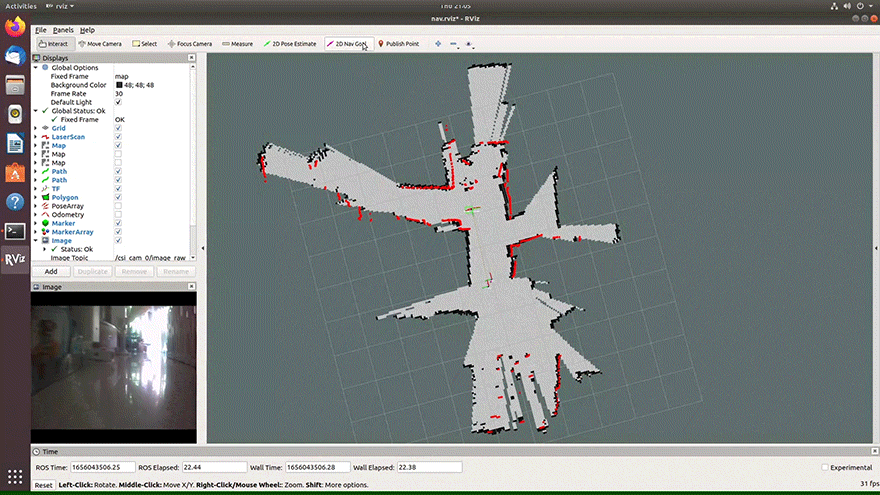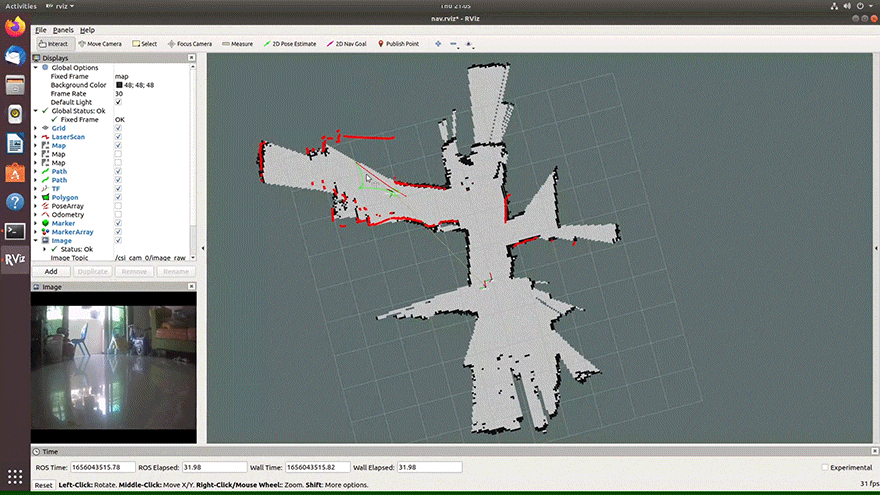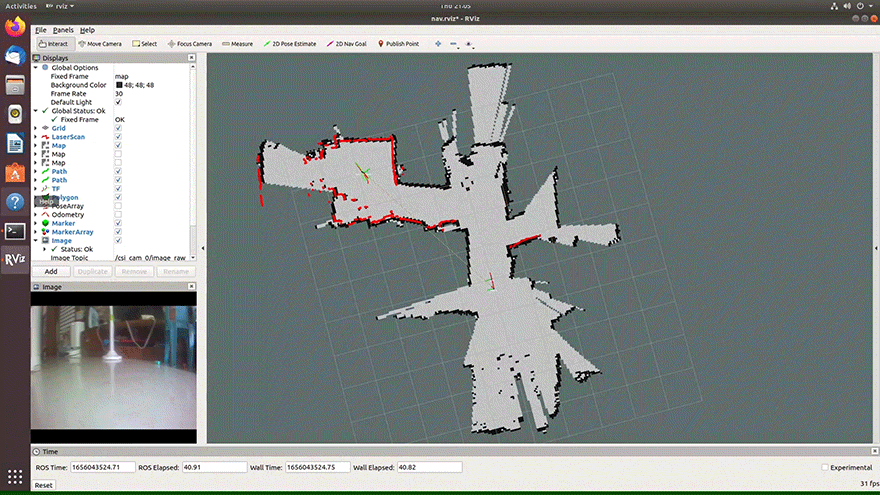
رسم الخرائط أثناء الملاحة
بعد نشر موقع هدف الملاحة، سيقوم الروبوت تلقائياً باستكشاف المسار إلى نقطة الهدف، ونشره أثناء مسح الخريطة.
يدمج مكتبة الرؤية OpenCV، مع عروض توضيحية شاملة للخوارزميات
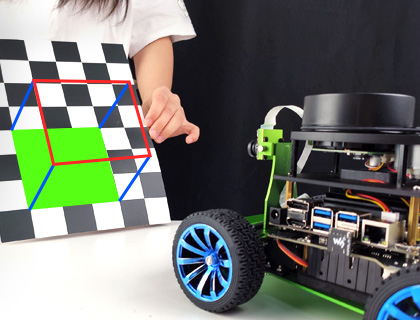
رؤية الواقع المعزز (AR) |
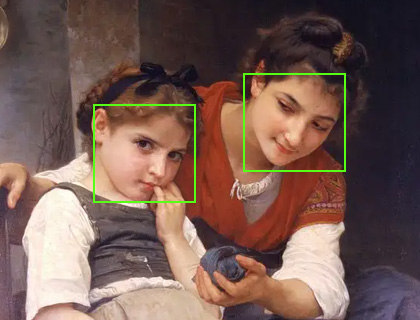
اكتشاف الوجه |
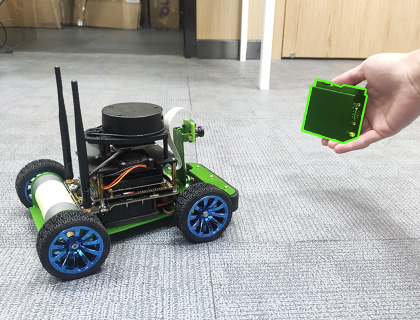
تتبع الأشياء |
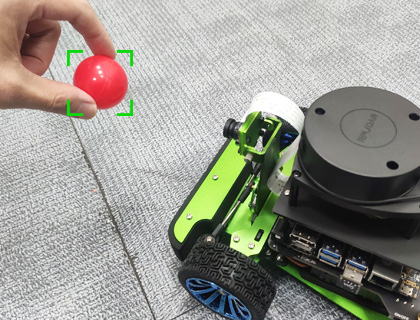
التعرف على الألوان |
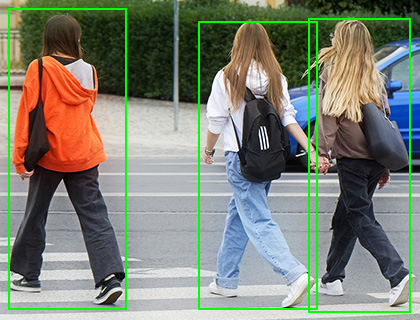
اكتشاف الحركة |
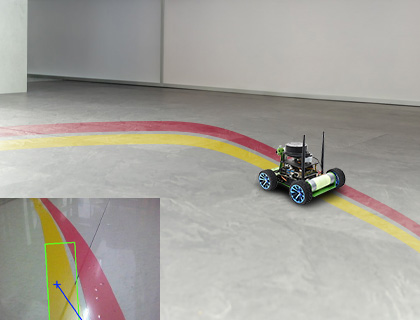
تتبع الخط بالرؤية |
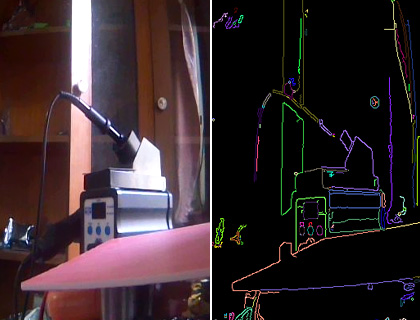
اكتشاف الكنتور |
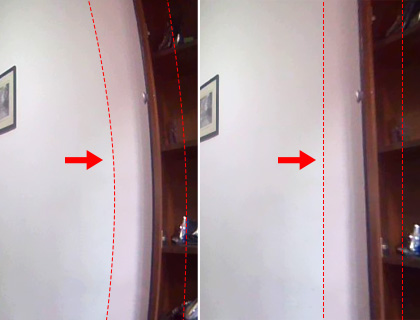
معايرة الصورة |
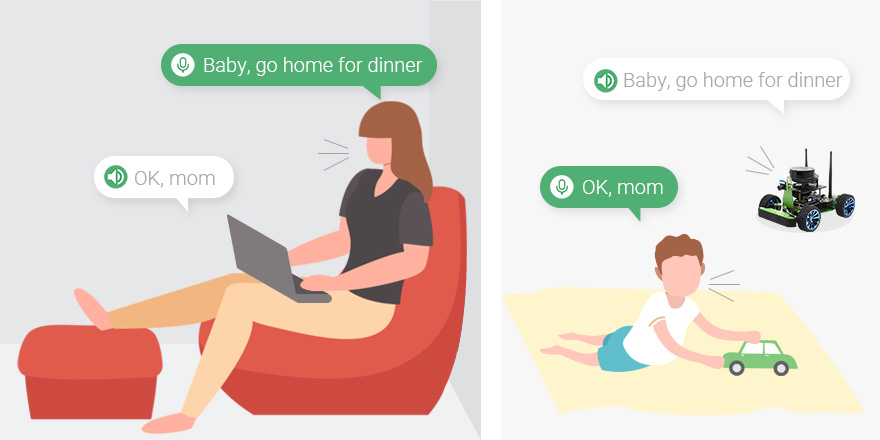
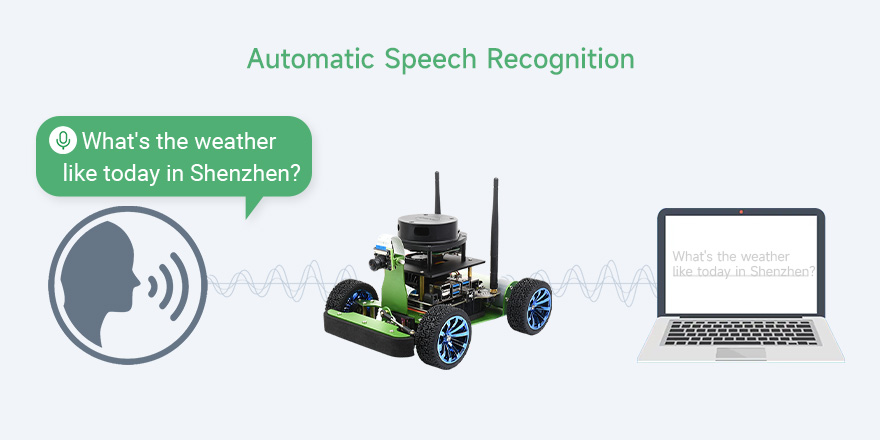
يدعم الاتصال الصوتي عن بُعد، وتوليد الكلام، واكتشاف الكلام، والتعرف على الكلام، والتفاعل الصوتي بين الإنسان والحاسوب
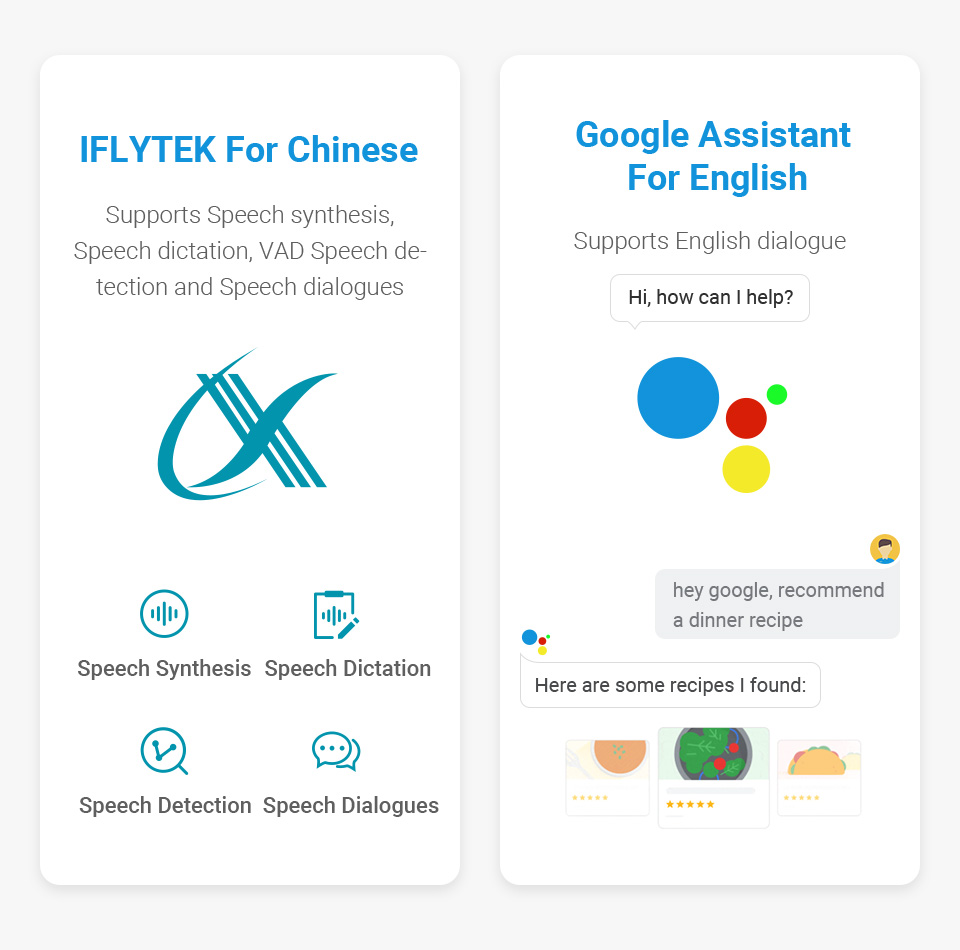
نقل الصوت في الوقت الفعلي بين الكمبيوتر والروبوت، مما يتيح اتصالات عن بُعد ثنائية الاتجاه
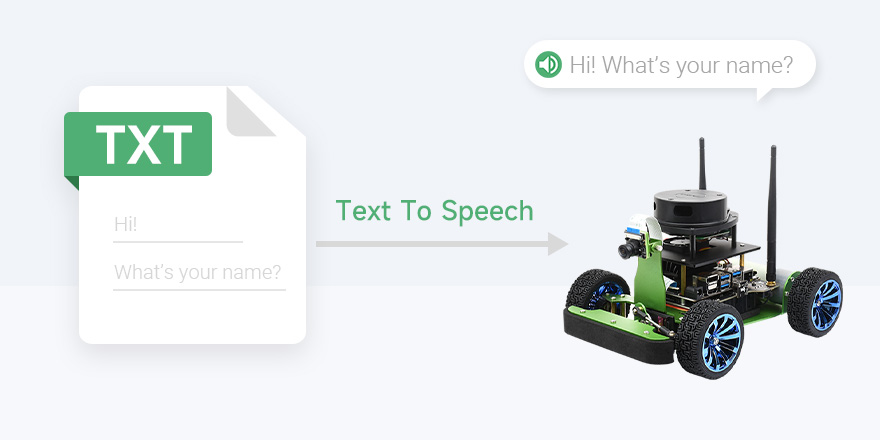
تحويل النص إلى أصوات طبيعية وسلسة وتشغيله
أرسل موضوعاً نصياً إلى الروبوت، ويمكنك سماعه وهو يتحدث
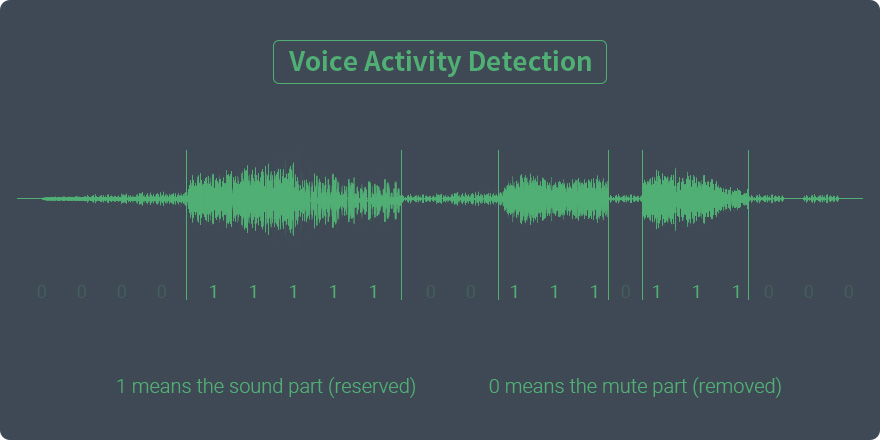
يكتشف صوت دفق الصوت ويزيل الجزء الصامت
يأخذ فقط الجزء الذي يتحدث فيه الشخص
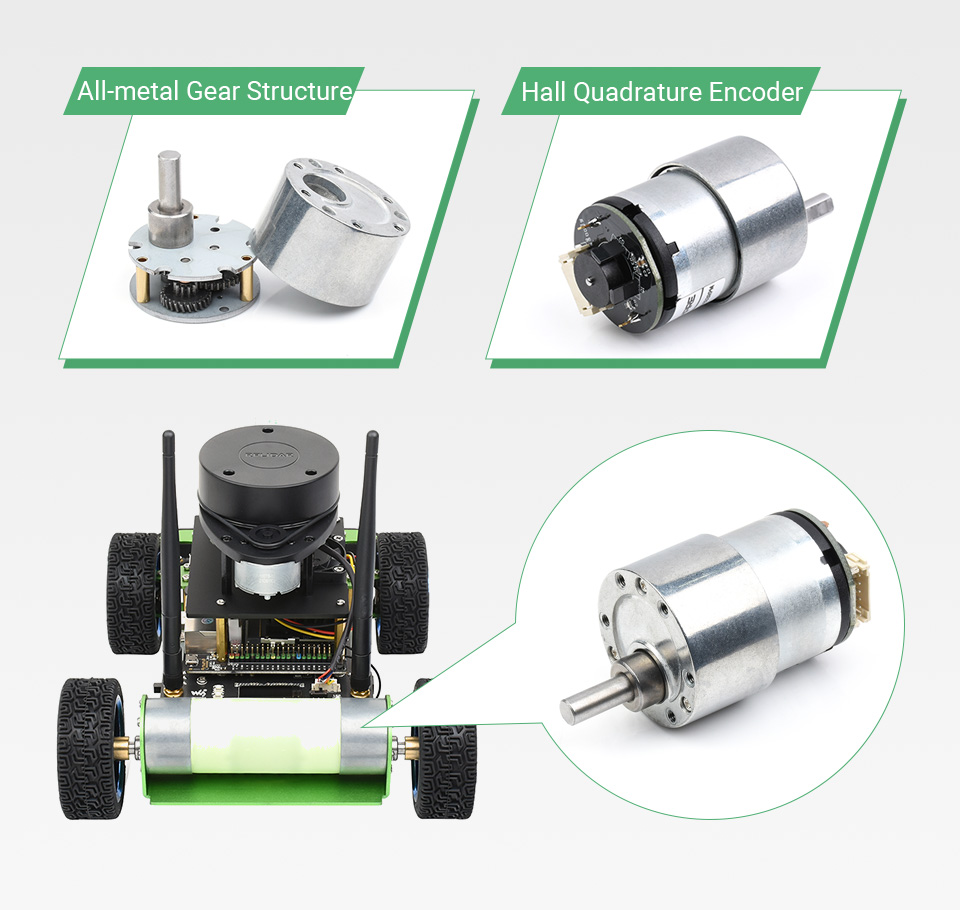
فرش كربونية عالية الجودة، هيكل تروس معدني بالكامل، دقة عالية، ضوضاء تشغيل منخفضة، مشفر سرعة هول بـ 11 سلكاً بنظام AB، دعم التحكم في السرعة بحلقة مغلقة PID لحساب معلومات مسافة العجلات
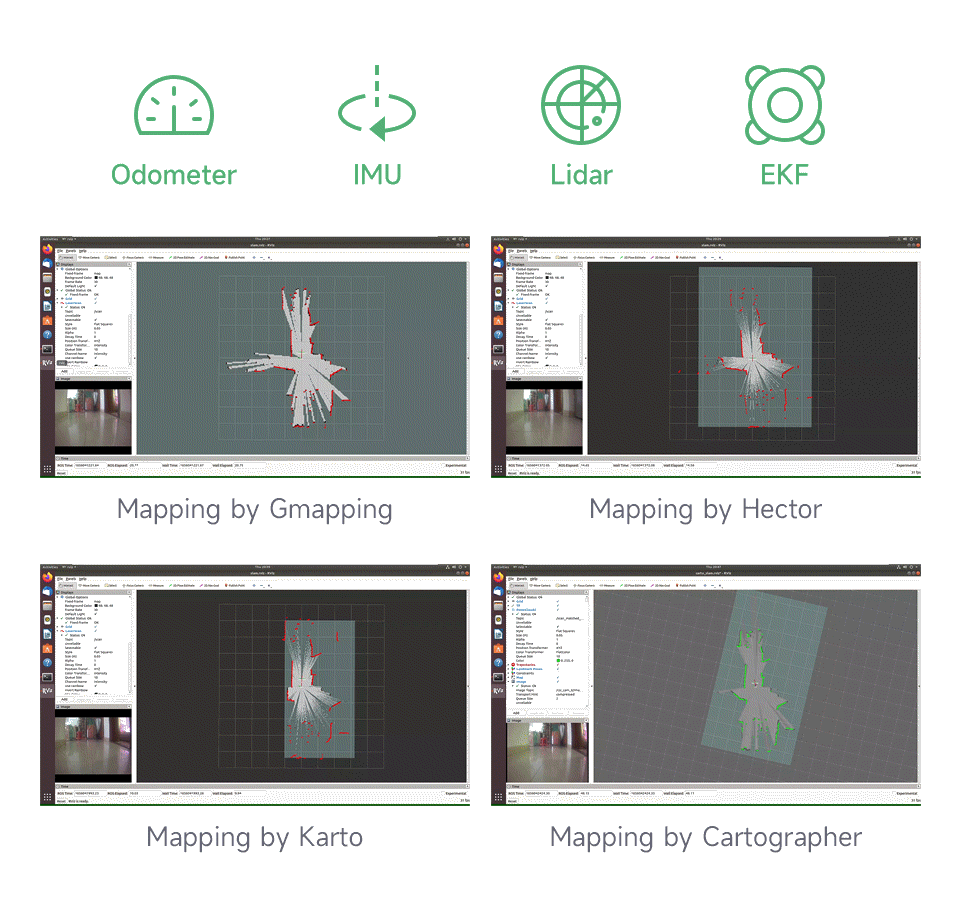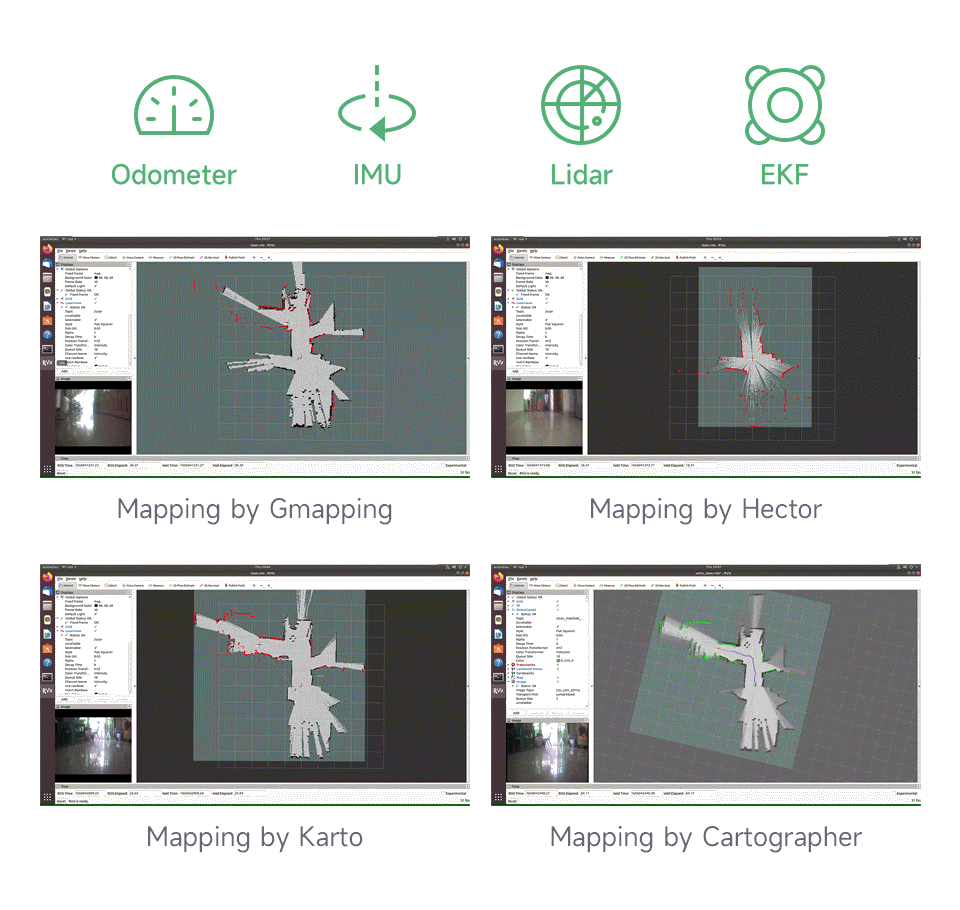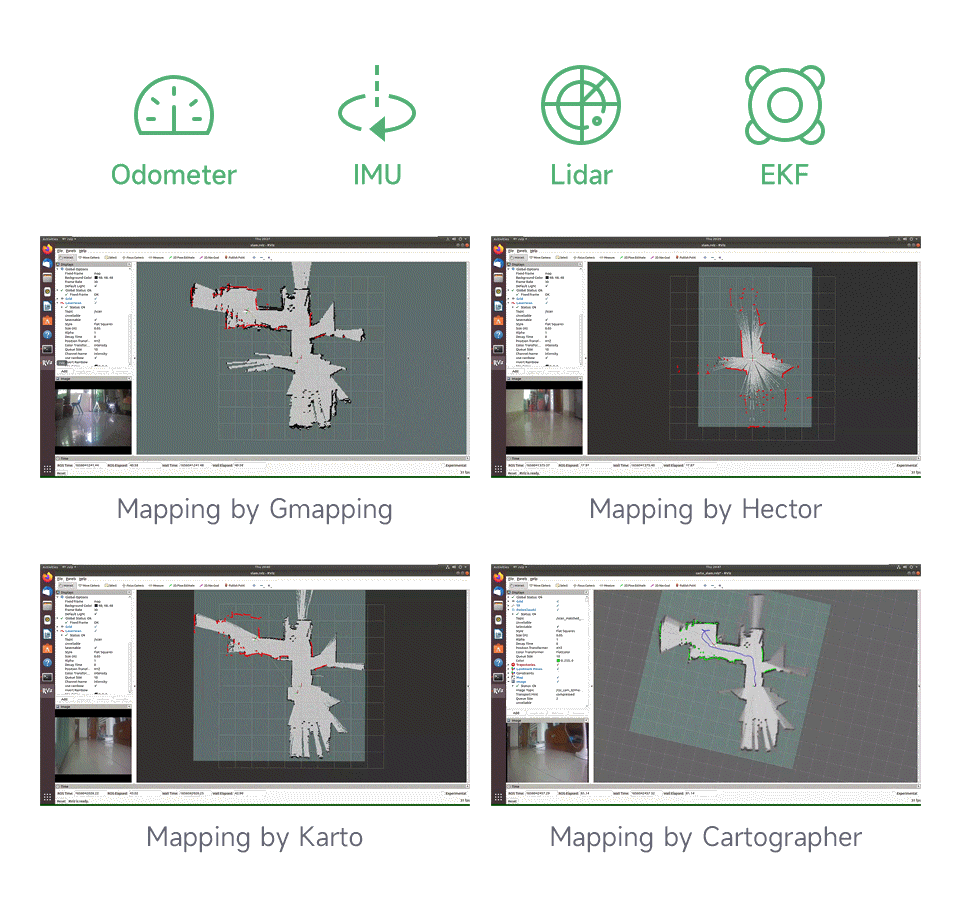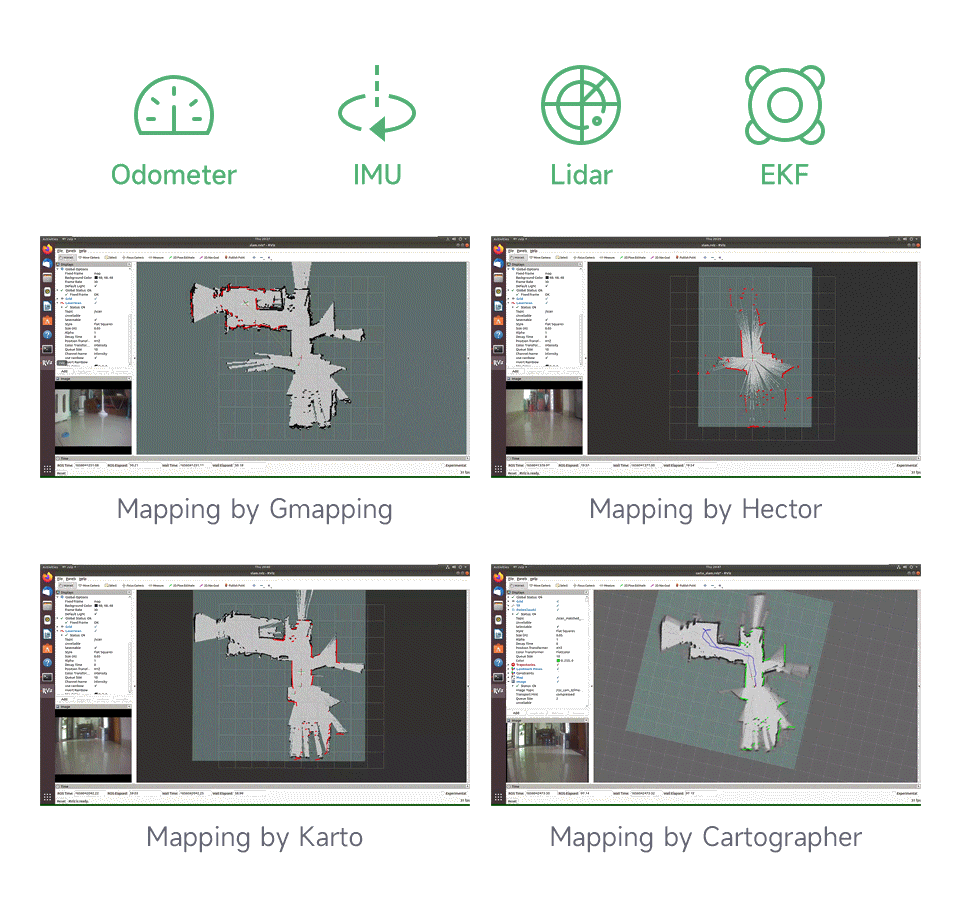
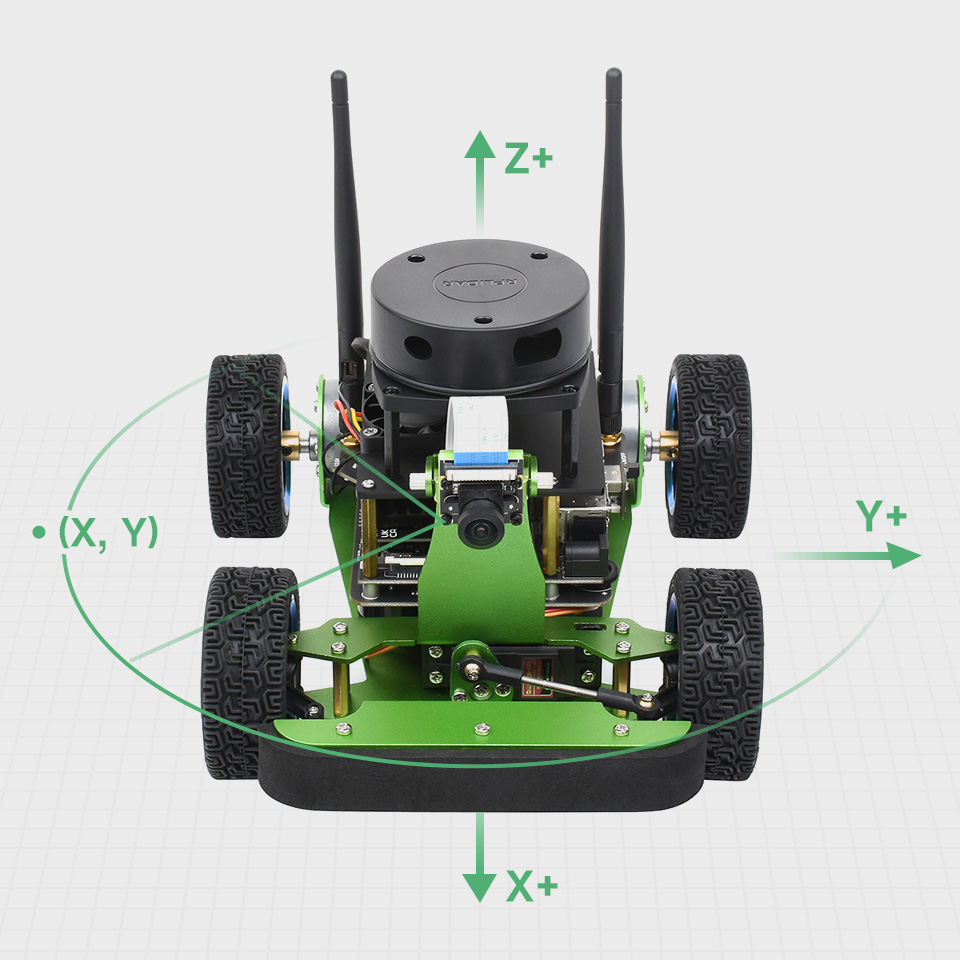
مستشعر موقف الحركة المدمج عالي الدقة بـ 9 محاور، باستخدام مرشح كالمان الممتد لدمج بيانات عداد المسافات ووحدة IMU، يمكنه إنتاج موقف روبوت عالي الدقة
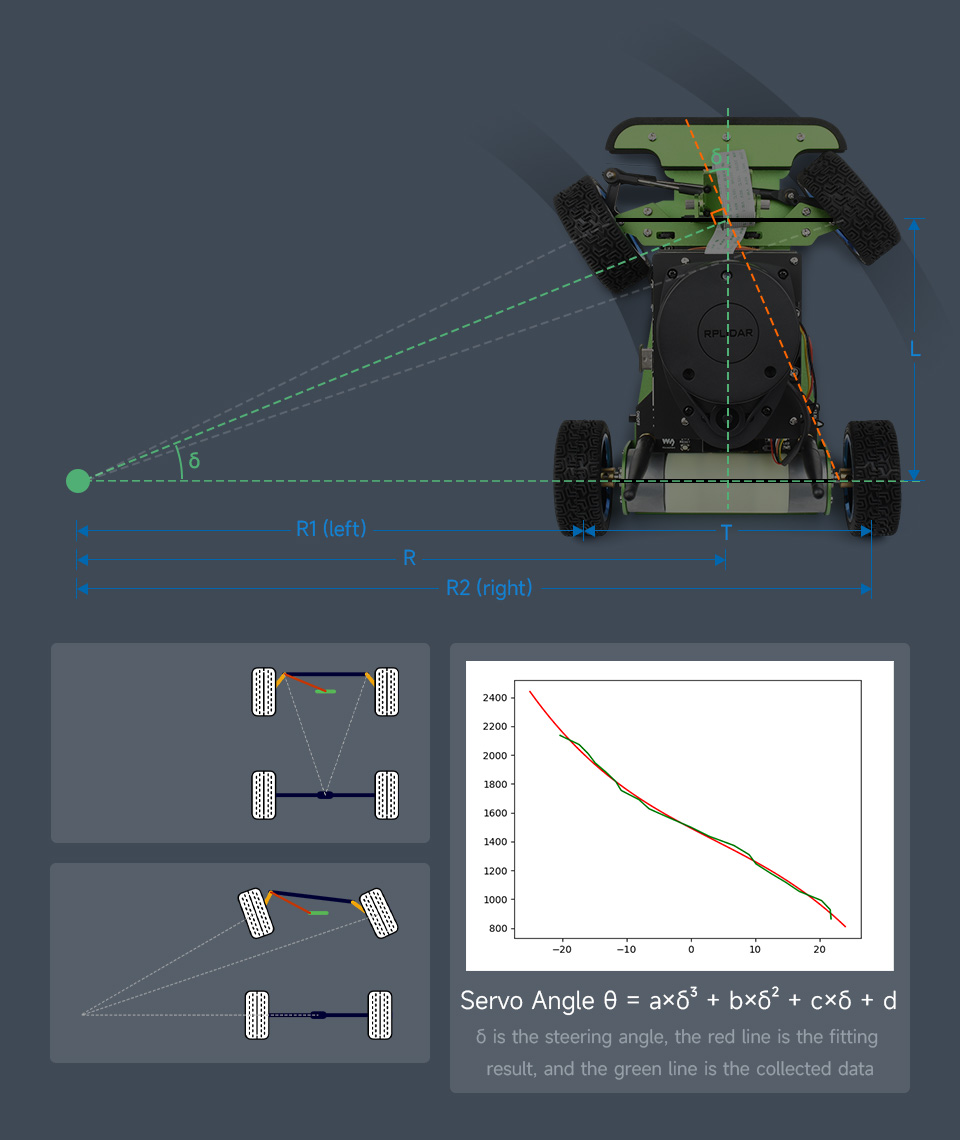
يعتمد طقم JetRacer ROS AI هيكل توجيه شبيهاً بـ "أكرمان" مع توجيه مؤازر للعجلات الأمامية مدمج مع توجيه تفاضلي للعجلات الخلفية. يوفر تحليلاً تفصيلياً لنموذج الكينماتيكا، ويستخدم تركيب متعدد الحدود لإخراج زاوية التوجيه، مما يجعل زاوية التوجيه أكثر دقة.
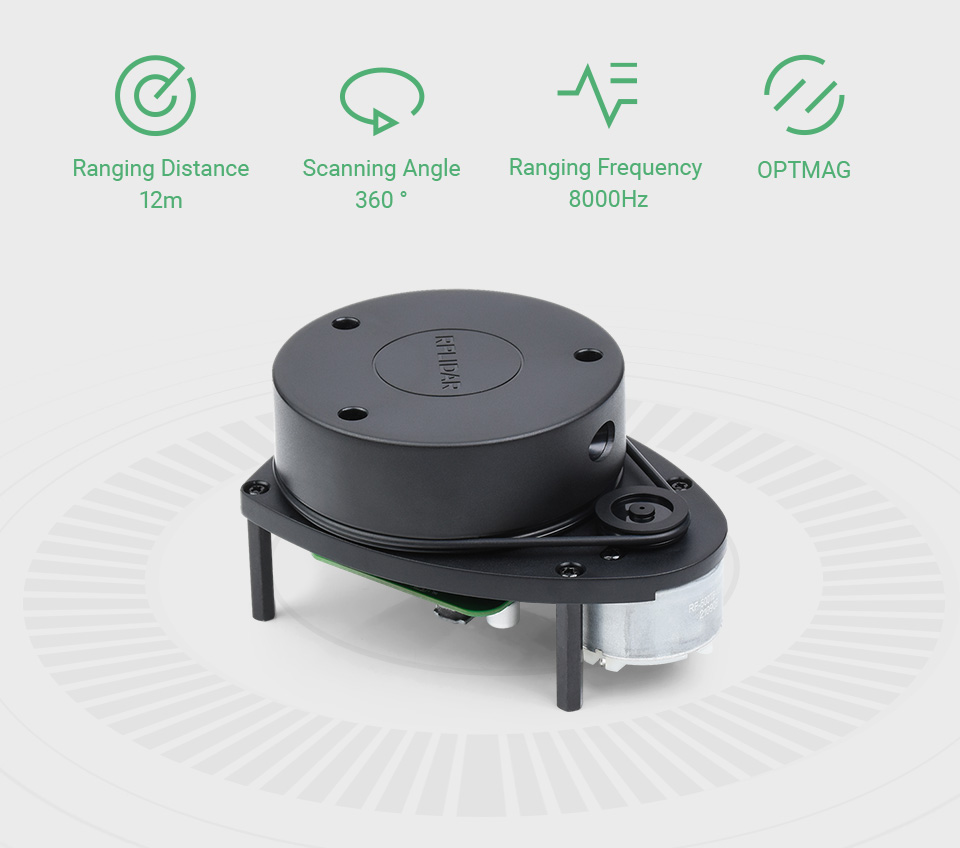
مسح وقياس 360 درجة للبيئة المحيطة للحصول على خريطة كنتورية حول الروبوت
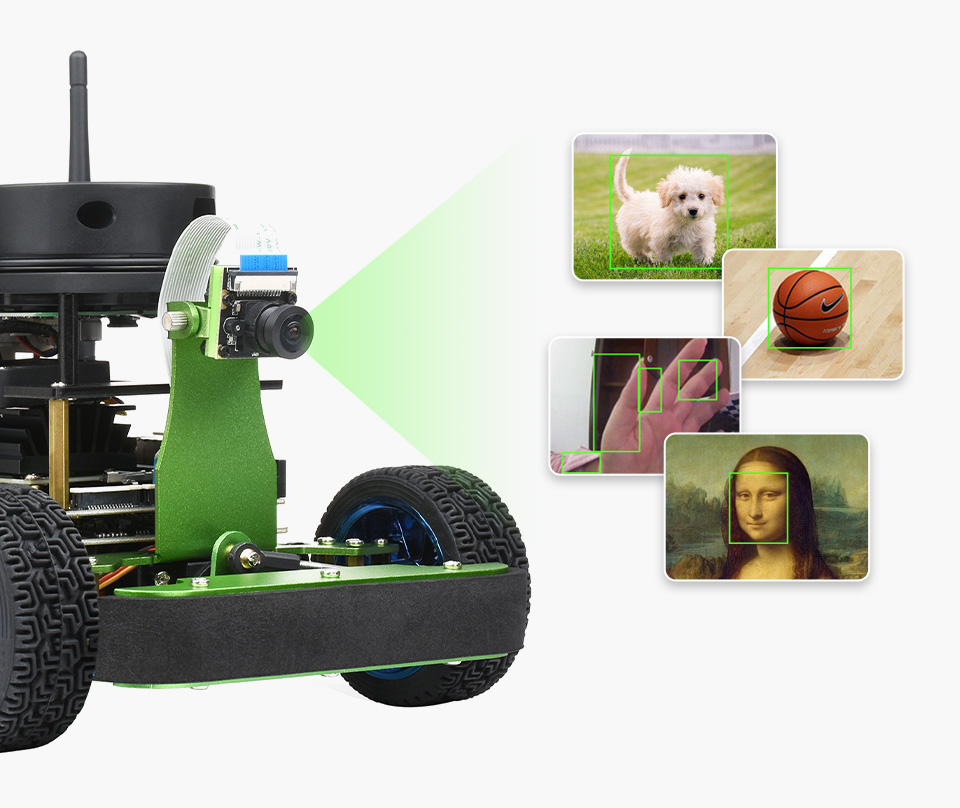
مستشعر IMX219، دقة 3280 × 2464
مناسبة لتطوير الرؤية بـ OpenCV، والتعرف على الأشياء، وتتبع الأهداف، والقيادة التلقائية، وغيرها من وظائف الذكاء الاصطناعي
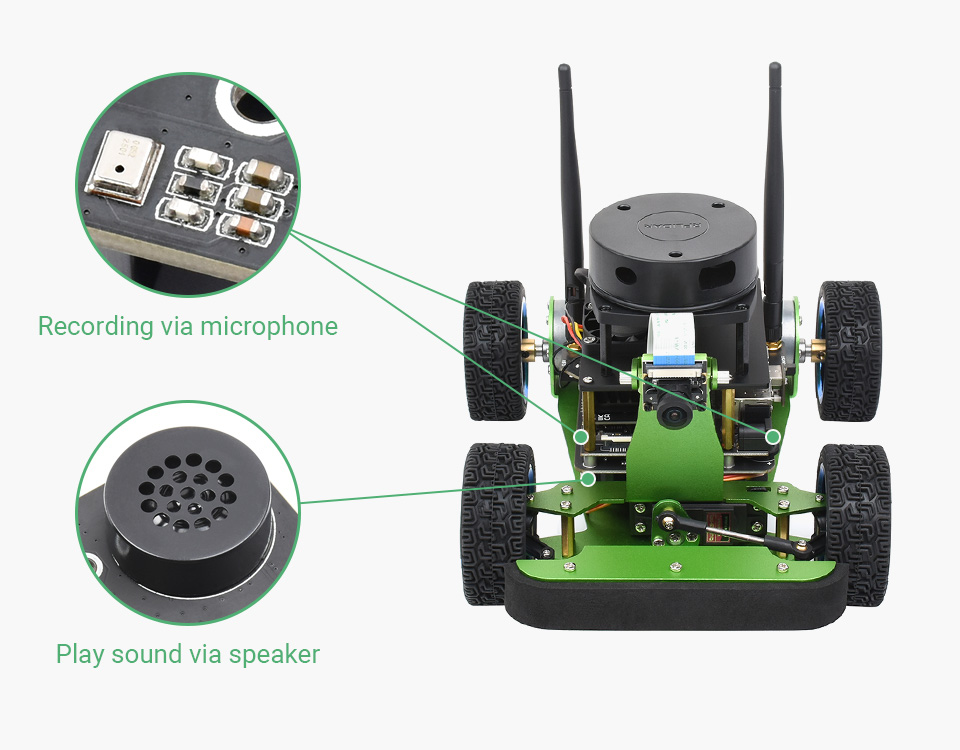
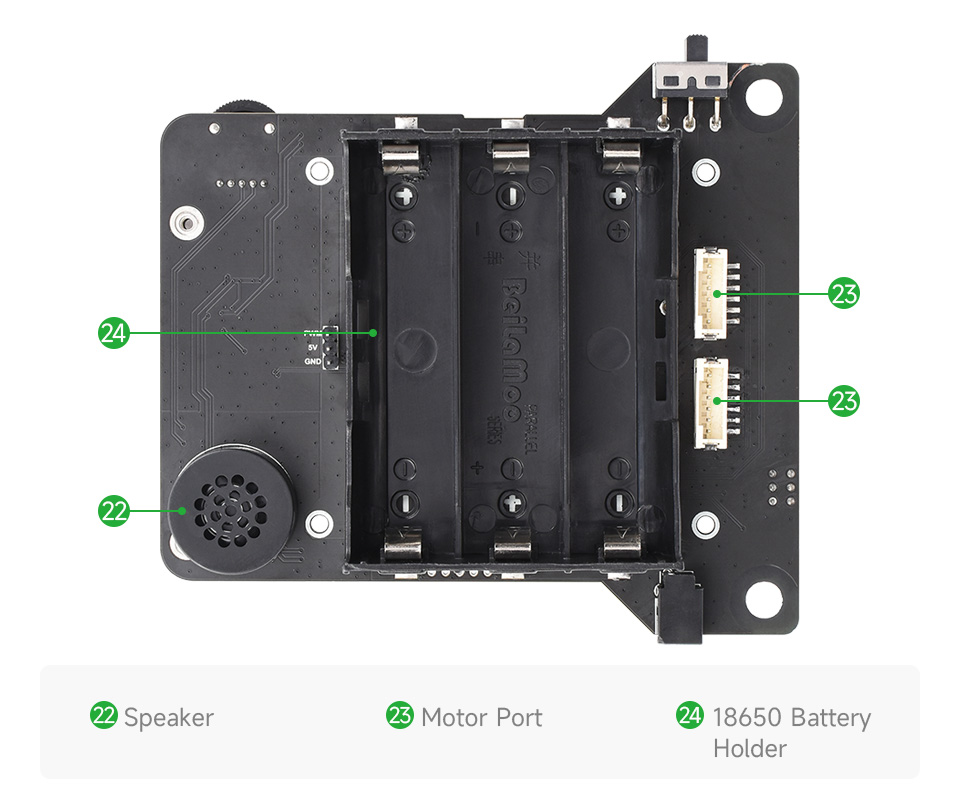
يحتوي على ميكروفوني سيليكون MEMS عاليي الجودة ومكبر صوت للتسجيل والتشغيل الصوتي بنظام ستيريو. وبذلك، يمتلك الروبوت أيضاً "أذنين" و"فماً" يمكنهما "الاستماع" و"التحدث". مما يتيح لك تحقيق تفاعل صوتي ذكي بسهولة.
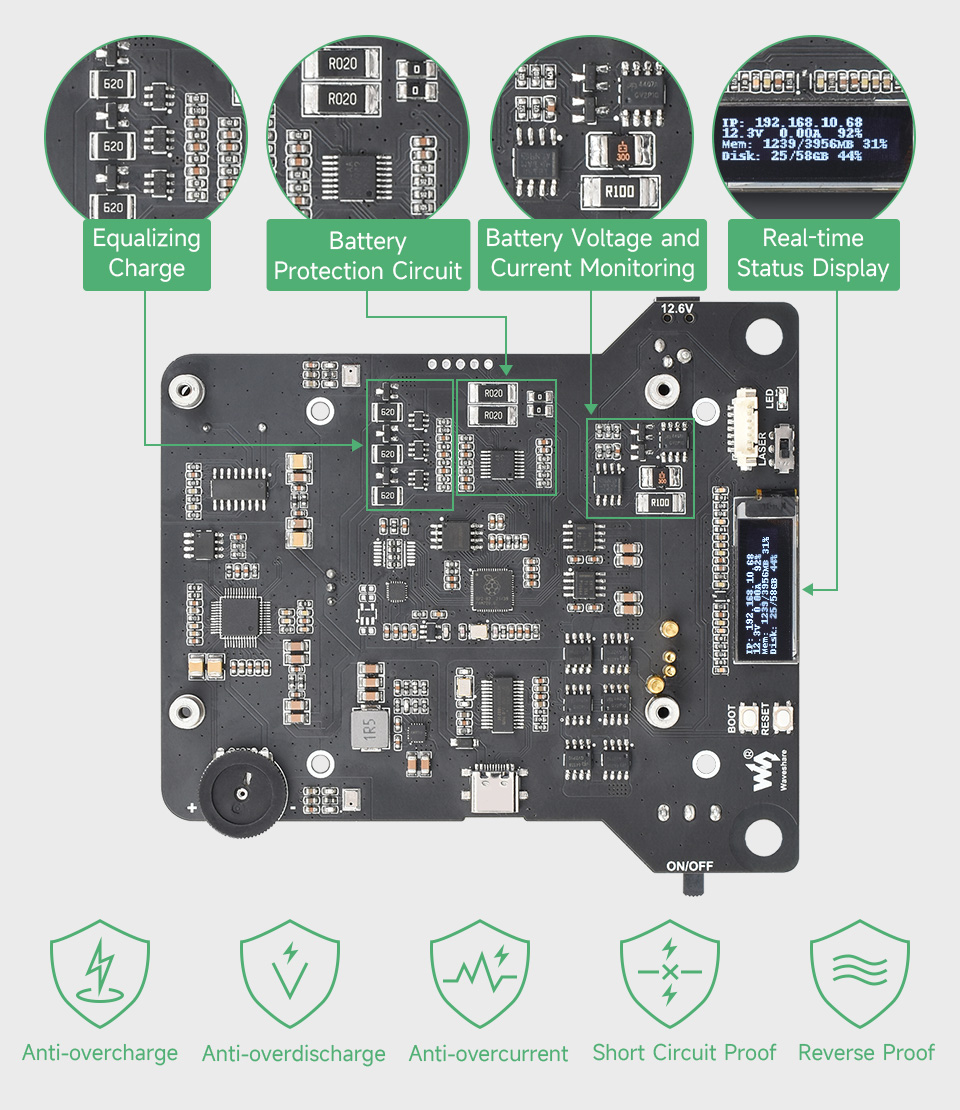
دائرة حماية مدمجة للبطارية لمنع الشحن الزائد، والتفريغ الزائد، والتيار الزائد، مع حماية من الماس الكهربائي، وحماية من القطبية العكسية، وموازنة الشحن، مما يجعل تشغيلك أكثر استقراراً وأماناً. كما تتضمن دائرة مدمجة للكشف عن البطارية، وشاشة OLED لعرض جهد البطارية والتيار وسعة البطارية المتبقية في الوقت الفعلي.
الوزن: 1.861 كجم
الوزن الفعلي: 1.4960 كجم
No reviews yet. Be the first to share your experience!
For more discussion Click Here
Discover More In:
Category: View similar items (روبوت)


يرجى تعبئة النموذج أدناه وسيتواصل معك فريقنا لتزويدك بأسعار الجملة.
طقم JetRacer للذكاء الاصطناعي - النسخة الاحترافية
يلبي هذا الطقم احتياجات البحث العلمي والتحقق من الخوارزميات في مجالات متنوعة مثل رسم خرائط "ليدار" (Lidar)، والملاحة الذاتية، والقيادة الذاتية، والكلام الذكي، واكتشاف الأهداف، والتعرف على الوجوه، وغيرها. فهو ليس متوافقاً فقط مع برمجيات مشروع N-VIDIA JetRacer مفتوح المصدر، بل يتميز بترقية شاملة في الأجهزة (Hardware) بأداء أفضل.
ملاحظة: أعلنت شركة NVIDIA رسمياً عن وصول جهاز Jetson Nano إلى نهاية عمره الافتراضي (EOL) بدءاً من يناير 2026. ستكون التوافرية طويلة الأمد، وتحديثات البرامج المستقبلية، والدعم الموسع محدودة.
| طقم JETRACER | طقم JETRACER ROS | |
|---|---|---|
| المظهر | |
|
| وحدة التحكم الدقيقة | غير متوفر | شريحة Raspberry Pi RP2040 |
| المحرك | محرك تيار مستمر مسنن 37-520 نسبة التخفيض 1:10 السرعة بدون حمل 740 دورة في الدقيقة |
محرك مسنن مع مشفر (Encoder) 37-520 نسبة التخفيض 1:30 السرعة بدون حمل 333 دورة في الدقيقة |
| مشفر المحرك | غير متوفر | مستشعر سرعة هول ذو 11 سلكاً بنظام AB، يدعم قياس مسافة العجلات (Odometry) |
| مستشعر وحدة القياس بالقصور الذاتي (IMU) | غير متوفر | MPU9250 |
| ليدار (LIDAR) | غير متوفر | RPLIDAR A1 |
| واجهة الصوت | غير متوفر | مكبر صوت واحد، ميكروفونان، دعم الكلام الذكي |
| الملاحة ورسم الخرائط | غير مدعوم | مدعوم |
تعتمد وحدة التحكم الرئيسية على طقم Jetson Nano المطوّر، وتوفر خيارين للإصدار: طقم مطوري N-VIDIA Jetson Nano (B01) وطقم مطوري Waveshare Jetson Nano. كلا الطقمين يتمتعان تقريباً بنفس الأداء والمظهر، باستثناء أن طقم مطوري Waveshare Jetson Nano يعتمد إصدار 16GB eMMC من وحدة Jetson Nano. تم تجهيز طقم مطوري Jetson Nano بذاكرة سعة 4 جيجابايت وهو ذو أداء أفضل، وهو المسؤول عن الذكاء الاصطناعي (AI)، ومعالجة الكلام، والمعالجة المرئية، ورسم الخرائط والملاحة، إلخ.
تستخدم وحدة التحكم الفرعية وحدة التحكم الدقيقة ثنائية النواة Raspberry Pi RP2040، والتي تتمتع بأداء لحظي أفضل ودقة تحكم أعلى، وهي المسؤولة عن جمع بيانات الموقف والتحكم في الحركة.
نظام ROS (نظام تشغيل الروبوت) هو نظام تشغيل مفتوح المصدر يتضمن مجموعة من مكتبات البرامج والأدوات لتصميم الروبوتات. يوفر الخدمات المتوقعة من نظام التشغيل، بما في ذلك تجريد الأجهزة (Hardware abstraction)، والتحكم في الأجهزة على المستوى الأساسي، وتنفيذ الوظائف الشائعة، ونقل الرسائل بين العمليات، وإدارة الحزم. يبسّط ROS تصميم الروبوتات وهو إطار عمل برمجيات الروبوتات السائد في العالم.
طقم Jetracer ROS AI عبارة عن سيارة سباق ذاتية القيادة مدعومة بواسطة N-VIDIA Jetson Nano. من خلال البرمجة التفاعلية عبر متصفح الويب، فإنه يتيح معالجة بمعدل إطارات مرتفع بفضل تحسينات torch2trt (مترجم PyTorch إلى TensorRT)، بحيث يمكن تحقيق القيادة الذاتية لتتبع المسار بشكل أسرع بسهولة.
تعليم الذكاء الاصطناعي في المدارس الثانوية، سيارة ذكية مخصصة للسباقات
التعلم العميق | سيارة ذاتية القيادة
تستخدم DonKeyCar إطار عمل الشبكة العصبية للتعلم العميق Keras/TensorFlow، جنباً إلى جنب مع مكتبة الرؤية الحاسوبية OpenCV، لتحقيق القيادة الذاتية.
يدعم الملاحة بنقطة واحدة، وملاحة الدوريات متعددة النقاط، ورسم الخرائط أثناء الملاحة
الملاحة بنقطة واحدة
بعد نشر موقع هدف الملاحة، سيخطط الروبوت تلقائياً للمسار للانتقال إلى موقع الهدف.
ملاحة الدوريات متعددة النقاط
أضف نقاط الملاحة، وسيقوم الروبوت بالتجول والملاحة بين نقاط الملاحة.
رسم الخرائط أثناء الملاحة
بعد نشر موقع هدف الملاحة، سيقوم الروبوت تلقائياً باستكشاف المسار إلى نقطة الهدف، ونشره أثناء مسح الخريطة.
يدمج مكتبة الرؤية OpenCV، مع عروض توضيحية شاملة للخوارزميات
|
رؤية الواقع المعزز (AR) |
اكتشاف الوجه |
|
تتبع الأشياء |
التعرف على الألوان |
|
اكتشاف الحركة |
تتبع الخط بالرؤية |
|
اكتشاف الكنتور |
معايرة الصورة |
يدعم الاتصال الصوتي عن بُعد، وتوليد الكلام، واكتشاف الكلام، والتعرف على الكلام، والتفاعل الصوتي بين الإنسان والحاسوب
نقل الصوت في الوقت الفعلي بين الكمبيوتر والروبوت، مما يتيح اتصالات عن بُعد ثنائية الاتجاه
تحويل النص إلى أصوات طبيعية وسلسة وتشغيله
أرسل موضوعاً نصياً إلى الروبوت، ويمكنك سماعه وهو يتحدث
يكتشف صوت دفق الصوت ويزيل الجزء الصامت
يأخذ فقط الجزء الذي يتحدث فيه الشخص
فرش كربونية عالية الجودة، هيكل تروس معدني بالكامل، دقة عالية، ضوضاء تشغيل منخفضة، مشفر سرعة هول بـ 11 سلكاً بنظام AB، دعم التحكم في السرعة بحلقة مغلقة PID لحساب معلومات مسافة العجلات
مستشعر موقف الحركة المدمج عالي الدقة بـ 9 محاور، باستخدام مرشح كالمان الممتد لدمج بيانات عداد المسافات ووحدة IMU، يمكنه إنتاج موقف روبوت عالي الدقة
يعتمد طقم JetRacer ROS AI هيكل توجيه شبيهاً بـ "أكرمان" مع توجيه مؤازر للعجلات الأمامية مدمج مع توجيه تفاضلي للعجلات الخلفية. يوفر تحليلاً تفصيلياً لنموذج الكينماتيكا، ويستخدم تركيب متعدد الحدود لإخراج زاوية التوجيه، مما يجعل زاوية التوجيه أكثر دقة.
مسح وقياس 360 درجة للبيئة المحيطة للحصول على خريطة كنتورية حول الروبوت
مستشعر IMX219، دقة 3280 × 2464
مناسبة لتطوير الرؤية بـ OpenCV، والتعرف على الأشياء، وتتبع الأهداف، والقيادة التلقائية، وغيرها من وظائف الذكاء الاصطناعي
يحتوي على ميكروفوني سيليكون MEMS عاليي الجودة ومكبر صوت للتسجيل والتشغيل الصوتي بنظام ستيريو. وبذلك، يمتلك الروبوت أيضاً "أذنين" و"فماً" يمكنهما "الاستماع" و"التحدث". مما يتيح لك تحقيق تفاعل صوتي ذكي بسهولة.
دائرة حماية مدمجة للبطارية لمنع الشحن الزائد، والتفريغ الزائد، والتيار الزائد، مع حماية من الماس الكهربائي، وحماية من القطبية العكسية، وموازنة الشحن، مما يجعل تشغيلك أكثر استقراراً وأماناً. كما تتضمن دائرة مدمجة للكشف عن البطارية، وشاشة OLED لعرض جهد البطارية والتيار وسعة البطارية المتبقية في الوقت الفعلي.
الوزن: 1.861 كجم
الوزن الفعلي: 1.4960 كجم
No reviews yet. Be the first to share your experience!
For more discussion Click Here
Discover More In:
Category: View similar items (روبوت)
يرجى تعبئة النموذج أدناه وسيتواصل معك فريقنا لتزويدك بأسعار الجملة.
متطلبات مخصصة؟
منتجات ذات صلة

