


ESP32-S3 Smart 86 Box Development Board, Supports 2.4GHz Wi-Fi And Bluetooth BLE 5
Thank you for the lighting fast support and delivery, product was properly packed and zero damage.
Thanks for the support

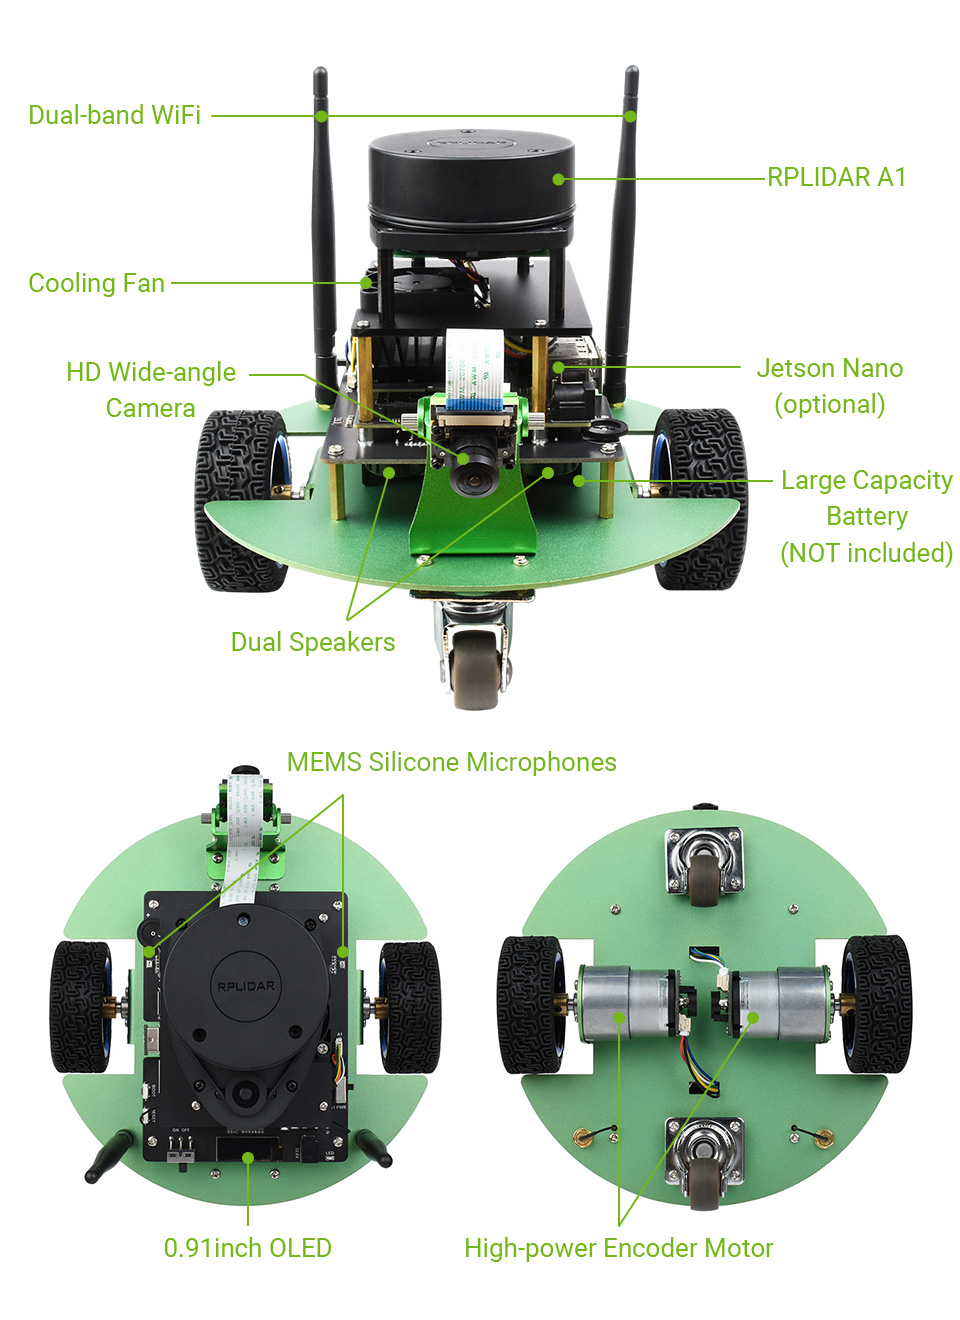
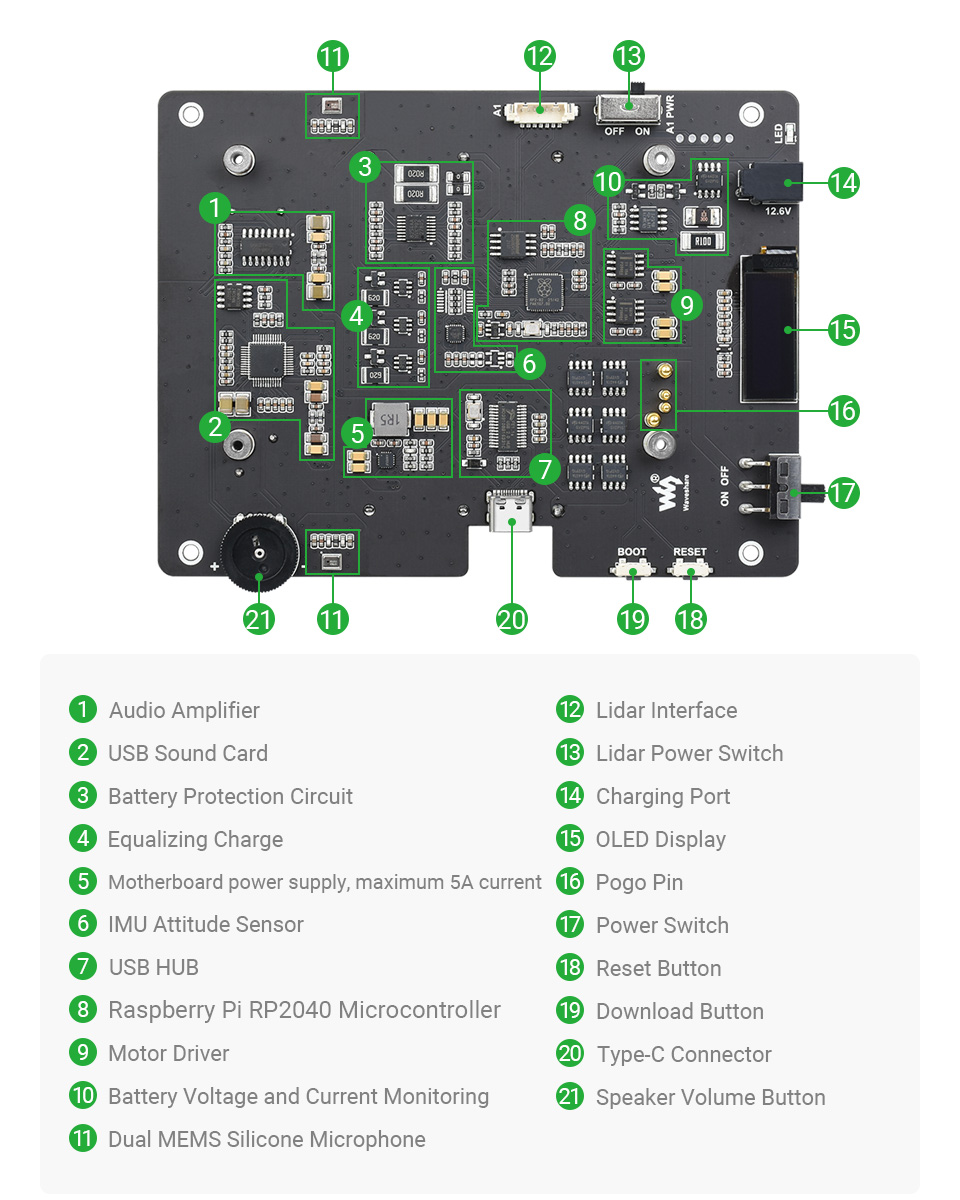
Este es un Jetbot de IA de alto rendimiento para personas que aprenden y desarrollan el sistema ROS. Adopta el sistema ROS y dos controladores: el microcontrolador Raspberry Pi RP2040 y el controlador host de IA JETSON-NANO-DEV-KIT-A. Como la placa de expansión integra OLED, circuito de accionamiento del servomotor, circuito de protección de batería, circuito de salida de audio, etc., no es necesario soldar el circuito. Se puede cargar sin desmontar, por lo que no es necesario quitar las baterías repetidamente. Cuenta con un sensor de postura IMU integrado, y el motor de CC con codificador controla la velocidad de rotación a través de PID, lo que puede generar datos de odometría de las ruedas. En cuanto al software, es compatible con el programa del proyecto de código abierto NVIDIA JetBot, admite aprendizaje profundo de IA, mapeo y navegación SLAM, procesamiento visual OpenCV, interacción de voz inteligente, etc.
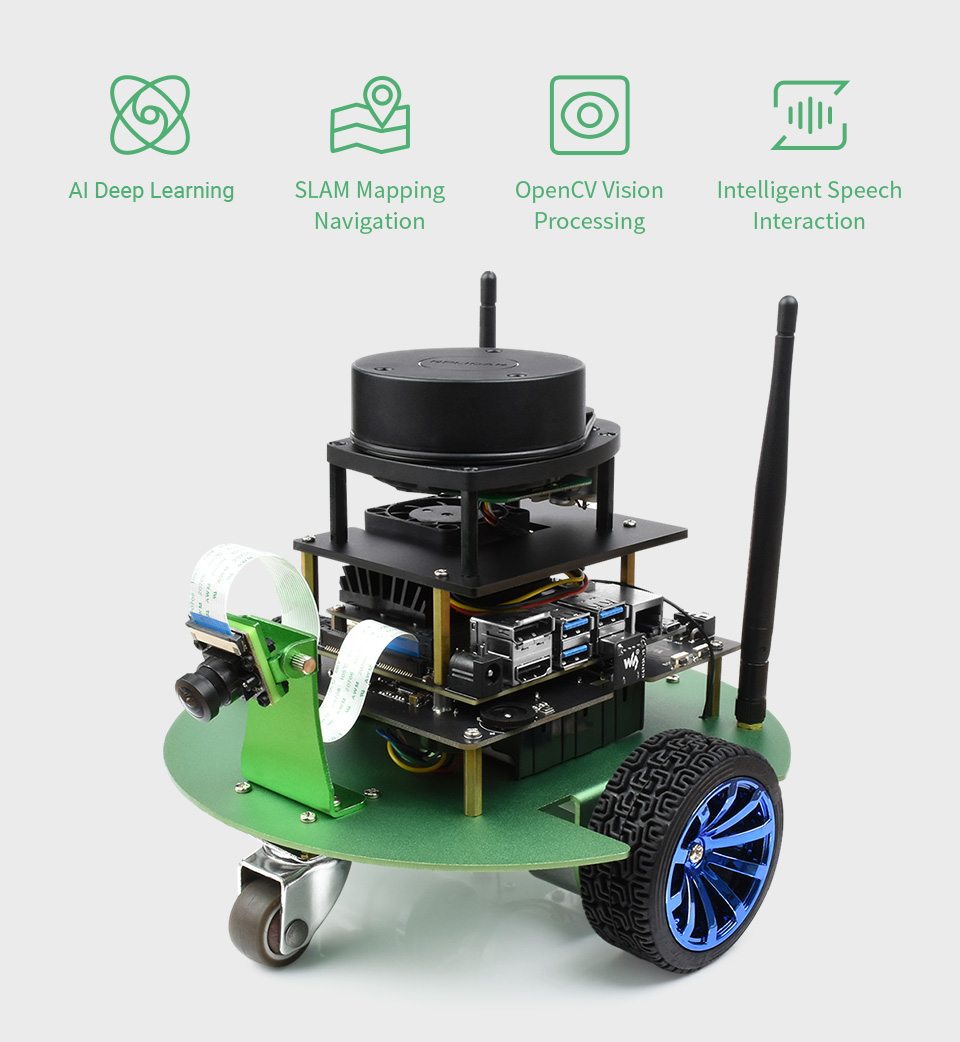
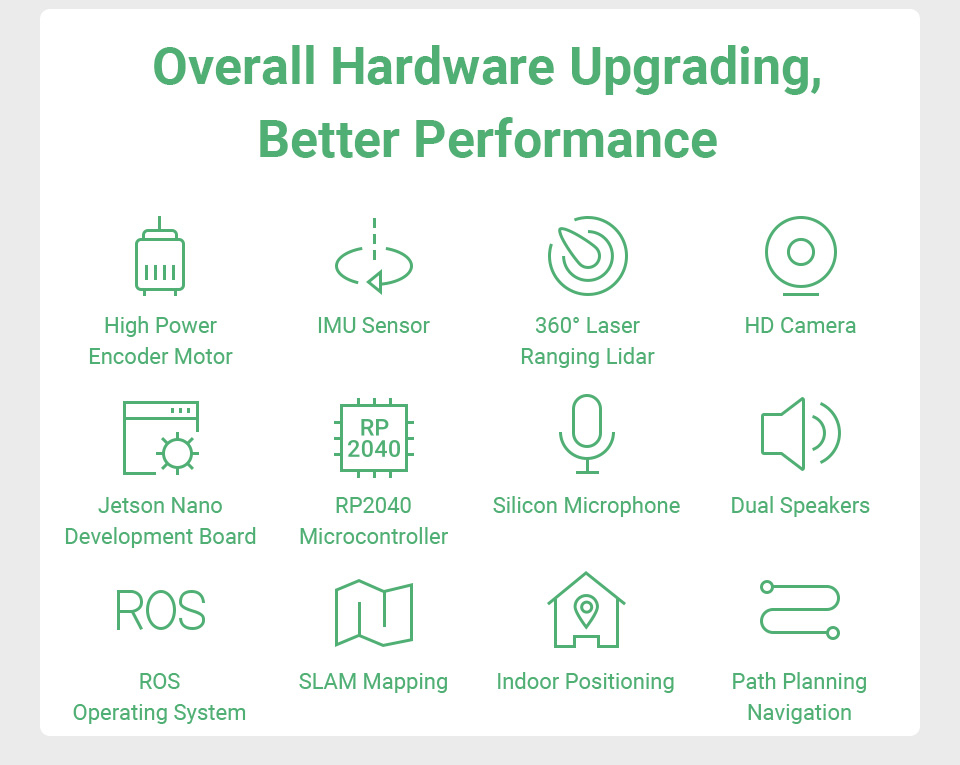
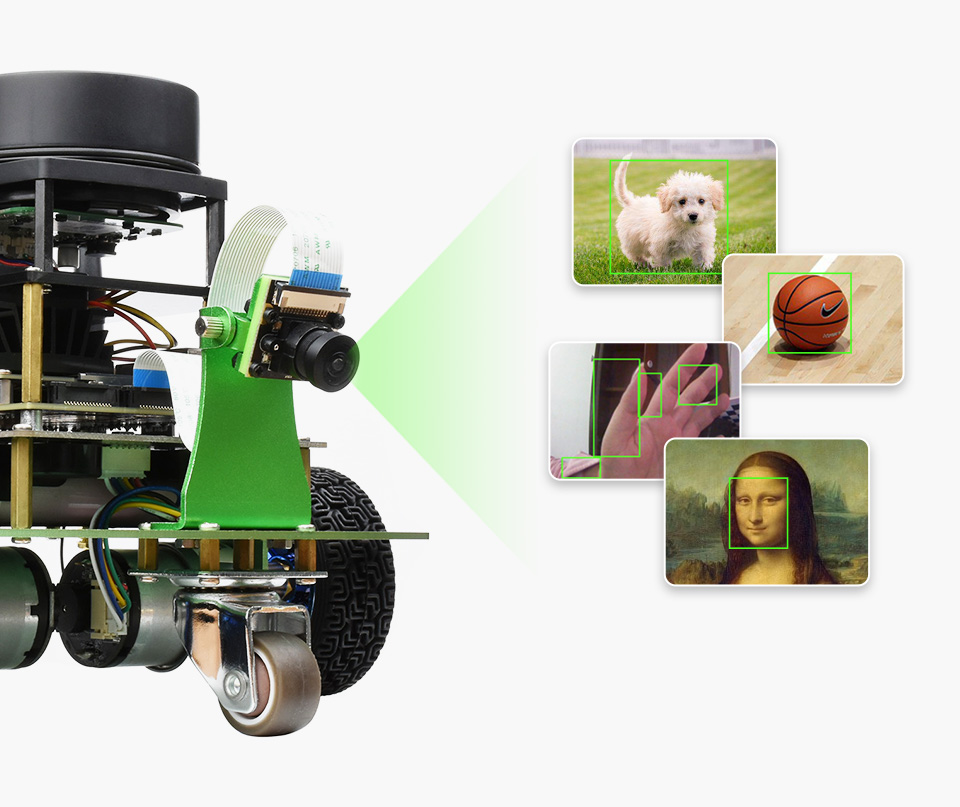
Satisface las necesidades de verificación de algoritmos de investigación científica en diversos campos como el mapeo Lidar, navegación autónoma, conducción autónoma, voz inteligente, detección de objetivos, reconocimiento facial, etc. No solo es compatible con el programa del proyecto de código abierto NVIDIA Jetbot, sino que también cuenta con una actualización general en el hardware con un mejor rendimiento
| KIT DE IA JETBOT | KIT JETBOT ROS | |
|---|---|---|
| APARIENCIA |  |
 |
| MICROCONTROLADOR | N/A | Chip Raspberry Pi RP2040 |
| MOTOR | Motor TT Relación de reducción 1:48 Velocidad en vacío 240RPM |
Motor con codificador metálico 37-520 Relación de reducción 1:30 Velocidad en vacío 333RPM |
| ENCODER DEL MOTOR | N/A | Sensor de velocidad Hall de fase AB de 11 cables, admite odometría de ruedas |
| SENSOR IMU | N/A | MPU9250 |
| LIDAR | N/A | RPLIDAR A1 |
| INTERFAZ DE AUDIO | N/A | Altavoces dobles, micrófonos duales, compatible con voz inteligente |
| NAVEGACIÓN CON MAPEO | No es compatible | Compatible |
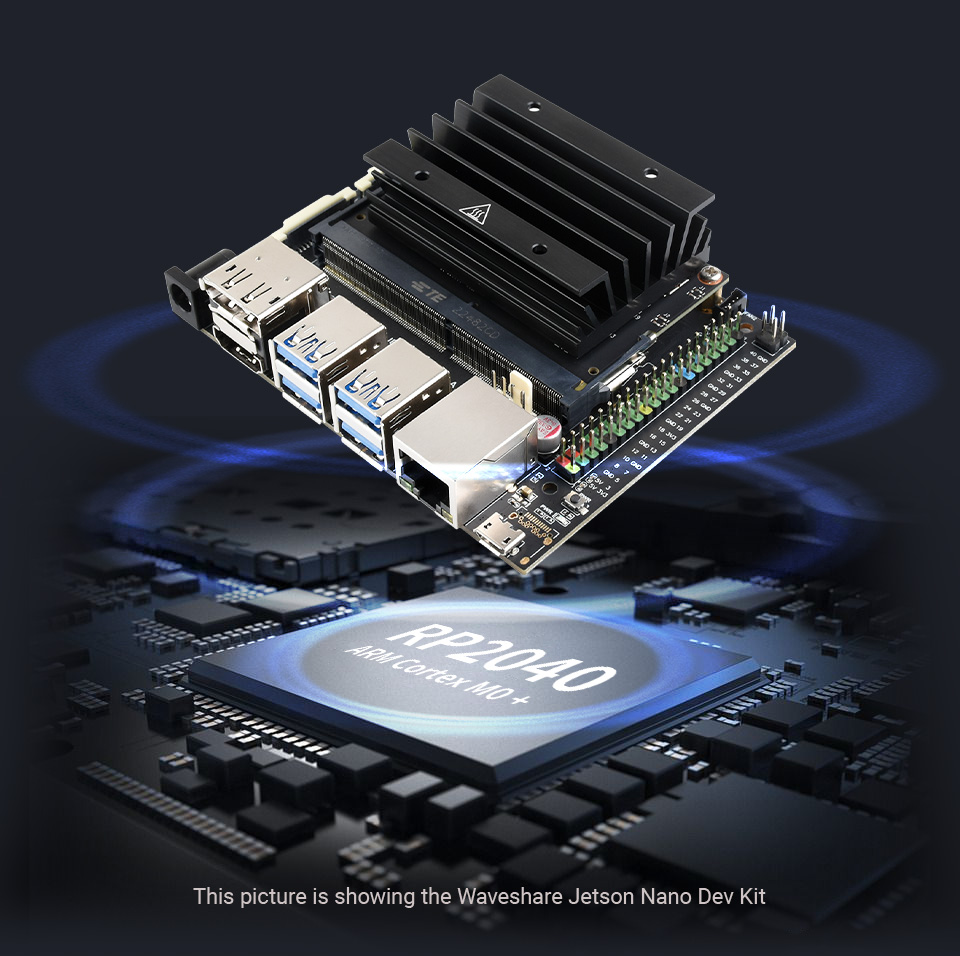
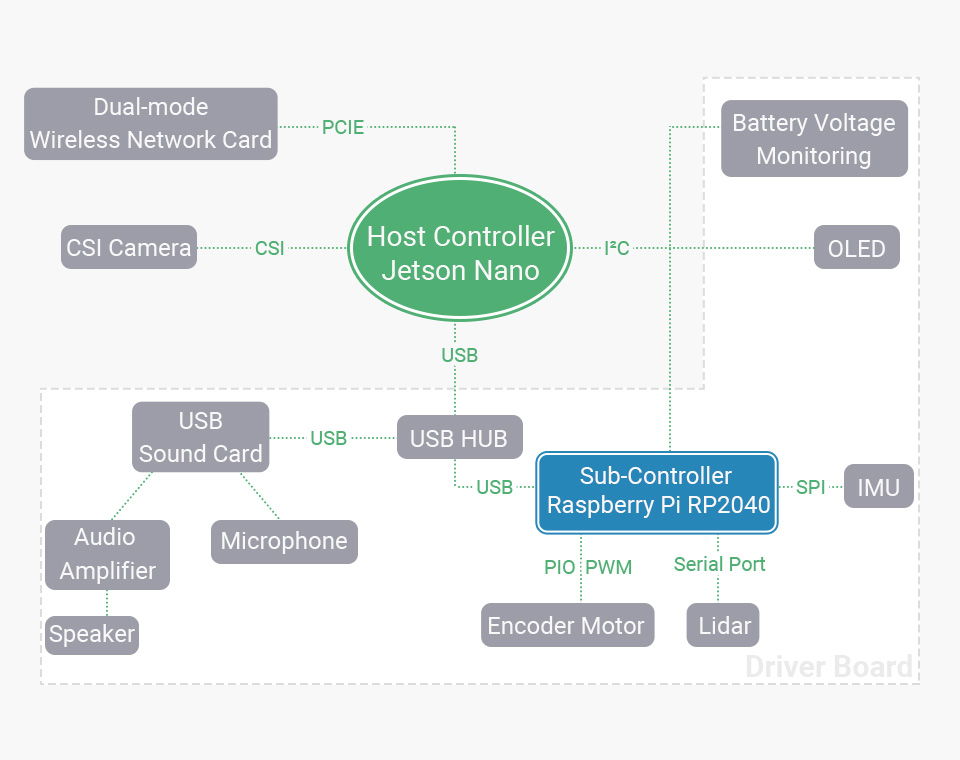
El controlador host utiliza el Waveshare Jetson Nano Kit, que está equipado con la versión eMMC de 16GB del módulo Jetson Nano, 4GB de memoria y tiene un mejor rendimiento. Este controlador es responsable de la Inteligencia Artificial (IA), procesamiento de voz, procesamiento visual, mapeo y navegación, etc.
El subcontrolador utiliza el microcontrolador de doble núcleo Raspberry Pi RP2040, que tiene un mejor rendimiento en tiempo real y una mayor precisión de control, y es responsable de la recopilación de datos de actitud y el control de movimiento.
ROS (Robot Operation System) es un sistema operativo de código abierto que incluye una colección de bibliotecas de software y herramientas para el diseño de robots. Proporciona los servicios esperados de un sistema operativo, incluida la abstracción de hardware, el control de dispositivos de capa inferior, la implementación de funciones comunes, la transferencia de mensajes entre procesos y la gestión de paquetes. ROS simplifica el diseño de robots y es el marco de software para robots convencional en el mundo.
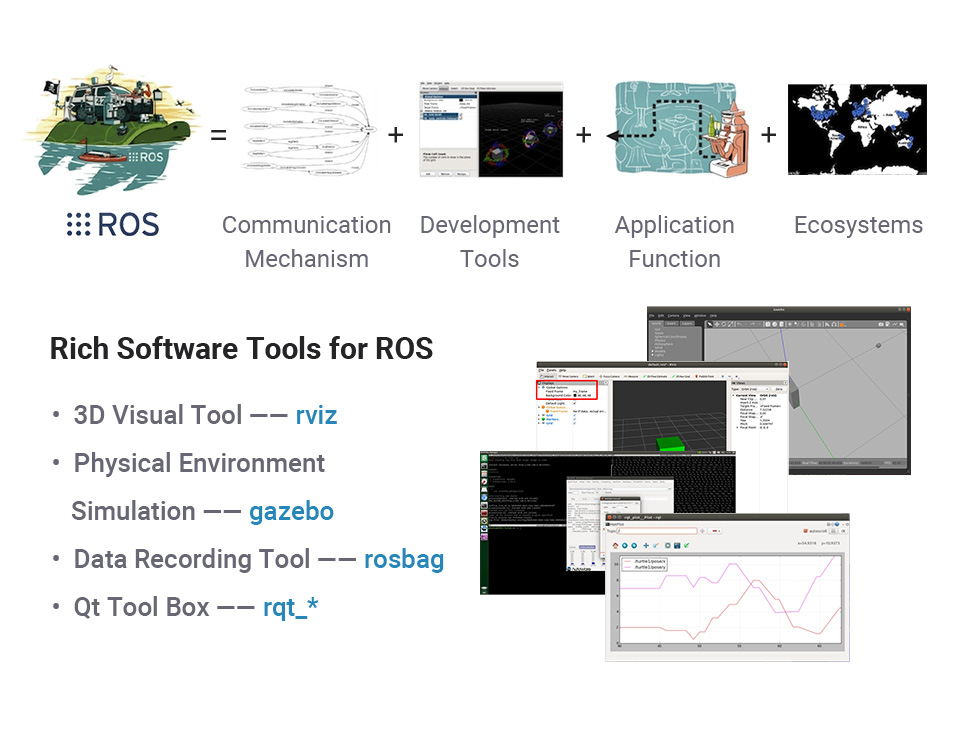
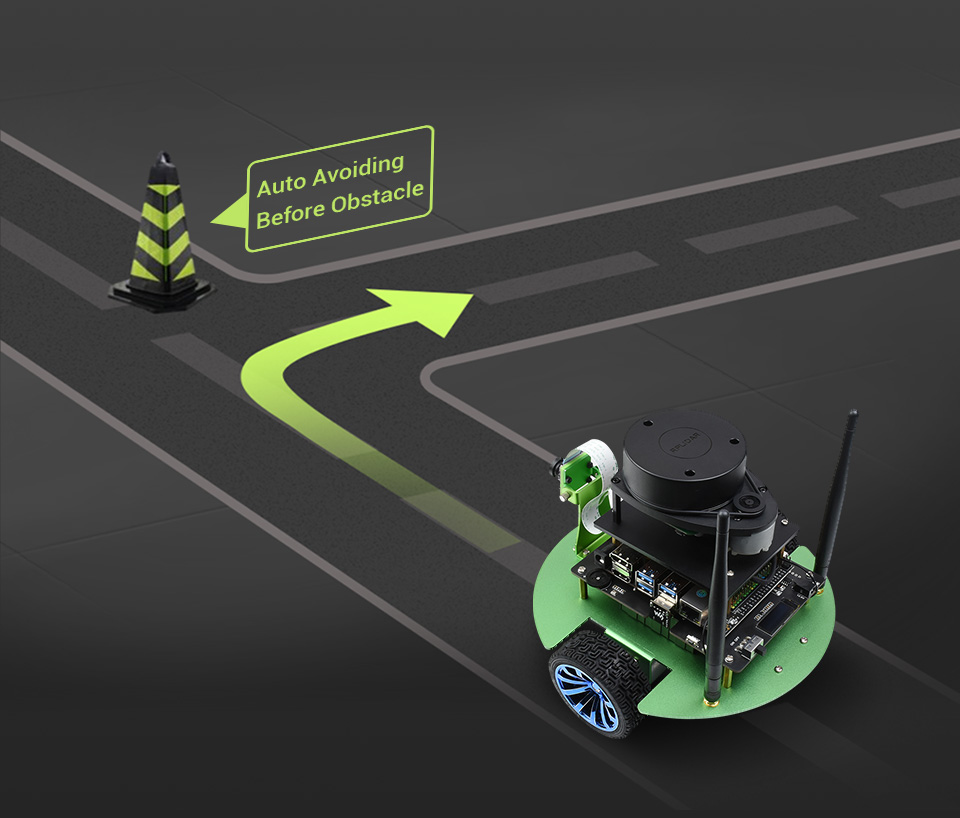
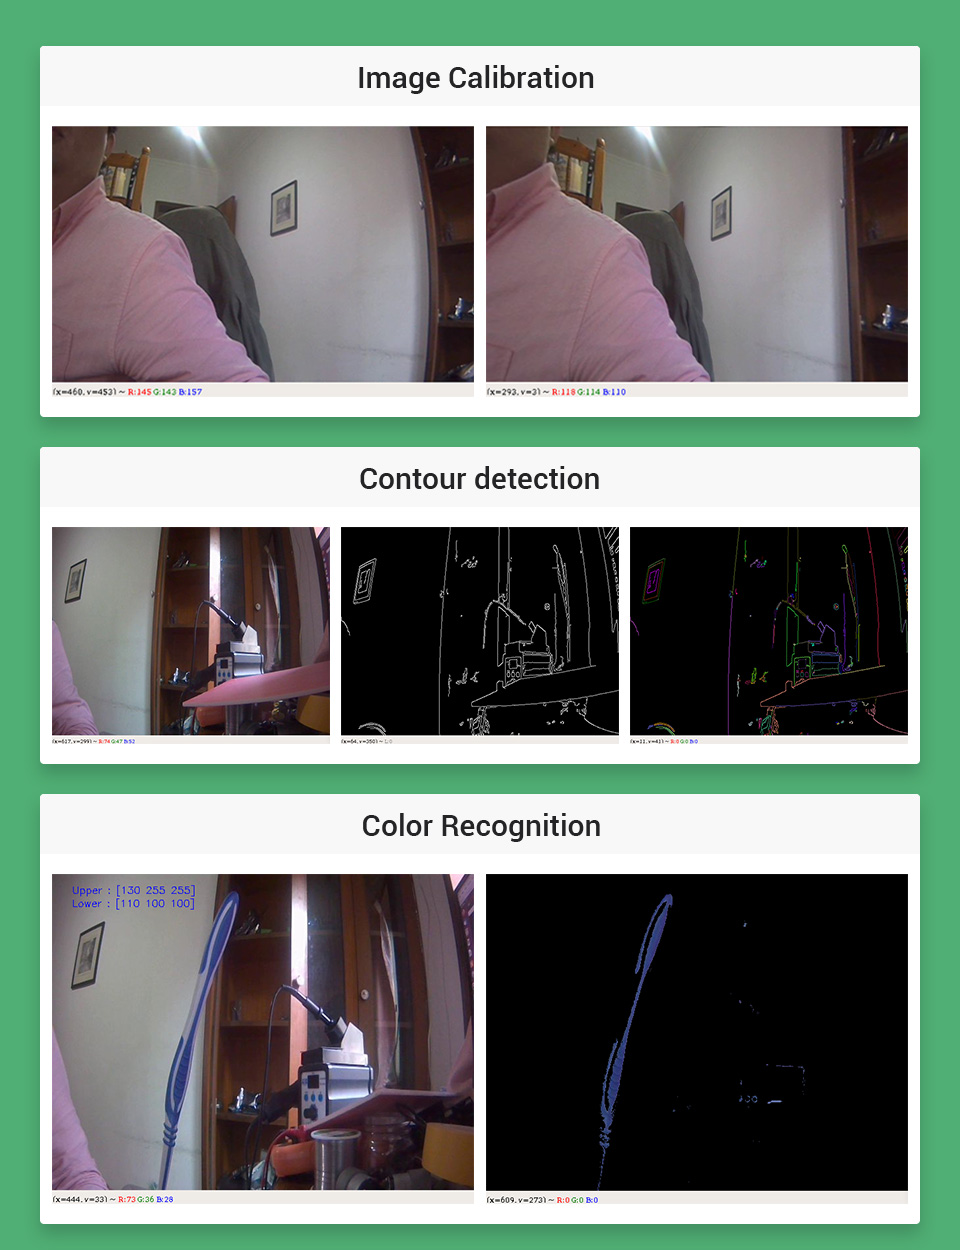
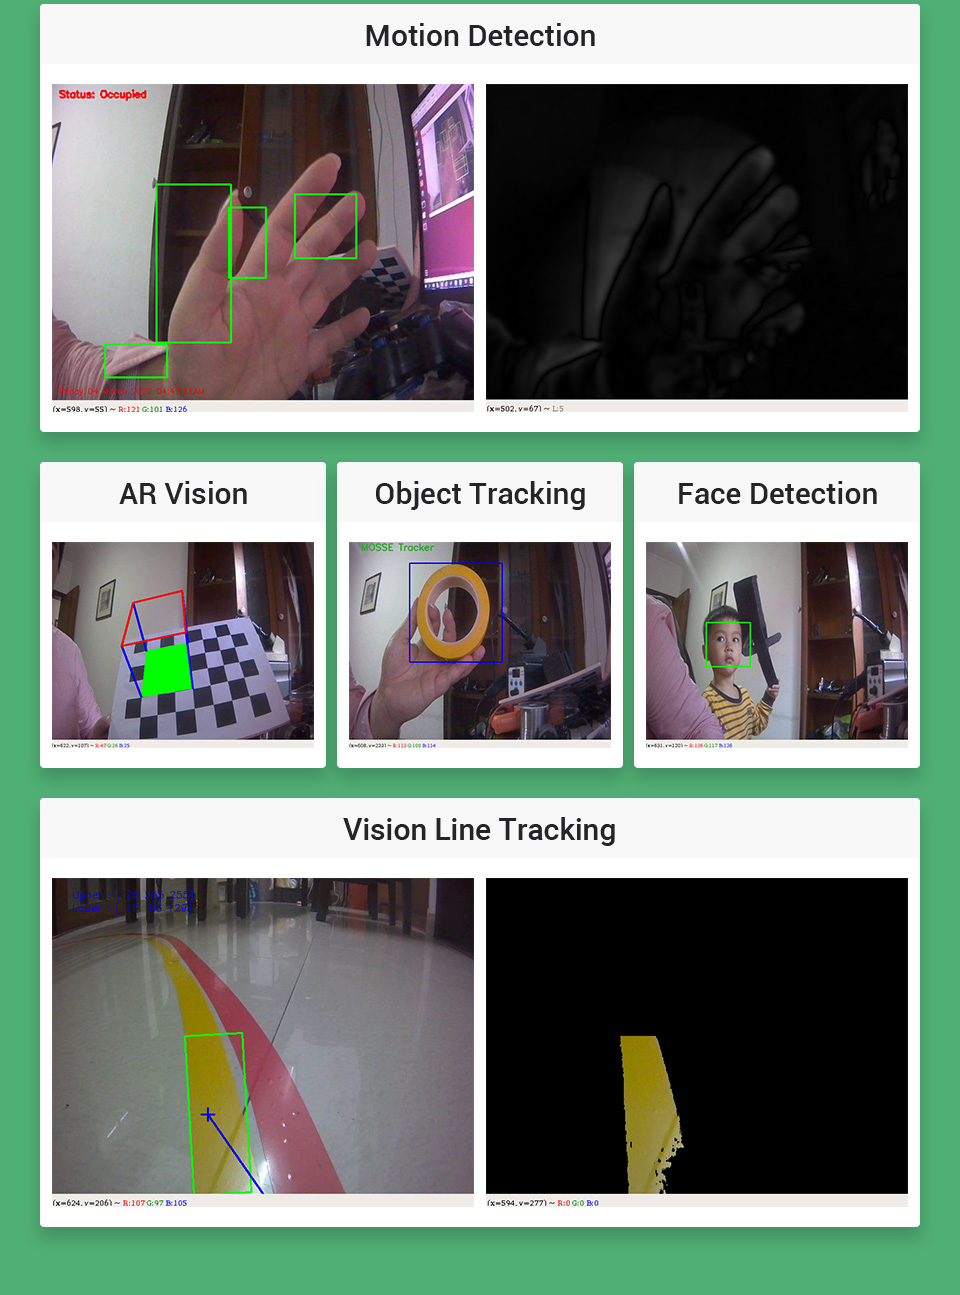
La placa de expansión admite control en modo esclavo I2C sin necesidad de portabilidad y es completamente compatible con el programa del proyecto de código abierto NVIDIA JetBot, realizando fácilmente funciones de IA como evitación de obstáculos y seguimiento automático de líneas.
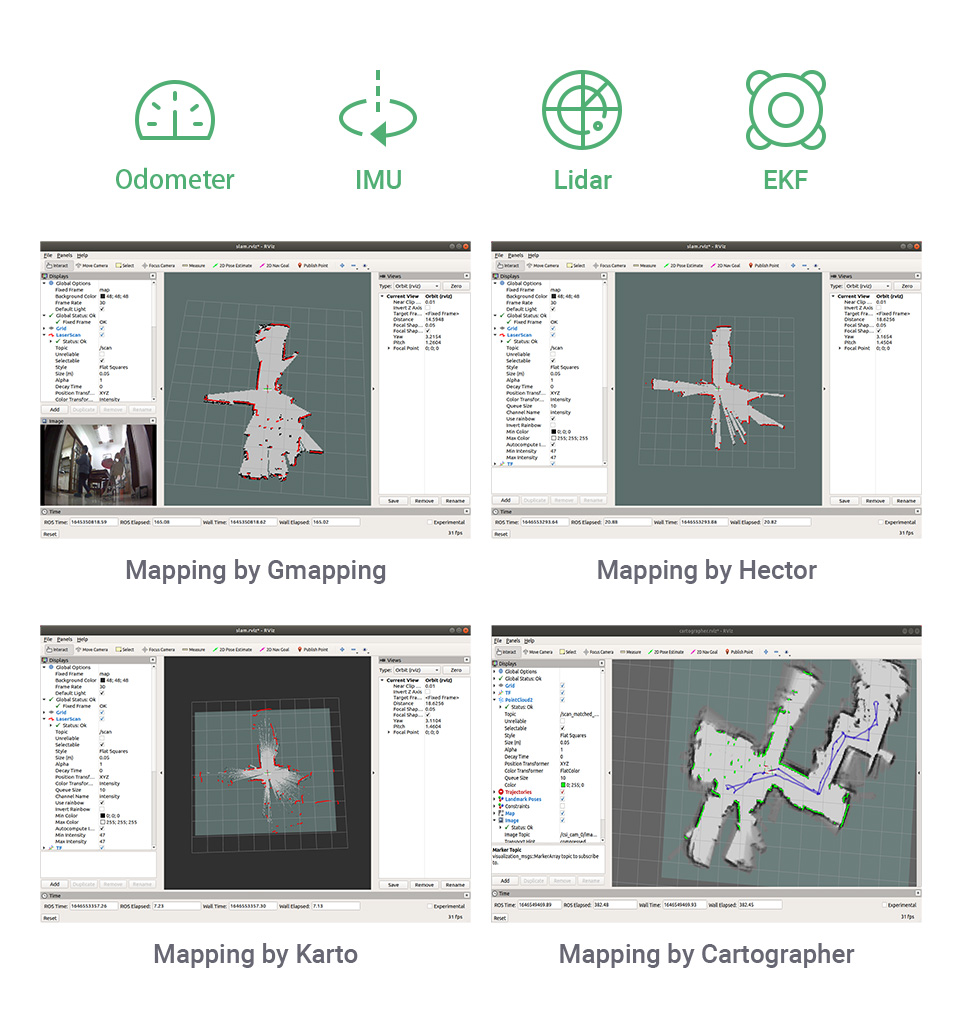
Mapeo con odómetro, IMU, Lidar, EKF, etc.
Admite algoritmos de mapeo Gmapping, Hector, Karto y Cartographer
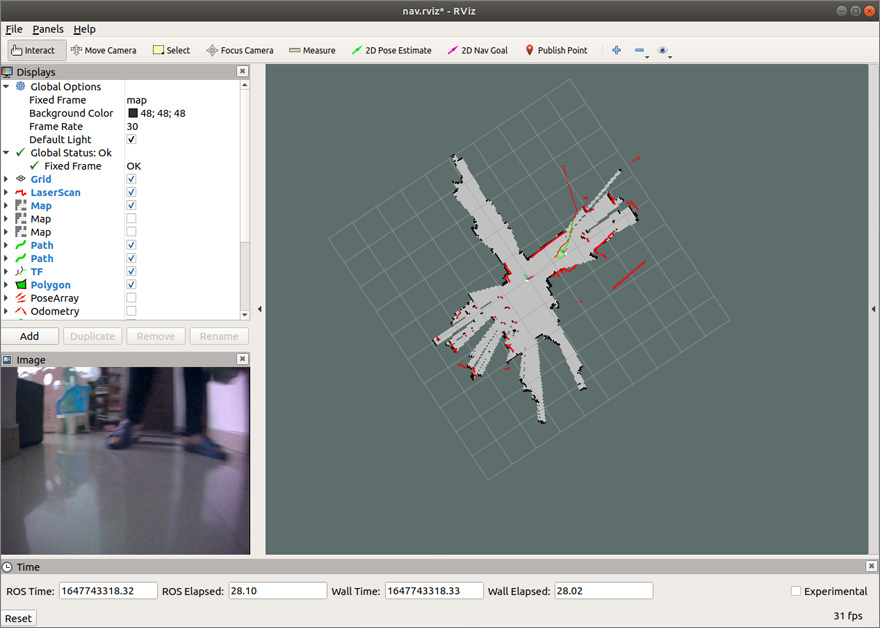
Admite navegación de punto único, navegación de patrulla multipunto y mapeo mientras navega
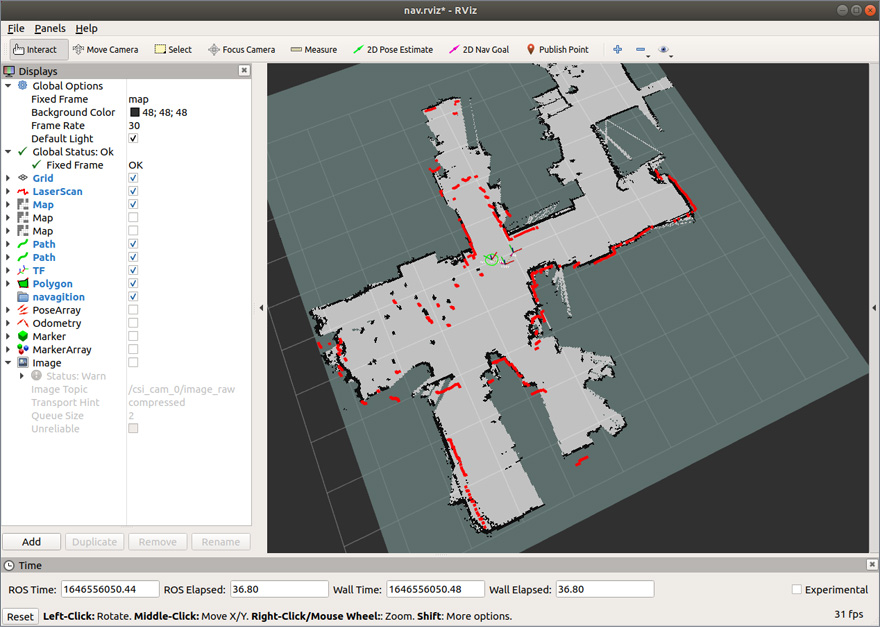
Navegación de punto único
Después de publicar la posición objetivo de navegación, el robot planificará automáticamente la ruta para navegar a la posición objetivo.
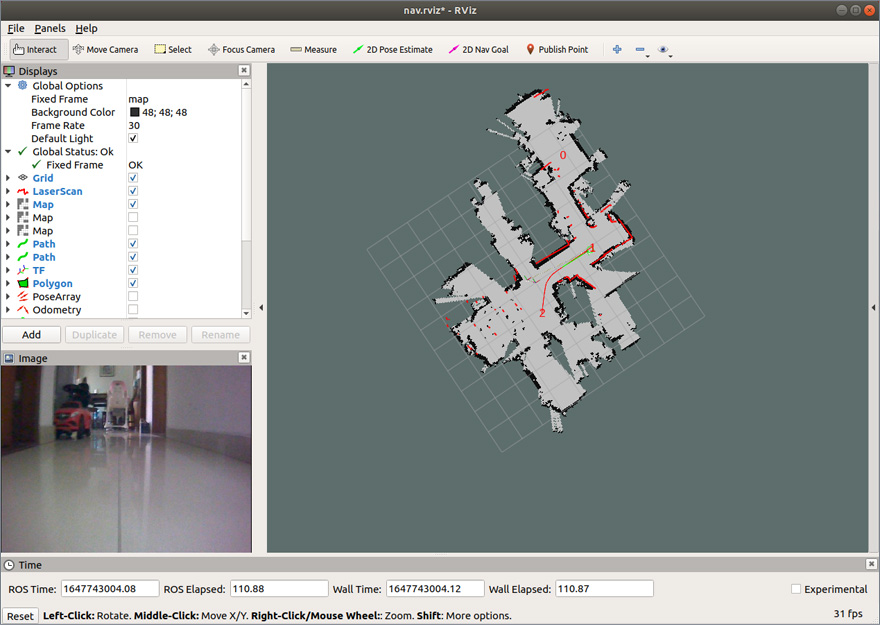
Navegación de patrulla multipunto
Agregue puntos de navegación, el robot navegará y patrullará entre los puntos de navegación.
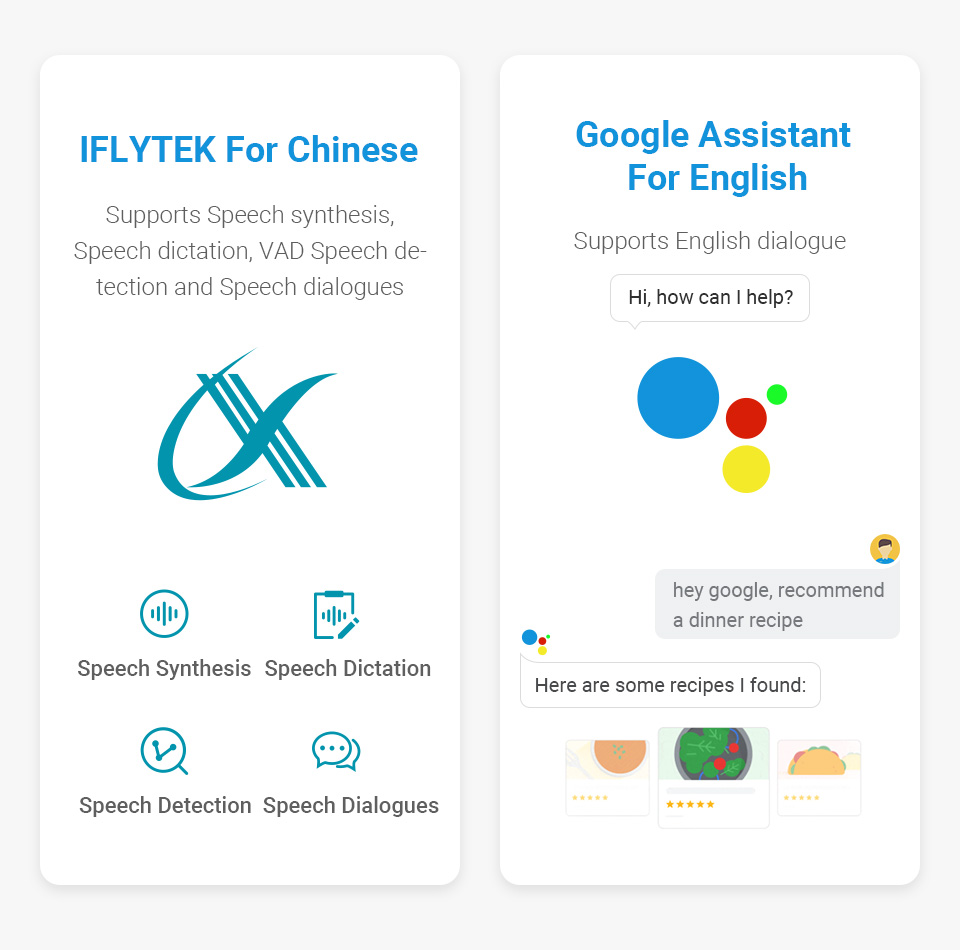
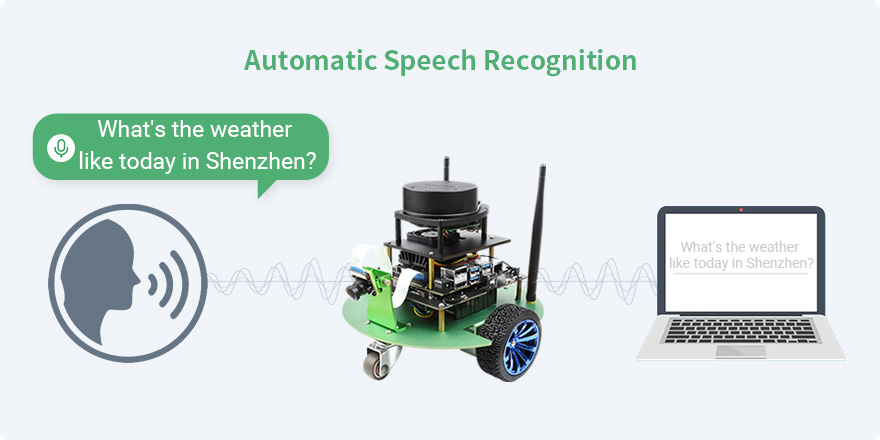
Admite intercomunicador de voz remoto, síntesis de voz, detección de voz, reconocimiento de voz, interacción de voz humano-computadora
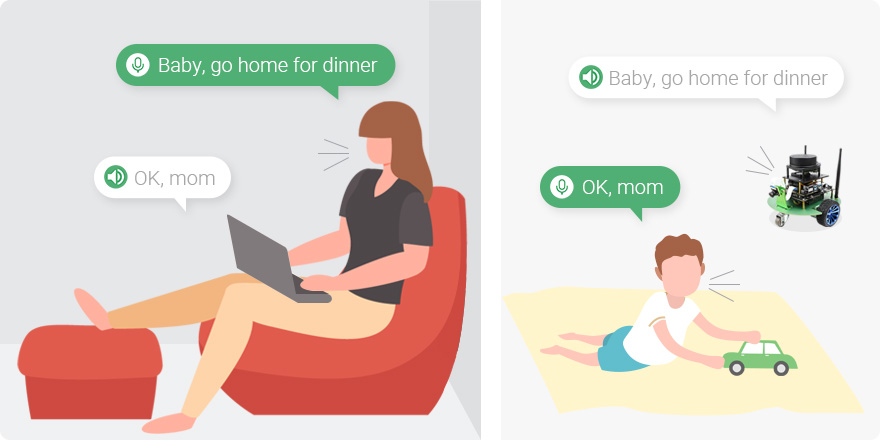
Transmisión de voz en tiempo real entre la computadora y el robot, permite una comunicación remota bidireccional
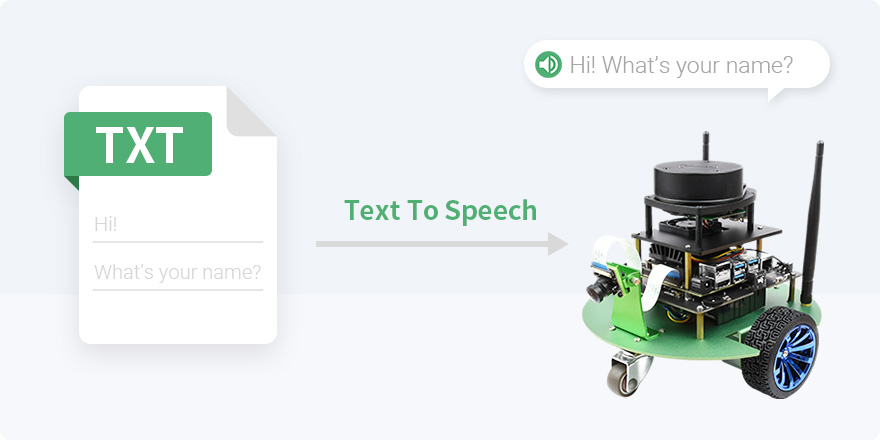
Convierta texto en voces naturales y fluidas y reproduzca
Envíe un tema de texto al robot y podrá escucharlo hablar
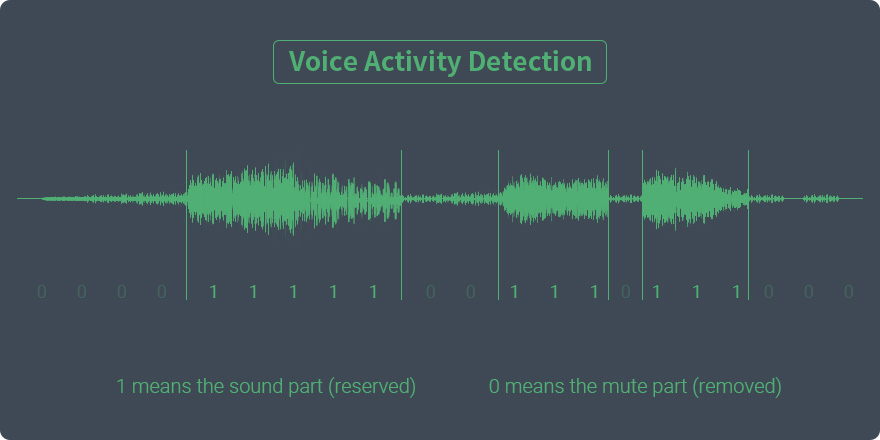
Detecta el sonido de la transmisión de audio y elimina la parte muda
Solo toma la parte que la persona habla
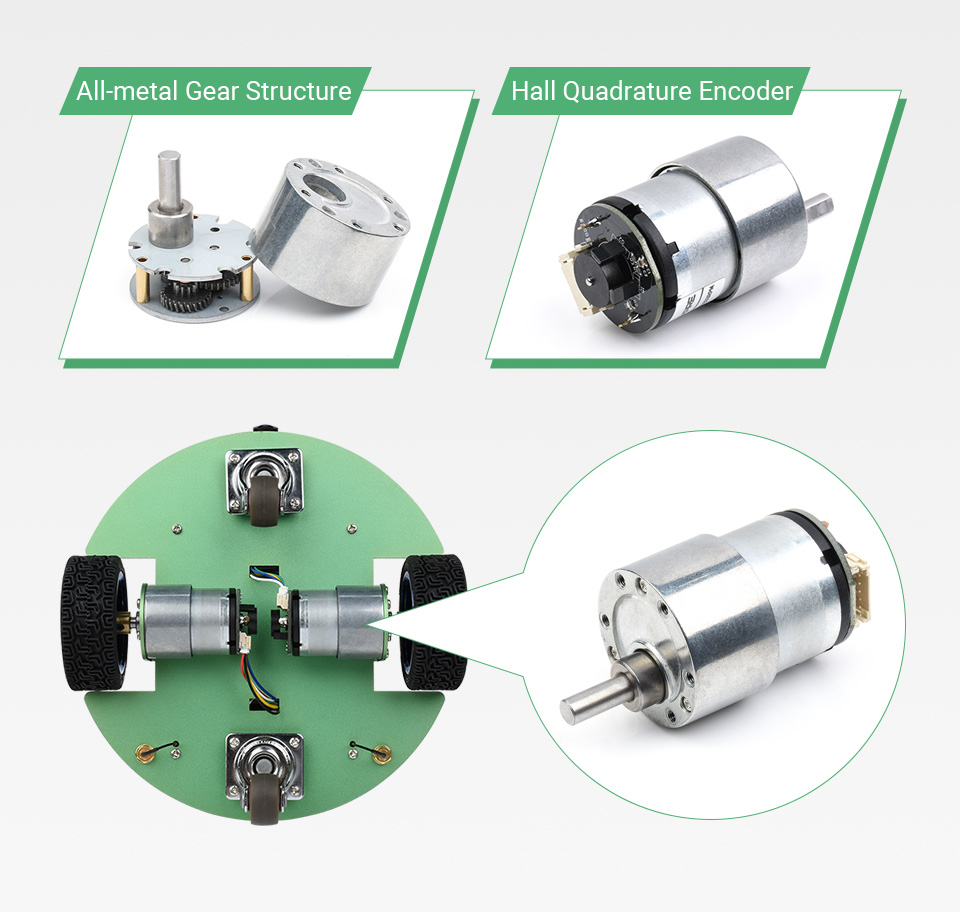
Escobillas de carbón de alta calidad, estructura de engranajes totalmente metálica, alta precisión, bajo ruido de funcionamiento, codificador de velocidad Hall de fase AB de 11 cables, compatible con control de velocidad de bucle cerrado PID para calcular la información del odómetro de las ruedas
Sensor de actitud de movimiento de 9 ejes integrado de alta precisión, utilizando un filtro de Kalman extendido para fusionar los datos del odómetro de las ruedas y la IMU, puede producir una actitud del robot de mayor precisión
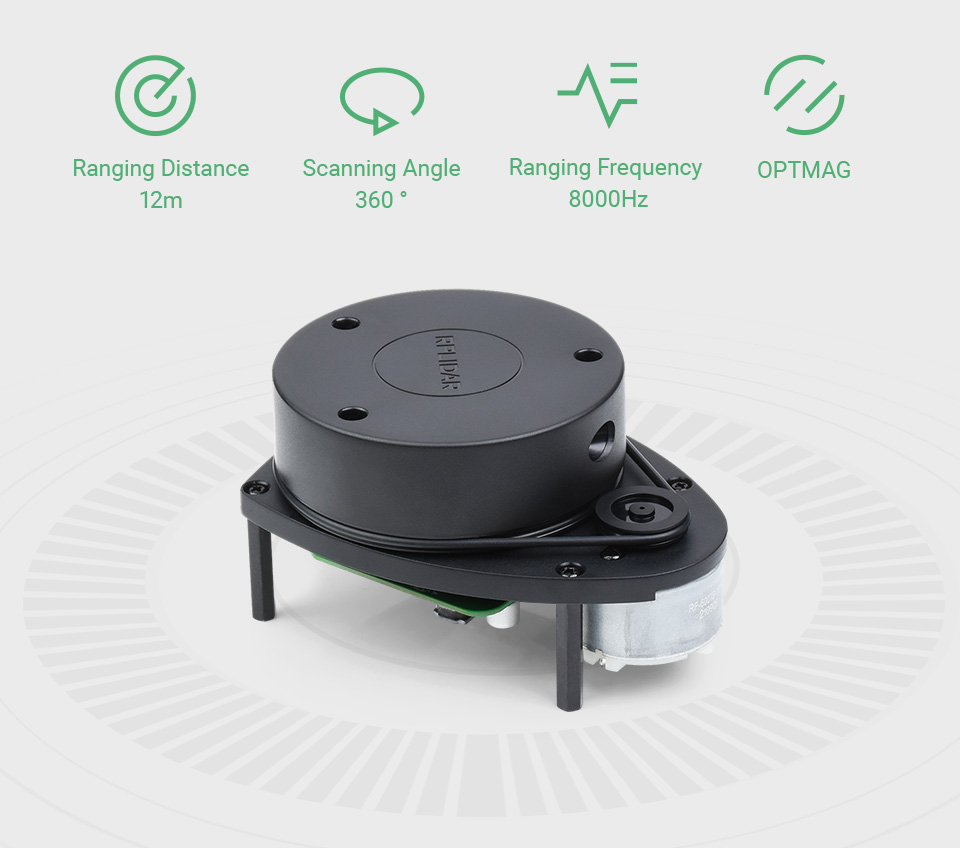
Escaneo y medición de 360 grados del entorno circundante para obtener un mapa de contorno alrededor del robot
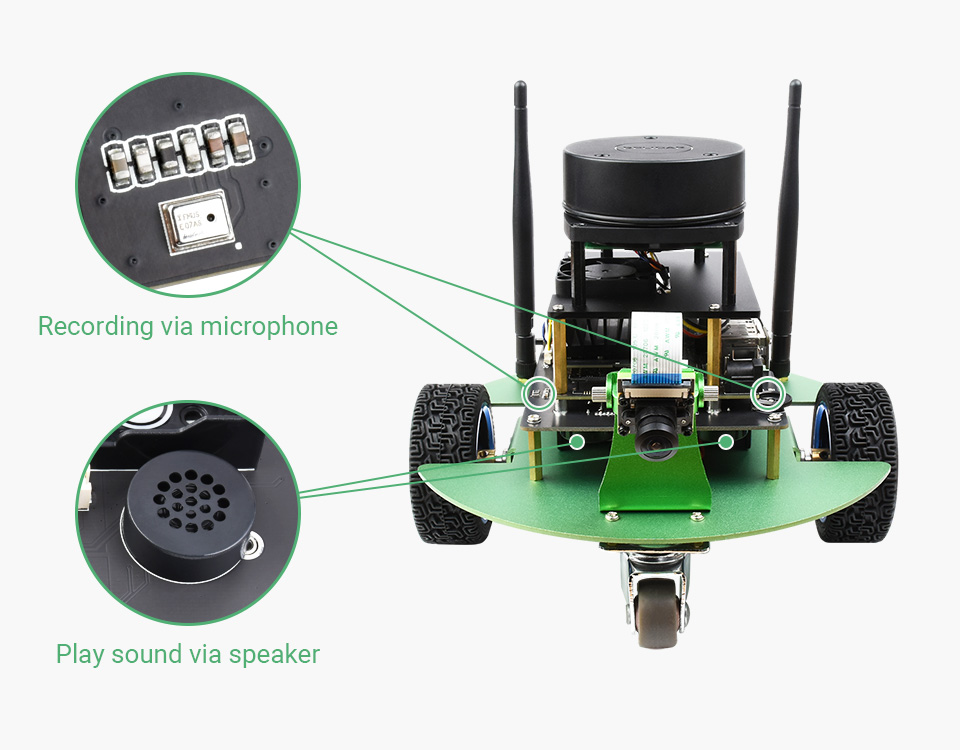
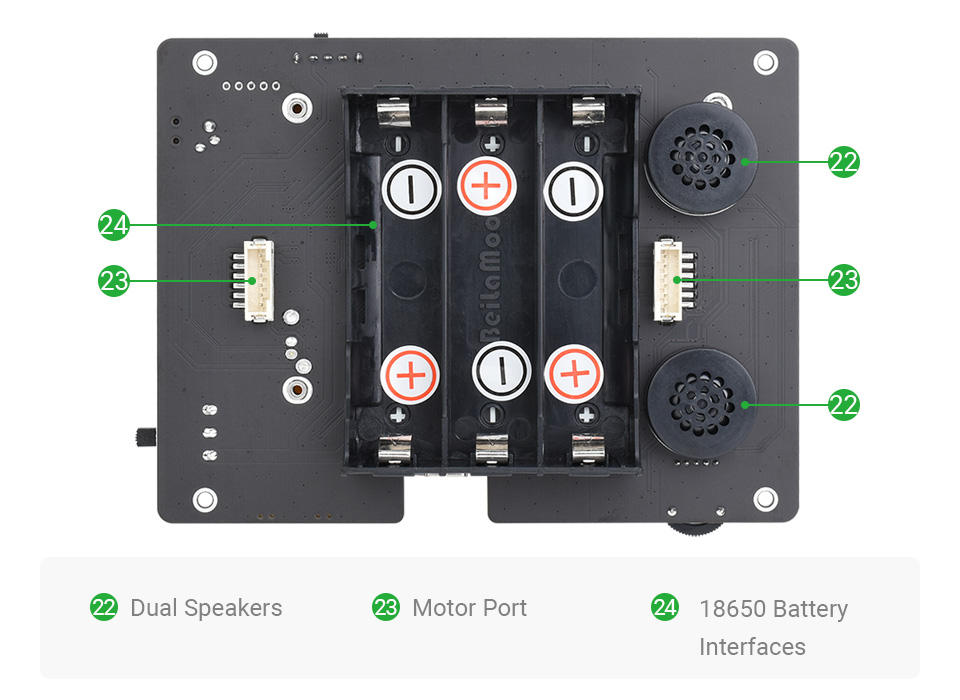
Dos micrófonos de silicio MEMS de alta calidad integrados y altavoces duales para grabación y reproducción estéreo
Así que el robot también tiene "oídos" y "boca" que pueden "escuchar" y "hablar". Realice fácilmente la interacción de voz inteligente
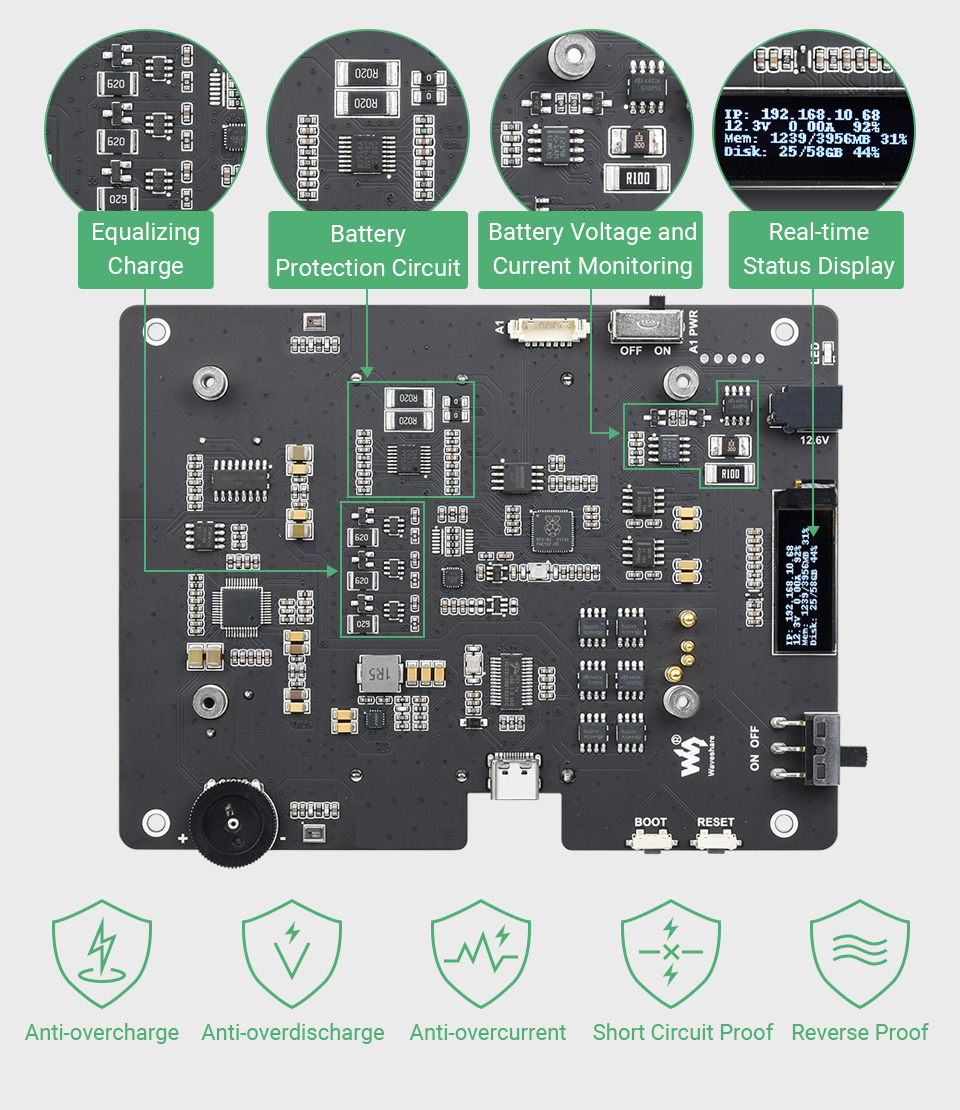
Circuito de protección de batería integrado para prevenir sobrecargas, sobredescargas, protección contra cortocircuitos, con protección contra inversión y carga de ecualización. Hace que su operación sea más estable y segura. Circuito de detección de batería incorporado, OLED integrado para visualizar en tiempo real el voltaje de la batería, la corriente y la capacidad restante de la batería.
No reviews yet. Be the first to share your experience!
For more discussion Click Here
Discover More In:
Category: View similar items (Kit)


Complete el siguiente formulario y nuestro equipo se pondrá en contacto con usted para ofrecerle precios por volumen.
Este es un Jetbot de IA de alto rendimiento para personas que aprenden y desarrollan el sistema ROS. Adopta el sistema ROS y dos controladores: el microcontrolador Raspberry Pi RP2040 y el controlador host de IA JETSON-NANO-DEV-KIT-A. Como la placa de expansión integra OLED, circuito de accionamiento del servomotor, circuito de protección de batería, circuito de salida de audio, etc., no es necesario soldar el circuito. Se puede cargar sin desmontar, por lo que no es necesario quitar las baterías repetidamente. Cuenta con un sensor de postura IMU integrado, y el motor de CC con codificador controla la velocidad de rotación a través de PID, lo que puede generar datos de odometría de las ruedas. En cuanto al software, es compatible con el programa del proyecto de código abierto NVIDIA JetBot, admite aprendizaje profundo de IA, mapeo y navegación SLAM, procesamiento visual OpenCV, interacción de voz inteligente, etc.
Satisface las necesidades de verificación de algoritmos de investigación científica en diversos campos como el mapeo Lidar, navegación autónoma, conducción autónoma, voz inteligente, detección de objetivos, reconocimiento facial, etc. No solo es compatible con el programa del proyecto de código abierto NVIDIA Jetbot, sino que también cuenta con una actualización general en el hardware con un mejor rendimiento
| KIT DE IA JETBOT | KIT JETBOT ROS | |
|---|---|---|
| APARIENCIA | |
|
| MICROCONTROLADOR | N/A | Chip Raspberry Pi RP2040 |
| MOTOR | Motor TT Relación de reducción 1:48 Velocidad en vacío 240RPM |
Motor con codificador metálico 37-520 Relación de reducción 1:30 Velocidad en vacío 333RPM |
| ENCODER DEL MOTOR | N/A | Sensor de velocidad Hall de fase AB de 11 cables, admite odometría de ruedas |
| SENSOR IMU | N/A | MPU9250 |
| LIDAR | N/A | RPLIDAR A1 |
| INTERFAZ DE AUDIO | N/A | Altavoces dobles, micrófonos duales, compatible con voz inteligente |
| NAVEGACIÓN CON MAPEO | No es compatible | Compatible |
El controlador host utiliza el Waveshare Jetson Nano Kit, que está equipado con la versión eMMC de 16GB del módulo Jetson Nano, 4GB de memoria y tiene un mejor rendimiento. Este controlador es responsable de la Inteligencia Artificial (IA), procesamiento de voz, procesamiento visual, mapeo y navegación, etc.
El subcontrolador utiliza el microcontrolador de doble núcleo Raspberry Pi RP2040, que tiene un mejor rendimiento en tiempo real y una mayor precisión de control, y es responsable de la recopilación de datos de actitud y el control de movimiento.
ROS (Robot Operation System) es un sistema operativo de código abierto que incluye una colección de bibliotecas de software y herramientas para el diseño de robots. Proporciona los servicios esperados de un sistema operativo, incluida la abstracción de hardware, el control de dispositivos de capa inferior, la implementación de funciones comunes, la transferencia de mensajes entre procesos y la gestión de paquetes. ROS simplifica el diseño de robots y es el marco de software para robots convencional en el mundo.
La placa de expansión admite control en modo esclavo I2C sin necesidad de portabilidad y es completamente compatible con el programa del proyecto de código abierto NVIDIA JetBot, realizando fácilmente funciones de IA como evitación de obstáculos y seguimiento automático de líneas.
Mapeo con odómetro, IMU, Lidar, EKF, etc.
Admite algoritmos de mapeo Gmapping, Hector, Karto y Cartographer
Admite navegación de punto único, navegación de patrulla multipunto y mapeo mientras navega
Navegación de punto único
Después de publicar la posición objetivo de navegación, el robot planificará automáticamente la ruta para navegar a la posición objetivo.
Navegación de patrulla multipunto
Agregue puntos de navegación, el robot navegará y patrullará entre los puntos de navegación.
Admite intercomunicador de voz remoto, síntesis de voz, detección de voz, reconocimiento de voz, interacción de voz humano-computadora
Transmisión de voz en tiempo real entre la computadora y el robot, permite una comunicación remota bidireccional
Convierta texto en voces naturales y fluidas y reproduzca
Envíe un tema de texto al robot y podrá escucharlo hablar
Detecta el sonido de la transmisión de audio y elimina la parte muda
Solo toma la parte que la persona habla
Escobillas de carbón de alta calidad, estructura de engranajes totalmente metálica, alta precisión, bajo ruido de funcionamiento, codificador de velocidad Hall de fase AB de 11 cables, compatible con control de velocidad de bucle cerrado PID para calcular la información del odómetro de las ruedas
Sensor de actitud de movimiento de 9 ejes integrado de alta precisión, utilizando un filtro de Kalman extendido para fusionar los datos del odómetro de las ruedas y la IMU, puede producir una actitud del robot de mayor precisión
Escaneo y medición de 360 grados del entorno circundante para obtener un mapa de contorno alrededor del robot
Dos micrófonos de silicio MEMS de alta calidad integrados y altavoces duales para grabación y reproducción estéreo
Así que el robot también tiene "oídos" y "boca" que pueden "escuchar" y "hablar". Realice fácilmente la interacción de voz inteligente
Circuito de protección de batería integrado para prevenir sobrecargas, sobredescargas, protección contra cortocircuitos, con protección contra inversión y carga de ecualización. Hace que su operación sea más estable y segura. Circuito de detección de batería incorporado, OLED integrado para visualizar en tiempo real el voltaje de la batería, la corriente y la capacidad restante de la batería.
No reviews yet. Be the first to share your experience!
For more discussion Click Here
Discover More In:
Category: View similar items (Kit)
Complete el siguiente formulario y nuestro equipo se pondrá en contacto con usted para ofrecerle precios por volumen.
¿Requisitos personalizados?
Productos relacionados

