Low Stock! Buy Now!!!

Waveshare

Robot de IA JetRacer ROS

SKU: WVSH0285

₹ 35,799.99 ₹ 35,999.99

En stock | Listo para enviar

Seleccionar variante

w/o Jetson Nano B01 Dev Kit
Options
Robot de IA JetRacer ROSw/o Jetson Nano B01 Dev Kit₹ 35,799.99
Ask AI about this product

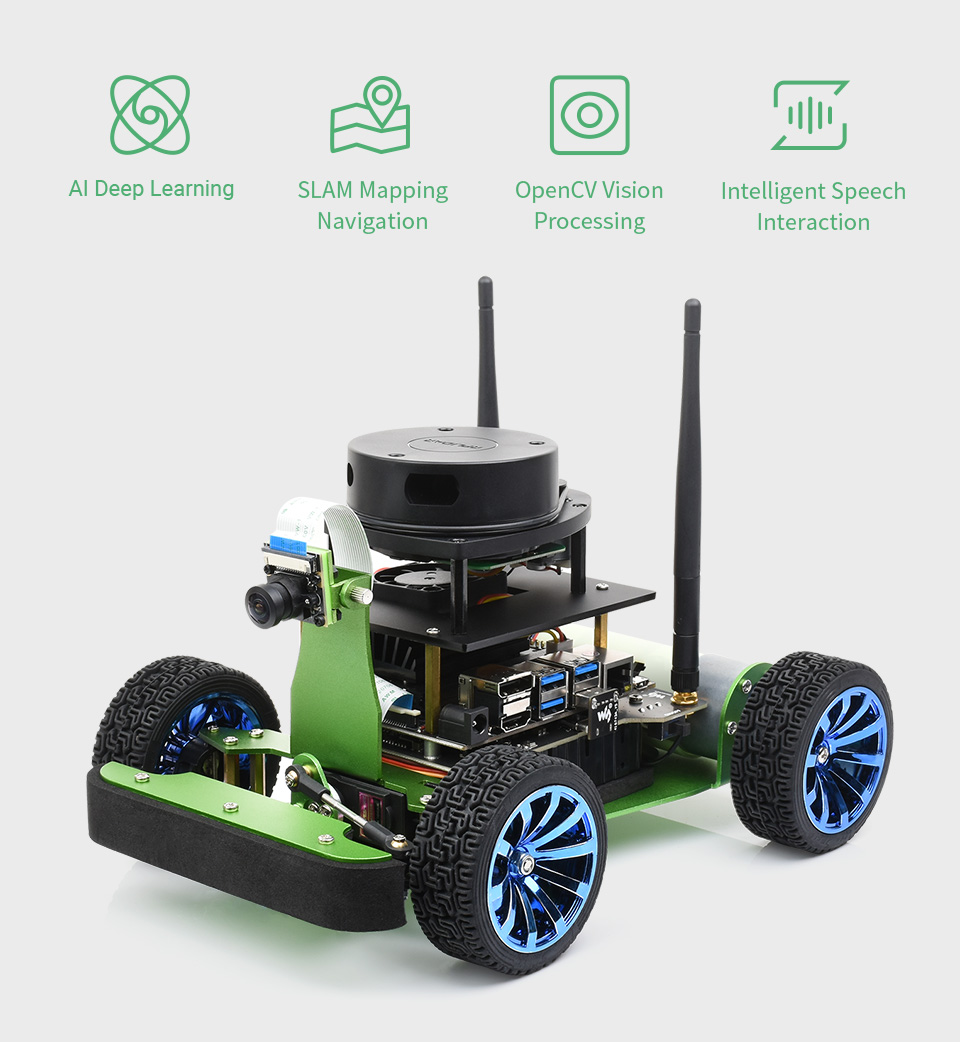
Robot JetRacer ROS AI

Kit JetRacer AI Versión Profesional

Satisface las necesidades de verificación de algoritmos de investigación científica en diversos campos como mapeo Lidar, navegación autónoma, conducción autónoma, voz inteligente, detección de objetivos, reconocimiento facial, etc. No solo es compatible con el software del proyecto de código abierto N-VIDIA JetRacer, sino que también ha sido mejorado en su totalidad en cuanto a hardware con un mejor rendimiento.

Nota: Se ha anunciado oficialmente que el NVIDIA Jetson Nano llegará al final de su vida útil (EOL) a partir de enero de 2026. La disponibilidad a largo plazo, las futuras actualizaciones de software y el soporte extendido serán limitados.


  KIT JETRACER KIT JETRACER ROS
APARIENCIA
MICROCONTROLADOR N/A Chip Raspberry Pi RP2040
MOTOR Motor de engranajes CC 37-520
Tasa de reducción 1:10
Velocidad en vacío 740 RPM
Motor con encoder metálico 37-520
Tasa de reducción 1:30
Velocidad en vacío 333 RPM
ENCODER DEL MOTOR N/A Sensor de velocidad Hall de fase AB de 11 cables, admite odometría de ruedas
SENSOR IMU N/A MPU9250
LIDAR N/A RPLIDAR A1
INTERFAZ DE AUDIO N/A Un altavoz, micrófonos duales, admite voz inteligente
NAVEGACIÓN DE MAPEO No admite Admite


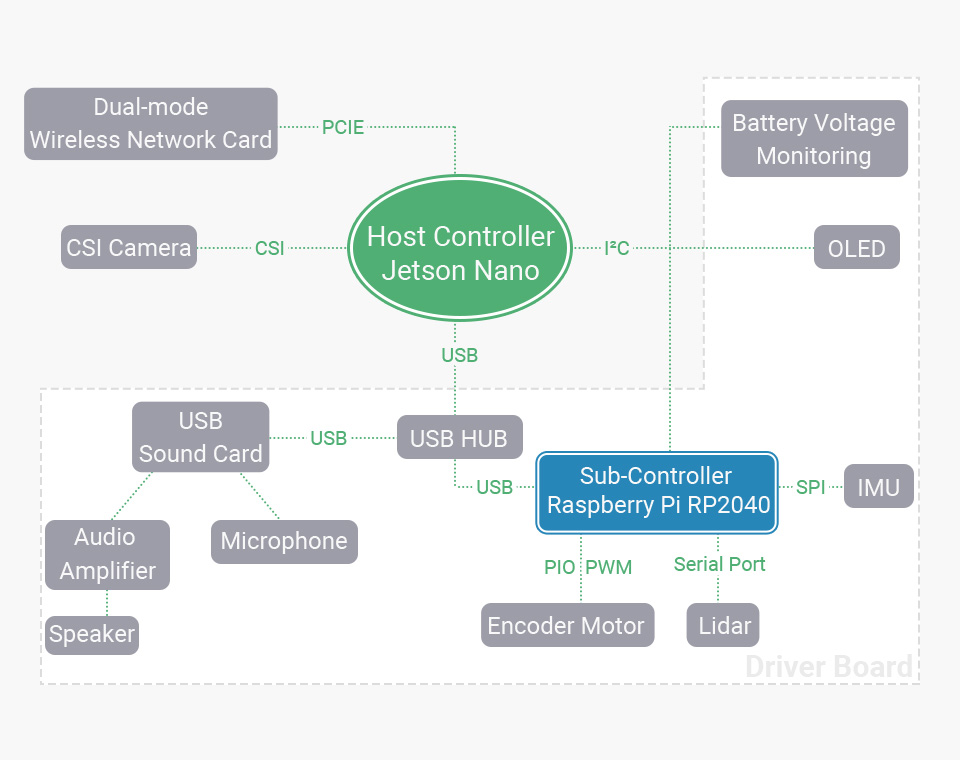
Diseño inteligente de doble controlador

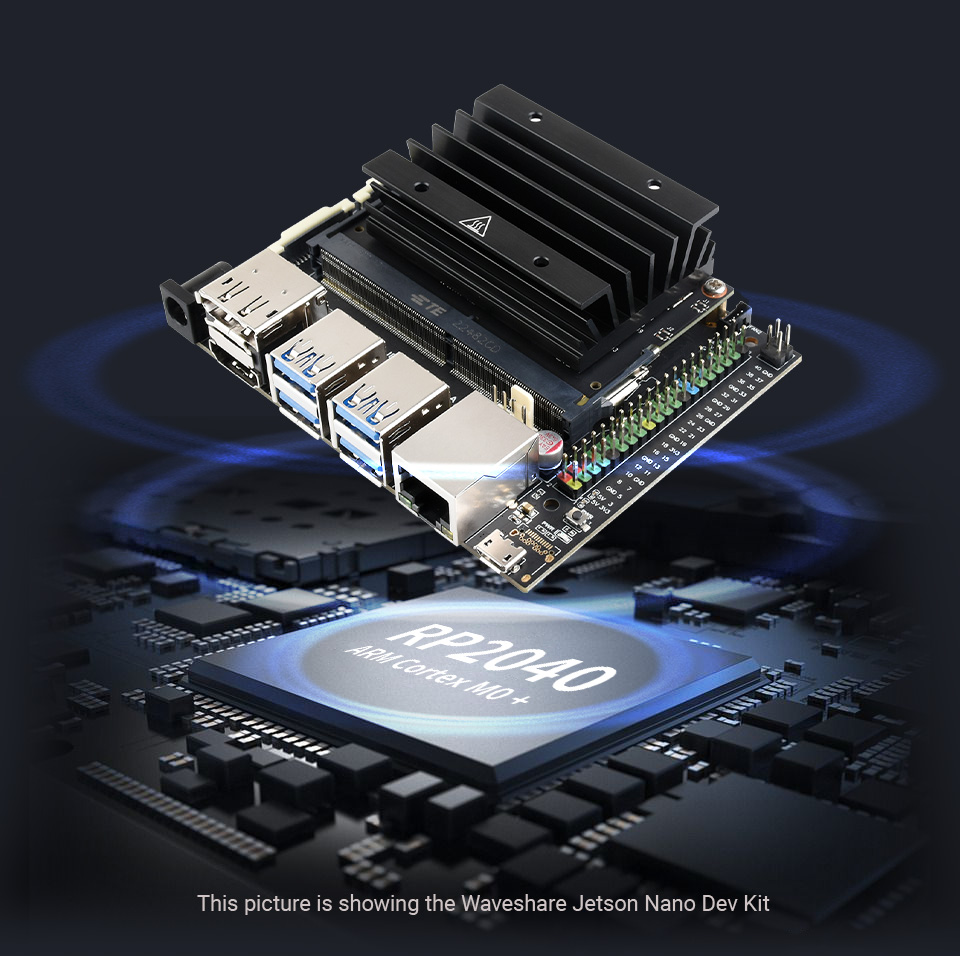
El controlador principal utiliza el Jetson Nano Dev Kit, ofrece dos opciones de versión: N-VIDIA Jetson Nano Developer Kit (B01) y Waveshare Jetson Nano Dev Kit. Ambos kits tienen un rendimiento y apariencia casi idénticos, con la excepción de que el Waveshare Jetson Nano Dev Kit adopta una versión de 16 GB eMMC del módulo Jetson Nano. El Jetson Nano Dev Kit está equipado con 4 GB de memoria y tiene un mejor rendimiento, encargado de la Inteligencia Artificial (IA), el procesamiento de voz, el procesamiento visual, el mapeo y la navegación, etc.

El subcontrolador utiliza el microcontrolador de doble núcleo Raspberry Pi RP2040, que tiene un mejor rendimiento en tiempo real y una mayor precisión de control, y es responsable de la recopilación de datos de actitud y el control de movimiento.

Adopta comunicación USB, velocidad de transmisión más rápida que el UART


Desarrollado basado en ROS

ROS (Robot Operation System) es un sistema operativo de código abierto que incluye una colección de bibliotecas de software y herramientas para el diseño de robots. Proporciona los servicios que se esperan de un sistema operativo, incluyendo abstracción de hardware, control de dispositivos de capa inferior, implementación de funciones comunes, transferencia de mensajes entre procesos y gestión de paquetes. ROS simplifica el diseño de robots y es el marco de software para robots más importante del mundo.
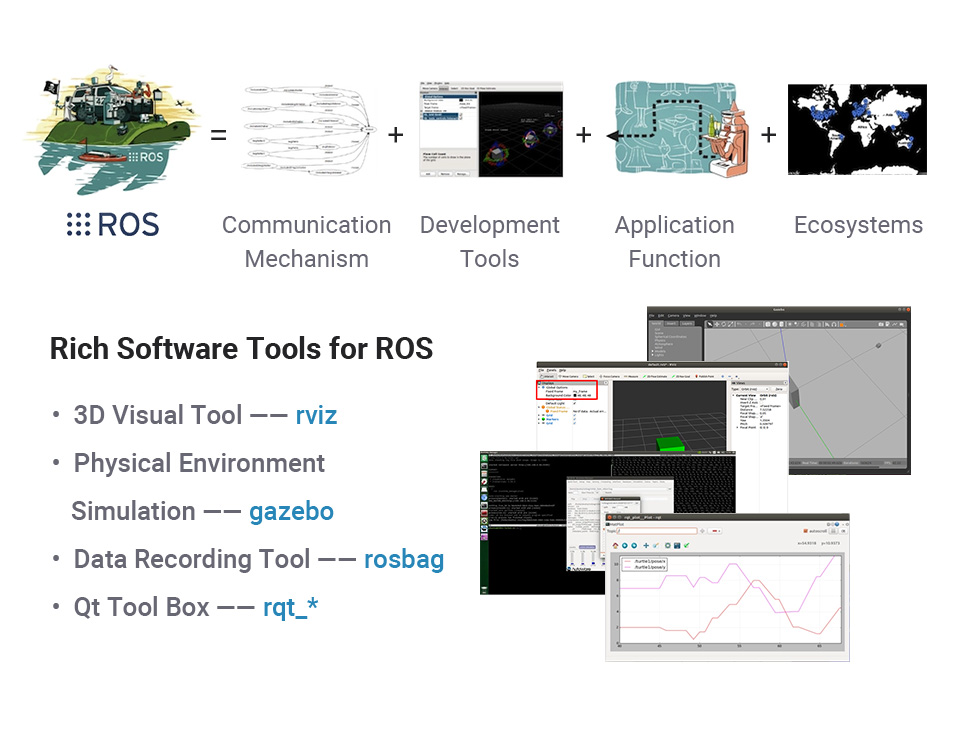
 

Admite control de modo esclavo I2C

Completamente compatible con la demostración original de JetRacer

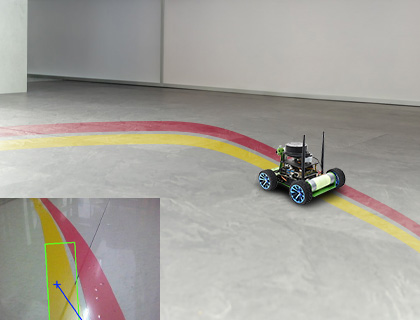
El kit JetRacer ROS AI es un coche de carreras autónomo con IA impulsado por N-VIDIA Jetson Nano. Mediante programación interactiva a través de un navegador web, permite el procesamiento de alta velocidad de fotogramas debido a la optimización de torch2trt (traductor de PyTorch a TensorRT), de modo que se puede lograr fácilmente una conducción autónoma de seguimiento de líneas más rápida.
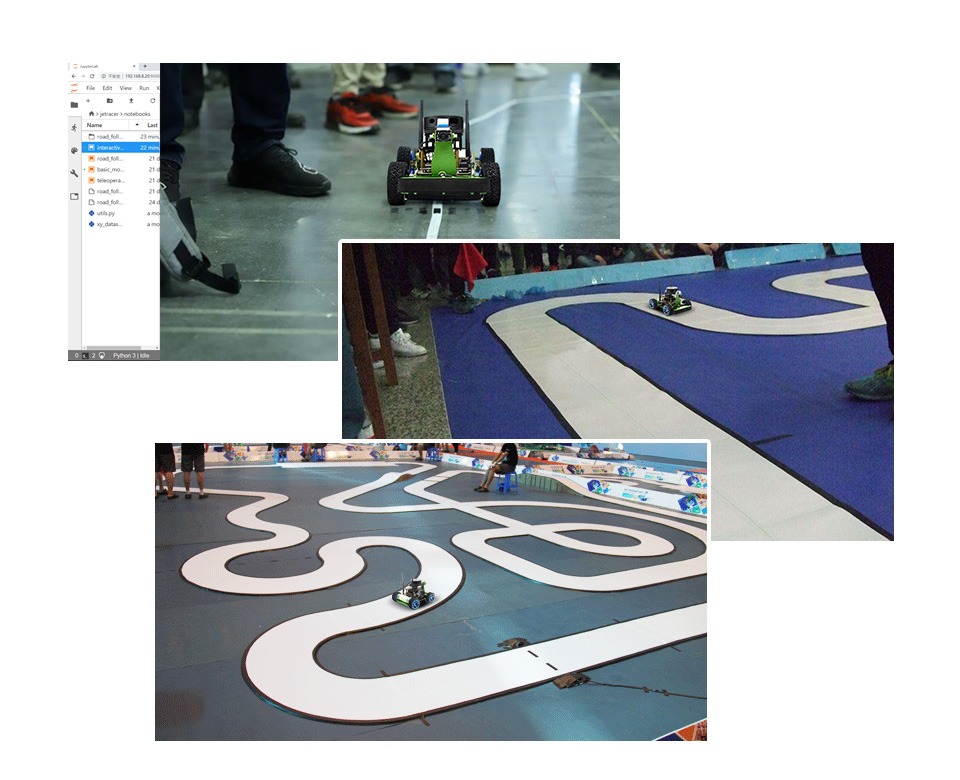
Educación en IA para preparatoria, coche inteligente de carreras


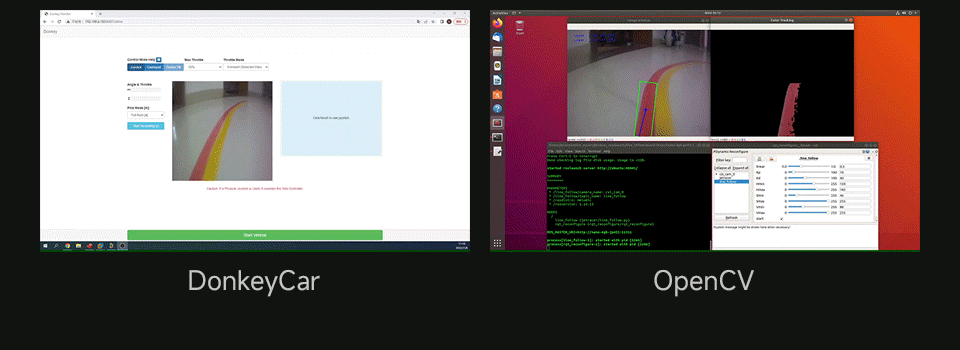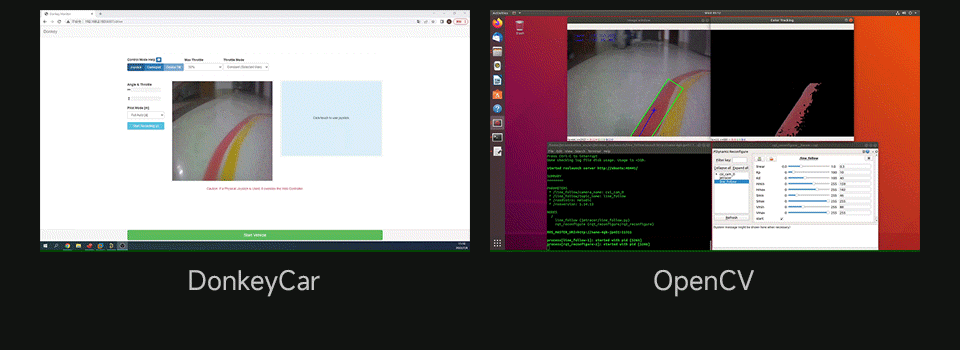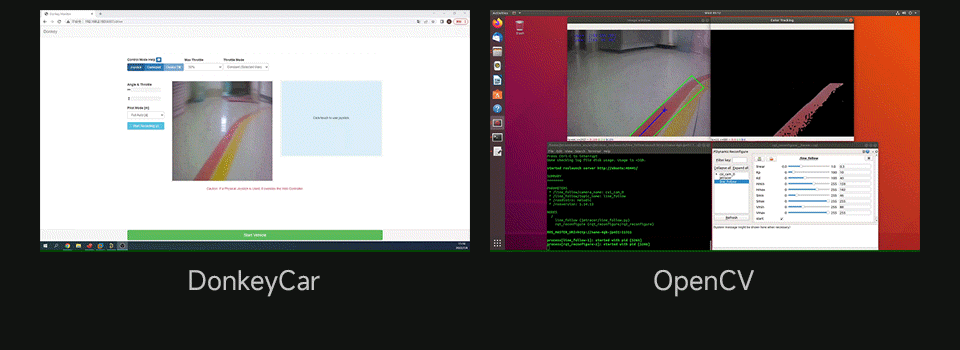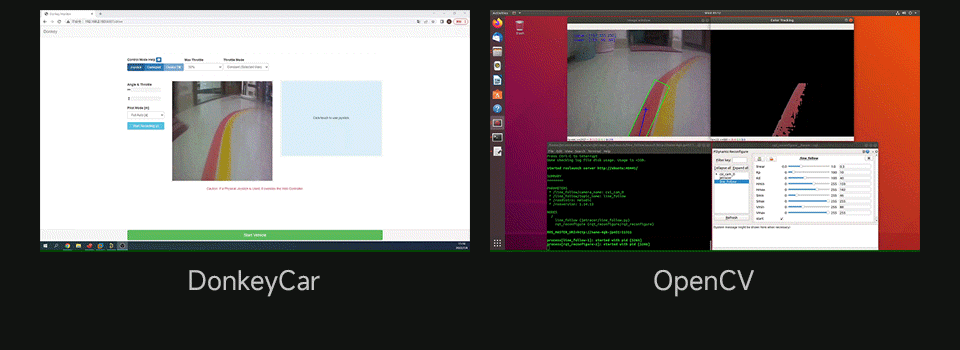
Proyecto de código abierto DonKeyCar

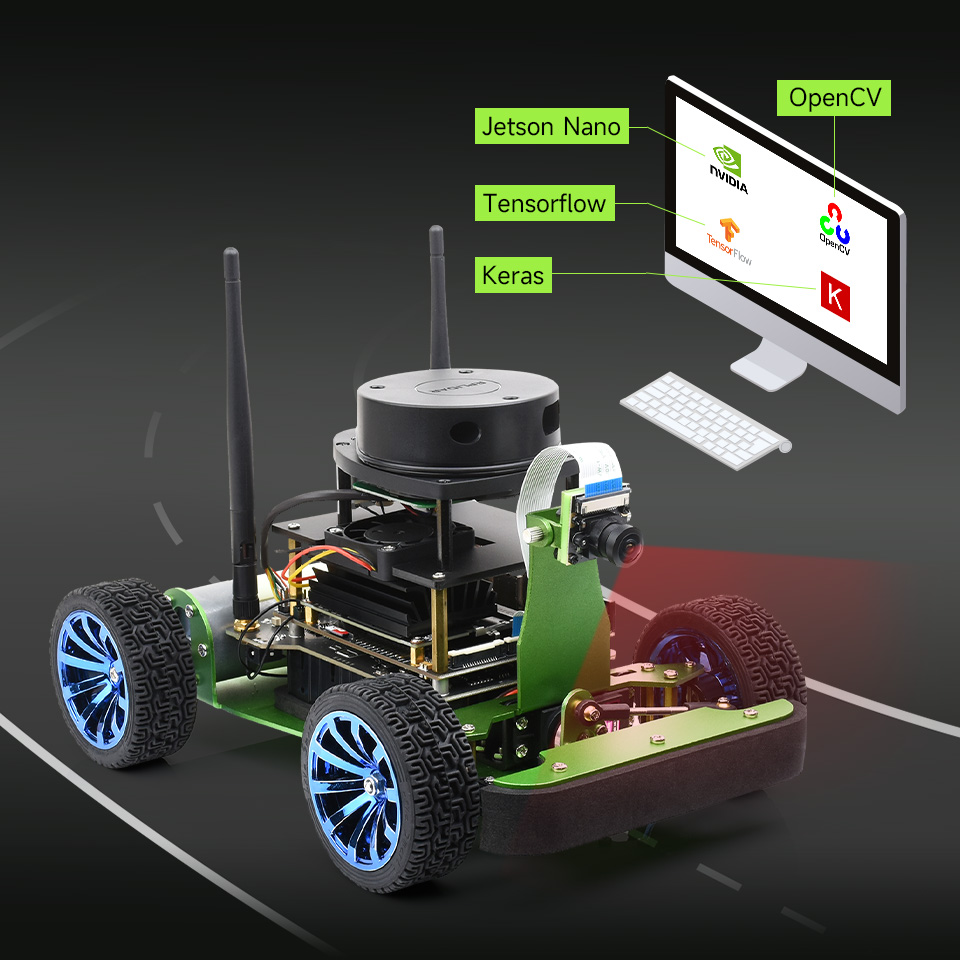
Aprendizaje profundo | Coche de conducción autónoma

DonKeyCar utiliza el marco de red neuronal de aprendizaje profundo Keras/TensorFlow, junto con la biblioteca de visión artificial OpenCV, para lograr la conducción autónoma.


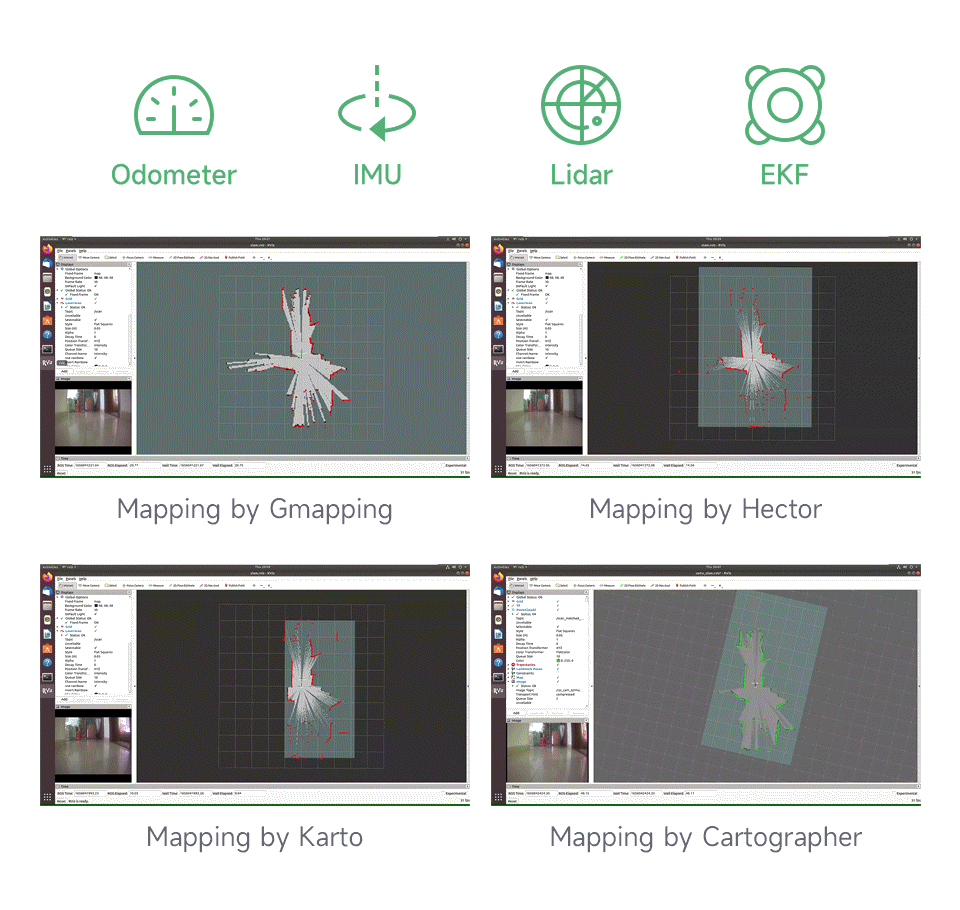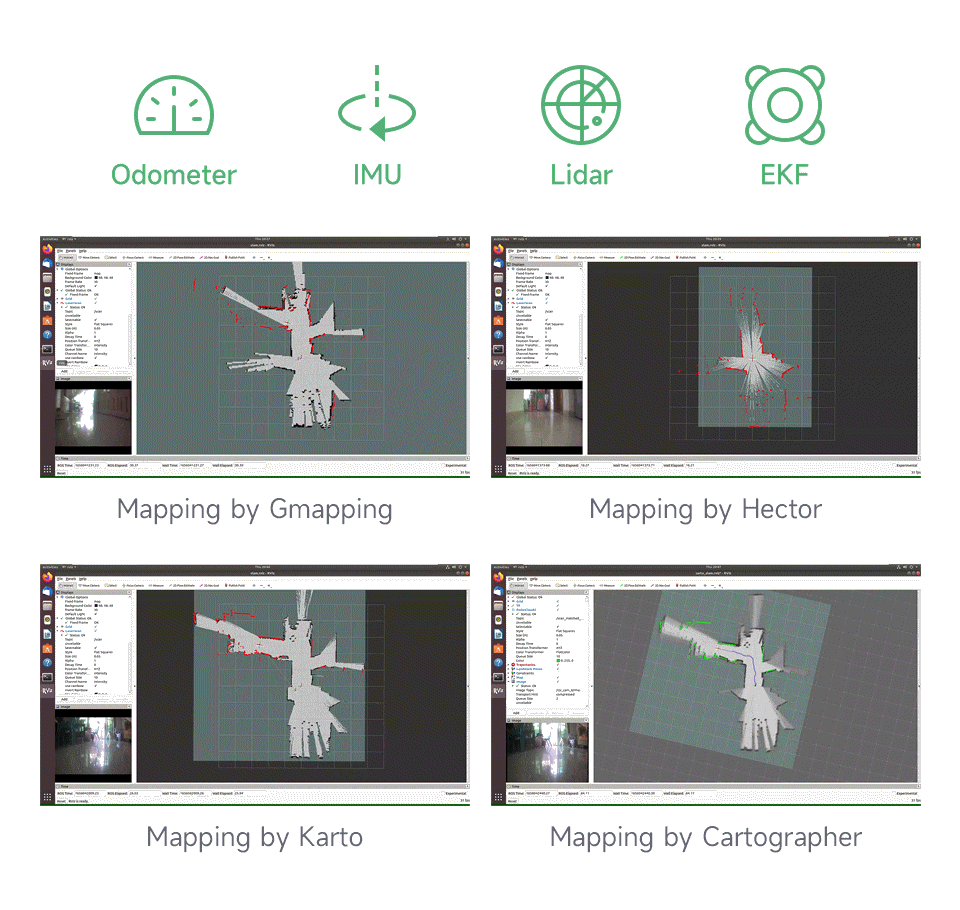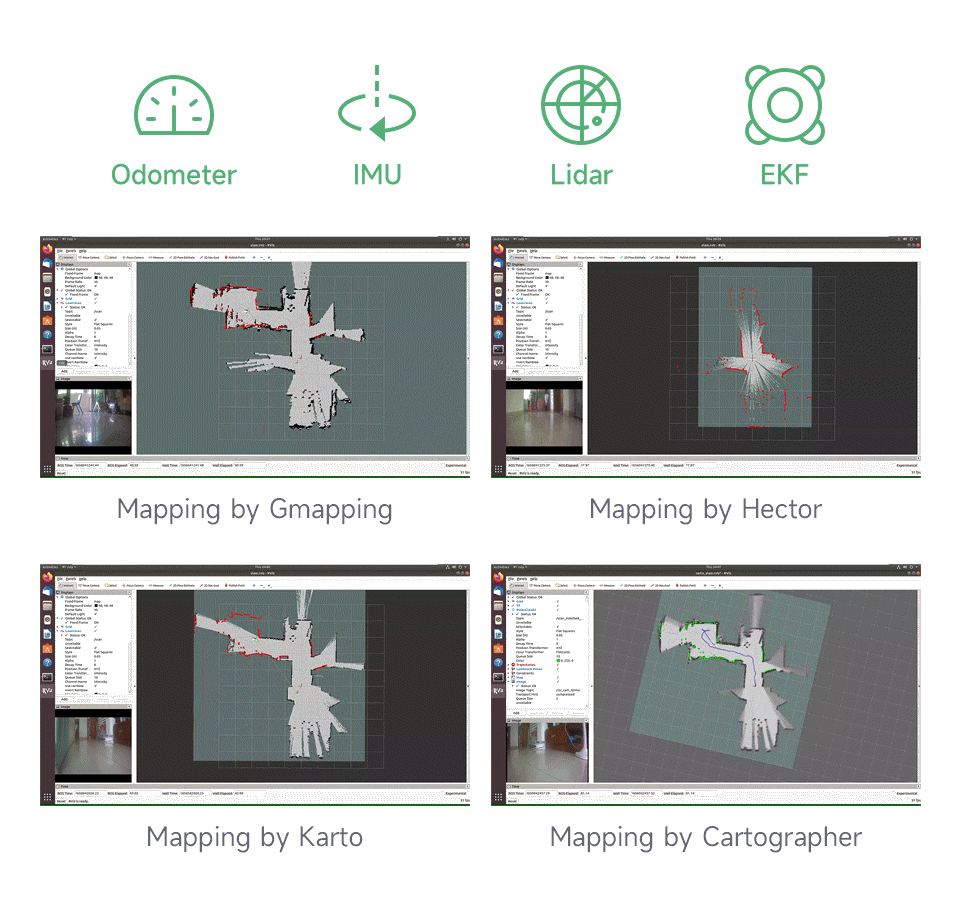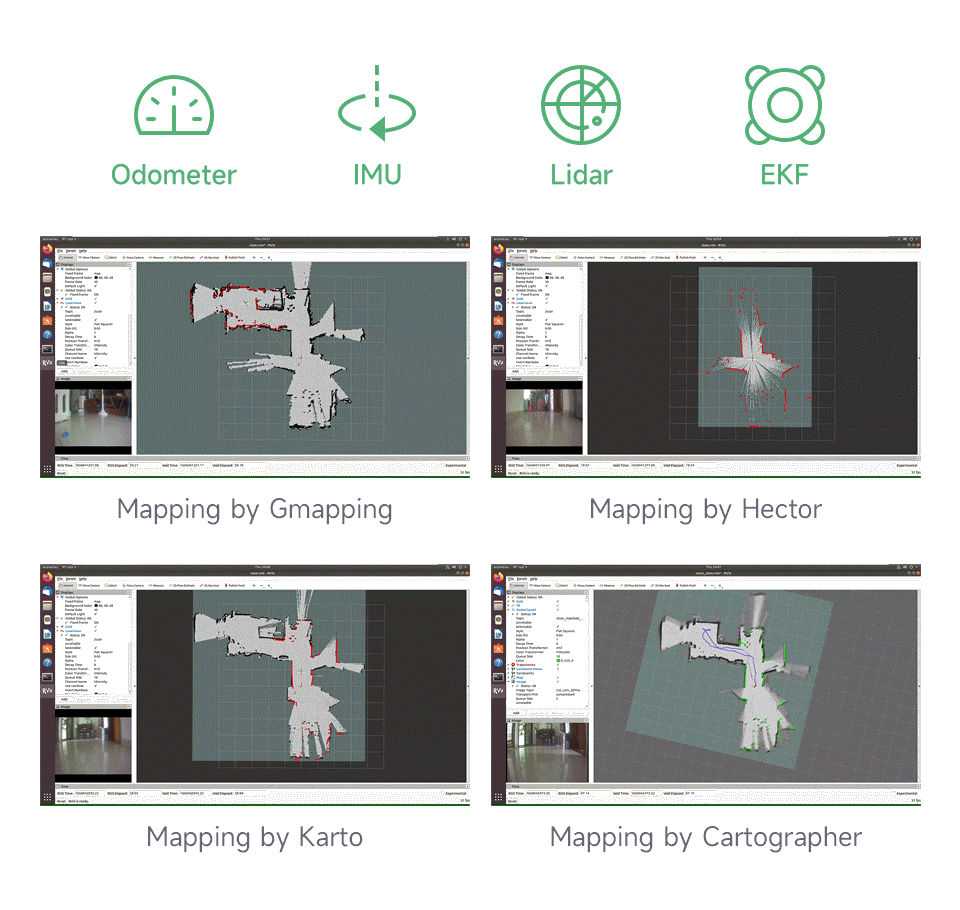
Mapeo Lidar SLAM

Mapeo con odómetro, IMU, Lidar, EKF, etc.
Admite algoritmos de mapeo Gmapping, Hector, Karto y Cartographer
 

Planificación de rutas, navegación autónoma,
evasión de obstáculos dinámica

Localización adaptativa de Monte Carlo (AMCL) | Navegación autónoma Move_base

Admite navegación de un solo punto, navegación de patrulla multipunto y mapeo mientras navega
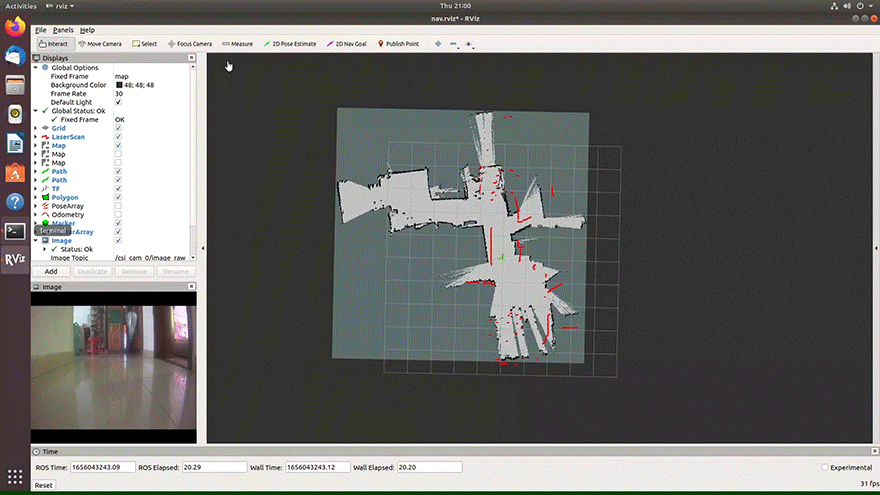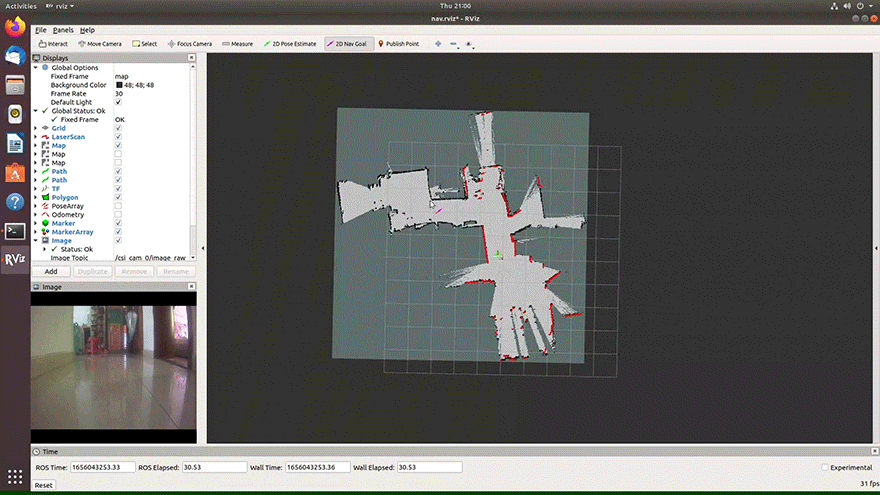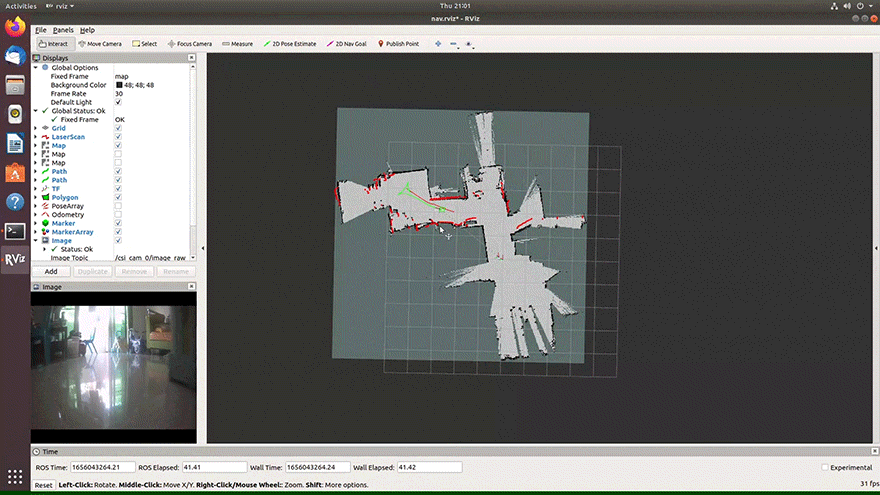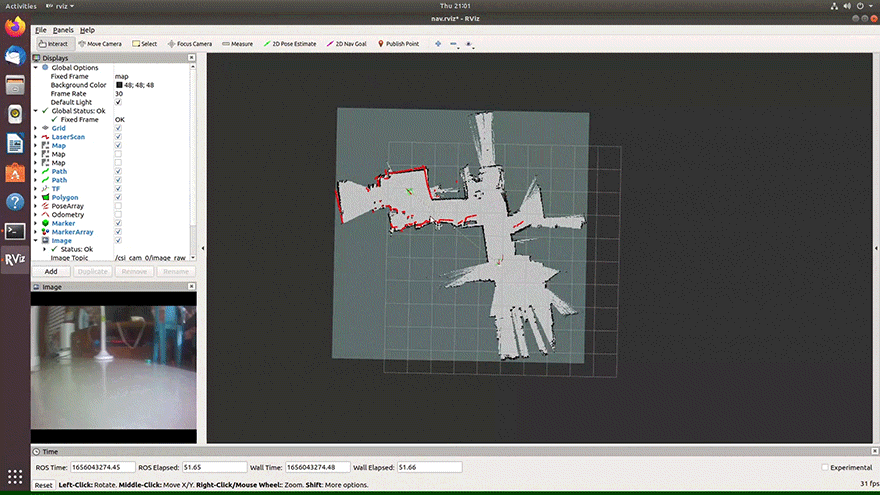
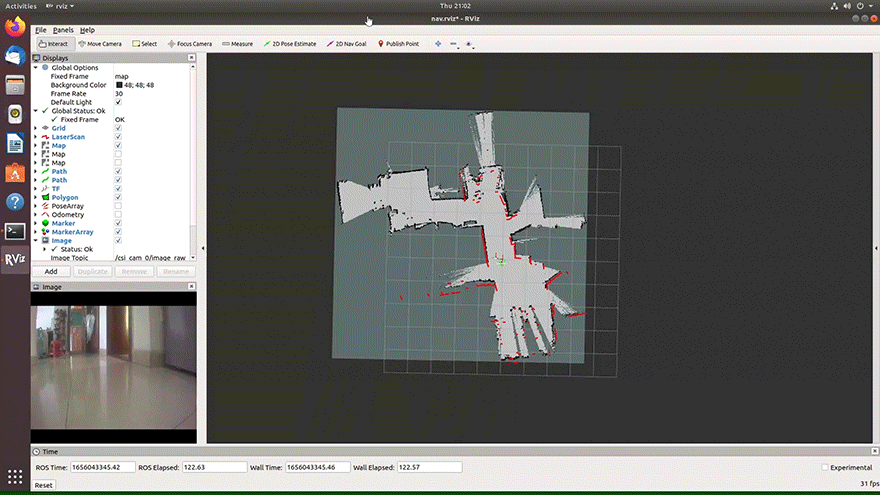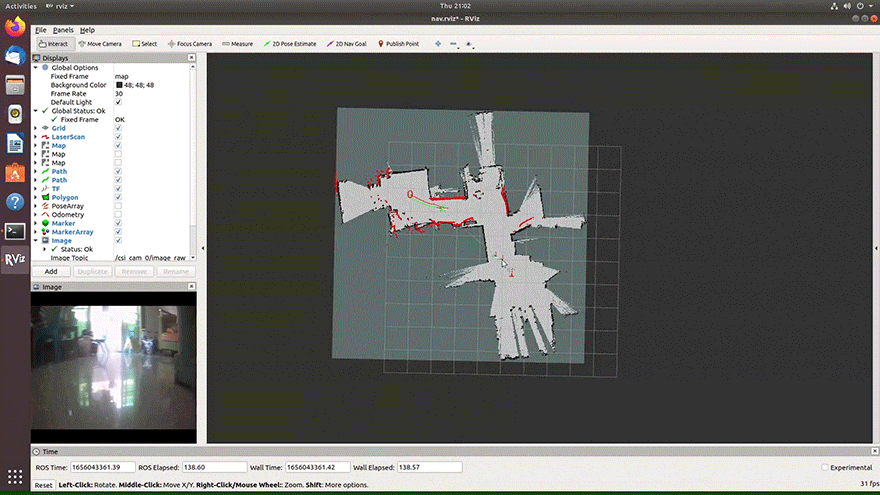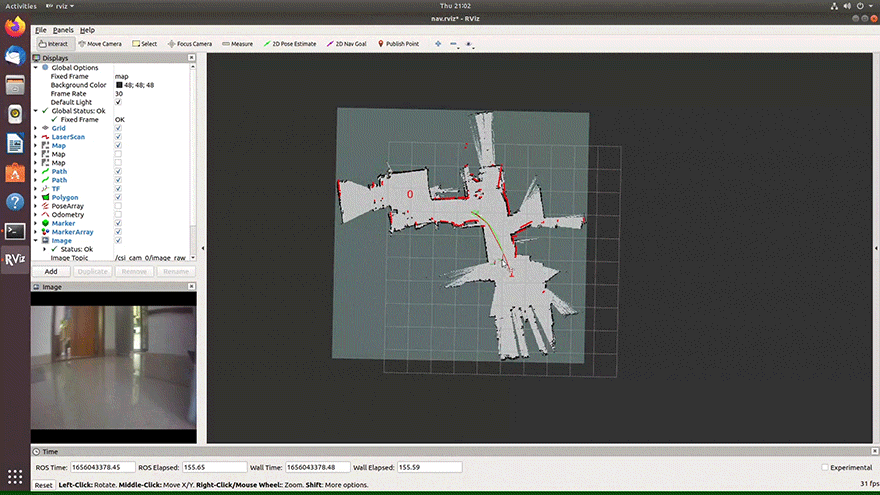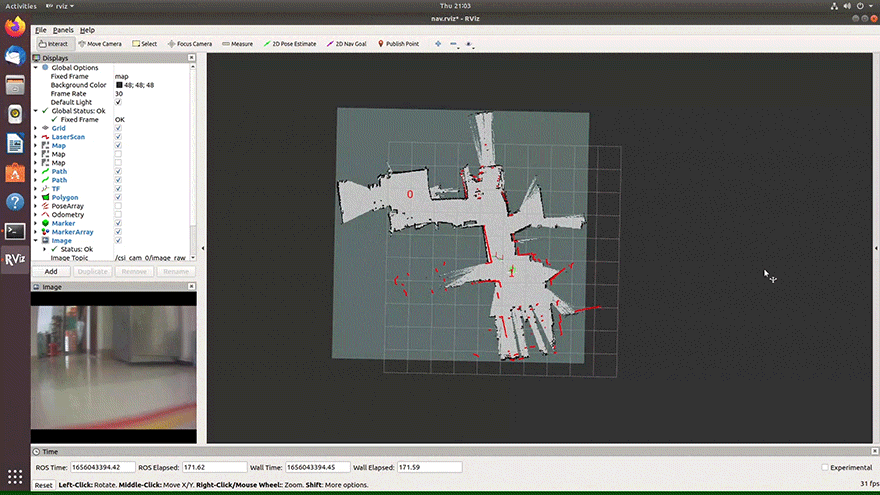
 Navegación de un solo punto
Después de publicar la posición objetivo de navegación, el robot planificará automáticamente la ruta para navegar hasta dicha posición.
 

Navegación de patrulla multipunto
Agregue puntos de navegación; el robot recorrerá y navegará entre ellos.
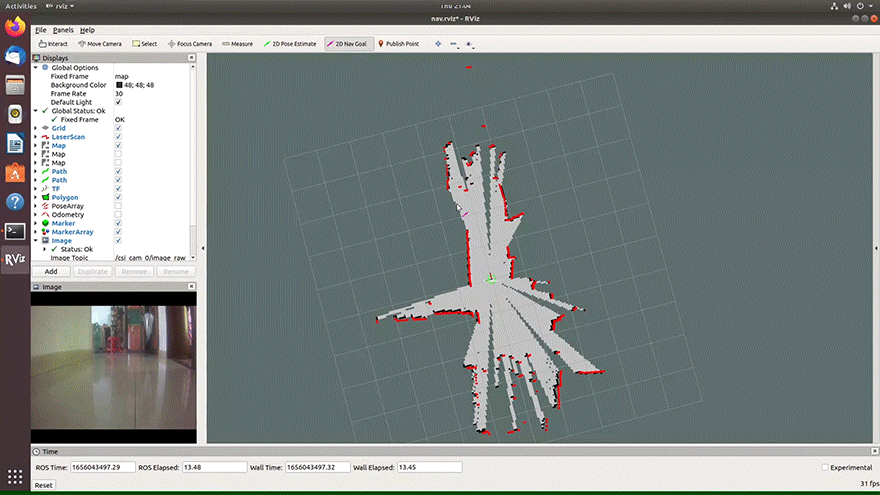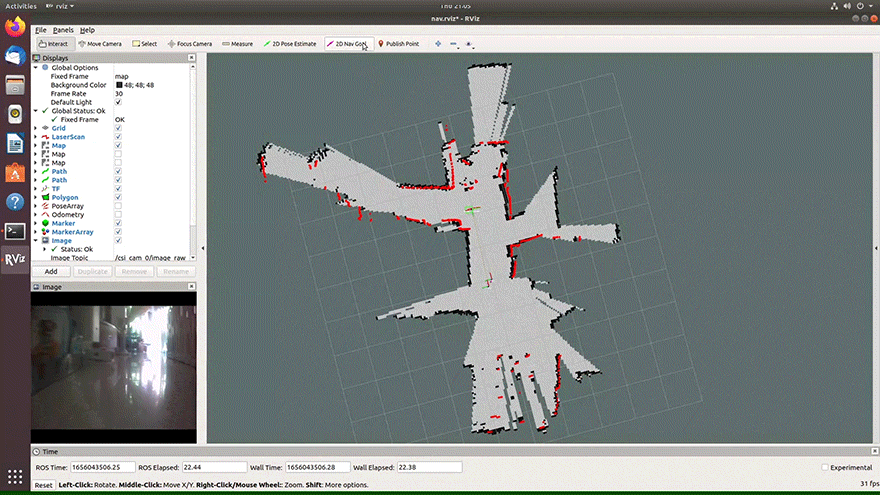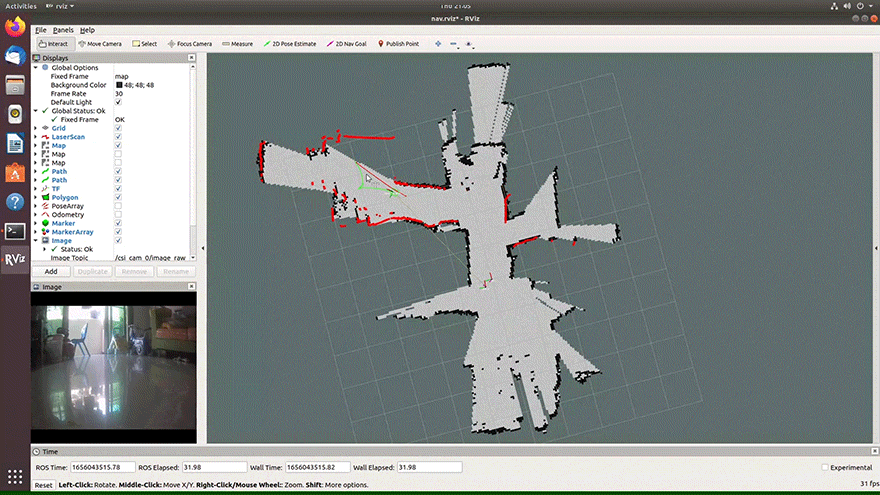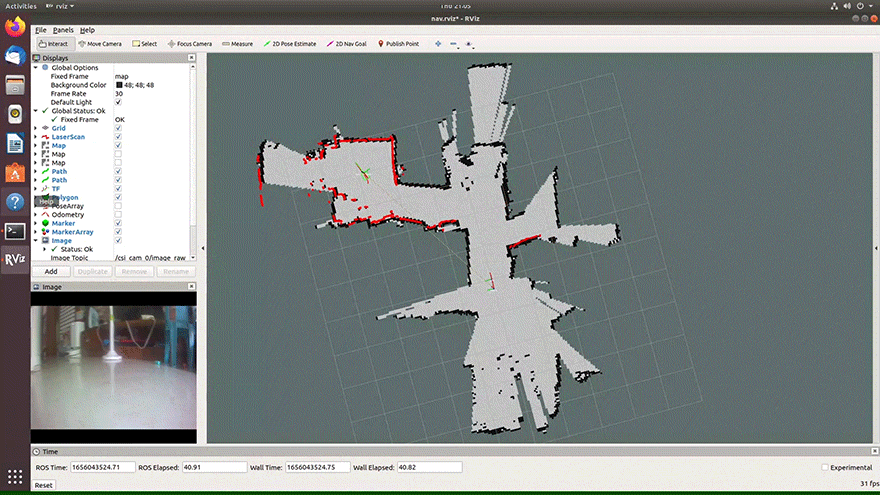

Mapeo mientras navega
Después de publicar la posición objetivo de navegación, el robot explorará automáticamente la ruta hacia dicho punto y la publicará mientras escanea el mapa.


Procesamiento de visión OpenCV

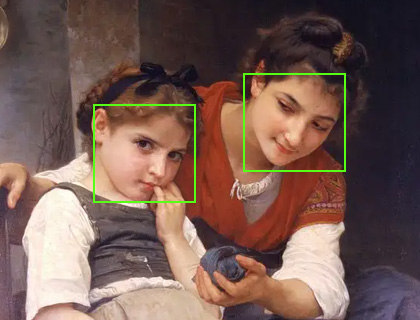
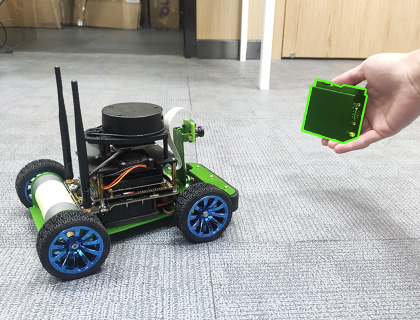
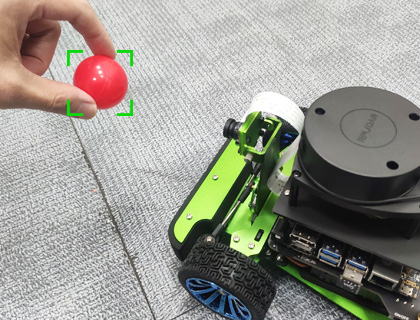
Integra la biblioteca de visión OpenCV, con amplias demostraciones de algoritmos
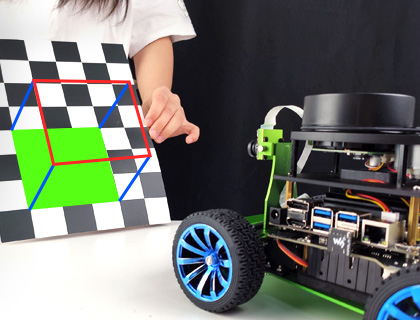
Visión AR

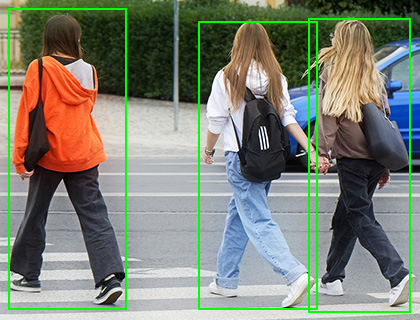
Detección facial

Seguimiento de objetos

Reconocimiento de color

Detección de movimiento

Seguimiento de líneas por visión

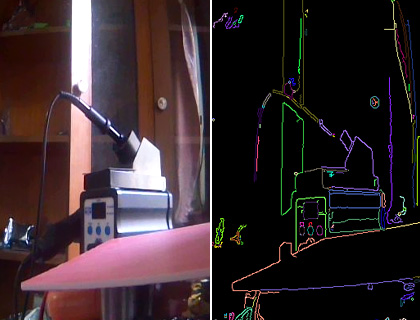
Detección de contornos

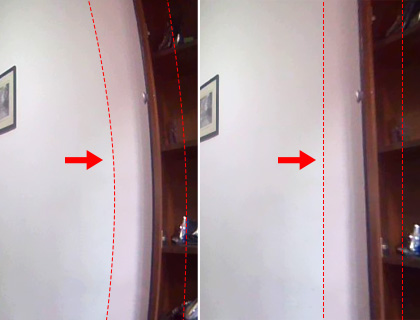
Calibración de imagen


Procesamiento de voz inteligente, interacción humano-robot

Admite intercomunicador de voz remoto, síntesis de voz, detección de voz, reconocimiento de voz, interacción de voz hombre-computadora
 

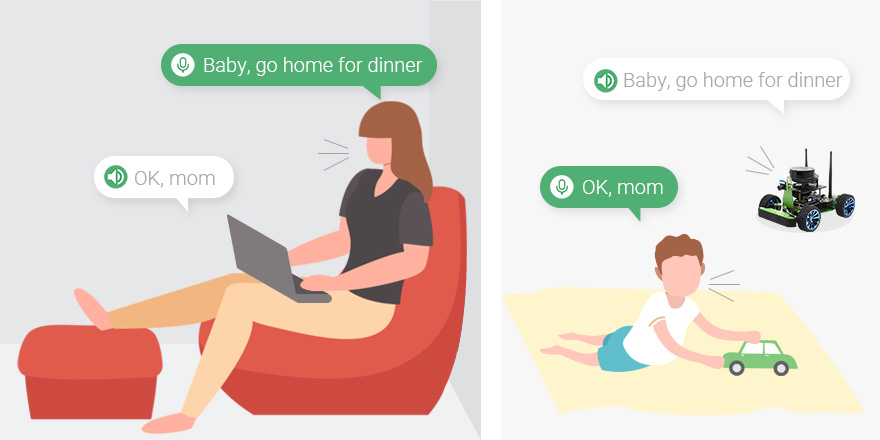
Transmisión de voz remota en tiempo real, permitiendo que los robots entreguen conversaciones

Transmisión de voz en tiempo real entre la computadora y el robot, permite comunicación remota bidireccional
 

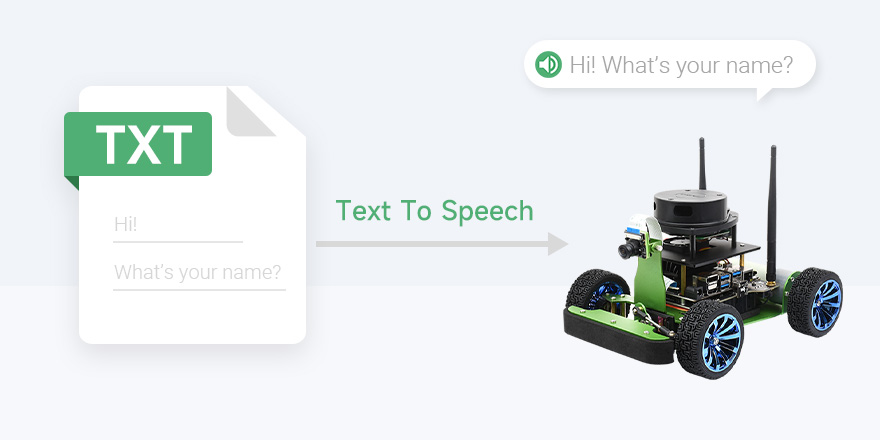
Reproducción por síntesis de voz, deje que el robot hable

Convierte texto a voces naturales y fluidas y reproduce
Envíe un tema de texto al robot y podrá escucharlo hablar
 

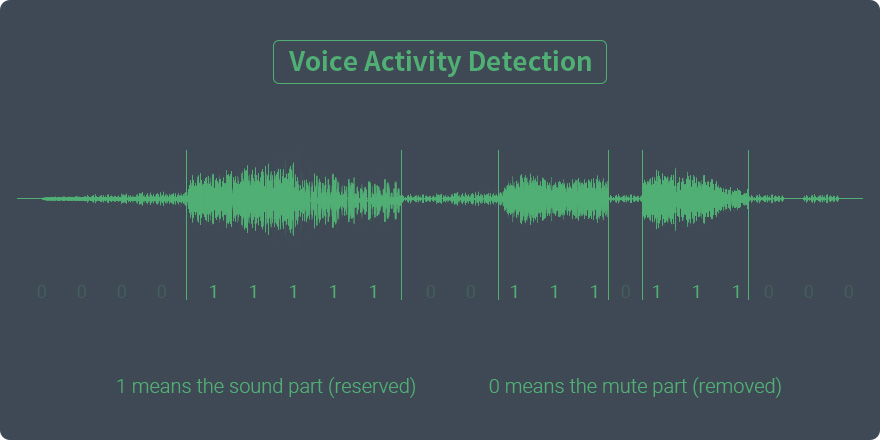
Detección de voz, que el robot sepa que estoy hablando

Detecta el sonido de la transmisión de audio y elimina la parte muda
Solo toma la parte que habla la persona
 

Reconocimiento de voz, deje que el robot entienda lo que digo

Reconoce audio como texto
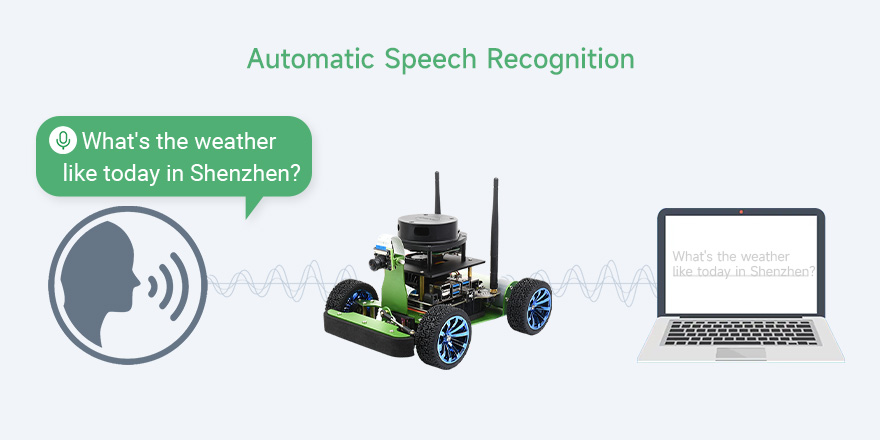
 

Diagrama de bloques
 

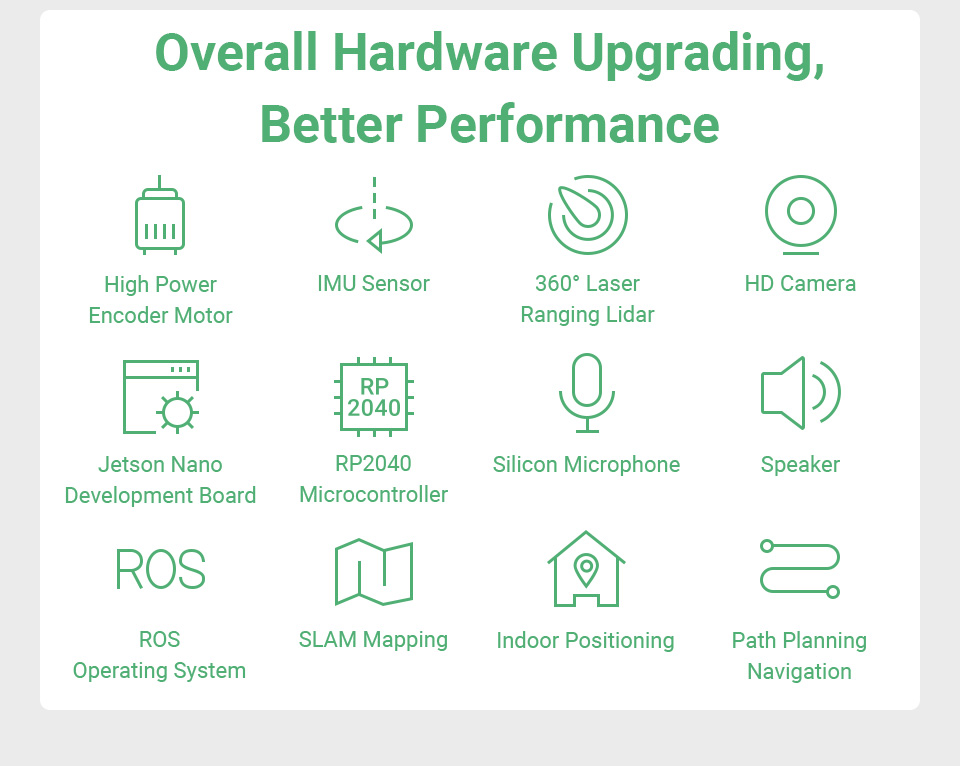
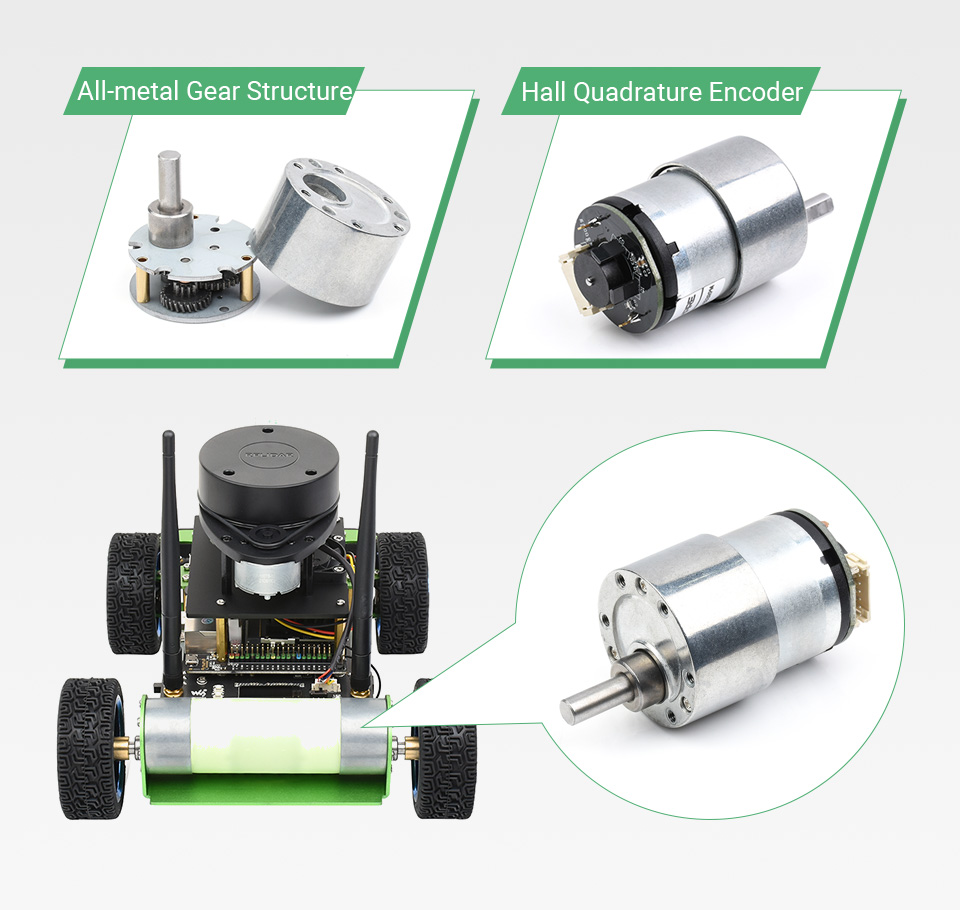
Motor de engranajes CC con encoder de alta potencia

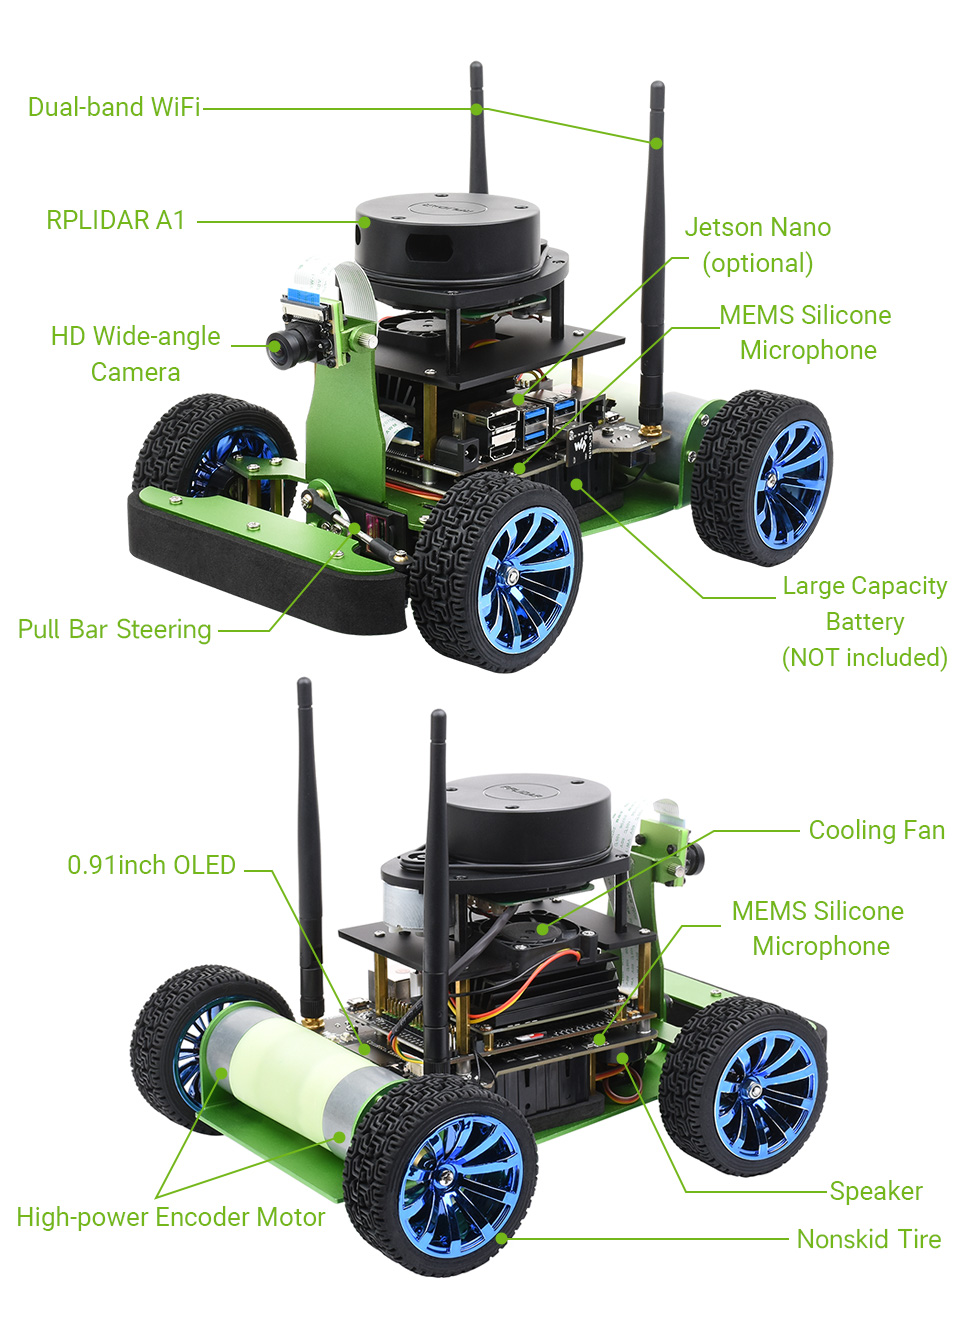
Escobillas de carbón de alta calidad, estructura de engranajes totalmente metálica, alta precisión, bajo ruido de funcionamiento, encoder de velocidad Hall de fase AB de 11 cables, admite control de velocidad PID de bucle cerrado para calcular la información del odómetro de la rueda
 

Sensor IMU

Sensor de actitud de movimiento de 9 ejes de alta precisión incorporado, que utiliza el filtro de Kalman extendido para combinar los datos del odómetro de la rueda y la IMU, puede producir una actitud del robot de mayor precisión
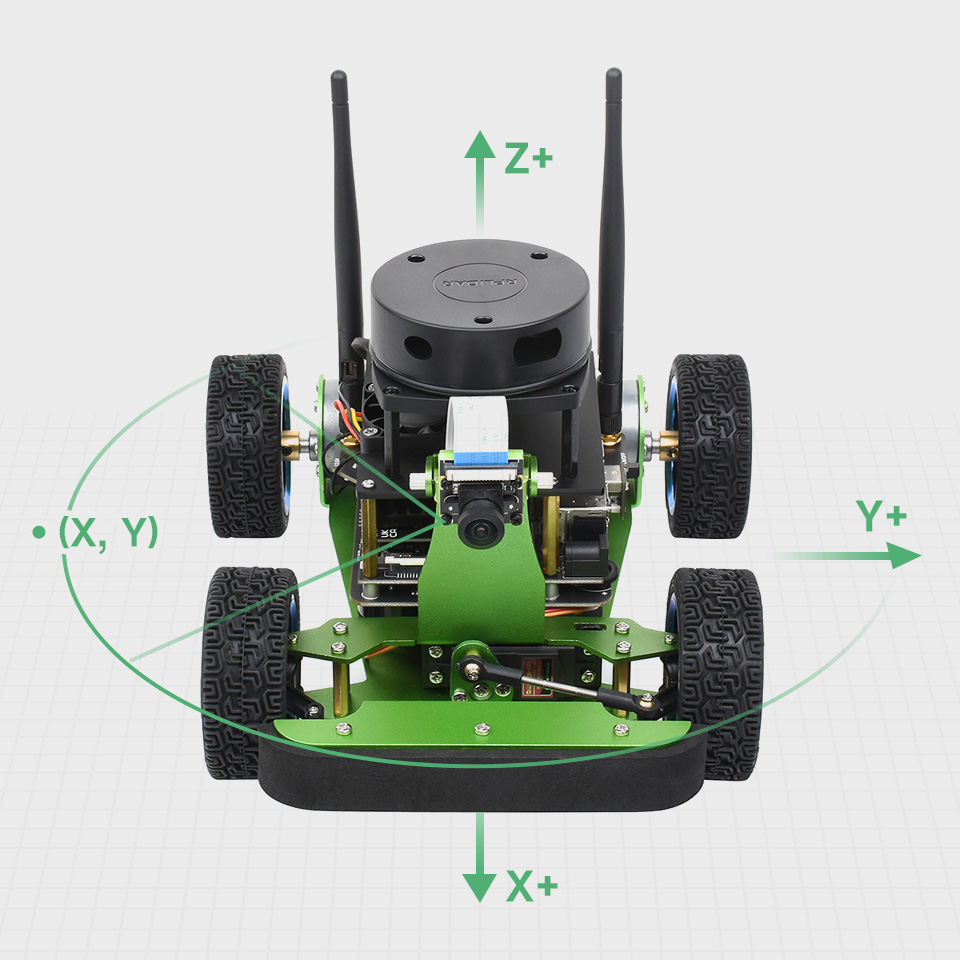
 

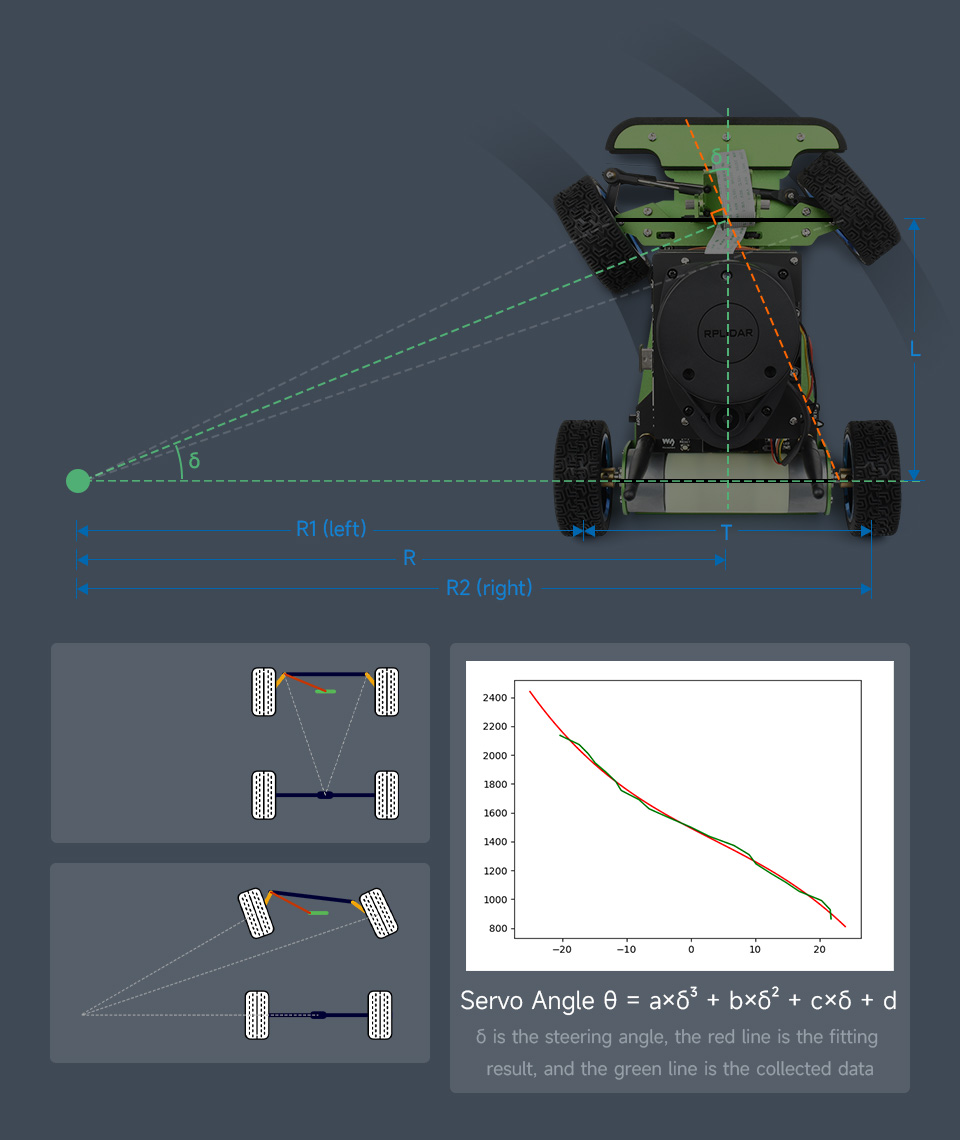
Adopta una estructura de dirección tipo Ackerman

El kit JetRacer ROS AI adopta una estructura de dirección tipo Ackerman con dirección mediante servo en las ruedas delanteras combinada con dirección diferencial en las ruedas traseras. Proporciona un análisis detallado del modelo cinemático, utiliza ajuste polinómico para emitir el ángulo de dirección, lo que hace que el ángulo de dirección sea más preciso.
 

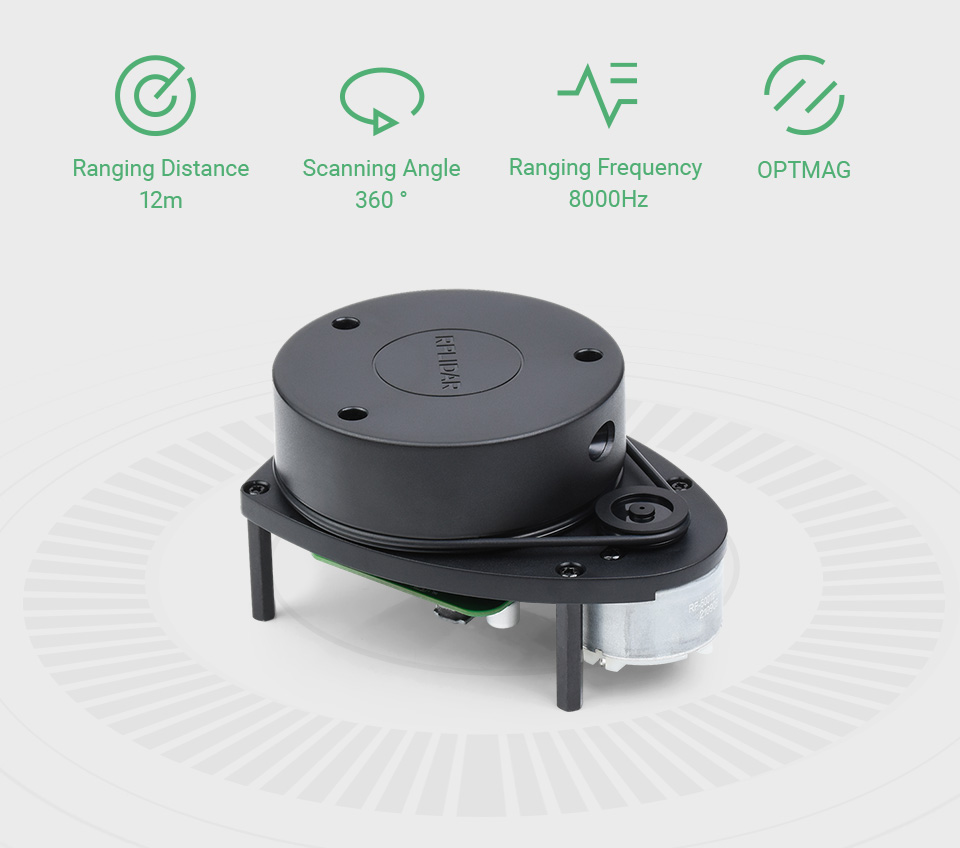
Lidar de medición láser de 360 grados

Escaneo y medición de 360 grados del entorno circundante para obtener un mapa de contorno alrededor del robot
 

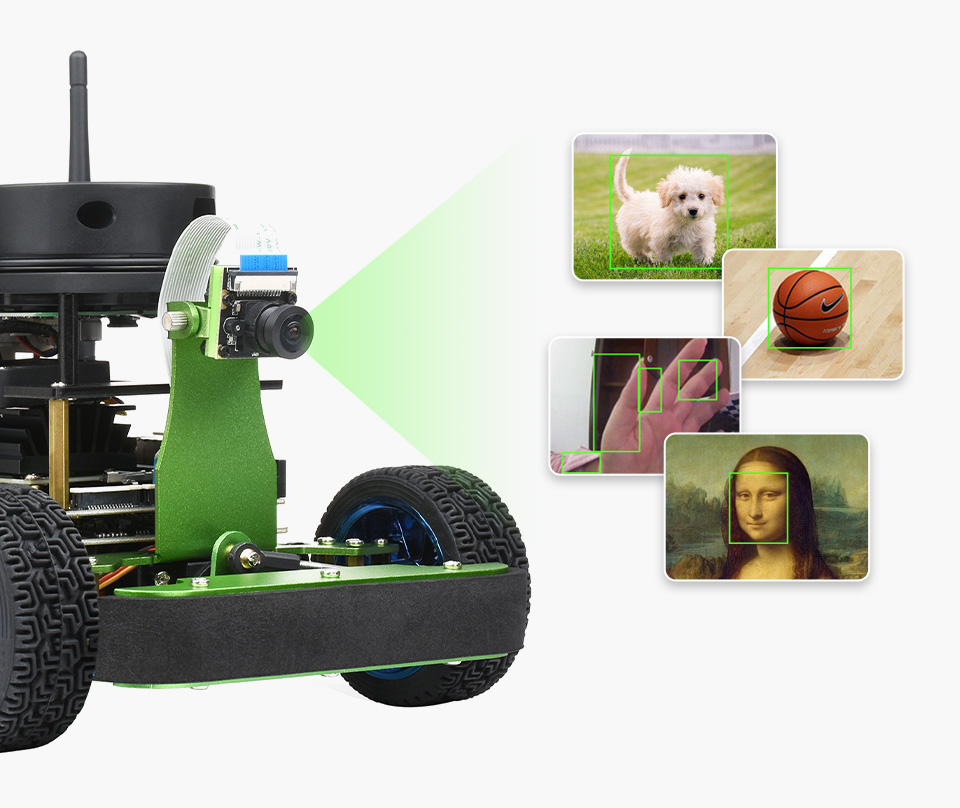
Cámara de 8 MP con FOV de 160

Sensor IMX219, resolución de 3280 × 2464
Adecuado para desarrollo de visión OpenCV, reconocimiento de objetos, seguimiento de objetivos, conducción automática y otras funciones de IA
 

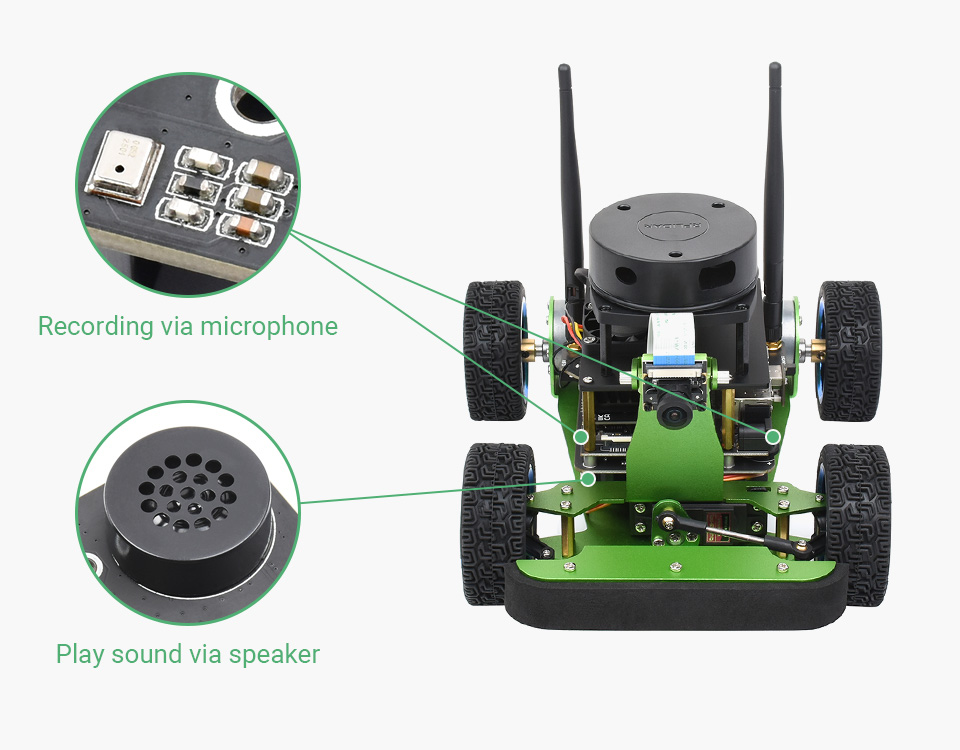
Uso de chip de audio USB

Integra dos micrófonos de silicio MEMS de alta calidad y un altavoz para grabación y reproducción estéreo. Así, el robot también tiene "oídos" y "boca" que pueden "escuchar" y "hablar". Realice fácilmente una interacción de voz inteligente
 

Diseño de circuito seguro y estable

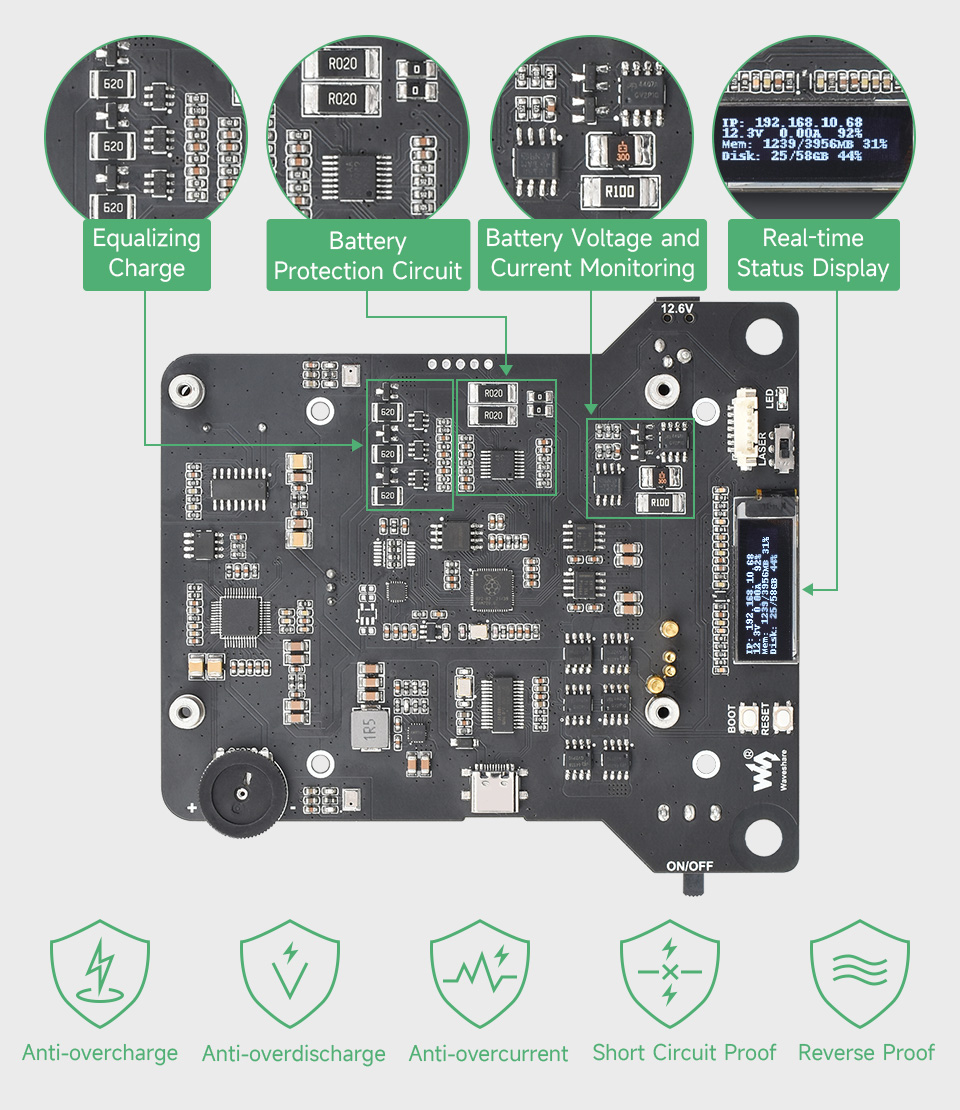
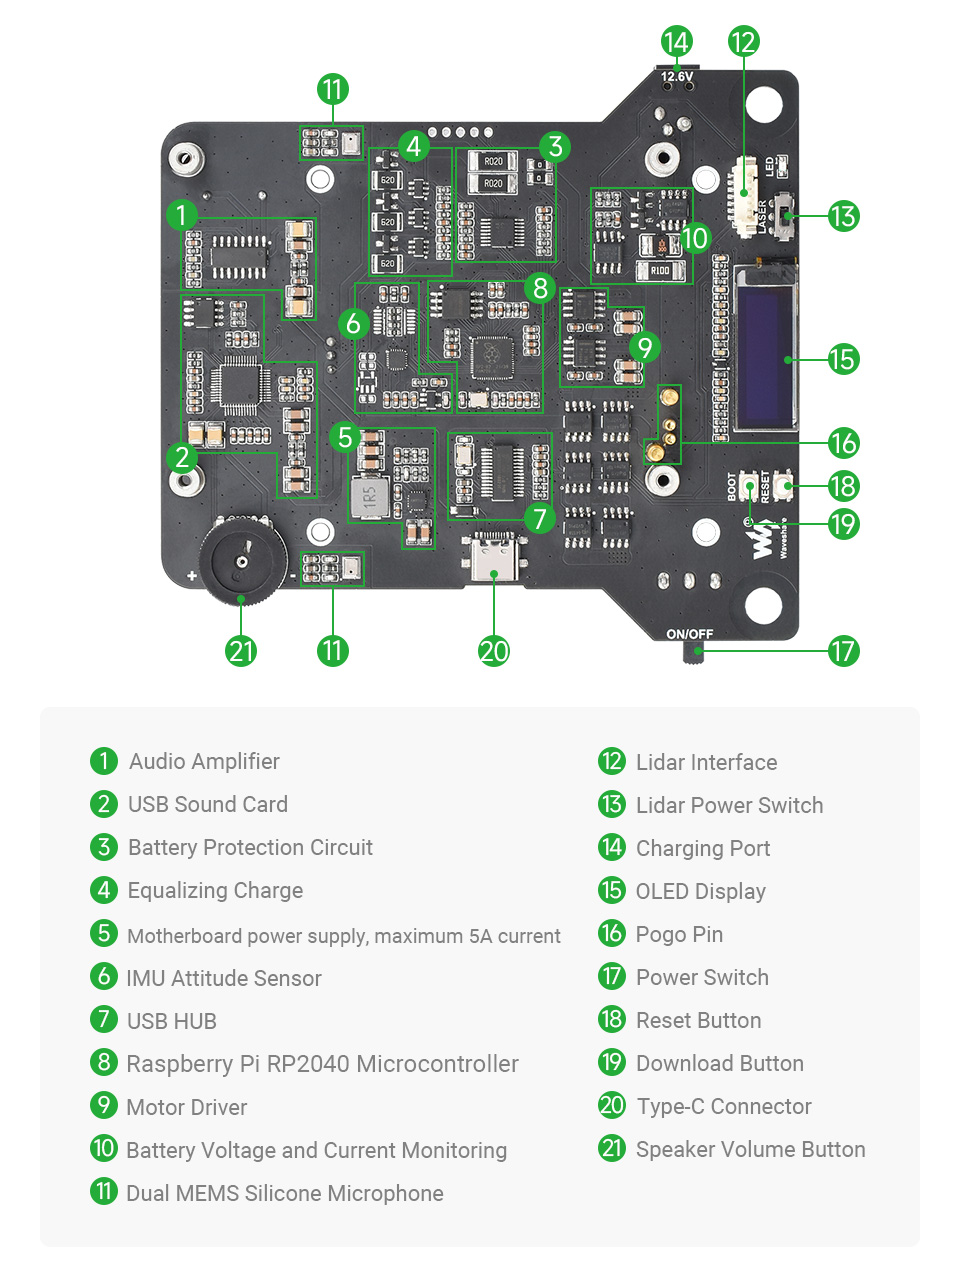
Circuito de protección de batería integrado para evitar sobrecargas, descargas excesivas, sobrecorriente, cortocircuitos, inversión de polaridad y para equilibrar la carga. Hace que su funcionamiento sea más estable y seguro. Circuito de detección de batería incorporado, OLED integrado para mostrar en tiempo real el voltaje, la corriente y la capacidad restante de la batería.
 

Estructura del producto
 

Placa de expansión altamente integrada


PRECAUCIONES DE SEGURIDAD

  • Las baterías de iones de litio y polímero de litio son bastante inestables. Pueden causar incendios, lesiones personales o daños a la propiedad si no se recargan o utilizan correctamente.
  • No conecte los polos a la inversa al recargar o descargar la batería. No utilice cargadores o paneles de carga de baja calidad para recargar la batería.
  • No mezcle baterías viejas con nuevas ni utilice baterías de diferentes marcas.
  • Al comprar baterías de litio, asegúrese siempre de que las especificaciones de la batería sean compatibles con la placa de expansión. Elija baterías de fabricantes formales y asegúrese de que funcionen de forma estable y segura mediante pruebas de envejecimiento.
  • Las baterías de litio tienen una vida útil limitada y se deteriorarán con el paso del tiempo. Deben reemplazarse por otras nuevas cuando alcancen el final de su vida útil o tras dos años de uso, lo que ocurra primero.
  • Deben colocarse con cuidado y de forma adecuada, lejos de artículos inflamables y explosivos, fuera del alcance de los niños y evitando cualquier accidente de seguridad causado por un almacenamiento descuidado.


Dimensiones


Recursos

Wiki: www.waveshare.com/wiki/JetRacer_ROS_AI_Kit


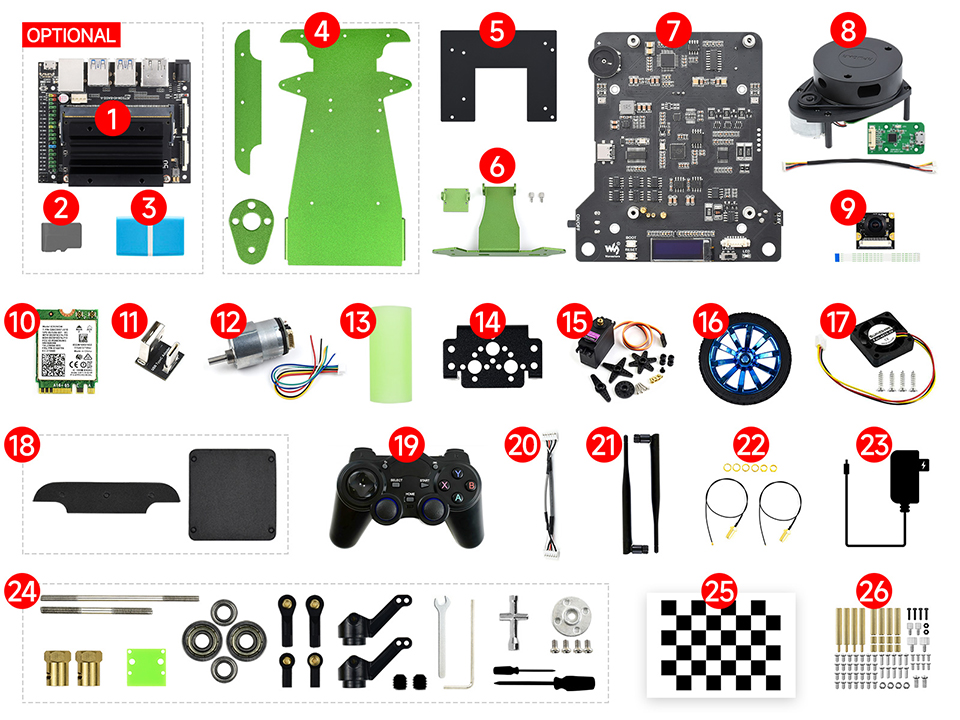
El paquete contiene:

Peso: 1.861 kg

Peso real: 1.4960 kg

  • Las baterías 18650 NO están incluidas
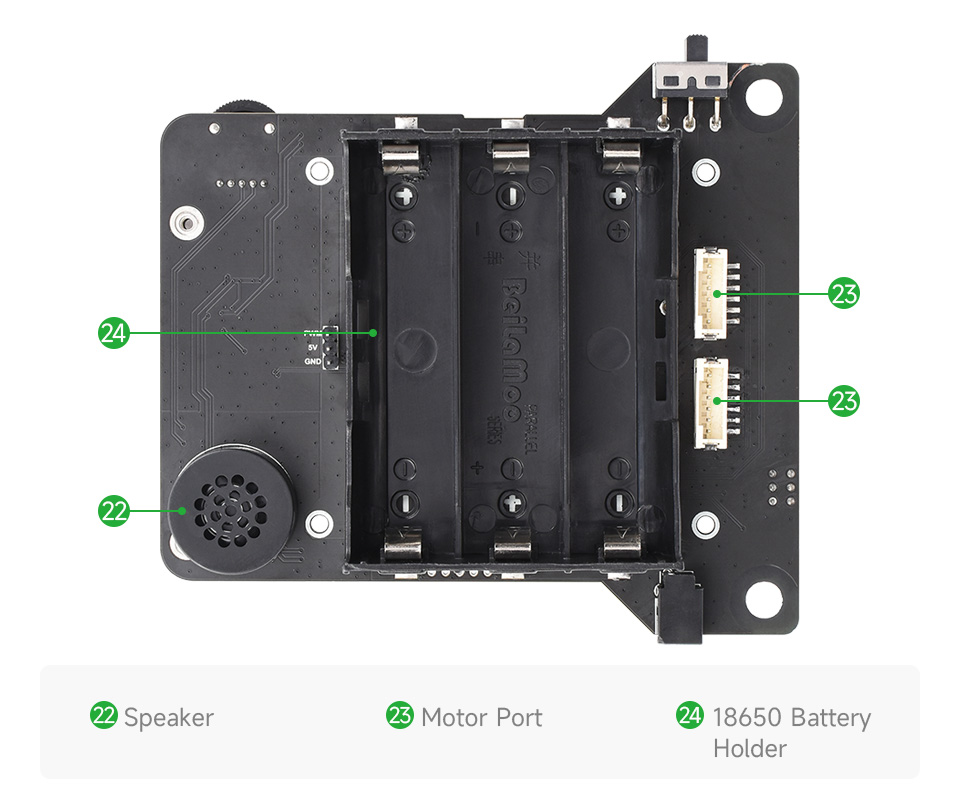
  • Tenga en cuenta que la longitud de la batería DEBE ser inferior a 67 mm; algunas baterías con placa de protección que hay en el mercado NO son compatibles, más información
  1. OPCIONES Kit de desarrollo Jetson Nano
  2. OPCIONES Tarjeta TF 64 GB x 1
  3. OPCIONES Lector de tarjetas TF x 1
  4. Chasis JetRacer ROS x 1
  5. Pieza de acrílico x 1
  6. Soporte de cámara x 1
  7. Placa de expansión JetRacer ROS x 1
  8. RPLIDAR A1 x 1
  9. Cámara IMX219-160 x 1
  10. Wireless-AC8265 x 1
  11. Adaptador USB x 1
  12. Motor codificador de alta potencia x 2
  13. Tapa del motor x 1
  14. Montaje del servomotor x 1
  15. Servomotor MG996R x 1
  16. Neumático de 65 mm x 4
  17. Ventilador de refrigeración x 1
  18. Almohadilla de fieltro EVA 2 piezas x 1
  19. Mando inalámbrico x 1
  20. Cable PH2.0 6PIN x 2
  21. Antena 2 piezas x 2
  22. Adaptador IPEX a SMA 2 piezas x 1
  23. Cargador de batería 12.6V 2A x 1
  24. Paquete de herramientas y accesorios x 1
  25. Papel de tablero de ajedrez x 1
  26. Paquete de tornillos x 1
Nota: NVIDIA ha anunciado oficialmente el fin de vida útil (EOL) de Jetson Nano a partir de enero de 2026. La disponibilidad a largo plazo, las futuras actualizaciones de software y el soporte extendido serán limitados.
What is included with the kit and do I need to supply batteries?
The 18650 batteries are not included and must be supplied by you; battery length should be less than 67 mm. The kit includes the required hardware and options described in the product details.
How does the dual controller design work on this robot?
The host controller uses a Jetson Nano Dev Kit for AI, speech, perception and navigation, while the sub controller uses a Raspberry Pi RP2040 microcontroller for attitude data collection and motion control; USB communication provides faster data transfer.
Is this compatible with ROS and the JetRacer open source software?
Yes, it is fully compatible with the original JetRacer ROS AI Kit and ROS based software for mapping, navigation and perception tasks.
What mapping and navigation capabilities are supported?
It supports SLAM mapping with odometer, IMU and Lidar, and supports algorithms such as Gmapping, Hector, Karto and Cartographer; it offers single point and multi point navigation and mapping while navigating with move_base.
How can I program or interact with the robot?
Programming is done via a web browser interface, with torch2trt enabling high frame rate AI processing; it also offers OpenCV vision processing and remote speech transmission for interaction.
Add Post

For more discussion Click Here

Complete el siguiente formulario y nuestro equipo se pondrá en contacto con usted para ofrecerle precios por volumen.

Descripción
Ask AI about this product

Robot JetRacer ROS AI

Kit JetRacer AI Versión Profesional

Satisface las necesidades de verificación de algoritmos de investigación científica en diversos campos como mapeo Lidar, navegación autónoma, conducción autónoma, voz inteligente, detección de objetivos, reconocimiento facial, etc. No solo es compatible con el software del proyecto de código abierto N-VIDIA JetRacer, sino que también ha sido mejorado en su totalidad en cuanto a hardware con un mejor rendimiento.

Nota: Se ha anunciado oficialmente que el NVIDIA Jetson Nano llegará al final de su vida útil (EOL) a partir de enero de 2026. La disponibilidad a largo plazo, las futuras actualizaciones de software y el soporte extendido serán limitados.


  KIT JETRACER KIT JETRACER ROS
APARIENCIA
MICROCONTROLADOR N/A Chip Raspberry Pi RP2040
MOTOR Motor de engranajes CC 37-520
Tasa de reducción 1:10
Velocidad en vacío 740 RPM
Motor con encoder metálico 37-520
Tasa de reducción 1:30
Velocidad en vacío 333 RPM
ENCODER DEL MOTOR N/A Sensor de velocidad Hall de fase AB de 11 cables, admite odometría de ruedas
SENSOR IMU N/A MPU9250
LIDAR N/A RPLIDAR A1
INTERFAZ DE AUDIO N/A Un altavoz, micrófonos duales, admite voz inteligente
NAVEGACIÓN DE MAPEO No admite Admite


Diseño inteligente de doble controlador

El controlador principal utiliza el Jetson Nano Dev Kit, ofrece dos opciones de versión: N-VIDIA Jetson Nano Developer Kit (B01) y Waveshare Jetson Nano Dev Kit. Ambos kits tienen un rendimiento y apariencia casi idénticos, con la excepción de que el Waveshare Jetson Nano Dev Kit adopta una versión de 16 GB eMMC del módulo Jetson Nano. El Jetson Nano Dev Kit está equipado con 4 GB de memoria y tiene un mejor rendimiento, encargado de la Inteligencia Artificial (IA), el procesamiento de voz, el procesamiento visual, el mapeo y la navegación, etc.

El subcontrolador utiliza el microcontrolador de doble núcleo Raspberry Pi RP2040, que tiene un mejor rendimiento en tiempo real y una mayor precisión de control, y es responsable de la recopilación de datos de actitud y el control de movimiento.

Adopta comunicación USB, velocidad de transmisión más rápida que el UART


Desarrollado basado en ROS

ROS (Robot Operation System) es un sistema operativo de código abierto que incluye una colección de bibliotecas de software y herramientas para el diseño de robots. Proporciona los servicios que se esperan de un sistema operativo, incluyendo abstracción de hardware, control de dispositivos de capa inferior, implementación de funciones comunes, transferencia de mensajes entre procesos y gestión de paquetes. ROS simplifica el diseño de robots y es el marco de software para robots más importante del mundo.


Admite control de modo esclavo I2C

Completamente compatible con la demostración original de JetRacer

El kit JetRacer ROS AI es un coche de carreras autónomo con IA impulsado por N-VIDIA Jetson Nano. Mediante programación interactiva a través de un navegador web, permite el procesamiento de alta velocidad de fotogramas debido a la optimización de torch2trt (traductor de PyTorch a TensorRT), de modo que se puede lograr fácilmente una conducción autónoma de seguimiento de líneas más rápida.

Educación en IA para preparatoria, coche inteligente de carreras


Proyecto de código abierto DonKeyCar

Aprendizaje profundo | Coche de conducción autónoma

DonKeyCar utiliza el marco de red neuronal de aprendizaje profundo Keras/TensorFlow, junto con la biblioteca de visión artificial OpenCV, para lograr la conducción autónoma.


Mapeo Lidar SLAM

Mapeo con odómetro, IMU, Lidar, EKF, etc.
Admite algoritmos de mapeo Gmapping, Hector, Karto y Cartographer


Planificación de rutas, navegación autónoma,
evasión de obstáculos dinámica

Localización adaptativa de Monte Carlo (AMCL) | Navegación autónoma Move_base

Admite navegación de un solo punto, navegación de patrulla multipunto y mapeo mientras navega

 Navegación de un solo punto
Después de publicar la posición objetivo de navegación, el robot planificará automáticamente la ruta para navegar hasta dicha posición.


Navegación de patrulla multipunto
Agregue puntos de navegación; el robot recorrerá y navegará entre ellos.


Mapeo mientras navega
Después de publicar la posición objetivo de navegación, el robot explorará automáticamente la ruta hacia dicho punto y la publicará mientras escanea el mapa.


Procesamiento de visión OpenCV

Integra la biblioteca de visión OpenCV, con amplias demostraciones de algoritmos

Visión AR

Detección facial

Seguimiento de objetos

Reconocimiento de color

Detección de movimiento

Seguimiento de líneas por visión

Detección de contornos

Calibración de imagen


Procesamiento de voz inteligente, interacción humano-robot

Admite intercomunicador de voz remoto, síntesis de voz, detección de voz, reconocimiento de voz, interacción de voz hombre-computadora


Transmisión de voz remota en tiempo real, permitiendo que los robots entreguen conversaciones

Transmisión de voz en tiempo real entre la computadora y el robot, permite comunicación remota bidireccional


Reproducción por síntesis de voz, deje que el robot hable

Convierte texto a voces naturales y fluidas y reproduce
Envíe un tema de texto al robot y podrá escucharlo hablar


Detección de voz, que el robot sepa que estoy hablando

Detecta el sonido de la transmisión de audio y elimina la parte muda
Solo toma la parte que habla la persona


Reconocimiento de voz, deje que el robot entienda lo que digo

Reconoce audio como texto


Diagrama de bloques


Motor de engranajes CC con encoder de alta potencia

Escobillas de carbón de alta calidad, estructura de engranajes totalmente metálica, alta precisión, bajo ruido de funcionamiento, encoder de velocidad Hall de fase AB de 11 cables, admite control de velocidad PID de bucle cerrado para calcular la información del odómetro de la rueda


Sensor IMU

Sensor de actitud de movimiento de 9 ejes de alta precisión incorporado, que utiliza el filtro de Kalman extendido para combinar los datos del odómetro de la rueda y la IMU, puede producir una actitud del robot de mayor precisión


Adopta una estructura de dirección tipo Ackerman

El kit JetRacer ROS AI adopta una estructura de dirección tipo Ackerman con dirección mediante servo en las ruedas delanteras combinada con dirección diferencial en las ruedas traseras. Proporciona un análisis detallado del modelo cinemático, utiliza ajuste polinómico para emitir el ángulo de dirección, lo que hace que el ángulo de dirección sea más preciso.


Lidar de medición láser de 360 grados

Escaneo y medición de 360 grados del entorno circundante para obtener un mapa de contorno alrededor del robot


Cámara de 8 MP con FOV de 160

Sensor IMX219, resolución de 3280 × 2464
Adecuado para desarrollo de visión OpenCV, reconocimiento de objetos, seguimiento de objetivos, conducción automática y otras funciones de IA


Uso de chip de audio USB

Integra dos micrófonos de silicio MEMS de alta calidad y un altavoz para grabación y reproducción estéreo. Así, el robot también tiene "oídos" y "boca" que pueden "escuchar" y "hablar". Realice fácilmente una interacción de voz inteligente


Diseño de circuito seguro y estable

Circuito de protección de batería integrado para evitar sobrecargas, descargas excesivas, sobrecorriente, cortocircuitos, inversión de polaridad y para equilibrar la carga. Hace que su funcionamiento sea más estable y seguro. Circuito de detección de batería incorporado, OLED integrado para mostrar en tiempo real el voltaje, la corriente y la capacidad restante de la batería.


Estructura del producto


Placa de expansión altamente integrada


PRECAUCIONES DE SEGURIDAD

  • Las baterías de iones de litio y polímero de litio son bastante inestables. Pueden causar incendios, lesiones personales o daños a la propiedad si no se recargan o utilizan correctamente.
  • No conecte los polos a la inversa al recargar o descargar la batería. No utilice cargadores o paneles de carga de baja calidad para recargar la batería.
  • No mezcle baterías viejas con nuevas ni utilice baterías de diferentes marcas.
  • Al comprar baterías de litio, asegúrese siempre de que las especificaciones de la batería sean compatibles con la placa de expansión. Elija baterías de fabricantes formales y asegúrese de que funcionen de forma estable y segura mediante pruebas de envejecimiento.
  • Las baterías de litio tienen una vida útil limitada y se deteriorarán con el paso del tiempo. Deben reemplazarse por otras nuevas cuando alcancen el final de su vida útil o tras dos años de uso, lo que ocurra primero.
  • Deben colocarse con cuidado y de forma adecuada, lejos de artículos inflamables y explosivos, fuera del alcance de los niños y evitando cualquier accidente de seguridad causado por un almacenamiento descuidado.


Dimensiones
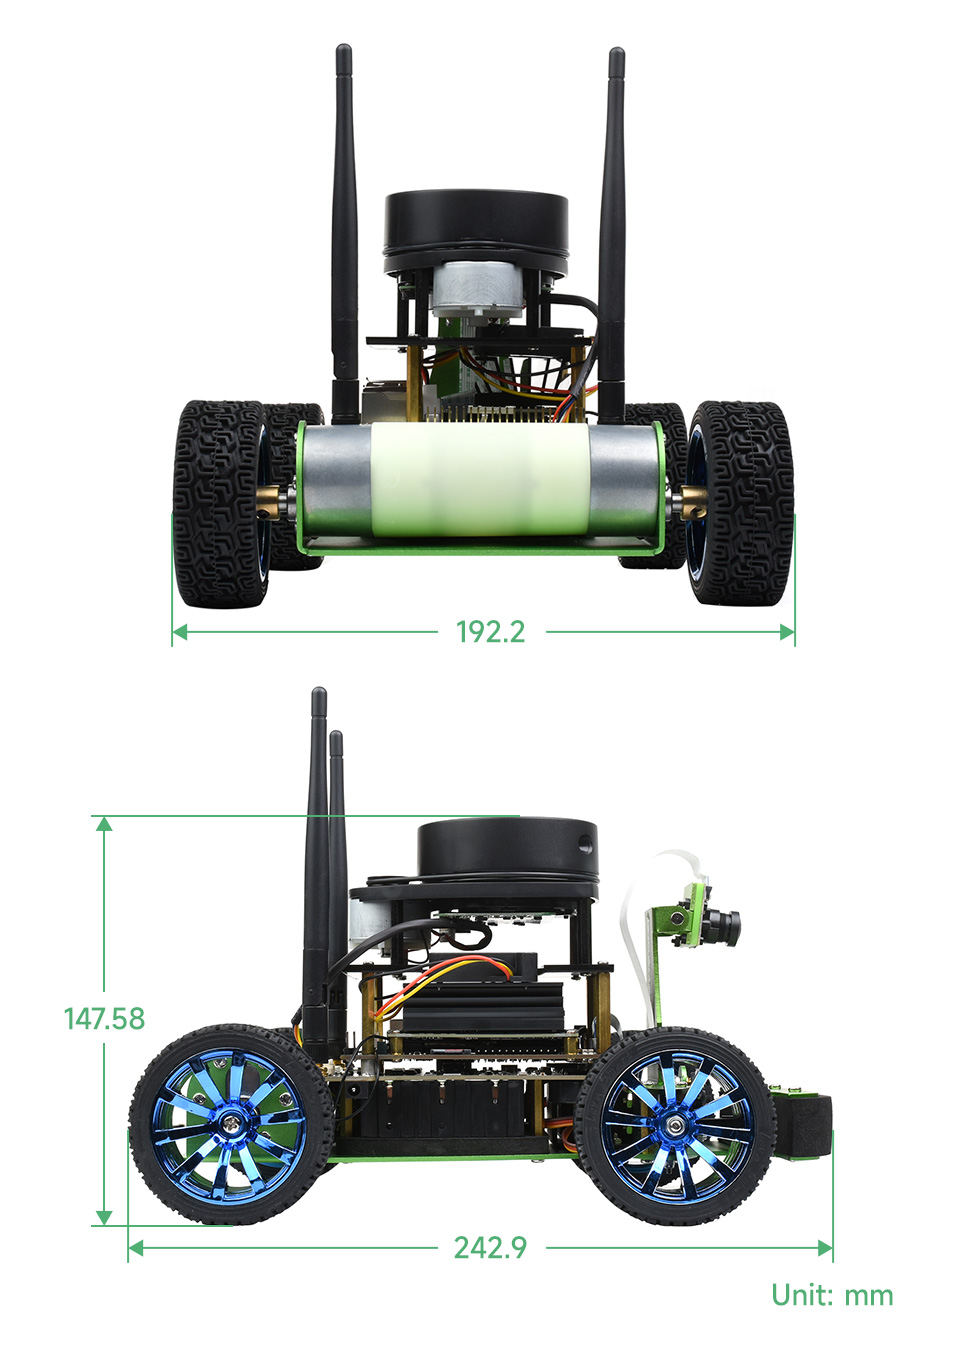


Recursos

Wiki: www.waveshare.com/wiki/JetRacer_ROS_AI_Kit


El paquete contiene:

Peso: 1.861 kg

Peso real: 1.4960 kg

  • Las baterías 18650 NO están incluidas
  • Tenga en cuenta que la longitud de la batería DEBE ser inferior a 67 mm; algunas baterías con placa de protección que hay en el mercado NO son compatibles, más información
  1. OPCIONES Kit de desarrollo Jetson Nano
  2. OPCIONES Tarjeta TF 64 GB x 1
  3. OPCIONES Lector de tarjetas TF x 1
  4. Chasis JetRacer ROS x 1
  5. Pieza de acrílico x 1
  6. Soporte de cámara x 1
  7. Placa de expansión JetRacer ROS x 1
  8. RPLIDAR A1 x 1
  9. Cámara IMX219-160 x 1
  10. Wireless-AC8265 x 1
  11. Adaptador USB x 1
  12. Motor codificador de alta potencia x 2
  13. Tapa del motor x 1
  14. Montaje del servomotor x 1
  15. Servomotor MG996R x 1
  16. Neumático de 65 mm x 4
  17. Ventilador de refrigeración x 1
  18. Almohadilla de fieltro EVA 2 piezas x 1
  19. Mando inalámbrico x 1
  20. Cable PH2.0 6PIN x 2
  21. Antena 2 piezas x 2
  22. Adaptador IPEX a SMA 2 piezas x 1
  23. Cargador de batería 12.6V 2A x 1
  24. Paquete de herramientas y accesorios x 1
  25. Papel de tablero de ajedrez x 1
  26. Paquete de tornillos x 1
Nota: NVIDIA ha anunciado oficialmente el fin de vida útil (EOL) de Jetson Nano a partir de enero de 2026. La disponibilidad a largo plazo, las futuras actualizaciones de software y el soporte extendido serán limitados.
Preguntas frecuentes
What is included with the kit and do I need to supply batteries?
The 18650 batteries are not included and must be supplied by you; battery length should be less than 67 mm. The kit includes the required hardware and options described in the product details.
How does the dual controller design work on this robot?
The host controller uses a Jetson Nano Dev Kit for AI, speech, perception and navigation, while the sub controller uses a Raspberry Pi RP2040 microcontroller for attitude data collection and motion control; USB communication provides faster data transfer.
Is this compatible with ROS and the JetRacer open source software?
Yes, it is fully compatible with the original JetRacer ROS AI Kit and ROS based software for mapping, navigation and perception tasks.
What mapping and navigation capabilities are supported?
It supports SLAM mapping with odometer, IMU and Lidar, and supports algorithms such as Gmapping, Hector, Karto and Cartographer; it offers single point and multi point navigation and mapping while navigating with move_base.
How can I program or interact with the robot?
Programming is done via a web browser interface, with torch2trt enabling high frame rate AI processing; it also offers OpenCV vision processing and remote speech transmission for interaction.
Reviews
Forum
Add Post

For more discussion Click Here

Productos similares
Pedido al por mayor

Complete el siguiente formulario y nuestro equipo se pondrá en contacto con usted para ofrecerle precios por volumen.

¿Requisitos personalizados?

Reúnete con nuestro equipo

Widget de programación