Más vendido

Waveshare

Kit de brazo robótico de escritorio RoArm-M2 de 4 grados de libertad (4DOF)

SKU: WVSH0255

₹ 24,199.99 ₹ 29,999.99

Disponible en 2-4 semanas

Seleccionar variante

RoArm-M2-S
Variant
📦 Min order 1

Enter your email or your WhatsApp number.

Chatea con nosotros por WhatsApp ¡Respondemos rápidamente! Contáctanos
Kit de brazo robótico de escritorio RoArm-M2 de 4 grados de libertad (4DOF)RoArm-M2-S₹ 24,199.99
Ask AI about this product

RoArm-M2

Brazo robótico de 4 GDL con servomotores de bus serie de alto par
Admite expansión flexible y desarrollo secundario
* solo como referencia, por favor consulte el contenido del paquete para ver la lista de piezas detallada
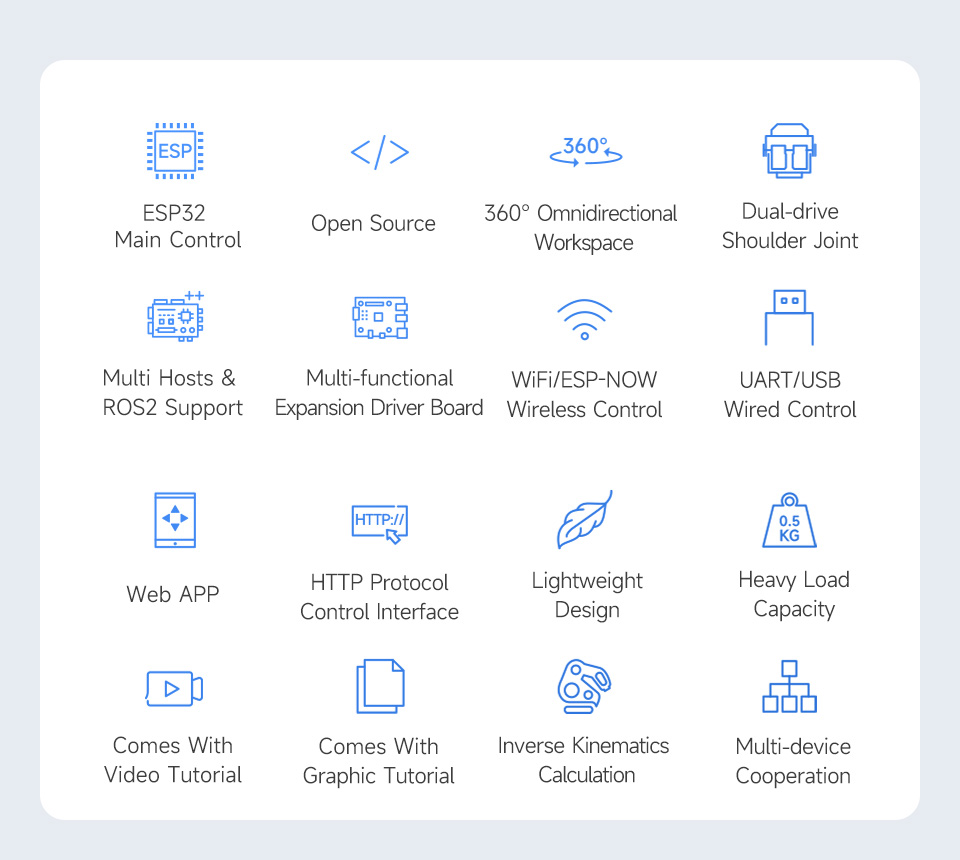

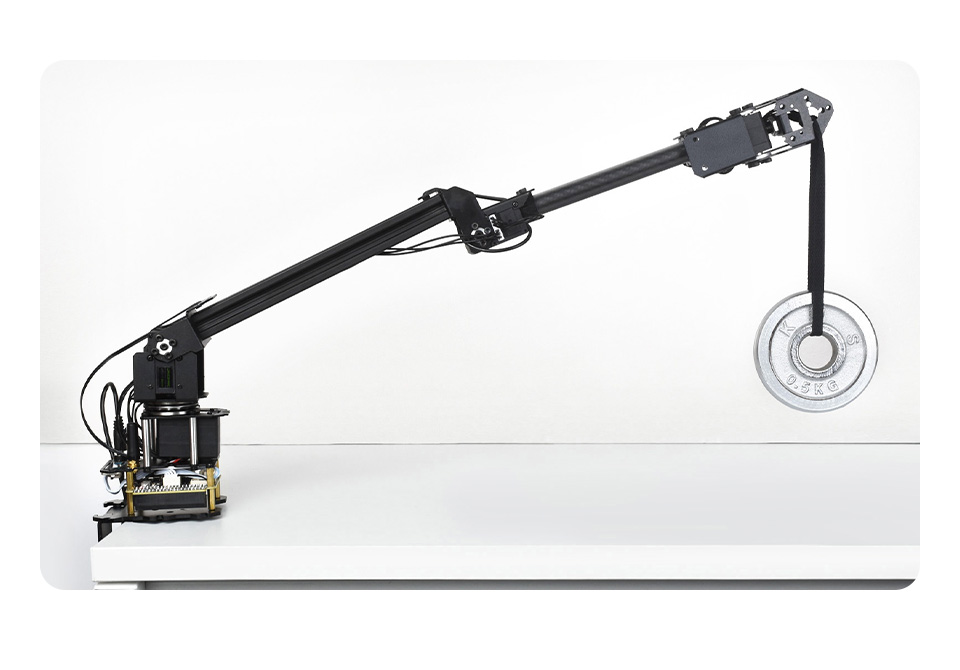
La serie RoArm-M2 es un brazo robótico inteligente de 4 GDL diseñado para aplicaciones innovadoras. Adopta un diseño de estructura ligera con un peso total de menos de 900 g y una carga útil efectiva de 0,5 kg a 0,5 m; puede montarse de forma flexible en diversas plataformas móviles. Adopta una base omnidireccional de 360° combinada con tres articulaciones flexibles para crear un espacio de trabajo de 1 metro de diámetro.

El diseño de accionamiento directo de las articulaciones mejora la precisión de reposicionamiento y la fiabilidad estructural, con una innovadora tecnología de doble accionamiento que duplica el par de la articulación del hombro. El módulo de control principal MCU ESP32 integrado admite múltiples modos de control inalámbrico, proporciona interfaces de control y protocolos de comunicación enriquecidos para conectarse fácilmente a diversos dispositivos.

Proporciona una aplicación WEB multiplataforma y fácil de usar que integra un modo de control de coordenadas simple y visualizado, lo que facilita el inicio. Viene con tutoriales gráficos y de video completos para ayudarle a aprender y usarlo rápidamente. Compatible con ROS2 y varios equipos host, admite diversos modos de comunicación inalámbrica y cableada. Viene con una placa de expansión, admite la personalización del EoAT (herramienta de extremo de brazo) para cumplir con los requisitos de aplicaciones innovadoras.

La serie RoArm-M2 logra un equilibrio excelente entre peso ligero, facilidad de uso, capacidad de expansión e innovación abierta; es un brazo robótico multifuncional que integra control inteligente, interacción hombre-máquina y desarrollo personalizable. Ideal para aplicaciones que requieren una combinación de flexibilidad, capacidad de expansión y facilidad de uso.


Opciones de versión

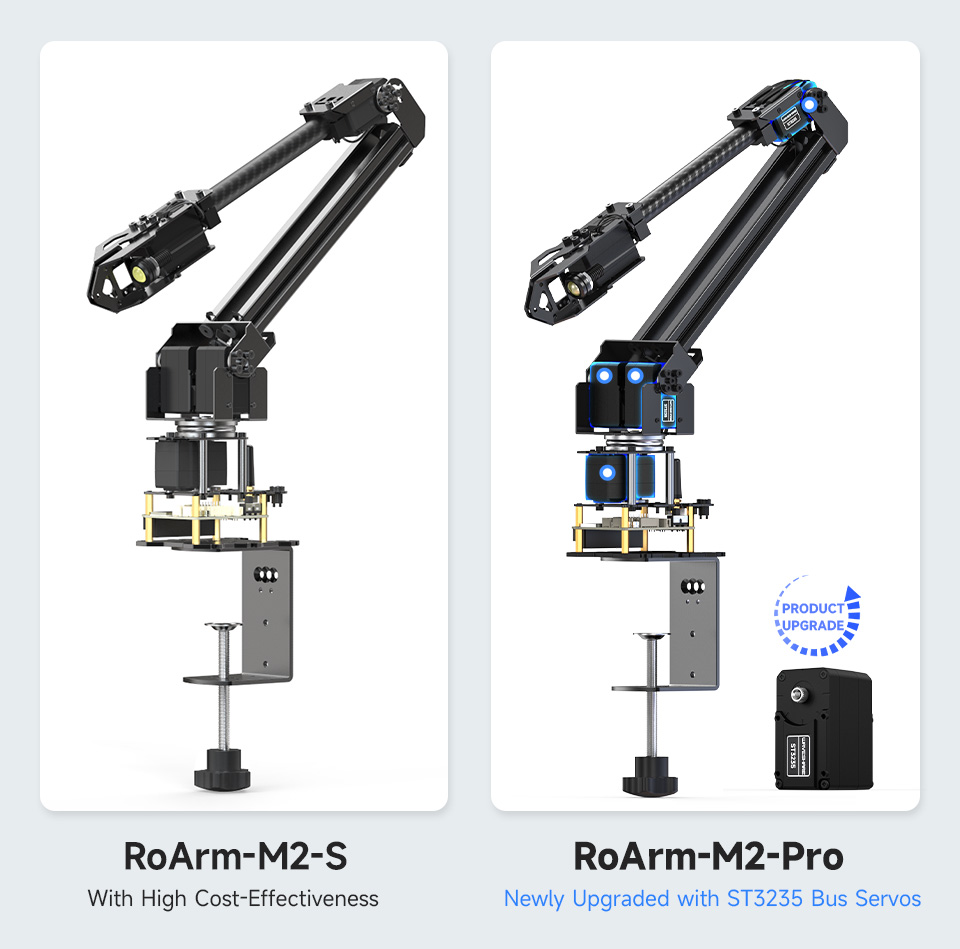
Proporciona opciones para RoArm-M2-S / RoArm-M2-Pro. La versión mejorada RoArm-M2-Pro está equipada con servomotores de bus ST3235 totalmente metálicos, lo que ofrece un cuerpo más robusto y una holgura estable que no aumenta con el uso, mejorando la durabilidad del producto.


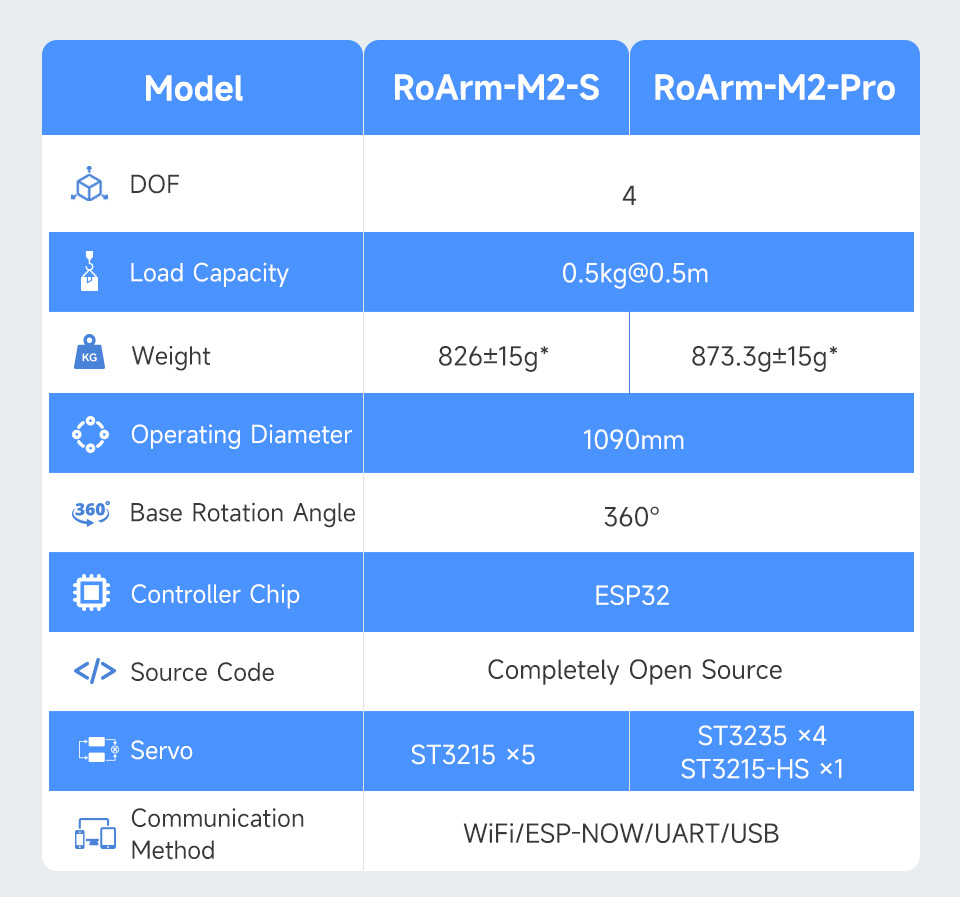
Comparación de parámetros

* No incluye el peso de la abrazadera de fijación al borde de la mesa (290g).


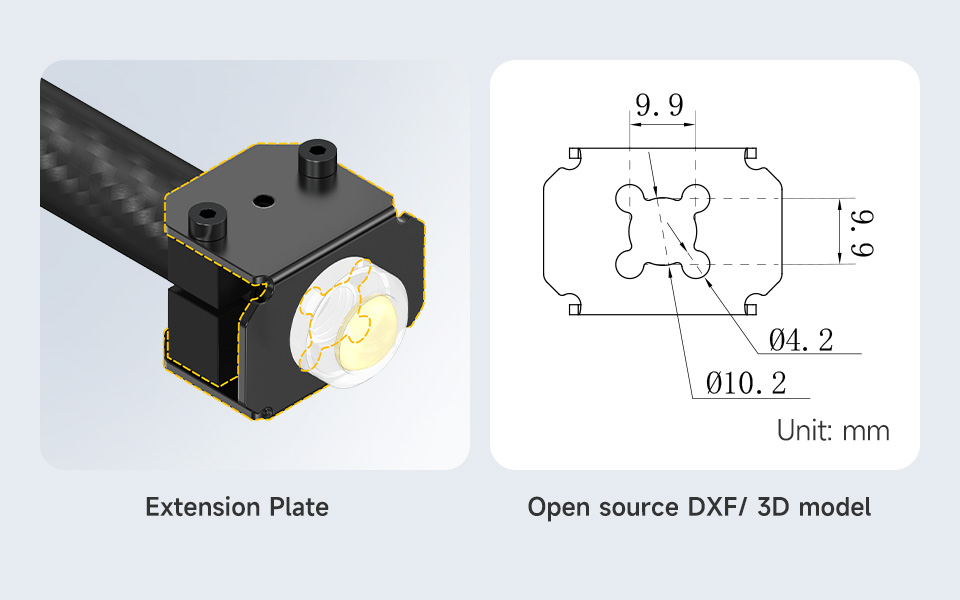
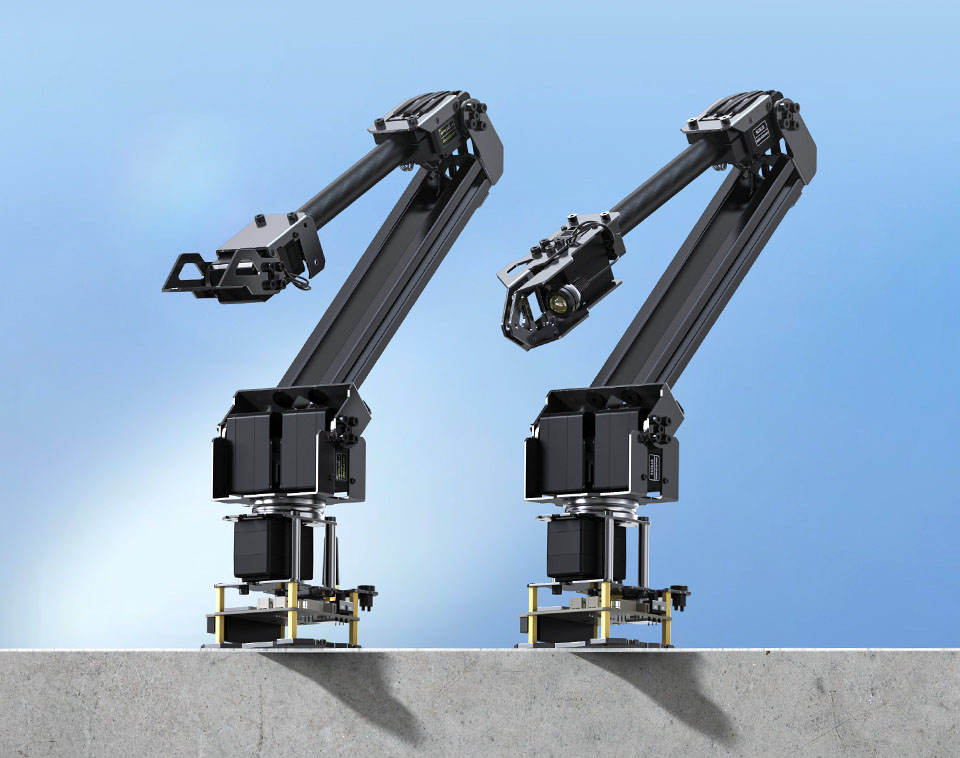
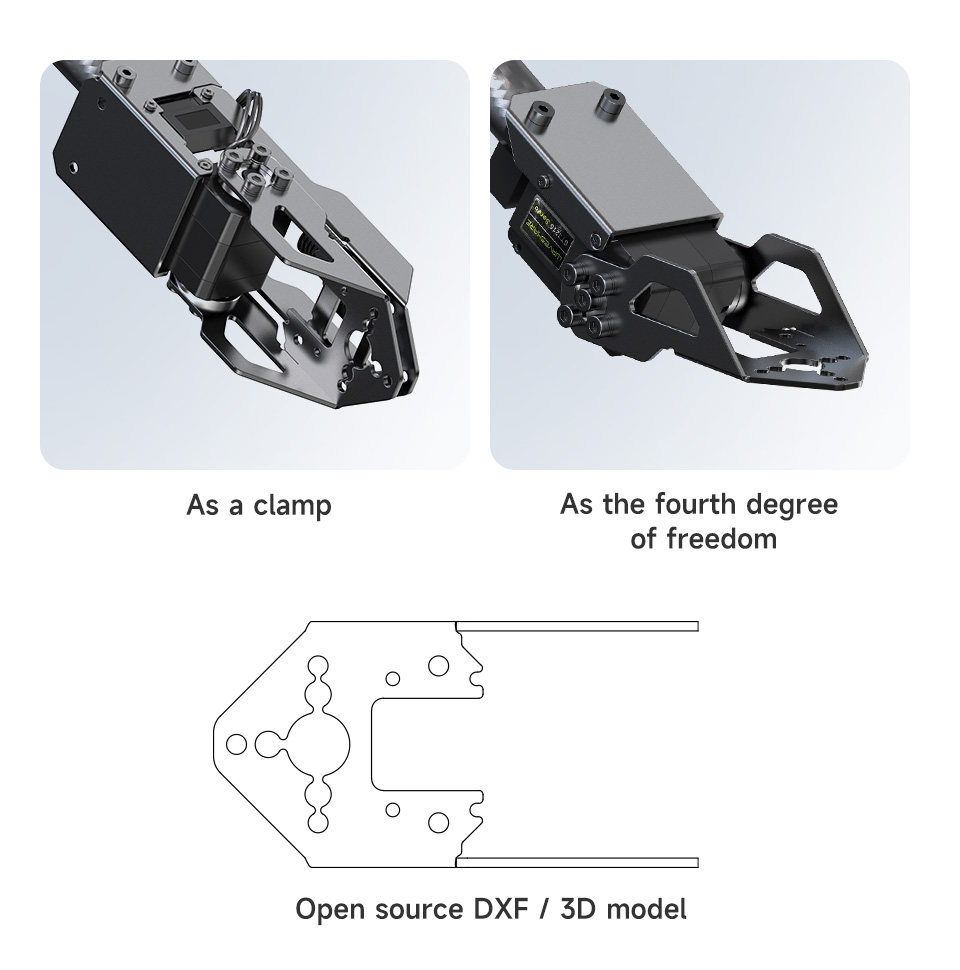
Múltiples métodos de montaje del EoAT

El EoAT admite varios métodos de montaje,
puede usarse como pinza o como cuarto grado de libertad.
Proporciona archivos DXF y modelos 3D de código abierto para proyectos de bricolaje y desarrollo secundario
 

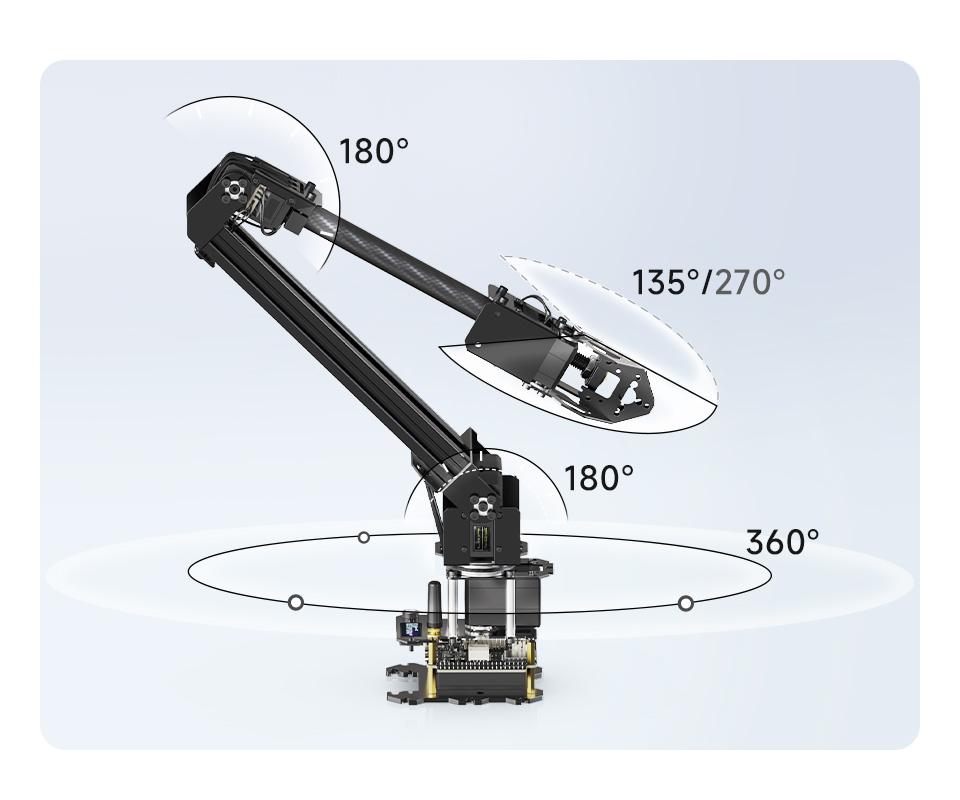
Articulaciones flexibles × Espacio omnidireccional

Adopta una base de rotación de 360° y articulaciones flexibles
para crear un espacio operativo omnidireccional de 1 metro de diámetro,
permitiendo que el EoAT se mueva libremente en todas las direcciones
 

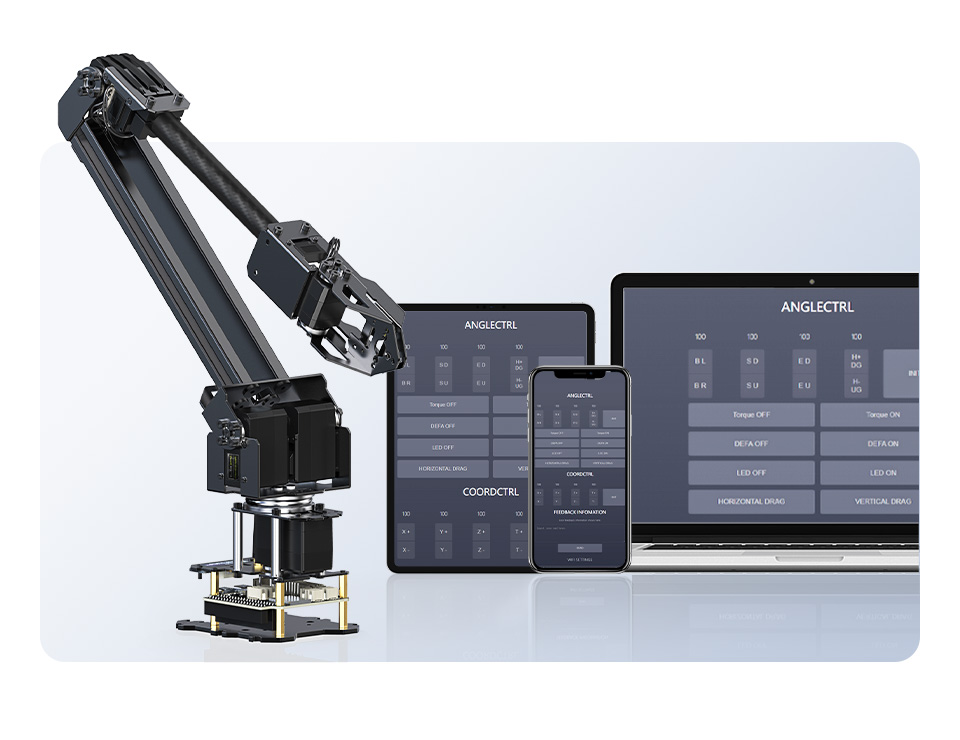
Fácil de controlar mediante
aplicación web multiplataforma

No requiere instalación de aplicaciones, acceso tras ingresar la dirección.
Permite a los usuarios conectar y controlar el RoArm-M2 mediante teléfonos móviles,
tabletas y computadoras haciendo clic en los botones de la aplicación web.
Admite el desarrollo secundario de esta aplicación web de código abierto
para personalizar la interfaz de usuario y añadir nuevas funciones.
 

Completamente de código abierto para
desarrollo secundario

Completamente de código abierto para los códigos de control y documentos de interfaz de comunicación de la serie RoArm-M2,
admite múltiples idiomas y dispositivos para el desarrollo secundario.
Proporciona demostraciones modulares y tutoriales para usuarios principiantes, fácil de comenzar.
 

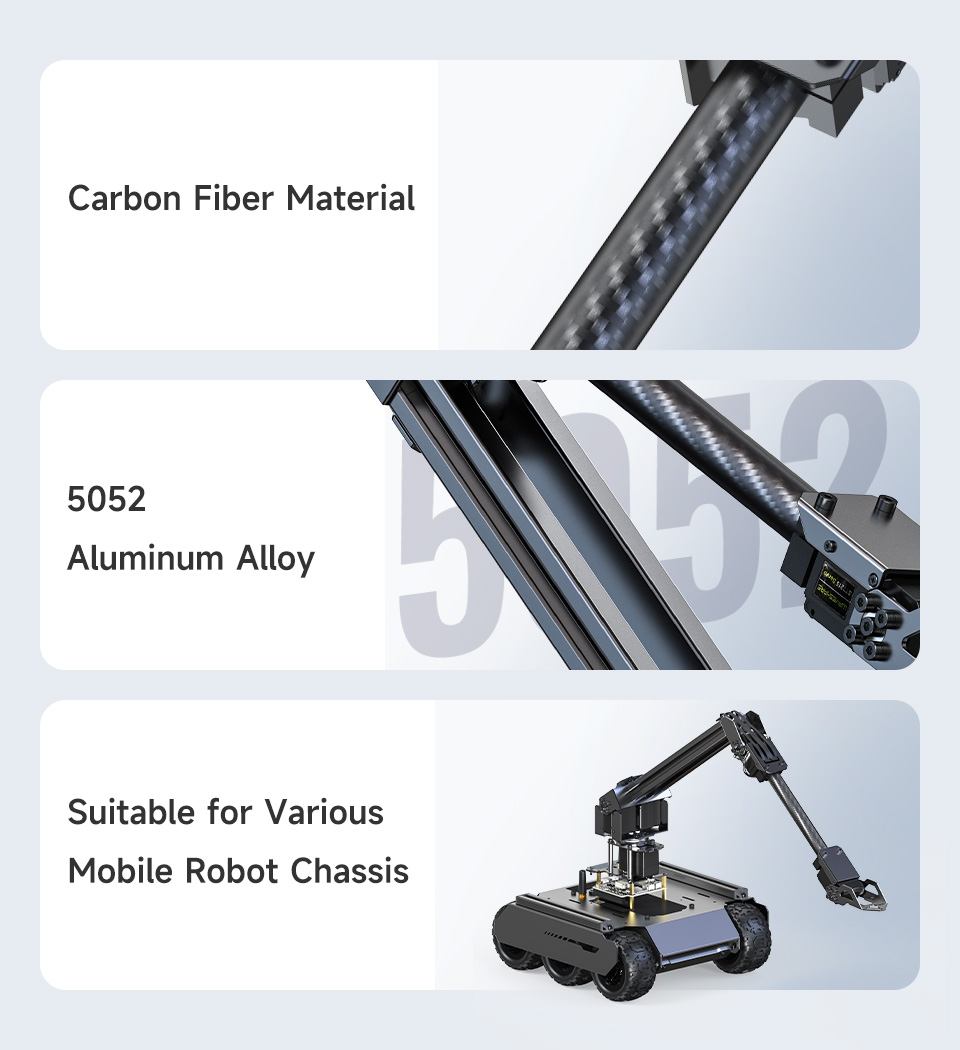
Cuerpo ligero, excelente capacidad de carga

Cuerpo ligero con un peso total de menos de 900g, adopta fibra de carbono
y aleación de aluminio 5052 para garantizar la estabilidad bajo cargas pesadas,
adecuado para diversos chasis de robots móviles
 

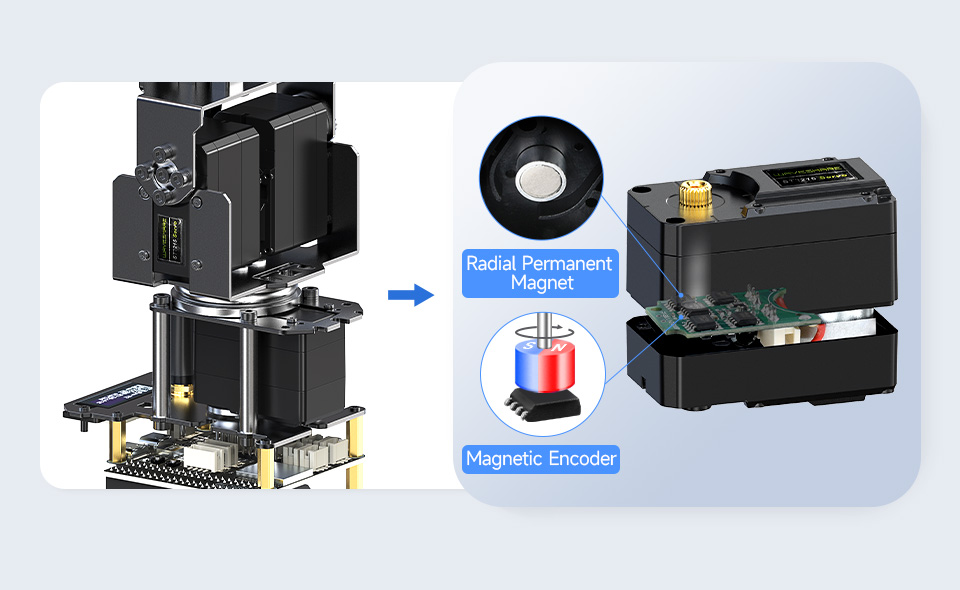
Diseño de accionamiento directo de la articulación
precisión de retroalimentación de hasta 0,088°

La retroalimentación del ángulo de la articulación se puede obtener directamente a través de un codificador magnético de alta precisión de 12 bits
sin grupos de reducción, lo cual es más preciso,
y la posición real del punto objetivo actual se puede calcular
basándose en la retroalimentación del ángulo de la articulación.
 

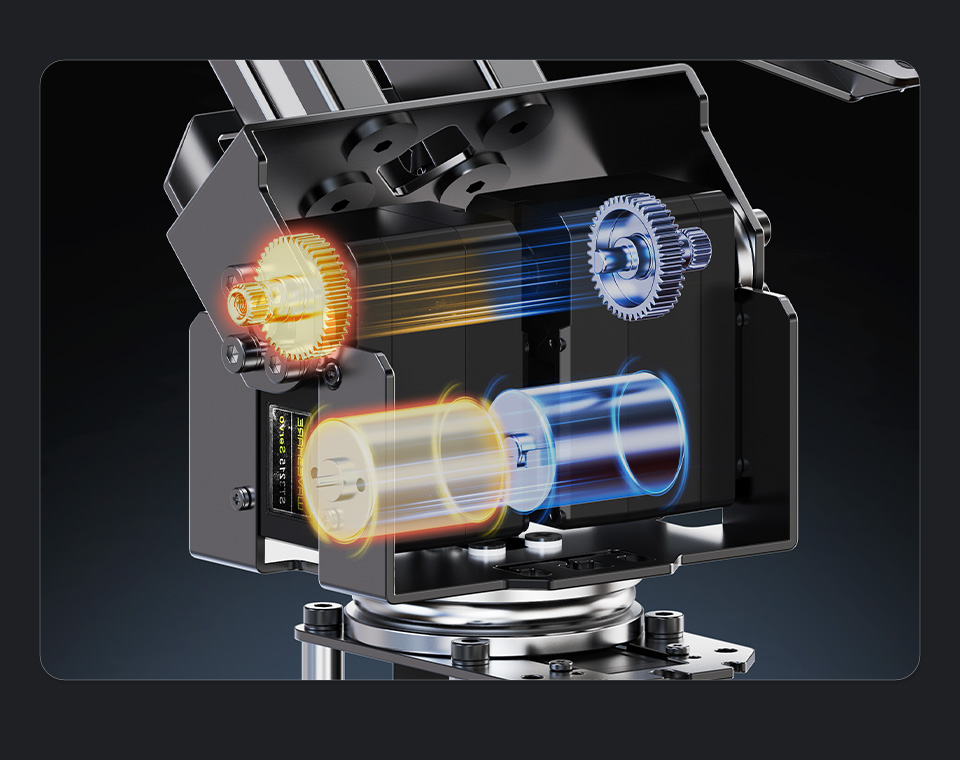
Innovadora tecnología de doble accionamiento
duplica el par de la articulación del hombro

Hemos desarrollado un algoritmo de control de doble accionamiento que permite a los dos servomotores en la articulación del hombro coordinar su par de salida de manera efectiva, mejorando significativamente
la potencia y la capacidad de carga total de la serie RoArm-M2
 

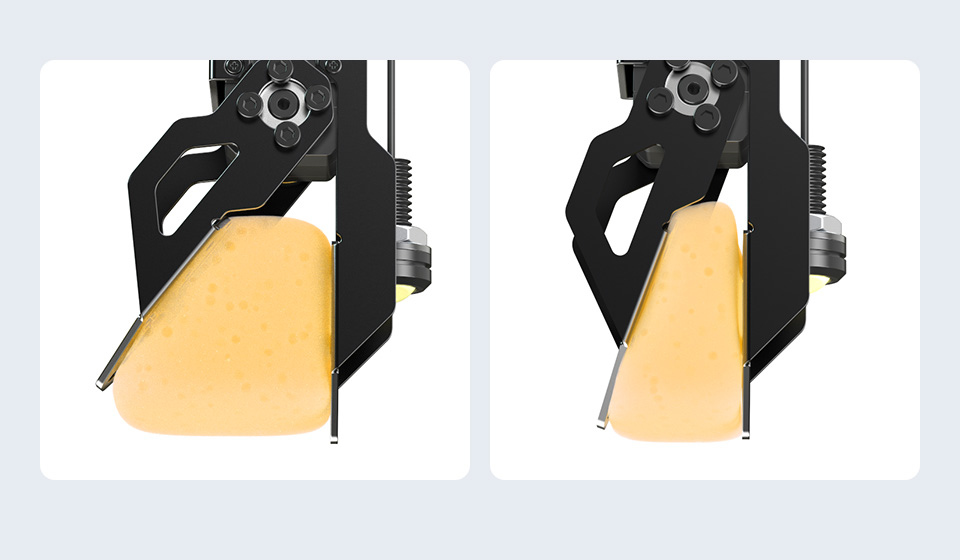
La pinza de accionamiento directo permite un control
de fuerza preciso

El diseño de la pinza de accionamiento directo permite un control preciso de la fuerza de sujeción en el programa, adecuado para sujetar objetos delicados sin aplicar fuerza excesiva


Admite la instalación de bandas elásticas
para compensar la influencia
de la gravedad

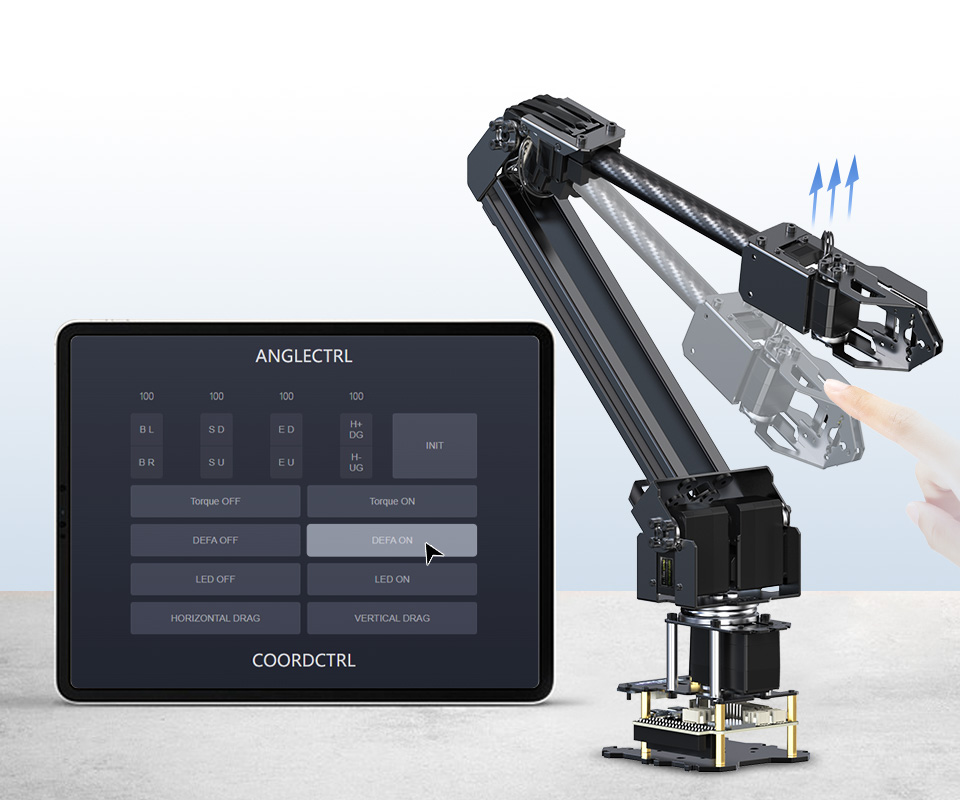
Las articulaciones de HOMBRO y CODO admiten la instalación de bandas elásticas para asistir al brazo robótico, utilizando la contracción elástica de las bandas para compensar la influencia de la gravedad y aumentar la carga efectiva del brazo robótico.


Control adaptativo de
fuerza externa dinámica

Después de habilitar esta función, puede limitar el par máximo para cada articulación. Cuando la fuerza externa aplicada a la articulación excede el umbral de par (configurable), el brazo robótico girará en respuesta a la fuerza externa y volverá a la posición especificada cuando la fuerza externa disminuya por debajo del umbral de par.
 

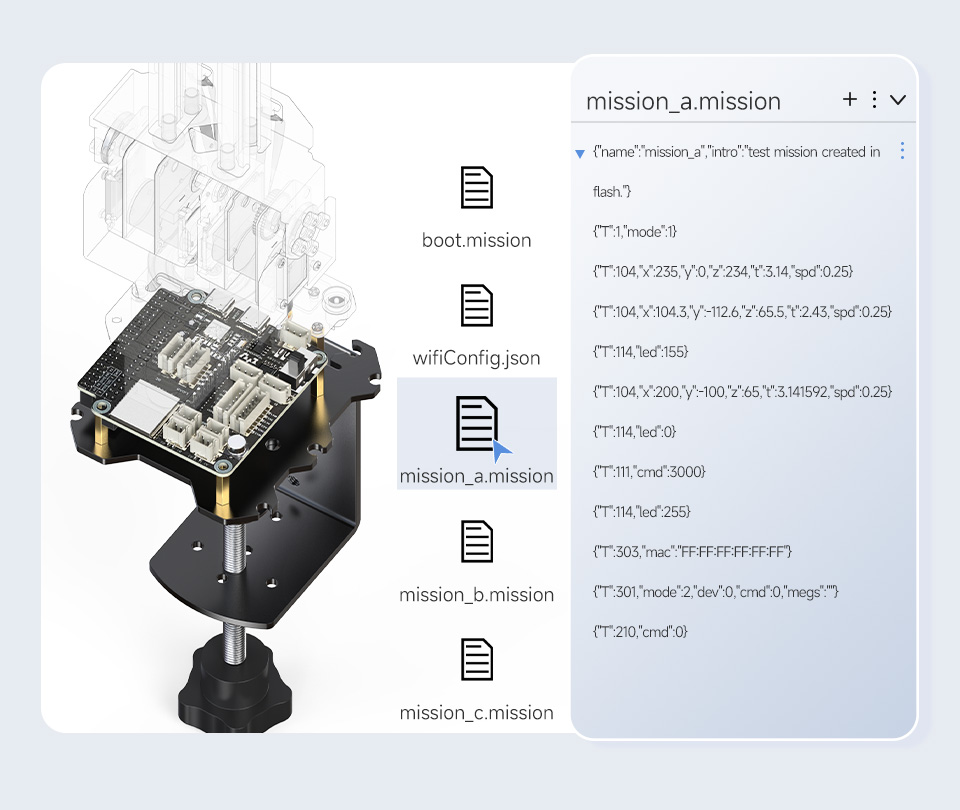
Grabación automática con un clic
Fácil de crear acciones

RoArm-M2 puede guardar instrucciones JSON para el control del robot como archivos de tarea. Los archivos de tarea se pueden guardar en la memoria Flash del ESP32, que no se perderá en caso de pérdida de energía. El brazo robótico puede realizar operaciones complejas y repetitivas llamando a estos archivos de tarea.
 

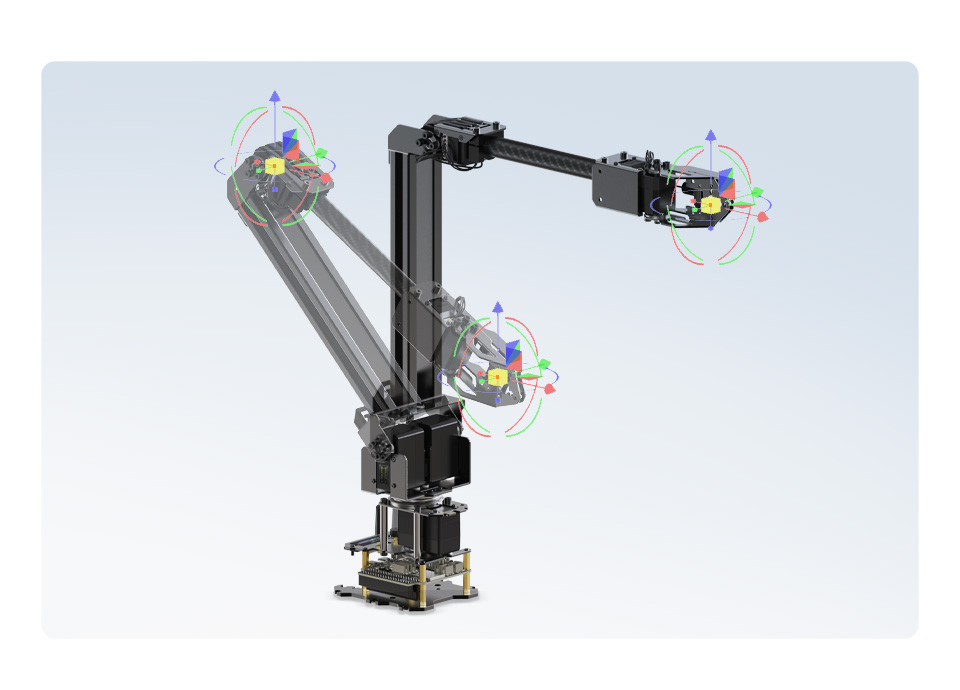
Alcance el objetivo con precisión ingresando las coordenadas

Código abierto para el algoritmo de control de cinemática inversa en el sistema de coordenadas cartesianas tridimensionales. Después de ingresar la posición objetivo, el brazo del robot puede alcanzar con precisión el punto objetivo mediante el uso de la función de cinemática inversa para calcular el ángulo de rotación de cada articulación.
 

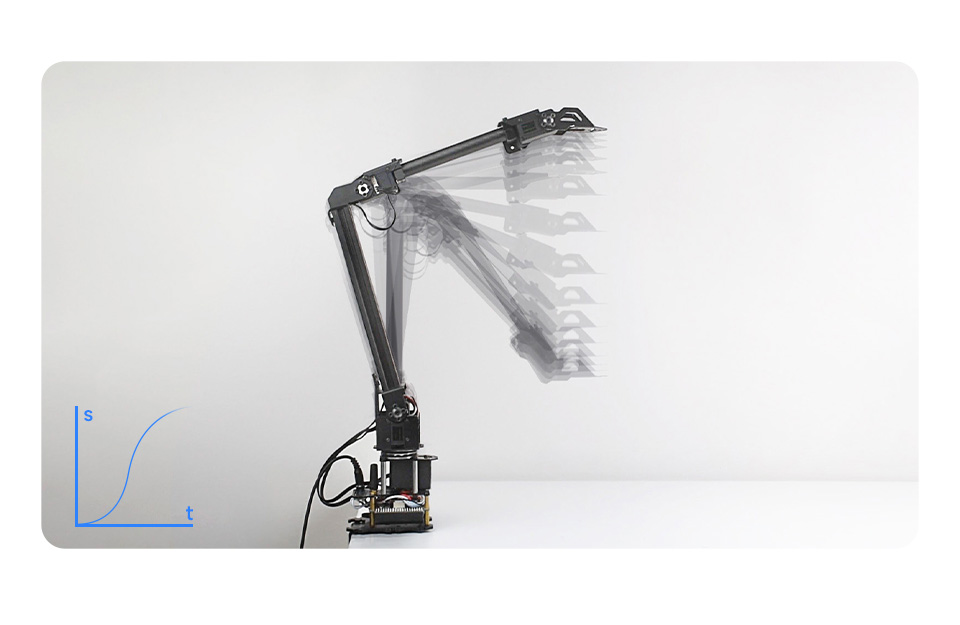
Control de velocidad de curva para
un movimiento más suave

Utilizamos el algoritmo de control de velocidad de curva para que el brazo robótico se mueva de manera más suave y natural, sin oscilaciones durante el inicio y la detención
 

Control inalámbrico ESP-NOW
Colaboración remota de baja latencia

ESP-NOW es un protocolo de comunicación inalámbrica ad hoc de baja latencia, sin necesidad de infraestructuras de red. Puede usar un brazo robótico para controlar de forma inalámbrica otros brazos robóticos, y los métodos de control se pueden configurar como control de transmisión, control de grupo y control uno a uno.
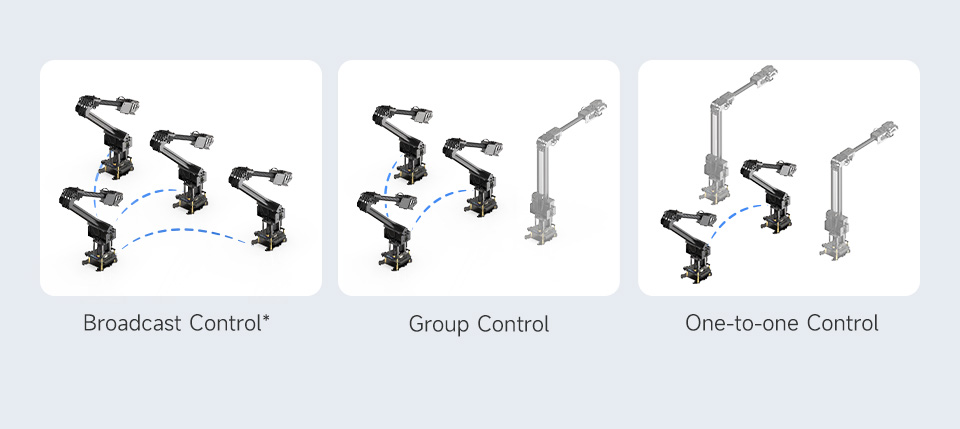
* Nota: El control de transmisión no tiene limitación en el número de dispositivos controlados, mientras que el control de grupo permite hasta 20 dispositivos. Consulte la WIKI para obtener más detalles.


Admite control líder-seguidor
basado en ESP-NOW

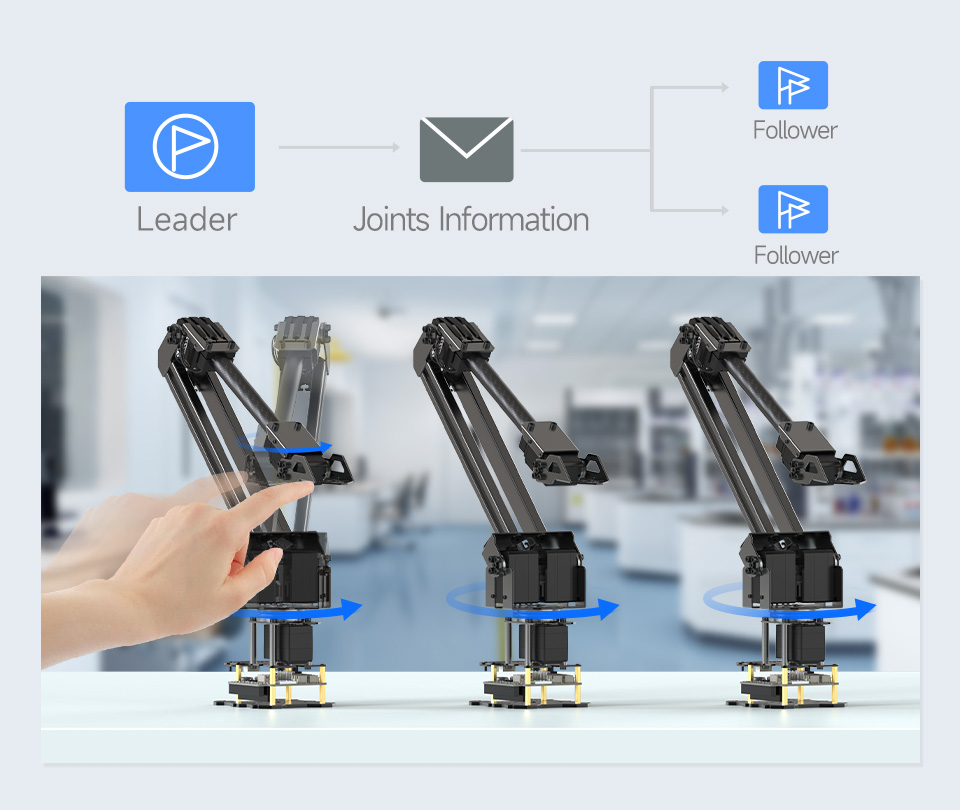
En el modo de control líder-seguidor, el brazo robótico líder enviará su información de ángulo de articulación a otros brazos robóticos a través de la comunicación ESP-NOW. Los otros brazos robóticos que están en modo seguidor ESP-NOW imitarán las mismas acciones que el líder en tiempo real.
 

Múltiples interfaces de control,
soporte para múltiples dispositivos e idiomas

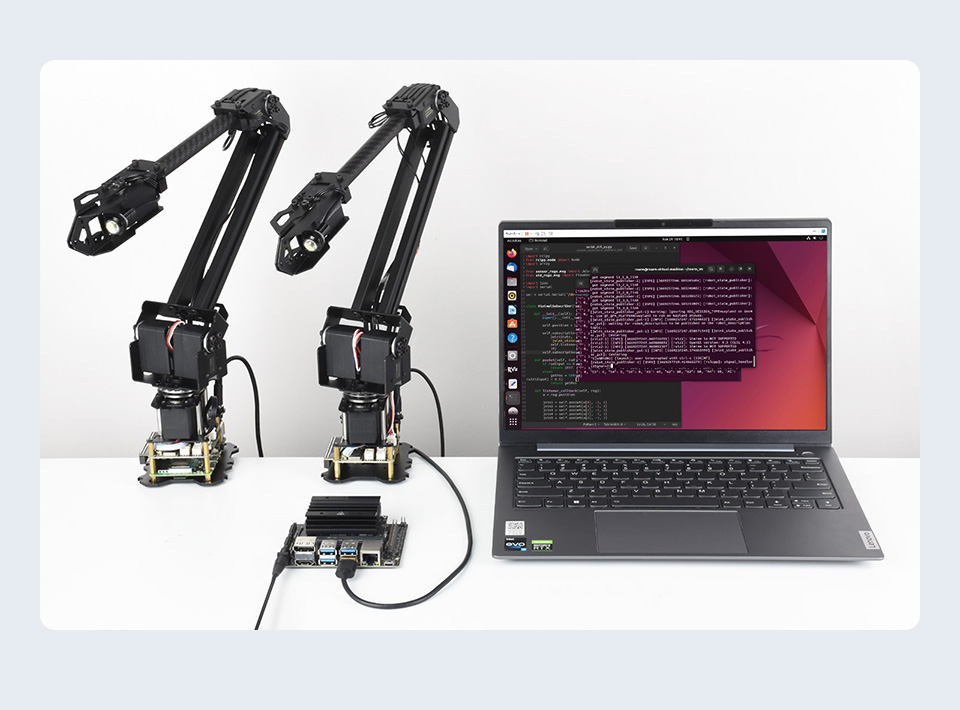
La serie RoArm-M2 puede controlarse no solo mediante la aplicación WEB, sino que también admite el uso de otros controladores para enviar comandos JSON a través de solicitudes de red de protocolo HTTP, comunicación en serie o comunicación USB para controlar y obtener retroalimentación.


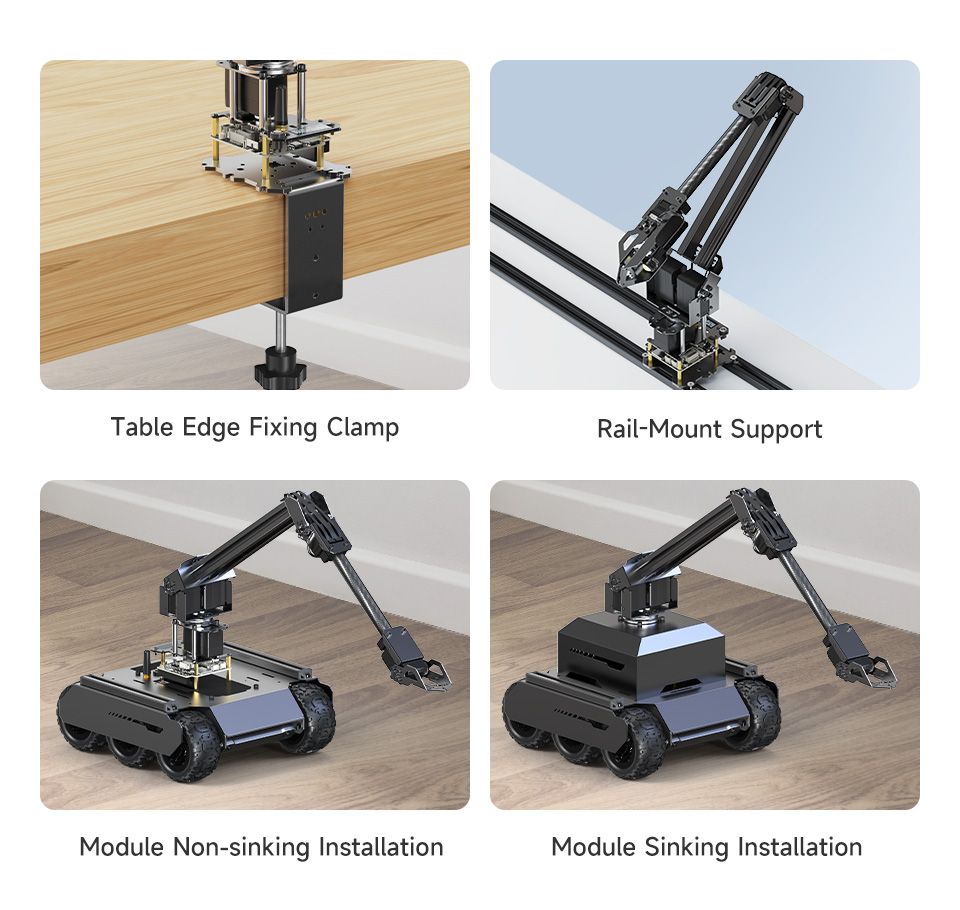
Múltiples métodos de instalación para
integrarse en su aplicación

Proporciona múltiples esquemas de instalación y recursos de desarrollo secundario relacionados, adecuados para diferentes escenarios de uso y que se pueden integrar de manera flexible en sus proyectos y aplicaciones


Fácil de instalar diferentes periféricos

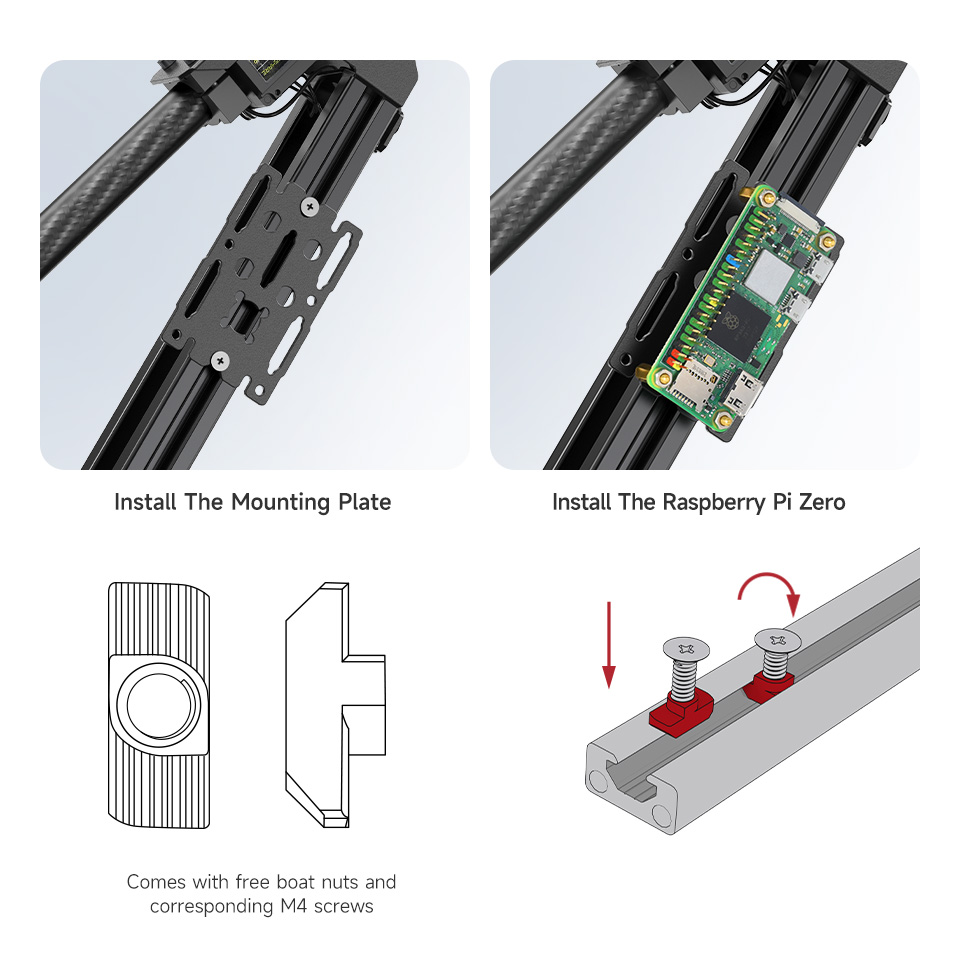
La estructura principal del brazo superior adopta dos rieles de aluminio estándar europeo 1020, admite la instalación de periféricos adicionales a través de tuercas de ranura para satisfacer diferentes necesidades. Viene con tuercas y tornillos M4 correspondientes para una fácil instalación.

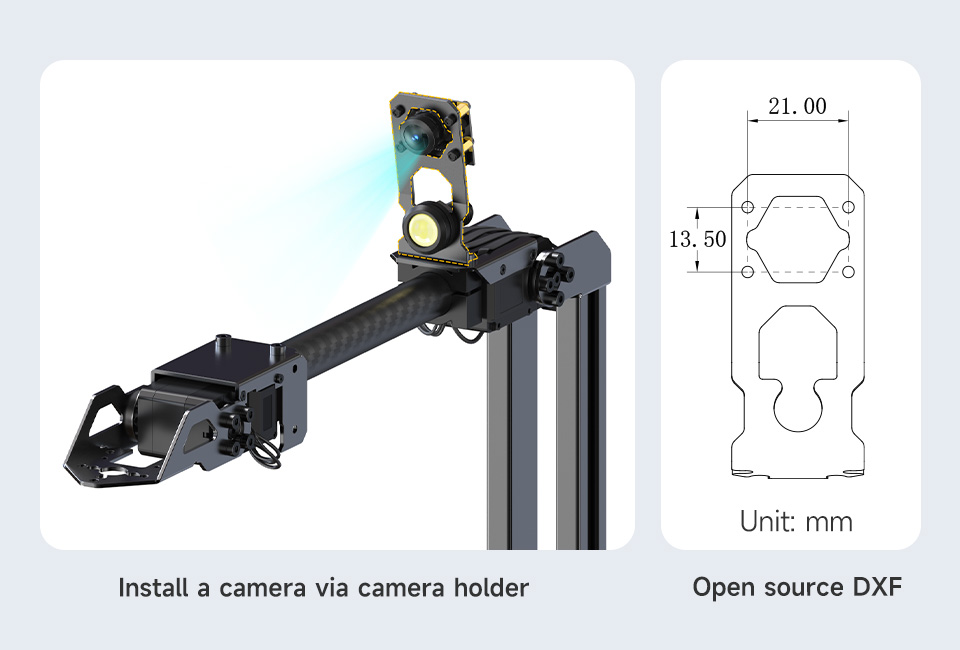
Admite la instalación de una cámara
para extender aplicaciones visuales

Viene con un soporte para cámara y código abierto para los dibujos relacionados.
Puede instalar directamente una cámara con el tamaño correspondiente u otras cámaras
con un adaptador


Admite la expansión de diferentes EoAT
para más funciones

Viene con una placa de expansión, fácil para que los usuarios expandan y reemplacen diferentes EoAT
para obtener más funciones


Placa de control principal ESP32 integrada

Adopta una potente MCU de control principal ESP32, admite múltiples protocolos de comunicación inalámbrica, con una gran cantidad de recursos de código abierto para ayudar al desarrollo secundario de aplicaciones innovadoras
 

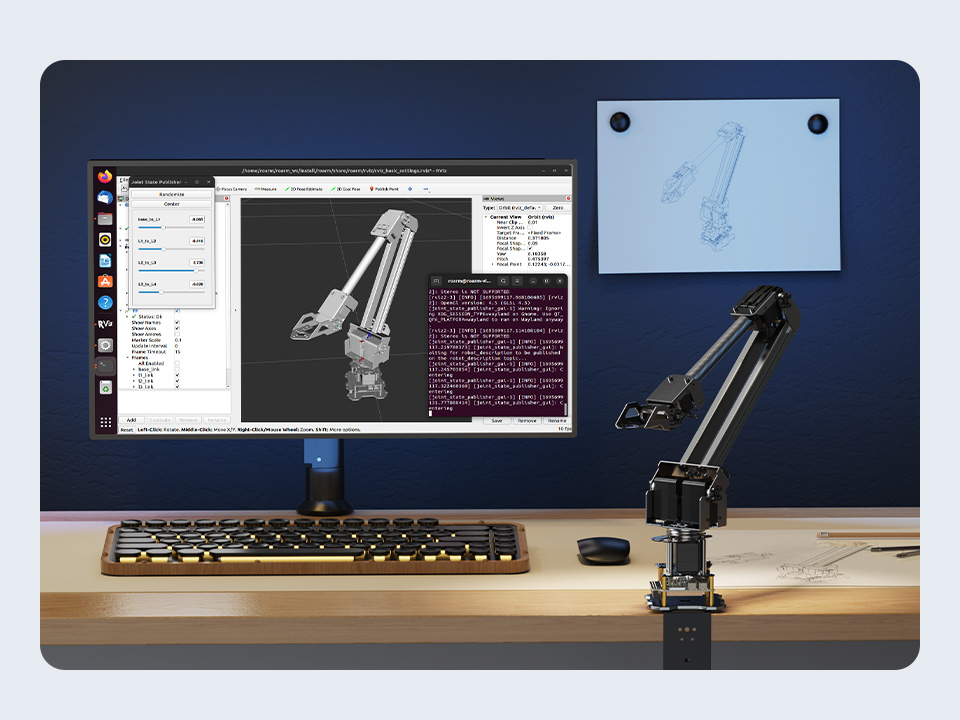
Compatible con ROS2, proporciona
archivo de establecimiento de modelo y admite
cooperación entre múltiples dispositivos

Proporciona nodos de comunicación de ROS2,
archivo de descripción de modelo URDF y tutorial para principiantes de ROS2
 

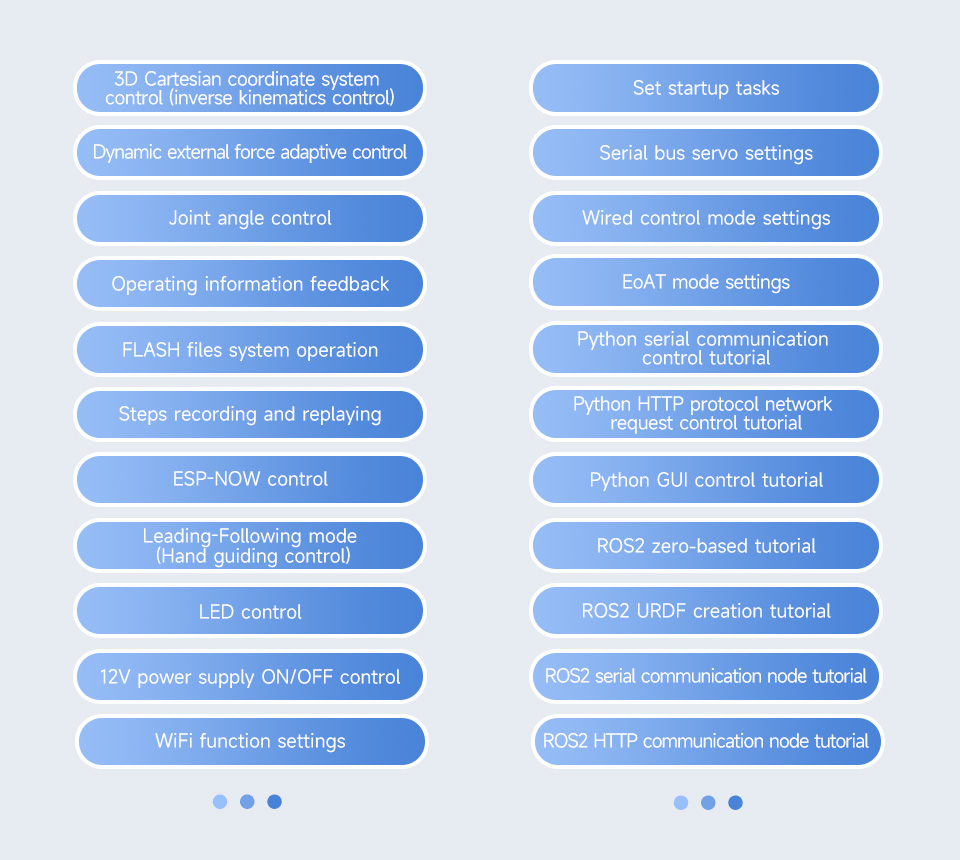
Recursos tutoriales enriquecidos para
desarrollo secundario

Proporcionamos tutoriales y casos de unidad completos, que incluyen varias funciones
y escenarios de aplicación comunes,
para ayudar a los usuarios a comenzar rápidamente con el desarrollo secundario
 

Placa controladora general para robots

Interfaces y recursos enriquecidos integrados para
desarrollo innovador y expansión funcional
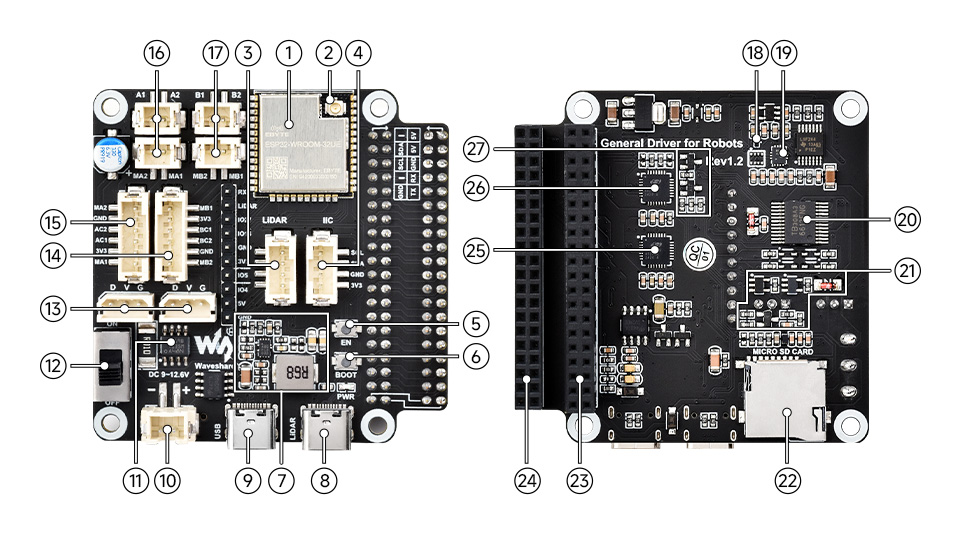
  1. Módulo controlador ESP32-WROOM-32
    Puede desarrollarse usando Arduino IDE
  2. Conector WIFI IPEX1
    Para conectar la antena WIFI y aumentar la distancia de comunicación inalámbrica
  3. Interfaz LIDAR
    Función de adaptador de radar integrada
  4. Interfaz de expansión de periféricos I2C
    Para conectar con pantalla OLED u otros sensores I2C
  5. Botón de reinicio
    Presione y suelte para reiniciar el ESP32
  6. Botón de descarga
    El ESP32 entrará en modo de descarga después de encenderse
  7. Circuito regulador de voltaje DC-DC de 5V
    Fuente de alimentación para computadoras anfitrionas como Raspberry Pi o Jetson Nano
  8. Puerto Tipo-C (LIDAR)
    Transmisión de datos LIDAR
  9. Puerto Tipo-C (USB)
    Interfaz de comunicación ESP32, para cargar programas al ESP32
  10. Puerto de alimentación XH2.54
    Admite entrada de CC de 7~13V, puede alimentar directamente los servos y motores de bus serie
  11. INA219
    Chip de monitoreo de voltaje/corriente
  12. Encendido/Apagado (Power ON/OFF)
    Encendido/apagado de la fuente de alimentación externa
  13. Interfaz de servo de bus serie ST3215
    Para conectar con el servo de bus serie ST3215
  14. Interfaz de motor PH2.0 6P
    Interfaz del grupo B para motor con codificador
  1. Interfaz de motor PH2.0 6P
    Interfaz del grupo A para motor con codificador
  2. Interfaz de motor PH2.0 2P
    Interfaz del grupo A para motor sin codificador
  3. Interfaz de motor PH2.0 2P
    Interfaz del grupo B para motor sin codificador
  4. AK09918C
    Brújula electrónica de 3 ejes
  5. QMI8658C
    Sensor de movimiento de 6 ejes
  6. TB6612FNG
    Chip de control de motor
  7. Circuito de control de servo de bus serie
    Para controlar múltiples servos de bus serie ST3215 y obtener retroalimentación de los servos
  8. Ranura para tarjeta TF
    Se puede utilizar para almacenar registros o configuraciones WIFI
  9. Cabezal GPIO de 40 pines
    Para conectar con Raspberry Pi u otras placas anfitrionas
  10. Cabezal extendido de 40 pines
    Fácil de usar los pines GPIO de Raspberry Pi u otras placas anfitrionas
  11. CP-2102
    UART a USB, para transmisión de datos de radar
  12. CP-2102
    UART a USB, para comunicación ESP32
  13. Circuito de descarga automática
    Para cargar programas al ESP32 sin presionar los botones EN y BOOT


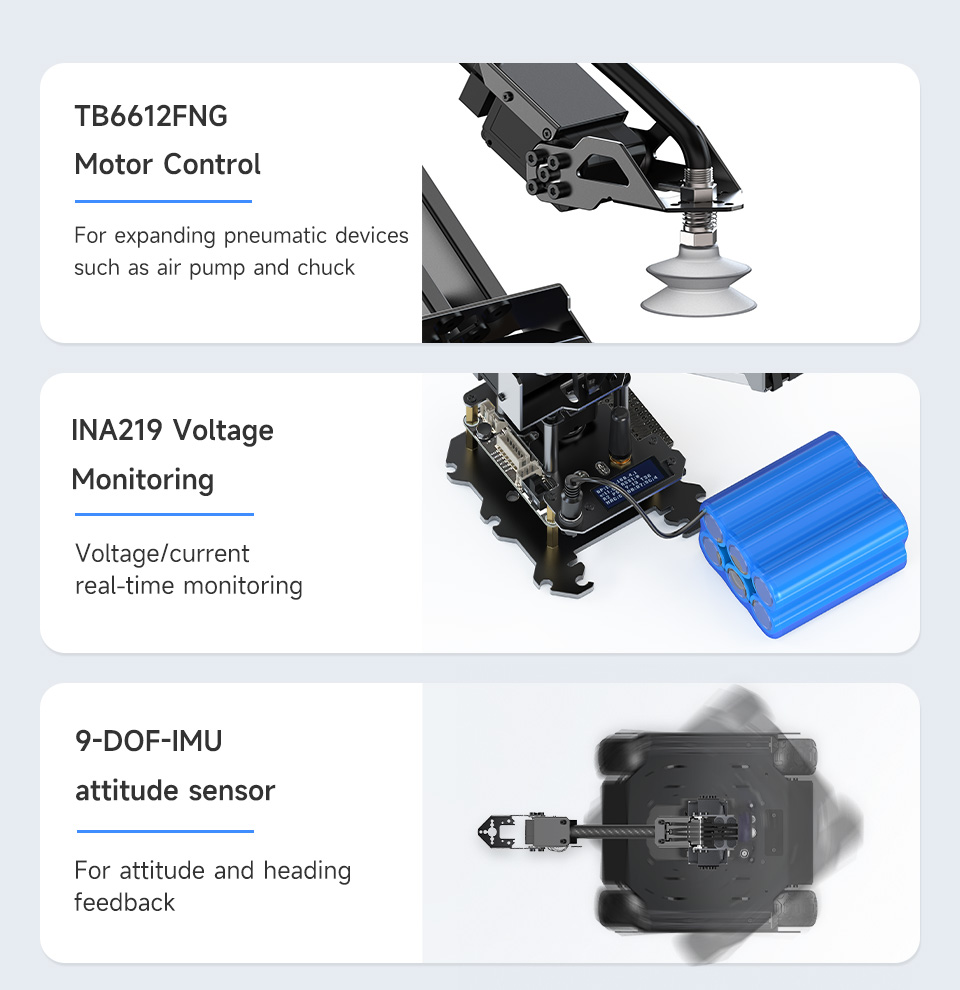
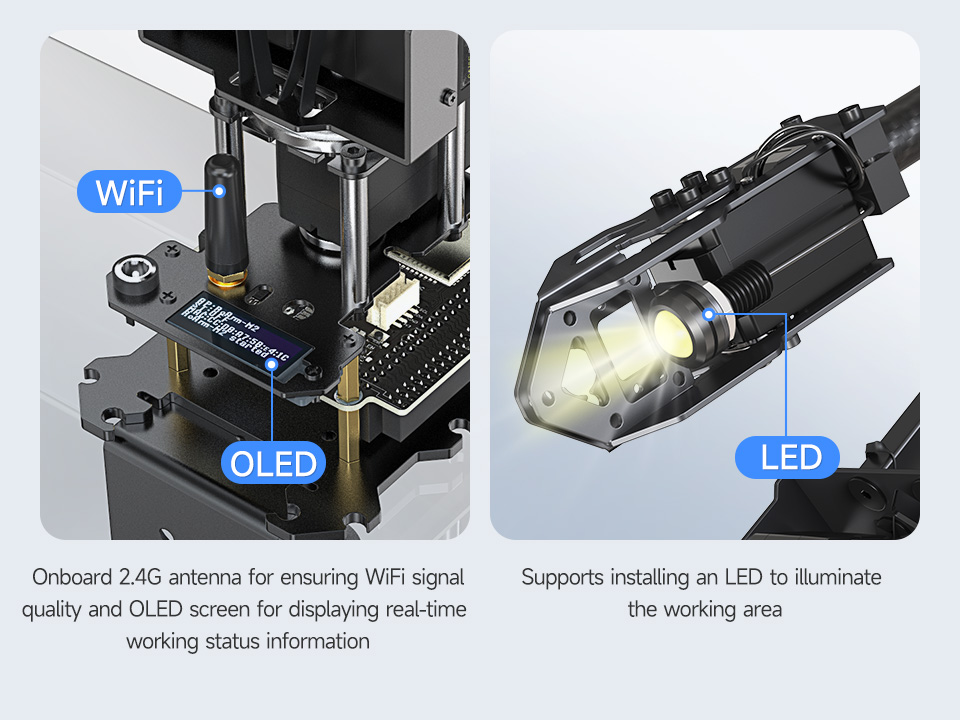
Recursos integrados diversificados
Admite expansión de funciones

CI de controlador de motor TB6612FNG integrado,
monitoreo de voltaje de batería INA219 y sensor IMU de 9 ejes,
admite expansión de funciones e innovación
 

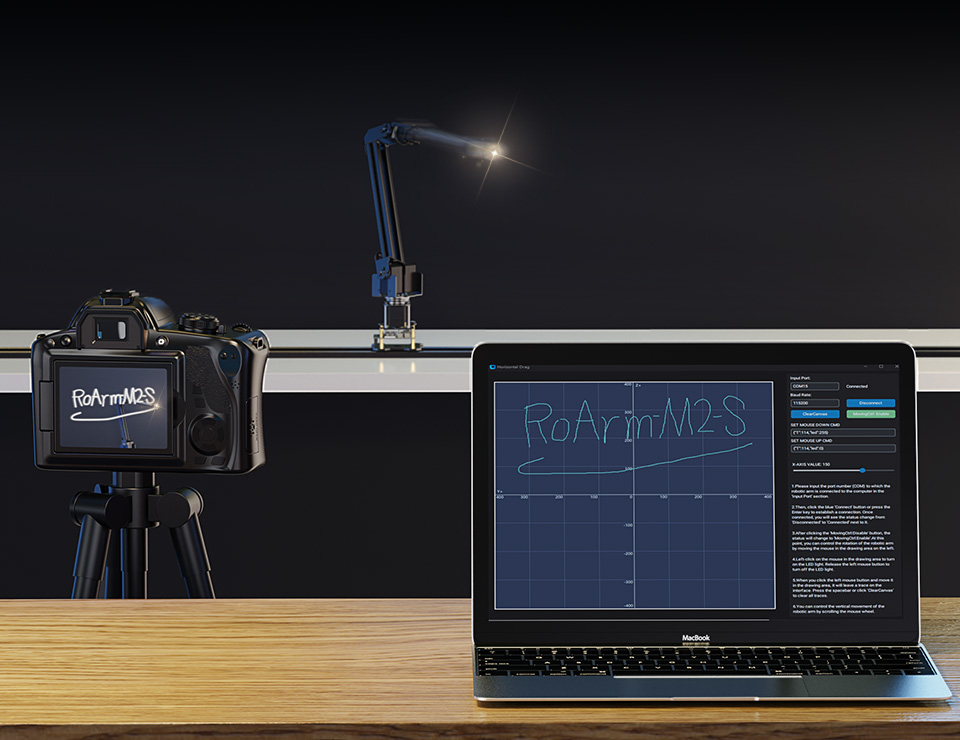
Interacción mediante arrastrar y soltar con el ratón

Proporciona aplicaciones web y software de escritorio (programas de código abierto desarrollados en Python), admite la configuración de instrucciones de acción
al presionar y soltar el ratón
para controlar el brazo robótico de manera flexible
 

Especificaciones

Grados de libertad (DOF) 4
ESPACIO DE TRABAJO Diámetro horizontal: 1090 mm (máx., 360° omnidireccional), vertical: 798 mm (máx.)
VOLTAJE DE FUNCIONAMIENTO Fuente de alimentación de 12V 5A, admite baterías de litio 3S (NO incluidas)
CAPACIDAD DE CARGA 0.5 kg a 0.5 m
PRECISIÓN DE REPOSICIONAMIENTO ≈±4 mm (bajo la misma carga)
VELOCIDAD DE ROTACIÓN DEL SERVO 40 rpm (sin carga, sin límite de par)
RANGO DE FUNCIONAMIENTO BASE-360°, HOMBRO-180°, CODO-180°, MANO-135°/270°
TIPO DE ACCIONAMIENTO Servo de bus serie TTL, articulación de accionamiento directo
NÚMERO DE SERVOS 5
SENSOR DE ÁNGULO DE ARTICULACIÓN Codificador magnético de 12 bits y 360°
PAR DEL SERVO 30 kg·cm a 12V
INFORMACIÓN DE RETROALIMENTACIÓN DE LA ARTICULACIÓN Estado del servo, ángulo de la articulación, velocidad de rotación, carga de la articulación, voltaje del servo, corriente del servo, temperatura del servo y modo de trabajo del servo
CONTROL PRINCIPAL ESP32-WROOM-32
CARACTERÍSTICAS DEL MÓDULO DE CONTROL PRINCIPAL WiFi, BT, doble núcleo, 240 MHz
MODO DE CONTROL INALÁMBRICO WiFi 2.4G, ESP-NOW
MODO DE CONTROL CABLEADO USB, UART
MODO DE OPERACIÓN MANUAL Interfaz de control WEB
MODO DE OPERACIÓN ANFITRIONA UART/USB/ESP-NOW*/HTTP comunicación mediante comandos en formato de datos JSON (* no admite la obtención de información de retroalimentación si se utiliza la comunicación ESP-NOW)
COMPATIBILIDAD CON ANFITRIONES Dispositivos con conexión USB, incluyendo Raspberry Pi, Jetson Orin Nano y PC.
FUNCIÓN EOAT Función de pinza por defecto, se puede cambiar como un grado de libertad adicional
POTENCIA LED ≤1.5W
TAMAÑO DE PANTALLA OLED 0.91 pulgadas
OTRAS FUNCIONES Interruptor de fuente de alimentación de 12V de 2 canales, IMU de 9 grados de libertad (DOF)
PESO DEL BRAZO ROBÓTICO RoArm-M2-S: 826 ±15 g
RoArm-M2-Pro: 873.3 ±15 g
(sin incluir la pinza de fijación al borde de la mesa)
PESO DE LA PINZA DE FIJACIÓN AL BORDE DE LA MESA 290 g ±10 g
GROSOR DE MESA ADMITIDO POR LA PINZA <72 mm
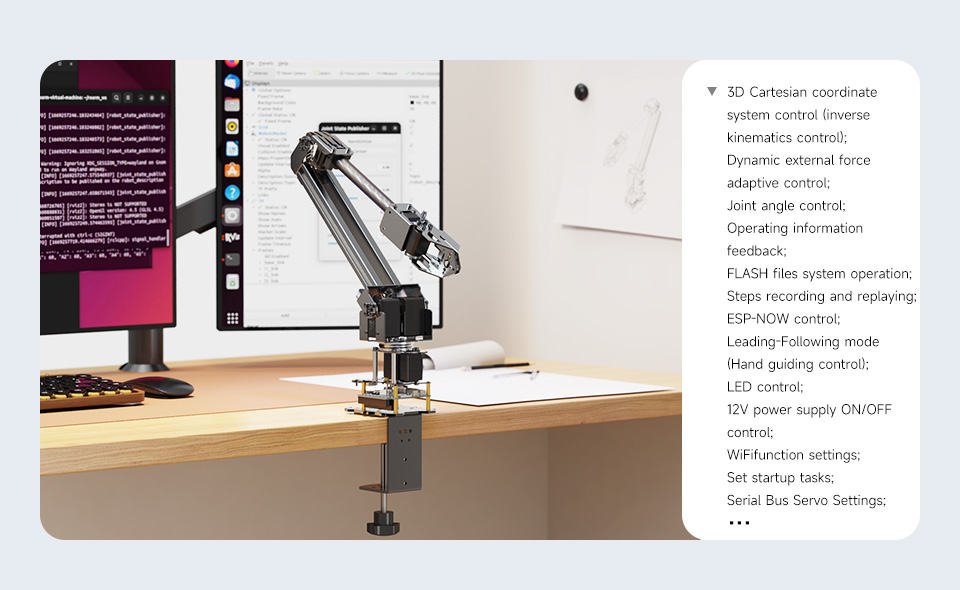
DEMOSTRACIÓN Control del sistema de coordenadas cartesianas 3D (control cinemático inverso); Control adaptativo de fuerza externa dinámica; Control de ángulo de articulación; Retroalimentación de información de operación; Operación del sistema de archivos FLASH; Grabación y reproducción de pasos; Control ESP-NOW; Modo de seguimiento (control manual guiado); Control LED; Control de encendido/apagado de fuente de alimentación de 12V; Ajustes de función WiFi; Configuración de tareas de inicio; Ajustes de servo de bus serie; Ajuste de modo de retroalimentación; Ajuste de modo EoAT, etc. (Nota: consulte la WIKI para obtener más detalles)


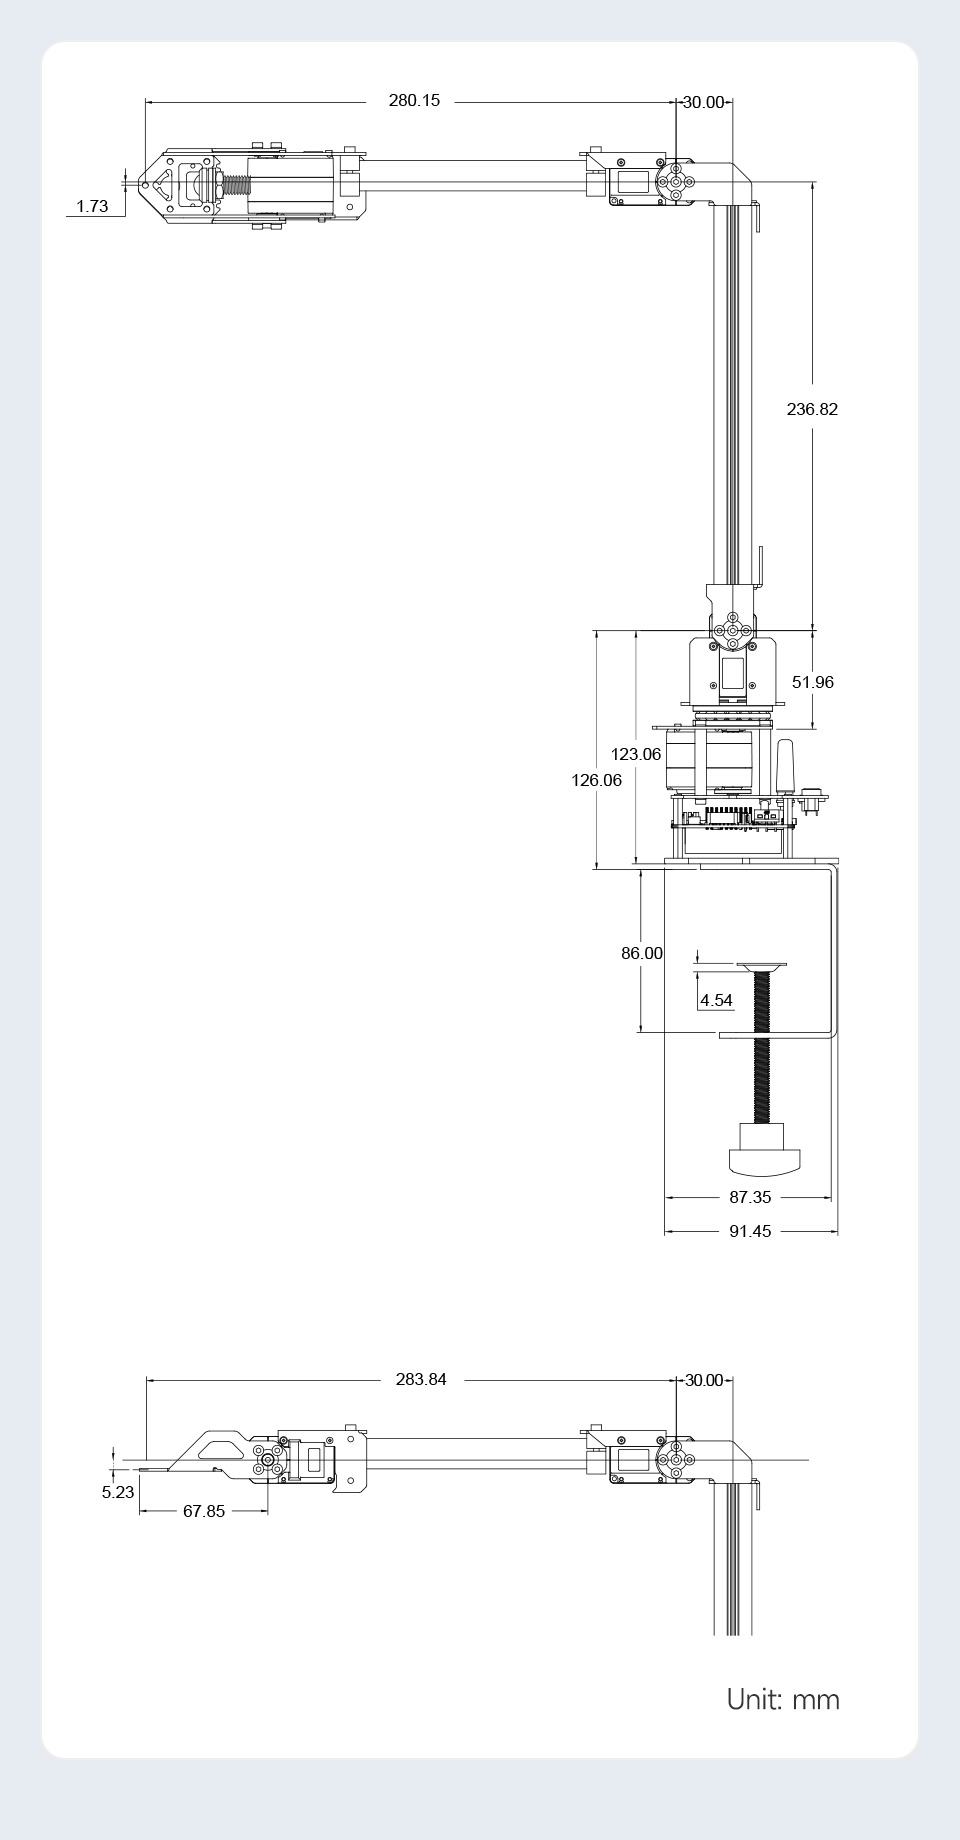
Dimensiones


Recursos

WIKI: www.waveshare.com/wiki/RoArm-M2-S


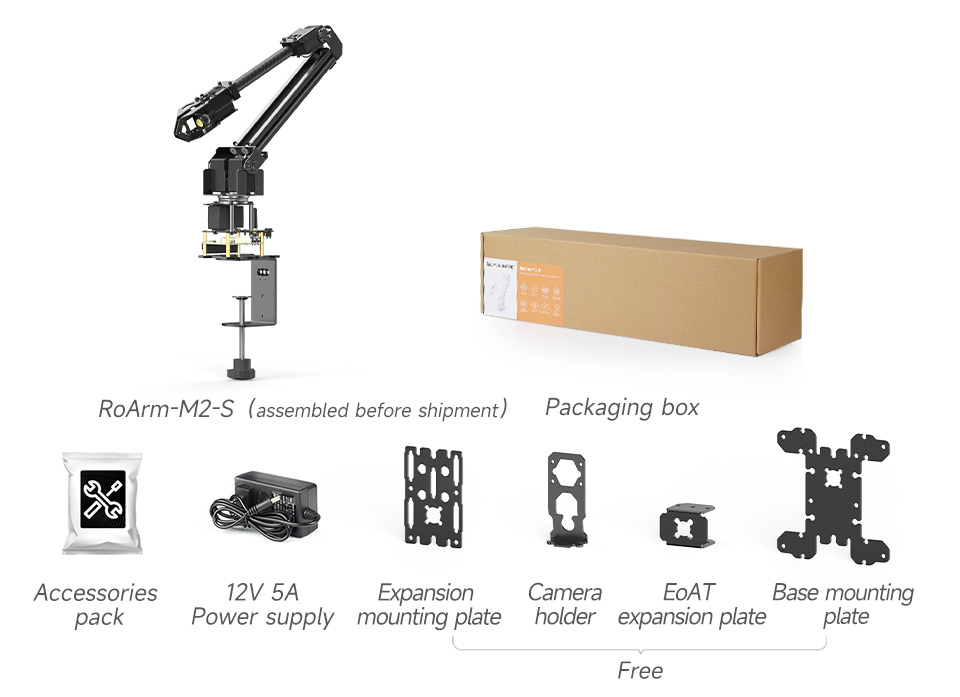
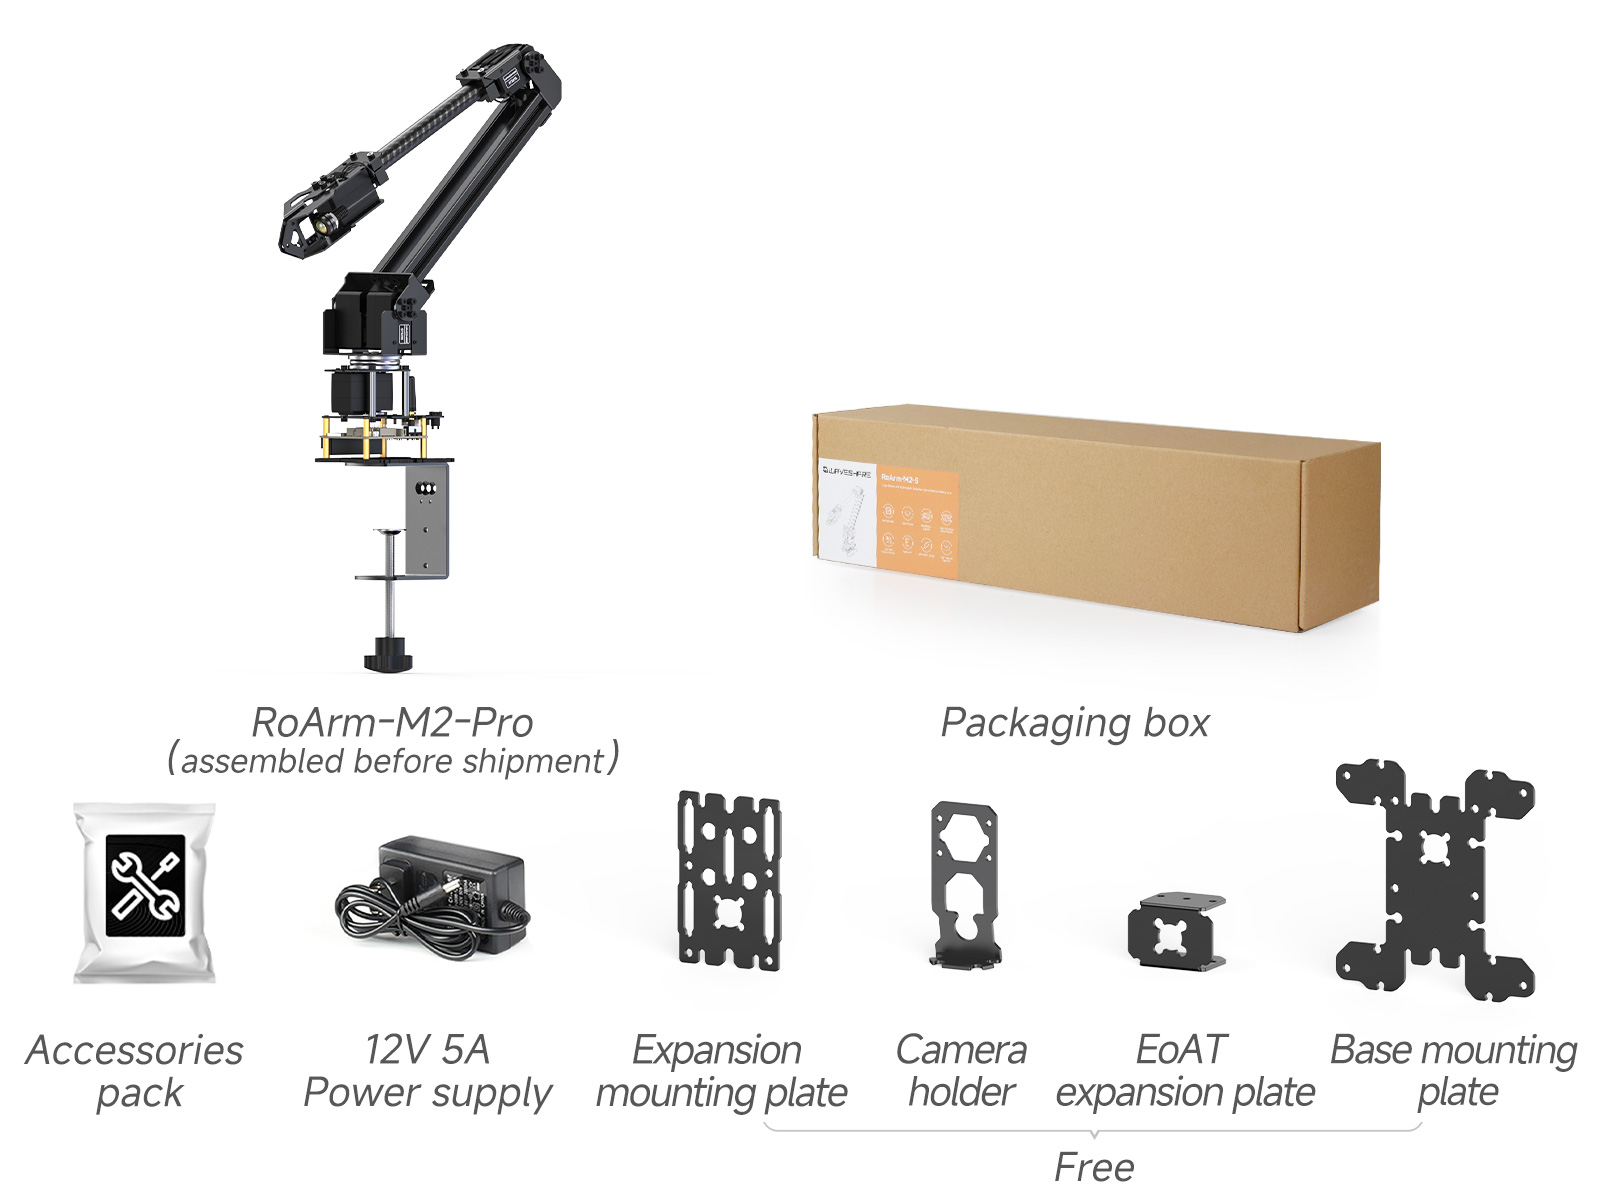
Contenido del paquete:

RoArm-M2-S

RoArm-M2-Pro
What control options are available for RoArm-M2 and how do I operate it?
The arm can be controlled via a cross platform Web Application, USB UART connections, and ESP NOW wireless modes. It supports multiple control interfaces and can be operated from phones, tablets, or PCs without app installation.
Is the arm compatible with ROS2 and what host devices can be used?
Yes, RoArm-M2 is compatible with ROS2 and provides ROS2 communication nodes and a URDF model for integration. It can be used with host devices such as Raspberry Pi, Jetson Nano, or a PC via USB UART or HTTP JSON commands.
What are the payload, reach, and positioning accuracy of the arm?
It supports a payload of 0.5 kg at 0.5 m, and a workspace diameter of 1 meter. Repositioning precision is about 4 mm under load, with 12 bit magnetic encoder feedback for joint position.
What variants are available and what is included in the package?
There are RoArm-M2 S and RoArm-M2 Pro variants. The Pro version uses all metal ST3235 bus servos for improved durability and reduced backlash, and the package includes the corresponding variant plus the required mounting hardware.
Can I customize and expand RoArm-M2, and what development resources are provided?
Yes, the design is completely open source for secondary development. The kit provides an expansion plate for different EoAT, open source DXF and 3D models, modular demos, and tutorials to support customization and learning.
Add Post

For more discussion Click Here

Complete el siguiente formulario y nuestro equipo se pondrá en contacto con usted para ofrecerle precios por volumen.

Descripción
Ask AI about this product

RoArm-M2

Brazo robótico de 4 GDL con servomotores de bus serie de alto par
Admite expansión flexible y desarrollo secundario

* solo como referencia, por favor consulte el contenido del paquete para ver la lista de piezas detallada


La serie RoArm-M2 es un brazo robótico inteligente de 4 GDL diseñado para aplicaciones innovadoras. Adopta un diseño de estructura ligera con un peso total de menos de 900 g y una carga útil efectiva de 0,5 kg a 0,5 m; puede montarse de forma flexible en diversas plataformas móviles. Adopta una base omnidireccional de 360° combinada con tres articulaciones flexibles para crear un espacio de trabajo de 1 metro de diámetro.

El diseño de accionamiento directo de las articulaciones mejora la precisión de reposicionamiento y la fiabilidad estructural, con una innovadora tecnología de doble accionamiento que duplica el par de la articulación del hombro. El módulo de control principal MCU ESP32 integrado admite múltiples modos de control inalámbrico, proporciona interfaces de control y protocolos de comunicación enriquecidos para conectarse fácilmente a diversos dispositivos.

Proporciona una aplicación WEB multiplataforma y fácil de usar que integra un modo de control de coordenadas simple y visualizado, lo que facilita el inicio. Viene con tutoriales gráficos y de video completos para ayudarle a aprender y usarlo rápidamente. Compatible con ROS2 y varios equipos host, admite diversos modos de comunicación inalámbrica y cableada. Viene con una placa de expansión, admite la personalización del EoAT (herramienta de extremo de brazo) para cumplir con los requisitos de aplicaciones innovadoras.

La serie RoArm-M2 logra un equilibrio excelente entre peso ligero, facilidad de uso, capacidad de expansión e innovación abierta; es un brazo robótico multifuncional que integra control inteligente, interacción hombre-máquina y desarrollo personalizable. Ideal para aplicaciones que requieren una combinación de flexibilidad, capacidad de expansión y facilidad de uso.


Opciones de versión

Proporciona opciones para RoArm-M2-S / RoArm-M2-Pro. La versión mejorada RoArm-M2-Pro está equipada con servomotores de bus ST3235 totalmente metálicos, lo que ofrece un cuerpo más robusto y una holgura estable que no aumenta con el uso, mejorando la durabilidad del producto.


Comparación de parámetros

* No incluye el peso de la abrazadera de fijación al borde de la mesa (290g).


Múltiples métodos de montaje del EoAT

El EoAT admite varios métodos de montaje,
puede usarse como pinza o como cuarto grado de libertad.
Proporciona archivos DXF y modelos 3D de código abierto para proyectos de bricolaje y desarrollo secundario


Articulaciones flexibles × Espacio omnidireccional

Adopta una base de rotación de 360° y articulaciones flexibles
para crear un espacio operativo omnidireccional de 1 metro de diámetro,
permitiendo que el EoAT se mueva libremente en todas las direcciones


Fácil de controlar mediante
aplicación web multiplataforma

No requiere instalación de aplicaciones, acceso tras ingresar la dirección.
Permite a los usuarios conectar y controlar el RoArm-M2 mediante teléfonos móviles,
tabletas y computadoras haciendo clic en los botones de la aplicación web.
Admite el desarrollo secundario de esta aplicación web de código abierto
para personalizar la interfaz de usuario y añadir nuevas funciones.


Completamente de código abierto para
desarrollo secundario

Completamente de código abierto para los códigos de control y documentos de interfaz de comunicación de la serie RoArm-M2,
admite múltiples idiomas y dispositivos para el desarrollo secundario.
Proporciona demostraciones modulares y tutoriales para usuarios principiantes, fácil de comenzar.


Cuerpo ligero, excelente capacidad de carga

Cuerpo ligero con un peso total de menos de 900g, adopta fibra de carbono
y aleación de aluminio 5052 para garantizar la estabilidad bajo cargas pesadas,
adecuado para diversos chasis de robots móviles


Diseño de accionamiento directo de la articulación
precisión de retroalimentación de hasta 0,088°

La retroalimentación del ángulo de la articulación se puede obtener directamente a través de un codificador magnético de alta precisión de 12 bits
sin grupos de reducción, lo cual es más preciso,
y la posición real del punto objetivo actual se puede calcular
basándose en la retroalimentación del ángulo de la articulación.


Innovadora tecnología de doble accionamiento
duplica el par de la articulación del hombro

Hemos desarrollado un algoritmo de control de doble accionamiento que permite a los dos servomotores en la articulación del hombro coordinar su par de salida de manera efectiva, mejorando significativamente
la potencia y la capacidad de carga total de la serie RoArm-M2


La pinza de accionamiento directo permite un control
de fuerza preciso

El diseño de la pinza de accionamiento directo permite un control preciso de la fuerza de sujeción en el programa, adecuado para sujetar objetos delicados sin aplicar fuerza excesiva


Admite la instalación de bandas elásticas
para compensar la influencia
de la gravedad

Las articulaciones de HOMBRO y CODO admiten la instalación de bandas elásticas para asistir al brazo robótico, utilizando la contracción elástica de las bandas para compensar la influencia de la gravedad y aumentar la carga efectiva del brazo robótico.


Control adaptativo de
fuerza externa dinámica

Después de habilitar esta función, puede limitar el par máximo para cada articulación. Cuando la fuerza externa aplicada a la articulación excede el umbral de par (configurable), el brazo robótico girará en respuesta a la fuerza externa y volverá a la posición especificada cuando la fuerza externa disminuya por debajo del umbral de par.


Grabación automática con un clic
Fácil de crear acciones

RoArm-M2 puede guardar instrucciones JSON para el control del robot como archivos de tarea. Los archivos de tarea se pueden guardar en la memoria Flash del ESP32, que no se perderá en caso de pérdida de energía. El brazo robótico puede realizar operaciones complejas y repetitivas llamando a estos archivos de tarea.


Alcance el objetivo con precisión ingresando las coordenadas

Código abierto para el algoritmo de control de cinemática inversa en el sistema de coordenadas cartesianas tridimensionales. Después de ingresar la posición objetivo, el brazo del robot puede alcanzar con precisión el punto objetivo mediante el uso de la función de cinemática inversa para calcular el ángulo de rotación de cada articulación.


Control de velocidad de curva para
un movimiento más suave

Utilizamos el algoritmo de control de velocidad de curva para que el brazo robótico se mueva de manera más suave y natural, sin oscilaciones durante el inicio y la detención


Control inalámbrico ESP-NOW
Colaboración remota de baja latencia

ESP-NOW es un protocolo de comunicación inalámbrica ad hoc de baja latencia, sin necesidad de infraestructuras de red. Puede usar un brazo robótico para controlar de forma inalámbrica otros brazos robóticos, y los métodos de control se pueden configurar como control de transmisión, control de grupo y control uno a uno.

* Nota: El control de transmisión no tiene limitación en el número de dispositivos controlados, mientras que el control de grupo permite hasta 20 dispositivos. Consulte la WIKI para obtener más detalles.


Admite control líder-seguidor
basado en ESP-NOW

En el modo de control líder-seguidor, el brazo robótico líder enviará su información de ángulo de articulación a otros brazos robóticos a través de la comunicación ESP-NOW. Los otros brazos robóticos que están en modo seguidor ESP-NOW imitarán las mismas acciones que el líder en tiempo real.


Múltiples interfaces de control,
soporte para múltiples dispositivos e idiomas

La serie RoArm-M2 puede controlarse no solo mediante la aplicación WEB, sino que también admite el uso de otros controladores para enviar comandos JSON a través de solicitudes de red de protocolo HTTP, comunicación en serie o comunicación USB para controlar y obtener retroalimentación.


Múltiples métodos de instalación para
integrarse en su aplicación

Proporciona múltiples esquemas de instalación y recursos de desarrollo secundario relacionados, adecuados para diferentes escenarios de uso y que se pueden integrar de manera flexible en sus proyectos y aplicaciones


Fácil de instalar diferentes periféricos

La estructura principal del brazo superior adopta dos rieles de aluminio estándar europeo 1020, admite la instalación de periféricos adicionales a través de tuercas de ranura para satisfacer diferentes necesidades. Viene con tuercas y tornillos M4 correspondientes para una fácil instalación.


Admite la instalación de una cámara
para extender aplicaciones visuales

Viene con un soporte para cámara y código abierto para los dibujos relacionados.
Puede instalar directamente una cámara con el tamaño correspondiente u otras cámaras
con un adaptador


Admite la expansión de diferentes EoAT
para más funciones

Viene con una placa de expansión, fácil para que los usuarios expandan y reemplacen diferentes EoAT
para obtener más funciones


Placa de control principal ESP32 integrada

Adopta una potente MCU de control principal ESP32, admite múltiples protocolos de comunicación inalámbrica, con una gran cantidad de recursos de código abierto para ayudar al desarrollo secundario de aplicaciones innovadoras


Compatible con ROS2, proporciona
archivo de establecimiento de modelo y admite
cooperación entre múltiples dispositivos

Proporciona nodos de comunicación de ROS2,
archivo de descripción de modelo URDF y tutorial para principiantes de ROS2


Recursos tutoriales enriquecidos para
desarrollo secundario

Proporcionamos tutoriales y casos de unidad completos, que incluyen varias funciones
y escenarios de aplicación comunes,
para ayudar a los usuarios a comenzar rápidamente con el desarrollo secundario


Placa controladora general para robots

Interfaces y recursos enriquecidos integrados para
desarrollo innovador y expansión funcional
  1. Módulo controlador ESP32-WROOM-32
    Puede desarrollarse usando Arduino IDE
  2. Conector WIFI IPEX1
    Para conectar la antena WIFI y aumentar la distancia de comunicación inalámbrica
  3. Interfaz LIDAR
    Función de adaptador de radar integrada
  4. Interfaz de expansión de periféricos I2C
    Para conectar con pantalla OLED u otros sensores I2C
  5. Botón de reinicio
    Presione y suelte para reiniciar el ESP32
  6. Botón de descarga
    El ESP32 entrará en modo de descarga después de encenderse
  7. Circuito regulador de voltaje DC-DC de 5V
    Fuente de alimentación para computadoras anfitrionas como Raspberry Pi o Jetson Nano
  8. Puerto Tipo-C (LIDAR)
    Transmisión de datos LIDAR
  9. Puerto Tipo-C (USB)
    Interfaz de comunicación ESP32, para cargar programas al ESP32
  10. Puerto de alimentación XH2.54
    Admite entrada de CC de 7~13V, puede alimentar directamente los servos y motores de bus serie
  11. INA219
    Chip de monitoreo de voltaje/corriente
  12. Encendido/Apagado (Power ON/OFF)
    Encendido/apagado de la fuente de alimentación externa
  13. Interfaz de servo de bus serie ST3215
    Para conectar con el servo de bus serie ST3215
  14. Interfaz de motor PH2.0 6P
    Interfaz del grupo B para motor con codificador
  1. Interfaz de motor PH2.0 6P
    Interfaz del grupo A para motor con codificador
  2. Interfaz de motor PH2.0 2P
    Interfaz del grupo A para motor sin codificador
  3. Interfaz de motor PH2.0 2P
    Interfaz del grupo B para motor sin codificador
  4. AK09918C
    Brújula electrónica de 3 ejes
  5. QMI8658C
    Sensor de movimiento de 6 ejes
  6. TB6612FNG
    Chip de control de motor
  7. Circuito de control de servo de bus serie
    Para controlar múltiples servos de bus serie ST3215 y obtener retroalimentación de los servos
  8. Ranura para tarjeta TF
    Se puede utilizar para almacenar registros o configuraciones WIFI
  9. Cabezal GPIO de 40 pines
    Para conectar con Raspberry Pi u otras placas anfitrionas
  10. Cabezal extendido de 40 pines
    Fácil de usar los pines GPIO de Raspberry Pi u otras placas anfitrionas
  11. CP-2102
    UART a USB, para transmisión de datos de radar
  12. CP-2102
    UART a USB, para comunicación ESP32
  13. Circuito de descarga automática
    Para cargar programas al ESP32 sin presionar los botones EN y BOOT


Recursos integrados diversificados
Admite expansión de funciones

CI de controlador de motor TB6612FNG integrado,
monitoreo de voltaje de batería INA219 y sensor IMU de 9 ejes,
admite expansión de funciones e innovación


Interacción mediante arrastrar y soltar con el ratón

Proporciona aplicaciones web y software de escritorio (programas de código abierto desarrollados en Python), admite la configuración de instrucciones de acción
al presionar y soltar el ratón
para controlar el brazo robótico de manera flexible


Especificaciones

Grados de libertad (DOF) 4
ESPACIO DE TRABAJO Diámetro horizontal: 1090 mm (máx., 360° omnidireccional), vertical: 798 mm (máx.)
VOLTAJE DE FUNCIONAMIENTO Fuente de alimentación de 12V 5A, admite baterías de litio 3S (NO incluidas)
CAPACIDAD DE CARGA 0.5 kg a 0.5 m
PRECISIÓN DE REPOSICIONAMIENTO ≈±4 mm (bajo la misma carga)
VELOCIDAD DE ROTACIÓN DEL SERVO 40 rpm (sin carga, sin límite de par)
RANGO DE FUNCIONAMIENTO BASE-360°, HOMBRO-180°, CODO-180°, MANO-135°/270°
TIPO DE ACCIONAMIENTO Servo de bus serie TTL, articulación de accionamiento directo
NÚMERO DE SERVOS 5
SENSOR DE ÁNGULO DE ARTICULACIÓN Codificador magnético de 12 bits y 360°
PAR DEL SERVO 30 kg·cm a 12V
INFORMACIÓN DE RETROALIMENTACIÓN DE LA ARTICULACIÓN Estado del servo, ángulo de la articulación, velocidad de rotación, carga de la articulación, voltaje del servo, corriente del servo, temperatura del servo y modo de trabajo del servo
CONTROL PRINCIPAL ESP32-WROOM-32
CARACTERÍSTICAS DEL MÓDULO DE CONTROL PRINCIPAL WiFi, BT, doble núcleo, 240 MHz
MODO DE CONTROL INALÁMBRICO WiFi 2.4G, ESP-NOW
MODO DE CONTROL CABLEADO USB, UART
MODO DE OPERACIÓN MANUAL Interfaz de control WEB
MODO DE OPERACIÓN ANFITRIONA UART/USB/ESP-NOW*/HTTP comunicación mediante comandos en formato de datos JSON (* no admite la obtención de información de retroalimentación si se utiliza la comunicación ESP-NOW)
COMPATIBILIDAD CON ANFITRIONES Dispositivos con conexión USB, incluyendo Raspberry Pi, Jetson Orin Nano y PC.
FUNCIÓN EOAT Función de pinza por defecto, se puede cambiar como un grado de libertad adicional
POTENCIA LED ≤1.5W
TAMAÑO DE PANTALLA OLED 0.91 pulgadas
OTRAS FUNCIONES Interruptor de fuente de alimentación de 12V de 2 canales, IMU de 9 grados de libertad (DOF)
PESO DEL BRAZO ROBÓTICO RoArm-M2-S: 826 ±15 g
RoArm-M2-Pro: 873.3 ±15 g
(sin incluir la pinza de fijación al borde de la mesa)
PESO DE LA PINZA DE FIJACIÓN AL BORDE DE LA MESA 290 g ±10 g
GROSOR DE MESA ADMITIDO POR LA PINZA <72 mm
DEMOSTRACIÓN Control del sistema de coordenadas cartesianas 3D (control cinemático inverso); Control adaptativo de fuerza externa dinámica; Control de ángulo de articulación; Retroalimentación de información de operación; Operación del sistema de archivos FLASH; Grabación y reproducción de pasos; Control ESP-NOW; Modo de seguimiento (control manual guiado); Control LED; Control de encendido/apagado de fuente de alimentación de 12V; Ajustes de función WiFi; Configuración de tareas de inicio; Ajustes de servo de bus serie; Ajuste de modo de retroalimentación; Ajuste de modo EoAT, etc. (Nota: consulte la WIKI para obtener más detalles)


Dimensiones


Recursos

WIKI: www.waveshare.com/wiki/RoArm-M2-S


Contenido del paquete:

RoArm-M2-S


RoArm-M2-Pro

Preguntas frecuentes
What control options are available for RoArm-M2 and how do I operate it?
The arm can be controlled via a cross platform Web Application, USB UART connections, and ESP NOW wireless modes. It supports multiple control interfaces and can be operated from phones, tablets, or PCs without app installation.
Is the arm compatible with ROS2 and what host devices can be used?
Yes, RoArm-M2 is compatible with ROS2 and provides ROS2 communication nodes and a URDF model for integration. It can be used with host devices such as Raspberry Pi, Jetson Nano, or a PC via USB UART or HTTP JSON commands.
What are the payload, reach, and positioning accuracy of the arm?
It supports a payload of 0.5 kg at 0.5 m, and a workspace diameter of 1 meter. Repositioning precision is about 4 mm under load, with 12 bit magnetic encoder feedback for joint position.
What variants are available and what is included in the package?
There are RoArm-M2 S and RoArm-M2 Pro variants. The Pro version uses all metal ST3235 bus servos for improved durability and reduced backlash, and the package includes the corresponding variant plus the required mounting hardware.
Can I customize and expand RoArm-M2, and what development resources are provided?
Yes, the design is completely open source for secondary development. The kit provides an expansion plate for different EoAT, open source DXF and 3D models, modular demos, and tutorials to support customization and learning.
Reviews
Forum
Add Post

For more discussion Click Here

Productos similares
Pedido al por mayor

Complete el siguiente formulario y nuestro equipo se pondrá en contacto con usted para ofrecerle precios por volumen.

¿Requisitos personalizados?

Reúnete con nuestro equipo

Widget de programación