


ESP32-S3 Smart 86 Box Development Board, Supports 2.4GHz Wi-Fi And Bluetooth BLE 5
Thank you for the lighting fast support and delivery, product was properly packed and zero damage.
Thanks for the support

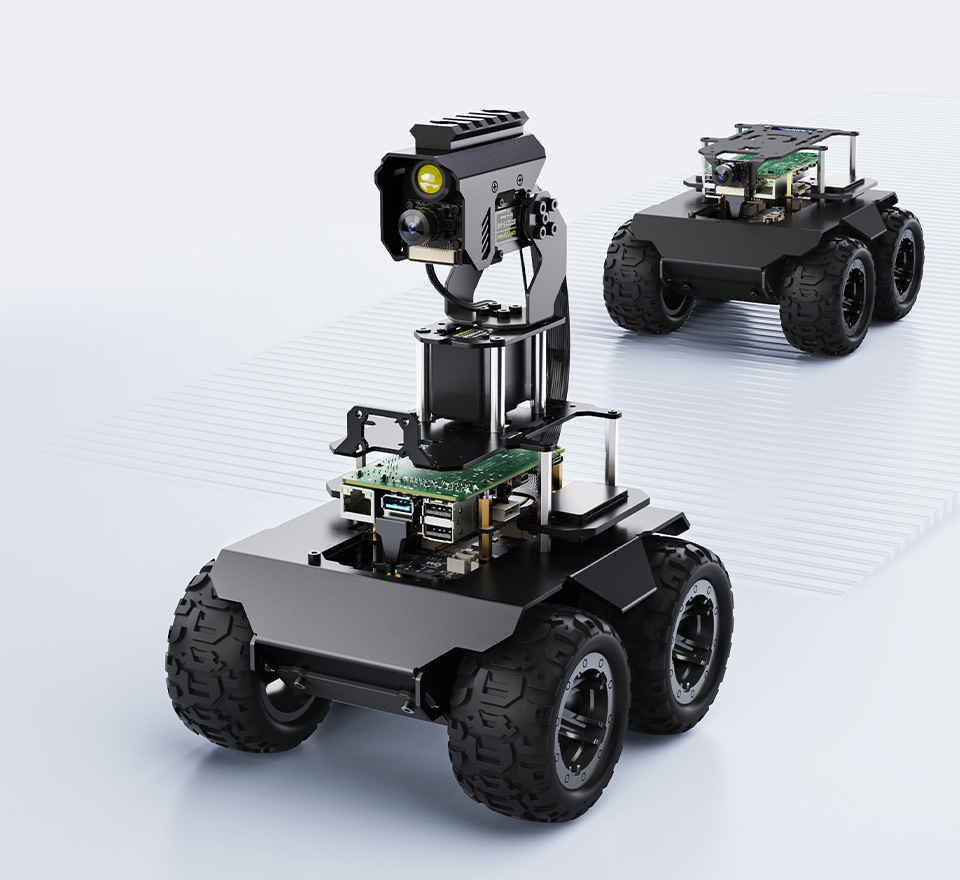
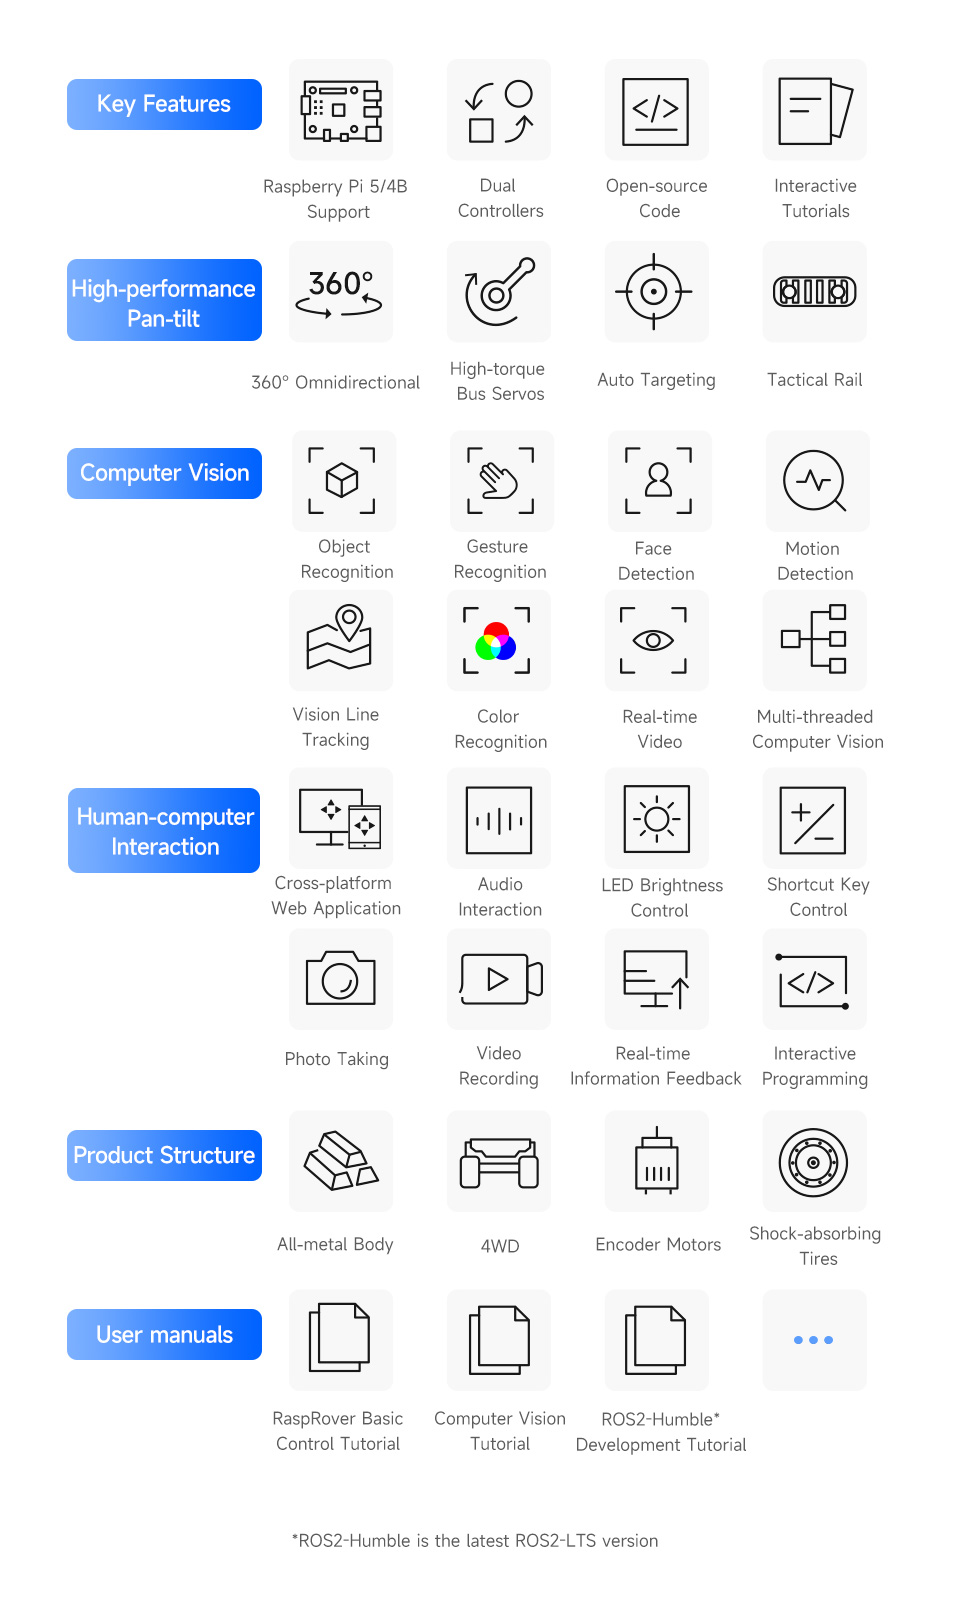
يعد RaspRover روبوت ذكاء اصطناعي مصمم للاستكشاف والابتكار، حيث يربط خيالك بالواقع بسلاسة. إنه خيارك المثالي لاستكشاف عالم التكنولوجيا الذكية، سواء كنت من عشاق التكنولوجيا أو صناع الابتكار أو المبتدئين في البرمجة.
مجهز بحاسوب Raspberry Pi عالي الأداء لمواجهة تحديات الاستراتيجيات والوظائف المعقدة، ولإلهام إبداعك. يعتمد تصميمًا ثنائي التحكم، يجمع بين وظائف الذكاء الاصطناعي عالية المستوى في وحدة التحكم الرئيسية والعمليات الأساسية عالية التردد في وحدة التحكم الفرعية، مما يجعل كل عملية دقيقة وسلسة.
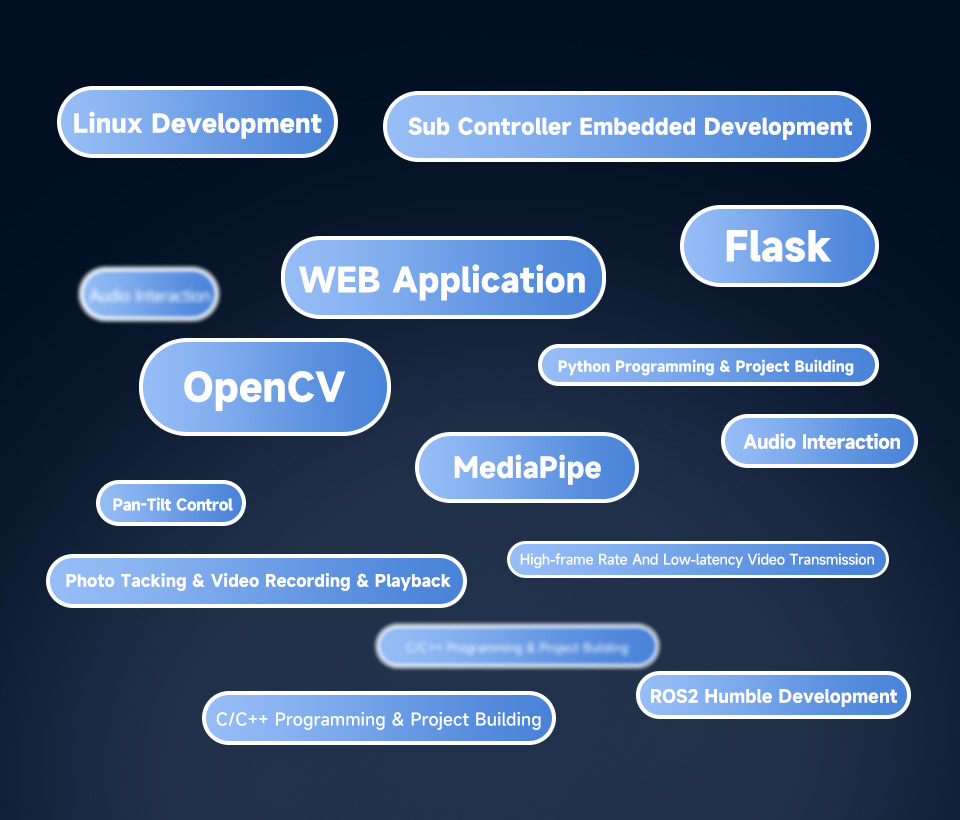
يسهل التحكم فيه عن بُعد عبر تطبيق الويب RaspRover دون الحاجة إلى تنزيل أي برامج، ما عليك سوى فتح متصفحك وبدء رحلتك. يدعم نقل الفيديو المباشر بمعدل إطارات عالٍ والعديد من وظائف رؤية الكمبيوتر المعتمدة على الذكاء الاصطناعي، مما يجعل RaspRover منصة مثالية لتحقيق أفكارك وإبداعاتك!
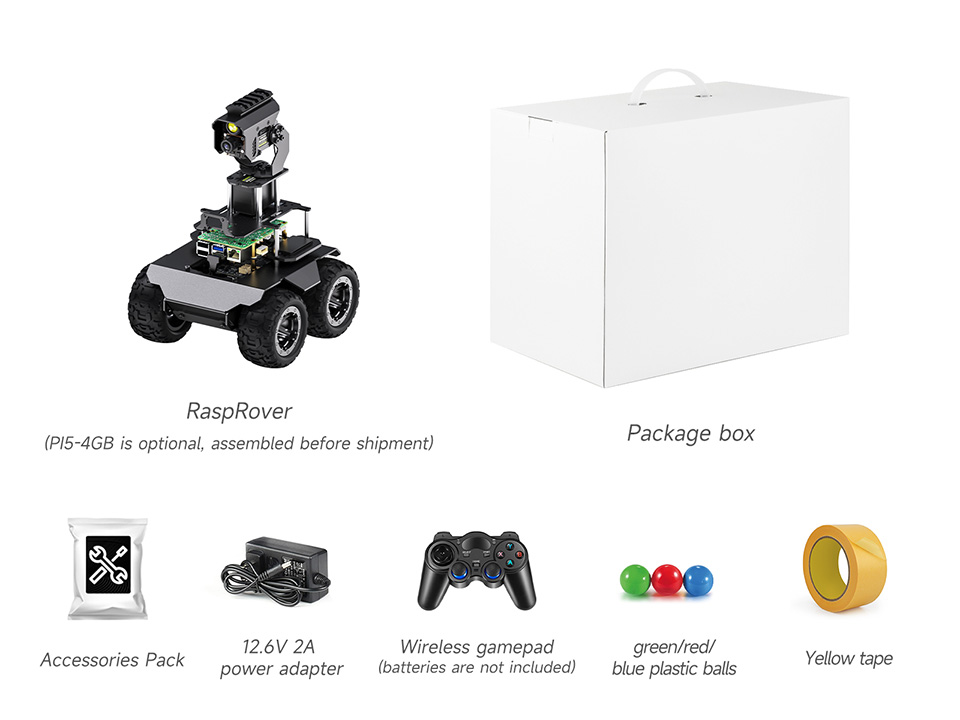
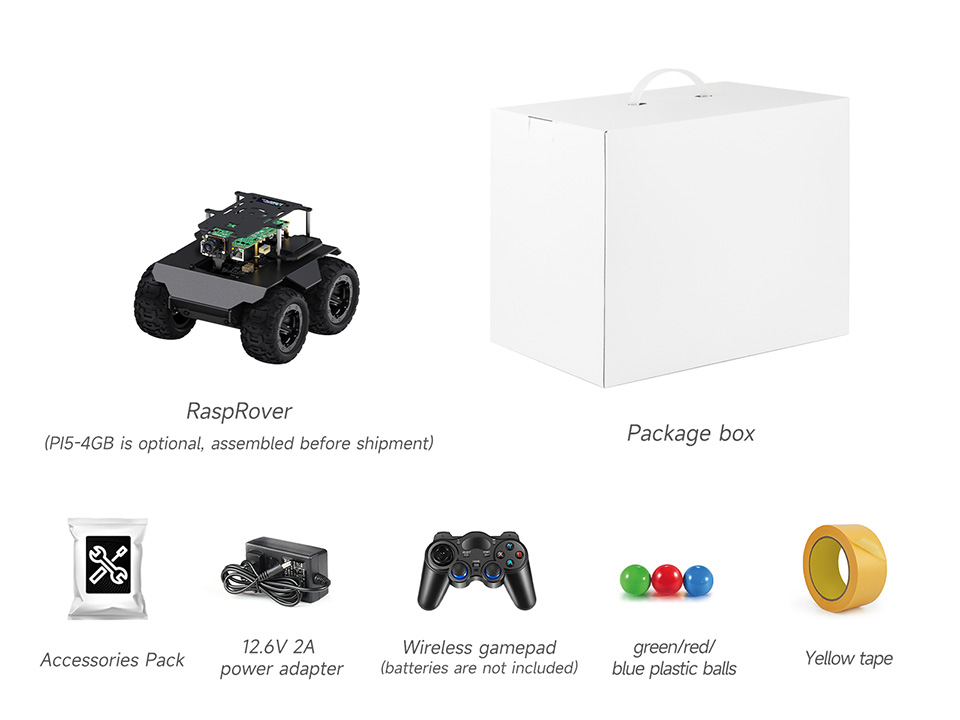
وحدة Pan-Tilt اختيارية (لنسخة PT فقط) لإمكانات توسعة أفضل. تتوفر خيارات لوحدة التحكم الرئيسية (Raspberry Pi 4B / Raspberry Pi 5)، أو يمكنك اختيار نسخة الملحقات (Acce Version) إذا كان لديك جهاز Pi بالفعل. جميع المجموعات مجهزة بكاميرا، وملحقات تركيب، وبطاقة TF، ومروحة تبريد، إلخ.
| الطراز | RaspRover PT PI4B/PI5 AI Kit | RaspRover PT PI4B/PI5 AI Kit Acce | RaspRover PI4B/PI5 AI Kit | RaspRover PI4B/PI5 AI Kit Acce |
|---|---|---|---|---|
 |
 |
 |
 |
|
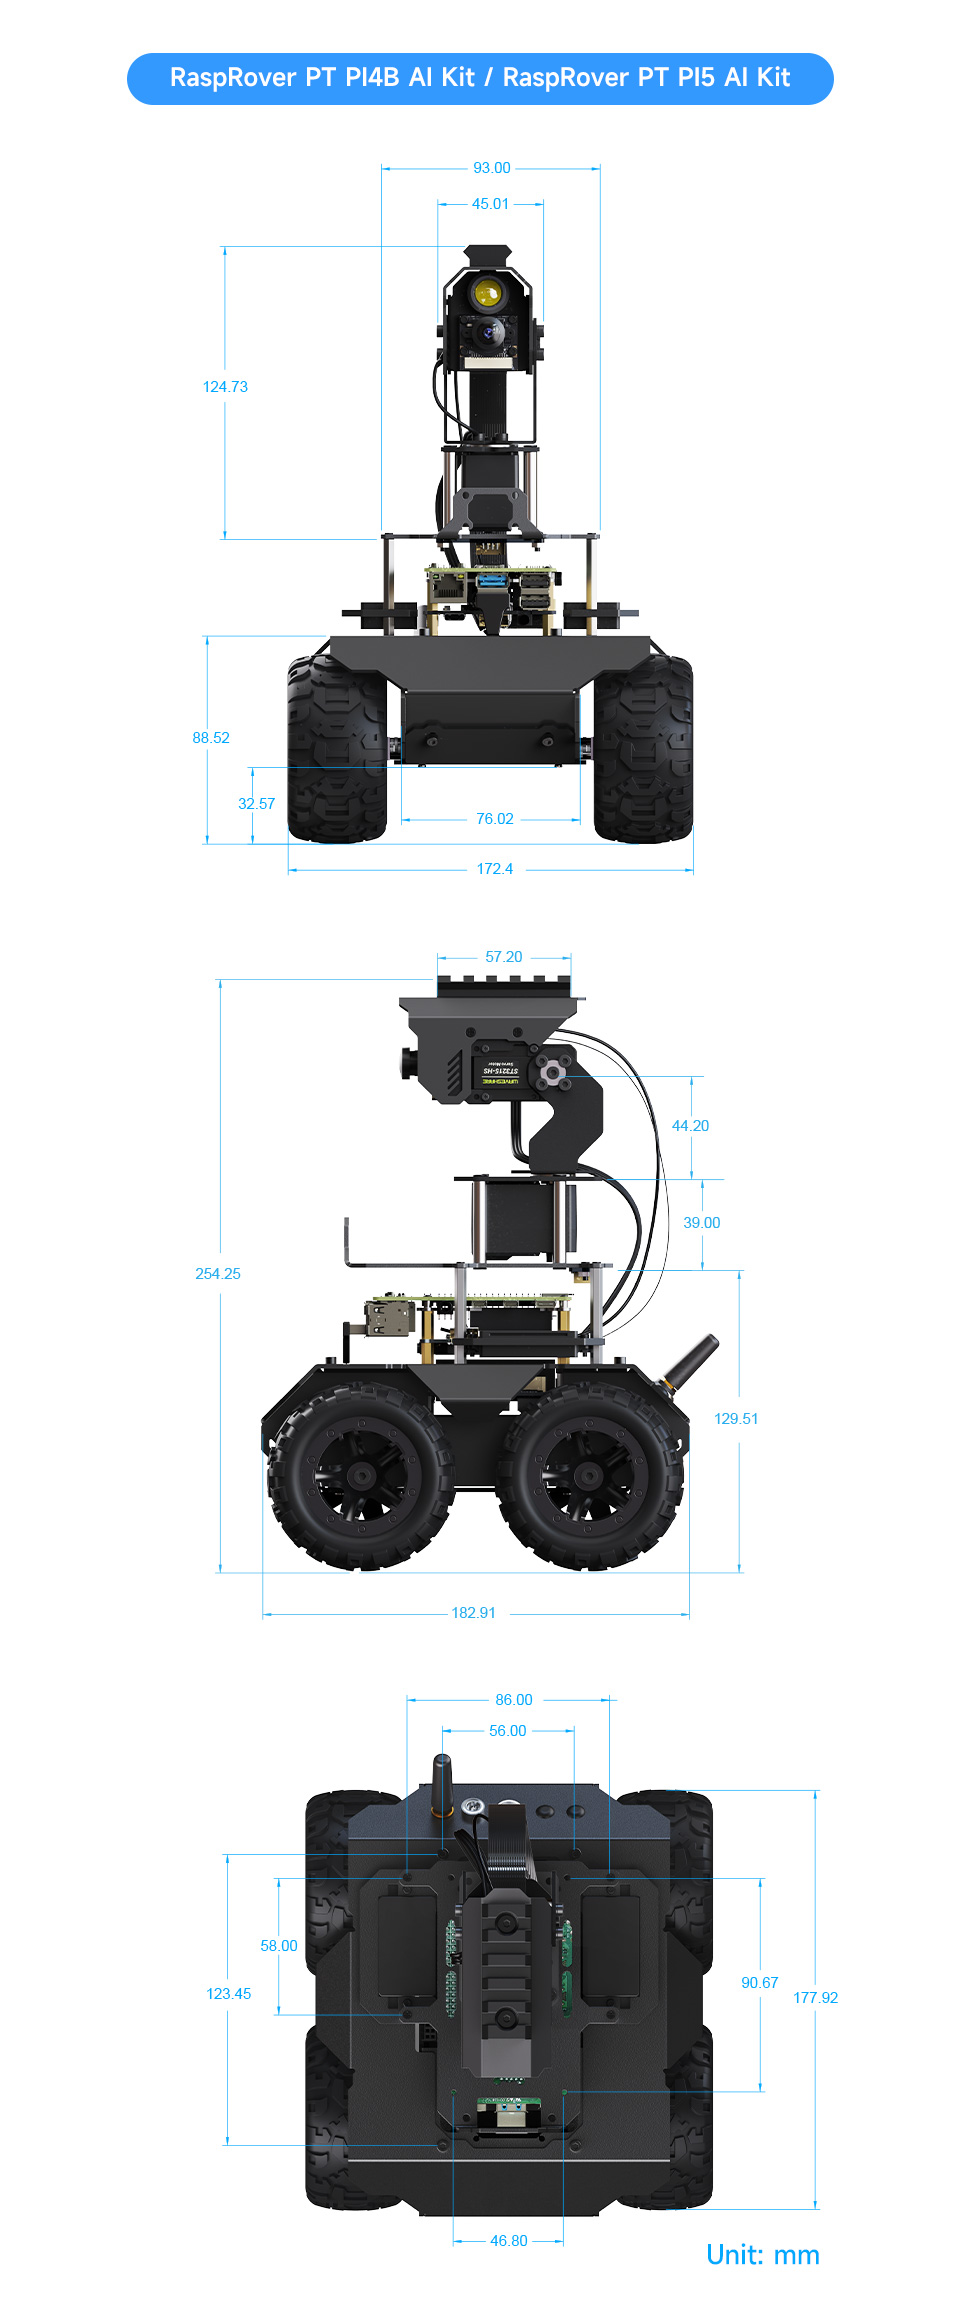
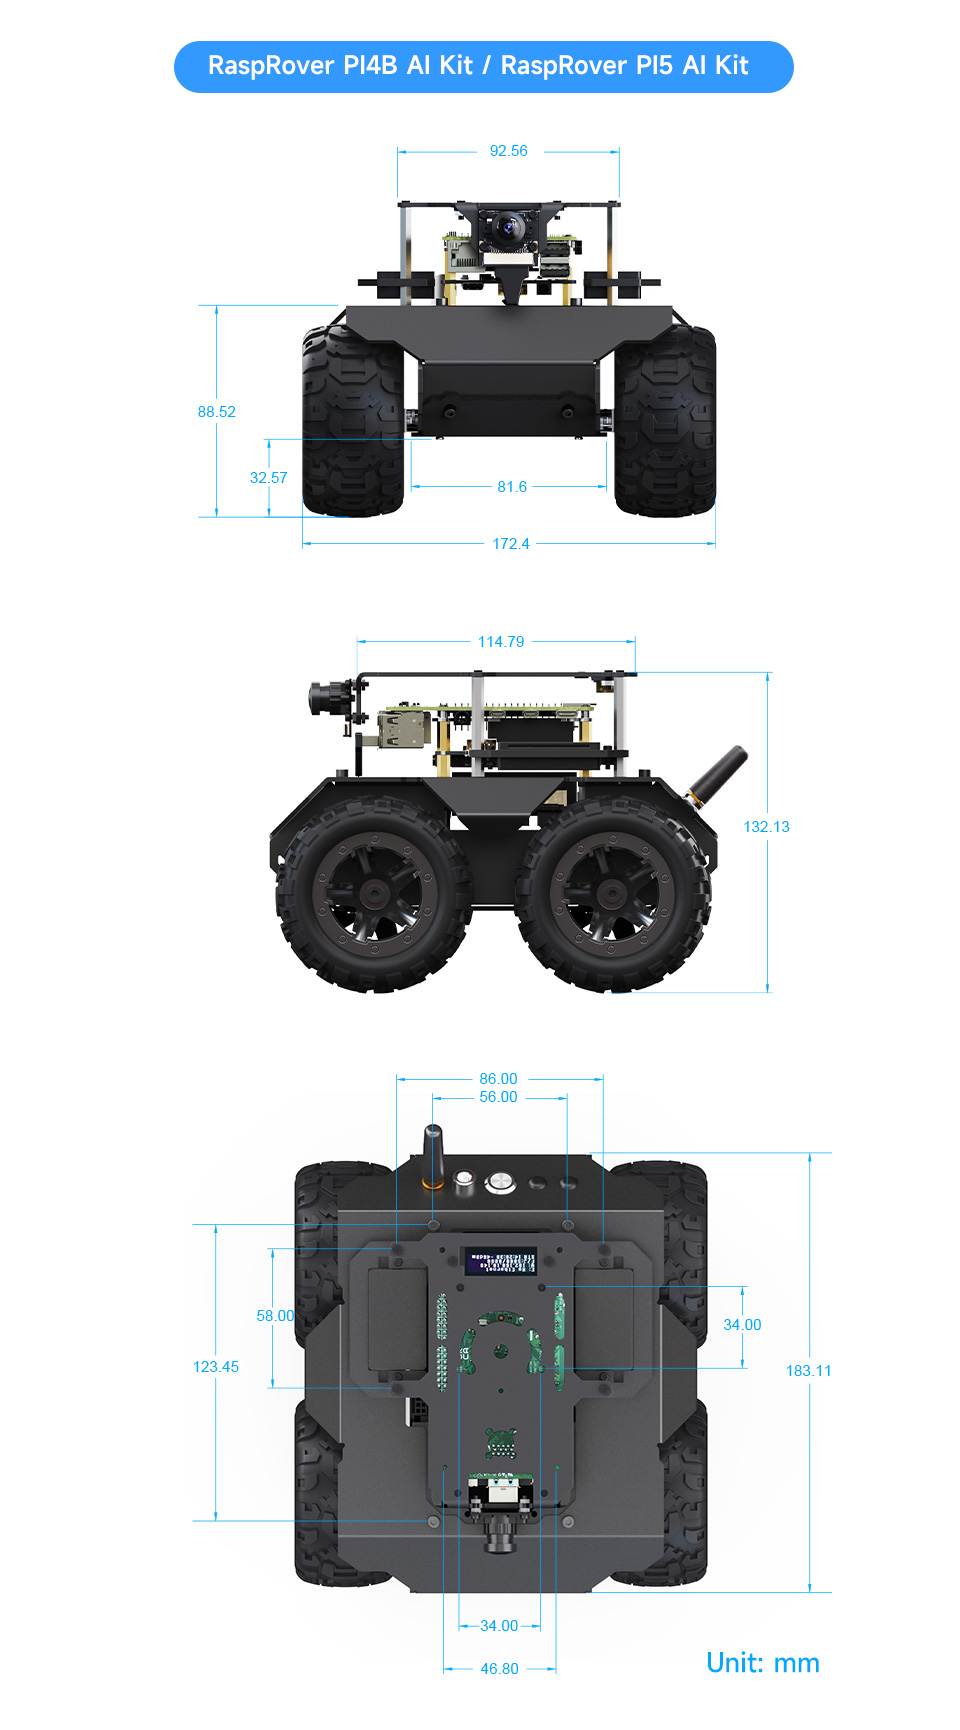
| الأبعاد | 172.40×182.91×251.25 مم | 172.40×182.91×132.13 مم | ||
| الوزن | 1330±5 جم | 1283±5 جم | 1054±5 جم | 1007±5 جم |
| ارتفاع الهيكل | 33.70 مم | |||
| درجات حرية Pan-Tilt | 2 | - | ||
| عزم دوران محرك Pan-Tilt | 20 كجم.سم | - | ||
| محرك Pan-Tilt | محرك ST3215 | - | ||
| وحدة التحكم الرئيسية | RPi 4B 4GB / RPi 5 4GB | غير متضمنة | RPi 4B 4GB / RPi 5 4GB | غير متضمنة |
| نظام التشغيل المدعوم | Debian Bookworm | |||
| إصدار ROS2 | ROS2-HUMBLE-LTS | |||
| مجال رؤية الكاميرا | 160 درجة | |||
| مزود الطاقة | وحدة UPS بقدرة 3S | |||
| البطاريات المدعومة | بطارية ليثيوم 18650 عدد 3 (غير متضمنة) | |||
| طرق التحكم التجريبية | تطبيق ويب / برمجة تفاعلية بـ Jupyter Lab | |||
| السرعة القصوى الافتراضية | 0.65 م/ث | |||
| عدد عجلات الدفع | 4 | |||
| قطر الإطار | 80 مم | |||
| عرض الإطار | 42.5 مم | |||
| أقل نصف قطر دوران | 0 متر (دوران في المكان) | |||
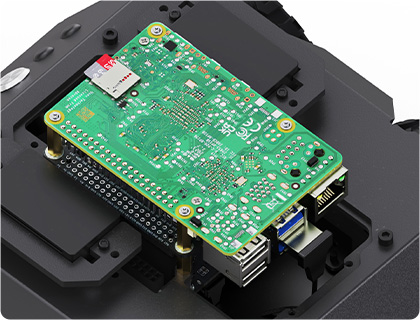
يدعم Raspberry Pi 5 / Raspberry Pi 4B، مما يوفر أداء حوسبة قوي للمزيد من الإمكانات
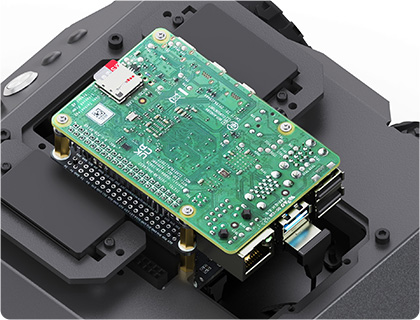
التوصيل بـ Raspberry Pi 4B |
التوصيل بـ Raspberry Pi 5 |
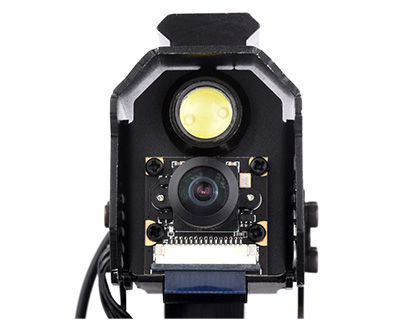
كاميرا CSI لـ Raspberry Pi 4B |
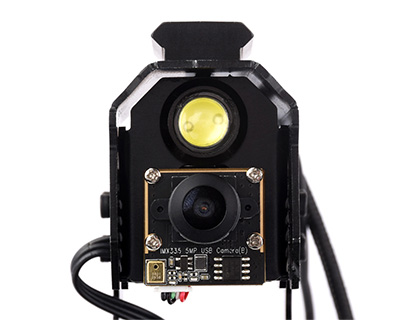
كاميرا USB لـ Raspberry Pi 5 |
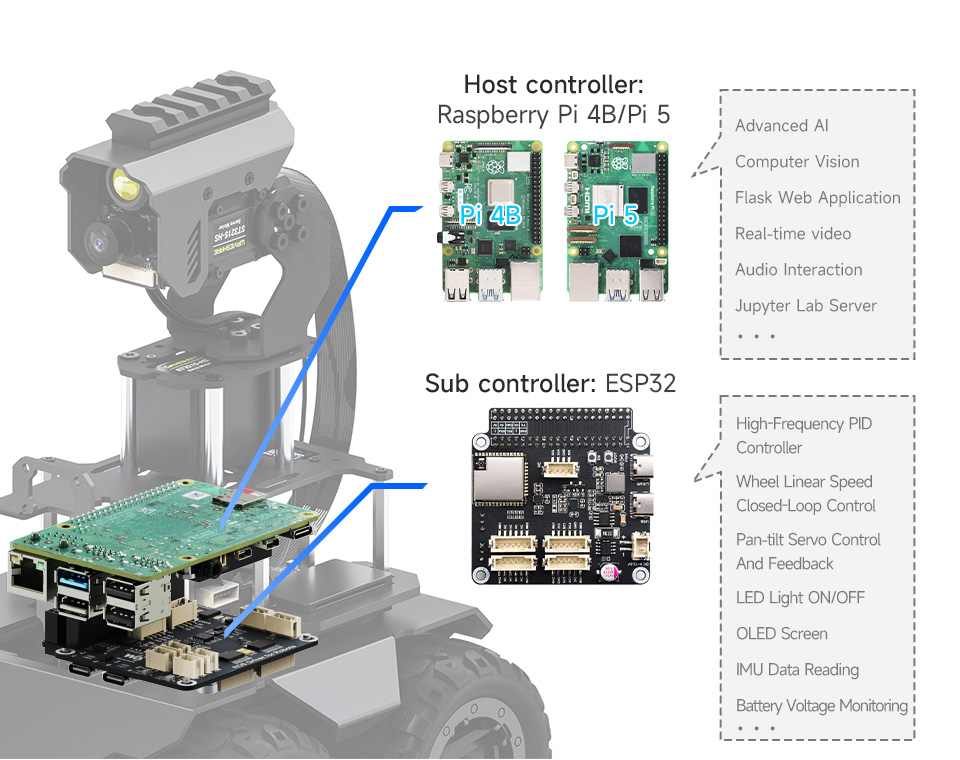
تعتمد وحدة التحكم الرئيسية على Raspberry Pi لرؤية الذكاء الاصطناعي وتخطيط الاستراتيجية، وتستخدم وحدة التحكم الفرعية ESP32 للتحكم في الحركة ومعالجة بيانات المستشعرات
مجهز بكاميرا 5 ميجابكسل بزاوية واسعة 160 درجة لالتقاط كل التفاصيل
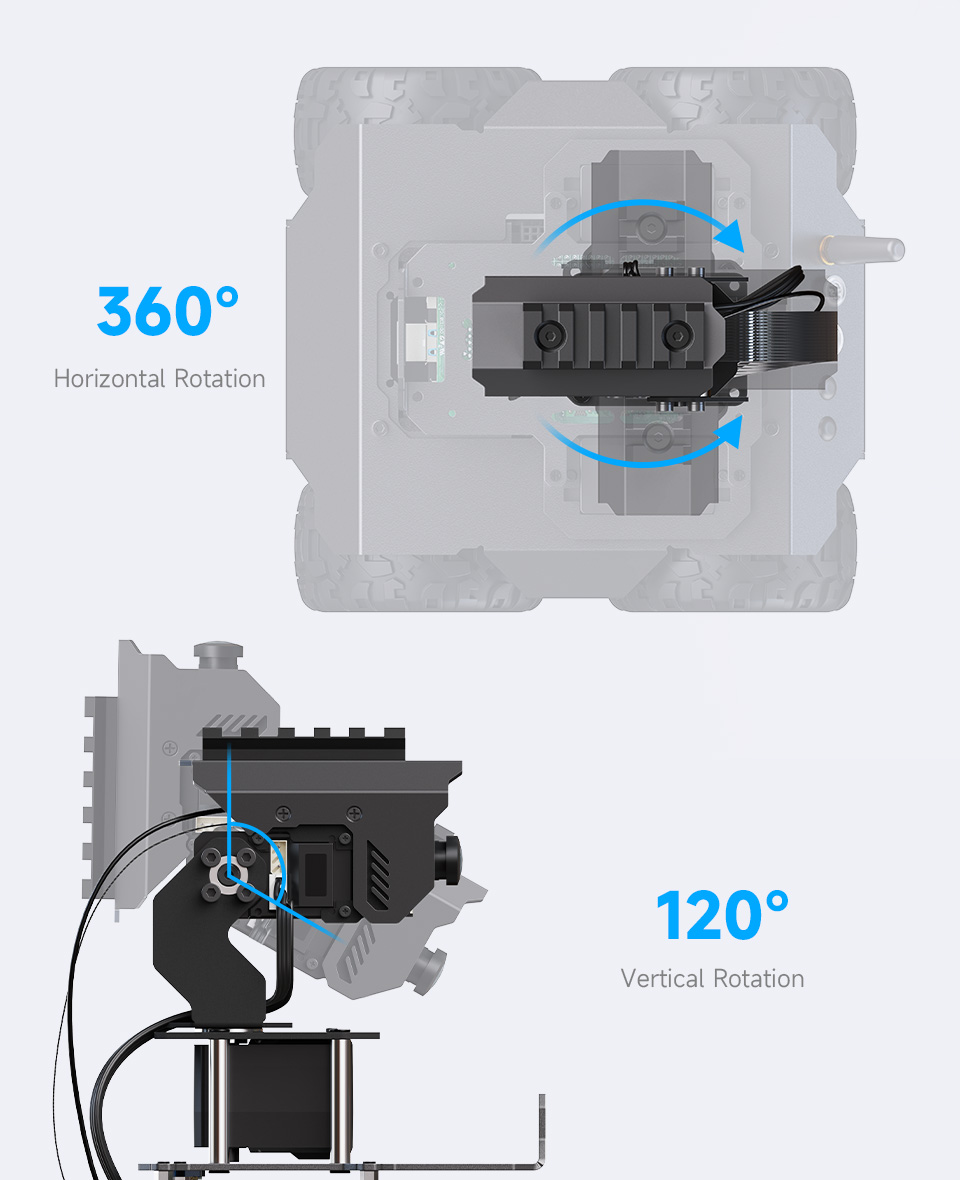
يأتي مع سكة بعرض 21 مم ومحرك سيرفو عالي العزم 20 كجم.سم وعالي السرعة 106 دورة في الدقيقة للتوسعات التكتيكية
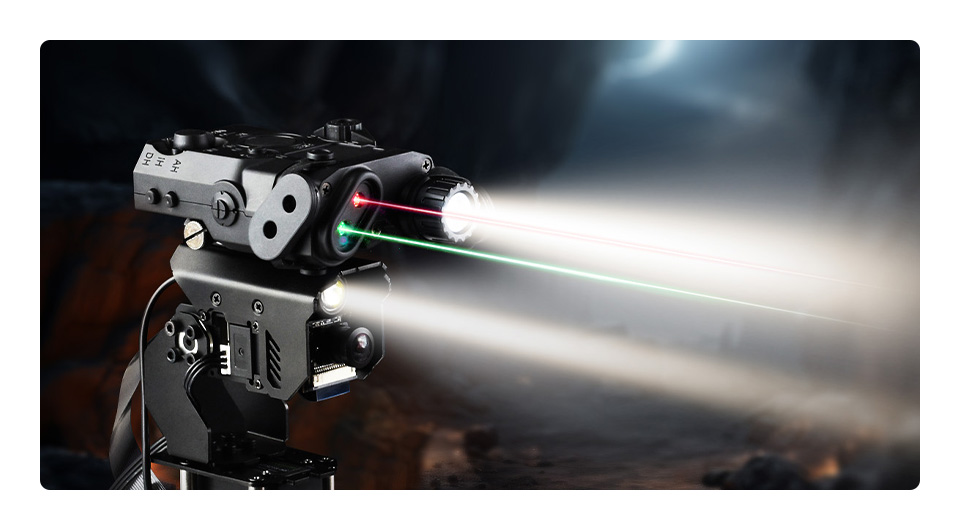
لأغراض مرجعية فقط، الملحقات الموضحة في الصورة أعلاه غير متضمنة
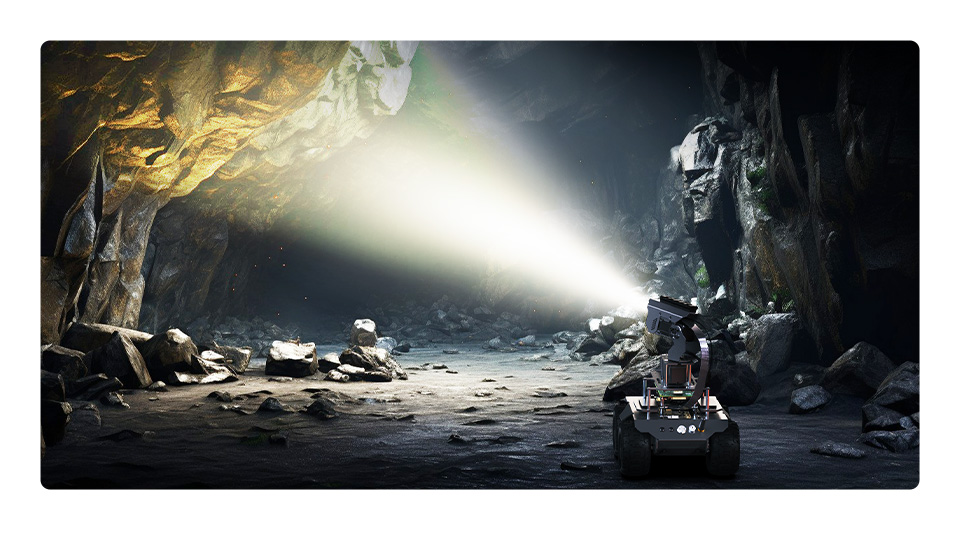
إضاءة LED عالية السطوع لضمان صور واضحة في ظروف الإضاءة المنخفضة
(* إضاءة LED متوفرة فقط في نسخة PT)
لا حاجة لتثبيت أي تطبيقات، مما يتيح للمستخدمين الاتصال والتحكم في الروبوت عبر الهواتف المحمولة والأجهزة اللوحية وأجهزة الكمبيوتر من خلال متصفح الويب. يدعم التحكم بمفاتيح الاختصار مثل WASD والماوس عبر جهاز الكمبيوتر المزود بلوحة مفاتيح
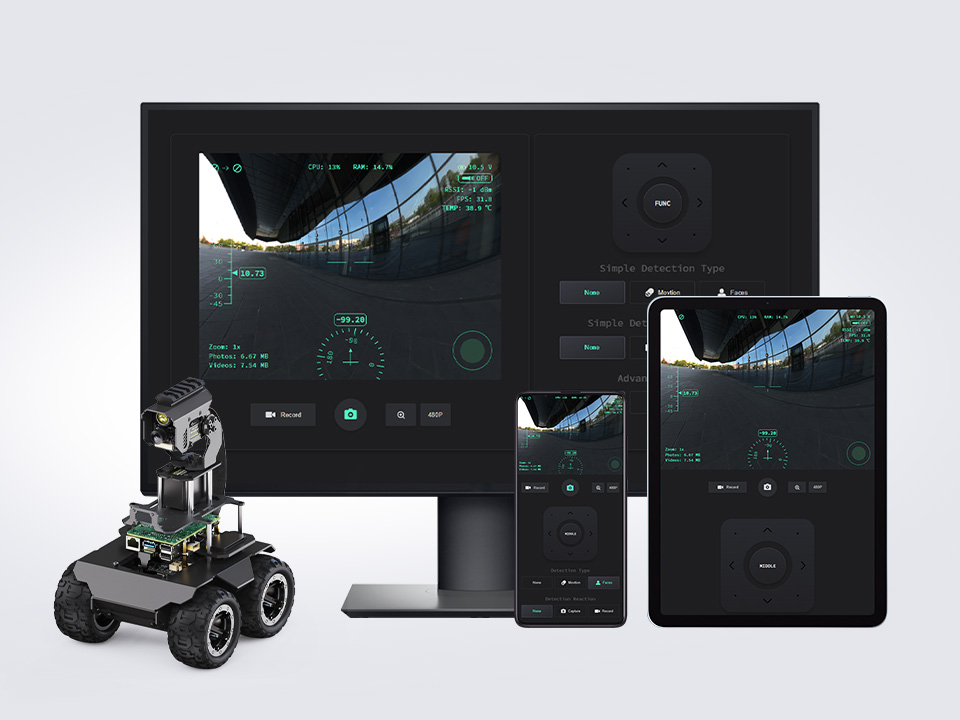
يعتمد تطبيق ويب خفيف الوزن Flask، ويدعم النقل المباشر للفيديو بمعدل إطارات عالٍ والتكبير الرقمي. يعتمد على لغة Python وسهل التوسع، ويعمل بسلاسة مع OpenCV
يعتمد على OpenCV لتحقيق التعرف على الألوان والاستهداف التلقائي. يدعم التحكم في Pan-Tilt بلمسة واحدة وإضاءة LED تلقائية، ويسمح بالتوسع لمزيد من الوظائف
يعتمد على OpenCV لتحقيق التعرف على الوجوه، ويدعم التقاط الصور أو تسجيل الفيديو تلقائيًا بمجرد التعرف على وجه ما
يدعم التعرف على العديد من الأشياء الشائعة باستخدام النموذج الافتراضي
يجمع بين OpenCV وMediaPipe لتحقيق التحكم في الإيماءات لـ Pan-Tilt وإضاءة LED
التحكم بالإيماءات لالتقاط الصور |
تشغيل/إيقاف إضاءة LED والتحكم في الإضاءة الخلفية |
MediaPipe هو إطار عمل مفتوح المصدر طورته Google لبناء خطوط معالجة وسائط متعددة عبر المنصات، ويوفر مجموعة من المكونات والأدوات الجاهزة، كما تتيح قدرة المعالجة عالية الأداء الخاصة به للروبوت الاستجابة لمدخلات الوسائط المتعددة المعقدة ومعالجتها مثل تحليلات الفيديو في الوقت الفعلي.
التعرف على الوجوه |
كشف الوضعية |
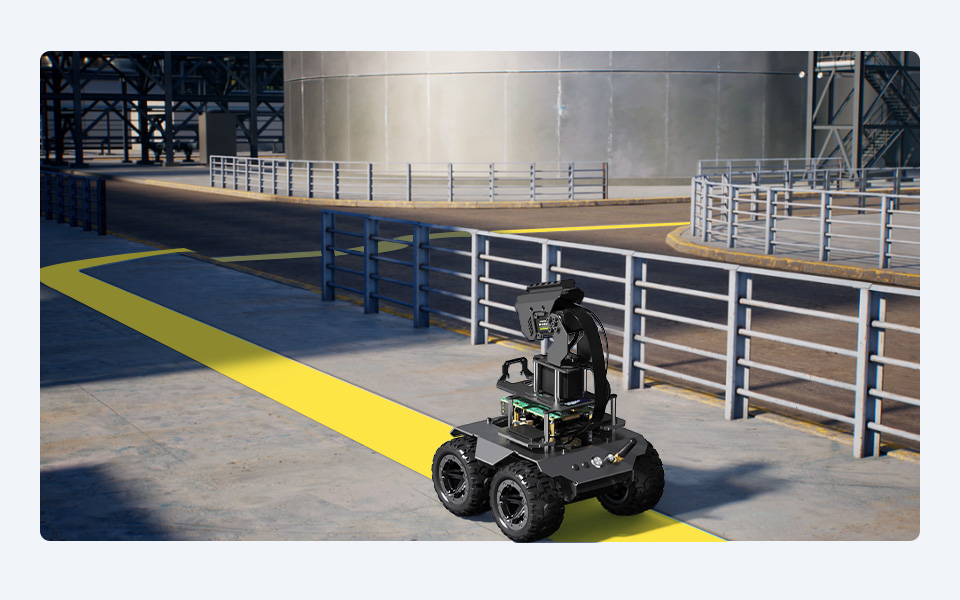
يدمج وظيفة تتبع المسار بالرؤية في العرض التوضيحي لرؤية الكمبيوتر، ويأتي مع شريط أصفر لتسهيل تخطيط مسار للروبوت. يمكن للمستخدمين فهم الخوارزميات الأساسية للقيادة الذاتية باستخدام هذا العرض التوضيحي البسيط
مساحة مخصصة على لوحة التركيب مع فتحات تثبيت M2.5، لتركيب D500 / STL27L LIDAR أو ملحقات أخرى
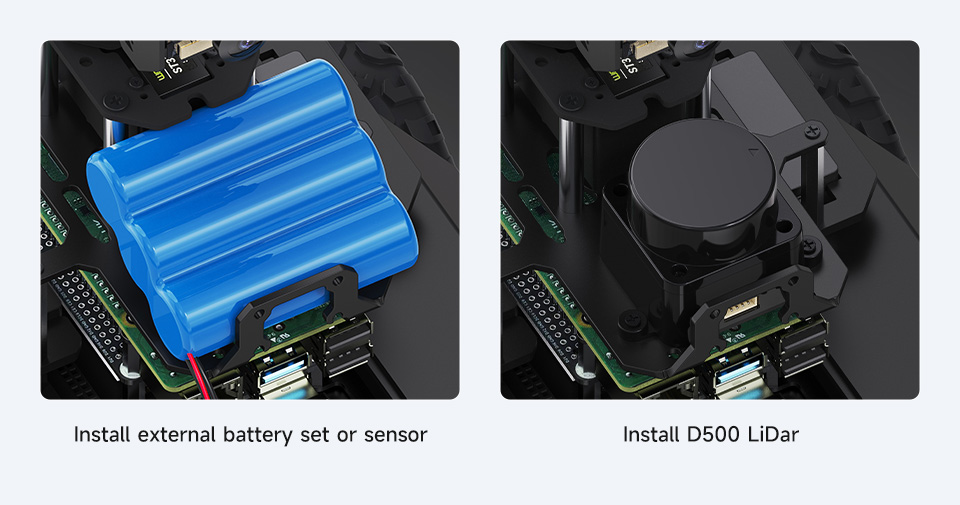
* يأتي مع براغي وكابلات لتركيب D500 LIDAR، يرجى الرجوع إلى WIKI لمزيد من التفاصيل. جهاز D500 LIDAR ومجموعة البطارية غير مشمولين.
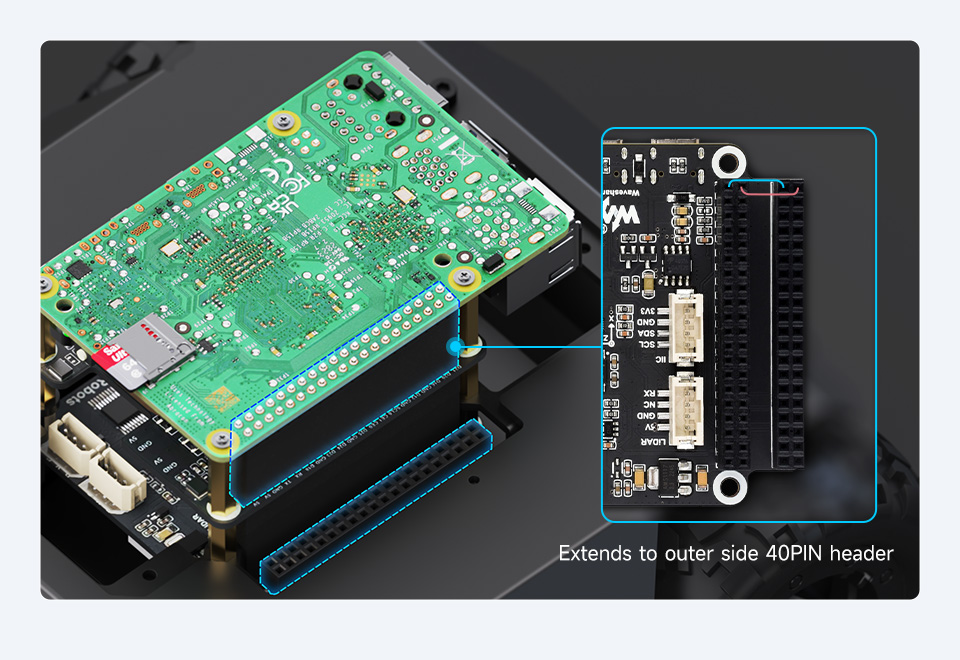
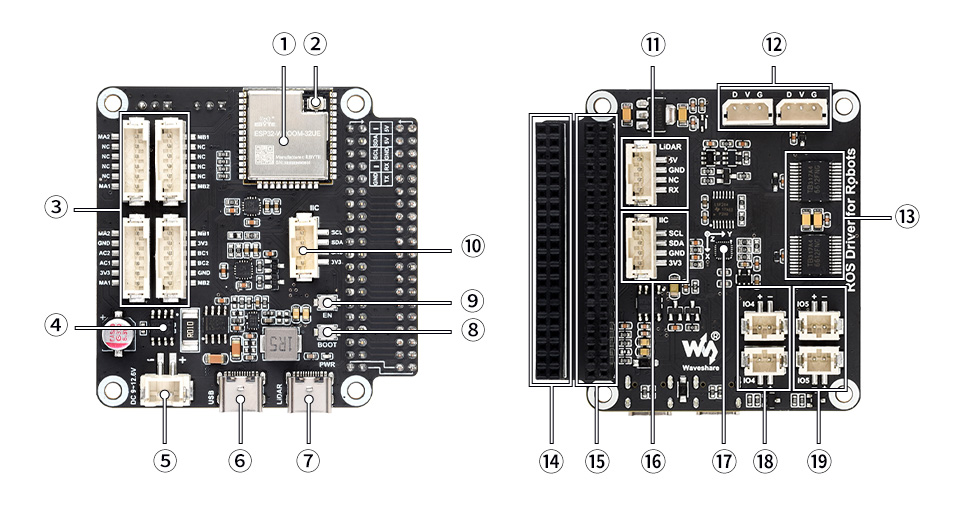
يشغل الروبوت واجهة URAT الخاصة بـ Raspberry Pi GPIO فقط للاتصال، مع تكييف موصل 40 سن الخارجي للوحة التحكم لتوسيع المزيد من الملحقات والوظائف
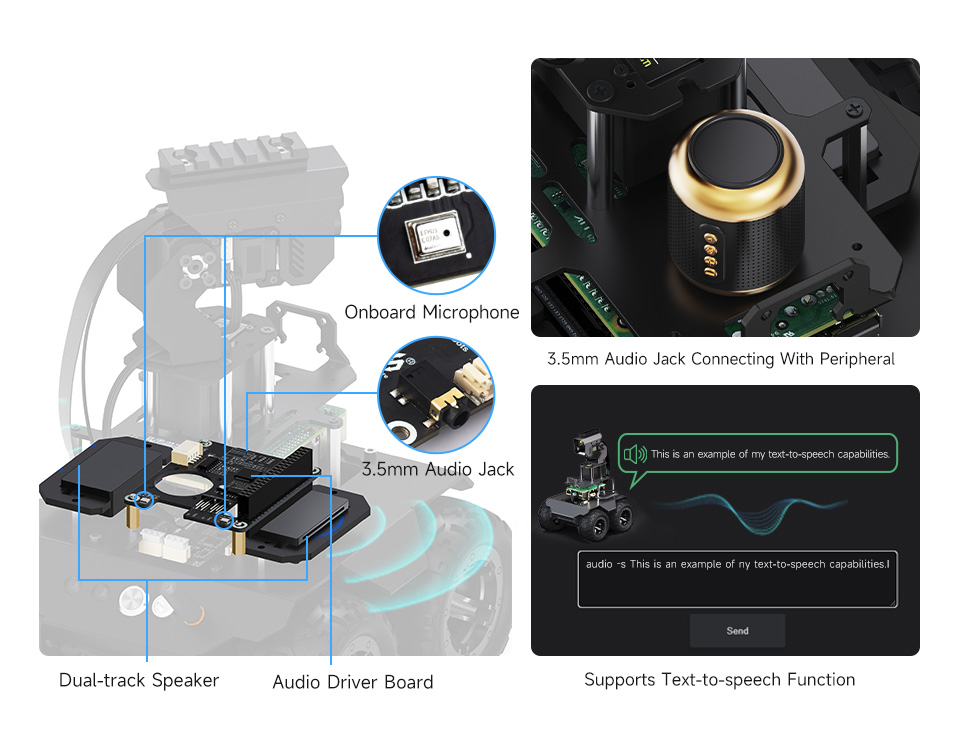
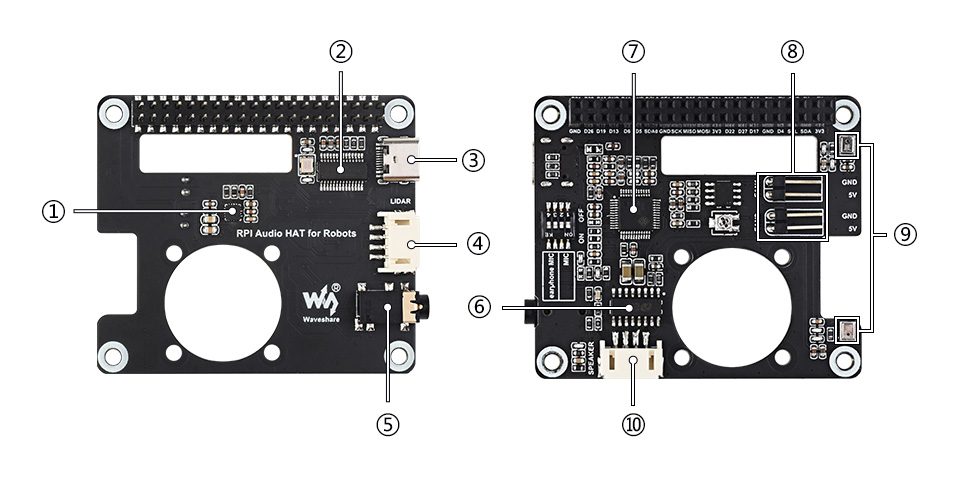
مجهز بلوحة تعريف صوتية، ومكبر صوت مزدوج المسار، وميكروفون مدمج، مع مقبس صوت 3.5 ملم لتوصيل الملحقات لتحقيق تحويل النص إلى كلام وتشغيل الصوت
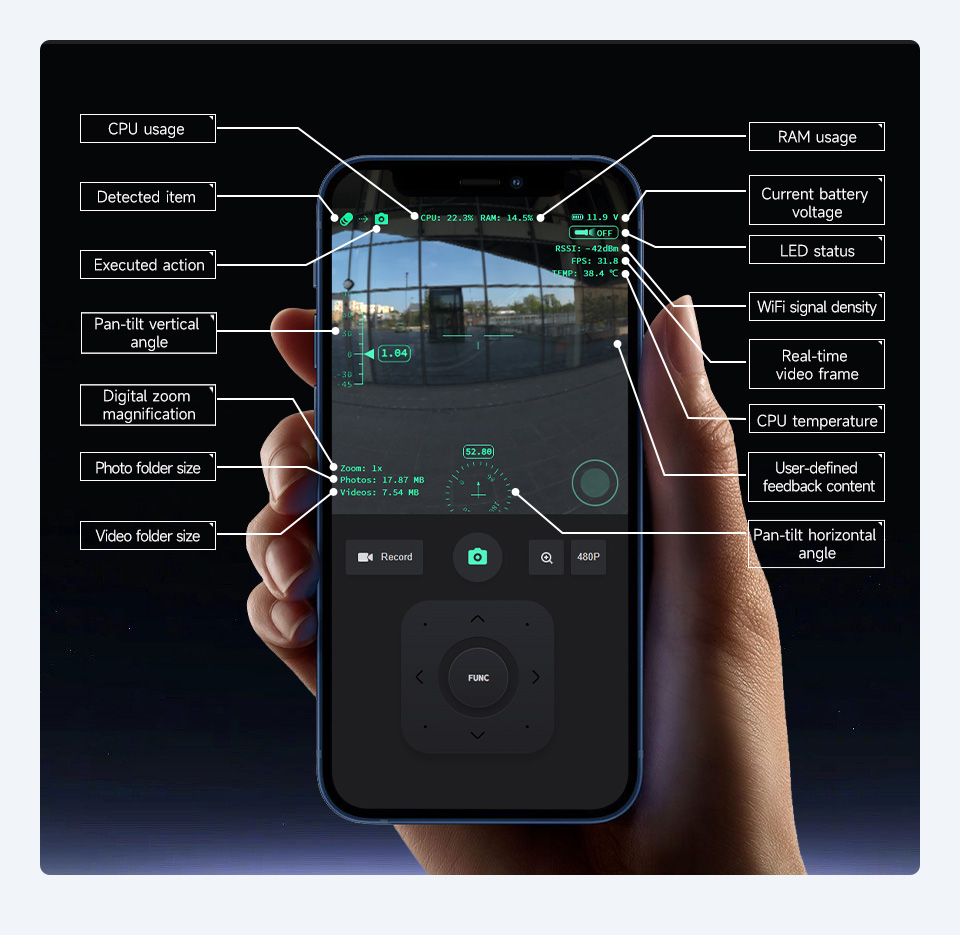
مراقبة حالة تشغيل الروبوت في الوقت الفعلي
إعداد سريع، سهولة في التوسع
تخصيص وإضافة وظائف جديدة بسهولة دون تعديل الكود البرمجي للواجهة الأمامية
استناداً إلى بروتوكول الاتصال ESP-NOW، يمكن لعدة روبوتات التواصل مع بعضها البعض دون الحاجة إلى عنوان IP أو MAC، مما يحقق تعاوناً بين أجهزة متعددة مع زمن انتقال منخفض يصل إلى 100 ميكروثانية
يدعم وظيفة تثبيت الكاميرا استناداً إلى مستشعر IMU للحفاظ على استقرار الصورة. يحقق قراءة بيانات IMU، والحساب والتحكم في Pan-Tilt عبر وحدة تحكم فرعية، وهو ما لا يستهلك موارد الحوسبة للجهاز المضيف
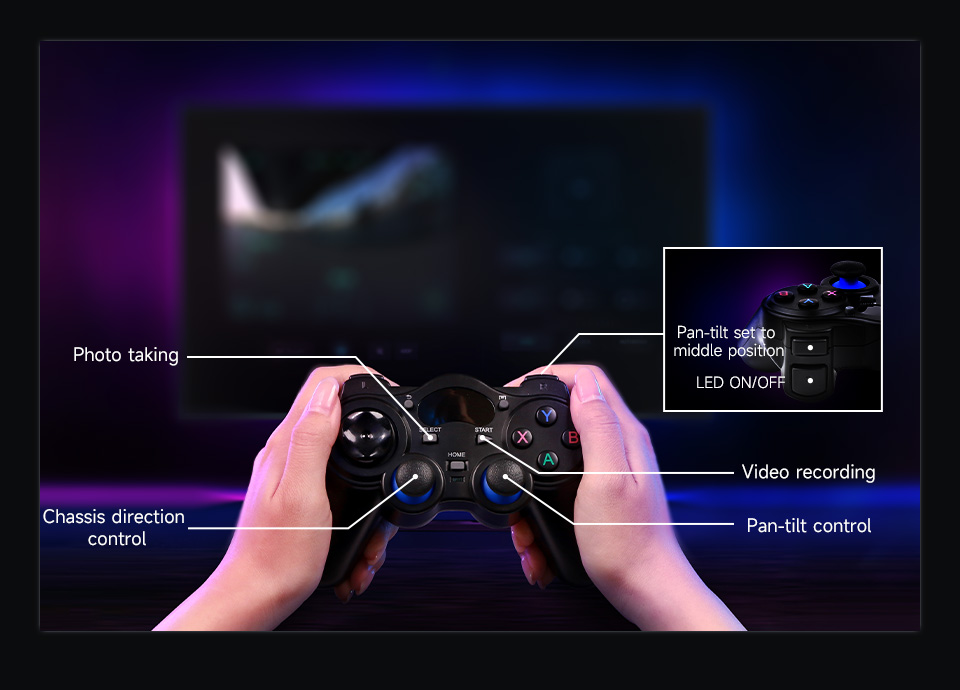
يأتي مع لوحة ألعاب لاسلكية، مما يجعل التحكم في الروبوت أكثر مرونة. يمكنك توصيل مستقبل USB بجهاز الكمبيوتر الخاص بك والتحكم في الروبوت عن بُعد عبر الإنترنت. يوفر عرضاً توضيحياً مفتوح المصدر لتخصيص طريقة التفاعل الخاصة بك
يدعم تركيب وحدة 4G/5G لسيناريوهات التطبيقات التي لا تتوفر فيها شبكة WiFi
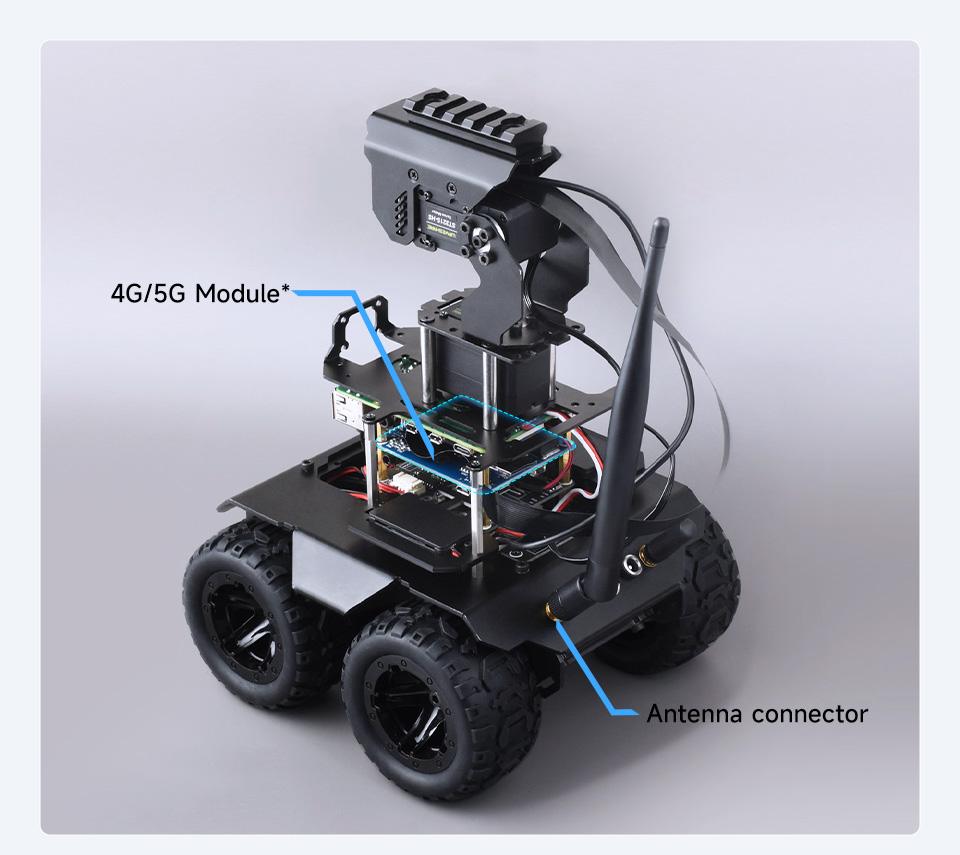
* قد تحتاج إلى استخدام خدمة النفق (Tunneling Service) مثل Ngrok أو Cpolar أو LocalTunnel لعرض خدمة الشبكة المحلية للروبوت (تطبيق Flask) على الإنترنت حتى تتمكن من التحكم في الروبوت من أي مكان.
يدعم الوصول إلى Jupyter Lab عبر أجهزة مثل الهواتف المحمولة والأجهزة اللوحية لقراءة الدروس التعليمية وتحرير الكود على صفحة الويب، مما يجعل التطوير أسهل
نحن نقدم دروساً وعروضاً توضيحية كاملة لمساعدة المستخدمين على البدء بسرعة في التعلم والتطوير الثانوي
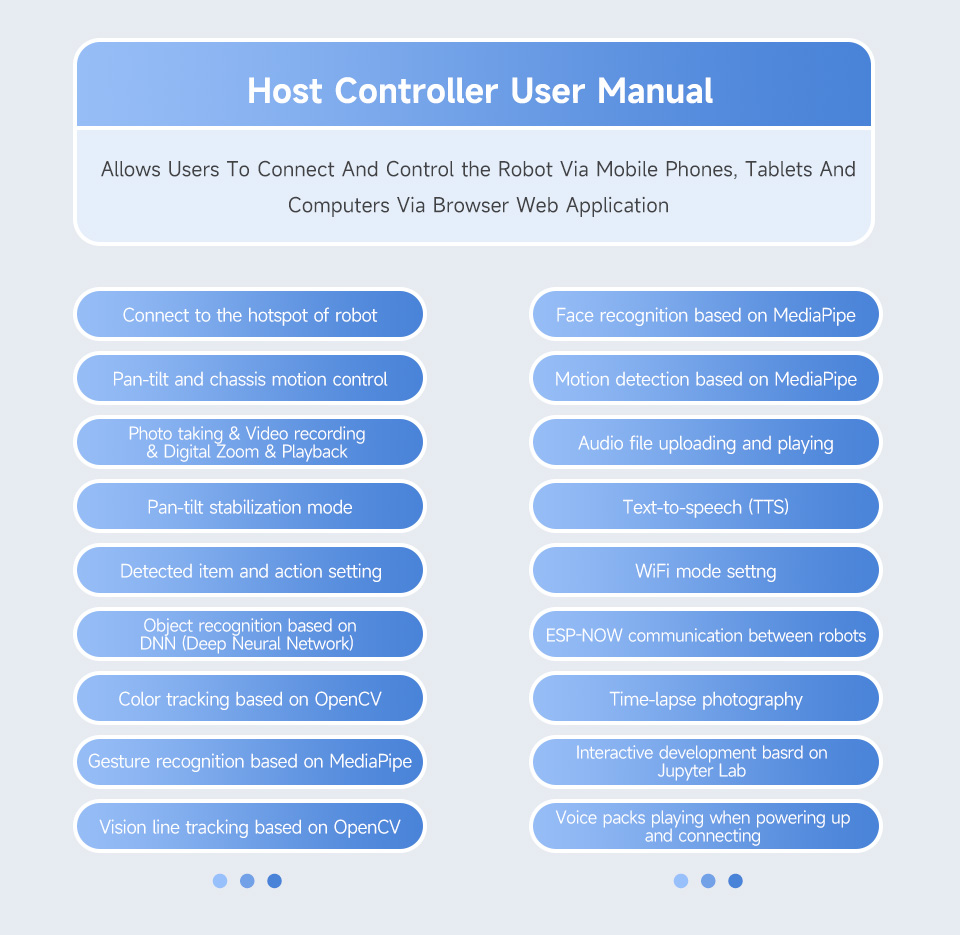
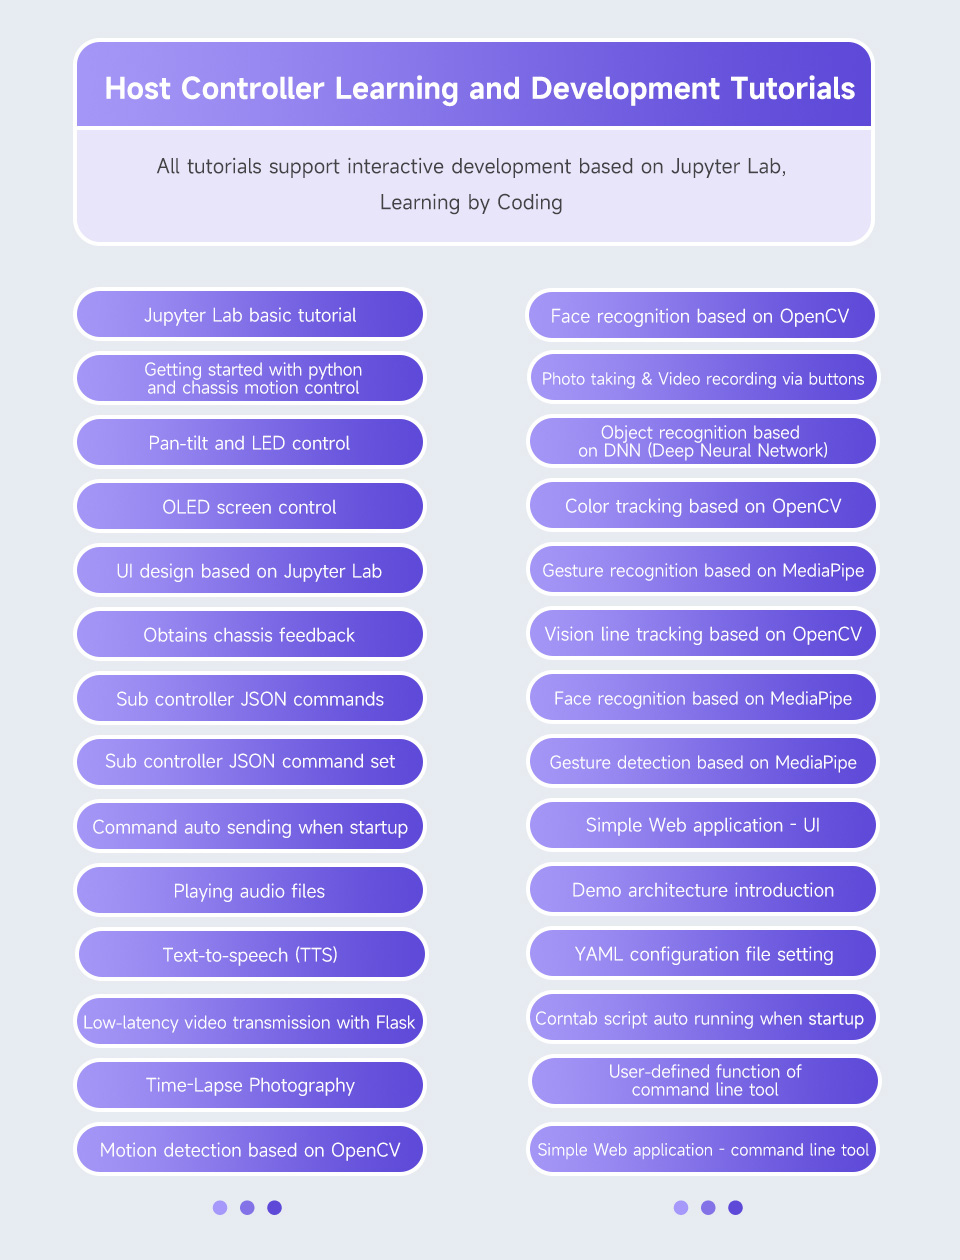
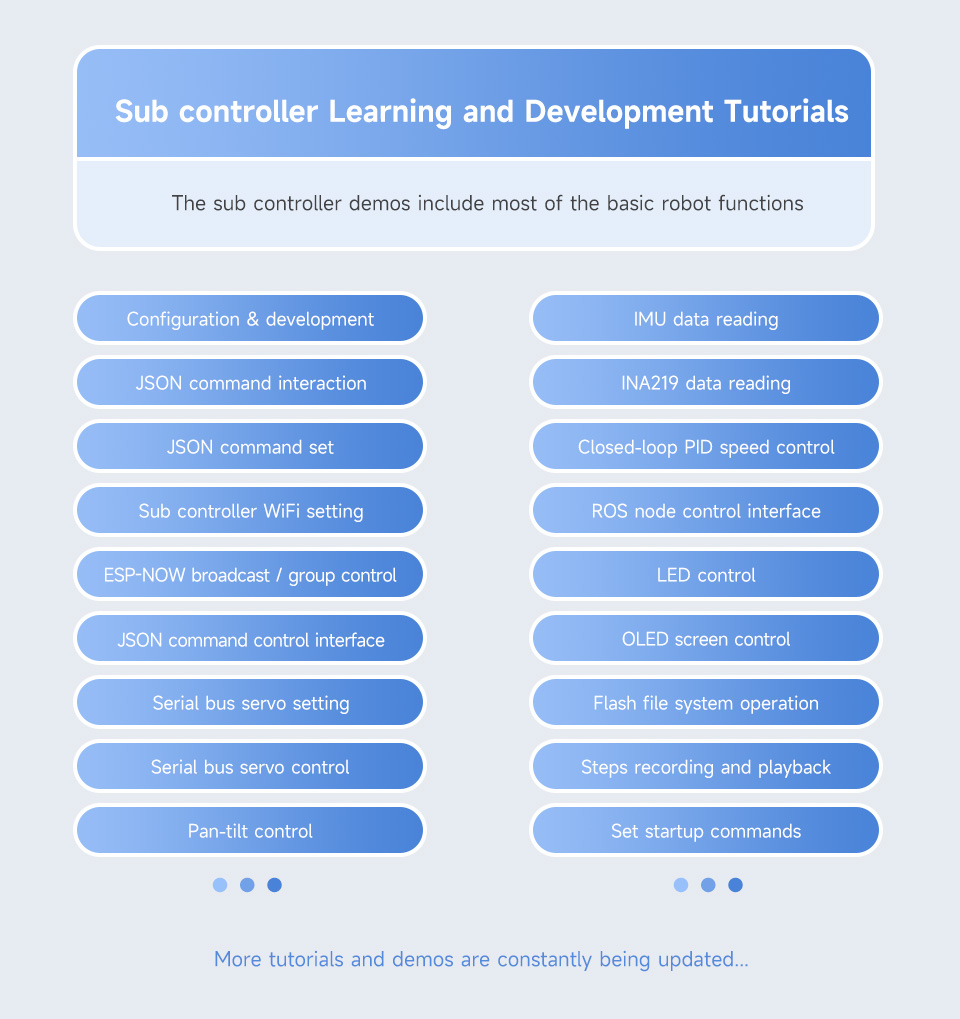
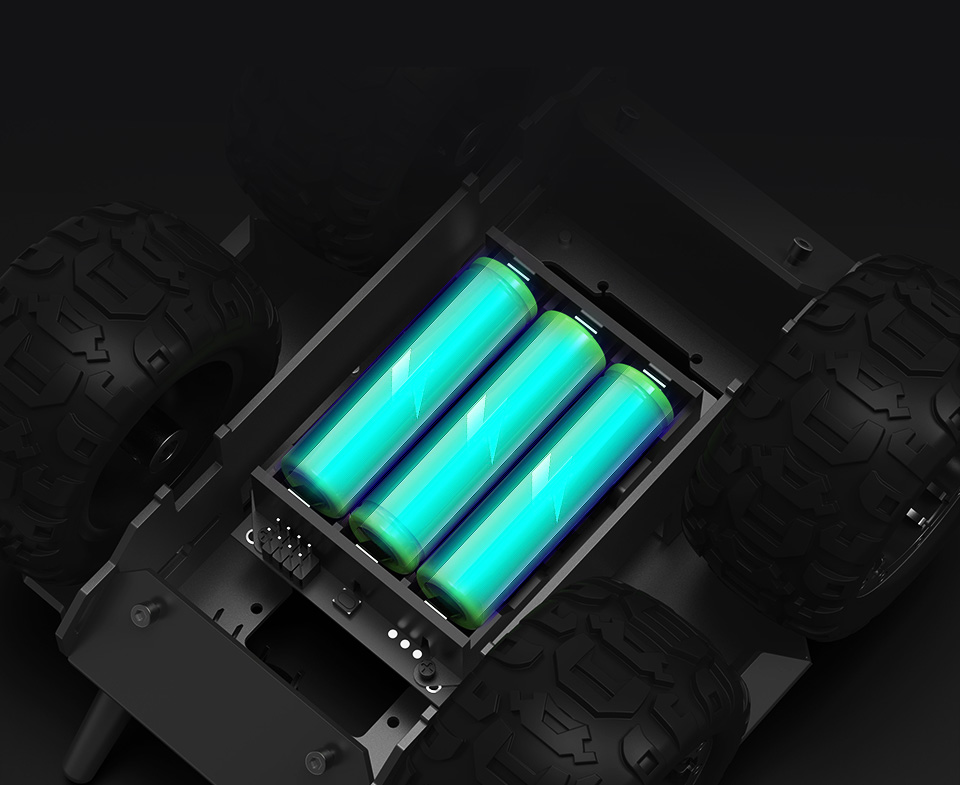
وحدة UPS مدمجة عالية الكفاءة، تدعم الشحن والتفريغ في نفس الوقت لضمان وقت استعداد مستمر
* بطاريات 18650 غير مشمولة
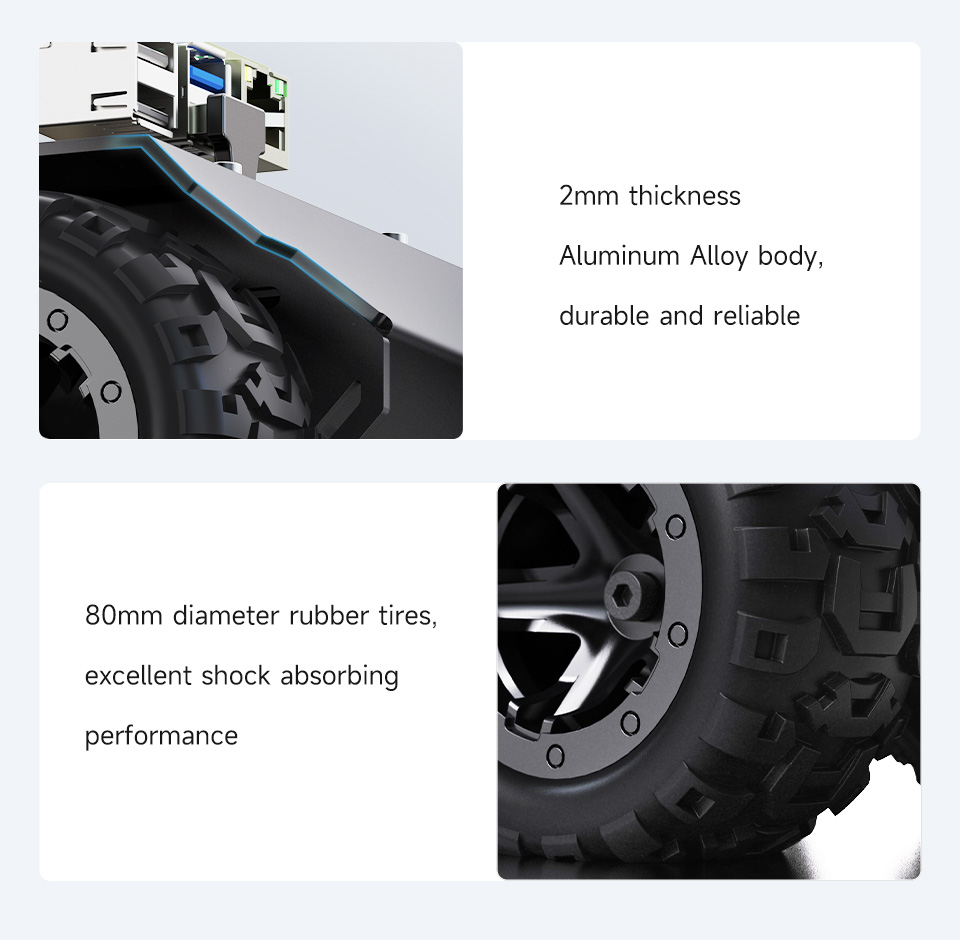
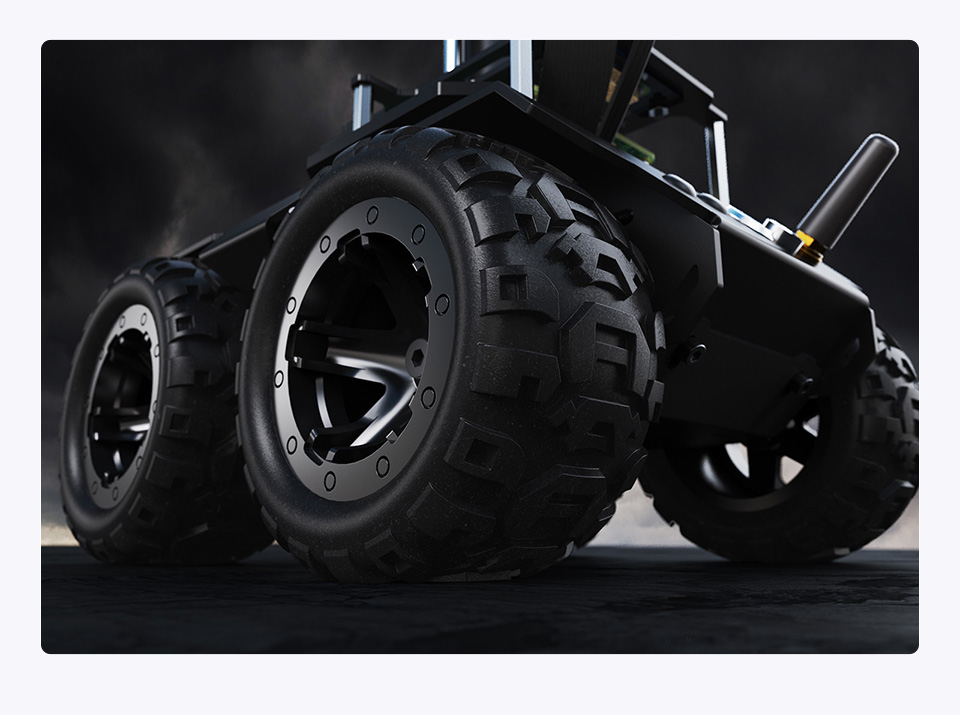
تقوم وحدة التحكم الفرعية بإجراء تحكم في السرعة بحلقة مغلقة PID عالي التردد، وتدعم الاستجابة السريعة والتحكم الدقيق في السرعة، مع محركات عالية السرعة، تصل إلى 0.65 متر/ثانية
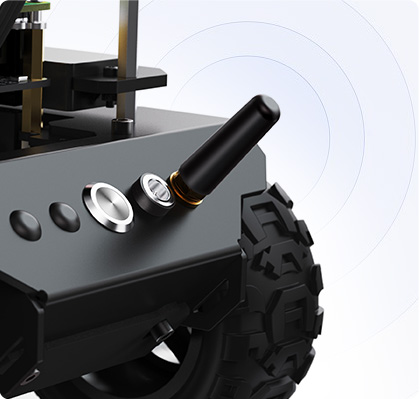
ينشئ تلقائياً نقطة اتصال (Hotspot) للوصول إليها عند عدم وجود اتصال شبكة متاح بعد التشغيل |
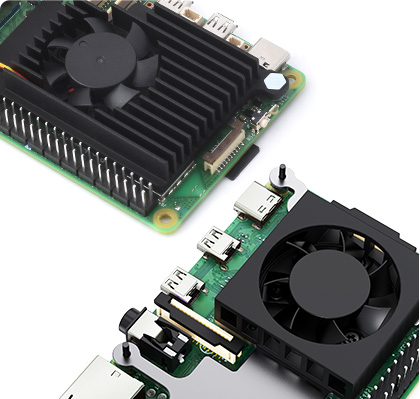
تبريد نشط مدمج عالي الكفاءة للتشغيل طويل الأمد لوحدة التحكم المضيفة حتى عند تجميع حزم ROS2 المعقدة |
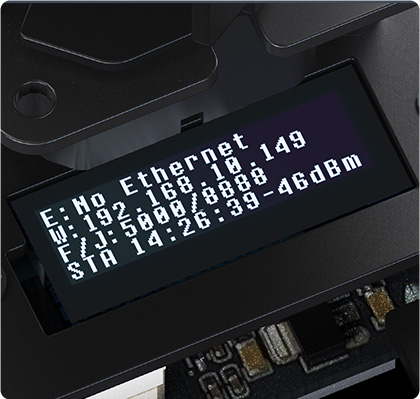
شاشة OLED لعرض المعلومات في الوقت الفعلي |
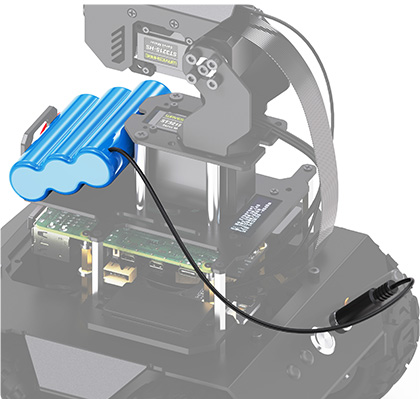
يدعم توسيع مجموعة بطارية خارجية عبر منفذ DC5521 |
ويكي (WIKI): www.waveshare.com/wiki/RaspRover
No reviews yet. Be the first to share your experience!
For more discussion Click Here
Discover More In:
Category: View similar items (RaspRover)


يرجى تعبئة النموذج أدناه وسيتواصل معك فريقنا لتزويدك بأسعار الجملة.
يعد RaspRover روبوت ذكاء اصطناعي مصمم للاستكشاف والابتكار، حيث يربط خيالك بالواقع بسلاسة. إنه خيارك المثالي لاستكشاف عالم التكنولوجيا الذكية، سواء كنت من عشاق التكنولوجيا أو صناع الابتكار أو المبتدئين في البرمجة.
مجهز بحاسوب Raspberry Pi عالي الأداء لمواجهة تحديات الاستراتيجيات والوظائف المعقدة، ولإلهام إبداعك. يعتمد تصميمًا ثنائي التحكم، يجمع بين وظائف الذكاء الاصطناعي عالية المستوى في وحدة التحكم الرئيسية والعمليات الأساسية عالية التردد في وحدة التحكم الفرعية، مما يجعل كل عملية دقيقة وسلسة.
يسهل التحكم فيه عن بُعد عبر تطبيق الويب RaspRover دون الحاجة إلى تنزيل أي برامج، ما عليك سوى فتح متصفحك وبدء رحلتك. يدعم نقل الفيديو المباشر بمعدل إطارات عالٍ والعديد من وظائف رؤية الكمبيوتر المعتمدة على الذكاء الاصطناعي، مما يجعل RaspRover منصة مثالية لتحقيق أفكارك وإبداعاتك!
وحدة Pan-Tilt اختيارية (لنسخة PT فقط) لإمكانات توسعة أفضل. تتوفر خيارات لوحدة التحكم الرئيسية (Raspberry Pi 4B / Raspberry Pi 5)، أو يمكنك اختيار نسخة الملحقات (Acce Version) إذا كان لديك جهاز Pi بالفعل. جميع المجموعات مجهزة بكاميرا، وملحقات تركيب، وبطاقة TF، ومروحة تبريد، إلخ.
| الطراز | RaspRover PT PI4B/PI5 AI Kit | RaspRover PT PI4B/PI5 AI Kit Acce | RaspRover PI4B/PI5 AI Kit | RaspRover PI4B/PI5 AI Kit Acce |
|---|---|---|---|---|
|
|
|
|
|
| الأبعاد | 172.40×182.91×251.25 مم | 172.40×182.91×132.13 مم | ||
| الوزن | 1330±5 جم | 1283±5 جم | 1054±5 جم | 1007±5 جم |
| ارتفاع الهيكل | 33.70 مم | |||
| درجات حرية Pan-Tilt | 2 | - | ||
| عزم دوران محرك Pan-Tilt | 20 كجم.سم | - | ||
| محرك Pan-Tilt | محرك ST3215 | - | ||
| وحدة التحكم الرئيسية | RPi 4B 4GB / RPi 5 4GB | غير متضمنة | RPi 4B 4GB / RPi 5 4GB | غير متضمنة |
| نظام التشغيل المدعوم | Debian Bookworm | |||
| إصدار ROS2 | ROS2-HUMBLE-LTS | |||
| مجال رؤية الكاميرا | 160 درجة | |||
| مزود الطاقة | وحدة UPS بقدرة 3S | |||
| البطاريات المدعومة | بطارية ليثيوم 18650 عدد 3 (غير متضمنة) | |||
| طرق التحكم التجريبية | تطبيق ويب / برمجة تفاعلية بـ Jupyter Lab | |||
| السرعة القصوى الافتراضية | 0.65 م/ث | |||
| عدد عجلات الدفع | 4 | |||
| قطر الإطار | 80 مم | |||
| عرض الإطار | 42.5 مم | |||
| أقل نصف قطر دوران | 0 متر (دوران في المكان) | |||
يدعم Raspberry Pi 5 / Raspberry Pi 4B، مما يوفر أداء حوسبة قوي للمزيد من الإمكانات
|
التوصيل بـ Raspberry Pi 4B |
التوصيل بـ Raspberry Pi 5 |
|
كاميرا CSI لـ Raspberry Pi 4B |
كاميرا USB لـ Raspberry Pi 5 |
تعتمد وحدة التحكم الرئيسية على Raspberry Pi لرؤية الذكاء الاصطناعي وتخطيط الاستراتيجية، وتستخدم وحدة التحكم الفرعية ESP32 للتحكم في الحركة ومعالجة بيانات المستشعرات
مجهز بكاميرا 5 ميجابكسل بزاوية واسعة 160 درجة لالتقاط كل التفاصيل
يأتي مع سكة بعرض 21 مم ومحرك سيرفو عالي العزم 20 كجم.سم وعالي السرعة 106 دورة في الدقيقة للتوسعات التكتيكية
لأغراض مرجعية فقط، الملحقات الموضحة في الصورة أعلاه غير متضمنة
إضاءة LED عالية السطوع لضمان صور واضحة في ظروف الإضاءة المنخفضة
(* إضاءة LED متوفرة فقط في نسخة PT)
لا حاجة لتثبيت أي تطبيقات، مما يتيح للمستخدمين الاتصال والتحكم في الروبوت عبر الهواتف المحمولة والأجهزة اللوحية وأجهزة الكمبيوتر من خلال متصفح الويب. يدعم التحكم بمفاتيح الاختصار مثل WASD والماوس عبر جهاز الكمبيوتر المزود بلوحة مفاتيح
يعتمد تطبيق ويب خفيف الوزن Flask، ويدعم النقل المباشر للفيديو بمعدل إطارات عالٍ والتكبير الرقمي. يعتمد على لغة Python وسهل التوسع، ويعمل بسلاسة مع OpenCV
يعتمد على OpenCV لتحقيق التعرف على الألوان والاستهداف التلقائي. يدعم التحكم في Pan-Tilt بلمسة واحدة وإضاءة LED تلقائية، ويسمح بالتوسع لمزيد من الوظائف
يعتمد على OpenCV لتحقيق التعرف على الوجوه، ويدعم التقاط الصور أو تسجيل الفيديو تلقائيًا بمجرد التعرف على وجه ما
يدعم التعرف على العديد من الأشياء الشائعة باستخدام النموذج الافتراضي
يجمع بين OpenCV وMediaPipe لتحقيق التحكم في الإيماءات لـ Pan-Tilt وإضاءة LED
|
التحكم بالإيماءات لالتقاط الصور |
تشغيل/إيقاف إضاءة LED والتحكم في الإضاءة الخلفية |
MediaPipe هو إطار عمل مفتوح المصدر طورته Google لبناء خطوط معالجة وسائط متعددة عبر المنصات، ويوفر مجموعة من المكونات والأدوات الجاهزة، كما تتيح قدرة المعالجة عالية الأداء الخاصة به للروبوت الاستجابة لمدخلات الوسائط المتعددة المعقدة ومعالجتها مثل تحليلات الفيديو في الوقت الفعلي.
|
التعرف على الوجوه |
كشف الوضعية |
يدمج وظيفة تتبع المسار بالرؤية في العرض التوضيحي لرؤية الكمبيوتر، ويأتي مع شريط أصفر لتسهيل تخطيط مسار للروبوت. يمكن للمستخدمين فهم الخوارزميات الأساسية للقيادة الذاتية باستخدام هذا العرض التوضيحي البسيط
مساحة مخصصة على لوحة التركيب مع فتحات تثبيت M2.5، لتركيب D500 / STL27L LIDAR أو ملحقات أخرى
* يأتي مع براغي وكابلات لتركيب D500 LIDAR، يرجى الرجوع إلى WIKI لمزيد من التفاصيل. جهاز D500 LIDAR ومجموعة البطارية غير مشمولين.
يشغل الروبوت واجهة URAT الخاصة بـ Raspberry Pi GPIO فقط للاتصال، مع تكييف موصل 40 سن الخارجي للوحة التحكم لتوسيع المزيد من الملحقات والوظائف
مجهز بلوحة تعريف صوتية، ومكبر صوت مزدوج المسار، وميكروفون مدمج، مع مقبس صوت 3.5 ملم لتوصيل الملحقات لتحقيق تحويل النص إلى كلام وتشغيل الصوت
مراقبة حالة تشغيل الروبوت في الوقت الفعلي
إعداد سريع، سهولة في التوسع
تخصيص وإضافة وظائف جديدة بسهولة دون تعديل الكود البرمجي للواجهة الأمامية
استناداً إلى بروتوكول الاتصال ESP-NOW، يمكن لعدة روبوتات التواصل مع بعضها البعض دون الحاجة إلى عنوان IP أو MAC، مما يحقق تعاوناً بين أجهزة متعددة مع زمن انتقال منخفض يصل إلى 100 ميكروثانية
يدعم وظيفة تثبيت الكاميرا استناداً إلى مستشعر IMU للحفاظ على استقرار الصورة. يحقق قراءة بيانات IMU، والحساب والتحكم في Pan-Tilt عبر وحدة تحكم فرعية، وهو ما لا يستهلك موارد الحوسبة للجهاز المضيف
يأتي مع لوحة ألعاب لاسلكية، مما يجعل التحكم في الروبوت أكثر مرونة. يمكنك توصيل مستقبل USB بجهاز الكمبيوتر الخاص بك والتحكم في الروبوت عن بُعد عبر الإنترنت. يوفر عرضاً توضيحياً مفتوح المصدر لتخصيص طريقة التفاعل الخاصة بك
يدعم تركيب وحدة 4G/5G لسيناريوهات التطبيقات التي لا تتوفر فيها شبكة WiFi
* قد تحتاج إلى استخدام خدمة النفق (Tunneling Service) مثل Ngrok أو Cpolar أو LocalTunnel لعرض خدمة الشبكة المحلية للروبوت (تطبيق Flask) على الإنترنت حتى تتمكن من التحكم في الروبوت من أي مكان.
يدعم الوصول إلى Jupyter Lab عبر أجهزة مثل الهواتف المحمولة والأجهزة اللوحية لقراءة الدروس التعليمية وتحرير الكود على صفحة الويب، مما يجعل التطوير أسهل
نحن نقدم دروساً وعروضاً توضيحية كاملة لمساعدة المستخدمين على البدء بسرعة في التعلم والتطوير الثانوي
وحدة UPS مدمجة عالية الكفاءة، تدعم الشحن والتفريغ في نفس الوقت لضمان وقت استعداد مستمر
* بطاريات 18650 غير مشمولة
تقوم وحدة التحكم الفرعية بإجراء تحكم في السرعة بحلقة مغلقة PID عالي التردد، وتدعم الاستجابة السريعة والتحكم الدقيق في السرعة، مع محركات عالية السرعة، تصل إلى 0.65 متر/ثانية
|
ينشئ تلقائياً نقطة اتصال (Hotspot) للوصول إليها عند عدم وجود اتصال شبكة متاح بعد التشغيل |
تبريد نشط مدمج عالي الكفاءة للتشغيل طويل الأمد لوحدة التحكم المضيفة حتى عند تجميع حزم ROS2 المعقدة |
|
شاشة OLED لعرض المعلومات في الوقت الفعلي |
يدعم توسيع مجموعة بطارية خارجية عبر منفذ DC5521 |
ويكي (WIKI): www.waveshare.com/wiki/RaspRover
No reviews yet. Be the first to share your experience!
For more discussion Click Here
Discover More In:
Category: View similar items (RaspRover)
يرجى تعبئة النموذج أدناه وسيتواصل معك فريقنا لتزويدك بأسعار الجملة.
متطلبات مخصصة؟
منتجات ذات صلة

