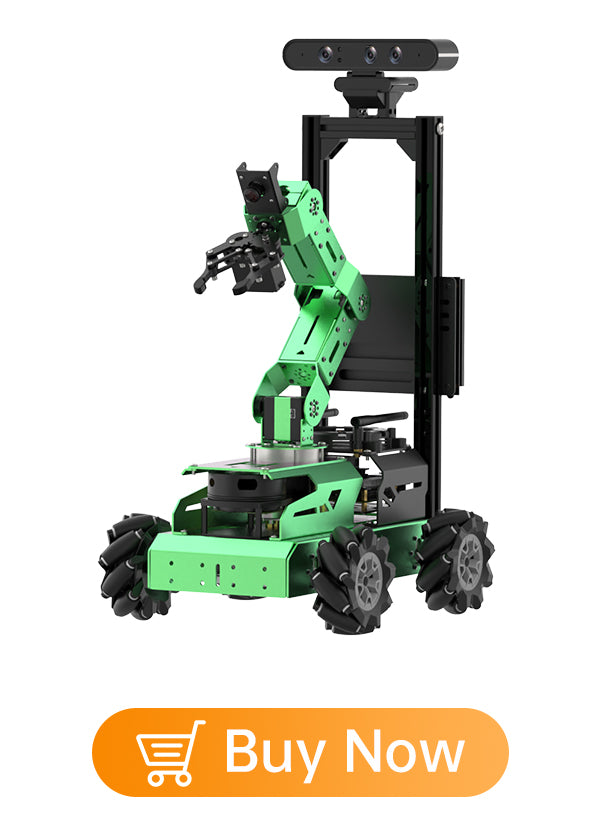
JetAcker funciona con NVIDIA Jetson Nano B01 y es compatible con el Robot Operating System (ROS). Aprovecha los marcos de trabajo de aprendizaje profundo convencionales, incorpora el desarrollo de MediaPipe, permite el entrenamiento de modelos YOLO y utiliza la aceleración de TensorRT. Esta combinación ofrece una amplia gama de aplicaciones de visión artificial 3D, incluyendo conducción autónoma, interacción somatosensorial y seguimiento de objetivos KCF. Además, con JetAcker puede aprender y validar varios algoritmos de SLAM robótico.
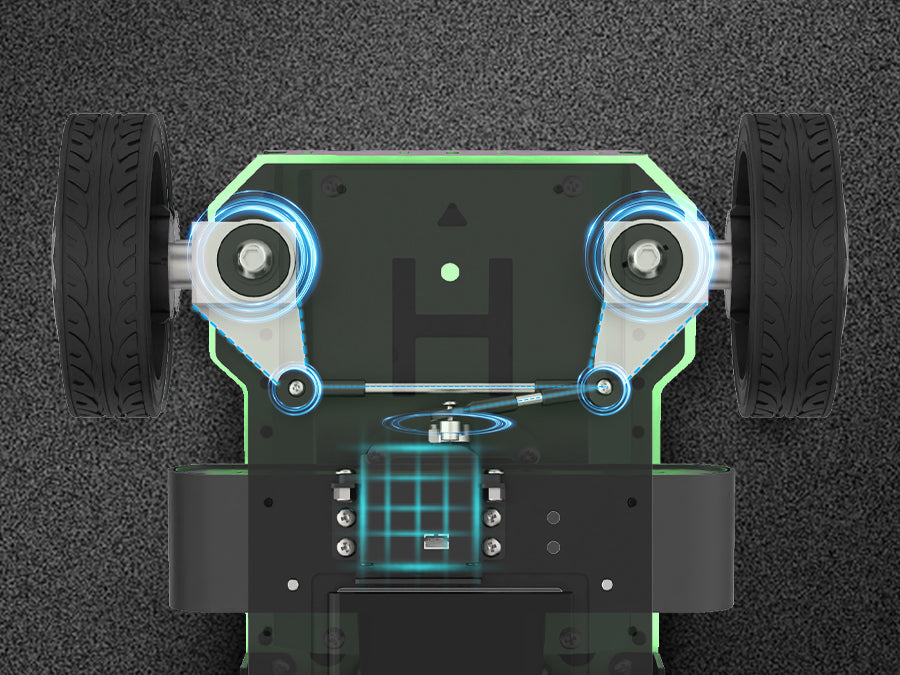
Estructura de dirección Ackermann con suspensión pendular
Las ruedas traseras del chasis están siempre en estado paralelo. Al girar, el ángulo de rotación de la rueda interior es mayor que el ángulo de rotación de la rueda exterior. La dirección mediante la diferencia en el ángulo de rotación de las ruedas interior y exterior se denomina dirección Ackermann.
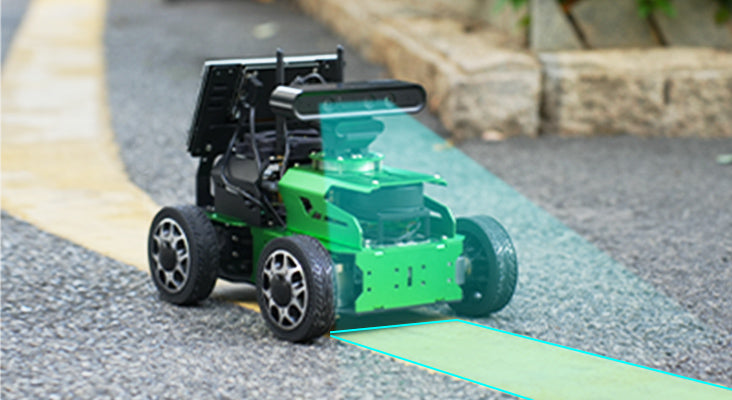
Equipado con lidar y compatible con navegación mediante mapeo SLAM
JetAcker está equipado con lidar, que puede realizar mapeo y navegación SLAM, y admite planificación de rutas, navegación a puntos fijos y evitación dinámica de obstáculos.
Sistema de dirección CNC
Los componentes de metal mecanizado CNC de alta precisión combinados con un servo inteligente de alta capacidad de carga proporcionan una fuerza de rotación excepcional.
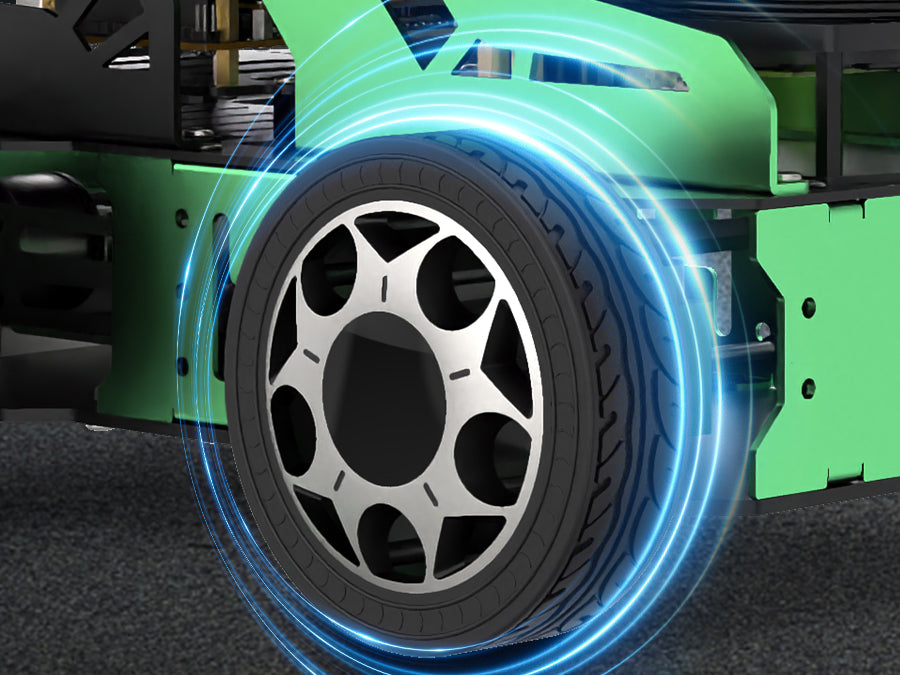
Rueda sólida de alta densidad
Capacidad de carga, resistencia a la deformación, coeficiente de fricción reducido y desgaste mecánico minimizado, lo que resulta en una vida útil prolongada.
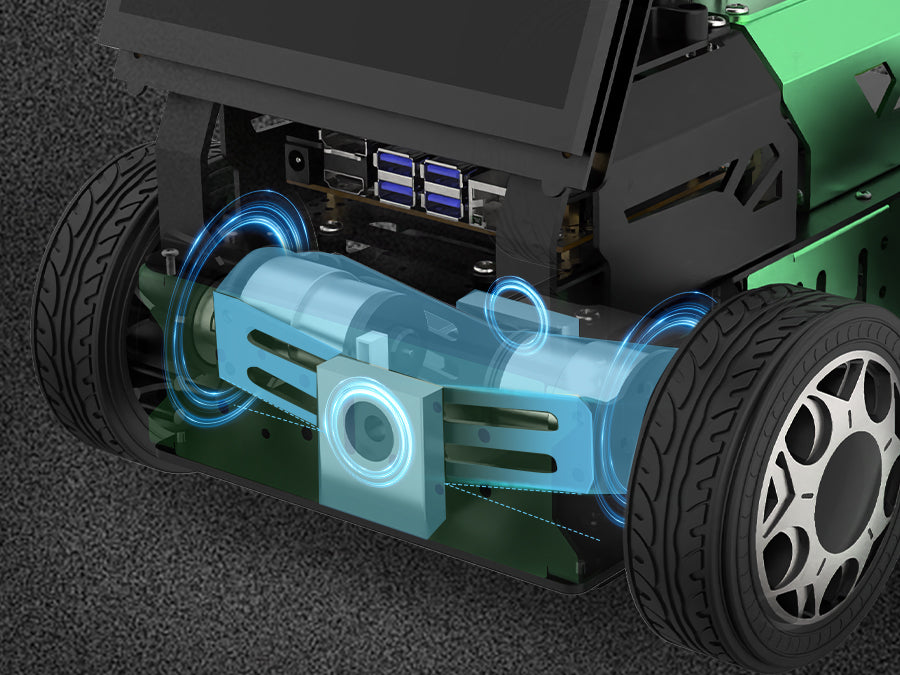
Estructura de suspensión pendular
La estructura de suspensión pendular de alta precisión equilibra la fuerza, permitiendo una buena adaptabilidad a superficies irregulares mientras evita cualquier impacto en el motor.
Panorámica e inclinación (pan-tilt) de alto rendimiento de 240°
Está impulsado por un servo de bus serie que proporciona protección contra sobrecalentamiento. Su rango de rotación de hasta 240° amplía el alcance de exploración de JetAcker.
Lista de funciones
Interacción mejorada por IA de visión 3D
JetAcker está equipado con una cámara de profundidad 3D, admite mapeo y navegación con visión 3D, y puede obtener imágenes de nubes de puntos 3D. A través del aprendizaje profundo, puede realizar más juegos interactivos de visión por IA.
Desarrollo con MediaPipe, interacción por IA mejorada
JetAcker utiliza el marco de trabajo de desarrollo MediaPipe para llevar a cabo diversas funciones, como el reconocimiento del cuerpo humano, reconocimiento de la punta de los dedos, detección facial y detección 3D.
Reconocimiento de trayectoria de la punta del dedo
Reconocimiento del cuerpo humano
Detección 3D
Detección facial 3D
Interacción mediante visión por IA
Al incorporar inteligencia artificial, JetAcker puede implementar el seguimiento de objetivos KCF, seguimiento de líneas, reconocimiento y seguimiento de color/etiquetas, reconocimiento de objetos YOLO y más.
Seguimiento de objetivos KCF
Basándose en el algoritmo de filtrado KCF, el robot puede realizar un seguimiento del objetivo seleccionado.
Seguimiento de líneas mediante visión
JetAcker admite la selección de color personalizada, y el robot puede identificar líneas de color y seguirlas.
Reconocimiento y seguimiento de color/etiquetas
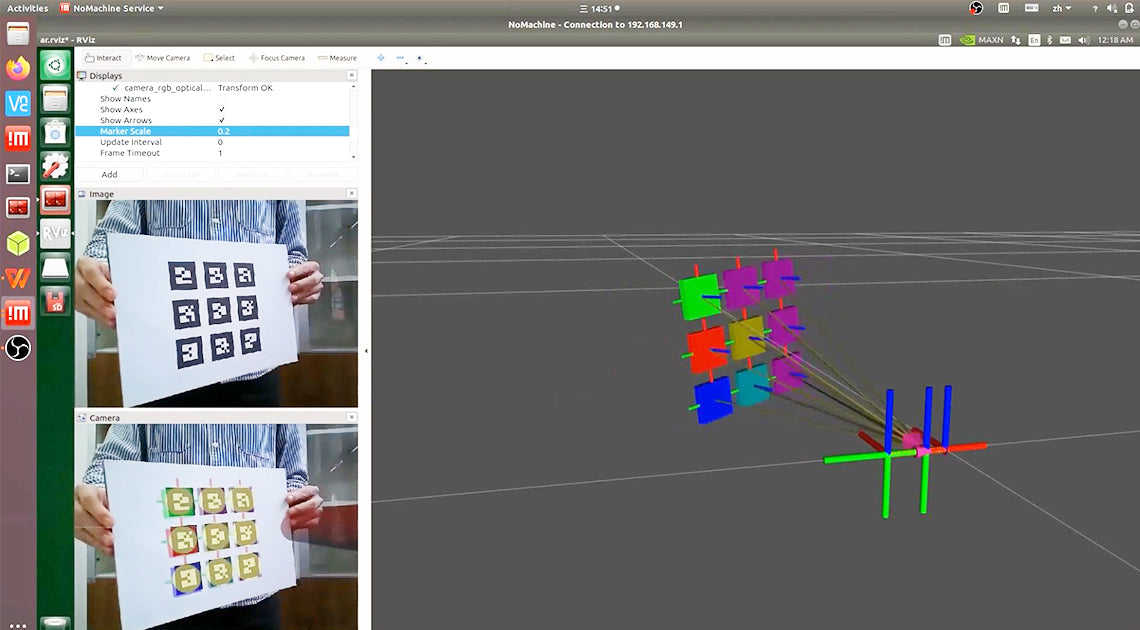
JetAcker es capaz de reconocer y rastrear el color designado, y puede reconocer múltiples etiquetas April Tags y sus coordenadas al mismo tiempo.
Reconocimiento de objetos YOLO
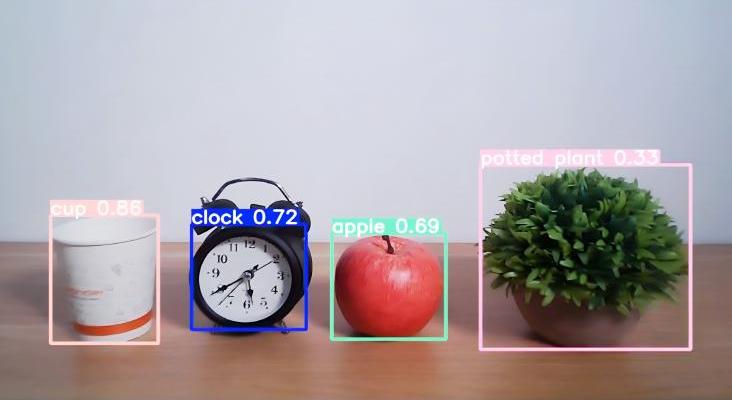
Utilice el algoritmo de red YOLO y la biblioteca de modelos de aprendizaje profundo para reconocer los objetos.
Matriz de micrófonos de campo lejano de 6 canales
Esta matriz de micrófonos de campo lejano de 6 canales es hábil en la localización de fuentes sonoras de campo lejano, reconocimiento de voz e interacción por voz. En comparación con un módulo de micrófono ordinario, puede implementar funciones más avanzadas.
Localización de la fuente sonora
A través de la matriz de 6 micrófonos, se logra el posicionamiento de alta precisión de fuentes de reducción de ruido. Con el reconocimiento de distancia por radar, Hiwonder puede ser convocado en cualquier ubicación.
Transmisión de voz TTS
El contenido de texto publicado por ROS se puede convertir directamente en transmisión de voz para facilitar el diseño interactivo.
Interacción por voz
El reconocimiento de voz y la transmisión de voz TTS se combinan para realizar la interacción por voz y admitir la expansión de la función de conversación por voz en línea de iFlytek.
Navegación por voz
Use comandos de voz para controlar a Hiwonder para que llegue a cualquier ubicación designada en el mapa, similar al escenario de control por voz de un robot de entrega de comida.
Sistema operativo robótico ROS
Marco de comunicación robótica popular a nivel mundial
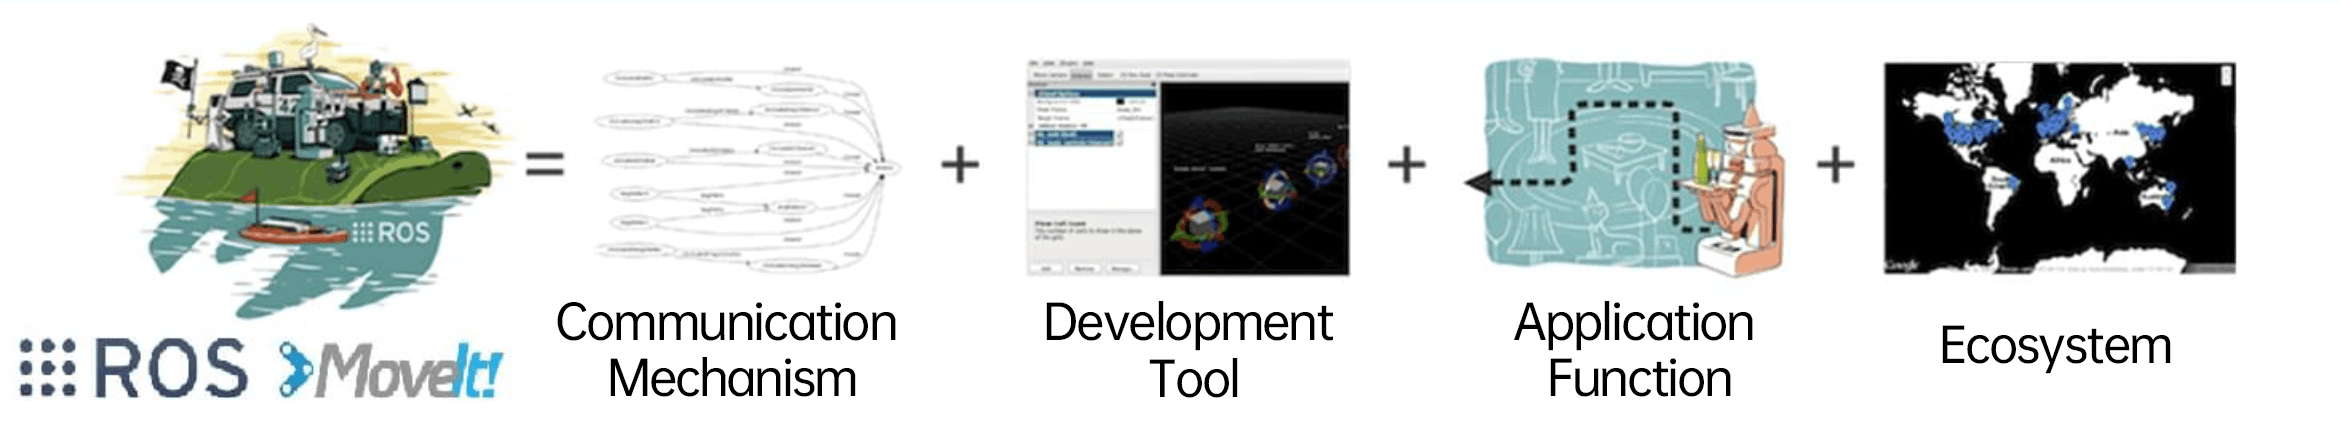
ROS es un meta sistema operativo de código abierto para robots. Proporciona algunos servicios básicos, como abstracción de hardware, control de dispositivos de bajo nivel, implementación de funcionalidades de uso común, paso de mensajes entre procesos y gestión de paquetes. También ofrece las herramientas y funciones de biblioteca necesarias para obtener, compilar, escribir y ejecutar código en diferentes computadoras. Su objetivo es proporcionar soporte para la reutilización de código en la investigación y el desarrollo de robótica.
Simulación Gazebo
JetAcker está construido sobre el Robot Operating System (ROS) e integrado con la simulación Gazebo. Esto permite un control sencillo del robot en un entorno simulado, facilitando la prevalidación de algoritmos para evitar posibles errores. Gazebo proporciona datos visuales, lo que le permite observar las trayectorias de movimiento de cada punto final y centro. Esta retroalimentación visual facilita la mejora de los algoritmos.
Control de simulación de cuerpo
A través del control de simulación robótica, se puede llevar a cabo la verificación de algoritmos de navegación y mapeo para mejorar la velocidad de iteración del algoritmo y reducir el costo de prueba y error.
Rviz muestra el modelo URDF
Proporcione un modelo URDF preciso y observe el efecto de la navegación de mapeo a través de la herramienta de visualización Rviz para facilitar la depuración y mejora de los algoritmos.
Cubierta trasera envolvente
Puede proteger eficazmente el circuito PCB y el anillo magnético en el extremo del motor de influencias externas, mejorando eficazmente la seguridad y la vida útil del motor.
Motor de escobillas de imán permanente
El motor de CC de imán permanente tiene una velocidad de respuesta de arranque rápida, gran par de arranque y un cambio de velocidad suave.
Codificador magnético de alta precisión
El motor está equipado con un codificador magnético de alta precisión, tiene gran potencia, alta precisión y una fuerte capacidad anti-interferencia.
Adaptable a diversas escenas
La baja velocidad de la relación 1:90 y el alto par de 15 kg.cm permiten que el motor se adapte a chasis de automóviles hechos de varios materiales.
Motorreductor con codificador Hall
El motor 520 viene con un codificador de alta precisión y cuenta con gran fuerza y alto rendimiento. El codificador Hall incremental de fase AB integrado destaca por su alta precisión y capacidad anti-interferencia.
Rueda Ackermann
Tiene las ventajas de una alta carga y sin deformación, lo que evita que el neumático se caiga debido al sobrepeso de la carrocería del vehículo, reduce eficazmente el coeficiente de fricción y la pérdida mecánica, y extiende la vida útil del neumático.
Placa de expansión multifuncional
La placa de expansión tiene un sensor IMU integrado que puede detectar la postura del robot en tiempo real. Hay 2 canales PWM, dos teclas, un LED, un zumbador, una interfaz de servo de bus serie de 9 canales, dos puertos de expansión GPIO y dos interfaces IIC en ella.
Parámetros de la batería de litio
El fuselaje tiene una batería de litio de gran capacidad de 11.1V 6000mAh integrada para mejorar la autonomía del robot.
Desarrollo profundo en ROS, capaz de superar obstáculos
Investigación en conducción autónoma
Suspensión pendular para una conducción estable, movimiento omnidireccional de 360°
Agarre y transporte
Parámetros de especificación
Tamaño:
316*259*242 mm
Peso:
4.8 kg
Material:
Soporte de aleación de aluminio duro totalmente metálico
Batería:
Batería Lipo de 11.1 V 6000 mAh
Vida útil continua:
90 min
Hardware:
Controlador ROS y placa de expansión ROS
Sistema operativo:
Ubuntu 18.04 LTS + ROS Melodic
Software:
App para iOS/Android
Comunicación:
USB/WiFi/Ethernet
Lenguaje de programación:
Python/C/C++/JavaScript
Almacenamiento:
Tarjeta TF de 32 GB
Servo:
Servo de bus serie HTS-20H
Método de control:
Teléfono/Control de mando
Tamaño del paquete (kit avanzado):
38*31*23 cm
Peso del paquete (kit avanzado):
Aprox. 5 kg
Parámetros del producto
Diagrama dimensional
Parámetros del Lidar SLAMTEC A1
Parámetros del Lidar EAI G4
Parámetros de la cámara de profundidad
Parámetros del conjunto de micrófonos de campo lejano de 6 canales
Parámetros de la pantalla LCD de 7 pulgadas
Parámetros del servo HTS-20H
Abundante material de aprendizaje
Lista de empaque del JetAcker Starter
Lista de empaque del JetAcker Standard
Lista de empaque del JetAcker Advanced
Lista de empaque del JetAcker Ultimate
What powers JetAcker and what software does it support?
It is powered by NVIDIA Jetson Nano B01 and runs ROS. It supports mainstream deep learning frameworks, MediaPipe development, YOLO model training, and TensorRT acceleration.
What are the main steering and suspension features?
The chassis uses an Ackermann Steering Structure with a full metal CNC steering system and pendulum suspension for stability. The rear wheels remain parallel and turning is achieved by the difference in inner and outer wheel angles.
What sensing and AI capabilities does it include?
It includes LiDAR for SLAM mapping and navigation, and a 3D depth camera for 3D vision. It also supports AI features such as KCF target tracking, color and tag recognition, and YOLO object recognition.
What is the intended use and development environment?
JetAcker is designed for robotics education and research, enabling learning and validating SLAM, mapping, and AI vision algorithms. It integrates with ROS and Gazebo simulation for algorithm prevalidation.
What is the battery life and is warranty information provided?
The robot uses an 11.1V 6000mAh lithium battery with up to 90 minutes of continuous operation. Warranty details are not provided in the product information.
No reviews yet. Be the first to share your experience!
JetAcker funciona con NVIDIA Jetson Nano B01 y es compatible con el Robot Operating System (ROS). Aprovecha los marcos de trabajo de aprendizaje profundo convencionales, incorpora el desarrollo de MediaPipe, permite el entrenamiento de modelos YOLO y utiliza la aceleración de TensorRT. Esta combinación ofrece una amplia gama de aplicaciones de visión artificial 3D, incluyendo conducción autónoma, interacción somatosensorial y seguimiento de objetivos KCF. Además, con JetAcker puede aprender y validar varios algoritmos de SLAM robótico.
Estructura de dirección Ackermann con suspensión pendular
Las ruedas traseras del chasis están siempre en estado paralelo. Al girar, el ángulo de rotación de la rueda interior es mayor que el ángulo de rotación de la rueda exterior. La dirección mediante la diferencia en el ángulo de rotación de las ruedas interior y exterior se denomina dirección Ackermann.
Equipado con lidar y compatible con navegación mediante mapeo SLAM
JetAcker está equipado con lidar, que puede realizar mapeo y navegación SLAM, y admite planificación de rutas, navegación a puntos fijos y evitación dinámica de obstáculos.
Sistema de dirección CNC
Los componentes de metal mecanizado CNC de alta precisión combinados con un servo inteligente de alta capacidad de carga proporcionan una fuerza de rotación excepcional.
Rueda sólida de alta densidad
Capacidad de carga, resistencia a la deformación, coeficiente de fricción reducido y desgaste mecánico minimizado, lo que resulta en una vida útil prolongada.
Estructura de suspensión pendular
La estructura de suspensión pendular de alta precisión equilibra la fuerza, permitiendo una buena adaptabilidad a superficies irregulares mientras evita cualquier impacto en el motor.
Panorámica e inclinación (pan-tilt) de alto rendimiento de 240°
Está impulsado por un servo de bus serie que proporciona protección contra sobrecalentamiento. Su rango de rotación de hasta 240° amplía el alcance de exploración de JetAcker.
Lista de funciones
Interacción mejorada por IA de visión 3D
JetAcker está equipado con una cámara de profundidad 3D, admite mapeo y navegación con visión 3D, y puede obtener imágenes de nubes de puntos 3D. A través del aprendizaje profundo, puede realizar más juegos interactivos de visión por IA.
Desarrollo con MediaPipe, interacción por IA mejorada
JetAcker utiliza el marco de trabajo de desarrollo MediaPipe para llevar a cabo diversas funciones, como el reconocimiento del cuerpo humano, reconocimiento de la punta de los dedos, detección facial y detección 3D.
Reconocimiento de trayectoria de la punta del dedo
Reconocimiento del cuerpo humano
Detección 3D
Detección facial 3D
Interacción mediante visión por IA
Al incorporar inteligencia artificial, JetAcker puede implementar el seguimiento de objetivos KCF, seguimiento de líneas, reconocimiento y seguimiento de color/etiquetas, reconocimiento de objetos YOLO y más.
Seguimiento de objetivos KCF
Basándose en el algoritmo de filtrado KCF, el robot puede realizar un seguimiento del objetivo seleccionado.
Seguimiento de líneas mediante visión
JetAcker admite la selección de color personalizada, y el robot puede identificar líneas de color y seguirlas.
Reconocimiento y seguimiento de color/etiquetas
JetAcker es capaz de reconocer y rastrear el color designado, y puede reconocer múltiples etiquetas April Tags y sus coordenadas al mismo tiempo.
Reconocimiento de objetos YOLO
Utilice el algoritmo de red YOLO y la biblioteca de modelos de aprendizaje profundo para reconocer los objetos.
Matriz de micrófonos de campo lejano de 6 canales
Esta matriz de micrófonos de campo lejano de 6 canales es hábil en la localización de fuentes sonoras de campo lejano, reconocimiento de voz e interacción por voz. En comparación con un módulo de micrófono ordinario, puede implementar funciones más avanzadas.
Localización de la fuente sonora
A través de la matriz de 6 micrófonos, se logra el posicionamiento de alta precisión de fuentes de reducción de ruido. Con el reconocimiento de distancia por radar, Hiwonder puede ser convocado en cualquier ubicación.
Transmisión de voz TTS
El contenido de texto publicado por ROS se puede convertir directamente en transmisión de voz para facilitar el diseño interactivo.
Interacción por voz
El reconocimiento de voz y la transmisión de voz TTS se combinan para realizar la interacción por voz y admitir la expansión de la función de conversación por voz en línea de iFlytek.
Navegación por voz
Use comandos de voz para controlar a Hiwonder para que llegue a cualquier ubicación designada en el mapa, similar al escenario de control por voz de un robot de entrega de comida.
Sistema operativo robótico ROS
Marco de comunicación robótica popular a nivel mundial
ROS es un meta sistema operativo de código abierto para robots. Proporciona algunos servicios básicos, como abstracción de hardware, control de dispositivos de bajo nivel, implementación de funcionalidades de uso común, paso de mensajes entre procesos y gestión de paquetes. También ofrece las herramientas y funciones de biblioteca necesarias para obtener, compilar, escribir y ejecutar código en diferentes computadoras. Su objetivo es proporcionar soporte para la reutilización de código en la investigación y el desarrollo de robótica.
Simulación Gazebo
JetAcker está construido sobre el Robot Operating System (ROS) e integrado con la simulación Gazebo. Esto permite un control sencillo del robot en un entorno simulado, facilitando la prevalidación de algoritmos para evitar posibles errores. Gazebo proporciona datos visuales, lo que le permite observar las trayectorias de movimiento de cada punto final y centro. Esta retroalimentación visual facilita la mejora de los algoritmos.
Control de simulación de cuerpo
A través del control de simulación robótica, se puede llevar a cabo la verificación de algoritmos de navegación y mapeo para mejorar la velocidad de iteración del algoritmo y reducir el costo de prueba y error.
Rviz muestra el modelo URDF
Proporcione un modelo URDF preciso y observe el efecto de la navegación de mapeo a través de la herramienta de visualización Rviz para facilitar la depuración y mejora de los algoritmos.
Cubierta trasera envolvente
Puede proteger eficazmente el circuito PCB y el anillo magnético en el extremo del motor de influencias externas, mejorando eficazmente la seguridad y la vida útil del motor.
Motor de escobillas de imán permanente
El motor de CC de imán permanente tiene una velocidad de respuesta de arranque rápida, gran par de arranque y un cambio de velocidad suave.
Codificador magnético de alta precisión
El motor está equipado con un codificador magnético de alta precisión, tiene gran potencia, alta precisión y una fuerte capacidad anti-interferencia.
Adaptable a diversas escenas
La baja velocidad de la relación 1:90 y el alto par de 15 kg.cm permiten que el motor se adapte a chasis de automóviles hechos de varios materiales.
Motorreductor con codificador Hall
El motor 520 viene con un codificador de alta precisión y cuenta con gran fuerza y alto rendimiento. El codificador Hall incremental de fase AB integrado destaca por su alta precisión y capacidad anti-interferencia.
Rueda Ackermann
Tiene las ventajas de una alta carga y sin deformación, lo que evita que el neumático se caiga debido al sobrepeso de la carrocería del vehículo, reduce eficazmente el coeficiente de fricción y la pérdida mecánica, y extiende la vida útil del neumático.
Placa de expansión multifuncional
La placa de expansión tiene un sensor IMU integrado que puede detectar la postura del robot en tiempo real. Hay 2 canales PWM, dos teclas, un LED, un zumbador, una interfaz de servo de bus serie de 9 canales, dos puertos de expansión GPIO y dos interfaces IIC en ella.
Parámetros de la batería de litio
El fuselaje tiene una batería de litio de gran capacidad de 11.1V 6000mAh integrada para mejorar la autonomía del robot.
Desarrollo profundo en ROS, capaz de superar obstáculos
Investigación en conducción autónoma
Suspensión pendular para una conducción estable, movimiento omnidireccional de 360°
Agarre y transporte
Parámetros de especificación
Tamaño:
316*259*242 mm
Peso:
4.8 kg
Material:
Soporte de aleación de aluminio duro totalmente metálico
Batería:
Batería Lipo de 11.1 V 6000 mAh
Vida útil continua:
90 min
Hardware:
Controlador ROS y placa de expansión ROS
Sistema operativo:
Ubuntu 18.04 LTS + ROS Melodic
Software:
App para iOS/Android
Comunicación:
USB/WiFi/Ethernet
Lenguaje de programación:
Python/C/C++/JavaScript
Almacenamiento:
Tarjeta TF de 32 GB
Servo:
Servo de bus serie HTS-20H
Método de control:
Teléfono/Control de mando
Tamaño del paquete (kit avanzado):
38*31*23 cm
Peso del paquete (kit avanzado):
Aprox. 5 kg
Parámetros del producto
Diagrama dimensional
Parámetros del Lidar SLAMTEC A1
Parámetros del Lidar EAI G4
Parámetros de la cámara de profundidad
Parámetros del conjunto de micrófonos de campo lejano de 6 canales
Parámetros de la pantalla LCD de 7 pulgadas
Parámetros del servo HTS-20H
Abundante material de aprendizaje
Lista de empaque del JetAcker Starter
Lista de empaque del JetAcker Standard
Lista de empaque del JetAcker Advanced
Lista de empaque del JetAcker Ultimate
Preguntas frecuentes
What powers JetAcker and what software does it support?
It is powered by NVIDIA Jetson Nano B01 and runs ROS. It supports mainstream deep learning frameworks, MediaPipe development, YOLO model training, and TensorRT acceleration.
What are the main steering and suspension features?
The chassis uses an Ackermann Steering Structure with a full metal CNC steering system and pendulum suspension for stability. The rear wheels remain parallel and turning is achieved by the difference in inner and outer wheel angles.
What sensing and AI capabilities does it include?
It includes LiDAR for SLAM mapping and navigation, and a 3D depth camera for 3D vision. It also supports AI features such as KCF target tracking, color and tag recognition, and YOLO object recognition.
What is the intended use and development environment?
JetAcker is designed for robotics education and research, enabling learning and validating SLAM, mapping, and AI vision algorithms. It integrates with ROS and Gazebo simulation for algorithm prevalidation.
What is the battery life and is warranty information provided?
The robot uses an 11.1V 6000mAh lithium battery with up to 90 minutes of continuous operation. Warranty details are not provided in the product information.
Reviews
No reviews yet. Be the first to share your experience!