Más vendido

Waveshare

RaspRover: Robot de IA 4WD de código abierto para Raspberry Pi

SKU: WVSH0281

₹ 35,699.99

Disponible en 2-4 semanas

Seleccionar variante

Static Camera
Option
Raspberry Pi 4B 8GB
Raspberry Pi
📦 Min order 1

Enter your email or your WhatsApp number.

Chatea con nosotros por WhatsApp ¡Respondemos rápidamente! Contáctanos
RaspRover: Robot de IA 4WD de código abierto para Raspberry PiStatic Camera / Raspberry Pi 4B 8GB₹ 35,699.99
Ask AI about this product

RaspRover

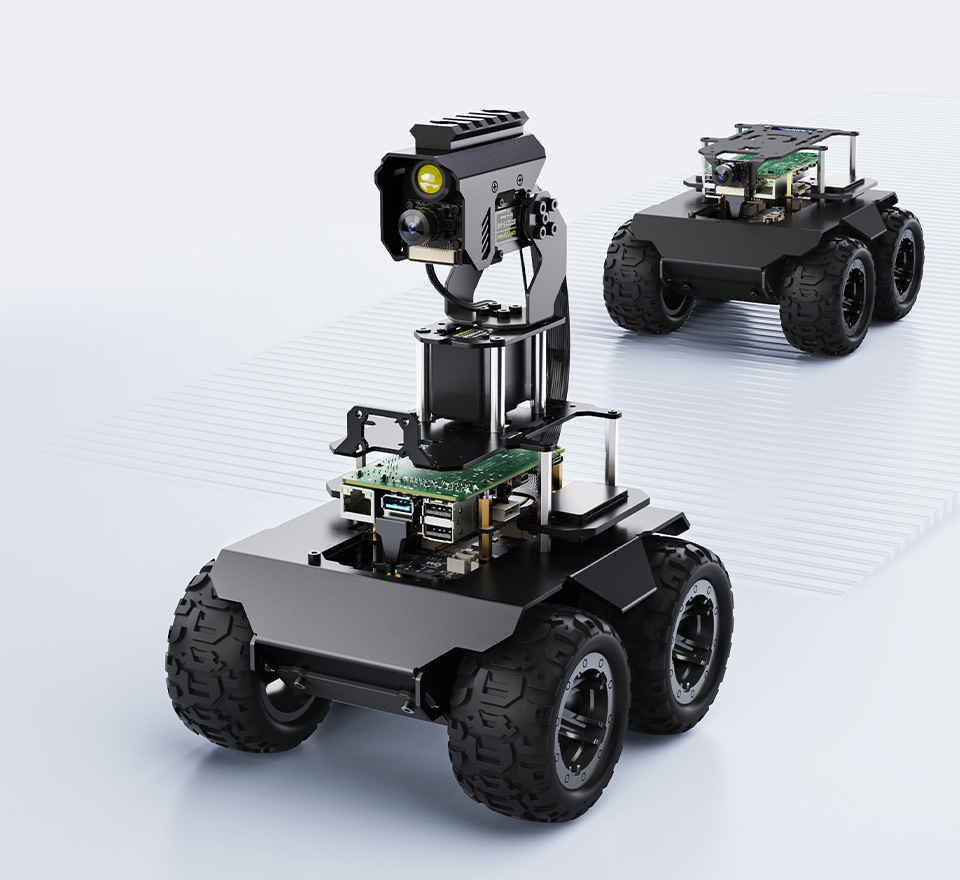
Robot de IA 4WD de código abierto, pequeño y potente
Le ofrece mayor potencial creativo y posibilidades


Características

El RaspRover es un robot de IA diseñado para la exploración y la creación, que conecta a la perfección su imaginación con la realidad. Adecuado para entusiastas de la tecnología, fabricantes o principiantes en programación, es su elección ideal para explorar el mundo de la tecnología inteligente.

Equipado con el ordenador Raspberry Pi de alto rendimiento para cumplir con los desafíos de estrategias y funciones complejas, e inspirar su creatividad. Adopta un diseño de doble controlador, combina las funciones de IA de alto nivel del controlador host con las operaciones básicas de alta frecuencia del subcontrolador, haciendo que cada operación sea precisa y fluida.

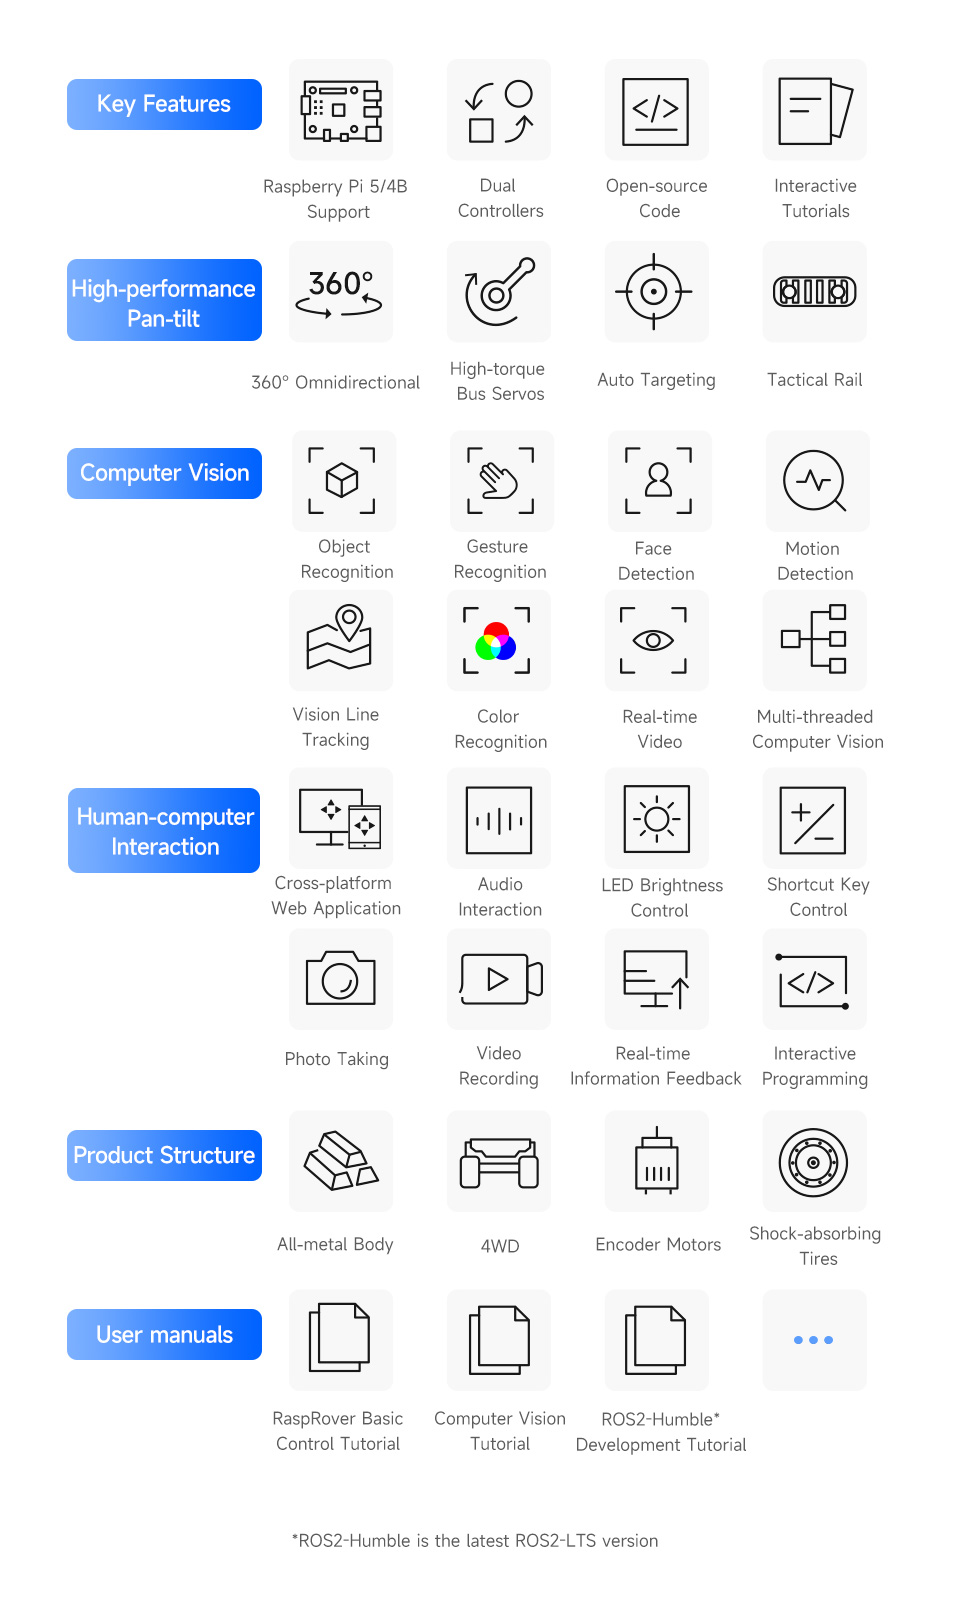
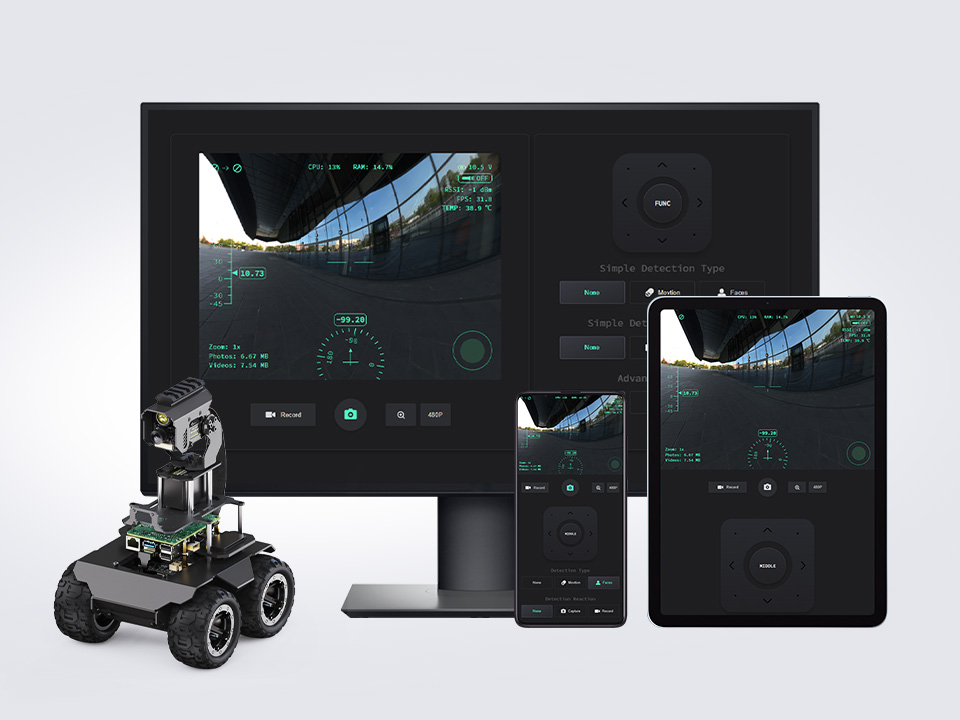
Fácil de controlar de forma remota a través de la aplicación web RaspRover sin descargar ningún software, solo abra su navegador e inicie su viaje. Admite transmisión de vídeo en tiempo real de alta tasa de fotogramas y múltiples funciones de visión artificial por IA, ¡el RaspRover es una plataforma ideal para hacer realidad sus ideas y su creatividad!


Selección del kit

Módulo Pan-Tilt opcional (solo versión PT) para un mejor potencial de expansión. Opciones para el controlador host (Raspberry Pi 4B / Raspberry Pi 5), o puede elegir la versión Acce si ya tiene una Pi. Todos los kits están equipados con cámara, accesorios de montaje, tarjeta TF, ventilador de refrigeración, etc.

MODELO Kit de IA RaspRover PT PI4B/PI5 Kit de IA RaspRover PT PI4B/PI5 Acce Kit de IA RaspRover PI4B/PI5 Kit de IA RaspRover PI4B/PI5 Acce
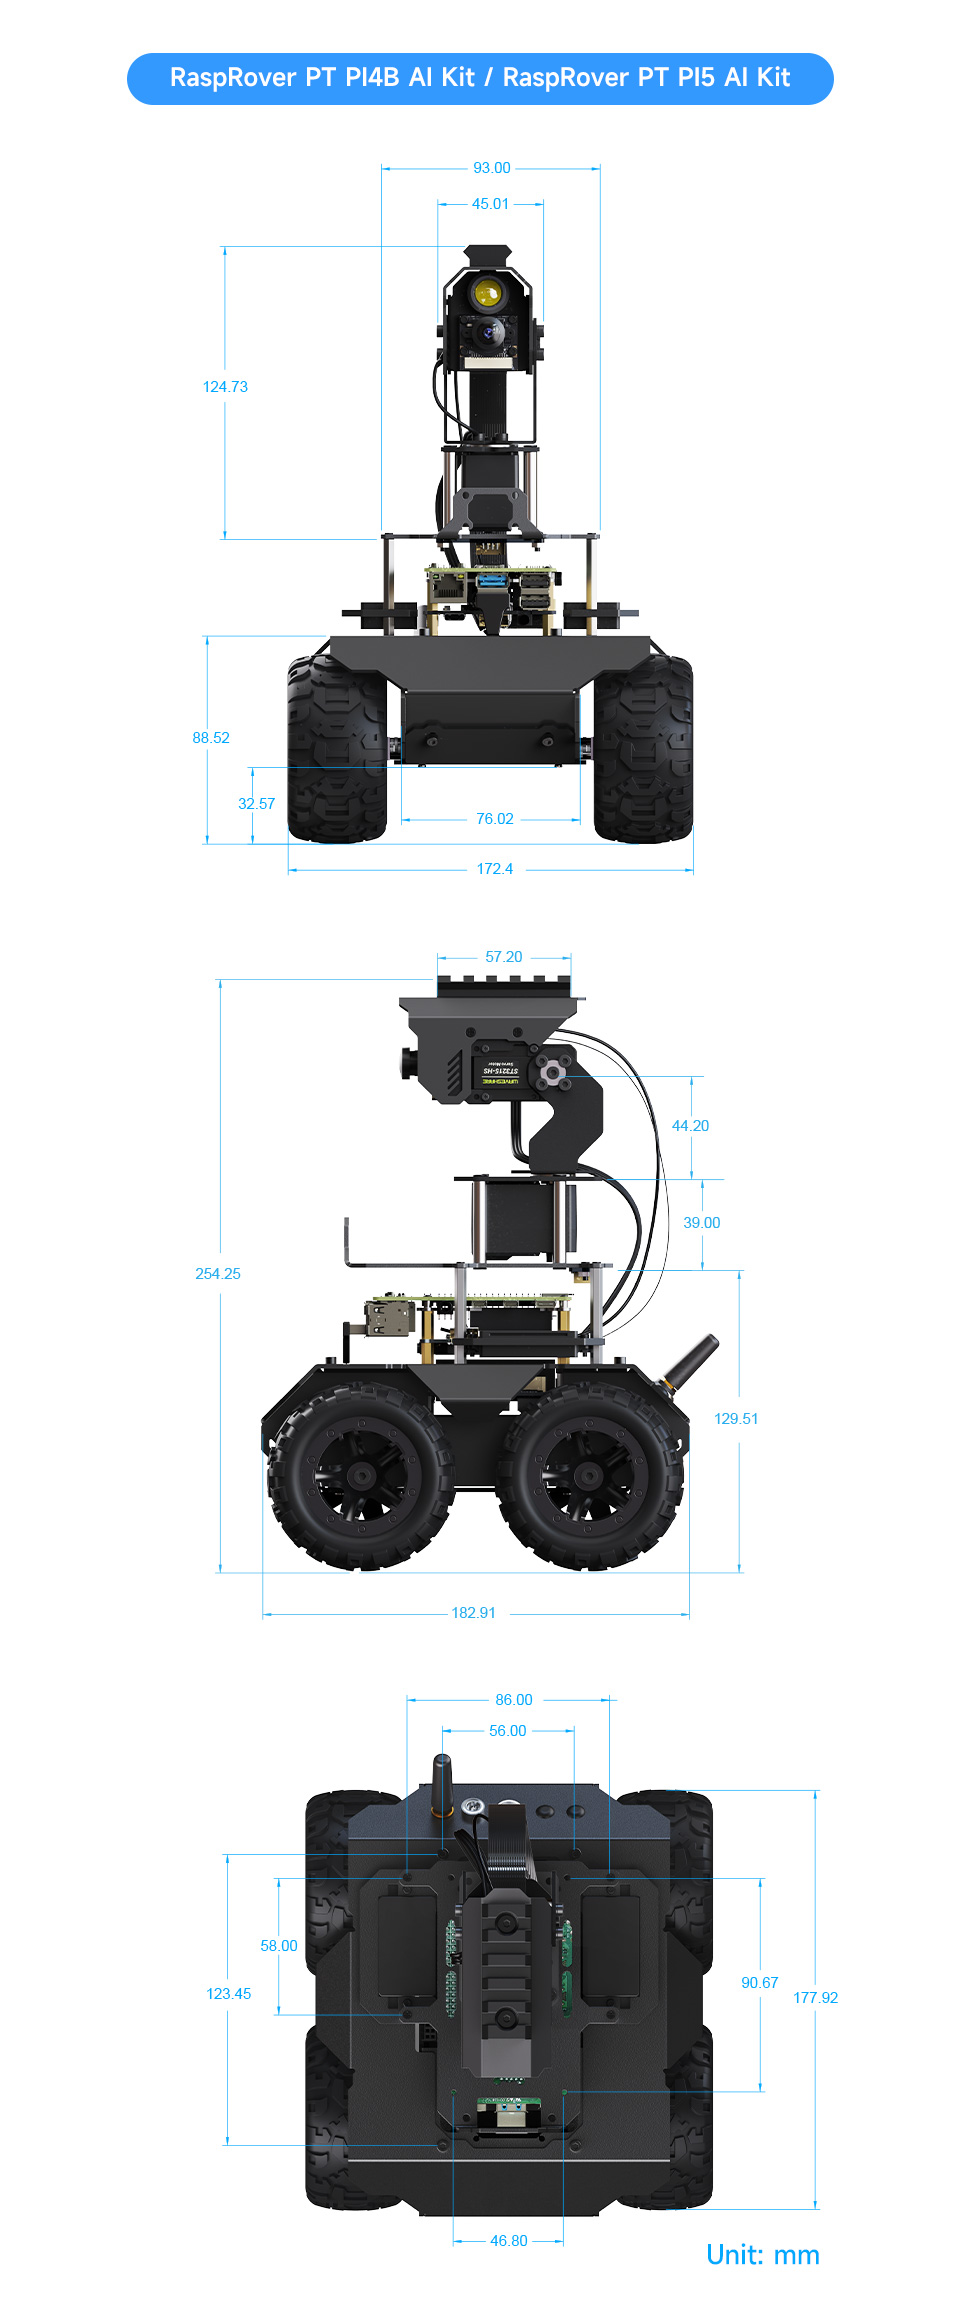
DIMENSIÓN 172.40×182.91×251.25mm 172.40×182.91×132.13mm
PESO 1330±5g 1283±5g 1054±5g 1007±5g
ALTURA DEL CHASIS 33.70mm
GRADOS DE LIBERTAD PAN-TILT 2 -
TORQUE DEL SERVO PAN-TILT 20KG.CM -
SERVO PAN-TILT Servo ST3215 -
CONTROLADOR HOST RPi 4B 4GB / RPi 5 4GB NO incluido RPi 4B 4GB / RPi 5 4GB NO incluido
SOPORTE DEL SISTEMA HOST Debian Bookworm
VERSIÓN ROS2 ROS2-HUMBLE-LTS
CAMPO DE VISIÓN DE LA CÁMARA 160°
FUENTE DE ALIMENTACIÓN Módulo UPS 3S
SOPORTE DE BATERÍA Batería de litio 18650 x 3 (NO incluida)
MÉTODOS DE CONTROL DEMO Aplicación web / Programación interactiva Jupyter Lab
VELOCIDAD MÁXIMA PREDETERMINADA 0.65m/s
NÚMERO DE RUEDAS MOTRICES 4
DIÁMETRO DE NEUMÁTICO 80mm
ANCHO DE NEUMÁTICO 42.5mm
RADIO DE GIRO MÍNIMO 0M (Rotación in situ)


Basado en Raspberry Pi

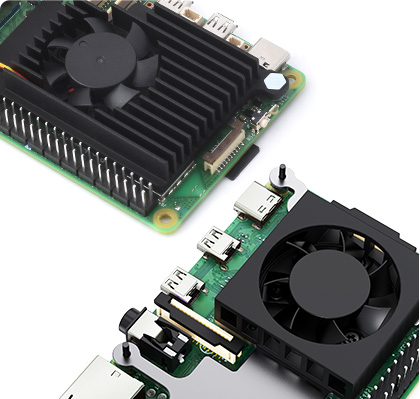
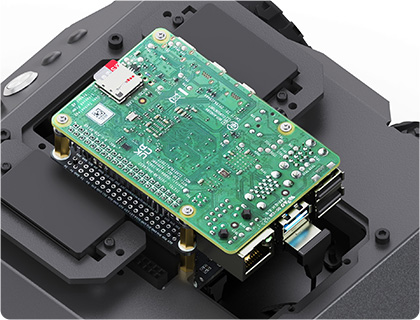
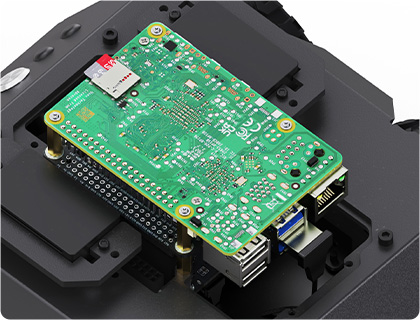
Admite Raspberry Pi 5 / Raspberry Pi 4B, ofreciendo un potente rendimiento informático para más posibilidades

Conexión con Raspberry Pi 4B

Conexión con Raspberry Pi 5

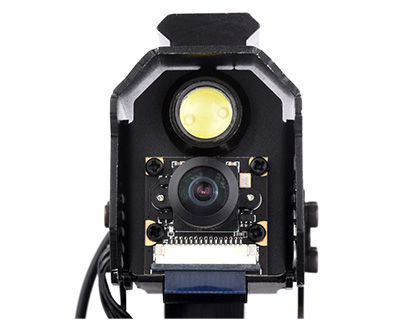
Cámara CSI para Raspberry Pi 4B

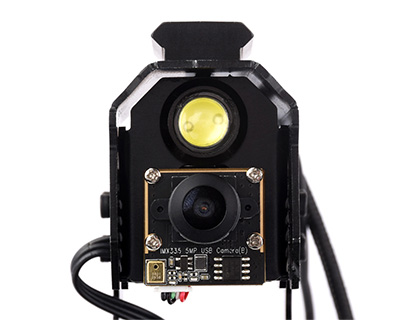
Cámara USB para Raspberry Pi 5


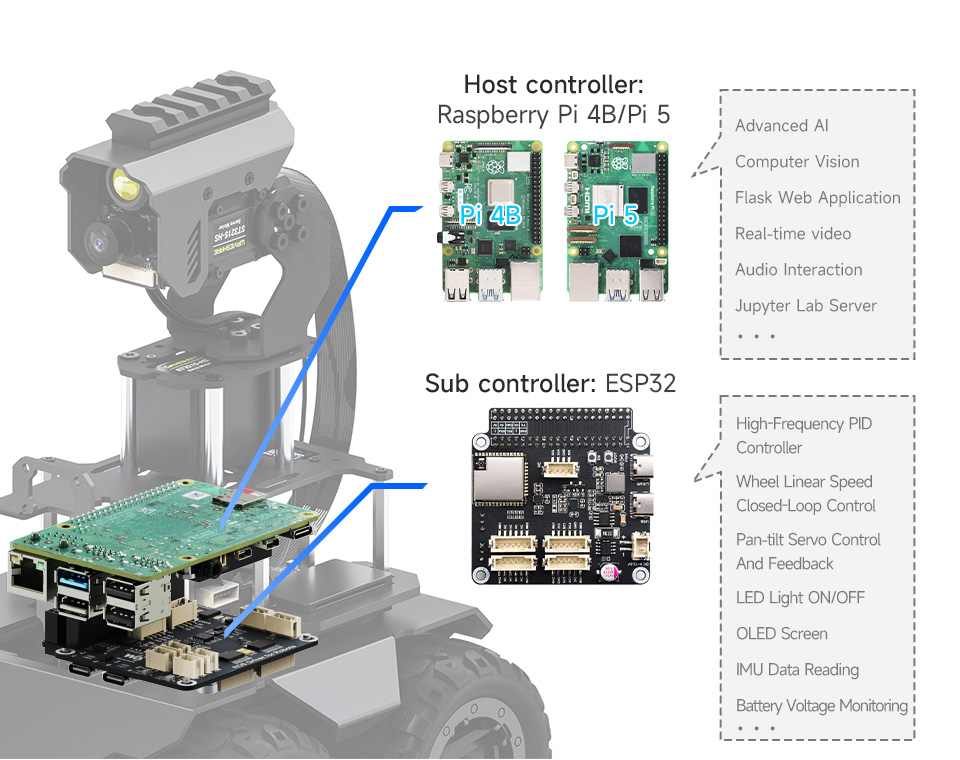
Diseño de doble controlador, proporciona una colaboración eficiente y un rendimiento mejorado

El controlador host adopta Raspberry Pi para visión artificial y planificación estratégica, y el subcontrolador utiliza ESP32 para el control de movimiento y el procesamiento de datos de sensores


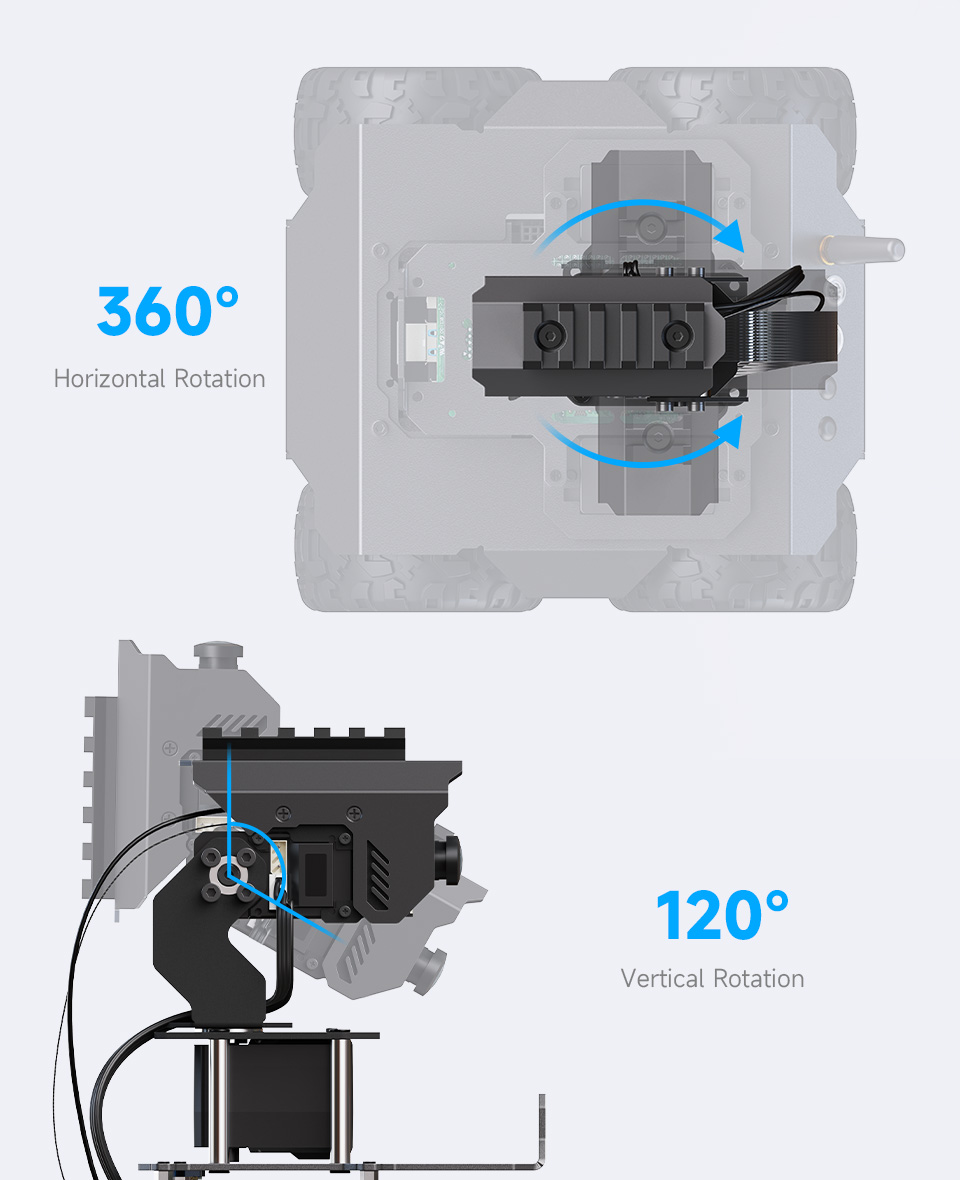
Pan-Tilt omnidireccional flexible de 360°

Equipado con una cámara gran angular de 5MP y 160° para capturar cada detalle


El Pan-Tilt adopta servos de bus de alta velocidad para una mejor experiencia de control, similar a los juegos FPS


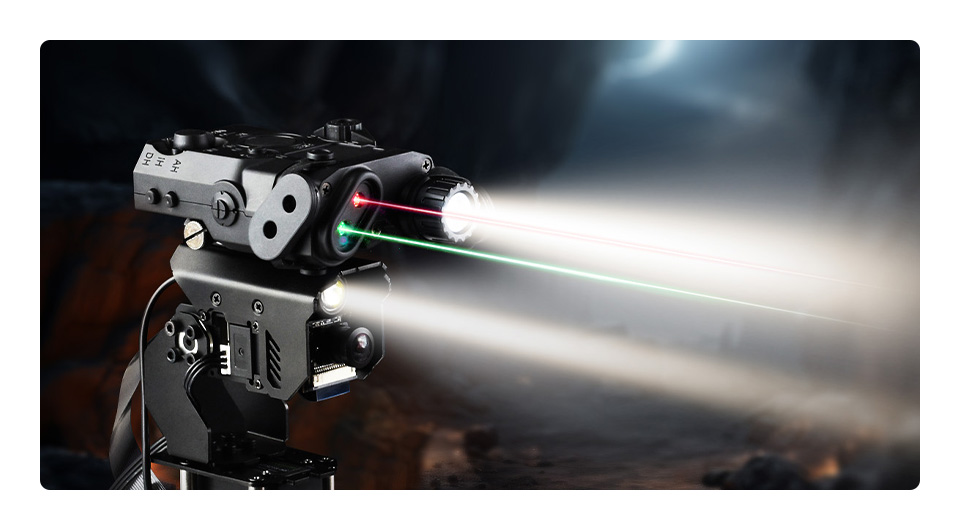
Adecuado para expansión táctica

Viene con riel ancho de 21 mm y servo de bus de alta velocidad de 106 RPM y alto torque de 20KG.CM para expansión táctica

solo como referencia, los accesorios en la imagen de arriba NO están incluidos


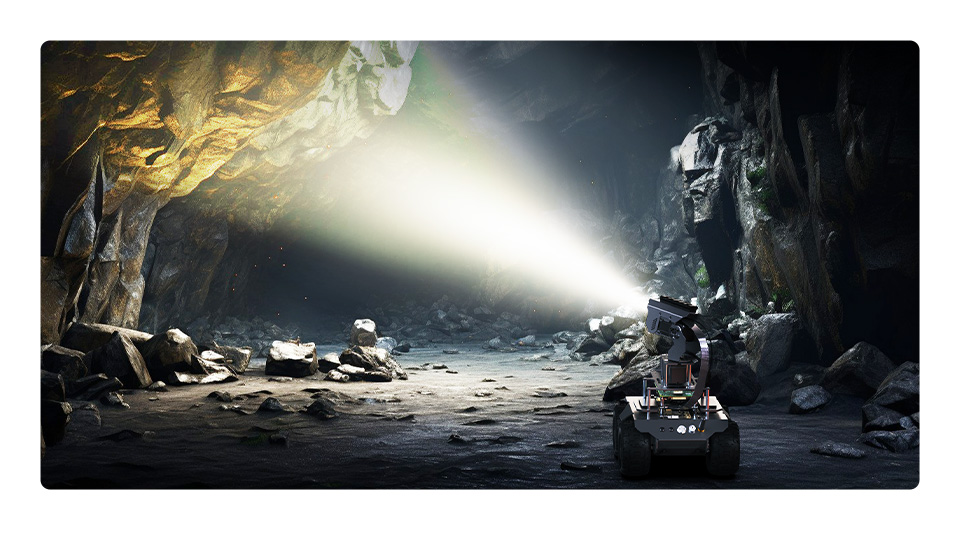
Continuando la aventura al caer la noche

Luz LED de alto brillo para garantizar imágenes claras en condiciones de poca luz

(* la luz LED solo está disponible en la versión PT)


Fácil de controlar a través de
aplicación web multiplataforma

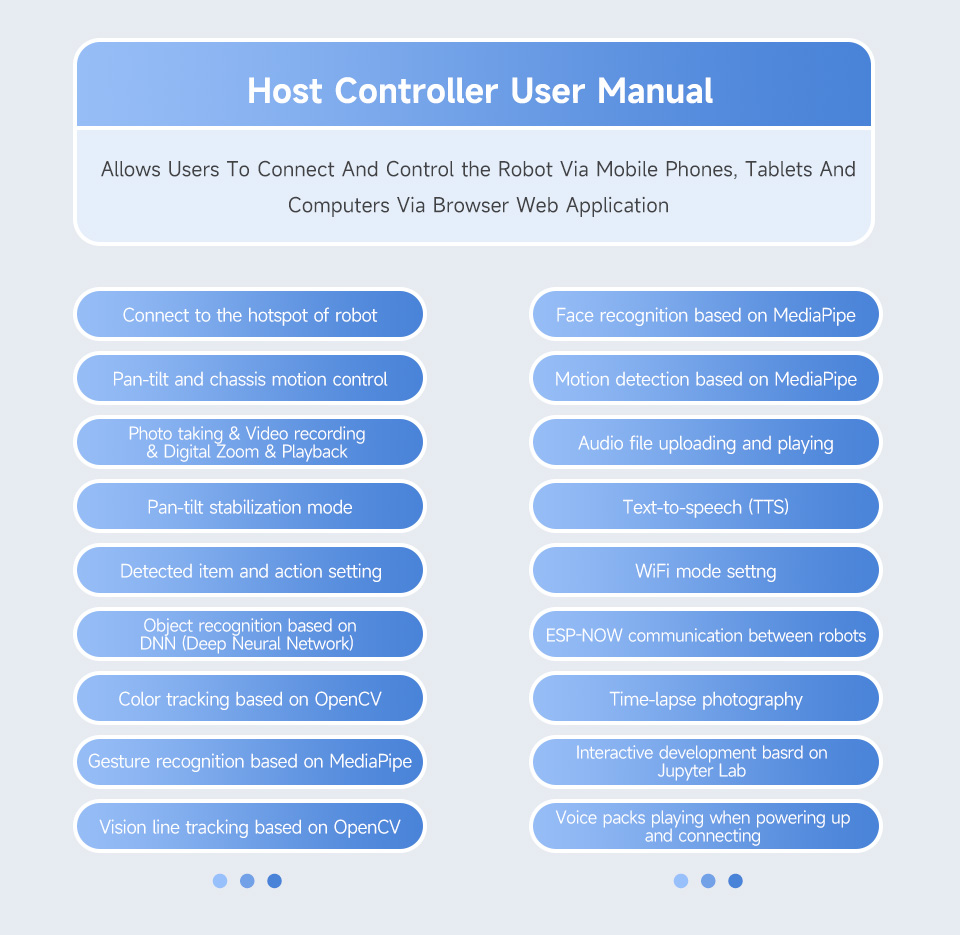
No requiere instalación de aplicaciones, permite a los usuarios conectar y controlar el robot a través de teléfonos móviles, tabletas y ordenadores mediante la aplicación web del navegador. Admite control por teclas de acceso directo como WASD y ratón a través de un PC con teclado


Transmisión inalámbrica en tiempo real de vídeo de alta tasa de fotogramas

Adopta la aplicación web ligera Flask, admite transmisión en tiempo real de vídeo de alta tasa de fotogramas y zoom digital. Basado en Python y fácil de ampliar, funcionando perfectamente con OpenCV


Reconocimiento, seguimiento y orientación

Basado en OpenCV para lograr el reconocimiento de color y la orientación automática. Admite control Pan-Tilt de una tecla e iluminación LED automática, permite la expansión para más funciones


Detección facial: captura automática de fotos o vídeos

Basado en OpenCV para lograr el reconocimiento facial, admite la toma automática de fotos o la grabación de vídeo una vez que se reconoce una cara


Reconocimiento inteligente de objetos

Admite el reconocimiento de muchos objetos comunes con el modelo predeterminado


Reconocimiento de gestos:
Interacción de IA con lenguaje corporal

Combina OpenCV y MediaPipe para realizar el control por gestos del Pan-Tilt y LED

Control por gestos para tomar fotos

Control de encendido/apagado de LED y luz de fondo


Más demostraciones de MediaPipe para crear fácilmente
tareas complejas de procesamiento de vídeo

MediaPipe es un marco de código abierto desarrollado por Google para crear tuberías de procesamiento multimedia multiplataforma, proporciona un conjunto de componentes y herramientas prediseñados, su capacidad de procesamiento de alto rendimiento permite al robot responder y procesar entradas multimedia complejas, como análisis de vídeo en tiempo real.
Reconocimiento facial

Detección de actitud


Seguimiento de línea por visión para conducción autónoma

Integrado con la función de seguimiento de líneas mediante visión en la demostración de visión artificial, incluye cinta amarilla para facilitar la planificación de una trayectoria para el robot. Los usuarios pueden comprender los algoritmos básicos de conducción autónoma con esta sencilla demostración
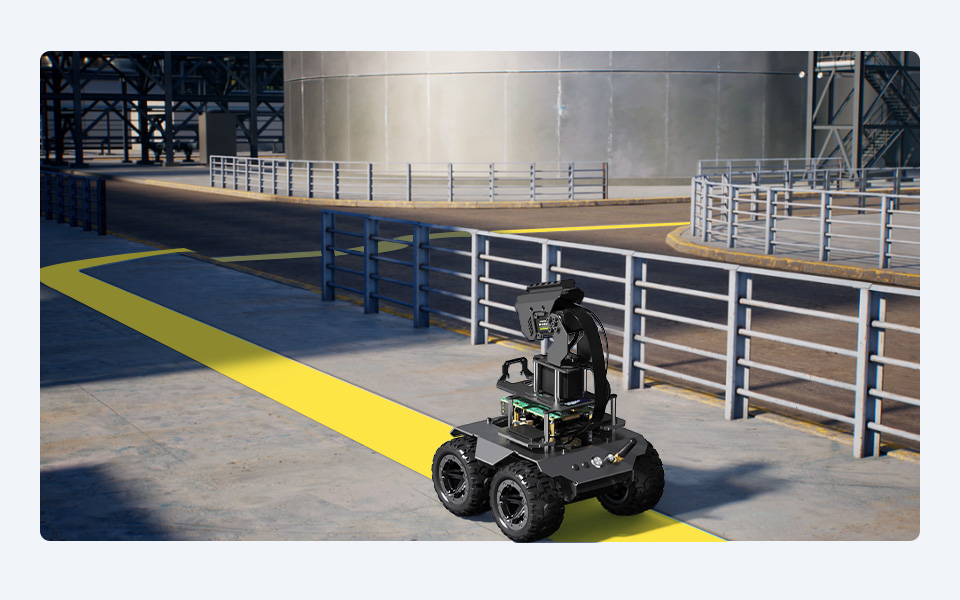
 

Espacio reservado para periféricos de expansión

Espacio reservado en la placa de montaje con orificios de montaje M2.5, para la instalación de LIDAR D500 / STL27L u otros periféricos
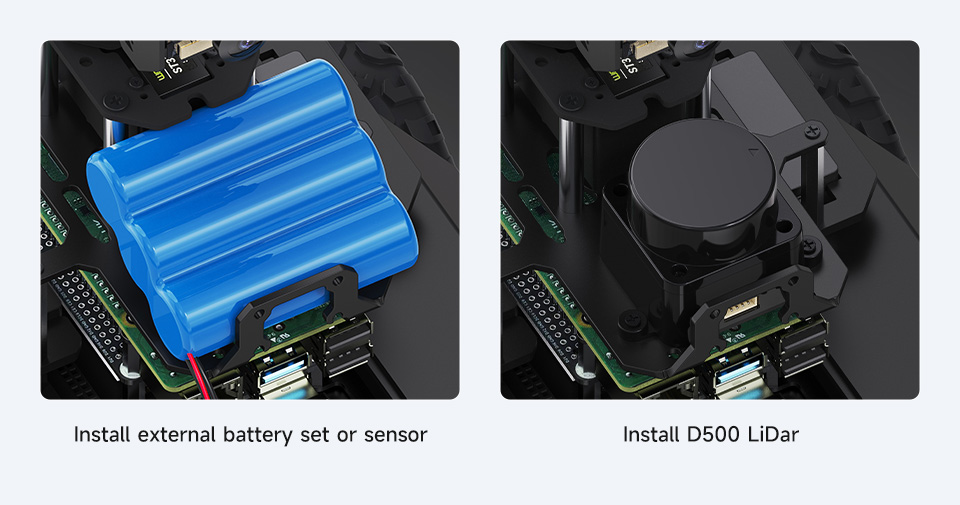
* Viene con tornillos y cables para la instalación del LIDAR D500, por favor consulte la WIKI para más detalles. El LIDAR D500 y el set de baterías NO están incluidos.


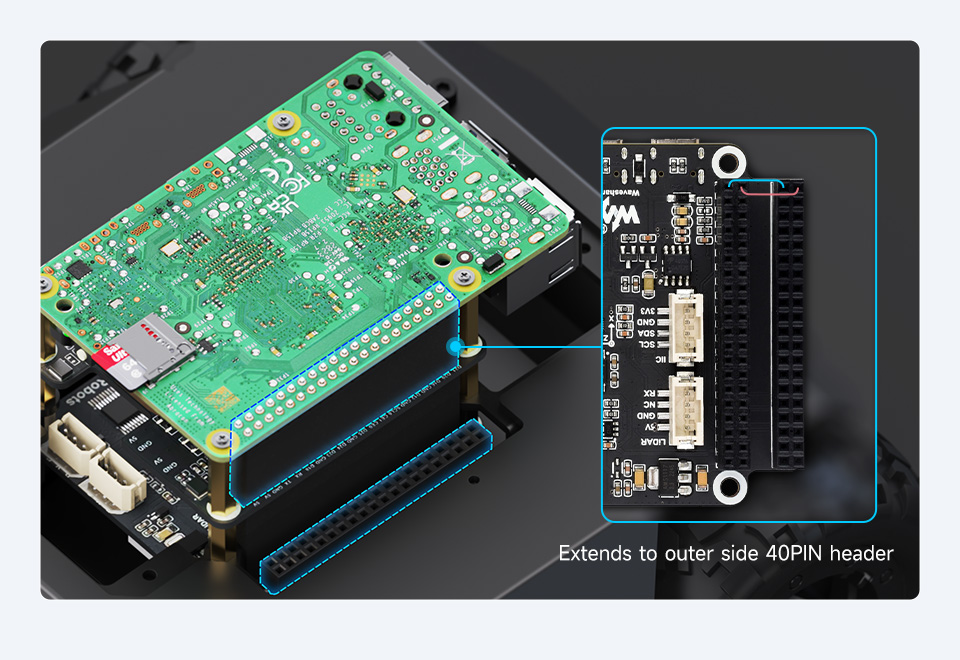
Cabezal de expansión GPIO de 40 pines

El robot solo ocupa la interfaz URAT de los GPIO de la Raspberry Pi para la comunicación, adaptando el cabezal exterior de 40 pines de la placa controladora para expandir más periféricos y funciones
 

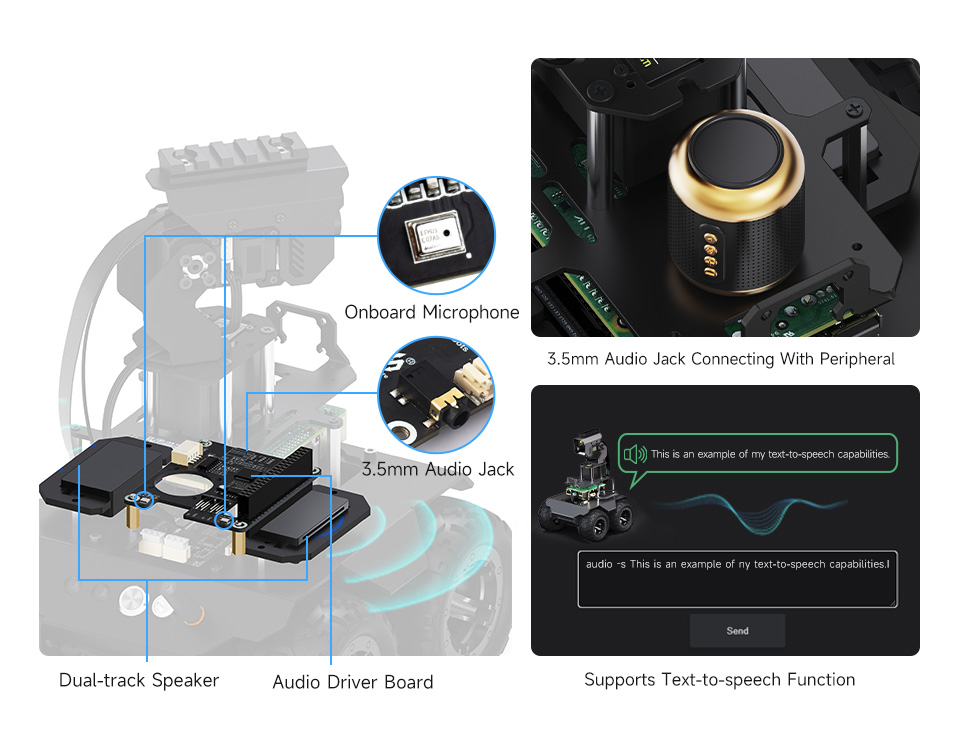
Múltiples métodos de interacción de audio

Equipado con placa controladora de audio, altavoz de doble canal y micrófono integrado, con jack de audio de 3.5mm para conectar periféricos y lograr conversión de texto a voz y reproducción de audio
 

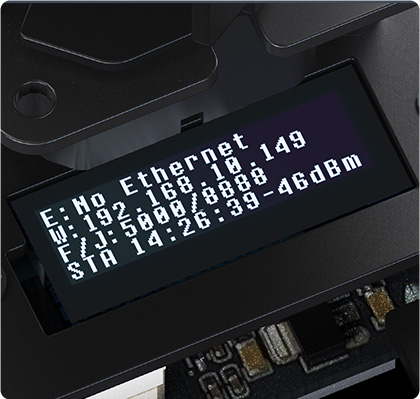
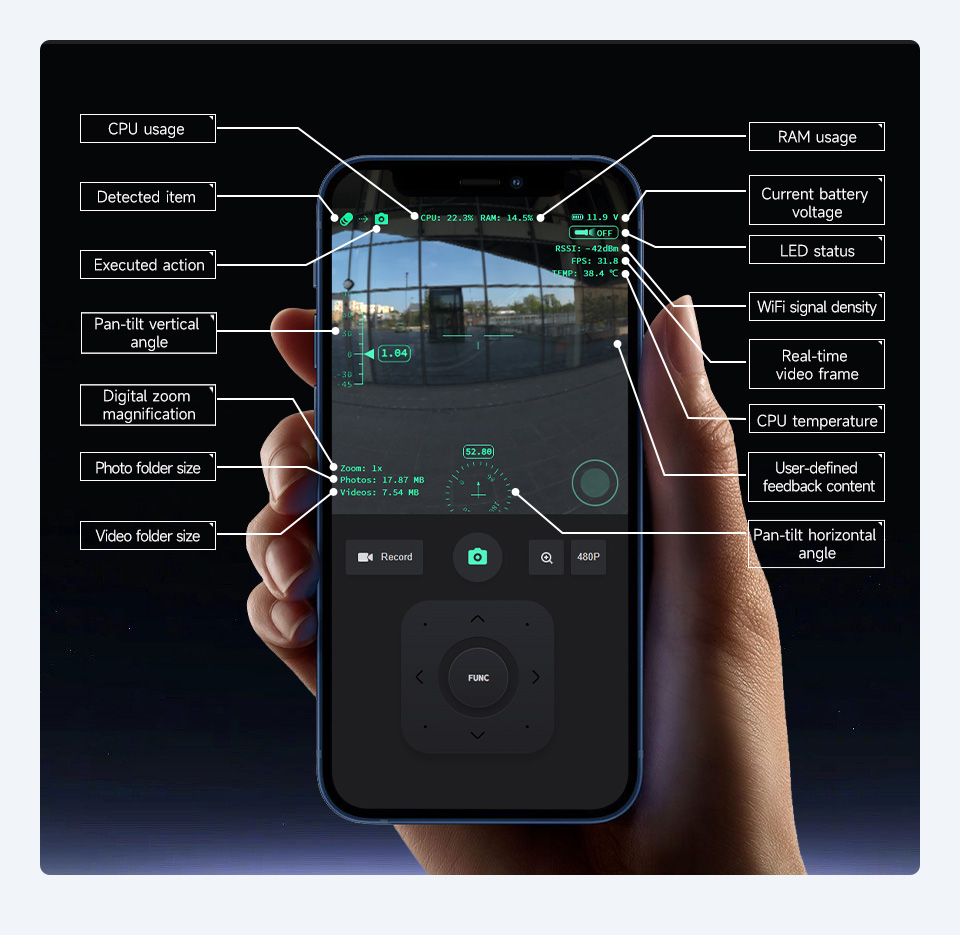
Obtiene información de estado en tiempo real

Monitoreo en tiempo real del estado operativo del robot
 

Herramienta de línea de comandos vía página web
Múltiples funciones para una expansión más fácil

Rápido de configurar, fácil de expandir
Personalice y añada fácilmente nuevas funciones sin modificar el código del front-end
 

Comunicación inalámbrica ESP-NOW entre robots

Basado en el protocolo de comunicación ESP-NOW, varios robots pueden comunicarse entre sí sin necesidad de dirección IP o MAC, logrando una colaboración entre múltiples dispositivos con una comunicación de baja latencia de 100 microsegundos


Admite función de estabilización vertical Pan-Tilt para diversas condiciones de carretera

Admite la función de estabilización de cámara basada en un sensor IMU para mantener la imagen estable. Realiza la lectura de datos IMU, el cálculo y el control del Pan-Tilt a través del subcontrolador, lo que no ocupará recursos de computación del host
 

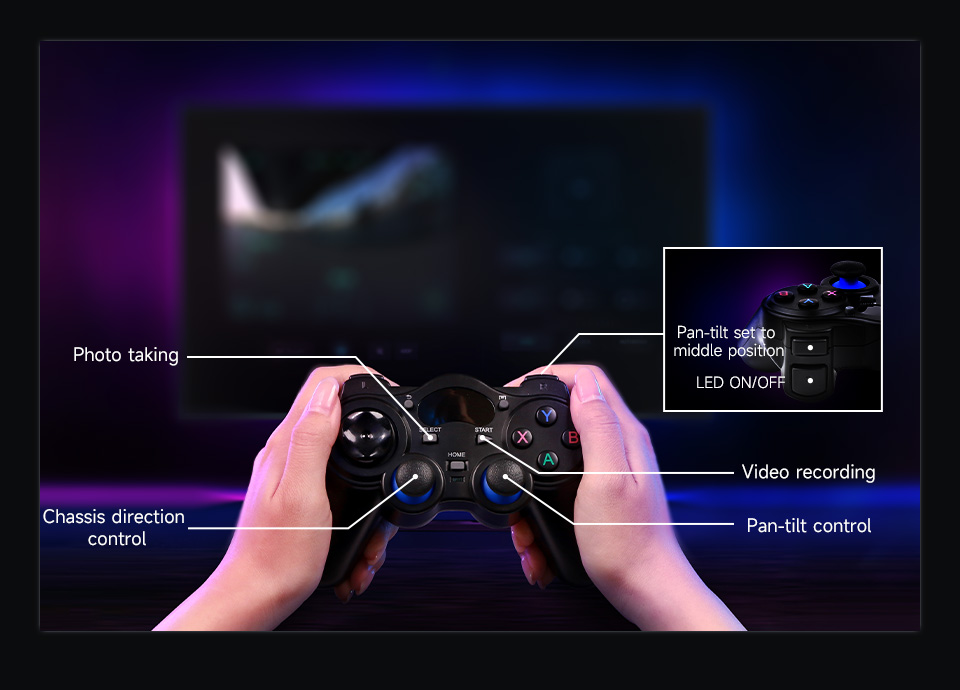
Control por mando para una mejor experiencia de operación

Viene con un mando inalámbrico, lo que hace que el control del robot sea más flexible. Puede conectar el receptor USB a su PC y controlar el robot de forma remota a través de Internet. Proporciona una demostración de código abierto para personalizar su propio método de interacción
 

Admite expansión 4G/5G

Admite la instalación de un módulo 4G/5G para escenarios de aplicación sin WiFi
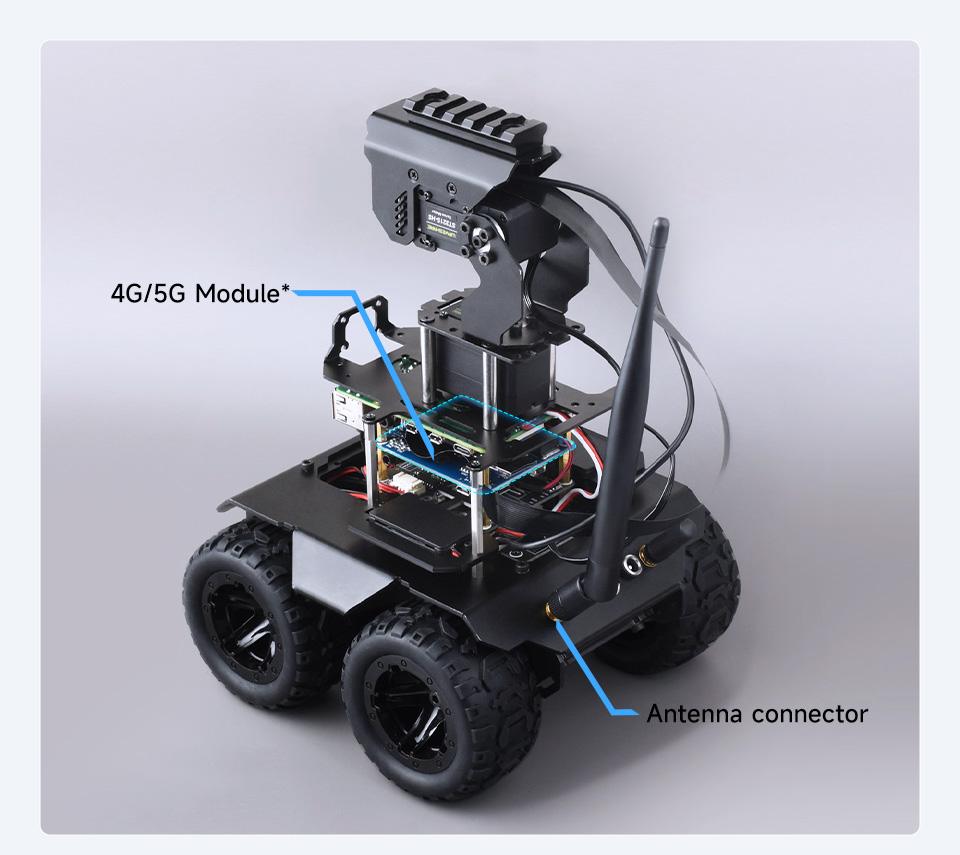
* Es posible que necesite utilizar un servicio de tunelización como Ngrok, Cpolar o LocalTunnel para exponer el servicio de red local del robot (aplicación Flask) a Internet, de modo que pueda controlar el robot desde cualquier lugar.


Tutorial interactivo multiplataforma
Desarrolle mientras aprende

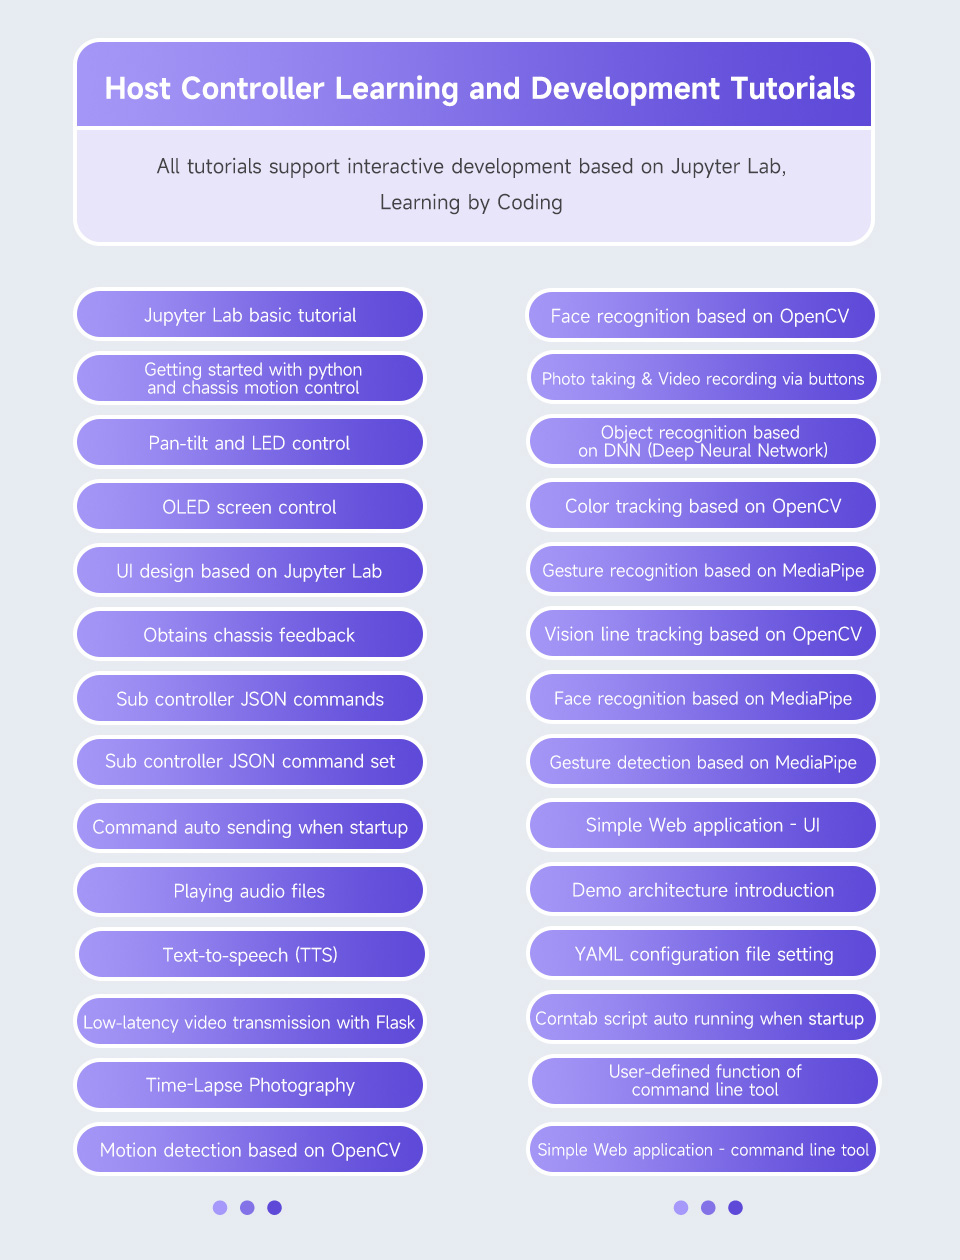
Admite el acceso a Jupyter Lab a través de dispositivos como teléfonos móviles y tablets para leer los tutoriales y editar el código en la página web, facilitando el desarrollo


Ricos recursos de tutoriales

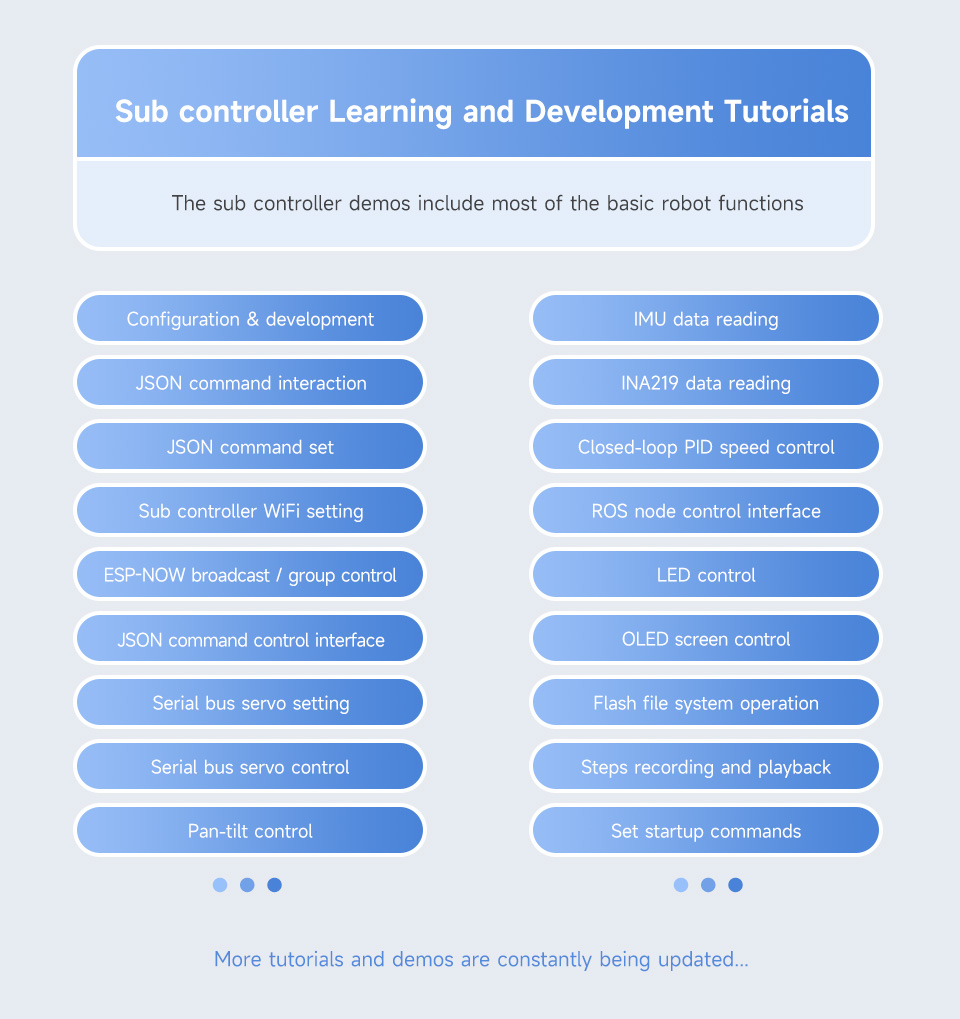
Proporcionamos tutoriales y demostraciones completas para ayudar a los usuarios a comenzar rápidamente con el aprendizaje y el desarrollo secundario


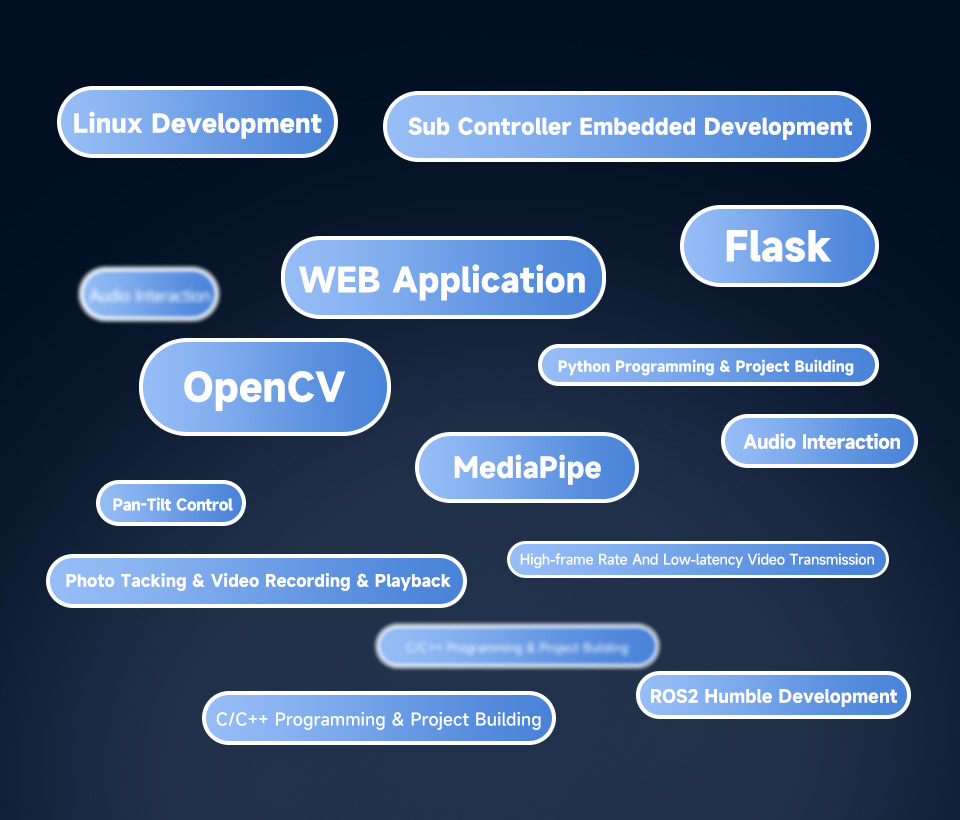
Demostraciones de código abierto
Pila tecnológica completa de doble controlador
 

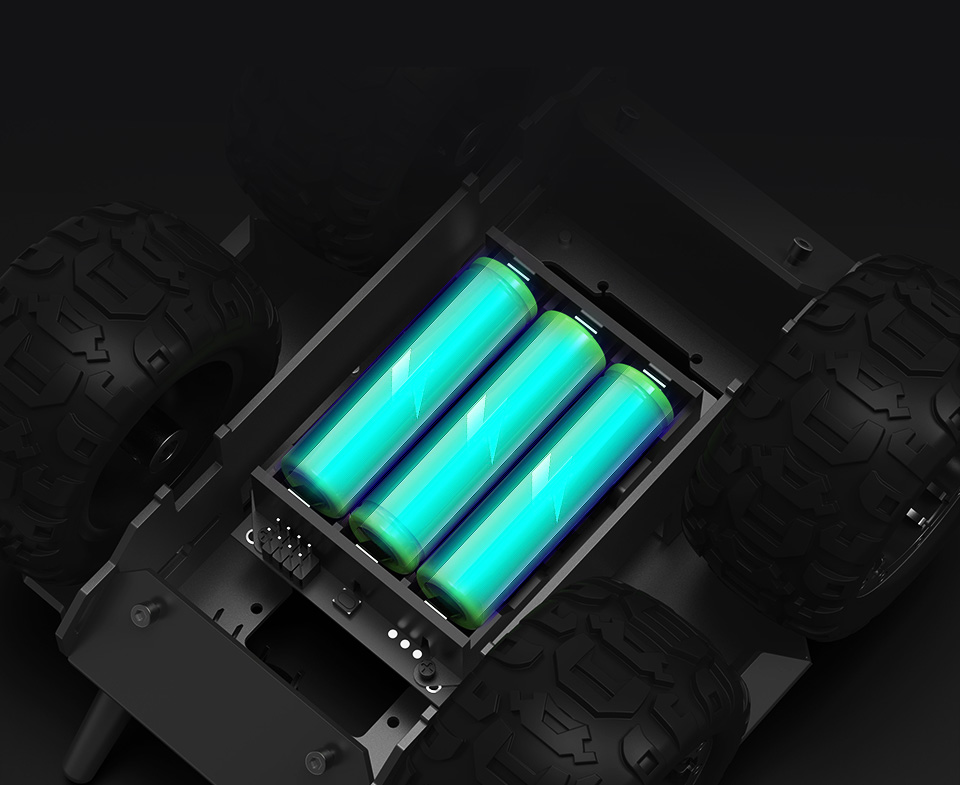
Soporte para batería de litio 18650

Módulo UPS de alta eficiencia integrado, admite carga y descarga al mismo tiempo para garantizar un tiempo de espera continuo

* Las baterías 18650 NO están incluidas

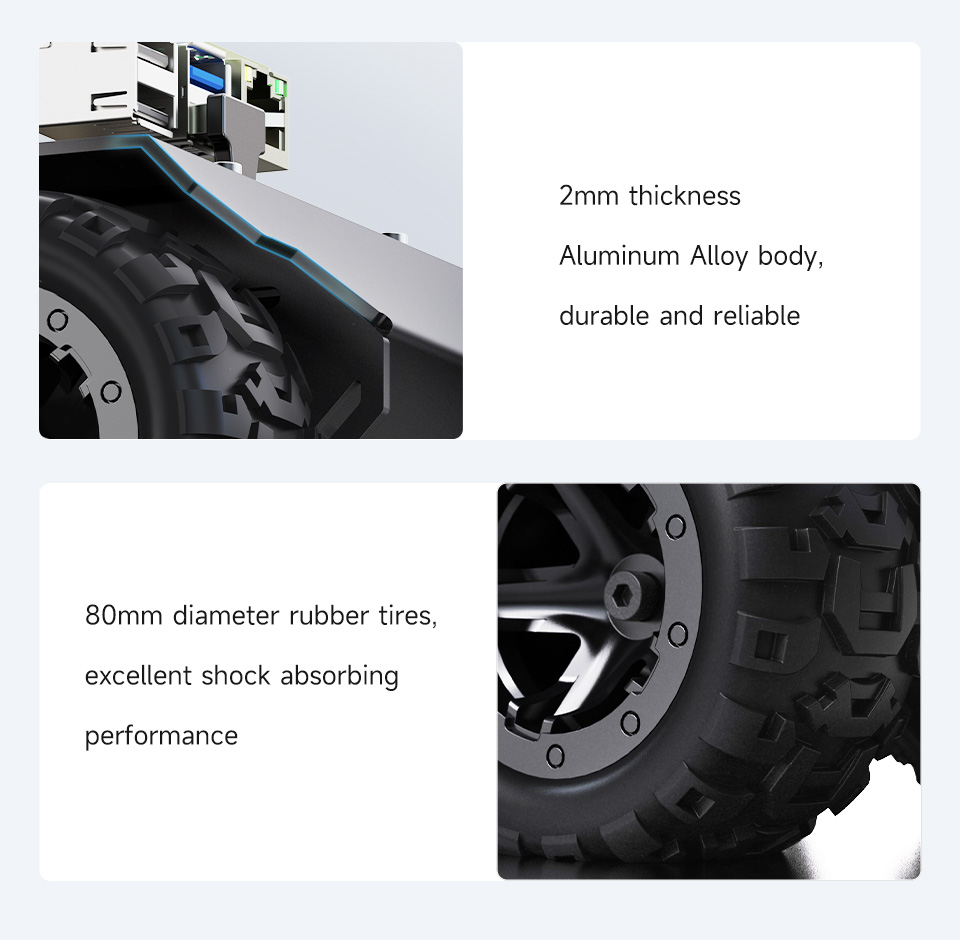
Cuerpo de aluminio de alta resistencia
 

Motor de alta velocidad + control de velocidad de bucle cerrado PID de alta frecuencia

El subcontrolador realiza un control de velocidad PID de bucle cerrado de alta frecuencia, admite una respuesta rápida y un control de velocidad preciso, con motores de alta velocidad, hasta 0.65 m/s
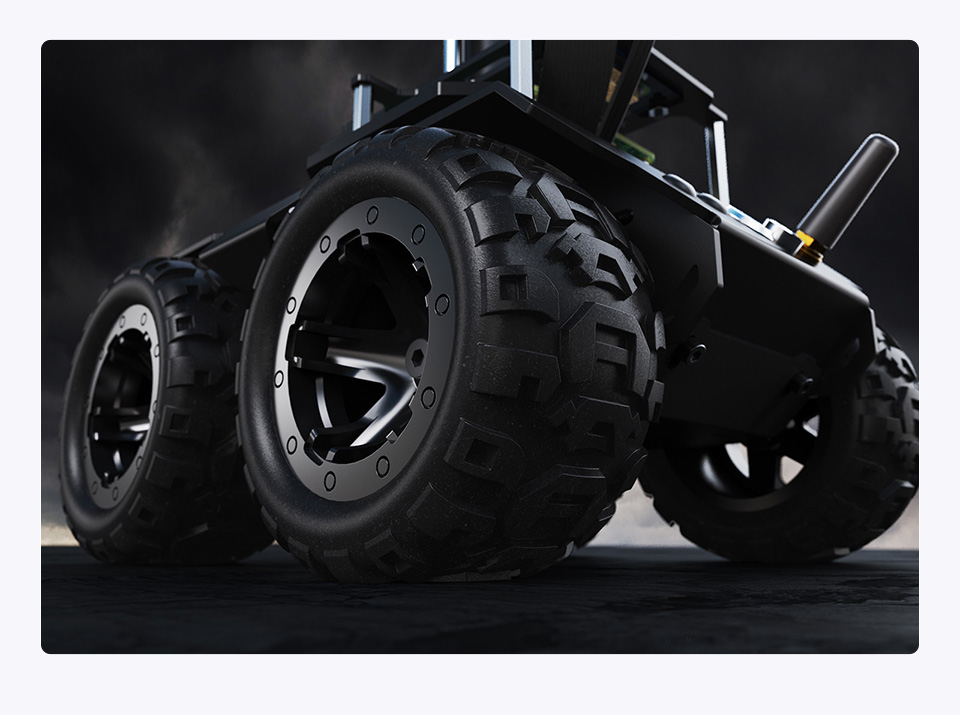
 

Más detalles de diseño
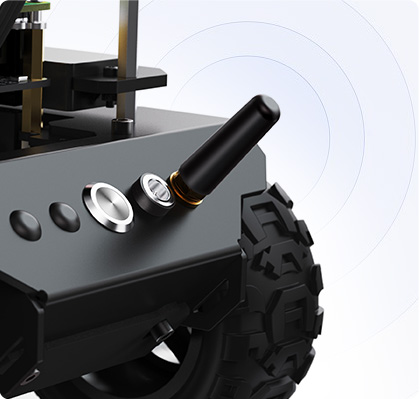
Crea automáticamente un punto de acceso para el acceso cuando no hay una conexión de red disponible después del encendido

Refrigeración activa de alta eficiencia integrada para el funcionamiento a largo plazo del controlador host incluso cuando se compilan paquetes complejos de ROS2

Pantalla OLED para visualización de información en tiempo real

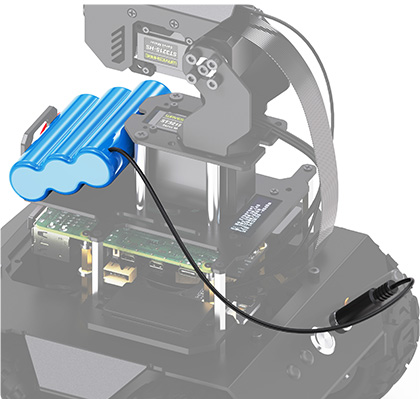
Admite la expansión de un conjunto de baterías externo a través del puerto DC5521


Placa controladora multifuncional

  • Utilizada como subcontrolador del robot, cuenta con un módulo ESP32 integrado y puede ser controlada a través de puerto serie, solicitud http, ESP-NOW y otros protocolos de comunicación, proporciona una aplicación web para un control básico del robot.
  • El ESP32 puede manejar cálculos de bajo nivel para el robot, tales como el controlador PID de alta frecuencia para controlar la velocidad de las ruedas, cálculos de cinemática inversa de alta frecuencia para los enlaces del brazo robótico, cálculo de interpolación de posición, control de ángulo Pan-Tilt y control de pantalla OLED, etc.
  • El ESP32 también es responsable de la lectura de datos de varios sensores, como el IMU (sensor de actitud de 9 ejes) e INA219 (detección de voltaje de batería), y puede lograr de forma independiente la función de estabilización vertical de la cámara, ahorrando eficazmente recursos de computación y IO para el controlador host.
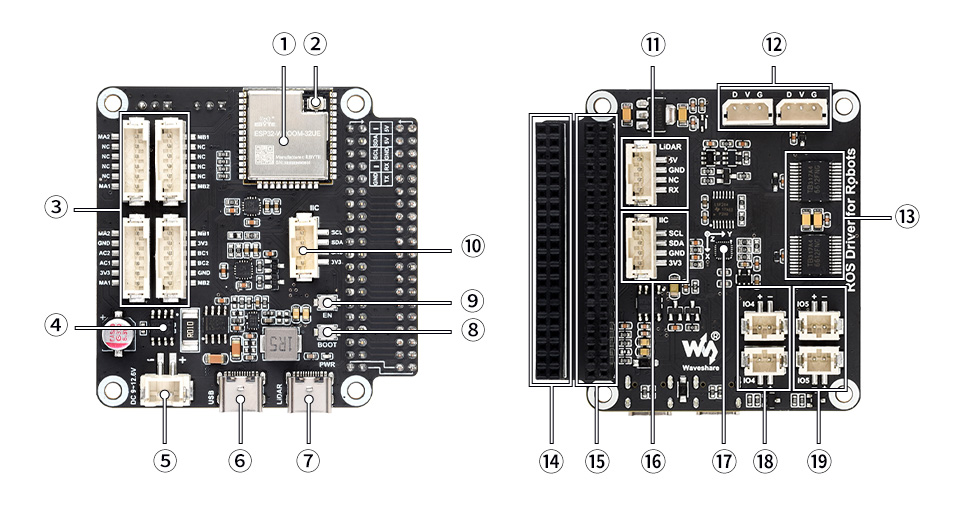
  1. Módulo ESP32
  2. Conector de antena del módulo ESP32
  3. Interfaces de control de motor
  4. INA219
    CI de detección de voltaje de batería
  5. Fuente de alimentación
  6. Comunicación / descarga USB
  7. Conector USB de Lidar
  8. Botón ESP32-IO0
  9. Botón ESP32-EN
  10. Interfaz de dispositivo I2C
  11. Interfaz UART de Lidar
  12. Interfaces de control de bus servo
  13. TB6612FNG
    CI controlador de motor
  14. Cabezal de expansión de 40 pines del controlador host
  15. Cabezal de conexión del controlador host
  16. Interfaz de dispositivo I2C
  17. ICM20948
    Sensor de actitud IMU de 9 ejes
  18. Interruptor de 12V controlado por ESP32-IO4
  19. Interruptor de 12V controlado por ESP32-IO5

Placa controladora de audio

  • La placa controladora de audio está diseñada para el controlador host del robot, con interfaz USB integrada, adecuada para Raspberry Pi 4B / Raspberry Pi 5 y otras placas base, compatible con múltiples sistemas.
  • Adopta el chip de control de audio SSS1629A5, proporciona funciones confiables de entrada y salida de audio, admite comunicación mediante interfaz USB, sin necesidad de controladores, conectar y usar. Chip amplificador de audio APA2068 integrado, proporciona una amplificación de audio de alta calidad para garantizar una salida de señal de audio clara y estable.
  • HUB USB 2.0 FE1.1S y chips CH340 integrados para enviar datos desde periféricos seriales como Lidar al controlador host a través de un cable USB sin ocupar demasiados recursos del host.
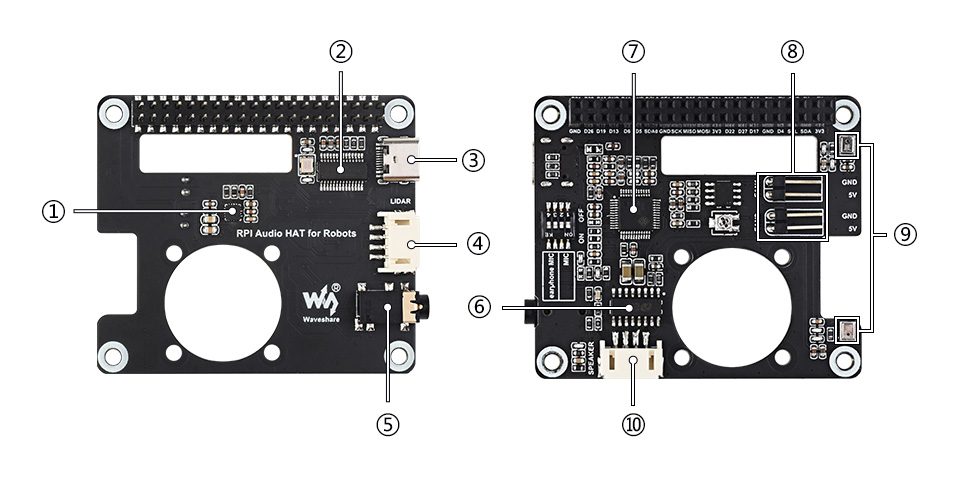
  1. CI de UART a USB para Lidar
  2. CI de HUB USB
  3. Puerto tipo C
  4. Interfaz UART de Lidar
  5. Conector de audio AUX de 3,5 mm
  6. APA2068KAI-TRG
    CI de amplificador de audio
  7. SSS1629A5
    CI de control de audio
  8. Cabezal de alimentación del ventilador de refrigeración
  9. Micrófono de doble pista
  10. Cabezal de altavoz de doble pista


Dimensiones del contorno


Recursos

WIKI: www.waveshare.com/wiki/RaspRover


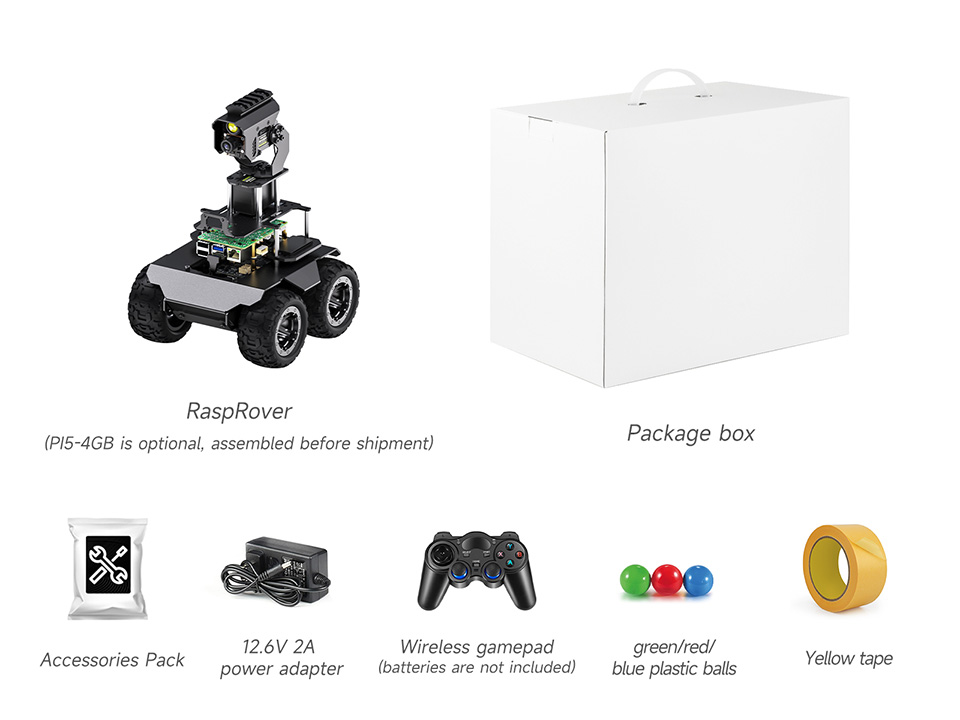
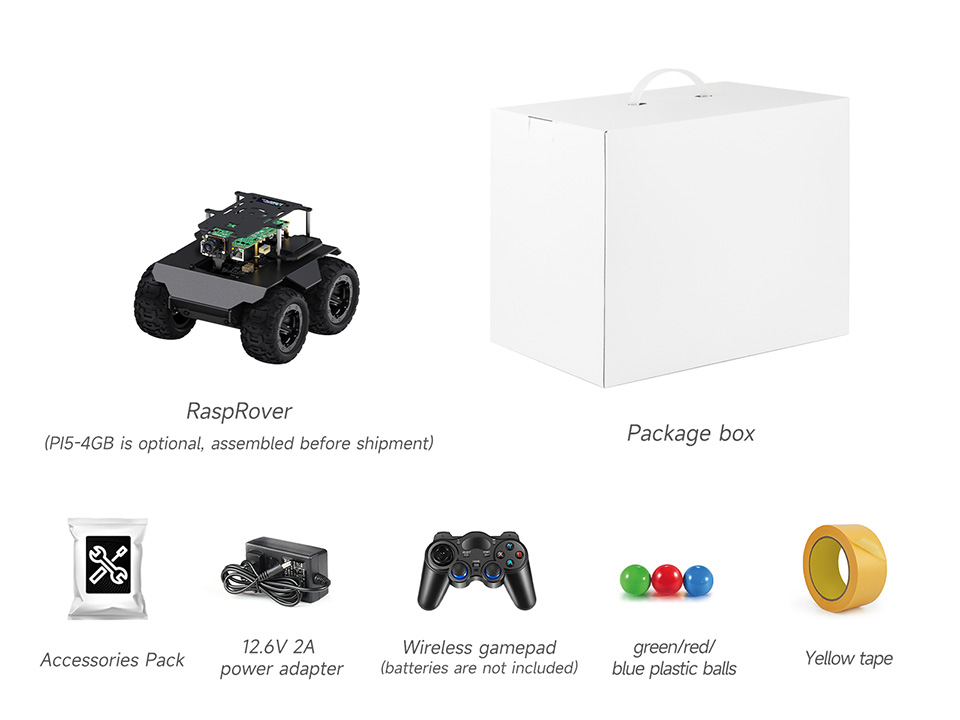
El paquete contiene:

Kit de IA RaspRover PT PI5

Kit de IA RaspRover PI5

What is included in the RaspRover kit?
All kits include a camera, mounting accessories, TF card, and cooling fan. The Pan Tilt version adds the Pan Tilt module, and the Raspberry Pi host controller is not included.
Is the system compatible with Raspberry Pi 4B and Raspberry Pi 5?
Yes, it supports Raspberry Pi 4B and Raspberry Pi 5 as host controllers. The Pi is not included and must be provided by the buyer.
How do I control and operate the robot?
Control is via a cross platform web application in the browser with no app installation required. Jupyter Lab is available for interactive programming.
What is the expected performance in terms of speed and turning?
The default maximum speed is 0.65 m per second and the robot uses four wheels with in situ turning.
Can I expand and control remotely or with other peripherals?
The system supports 4G/5G expansion and remote control over the internet via tunneling services to expose the web application. It also supports ESP-NOW for multi robot communication and has expansion options via the 40 pin header.
Add Post

For more discussion Click Here

Complete el siguiente formulario y nuestro equipo se pondrá en contacto con usted para ofrecerle precios por volumen.

Descripción
Ask AI about this product

RaspRover

Robot de IA 4WD de código abierto, pequeño y potente
Le ofrece mayor potencial creativo y posibilidades


Características

El RaspRover es un robot de IA diseñado para la exploración y la creación, que conecta a la perfección su imaginación con la realidad. Adecuado para entusiastas de la tecnología, fabricantes o principiantes en programación, es su elección ideal para explorar el mundo de la tecnología inteligente.

Equipado con el ordenador Raspberry Pi de alto rendimiento para cumplir con los desafíos de estrategias y funciones complejas, e inspirar su creatividad. Adopta un diseño de doble controlador, combina las funciones de IA de alto nivel del controlador host con las operaciones básicas de alta frecuencia del subcontrolador, haciendo que cada operación sea precisa y fluida.

Fácil de controlar de forma remota a través de la aplicación web RaspRover sin descargar ningún software, solo abra su navegador e inicie su viaje. Admite transmisión de vídeo en tiempo real de alta tasa de fotogramas y múltiples funciones de visión artificial por IA, ¡el RaspRover es una plataforma ideal para hacer realidad sus ideas y su creatividad!


Selección del kit

Módulo Pan-Tilt opcional (solo versión PT) para un mejor potencial de expansión. Opciones para el controlador host (Raspberry Pi 4B / Raspberry Pi 5), o puede elegir la versión Acce si ya tiene una Pi. Todos los kits están equipados con cámara, accesorios de montaje, tarjeta TF, ventilador de refrigeración, etc.

MODELO Kit de IA RaspRover PT PI4B/PI5 Kit de IA RaspRover PT PI4B/PI5 Acce Kit de IA RaspRover PI4B/PI5 Kit de IA RaspRover PI4B/PI5 Acce
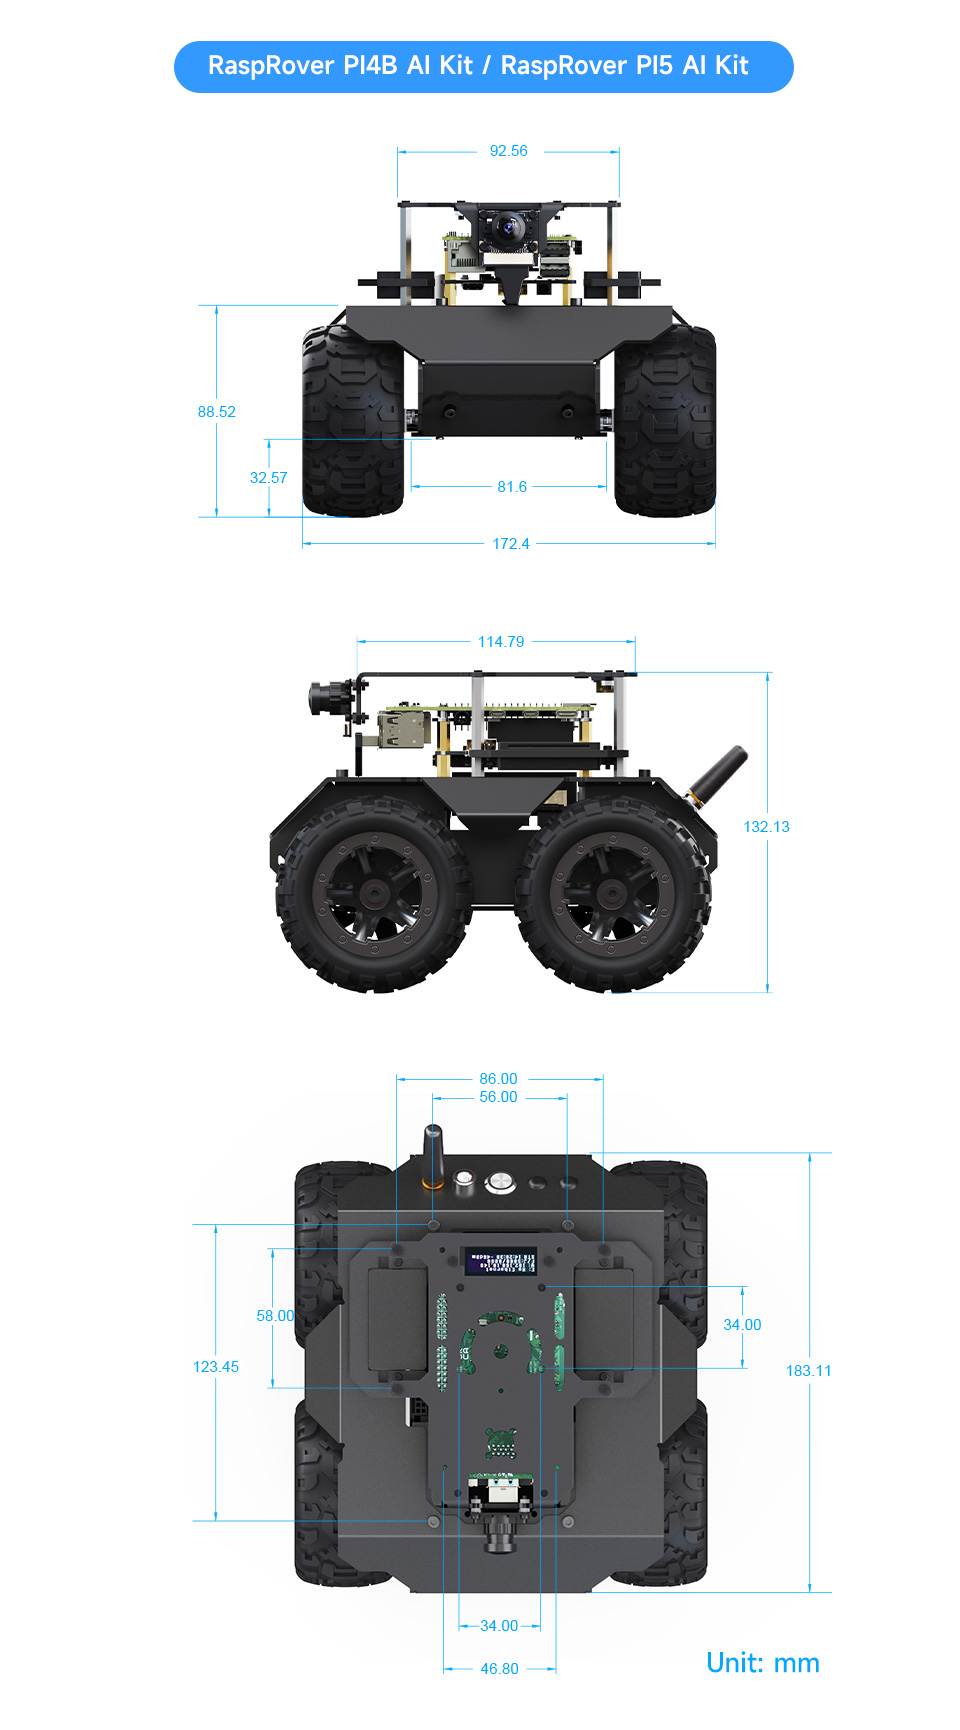
DIMENSIÓN 172.40×182.91×251.25mm 172.40×182.91×132.13mm
PESO 1330±5g 1283±5g 1054±5g 1007±5g
ALTURA DEL CHASIS 33.70mm
GRADOS DE LIBERTAD PAN-TILT 2 -
TORQUE DEL SERVO PAN-TILT 20KG.CM -
SERVO PAN-TILT Servo ST3215 -
CONTROLADOR HOST RPi 4B 4GB / RPi 5 4GB NO incluido RPi 4B 4GB / RPi 5 4GB NO incluido
SOPORTE DEL SISTEMA HOST Debian Bookworm
VERSIÓN ROS2 ROS2-HUMBLE-LTS
CAMPO DE VISIÓN DE LA CÁMARA 160°
FUENTE DE ALIMENTACIÓN Módulo UPS 3S
SOPORTE DE BATERÍA Batería de litio 18650 x 3 (NO incluida)
MÉTODOS DE CONTROL DEMO Aplicación web / Programación interactiva Jupyter Lab
VELOCIDAD MÁXIMA PREDETERMINADA 0.65m/s
NÚMERO DE RUEDAS MOTRICES 4
DIÁMETRO DE NEUMÁTICO 80mm
ANCHO DE NEUMÁTICO 42.5mm
RADIO DE GIRO MÍNIMO 0M (Rotación in situ)


Basado en Raspberry Pi

Admite Raspberry Pi 5 / Raspberry Pi 4B, ofreciendo un potente rendimiento informático para más posibilidades

Conexión con Raspberry Pi 4B

Conexión con Raspberry Pi 5

Cámara CSI para Raspberry Pi 4B

Cámara USB para Raspberry Pi 5


Diseño de doble controlador, proporciona una colaboración eficiente y un rendimiento mejorado

El controlador host adopta Raspberry Pi para visión artificial y planificación estratégica, y el subcontrolador utiliza ESP32 para el control de movimiento y el procesamiento de datos de sensores


Pan-Tilt omnidireccional flexible de 360°

Equipado con una cámara gran angular de 5MP y 160° para capturar cada detalle


El Pan-Tilt adopta servos de bus de alta velocidad para una mejor experiencia de control, similar a los juegos FPS


Adecuado para expansión táctica

Viene con riel ancho de 21 mm y servo de bus de alta velocidad de 106 RPM y alto torque de 20KG.CM para expansión táctica

solo como referencia, los accesorios en la imagen de arriba NO están incluidos


Continuando la aventura al caer la noche

Luz LED de alto brillo para garantizar imágenes claras en condiciones de poca luz

(* la luz LED solo está disponible en la versión PT)


Fácil de controlar a través de
aplicación web multiplataforma

No requiere instalación de aplicaciones, permite a los usuarios conectar y controlar el robot a través de teléfonos móviles, tabletas y ordenadores mediante la aplicación web del navegador. Admite control por teclas de acceso directo como WASD y ratón a través de un PC con teclado


Transmisión inalámbrica en tiempo real de vídeo de alta tasa de fotogramas

Adopta la aplicación web ligera Flask, admite transmisión en tiempo real de vídeo de alta tasa de fotogramas y zoom digital. Basado en Python y fácil de ampliar, funcionando perfectamente con OpenCV


Reconocimiento, seguimiento y orientación

Basado en OpenCV para lograr el reconocimiento de color y la orientación automática. Admite control Pan-Tilt de una tecla e iluminación LED automática, permite la expansión para más funciones


Detección facial: captura automática de fotos o vídeos

Basado en OpenCV para lograr el reconocimiento facial, admite la toma automática de fotos o la grabación de vídeo una vez que se reconoce una cara


Reconocimiento inteligente de objetos

Admite el reconocimiento de muchos objetos comunes con el modelo predeterminado


Reconocimiento de gestos:
Interacción de IA con lenguaje corporal

Combina OpenCV y MediaPipe para realizar el control por gestos del Pan-Tilt y LED

Control por gestos para tomar fotos

Control de encendido/apagado de LED y luz de fondo


Más demostraciones de MediaPipe para crear fácilmente
tareas complejas de procesamiento de vídeo

MediaPipe es un marco de código abierto desarrollado por Google para crear tuberías de procesamiento multimedia multiplataforma, proporciona un conjunto de componentes y herramientas prediseñados, su capacidad de procesamiento de alto rendimiento permite al robot responder y procesar entradas multimedia complejas, como análisis de vídeo en tiempo real.

Reconocimiento facial

Detección de actitud


Seguimiento de línea por visión para conducción autónoma

Integrado con la función de seguimiento de líneas mediante visión en la demostración de visión artificial, incluye cinta amarilla para facilitar la planificación de una trayectoria para el robot. Los usuarios pueden comprender los algoritmos básicos de conducción autónoma con esta sencilla demostración


Espacio reservado para periféricos de expansión

Espacio reservado en la placa de montaje con orificios de montaje M2.5, para la instalación de LIDAR D500 / STL27L u otros periféricos

* Viene con tornillos y cables para la instalación del LIDAR D500, por favor consulte la WIKI para más detalles. El LIDAR D500 y el set de baterías NO están incluidos.


Cabezal de expansión GPIO de 40 pines

El robot solo ocupa la interfaz URAT de los GPIO de la Raspberry Pi para la comunicación, adaptando el cabezal exterior de 40 pines de la placa controladora para expandir más periféricos y funciones


Múltiples métodos de interacción de audio

Equipado con placa controladora de audio, altavoz de doble canal y micrófono integrado, con jack de audio de 3.5mm para conectar periféricos y lograr conversión de texto a voz y reproducción de audio


Obtiene información de estado en tiempo real

Monitoreo en tiempo real del estado operativo del robot


Herramienta de línea de comandos vía página web
Múltiples funciones para una expansión más fácil

Rápido de configurar, fácil de expandir
Personalice y añada fácilmente nuevas funciones sin modificar el código del front-end


Comunicación inalámbrica ESP-NOW entre robots

Basado en el protocolo de comunicación ESP-NOW, varios robots pueden comunicarse entre sí sin necesidad de dirección IP o MAC, logrando una colaboración entre múltiples dispositivos con una comunicación de baja latencia de 100 microsegundos


Admite función de estabilización vertical Pan-Tilt para diversas condiciones de carretera

Admite la función de estabilización de cámara basada en un sensor IMU para mantener la imagen estable. Realiza la lectura de datos IMU, el cálculo y el control del Pan-Tilt a través del subcontrolador, lo que no ocupará recursos de computación del host


Control por mando para una mejor experiencia de operación

Viene con un mando inalámbrico, lo que hace que el control del robot sea más flexible. Puede conectar el receptor USB a su PC y controlar el robot de forma remota a través de Internet. Proporciona una demostración de código abierto para personalizar su propio método de interacción


Admite expansión 4G/5G

Admite la instalación de un módulo 4G/5G para escenarios de aplicación sin WiFi

* Es posible que necesite utilizar un servicio de tunelización como Ngrok, Cpolar o LocalTunnel para exponer el servicio de red local del robot (aplicación Flask) a Internet, de modo que pueda controlar el robot desde cualquier lugar.


Tutorial interactivo multiplataforma
Desarrolle mientras aprende

Admite el acceso a Jupyter Lab a través de dispositivos como teléfonos móviles y tablets para leer los tutoriales y editar el código en la página web, facilitando el desarrollo


Ricos recursos de tutoriales

Proporcionamos tutoriales y demostraciones completas para ayudar a los usuarios a comenzar rápidamente con el aprendizaje y el desarrollo secundario


Demostraciones de código abierto
Pila tecnológica completa de doble controlador


Soporte para batería de litio 18650

Módulo UPS de alta eficiencia integrado, admite carga y descarga al mismo tiempo para garantizar un tiempo de espera continuo

* Las baterías 18650 NO están incluidas


Cuerpo de aluminio de alta resistencia


Motor de alta velocidad + control de velocidad de bucle cerrado PID de alta frecuencia

El subcontrolador realiza un control de velocidad PID de bucle cerrado de alta frecuencia, admite una respuesta rápida y un control de velocidad preciso, con motores de alta velocidad, hasta 0.65 m/s


Más detalles de diseño

Crea automáticamente un punto de acceso para el acceso cuando no hay una conexión de red disponible después del encendido

Refrigeración activa de alta eficiencia integrada para el funcionamiento a largo plazo del controlador host incluso cuando se compilan paquetes complejos de ROS2

Pantalla OLED para visualización de información en tiempo real

Admite la expansión de un conjunto de baterías externo a través del puerto DC5521


Placa controladora multifuncional

  • Utilizada como subcontrolador del robot, cuenta con un módulo ESP32 integrado y puede ser controlada a través de puerto serie, solicitud http, ESP-NOW y otros protocolos de comunicación, proporciona una aplicación web para un control básico del robot.
  • El ESP32 puede manejar cálculos de bajo nivel para el robot, tales como el controlador PID de alta frecuencia para controlar la velocidad de las ruedas, cálculos de cinemática inversa de alta frecuencia para los enlaces del brazo robótico, cálculo de interpolación de posición, control de ángulo Pan-Tilt y control de pantalla OLED, etc.
  • El ESP32 también es responsable de la lectura de datos de varios sensores, como el IMU (sensor de actitud de 9 ejes) e INA219 (detección de voltaje de batería), y puede lograr de forma independiente la función de estabilización vertical de la cámara, ahorrando eficazmente recursos de computación y IO para el controlador host.
  1. Módulo ESP32
  2. Conector de antena del módulo ESP32
  3. Interfaces de control de motor
  4. INA219
    CI de detección de voltaje de batería
  5. Fuente de alimentación
  6. Comunicación / descarga USB
  7. Conector USB de Lidar
  8. Botón ESP32-IO0
  9. Botón ESP32-EN
  10. Interfaz de dispositivo I2C
  11. Interfaz UART de Lidar
  12. Interfaces de control de bus servo
  13. TB6612FNG
    CI controlador de motor
  14. Cabezal de expansión de 40 pines del controlador host
  15. Cabezal de conexión del controlador host
  16. Interfaz de dispositivo I2C
  17. ICM20948
    Sensor de actitud IMU de 9 ejes
  18. Interruptor de 12V controlado por ESP32-IO4
  19. Interruptor de 12V controlado por ESP32-IO5

Placa controladora de audio

  • La placa controladora de audio está diseñada para el controlador host del robot, con interfaz USB integrada, adecuada para Raspberry Pi 4B / Raspberry Pi 5 y otras placas base, compatible con múltiples sistemas.
  • Adopta el chip de control de audio SSS1629A5, proporciona funciones confiables de entrada y salida de audio, admite comunicación mediante interfaz USB, sin necesidad de controladores, conectar y usar. Chip amplificador de audio APA2068 integrado, proporciona una amplificación de audio de alta calidad para garantizar una salida de señal de audio clara y estable.
  • HUB USB 2.0 FE1.1S y chips CH340 integrados para enviar datos desde periféricos seriales como Lidar al controlador host a través de un cable USB sin ocupar demasiados recursos del host.
  1. CI de UART a USB para Lidar
  2. CI de HUB USB
  3. Puerto tipo C
  4. Interfaz UART de Lidar
  5. Conector de audio AUX de 3,5 mm
  6. APA2068KAI-TRG
    CI de amplificador de audio
  7. SSS1629A5
    CI de control de audio
  8. Cabezal de alimentación del ventilador de refrigeración
  9. Micrófono de doble pista
  10. Cabezal de altavoz de doble pista


Dimensiones del contorno


Recursos

WIKI: www.waveshare.com/wiki/RaspRover


El paquete contiene:

Kit de IA RaspRover PT PI5

Kit de IA RaspRover PI5

Preguntas frecuentes
What is included in the RaspRover kit?
All kits include a camera, mounting accessories, TF card, and cooling fan. The Pan Tilt version adds the Pan Tilt module, and the Raspberry Pi host controller is not included.
Is the system compatible with Raspberry Pi 4B and Raspberry Pi 5?
Yes, it supports Raspberry Pi 4B and Raspberry Pi 5 as host controllers. The Pi is not included and must be provided by the buyer.
How do I control and operate the robot?
Control is via a cross platform web application in the browser with no app installation required. Jupyter Lab is available for interactive programming.
What is the expected performance in terms of speed and turning?
The default maximum speed is 0.65 m per second and the robot uses four wheels with in situ turning.
Can I expand and control remotely or with other peripherals?
The system supports 4G/5G expansion and remote control over the internet via tunneling services to expose the web application. It also supports ESP-NOW for multi robot communication and has expansion options via the 40 pin header.
Reviews
Forum
Add Post

For more discussion Click Here

Productos similares
Pedido al por mayor

Complete el siguiente formulario y nuestro equipo se pondrá en contacto con usted para ofrecerle precios por volumen.

¿Requisitos personalizados?

Reúnete con nuestro equipo

Widget de programación