


Thank you for the lighting fast support and delivery, product was properly packed and zero damage.
Thanks for the support

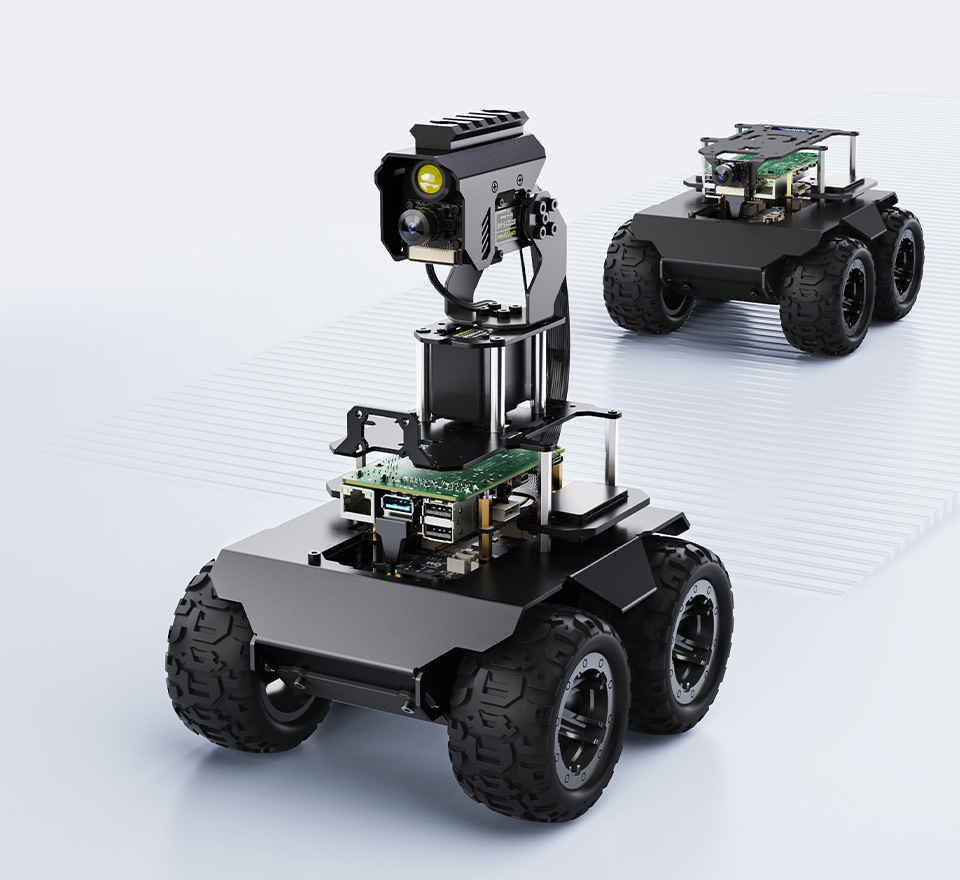
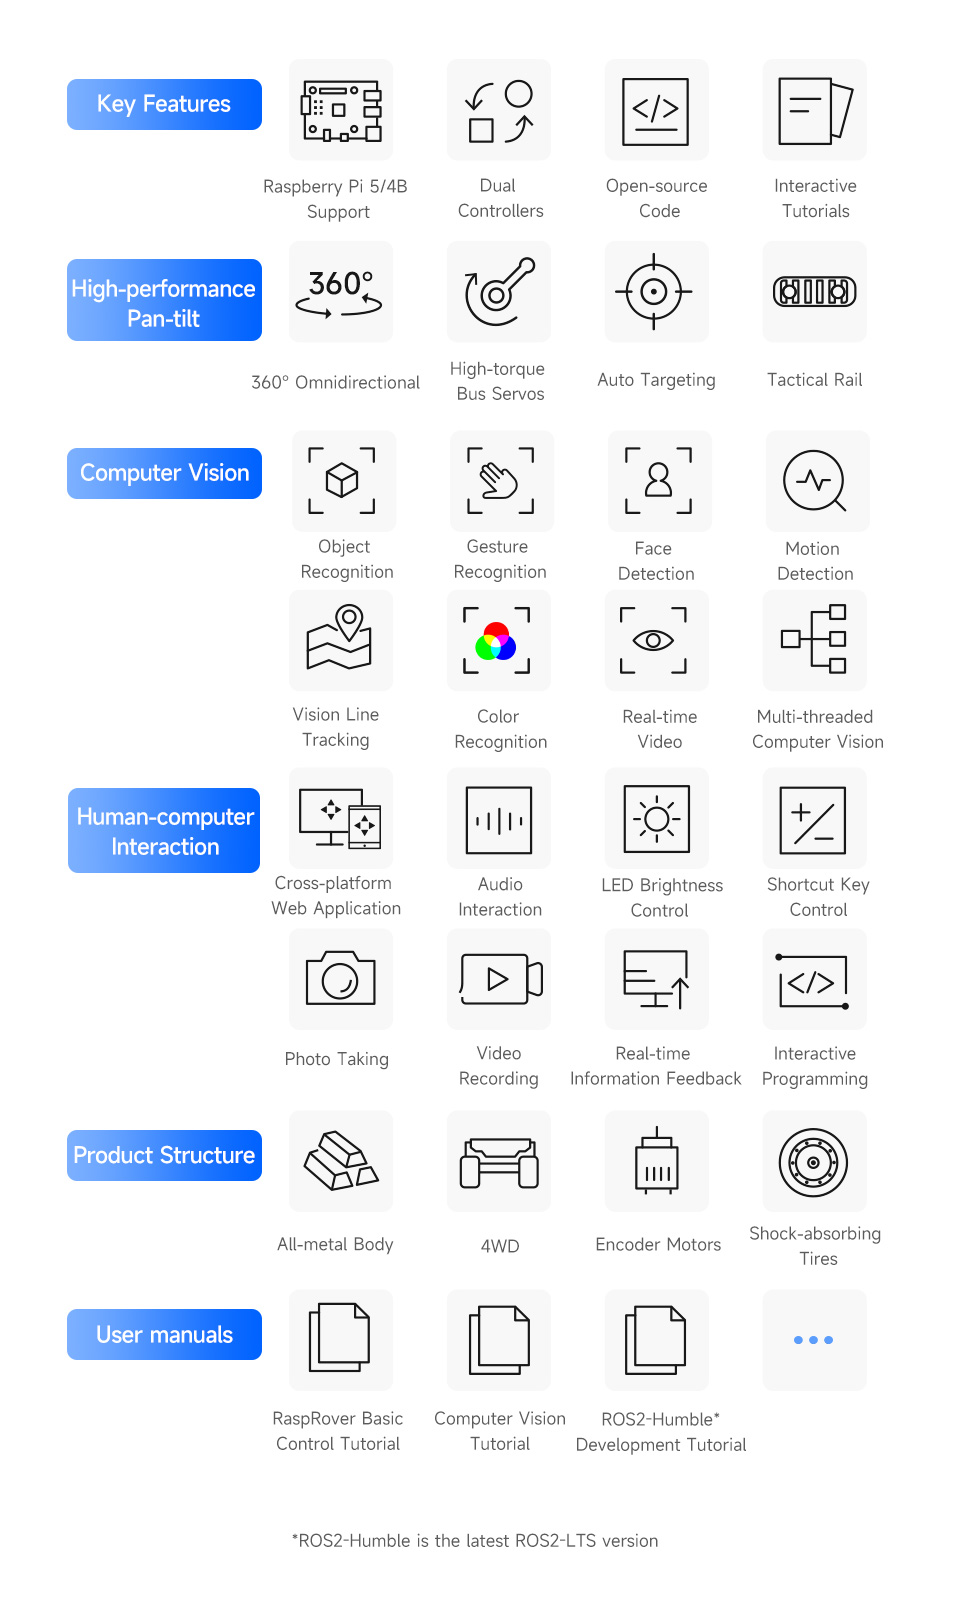
El RaspRover es un robot de IA diseñado para la exploración y la creación, que conecta a la perfección su imaginación con la realidad. Adecuado para entusiastas de la tecnología, fabricantes o principiantes en programación, es su elección ideal para explorar el mundo de la tecnología inteligente.
Equipado con el ordenador Raspberry Pi de alto rendimiento para cumplir con los desafíos de estrategias y funciones complejas, e inspirar su creatividad. Adopta un diseño de doble controlador, combina las funciones de IA de alto nivel del controlador host con las operaciones básicas de alta frecuencia del subcontrolador, haciendo que cada operación sea precisa y fluida.
Fácil de controlar de forma remota a través de la aplicación web RaspRover sin descargar ningún software, solo abra su navegador e inicie su viaje. Admite transmisión de vídeo en tiempo real de alta tasa de fotogramas y múltiples funciones de visión artificial por IA, ¡el RaspRover es una plataforma ideal para hacer realidad sus ideas y su creatividad!
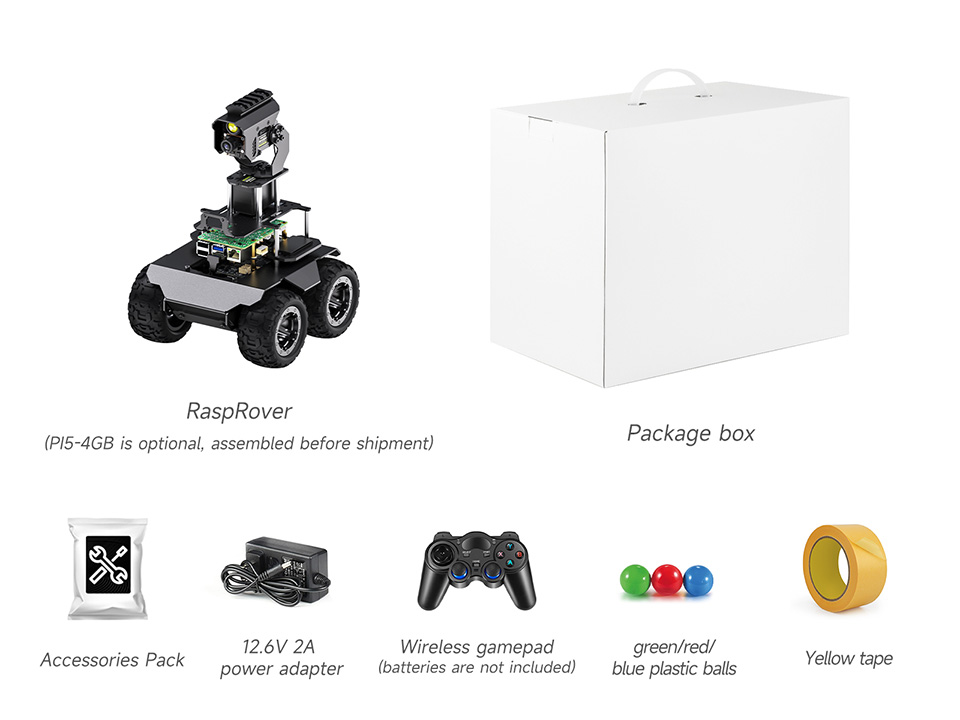
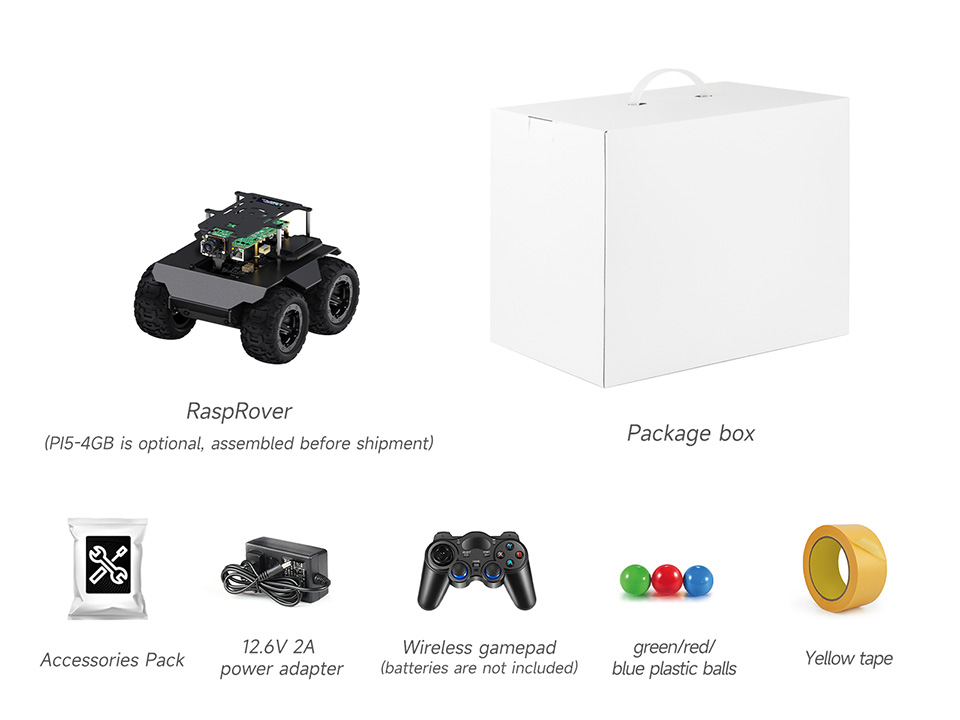
Módulo Pan-Tilt opcional (solo versión PT) para un mejor potencial de expansión. Opciones para el controlador host (Raspberry Pi 4B / Raspberry Pi 5), o puede elegir la versión Acce si ya tiene una Pi. Todos los kits están equipados con cámara, accesorios de montaje, tarjeta TF, ventilador de refrigeración, etc.
| MODELO | Kit de IA RaspRover PT PI4B/PI5 | Kit de IA RaspRover PT PI4B/PI5 Acce | Kit de IA RaspRover PI4B/PI5 | Kit de IA RaspRover PI4B/PI5 Acce |
|---|---|---|---|---|
 |
 |
 |
 |
|
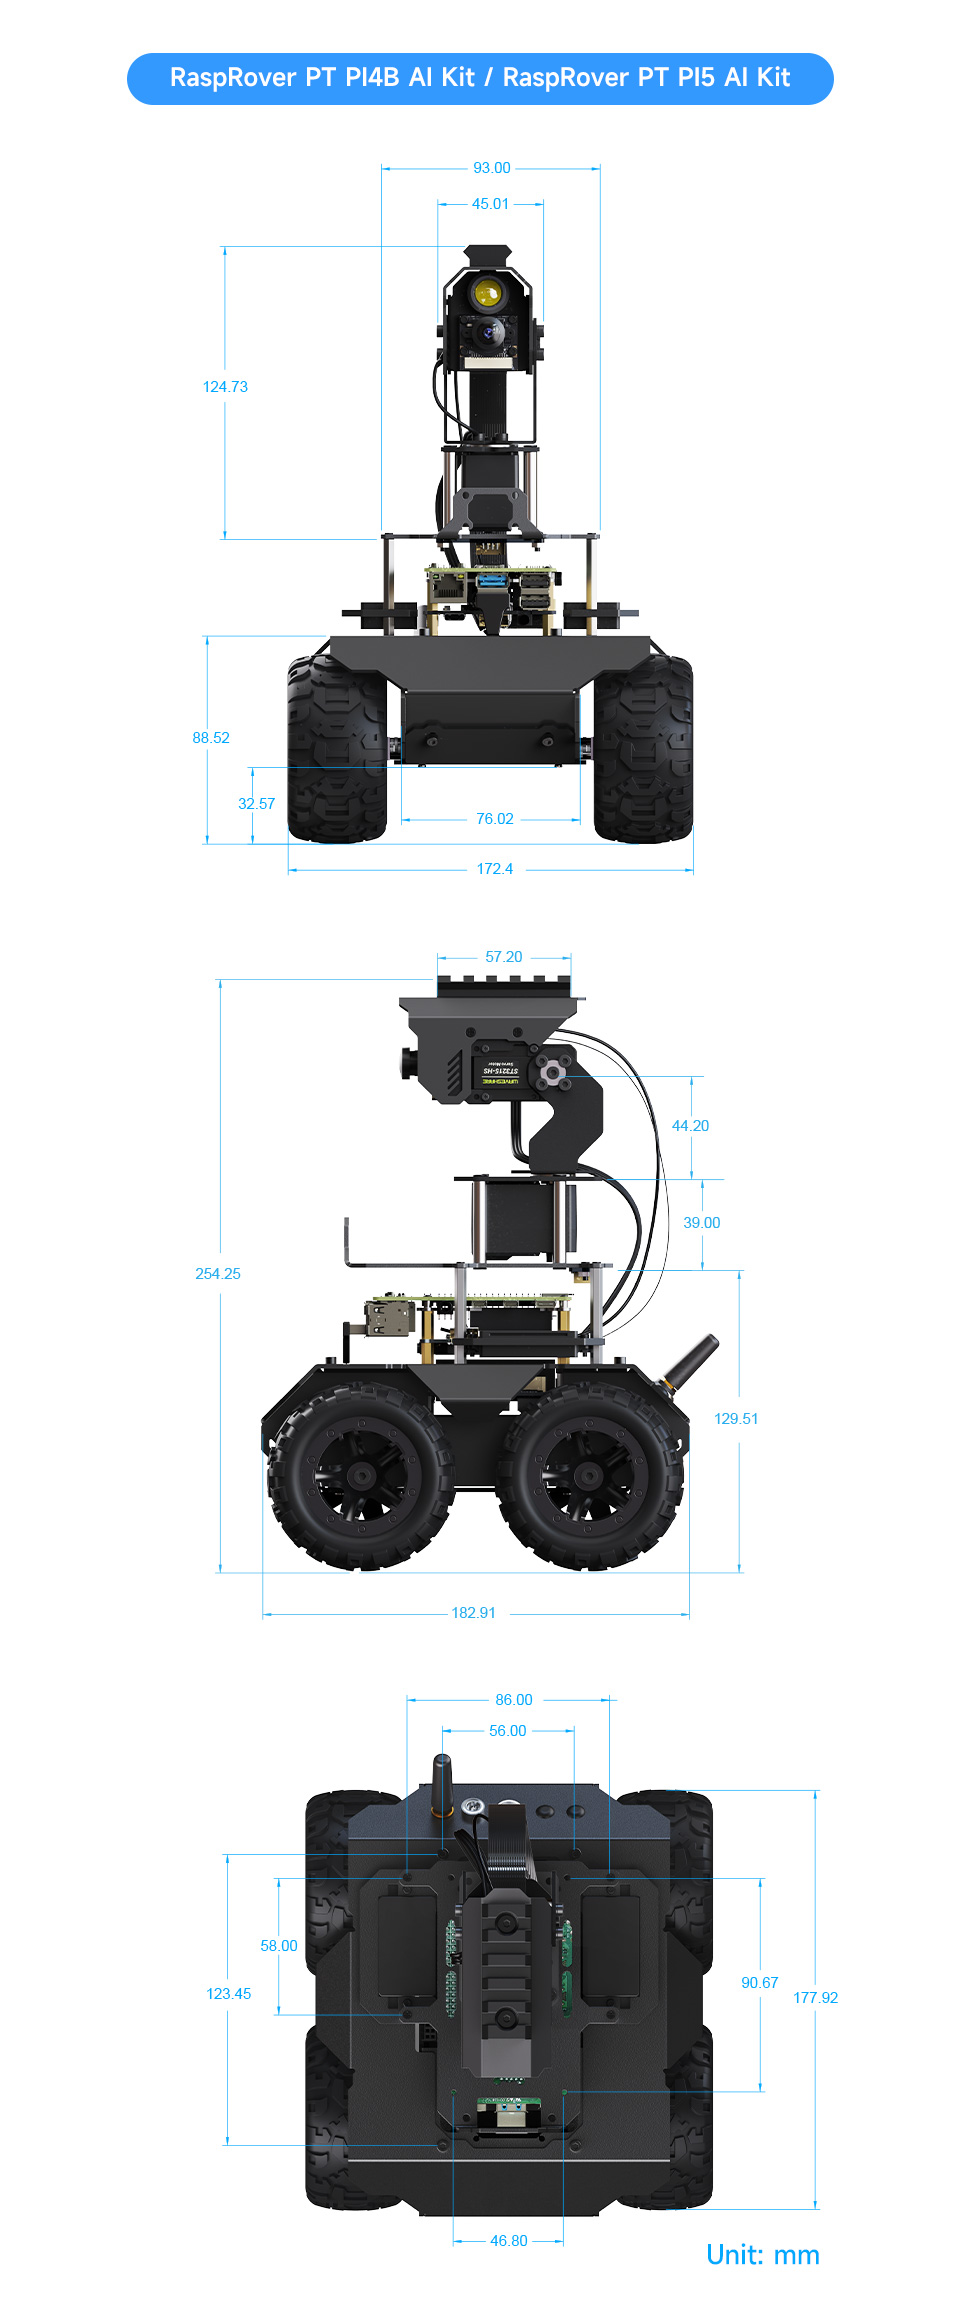
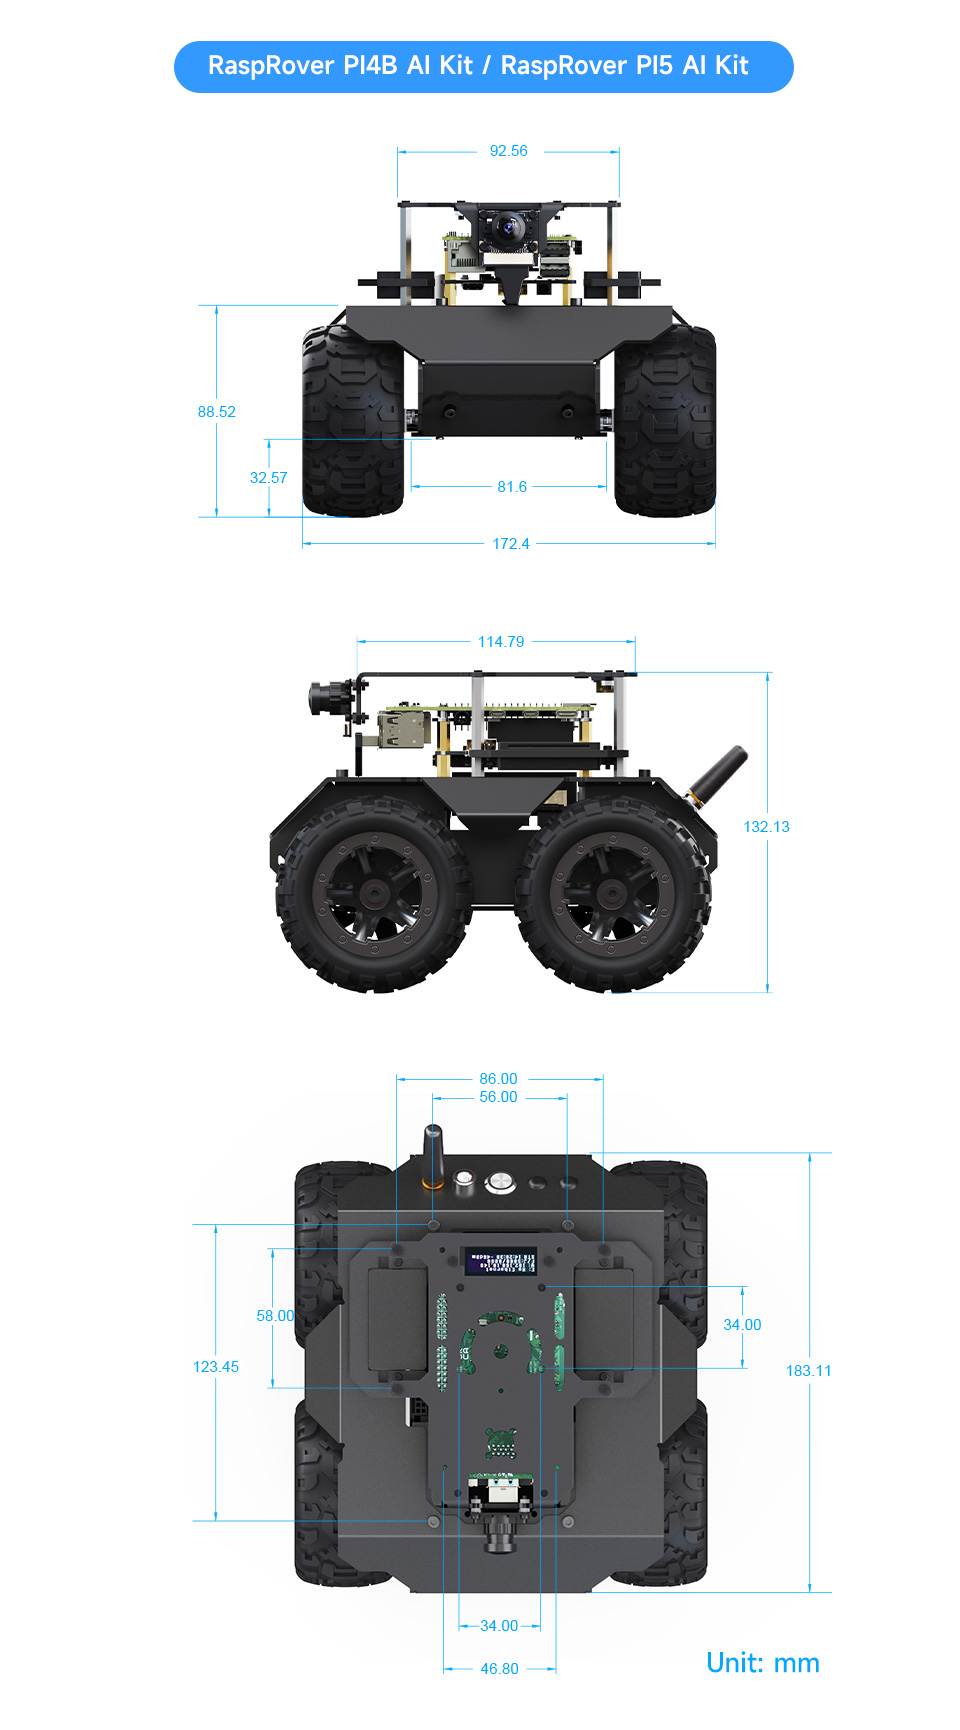
| DIMENSIÓN | 172.40×182.91×251.25mm | 172.40×182.91×132.13mm | ||
| PESO | 1330±5g | 1283±5g | 1054±5g | 1007±5g |
| ALTURA DEL CHASIS | 33.70mm | |||
| GRADOS DE LIBERTAD PAN-TILT | 2 | - | ||
| TORQUE DEL SERVO PAN-TILT | 20KG.CM | - | ||
| SERVO PAN-TILT | Servo ST3215 | - | ||
| CONTROLADOR HOST | RPi 4B 4GB / RPi 5 4GB | NO incluido | RPi 4B 4GB / RPi 5 4GB | NO incluido |
| SOPORTE DEL SISTEMA HOST | Debian Bookworm | |||
| VERSIÓN ROS2 | ROS2-HUMBLE-LTS | |||
| CAMPO DE VISIÓN DE LA CÁMARA | 160° | |||
| FUENTE DE ALIMENTACIÓN | Módulo UPS 3S | |||
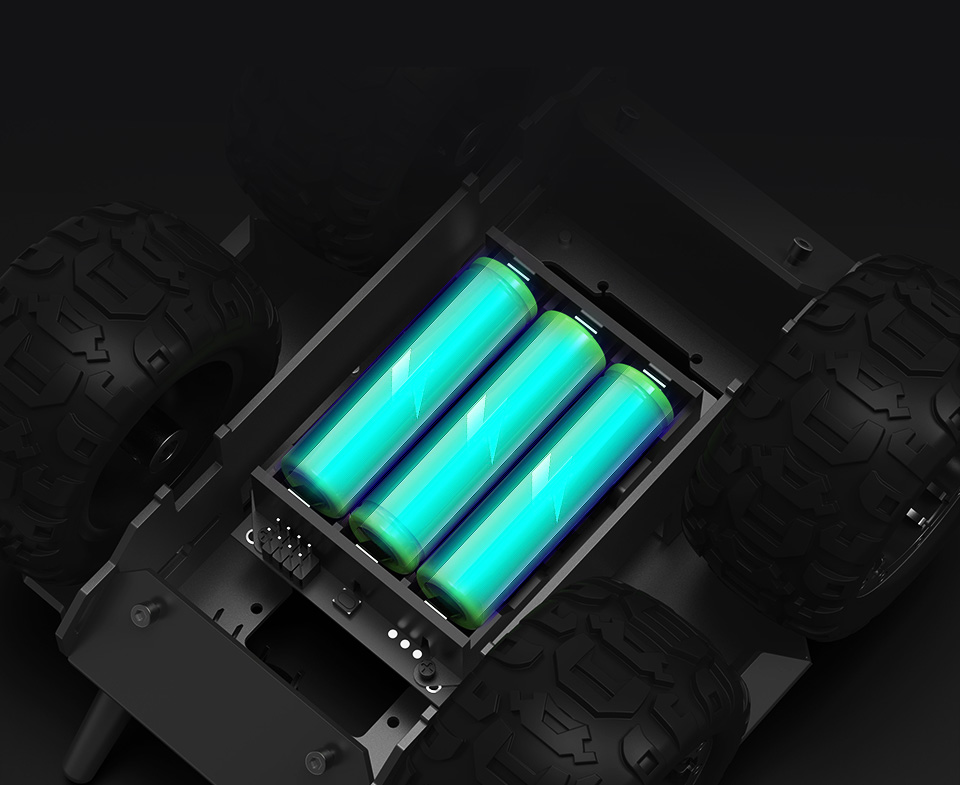
| SOPORTE DE BATERÍA | Batería de litio 18650 x 3 (NO incluida) | |||
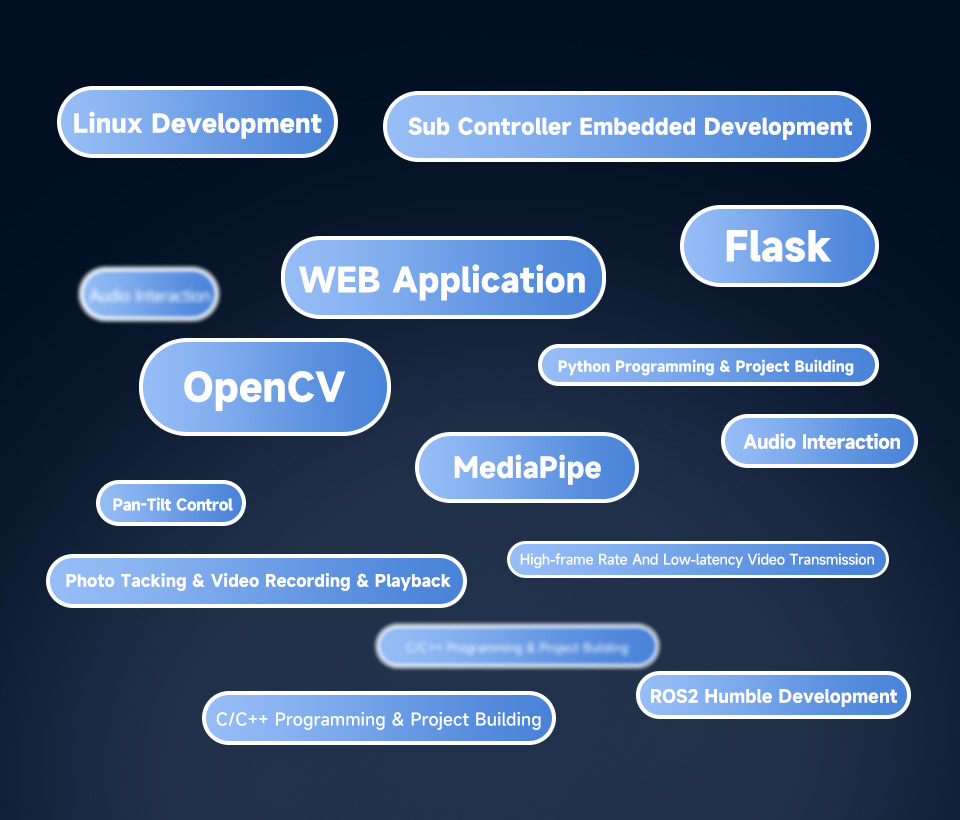
| MÉTODOS DE CONTROL DEMO | Aplicación web / Programación interactiva Jupyter Lab | |||
| VELOCIDAD MÁXIMA PREDETERMINADA | 0.65m/s | |||
| NÚMERO DE RUEDAS MOTRICES | 4 | |||
| DIÁMETRO DE NEUMÁTICO | 80mm | |||
| ANCHO DE NEUMÁTICO | 42.5mm | |||
| RADIO DE GIRO MÍNIMO | 0M (Rotación in situ) | |||
Admite Raspberry Pi 5 / Raspberry Pi 4B, ofreciendo un potente rendimiento informático para más posibilidades
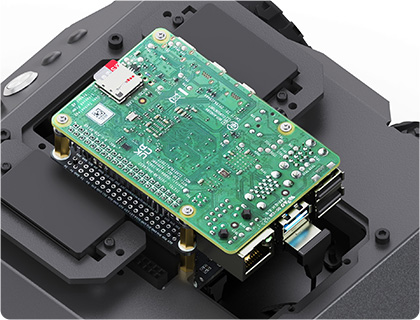
Conexión con Raspberry Pi 4B |
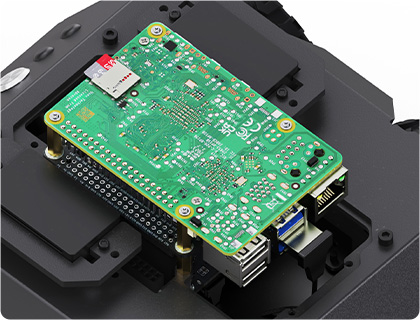
Conexión con Raspberry Pi 5 |
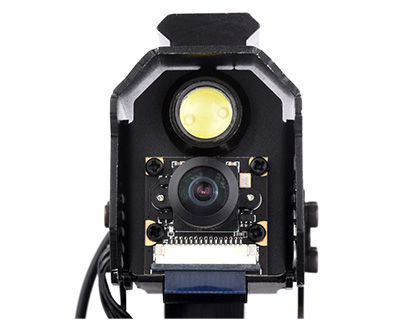
Cámara CSI para Raspberry Pi 4B |
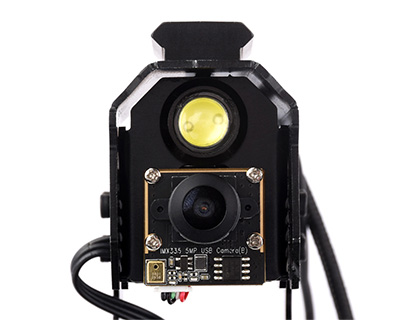
Cámara USB para Raspberry Pi 5 |
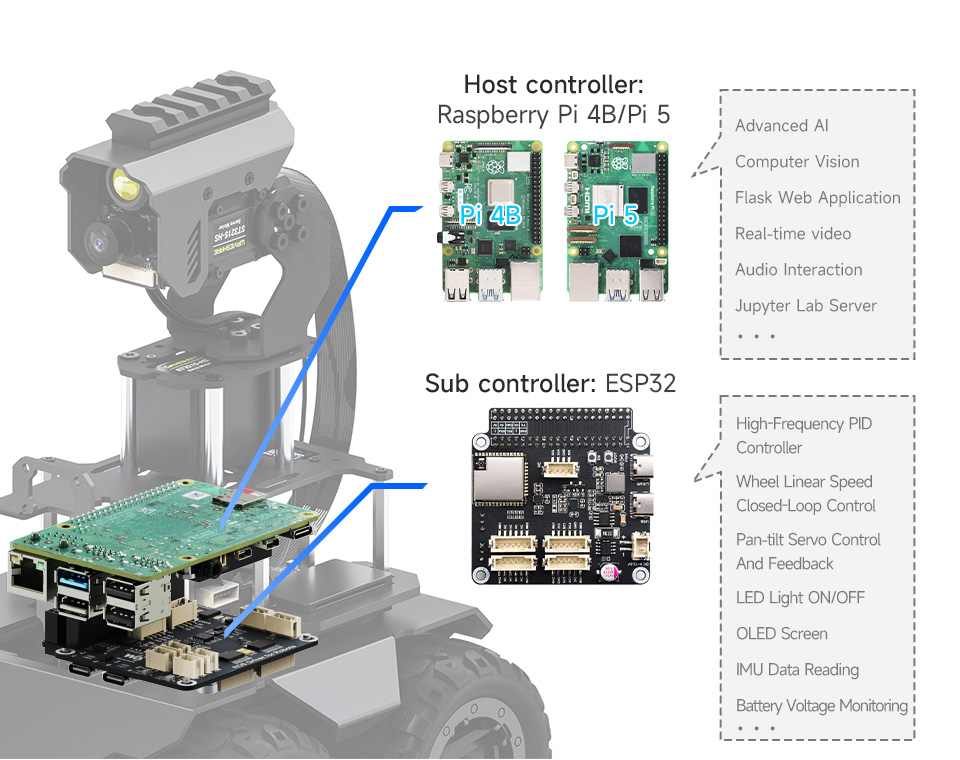
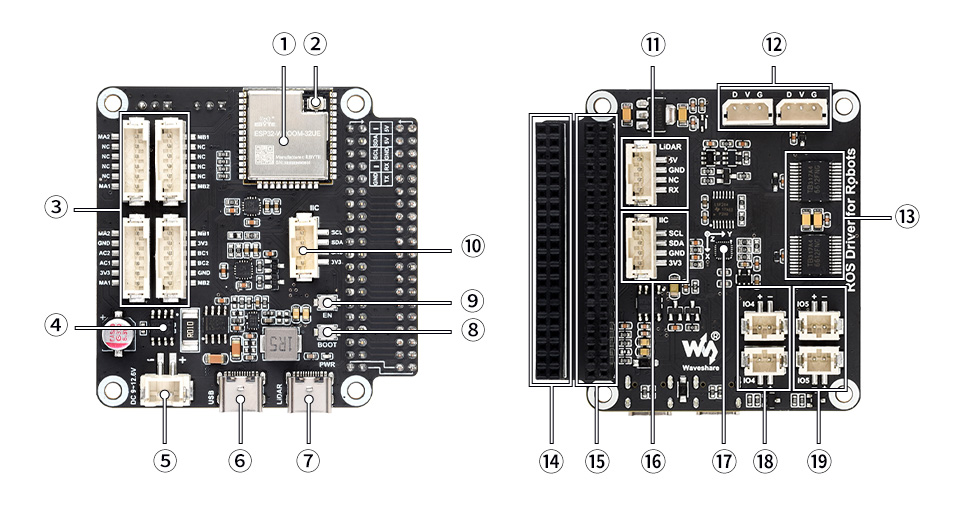
El controlador host adopta Raspberry Pi para visión artificial y planificación estratégica, y el subcontrolador utiliza ESP32 para el control de movimiento y el procesamiento de datos de sensores
Equipado con una cámara gran angular de 5MP y 160° para capturar cada detalle
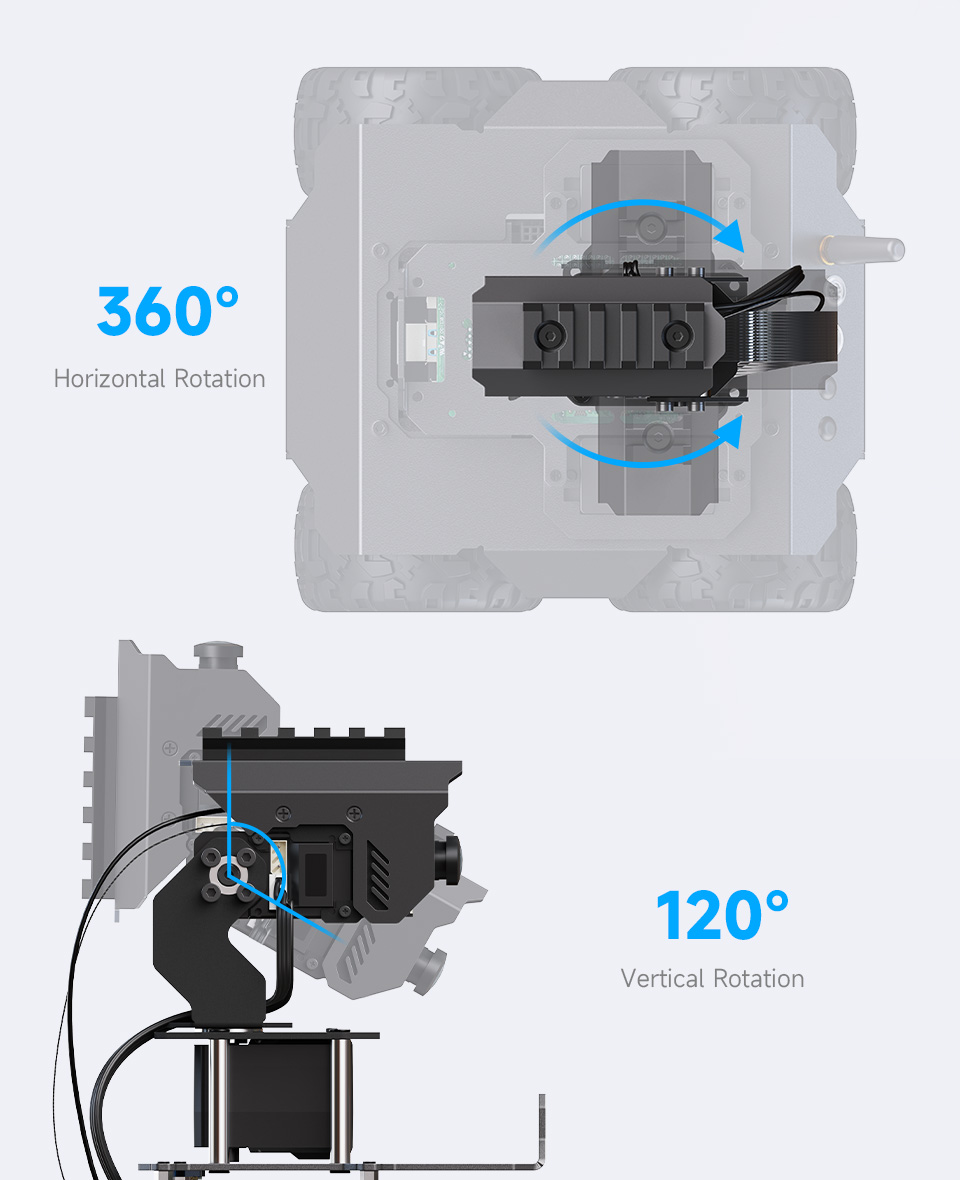
Viene con riel ancho de 21 mm y servo de bus de alta velocidad de 106 RPM y alto torque de 20KG.CM para expansión táctica
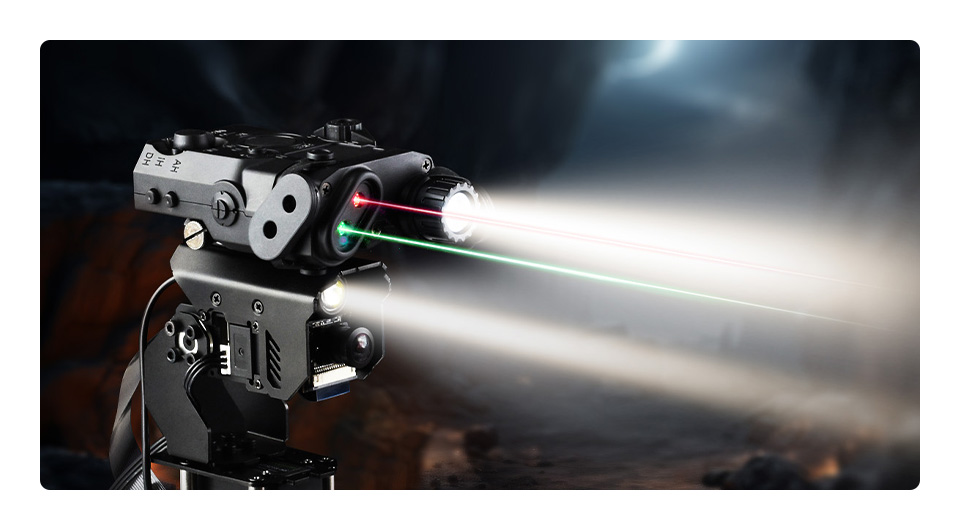
solo como referencia, los accesorios en la imagen de arriba NO están incluidos
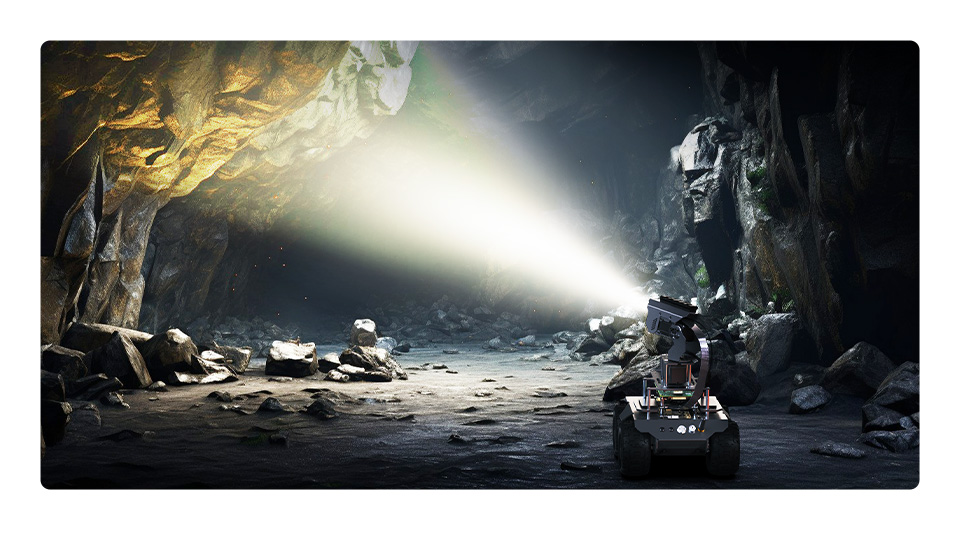
Luz LED de alto brillo para garantizar imágenes claras en condiciones de poca luz
(* la luz LED solo está disponible en la versión PT)
No requiere instalación de aplicaciones, permite a los usuarios conectar y controlar el robot a través de teléfonos móviles, tabletas y ordenadores mediante la aplicación web del navegador. Admite control por teclas de acceso directo como WASD y ratón a través de un PC con teclado
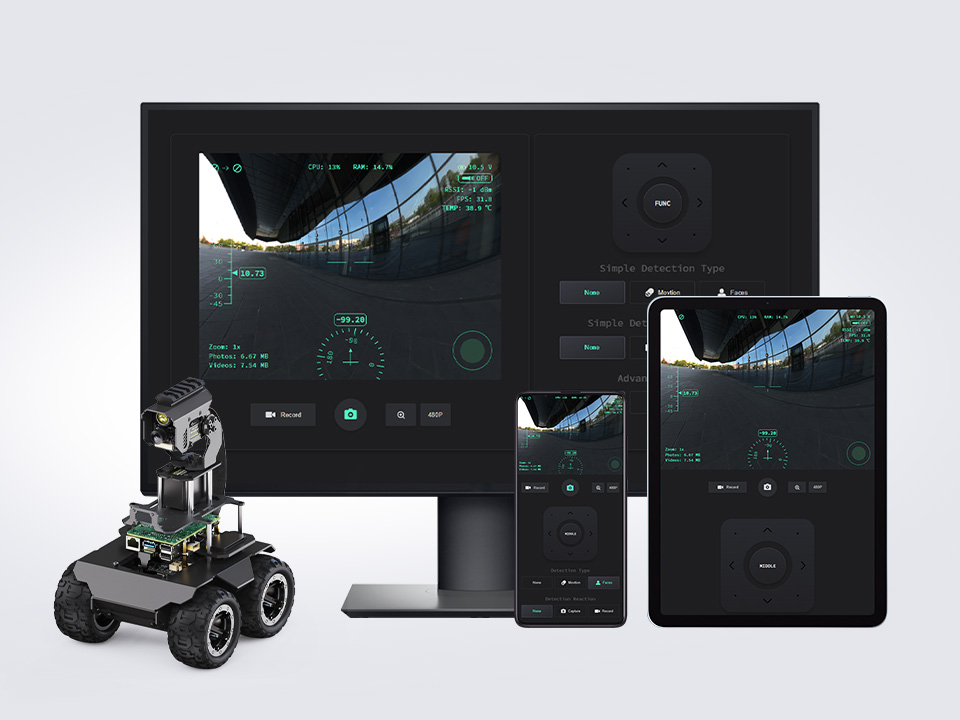
Adopta la aplicación web ligera Flask, admite transmisión en tiempo real de vídeo de alta tasa de fotogramas y zoom digital. Basado en Python y fácil de ampliar, funcionando perfectamente con OpenCV
Basado en OpenCV para lograr el reconocimiento de color y la orientación automática. Admite control Pan-Tilt de una tecla e iluminación LED automática, permite la expansión para más funciones
Basado en OpenCV para lograr el reconocimiento facial, admite la toma automática de fotos o la grabación de vídeo una vez que se reconoce una cara
Admite el reconocimiento de muchos objetos comunes con el modelo predeterminado
Combina OpenCV y MediaPipe para realizar el control por gestos del Pan-Tilt y LED
Control por gestos para tomar fotos |
Control de encendido/apagado de LED y luz de fondo |
MediaPipe es un marco de código abierto desarrollado por Google para crear tuberías de procesamiento multimedia multiplataforma, proporciona un conjunto de componentes y herramientas prediseñados, su capacidad de procesamiento de alto rendimiento permite al robot responder y procesar entradas multimedia complejas, como análisis de vídeo en tiempo real.
Reconocimiento facial |
Detección de actitud |
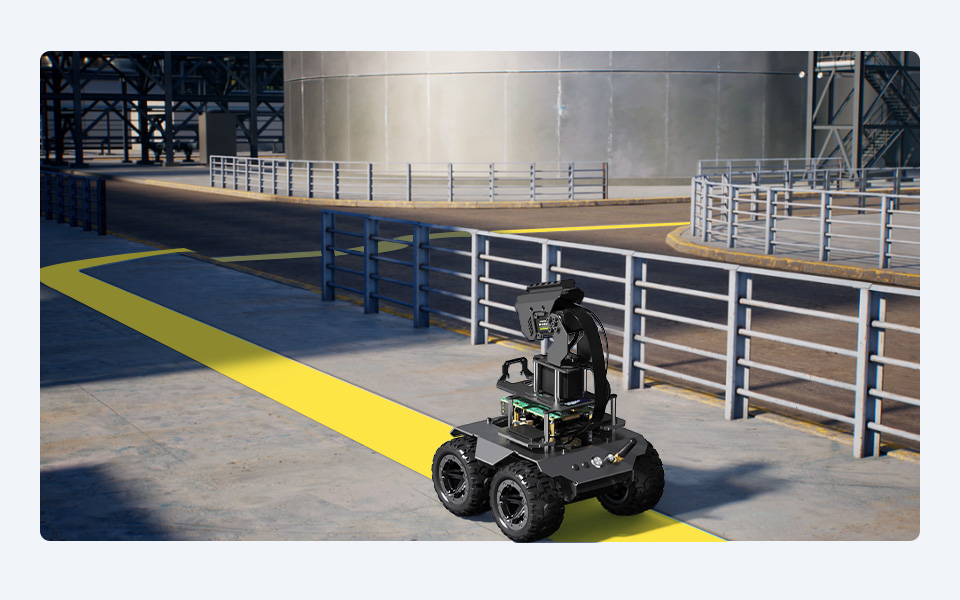
Integrado con la función de seguimiento de líneas mediante visión en la demostración de visión artificial, incluye cinta amarilla para facilitar la planificación de una trayectoria para el robot. Los usuarios pueden comprender los algoritmos básicos de conducción autónoma con esta sencilla demostración
Espacio reservado en la placa de montaje con orificios de montaje M2.5, para la instalación de LIDAR D500 / STL27L u otros periféricos
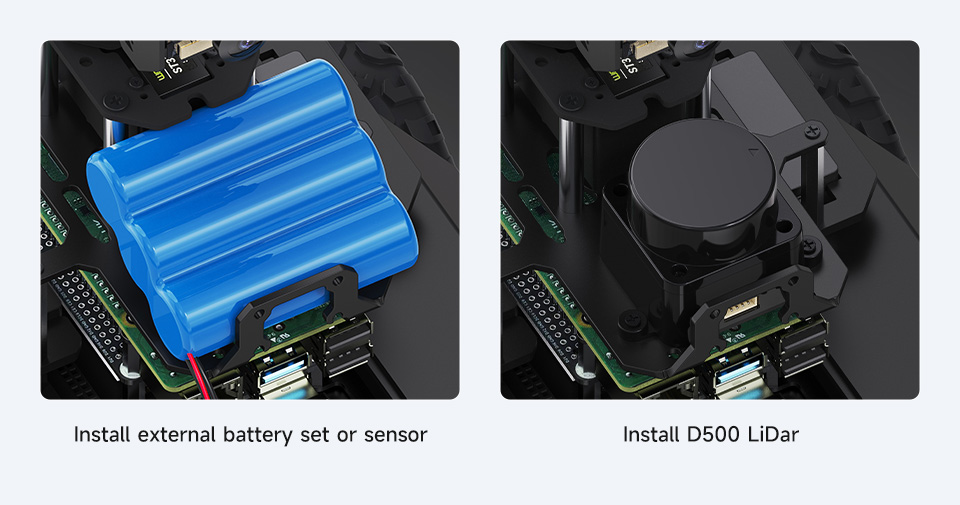
* Viene con tornillos y cables para la instalación del LIDAR D500, por favor consulte la WIKI para más detalles. El LIDAR D500 y el set de baterías NO están incluidos.
El robot solo ocupa la interfaz URAT de los GPIO de la Raspberry Pi para la comunicación, adaptando el cabezal exterior de 40 pines de la placa controladora para expandir más periféricos y funciones
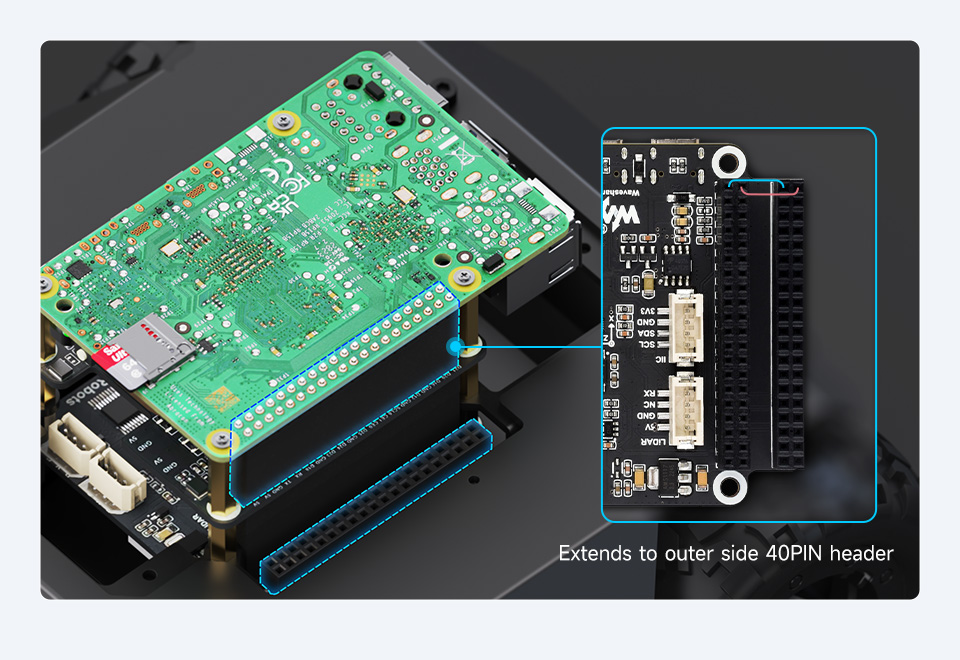
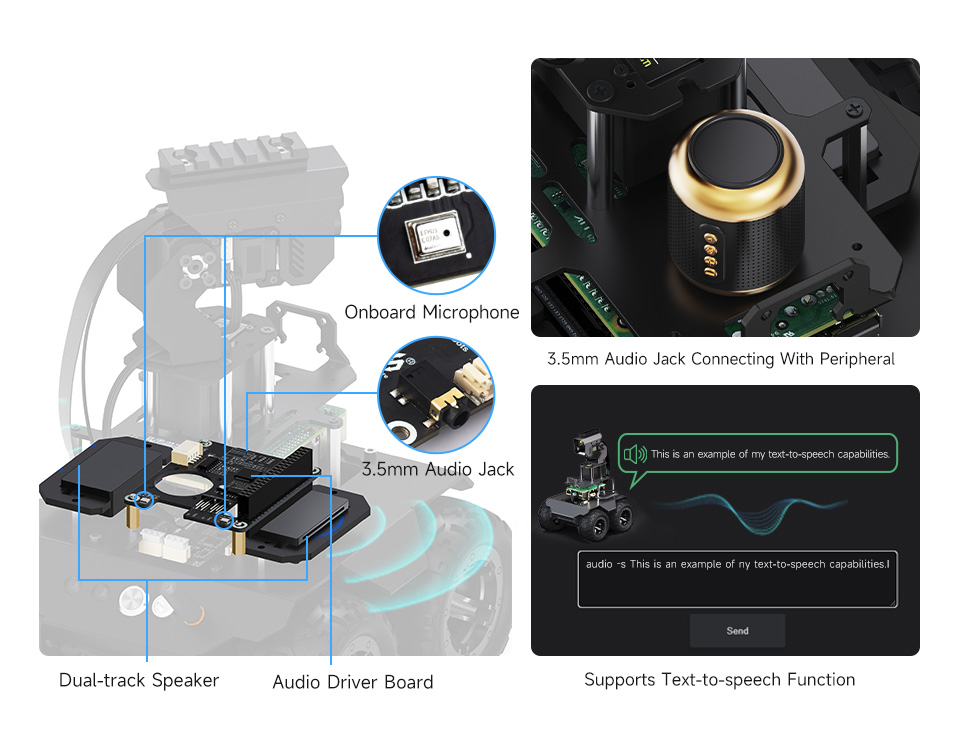
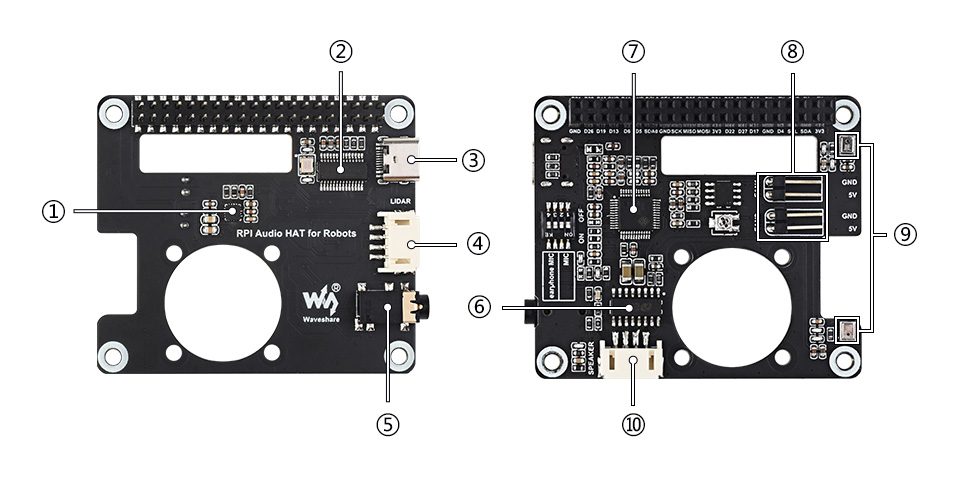
Equipado con placa controladora de audio, altavoz de doble canal y micrófono integrado, con jack de audio de 3.5mm para conectar periféricos y lograr conversión de texto a voz y reproducción de audio
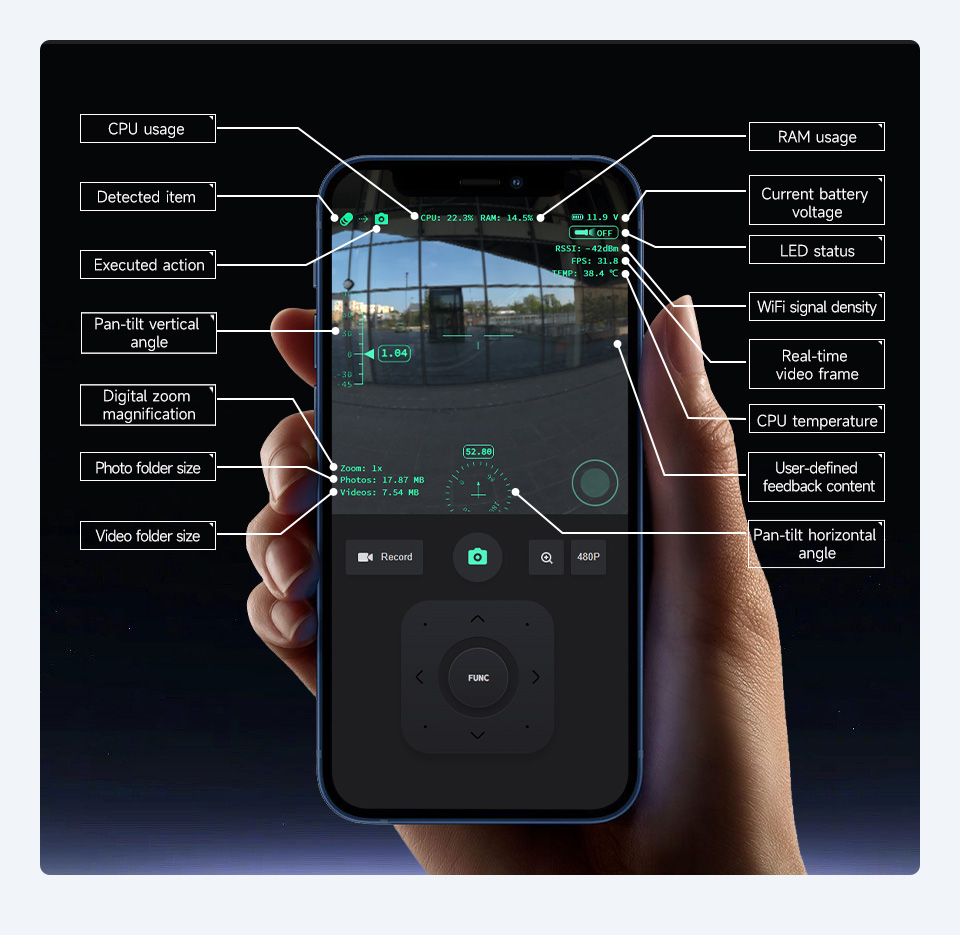
Monitoreo en tiempo real del estado operativo del robot
Rápido de configurar, fácil de expandir
Personalice y añada fácilmente nuevas funciones sin modificar el código del front-end
Basado en el protocolo de comunicación ESP-NOW, varios robots pueden comunicarse entre sí sin necesidad de dirección IP o MAC, logrando una colaboración entre múltiples dispositivos con una comunicación de baja latencia de 100 microsegundos
Admite la función de estabilización de cámara basada en un sensor IMU para mantener la imagen estable. Realiza la lectura de datos IMU, el cálculo y el control del Pan-Tilt a través del subcontrolador, lo que no ocupará recursos de computación del host
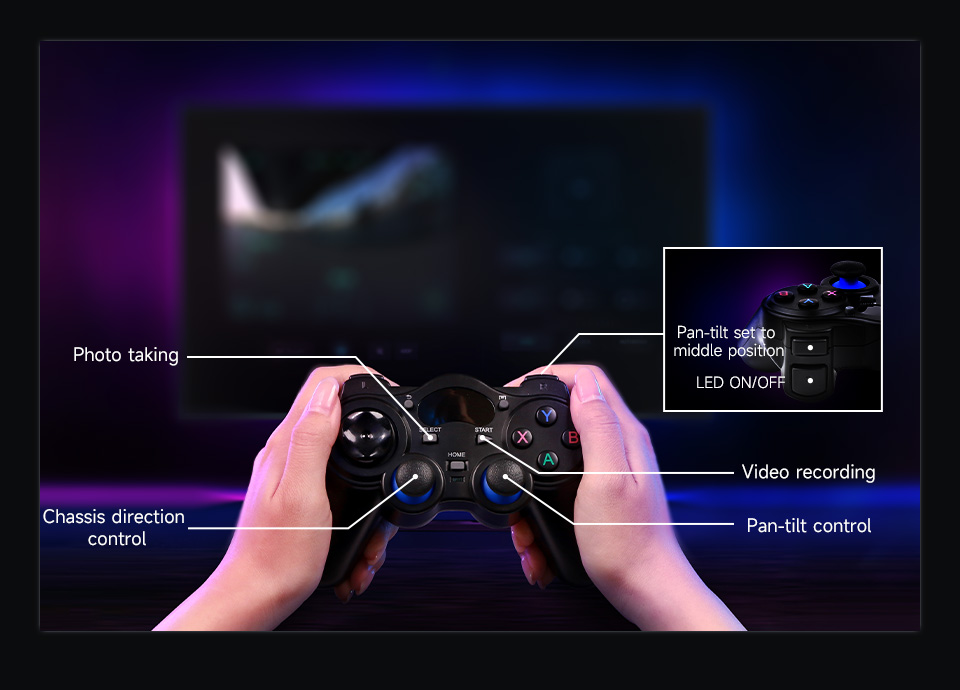
Viene con un mando inalámbrico, lo que hace que el control del robot sea más flexible. Puede conectar el receptor USB a su PC y controlar el robot de forma remota a través de Internet. Proporciona una demostración de código abierto para personalizar su propio método de interacción
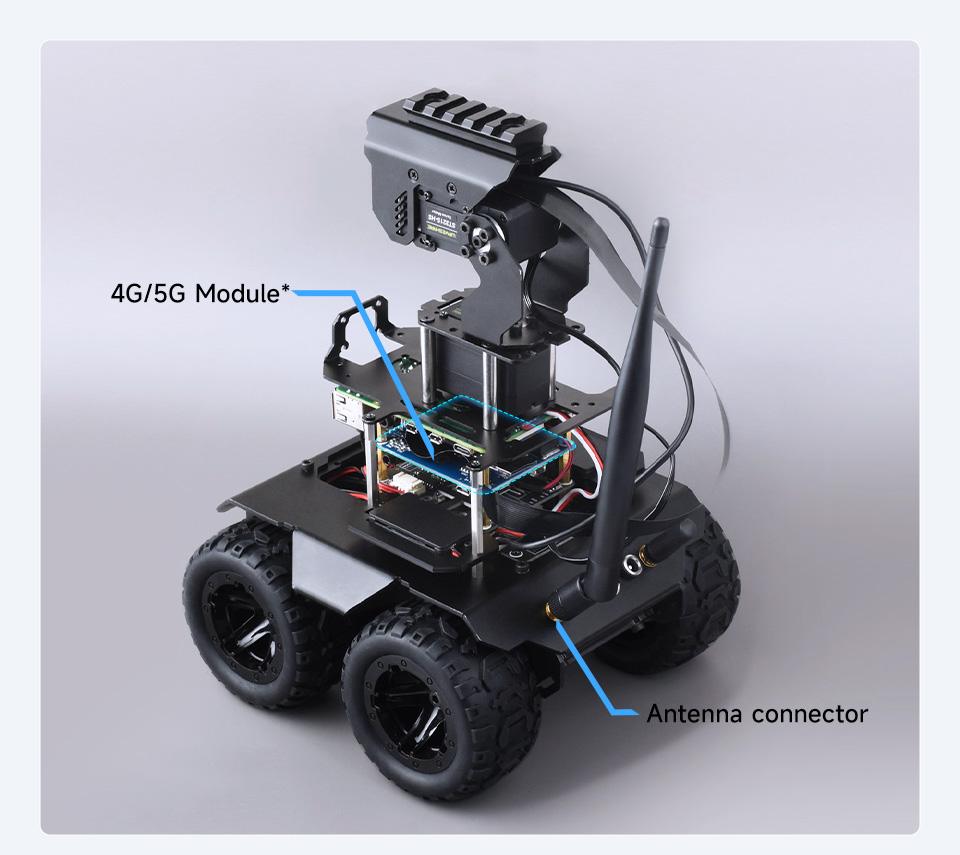
Admite la instalación de un módulo 4G/5G para escenarios de aplicación sin WiFi
* Es posible que necesite utilizar un servicio de tunelización como Ngrok, Cpolar o LocalTunnel para exponer el servicio de red local del robot (aplicación Flask) a Internet, de modo que pueda controlar el robot desde cualquier lugar.
Admite el acceso a Jupyter Lab a través de dispositivos como teléfonos móviles y tablets para leer los tutoriales y editar el código en la página web, facilitando el desarrollo
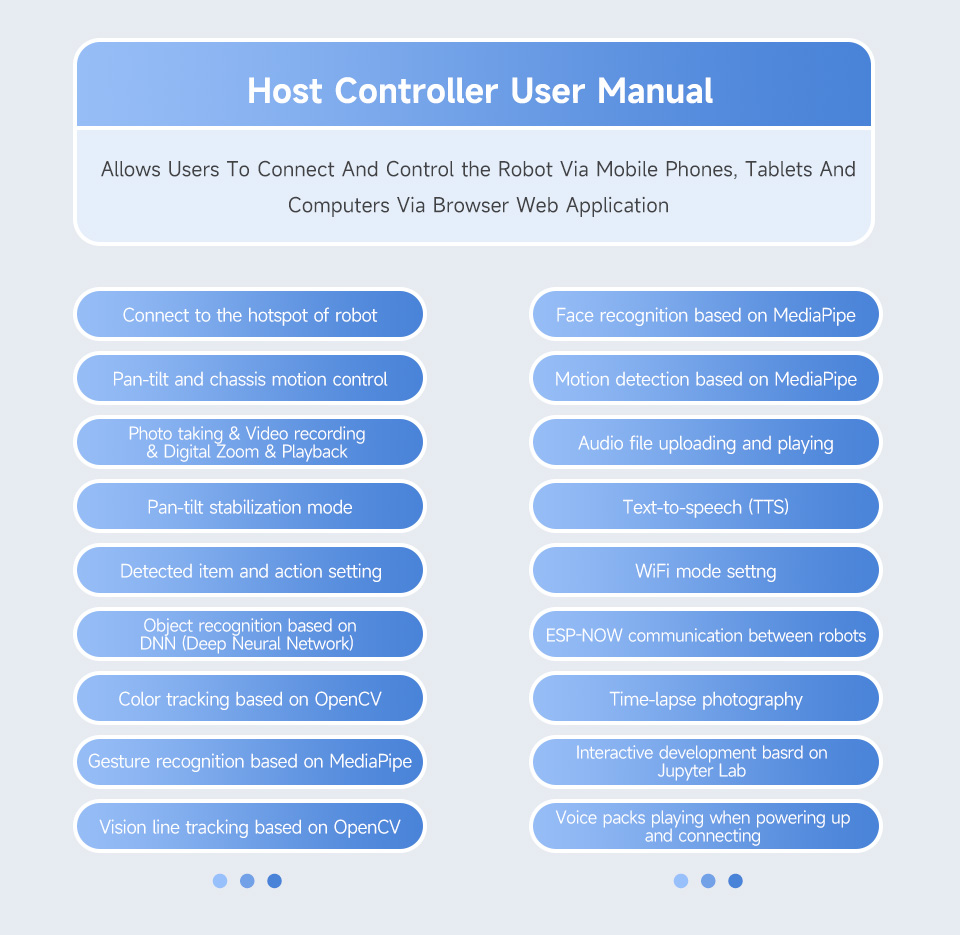
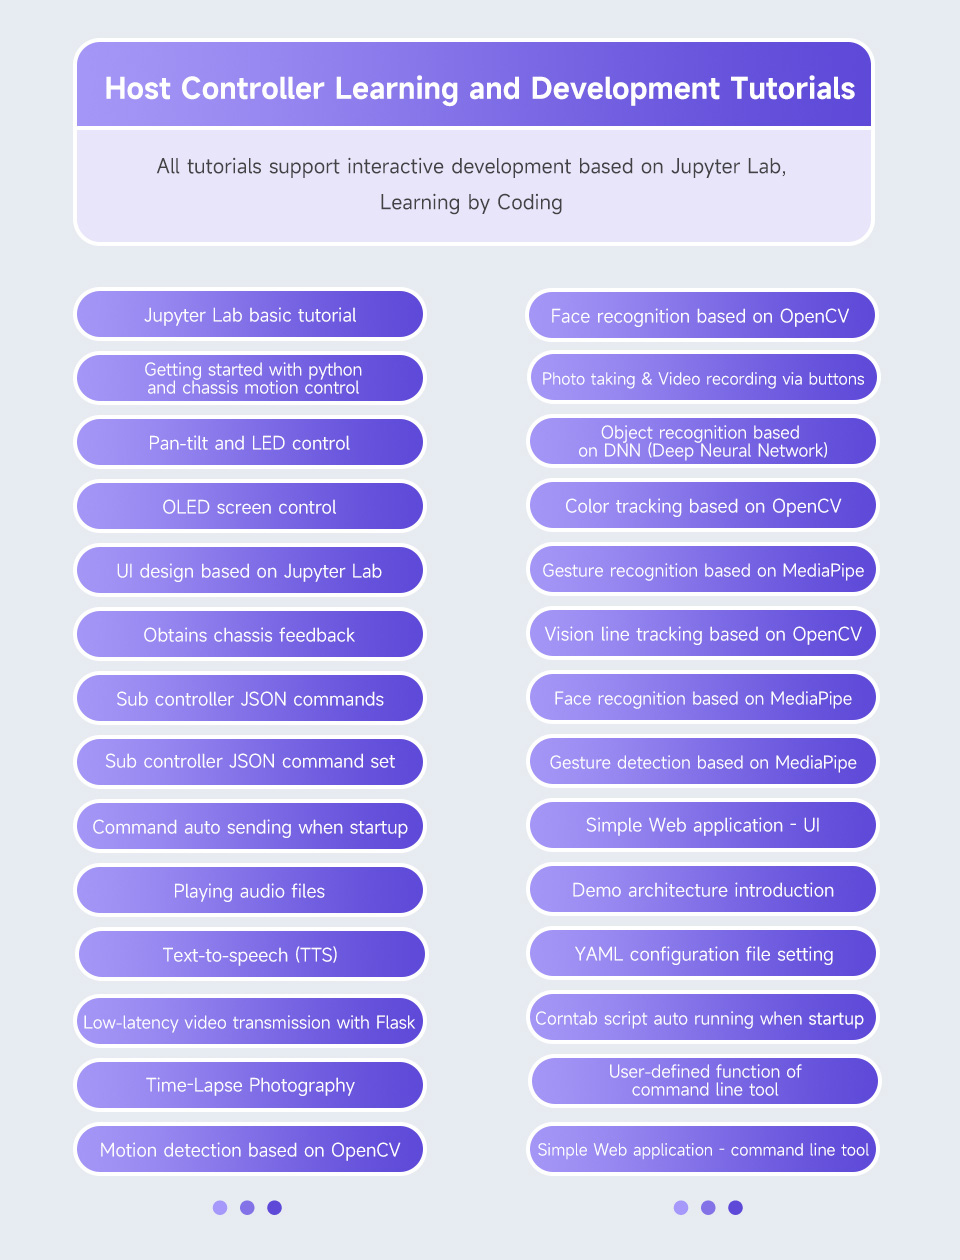
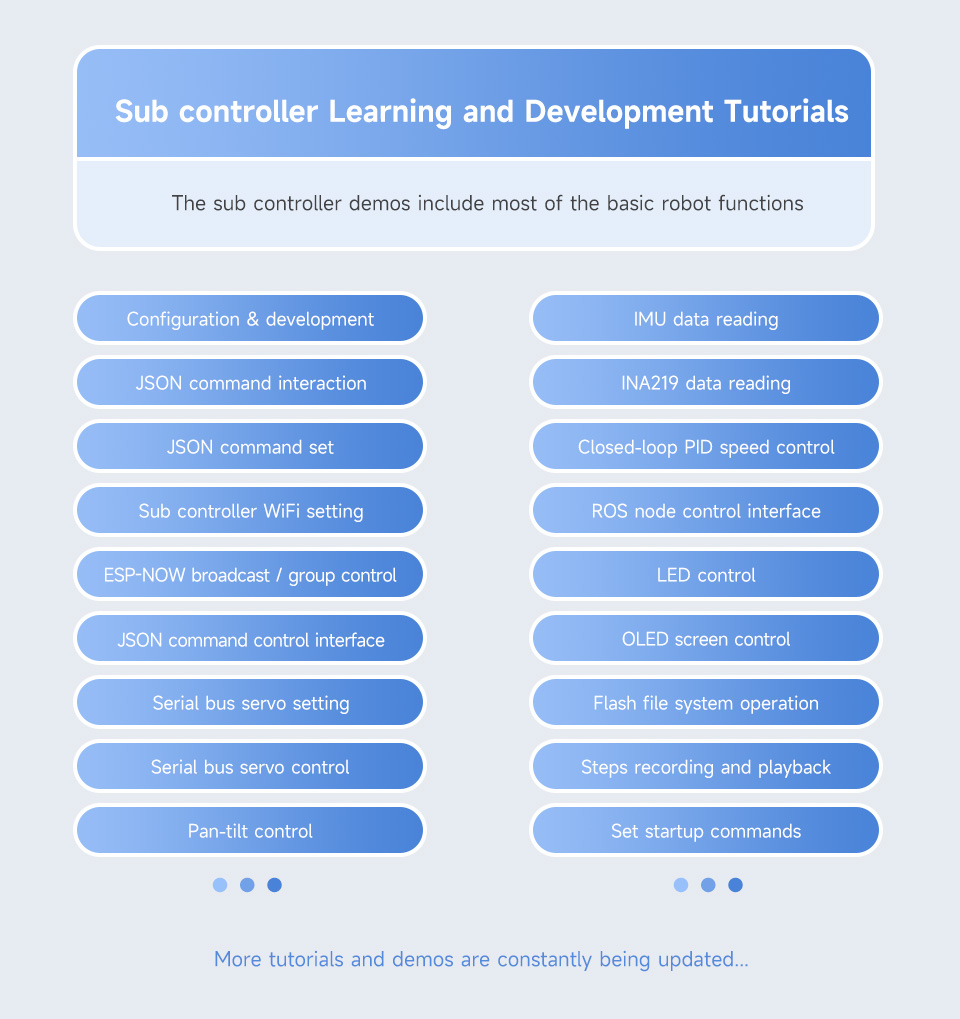
Proporcionamos tutoriales y demostraciones completas para ayudar a los usuarios a comenzar rápidamente con el aprendizaje y el desarrollo secundario
Módulo UPS de alta eficiencia integrado, admite carga y descarga al mismo tiempo para garantizar un tiempo de espera continuo
* Las baterías 18650 NO están incluidas
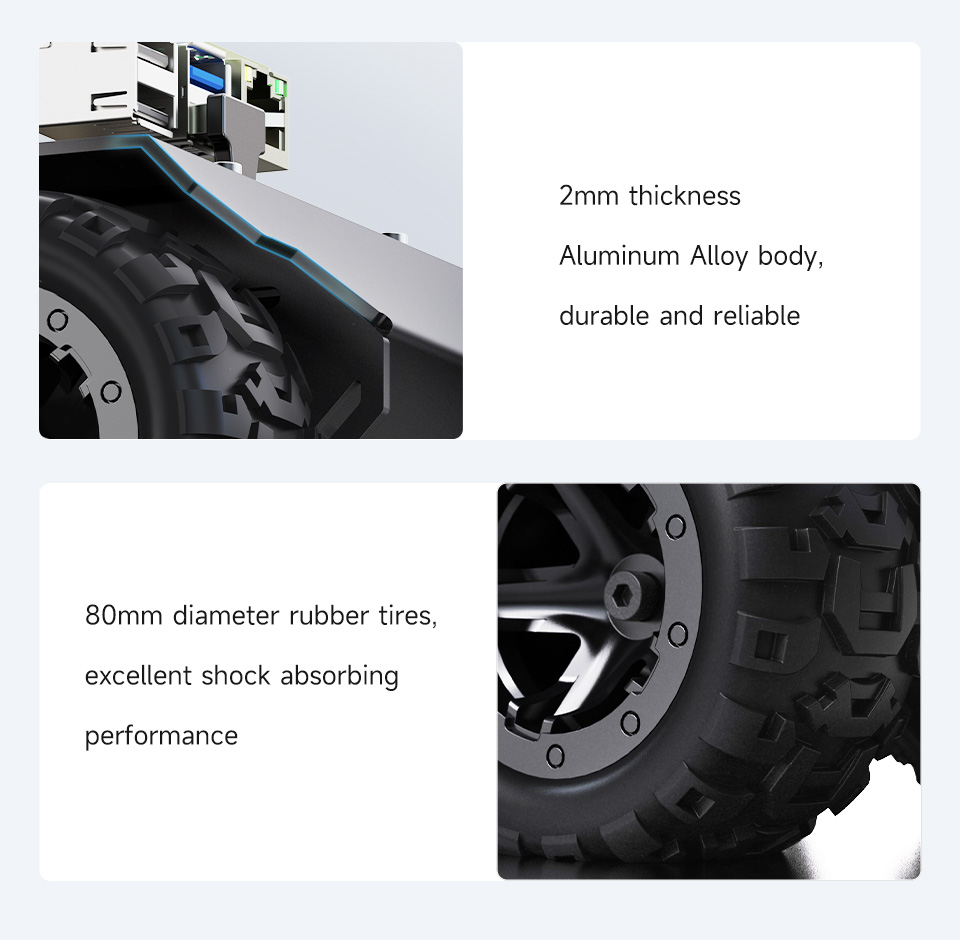
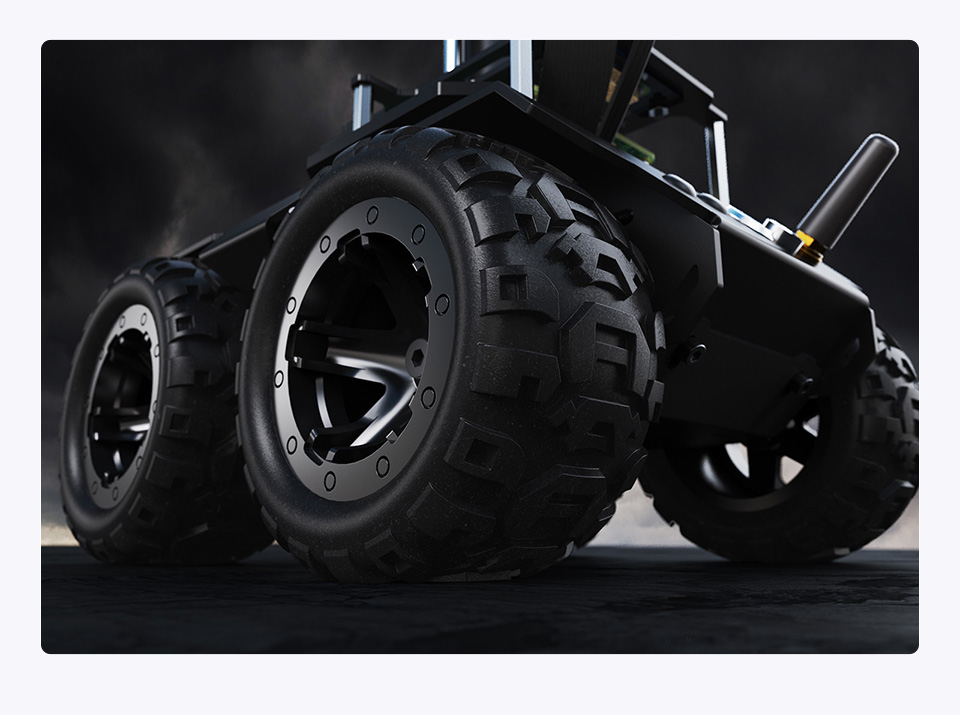
El subcontrolador realiza un control de velocidad PID de bucle cerrado de alta frecuencia, admite una respuesta rápida y un control de velocidad preciso, con motores de alta velocidad, hasta 0.65 m/s
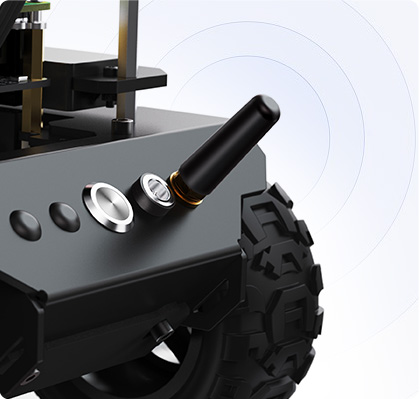
Crea automáticamente un punto de acceso para el acceso cuando no hay una conexión de red disponible después del encendido |
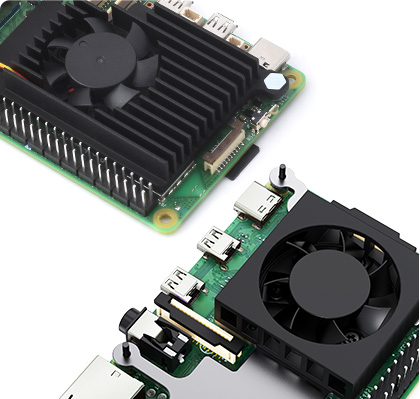
Refrigeración activa de alta eficiencia integrada para el funcionamiento a largo plazo del controlador host incluso cuando se compilan paquetes complejos de ROS2 |
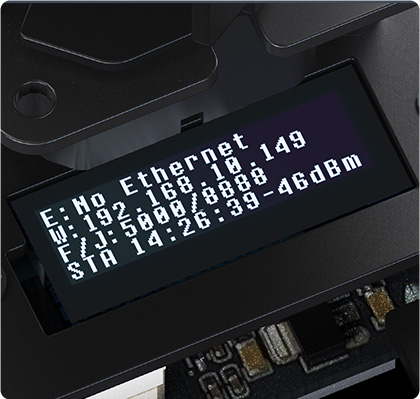
Pantalla OLED para visualización de información en tiempo real |
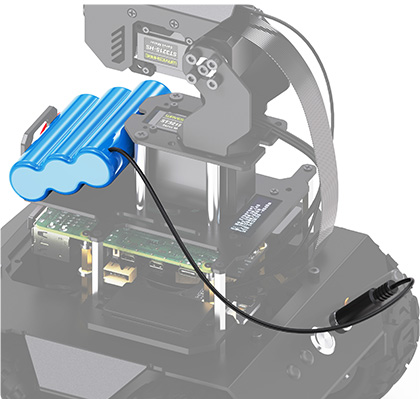
Admite la expansión de un conjunto de baterías externo a través del puerto DC5521 |
WIKI: www.waveshare.com/wiki/RaspRover
No reviews yet. Be the first to share your experience!
For more discussion Click Here
Discover More In:
Category: View similar items (RaspRover:)


Complete el siguiente formulario y nuestro equipo se pondrá en contacto con usted para ofrecerle precios por volumen.
El RaspRover es un robot de IA diseñado para la exploración y la creación, que conecta a la perfección su imaginación con la realidad. Adecuado para entusiastas de la tecnología, fabricantes o principiantes en programación, es su elección ideal para explorar el mundo de la tecnología inteligente.
Equipado con el ordenador Raspberry Pi de alto rendimiento para cumplir con los desafíos de estrategias y funciones complejas, e inspirar su creatividad. Adopta un diseño de doble controlador, combina las funciones de IA de alto nivel del controlador host con las operaciones básicas de alta frecuencia del subcontrolador, haciendo que cada operación sea precisa y fluida.
Fácil de controlar de forma remota a través de la aplicación web RaspRover sin descargar ningún software, solo abra su navegador e inicie su viaje. Admite transmisión de vídeo en tiempo real de alta tasa de fotogramas y múltiples funciones de visión artificial por IA, ¡el RaspRover es una plataforma ideal para hacer realidad sus ideas y su creatividad!
Módulo Pan-Tilt opcional (solo versión PT) para un mejor potencial de expansión. Opciones para el controlador host (Raspberry Pi 4B / Raspberry Pi 5), o puede elegir la versión Acce si ya tiene una Pi. Todos los kits están equipados con cámara, accesorios de montaje, tarjeta TF, ventilador de refrigeración, etc.
| MODELO | Kit de IA RaspRover PT PI4B/PI5 | Kit de IA RaspRover PT PI4B/PI5 Acce | Kit de IA RaspRover PI4B/PI5 | Kit de IA RaspRover PI4B/PI5 Acce |
|---|---|---|---|---|
|
|
|
|
|
| DIMENSIÓN | 172.40×182.91×251.25mm | 172.40×182.91×132.13mm | ||
| PESO | 1330±5g | 1283±5g | 1054±5g | 1007±5g |
| ALTURA DEL CHASIS | 33.70mm | |||
| GRADOS DE LIBERTAD PAN-TILT | 2 | - | ||
| TORQUE DEL SERVO PAN-TILT | 20KG.CM | - | ||
| SERVO PAN-TILT | Servo ST3215 | - | ||
| CONTROLADOR HOST | RPi 4B 4GB / RPi 5 4GB | NO incluido | RPi 4B 4GB / RPi 5 4GB | NO incluido |
| SOPORTE DEL SISTEMA HOST | Debian Bookworm | |||
| VERSIÓN ROS2 | ROS2-HUMBLE-LTS | |||
| CAMPO DE VISIÓN DE LA CÁMARA | 160° | |||
| FUENTE DE ALIMENTACIÓN | Módulo UPS 3S | |||
| SOPORTE DE BATERÍA | Batería de litio 18650 x 3 (NO incluida) | |||
| MÉTODOS DE CONTROL DEMO | Aplicación web / Programación interactiva Jupyter Lab | |||
| VELOCIDAD MÁXIMA PREDETERMINADA | 0.65m/s | |||
| NÚMERO DE RUEDAS MOTRICES | 4 | |||
| DIÁMETRO DE NEUMÁTICO | 80mm | |||
| ANCHO DE NEUMÁTICO | 42.5mm | |||
| RADIO DE GIRO MÍNIMO | 0M (Rotación in situ) | |||
Admite Raspberry Pi 5 / Raspberry Pi 4B, ofreciendo un potente rendimiento informático para más posibilidades
|
Conexión con Raspberry Pi 4B |
Conexión con Raspberry Pi 5 |
|
Cámara CSI para Raspberry Pi 4B |
Cámara USB para Raspberry Pi 5 |
El controlador host adopta Raspberry Pi para visión artificial y planificación estratégica, y el subcontrolador utiliza ESP32 para el control de movimiento y el procesamiento de datos de sensores
Equipado con una cámara gran angular de 5MP y 160° para capturar cada detalle
Viene con riel ancho de 21 mm y servo de bus de alta velocidad de 106 RPM y alto torque de 20KG.CM para expansión táctica
solo como referencia, los accesorios en la imagen de arriba NO están incluidos
Luz LED de alto brillo para garantizar imágenes claras en condiciones de poca luz
(* la luz LED solo está disponible en la versión PT)
No requiere instalación de aplicaciones, permite a los usuarios conectar y controlar el robot a través de teléfonos móviles, tabletas y ordenadores mediante la aplicación web del navegador. Admite control por teclas de acceso directo como WASD y ratón a través de un PC con teclado
Adopta la aplicación web ligera Flask, admite transmisión en tiempo real de vídeo de alta tasa de fotogramas y zoom digital. Basado en Python y fácil de ampliar, funcionando perfectamente con OpenCV
Basado en OpenCV para lograr el reconocimiento de color y la orientación automática. Admite control Pan-Tilt de una tecla e iluminación LED automática, permite la expansión para más funciones
Basado en OpenCV para lograr el reconocimiento facial, admite la toma automática de fotos o la grabación de vídeo una vez que se reconoce una cara
Admite el reconocimiento de muchos objetos comunes con el modelo predeterminado
Combina OpenCV y MediaPipe para realizar el control por gestos del Pan-Tilt y LED
|
Control por gestos para tomar fotos |
Control de encendido/apagado de LED y luz de fondo |
MediaPipe es un marco de código abierto desarrollado por Google para crear tuberías de procesamiento multimedia multiplataforma, proporciona un conjunto de componentes y herramientas prediseñados, su capacidad de procesamiento de alto rendimiento permite al robot responder y procesar entradas multimedia complejas, como análisis de vídeo en tiempo real.
|
Reconocimiento facial |
Detección de actitud |
Integrado con la función de seguimiento de líneas mediante visión en la demostración de visión artificial, incluye cinta amarilla para facilitar la planificación de una trayectoria para el robot. Los usuarios pueden comprender los algoritmos básicos de conducción autónoma con esta sencilla demostración
Espacio reservado en la placa de montaje con orificios de montaje M2.5, para la instalación de LIDAR D500 / STL27L u otros periféricos
* Viene con tornillos y cables para la instalación del LIDAR D500, por favor consulte la WIKI para más detalles. El LIDAR D500 y el set de baterías NO están incluidos.
El robot solo ocupa la interfaz URAT de los GPIO de la Raspberry Pi para la comunicación, adaptando el cabezal exterior de 40 pines de la placa controladora para expandir más periféricos y funciones
Equipado con placa controladora de audio, altavoz de doble canal y micrófono integrado, con jack de audio de 3.5mm para conectar periféricos y lograr conversión de texto a voz y reproducción de audio
Monitoreo en tiempo real del estado operativo del robot
Rápido de configurar, fácil de expandir
Personalice y añada fácilmente nuevas funciones sin modificar el código del front-end
Basado en el protocolo de comunicación ESP-NOW, varios robots pueden comunicarse entre sí sin necesidad de dirección IP o MAC, logrando una colaboración entre múltiples dispositivos con una comunicación de baja latencia de 100 microsegundos
Admite la función de estabilización de cámara basada en un sensor IMU para mantener la imagen estable. Realiza la lectura de datos IMU, el cálculo y el control del Pan-Tilt a través del subcontrolador, lo que no ocupará recursos de computación del host
Viene con un mando inalámbrico, lo que hace que el control del robot sea más flexible. Puede conectar el receptor USB a su PC y controlar el robot de forma remota a través de Internet. Proporciona una demostración de código abierto para personalizar su propio método de interacción
Admite la instalación de un módulo 4G/5G para escenarios de aplicación sin WiFi
* Es posible que necesite utilizar un servicio de tunelización como Ngrok, Cpolar o LocalTunnel para exponer el servicio de red local del robot (aplicación Flask) a Internet, de modo que pueda controlar el robot desde cualquier lugar.
Admite el acceso a Jupyter Lab a través de dispositivos como teléfonos móviles y tablets para leer los tutoriales y editar el código en la página web, facilitando el desarrollo
Proporcionamos tutoriales y demostraciones completas para ayudar a los usuarios a comenzar rápidamente con el aprendizaje y el desarrollo secundario
Módulo UPS de alta eficiencia integrado, admite carga y descarga al mismo tiempo para garantizar un tiempo de espera continuo
* Las baterías 18650 NO están incluidas
El subcontrolador realiza un control de velocidad PID de bucle cerrado de alta frecuencia, admite una respuesta rápida y un control de velocidad preciso, con motores de alta velocidad, hasta 0.65 m/s
|
Crea automáticamente un punto de acceso para el acceso cuando no hay una conexión de red disponible después del encendido |
Refrigeración activa de alta eficiencia integrada para el funcionamiento a largo plazo del controlador host incluso cuando se compilan paquetes complejos de ROS2 |
|
Pantalla OLED para visualización de información en tiempo real |
Admite la expansión de un conjunto de baterías externo a través del puerto DC5521 |
WIKI: www.waveshare.com/wiki/RaspRover
No reviews yet. Be the first to share your experience!
For more discussion Click Here
Discover More In:
Category: View similar items (RaspRover:)
Complete el siguiente formulario y nuestro equipo se pondrá en contacto con usted para ofrecerle precios por volumen.
¿Requisitos personalizados?
Productos relacionados

