Más vendido

Waveshare

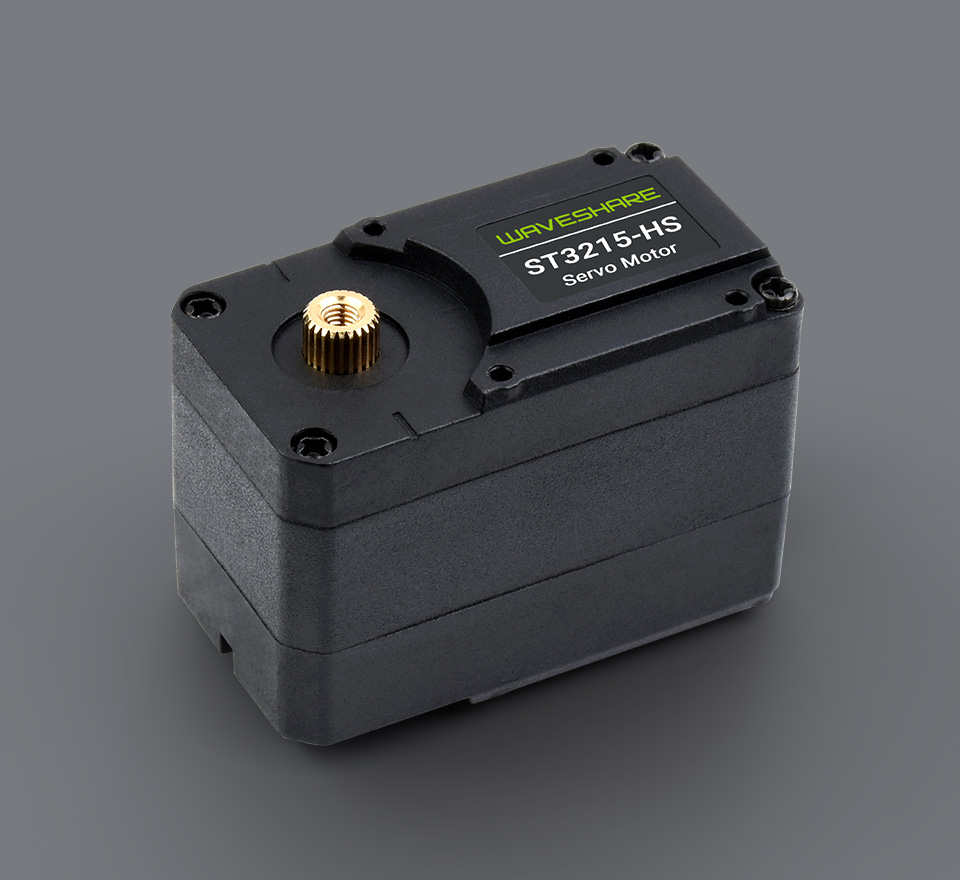
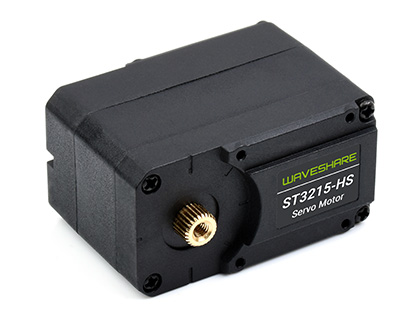
Servomotor de bus ST3215-HS 20kg.cm, 106RPM de alta velocidad

SKU: WVSH0244

₹ 2,699.99 ₹ 2,999.99

En stock | Listo para enviar

Servomotor de bus ST3215-HS 20kg.cm, 106RPM de alta velocidad₹ 2,699.99
Ask AI about this product

Servomotor de Bus de Alta Velocidad de 20kg.cm

Gran Par | Codificador Magnético de Alta Precisión de 360° | Alta Velocidad de 106 RPM


Especificaciones

TIPO DE PRODUCTO Servomotor de bus ST3215-HS
PAR 20kg.cm@12V
ÁNGULO DE ROTACIÓN 360° (0~4095)
RESOLUCIÓN DEL SENSOR DE POSICIÓN 360° / 4096
ÁNGULO LÍMITE DEL MECANISMO Sin límite
VOLTAJE DE OPERACIÓN 6 ~ 12.6 V
ENGRANAJE Engranaje metálico de alta precisión
VELOCIDAD SIN CARGA 0.094 seg / 60° (106 RPM)
TIPO DE CODIFICADOR Codificador magnético de 360°
RANGO DE ID 1 ~ 253
VELOCIDAD EN BAUDIOS 38400bps ~ 1Mbps (1Mbps por defecto)
RETROALIMENTACIÓN Posición, Carga, Velocidad, Voltaje de entrada
CORRIENTE SIN CARGA 240 mA
CORRIENTE DE ROTOR BLOQUEADO 2.4A
KT 8.3kg.cm/A


Ejemplos de Aplicación

  • El servomotor proporcionará diversas retroalimentaciones como posición, velocidad, bloqueo de par, modo de trabajo (modo servo, modo de servomotor, etc.) para proyectos avanzados que requieran control automático de bucle cerrado.
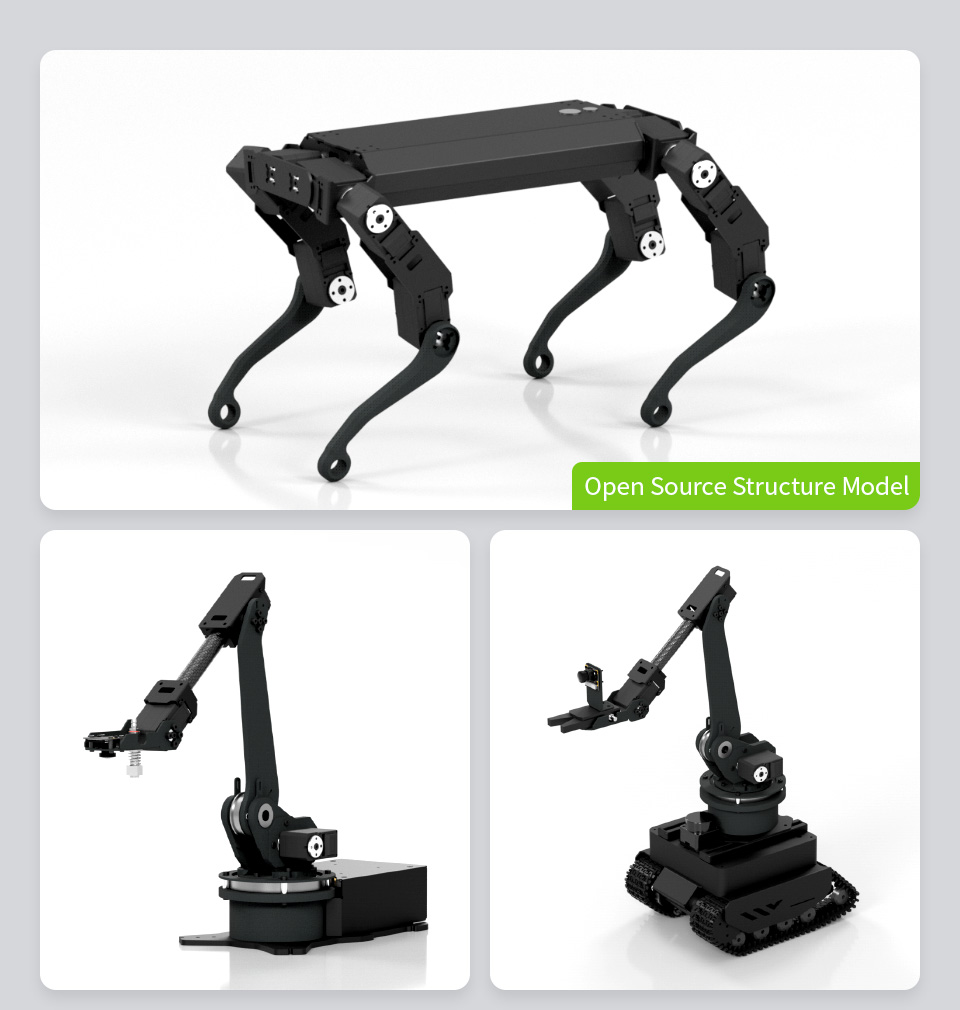
  • Opción ideal para construir robots con ruedas, impresoras 3D, etc., que requieran un control preciso de velocidad de bucle cerrado o control paso a paso; también se puede utilizar para construir robots cuadrúpedos, caminantes hexápodos, brazos robóticos y otros proyectos robóticos que requieran múltiples servomotores. (Este producto proporciona el modelo de código abierto de los robots cuadrúpedos como se muestra en la imagen a continuación).

* las imágenes aquí son SOLO para referencia


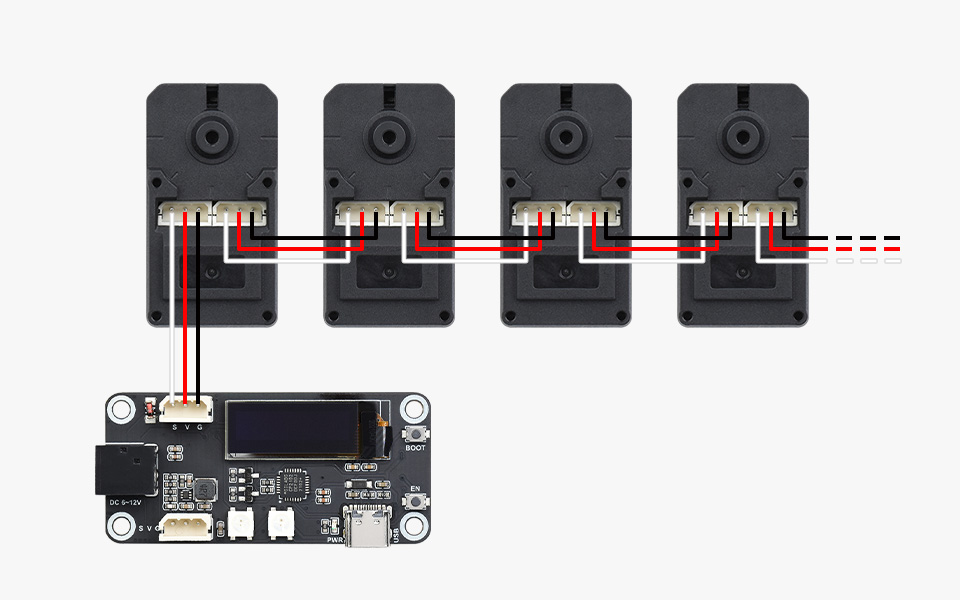
Control de Bus Serie UART

Permite controlar hasta 253 servomotores de bus al mismo tiempo

Nota: aunque un canal UART es capaz de controlar hasta 253 servomotores de bus, debido a la alta potencia de los servomotores, es necesario considerar si la solución de fuente de alimentación es suficiente cuando se utilizan demasiados servomotores. Solo como referencia, la placa controladora de servo NO está incluida


Gran Par, Alta Velocidad

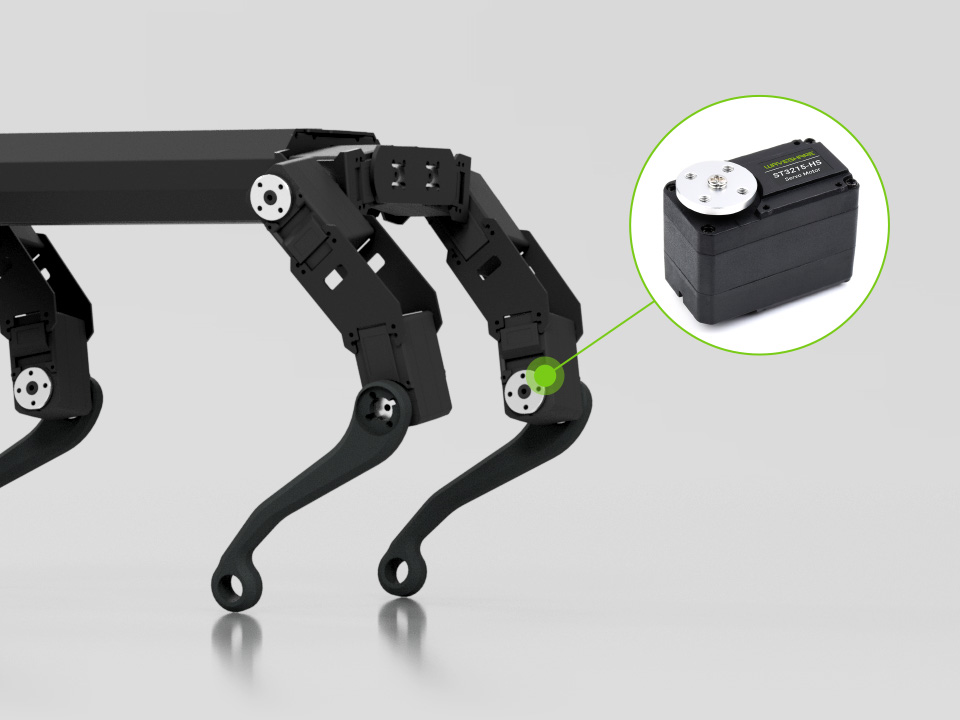
Hasta 20kg.cm de par con un voltaje de 12V, adecuado para construir robots cuadrúpedos,
caminantes hexápodos, brazos robóticos y otros proyectos robóticos que requieran múltiples servomotores
con gran par y rendimiento de alta velocidad


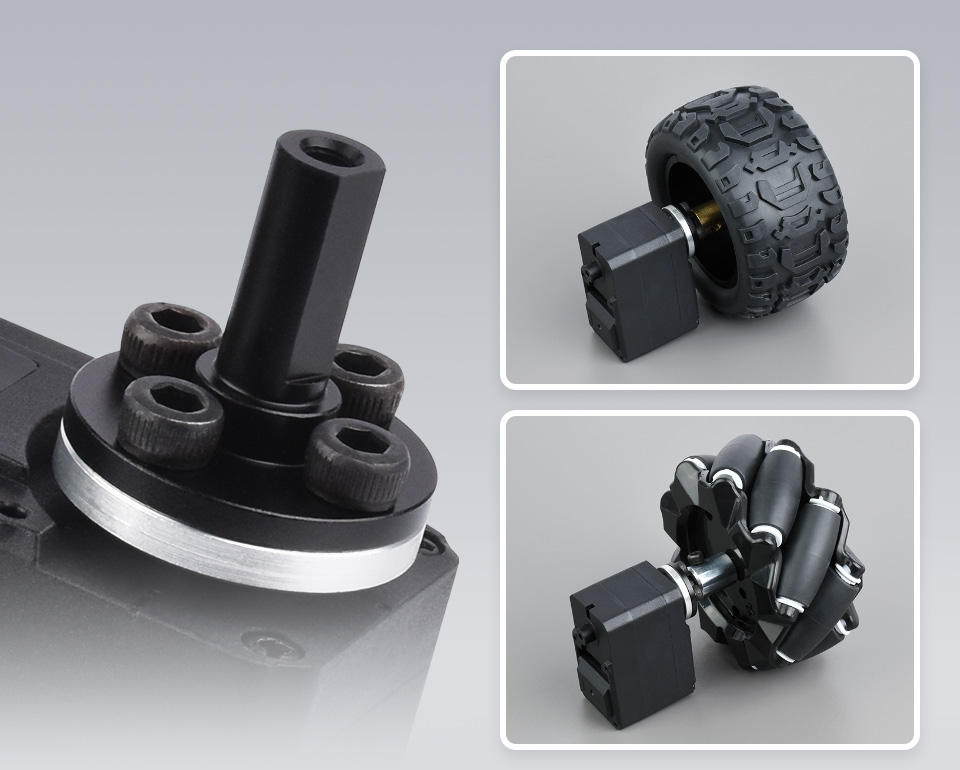
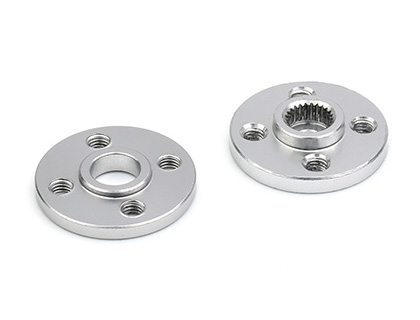
Soporta la instalación de una brida de eje de chaveta plana

Con la brida de eje de chaveta plana diseñada para el servo de bus serie, es posible
accionar varias piezas de transmisión

* solo como referencia, la brida de eje de chaveta plana y las ruedas No están incluidas.


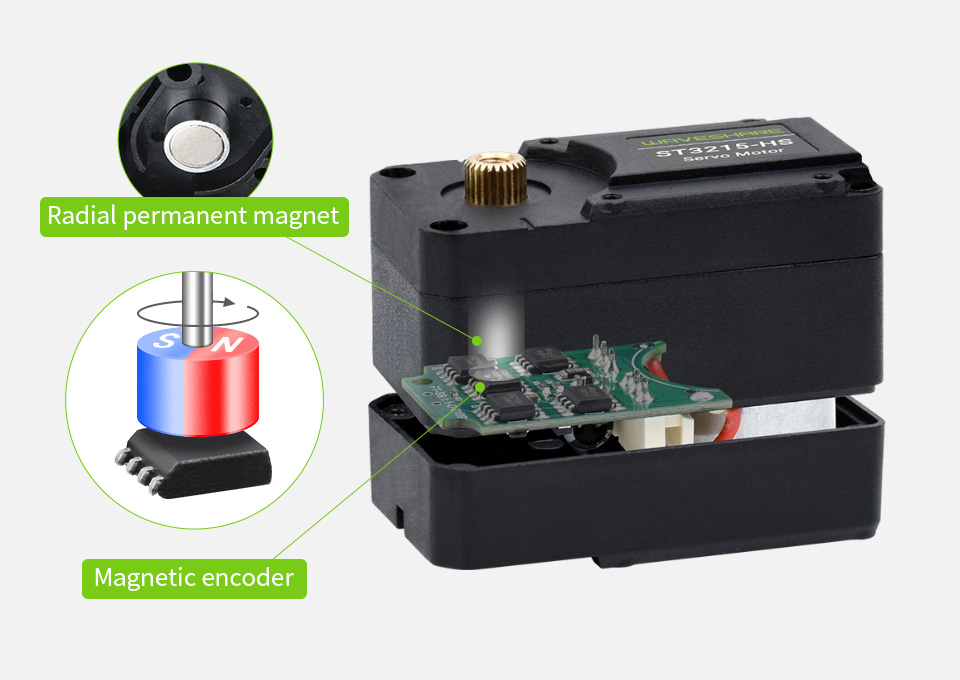
Codificador Magnético de 360°
Alta Precisión, Mayor Vida Útil

Adopta un sensor de ángulo de codificación magnética de 12 bits de alta precisión. En comparación con el potenciómetro, el ángulo se amplía a 360° y la resolución se multiplica por 4. Dado que existe un espacio y no hay fricción entre el codificador magnético y el imán radial, la vida útil del motor se extiende eficazmente.


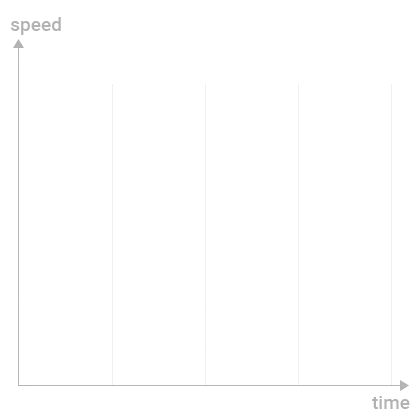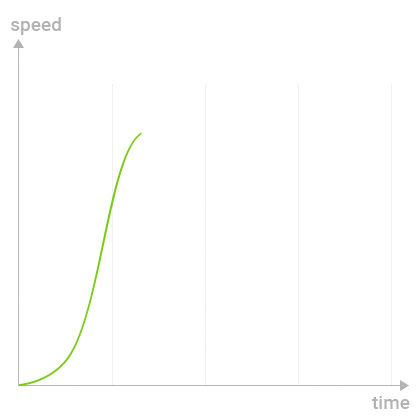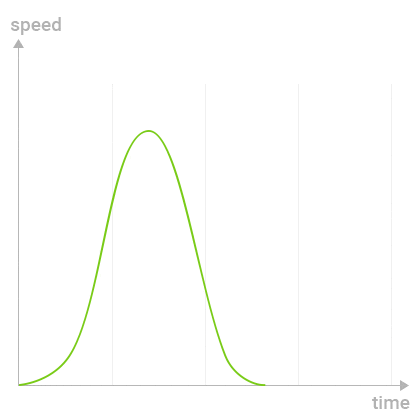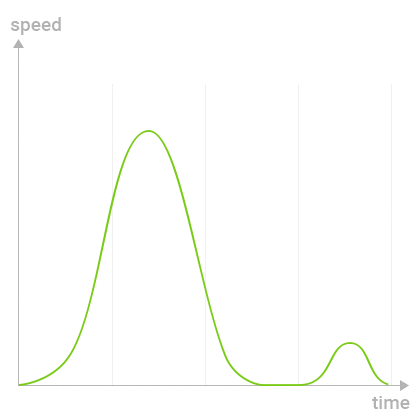
Función de arranque y parada con aceleración

Los valores de velocidad y aceleración son ajustables para suavizar el efecto de movimiento

Efecto real

Diagrama del efecto de movimiento


Diseño de estructura compacta

La carcasa adopta plásticos de ingeniería de mayor intensidad, doble eje y un diseño de perfil bajo, acortando el espacio plano de la rueda del servo de doble eje. La estructura general es más compacta, lo que puede hacer que la apariencia del producto sea más estética.


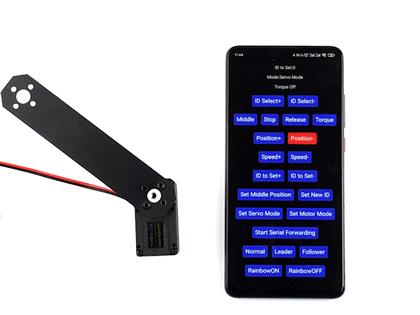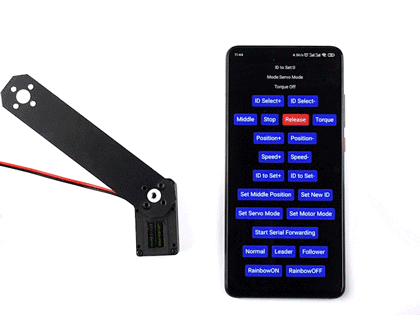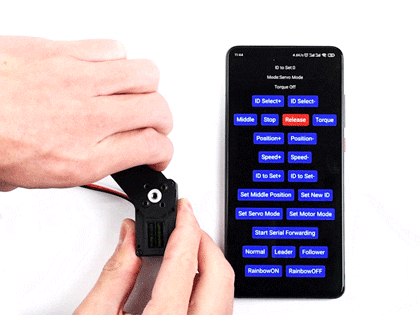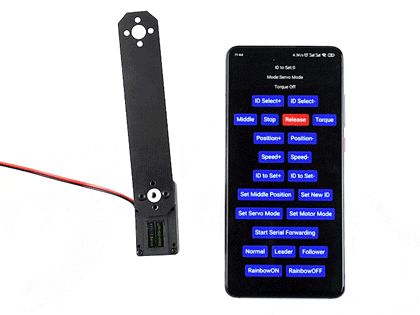
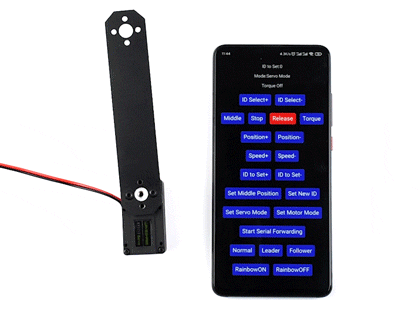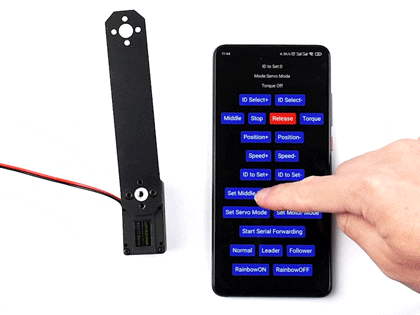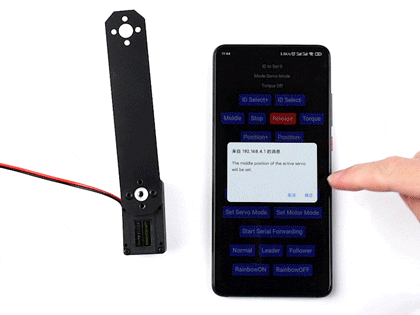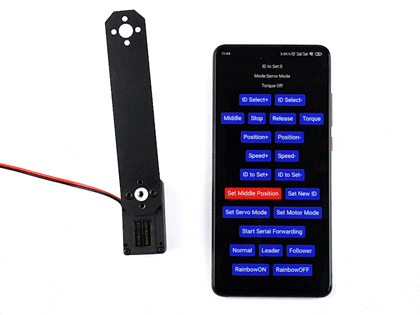
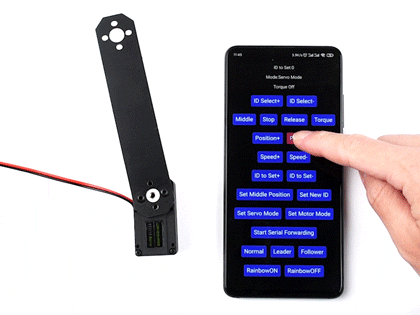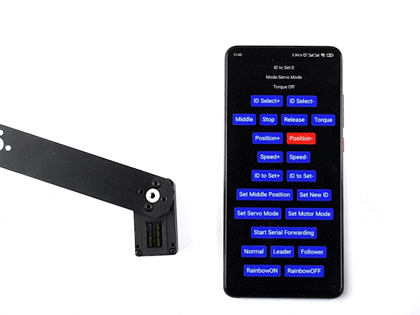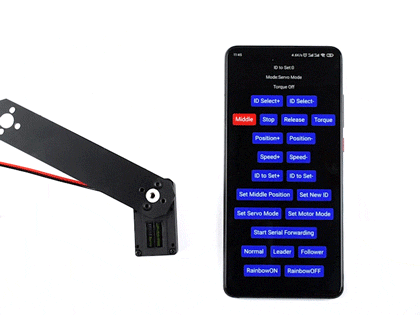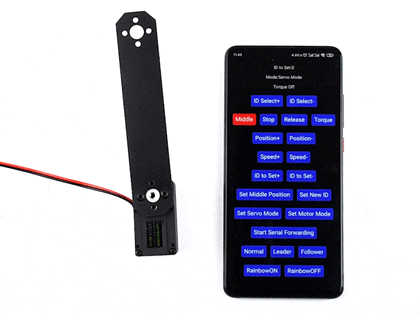
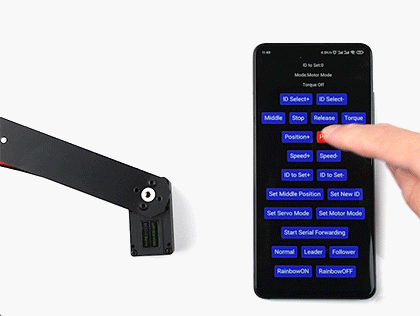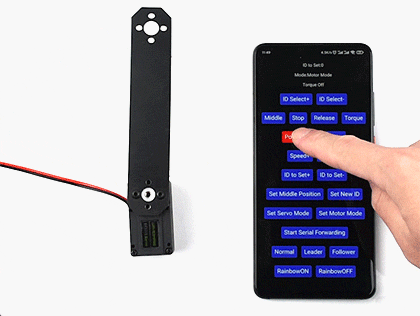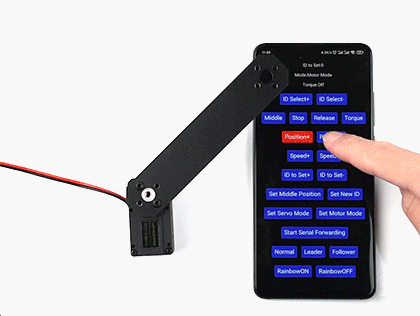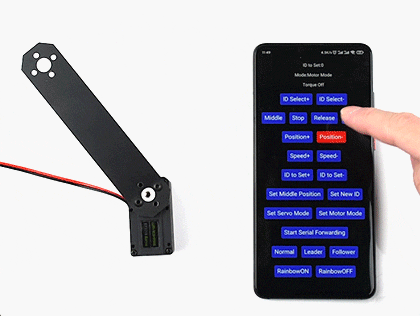
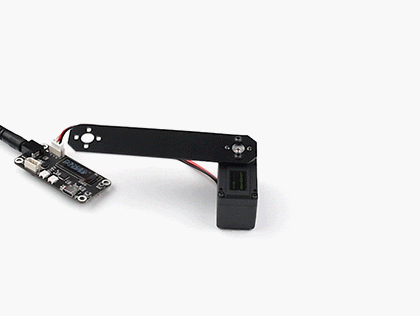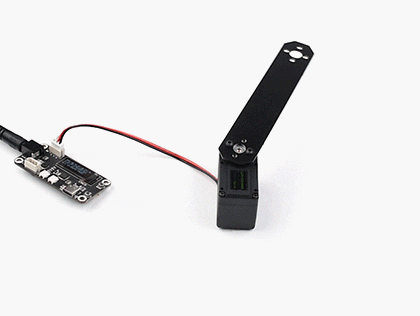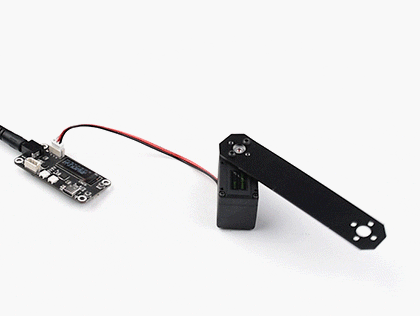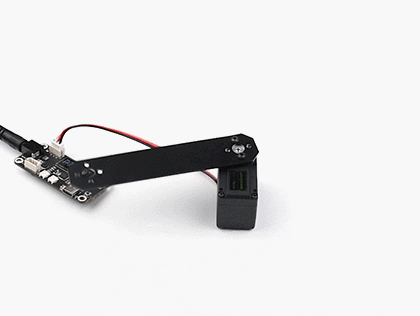
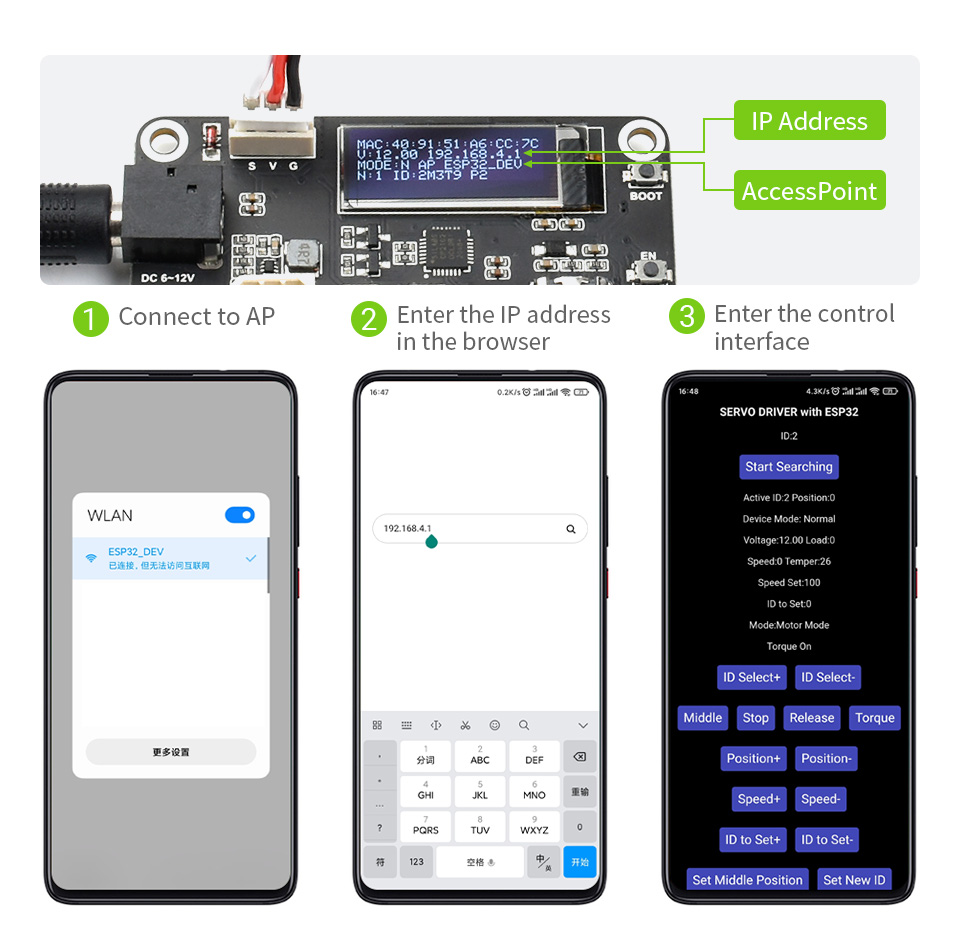
Un botón para calibrar la posición central

Instalación de 360° en cualquier posición, un botón para establecer la posición actual como posición central. Fácil de instalar

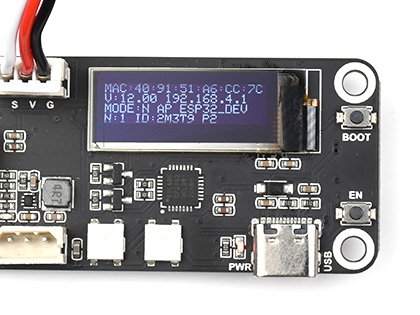
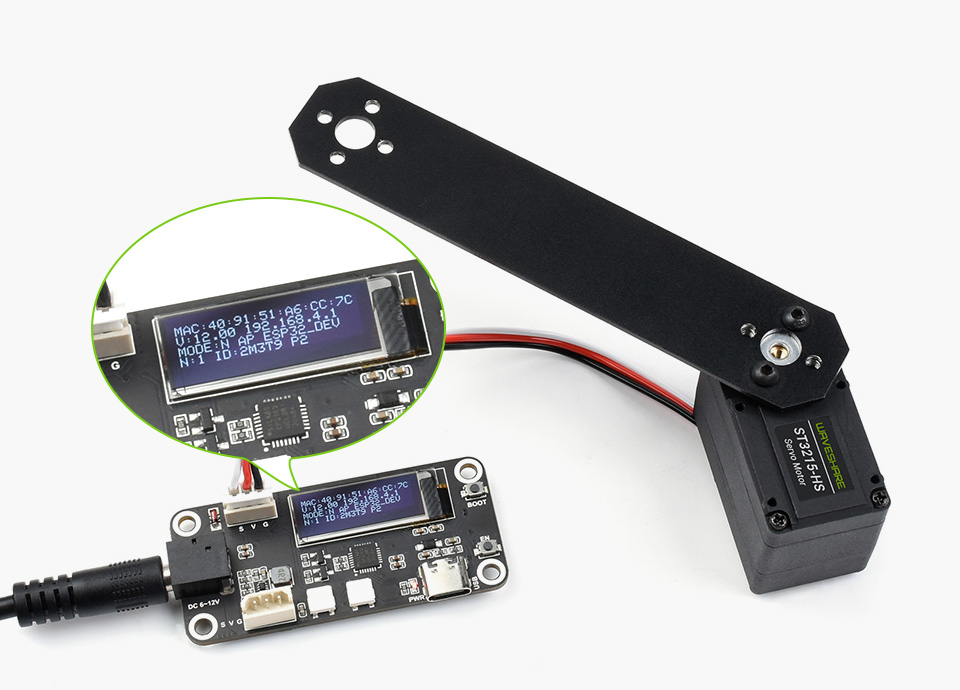
1. En el programa predeterminado, se creará automáticamente un punto de acceso (hotspot) después de encender la placa controladora del servo. Utilice su teléfono móvil para conectarse a este punto de acceso, abra el navegador e introduzca la dirección IP para acceder a la interfaz de control.

2. Haga clic en Release (Liberar) para desbloquear, luego gire el servomotor a la posición central que necesite configurar.

3. Haga clic en Set Middle Position (Establecer posición central) y luego confirme.

4. Gire el servomotor a cualquier ángulo, luego haga clic en Middle (Central), y el servomotor volverá automáticamente a la posición central establecida inicialmente.


Retroalimentación bidireccional

El servomotor proporcionará varias retroalimentaciones como posición, carga, velocidad,
y voltaje de entrada en tiempo real

* las imágenes aquí son SOLO para referencia


Modos Duales: Servo o Motor

Control preciso del ángulo de rotación en modo servo

Rotación continua en modo motor

* las imágenes aquí son SOLO para referencia

Más detalles

Carcasa de nylon y fibra de vidrio
Mejor resistencia al calor, estabilidad de tamaño, rigidez y rendimiento mecánico

Ruedas de servo de aluminio de alta resistencia
Utilizando aleación de aluminio T6061, buena resistencia a la corrosión

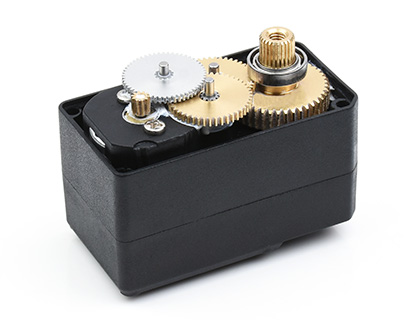
Engranajes de cobre y acero de alta precisión
Combinación ingeniosa de ambos, menor ruido operativo, mejor estabilidad y rendimiento mecánico


Programa de control de código abierto

Proporcionamos la demostración de control web de código abierto de la placa controladora del servo y un tutorial de desarrollo secundario, que se puede utilizar directamente para la configuración y el control remoto del servomotor. Al mismo tiempo, también proporcionamos un modelo 3D para que construya su propio proyecto rápidamente


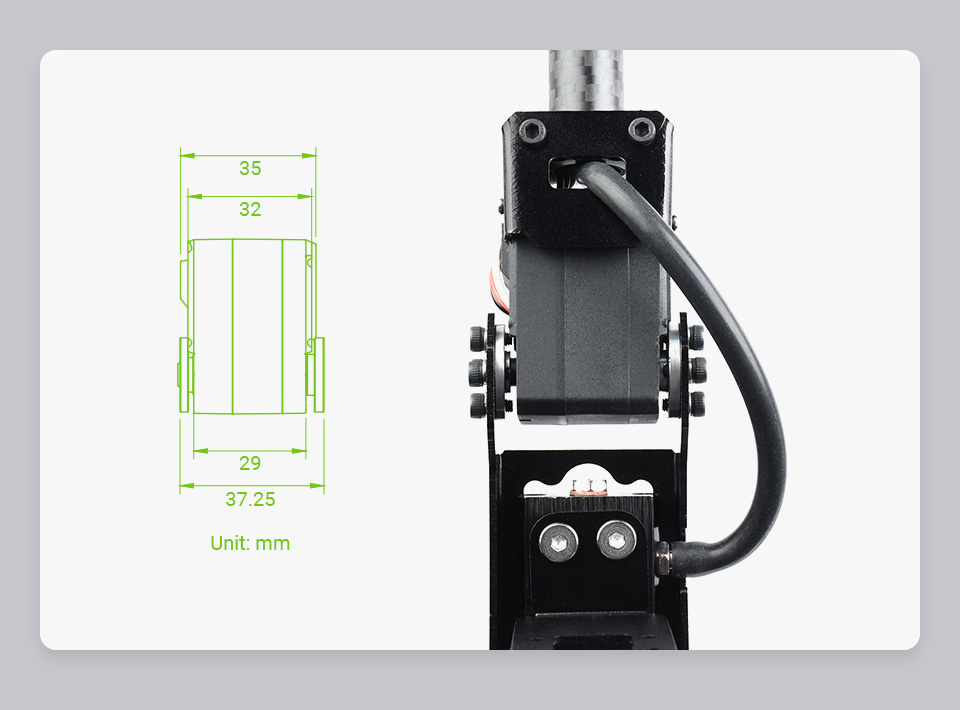
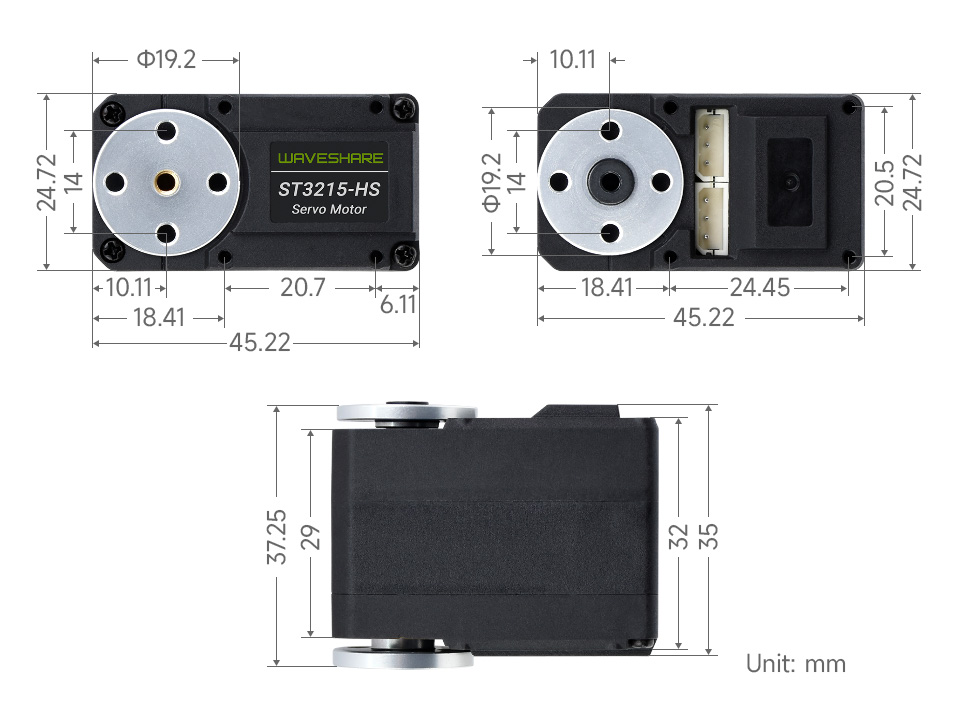
Dimensiones del contorno


Recursos

What are the power requirements and current draw for this motor?
Operating voltage is 6 to 12.6 V. No load current is 240 mA and locked rotor current is 2.4 A.
How many motors can be controlled via the UART bus and what should I consider?
The UART serial bus control supports up to 253 bus servo motors at the same time, but you should ensure your power supply can support the load when using many motors.
What type of encoder is used and what is the resolution?
It uses a 360 degree magnetic encoder with 4096 steps (12 bit) for high precision and long life.
What are the operating modes and how do they differ?
The product supports two modes: servo mode for precise rotation angle control and motor mode for continuous rotation.
How do I install and start using the motor with the control interface?
On power up a hotspot is created for wireless web control via a phone browser. You can unlock, set the middle position, and command the motor to return to the middle position. Open source control demos are provided and the servo driver board is not included.
Add Post

For more discussion Click Here

Complete el siguiente formulario y nuestro equipo se pondrá en contacto con usted para ofrecerle precios por volumen.

Descripción
Ask AI about this product

Servomotor de Bus de Alta Velocidad de 20kg.cm

Gran Par | Codificador Magnético de Alta Precisión de 360° | Alta Velocidad de 106 RPM


Especificaciones

TIPO DE PRODUCTO Servomotor de bus ST3215-HS
PAR 20kg.cm@12V
ÁNGULO DE ROTACIÓN 360° (0~4095)
RESOLUCIÓN DEL SENSOR DE POSICIÓN 360° / 4096
ÁNGULO LÍMITE DEL MECANISMO Sin límite
VOLTAJE DE OPERACIÓN 6 ~ 12.6 V
ENGRANAJE Engranaje metálico de alta precisión
VELOCIDAD SIN CARGA 0.094 seg / 60° (106 RPM)
TIPO DE CODIFICADOR Codificador magnético de 360°
RANGO DE ID 1 ~ 253
VELOCIDAD EN BAUDIOS 38400bps ~ 1Mbps (1Mbps por defecto)
RETROALIMENTACIÓN Posición, Carga, Velocidad, Voltaje de entrada
CORRIENTE SIN CARGA 240 mA
CORRIENTE DE ROTOR BLOQUEADO 2.4A
KT 8.3kg.cm/A


Ejemplos de Aplicación

  • El servomotor proporcionará diversas retroalimentaciones como posición, velocidad, bloqueo de par, modo de trabajo (modo servo, modo de servomotor, etc.) para proyectos avanzados que requieran control automático de bucle cerrado.
  • Opción ideal para construir robots con ruedas, impresoras 3D, etc., que requieran un control preciso de velocidad de bucle cerrado o control paso a paso; también se puede utilizar para construir robots cuadrúpedos, caminantes hexápodos, brazos robóticos y otros proyectos robóticos que requieran múltiples servomotores. (Este producto proporciona el modelo de código abierto de los robots cuadrúpedos como se muestra en la imagen a continuación).

* las imágenes aquí son SOLO para referencia


Control de Bus Serie UART

Permite controlar hasta 253 servomotores de bus al mismo tiempo

Nota: aunque un canal UART es capaz de controlar hasta 253 servomotores de bus, debido a la alta potencia de los servomotores, es necesario considerar si la solución de fuente de alimentación es suficiente cuando se utilizan demasiados servomotores. Solo como referencia, la placa controladora de servo NO está incluida


Gran Par, Alta Velocidad

Hasta 20kg.cm de par con un voltaje de 12V, adecuado para construir robots cuadrúpedos,
caminantes hexápodos, brazos robóticos y otros proyectos robóticos que requieran múltiples servomotores
con gran par y rendimiento de alta velocidad


Soporta la instalación de una brida de eje de chaveta plana

Con la brida de eje de chaveta plana diseñada para el servo de bus serie, es posible
accionar varias piezas de transmisión

* solo como referencia, la brida de eje de chaveta plana y las ruedas No están incluidas.


Codificador Magnético de 360°
Alta Precisión, Mayor Vida Útil

Adopta un sensor de ángulo de codificación magnética de 12 bits de alta precisión. En comparación con el potenciómetro, el ángulo se amplía a 360° y la resolución se multiplica por 4. Dado que existe un espacio y no hay fricción entre el codificador magnético y el imán radial, la vida útil del motor se extiende eficazmente.


Función de arranque y parada con aceleración

Los valores de velocidad y aceleración son ajustables para suavizar el efecto de movimiento

Efecto real

Diagrama del efecto de movimiento


Diseño de estructura compacta

La carcasa adopta plásticos de ingeniería de mayor intensidad, doble eje y un diseño de perfil bajo, acortando el espacio plano de la rueda del servo de doble eje. La estructura general es más compacta, lo que puede hacer que la apariencia del producto sea más estética.


Un botón para calibrar la posición central

Instalación de 360° en cualquier posición, un botón para establecer la posición actual como posición central. Fácil de instalar

1. En el programa predeterminado, se creará automáticamente un punto de acceso (hotspot) después de encender la placa controladora del servo. Utilice su teléfono móvil para conectarse a este punto de acceso, abra el navegador e introduzca la dirección IP para acceder a la interfaz de control.

2. Haga clic en Release (Liberar) para desbloquear, luego gire el servomotor a la posición central que necesite configurar.

3. Haga clic en Set Middle Position (Establecer posición central) y luego confirme.

4. Gire el servomotor a cualquier ángulo, luego haga clic en Middle (Central), y el servomotor volverá automáticamente a la posición central establecida inicialmente.


Retroalimentación bidireccional

El servomotor proporcionará varias retroalimentaciones como posición, carga, velocidad,
y voltaje de entrada en tiempo real

* las imágenes aquí son SOLO para referencia


Modos Duales: Servo o Motor

Control preciso del ángulo de rotación en modo servo

Rotación continua en modo motor

* las imágenes aquí son SOLO para referencia

Más detalles

Carcasa de nylon y fibra de vidrio
Mejor resistencia al calor, estabilidad de tamaño, rigidez y rendimiento mecánico

Ruedas de servo de aluminio de alta resistencia
Utilizando aleación de aluminio T6061, buena resistencia a la corrosión

Engranajes de cobre y acero de alta precisión
Combinación ingeniosa de ambos, menor ruido operativo, mejor estabilidad y rendimiento mecánico


Programa de control de código abierto

Proporcionamos la demostración de control web de código abierto de la placa controladora del servo y un tutorial de desarrollo secundario, que se puede utilizar directamente para la configuración y el control remoto del servomotor. Al mismo tiempo, también proporcionamos un modelo 3D para que construya su propio proyecto rápidamente


Dimensiones del contorno


Recursos

Preguntas frecuentes
What are the power requirements and current draw for this motor?
Operating voltage is 6 to 12.6 V. No load current is 240 mA and locked rotor current is 2.4 A.
How many motors can be controlled via the UART bus and what should I consider?
The UART serial bus control supports up to 253 bus servo motors at the same time, but you should ensure your power supply can support the load when using many motors.
What type of encoder is used and what is the resolution?
It uses a 360 degree magnetic encoder with 4096 steps (12 bit) for high precision and long life.
What are the operating modes and how do they differ?
The product supports two modes: servo mode for precise rotation angle control and motor mode for continuous rotation.
How do I install and start using the motor with the control interface?
On power up a hotspot is created for wireless web control via a phone browser. You can unlock, set the middle position, and command the motor to return to the middle position. Open source control demos are provided and the servo driver board is not included.
Reviews
Forum
Add Post

For more discussion Click Here

Productos similares
Pedido al por mayor

Complete el siguiente formulario y nuestro equipo se pondrá en contacto con usted para ofrecerle precios por volumen.

¿Requisitos personalizados?

Reúnete con nuestro equipo

Widget de programación