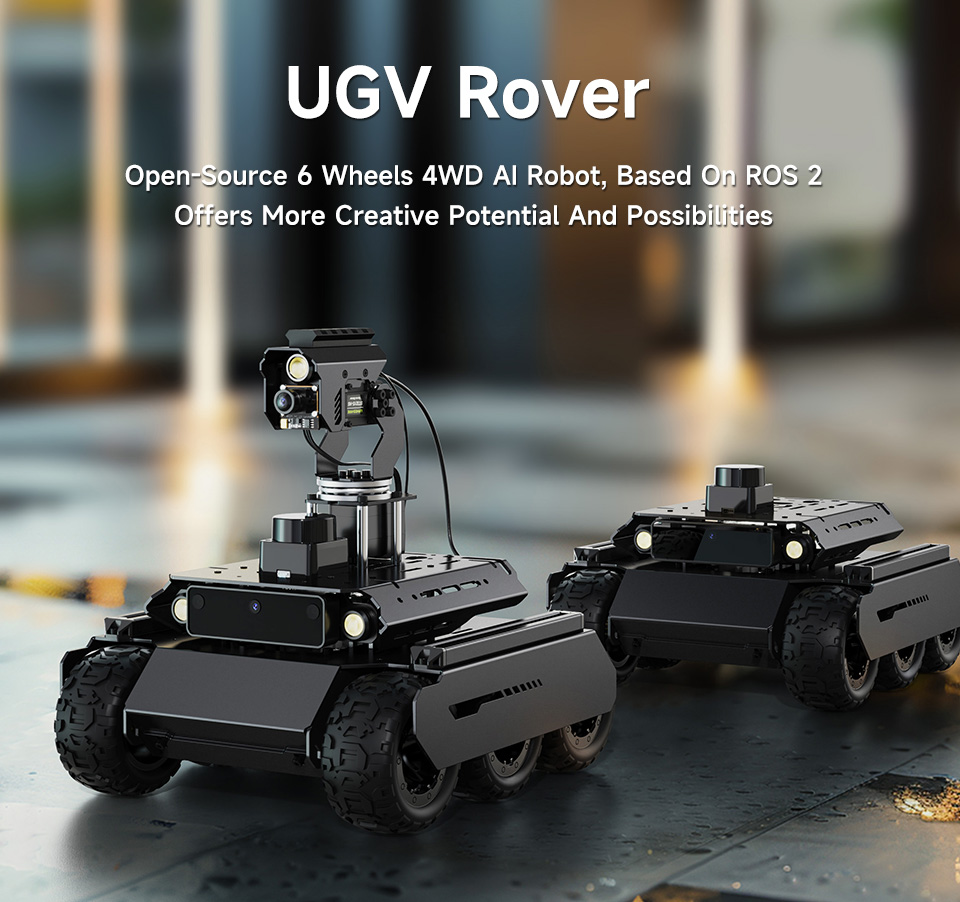
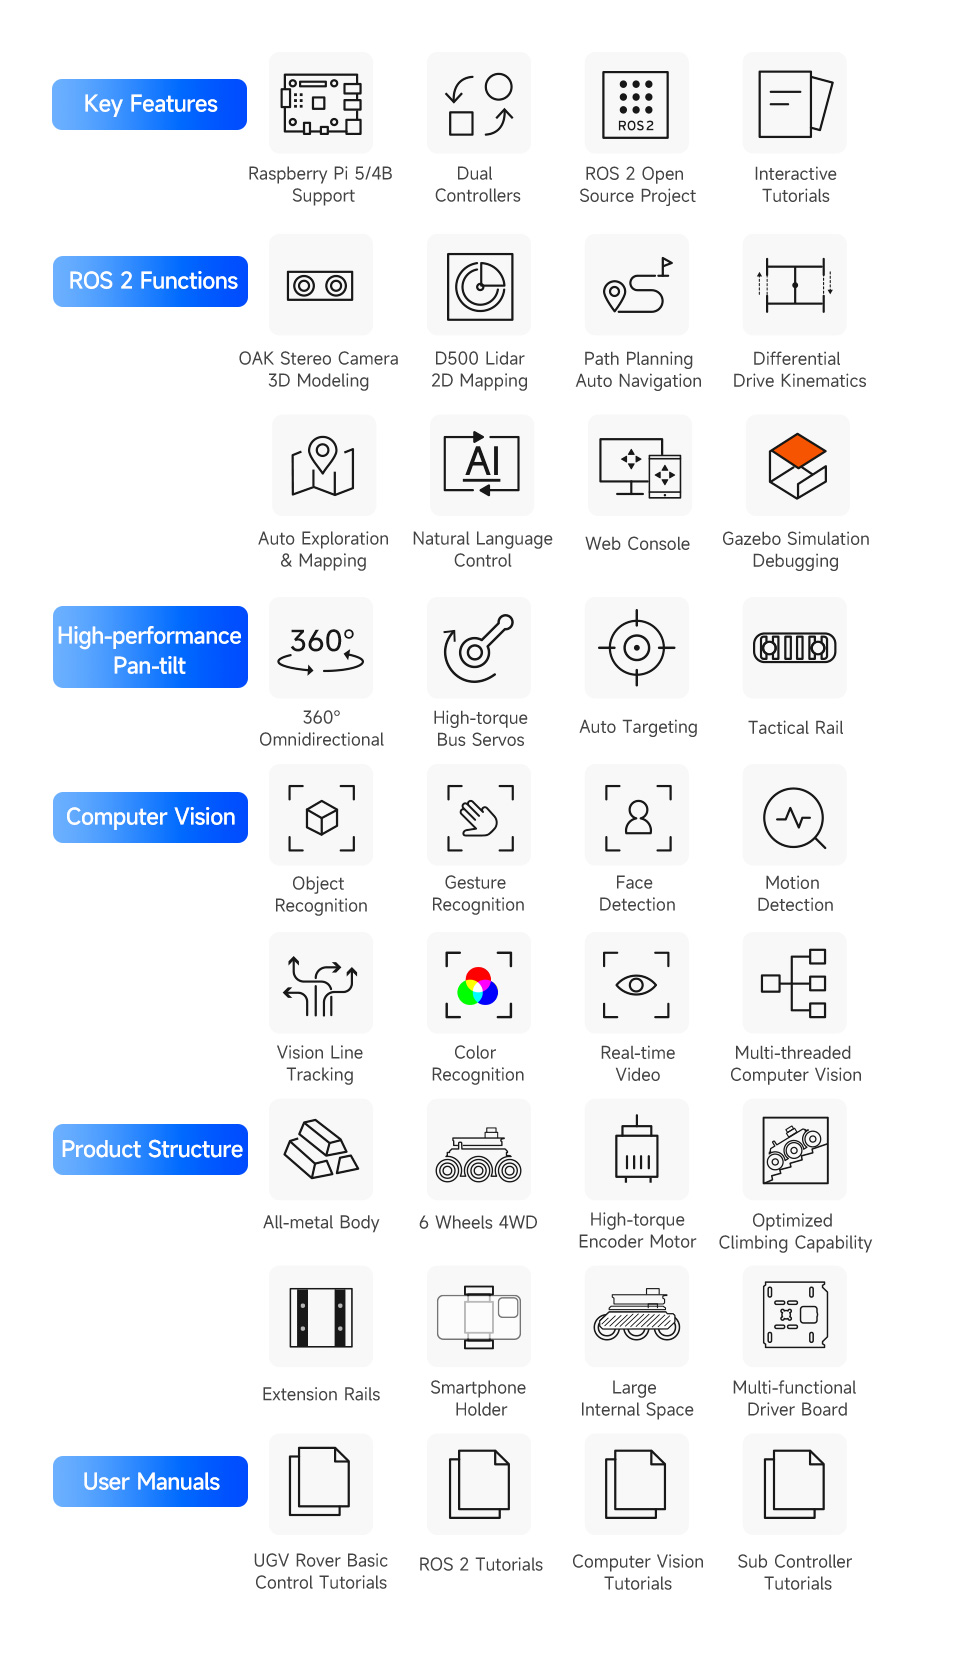
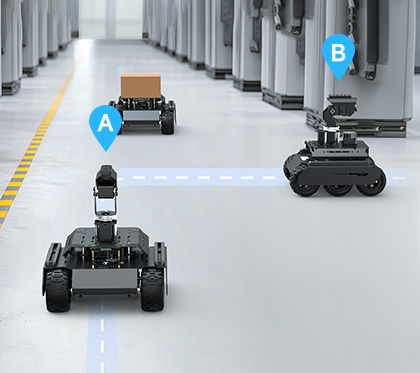
El Kit UGV Rover ROS2 es un robot de IA diseñado para la exploración y la creación con un excelente potencial de expansión, basado en ROS 2 y equipado con Lidar y cámara de profundidad, conectando a la perfección tu imaginación con la realidad. Adecuado para entusiastas de la tecnología, creadores o principiantes en programación, es tu elección ideal para explorar el mundo de la tecnología inteligente.
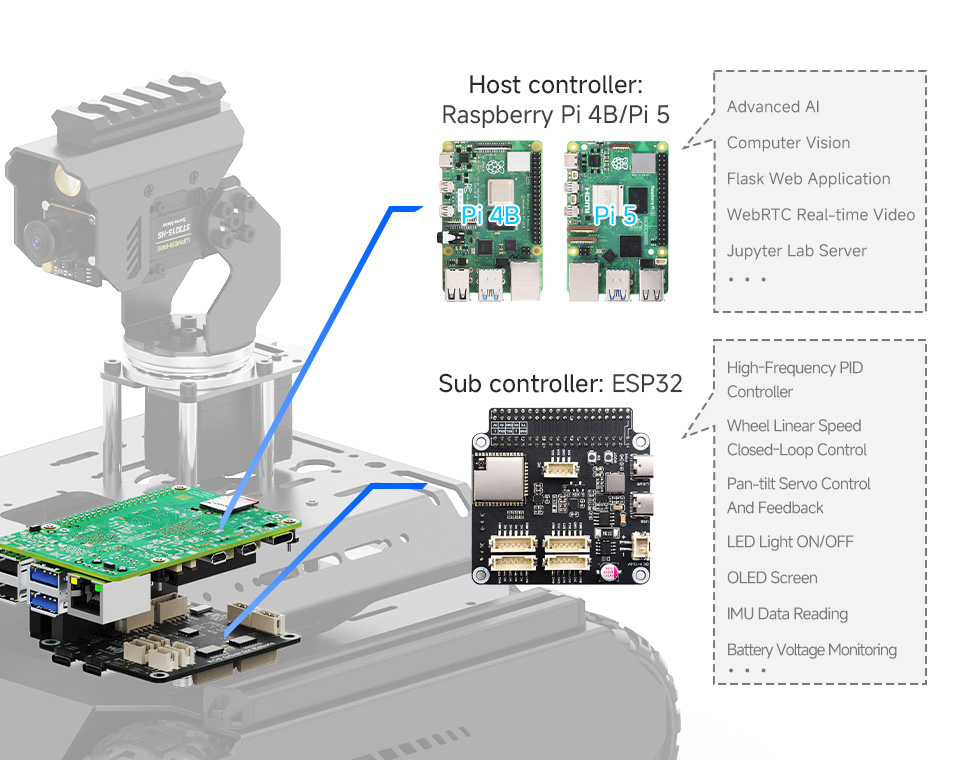
Equipado con el ordenador Raspberry Pi de alto rendimiento para afrontar los retos de estrategias y funciones complejas, e inspirar tu creatividad. Adopta un diseño de doble controlador, que combina las funciones de IA de alto nivel del controlador anfitrión con las operaciones básicas de alta frecuencia del subcontrolador, haciendo que cada operación sea precisa y fluida.
Fácil de controlar de forma remota a través de la aplicación web UGV Rover sin descargar ningún software, solo abre tu navegador y comienza tu viaje. Puedes usar las funciones básicas de ROS 2 del robot sin instalar una máquina virtual en el PC. Admite transmisión de video en tiempo real de alta tasa de fotogramas y múltiples funciones de visión artificial por IA; ¡el UGV Rover es una plataforma ideal para hacer realidad tus ideas y creatividad!
Recursos de desarrollo de ROS 2 de código abierto
Código abierto para todas las demostraciones del controlador anfitrión y del subcontrolador, incluyendo el archivo de descripción del robot (modelo URDF), el nodo de procesamiento de datos de sensores del subcontrolador, algoritmos de control cinemático y varios nodos de control remoto
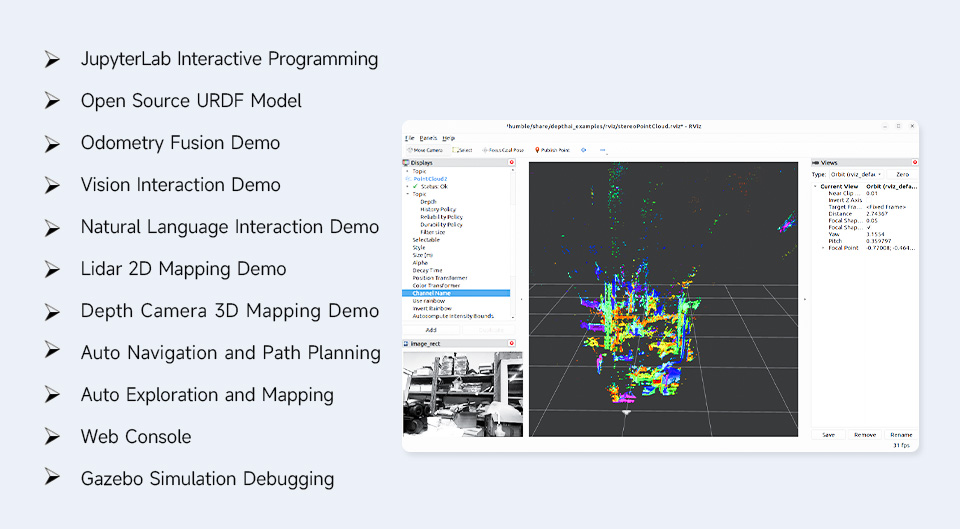
Integra varios métodos de mapeo de ROS 2
Satisface las necesidades de mapeo en diferentes escenarios
Mapeo 2D Gmapping
|
Mapeo 2D Cartographer
|
Mapeo 3D RTAB-Map
|
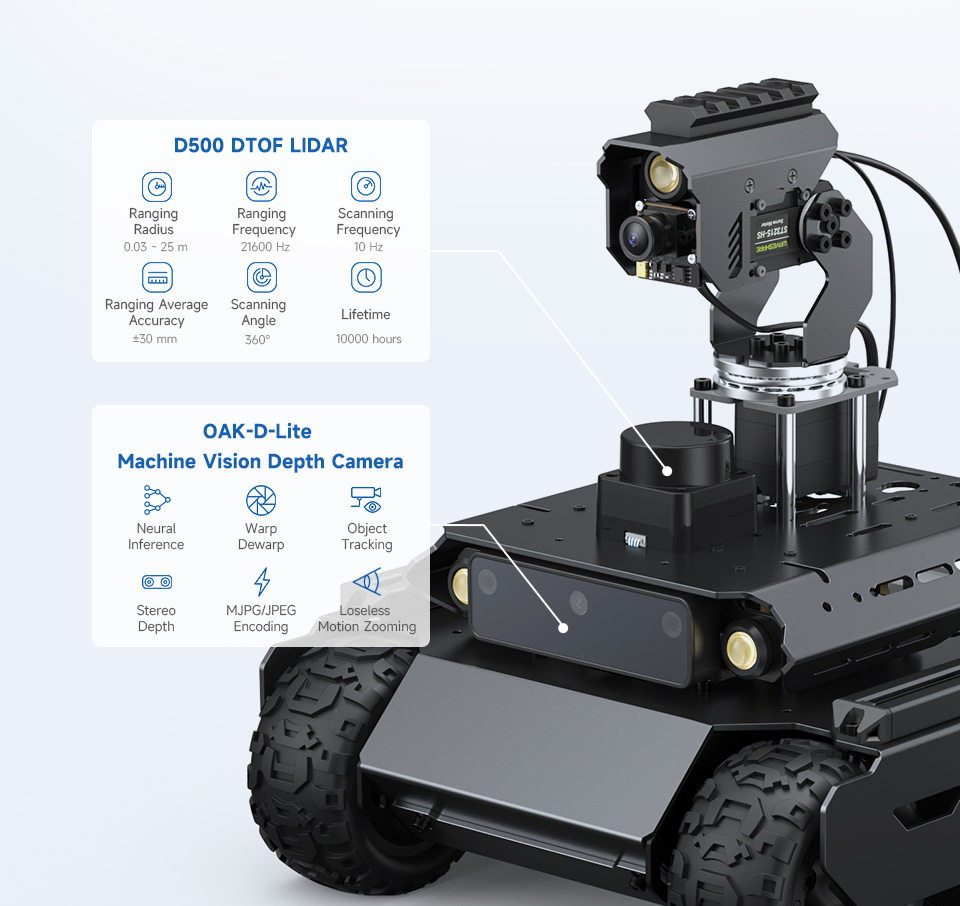
Múltiples sensores rentables
Adopta múltiples sensores con alta rentabilidad y practicidad
Exploración y mapeo automáticos
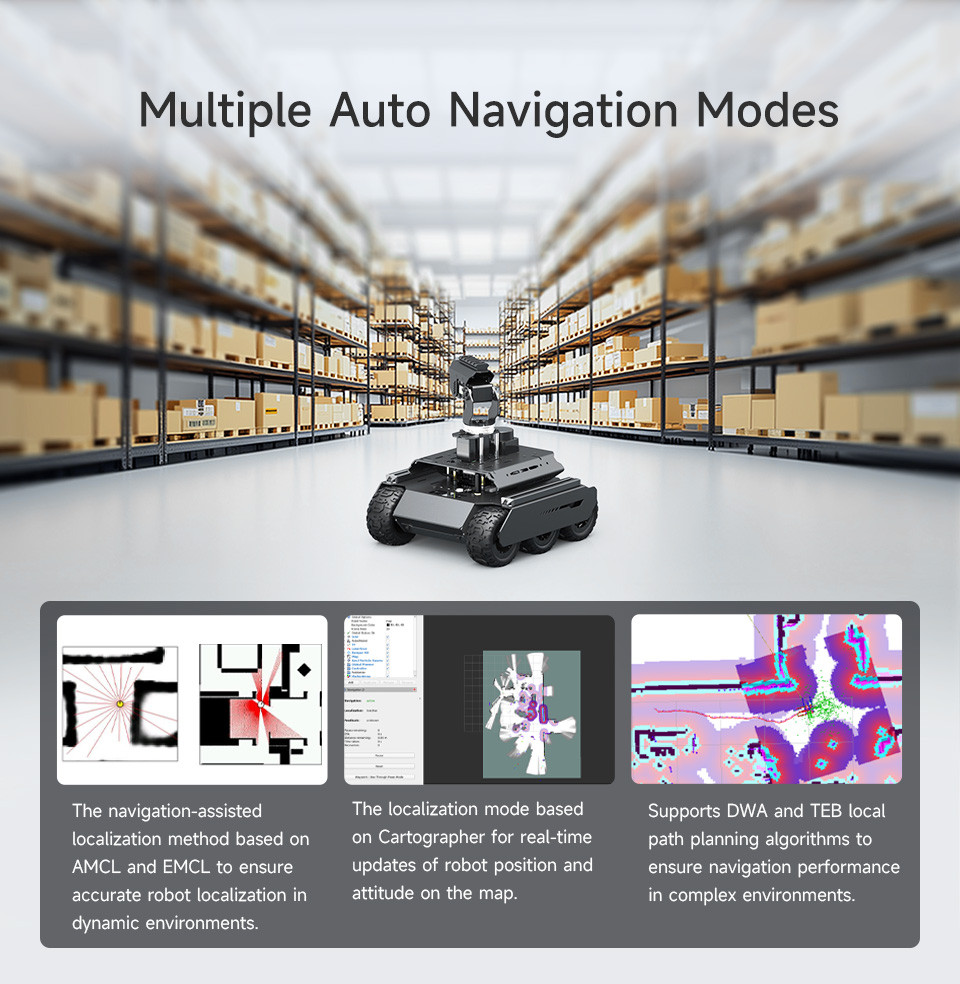
Utiliza SLAM Toolbox para implementar funciones de mapeo y navegación simultáneamente en entornos desconocidos, simplificando el proceso de ejecución de tareas. El robot UGV puede explorar áreas desconocidas de forma autónoma y completar el mapeo, adecuado para aplicaciones no tripuladas
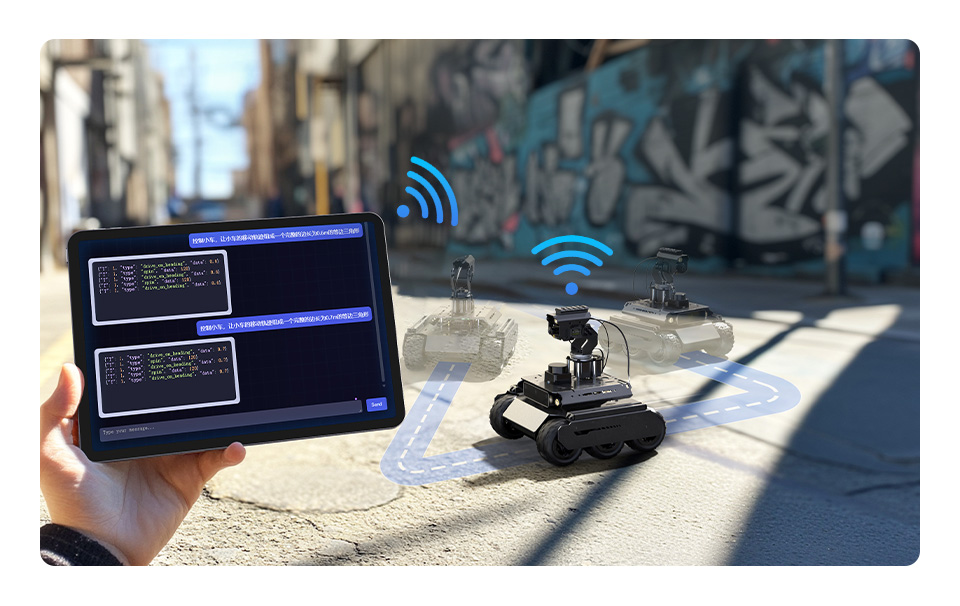
Admite interacción en lenguaje natural
Adopta tecnología de modelo de lenguaje grande (LLM), los usuarios pueden dar comandos al robot mediante lenguaje natural, permitiéndole realizar tareas como moverse, mapear y navegar
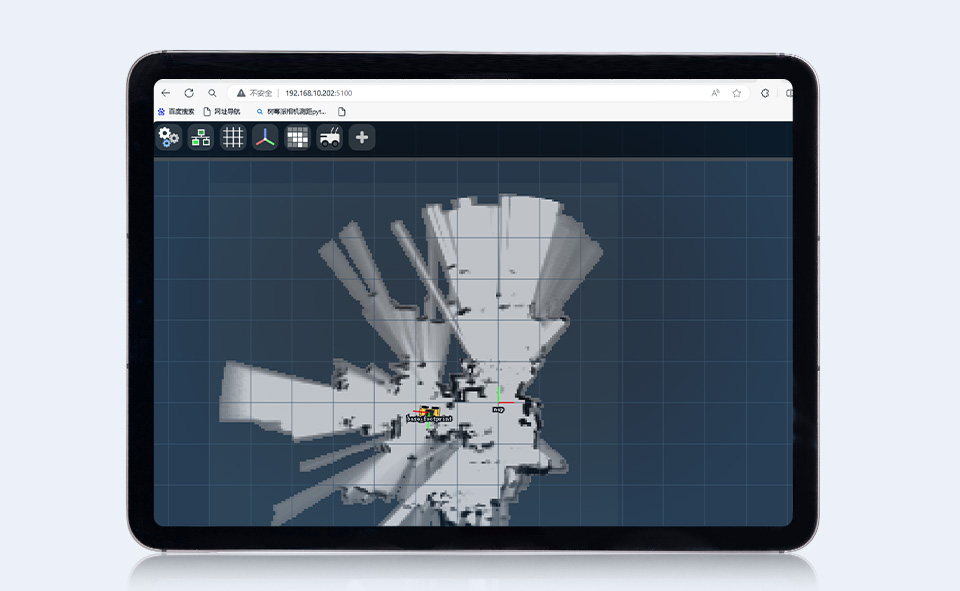
Proporciona herramienta de consola web
Puedes usar las funciones básicas de ROS 2 en la web sin instalar una máquina virtual en el PC, admite operaciones multiplataforma en tabletas Android o iOS. Los usuarios pueden simplemente abrir un navegador y controlar el robot para moverse, mapear, navegar y otras operaciones
Interacción mediante comandos de nodo ROS2
Los usuarios pueden enviar comandos de control al robot mediante un script para realizar operaciones como moverse, obtener la ubicación actual y navegar a un punto específico, etc., lo cual es más conveniente para el desarrollo secundario
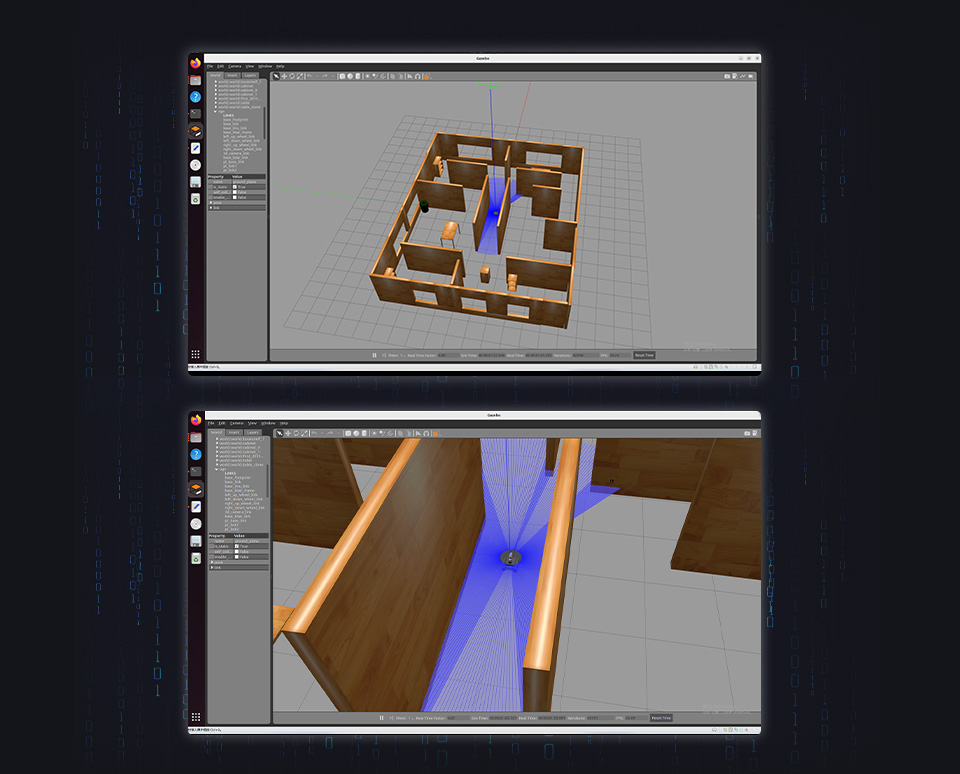
Depuración de simulación Gazebo
Proporciona modo de robot Gazebo y una biblioteca de funciones completa para la depuración de simulación, ayudándote a verificar y probar el sistema durante las etapas iniciales de desarrollo
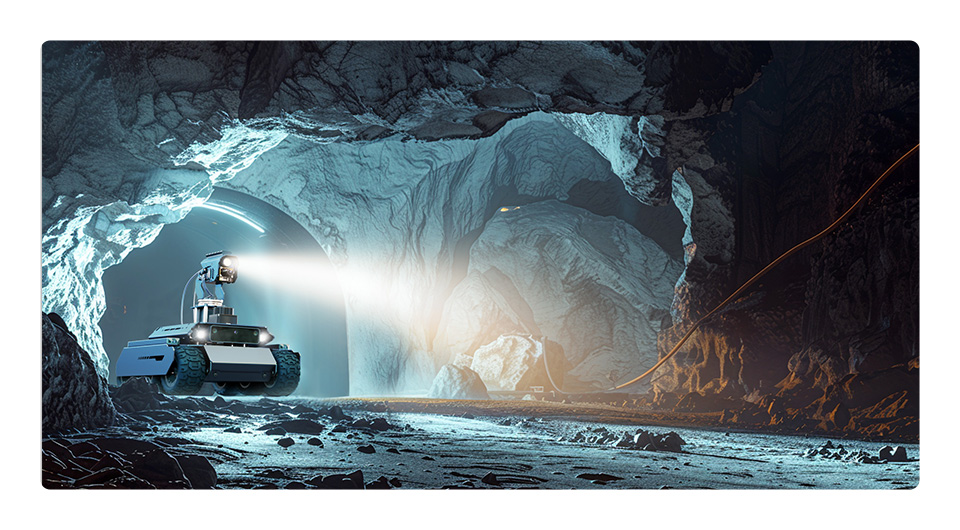
Continuando la aventura al caer la noche
Luz LED de alto brillo para garantizar imágenes claras en condiciones de poca luz
Adecuado para extensión táctica
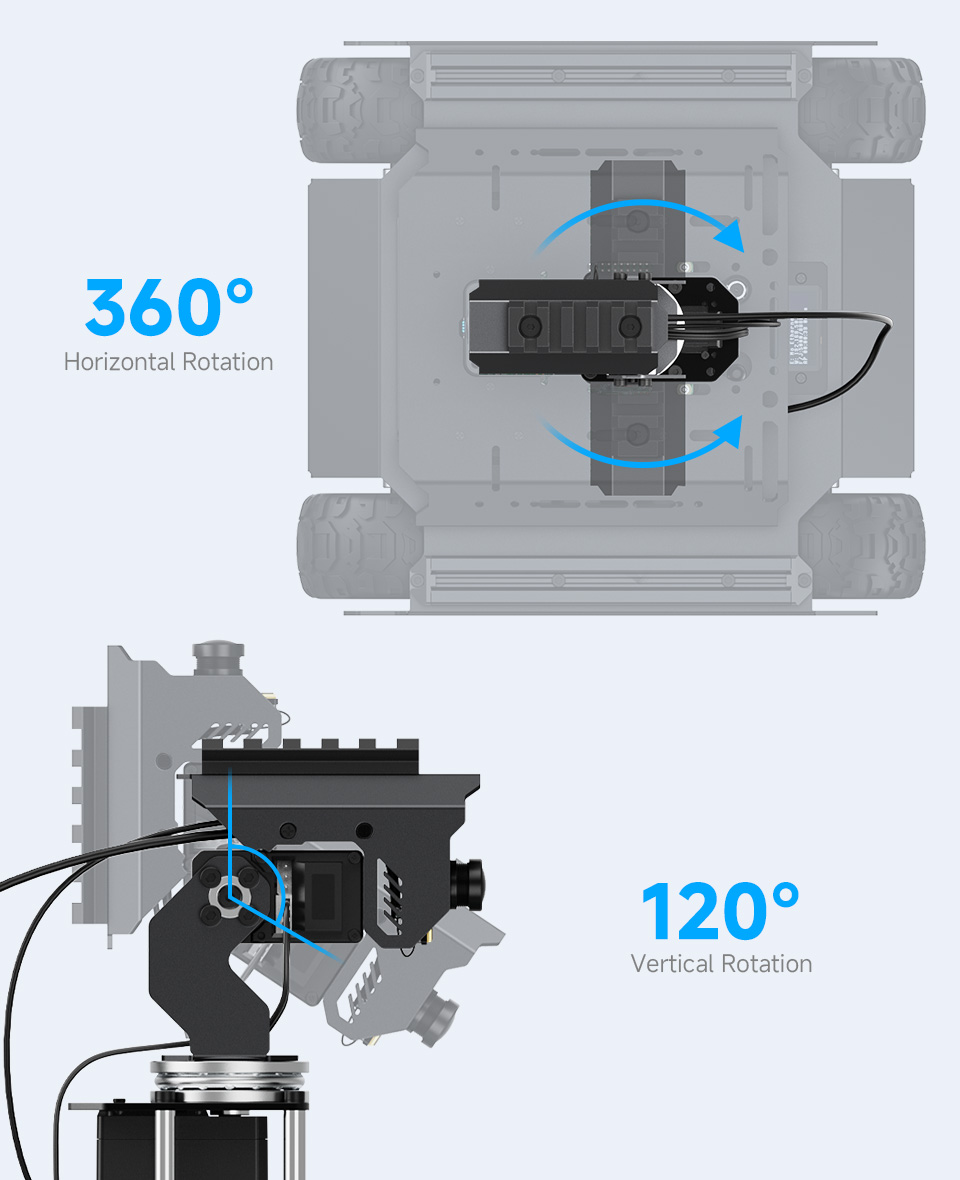
Viene con riel ancho de 21 mm y servomotor de bus de alta precisión y alto par de 30KG.CM para extensión táctica
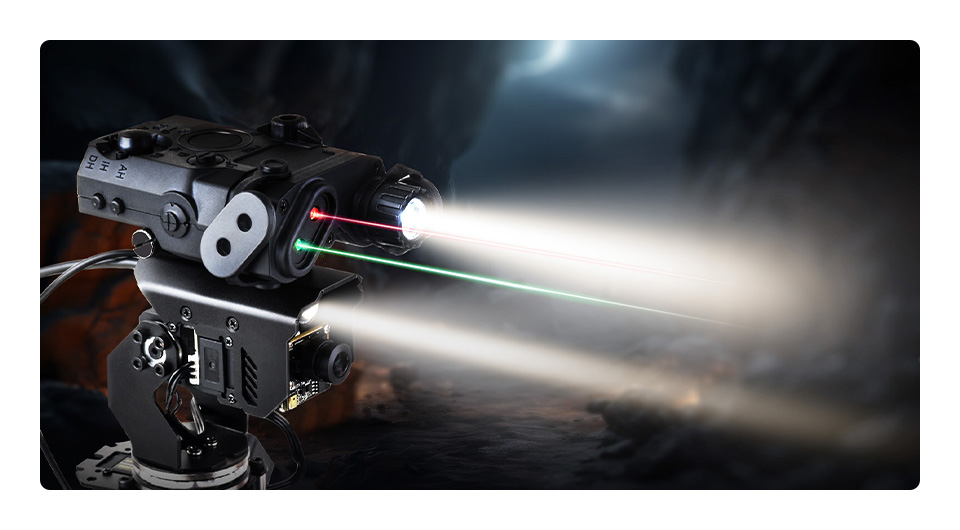
solo como referencia, los accesorios en la imagen anterior NO están incluidos
Riel de aluminio estándar
Viene con 2 rieles de perfil estándar europeo 1020 y admite la instalación de periféricos adicionales a través de las tuercas de barco para satisfacer diferentes necesidades, expandiendo fácilmente los escenarios de operación especial
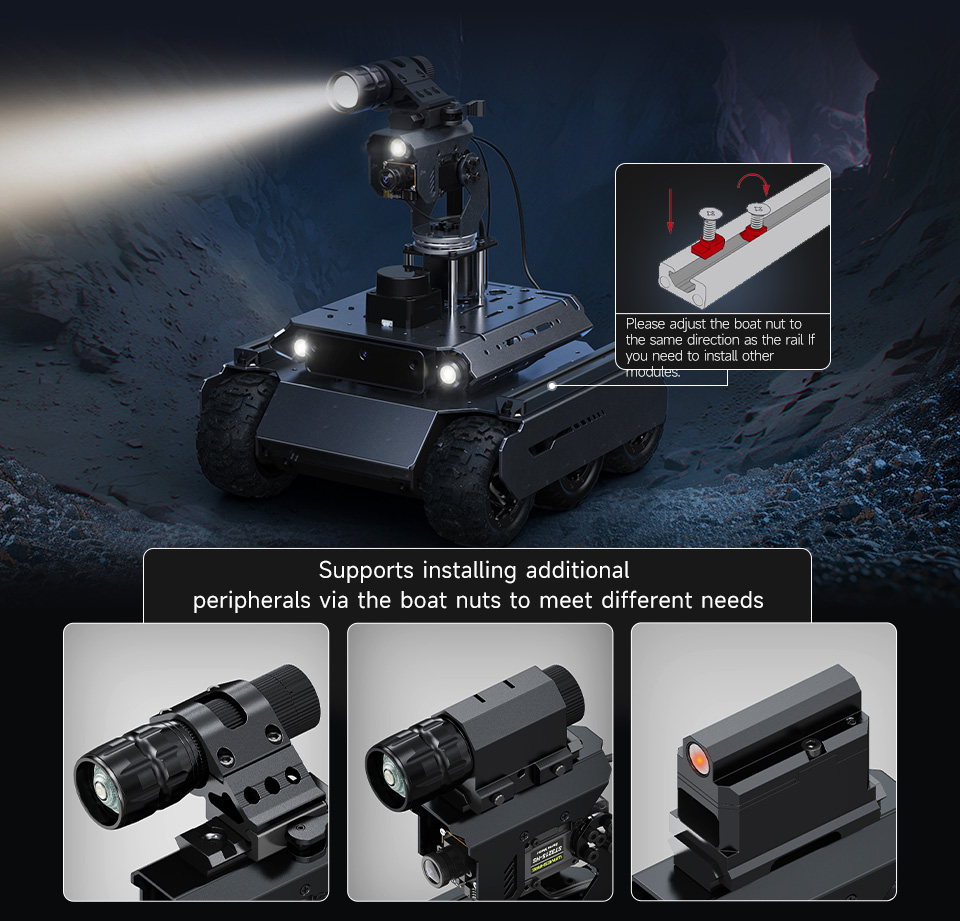
Nota: Solo se incluyen el riel, las tuercas de barco y los tornillos M4; otros accesorios deben comprarse por separado.
Admite conducción en terrenos complejos
Diseño de 6 ruedas × 4WD; el uso de 6 ruedas puede proporcionar una plataforma más estable y una mayor área de contacto, mientras que la 4WD puede proporcionar una mayor potencia y tracción para lidiar con diversos terrenos y obstáculos
Fácil de controlar a través de
una aplicación web multiplataforma
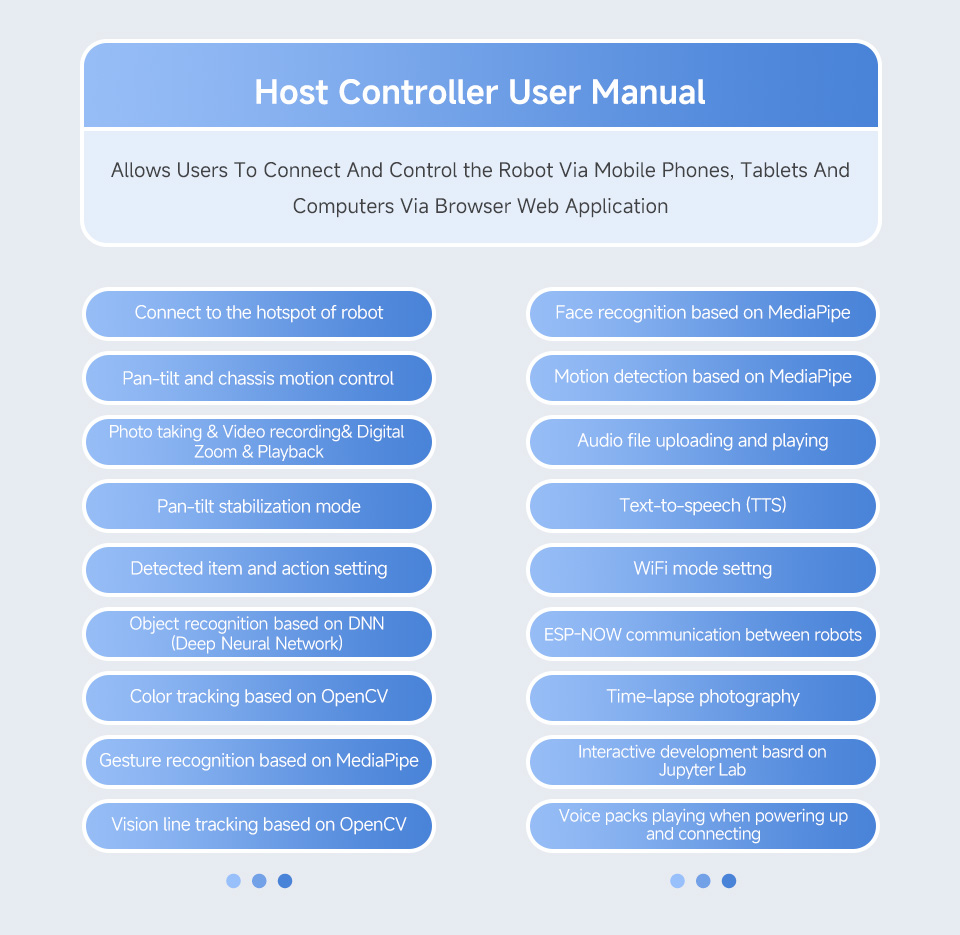
No requiere instalación de aplicaciones, permite a los usuarios conectarse y controlar el robot a través de teléfonos móviles, tabletas y ordenadores mediante una aplicación web de navegador. Admite control mediante teclas de acceso directo como WASD y el ratón a través de un PC con teclado
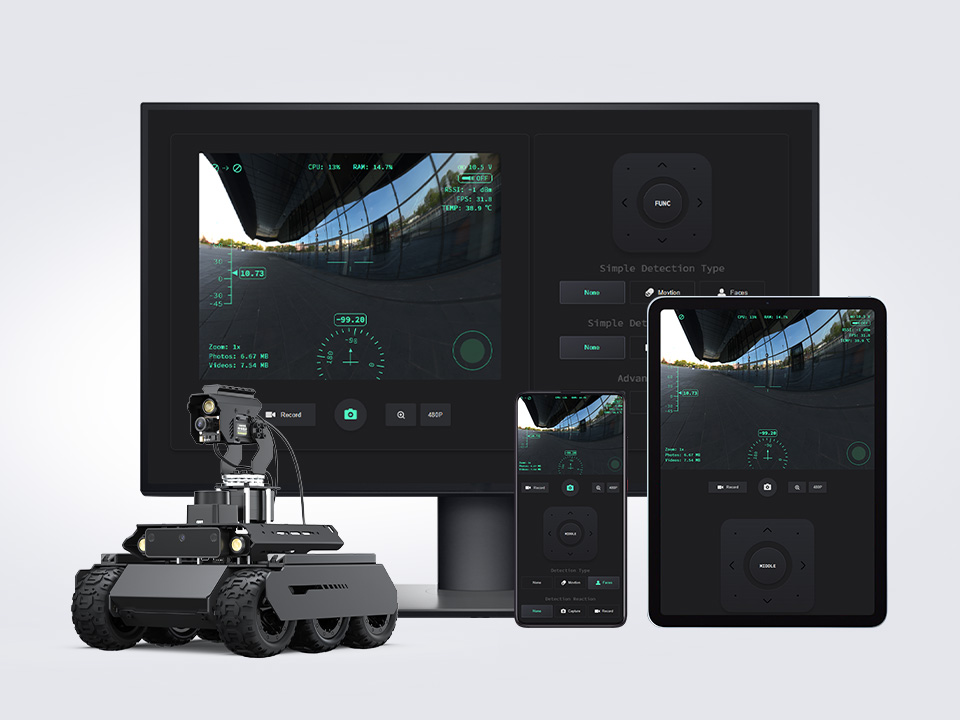
Transmisión de video en tiempo real WebRTC
Adopta la aplicación web ligera Flask, basada en la transmisión en tiempo real de ultra baja latencia WebRTC, utilizando el lenguaje Python y siendo fácil de extender, funcionando a la perfección con OpenCV
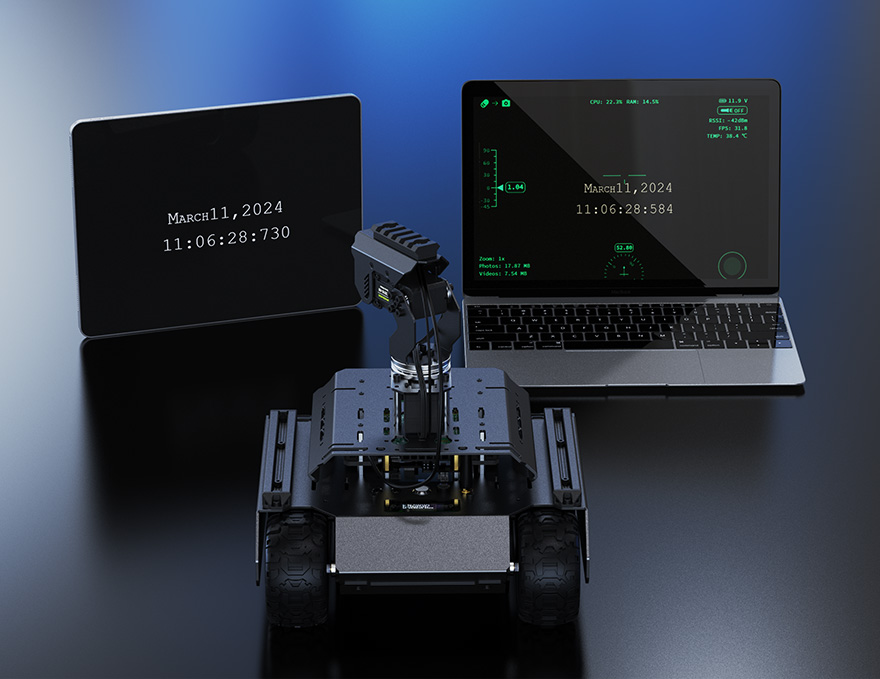
Reconocimiento, seguimiento y orientación
Basado en OpenCV para lograr el reconocimiento de color y la orientación automática. Admite control Pan-Tilt de una tecla e iluminación LED automática, permite la expansión para más funciones
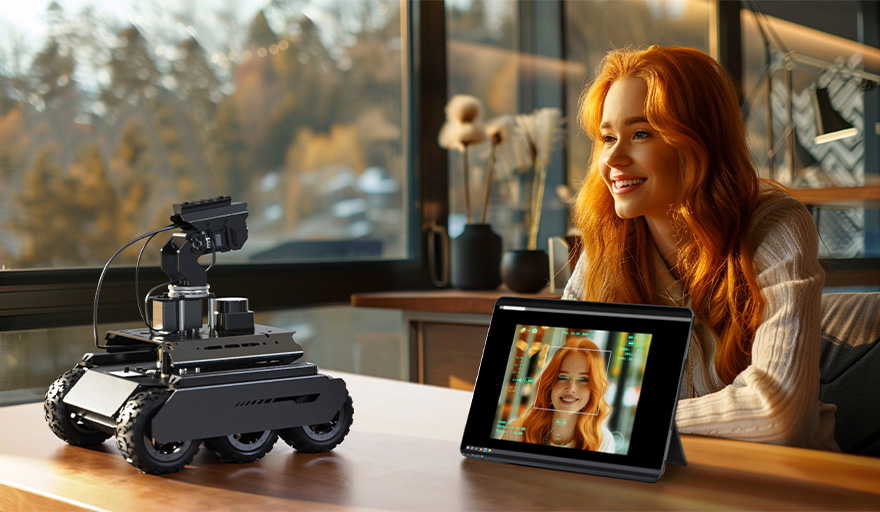
Detección facial:
captura automática de fotos o videos
Basado en OpenCV para lograr el reconocimiento facial, admite la toma de fotos automática o la grabación de video una vez que se reconoce una cara
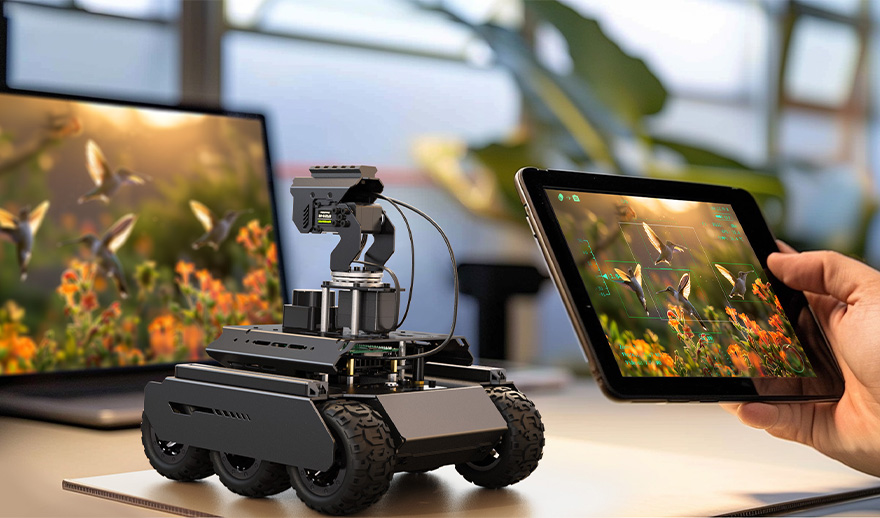
Reconocimiento inteligente de objetos
Admite el reconocimiento de muchos objetos comunes con el modelo predeterminado
Reconocimiento de gestos:
interacción de IA con lenguaje corporal
Combina OpenCV y MediaPipe para lograr el control gestual de Pan-Tilt y LED
Control gestual para tomar fotos
|
Control de encendido/apagado de LED
|
Más demostraciones de MediaPipe para crear fácilmente
tareas complejas de procesamiento de video
MediaPipe es un marco de código abierto desarrollado por Google para construir canalizaciones de procesamiento multimedia multiplataforma, proporciona un conjunto de componentes y herramientas prediseñados, su capacidad de procesamiento de alto rendimiento permite que el robot responda y procese entradas multimedia complejas, como el análisis de video en tiempo real.
Reconocimiento facial
|
Detección de actitud
|
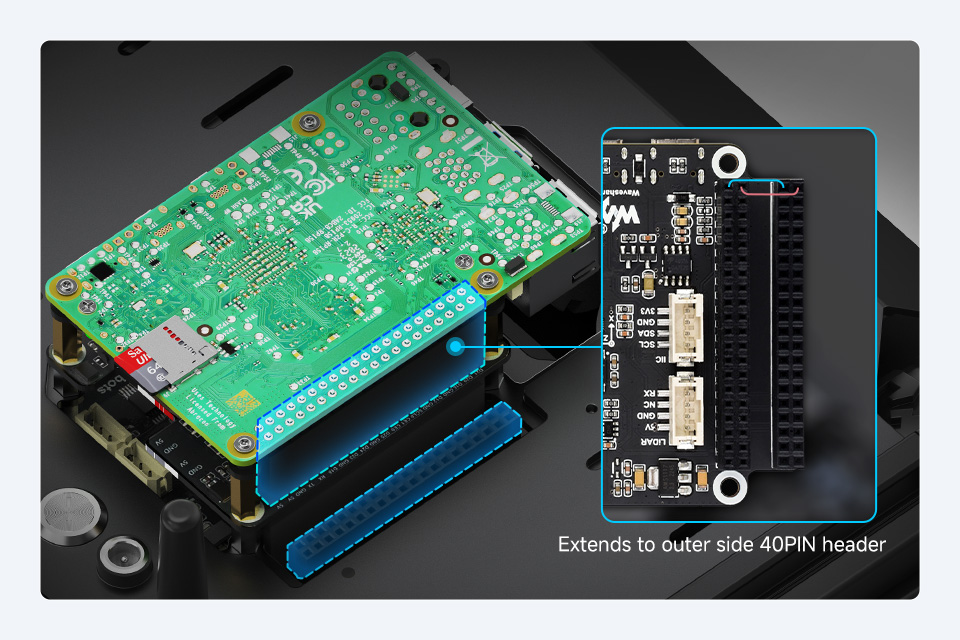
Cabezal extendido GPIO de 40 pines
El robot solo ocupa la interfaz UART del GPIO de Raspberry Pi para la comunicación, adaptando un cabezal de 40 pines en el lado exterior de la placa controladora para expandir más periféricos y funciones
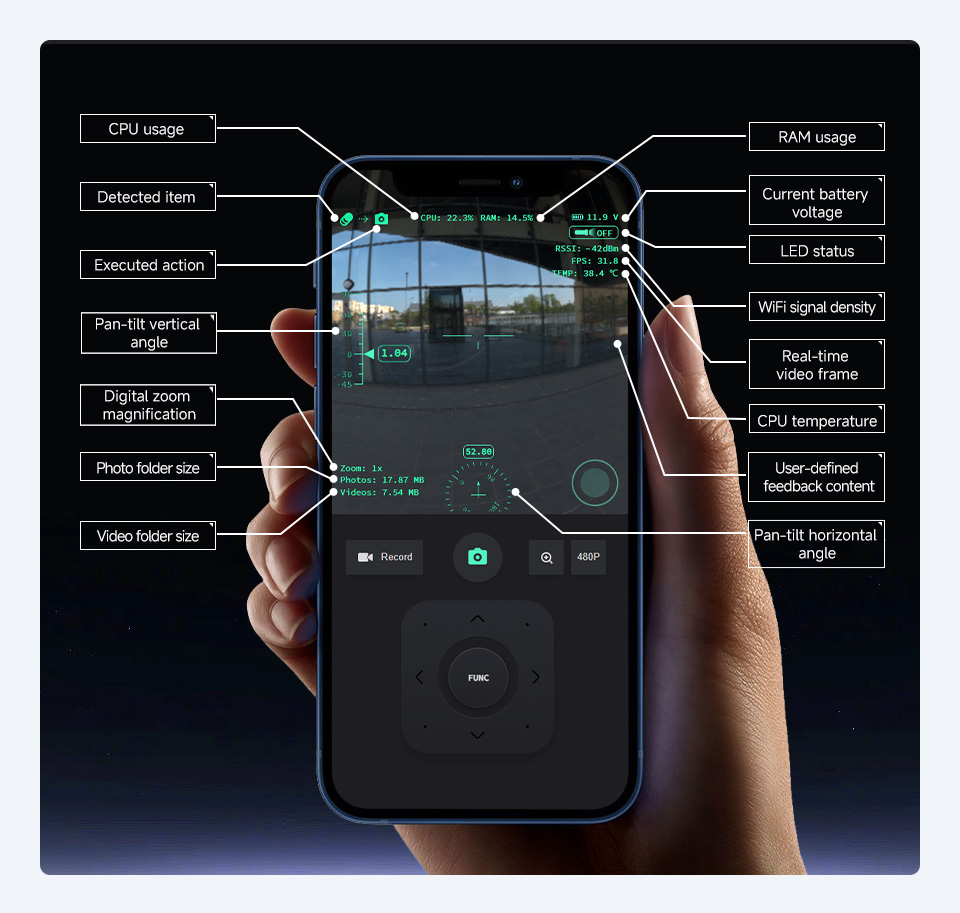
Obtiene retroalimentación de información en tiempo real
Monitoreo en tiempo real del estado operativo del robot
Herramienta de línea de comandos basada en página web
Múltiples funciones para una expansión más sencilla
Configuración rápida, fácil de expandir
Personalice y añada nuevas funciones fácilmente sin modificar el código del front-end
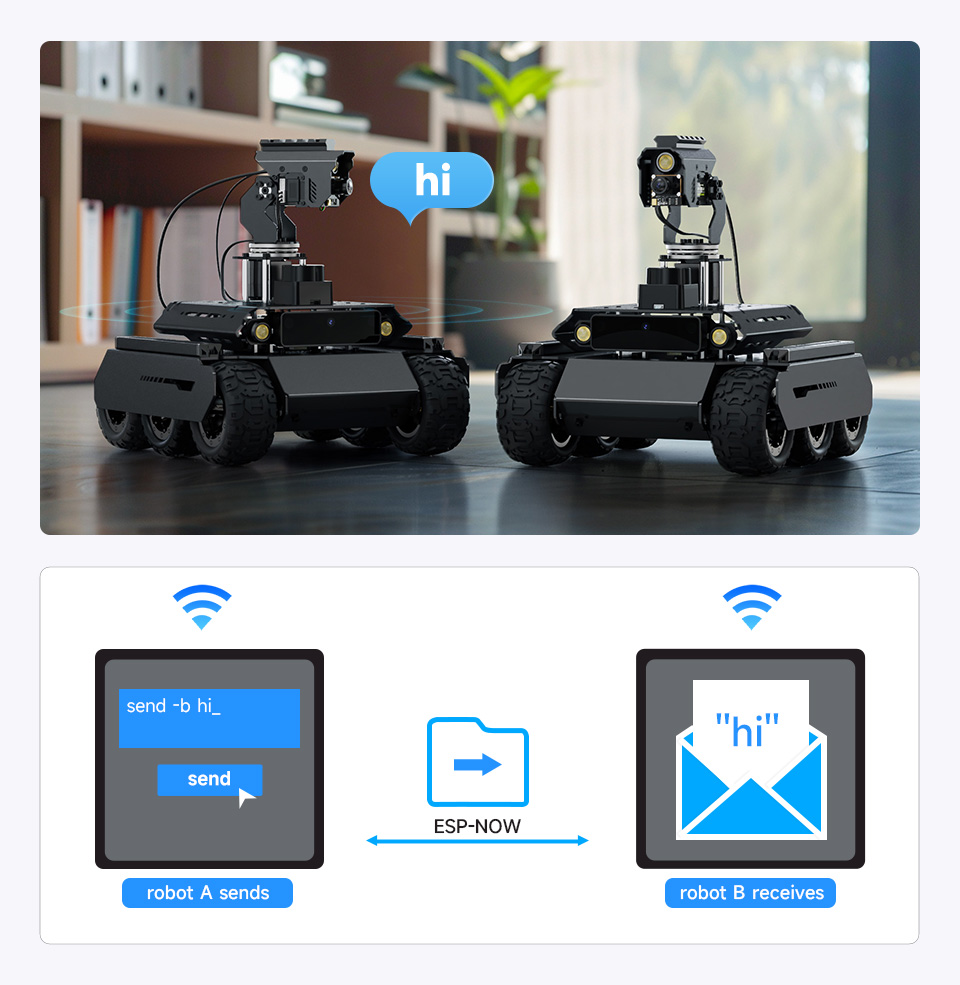
Comunicación inalámbrica ESP-NOW
entre robots
Basado en el protocolo de comunicación ESP-NOW, múltiples robots pueden comunicarse entre sí sin necesidad de dirección IP o MAC, logrando una colaboración entre múltiples dispositivos con una comunicación de baja latencia de 100 microsegundos
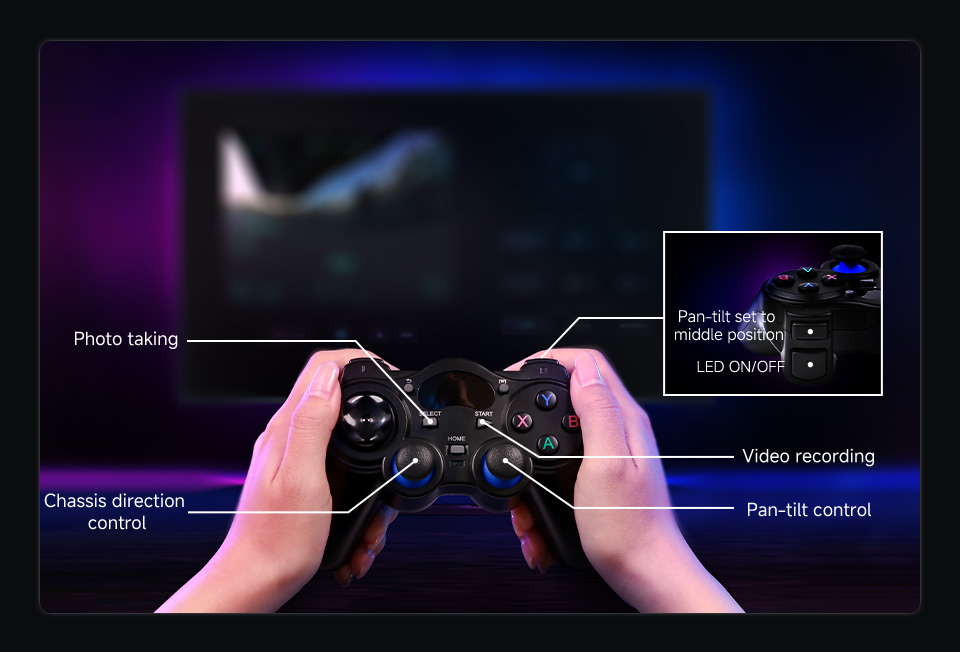
Control mediante gamepad para una mejor experiencia de operación
Incluye un gamepad inalámbrico, haciendo que el control del robot sea más flexible. Puede conectar el receptor USB a su PC y controlar el robot de forma remota a través de Internet. Proporciona una demostración de código abierto para personalizar su propio método de interacción
Soporta expansión 4G/5G
Soporta la instalación de un módulo 4G/5G* para escenarios de aplicación sin WiFi
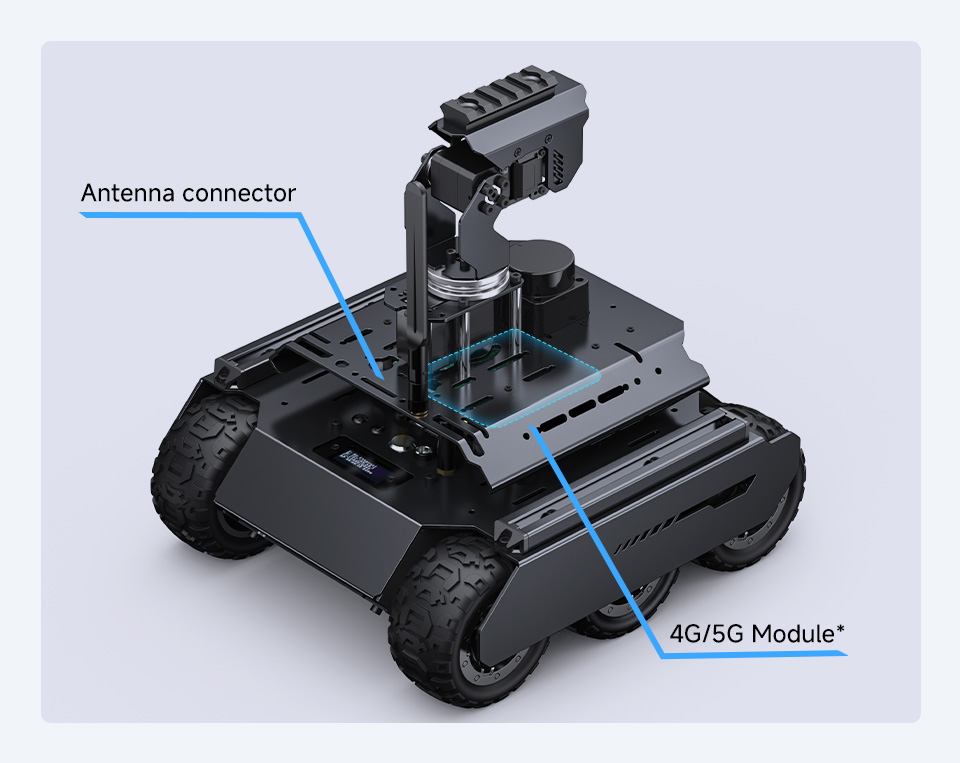
* Es posible que deba utilizar un servicio de túnel como Ngrok, Cpolar o LocalTunnel para exponer el servicio de red local del robot (aplicación Flask) a Internet y así poder controlar el robot desde cualquier lugar.
Realiza control remoto a través de Internet
- Nuestras demos de aplicaciones web se basan en WebRTC para la transmisión de video en tiempo real.
- WebRTC (Web Real-Time Communications) es una tecnología que permite a aplicaciones y sitios web establecer conexiones entre pares (peer-to-peer) y capturar/transmitir opcionalmente audio y/o video, así como intercambiar datos arbitrarios entre navegadores sin necesidad de un intermediario.
- Proporcionamos tutoriales completos de Ngrok* para ayudarle a comenzar rápidamente y lograr el control del robot a través de Internet.
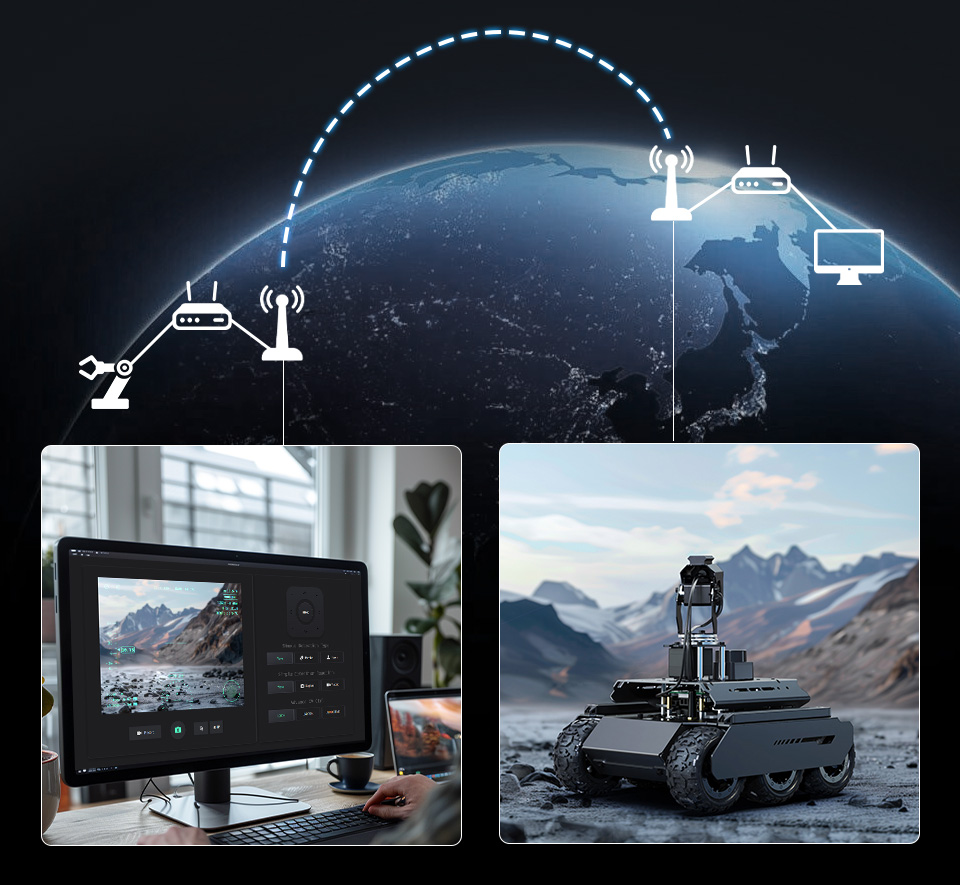
* Solo se proporcionan los tutoriales de uso de Ngrok; no proporcionamos cuentas ni servidores de Ngrok. Puede seguir nuestro tutorial para abrir su propio servicio Ngrok o elegir otros servicios de túnel según sus necesidades.
Soporta la instalación de un soporte para smartphone
Si tiene un teléfono de repuesto, puede instalarlo en el robot mediante un soporte como se muestra a continuación, utilizando el teléfono para crear un punto de acceso para el robot y lograr el control remoto a través de Internet a un costo menor
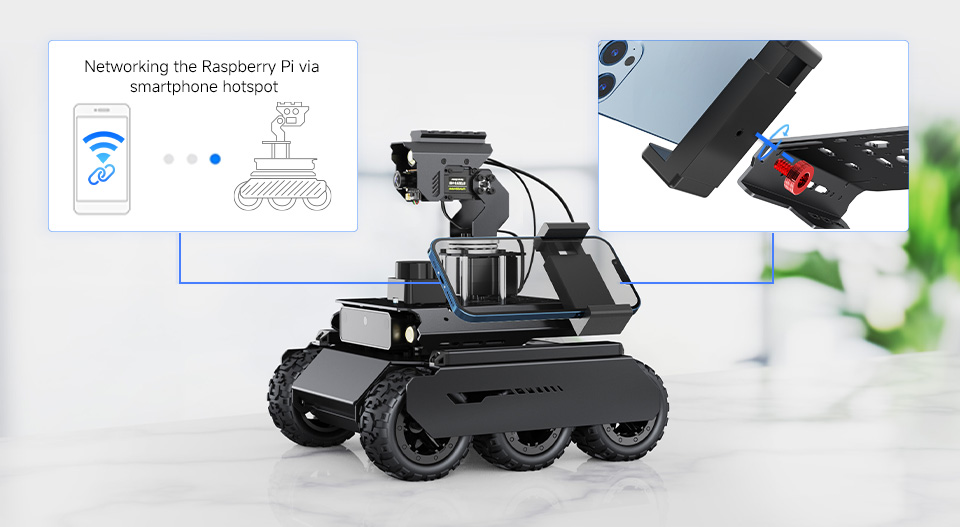
* Incluye un soporte para smartphone con tornillo de 1/4″ en el paquete
Tutorial interactivo multiplataforma
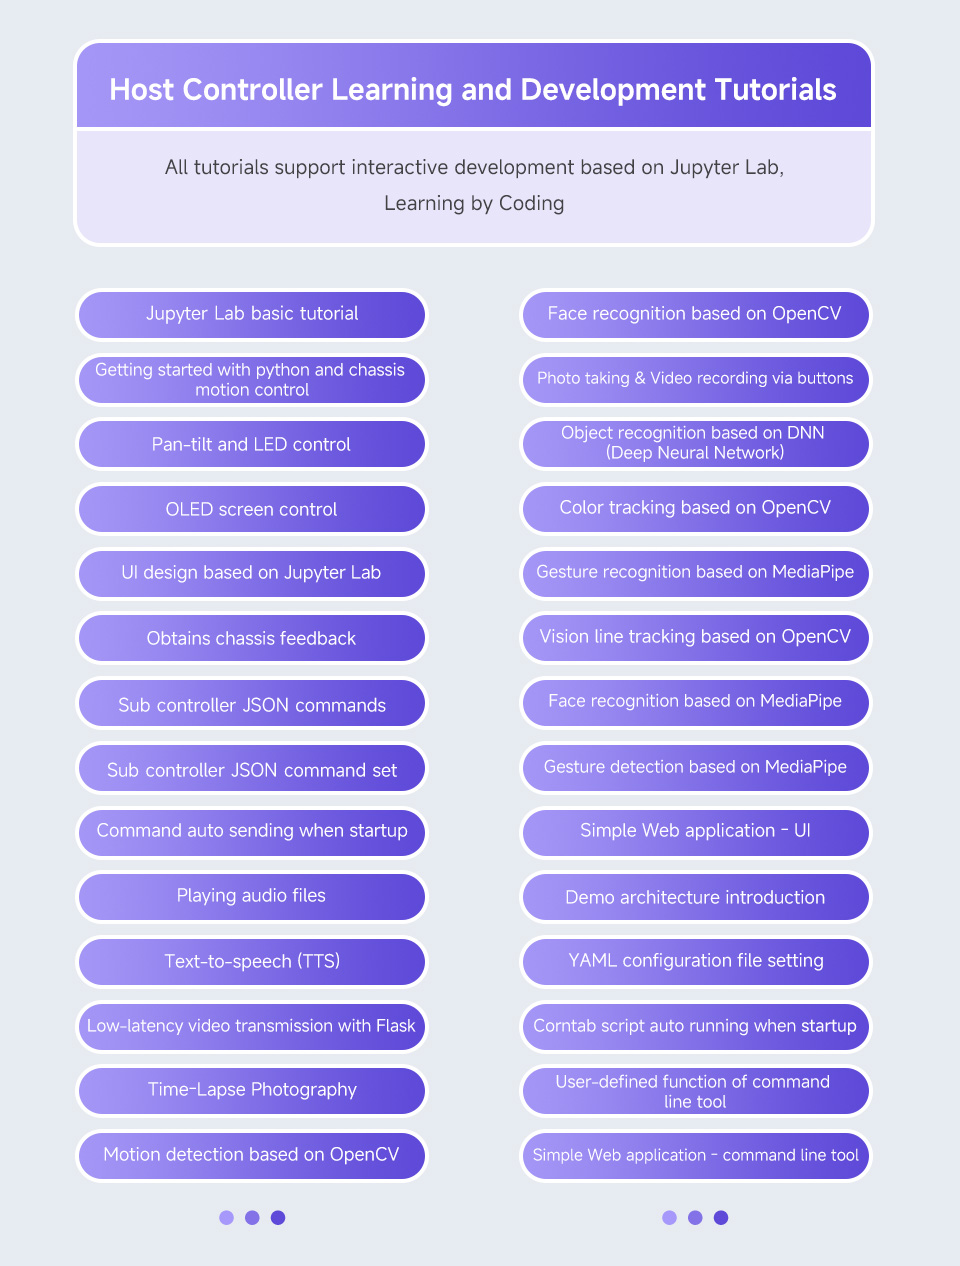
Desarrolle mientras aprende
Soporta el acceso a Jupyter Lab a través de dispositivos como teléfonos móviles y tabletas para leer los tutoriales y editar el código en la página web, haciendo que el desarrollo sea más sencillo
Todas las demostraciones de código abierto
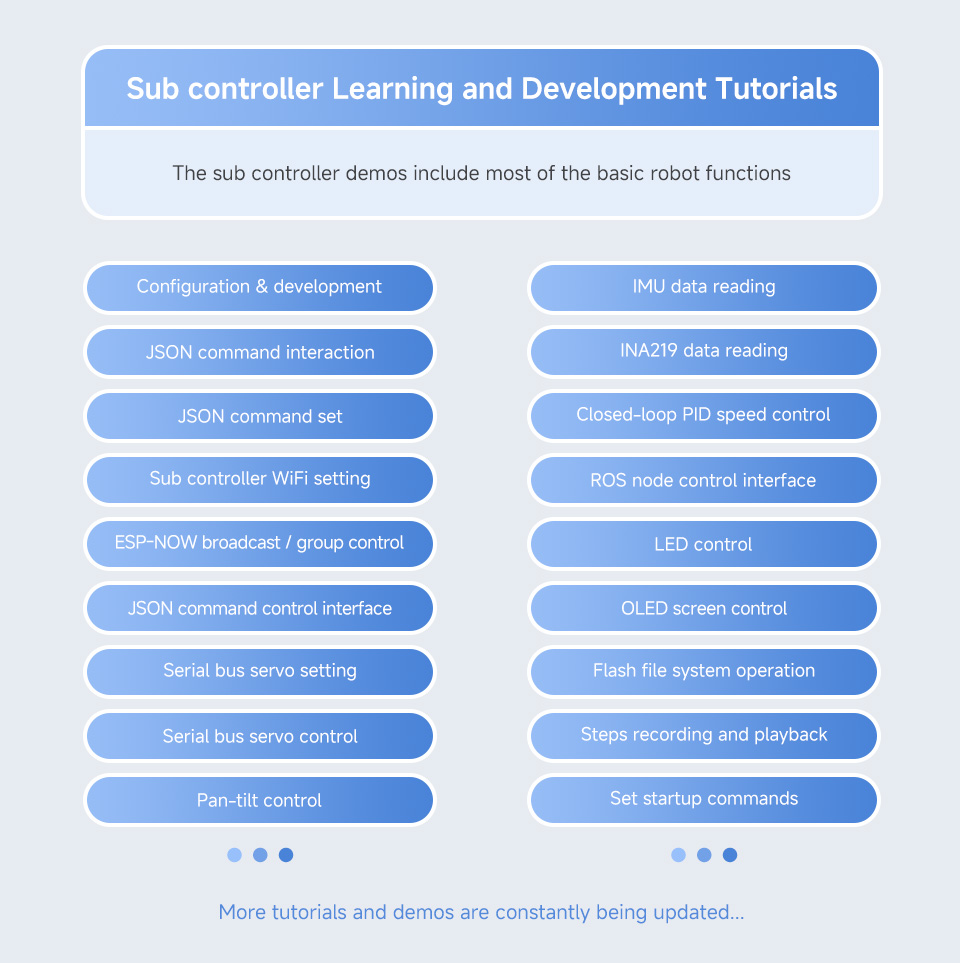
Pila de tecnología de doble controlador completa
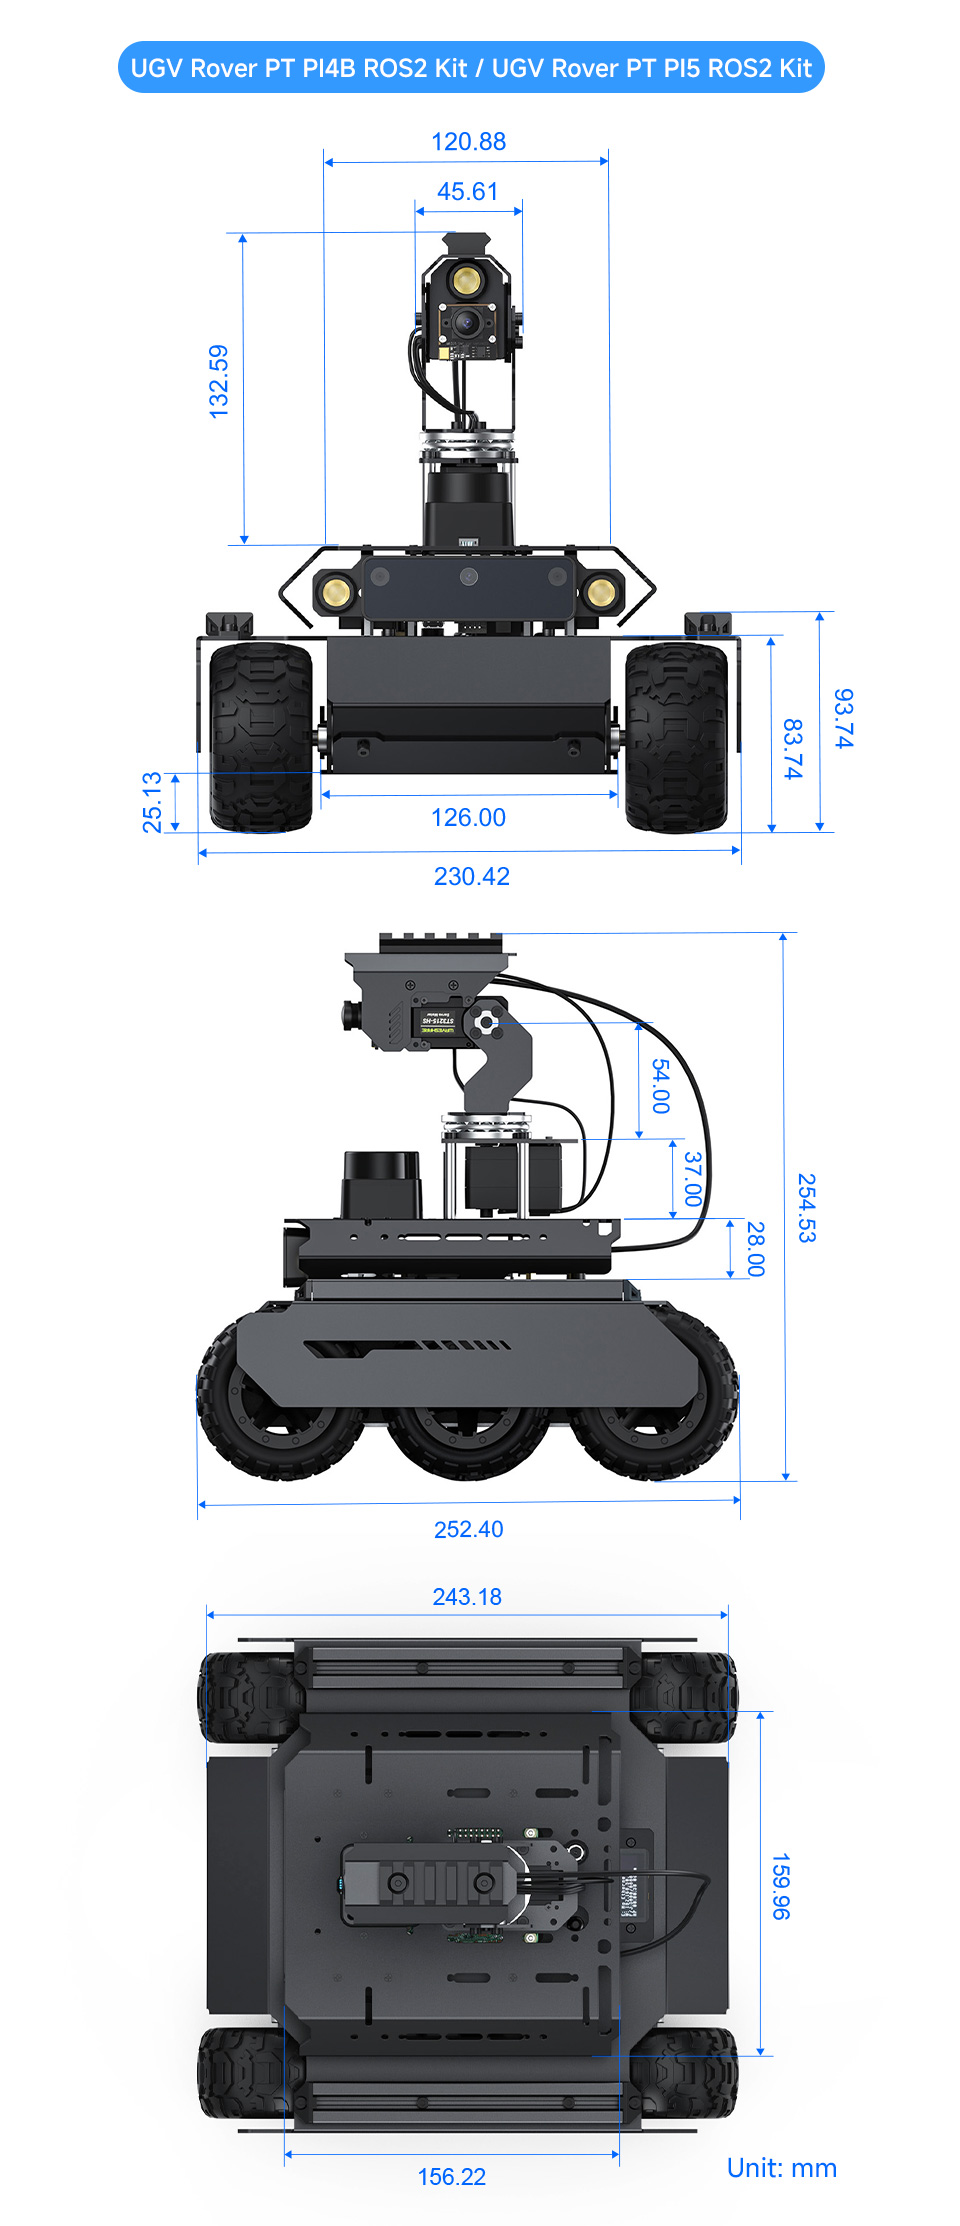
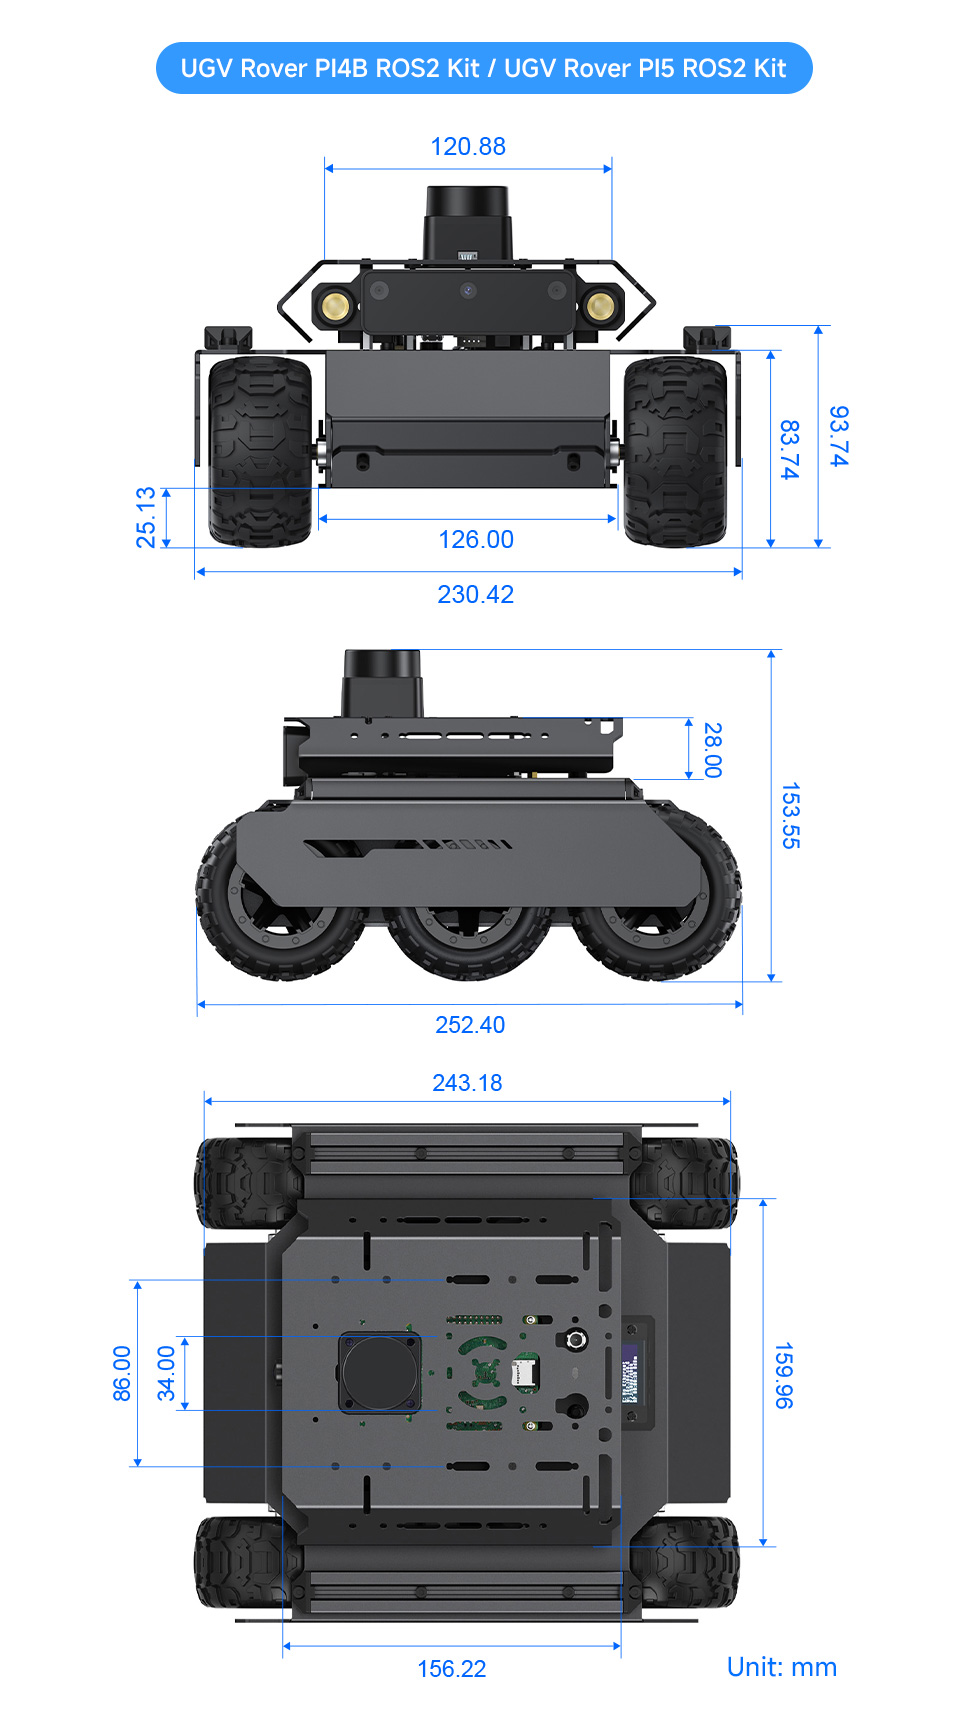
Dimensiones del contorno
Recursos
WIKI: www.waveshare.com/wiki/UGV_Rover_PI_ROS2
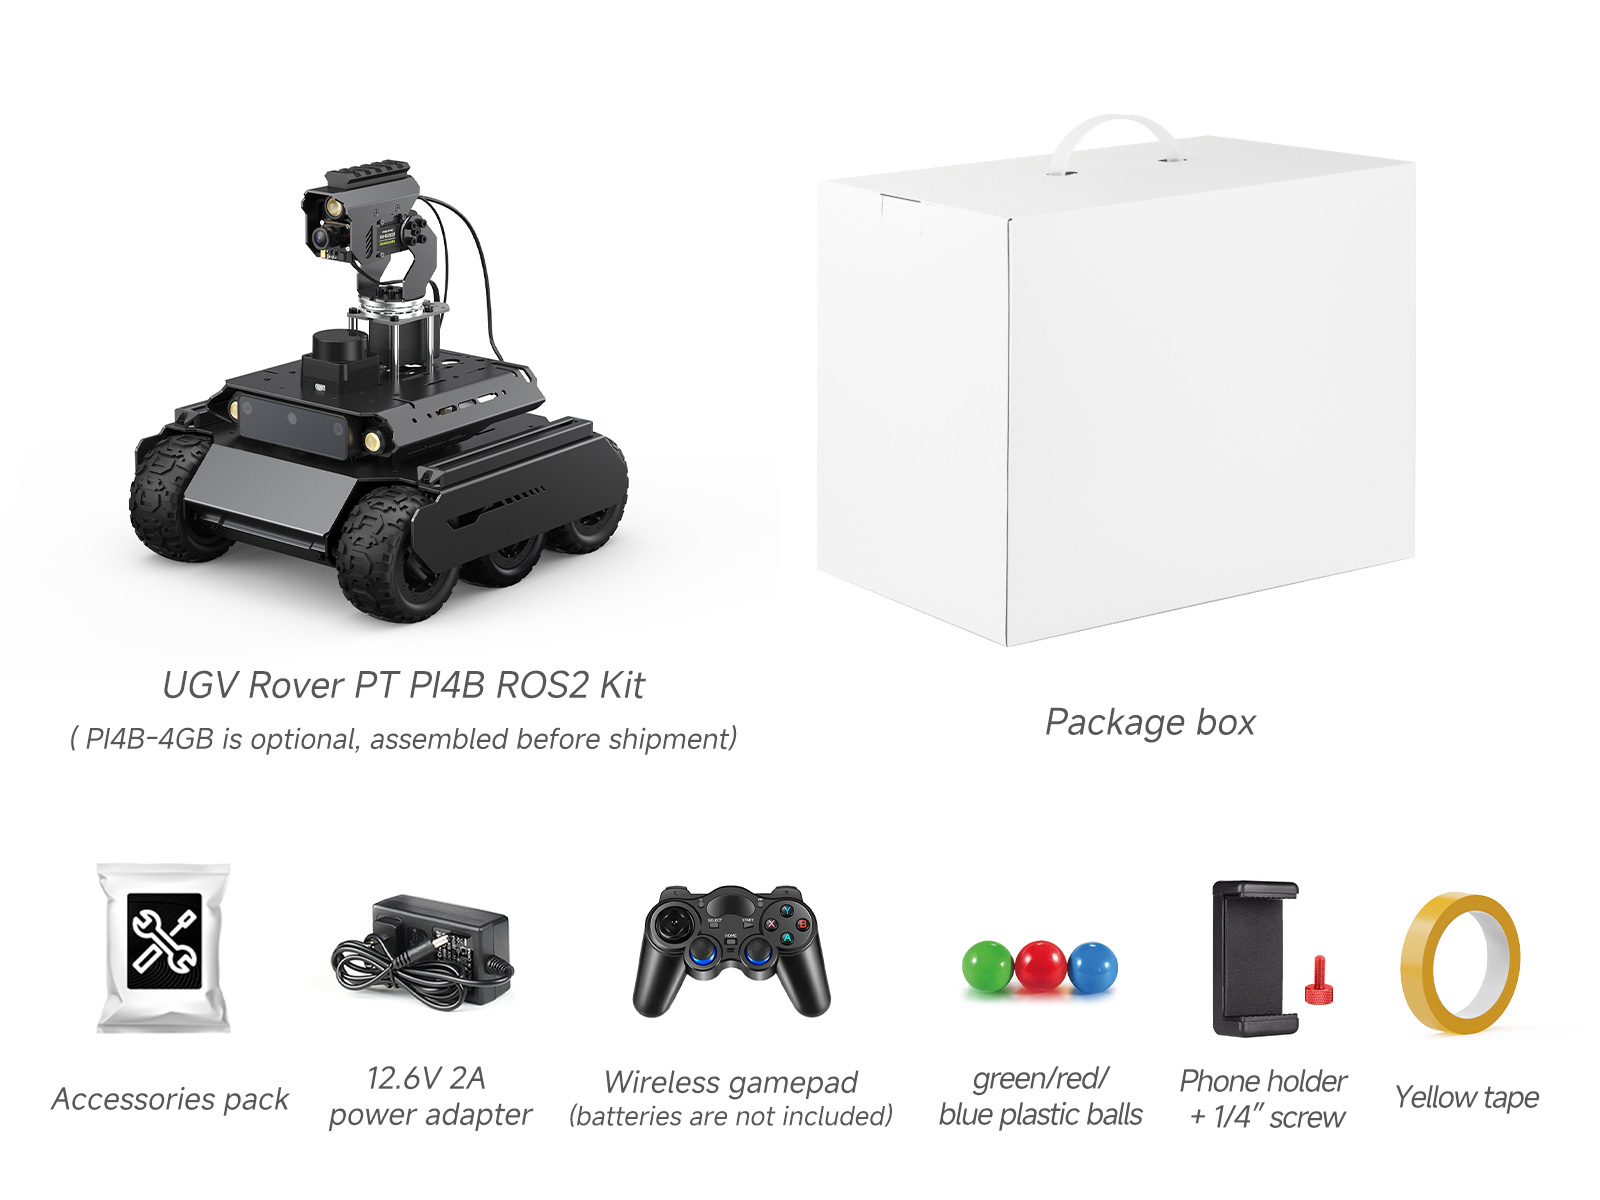
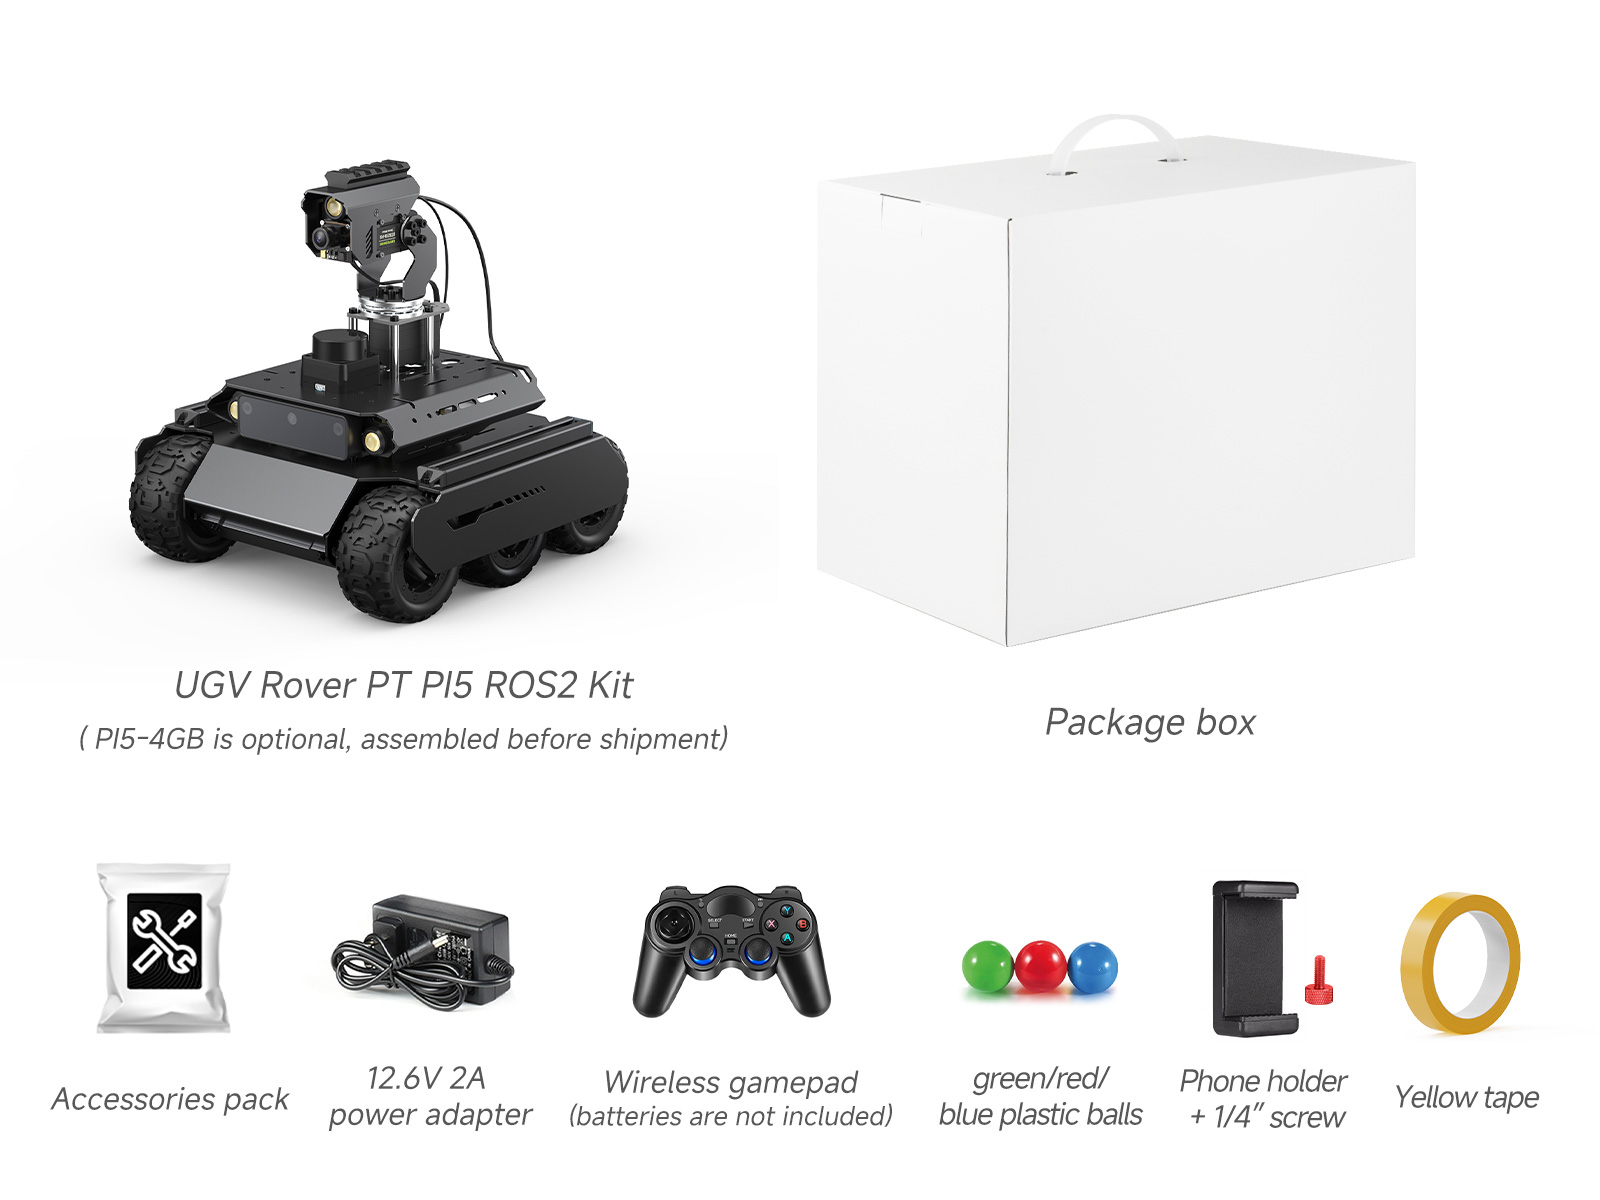
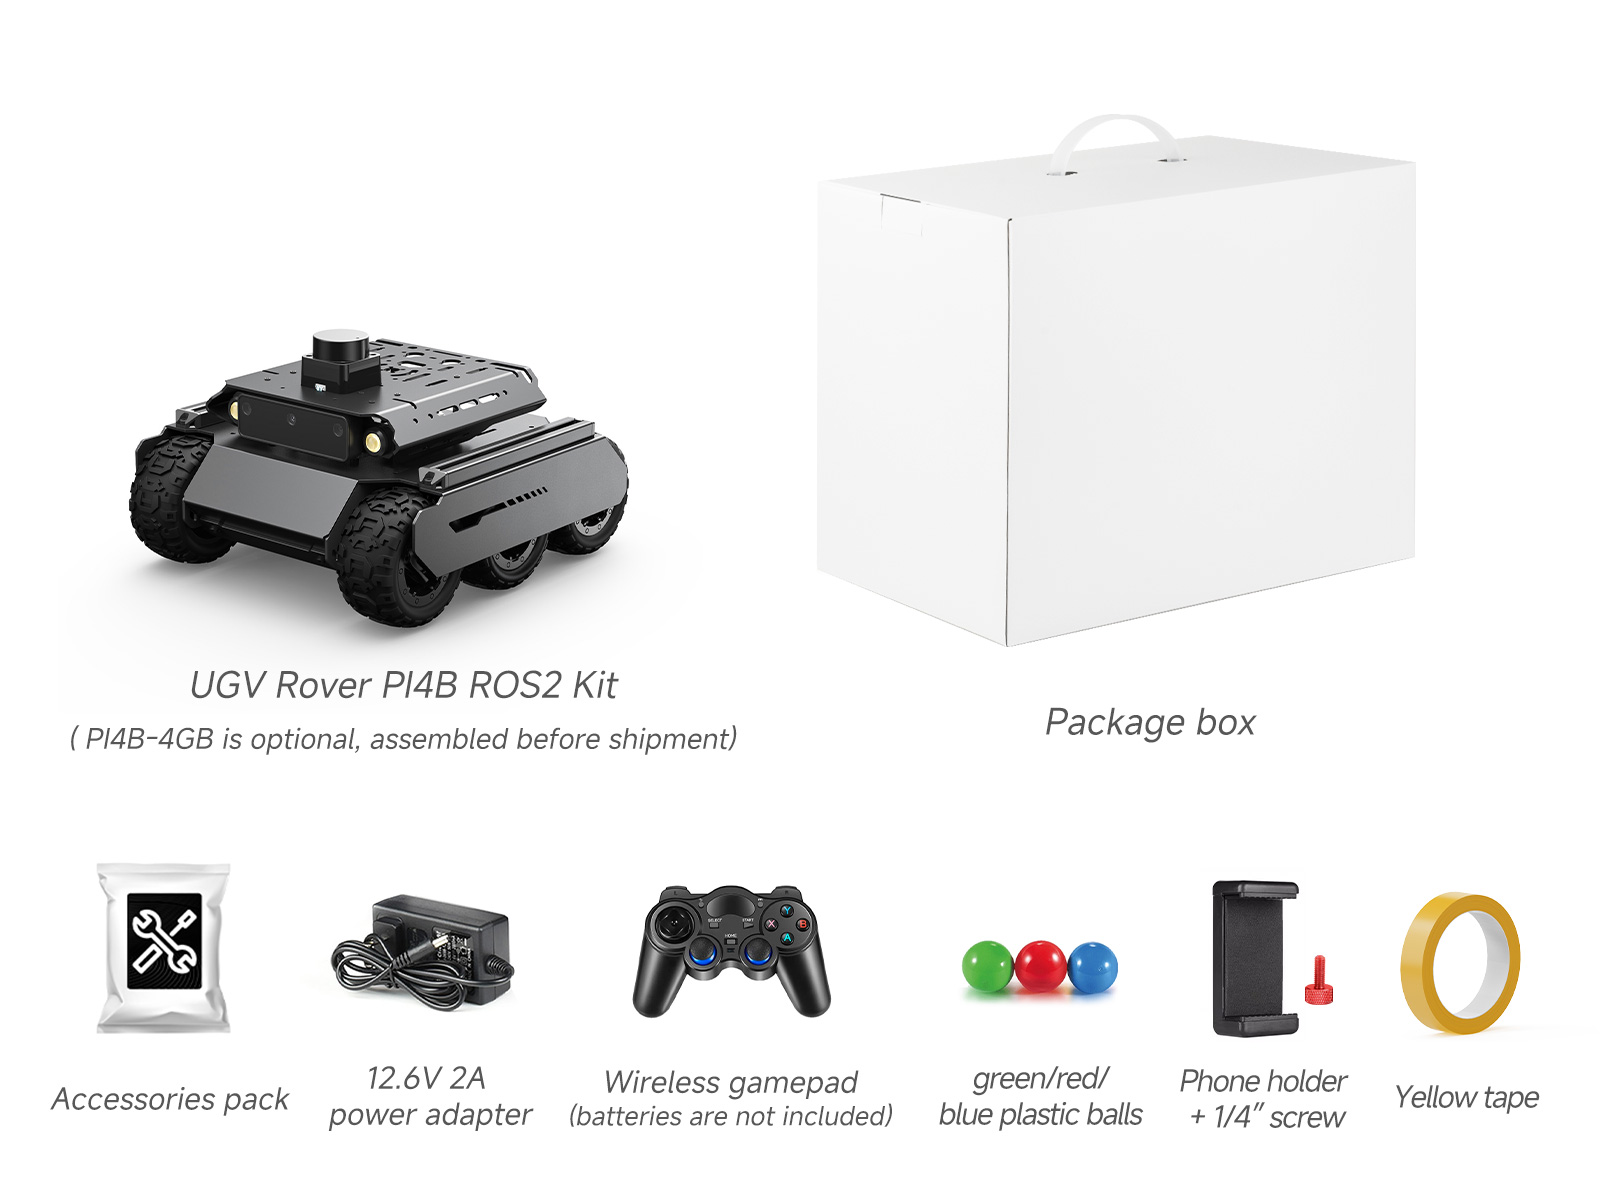
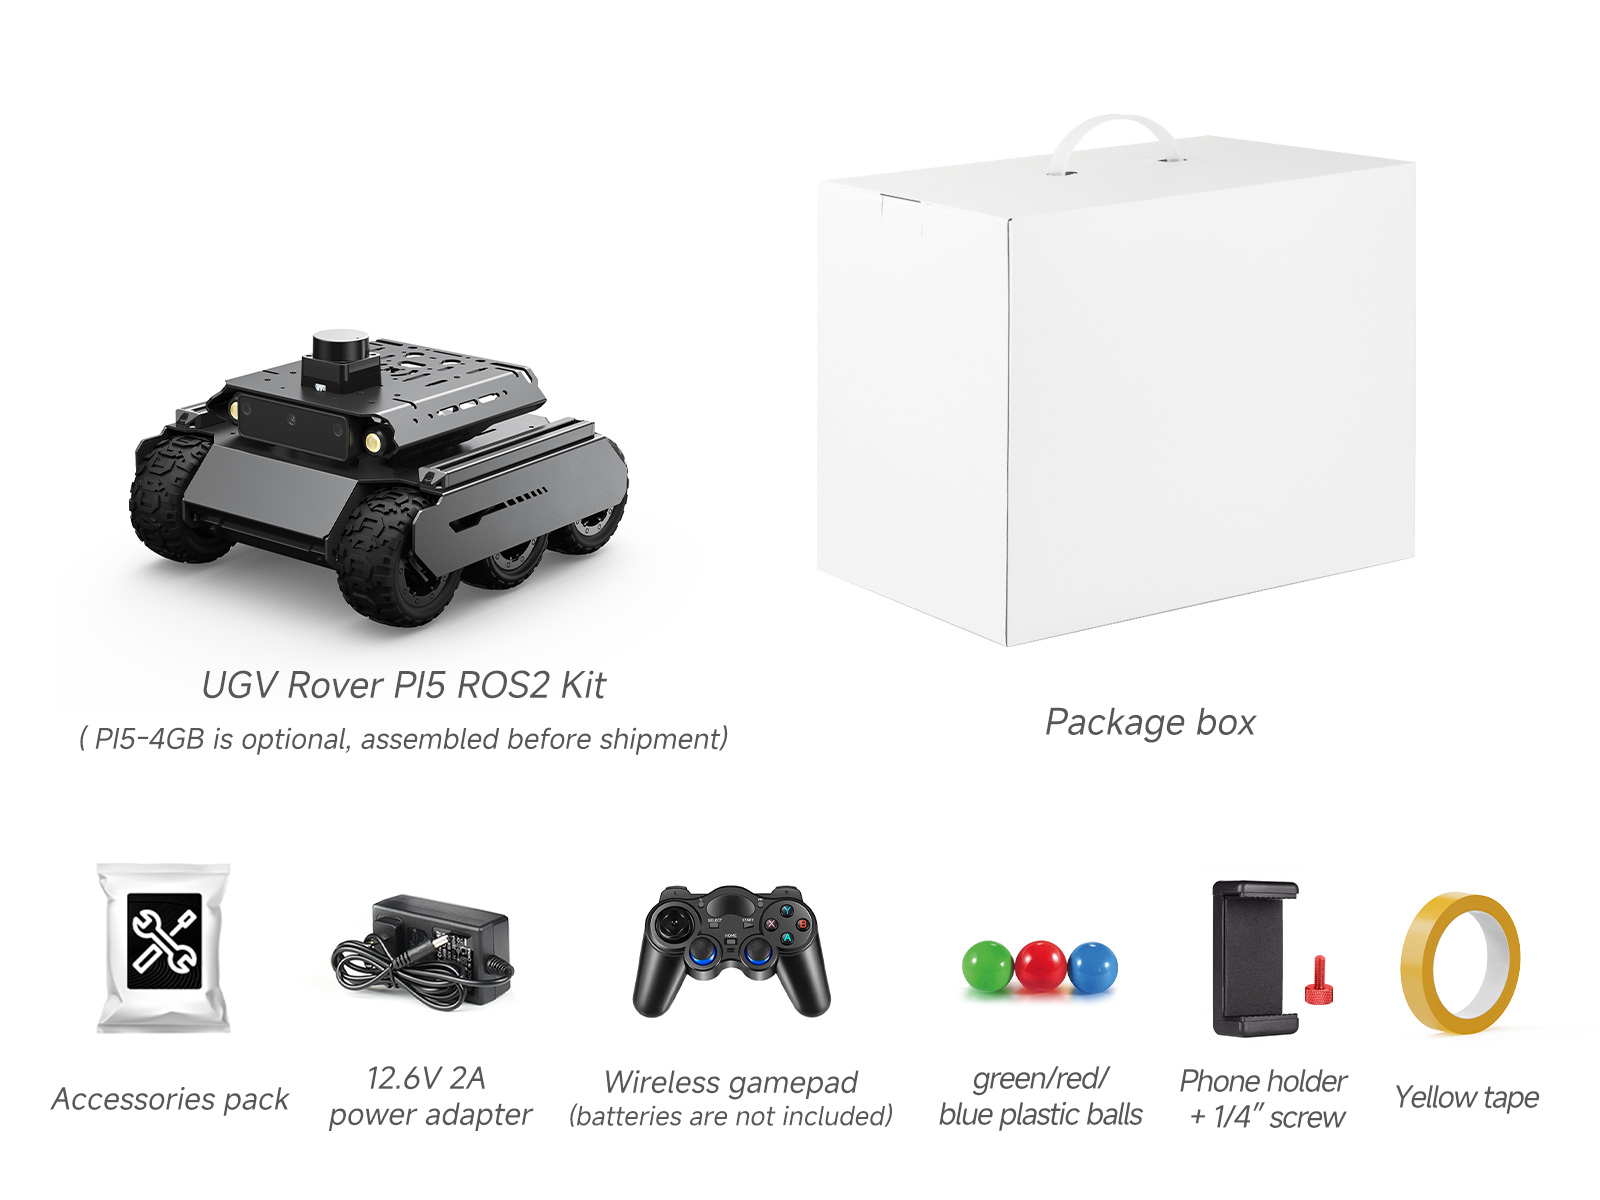
Contenido del paquete: