الأكثر مبيعاً

HiWonder

روبوت الكلب رباعي الأرجل بيونيك Hiwonder ROSPug يعمل بنظام Jetson Nano، مفتوح المصدر ROS وبرمجة بايثون

SKU: HIWND-380

₹ 172,549.99 ₹ 189,999.99

غير متوفر

📦 Min order 1

Enter your email or your WhatsApp number.

تحدث معنا عبر واتساب نحن نرد بسرعة! اتصل بنا
روبوت الكلب رباعي الأرجل بيونيك Hiwonder ROSPug يعمل بنظام Jetson Nano، مفتوح المصدر ROS وبرمجة بايثون₹ 172,549.99
Ask AI about this product

إن Hiwonder ROSPug هو روبوت رباعي الأرجل ذكي يعتمد على نظام تشغيل الروبوتات (ROS). وهو مجهز بـ 12 محرك سيرفو تسلسلي عالي الجهد وقوي المغناطيسية، ويدمج مجموعة من المكونات عالية الأداء، بما في ذلك وحدة تحكم NVIDIA Jetson Nano، وليدار (TOF Lidar)، وكاميرا عالية الدقة، ومستشعر وحدة قياس القصور الذاتي (IMU)، وشاشة OLED، والمزيد. وبفضل خوارزمية حركية التوازن الديناميكي المطورة ذاتياً، يمكنه التبديل بسلاسة بين مشيات متعددة.

يدعم ROSPug محاكاة Gazebo، مما يوفر للمستخدمين منصة قيمة لتعلم والتحقق من خوارزميات الحركية للروبوتات رباعية الأرجل وتخطيط المسار. وبفضل قوة الحوسبة القوية لوحدة التحكم الخاصة به، يمكن لـ ROSPug تنفيذ مهام مثل ملاحة رسم خرائط SLAM، وتخطيط المسار، وتجنب العوائق الديناميكي، والتسلق، وتجاوز العقبات، والعديد من التطبيقات الأخرى. كما نقدم حلولاً لتوسيع قدرات ROSPug، بما في ذلك التعلم العميق، ورؤية الآلة، ومشاريع تطوير أخرى لتلبية احتياجات المستخدمين المحددة.


مظهر أصلي، تصميم مبتكر

هيكل من سبائك الألومنيوم بـ 12 درجة حرية

يستخدم ROSPug 12 محرك سيرفو عالي الأداء، موزعة على مفاصل المرفق والكتف والورك في كل ساق، مما يحاكي بشكل وثيق وضعية حيوان رباعي الأرجل حقيقي. جسمه بالكامل مصنوع من سبائك الألومنيوم، مع تعزيز مفصل الساق بمحامل معدنية، مما يضمن خفة الوزن والقوة العالية في آن واحد.

هيكل رابط - كفاءة مفصلية محسنة

يتميز ROSPug بتصميم هيكل رابط يعزز سرعة مفصل الساق ويضمن حركة سلسة دون تداخل، مما يوسع نطاق دوران الساق.

الحركية العكسية - تخطيط المشية

1. دعم مشيات المشي، والهرولة الخفيفة، والهرولة

يمكن تحقيق مشيات المشي (Walk)، والهرولة الخفيفة (Amble)، والهرولة (Trot) من خلال الضبط الدقيق لوقت التلامس مع الأرض، ووقت الرفع، وارتفاع الرفع لكل ساق، وتوقيت التبديل بين الأرجل الأمامية والخلفية.

2. الحركية العكسية للروابط

يأتي ROSPug مع برنامج حاسوبي مرئي لتحرير الإجراءات، مما يسمح للمستخدمين بتحديد إحداثيات النهاية لكل ساق. ثم يستخدم الروبوت خوارزمية الحركية العكسية لحساب زوايا كل محرك سيرفو، مما ينشئ ملف تعريف حركة يمكّن أقدامه من الوصول إلى المواقع المستهدفة المطلوبة.

3. ارتفاع وسبعة وسرعة ووضعية مشي قابلة للتعديل

يمكن تعديل ارتفاع ROSPug، وزاوية الميل، وزاوية الالتفاف، وزاوية الدوران بحرية. يمكن للمستخدمين تعديل هذه المتغيرات بشكل جماعي لتحقيق حركات المشي والدوران.

4. حركة متراكبة متعددة الوضعيات

يمكن لـ ROSPug دمج مشيات مختلفة داخل الحركة. يمكن تعديل ارتفاعه وزاوية ميله ديناميكياً أثناء الحركة، ويمكنه تنفيذ انعطافات أثناء المشي. يتمتع المستخدمون بمرونة ضبط هذه المعلمات بشكل جماعي.

5. توفير وظيفة الحركية العكسية وبرامج تصحيح الأخطاء

لدعم المستخدمين في استكشاف قدرات ROSPug، نقدم تحليلاً مفصلاً للحركية رباعية الأرجل، ووظائف الحركية العكسية المعتمدة على ROS، وبرامج تصحيح معلمات الأخطاء. ستسهل هذه الموارد بحثك في حركية الروبوتات وتُبسط عملية التطوير.

مستشعر وضعية IMU مدمج

التوازن الذاتي للوضعية باستخدام IMU

يدمج ROSPug مستشعر IMU قادراً على مراقبة الوضعية في الوقت الفعلي والحصول على البيانات للتحكم بحلقة مغلقة. بغض النظر عن ميل المستوى، يمكن لـ ROSPug ضبط مفاصله على الفور للحفاظ على توازنه.

تصحيح زاوية الانعراج باستخدام IMU

عندما تتغير زاوية انعراج ROSPug بسبب قوى خارجية أثناء الحركة، ستقوم خوارزميته الداخلية تلقائياً بضبط سرعة أقدام ROSPug لإعادتها إلى القيمة الأولية.

ليدار لملاحة رسم خرائط SLAM

تم تجهيز ROSPug بـ TOF Lidar الذي يمسح البيئة بأسلوب 360 درجة باستخدام الليزر. وهذا يتيح وظائف متقدمة مثل ملاحة رسم الخرائط، وتخطيط المسار، وتجنب العوائق الديناميكي، والعديد من التطبيقات الأخرى المعتمدة على SLAM. علاوة على ذلك، يمكنه استخدام الليدار للمشاركة في مهام مثيرة، بما في ذلك تتبع الليدار وحراسة الليدار.

ملاحة رسم خرائط الليدار

يستخدم TOF Lidar خوارزميات رسم الخرائط مثل Gmapping وHector وKarto وغيرها لأغراض رسم الخرائط. بالإضافة إلى ذلك، فهو يدعم الملاحة بالنقطة الثابتة، والملاحة متعددة النقاط، وتخطيط مسار TEB.

الملاحة متعددة النقاط وتجنب العوائق الديناميكي

يمكن لـ TOF Lidar اكتشاف البيئة المحيطة في الوقت الفعلي، مما يسمح لـ ROSPug بتخطيط المسارات ديناميكياً وتجنب العوائق عند تنفيذ الملاحة متعددة النقاط.

حراسة الليدار

يستخدم ROSPug الـ TOF Lidar لمسح المنطقة المؤمنة. عند اكتشاف متسلل، سيدور تلقائياً نحو المتسلل ويطلق إنذاراً.

تتبع الليدار

يمكن لـ ROSPug العمل مع الليدار لمسح وتتبع هدف متحرك أمامه.

التعرف والتتبع الموجه بالرؤية

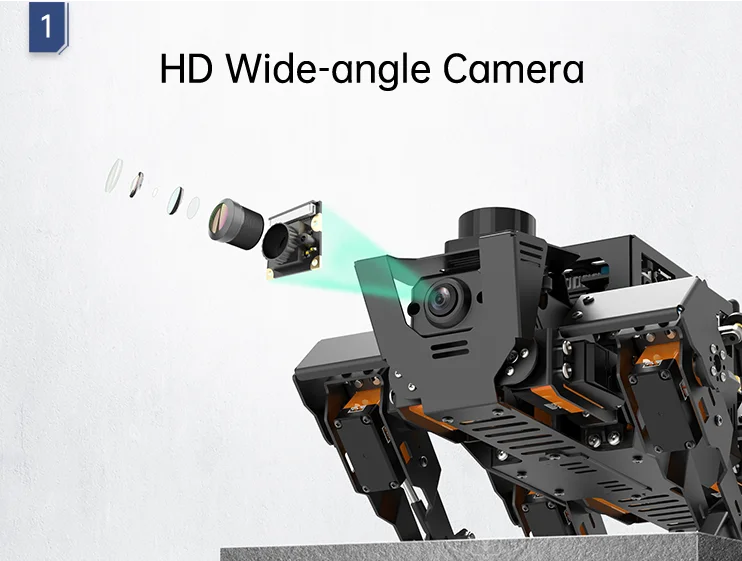
رأس ROSPug مزود بكاميرا عالية الدقة واسعة الزاوية، مما يمكنه من التعرف على الأهداف وتحديد موقعها لمجموعة واسعة من ألعاب الذكاء الاصطناعي الجذابة. وتشمل هذه الأنشطة مثل التعرف على الألوان، والملاحة المستقلة، والتعرف على العلامات، وتتبع الهدف بـ KCF، وغيرها الكثير.

أداء حركي محسن، تكنولوجيا مطورة

تتبع الخط المستقل بـ PID

من خلال استخدام خوارزمية PID للحساب والاعتماد على التعرف القائم على الكاميرا، يمكن لـ ROSPug تغيير مشيته ليتبع الخط بنجاح.

المرور بمسافة خلوص منخفضة

من خلال تحديد ارتفاع وموقع الباب، يقوم ROSPug بضبط ارتفاعه الخاص للمرور عبره.

تسلق الدرج

يتفوق ROSPug في استخدام رؤيته لاكتشاف الدرج بدقة أمامه، مما يمكنه من الصعود والنزول على الدرج.

تسديد الكرة

يستخدم ROSPug برنامج OpenCV لتحديد موقع الكرة ويستخدم خوارزمية PID لتتبع الكرة في الوقت الفعلي. يسمح له هذا النهج بضبط مشيته بدقة لتحقيق تسديد دقيق للكرة، مع مراعاة المسافة من الهدف وموقع الهدف.

تطوير MediaPipe - التقاط الحركة

تم تطوير ROSPug بناءً على خوارزمية MediaPipe، ويمكنه تحديد سمات جسم الإنسان، مما يسهل التفاعلات مثل اكتشاف الوجه، والتعرف على المشاعر، والتعرف على الإيماءات، والتعرف على جسم الإنسان، من بين أمور أخرى.

التحكم عن بعد عبر المنصات

التحكم عبر التطبيق (Android / iOS)

التطبيق متوافق مع كل من نظامي iOS وAndroid، ويقدم مجموعة واسعة من ألعاب الذكاء الاصطناعي وخلاصات حية للكاميرا من منظور الشخص الأول.

برنامج تحرير مجموعة الإجراءات

تصحيح الإجراء على برنامج الحاسوب الشخصي -> حفظه في لوحة التحكم -> يقوم طرف التحكم بتهيئة أمر التحكم

باستخدام برنامج حاسوبي رسومي، يمكنك التحكم في محركات السيرفو بسهولة وتخصيص الإجراءات ببساطة عن طريق سحب أشرطة التمرير، دون الحاجة إلى البرمجة.

أبرز الأجهزة

نظام تشغيل الروبوت ROS

إطار عمل اتصال روبوتي شهير عالمياً

ROS هو نظام تشغيل بيانات مفتوح المصدر للروبوتات. يوفر بعض الخدمات الأساسية، مثل تجريد الأجهزة، والتحكم في الأجهزة من المستوى المنخفض، وتنفيذ الوظائف شائعة الاستخدام، وتمرير الرسائل بين العمليات، وإدارة الحزم. كما يوفر الأدوات ووظائف المكتبة اللازمة للحصول على التعليمات البرمجية وتجميعها وكتابتها وتشغيلها عبر أجهزة الكمبيوتر. ويهدف إلى توفير دعم لإعادة استخدام التعليمات البرمجية للبحث والتطوير في مجال الروبوتات.

محاكاة Gazebo

يستخدم ROSPug إطار عمل ROS ويوفر دعم محاكاة Gazebo. يوفر Gazebo نهجاً جديداً للتحكم في ROSPug والتحقق من الخوارزميات داخل بيئة محاكاة، مما يقلل من الحاجة إلى تجارب مادية ويعزز الكفاءة.


قائمة تعبئة ROSPug

What are the key features of ROSPug
ROSPug uses a 12 DOF aluminium alloy frame with 12 high performance servos, a NVIDIA Jetson Nano controller, TOF Lidar, HD camera, IMU and an OLED display. It runs on ROS, supports Gazebo simulation, SLAM navigation and dynamic obstacle avoidance, and uses a self developed dynamic balancing kinematics system for gait switching.
What software tools are included or supported
ROSPug supports the ROS framework and Gazebo simulation. It includes a visual PC software for action editing, inverse kinematics, parameter debugging software, and a cross platform remote control app for Android and iOS.
What gait modes are available and how are they controlled
The platform supports Walk, Amble and Trot. Gaits are achieved by fine tuning touchdown time, lift time, lifted height, and the timing of switching between front and hind legs, with additional control over height, pitch and roll during motion.
What expansion and development options exist
ROSPug offers expansion solutions for deep learning, machine vision and other development projects to meet user needs, along with tools for kinematics analysis and ROS based development.
Who is ROSPug suitable for
It is suitable for robotics research, education and development projects that require gait planning, SLAM navigation, dynamic obstacle avoidance and ROS based software integration.
Welcome to the discussion thread for روبوت الكلب رباعي الأرجل بيونيك Hiwonder ROSPug يعمل بنظام Jetson Nano، مفتوح المصدر ROS وبرمجة بايثون
Feel free to ask questions, share tips or report issues.
Add Post

For more discussion Click Here

يرجى تعبئة النموذج أدناه وسيتواصل معك فريقنا لتزويدك بأسعار الجملة.

الوصف
Ask AI about this product

إن Hiwonder ROSPug هو روبوت رباعي الأرجل ذكي يعتمد على نظام تشغيل الروبوتات (ROS). وهو مجهز بـ 12 محرك سيرفو تسلسلي عالي الجهد وقوي المغناطيسية، ويدمج مجموعة من المكونات عالية الأداء، بما في ذلك وحدة تحكم NVIDIA Jetson Nano، وليدار (TOF Lidar)، وكاميرا عالية الدقة، ومستشعر وحدة قياس القصور الذاتي (IMU)، وشاشة OLED، والمزيد. وبفضل خوارزمية حركية التوازن الديناميكي المطورة ذاتياً، يمكنه التبديل بسلاسة بين مشيات متعددة.

يدعم ROSPug محاكاة Gazebo، مما يوفر للمستخدمين منصة قيمة لتعلم والتحقق من خوارزميات الحركية للروبوتات رباعية الأرجل وتخطيط المسار. وبفضل قوة الحوسبة القوية لوحدة التحكم الخاصة به، يمكن لـ ROSPug تنفيذ مهام مثل ملاحة رسم خرائط SLAM، وتخطيط المسار، وتجنب العوائق الديناميكي، والتسلق، وتجاوز العقبات، والعديد من التطبيقات الأخرى. كما نقدم حلولاً لتوسيع قدرات ROSPug، بما في ذلك التعلم العميق، ورؤية الآلة، ومشاريع تطوير أخرى لتلبية احتياجات المستخدمين المحددة.


مظهر أصلي، تصميم مبتكر

هيكل من سبائك الألومنيوم بـ 12 درجة حرية

يستخدم ROSPug 12 محرك سيرفو عالي الأداء، موزعة على مفاصل المرفق والكتف والورك في كل ساق، مما يحاكي بشكل وثيق وضعية حيوان رباعي الأرجل حقيقي. جسمه بالكامل مصنوع من سبائك الألومنيوم، مع تعزيز مفصل الساق بمحامل معدنية، مما يضمن خفة الوزن والقوة العالية في آن واحد.

هيكل رابط - كفاءة مفصلية محسنة

يتميز ROSPug بتصميم هيكل رابط يعزز سرعة مفصل الساق ويضمن حركة سلسة دون تداخل، مما يوسع نطاق دوران الساق.

الحركية العكسية - تخطيط المشية

1. دعم مشيات المشي، والهرولة الخفيفة، والهرولة

يمكن تحقيق مشيات المشي (Walk)، والهرولة الخفيفة (Amble)، والهرولة (Trot) من خلال الضبط الدقيق لوقت التلامس مع الأرض، ووقت الرفع، وارتفاع الرفع لكل ساق، وتوقيت التبديل بين الأرجل الأمامية والخلفية.

2. الحركية العكسية للروابط

يأتي ROSPug مع برنامج حاسوبي مرئي لتحرير الإجراءات، مما يسمح للمستخدمين بتحديد إحداثيات النهاية لكل ساق. ثم يستخدم الروبوت خوارزمية الحركية العكسية لحساب زوايا كل محرك سيرفو، مما ينشئ ملف تعريف حركة يمكّن أقدامه من الوصول إلى المواقع المستهدفة المطلوبة.

3. ارتفاع وسبعة وسرعة ووضعية مشي قابلة للتعديل

يمكن تعديل ارتفاع ROSPug، وزاوية الميل، وزاوية الالتفاف، وزاوية الدوران بحرية. يمكن للمستخدمين تعديل هذه المتغيرات بشكل جماعي لتحقيق حركات المشي والدوران.

4. حركة متراكبة متعددة الوضعيات

يمكن لـ ROSPug دمج مشيات مختلفة داخل الحركة. يمكن تعديل ارتفاعه وزاوية ميله ديناميكياً أثناء الحركة، ويمكنه تنفيذ انعطافات أثناء المشي. يتمتع المستخدمون بمرونة ضبط هذه المعلمات بشكل جماعي.

5. توفير وظيفة الحركية العكسية وبرامج تصحيح الأخطاء

لدعم المستخدمين في استكشاف قدرات ROSPug، نقدم تحليلاً مفصلاً للحركية رباعية الأرجل، ووظائف الحركية العكسية المعتمدة على ROS، وبرامج تصحيح معلمات الأخطاء. ستسهل هذه الموارد بحثك في حركية الروبوتات وتُبسط عملية التطوير.

مستشعر وضعية IMU مدمج

التوازن الذاتي للوضعية باستخدام IMU

يدمج ROSPug مستشعر IMU قادراً على مراقبة الوضعية في الوقت الفعلي والحصول على البيانات للتحكم بحلقة مغلقة. بغض النظر عن ميل المستوى، يمكن لـ ROSPug ضبط مفاصله على الفور للحفاظ على توازنه.

تصحيح زاوية الانعراج باستخدام IMU

عندما تتغير زاوية انعراج ROSPug بسبب قوى خارجية أثناء الحركة، ستقوم خوارزميته الداخلية تلقائياً بضبط سرعة أقدام ROSPug لإعادتها إلى القيمة الأولية.

ليدار لملاحة رسم خرائط SLAM

تم تجهيز ROSPug بـ TOF Lidar الذي يمسح البيئة بأسلوب 360 درجة باستخدام الليزر. وهذا يتيح وظائف متقدمة مثل ملاحة رسم الخرائط، وتخطيط المسار، وتجنب العوائق الديناميكي، والعديد من التطبيقات الأخرى المعتمدة على SLAM. علاوة على ذلك، يمكنه استخدام الليدار للمشاركة في مهام مثيرة، بما في ذلك تتبع الليدار وحراسة الليدار.

ملاحة رسم خرائط الليدار

يستخدم TOF Lidar خوارزميات رسم الخرائط مثل Gmapping وHector وKarto وغيرها لأغراض رسم الخرائط. بالإضافة إلى ذلك، فهو يدعم الملاحة بالنقطة الثابتة، والملاحة متعددة النقاط، وتخطيط مسار TEB.

الملاحة متعددة النقاط وتجنب العوائق الديناميكي

يمكن لـ TOF Lidar اكتشاف البيئة المحيطة في الوقت الفعلي، مما يسمح لـ ROSPug بتخطيط المسارات ديناميكياً وتجنب العوائق عند تنفيذ الملاحة متعددة النقاط.

حراسة الليدار

يستخدم ROSPug الـ TOF Lidar لمسح المنطقة المؤمنة. عند اكتشاف متسلل، سيدور تلقائياً نحو المتسلل ويطلق إنذاراً.

تتبع الليدار

يمكن لـ ROSPug العمل مع الليدار لمسح وتتبع هدف متحرك أمامه.

التعرف والتتبع الموجه بالرؤية

رأس ROSPug مزود بكاميرا عالية الدقة واسعة الزاوية، مما يمكنه من التعرف على الأهداف وتحديد موقعها لمجموعة واسعة من ألعاب الذكاء الاصطناعي الجذابة. وتشمل هذه الأنشطة مثل التعرف على الألوان، والملاحة المستقلة، والتعرف على العلامات، وتتبع الهدف بـ KCF، وغيرها الكثير.

أداء حركي محسن، تكنولوجيا مطورة

تتبع الخط المستقل بـ PID

من خلال استخدام خوارزمية PID للحساب والاعتماد على التعرف القائم على الكاميرا، يمكن لـ ROSPug تغيير مشيته ليتبع الخط بنجاح.

المرور بمسافة خلوص منخفضة

من خلال تحديد ارتفاع وموقع الباب، يقوم ROSPug بضبط ارتفاعه الخاص للمرور عبره.

تسلق الدرج

يتفوق ROSPug في استخدام رؤيته لاكتشاف الدرج بدقة أمامه، مما يمكنه من الصعود والنزول على الدرج.

تسديد الكرة

يستخدم ROSPug برنامج OpenCV لتحديد موقع الكرة ويستخدم خوارزمية PID لتتبع الكرة في الوقت الفعلي. يسمح له هذا النهج بضبط مشيته بدقة لتحقيق تسديد دقيق للكرة، مع مراعاة المسافة من الهدف وموقع الهدف.

تطوير MediaPipe - التقاط الحركة

تم تطوير ROSPug بناءً على خوارزمية MediaPipe، ويمكنه تحديد سمات جسم الإنسان، مما يسهل التفاعلات مثل اكتشاف الوجه، والتعرف على المشاعر، والتعرف على الإيماءات، والتعرف على جسم الإنسان، من بين أمور أخرى.

التحكم عن بعد عبر المنصات

التحكم عبر التطبيق (Android / iOS)

التطبيق متوافق مع كل من نظامي iOS وAndroid، ويقدم مجموعة واسعة من ألعاب الذكاء الاصطناعي وخلاصات حية للكاميرا من منظور الشخص الأول.

برنامج تحرير مجموعة الإجراءات

تصحيح الإجراء على برنامج الحاسوب الشخصي -> حفظه في لوحة التحكم -> يقوم طرف التحكم بتهيئة أمر التحكم

باستخدام برنامج حاسوبي رسومي، يمكنك التحكم في محركات السيرفو بسهولة وتخصيص الإجراءات ببساطة عن طريق سحب أشرطة التمرير، دون الحاجة إلى البرمجة.

أبرز الأجهزة

نظام تشغيل الروبوت ROS

إطار عمل اتصال روبوتي شهير عالمياً

ROS هو نظام تشغيل بيانات مفتوح المصدر للروبوتات. يوفر بعض الخدمات الأساسية، مثل تجريد الأجهزة، والتحكم في الأجهزة من المستوى المنخفض، وتنفيذ الوظائف شائعة الاستخدام، وتمرير الرسائل بين العمليات، وإدارة الحزم. كما يوفر الأدوات ووظائف المكتبة اللازمة للحصول على التعليمات البرمجية وتجميعها وكتابتها وتشغيلها عبر أجهزة الكمبيوتر. ويهدف إلى توفير دعم لإعادة استخدام التعليمات البرمجية للبحث والتطوير في مجال الروبوتات.

محاكاة Gazebo

يستخدم ROSPug إطار عمل ROS ويوفر دعم محاكاة Gazebo. يوفر Gazebo نهجاً جديداً للتحكم في ROSPug والتحقق من الخوارزميات داخل بيئة محاكاة، مما يقلل من الحاجة إلى تجارب مادية ويعزز الكفاءة.


قائمة تعبئة ROSPug

الأسئلة الشائعة
What are the key features of ROSPug
ROSPug uses a 12 DOF aluminium alloy frame with 12 high performance servos, a NVIDIA Jetson Nano controller, TOF Lidar, HD camera, IMU and an OLED display. It runs on ROS, supports Gazebo simulation, SLAM navigation and dynamic obstacle avoidance, and uses a self developed dynamic balancing kinematics system for gait switching.
What software tools are included or supported
ROSPug supports the ROS framework and Gazebo simulation. It includes a visual PC software for action editing, inverse kinematics, parameter debugging software, and a cross platform remote control app for Android and iOS.
What gait modes are available and how are they controlled
The platform supports Walk, Amble and Trot. Gaits are achieved by fine tuning touchdown time, lift time, lifted height, and the timing of switching between front and hind legs, with additional control over height, pitch and roll during motion.
What expansion and development options exist
ROSPug offers expansion solutions for deep learning, machine vision and other development projects to meet user needs, along with tools for kinematics analysis and ROS based development.
Who is ROSPug suitable for
It is suitable for robotics research, education and development projects that require gait planning, SLAM navigation, dynamic obstacle avoidance and ROS based software integration.
Reviews
Forum
Welcome to the discussion thread for روبوت الكلب رباعي الأرجل بيونيك Hiwonder ROSPug يعمل بنظام Jetson Nano، مفتوح المصدر ROS وبرمجة بايثون
Feel free to ask questions, share tips or report issues.
Add Post

For more discussion Click Here

منتجات مشابهة
طلب بالجملة

يرجى تعبئة النموذج أدناه وسيتواصل معك فريقنا لتزويدك بأسعار الجملة.

متطلبات مخصصة؟

قابل فريقنا

أداة جدولة المواعيد