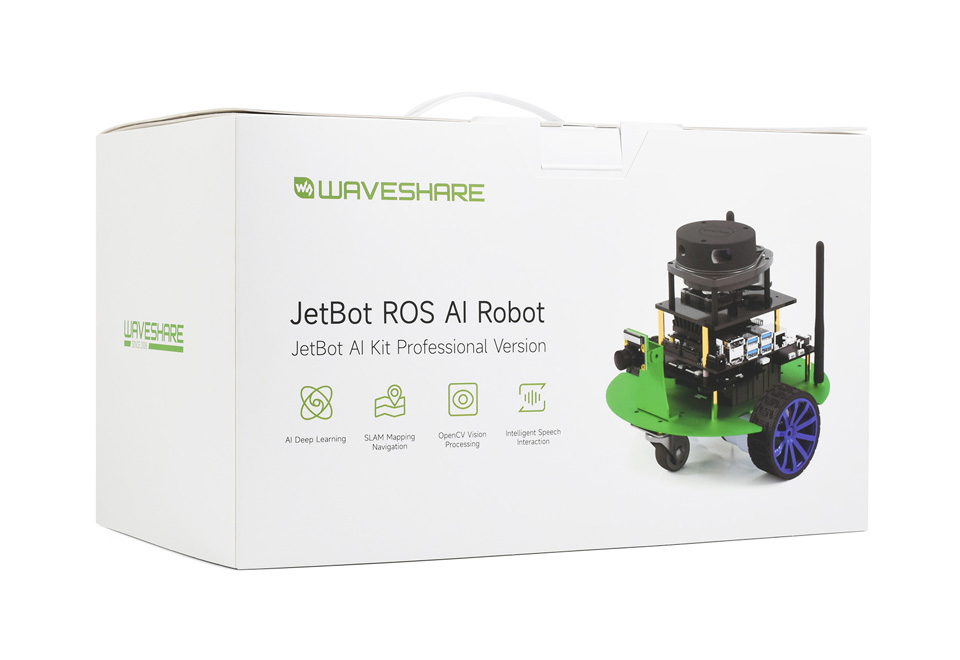
روبوت JetBot ROS AI
منتج شريك رسمي لـ NVIDIA
طقم JetBot AI الإصدار الاحترافي
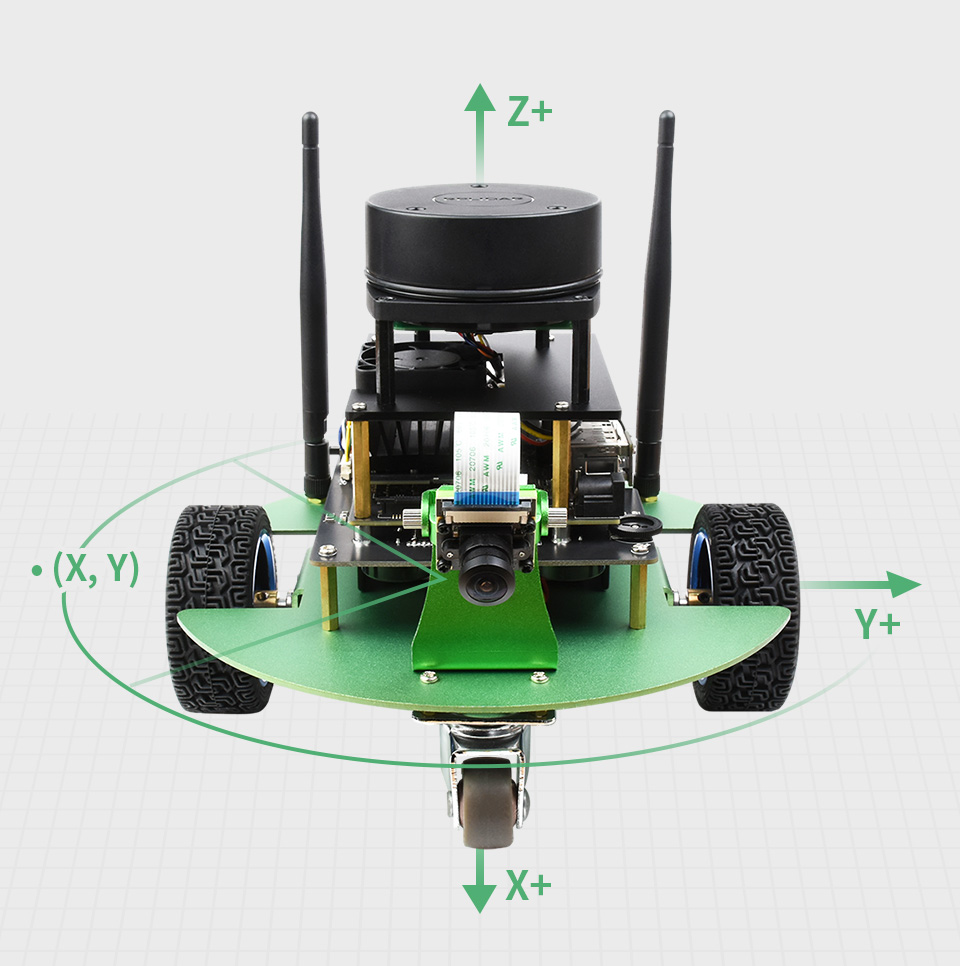
هذا الروبوت هو Jetbot ذكاء اصطناعي عالي الأداء مخصص للأشخاص الذين يتعلمون ويطورون نظام ROS. يعتمد الروبوت نظام ROS ووحدتي تحكم: وحدة تحكم دقيقة Raspberry Pi RP2040 ووحدة تحكم مضيف الذكاء الاصطناعي JETSON-NANO-DEV-KIT-A. وبما أن لوحة التوسيع تدمج شاشة OLED، ودائرة قيادة محرك سيرفو، ودائرة حماية البطارية، ودائرة إخراج الصوت، وما إلى ذلك، فإنك لن تحتاج إلى لحام أي دوائر. يمكن شحن الروبوت دون الحاجة لتفكيكه، لذا لا تحتاج إلى إزالة البطاريات بشكل متكرر. يتميز الروبوت بمستشعر وضعية IMU مدمج، ويتحكم محرك التيار المستمر المشفر في سرعة الدوران من خلال PID، والذي يمكنه إخراج بيانات قياس المسافة للعجلات (odometry). فيما يتعلق بالبرمجيات، فهو متوافق مع برنامج مشروع NVIDIA JetBot مفتوح المصدر، ويدعم التعلم العميق للذكاء الاصطناعي، ورسم خرائط الملاحة SLAM، ومعالجة الرؤية الحاسوبية OpenCV، والتفاعل الصوتي الذكي، إلخ.
الميزات
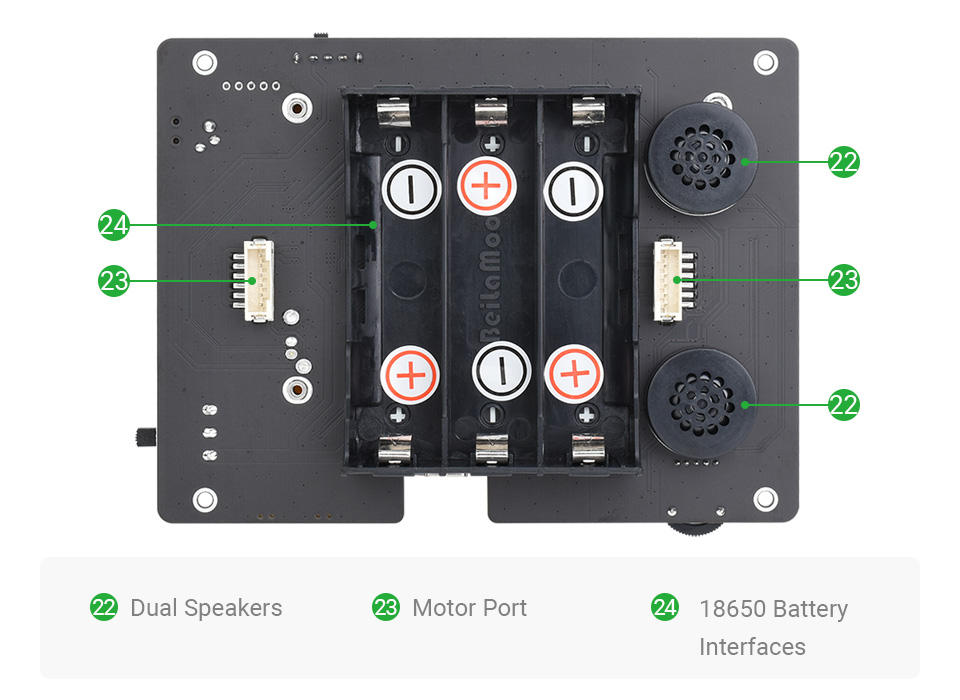
- مزود بـ 3 بطاريات 18650 سعة 2600 مللي أمبير، يصل خرج الجهد إلى 12.6 فولت مع طاقة محرك أقوى.
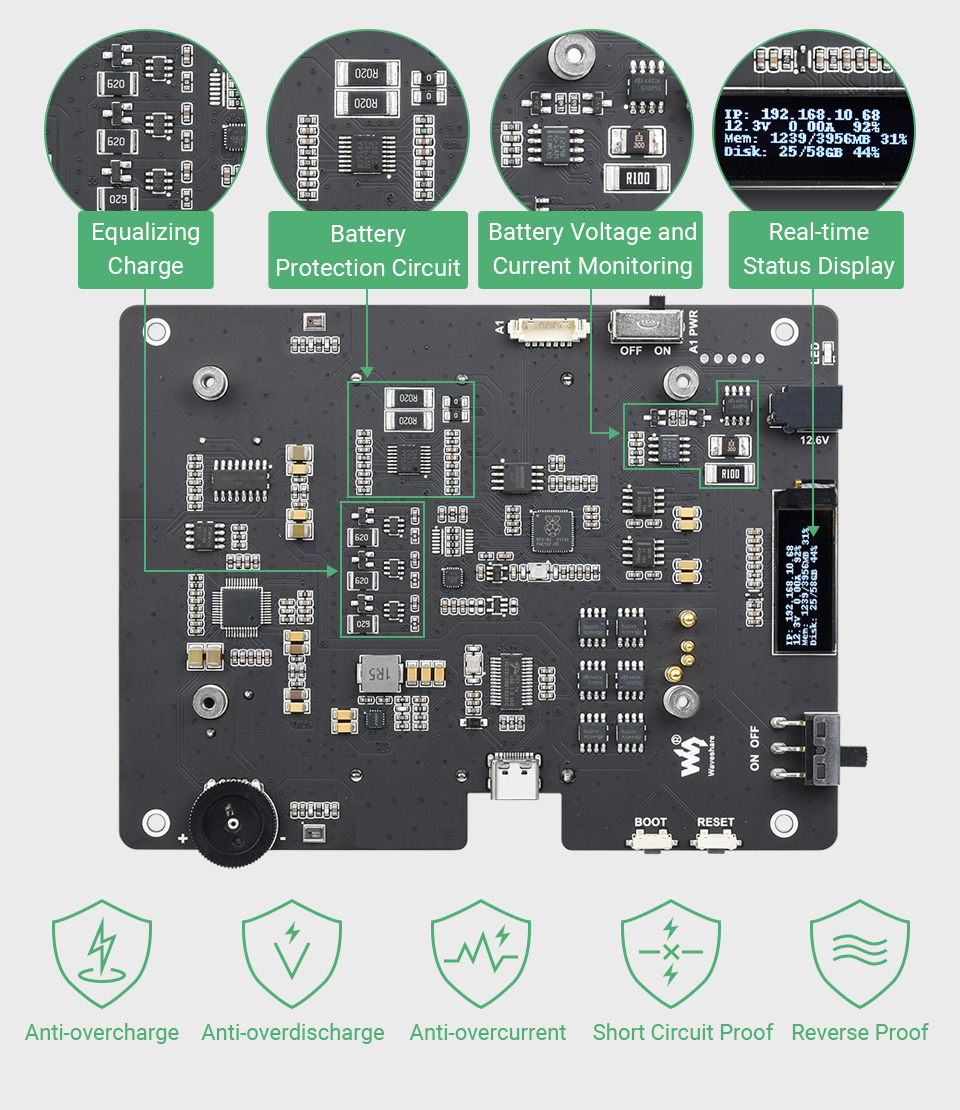
- مزود بدائرة حماية بطارية الليثيوم S-8254AA + AO4407A على اللوحة، تمنع الشحن الزائد، والتفريغ الزائد، والتيار الزائد، وتوفر حماية من قصر الدائرة.
- تعد شريحة INA219 الموجودة على اللوحة مفيدة لمراقبة جهد البطارية وتيار الشحن في الوقت الفعلي.
- مع شاشة OLED مقاس 0.91 بوصة بدقة 128 × 32، يمكن عرض بيانات السيارة في الوقت الفعلي، مثل عنوان IP، والذاكرة، وطاقة البطارية، إلخ.
- يتميز بمستشعر وضعية MPU9250 IMU، بحيث يمكن تحديد اتجاه الروبوت بدقة.
- مع محرك التيار المستمر المشفر، يدعم ضبط PID ويخرج بيانات قياس المسافة للعجلات.
- مع وحدة التحكم الدقيقة ثنائية النواة Raspberry Pi RP2040، يتمتع الروبوت بأداء أفضل في الوقت الفعلي ودقة تحكم أعلى.
- باستخدام نظام ROS وسلسلة من برمجيات الرؤية، يمكن تطويره بشكل أكبر.
- دعم التحكم في وضع التابع I2C، وهو متوافق تمامًا مع برنامج مشروع NVIDIA JetBot مفتوح المصدر دون الحاجة إلى تعديل، ويسهل تحقيق وظائف الذكاء الاصطناعي مثل تجنب العوائق وتتبع المسار تلقائيًا.
الموارد
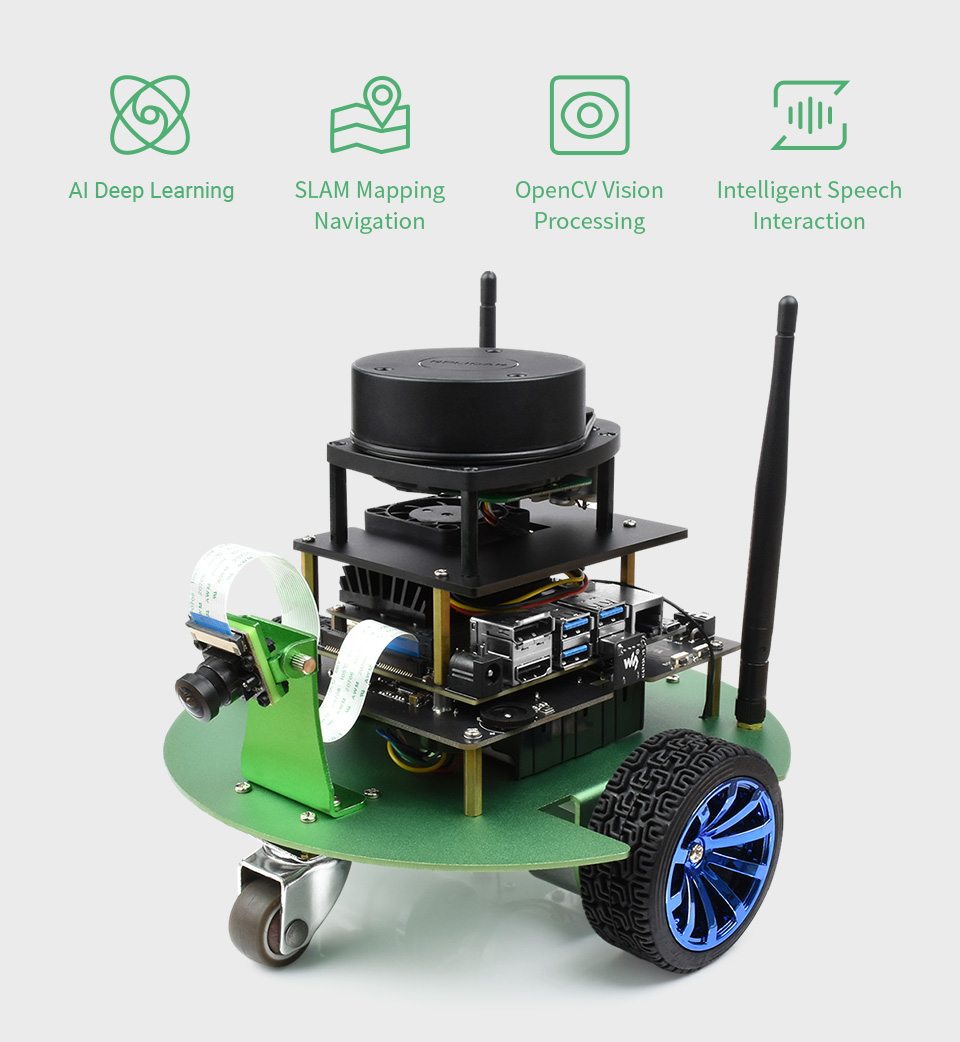
يلبي الروبوت احتياجات التحقق من خوارزميات البحث العلمي في مجالات مختلفة مثل رسم خرائط الليدار (Lidar)، والملاحة الذاتية، والقيادة الذاتية، والكلام الذكي، واكتشاف الأهداف، والتعرف على الوجه، إلخ. إنه ليس متوافقًا فقط مع برنامج مشروع NVIDIA Jetbot مفتوح المصدر، بل تمت ترقيته أيضًا بالكامل في الأجهزة لتقديم أداء أفضل.
|
طقم JETBOT AI |
طقم JETBOT ROS |
| المظهر |
 |
 |
| وحدة التحكم الدقيقة |
غير متوفر |
شريحة Raspberry Pi RP2040 |
| المحرك |
محرك TT
نسبة التخفيض 1:48
سرعة التشغيل 240 دورة في الدقيقة |
محرك مشفر معدني 37-520
نسبة التخفيض 1:30
سرعة التشغيل 333 دورة في الدقيقة |
| مشفر المحرك |
غير متوفر |
مستشعر سرعة قاعة (Hall) ثنائي الطور AB بـ 11 سلكًا، يدعم قياس مسافة العجلات |
| مستشعر IMU |
غير متوفر |
MPU9250 |
| الليدار (Lidar) |
غير متوفر |
RPLIDAR A1 |
| واجهة الصوت |
غير متوفر |
مكبرات صوت مزدوجة، ميكروفونات مزدوجة، دعم الكلام الذكي |
| ملاحة رسم الخرائط |
غير مدعوم |
مدعوم |
تصميم ذكي بوحدة تحكم مزدوجة
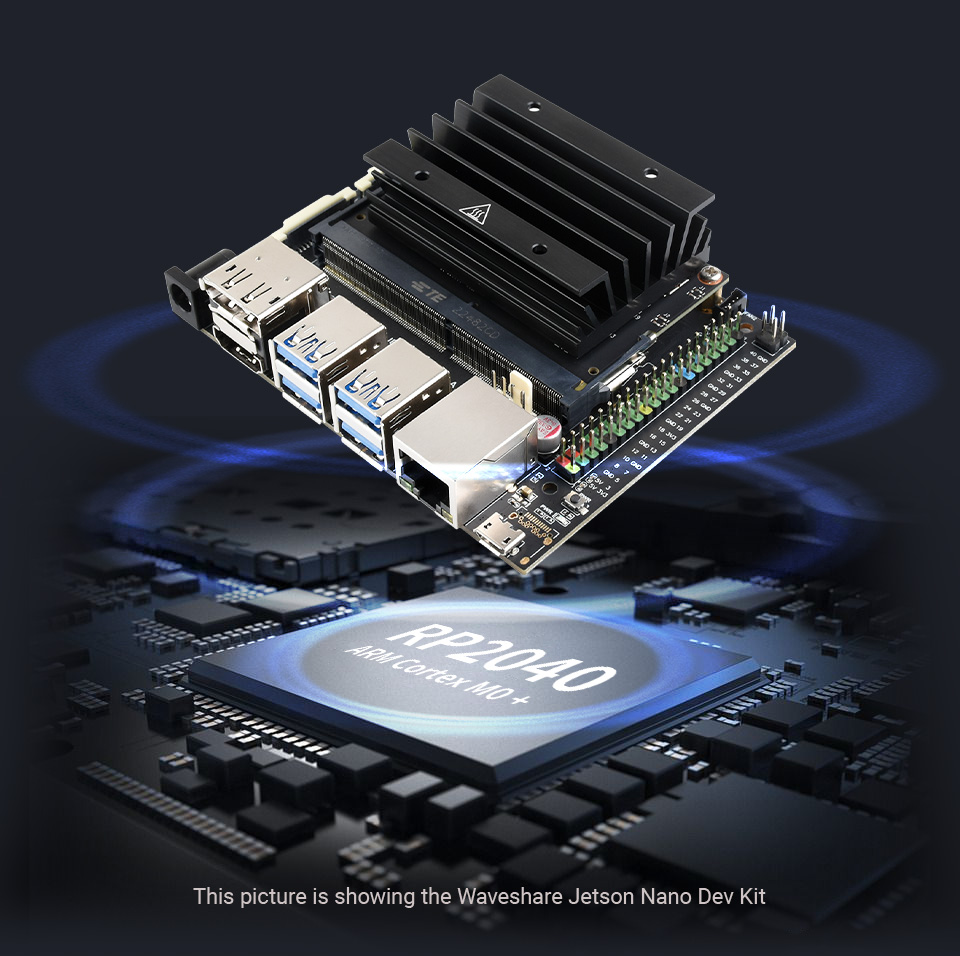
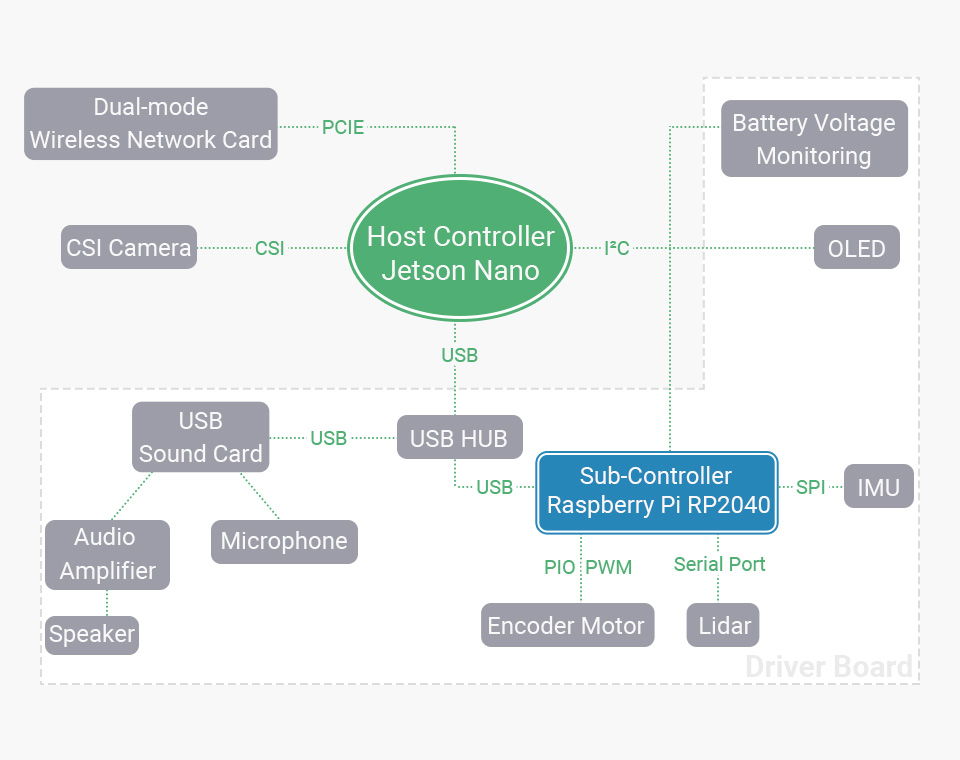
تعتمد وحدة تحكم المضيف على طقم Waveshare Jetson Nano، المجهز بإصدار Jetson Nano Module 16GB eMMC، وذاكرة 4 جيجابايت، ويتمتع بأداء أفضل. هذه الوحدة مسؤولة عن الذكاء الاصطناعي (AI)، ومعالجة الكلام، ومعالجة الرؤية، ورسم الخرائط، والملاحة، إلخ.
تستخدم وحدة التحكم الفرعية وحدة التحكم الدقيقة ثنائية النواة Raspberry Pi RP2040، التي تتمتع بأداء أفضل في الوقت الفعلي ودقة تحكم أعلى، وهي مسؤولة عن جمع بيانات الوضعية والتحكم في الحركة.
اعتماد اتصال USB، سرعة نقل أسرع من UART
مطور بناءً على نظام ROS
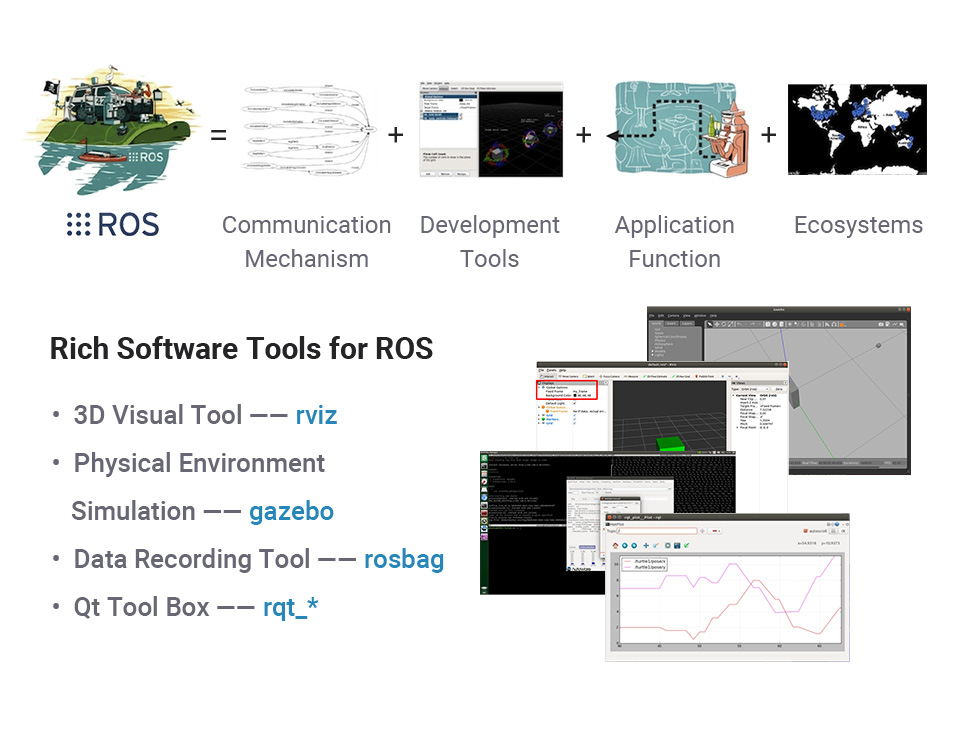
نظام ROS (نظام تشغيل الروبوت) هو نظام تشغيل مفتوح المصدر يتضمن مجموعة من مكتبات البرمجيات والأدوات لتصميم الروبوتات. يوفر الخدمات المتوقعة من نظام التشغيل، بما في ذلك تجريد الأجهزة، والتحكم في الأجهزة ذات المستوى المنخفض، وتنفيذ الوظائف الشائعة، ونقل الرسائل بين العمليات، وإدارة الحزم. يبسط نظام ROS تصميم الروبوتات وهو إطار عمل برمجيات الروبوت السائد في العالم.
دعم التحكم في وضع التابع I2C
متوافق تمامًا مع العرض التوضيحي الأصلي لـ JetBot
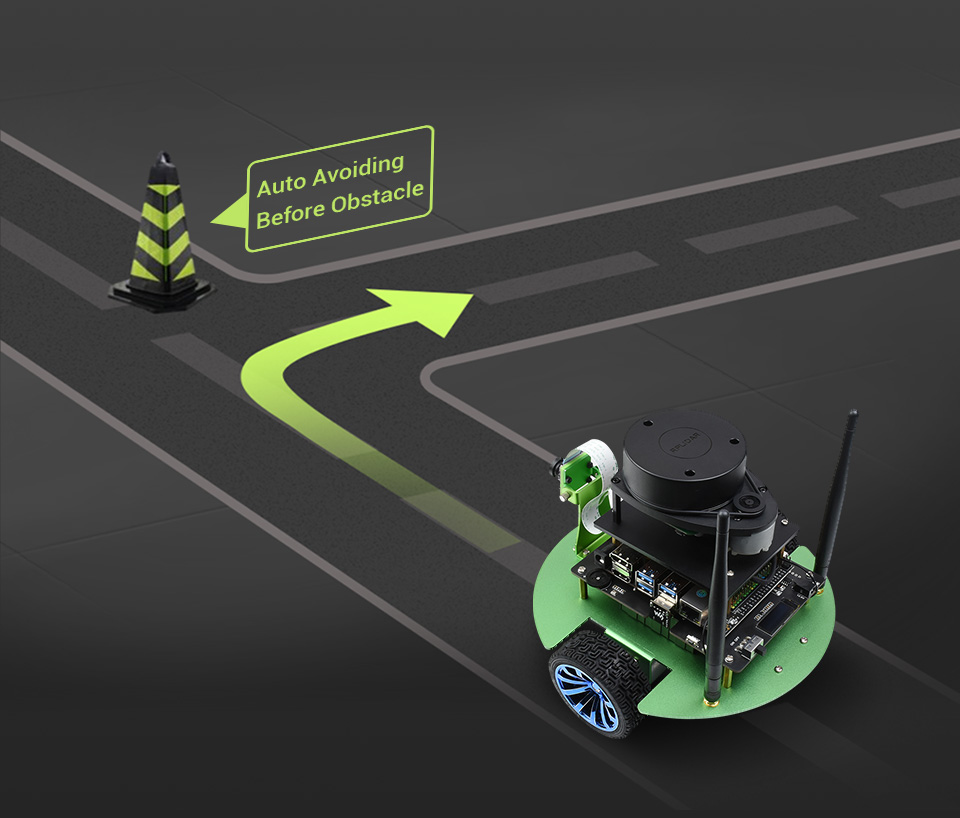
تدعم لوحة التوسيع التحكم في وضع التابع I2C دون الحاجة إلى تعديل، وهي متوافقة تمامًا مع برنامج مشروع NVIDIA JetBot مفتوح المصدر، مما يسهل تحقيق وظائف الذكاء الاصطناعي مثل تجنب العوائق وتتبع المسار تلقائيًا.
رسم خرائط الليدار SLAM
رسم الخرائط باستخدام عداد المسافات، وIMU، والليدار، ومرشح كالمان الموسع (EKF)، إلخ.
يدعم خوارزميات رسم الخرائط Gmapping، وHector، وKarto، وCartographer
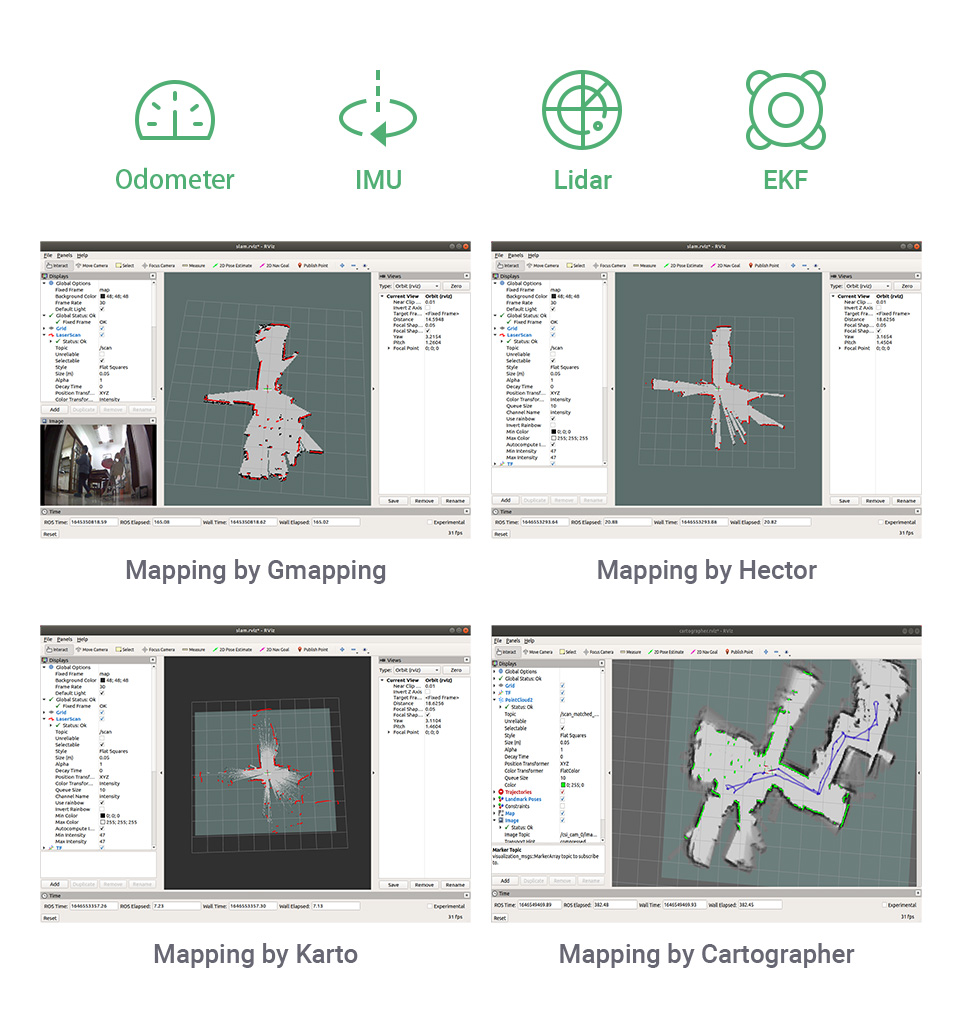
تخطيط المسار، الملاحة الذاتية،
تجنب العوائق الديناميكي
توطين مونت كارلو التكيفي (AMCL) | الملاحة الذاتية Move_base
يدعم الملاحة بنقطة واحدة، والملاحة في دورية متعددة النقاط، ورسم الخرائط أثناء الملاحة
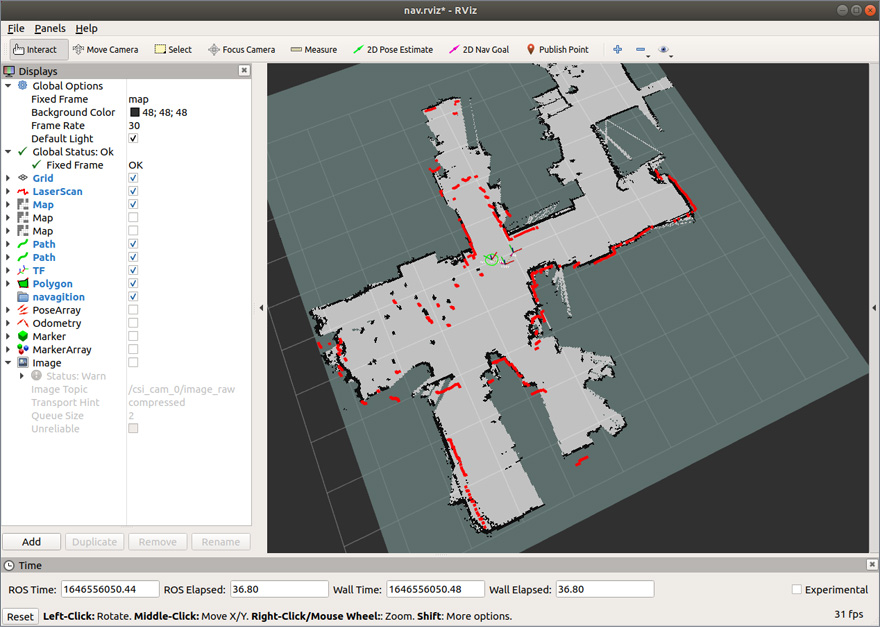
الملاحة بنقطة واحدة
بعد نشر موقع هدف الملاحة، سيخطط الروبوت تلقائيًا للمسار للانتقال إلى موقع الهدف.
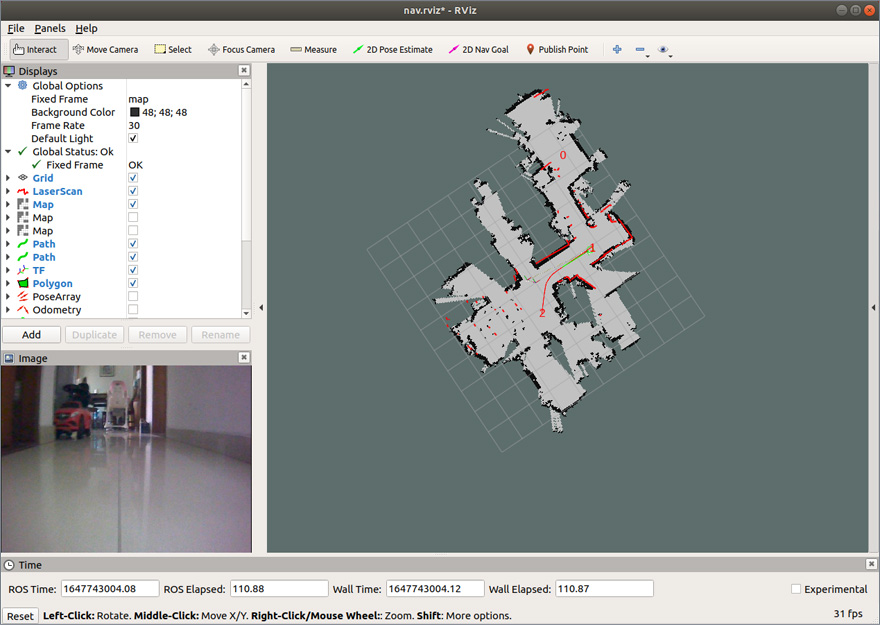
الملاحة في دورية متعددة النقاط
أضف نقاط الملاحة، وسيتجول الروبوت ويتنقل بين هذه النقاط.
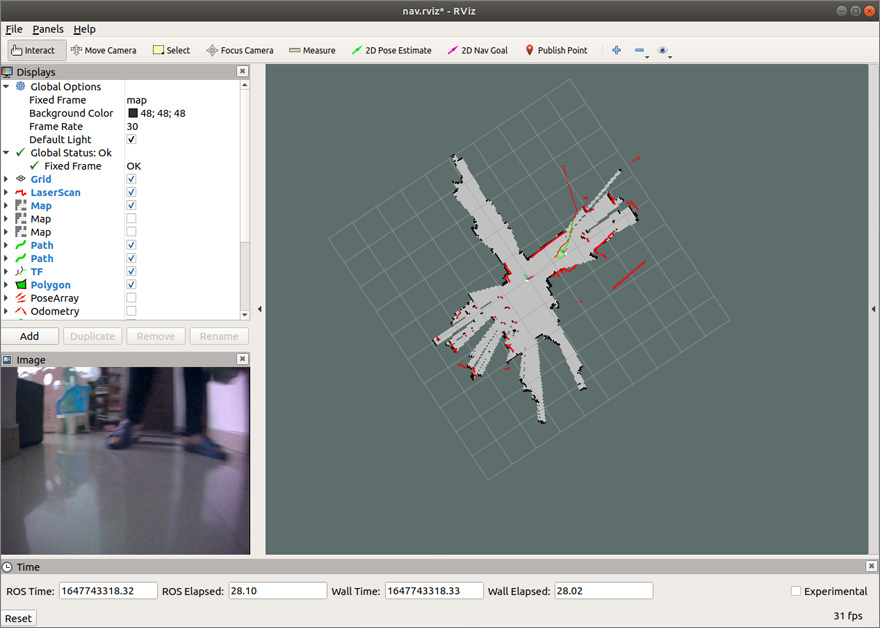
رسم الخرائط أثناء الملاحة
بعد نشر موقع هدف الملاحة، سيستكشف الروبوت تلقائيًا المسار إلى نقطة الهدف، وسيقوم بنشر الموقع أثناء مسح الخريطة.
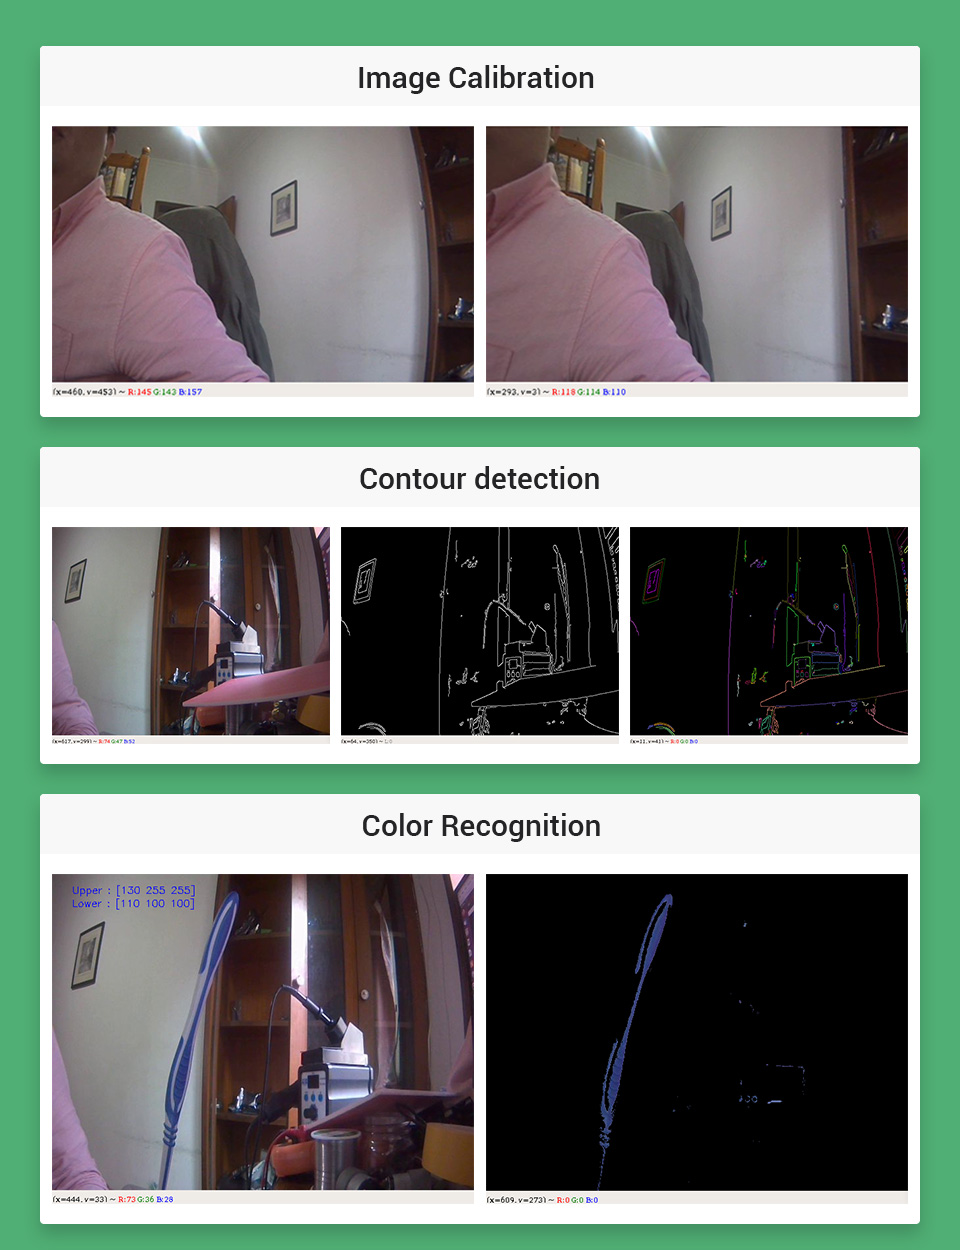
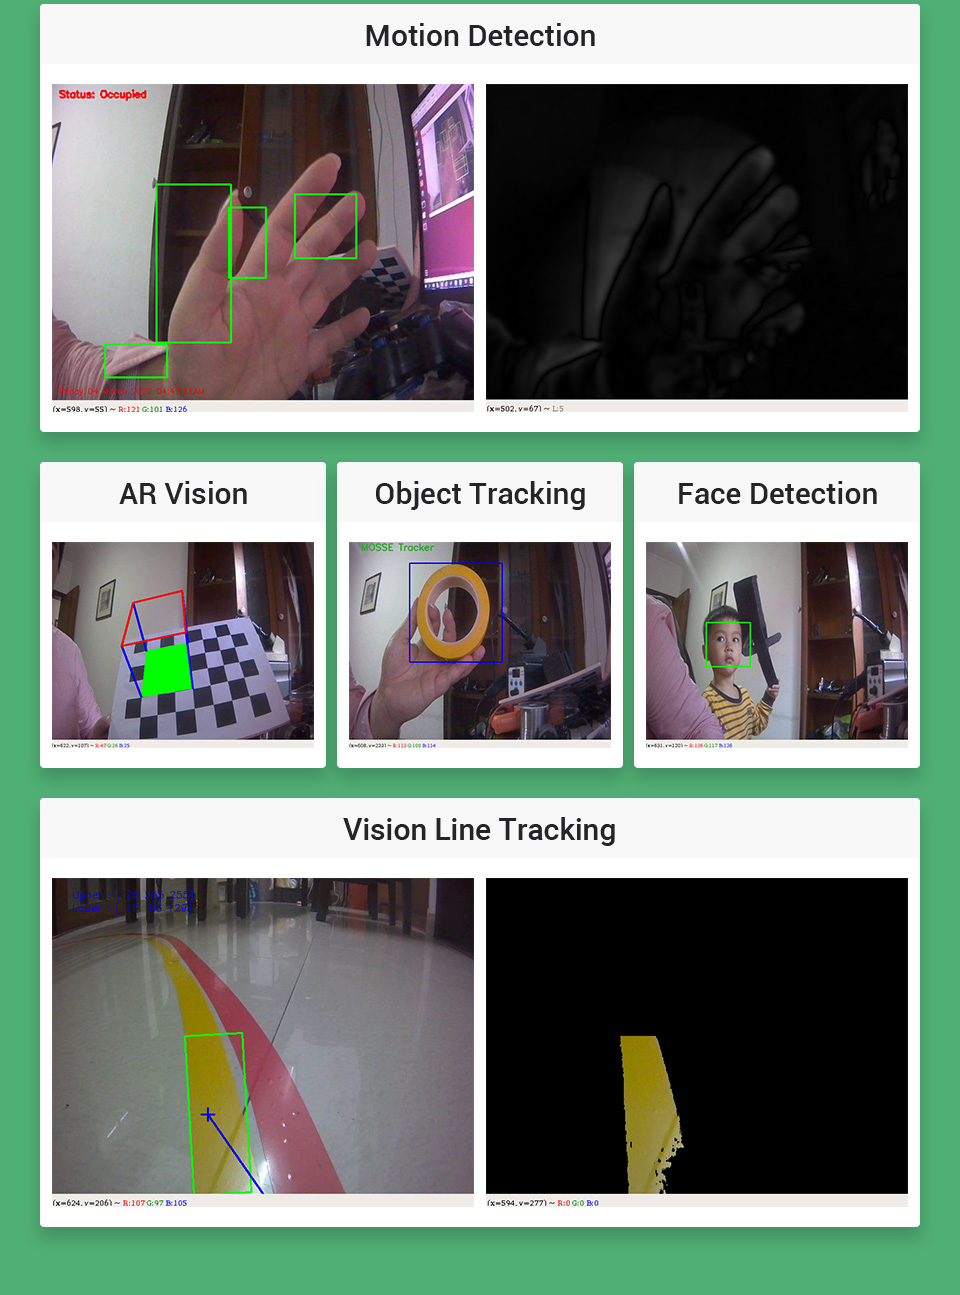
معالجة الرؤية بـ OpenCV
يدمج مكتبة رؤية OpenCV، مع عروض تجريبية شاملة للخوارزميات
معالجة الكلام الذكي، التفاعل الصوتي بين الإنسان والروبوت
يدعم الاتصال الداخلي الصوتي عن بعد، وتوليف الكلام، واكتشاف الكلام، والتعرف على الكلام، والتفاعل الصوتي بين الإنسان والحاسوب
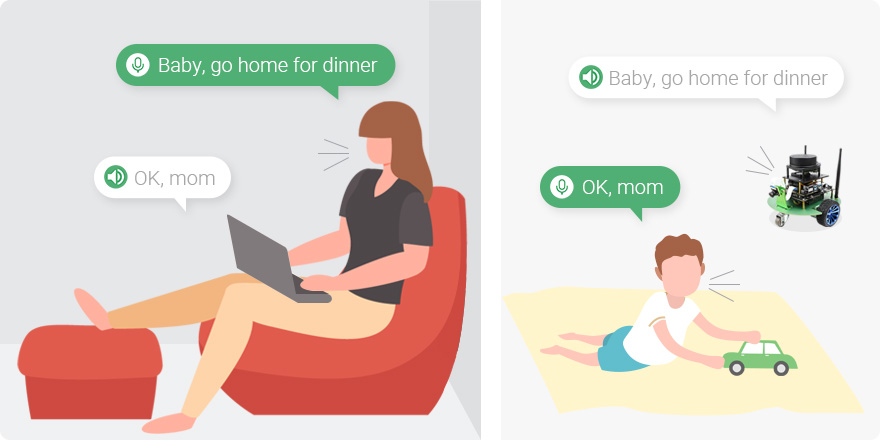
نقل الكلام عن بعد في الوقت الفعلي، مما يسمح للروبوتات بإجراء المحادثات
نقل الكلام في الوقت الفعلي بين الكمبيوتر والروبوت، يتيح التواصل عن بعد ثنائي الاتجاه
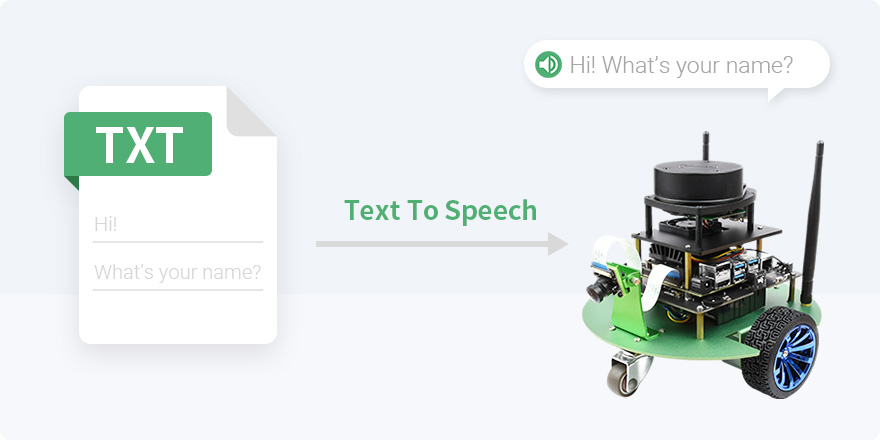
تشغيل توليف الكلام، اجعل الروبوت يتحدث
تحويل النص إلى أصوات طبيعية وسلسة وتشغيلها
أرسل موضوعًا نصيًا إلى الروبوت، ويمكنك سماعه يتحدث
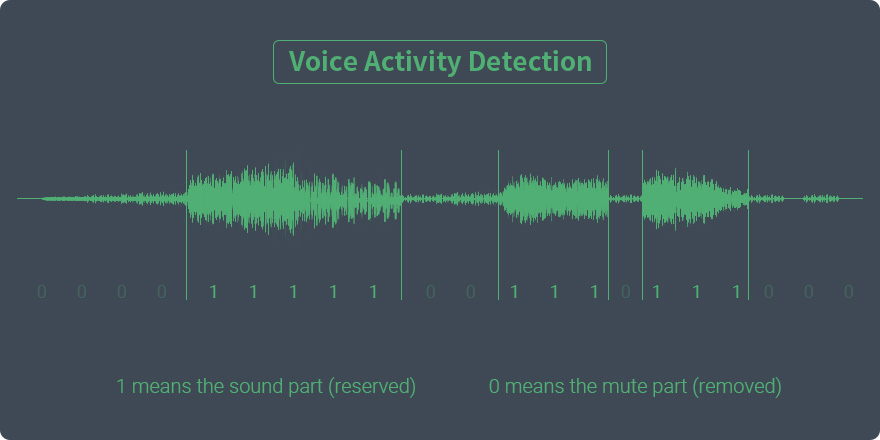
اكتشاف الكلام ليعرف الروبوت أنني أتحدث
يكتشف صوت دفق الصوت ويزيل الجزء الصامت
يأخذ فقط الجزء الذي يتحدث فيه الشخص
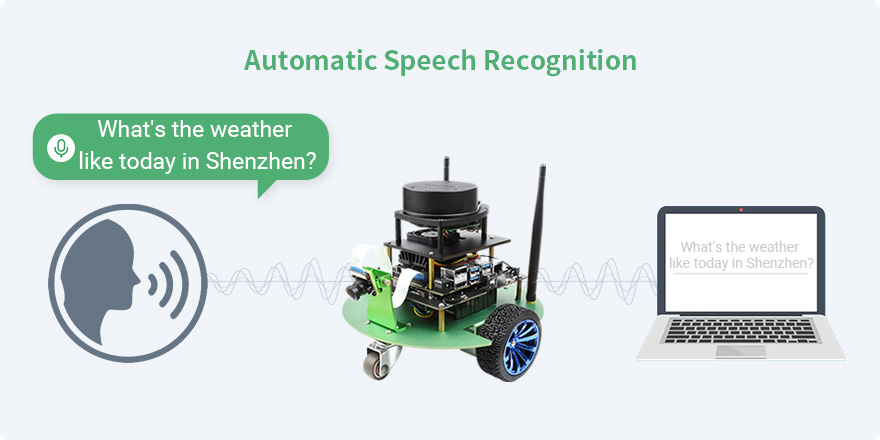
التعرف على الكلام، اجعل الروبوت يفهم ما أقول
التعرف على الصوت كنص
مخطط الكتل
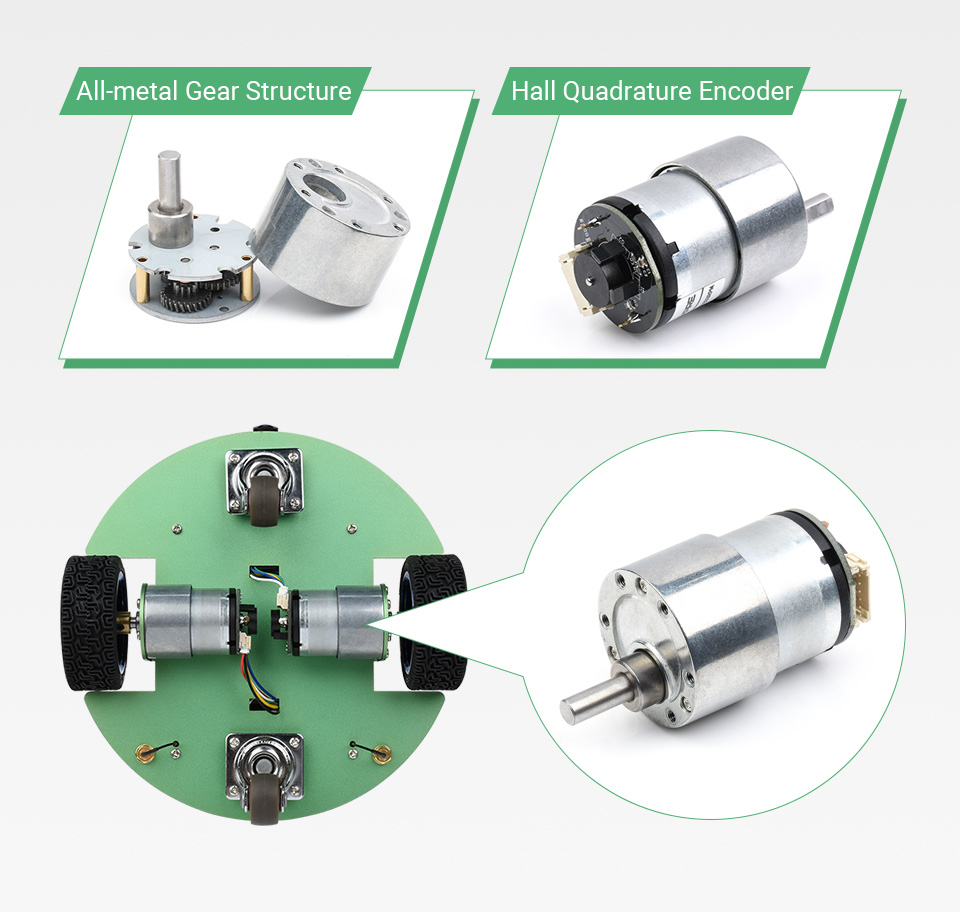
محرك تيار مستمر مشفر عالي الطاقة
فرش كربونية عالية الجودة، هيكل تروس معدني بالكامل، دقة عالية، ضوضاء تشغيل منخفضة، مشفر سرعة قاعة ثنائي الطور AB بـ 11 سلكًا، دعم التحكم في سرعة الحلقة المغلقة PID لحساب معلومات قياس المسافة للعجلات
مستشعر IMU
مستشعر وضعية حركة مدمج عالي الدقة بـ 9 محاور، يستخدم مرشح كالمان الموسع لدمج بيانات قياس مسافة العجلات وبيانات IMU، ويمكنه إنتاج وضعية روبوت أكثر دقة
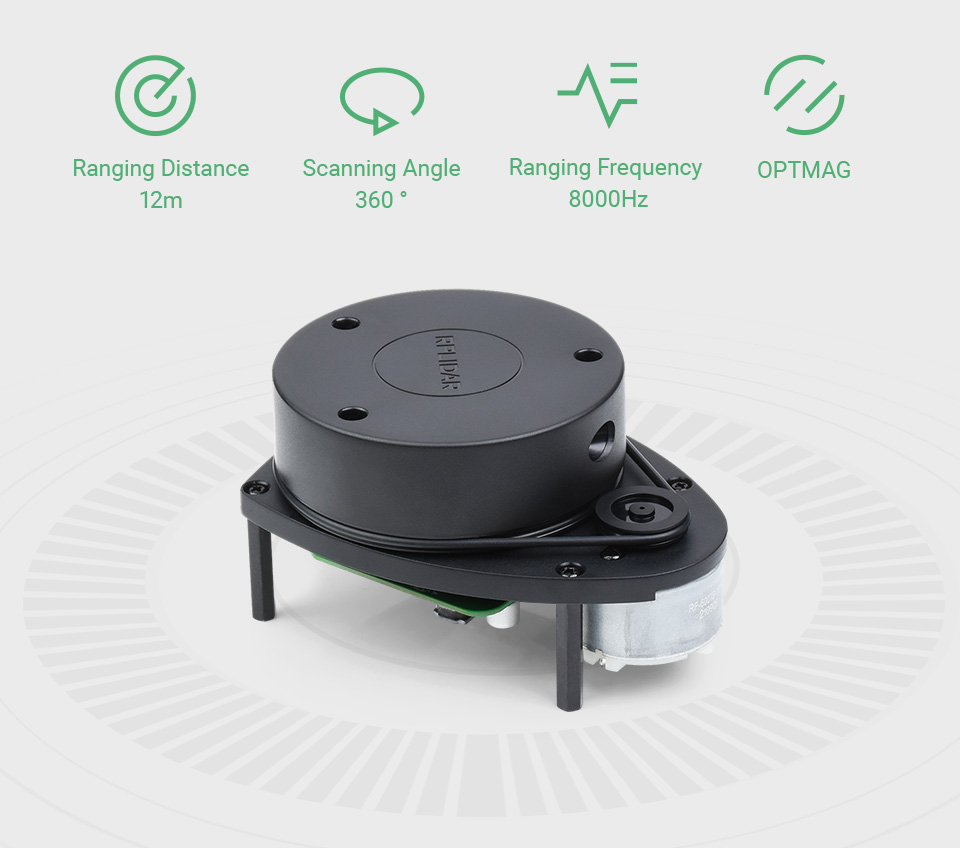
ليدار تحديد المدى بالليزر 360 درجة
مسح وتحديد مدى البيئة المحيطة بزاوية 360 درجة للحصول على خريطة محيطية حول الروبوت
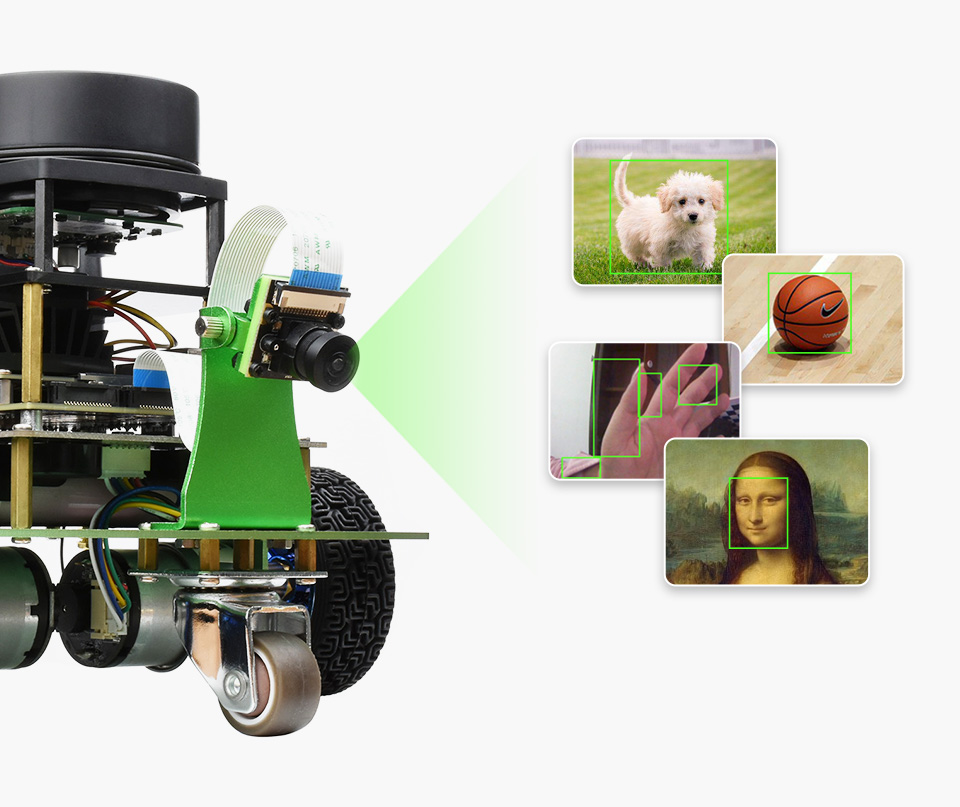
كاميرا 8 ميجابكسل بزاوية رؤية 160
مستشعر IMX219، دقة 3280 × 2464
مناسبة لتطوير رؤية OpenCV، والتعرف على الكائنات، وتتبع الأهداف، والقيادة التلقائية، ووظائف الذكاء الاصطناعي الأخرى
استخدام شريحة صوت USB
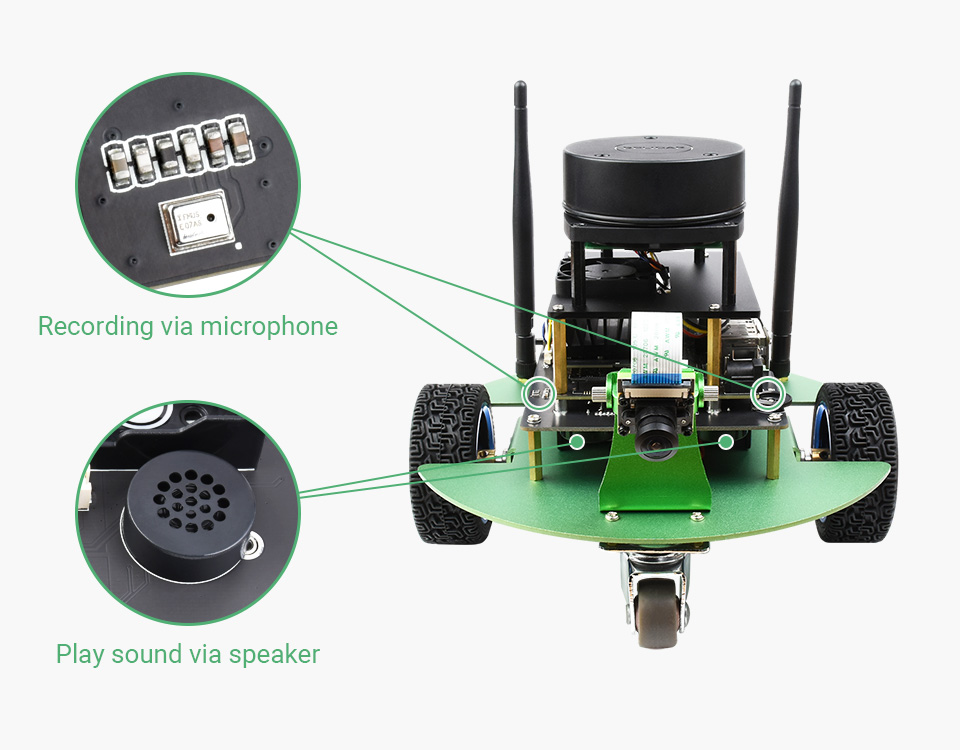
ميكروفونان من السيليكون MEMS عالي الجودة ومكبرات صوت مزدوجة للتسجيل والتشغيل بصوت ستيريو
لذا يمتلك الروبوت أيضًا "آذانًا" و"أفواهًا" يمكنها "الاستماع" و"التحدث". حقق التفاعل الصوتي الذكي بسهولة
تصميم دائرة آمن ومستقر
دائرة حماية بطارية على اللوحة لمنع الشحن الزائد، والتفريغ الزائد، والتيار الزائد، ومقاومة قصر الدائرة، مع حماية من القطبية العكسية، وشحن موازن. يجعل تشغيلك أكثر استقرارًا وأمانًا. دائرة مدمجة للكشف عن البطارية، وشاشة OLED على اللوحة لعرض جهد البطارية وتيارها وسعة البطارية المتبقية في الوقت الفعلي.
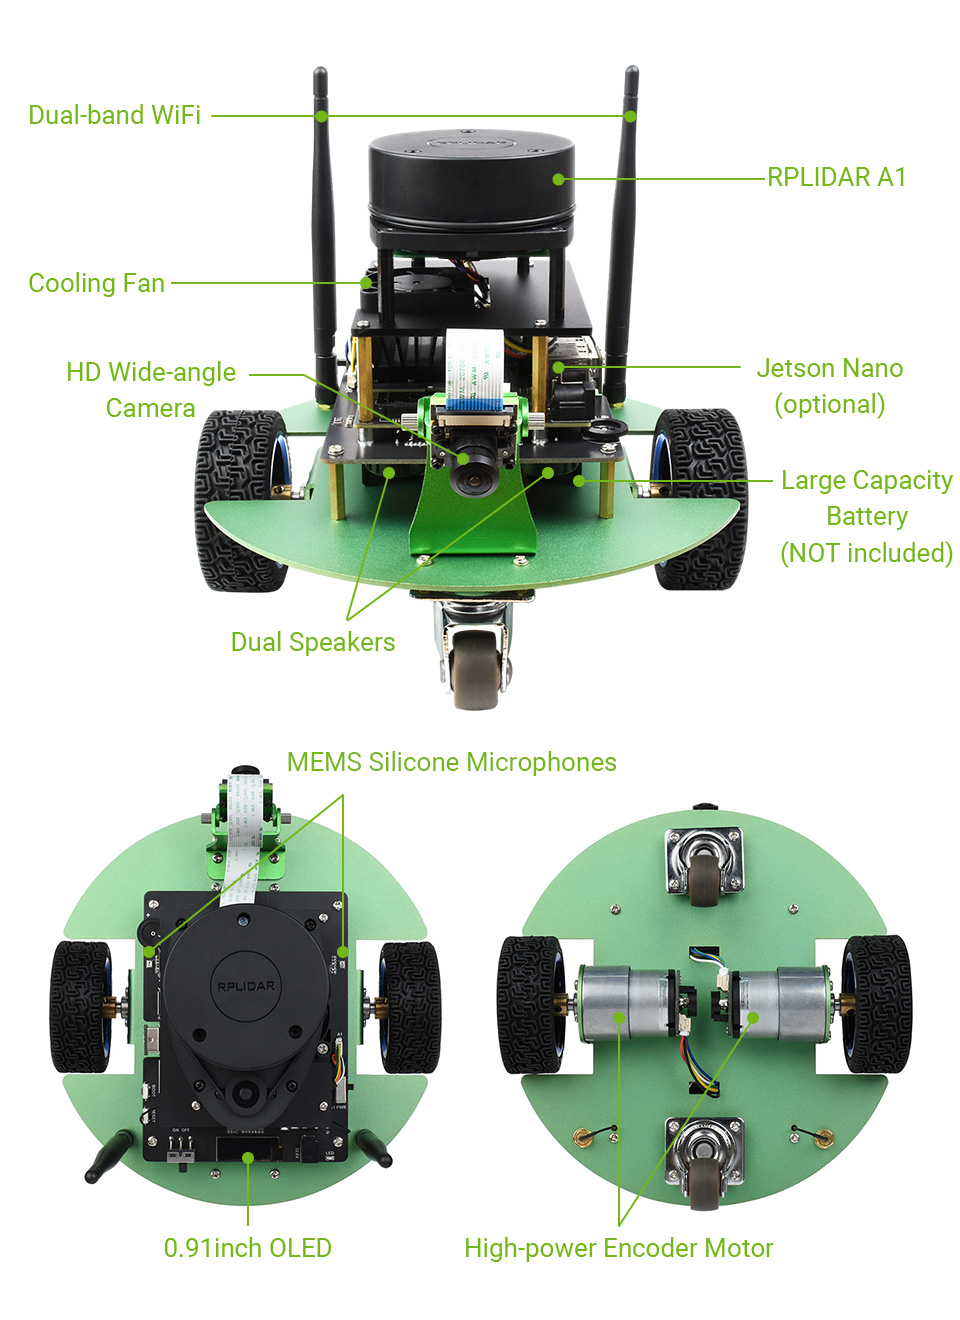
هيكل المنتج
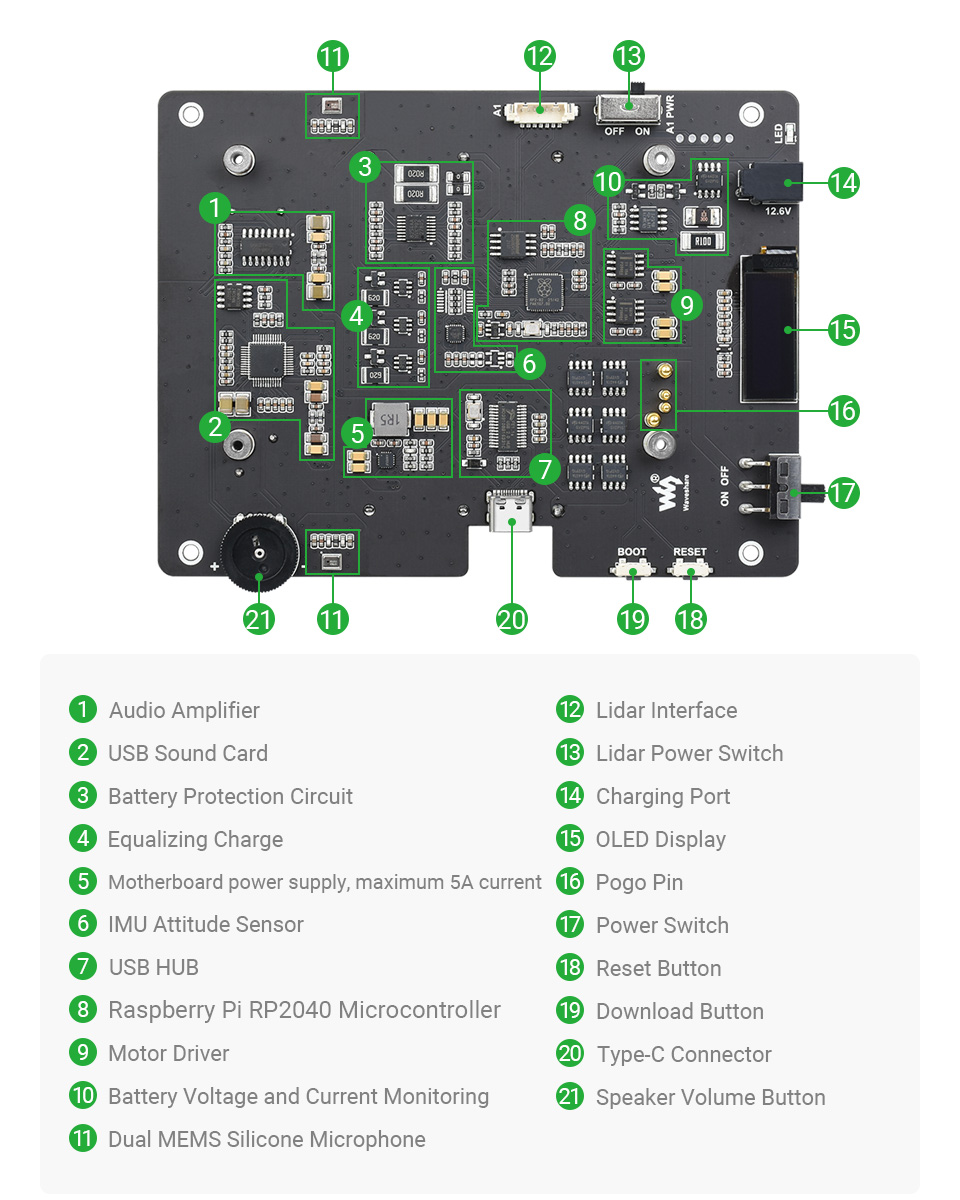
لوحة توسيع متكاملة للغاية
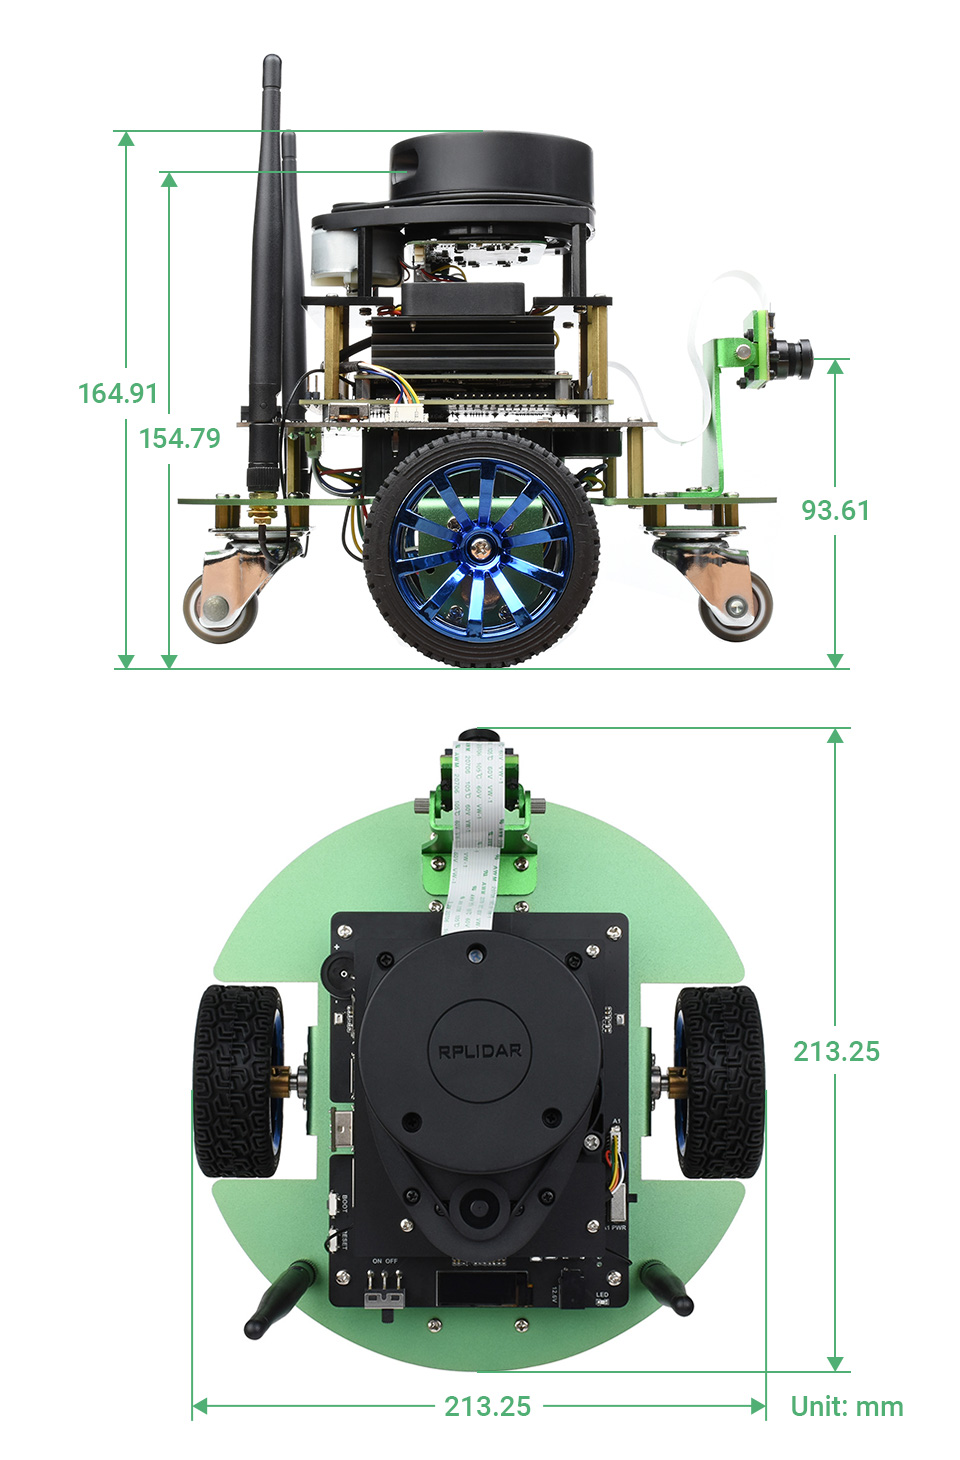
الأبعاد
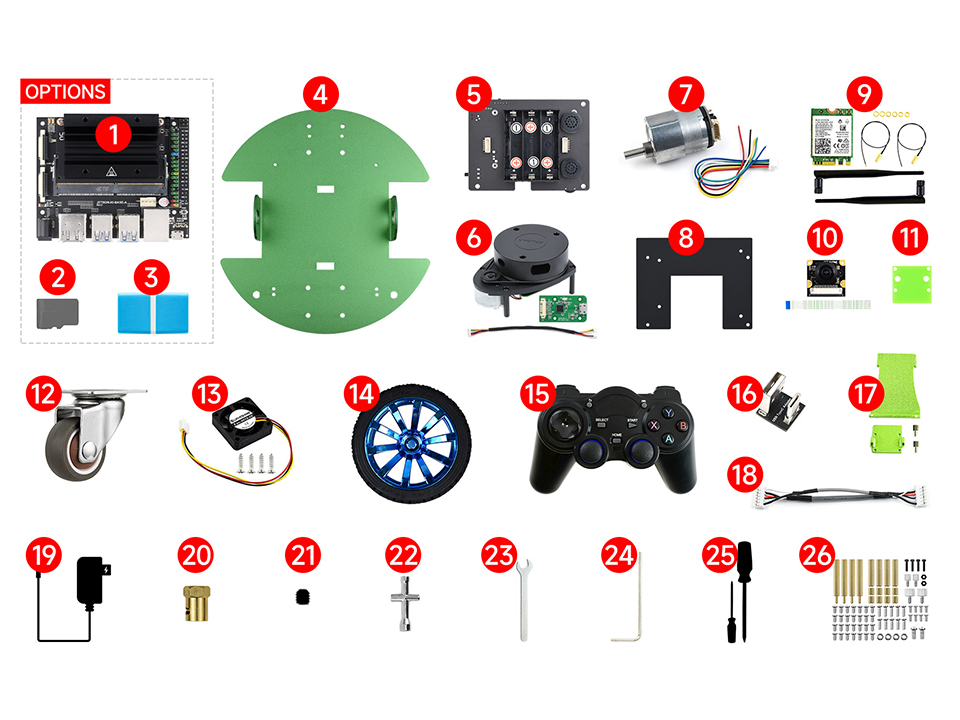
تحتوي العبوة على:
- 1x ThinkRobotics Jetson Nano 4GB B01 طقم تطوير (اختياري)
- 1x صندوق كرتوني
- 1x هيكل JetBot ROS
- 1x لوحة توسيع JetBot ROS
- 1x RPLIDAR A1
- 2x محرك مشفر عالي الطاقة
- 1x قطعة أكريليك
- 1x بطاقة Wireless-AC8265 مع هوائيات
- 1x كاميرا IMX219-160
- 1x فاصل كاميرا أكريليك
- 1x عجلة دوارة مقاس 1 بوصة
- 1x مروحة تبريد
- 1x إطار مقاس 65 مم
- 1x وحدة تحكم لاسلكية (جيم باد)
- 1x محول USB
- 1x حامل كاميرا
- 2x كابل PH2.0 6PIN
- 1x شاحن بطارية 12.6 فولت 2 أمبير
- 2x وصلة ربط بفتحة 6 مم
- 4x براغي وصلة ربط
- 1x مفتاح ربط صغير متصالب
- 1x مفتاح ربط
- 1x مفتاح ألن
- 1x مفك براغي (قطعتان)
- 1x مجموعة براغي