Low Stock! Buy Now!!!

HiWonder

روبوت PuppyPi رباعي الأرجل بنظام ROS ومعالج Raspberry Pi، مدمج مع نموذج ذكاء اصطناعي كبير (ChatGPT)

SKU: HIWND-119

₹ 85,499.99

متوفر في المخزون | جاهز للشحن

اختر المتغير

Standard
Options
Raspberry Pi 4B 4GB
Raspberry Pi
روبوت PuppyPi رباعي الأرجل بنظام ROS ومعالج Raspberry Pi، مدمج مع نموذج ذكاء اصطناعي كبير (ChatGPT)Standard / Raspberry Pi 4B 4GB₹ 85,499.99
Ask AI about this product

روبوت Hiwonder PuppyPi هو كلب آلي رباعي الأرجل مدعوم بالذكاء الاصطناعي ويعتمد على Raspberry Pi 5. وهو مزود بـ 8 محركات مؤازرة (سيرفو) بدون قلب عالية الأداء، ويتميز بتصميم هيكلي متصل في أرجله، مما يتيح حركة مرنة وديناميكية. يعمل الروبوت بنظامي التشغيل ROS1 و ROS2، ويدعم برمجة بايثون (Python)، كما يدمج قدرات الرؤية بالذكاء الاصطناعي، مثل تتبع الأهداف واكتشاف الوجوه، لدعم مجموعة متنوعة من التطبيقات الإبداعية. وبفضل نموذجه متعدد الوسائط للذكاء الاصطناعي وكاميرته ووحدة التفاعل الصوتي، يمكن لـ PuppyPi فهم محيطه وأداء المهام بخفة حركة، مما يتيح تطبيقات متقدمة للذكاء الاصطناعي المتجسد.


روبوت رباعي الأرجل بـ 8 درجات حرية (8DOF) مدعوم بالذكاء الاصطناعي

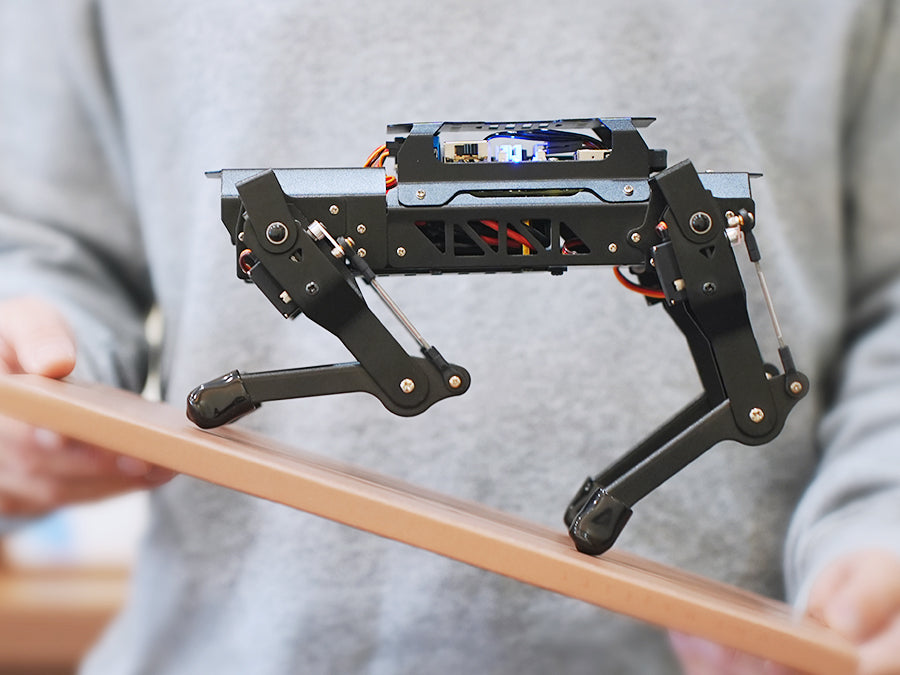
يتميز روبوت PuppyPi رباعي الأرجل بـ 8 درجات من الحرية (DOF) ومزود بمحركات سيرفو بدون قلب عالية الأداء، مما يوفر تحكماً دقيقاً ومرناً في الحركة لتنفيذ إجراءات معقدة بدقة.


مدعوم من Raspberry Pi

يعمل الكلب الآلي PuppyPi بنظام تحكم Raspberry Pi ومزود بكاميرا عالية الدقة واسعة الزاوية بـ 2 درجة حرية. وبالاقتران مع معالجة الصور OpenCV وبرمجة بايثون، فإنه يتيح تنفيذ مجموعة واسعة من مشاريع الذكاء الاصطناعي.


تصميم ثنائي التحكم لتعاون فعال


رؤية ذكاء اصطناعي، إبداع بلا حدود

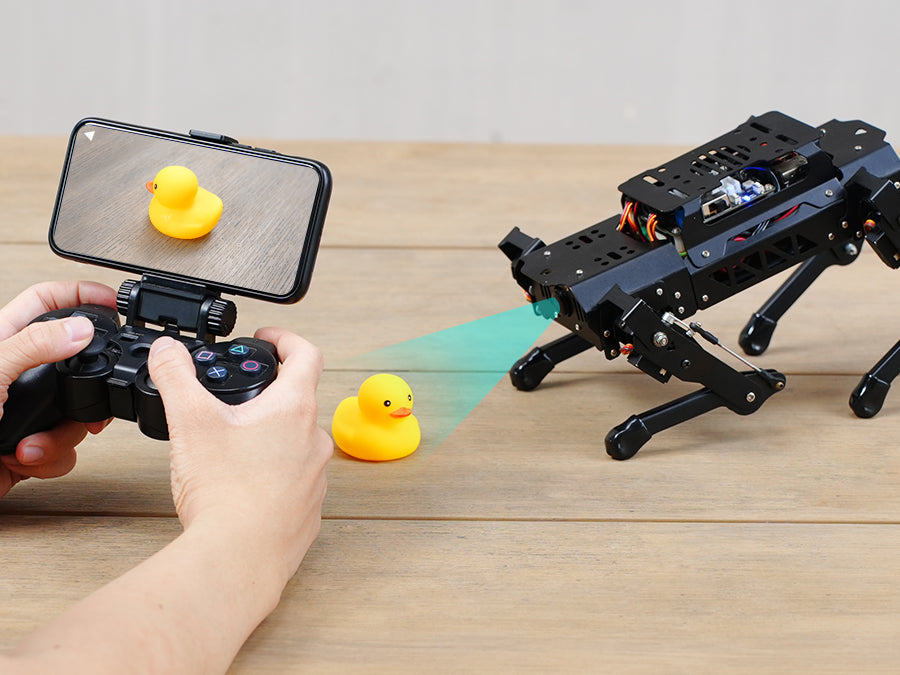
الكلب الآلي PuppyPi مجهز بكاميرا عالية الدقة واسعة الزاوية على رأسه، مما يتيح التقاط الصور ومعالجتها في الوقت الفعلي باستخدام مكتبة الرؤية OpenCV. يمكنه اكتشاف واستخراج معايير مثل لون وموقع الكائنات المستهدفة ضمن مجال رؤيته. ويدعم النظام مجموعة من الوظائف القائمة على الرؤية، بما في ذلك بث الفيديو، والتعرف على الألوان، وتحديد العلامات، وتتبع المسار البصري. من خلال تطبيق خوارزمية التحكم PID، يحقق Hiwonder PuppyPi قفلاً مستمراً للأهداف في الوقت الفعلي، مما يتيح تطبيقات ذكاء اصطناعي متقدمة مثل تتبع الأهداف وركل الكرة ذاتياً.


تطبيقات الذكاء الاصطناعي المتجسد عبر النماذج الكبيرة

تم تجهيز روبوت PuppyPi المعتمد على Raspberry Pi بوحدة تفاعل صوتي ذكية عالية الأداء. وعلى عكس أنظمة الذكاء الاصطناعي التقليدية التي تعمل بآليات الاستجابة للأوامر أحادية الاتجاه، يستفيد الكلب الآلي PuppyPi من تقنية ChatGPT لتمكين الانتقال الإدراكي من الفهم الدلالي إلى التنفيذ المادي، مما يعزز بشكل كبير من مرونة وطبيعية التفاعل بين الإنسان والآلة. وبالاقتران مع الرؤية الحاسوبية، يظهر Hiwonder PuppyPi قدرات متقدمة في الإدراك، والاستنتاج، والعمل المستقل، مما يمهد الطريق لتطبيقات ذكاء اصطناعي متجسد أكثر تطوراً.


التحكم الصوتي

بفضل تقنية ChatGPT، يتمتع الروبوت رباعي الأرجل PuppyPi بالقدرة على الفهم الدلالي وتنفيذ الأوامر المقابلة، مما يتيح تحكماً صوتياً سلساً وطبيعياً.


فهم المشهد

بالاستفادة من نموذج ChatGPT من OpenAI، يمكن لـ Hiwonder PuppyPi فهم أوامر المستخدم وإجراء تحليل دلالي للمشاهد المرئية ضمن مجال رؤيته. ويمكنه تفسير محتوى الصورة وخصائصها، وتقديم ملاحظات سياقية عبر النص والصوت.


تتبع وركل الكرة

مع الفهم الدلالي المدعوم بنموذج لغوي كبير، يمكن للكلب الآلي PuppyPi قفل الهدف بناءً على الأوامر، وتعديل وضعيته في الوقت الفعلي، وتنفيذ إجراءات تتبع وركل الكرة بدقة.


الدوريات المستقلة

باستخدام الفهم الدلالي من نموذج لغوي كبير، يمكن لـ PuppyPi اكتشاف وتتبع الخطوط ذات الألوان المختلفة بدقة في الوقت الفعلي أثناء التنقل وتجنب العقبات بشكل مستقل، مما يضمن دوريات سلسة وفعالة.


نقل الأشياء

بفضل نموذج لغة الرؤية، يمكن لـ Hiwonder PuppyPi التعرف على الأشياء المستهدفة في رؤيته والاستجابة بذكاء للأوامر عن طريق تعديل وضعيته في الوقت الفعلي لالتقاط الأشياء ووضعها بدقة.


اكتشاف الوضعية

يقرأ الكلب الآلي PuppyPi بيانات مستشعر IMU باستمرار، مما يسمح لنموذج الذكاء الاصطناعي الكبير بتحليل وضعيته في الوقت الفعلي وإجراء تعديلات ذكية بناءً على الأوامر.


مساعد المنزل الذكي

بالاستفادة من النموذج متعدد الوسائط المنشور على جسده، يمكن لـ Hiwonder PuppyPi التعرف على الأشياء الموجودة في مجال رؤيته وتحليلها. وبالاقتران مع ChatGPT، يمكنه فهم أوامر المستخدم وتنفيذ الإجراءات والاستجابات المقابلة.


إبلاغ درجة الحرارة

مزود بمستشعر درجة الحرارة والرطوبة، يمكن لروبوت PuppyPi مراقبة الظروف البيئية باستمرار، وجمع البيانات في الوقت الفعلي، واستخدام الفهم الدلالي المدعوم بنموذج لغوي كبير للإبلاغ عن درجة الحرارة والرطوبة الحالية.


توسيع المستشعرات لوظائف محسّنة

تم تجهيز Hiwonder PuppyPi بحزمة توسيع شاملة للمستشعرات، بما في ذلك مستشعر درجة الحرارة والرطوبة، ومستشعر الموجات فوق الصوتية، ومستشعر اللمس، ومجموعة من الوحدات الإلكترونية الإضافية. تتيح هذه البنية المرنة التكامل السلس في تطبيقات الذكاء الاصطناعي المتنوعة، وتدعم مهام التعلم العميق، وتوفر أساساً قوياً للتطوير المتقدم والاستكشاف الإبداعي.


تحديد المسافة وتجنب العوائق

يمكن لـ Hiwonder PuppyPi عرض معلومات مثل شكل ولون الأشياء التي يتم التعرف عليها على شاشة المصفوفة النقطية.


استشعار اللمس

عن طريق لمس اللوحة المعدنية الموجودة على مستشعر اللمس، يمكن لـ PuppyPi تنفيذ إجراءات استجابة مقابلة.


شاشة مصفوفة نقطية

روبوت PuppyPi المعتمد على RPi قادر على التعرف على أشكال وألوان الأشياء، وتقديم هذه المعلومات على شاشة المصفوفة النقطية المتكاملة.


عرض درجة الحرارة والرطوبة

باستخدام مستشعر درجة الحرارة والرطوبة، يمكن لـ PuppyPi الحصول على بيانات بيئية في الوقت الفعلي وعرضها على شاشة المصفوفة النقطية.


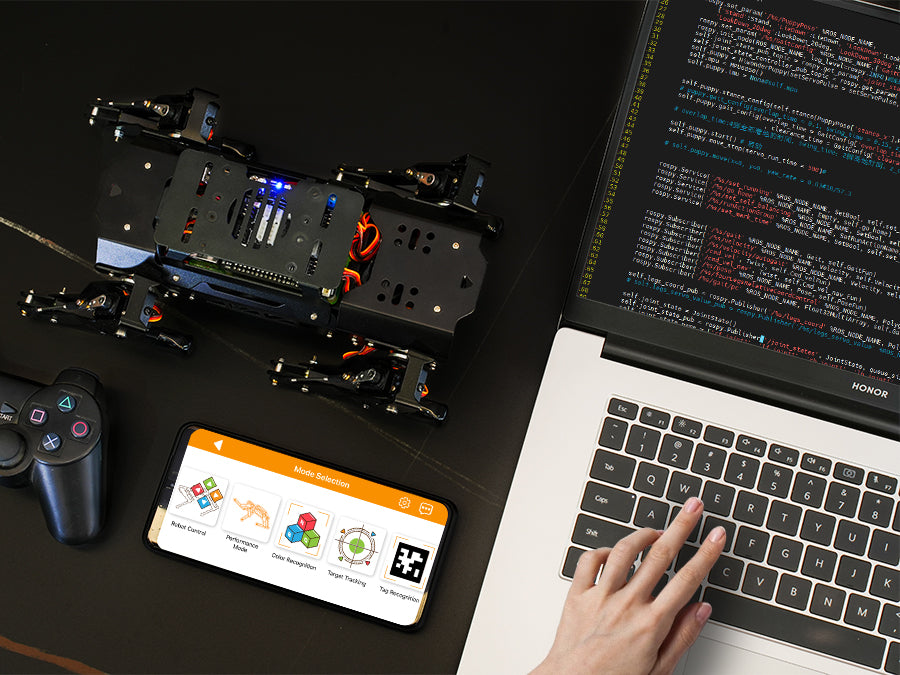
دعم برمجة بايثون وطرق تحكم متنوعة

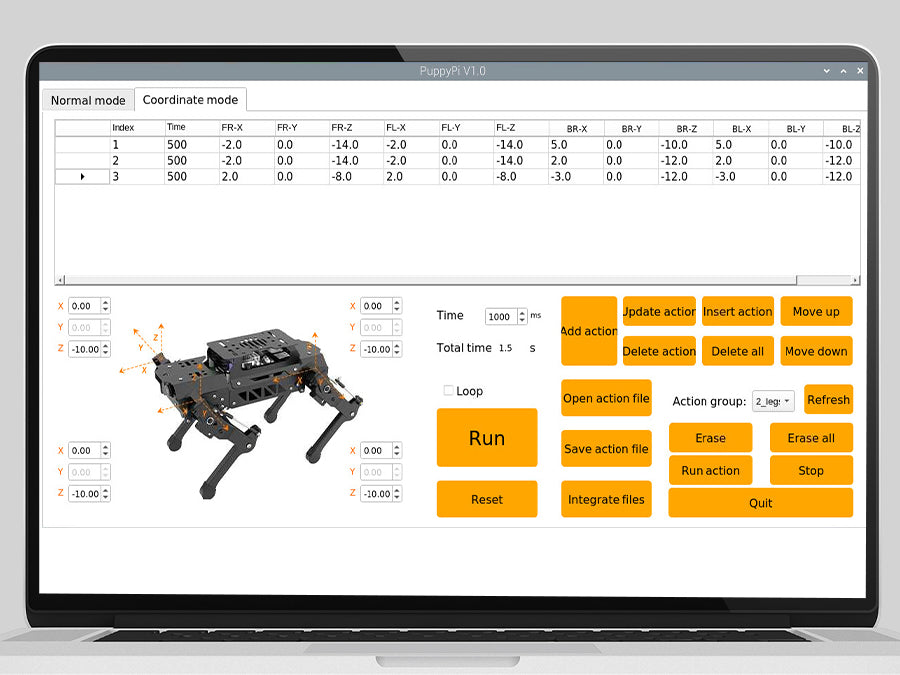
التحكم عبر برامج الكمبيوتر

من خلال برنامج الكمبيوتر، يمكن أيضاً تعديل ارتفاع وميل PuppyPi لجعله ينعطف أثناء المشي.

دعم التحكم عبر التطبيق

تتوفر تطبيقات هواتف أندرويد و iOS. عبر التطبيق، يمكنك التحكم في الروبوت عن بُعد وعرض ما يراه الروبوت.

برمجة بايثون

جميع أكواد بايثون الذكية مفتوحة المصدر، مع تعليقات تفصيلية لسهولة الدراسة الذاتية.

دعم وحدة التحكم اللاسلكية

يدعم PuppyPi التحكم عبر وحدة تحكم لاسلكية ويمكنه الاتصال بالروبوت عبر البلوتوث للتحكم في الروبوت في الوقت الفعلي.


مواصفات المعايير

الحجم: 226*149*190 مم
الوزن: 720 جم
المادة: سبيكة ألومنيوم
الدقة: 480P
درجات الحرية (DOF): 8 درجات
الطاقة: بطارية ليثيوم بوليمر 7.4 فولت 2200 مللي أمبير
الأجهزة: Raspberry Pi 4B/5 ولوحة توسيع Raspberry Pi
إصدار ROS Raspberry Pi 5: ROS1 & ROS2; Raspberry Pi 4B: ROS1
المحرك المؤازر (سيرفو) HPS-0618SG محرك بدون قلب
طريقة التحكم الكمبيوتر، التطبيق، ووحدة التحكم اللاسلكية
حجم العبوة: 32*32*17 سم
وزن العبوة: حوالي 1.5 كجم

معايير المنتج


مخطط الأبعاد


قائمة التعبئة القياسية لـ PuppyPi


قائمة التعبئة المتقدمة لـ PuppyPi


قائمة التعبئة الاحترافية لـ PuppyPi


قائمة التعبئة الفائقة لـ PuppyPi


How does the robot achieve self balancing and enable different gaits?
It uses a built in IMU sensor to monitor posture in real time and adjust the joints for balance. Gait planning allows walk, amble and trot by adjusting touchdown time, lift time and lifted height for each leg, as well as the speed of switching front and hind legs.
What control options are available to operate the robot?
You can use the Android or iOS APP for remote control and live image feed. You can also use PC software to adjust height and inclination, and the Python programming interface is open source for custom development.
Is ROS supported and are there sensing features like lidar?
Yes, it is built around the ROS Robot Operating System for code reuse and hardware control. It includes a mini TOF Lidar with 12m range and 4500 Hz, enabling indoor mapping and navigation when used with ROS.
What is the power system and expected runtime?
The robot uses a 7.4V 2200mAh LiPo battery. Runtime is up to about 60 minutes on a full charge depending on usage.
What documentation and development support are provided?
The product includes ROS based documentation and Python open source code with annotations for easy learning. Technical documentation and support are available, along with APP and PC software guides.
Welcome to the discussion thread for روبوت PuppyPi رباعي الأرجل بنظام ROS ومعالج Raspberry Pi، مدمج مع نموذج ذكاء اصطناعي كبير (ChatGPT)
Feel free to ask questions, share tips or report issues.
Add Post

For more discussion Click Here

يرجى تعبئة النموذج أدناه وسيتواصل معك فريقنا لتزويدك بأسعار الجملة.

الوصف
Ask AI about this product

روبوت Hiwonder PuppyPi هو كلب آلي رباعي الأرجل مدعوم بالذكاء الاصطناعي ويعتمد على Raspberry Pi 5. وهو مزود بـ 8 محركات مؤازرة (سيرفو) بدون قلب عالية الأداء، ويتميز بتصميم هيكلي متصل في أرجله، مما يتيح حركة مرنة وديناميكية. يعمل الروبوت بنظامي التشغيل ROS1 و ROS2، ويدعم برمجة بايثون (Python)، كما يدمج قدرات الرؤية بالذكاء الاصطناعي، مثل تتبع الأهداف واكتشاف الوجوه، لدعم مجموعة متنوعة من التطبيقات الإبداعية. وبفضل نموذجه متعدد الوسائط للذكاء الاصطناعي وكاميرته ووحدة التفاعل الصوتي، يمكن لـ PuppyPi فهم محيطه وأداء المهام بخفة حركة، مما يتيح تطبيقات متقدمة للذكاء الاصطناعي المتجسد.


روبوت رباعي الأرجل بـ 8 درجات حرية (8DOF) مدعوم بالذكاء الاصطناعي

يتميز روبوت PuppyPi رباعي الأرجل بـ 8 درجات من الحرية (DOF) ومزود بمحركات سيرفو بدون قلب عالية الأداء، مما يوفر تحكماً دقيقاً ومرناً في الحركة لتنفيذ إجراءات معقدة بدقة.


مدعوم من Raspberry Pi

يعمل الكلب الآلي PuppyPi بنظام تحكم Raspberry Pi ومزود بكاميرا عالية الدقة واسعة الزاوية بـ 2 درجة حرية. وبالاقتران مع معالجة الصور OpenCV وبرمجة بايثون، فإنه يتيح تنفيذ مجموعة واسعة من مشاريع الذكاء الاصطناعي.


تصميم ثنائي التحكم لتعاون فعال


رؤية ذكاء اصطناعي، إبداع بلا حدود

الكلب الآلي PuppyPi مجهز بكاميرا عالية الدقة واسعة الزاوية على رأسه، مما يتيح التقاط الصور ومعالجتها في الوقت الفعلي باستخدام مكتبة الرؤية OpenCV. يمكنه اكتشاف واستخراج معايير مثل لون وموقع الكائنات المستهدفة ضمن مجال رؤيته. ويدعم النظام مجموعة من الوظائف القائمة على الرؤية، بما في ذلك بث الفيديو، والتعرف على الألوان، وتحديد العلامات، وتتبع المسار البصري. من خلال تطبيق خوارزمية التحكم PID، يحقق Hiwonder PuppyPi قفلاً مستمراً للأهداف في الوقت الفعلي، مما يتيح تطبيقات ذكاء اصطناعي متقدمة مثل تتبع الأهداف وركل الكرة ذاتياً.


تطبيقات الذكاء الاصطناعي المتجسد عبر النماذج الكبيرة

تم تجهيز روبوت PuppyPi المعتمد على Raspberry Pi بوحدة تفاعل صوتي ذكية عالية الأداء. وعلى عكس أنظمة الذكاء الاصطناعي التقليدية التي تعمل بآليات الاستجابة للأوامر أحادية الاتجاه، يستفيد الكلب الآلي PuppyPi من تقنية ChatGPT لتمكين الانتقال الإدراكي من الفهم الدلالي إلى التنفيذ المادي، مما يعزز بشكل كبير من مرونة وطبيعية التفاعل بين الإنسان والآلة. وبالاقتران مع الرؤية الحاسوبية، يظهر Hiwonder PuppyPi قدرات متقدمة في الإدراك، والاستنتاج، والعمل المستقل، مما يمهد الطريق لتطبيقات ذكاء اصطناعي متجسد أكثر تطوراً.


التحكم الصوتي

بفضل تقنية ChatGPT، يتمتع الروبوت رباعي الأرجل PuppyPi بالقدرة على الفهم الدلالي وتنفيذ الأوامر المقابلة، مما يتيح تحكماً صوتياً سلساً وطبيعياً.


فهم المشهد

بالاستفادة من نموذج ChatGPT من OpenAI، يمكن لـ Hiwonder PuppyPi فهم أوامر المستخدم وإجراء تحليل دلالي للمشاهد المرئية ضمن مجال رؤيته. ويمكنه تفسير محتوى الصورة وخصائصها، وتقديم ملاحظات سياقية عبر النص والصوت.


تتبع وركل الكرة

مع الفهم الدلالي المدعوم بنموذج لغوي كبير، يمكن للكلب الآلي PuppyPi قفل الهدف بناءً على الأوامر، وتعديل وضعيته في الوقت الفعلي، وتنفيذ إجراءات تتبع وركل الكرة بدقة.


الدوريات المستقلة

باستخدام الفهم الدلالي من نموذج لغوي كبير، يمكن لـ PuppyPi اكتشاف وتتبع الخطوط ذات الألوان المختلفة بدقة في الوقت الفعلي أثناء التنقل وتجنب العقبات بشكل مستقل، مما يضمن دوريات سلسة وفعالة.


نقل الأشياء

بفضل نموذج لغة الرؤية، يمكن لـ Hiwonder PuppyPi التعرف على الأشياء المستهدفة في رؤيته والاستجابة بذكاء للأوامر عن طريق تعديل وضعيته في الوقت الفعلي لالتقاط الأشياء ووضعها بدقة.


اكتشاف الوضعية

يقرأ الكلب الآلي PuppyPi بيانات مستشعر IMU باستمرار، مما يسمح لنموذج الذكاء الاصطناعي الكبير بتحليل وضعيته في الوقت الفعلي وإجراء تعديلات ذكية بناءً على الأوامر.


مساعد المنزل الذكي

بالاستفادة من النموذج متعدد الوسائط المنشور على جسده، يمكن لـ Hiwonder PuppyPi التعرف على الأشياء الموجودة في مجال رؤيته وتحليلها. وبالاقتران مع ChatGPT، يمكنه فهم أوامر المستخدم وتنفيذ الإجراءات والاستجابات المقابلة.


إبلاغ درجة الحرارة

مزود بمستشعر درجة الحرارة والرطوبة، يمكن لروبوت PuppyPi مراقبة الظروف البيئية باستمرار، وجمع البيانات في الوقت الفعلي، واستخدام الفهم الدلالي المدعوم بنموذج لغوي كبير للإبلاغ عن درجة الحرارة والرطوبة الحالية.


توسيع المستشعرات لوظائف محسّنة

تم تجهيز Hiwonder PuppyPi بحزمة توسيع شاملة للمستشعرات، بما في ذلك مستشعر درجة الحرارة والرطوبة، ومستشعر الموجات فوق الصوتية، ومستشعر اللمس، ومجموعة من الوحدات الإلكترونية الإضافية. تتيح هذه البنية المرنة التكامل السلس في تطبيقات الذكاء الاصطناعي المتنوعة، وتدعم مهام التعلم العميق، وتوفر أساساً قوياً للتطوير المتقدم والاستكشاف الإبداعي.


تحديد المسافة وتجنب العوائق

يمكن لـ Hiwonder PuppyPi عرض معلومات مثل شكل ولون الأشياء التي يتم التعرف عليها على شاشة المصفوفة النقطية.


استشعار اللمس

عن طريق لمس اللوحة المعدنية الموجودة على مستشعر اللمس، يمكن لـ PuppyPi تنفيذ إجراءات استجابة مقابلة.


شاشة مصفوفة نقطية

روبوت PuppyPi المعتمد على RPi قادر على التعرف على أشكال وألوان الأشياء، وتقديم هذه المعلومات على شاشة المصفوفة النقطية المتكاملة.


عرض درجة الحرارة والرطوبة

باستخدام مستشعر درجة الحرارة والرطوبة، يمكن لـ PuppyPi الحصول على بيانات بيئية في الوقت الفعلي وعرضها على شاشة المصفوفة النقطية.


دعم برمجة بايثون وطرق تحكم متنوعة

التحكم عبر برامج الكمبيوتر

من خلال برنامج الكمبيوتر، يمكن أيضاً تعديل ارتفاع وميل PuppyPi لجعله ينعطف أثناء المشي.

دعم التحكم عبر التطبيق

تتوفر تطبيقات هواتف أندرويد و iOS. عبر التطبيق، يمكنك التحكم في الروبوت عن بُعد وعرض ما يراه الروبوت.

برمجة بايثون

جميع أكواد بايثون الذكية مفتوحة المصدر، مع تعليقات تفصيلية لسهولة الدراسة الذاتية.

دعم وحدة التحكم اللاسلكية

يدعم PuppyPi التحكم عبر وحدة تحكم لاسلكية ويمكنه الاتصال بالروبوت عبر البلوتوث للتحكم في الروبوت في الوقت الفعلي.


مواصفات المعايير

الحجم: 226*149*190 مم
الوزن: 720 جم
المادة: سبيكة ألومنيوم
الدقة: 480P
درجات الحرية (DOF): 8 درجات
الطاقة: بطارية ليثيوم بوليمر 7.4 فولت 2200 مللي أمبير
الأجهزة: Raspberry Pi 4B/5 ولوحة توسيع Raspberry Pi
إصدار ROS Raspberry Pi 5: ROS1 & ROS2; Raspberry Pi 4B: ROS1
المحرك المؤازر (سيرفو) HPS-0618SG محرك بدون قلب
طريقة التحكم الكمبيوتر، التطبيق، ووحدة التحكم اللاسلكية
حجم العبوة: 32*32*17 سم
وزن العبوة: حوالي 1.5 كجم

معايير المنتج


مخطط الأبعاد


قائمة التعبئة القياسية لـ PuppyPi


قائمة التعبئة المتقدمة لـ PuppyPi


قائمة التعبئة الاحترافية لـ PuppyPi


قائمة التعبئة الفائقة لـ PuppyPi


الأسئلة الشائعة
How does the robot achieve self balancing and enable different gaits?
It uses a built in IMU sensor to monitor posture in real time and adjust the joints for balance. Gait planning allows walk, amble and trot by adjusting touchdown time, lift time and lifted height for each leg, as well as the speed of switching front and hind legs.
What control options are available to operate the robot?
You can use the Android or iOS APP for remote control and live image feed. You can also use PC software to adjust height and inclination, and the Python programming interface is open source for custom development.
Is ROS supported and are there sensing features like lidar?
Yes, it is built around the ROS Robot Operating System for code reuse and hardware control. It includes a mini TOF Lidar with 12m range and 4500 Hz, enabling indoor mapping and navigation when used with ROS.
What is the power system and expected runtime?
The robot uses a 7.4V 2200mAh LiPo battery. Runtime is up to about 60 minutes on a full charge depending on usage.
What documentation and development support are provided?
The product includes ROS based documentation and Python open source code with annotations for easy learning. Technical documentation and support are available, along with APP and PC software guides.
Reviews
Forum
Welcome to the discussion thread for روبوت PuppyPi رباعي الأرجل بنظام ROS ومعالج Raspberry Pi، مدمج مع نموذج ذكاء اصطناعي كبير (ChatGPT)
Feel free to ask questions, share tips or report issues.
Add Post

For more discussion Click Here

منتجات مشابهة
طلب بالجملة

يرجى تعبئة النموذج أدناه وسيتواصل معك فريقنا لتزويدك بأسعار الجملة.

متطلبات مخصصة؟

قابل فريقنا

أداة جدولة المواعيد