الأكثر مبيعاً

Waveshare

RaspRover روبوت ذكاء اصطناعي رباعي الدفع مفتوح المصدر يعمل بنظام Raspberry Pi

SKU: WVSH0281

₹ 35,699.99

متوفر خلال أسبوعين إلى 4 أسابيع

اختر المتغير

Static Camera
Option
Raspberry Pi 4B 8GB
Raspberry Pi
📦 Min order 1

Enter your email or your WhatsApp number.

تحدث معنا عبر واتساب نحن نرد بسرعة! اتصل بنا
RaspRover روبوت ذكاء اصطناعي رباعي الدفع مفتوح المصدر يعمل بنظام Raspberry PiStatic Camera / Raspberry Pi 4B 8GB₹ 35,699.99
Ask AI about this product

RaspRover

روبوت ذكاء اصطناعي مفتوح المصدر بنظام دفع رباعي، صغير الحجم وقوي
يوفر لك المزيد من الإمكانات والفرص الإبداعية


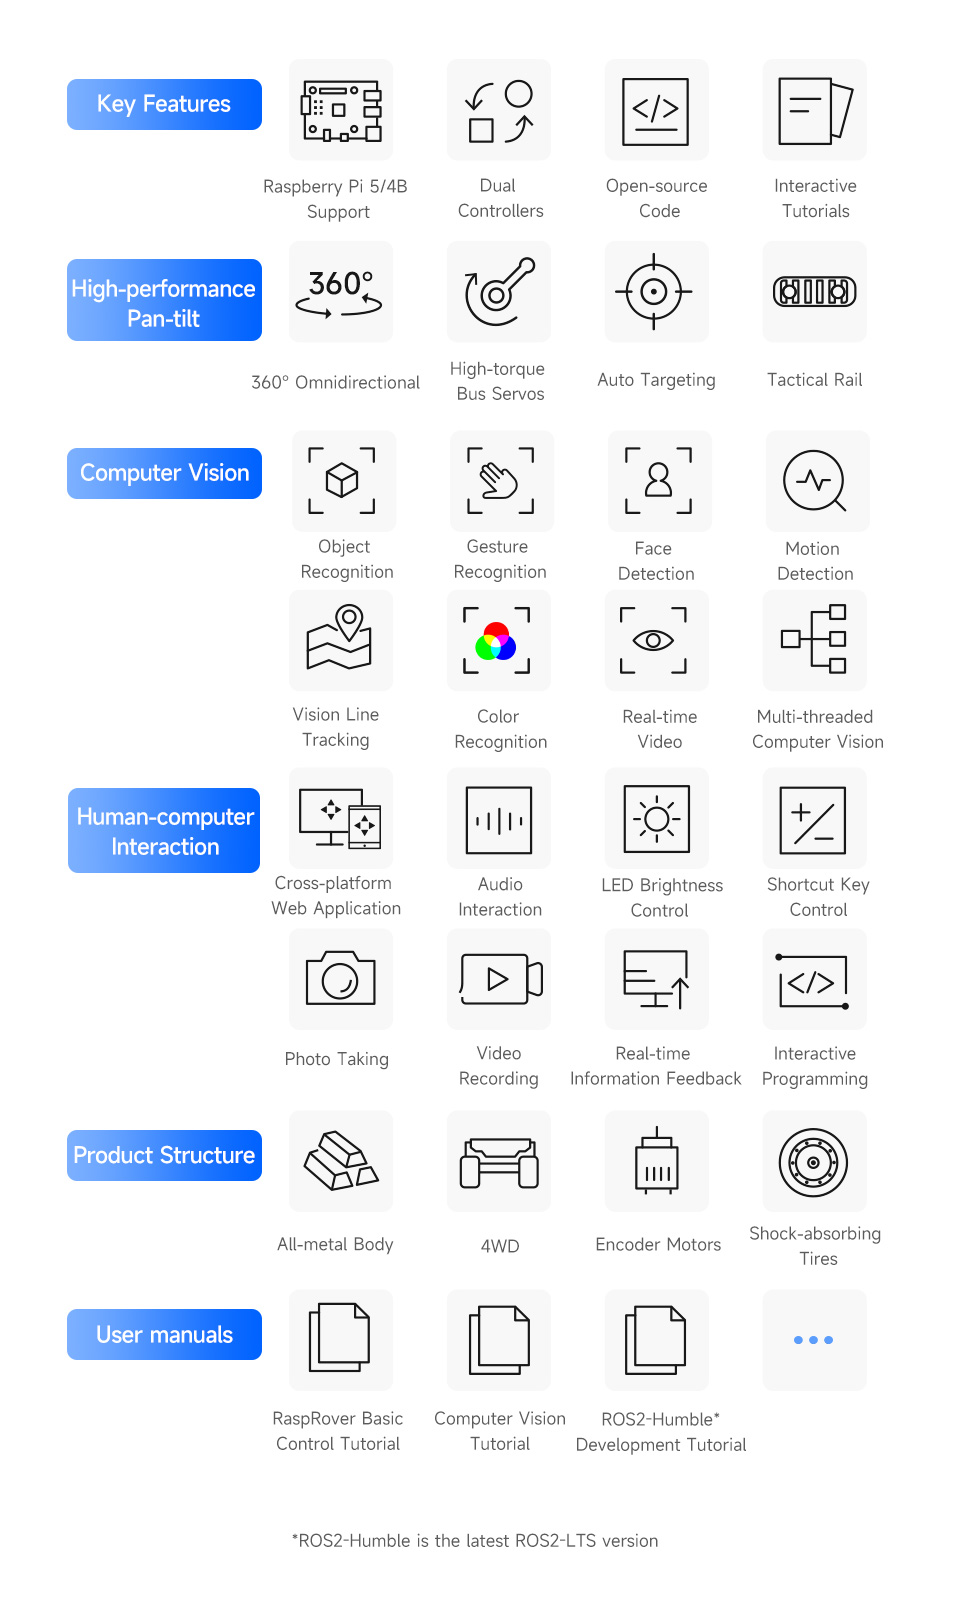
المميزات

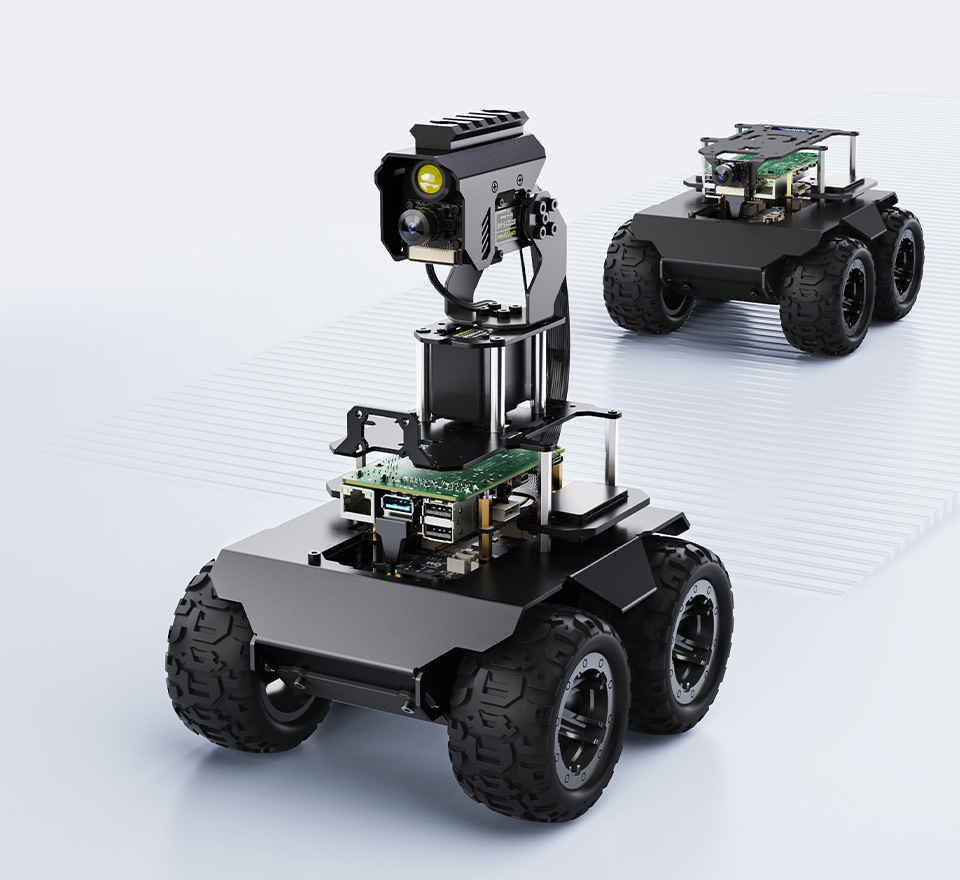
يعد RaspRover روبوت ذكاء اصطناعي مصمم للاستكشاف والابتكار، حيث يربط خيالك بالواقع بسلاسة. إنه خيارك المثالي لاستكشاف عالم التكنولوجيا الذكية، سواء كنت من عشاق التكنولوجيا أو صناع الابتكار أو المبتدئين في البرمجة.

مجهز بحاسوب Raspberry Pi عالي الأداء لمواجهة تحديات الاستراتيجيات والوظائف المعقدة، ولإلهام إبداعك. يعتمد تصميمًا ثنائي التحكم، يجمع بين وظائف الذكاء الاصطناعي عالية المستوى في وحدة التحكم الرئيسية والعمليات الأساسية عالية التردد في وحدة التحكم الفرعية، مما يجعل كل عملية دقيقة وسلسة.

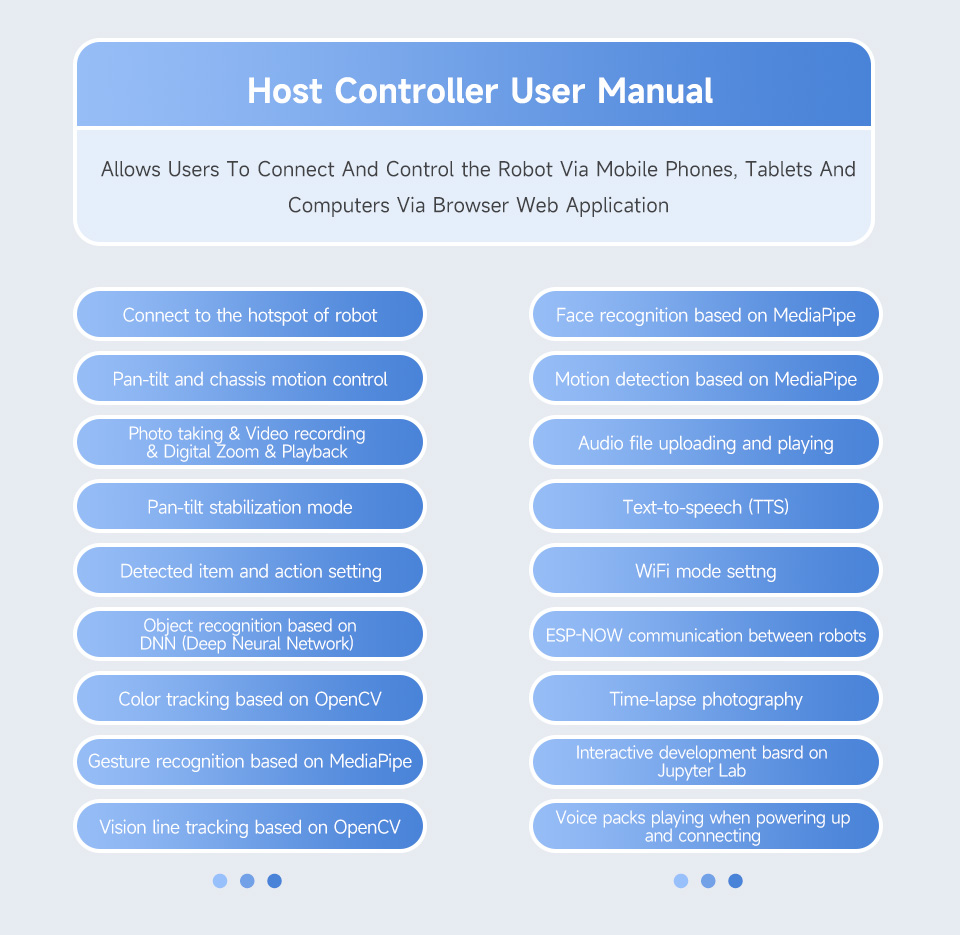
يسهل التحكم فيه عن بُعد عبر تطبيق الويب RaspRover دون الحاجة إلى تنزيل أي برامج، ما عليك سوى فتح متصفحك وبدء رحلتك. يدعم نقل الفيديو المباشر بمعدل إطارات عالٍ والعديد من وظائف رؤية الكمبيوتر المعتمدة على الذكاء الاصطناعي، مما يجعل RaspRover منصة مثالية لتحقيق أفكارك وإبداعاتك!


اختيار المجموعة

وحدة Pan-Tilt اختيارية (لنسخة PT فقط) لإمكانات توسعة أفضل. تتوفر خيارات لوحدة التحكم الرئيسية (Raspberry Pi 4B / Raspberry Pi 5)، أو يمكنك اختيار نسخة الملحقات (Acce Version) إذا كان لديك جهاز Pi بالفعل. جميع المجموعات مجهزة بكاميرا، وملحقات تركيب، وبطاقة TF، ومروحة تبريد، إلخ.

الطراز RaspRover PT PI4B/PI5 AI Kit RaspRover PT PI4B/PI5 AI Kit Acce RaspRover PI4B/PI5 AI Kit RaspRover PI4B/PI5 AI Kit Acce
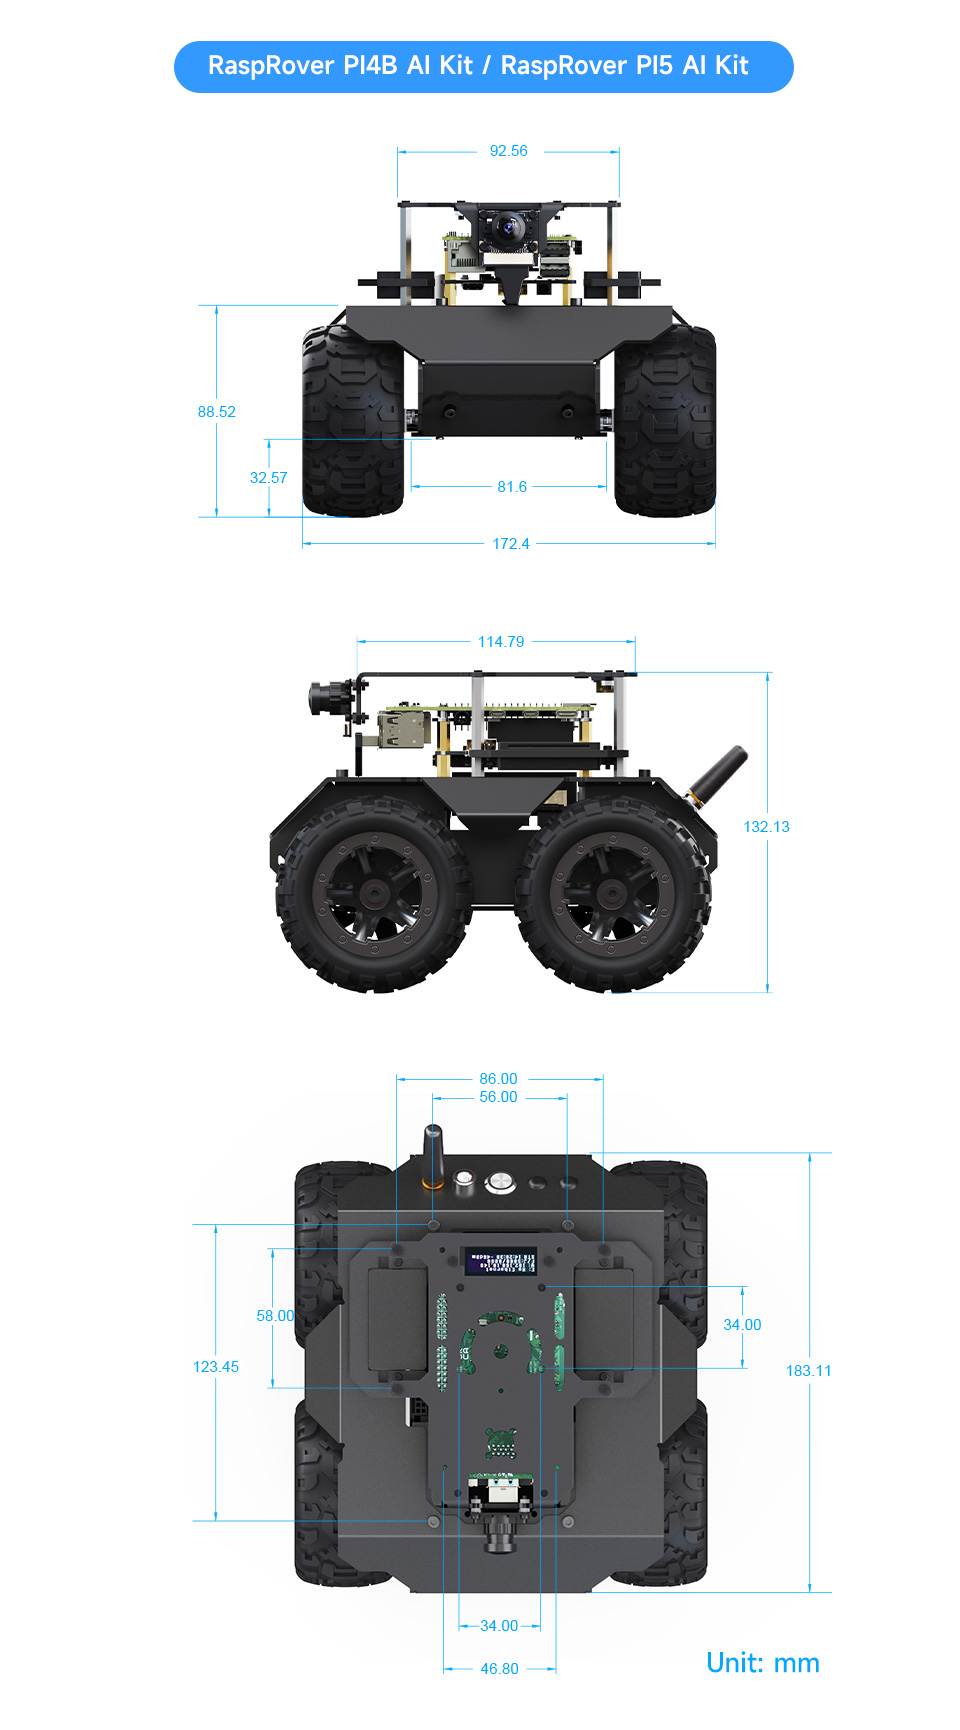
الأبعاد 172.40×182.91×251.25 مم 172.40×182.91×132.13 مم
الوزن 1330±5 جم 1283±5 جم 1054±5 جم 1007±5 جم
ارتفاع الهيكل 33.70 مم
درجات حرية Pan-Tilt 2 -
عزم دوران محرك Pan-Tilt 20 كجم.سم -
محرك Pan-Tilt محرك ST3215 -
وحدة التحكم الرئيسية RPi 4B 4GB / RPi 5 4GB غير متضمنة RPi 4B 4GB / RPi 5 4GB غير متضمنة
نظام التشغيل المدعوم Debian Bookworm
إصدار ROS2 ROS2-HUMBLE-LTS
مجال رؤية الكاميرا 160 درجة
مزود الطاقة وحدة UPS بقدرة 3S
البطاريات المدعومة بطارية ليثيوم 18650 عدد 3 (غير متضمنة)
طرق التحكم التجريبية تطبيق ويب / برمجة تفاعلية بـ Jupyter Lab
السرعة القصوى الافتراضية 0.65 م/ث
عدد عجلات الدفع 4
قطر الإطار 80 مم
عرض الإطار 42.5 مم
أقل نصف قطر دوران 0 متر (دوران في المكان)


يعتمد على Raspberry Pi

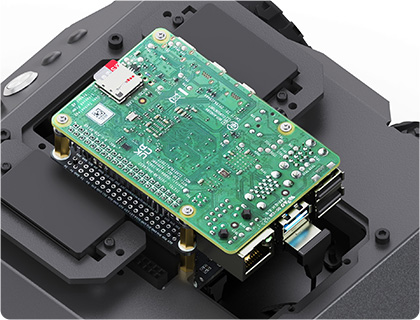
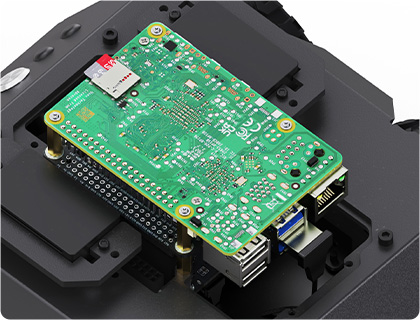
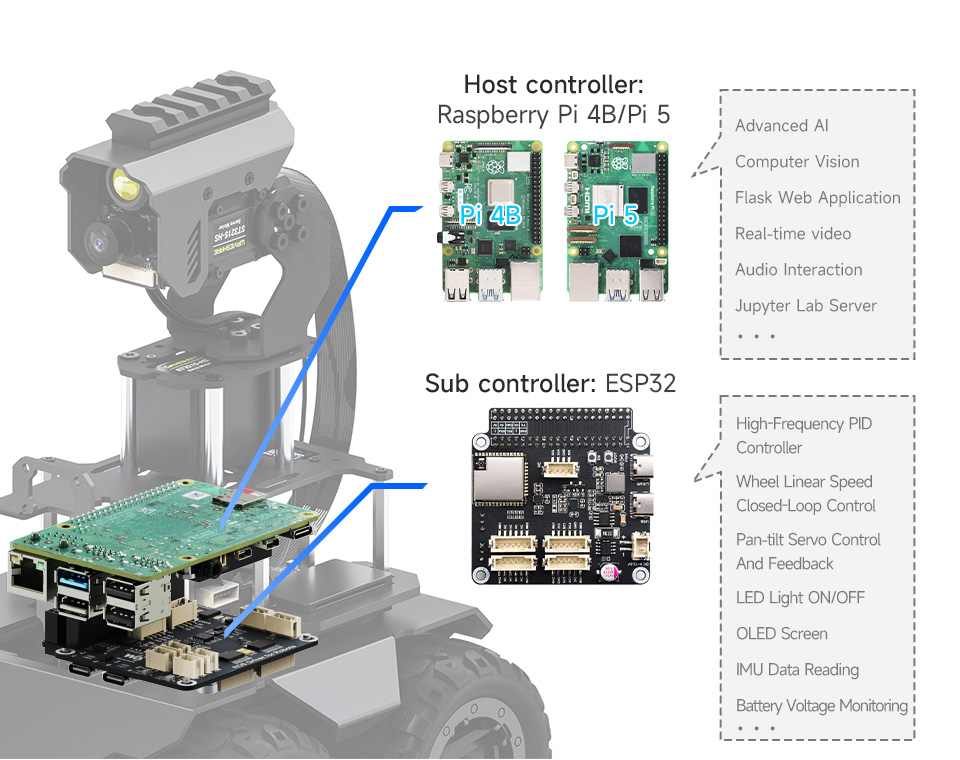
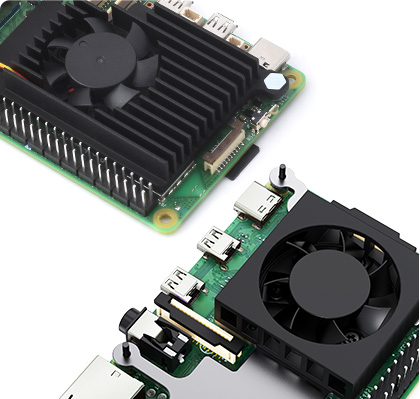
يدعم Raspberry Pi 5 / Raspberry Pi 4B، مما يوفر أداء حوسبة قوي للمزيد من الإمكانات

التوصيل بـ Raspberry Pi 4B

التوصيل بـ Raspberry Pi 5

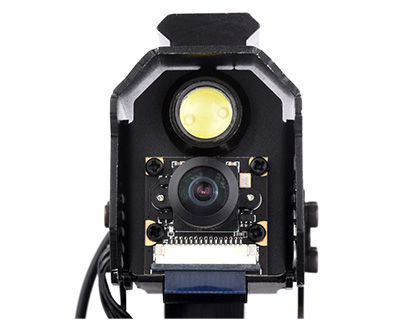
كاميرا CSI لـ Raspberry Pi 4B

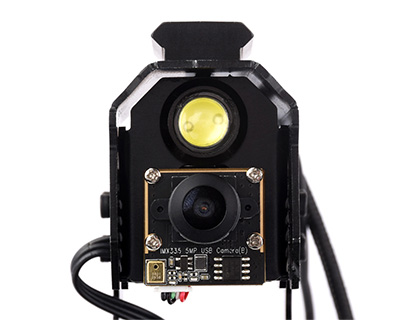
كاميرا USB لـ Raspberry Pi 5


تصميم ثنائي التحكم، يوفر تعاونًا فعالًا وأداءً مطورًا

تعتمد وحدة التحكم الرئيسية على Raspberry Pi لرؤية الذكاء الاصطناعي وتخطيط الاستراتيجية، وتستخدم وحدة التحكم الفرعية ESP32 للتحكم في الحركة ومعالجة بيانات المستشعرات


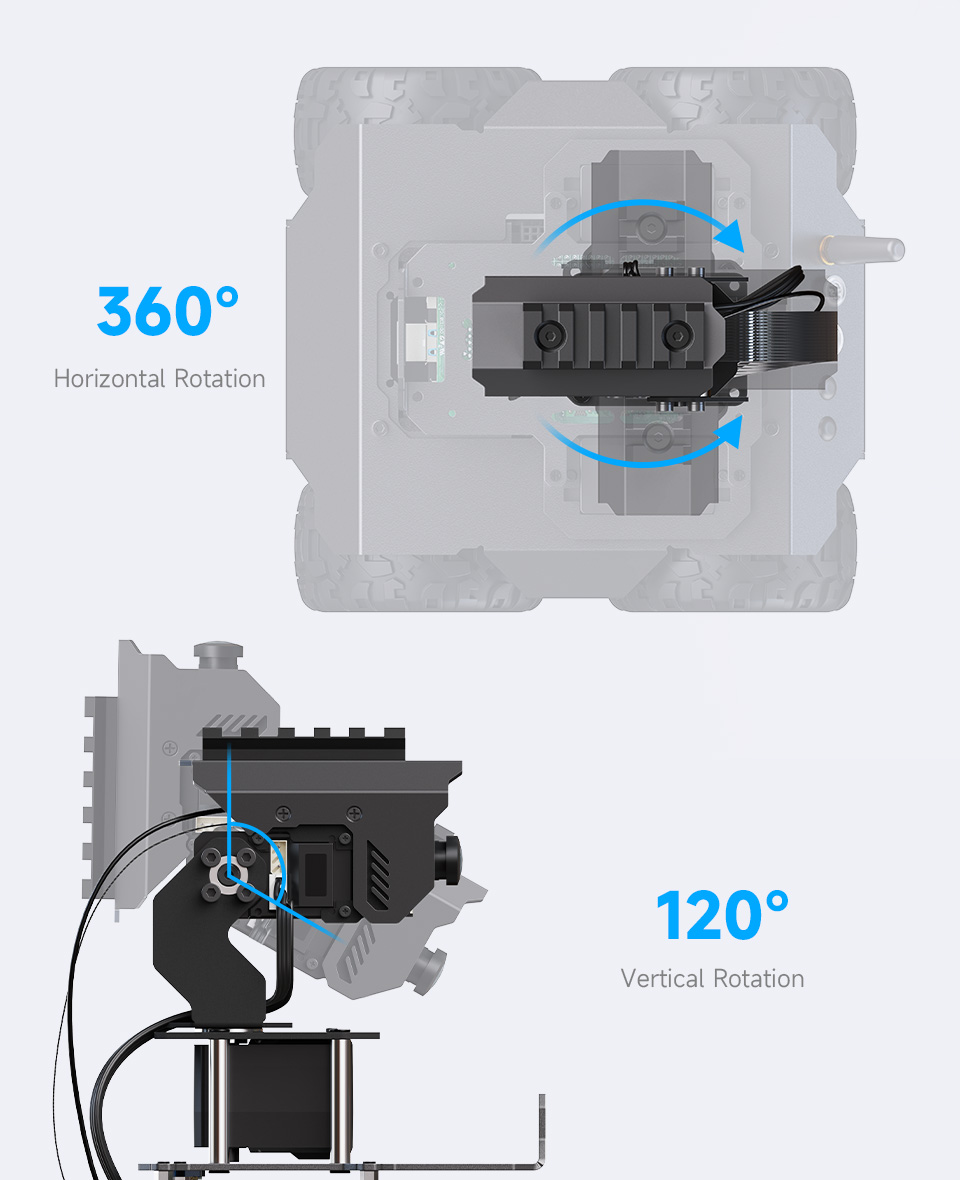
Pan-Tilt مرن متعدد الاتجاهات بزاوية 360 درجة

مجهز بكاميرا 5 ميجابكسل بزاوية واسعة 160 درجة لالتقاط كل التفاصيل


تستخدم وحدة Pan-Tilt محركات سيرفو ذات ناقل عالي السرعة لتجربة تحكم أفضل تشبه ألعاب التصويب من منظور الشخص الأول (FPS)


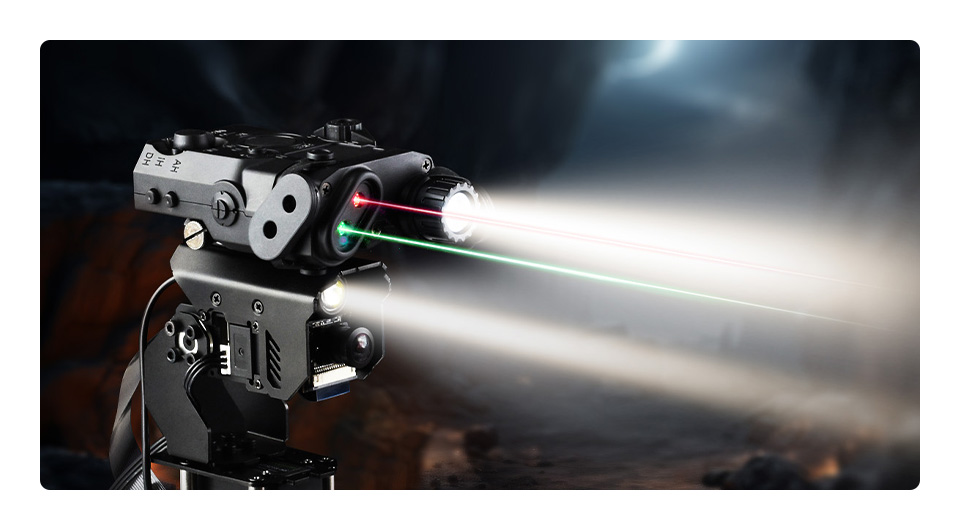
مناسب للتوسعات التكتيكية

يأتي مع سكة بعرض 21 مم ومحرك سيرفو عالي العزم 20 كجم.سم وعالي السرعة 106 دورة في الدقيقة للتوسعات التكتيكية

لأغراض مرجعية فقط، الملحقات الموضحة في الصورة أعلاه غير متضمنة


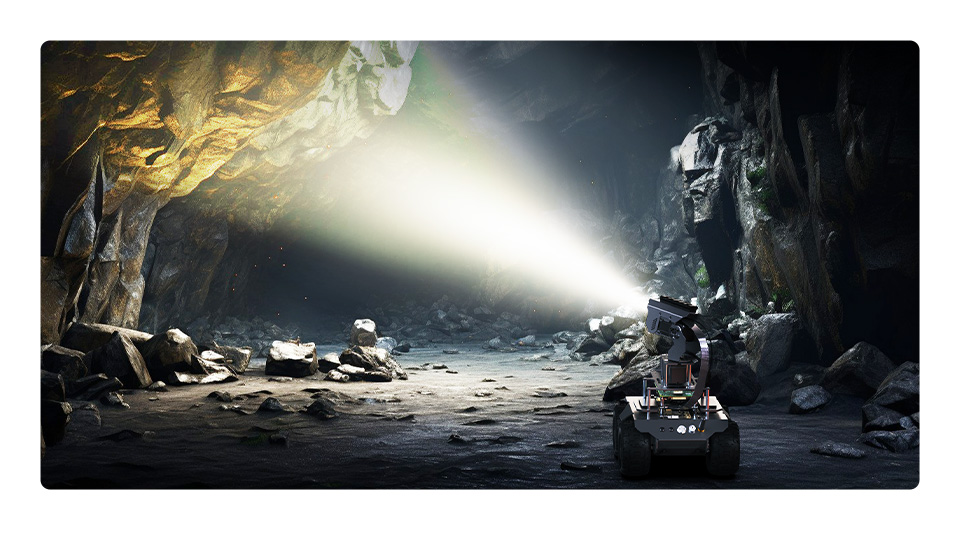
مواصلة المغامرة عند حلول الظلام

إضاءة LED عالية السطوع لضمان صور واضحة في ظروف الإضاءة المنخفضة

(* إضاءة LED متوفرة فقط في نسخة PT)


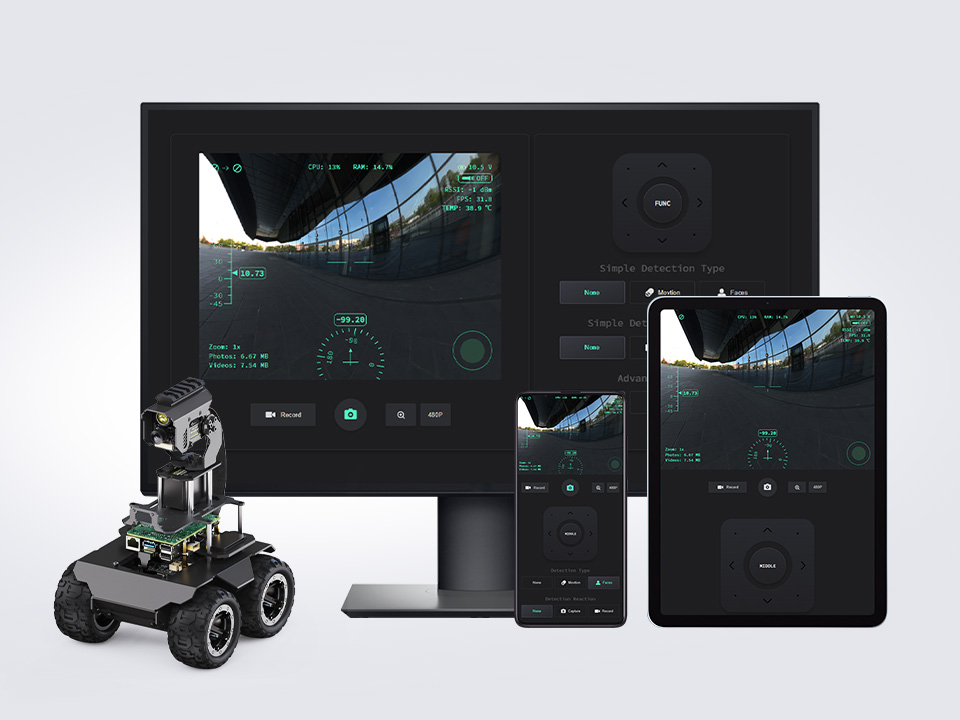
سهولة التحكم عبر
تطبيق ويب متعدد المنصات

لا حاجة لتثبيت أي تطبيقات، مما يتيح للمستخدمين الاتصال والتحكم في الروبوت عبر الهواتف المحمولة والأجهزة اللوحية وأجهزة الكمبيوتر من خلال متصفح الويب. يدعم التحكم بمفاتيح الاختصار مثل WASD والماوس عبر جهاز الكمبيوتر المزود بلوحة مفاتيح


نقل لاسلكي مباشر للفيديو بمعدل إطارات عالٍ

يعتمد تطبيق ويب خفيف الوزن Flask، ويدعم النقل المباشر للفيديو بمعدل إطارات عالٍ والتكبير الرقمي. يعتمد على لغة Python وسهل التوسع، ويعمل بسلاسة مع OpenCV


التعرف والتتبع والاستهداف

يعتمد على OpenCV لتحقيق التعرف على الألوان والاستهداف التلقائي. يدعم التحكم في Pan-Tilt بلمسة واحدة وإضاءة LED تلقائية، ويسمح بالتوسع لمزيد من الوظائف


كشف الوجوه: التقاط صور أو فيديو تلقائي

يعتمد على OpenCV لتحقيق التعرف على الوجوه، ويدعم التقاط الصور أو تسجيل الفيديو تلقائيًا بمجرد التعرف على وجه ما


التعرف الذكي على الأشياء

يدعم التعرف على العديد من الأشياء الشائعة باستخدام النموذج الافتراضي


التعرف على الإيماءات:
التفاعل بالذكاء الاصطناعي مع لغة الجسد

يجمع بين OpenCV وMediaPipe لتحقيق التحكم في الإيماءات لـ Pan-Tilt وإضاءة LED

التحكم بالإيماءات لالتقاط الصور

تشغيل/إيقاف إضاءة LED والتحكم في الإضاءة الخلفية


المزيد من عروض MediaPipe لإنشاء
مهام معالجة فيديو معقدة بسهولة

MediaPipe هو إطار عمل مفتوح المصدر طورته Google لبناء خطوط معالجة وسائط متعددة عبر المنصات، ويوفر مجموعة من المكونات والأدوات الجاهزة، كما تتيح قدرة المعالجة عالية الأداء الخاصة به للروبوت الاستجابة لمدخلات الوسائط المتعددة المعقدة ومعالجتها مثل تحليلات الفيديو في الوقت الفعلي.
التعرف على الوجوه

كشف الوضعية


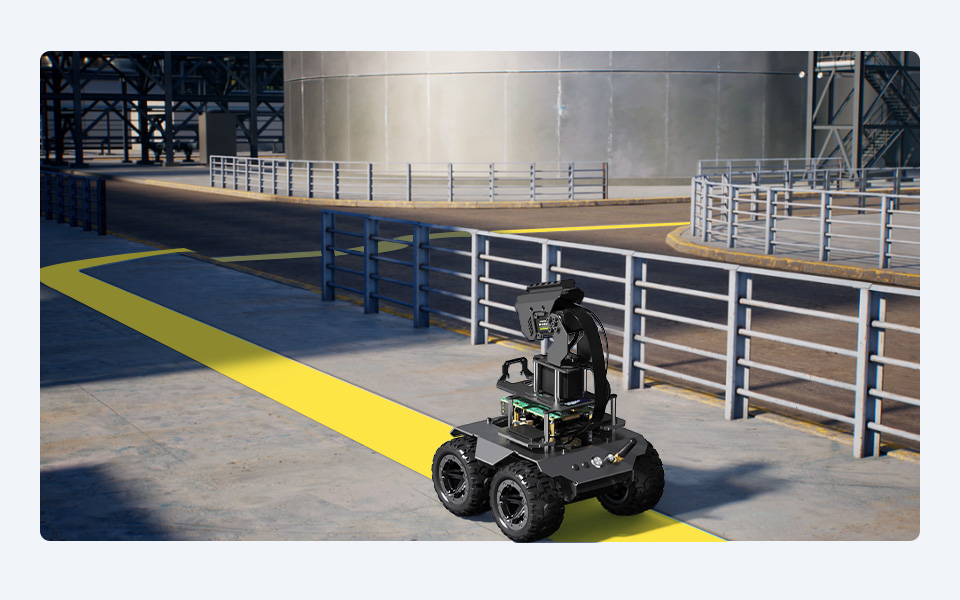
تتبع المسار بالرؤية للقيادة الذاتية

يدمج وظيفة تتبع المسار بالرؤية في العرض التوضيحي لرؤية الكمبيوتر، ويأتي مع شريط أصفر لتسهيل تخطيط مسار للروبوت. يمكن للمستخدمين فهم الخوارزميات الأساسية للقيادة الذاتية باستخدام هذا العرض التوضيحي البسيط
مساحة مخصصة لتوسيع الملحقات

مساحة مخصصة على لوحة التركيب مع فتحات تثبيت M2.5، لتركيب D500 / STL27L LIDAR أو ملحقات أخرى
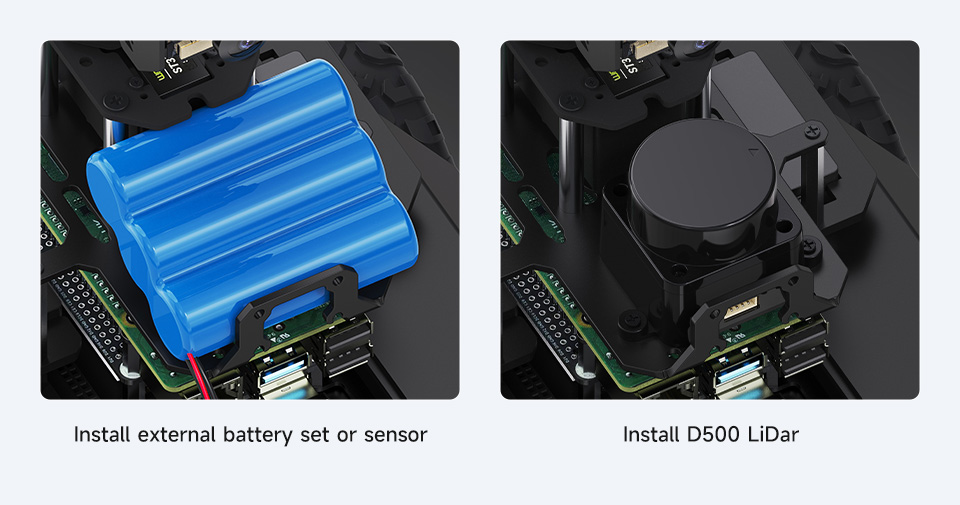
* يأتي مع براغي وكابلات لتركيب D500 LIDAR، يرجى الرجوع إلى WIKI لمزيد من التفاصيل. جهاز D500 LIDAR ومجموعة البطارية غير مشمولين.

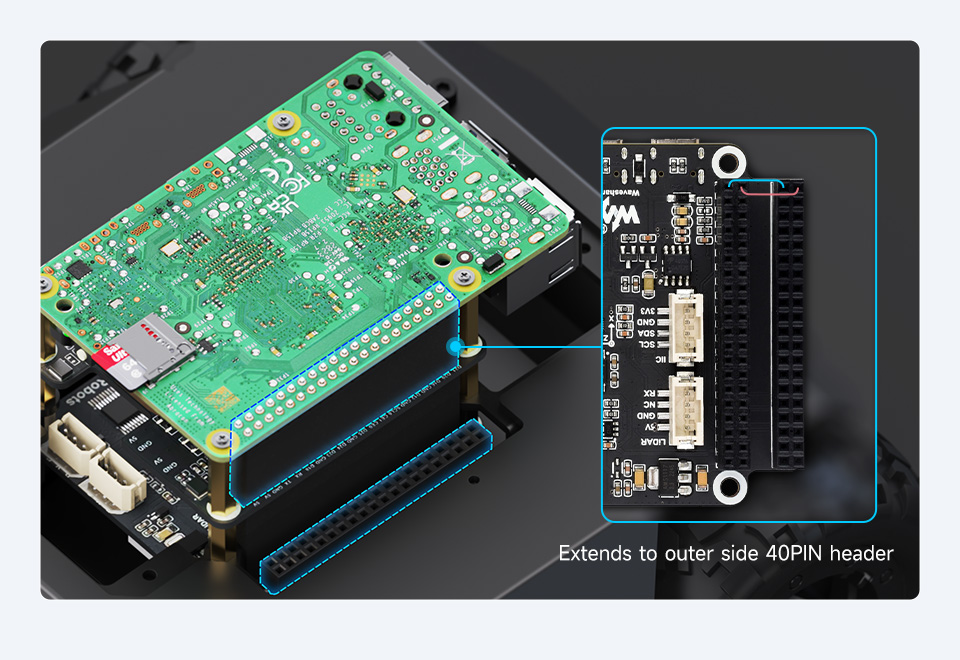
موصل توسعة GPIO 40 سن

يشغل الروبوت واجهة URAT الخاصة بـ Raspberry Pi GPIO فقط للاتصال، مع تكييف موصل 40 سن الخارجي للوحة التحكم لتوسيع المزيد من الملحقات والوظائف
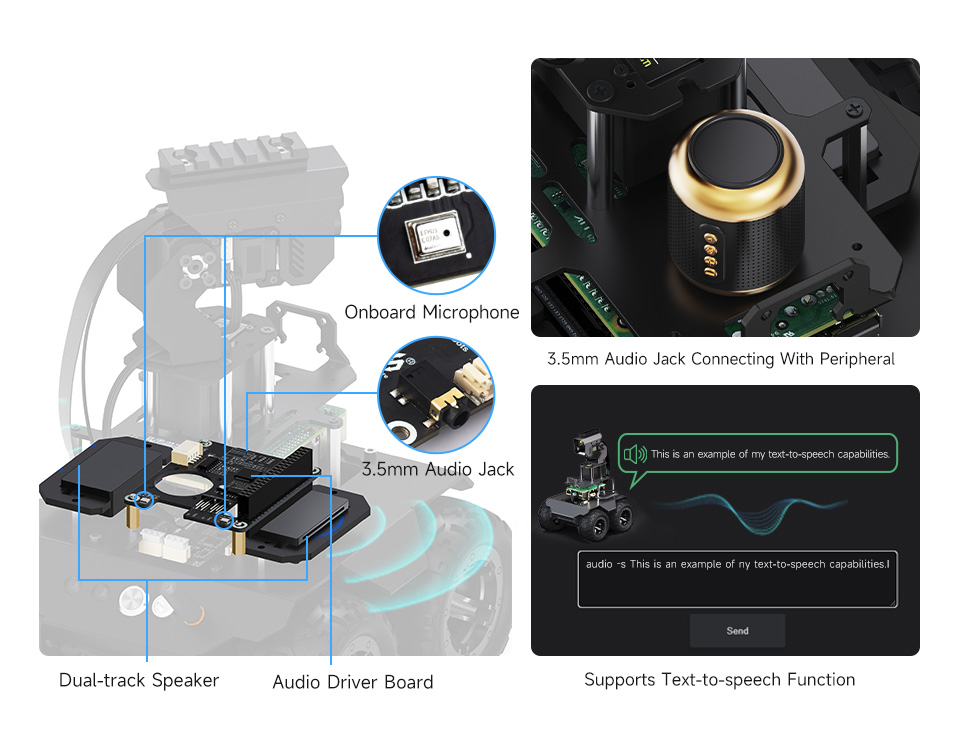
طرق تفاعل صوتية متعددة

مجهز بلوحة تعريف صوتية، ومكبر صوت مزدوج المسار، وميكروفون مدمج، مع مقبس صوت 3.5 ملم لتوصيل الملحقات لتحقيق تحويل النص إلى كلام وتشغيل الصوت
الحصول على تعليقات معلوماتية في الوقت الفعلي

مراقبة حالة تشغيل الروبوت في الوقت الفعلي
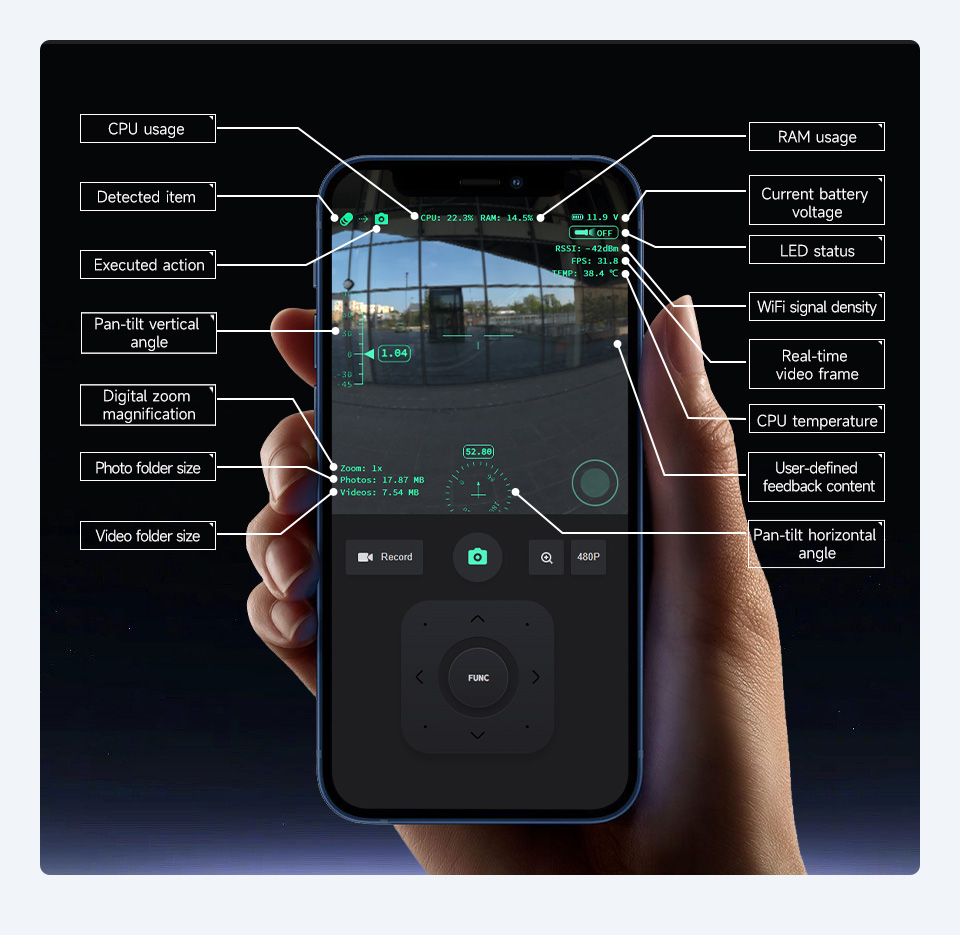
أداة سطر الأوامر عبر صفحة الويب
وظائف متعددة لتسهيل التوسع

إعداد سريع، سهولة في التوسع
تخصيص وإضافة وظائف جديدة بسهولة دون تعديل الكود البرمجي للواجهة الأمامية


اتصال لاسلكي ESP-NOW بين الروبوتات

استناداً إلى بروتوكول الاتصال ESP-NOW، يمكن لعدة روبوتات التواصل مع بعضها البعض دون الحاجة إلى عنوان IP أو MAC، مما يحقق تعاوناً بين أجهزة متعددة مع زمن انتقال منخفض يصل إلى 100 ميكروثانية

يدعم وظيفة التثبيت الرأسي Pan-Tilt لظروف الطريق المختلفة

يدعم وظيفة تثبيت الكاميرا استناداً إلى مستشعر IMU للحفاظ على استقرار الصورة. يحقق قراءة بيانات IMU، والحساب والتحكم في Pan-Tilt عبر وحدة تحكم فرعية، وهو ما لا يستهلك موارد الحوسبة للجهاز المضيف

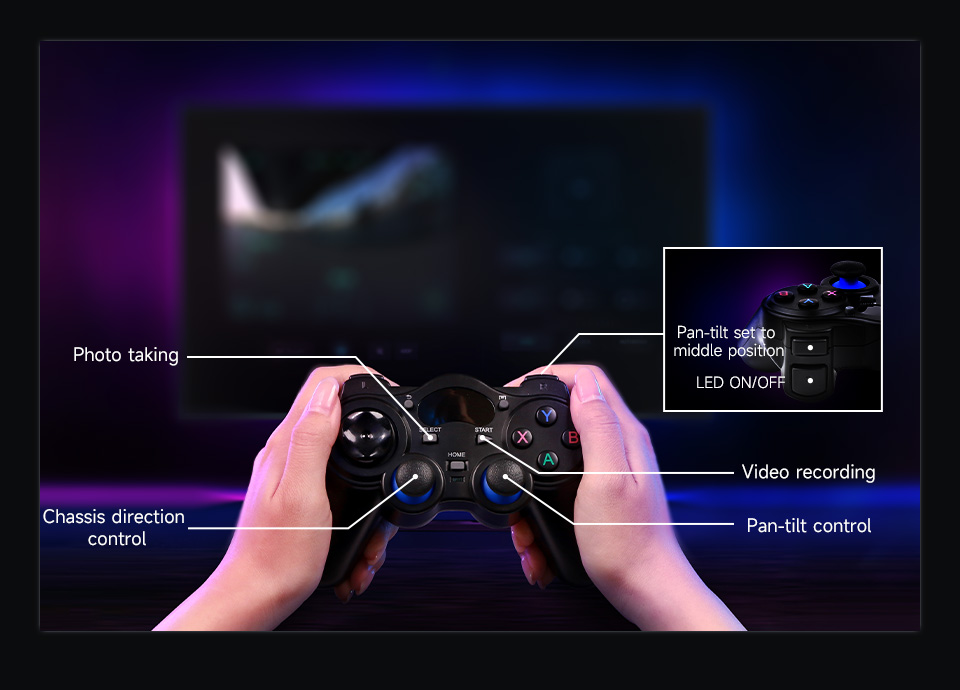
التحكم عبر لوحة الألعاب (Gamepad) لتجربة تشغيل أفضل

يأتي مع لوحة ألعاب لاسلكية، مما يجعل التحكم في الروبوت أكثر مرونة. يمكنك توصيل مستقبل USB بجهاز الكمبيوتر الخاص بك والتحكم في الروبوت عن بُعد عبر الإنترنت. يوفر عرضاً توضيحياً مفتوح المصدر لتخصيص طريقة التفاعل الخاصة بك
يدعم توسعة 4G/5G

يدعم تركيب وحدة 4G/5G لسيناريوهات التطبيقات التي لا تتوفر فيها شبكة WiFi
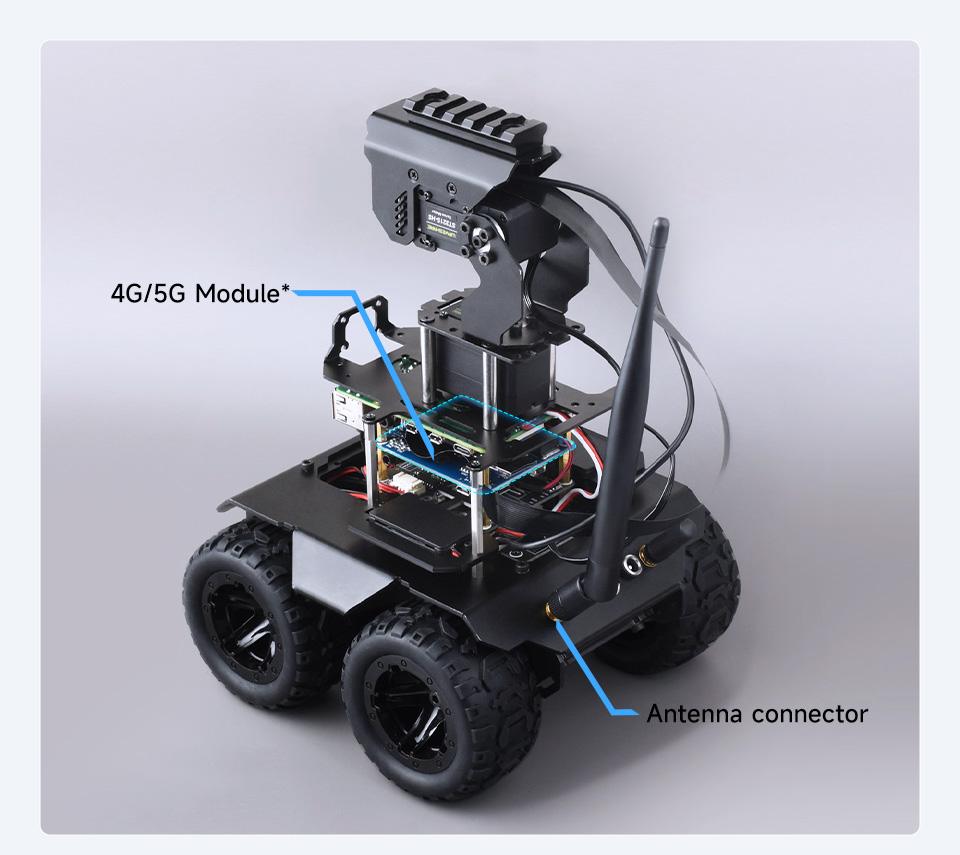
* قد تحتاج إلى استخدام خدمة النفق (Tunneling Service) مثل Ngrok أو Cpolar أو LocalTunnel لعرض خدمة الشبكة المحلية للروبوت (تطبيق Flask) على الإنترنت حتى تتمكن من التحكم في الروبوت من أي مكان.

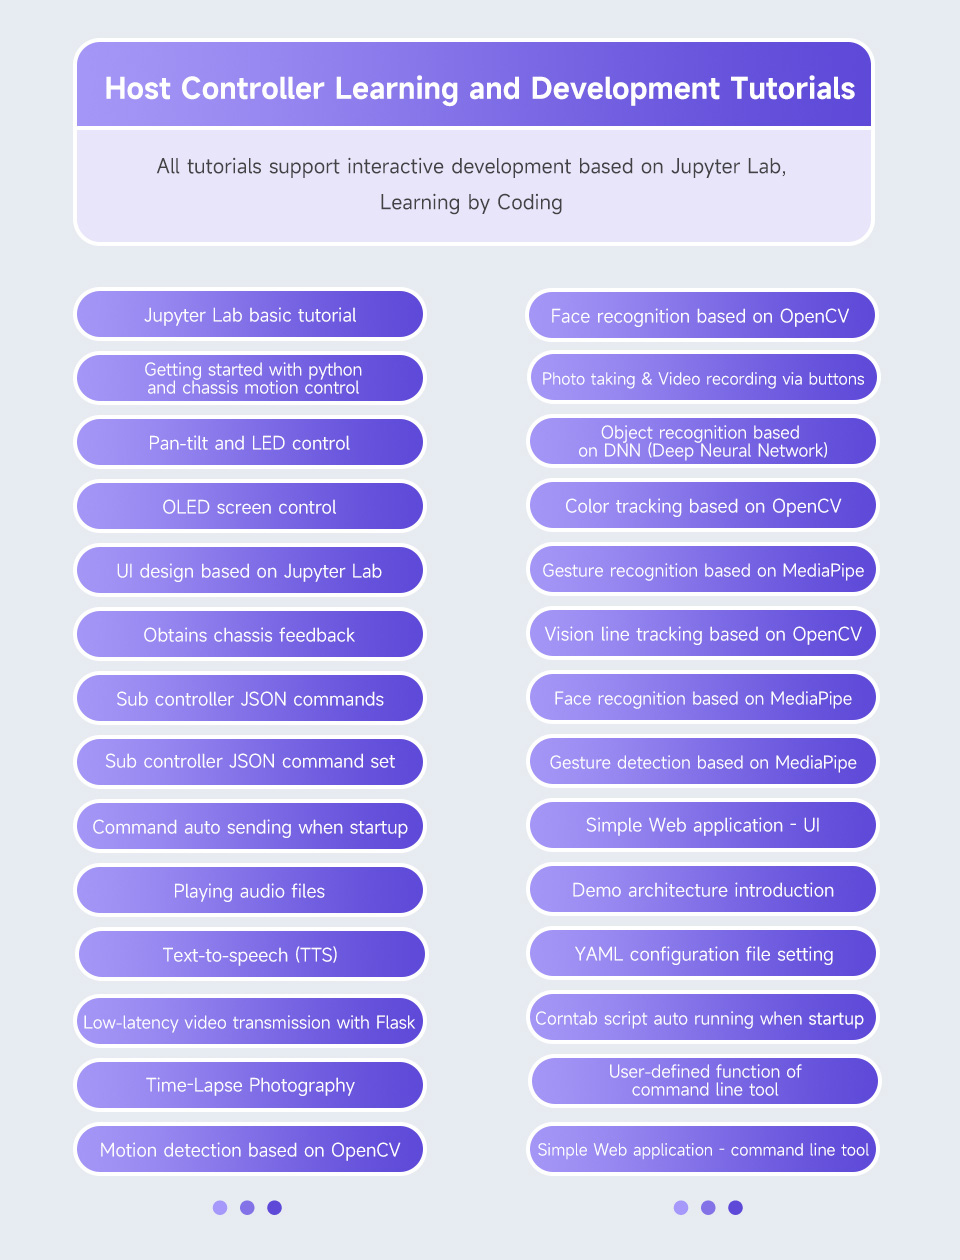
برنامج تعليمي تفاعلي عبر الأنظمة الأساسية
طوّر أثناء التعلم

يدعم الوصول إلى Jupyter Lab عبر أجهزة مثل الهواتف المحمولة والأجهزة اللوحية لقراءة الدروس التعليمية وتحرير الكود على صفحة الويب، مما يجعل التطوير أسهل

موارد تعليمية غنية

نحن نقدم دروساً وعروضاً توضيحية كاملة لمساعدة المستخدمين على البدء بسرعة في التعلم والتطوير الثانوي

جميع العروض التوضيحية مفتوحة المصدر
حزمة تكنولوجيا التحكم المزدوج الكاملة
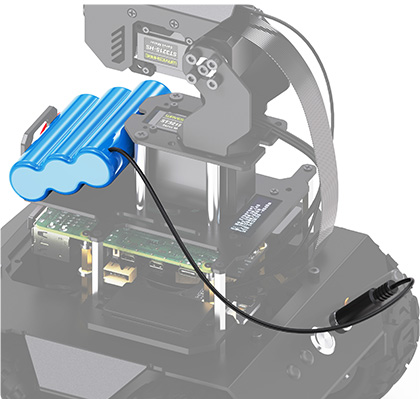
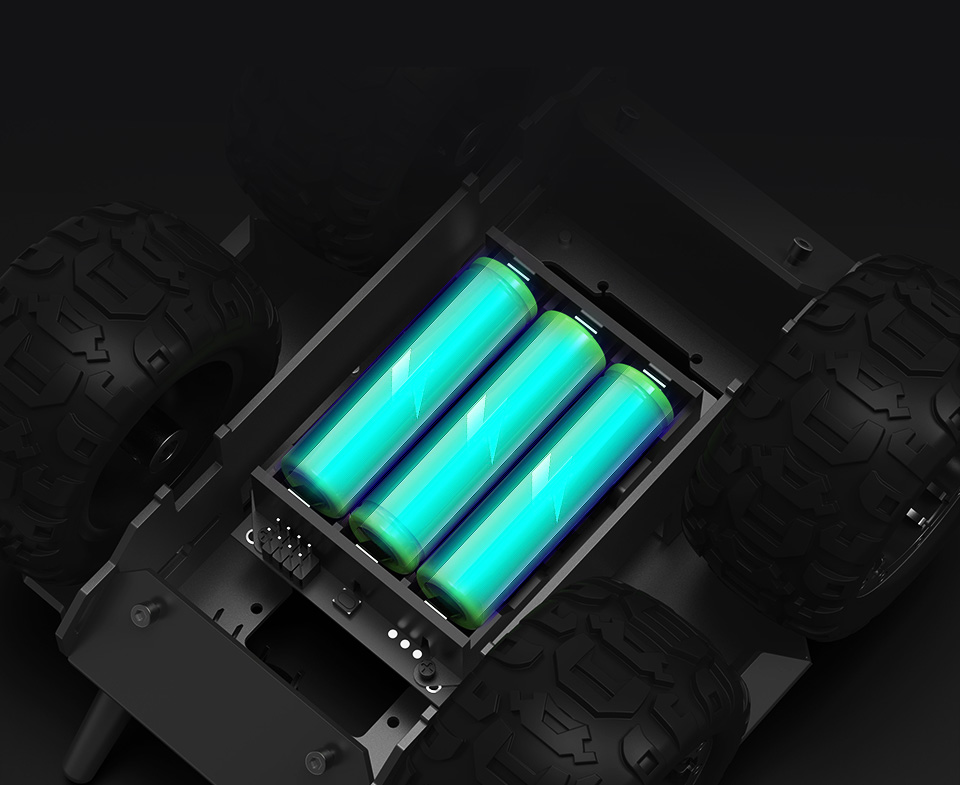
دعم بطارية الليثيوم 18650

وحدة UPS مدمجة عالية الكفاءة، تدعم الشحن والتفريغ في نفس الوقت لضمان وقت استعداد مستمر

* بطاريات 18650 غير مشمولة

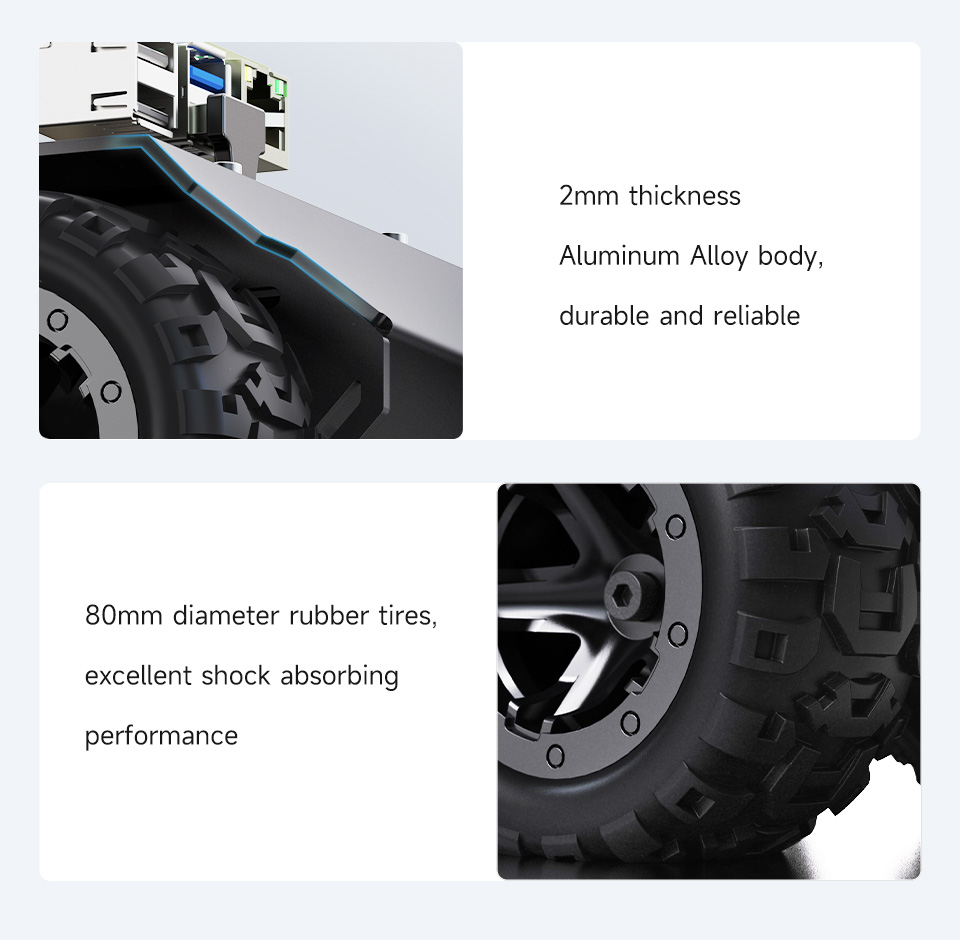
هيكل ألومنيوم عالي القوة
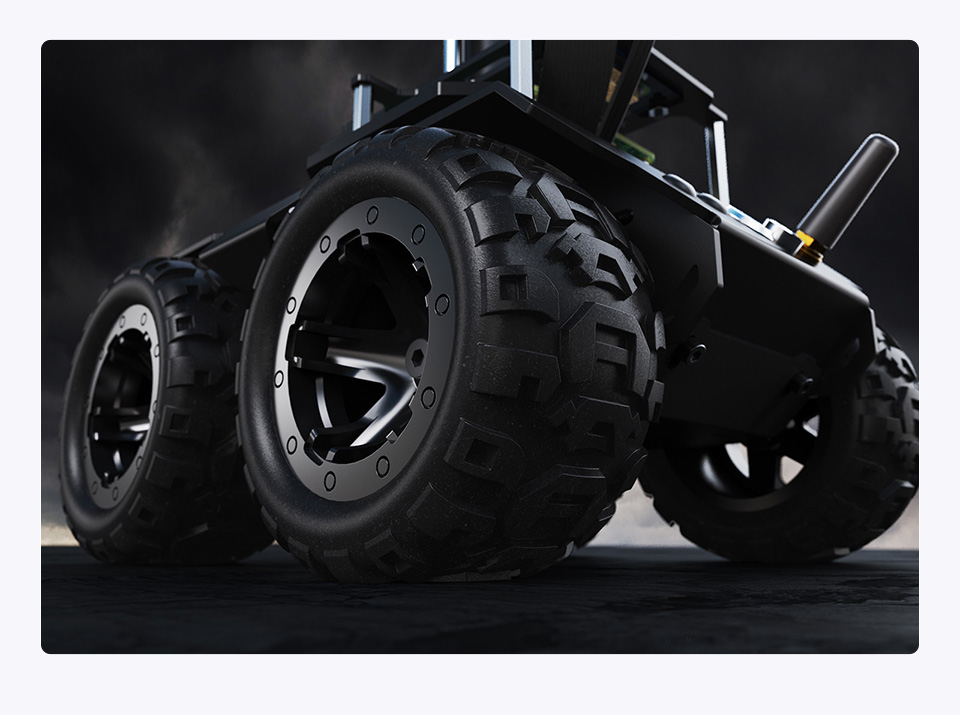
محرك عالي السرعة + تحكم في السرعة بحلقة مغلقة PID عالي التردد

تقوم وحدة التحكم الفرعية بإجراء تحكم في السرعة بحلقة مغلقة PID عالي التردد، وتدعم الاستجابة السريعة والتحكم الدقيق في السرعة، مع محركات عالية السرعة، تصل إلى 0.65 متر/ثانية
المزيد من تفاصيل التصميم

ينشئ تلقائياً نقطة اتصال (Hotspot) للوصول إليها عند عدم وجود اتصال شبكة متاح بعد التشغيل

تبريد نشط مدمج عالي الكفاءة للتشغيل طويل الأمد لوحدة التحكم المضيفة حتى عند تجميع حزم ROS2 المعقدة

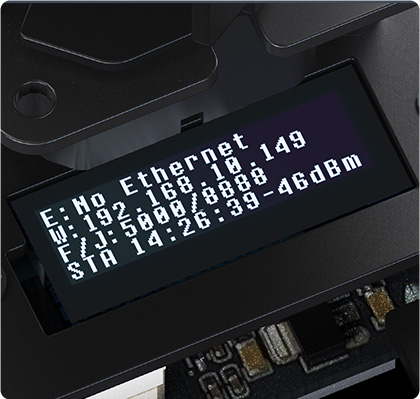
شاشة OLED لعرض المعلومات في الوقت الفعلي

يدعم توسيع مجموعة بطارية خارجية عبر منفذ DC5521

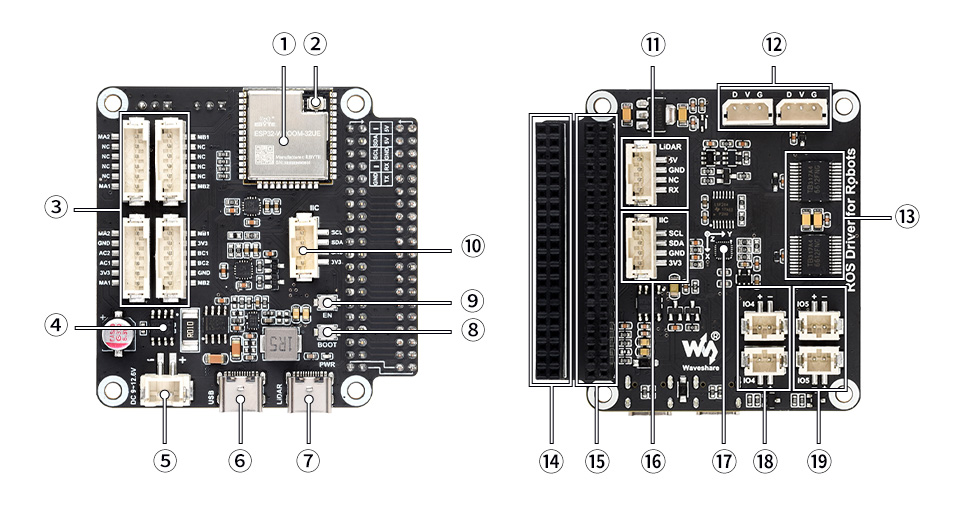
لوحة تعريف متعددة الوظائف

  • تُستخدم كوحدة تحكم فرعية للروبوت، وتحتوي على وحدة ESP32 مدمجة ويمكن التحكم فيها عبر المنفذ التسلسلي، وطلبات http، وESP-NOW وبروتوكولات اتصال أخرى، وتوفر تطبيق ويب لبعض التحكم الأساسي في الروبوت.
  • يمكن لـ ESP32 التعامل مع عمليات الحوسبة منخفضة المستوى للروبوت، مثل وحدة تحكم PID عالية التردد للتحكم في سرعة العجلات، وحسابات الحركة العكسية عالية التردد لوصلات الذراع الروبوتية، وحساب استيفاء الموضع، والتحكم في زاوية Pan-Tilt والتحكم في شاشة OLED، إلخ.
  • تتولى ESP32 أيضاً مسؤولية قراءة بيانات أجهزة الاستشعار المختلفة، مثل IMU (مستشعر الموقف ذو 9 محاور) وINA219 (كشف جهد البطارية)، ويمكنها تحقيق وظيفة التثبيت الرأسي للكاميرا بشكل مستقل، مما يوفر بشكل فعال موارد الحوسبة و IO لوحدة التحكم المضيفة.
  1. وحدة ESP32
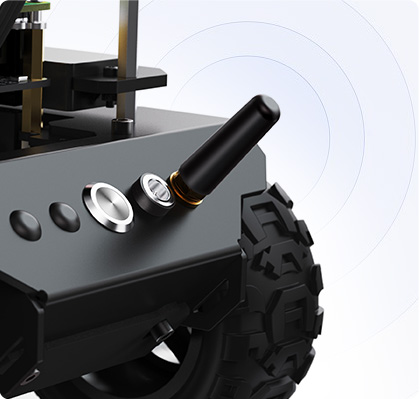
  2. موصل هوائي وحدة ESP32
  3. واجهات التحكم في المحركات
  4. INA219
    دائرة متكاملة لكشف جهد البطارية
  5. مصدر الطاقة
  6. اتصال / تنزيل USB
  7. موصل USB لـ Lidar
  8. زر ESP32-IO0
  9. زر ESP32-EN
  10. واجهة جهاز I2C
  11. واجهة UART لـ Lidar
  12. واجهات التحكم في سيرفو الناقل
  13. TB6612FNG
    دائرة متكاملة لمحرك الأقراص
  14. موصل توسعة 40 سن لوحدة التحكم المضيفة
  15. موصل توصيل وحدة التحكم المضيفة
  16. واجهة جهاز I2C
  17. ICM20948
    مستشعر موقف IMU ذو 9 محاور
  18. مفتاح 12 فولت يتم التحكم فيه بواسطة ESP32-IO4
  19. مفتاح 12 فولت يتم التحكم فيه بواسطة ESP32-IO5

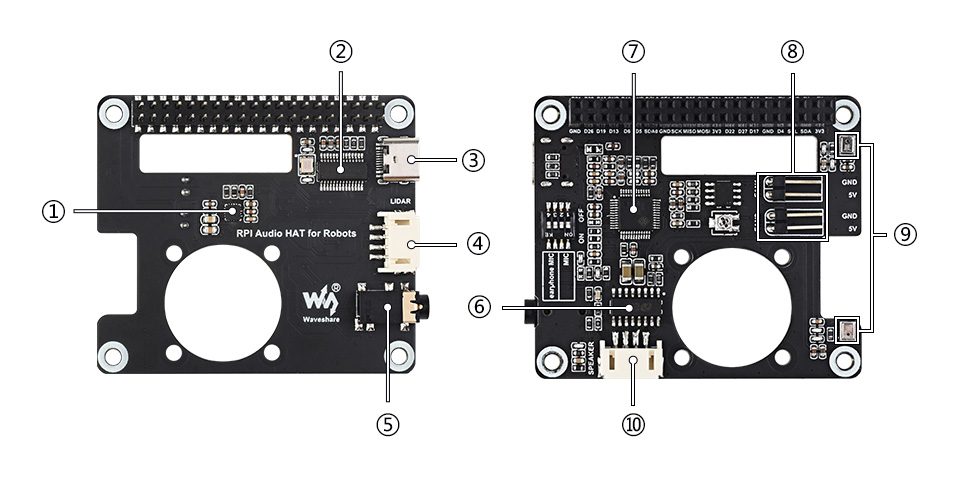
لوحة تعريف الصوت

  • تم تصميم لوحة تعريف الصوت لوحدة التحكم المضيفة للروبوت، واجهة USB مدمجة، مناسبة لـ Raspberry Pi 4B / Raspberry Pi 5 واللوحات الأم الأخرى، متوافقة مع أنظمة متعددة.
  • تعتمد شريحة التحكم في الصوت SSS1629A5، وتوفر وظائف إدخال وإخراج صوتي موثوقة، وتدعم الاتصال عبر واجهة USB، بدون تعريفات، تعمل بمجرد التوصيل. شريحة مضخم الصوت المدمجة APA2068، توفر تضخيم صوت عالي الجودة لضمان إخراج إشارة صوتية واضحة ومستقرة.
  • دمج رقائق FE1.1S USB 2.0 HUB و CH340 لإرسال البيانات من الملحقات التسلسلية مثل Lidar إلى وحدة التحكم المضيفة عبر كابل USB دون شغل الكثير من موارد المضيف.
  1. دائرة متكاملة لتحويل Lidar UART إلى USB
  2. دائرة متكاملة USB HUB
  3. منفذ Type-C
  4. واجهة Lidar UART
  5. مقبس صوت AUX مقاس 3.5 ملم
  6. APA2068KAI-TRG
    دائرة متكاملة لمضخم الصوت
  7. SSS1629A5
    دائرة متكاملة للتحكم في الصوت
  8. رأس تزويد الطاقة لمروحة التبريد
  9. ميكروفون ثنائي المسار
  10. رأس مكبر صوت ثنائي المسار


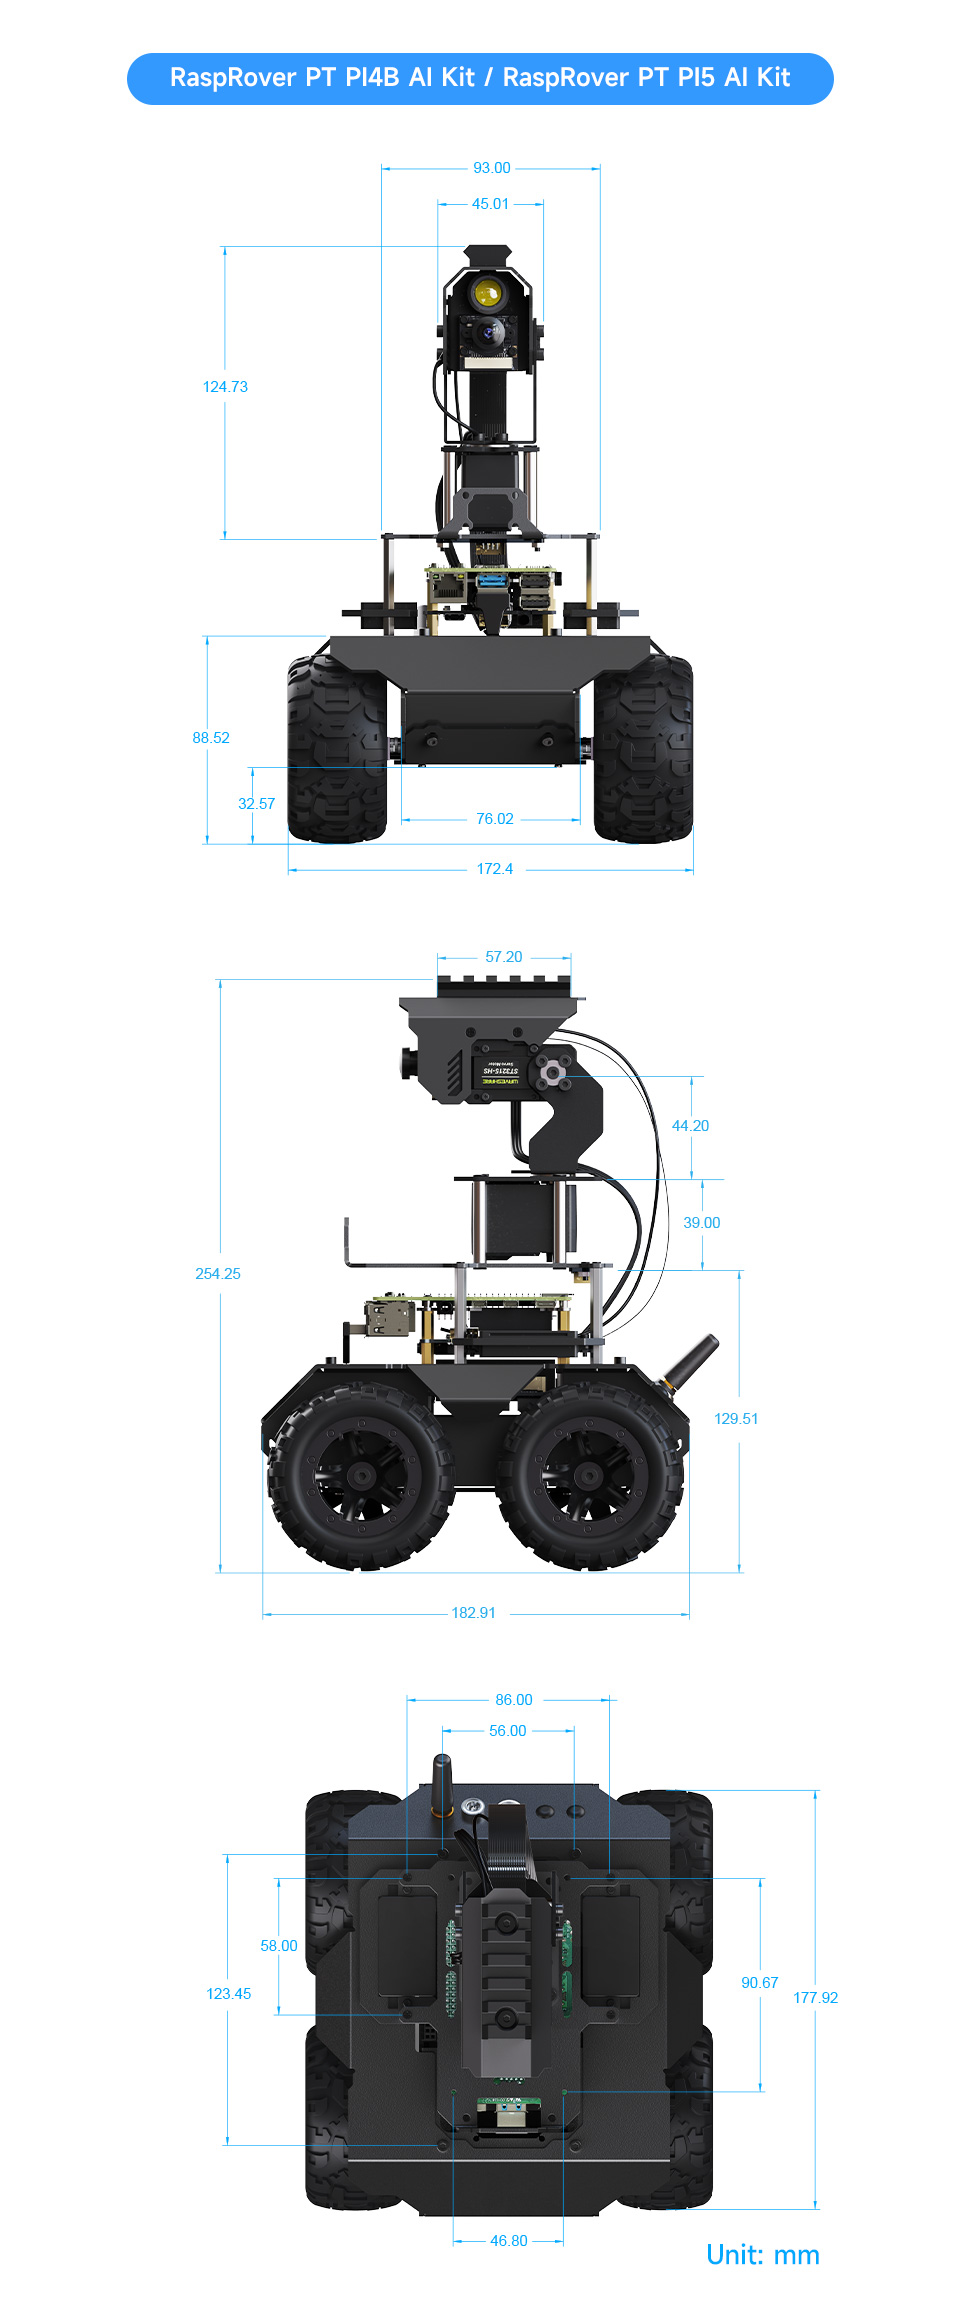
الأبعاد الخارجية


الموارد

ويكي (WIKI): www.waveshare.com/wiki/RaspRover


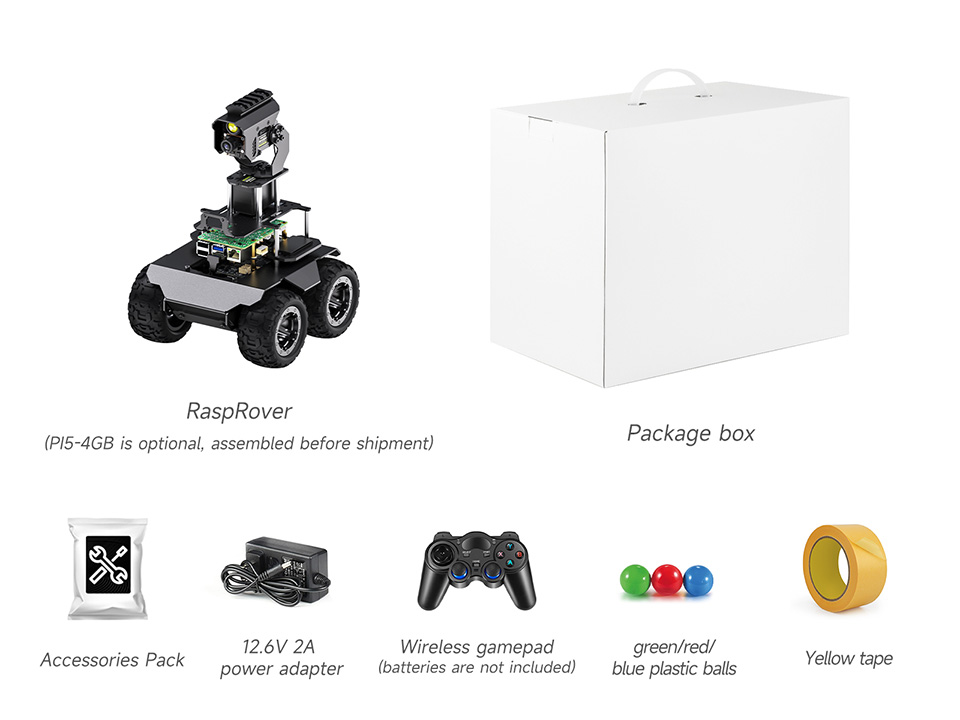
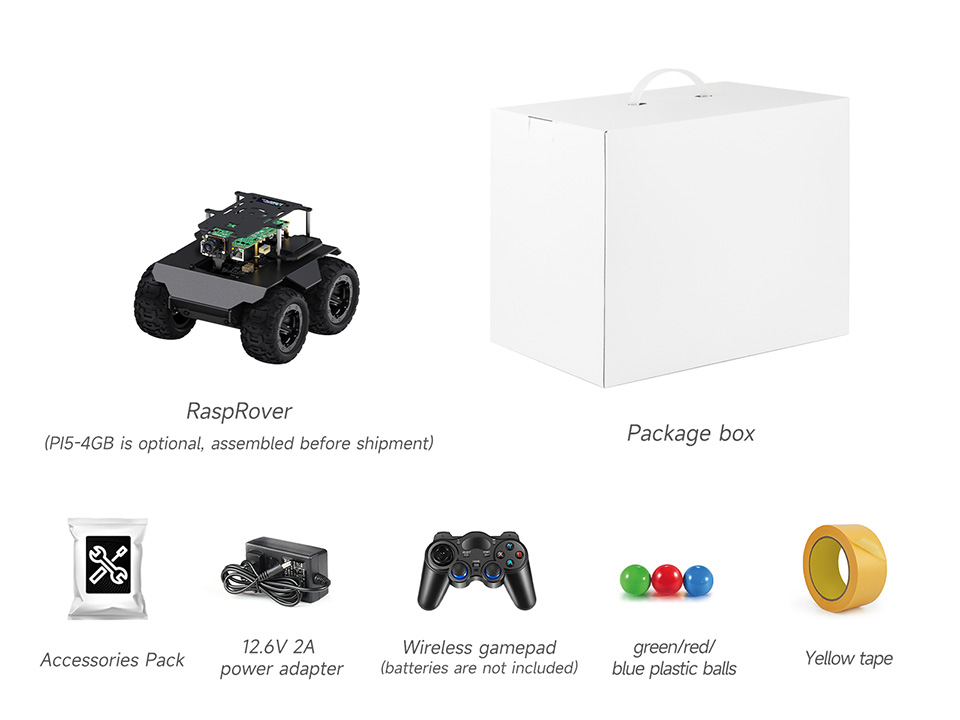
تحتوي الحزمة على:

مجموعة RaspRover PT PI5 للذكاء الاصطناعي

مجموعة RaspRover PI5 للذكاء الاصطناعي

What is included in the RaspRover kit?
All kits include a camera, mounting accessories, TF card, and cooling fan. The Pan Tilt version adds the Pan Tilt module, and the Raspberry Pi host controller is not included.
Is the system compatible with Raspberry Pi 4B and Raspberry Pi 5?
Yes, it supports Raspberry Pi 4B and Raspberry Pi 5 as host controllers. The Pi is not included and must be provided by the buyer.
How do I control and operate the robot?
Control is via a cross platform web application in the browser with no app installation required. Jupyter Lab is available for interactive programming.
What is the expected performance in terms of speed and turning?
The default maximum speed is 0.65 m per second and the robot uses four wheels with in situ turning.
Can I expand and control remotely or with other peripherals?
The system supports 4G/5G expansion and remote control over the internet via tunneling services to expose the web application. It also supports ESP-NOW for multi robot communication and has expansion options via the 40 pin header.
Add Post

For more discussion Click Here

يرجى تعبئة النموذج أدناه وسيتواصل معك فريقنا لتزويدك بأسعار الجملة.

الوصف
Ask AI about this product

RaspRover

روبوت ذكاء اصطناعي مفتوح المصدر بنظام دفع رباعي، صغير الحجم وقوي
يوفر لك المزيد من الإمكانات والفرص الإبداعية


المميزات

يعد RaspRover روبوت ذكاء اصطناعي مصمم للاستكشاف والابتكار، حيث يربط خيالك بالواقع بسلاسة. إنه خيارك المثالي لاستكشاف عالم التكنولوجيا الذكية، سواء كنت من عشاق التكنولوجيا أو صناع الابتكار أو المبتدئين في البرمجة.

مجهز بحاسوب Raspberry Pi عالي الأداء لمواجهة تحديات الاستراتيجيات والوظائف المعقدة، ولإلهام إبداعك. يعتمد تصميمًا ثنائي التحكم، يجمع بين وظائف الذكاء الاصطناعي عالية المستوى في وحدة التحكم الرئيسية والعمليات الأساسية عالية التردد في وحدة التحكم الفرعية، مما يجعل كل عملية دقيقة وسلسة.

يسهل التحكم فيه عن بُعد عبر تطبيق الويب RaspRover دون الحاجة إلى تنزيل أي برامج، ما عليك سوى فتح متصفحك وبدء رحلتك. يدعم نقل الفيديو المباشر بمعدل إطارات عالٍ والعديد من وظائف رؤية الكمبيوتر المعتمدة على الذكاء الاصطناعي، مما يجعل RaspRover منصة مثالية لتحقيق أفكارك وإبداعاتك!


اختيار المجموعة

وحدة Pan-Tilt اختيارية (لنسخة PT فقط) لإمكانات توسعة أفضل. تتوفر خيارات لوحدة التحكم الرئيسية (Raspberry Pi 4B / Raspberry Pi 5)، أو يمكنك اختيار نسخة الملحقات (Acce Version) إذا كان لديك جهاز Pi بالفعل. جميع المجموعات مجهزة بكاميرا، وملحقات تركيب، وبطاقة TF، ومروحة تبريد، إلخ.

الطراز RaspRover PT PI4B/PI5 AI Kit RaspRover PT PI4B/PI5 AI Kit Acce RaspRover PI4B/PI5 AI Kit RaspRover PI4B/PI5 AI Kit Acce
الأبعاد 172.40×182.91×251.25 مم 172.40×182.91×132.13 مم
الوزن 1330±5 جم 1283±5 جم 1054±5 جم 1007±5 جم
ارتفاع الهيكل 33.70 مم
درجات حرية Pan-Tilt 2 -
عزم دوران محرك Pan-Tilt 20 كجم.سم -
محرك Pan-Tilt محرك ST3215 -
وحدة التحكم الرئيسية RPi 4B 4GB / RPi 5 4GB غير متضمنة RPi 4B 4GB / RPi 5 4GB غير متضمنة
نظام التشغيل المدعوم Debian Bookworm
إصدار ROS2 ROS2-HUMBLE-LTS
مجال رؤية الكاميرا 160 درجة
مزود الطاقة وحدة UPS بقدرة 3S
البطاريات المدعومة بطارية ليثيوم 18650 عدد 3 (غير متضمنة)
طرق التحكم التجريبية تطبيق ويب / برمجة تفاعلية بـ Jupyter Lab
السرعة القصوى الافتراضية 0.65 م/ث
عدد عجلات الدفع 4
قطر الإطار 80 مم
عرض الإطار 42.5 مم
أقل نصف قطر دوران 0 متر (دوران في المكان)


يعتمد على Raspberry Pi

يدعم Raspberry Pi 5 / Raspberry Pi 4B، مما يوفر أداء حوسبة قوي للمزيد من الإمكانات

التوصيل بـ Raspberry Pi 4B

التوصيل بـ Raspberry Pi 5

كاميرا CSI لـ Raspberry Pi 4B

كاميرا USB لـ Raspberry Pi 5


تصميم ثنائي التحكم، يوفر تعاونًا فعالًا وأداءً مطورًا

تعتمد وحدة التحكم الرئيسية على Raspberry Pi لرؤية الذكاء الاصطناعي وتخطيط الاستراتيجية، وتستخدم وحدة التحكم الفرعية ESP32 للتحكم في الحركة ومعالجة بيانات المستشعرات


Pan-Tilt مرن متعدد الاتجاهات بزاوية 360 درجة

مجهز بكاميرا 5 ميجابكسل بزاوية واسعة 160 درجة لالتقاط كل التفاصيل


تستخدم وحدة Pan-Tilt محركات سيرفو ذات ناقل عالي السرعة لتجربة تحكم أفضل تشبه ألعاب التصويب من منظور الشخص الأول (FPS)


مناسب للتوسعات التكتيكية

يأتي مع سكة بعرض 21 مم ومحرك سيرفو عالي العزم 20 كجم.سم وعالي السرعة 106 دورة في الدقيقة للتوسعات التكتيكية

لأغراض مرجعية فقط، الملحقات الموضحة في الصورة أعلاه غير متضمنة


مواصلة المغامرة عند حلول الظلام

إضاءة LED عالية السطوع لضمان صور واضحة في ظروف الإضاءة المنخفضة

(* إضاءة LED متوفرة فقط في نسخة PT)


سهولة التحكم عبر
تطبيق ويب متعدد المنصات

لا حاجة لتثبيت أي تطبيقات، مما يتيح للمستخدمين الاتصال والتحكم في الروبوت عبر الهواتف المحمولة والأجهزة اللوحية وأجهزة الكمبيوتر من خلال متصفح الويب. يدعم التحكم بمفاتيح الاختصار مثل WASD والماوس عبر جهاز الكمبيوتر المزود بلوحة مفاتيح


نقل لاسلكي مباشر للفيديو بمعدل إطارات عالٍ

يعتمد تطبيق ويب خفيف الوزن Flask، ويدعم النقل المباشر للفيديو بمعدل إطارات عالٍ والتكبير الرقمي. يعتمد على لغة Python وسهل التوسع، ويعمل بسلاسة مع OpenCV


التعرف والتتبع والاستهداف

يعتمد على OpenCV لتحقيق التعرف على الألوان والاستهداف التلقائي. يدعم التحكم في Pan-Tilt بلمسة واحدة وإضاءة LED تلقائية، ويسمح بالتوسع لمزيد من الوظائف


كشف الوجوه: التقاط صور أو فيديو تلقائي

يعتمد على OpenCV لتحقيق التعرف على الوجوه، ويدعم التقاط الصور أو تسجيل الفيديو تلقائيًا بمجرد التعرف على وجه ما


التعرف الذكي على الأشياء

يدعم التعرف على العديد من الأشياء الشائعة باستخدام النموذج الافتراضي


التعرف على الإيماءات:
التفاعل بالذكاء الاصطناعي مع لغة الجسد

يجمع بين OpenCV وMediaPipe لتحقيق التحكم في الإيماءات لـ Pan-Tilt وإضاءة LED

التحكم بالإيماءات لالتقاط الصور

تشغيل/إيقاف إضاءة LED والتحكم في الإضاءة الخلفية


المزيد من عروض MediaPipe لإنشاء
مهام معالجة فيديو معقدة بسهولة

MediaPipe هو إطار عمل مفتوح المصدر طورته Google لبناء خطوط معالجة وسائط متعددة عبر المنصات، ويوفر مجموعة من المكونات والأدوات الجاهزة، كما تتيح قدرة المعالجة عالية الأداء الخاصة به للروبوت الاستجابة لمدخلات الوسائط المتعددة المعقدة ومعالجتها مثل تحليلات الفيديو في الوقت الفعلي.

التعرف على الوجوه

كشف الوضعية


تتبع المسار بالرؤية للقيادة الذاتية

يدمج وظيفة تتبع المسار بالرؤية في العرض التوضيحي لرؤية الكمبيوتر، ويأتي مع شريط أصفر لتسهيل تخطيط مسار للروبوت. يمكن للمستخدمين فهم الخوارزميات الأساسية للقيادة الذاتية باستخدام هذا العرض التوضيحي البسيط

مساحة مخصصة لتوسيع الملحقات

مساحة مخصصة على لوحة التركيب مع فتحات تثبيت M2.5، لتركيب D500 / STL27L LIDAR أو ملحقات أخرى

* يأتي مع براغي وكابلات لتركيب D500 LIDAR، يرجى الرجوع إلى WIKI لمزيد من التفاصيل. جهاز D500 LIDAR ومجموعة البطارية غير مشمولين.

موصل توسعة GPIO 40 سن

يشغل الروبوت واجهة URAT الخاصة بـ Raspberry Pi GPIO فقط للاتصال، مع تكييف موصل 40 سن الخارجي للوحة التحكم لتوسيع المزيد من الملحقات والوظائف

طرق تفاعل صوتية متعددة

مجهز بلوحة تعريف صوتية، ومكبر صوت مزدوج المسار، وميكروفون مدمج، مع مقبس صوت 3.5 ملم لتوصيل الملحقات لتحقيق تحويل النص إلى كلام وتشغيل الصوت

الحصول على تعليقات معلوماتية في الوقت الفعلي

مراقبة حالة تشغيل الروبوت في الوقت الفعلي

أداة سطر الأوامر عبر صفحة الويب
وظائف متعددة لتسهيل التوسع

إعداد سريع، سهولة في التوسع
تخصيص وإضافة وظائف جديدة بسهولة دون تعديل الكود البرمجي للواجهة الأمامية


اتصال لاسلكي ESP-NOW بين الروبوتات

استناداً إلى بروتوكول الاتصال ESP-NOW، يمكن لعدة روبوتات التواصل مع بعضها البعض دون الحاجة إلى عنوان IP أو MAC، مما يحقق تعاوناً بين أجهزة متعددة مع زمن انتقال منخفض يصل إلى 100 ميكروثانية


يدعم وظيفة التثبيت الرأسي Pan-Tilt لظروف الطريق المختلفة

يدعم وظيفة تثبيت الكاميرا استناداً إلى مستشعر IMU للحفاظ على استقرار الصورة. يحقق قراءة بيانات IMU، والحساب والتحكم في Pan-Tilt عبر وحدة تحكم فرعية، وهو ما لا يستهلك موارد الحوسبة للجهاز المضيف


التحكم عبر لوحة الألعاب (Gamepad) لتجربة تشغيل أفضل

يأتي مع لوحة ألعاب لاسلكية، مما يجعل التحكم في الروبوت أكثر مرونة. يمكنك توصيل مستقبل USB بجهاز الكمبيوتر الخاص بك والتحكم في الروبوت عن بُعد عبر الإنترنت. يوفر عرضاً توضيحياً مفتوح المصدر لتخصيص طريقة التفاعل الخاصة بك

يدعم توسعة 4G/5G

يدعم تركيب وحدة 4G/5G لسيناريوهات التطبيقات التي لا تتوفر فيها شبكة WiFi

* قد تحتاج إلى استخدام خدمة النفق (Tunneling Service) مثل Ngrok أو Cpolar أو LocalTunnel لعرض خدمة الشبكة المحلية للروبوت (تطبيق Flask) على الإنترنت حتى تتمكن من التحكم في الروبوت من أي مكان.

برنامج تعليمي تفاعلي عبر الأنظمة الأساسية
طوّر أثناء التعلم

يدعم الوصول إلى Jupyter Lab عبر أجهزة مثل الهواتف المحمولة والأجهزة اللوحية لقراءة الدروس التعليمية وتحرير الكود على صفحة الويب، مما يجعل التطوير أسهل


موارد تعليمية غنية

نحن نقدم دروساً وعروضاً توضيحية كاملة لمساعدة المستخدمين على البدء بسرعة في التعلم والتطوير الثانوي

جميع العروض التوضيحية مفتوحة المصدر
حزمة تكنولوجيا التحكم المزدوج الكاملة

دعم بطارية الليثيوم 18650

وحدة UPS مدمجة عالية الكفاءة، تدعم الشحن والتفريغ في نفس الوقت لضمان وقت استعداد مستمر

* بطاريات 18650 غير مشمولة


هيكل ألومنيوم عالي القوة

محرك عالي السرعة + تحكم في السرعة بحلقة مغلقة PID عالي التردد

تقوم وحدة التحكم الفرعية بإجراء تحكم في السرعة بحلقة مغلقة PID عالي التردد، وتدعم الاستجابة السريعة والتحكم الدقيق في السرعة، مع محركات عالية السرعة، تصل إلى 0.65 متر/ثانية

المزيد من تفاصيل التصميم

ينشئ تلقائياً نقطة اتصال (Hotspot) للوصول إليها عند عدم وجود اتصال شبكة متاح بعد التشغيل

تبريد نشط مدمج عالي الكفاءة للتشغيل طويل الأمد لوحدة التحكم المضيفة حتى عند تجميع حزم ROS2 المعقدة

شاشة OLED لعرض المعلومات في الوقت الفعلي

يدعم توسيع مجموعة بطارية خارجية عبر منفذ DC5521
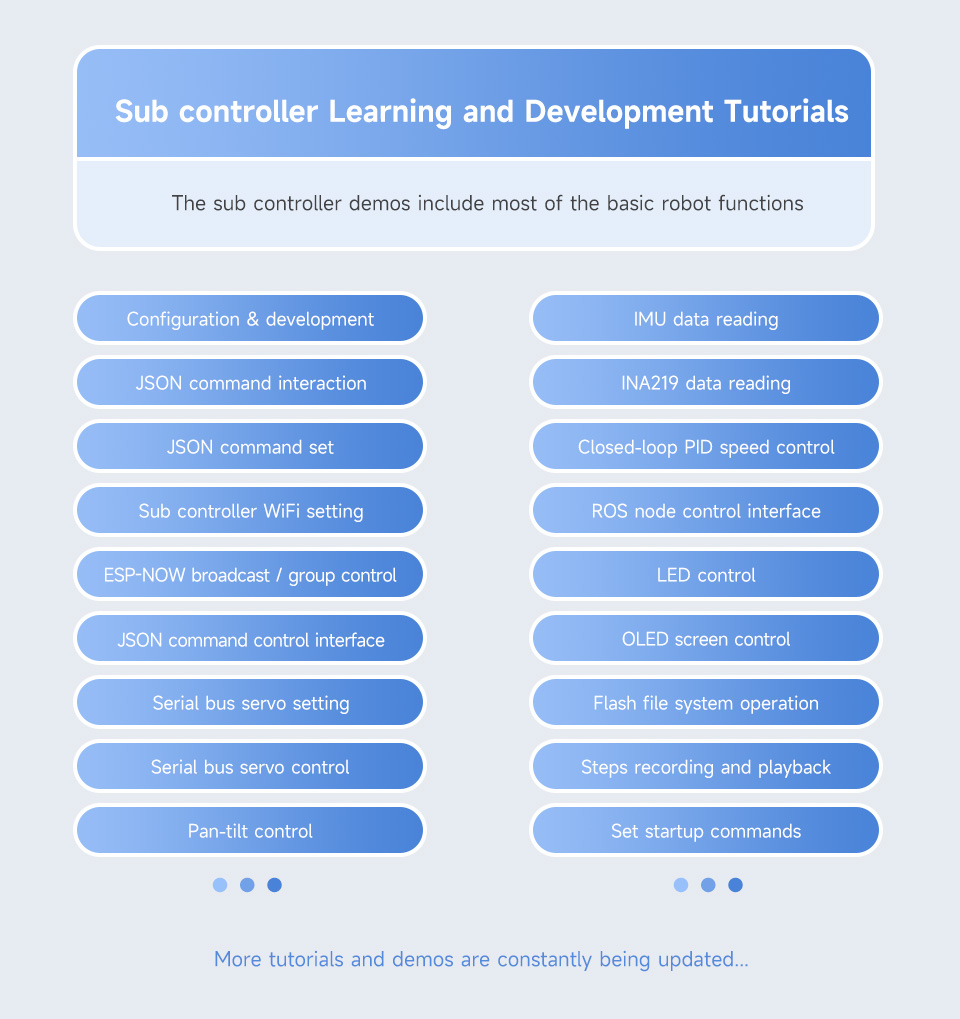
لوحة تعريف متعددة الوظائف

  • تُستخدم كوحدة تحكم فرعية للروبوت، وتحتوي على وحدة ESP32 مدمجة ويمكن التحكم فيها عبر المنفذ التسلسلي، وطلبات http، وESP-NOW وبروتوكولات اتصال أخرى، وتوفر تطبيق ويب لبعض التحكم الأساسي في الروبوت.
  • يمكن لـ ESP32 التعامل مع عمليات الحوسبة منخفضة المستوى للروبوت، مثل وحدة تحكم PID عالية التردد للتحكم في سرعة العجلات، وحسابات الحركة العكسية عالية التردد لوصلات الذراع الروبوتية، وحساب استيفاء الموضع، والتحكم في زاوية Pan-Tilt والتحكم في شاشة OLED، إلخ.
  • تتولى ESP32 أيضاً مسؤولية قراءة بيانات أجهزة الاستشعار المختلفة، مثل IMU (مستشعر الموقف ذو 9 محاور) وINA219 (كشف جهد البطارية)، ويمكنها تحقيق وظيفة التثبيت الرأسي للكاميرا بشكل مستقل، مما يوفر بشكل فعال موارد الحوسبة و IO لوحدة التحكم المضيفة.
  1. وحدة ESP32
  2. موصل هوائي وحدة ESP32
  3. واجهات التحكم في المحركات
  4. INA219
    دائرة متكاملة لكشف جهد البطارية
  5. مصدر الطاقة
  6. اتصال / تنزيل USB
  7. موصل USB لـ Lidar
  8. زر ESP32-IO0
  9. زر ESP32-EN
  10. واجهة جهاز I2C
  11. واجهة UART لـ Lidar
  12. واجهات التحكم في سيرفو الناقل
  13. TB6612FNG
    دائرة متكاملة لمحرك الأقراص
  14. موصل توسعة 40 سن لوحدة التحكم المضيفة
  15. موصل توصيل وحدة التحكم المضيفة
  16. واجهة جهاز I2C
  17. ICM20948
    مستشعر موقف IMU ذو 9 محاور
  18. مفتاح 12 فولت يتم التحكم فيه بواسطة ESP32-IO4
  19. مفتاح 12 فولت يتم التحكم فيه بواسطة ESP32-IO5

لوحة تعريف الصوت

  • تم تصميم لوحة تعريف الصوت لوحدة التحكم المضيفة للروبوت، واجهة USB مدمجة، مناسبة لـ Raspberry Pi 4B / Raspberry Pi 5 واللوحات الأم الأخرى، متوافقة مع أنظمة متعددة.
  • تعتمد شريحة التحكم في الصوت SSS1629A5، وتوفر وظائف إدخال وإخراج صوتي موثوقة، وتدعم الاتصال عبر واجهة USB، بدون تعريفات، تعمل بمجرد التوصيل. شريحة مضخم الصوت المدمجة APA2068، توفر تضخيم صوت عالي الجودة لضمان إخراج إشارة صوتية واضحة ومستقرة.
  • دمج رقائق FE1.1S USB 2.0 HUB و CH340 لإرسال البيانات من الملحقات التسلسلية مثل Lidar إلى وحدة التحكم المضيفة عبر كابل USB دون شغل الكثير من موارد المضيف.
  1. دائرة متكاملة لتحويل Lidar UART إلى USB
  2. دائرة متكاملة USB HUB
  3. منفذ Type-C
  4. واجهة Lidar UART
  5. مقبس صوت AUX مقاس 3.5 ملم
  6. APA2068KAI-TRG
    دائرة متكاملة لمضخم الصوت
  7. SSS1629A5
    دائرة متكاملة للتحكم في الصوت
  8. رأس تزويد الطاقة لمروحة التبريد
  9. ميكروفون ثنائي المسار
  10. رأس مكبر صوت ثنائي المسار


الأبعاد الخارجية


الموارد

ويكي (WIKI): www.waveshare.com/wiki/RaspRover


تحتوي الحزمة على:

مجموعة RaspRover PT PI5 للذكاء الاصطناعي

مجموعة RaspRover PI5 للذكاء الاصطناعي

الأسئلة الشائعة
What is included in the RaspRover kit?
All kits include a camera, mounting accessories, TF card, and cooling fan. The Pan Tilt version adds the Pan Tilt module, and the Raspberry Pi host controller is not included.
Is the system compatible with Raspberry Pi 4B and Raspberry Pi 5?
Yes, it supports Raspberry Pi 4B and Raspberry Pi 5 as host controllers. The Pi is not included and must be provided by the buyer.
How do I control and operate the robot?
Control is via a cross platform web application in the browser with no app installation required. Jupyter Lab is available for interactive programming.
What is the expected performance in terms of speed and turning?
The default maximum speed is 0.65 m per second and the robot uses four wheels with in situ turning.
Can I expand and control remotely or with other peripherals?
The system supports 4G/5G expansion and remote control over the internet via tunneling services to expose the web application. It also supports ESP-NOW for multi robot communication and has expansion options via the 40 pin header.
Reviews
Forum
Add Post

For more discussion Click Here

منتجات مشابهة
طلب بالجملة

يرجى تعبئة النموذج أدناه وسيتواصل معك فريقنا لتزويدك بأسعار الجملة.

متطلبات مخصصة؟

قابل فريقنا

أداة جدولة المواعيد