RoArm-M2
ذراع روبوتية رباعية درجات الحرية ذات عزم دوران عالٍ وتعمل بناقل تسلسلي
تدعم التوسعة المرنة والتطوير الثانوي
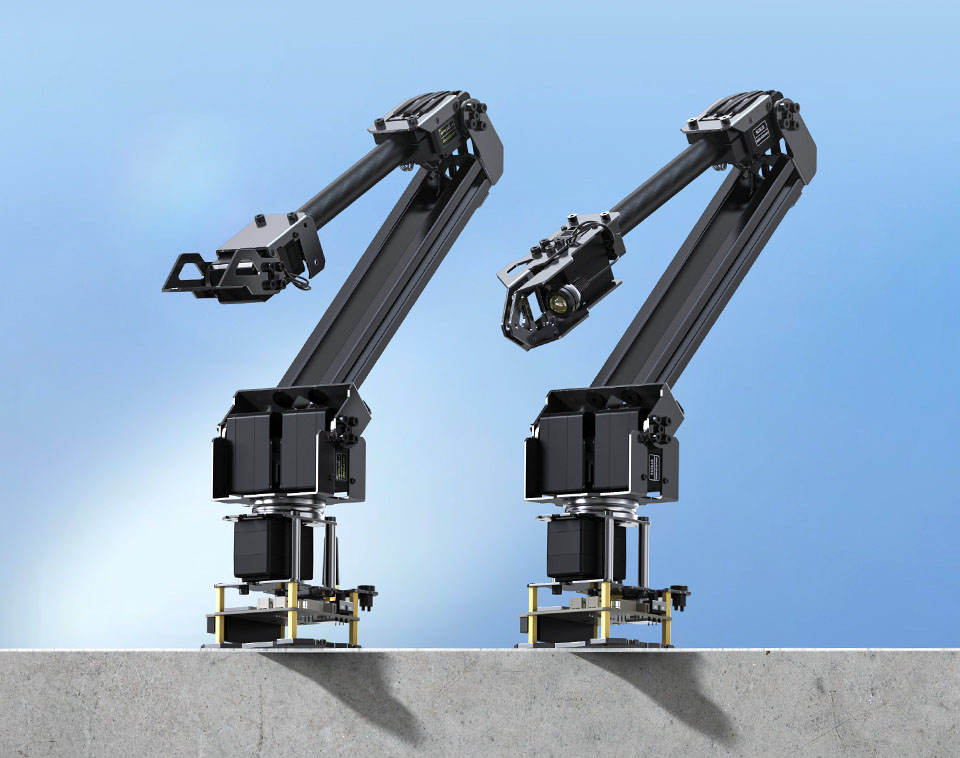
* للإشارة فقط، يرجى الرجوع إلى محتوى العبوة للاطلاع على قائمة الأجزاء المفصلة
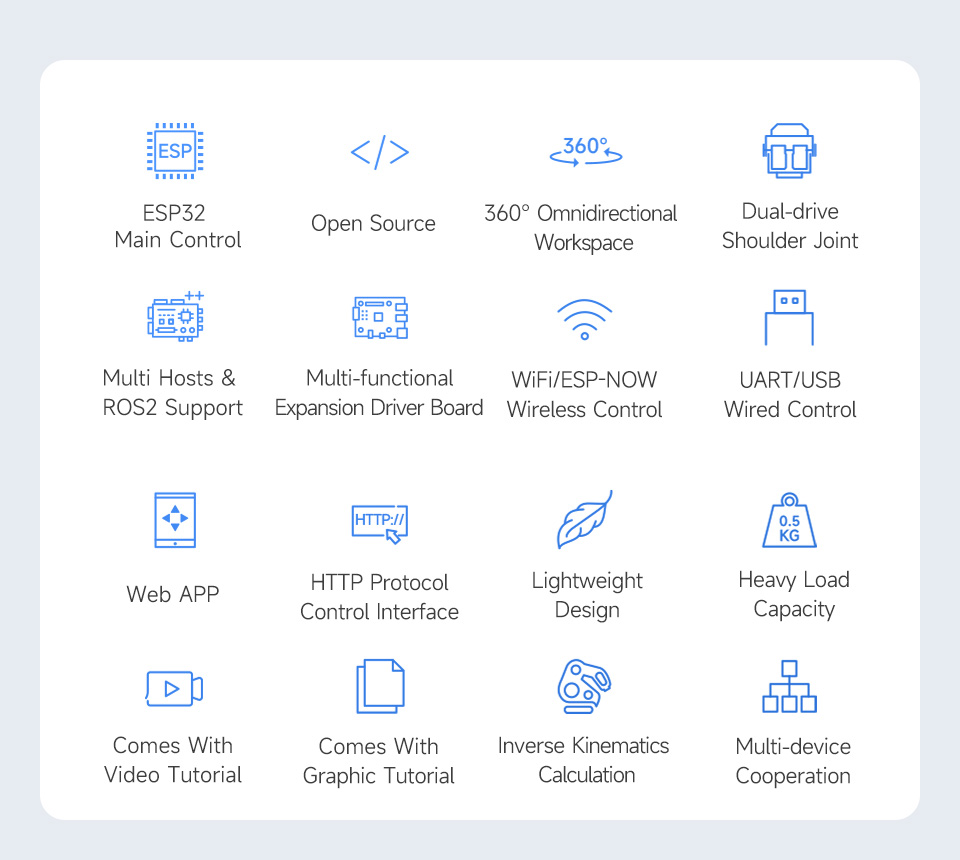
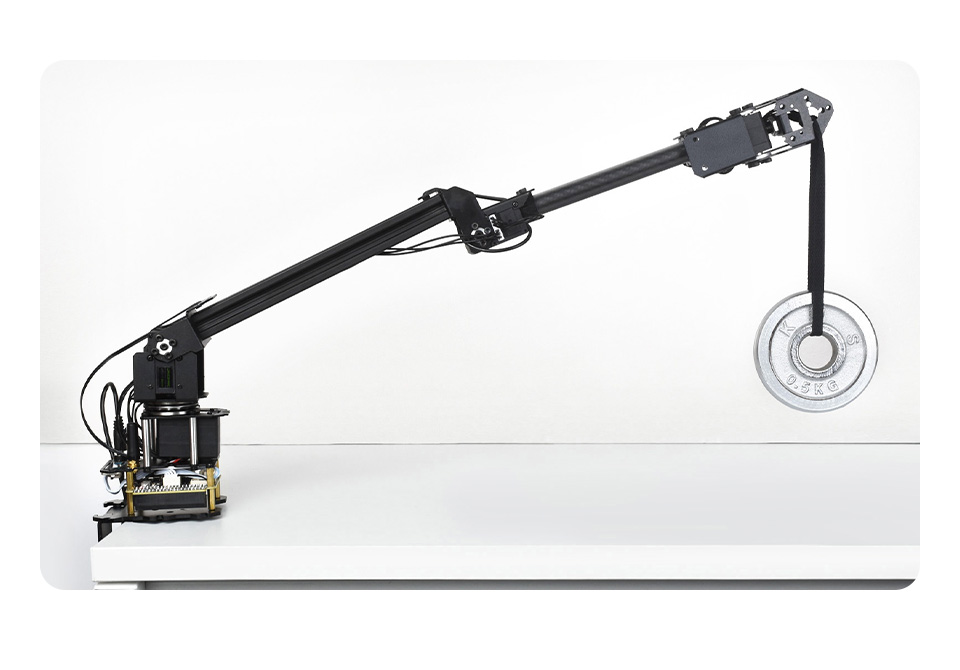
سلسلة RoArm-M2 هي ذراع روبوتية ذكية رباعية درجات الحرية (4DOF) مصممة للتطبيقات المبتكرة. تعتمد تصميمًا هيكليًا خفيف الوزن بوزن إجمالي أقل من 900 جرام وقدرة حمل فعالة تبلغ 0.5 كجم عند 0.5 متر، مما يسمح بتركيبها بمرونة على منصات متنقلة متنوعة. وتتميز بقاعدة متعددة الاتجاهات بزاوية 360 درجة مدمجة مع ثلاث مفاصل مرنة لإنشاء مساحة عمل بقطر متر واحد.
يعزز تصميم الدفع المباشر للمفاصل من دقة إعادة التمركز كما يحسن الموثوقية الهيكلية، مع تقنية دفع مزدوج مبتكرة تضاعف عزم دوران مفصل الكتف. يدعم وحدة التحكم الرئيسية المدمجة ESP32 MCU أوضاع تحكم لاسلكية متعددة، ويوفر واجهات تحكم وبروتوكولات اتصال غنية للاتصال السهل بمختلف الأجهزة.
توفر تطبيق ويب سهل الاستخدام ومتعدد المنصات يدمج وضع تحكم إحداثي بسيط ومرئي، مما يجعل البدء أسهل. وتأتي مع دروس رسومية وفيديو غنية لمساعدتك على التعلم والاستخدام بسرعة. متوافقة مع ROS2 ومختلف أجهزة الكمبيوتر المضيفة، وتدعم أوضاع اتصال لاسلكية وسلكية متنوعة. تأتي مع لوحة توسعة، وتدعم تخصيص أدوات نهاية الذراع (EoAT) لتلبية متطلبات التطبيقات المبتكرة.
سلسلة RoArm-M2 تحقق توازناً ممتازاً بين خفة الوزن وسهولة الاستخدام والقابلية للتوسع والابتكار المفتوح، وهي ذراع روبوتية متعددة الوظائف تدمج التحكم الذكي والتفاعل بين الإنسان والآلة والتطوير القابل للتخصيص. مثالية للتطبيقات التي تتطلب مزيجاً من المرونة والقابلية للتوسع وسهولة الاستخدام.
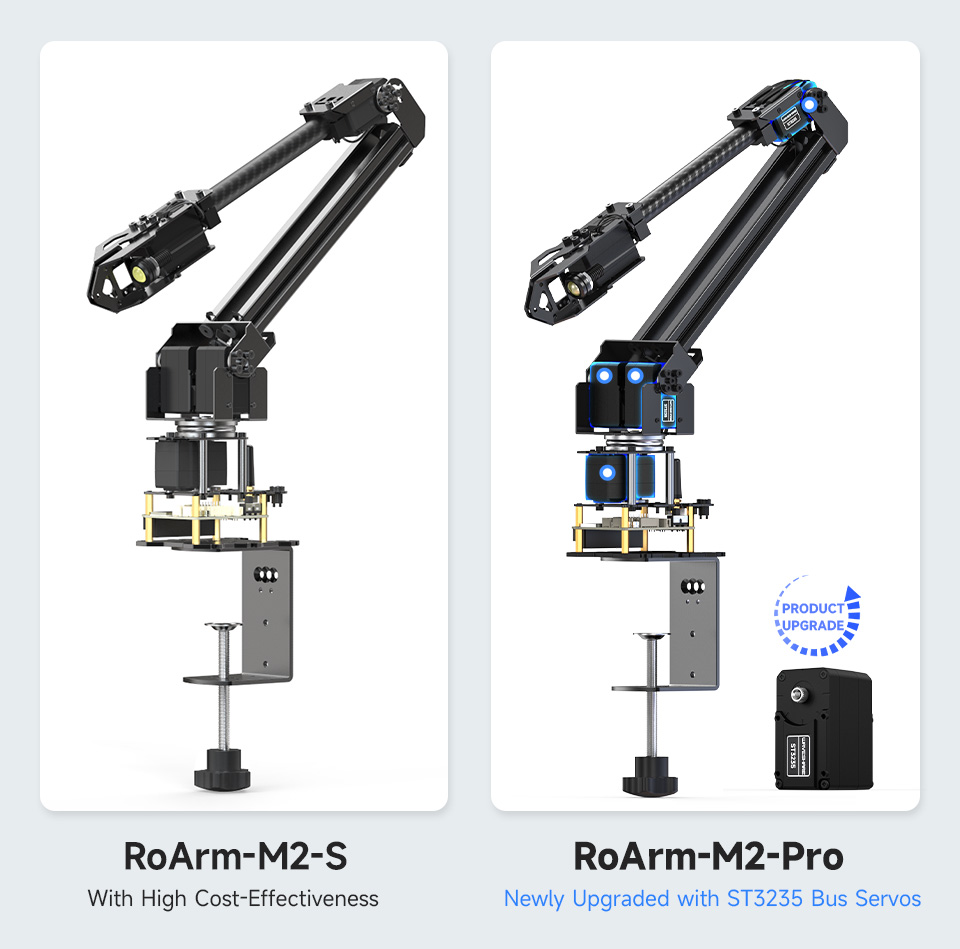
خيارات الإصدار
توفر خيارات لكل من RoArm-M2-S / RoArm-M2-Pro. الإصدار المطور RoArm-M2-Pro مجهز بمؤازرات (سيرفو) ناقل معدنية بالكامل من نوع ST3235، مما يوفر هيكلاً أكثر متانة ومقاومة للانعكاس (backlash) لا تزيد مع الاستخدام، مما يعزز من متانة المنتج.
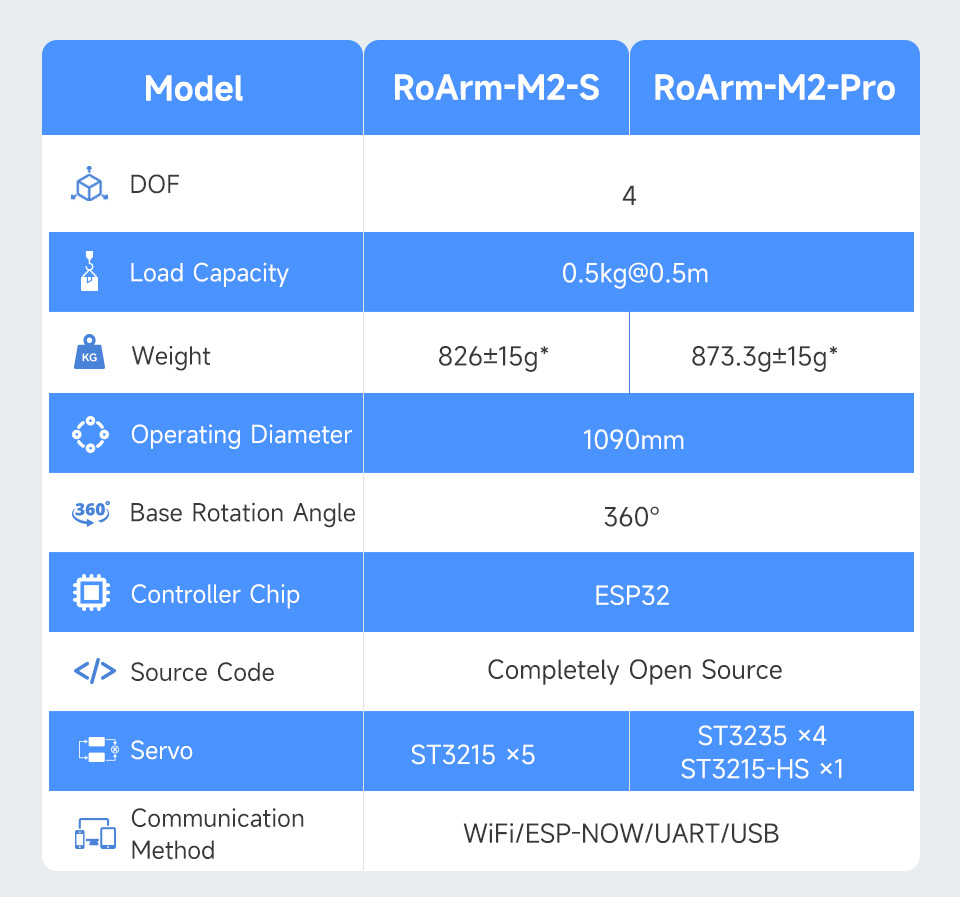
مقارنة المعلمات
* لا يشمل وزن مشبك تثبيت حافة الطاولة (290 جرام).
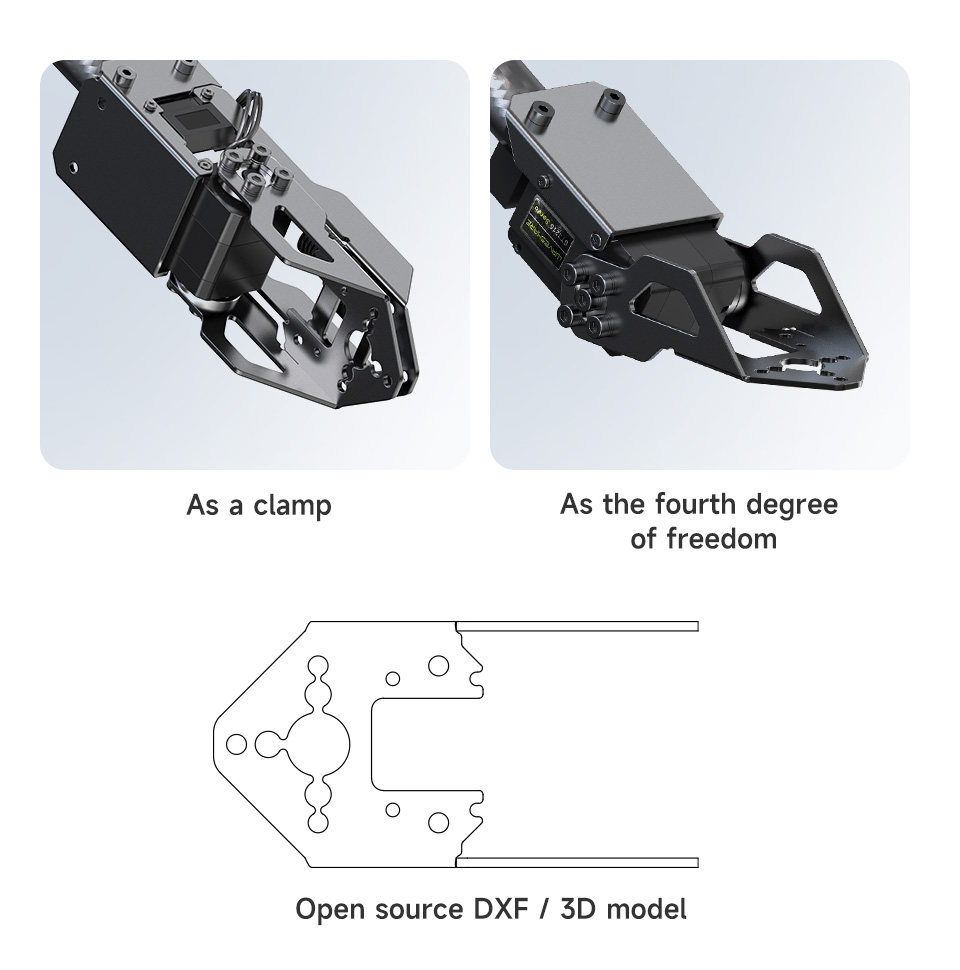
طرق تركيب متعددة لأدوات نهاية الذراع (EoAT)
تدعم أدوات نهاية الذراع طرق تركيب متنوعة،
يمكن استخدامها كمشبك أو كدرجة رابعة من درجات الحرية.
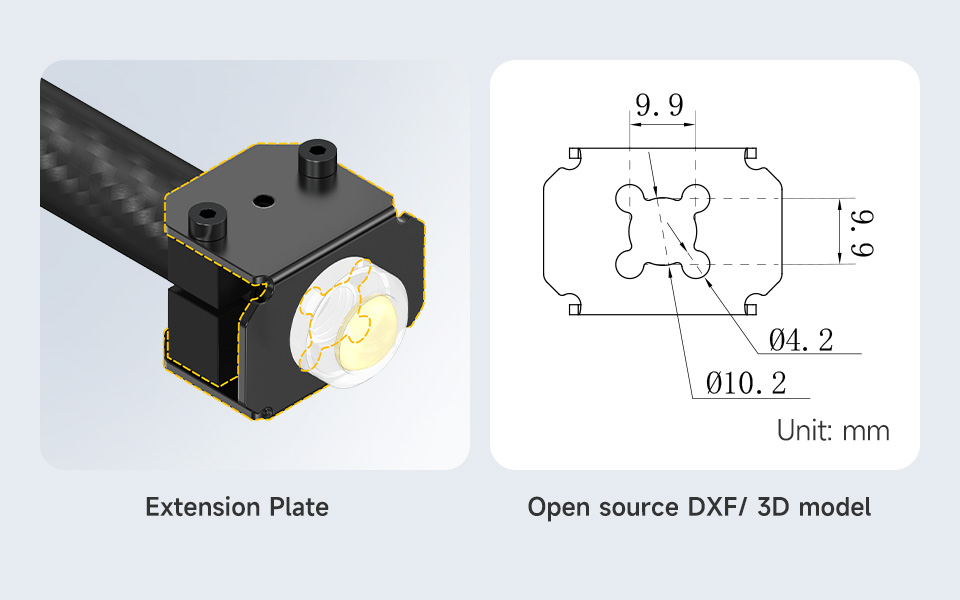
توفر ملفات DXF ونماذج ثلاثية الأبعاد مفتوحة المصدر للقيام بأعمالك الخاصة (DIY) والتطوير الثانوي
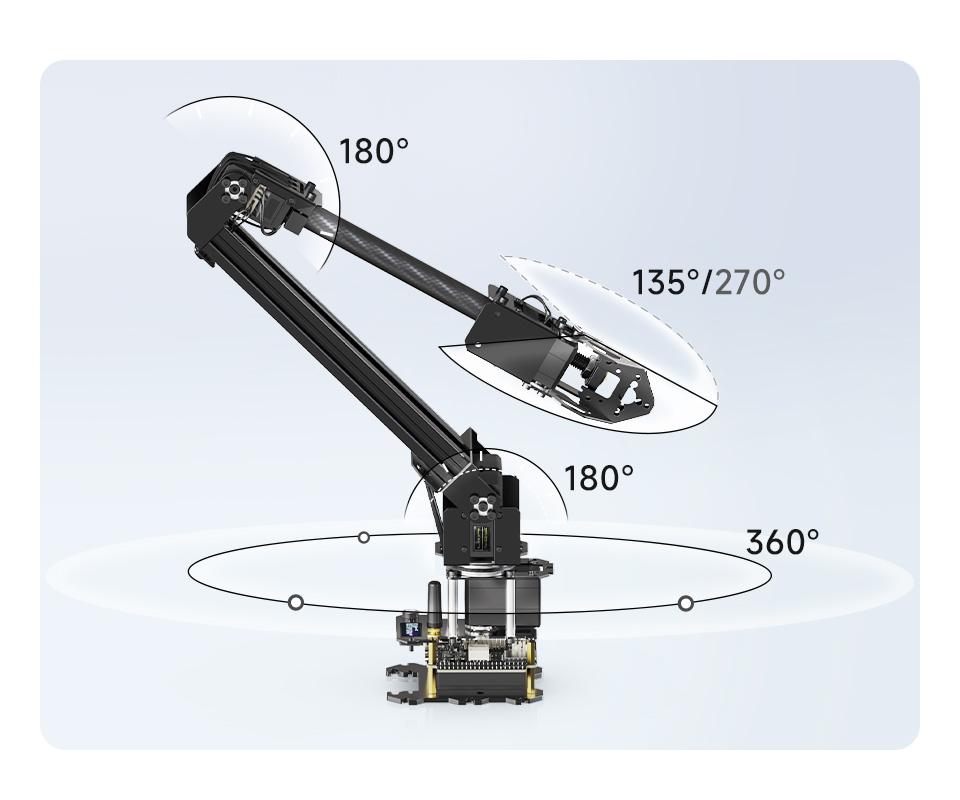
مفاصل مرنة × فضاء متعدد الاتجاهات
تعتمد قاعدة دوران 360 درجة ومفاصل مرنة
لإنشاء مساحة عمل متعددة الاتجاهات بقطر 1 متر،
مما يسمح لأدوات نهاية الذراع بالتحرك بحرية في جميع الاتجاهات
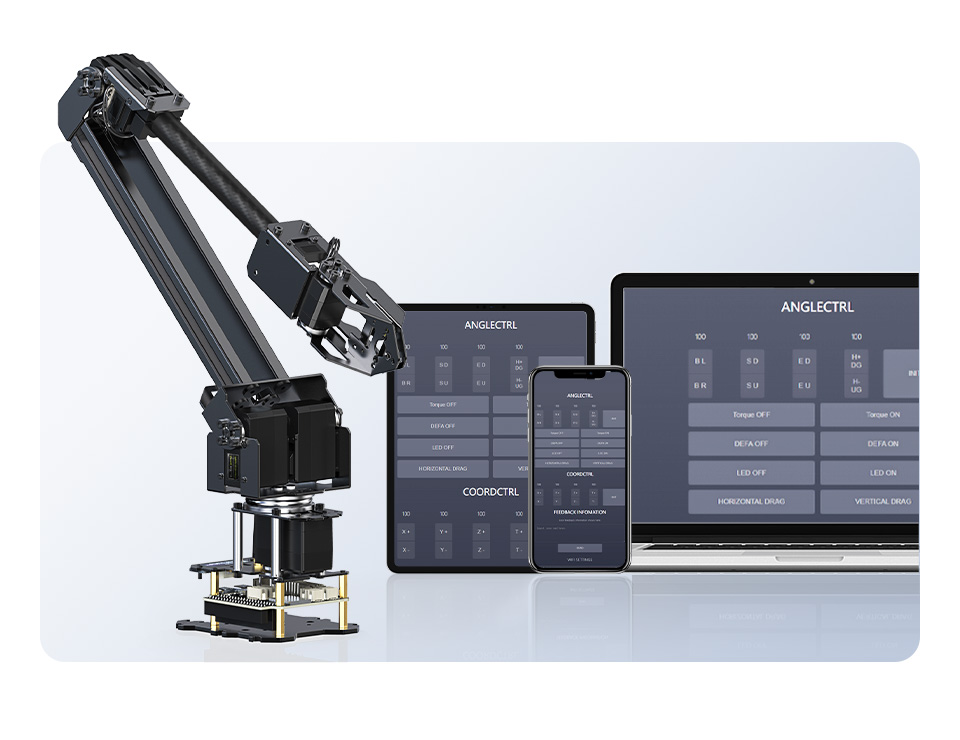
سهولة التحكم عبر
تطبيق ويب متعدد المنصات
لا حاجة لتثبيت تطبيق، الوصول متاح بعد إدخال العنوان.
يسمح للمستخدمين بالاتصال والتحكم في RoArm-M2 عبر الهواتف المحمولة،
والأجهزة اللوحية وأجهزة الكمبيوتر بالنقر على الأزرار في تطبيق الويب.
يدعم التطوير الثانوي لتطبيق الويب مفتوح المصدر هذا
لتخصيص واجهة المستخدم وإضافة وظائف جديدة.
مفتوحة المصدر بالكامل من أجل
التطوير الثانوي
سلسلة RoArm-M2 مفتوحة المصدر بالكامل فيما يخص أكواد التحكم ووثائق واجهة الاتصال،
تدعم لغات وأجهزة متعددة للتطوير الثانوي.
توفر عروضاً توضيحية ونماذج تعليمية معيارية للمستخدمين المبتدئين، مما يسهل البدء بها.
هيكل خفيف الوزن، قدرة تحميل ممتازة
هيكل خفيف الوزن بوزن إجمالي أقل من 900 جرام، يعتمد ألياف الكربون
وسبيكة الألومنيوم 5052 لضمان الاستقرار تحت الأحمال الثقيلة،
مناسب لمختلف هياكل الروبوتات المتنقلة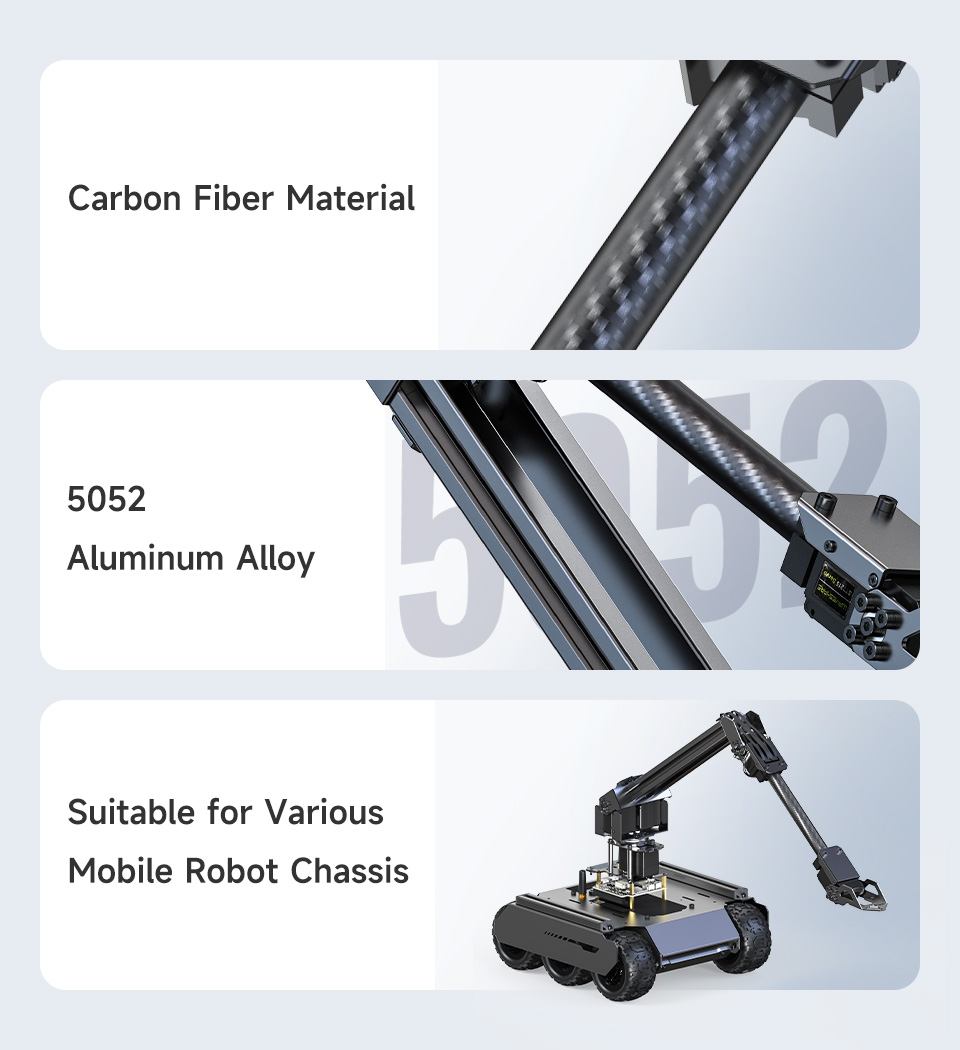
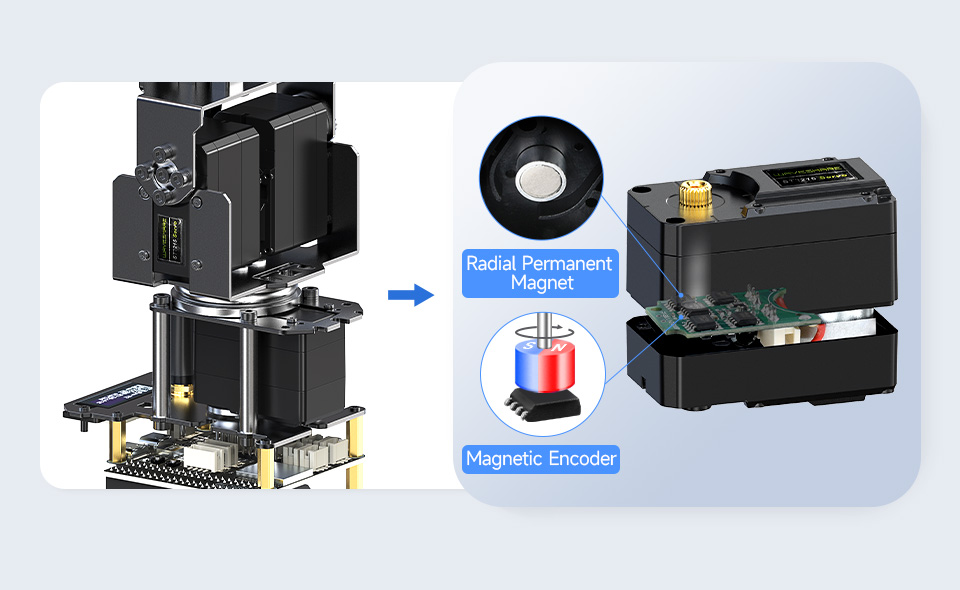
تصميم الدفع المباشر للمفاصل
دقة تغذية راجعة تصل إلى 0.088 درجة
يمكن الحصول على التغذية الراجعة لزاوية المفصل مباشرة عبر مشفر مغناطيسي عالي الدقة بـ 12 بت
بدون أي مجموعات تخفيض، مما يجعله أكثر دقة،
ويمكن حساب الموقع الفعلي لنقطة الهدف الحالية
بناءً على التغذية الراجعة لزاوية المفصل.
تقنية الدفع المزدوج المبتكرة
تضاعف عزم دوران مفصل الكتف
لقد طورنا خوارزمية تحكم ثنائية الدفع تسمح للمؤازرتين في مفصل الكتف بتنسيق عزم الخرج بفعالية، مما يعزز بشكل كبيرالقوة وقدرة التحميل الإجمالية لسلسلة RoArm-M2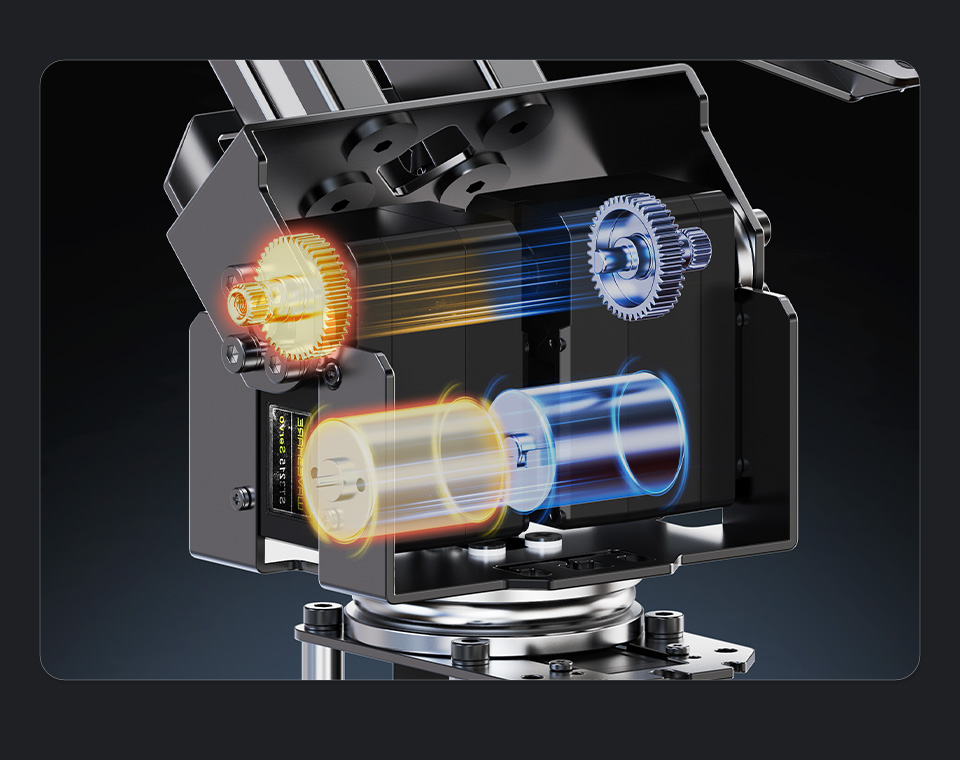
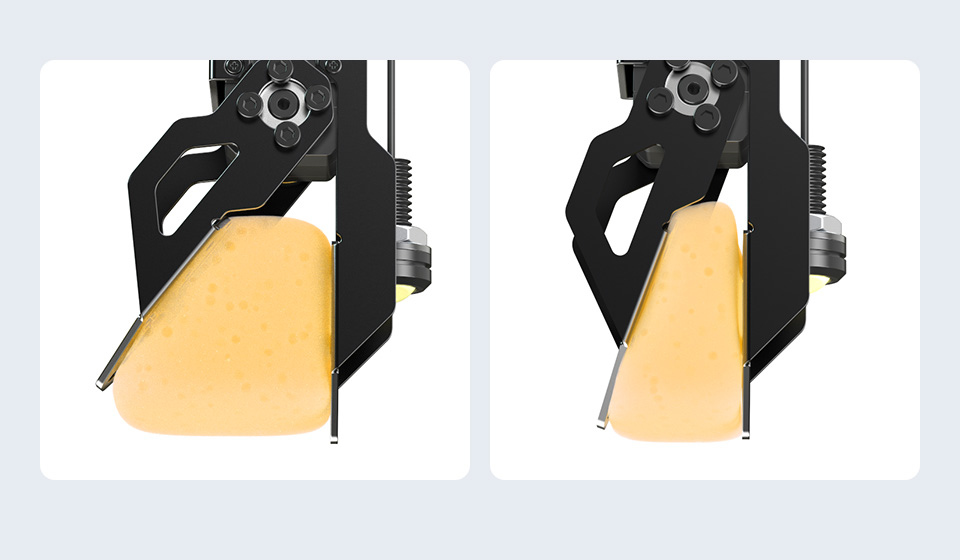
مشبك الدفع المباشر يتيح تحكماً دقيقاً
في القوة
يسمح تصميم مشبك الدفع المباشر بالتحكم الدقيق في قوة المشبك برمجياً، مما يجعله مناسباً لمسك الأشياء الهشة دون تطبيق قوة مفرطة
يدعم تركيب أربطة مطاطية
لتعويض تأثير
الجاذبية
تدعم مفاصل الكتف والكوع تركيب أربطة مطاطية لمساعدة الذراع الروبوتية، من خلال استغلال الانكماش المرن للأربطة المطاطية لتعويض تأثير الجاذبية وزيادة الحمولة الفعالة للذراع الروبوتية.
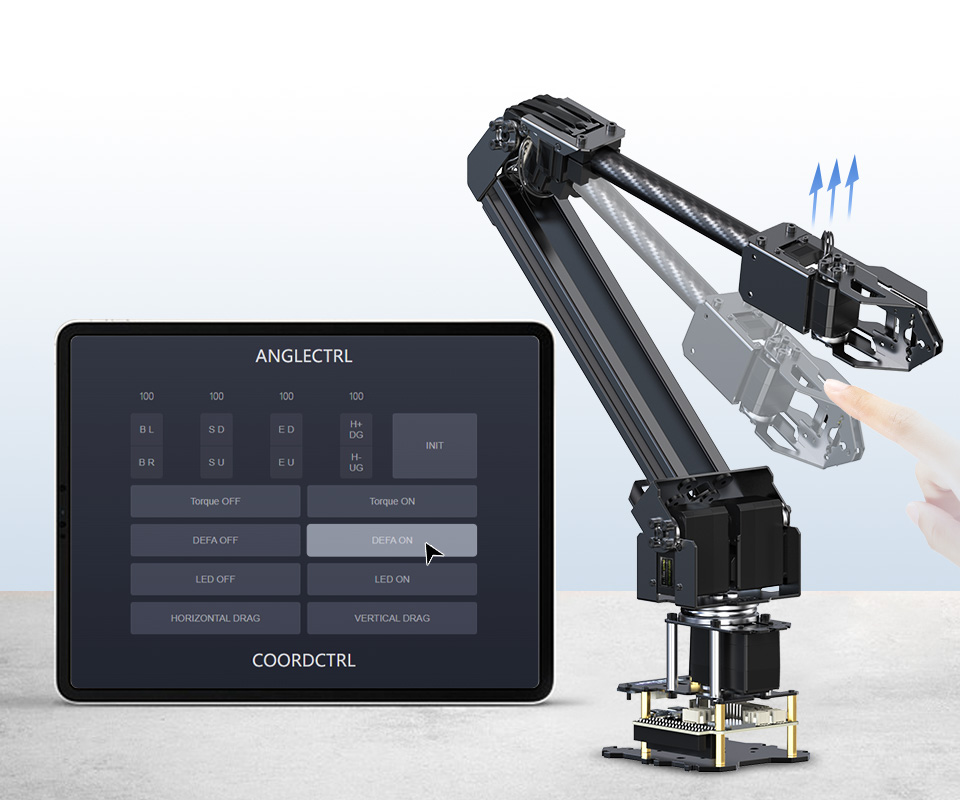
تحكم تكيفي بالقوة الخارجية
الديناميكية
بعد تمكين هذه الوظيفة، يمكنك تحديد الحد الأقصى لعزم الدوران لكل مفصل. عندما تتجاوز القوة الخارجية المطبقة على المفصل حد عزم الدوران (القابل للتهيئة)، ستدور الذراع الروبوتية استجابةً للقوة الخارجية، وستعود إلى الموقع المحدد عندما تنخفض القوة الخارجية عن حد عزم الدوران.
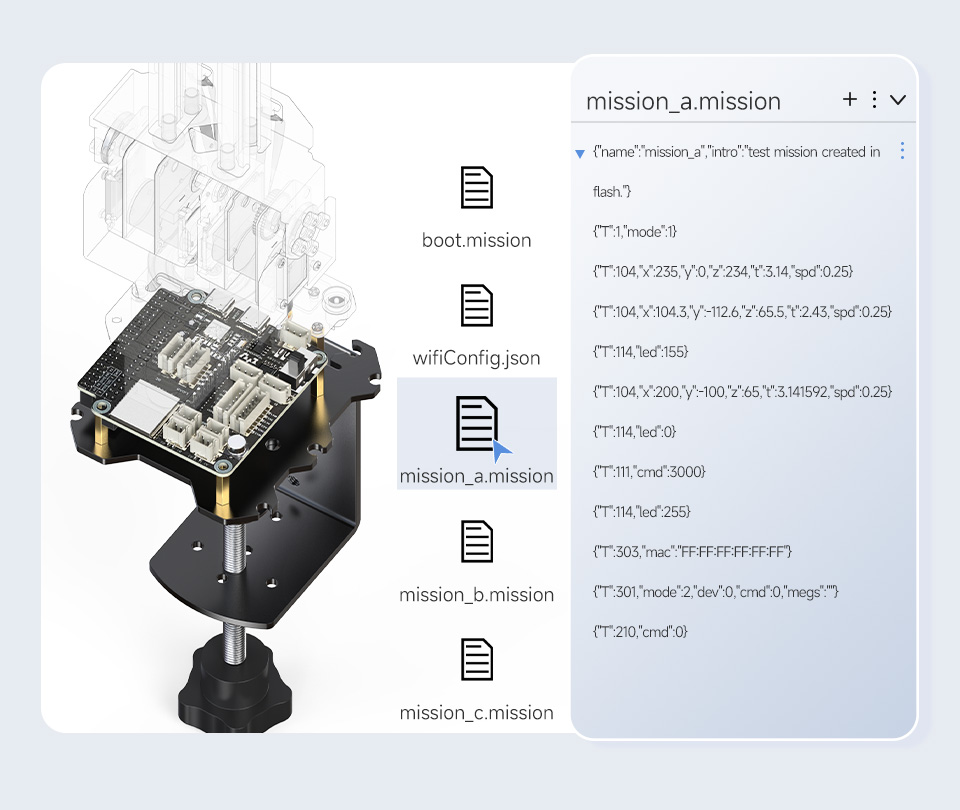
تسجيل تلقائي بنقرة واحدة
سهولة في إنشاء الإجراءات
يمكن لـ RoArm-M2 حفظ تعليمات JSON للتحكم في الروبوت كملفات مهام. يمكن حفظ ملفات المهام في ذاكرة Flash الخاصة بـ ESP32، والتي لن تُفقد في حالة انقطاع التيار الكهربائي. يمكن للذراع الروبوتية تنفيذ عمليات معقدة ومتكررة عن طريق استدعاء ملفات المهام هذه.
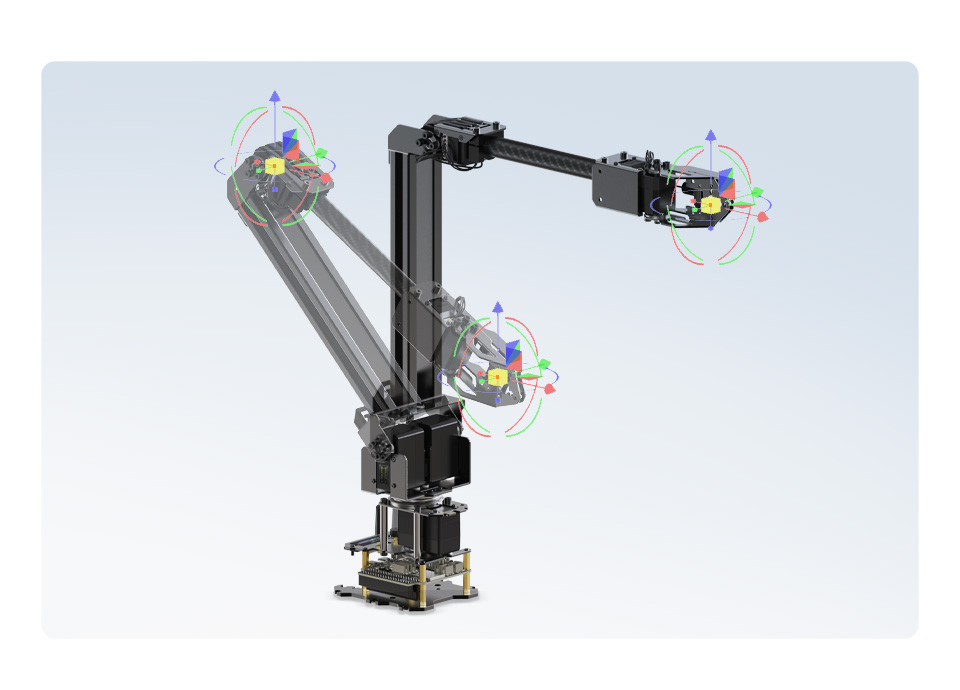
الوصول بدقة إلى الهدف عن طريق إدخال الإحداثيات
خوارزمية تحكم في الحركية العكسية مفتوحة المصدر في نظام إحداثيات كارتيزي ثلاثي الأبعاد. بعد إدخال الموقع المستهدف، يمكن للذراع الروبوتية الوصول بدقة إلى النقطة المستهدفة باستخدام وظيفة الحركية العكسية لحساب زاوية دوران كل مفصل.
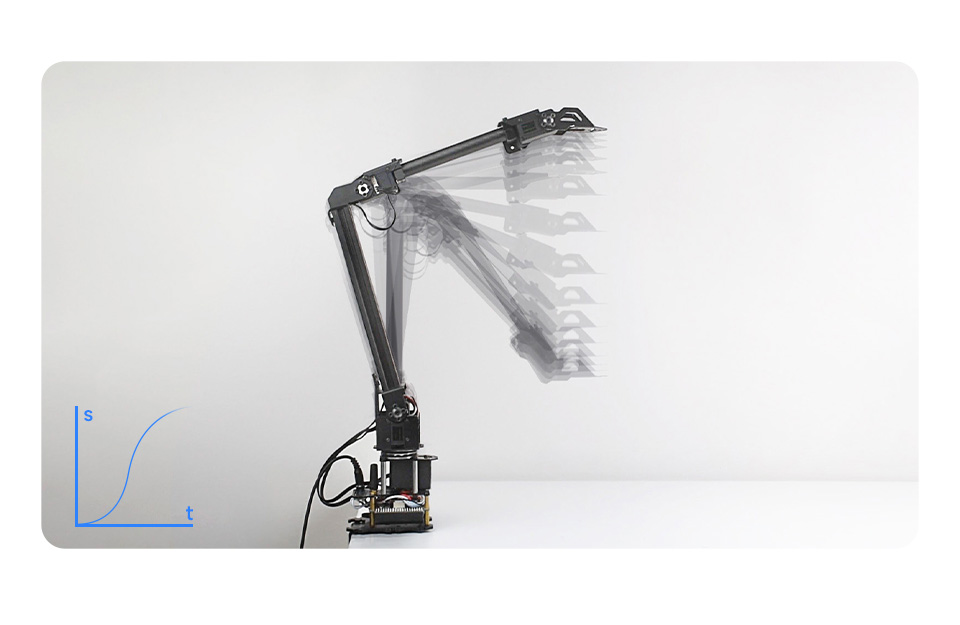
تحكم في سرعة المنحنى لضمان
حركة أكثر سلاسة
نحن نستخدم خوارزمية التحكم في سرعة المنحنى لجعل الذراع الروبوتية تتحرك بشكل أكثر سلاسة وطبيعية، بدون تذبذبات أثناء البدء والتوقف
تحكم لاسلكي ESP-NOW
تعاون عن بعد بزمن وصول منخفض
ESP-NOW هو بروتوكول اتصال لاسلكي مخصص بزمن وصول منخفض، دون الحاجة إلى بنية تحتية للشبكة. يمكنك استخدام ذراع روبوتية واحدة للتحكم لاسلكياً في أذرع روبوتية أخرى، ويمكن ضبط طرق التحكم كتحكم بالبث، أو تحكم جماعي، أو تحكم فردي.
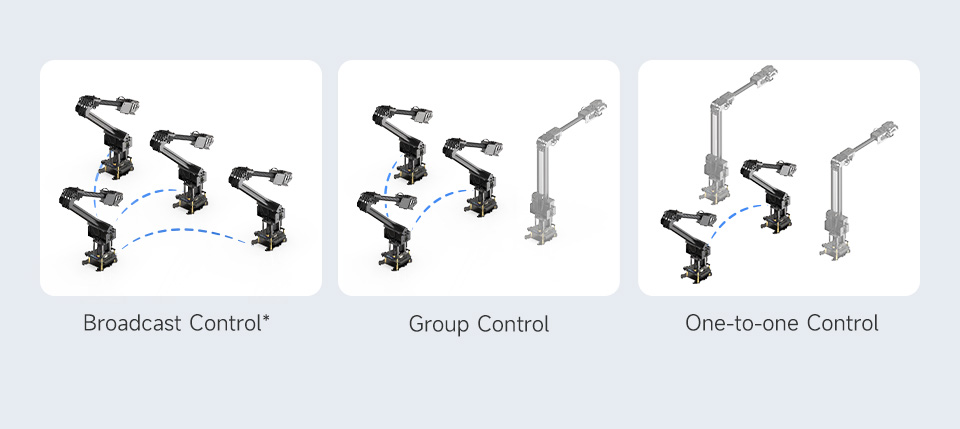
* ملاحظة: التحكم بالبث ليس له قيود على عدد الأجهزة التي يتم التحكم فيها، بينما يسمح التحكم الجماعي بما يصل إلى 20 جهازاً. يرجى الرجوع إلى الويكي (WIKI) لمزيد من التفاصيل.
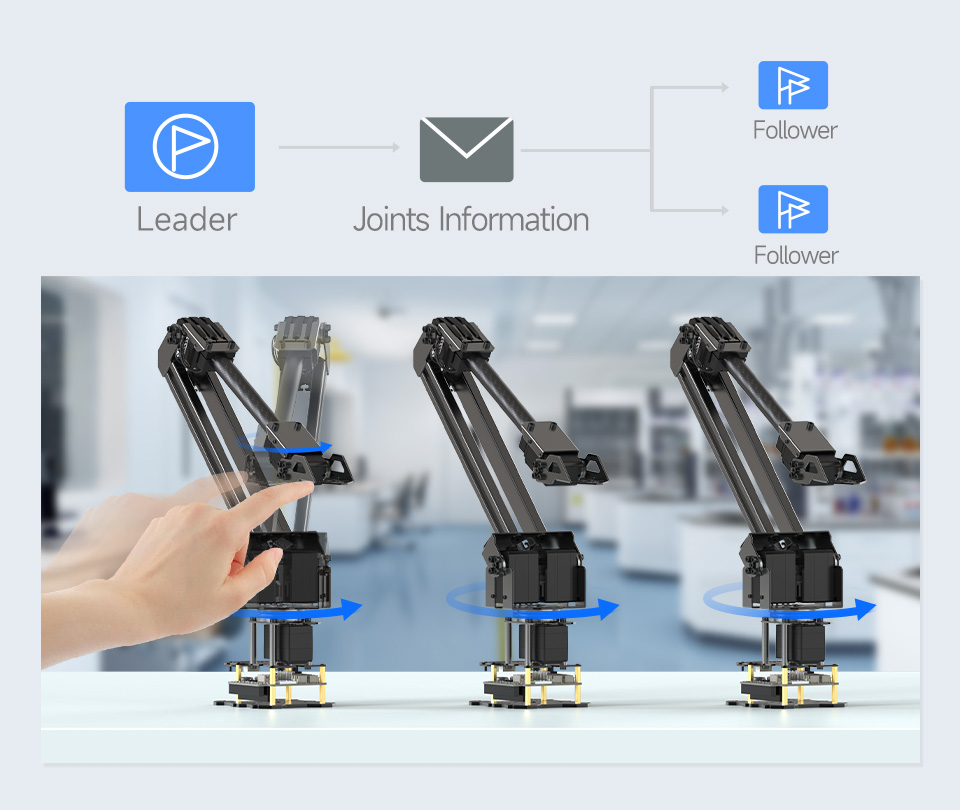
يدعم وضع التحكم بالاتباع
القائم على ESP-NOW
في وضع التحكم بالاتباع، سترسل الذراع الروبوتية القائدة معلومات زاوية مفصلها إلى الأذرع الروبوتية الأخرى عبر اتصال ESP-NOW. ستقوم الأذرع الروبوتية الأخرى الموجودة في وضع "تابع" (Follower) بتقليد نفس حركات القائد في الوقت الفعلي.
واجهات تحكم متعددة،
دعم لأجهزة ولغات متعددة
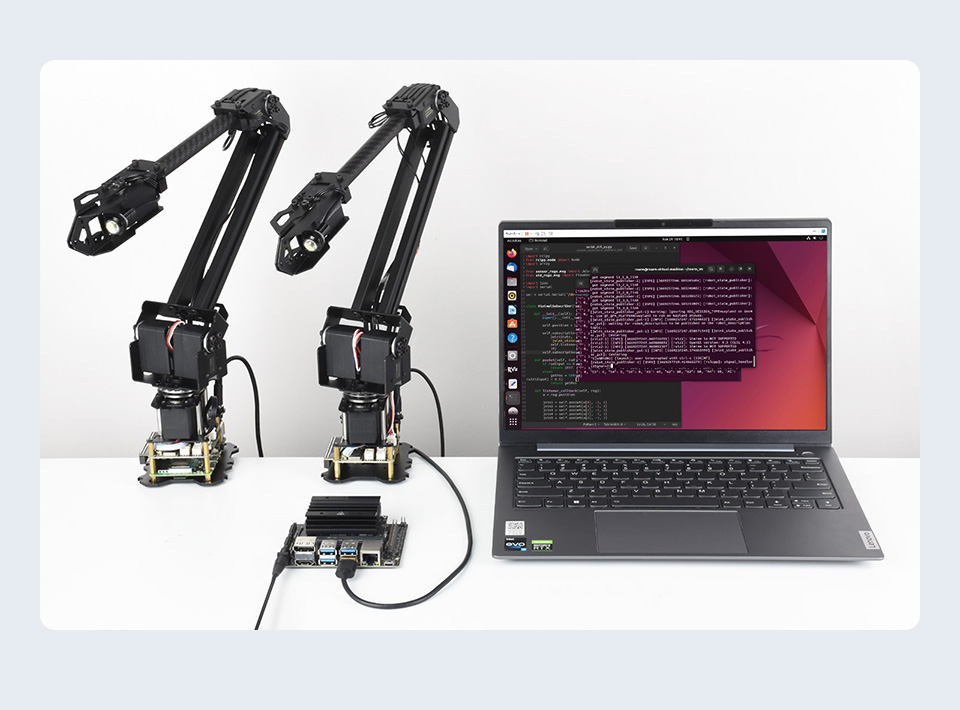
سلسلة RoArm-M2 لا يمكن التحكم فيها فقط بواسطة تطبيق الويب، بل تدعم أيضاً استخدام وحدات تحكم أخرى لإرسال أوامر JSON عبر طلب شبكة بروتوكول HTTP، أو الاتصال التسلسلي، أو اتصال USB للتحكم والحصول على التغذية الراجعة.
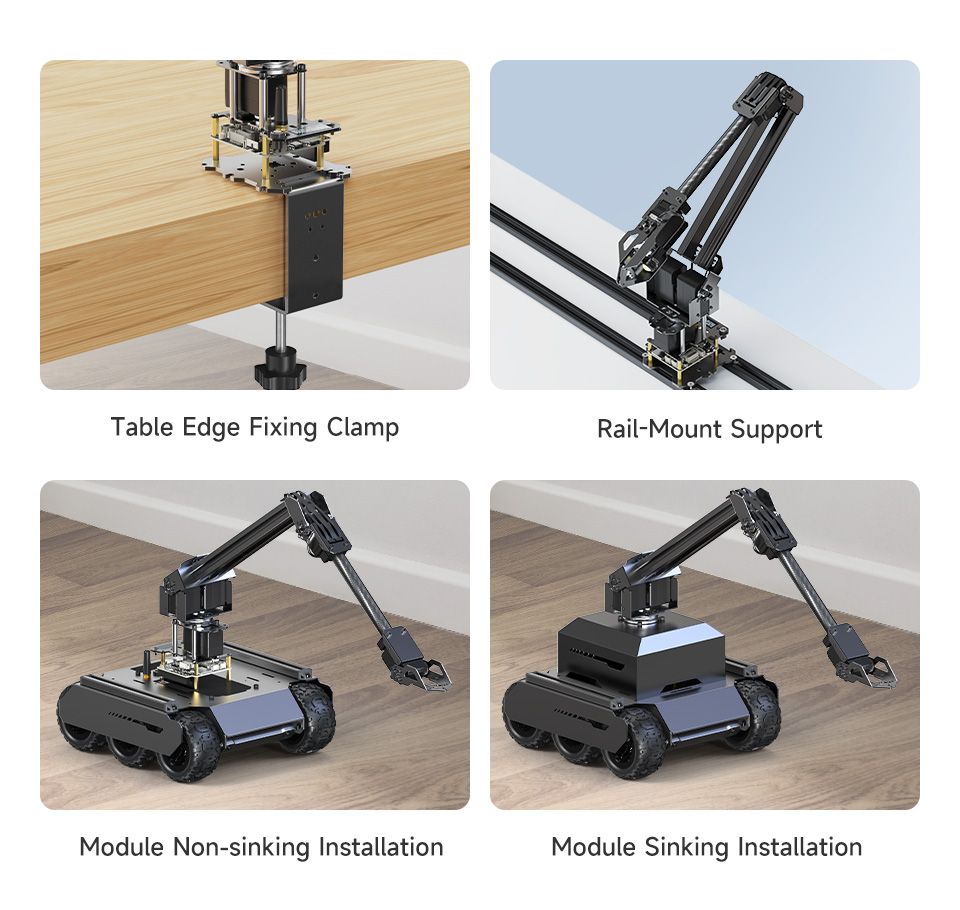
طرق تثبيت متعددة من أجل
الدمج في تطبيقك
توفر مخططات تثبيت متعددة وموارد تطوير ثانوية ذات صلة، مناسبة لسيناريوهات الاستخدام المختلفة ويمكن دمجها بمرونة في مشاريعك وتطبيقاتك
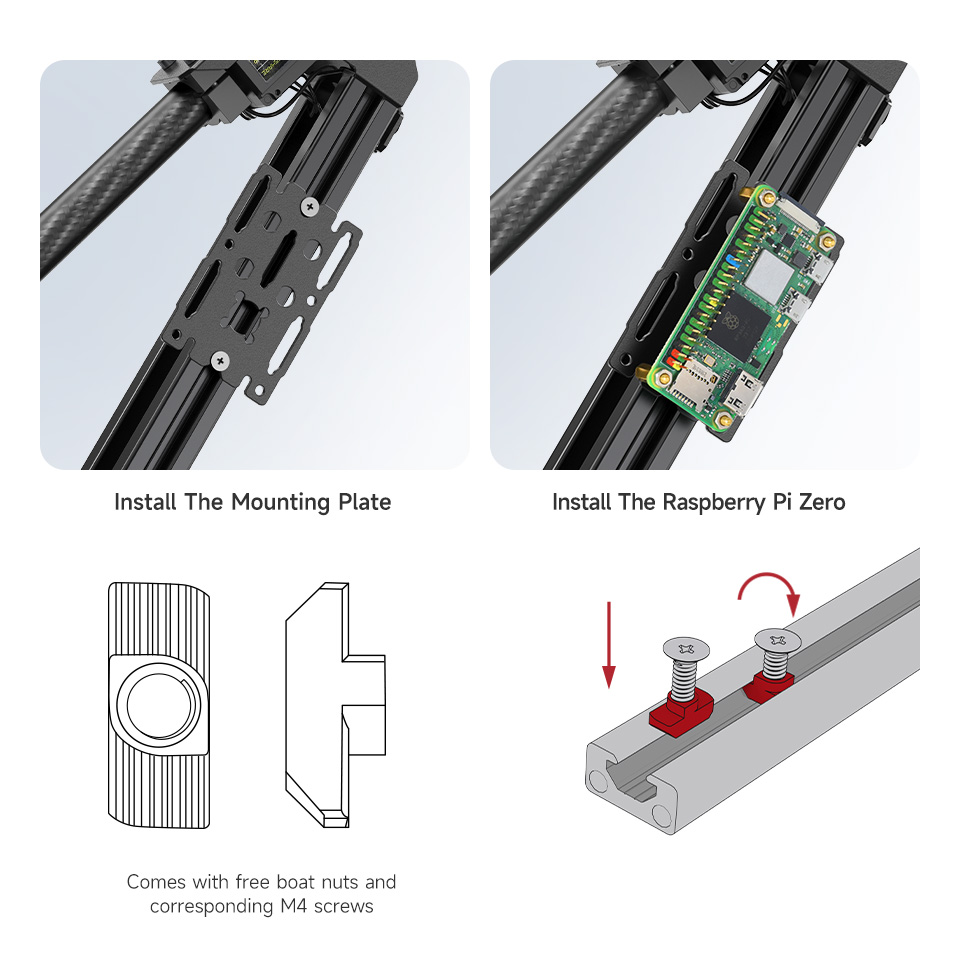
سهولة تثبيت ملحقات مختلفة
يعتمد الهيكل الرئيسي للذراع العلوية قضيبين من الألومنيوم القياسي الأوروبي 1020، ويدعم تركيب ملحقات إضافية عبر صواميل القوارب لتلبية الاحتياجات المختلفة. تأتي مع صواميل قوارب ومسامير M4 مقابلة لسهولة التركيب.
يدعم تركيب كاميرا
لتوسيع التطبيقات المرئية
تأتي مع حامل كاميرا ورسومات مفتوحة المصدر ذات صلة.
يمكنك مباشرة تركيب كاميرا بالحجم المناسب أو كاميرات أخرى
بواسطة مهايئ
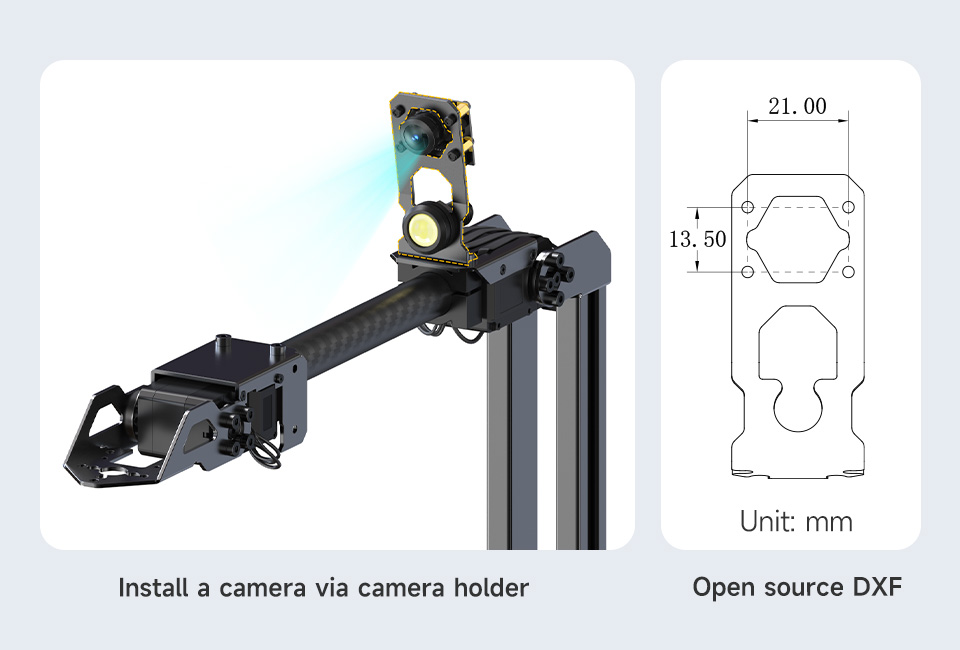
يدعم توسيع أدوات نهاية الذراع (EoAT) مختلفة
لمزيد من الوظائف
تأتي مع لوحة توسعة، سهلة للمستخدمين لتوسيع واستبدال أدوات نهاية ذراع مختلفة
لمزيد من الوظائف
لوحة تحكم رئيسية مدمجة ESP32
تعتمد ESP32 كمتحكم دقيق رئيسي قوي، وتدعم بروتوكولات اتصال لاسلكي متعددة، مع كمية كبيرة من الموارد مفتوحة المصدر للمساعدة في التطوير الثانوي للتطبيقات المبتكرة
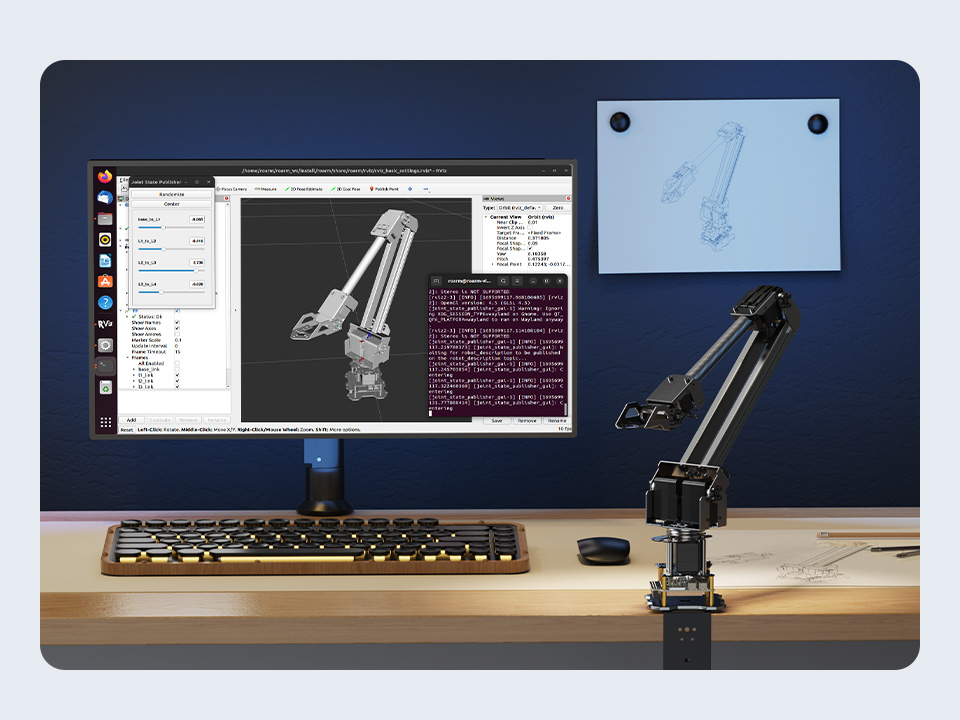
متوافقة مع ROS2، وتوفر ملف إنشاء نموذج
وتدعم تعاون الأجهزة المتعددة
توفر عقد اتصال ROS2،
ملف وصف نموذج URDF ودرساً تعليمياً للمبتدئين حول ROS2
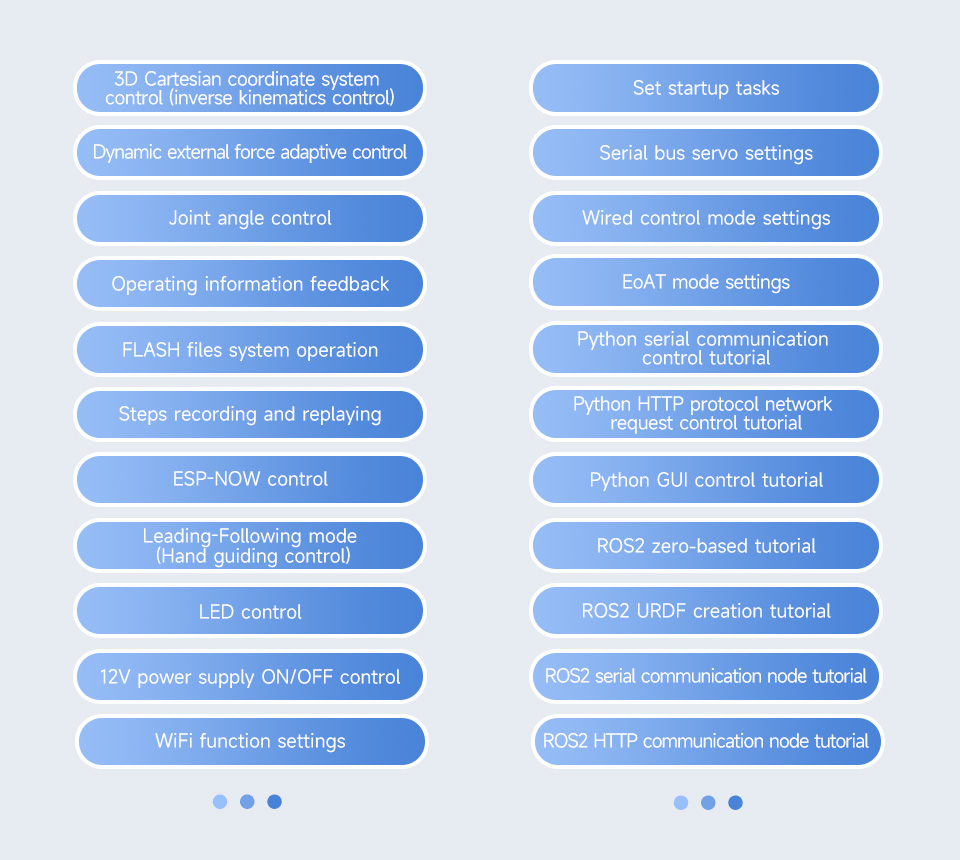
موارد تعليمية غنية لـ
التطوير الثانوي
نحن نوفر دروساً وحالات تعليمية كاملة، بما في ذلك وظائف مختلفة
وسيناريوهات تطبيق شائعة،
لمساعدة المستخدمين على البدء بسرعة في التطوير الثانوي
لوحة تشغيل عامة للروبوتات
واجهات وموارد غنية مدمجة من أجل
التطوير المبتكر والتوسع الوظيفي
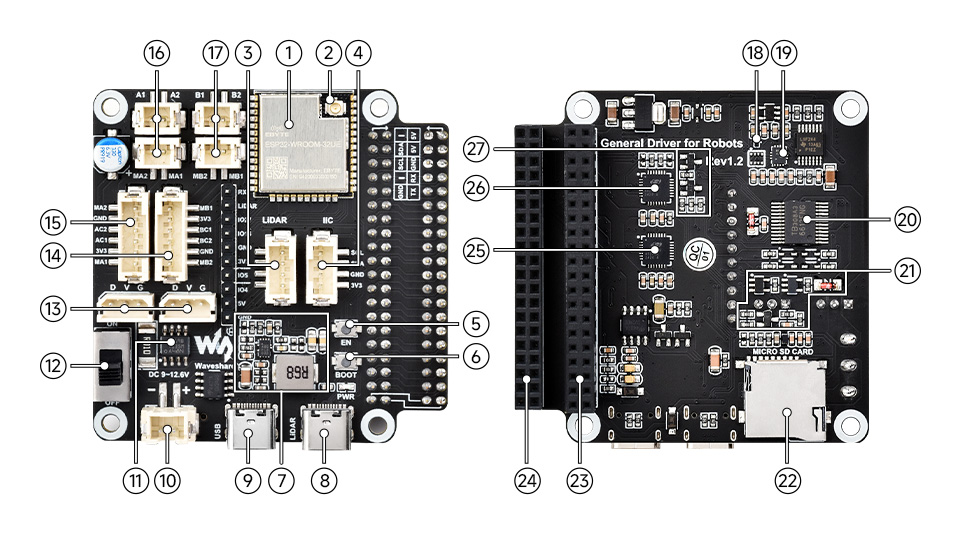
-
وحدة تحكم ESP32-WROOM-32
يمكن تطويرها باستخدام بيئة Arduino IDE
-
موصل WIFI من نوع IPEX1
لتوصيل هوائي WIFI لزيادة مسافة الاتصال اللاسلكي
-
واجهة LIDAR
وظيفة مهايئ رادار مدمجة
-
واجهة توسيع الطرفيات I2C
لتوصيل شاشة OLED أو مستشعرات I2C أخرى
-
زر إعادة التعيين
اضغط واترك لإعادة تشغيل ESP32
-
زر التحميل
سيدخل ESP32 في وضع التحميل بعد التشغيل
-
دائرة منظم جهد DC-DC 5 فولت
مزود طاقة لأجهزة الكمبيوتر المضيفة مثل Raspberry Pi أو Jetson Nano
-
منفذ Type-C (ليدار LADAR)
نقل بيانات ليدار (LIDAR)
-
منفذ Type-C (USB)
واجهة اتصال ESP32، لرفع البرامج إلى ESP32
-
منفذ طاقة XH2.54
يدعم دخل جهد مستمر 7~13 فولت، يمكنه تشغيل محركات السيرفو ذات الناقل التسلسلي والمحركات مباشرة
-
INA219
شريحة مراقبة الجهد/التيار
-
تشغيل/إيقاف الطاقة (Power ON/OFF)
تشغيل/إيقاف مصدر الطاقة الخارجي
-
واجهة سيرفو الناقل التسلسلي ST3215
للاتصال بسيرفو الناقل التسلسلي ST3215
-
واجهة المحرك PH2.0 6P
واجهة المجموعة B للمحرك المزود بمشفر
|
-
واجهة المحرك PH2.0 6P
واجهة المجموعة A للمحرك المزود بمشفر
-
واجهة المحرك PH2.0 2P
واجهة المجموعة A للمحرك غير المزود بمشفر
-
واجهة المحرك PH2.0 2P
واجهة المجموعة B للمحرك غير المزود بمشفر
-
AK09918C
بوصلة إلكترونية ثلاثية المحاور
-
QMI8658C
مستشعر حركة سداسي المحاور
-
TB6612FNG
شريحة التحكم في المحرك
-
دائرة التحكم في سيرفو الناقل التسلسلي
للتحكم في العديد من سيرفو الناقل التسلسلي ST3215 والحصول على ردود فعل من السيرفو
-
فتحة بطاقة TF
يمكن استخدامها لتخزين السجلات (Logs) أو إعدادات الواي فاي
-
رأس GPIO 40-دبوس
للاتصال بـ Raspberry Pi أو لوحات مضيفة أخرى
-
رأس ممتد 40-دبوس
سهولة استخدام دبابيس GPIO الخاصة بـ Raspberry Pi أو اللوحات المضيفة الأخرى
-
CP-2102
محول UART إلى USB، لنقل بيانات الرادار
-
CP-2102
محول UART إلى USB، لاتصال ESP32
-
دائرة التحميل التلقائي
لرفع البرامج إلى ESP32 دون الحاجة للضغط على زري EN و BOOT
|
موارد متنوعة على اللوحة
تدعم توسيع الوظائف
شريحة قيادة المحرك TB6612FNG مدمجة،
مراقبة جهد البطارية INA219، ومستشعر وحدة قياس القصور الذاتي (IMU) تساعي المحاور، تدعم توسيع الوظائف والابتكار
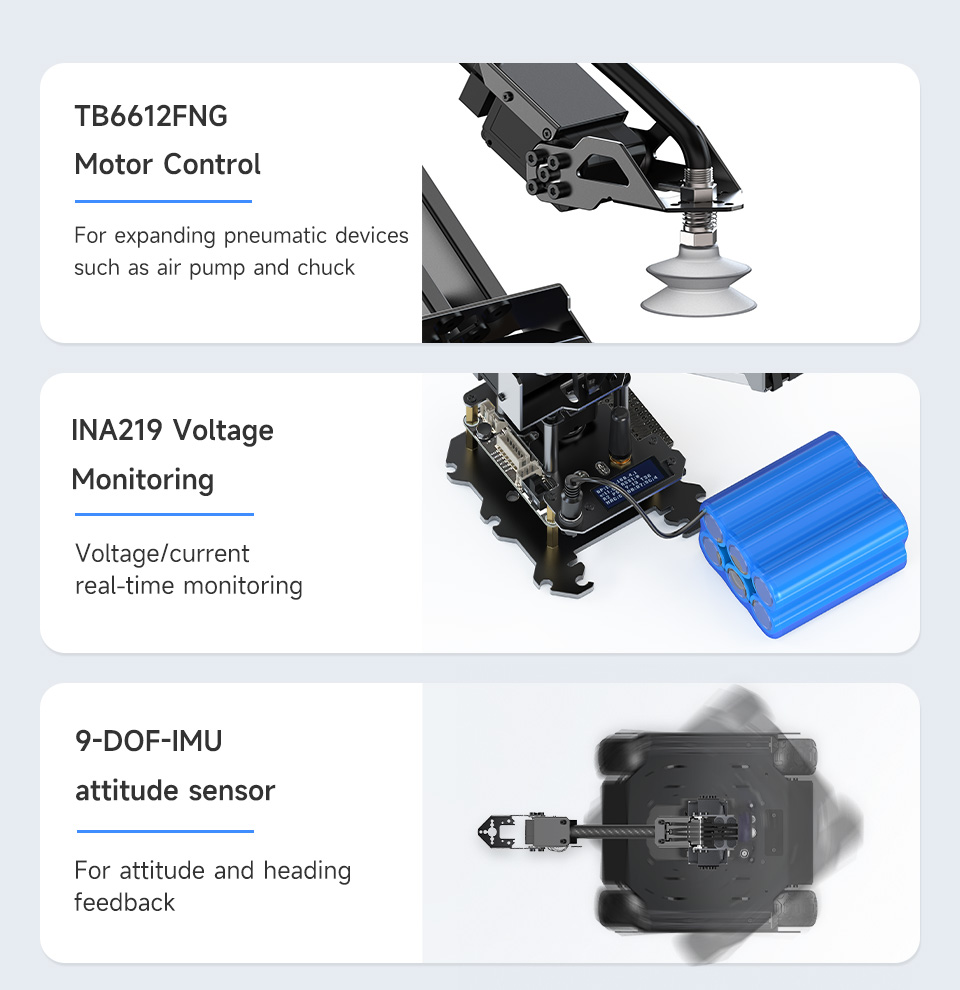
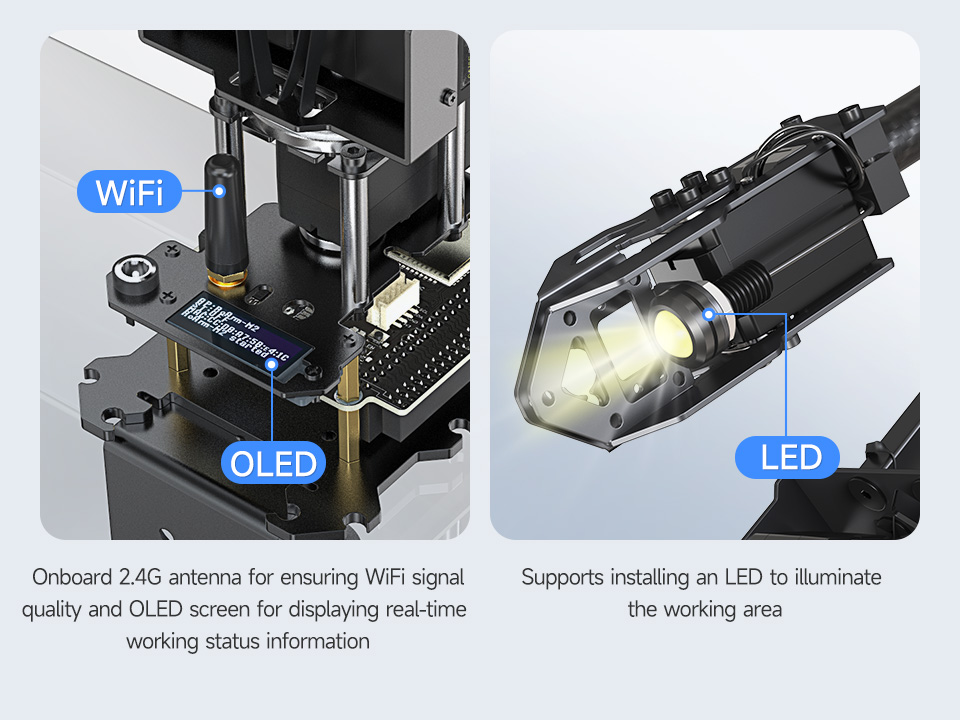
تفاعل السحب والإفلات بالماوس
توفر تطبيقات ويب وبرامج سطح مكتب (برامج مفتوحة المصدر مطورة بلغة بايثون)، تدعم ضبط تعليمات الحركةعند الضغط على الماوس وإفلاتهللتحكم في الذراع الروبوتية بمرونة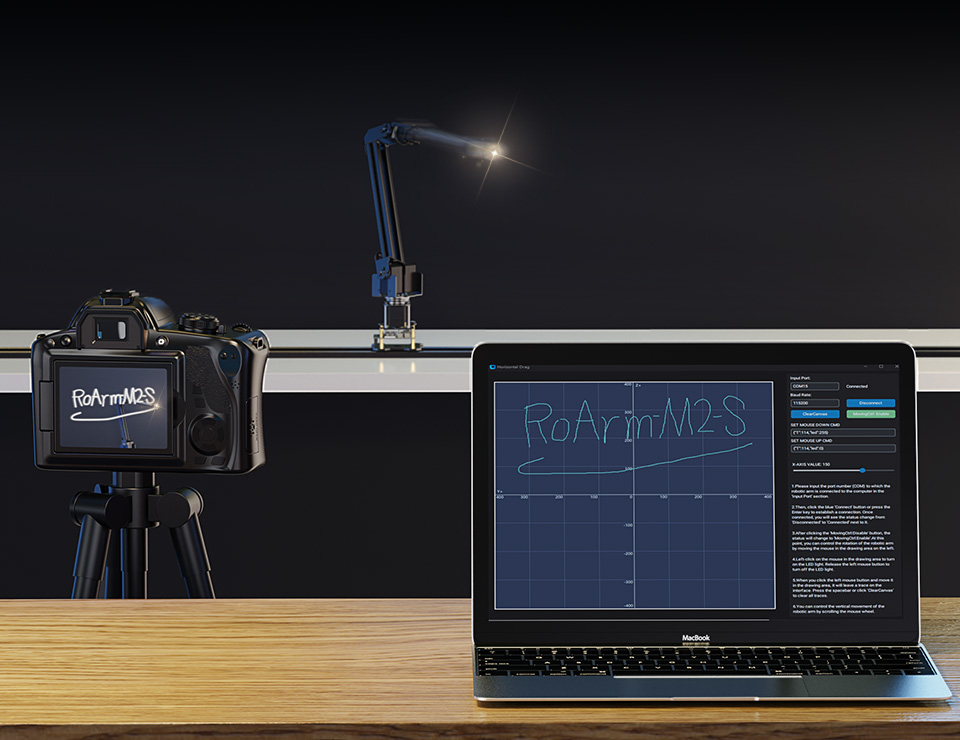
المواصفات
| درجات الحرية (DOF) |
4 |
| مساحة العمل |
القطر الأفقي: 1090 مم (كحد أقصى، 360 درجة متعدد الاتجاهات)، العمودي: 798 مم (كحد أقصى) |
| جهد التشغيل |
مزود طاقة 12 فولت 5 أمبير، يدعم بطاريات ليثيوم 3S (غير مرفقة) |
| سعة التحميل |
0.5 كجم عند 0.5 متر |
| دقة إعادة التموضع |
≈±4 مم (تحت نفس الحمل) |
| سرعة دوران السيرفو |
40 دورة في الدقيقة (بدون حمل، بدون حد للعزم) |
| نطاق التشغيل |
القاعدة-360°، الكتف-180°، المرفق-180°، اليد-135°/270° |
| نوع المحرك |
سيرفو ناقل تسلسلي TTL، مفصل دفع مباشر |
| عدد السيرفو |
5 |
| مستشعر زاوية المفصل |
مشفر مغناطيسي 12-بت 360 درجة |
| عزم السيرفو |
30 كجم.سم عند 12 فولت |
| معلومات ردود فعل المفصل |
حالة السيرفو، زاوية المفصل، سرعة الدوران، حمل المفصل، جهد السيرفو، تيار السيرفو، درجة حرارة السيرفو، ووضع عمل السيرفو |
| التحكم الرئيسي |
ESP32-WROOM-32 |
| ميزات وحدة التحكم الرئيسية |
واي فاي، بلوتوث، ثنائي النواة، 240 ميجاهرتز |
| وضع التحكم اللاسلكي |
واي فاي 2.4 جيجاهرتز، ESP-NOW |
| وضع التحكم السلكي |
USB، UART |
| وضع التشغيل اليدوي |
واجهة تحكم عبر الويب |
| وضع تشغيل المضيف |
UART/USB/ESP-NOW*/HTTP عبر أوامر تنسيق بيانات JSON (ملاحظة: لا يدعم الحصول على معلومات ردود الفعل في حالة استخدام اتصال ESP-NOW) |
| دعم المضيف |
أجهزة اتصال USB بما في ذلك Raspberry Pi، وJetson Orin Nano، والحاسوب الشخصي. |
| وظيفة EOAT |
وظيفة المشبك افتراضياً، يمكن تغييرها كدرجة حرية إضافية |
| طاقة LED |
≤1.5 واط |
| حجم شاشة OLED |
0.91 بوصة |
| وظائف أخرى |
مفتاح مزود طاقة 12 فولت بقناتين، وحدة قياس قصور ذاتي (IMU) تساعية المحاور |
| وزن الذراع الروبوتية |
RoArm-M2-S: 826 ±15 جم
RoArm-M2-Pro: 873.3 ±15 جم
(لا يشمل مشبك تثبيت حافة الطاولة) |
| وزن مشبك تثبيت حافة الطاولة |
290 جم ±10 جم |
| سماكة حافة الطاولة المدعومة للمشبك |
<72 مم |
| العرض التوضيحي |
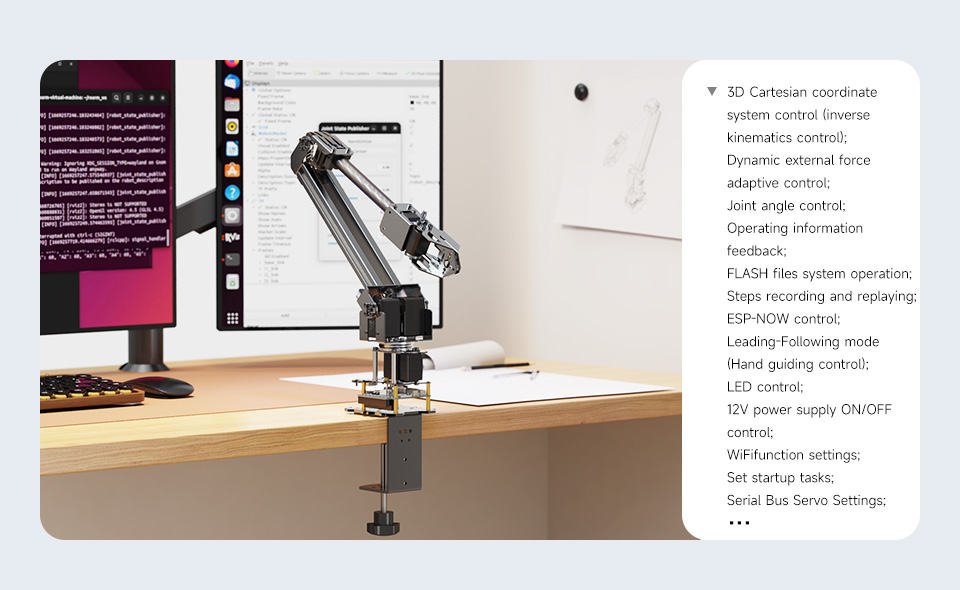
التحكم بنظام الإحداثيات الديكارتية ثلاثي الأبعاد (التحكم بالحركية العكسية)؛ التحكم التكيفي الديناميكي للقوة الخارجية؛ التحكم في زاوية المفصل؛ ردود فعل معلومات التشغيل؛ تشغيل نظام ملفات FLASH؛ تسجيل وإعادة تشغيل الخطوات؛ تحكم ESP-NOW؛ وضع التوجيه (التحكم اليدوي)؛ تحكم LED؛ تحكم تشغيل/إيقاف طاقة 12 فولت؛ إعدادات وظيفة الواي فاي؛ ضبط مهام بدء التشغيل؛ إعدادات سيرفو الناقل التسلسلي؛ إعداد وضع ردود الفعل؛ إعداد وضع EoAT، إلخ. (ملاحظة: يرجى الرجوع إلى الويكي لمزيد من التفاصيل) |
الأبعاد
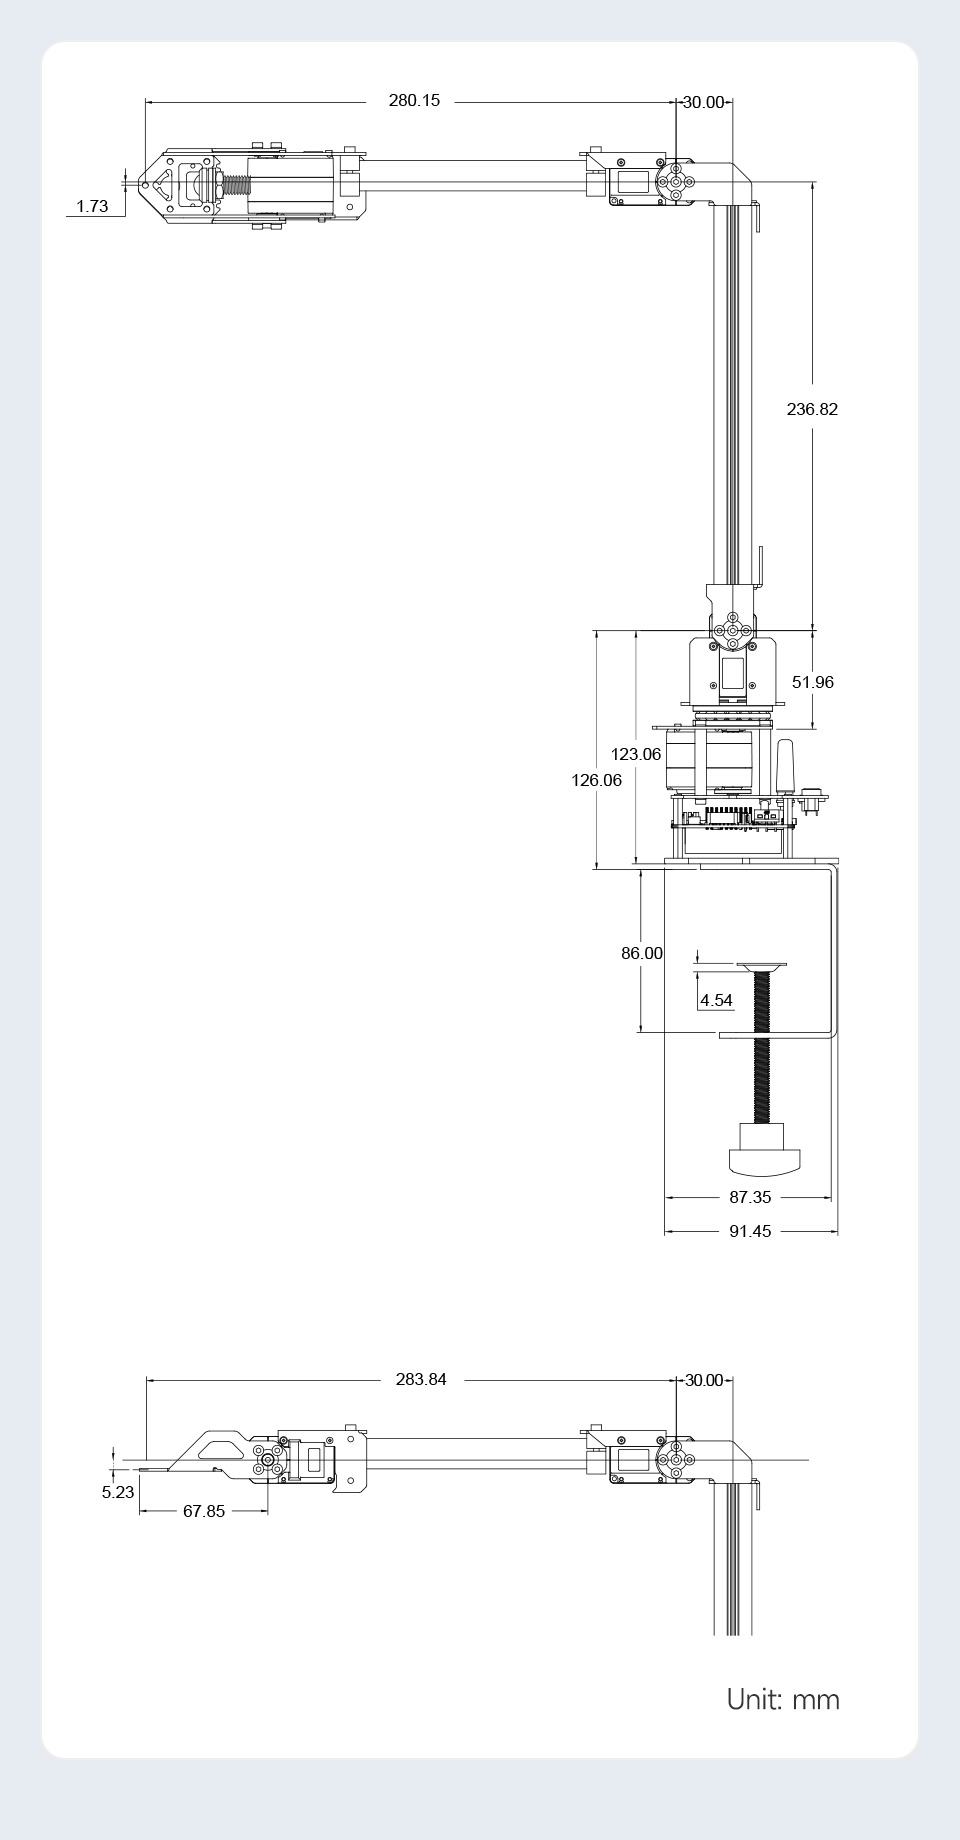
الموارد
الويكي: www.waveshare.com/wiki/RoArm-M2-S
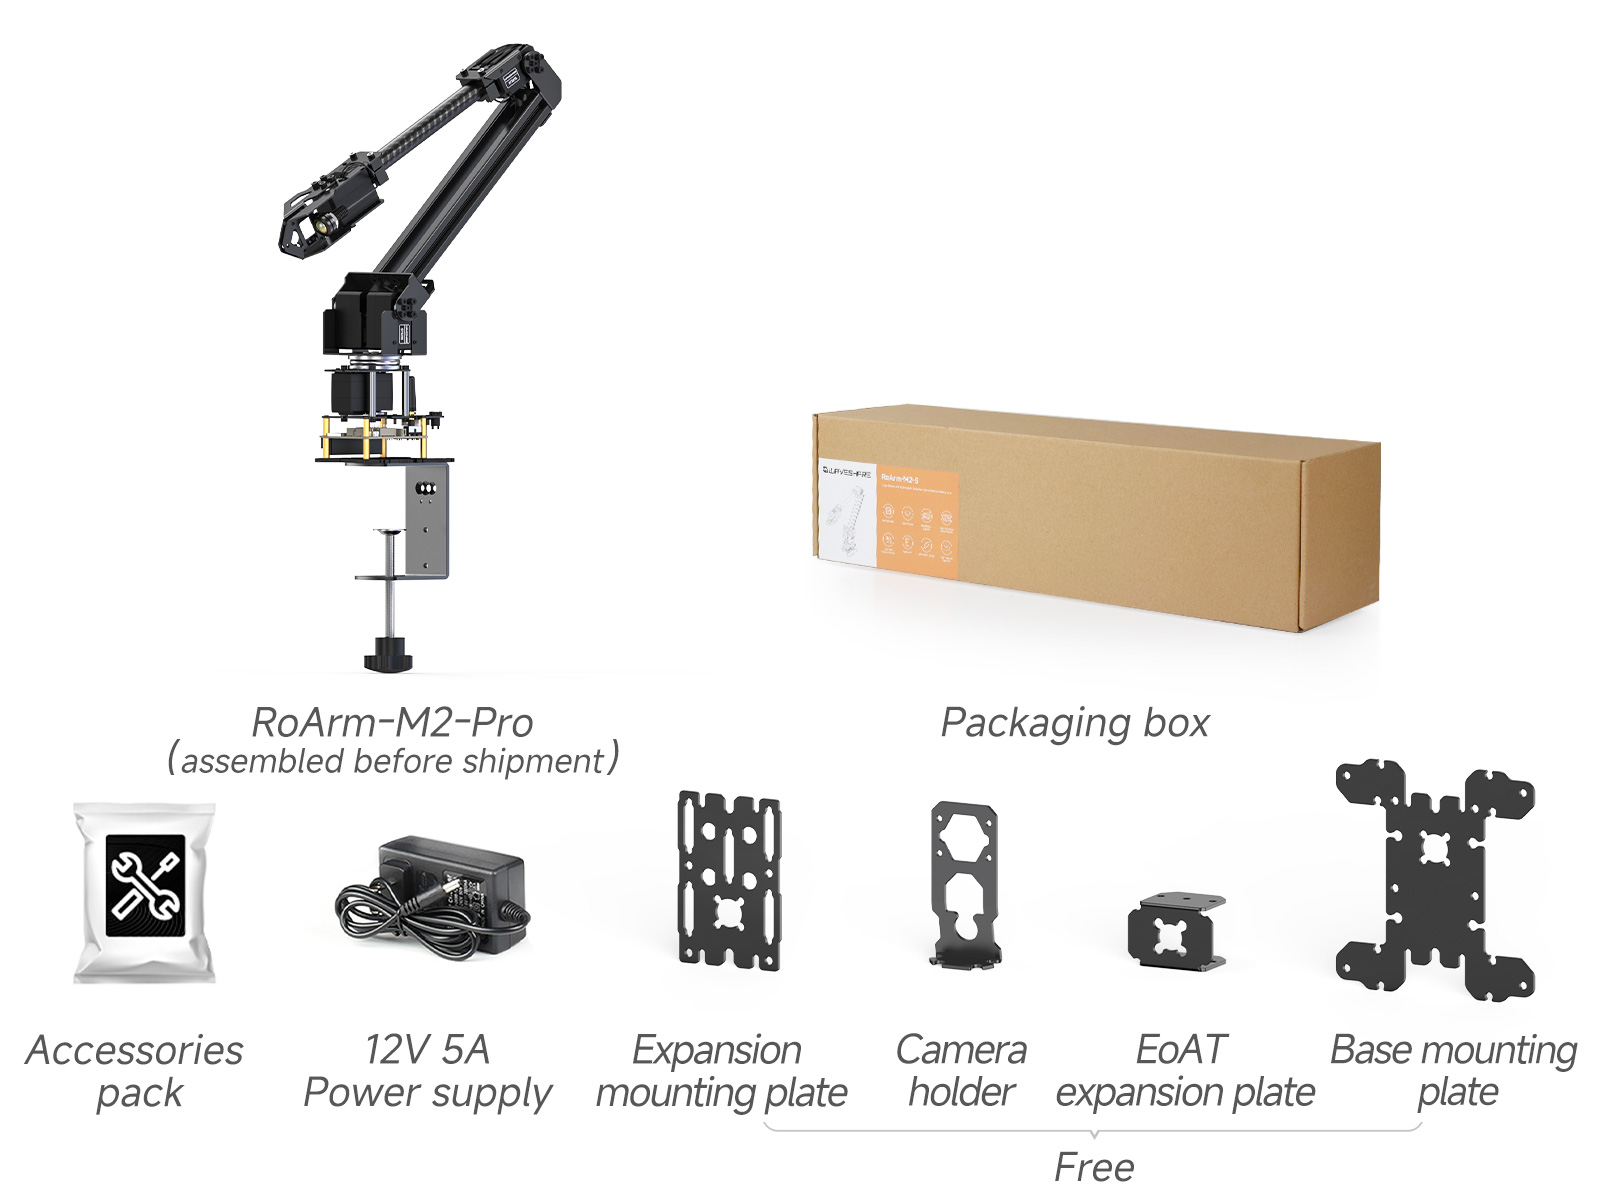
محتويات العبوة:
RoArm-M2-S
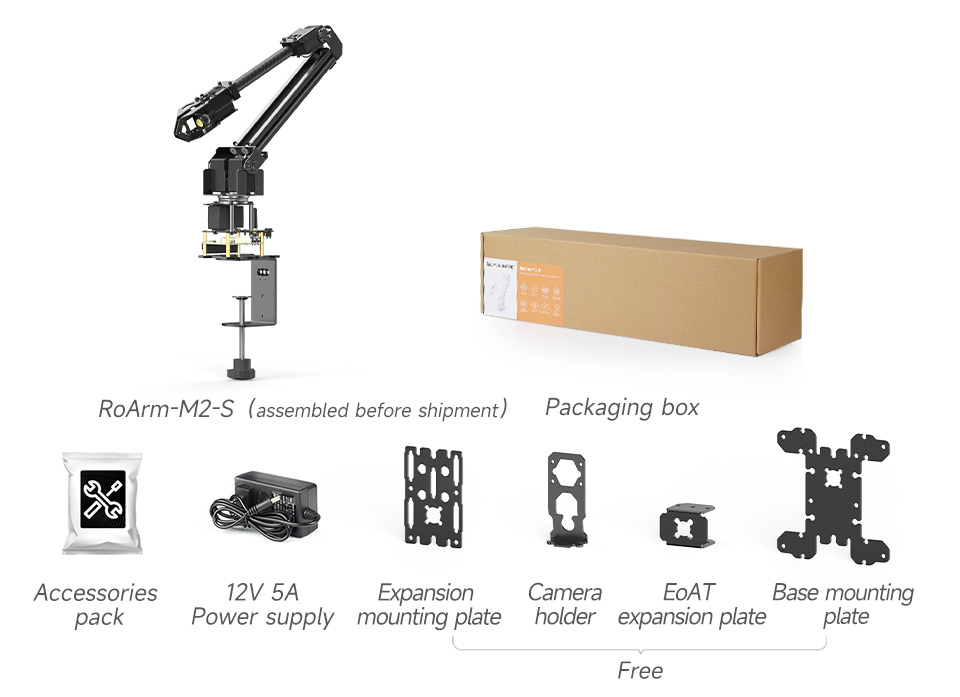
RoArm-M2-Pro