الأكثر مبيعاً

Waveshare

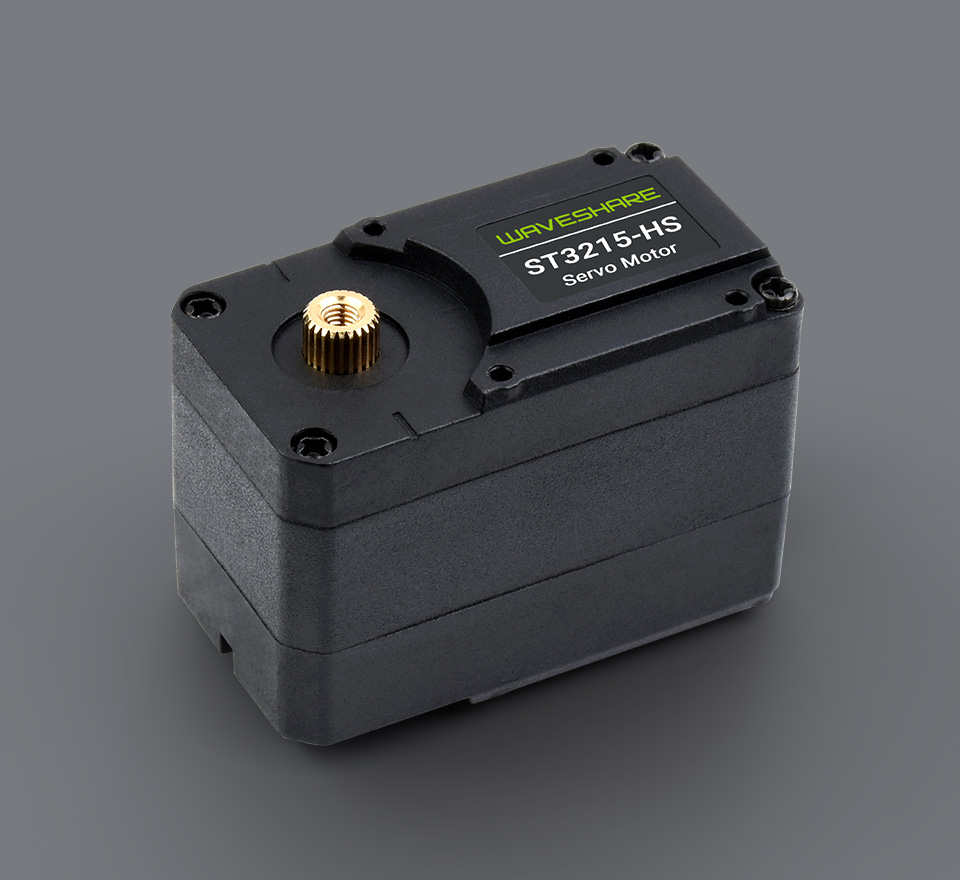
محرك سيرفو ناقل ST3215-HS بعزم 20 كجم.سم، سرعة عالية 106 دورة في الدقيقة

SKU: WVSH0244

₹ 2,699.99 ₹ 2,999.99

متوفر خلال أسبوعين إلى 4 أسابيع

📦 Min order 1

Enter your email or your WhatsApp number.

تحدث معنا عبر واتساب نحن نرد بسرعة! اتصل بنا
محرك سيرفو ناقل ST3215-HS بعزم 20 كجم.سم، سرعة عالية 106 دورة في الدقيقة₹ 2,699.99
Ask AI about this product

محرك سيرفو ناقل عالي السرعة 20 كجم.سم

عزم دوران كبير | مشفر مغناطيسي عالي الدقة بزاوية 360 درجة | سرعة عالية 106 دورة في الدقيقة

المواصفات

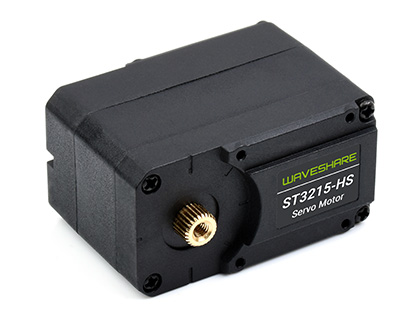
نوع المنتج محرك سيرفو ناقل ST3215-HS
عزم الدوران 20 كجم.سم عند 12 فولت
زاوية الدوران 360 درجة (0~4095)
دقة مستشعر الموقع 360 درجة / 4096
زاوية الآلية المحدودة بدون حد
جهد التشغيل 6 ~ 12.6 فولت
الترس ترس معدني عالي الدقة
السرعة بدون حمل 0.094 ثانية / 60 درجة (106 دورة في الدقيقة)
نوع المشفر مشفر مغناطيسي 360 درجة
نطاق المعرف (ID) 1 ~ 253
معدل الباود 38400 بت في الثانية ~ 1 ميجابت في الثانية (1 ميجابت في الثانية افتراضيًا)
التغذية الراجعة الموقع، الحمل، السرعة، جهد الدخل
التيار بدون حمل 240 مللي أمبير
تيار الدوار المغلق 2.4 أمبير
ثابت عزم الدوران (KT) 8.3 كجم.سم/أمبير


أمثلة على التطبيقات

  • يوفر محرك السيرفو تغذية راجعة متنوعة مثل الموقع، والسرعة، وقفل العزم، ووضع التشغيل (وضع السيرفو، وضع محرك السيرفو، إلخ) للمشاريع المتقدمة التي تتطلب تحكمًا آليًا بحلقة مغلقة.
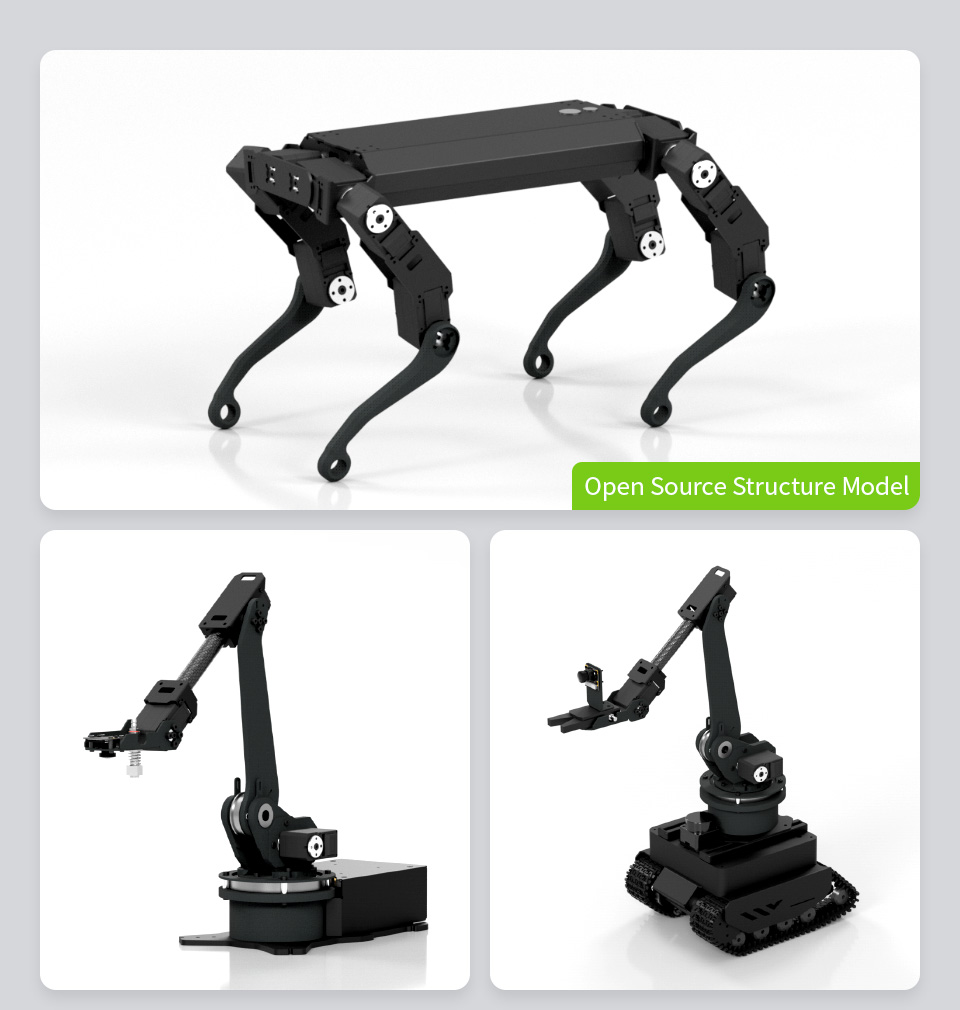
  • خيار مثالي لبناء الروبوتات ذات العجلات، والطابعات ثلاثية الأبعاد، وما إلى ذلك، التي تتطلب تحكمًا دقيقًا في السرعة بحلقة مغلقة أو تحكمًا خطويًا؛ يمكن استخدامه أيضًا لبناء روبوتات رباعية الأرجل، وروبوتات سداسية الأرجل، وأذرع روبوتية، ومشاريع روبوتية أخرى تتطلب محركات سيرفو متعددة. (يوفر هذا المنتج نموذجًا مفتوح المصدر للروبوتات رباعية الأرجل كما هو موضح في الصورة أدناه.)

* الصور هنا هي لأغراض المرجعية فقط

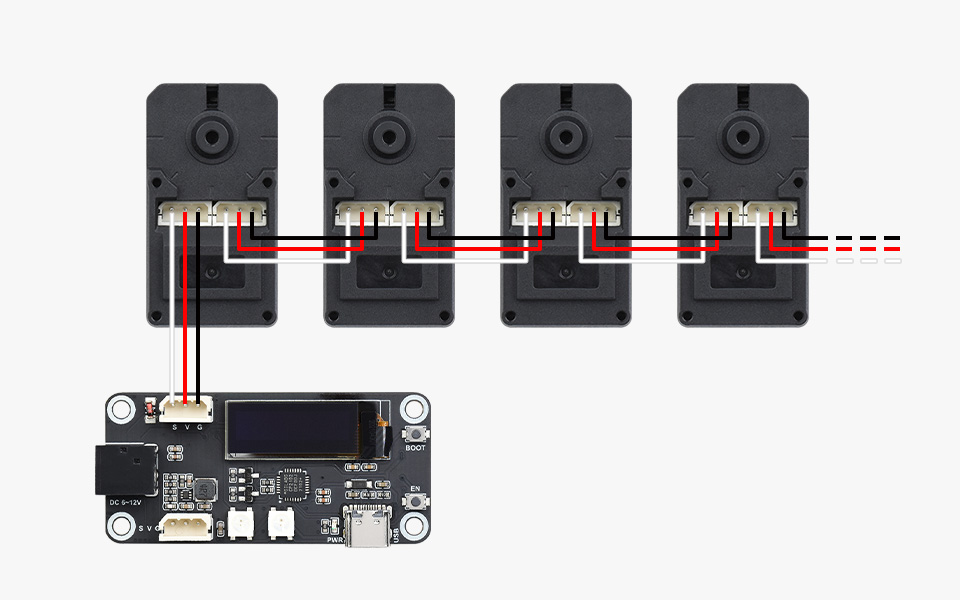
التحكم عبر الناقل التسلسلي UART

يسمح بالتحكم في ما يصل إلى 253 محرك سيرفو ناقل في نفس الوقت

ملاحظة: على الرغم من أن قناة UART واحدة قادرة على التحكم في ما يصل إلى 253 محرك سيرفو ناقل، فبسبب الطاقة العالية لمحركات السيرفو، من الضروري مراعاة ما إذا كان حل إمداد الطاقة كافيًا عند استخدام عدد كبير جدًا من محركات السيرفو. للمرجعية فقط، لوحة تشغيل السيرفو غير متضمنة.

عزم دوران كبير، سرعة عالية

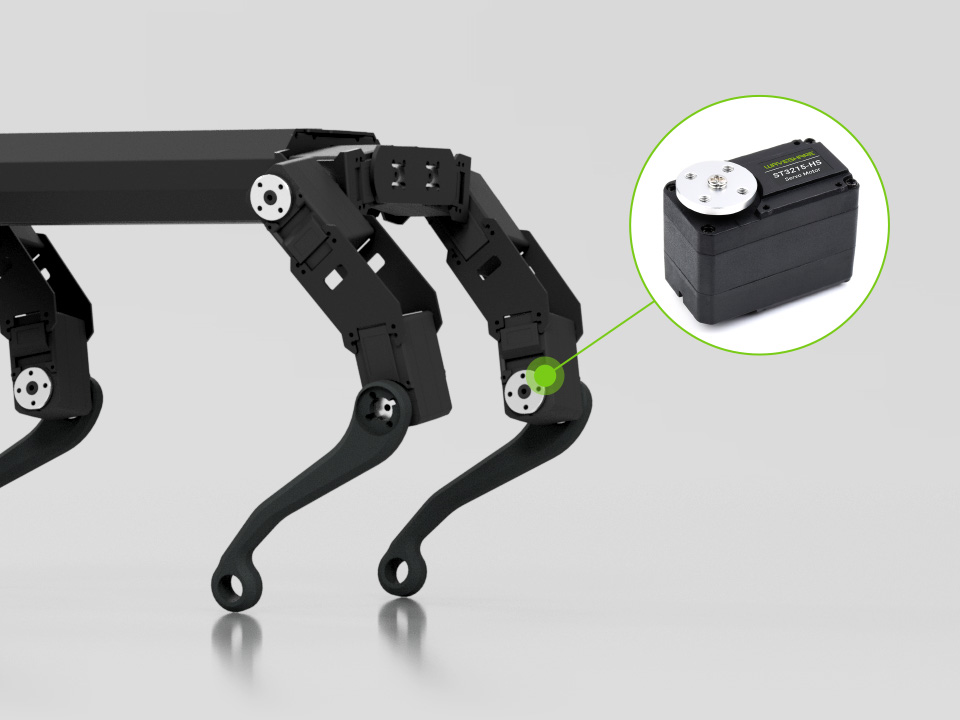
عزم دوران يصل إلى 20 كجم.سم عند جهد 12 فولت، مناسب لبناء الروبوتات رباعية الأرجل،
روبوتات سداسية الأرجل، وأذرع روبوتية، وغيرها من المشاريع الروبوتية التي تتطلب محركات سيرفو متعددة
ذات أداء عالي في عزم الدوران والسرعة

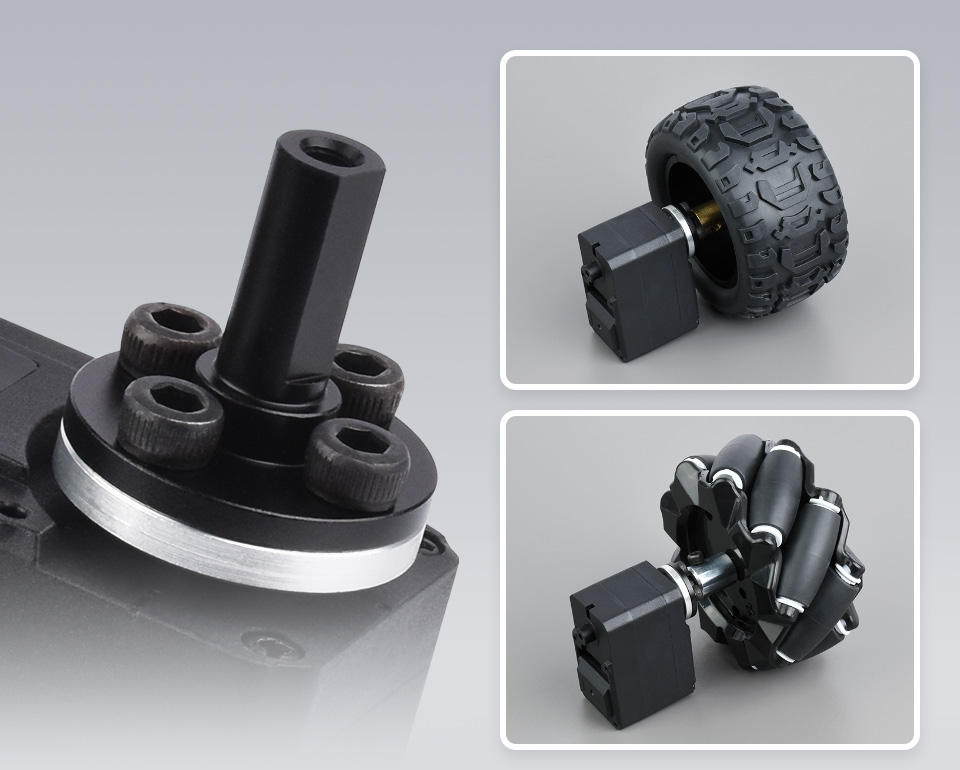
يدعم تركيب حافة عمود المفتاح المسطح

مع حافة عمود المفتاح المسطح المصممة لسيرفو الناقل التسلسلي، من الممكن
تشغيل أجزاء نقل حركة متنوعة

* للمرجعية فقط، حافة عمود المفتاح المسطح والعجلات غير متضمنة.

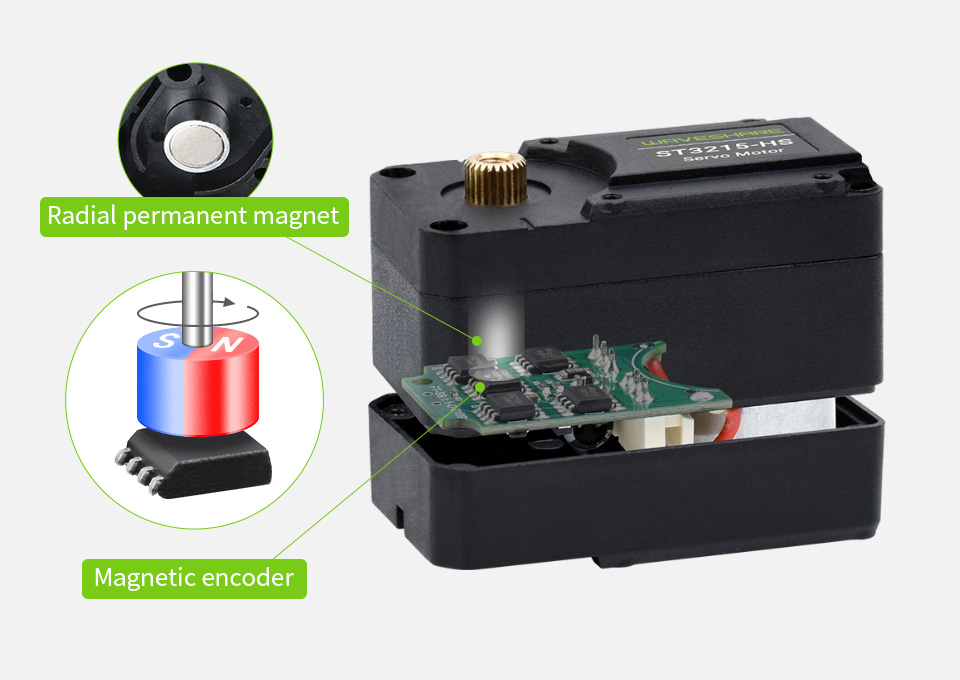
مشفر مغناطيسي 360 درجة
دقة عالية، عمر أطول

يعتمد مستشعر زاوية مشفر مغناطيسي عالي الدقة بـ 12 بت. مقارنة بمقياس الجهد (Potentiometer)، تم توسيع الزاوية إلى 360 درجة، وزادت الدقة بمقدار 4 مرات. نظرًا لوجود فجوة وعدم وجود احتكاك بين المشفر المغناطيسي والمغناطيس الشعاعي، يتم إطالة عمر المحرك بفعالية.


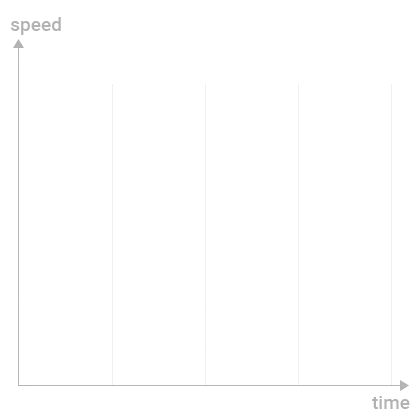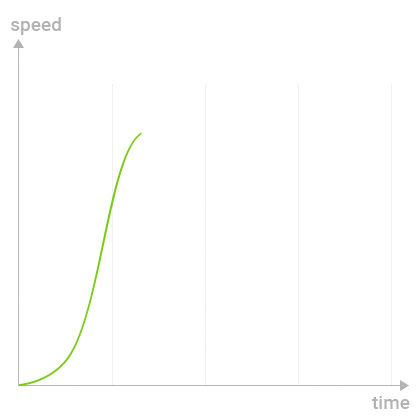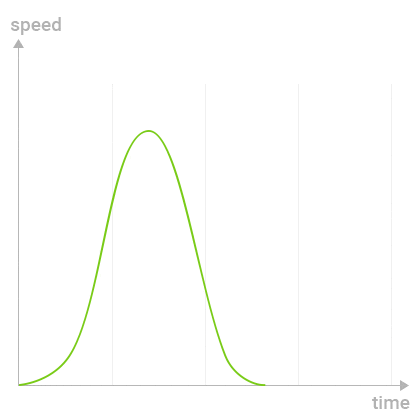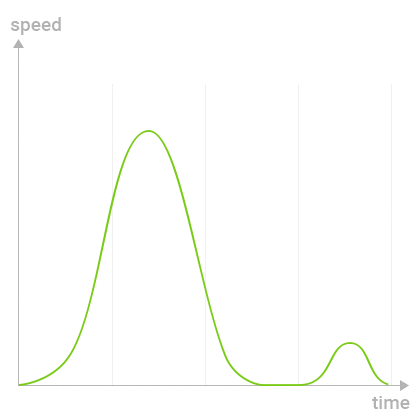
وظيفة التشغيل والإيقاف المتسارع

قيم السرعة والتسارع قابلة للضبط لجعل تأثير الحركة أكثر سلاسة

التأثير الفعلي

مخطط تأثير الحركة

تصميم هيكلي مدمج

تعتمد العلبة بلاستيك هندسي عالي الكثافة، وتصميم ثنائي العمود ومنخفض الارتفاع، مما يقصر المسافة المستوية لعجلة السيرفو ثنائية العمود، ويكون الهيكل العام أكثر إحكامًا، مما يجعل مظهر المنتج أكثر جمالًا.

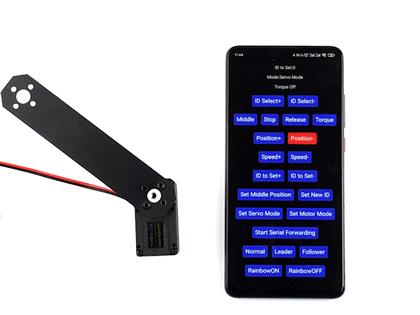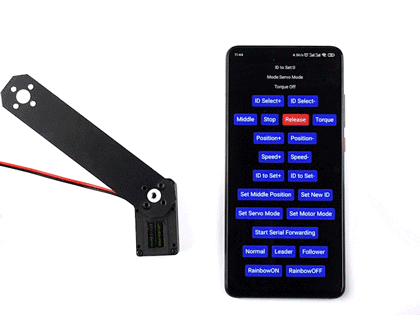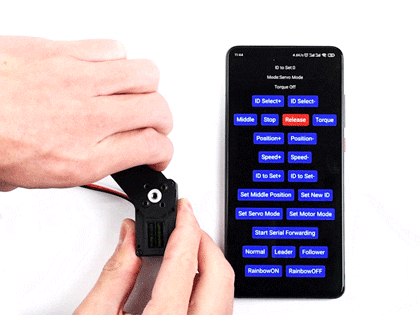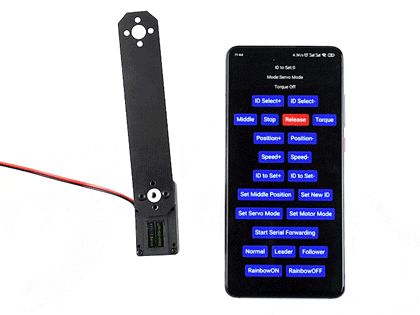
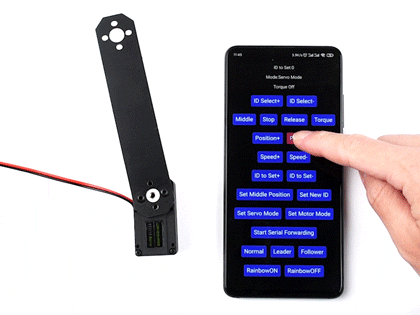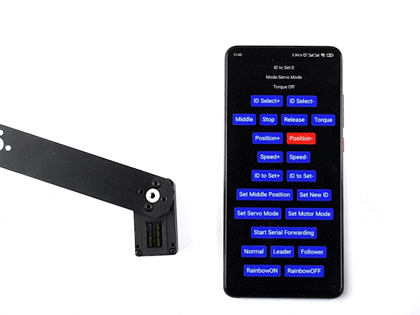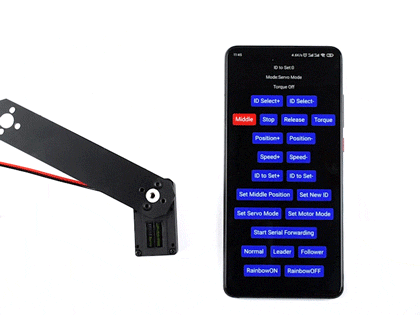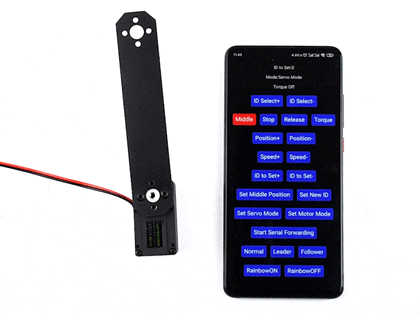
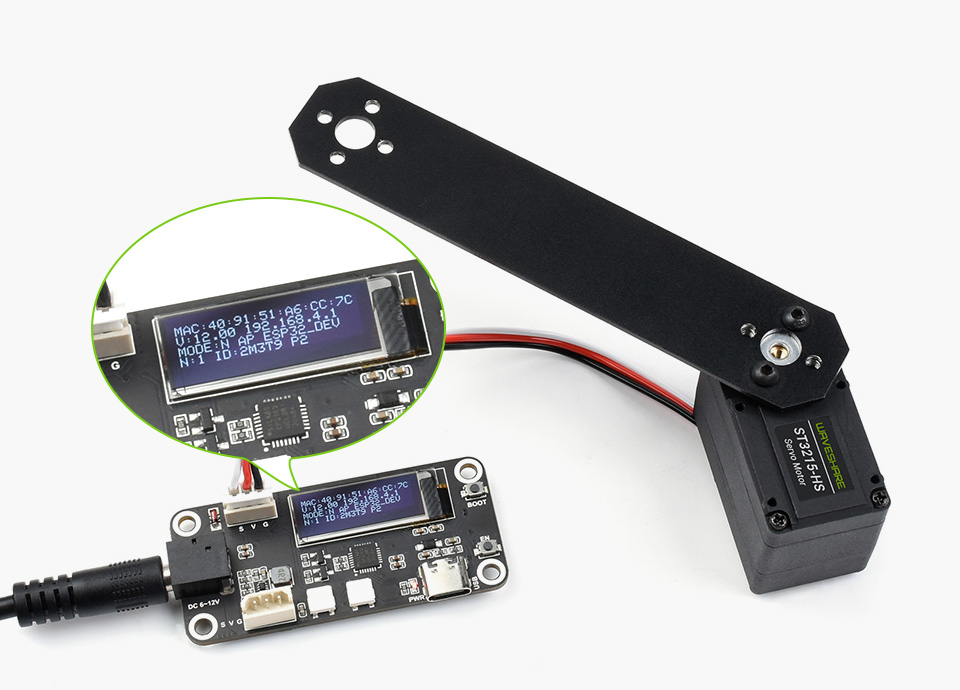
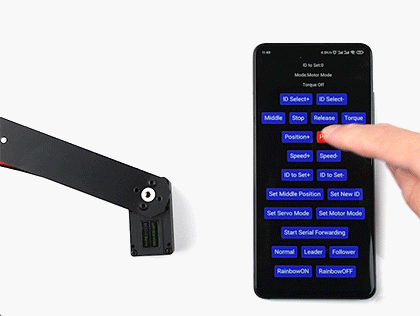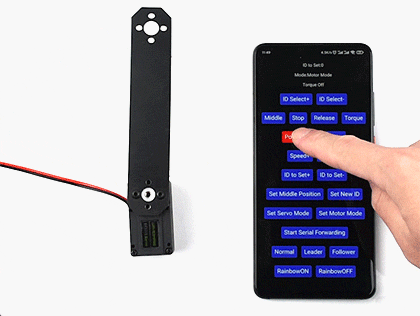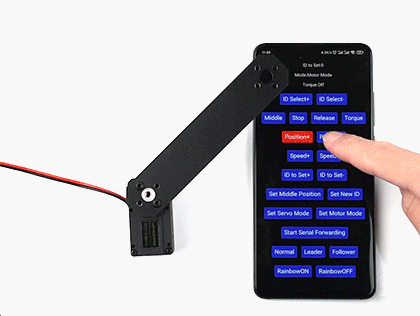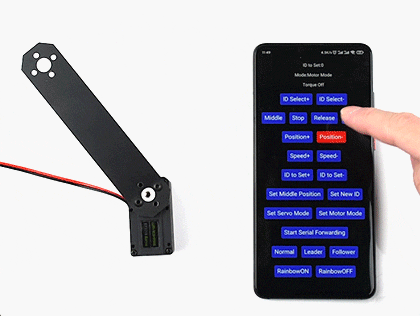
زر واحد لمعايرة الموقع الأوسط

تركيب بزاوية 360 درجة في أي موقع، زر واحد لتعيين الموقع الحالي كموقع أوسط. سهل التركيب

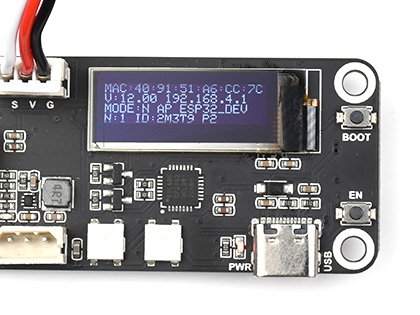
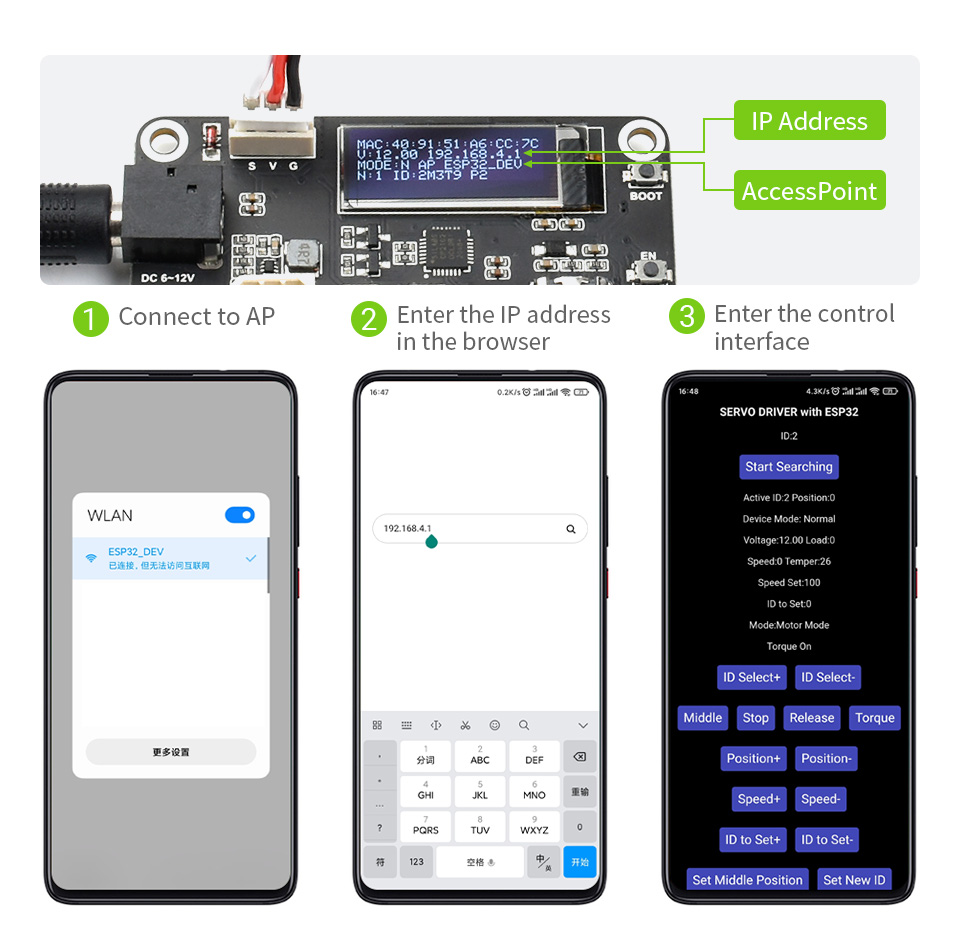
1. في البرنامج الافتراضي، سيتم إنشاء نقطة اتصال تلقائيًا بعد تشغيل لوحة تشغيل السيرفو. استخدم هاتفك المحمول للاتصال بنقطة الاتصال هذه، وافتح المتصفح، وأدخل عنوان IP للدخول إلى واجهة التحكم.

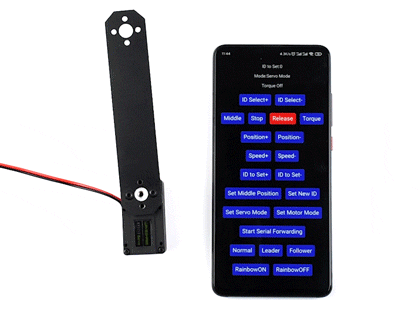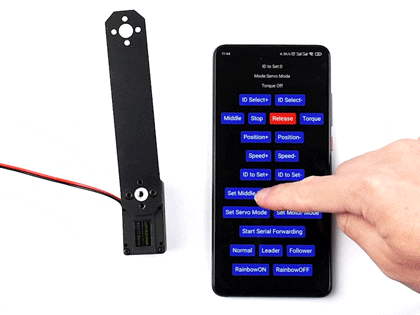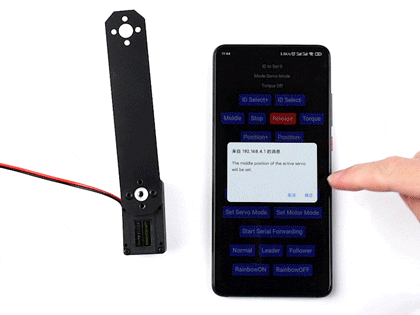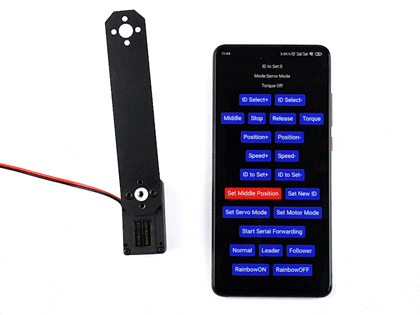
2. انقر فوق "تحرير" (Release) للفتح، ثم قم بتدوير محرك السيرفو إلى الموقع الأوسط الذي تريد تعيينه

3. انقر فوق "تعيين الموقع الأوسط" (Set Middle Position) ثم التأكيد.

4. قم بتدوير محرك السيرفو إلى أي زاوية، ثم انقر فوق "وسط" (Middle)، وسيعود محرك السيرفو تلقائيًا إلى الموقع الأوسط الذي تم تعيينه في البداية.

تغذية راجعة ثنائية الاتجاه

سيوفر محرك السيرفو تغذية راجعة متنوعة مثل الموقع، والحمل، والسرعة،
وجهد الدخل في الوقت الفعلي

* الصور هنا هي لأغراض المرجعية فقط


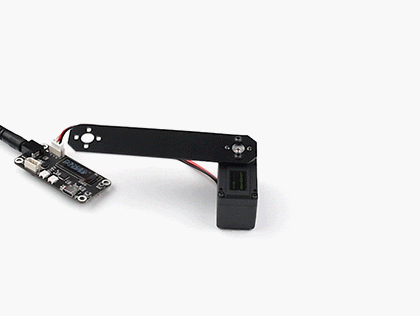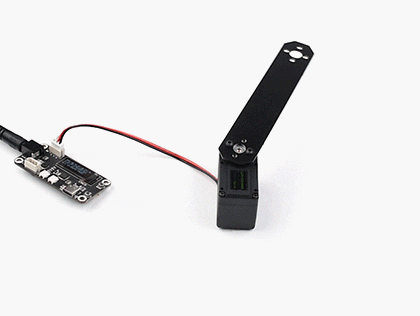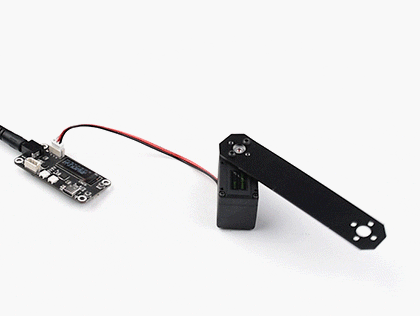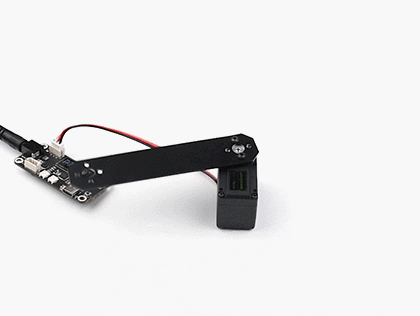
وضعان: سيرفو أو محرك

تحكم دقيق في زاوية الدوران في وضع السيرفو

دوران مستمر في وضع المحرك

* الصور هنا هي لأغراض المرجعية فقط

المزيد من التفاصيل

هيكل من النايلون والألياف الزجاجية
مقاومة حرارية محسنة، ثبات في الحجم، صلابة، وأداء ميكانيكي

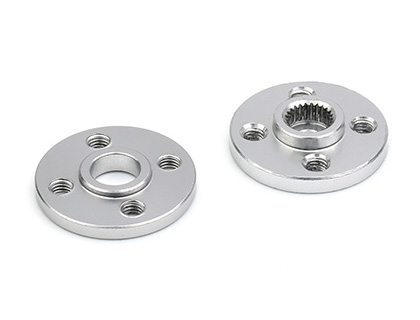
عجلات سيرفو من الألومنيوم عالي القوة
باستخدام سبيكة الألومنيوم T6061، مقاومة جيدة للتآكل

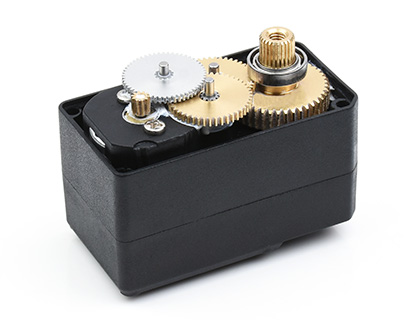
تروس نحاسية وفولاذية عالية الدقة
مزيج مبتكر من الاثنين، ضوضاء تشغيل أقل، ثبات أفضل وأداء ميكانيكي

برنامج تحكم مفتوح المصدر

نحن نوفر عرضًا توضيحيًا للتحكم عبر الويب مفتوح المصدر للوحة تشغيل السيرفو وبرنامج تعليمي للتطوير الثانوي، والذي يمكن استخدامه مباشرة للإعداد عن بُعد والتحكم عن بُعد في محرك السيرفو. في الوقت نفسه، نوفر أيضًا نموذجًا ثلاثي الأبعاد لتتمكن من بناء مشروعك الخاص بسرعة


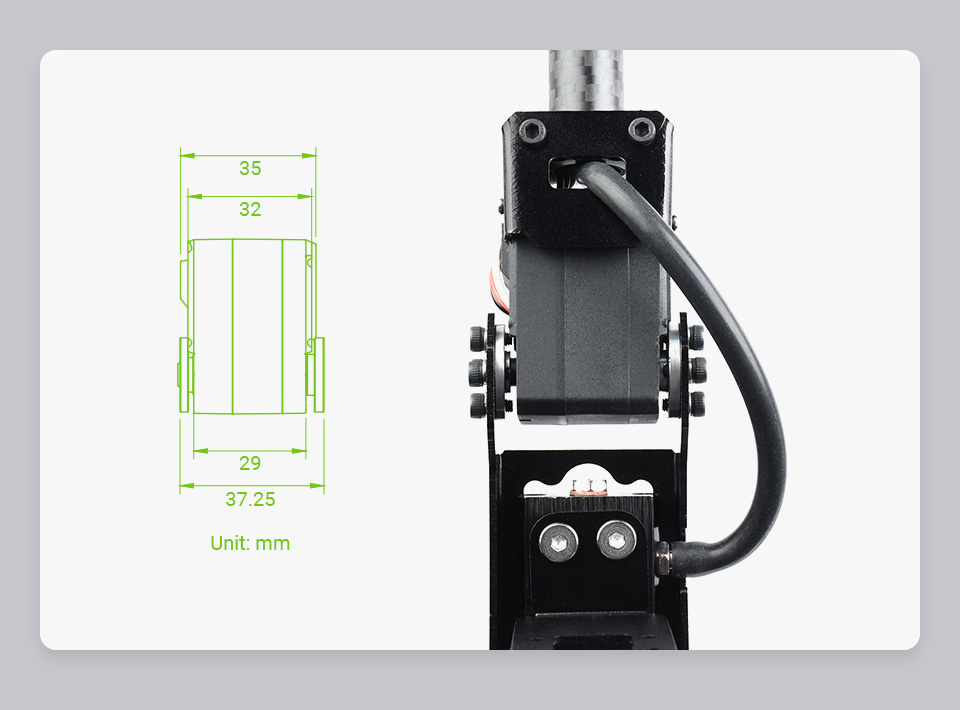
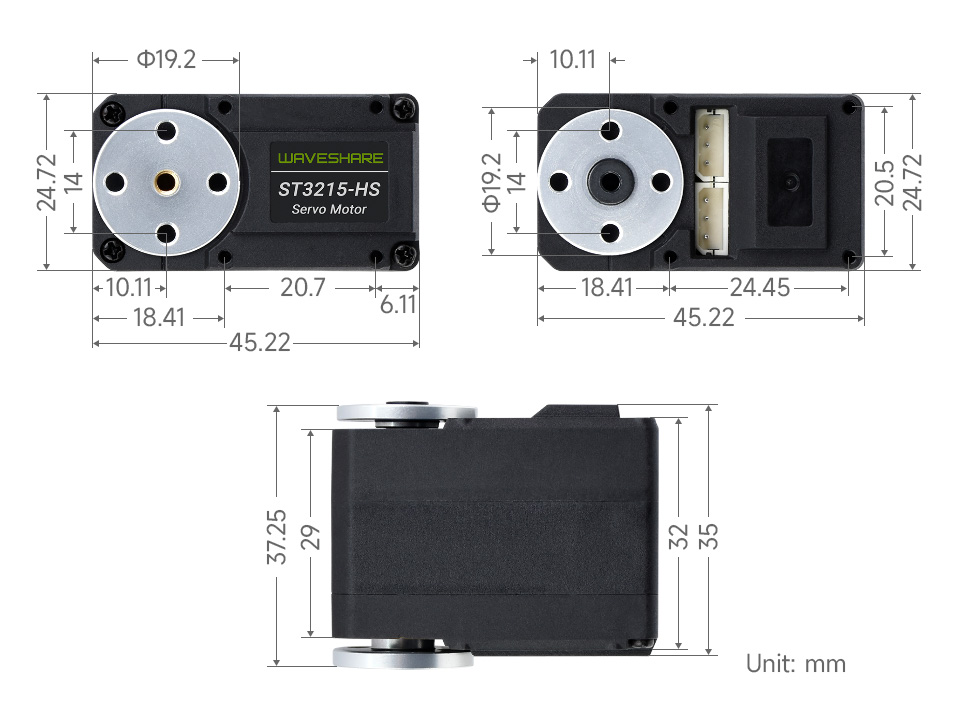
الأبعاد الخارجية

الموارد

What are the power requirements and current draw for this motor?
Operating voltage is 6 to 12.6 V. No load current is 240 mA and locked rotor current is 2.4 A.
How many motors can be controlled via the UART bus and what should I consider?
The UART serial bus control supports up to 253 bus servo motors at the same time, but you should ensure your power supply can support the load when using many motors.
What type of encoder is used and what is the resolution?
It uses a 360 degree magnetic encoder with 4096 steps (12 bit) for high precision and long life.
What are the operating modes and how do they differ?
The product supports two modes: servo mode for precise rotation angle control and motor mode for continuous rotation.
How do I install and start using the motor with the control interface?
On power up a hotspot is created for wireless web control via a phone browser. You can unlock, set the middle position, and command the motor to return to the middle position. Open source control demos are provided and the servo driver board is not included.
Add Post

For more discussion Click Here

يرجى تعبئة النموذج أدناه وسيتواصل معك فريقنا لتزويدك بأسعار الجملة.

الوصف
Ask AI about this product

محرك سيرفو ناقل عالي السرعة 20 كجم.سم

عزم دوران كبير | مشفر مغناطيسي عالي الدقة بزاوية 360 درجة | سرعة عالية 106 دورة في الدقيقة

المواصفات

نوع المنتج محرك سيرفو ناقل ST3215-HS
عزم الدوران 20 كجم.سم عند 12 فولت
زاوية الدوران 360 درجة (0~4095)
دقة مستشعر الموقع 360 درجة / 4096
زاوية الآلية المحدودة بدون حد
جهد التشغيل 6 ~ 12.6 فولت
الترس ترس معدني عالي الدقة
السرعة بدون حمل 0.094 ثانية / 60 درجة (106 دورة في الدقيقة)
نوع المشفر مشفر مغناطيسي 360 درجة
نطاق المعرف (ID) 1 ~ 253
معدل الباود 38400 بت في الثانية ~ 1 ميجابت في الثانية (1 ميجابت في الثانية افتراضيًا)
التغذية الراجعة الموقع، الحمل، السرعة، جهد الدخل
التيار بدون حمل 240 مللي أمبير
تيار الدوار المغلق 2.4 أمبير
ثابت عزم الدوران (KT) 8.3 كجم.سم/أمبير


أمثلة على التطبيقات

  • يوفر محرك السيرفو تغذية راجعة متنوعة مثل الموقع، والسرعة، وقفل العزم، ووضع التشغيل (وضع السيرفو، وضع محرك السيرفو، إلخ) للمشاريع المتقدمة التي تتطلب تحكمًا آليًا بحلقة مغلقة.
  • خيار مثالي لبناء الروبوتات ذات العجلات، والطابعات ثلاثية الأبعاد، وما إلى ذلك، التي تتطلب تحكمًا دقيقًا في السرعة بحلقة مغلقة أو تحكمًا خطويًا؛ يمكن استخدامه أيضًا لبناء روبوتات رباعية الأرجل، وروبوتات سداسية الأرجل، وأذرع روبوتية، ومشاريع روبوتية أخرى تتطلب محركات سيرفو متعددة. (يوفر هذا المنتج نموذجًا مفتوح المصدر للروبوتات رباعية الأرجل كما هو موضح في الصورة أدناه.)

* الصور هنا هي لأغراض المرجعية فقط

التحكم عبر الناقل التسلسلي UART

يسمح بالتحكم في ما يصل إلى 253 محرك سيرفو ناقل في نفس الوقت

ملاحظة: على الرغم من أن قناة UART واحدة قادرة على التحكم في ما يصل إلى 253 محرك سيرفو ناقل، فبسبب الطاقة العالية لمحركات السيرفو، من الضروري مراعاة ما إذا كان حل إمداد الطاقة كافيًا عند استخدام عدد كبير جدًا من محركات السيرفو. للمرجعية فقط، لوحة تشغيل السيرفو غير متضمنة.

عزم دوران كبير، سرعة عالية

عزم دوران يصل إلى 20 كجم.سم عند جهد 12 فولت، مناسب لبناء الروبوتات رباعية الأرجل،
روبوتات سداسية الأرجل، وأذرع روبوتية، وغيرها من المشاريع الروبوتية التي تتطلب محركات سيرفو متعددة
ذات أداء عالي في عزم الدوران والسرعة

يدعم تركيب حافة عمود المفتاح المسطح

مع حافة عمود المفتاح المسطح المصممة لسيرفو الناقل التسلسلي، من الممكن
تشغيل أجزاء نقل حركة متنوعة

* للمرجعية فقط، حافة عمود المفتاح المسطح والعجلات غير متضمنة.

مشفر مغناطيسي 360 درجة
دقة عالية، عمر أطول

يعتمد مستشعر زاوية مشفر مغناطيسي عالي الدقة بـ 12 بت. مقارنة بمقياس الجهد (Potentiometer)، تم توسيع الزاوية إلى 360 درجة، وزادت الدقة بمقدار 4 مرات. نظرًا لوجود فجوة وعدم وجود احتكاك بين المشفر المغناطيسي والمغناطيس الشعاعي، يتم إطالة عمر المحرك بفعالية.


وظيفة التشغيل والإيقاف المتسارع

قيم السرعة والتسارع قابلة للضبط لجعل تأثير الحركة أكثر سلاسة

التأثير الفعلي

مخطط تأثير الحركة

تصميم هيكلي مدمج

تعتمد العلبة بلاستيك هندسي عالي الكثافة، وتصميم ثنائي العمود ومنخفض الارتفاع، مما يقصر المسافة المستوية لعجلة السيرفو ثنائية العمود، ويكون الهيكل العام أكثر إحكامًا، مما يجعل مظهر المنتج أكثر جمالًا.

زر واحد لمعايرة الموقع الأوسط

تركيب بزاوية 360 درجة في أي موقع، زر واحد لتعيين الموقع الحالي كموقع أوسط. سهل التركيب

1. في البرنامج الافتراضي، سيتم إنشاء نقطة اتصال تلقائيًا بعد تشغيل لوحة تشغيل السيرفو. استخدم هاتفك المحمول للاتصال بنقطة الاتصال هذه، وافتح المتصفح، وأدخل عنوان IP للدخول إلى واجهة التحكم.

2. انقر فوق "تحرير" (Release) للفتح، ثم قم بتدوير محرك السيرفو إلى الموقع الأوسط الذي تريد تعيينه

3. انقر فوق "تعيين الموقع الأوسط" (Set Middle Position) ثم التأكيد.

4. قم بتدوير محرك السيرفو إلى أي زاوية، ثم انقر فوق "وسط" (Middle)، وسيعود محرك السيرفو تلقائيًا إلى الموقع الأوسط الذي تم تعيينه في البداية.

تغذية راجعة ثنائية الاتجاه

سيوفر محرك السيرفو تغذية راجعة متنوعة مثل الموقع، والحمل، والسرعة،
وجهد الدخل في الوقت الفعلي

* الصور هنا هي لأغراض المرجعية فقط


وضعان: سيرفو أو محرك

تحكم دقيق في زاوية الدوران في وضع السيرفو

دوران مستمر في وضع المحرك

* الصور هنا هي لأغراض المرجعية فقط

المزيد من التفاصيل

هيكل من النايلون والألياف الزجاجية
مقاومة حرارية محسنة، ثبات في الحجم، صلابة، وأداء ميكانيكي

عجلات سيرفو من الألومنيوم عالي القوة
باستخدام سبيكة الألومنيوم T6061، مقاومة جيدة للتآكل

تروس نحاسية وفولاذية عالية الدقة
مزيج مبتكر من الاثنين، ضوضاء تشغيل أقل، ثبات أفضل وأداء ميكانيكي

برنامج تحكم مفتوح المصدر

نحن نوفر عرضًا توضيحيًا للتحكم عبر الويب مفتوح المصدر للوحة تشغيل السيرفو وبرنامج تعليمي للتطوير الثانوي، والذي يمكن استخدامه مباشرة للإعداد عن بُعد والتحكم عن بُعد في محرك السيرفو. في الوقت نفسه، نوفر أيضًا نموذجًا ثلاثي الأبعاد لتتمكن من بناء مشروعك الخاص بسرعة


الأبعاد الخارجية

الموارد

الأسئلة الشائعة
What are the power requirements and current draw for this motor?
Operating voltage is 6 to 12.6 V. No load current is 240 mA and locked rotor current is 2.4 A.
How many motors can be controlled via the UART bus and what should I consider?
The UART serial bus control supports up to 253 bus servo motors at the same time, but you should ensure your power supply can support the load when using many motors.
What type of encoder is used and what is the resolution?
It uses a 360 degree magnetic encoder with 4096 steps (12 bit) for high precision and long life.
What are the operating modes and how do they differ?
The product supports two modes: servo mode for precise rotation angle control and motor mode for continuous rotation.
How do I install and start using the motor with the control interface?
On power up a hotspot is created for wireless web control via a phone browser. You can unlock, set the middle position, and command the motor to return to the middle position. Open source control demos are provided and the servo driver board is not included.
Reviews
Forum
Add Post

For more discussion Click Here

منتجات مشابهة
طلب بالجملة

يرجى تعبئة النموذج أدناه وسيتواصل معك فريقنا لتزويدك بأسعار الجملة.

متطلبات مخصصة؟

قابل فريقنا

أداة جدولة المواعيد