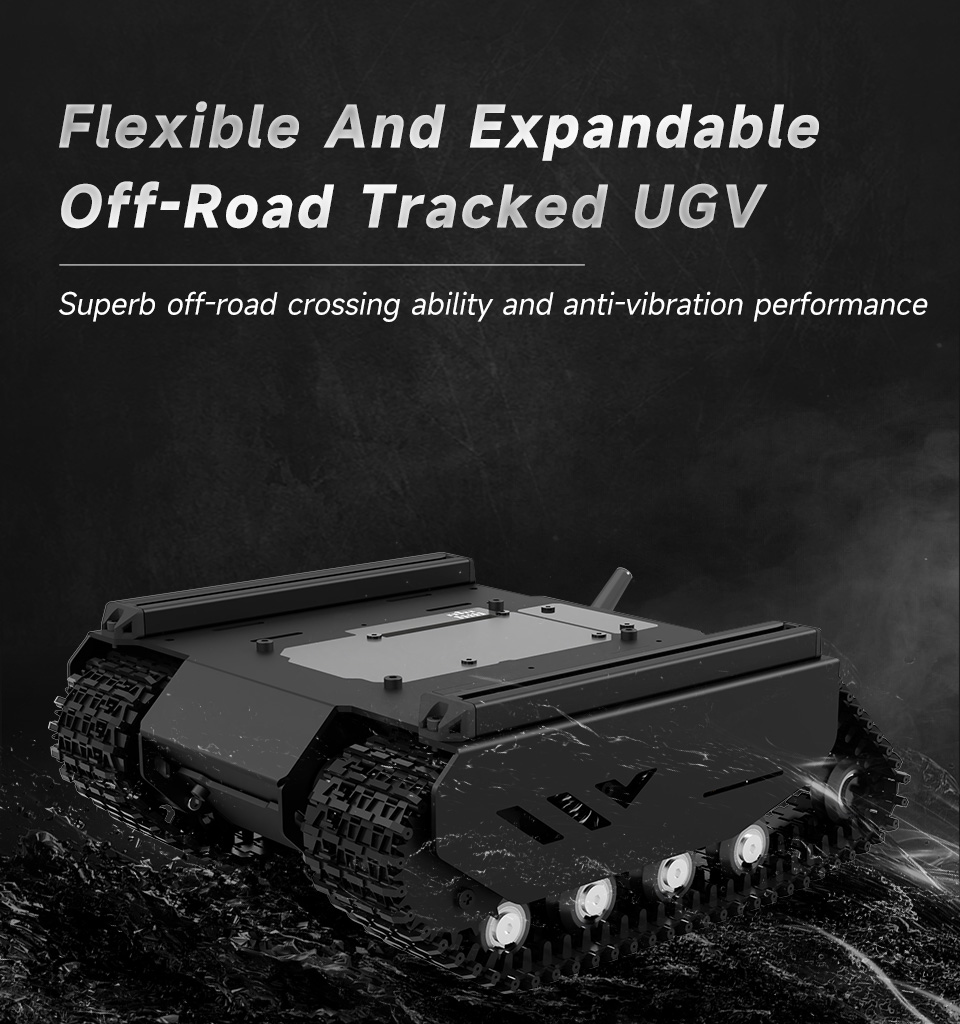
UGV de oruga todoterreno flexible y expandible con rieles externos y computadora esclava ESP32
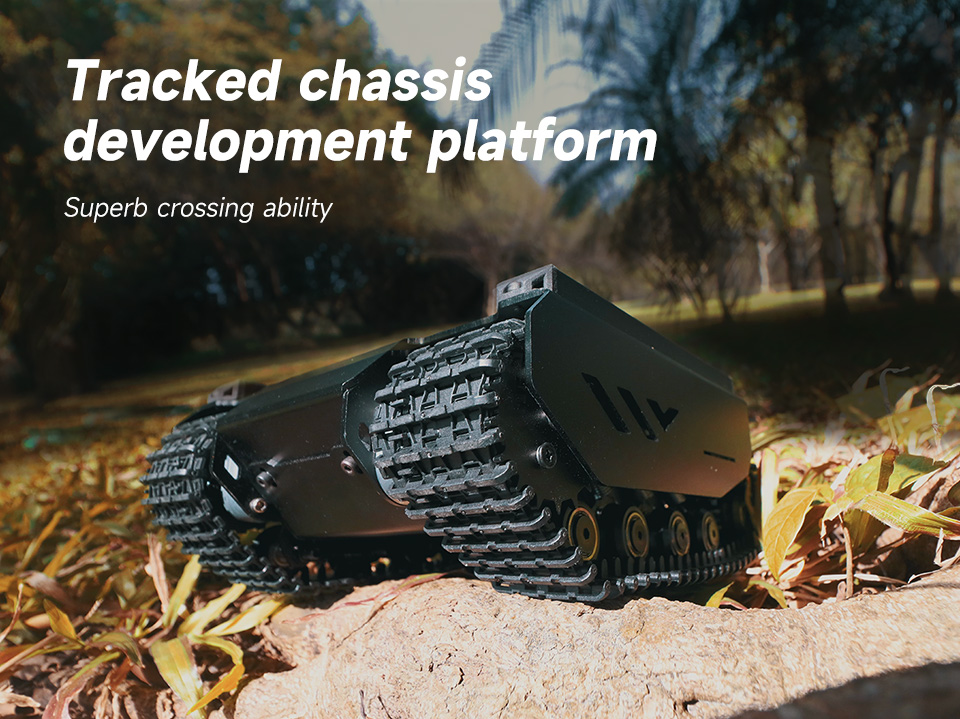
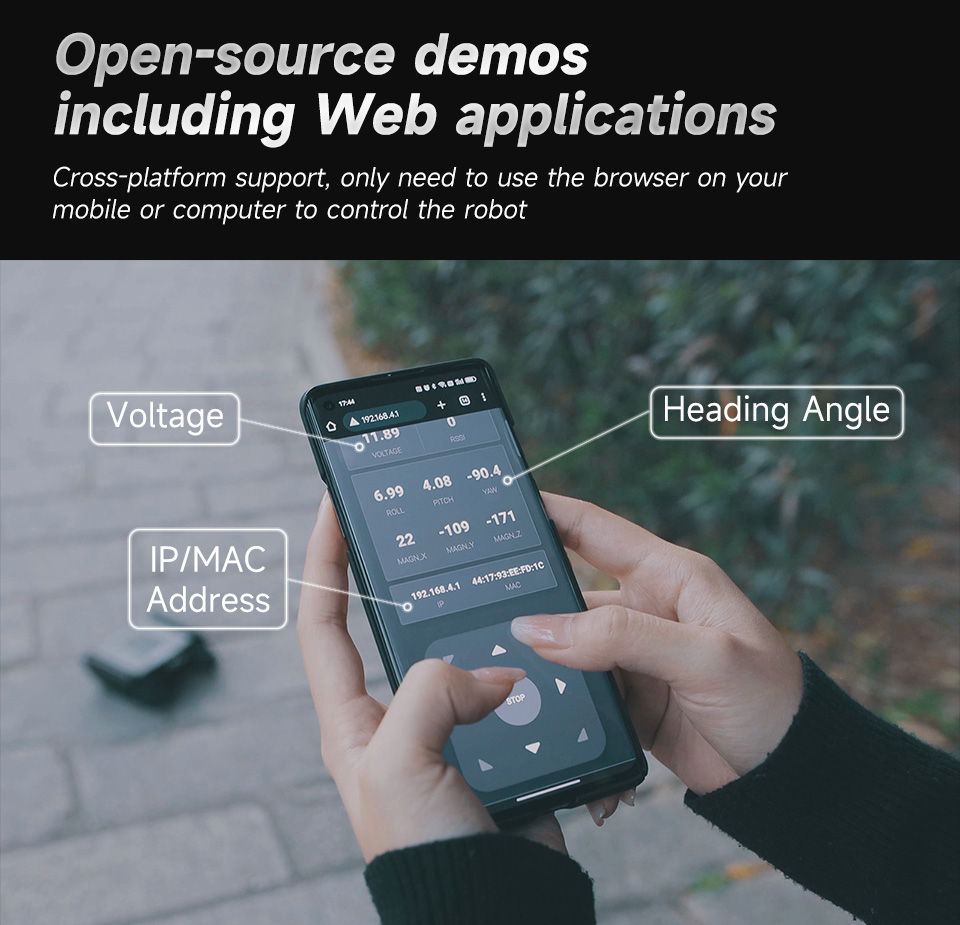
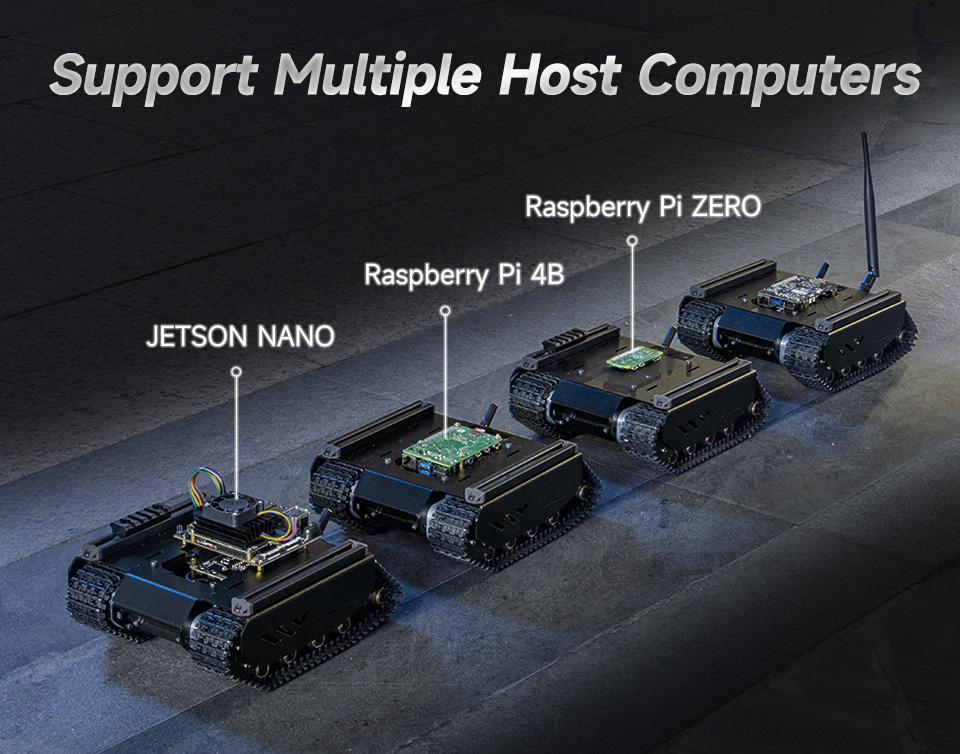
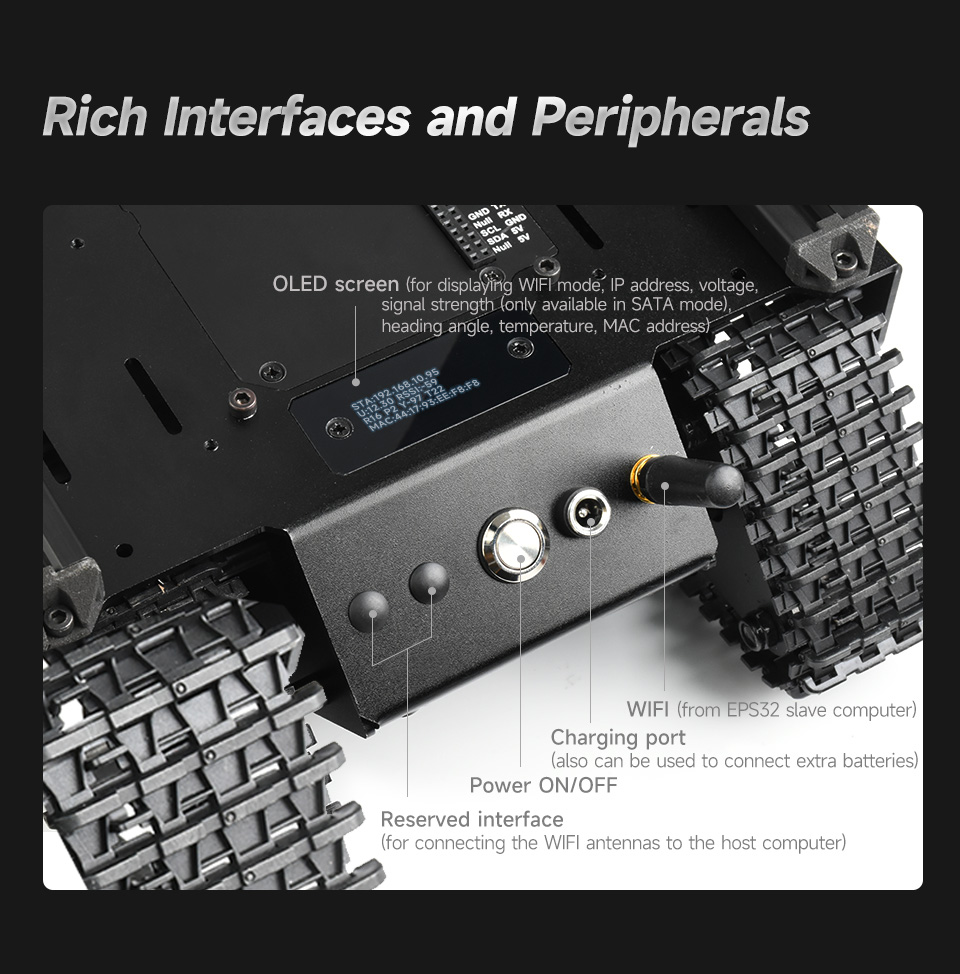
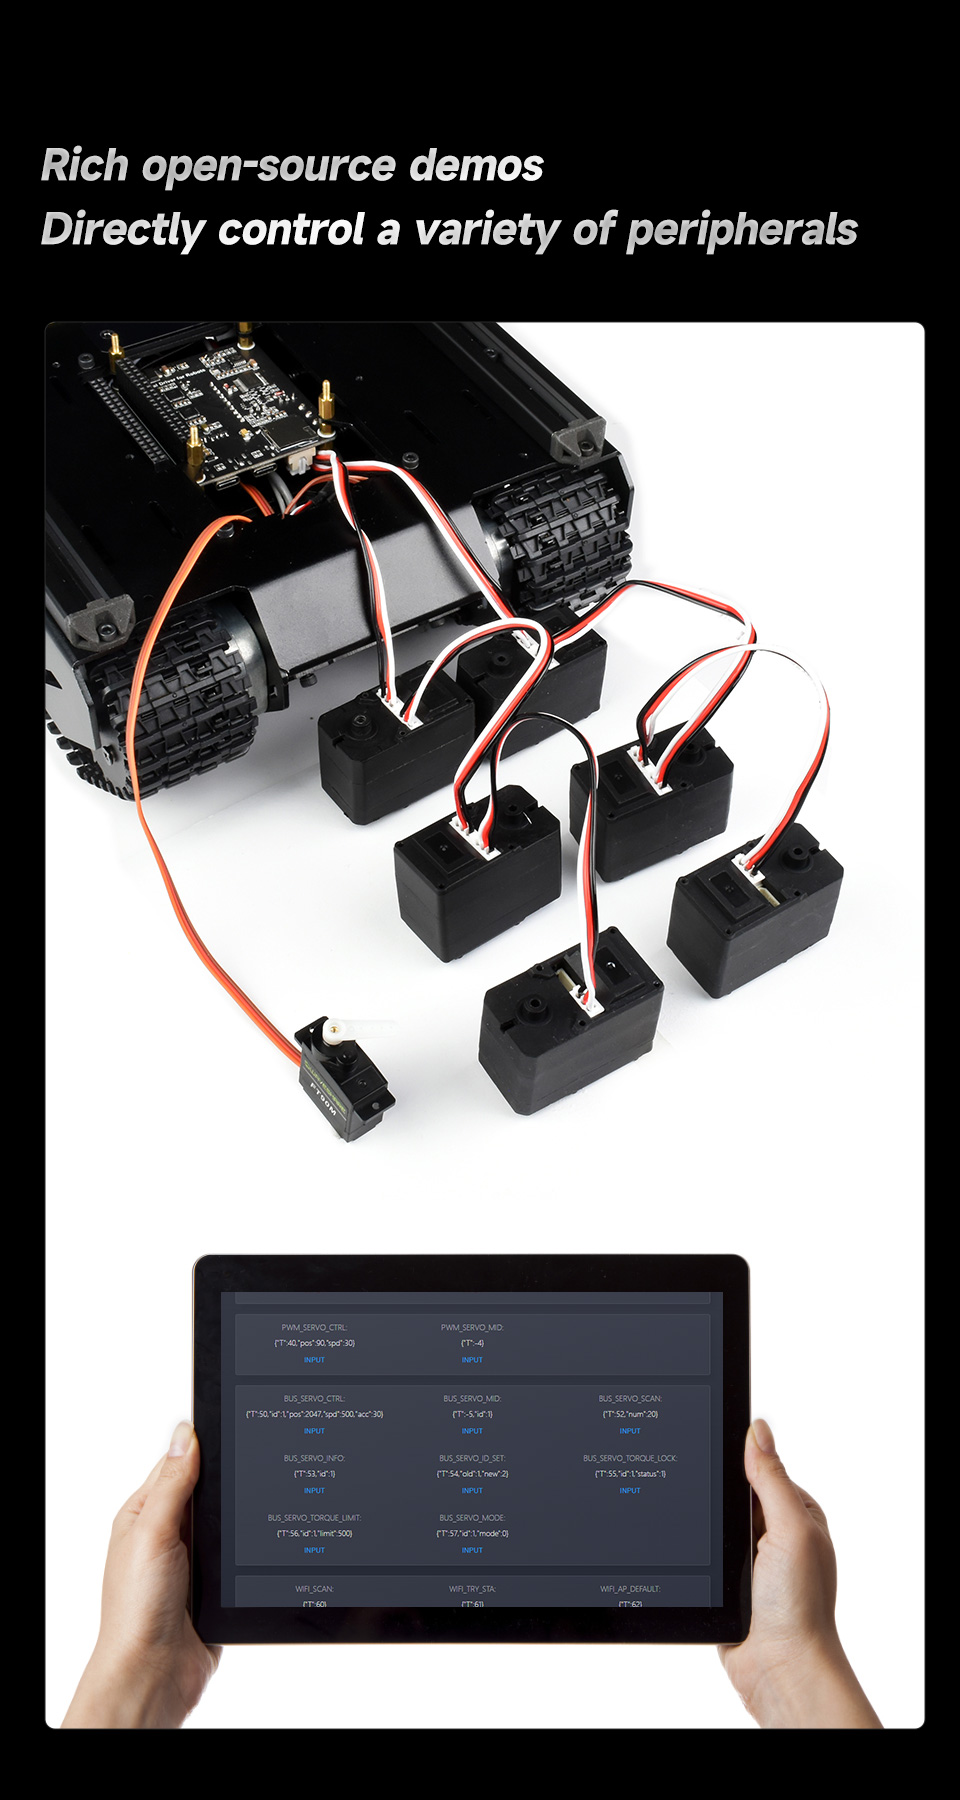
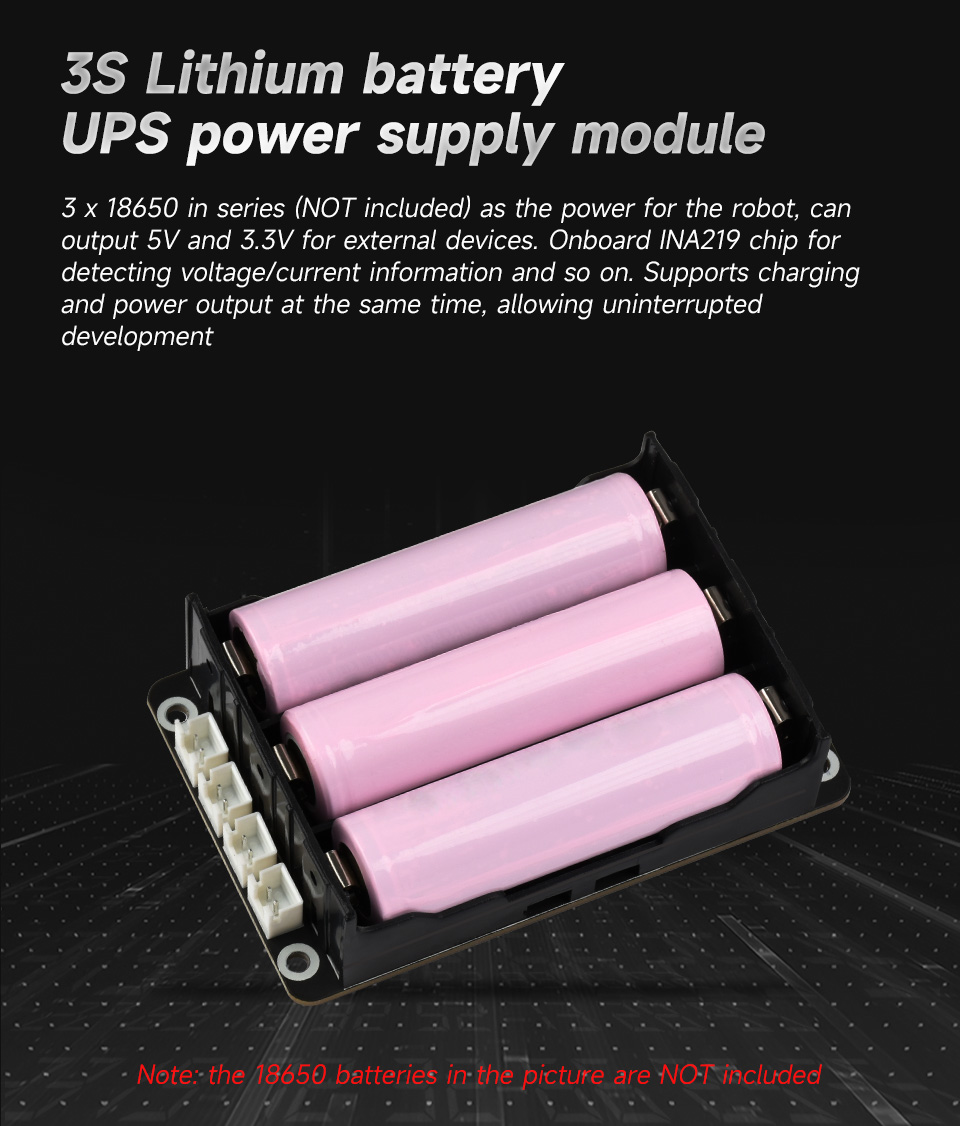
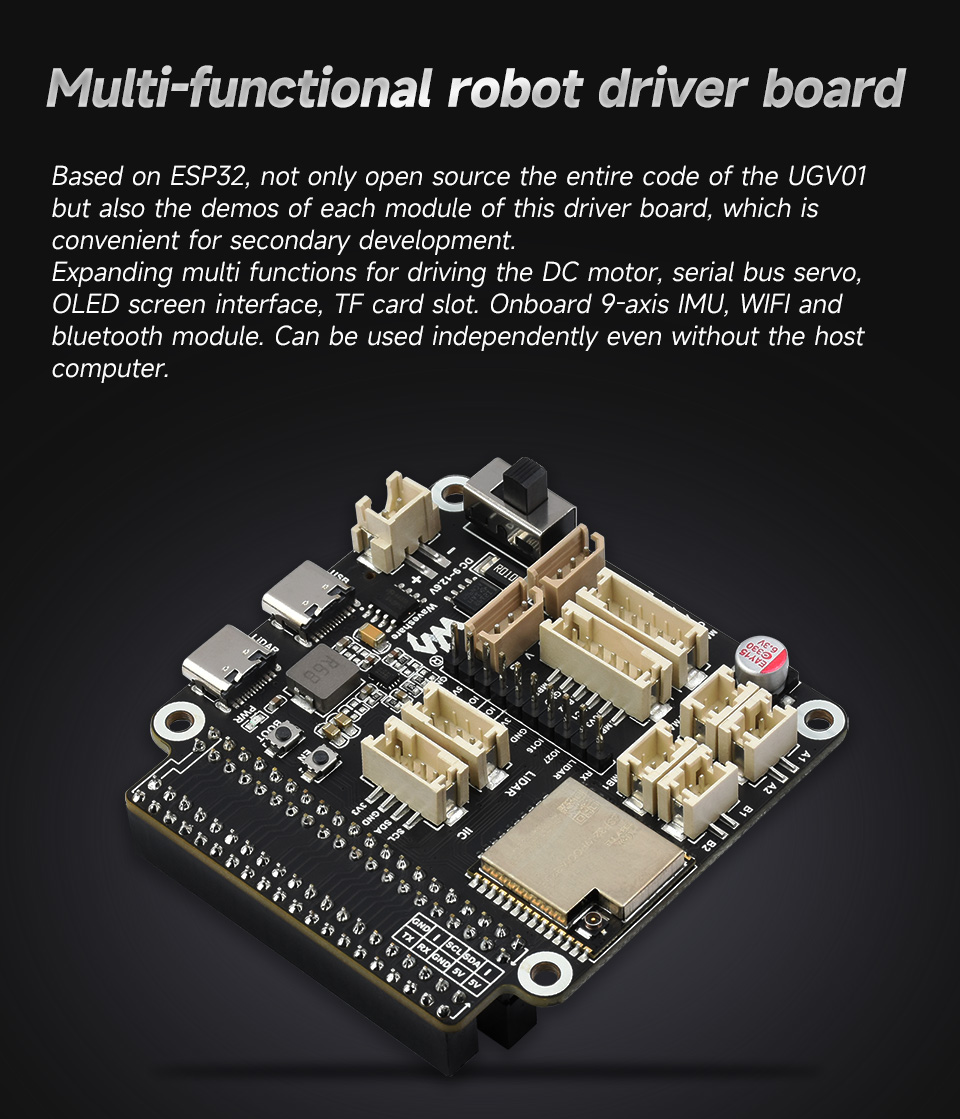
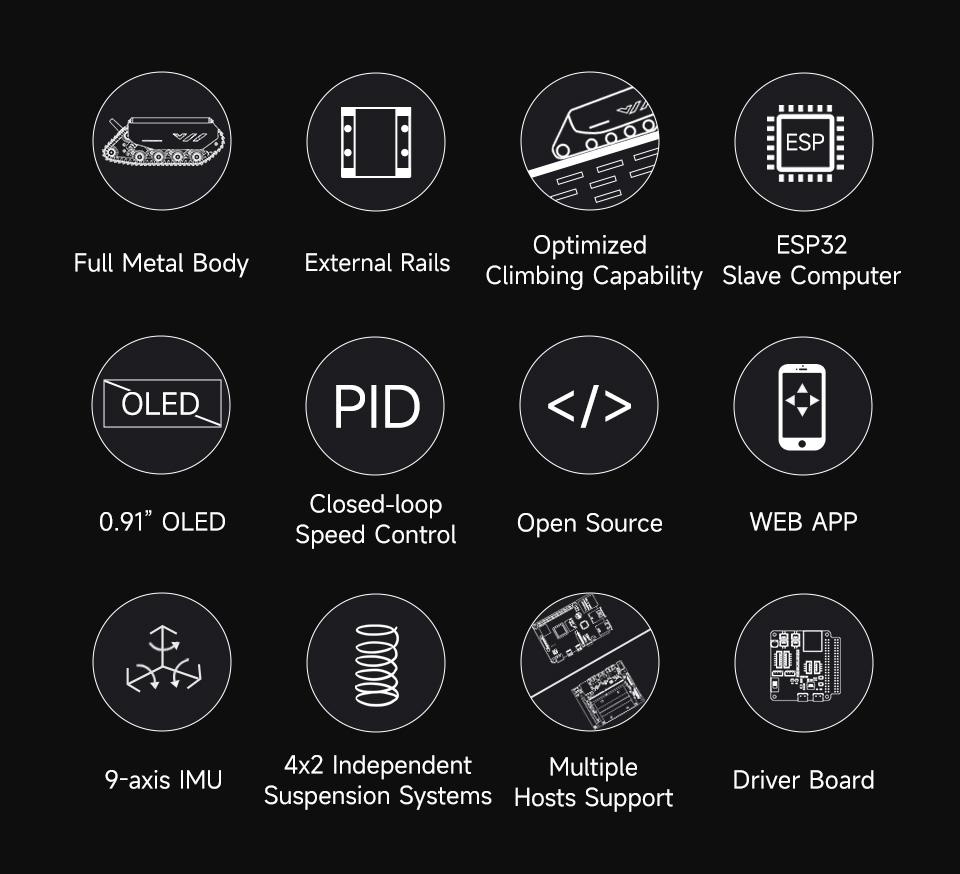
La serie UGV01 es un chasis de robot móvil de orugas, que cuenta con una excelente capacidad de cruce todoterreno y rendimiento antivibración, con todo el código de fuente abierta para desarrollo secundario. Admite múltiples computadoras host (Raspberry Pi, Jetson Nano, etc.), la computadora host puede comunicarse con la computadora esclava ESP32 a través del puerto serial. El motor con codificador puede obtener la retroalimentación de velocidad para un control de velocidad de bucle cerrado. Módulo de fuente de alimentación UPS 3S integrado, admite 3 baterías de litio 18650 (en serie, NO incluidas), lo que proporciona energía ininterrumpida para el robot y admite la carga y la salida de energía al mismo tiempo. Placa controladora de robot multifuncional integrada, basada en ESP32, con WIFI y Bluetooth integrados, para controlar servos de bus serial, generar señales PWM, expansión de ranura para tarjeta TF, etc.
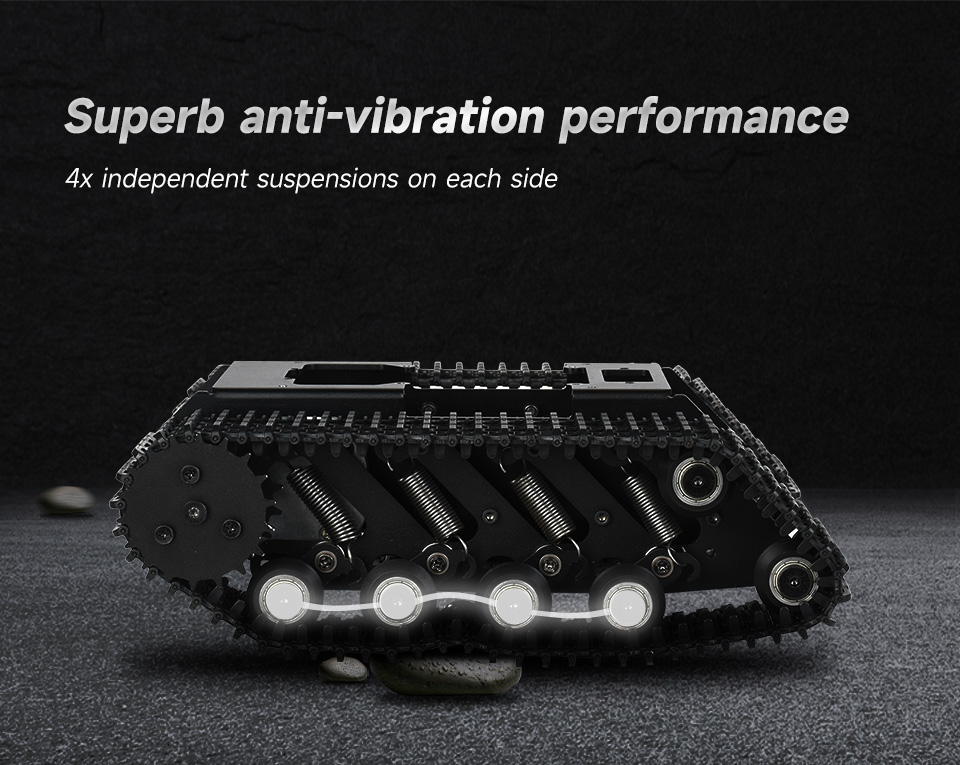
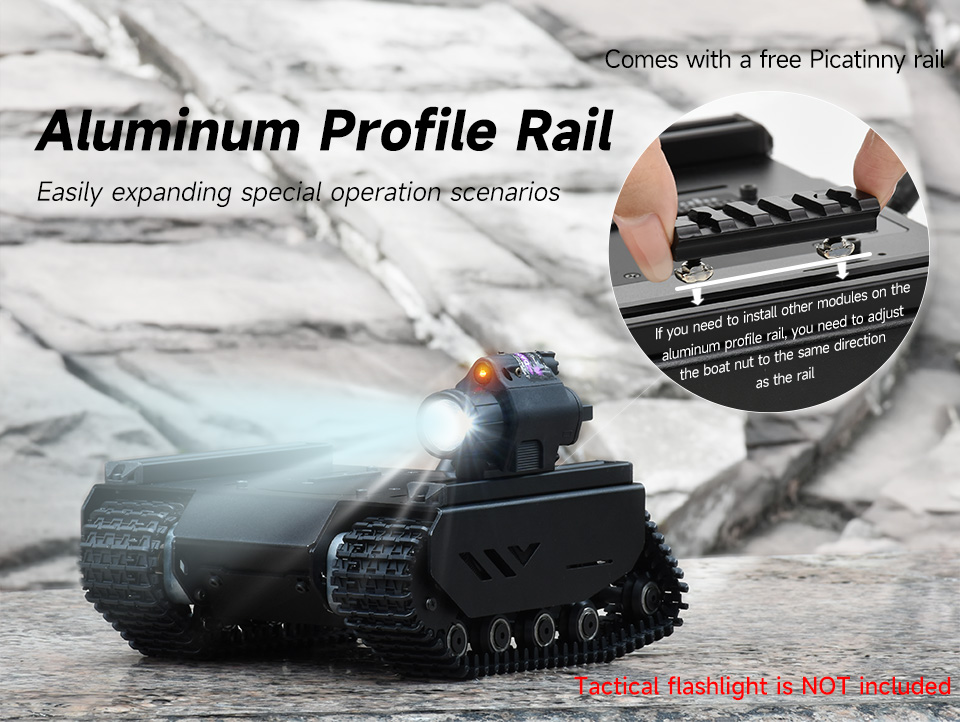
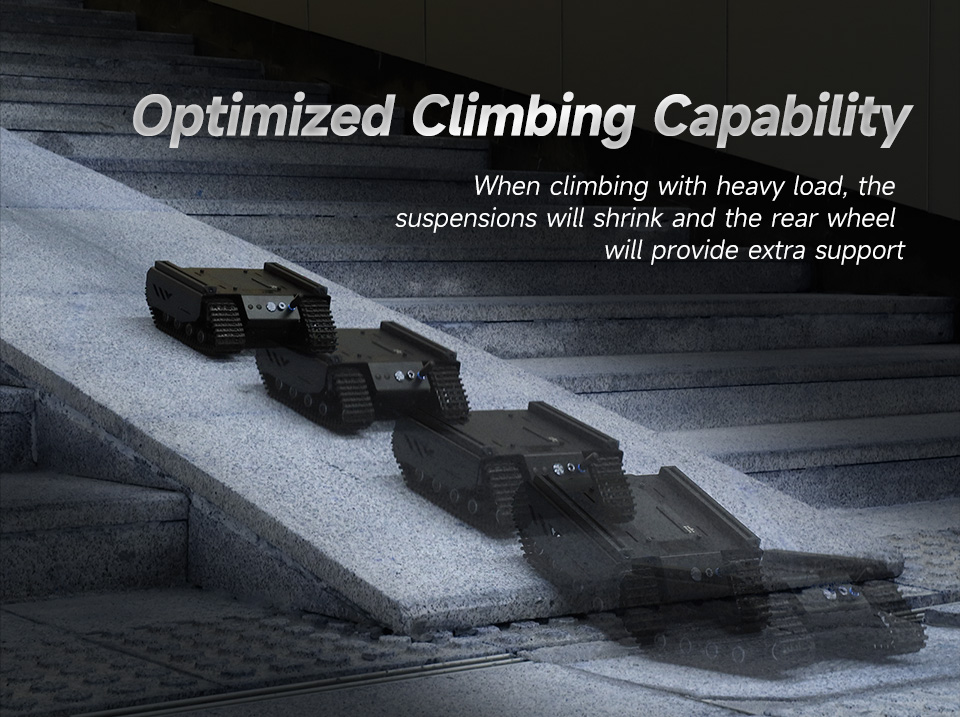
El UGV01 adopta múltiples sistemas de suspensión independientes que reducen en gran medida el impacto de terrenos complejos, pudiendo satisfacer fácilmente las necesidades de cargas pesadas, absorción de impactos y todoterreno. Además, viene con 2 rieles de perfil estándar europeo 1020, lo que ofrece más posibilidades para el desarrollo secundario.
* Los recursos para diferentes productos pueden variar, por favor verifique la página wiki para confirmar los recursos proporcionados realmente.
Especificaciones
| Dimensiones exteriores |
231×197×151mm |
Sistemas de suspensión |
4×2 (independientes) |
| Altura del chasis |
26mm |
Distancia central del riel |
170mm |
| Ancho de la oruga |
44mm |
Velocidad de funcionamiento |
0.25~1m/s |
| Longitud de contacto con el suelo (sin carga) |
115mm |
Material de la suspensión |
Acero inoxidable (1.5mm de grosor) |
| Longitud de contacto con el suelo (con carga grande) |
170mm |
Material del cuerpo |
Aleación de aluminio 5052 (2mm de grosor) |
| Peso |
1.9kg |
Capacidad de obstáculo vertical |
40mm |
| Carga útil de conducción |
6.2kg |
Capacidad de escalada |
36° |
| Soporte de batería |
Batería de litio 18650 × 3 (NO incluida) |
Radio de giro mínimo |
0m (Rotación in-situ) |
| Tiempo de carga |
1.5h |
Duración de la batería |
1h (salida continua a máxima potencia) |
| Potencia del motor |
5.2W × 2 |
Función de control remoto |
WIFI AP/STA |
| Codificador del motor |
Pulso básico 11PPR |
Interfaz de comunicación |
UART / interfaz de servo de bus serial / IIC |
 |
 |
 |
|
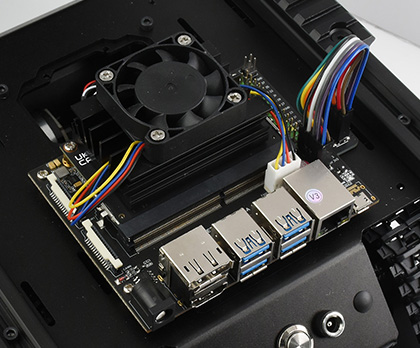
Conectar a Jetson Nano
|
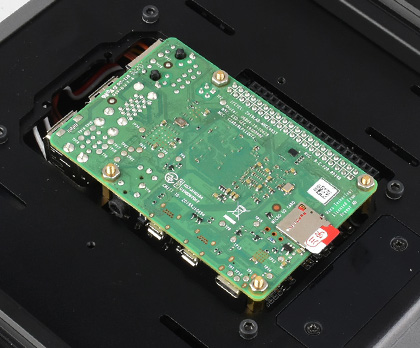
Conectar a Raspberry Pi 4B
|
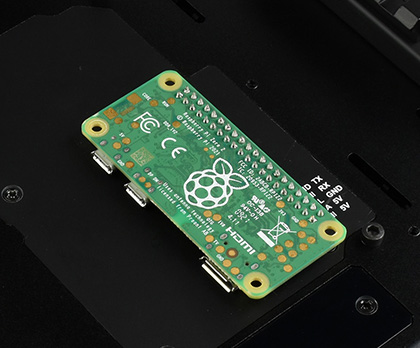
Conectar a Raspberry Pi ZERO
|
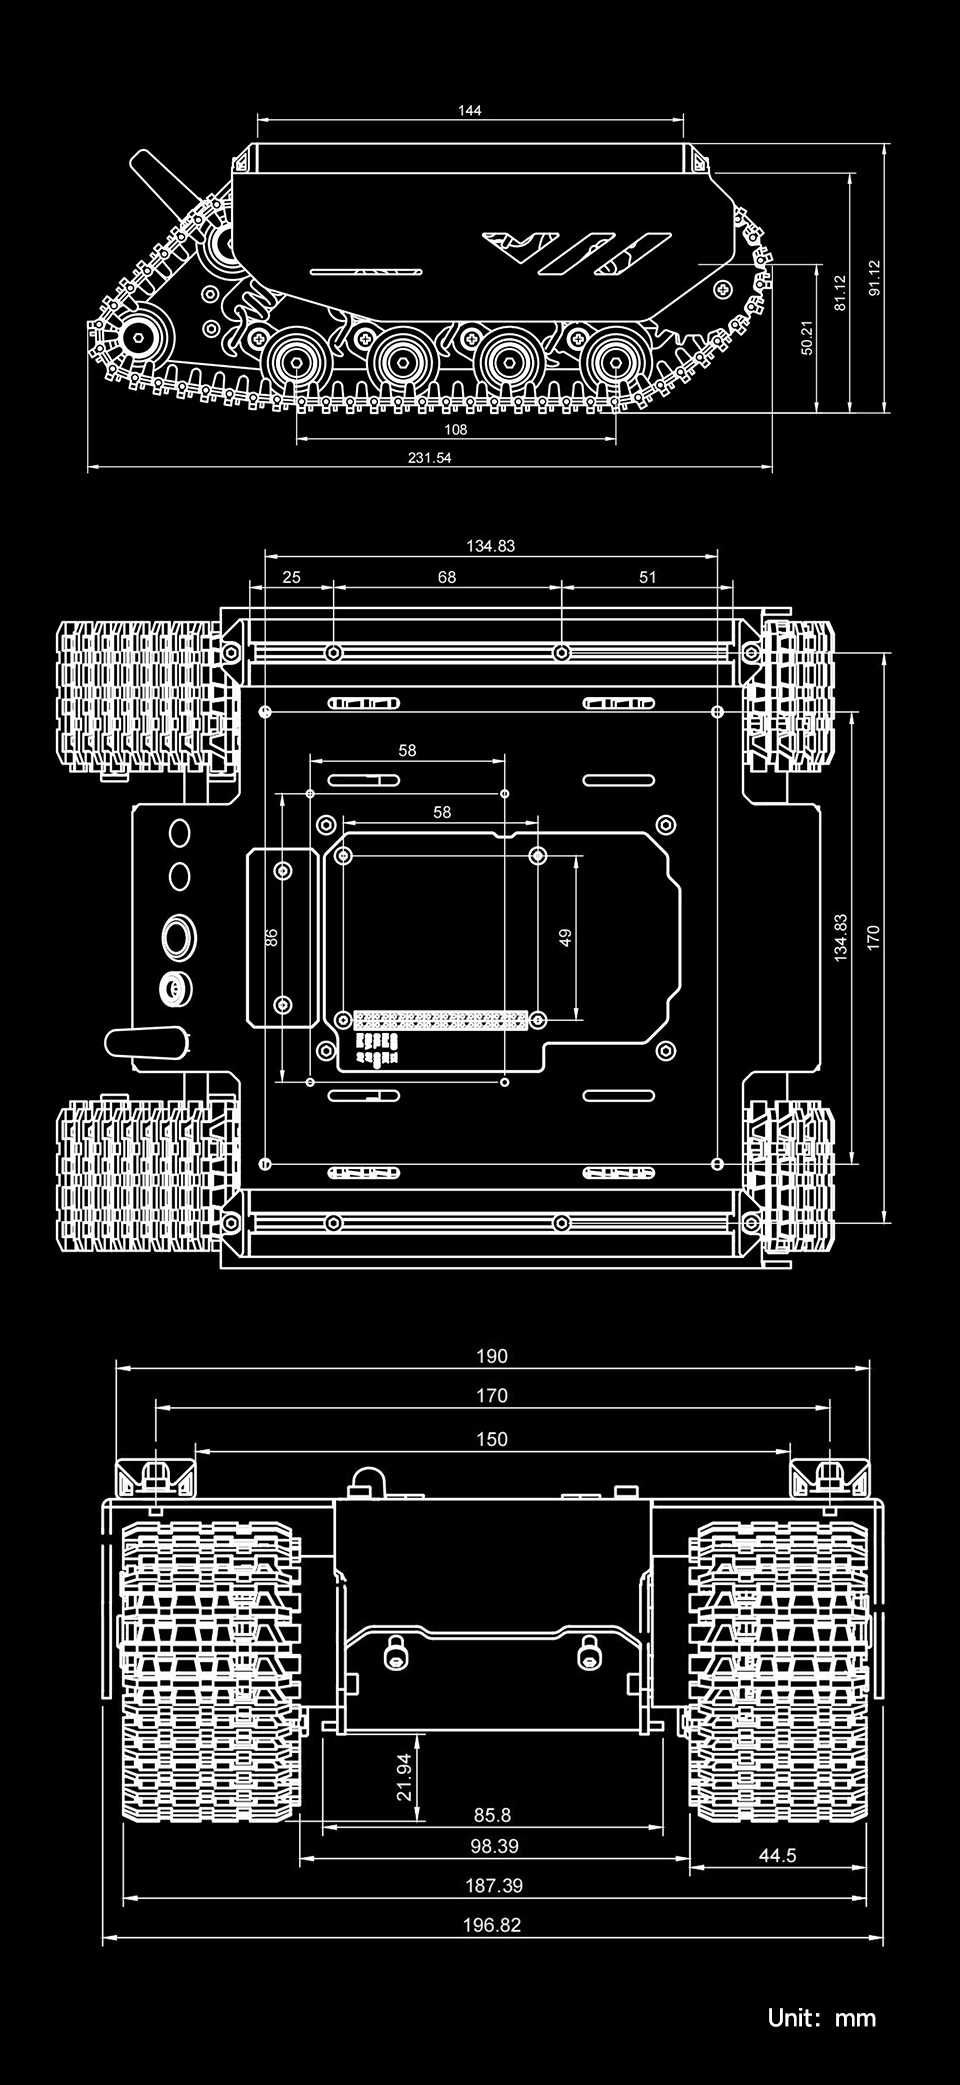
Dimensiones