Hiwonder ROSPug es un perro robot cuadrúpedo inteligente construido sobre el Sistema Operativo de Robot (ROS). Está equipado con 12 servomotores de bus serie de alto voltaje y fuerte magnetismo, e integra una gama de componentes de alto rendimiento, incluyendo el controlador NVIDIA Jetson Nano, Lidar TOF, cámara HD, sensor IMU, pantalla OLED y más. Gracias a su algoritmo de cinemática de equilibrio dinámico de desarrollo propio, puede cambiar sin problemas entre múltiples tipos de marcha.
ROSPug es compatible con la simulación en Gazebo, lo que proporciona a los usuarios una plataforma valiosa para aprender y validar algoritmos de cinemática cuadrúpeda y planificación de rutas. Gracias a la robusta potencia informática de su controlador, ROSPug puede realizar tareas como navegación con mapeo SLAM, planificación de rutas, evitación dinámica de obstáculos, escalada, superación de obstáculos y muchas otras aplicaciones. También ofrecemos soluciones para la expansión de las capacidades de ROSPug, incluyendo aprendizaje profundo, visión artificial y otros proyectos de desarrollo para satisfacer las necesidades específicas de los usuarios.
Apariencia original, diseño innovador
|
|
|
Estructura de aleación de aluminio de 12 grados de libertad
ROSPug emplea 12 servos de alto rendimiento, distribuidos en las articulaciones del codo, el hombro y la cadera de cada pata, imitando de cerca la postura de un animal cuadrúpedo real. Todo su cuerpo está fabricado en aleación de aluminio, con la articulación de la pantorrilla reforzada por rodamientos metálicos, lo que garantiza un peso reducido y una gran resistencia.
|
 |

|
Estructura de enlace, eficiencia articular mejorada
ROSPug cuenta con un diseño de estructura de enlace que mejora la velocidad de la articulación de la pantorrilla y asegura un movimiento fluido sin interferencias, ampliando así el rango de rotación de la pata.
|
Cinemática inversa - Planificación de MARCHAS
1. Admite marchas de caminata, paso suave y trote
Las marchas de caminata, paso suave y trote se pueden lograr ajustando con precisión el tiempo de contacto con el suelo, el tiempo de elevación, la altura de elevación de cada pata y el tiempo de cambio entre las patas delanteras y traseras.
2. Cinemática inversa de enlace
ROSPug viene con un software de PC visual para la edición de acciones, permitiendo a los usuarios definir las coordenadas finales para cada pata. El robot utiliza entonces un algoritmo de cinemática inversa para calcular los ángulos de cada servo, creando un perfil de movimiento que permite a sus pies alcanzar las ubicaciones objetivo deseadas.
3. Altura de caminata, velocidad y postura ajustables
La altura, inclinación, ángulo de cabeceo (pitch) y ángulo de balanceo (roll) de ROSPug pueden ajustarse libremente. Los usuarios pueden ajustar colectivamente estas variables para lograr movimientos tanto de caminata como de giro.
4. Movimiento superpuesto multipostura
ROSPug puede combinar varias marchas dentro de un movimiento. Su altura e inclinación se pueden ajustar dinámicamente mientras está en movimiento, y puede ejecutar giros mientras camina. Los usuarios tienen la flexibilidad de ajustar colectivamente estos parámetros.
5. Proporciona función de cinemática inversa y software de depuración
Para ayudar a los usuarios a explorar las capacidades de ROSPug, ofrecemos un análisis detallado de la cinemática cuadrúpeda, funciones de cinemática inversa basadas en ROS y software de depuración de parámetros. Estos recursos facilitarán su investigación en cinemática robótica y agilizarán el proceso de desarrollo.
Sensor de postura IMU integrado
Auto-equilibrio de postura con IMU
ROSPug integra un sensor IMU capaz de monitorizar la postura en tiempo real y adquirir datos para el control de bucle cerrado. Independientemente de la inclinación del plano, ROSPug puede ajustar rápidamente sus articulaciones para mantener el equilibrio.
|
 |
 |
Corrección del ángulo de guiñada con IMU
Cuando el ángulo de guiñada (yaw) de ROSPug cambia debido a fuerzas externas durante el movimiento, su algoritmo interno ajustará automáticamente la velocidad de las patas de ROSPug para restaurarlo al valor inicial.
|
Lidar para navegación con mapeo SLAM
ROSPug está equipado con un Lidar TOF que escanea el entorno de forma láser a 360 grados. Esto permite funciones avanzadas como la navegación con mapeo, planificación de rutas, evitación dinámica de obstáculos y muchas otras aplicaciones basadas en SLAM. Además, puede utilizar el Lidar para realizar tareas interesantes, incluyendo seguimiento por Lidar y vigilancia por Lidar.

Navegación con mapeo Lidar
El Lidar TOF emplea algoritmos de mapeo como Gmapping, Hector, Karto y otros para fines de creación de mapas. Además, es compatible con navegación por puntos fijos, navegación multipunto y planificación de rutas TEB.

|
Navegación multipunto y evitación dinámica de obstáculos
El Lidar TOF puede detectar los alrededores en tiempo real, lo que permite a ROSPug planificar rutas dinámicamente y evitar obstáculos al ejecutar la navegación multipunto.

|
Vigilancia por Lidar
ROSPug utiliza el Lidar TOF para escanear el área asegurada. Al detectar un intruso, girará automáticamente hacia él y activará una alarma.
|
 |
 |
Seguimiento por Lidar
ROSPug puede trabajar con el Lidar para escanear y posteriormente seguir un objetivo en movimiento delante de él.
|
Reconocimiento y seguimiento guiado por visión
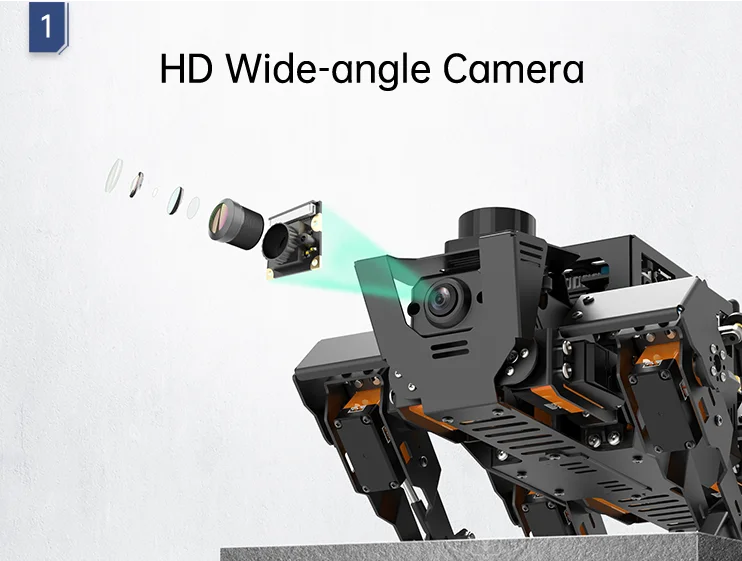
La cabeza de ROSPug está cargada con una cámara gran angular HD, lo que le permite reconocer y localizar objetivos para una amplia gama de atractivos juegos de IA. Estos incluyen actividades como reconocimiento de color, navegación autónoma, reconocimiento de etiquetas, seguimiento de objetivos KCF y otros diversos.
Rendimiento de movimiento mejorado, tecnología actualizada

|
Seguimiento de línea PID autónomo
Al utilizar el algoritmo PID para el cálculo y emplear el reconocimiento basado en cámara, ROSPug puede cambiar su marcha para seguir la línea con éxito.
|
Paso por altura reducida
Al identificar la altura y ubicación de una puerta, ROSPug ajusta su propia altura para pasar a través de ella.
|
 |
 |
Subida de escaleras
ROSPug destaca en el uso de su visión para detectar con precisión escaleras por delante, permitiéndole navegar tanto subiendo como bajando escaleras.
|
Disparo de balón
ROSPug utiliza OpenCV para determinar la posición del balón y emplea un algoritmo PID para el seguimiento del balón en tiempo real. Este enfoque le permite ajustar su marcha para lograr un disparo preciso, considerando la distancia desde el objetivo y la ubicación del mismo.
|
 |
Desarrollo con MediaPipe - Captura de acciones
Desarrollado sobre el algoritmo MediaPipe, ROSPug puede identificar rasgos del cuerpo humano, facilitando interacciones como detección de rostros, reconocimiento de emociones, reconocimiento de gestos y reconocimiento del cuerpo humano, entre otros.

Control remoto multiplataforma
Control por App (Android / iOS)
La aplicación es compatible tanto con sistemas iOS como Android, ofreciendo una amplia gama de juegos de IA y transmisiones en vivo de la cámara en primera persona.
Software de edición de grupos de acciones
Depurar acción en software de PC -> Guardarla en el panel de control -> El terminal de control configura el comando de control
Usando software de PC gráfico, puede controlar los servos sin esfuerzo y personalizar acciones simplemente arrastrando deslizadores, sin necesidad de programación.

Destacados del hardware



Sistema Operativo de Robot (ROS)
Marco de comunicación robótica popular a nivel mundial
ROS es un meta sistema operativo de código abierto para robots. Proporciona servicios básicos, como abstracción de hardware, control de dispositivos de bajo nivel, implementación de funcionalidades de uso común, paso de mensajes entre procesos y gestión de paquetes. Además, ofrece las herramientas y funciones de biblioteca necesarias para obtener, compilar, escribir y ejecutar código a través de computadoras. Su objetivo es proporcionar soporte de reutilización de código para la investigación y el desarrollo robótico.

Simulación en Gazebo
ROSPug utiliza el marco ROS y ofrece soporte para la simulación en Gazebo. Gazebo proporciona un enfoque novedoso para controlar ROSPug y validar algoritmos dentro de un entorno simulado, reduciendo la necesidad de experimentos físicos y mejorando la eficiencia.

Lista de empaque de ROSPug


