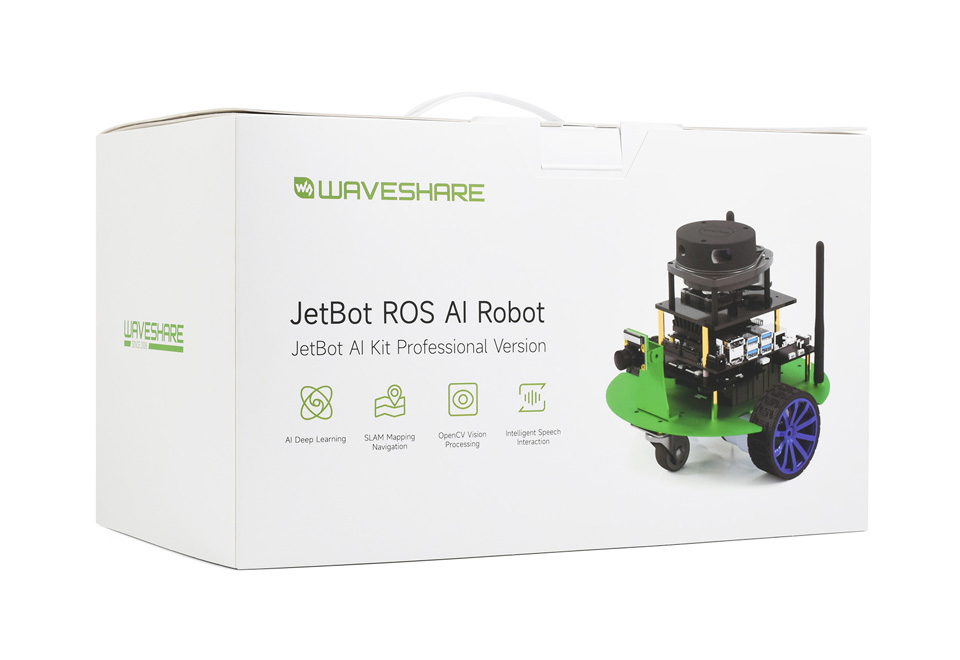
Robot de IA JetBot ROS
Producto de socio oficial de NVIDIA
Kit de IA JetBot versión profesional
Este es un Jetbot de IA de alto rendimiento para personas que aprenden y desarrollan el sistema ROS. Adopta el sistema ROS y dos controladores: el microcontrolador Raspberry Pi RP2040 y el controlador host de IA JETSON-NANO-DEV-KIT-A. Como la placa de expansión integra OLED, circuito de accionamiento del servomotor, circuito de protección de batería, circuito de salida de audio, etc., no es necesario soldar el circuito. Se puede cargar sin desmontar, por lo que no es necesario quitar las baterías repetidamente. Cuenta con un sensor de postura IMU integrado, y el motor de CC con codificador controla la velocidad de rotación a través de PID, lo que puede generar datos de odometría de las ruedas. En cuanto al software, es compatible con el programa del proyecto de código abierto NVIDIA JetBot, admite aprendizaje profundo de IA, mapeo y navegación SLAM, procesamiento visual OpenCV, interacción de voz inteligente, etc.
Características
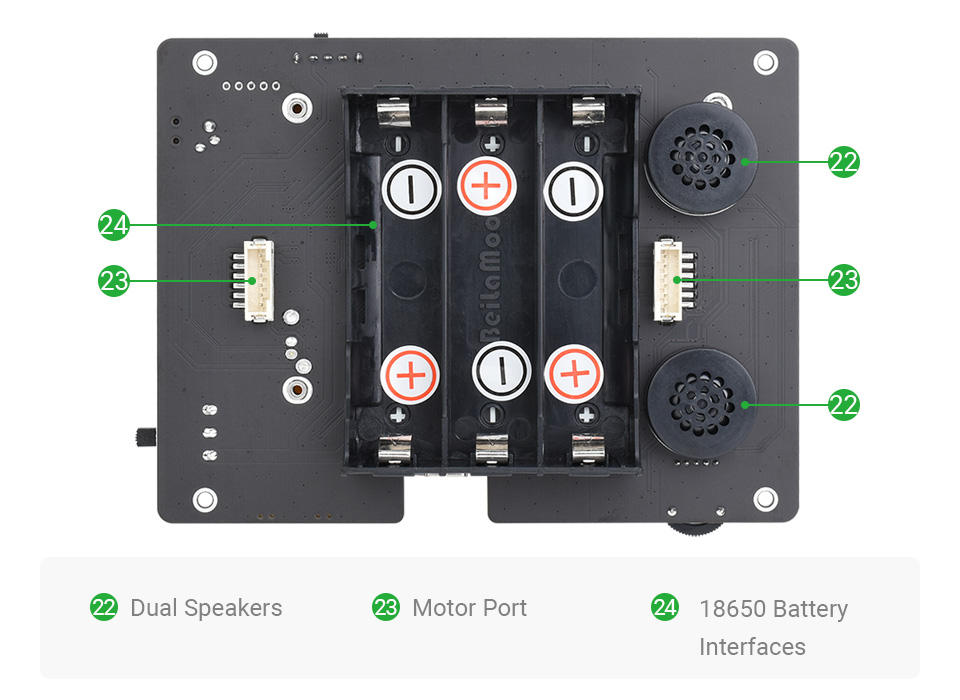
- 3 baterías 18650 de 2600 mAh integradas, su salida de voltaje es de hasta 12.6V con una potencia de motor más fuerte.
- Circuito de protección de batería de litio S-8254AA + AO4407A integrado, puede prevenir sobrecargas, sobredescargas, sobrecorriente y tiene protección contra cortocircuitos.
- El INA219 integrado es conveniente para el monitoreo en tiempo real del voltaje de la batería y la corriente de carga.
- Con una pantalla OLED de 0.91 pulgadas y 128 × 32 de resolución, puede mostrar datos en tiempo real del vehículo, como la dirección IP, la memoria, la carga de la batería, etc.
- Con el sensor de postura IMU MPU9250, se puede juzgar con precisión la dirección del robot.
- Con el motor de engranajes de CC codificado, admite depuración PID y emite datos de odometría de las ruedas.
- Con el microcontrolador de doble núcleo Raspberry Pi RP2040, tiene un mejor rendimiento en tiempo real y una mayor precisión en el control.
- Adoptando el sistema ROS y una serie de software visual, se puede desarrollar más.
- Admite control en modo esclavo I2C, es totalmente compatible con el programa del proyecto de código abierto NVIDIA JetBot sin necesidad de portabilidad y es fácil de implementar funciones de IA como evitación de obstáculos y seguimiento de líneas autónomo.
Recursos
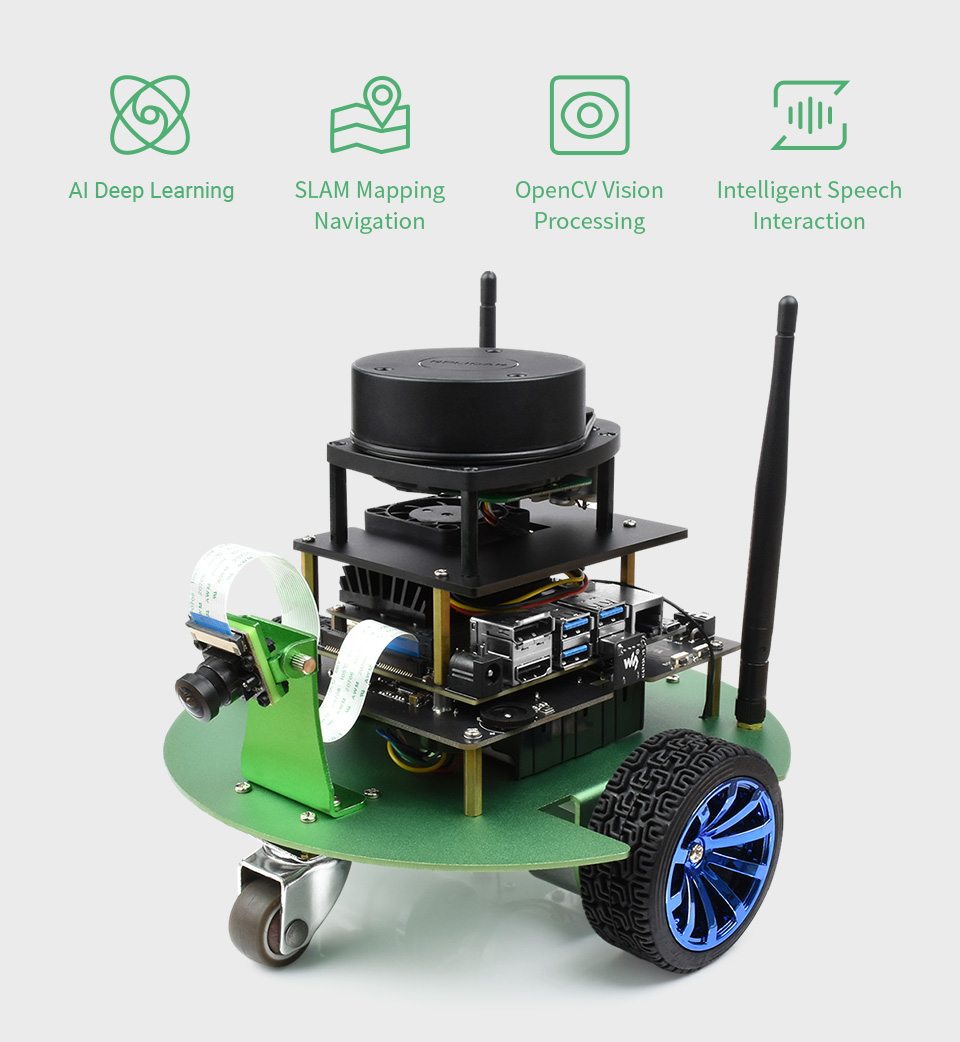
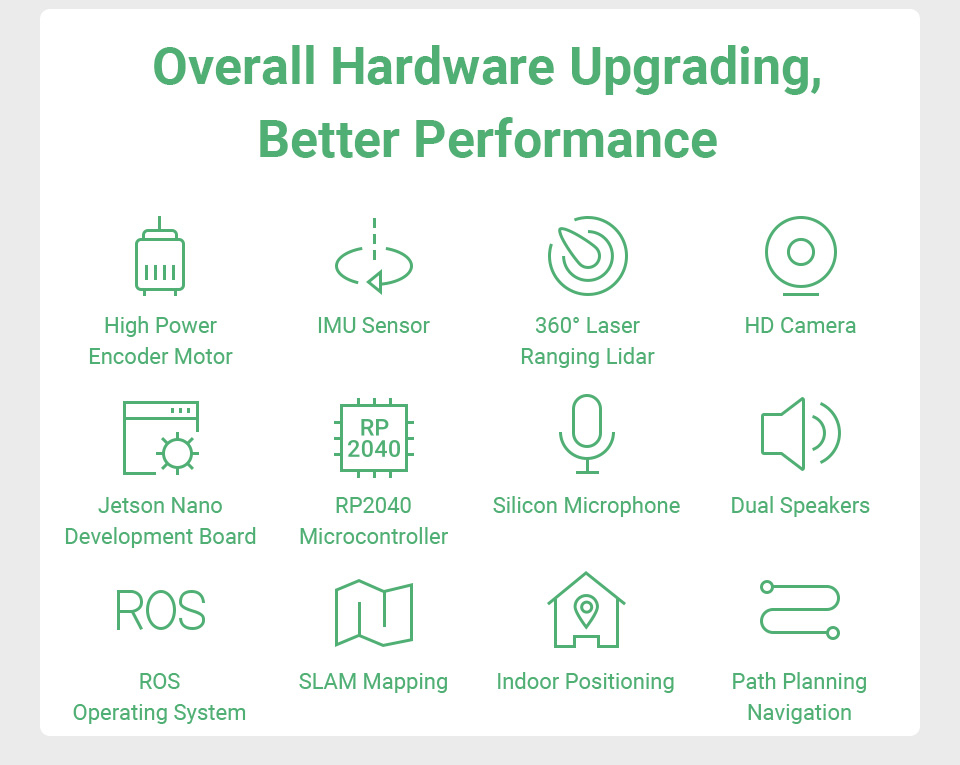
Satisface las necesidades de verificación de algoritmos de investigación científica en diversos campos como el mapeo Lidar, navegación autónoma, conducción autónoma, voz inteligente, detección de objetivos, reconocimiento facial, etc. No solo es compatible con el programa del proyecto de código abierto NVIDIA Jetbot, sino que también cuenta con una actualización general en el hardware con un mejor rendimiento
|
KIT DE IA JETBOT |
KIT JETBOT ROS |
| APARIENCIA |
 |
 |
| MICROCONTROLADOR |
N/A |
Chip Raspberry Pi RP2040 |
| MOTOR |
Motor TT
Relación de reducción 1:48
Velocidad en vacío 240RPM |
Motor con codificador metálico 37-520
Relación de reducción 1:30
Velocidad en vacío 333RPM |
| ENCODER DEL MOTOR |
N/A |
Sensor de velocidad Hall de fase AB de 11 cables, admite odometría de ruedas |
| SENSOR IMU |
N/A |
MPU9250 |
| LIDAR |
N/A |
RPLIDAR A1 |
| INTERFAZ DE AUDIO |
N/A |
Altavoces dobles, micrófonos duales, compatible con voz inteligente |
| NAVEGACIÓN CON MAPEO |
No es compatible |
Compatible |
Diseño inteligente de doble controlador
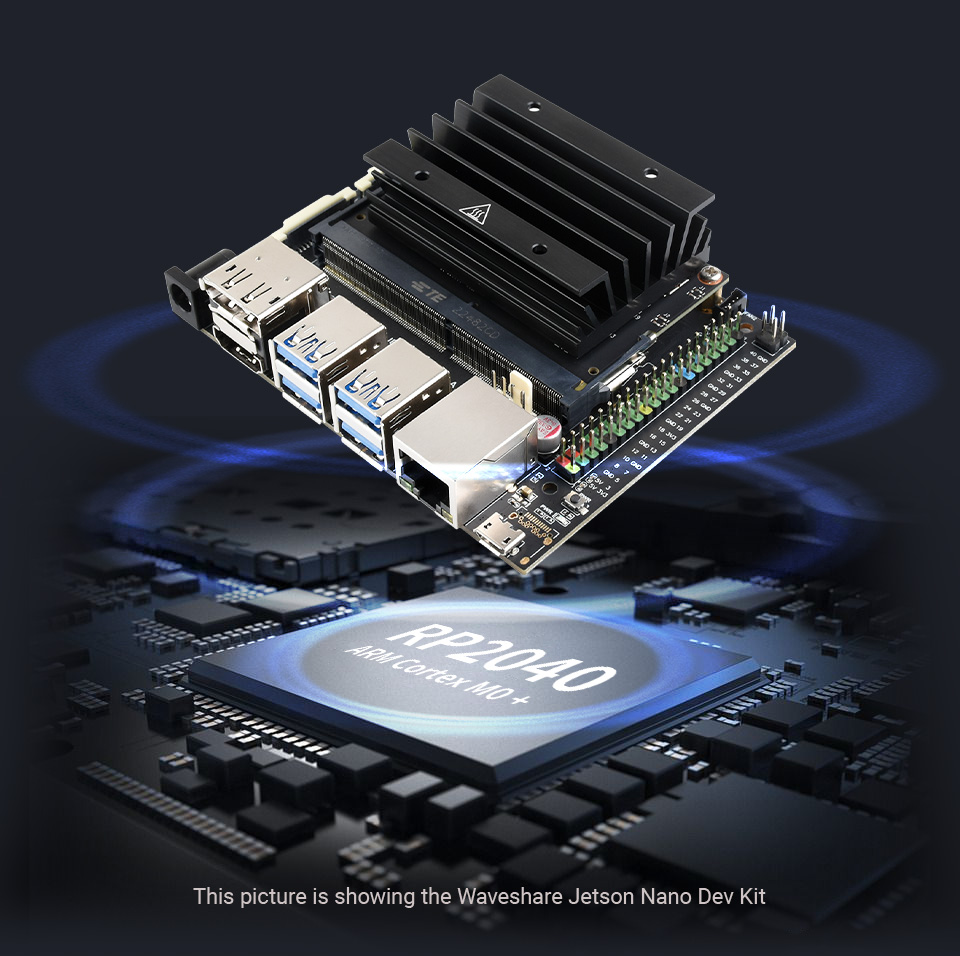
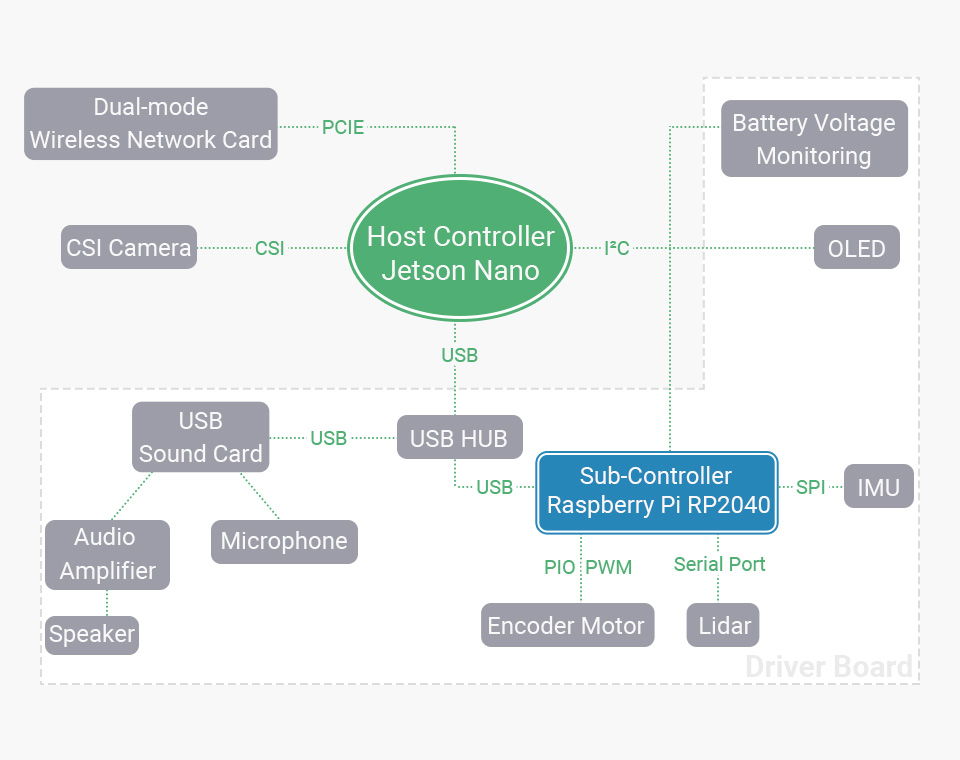
El controlador host utiliza el Waveshare Jetson Nano Kit, que está equipado con la versión eMMC de 16GB del módulo Jetson Nano, 4GB de memoria y tiene un mejor rendimiento. Este controlador es responsable de la Inteligencia Artificial (IA), procesamiento de voz, procesamiento visual, mapeo y navegación, etc.
El subcontrolador utiliza el microcontrolador de doble núcleo Raspberry Pi RP2040, que tiene un mejor rendimiento en tiempo real y una mayor precisión de control, y es responsable de la recopilación de datos de actitud y el control de movimiento.
Adoptando comunicación USB, velocidad de transmisión más rápida que la UART
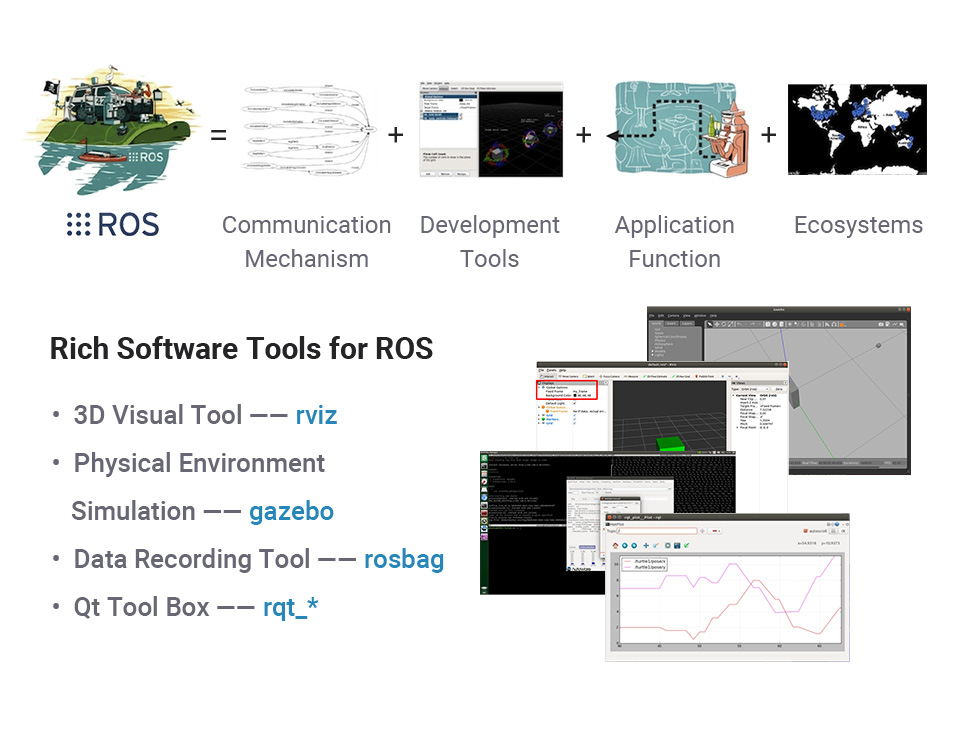
Desarrollado basado en ROS
ROS (Robot Operation System) es un sistema operativo de código abierto que incluye una colección de bibliotecas de software y herramientas para el diseño de robots. Proporciona los servicios esperados de un sistema operativo, incluida la abstracción de hardware, el control de dispositivos de capa inferior, la implementación de funciones comunes, la transferencia de mensajes entre procesos y la gestión de paquetes. ROS simplifica el diseño de robots y es el marco de software para robots convencional en el mundo.
Soporte de control en modo esclavo I2C
Completamente compatible con la demostración original de JetBot
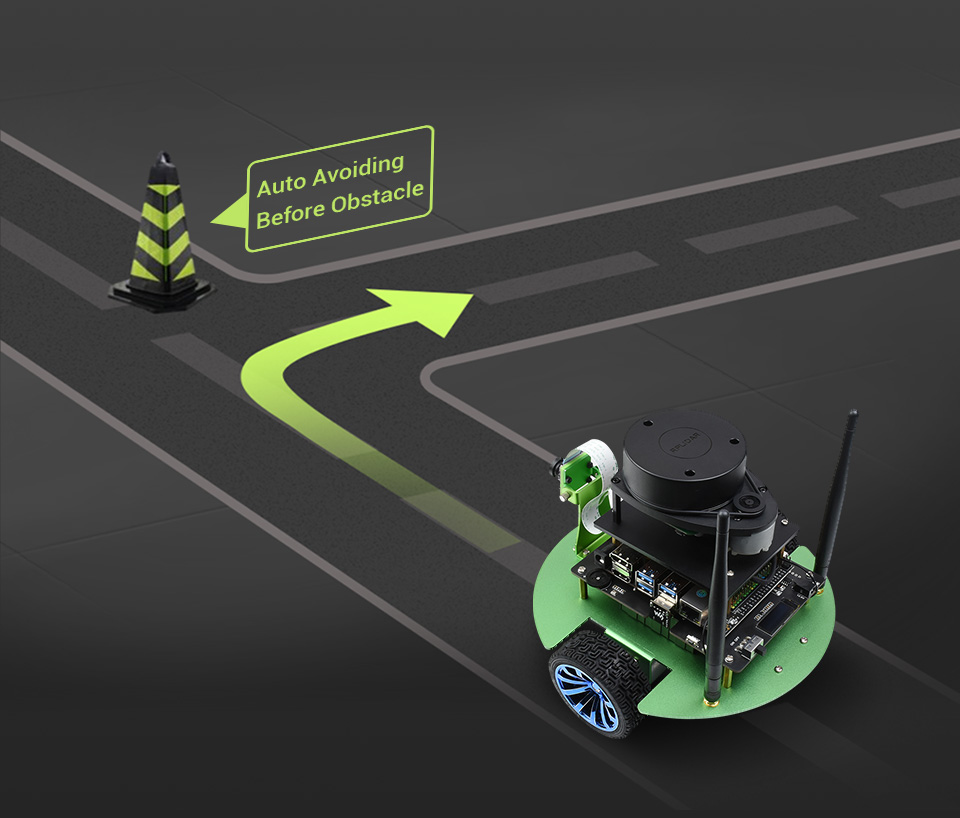
La placa de expansión admite control en modo esclavo I2C sin necesidad de portabilidad y es completamente compatible con el programa del proyecto de código abierto NVIDIA JetBot, realizando fácilmente funciones de IA como evitación de obstáculos y seguimiento automático de líneas.
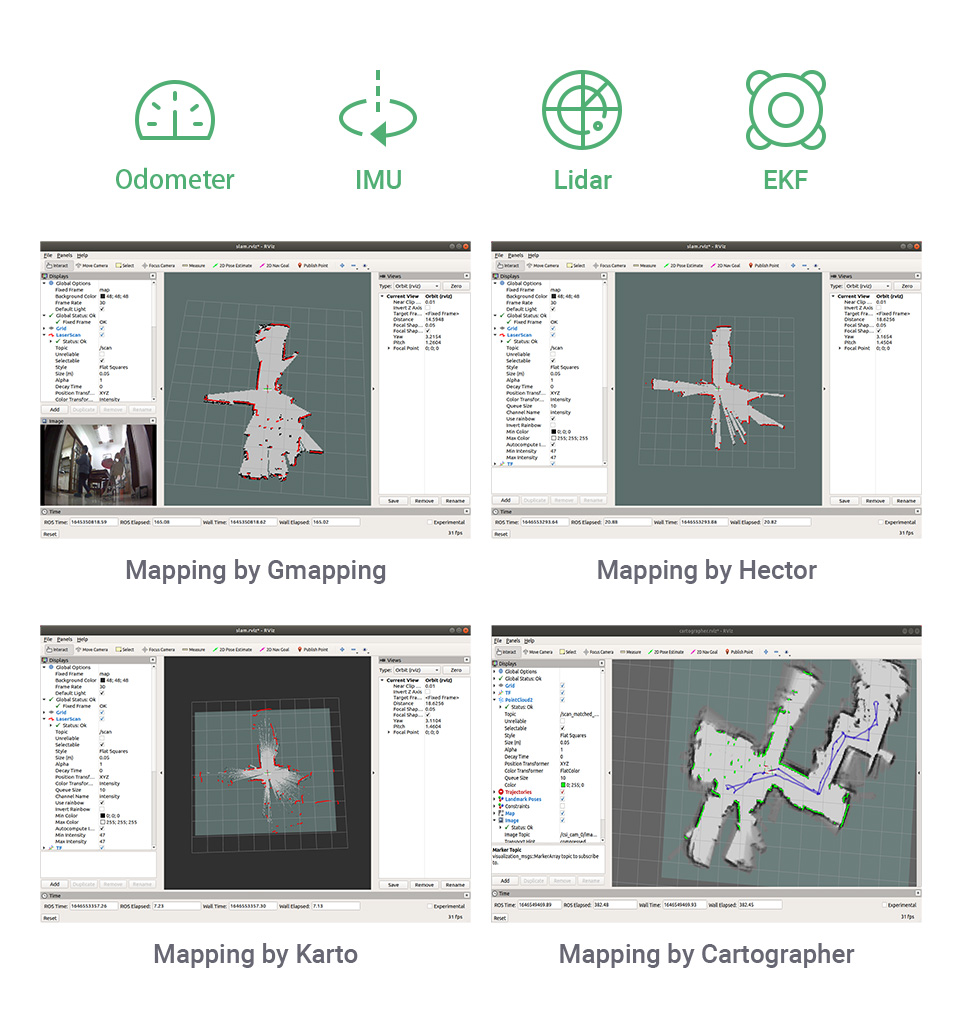
Mapeo Lidar SLAM
Mapeo con odómetro, IMU, Lidar, EKF, etc.
Admite algoritmos de mapeo Gmapping, Hector, Karto y Cartographer
Planificación de rutas, navegación autónoma,
evitación dinámica de obstáculos
Localización adaptativa de Monte Carlo (AMCL) | Navegación autónoma move_base
Admite navegación de punto único, navegación de patrulla multipunto y mapeo mientras navega
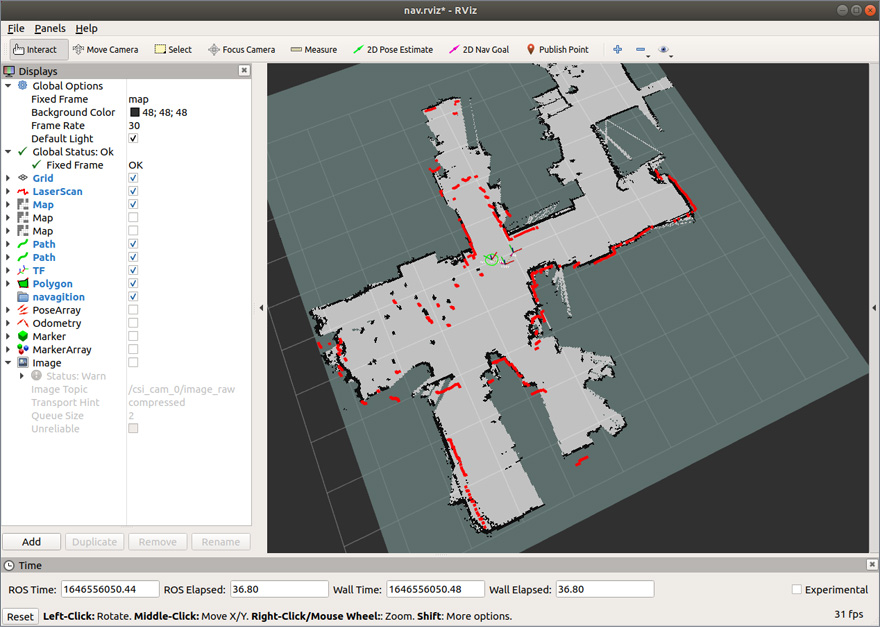
Navegación de punto único
Después de publicar la posición objetivo de navegación, el robot planificará automáticamente la ruta para navegar a la posición objetivo.
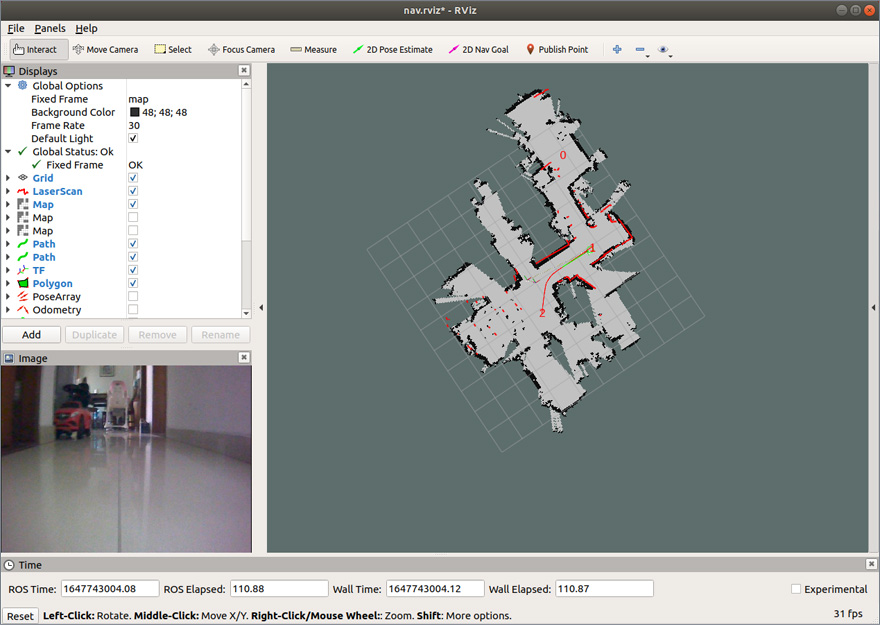
Navegación de patrulla multipunto
Agregue puntos de navegación, el robot navegará y patrullará entre los puntos de navegación.
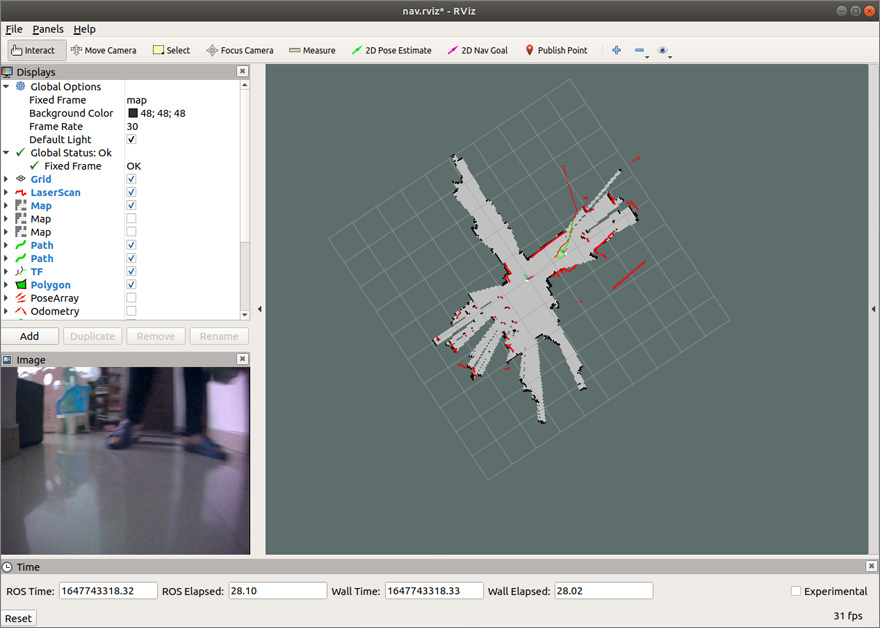
Mapeo mientras navega
Después de publicar la posición objetivo de navegación, el robot explorará automáticamente la ruta hasta el punto objetivo y la publicará mientras escanea el mapa.
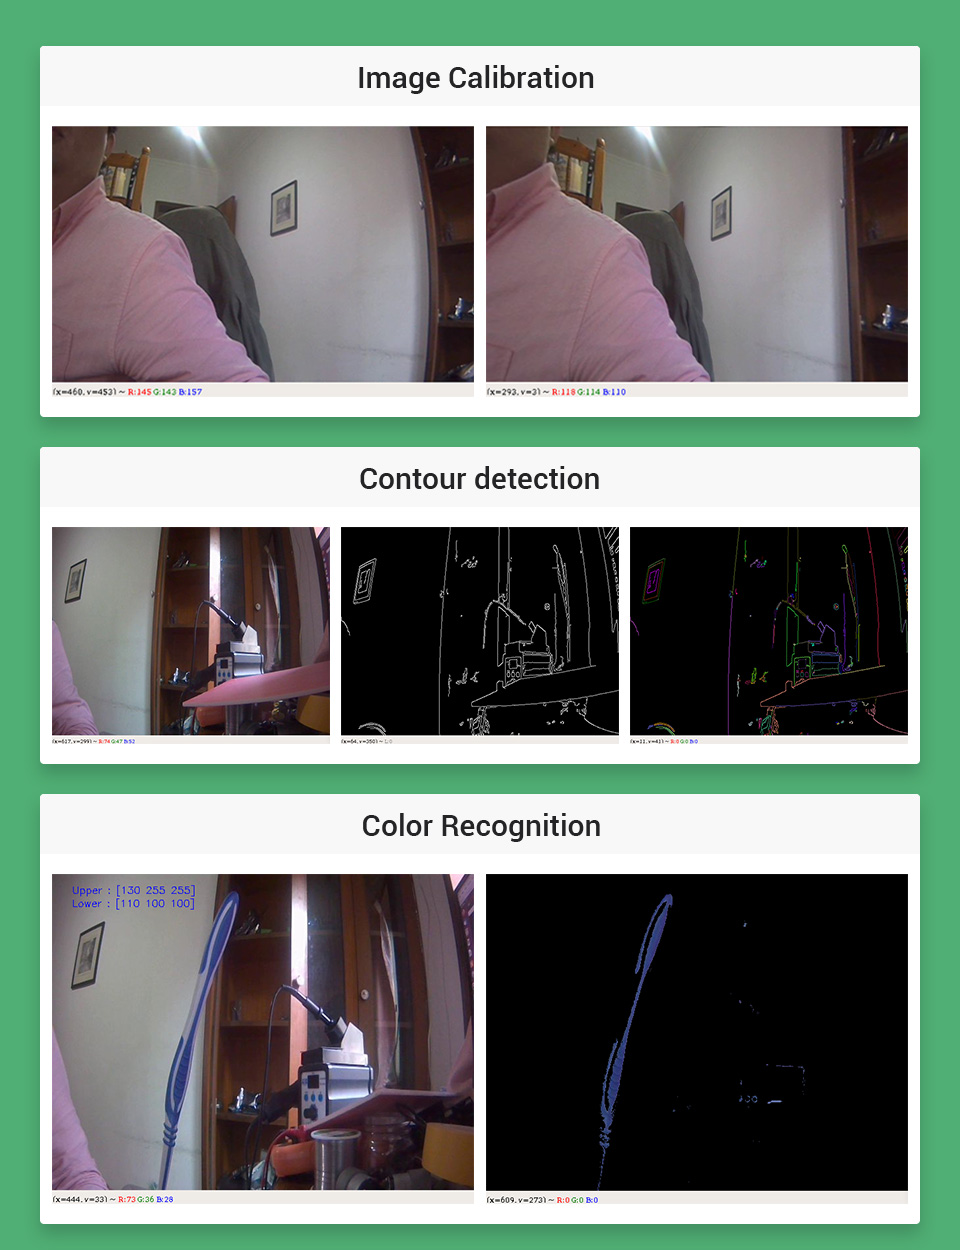
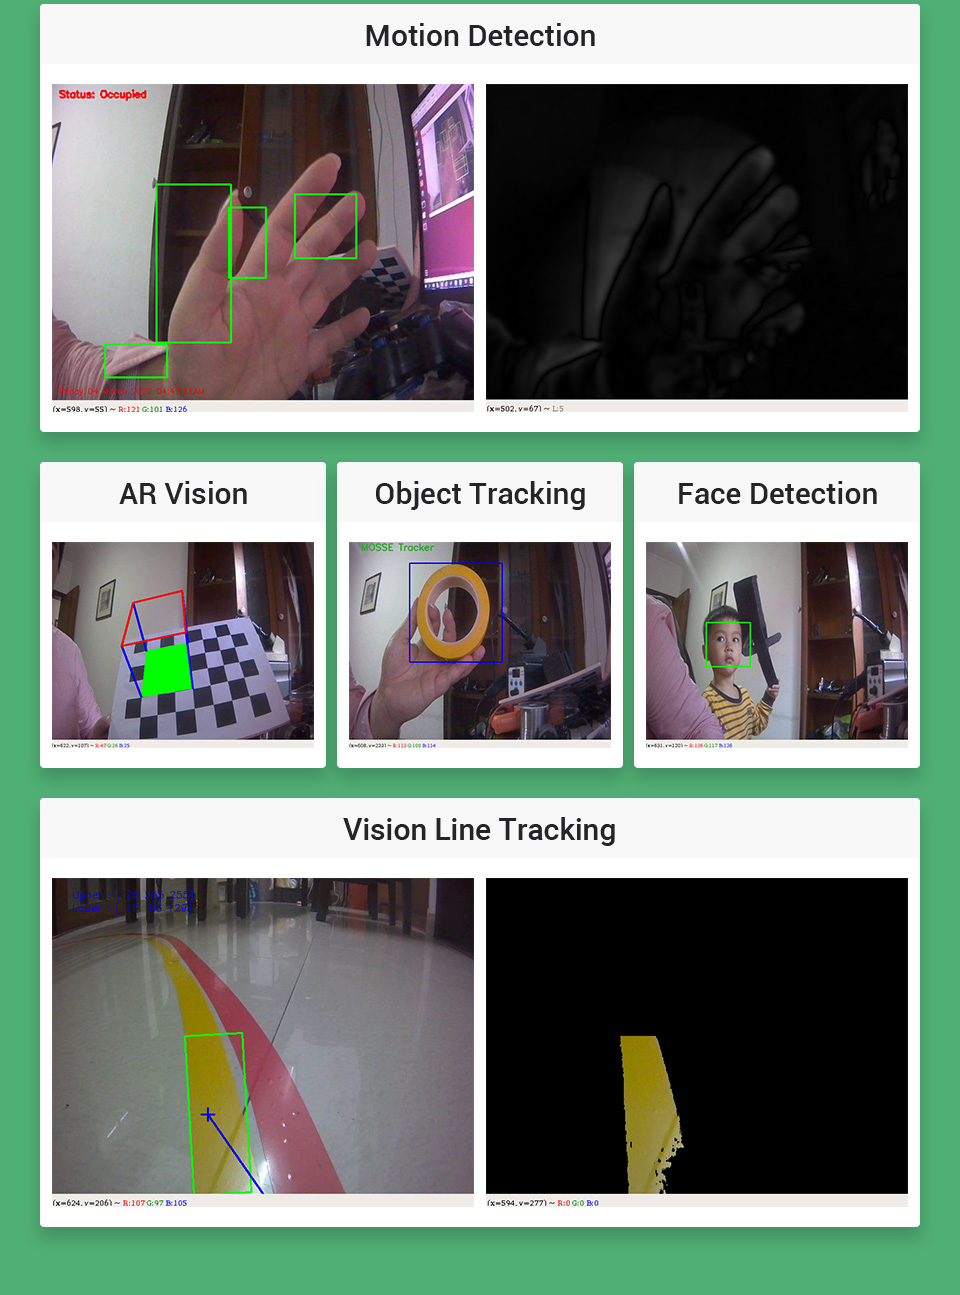
Procesamiento de visión OpenCV
Integra la biblioteca de visión OpenCV, con extensas demostraciones de algoritmos
Procesamiento de voz inteligente, interacción de voz humano-robot
Admite intercomunicador de voz remoto, síntesis de voz, detección de voz, reconocimiento de voz, interacción de voz humano-computadora
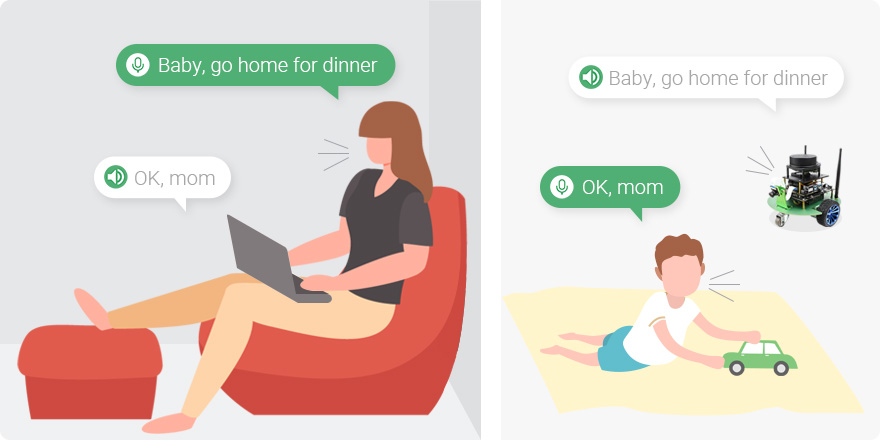
Transmisión de voz remota en tiempo real, permitiendo a los robots mantener conversaciones
Transmisión de voz en tiempo real entre la computadora y el robot, permite una comunicación remota bidireccional
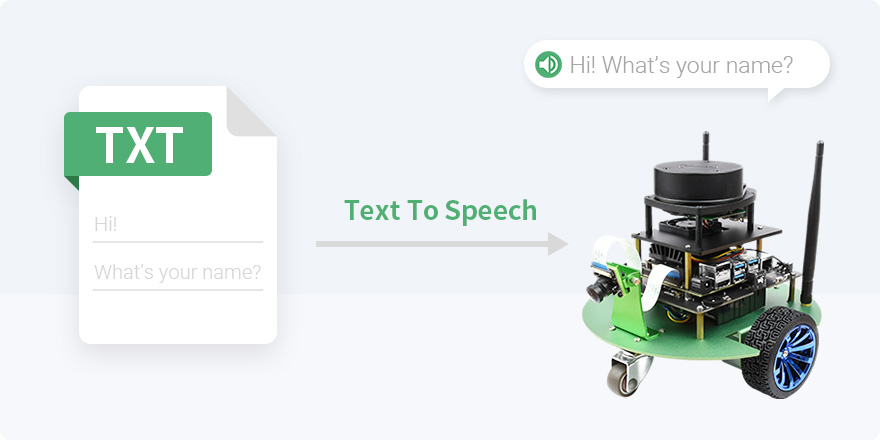
Reproducción de síntesis de voz, deje que el robot hable
Convierta texto en voces naturales y fluidas y reproduzca
Envíe un tema de texto al robot y podrá escucharlo hablar
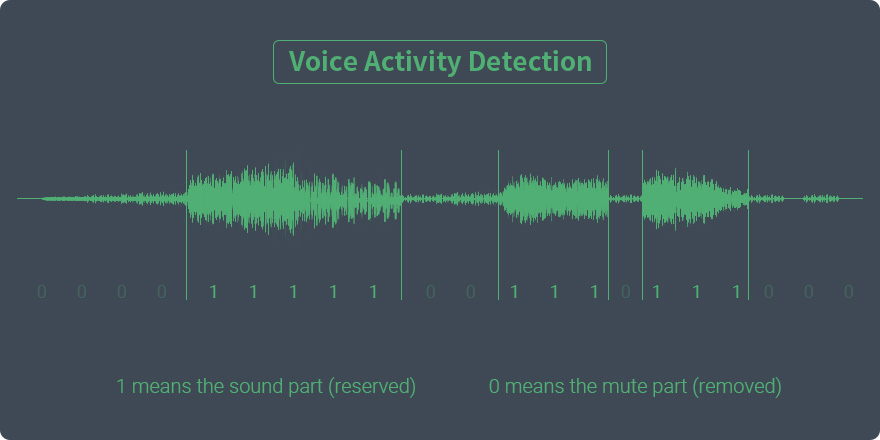
Detección de voz para que el robot sepa que estoy hablando
Detecta el sonido de la transmisión de audio y elimina la parte muda
Solo toma la parte que la persona habla
Reconocimiento de voz, deje que el robot entienda lo que digo
Reconocer audio como texto
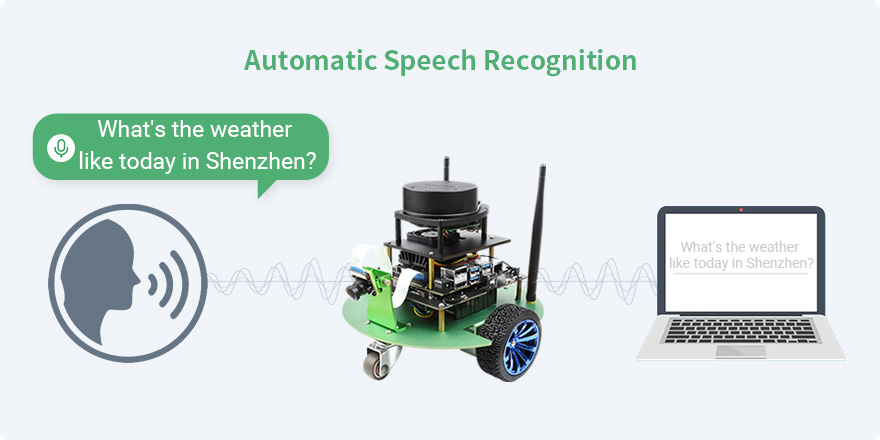
Diagrama de bloques
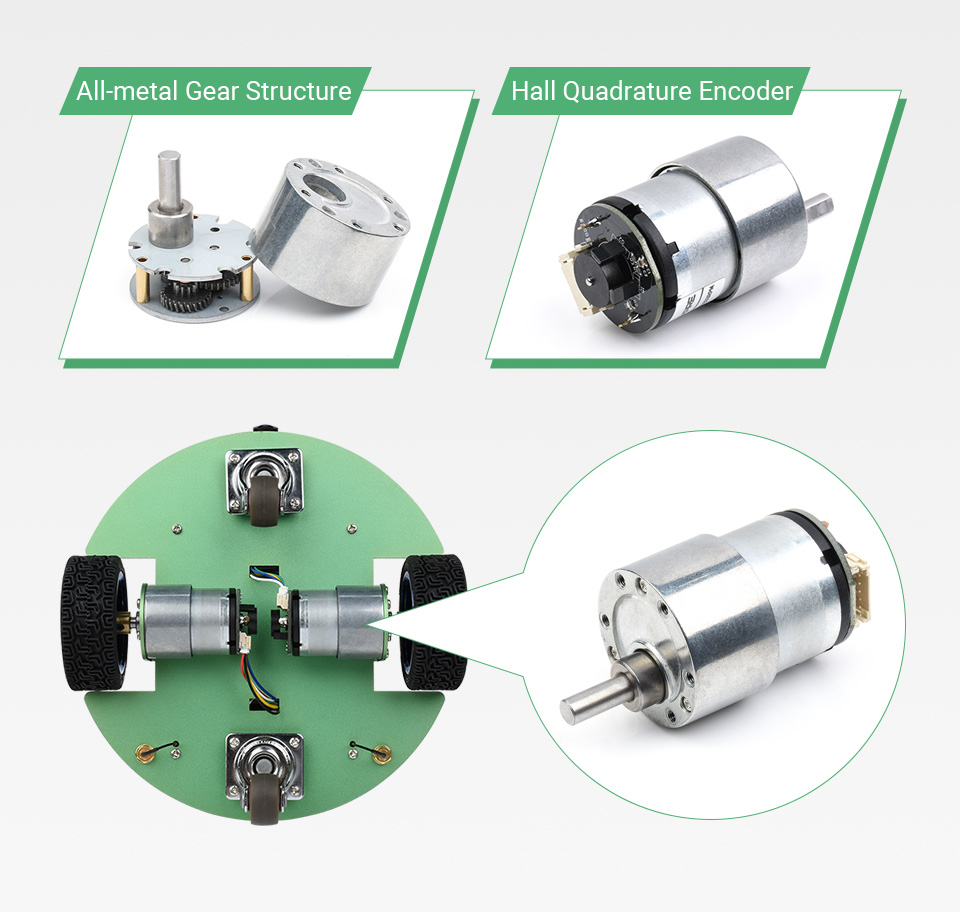
Motor de engranajes de CC con codificador de alta potencia
Escobillas de carbón de alta calidad, estructura de engranajes totalmente metálica, alta precisión, bajo ruido de funcionamiento, codificador de velocidad Hall de fase AB de 11 cables, compatible con control de velocidad de bucle cerrado PID para calcular la información del odómetro de las ruedas
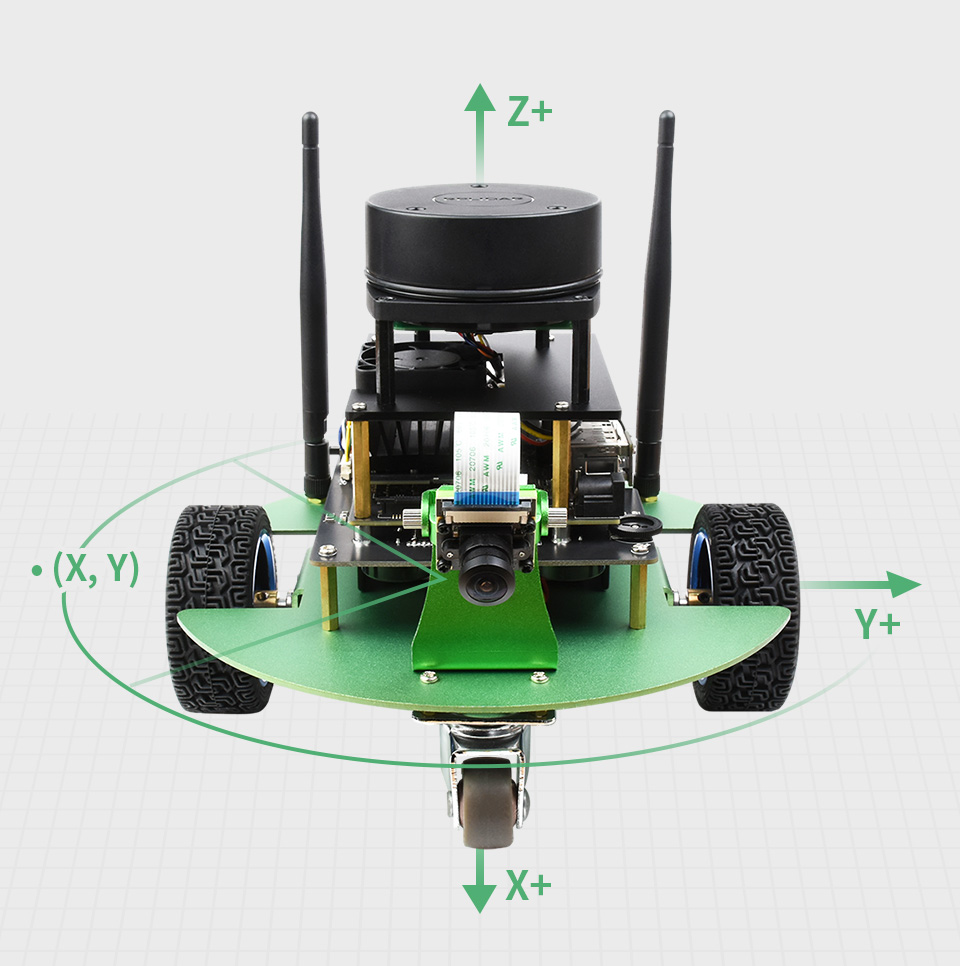
Sensor IMU
Sensor de actitud de movimiento de 9 ejes integrado de alta precisión, utilizando un filtro de Kalman extendido para fusionar los datos del odómetro de las ruedas y la IMU, puede producir una actitud del robot de mayor precisión
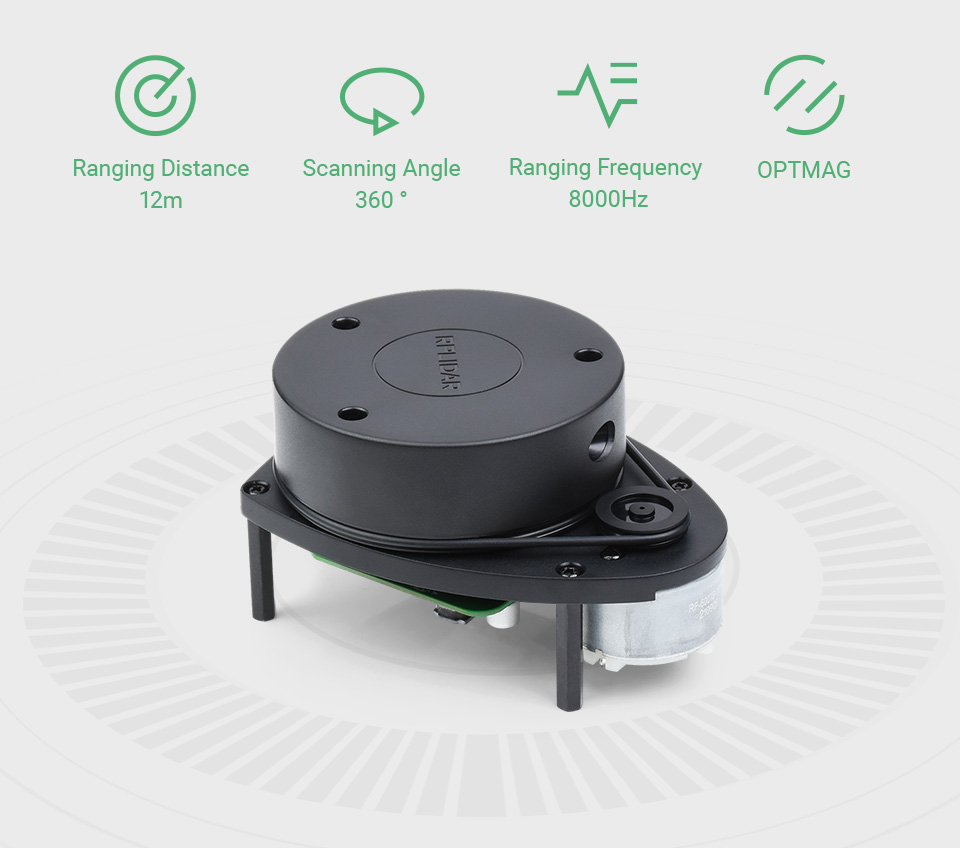
Lidar de medición láser de 360 grados
Escaneo y medición de 360 grados del entorno circundante para obtener un mapa de contorno alrededor del robot
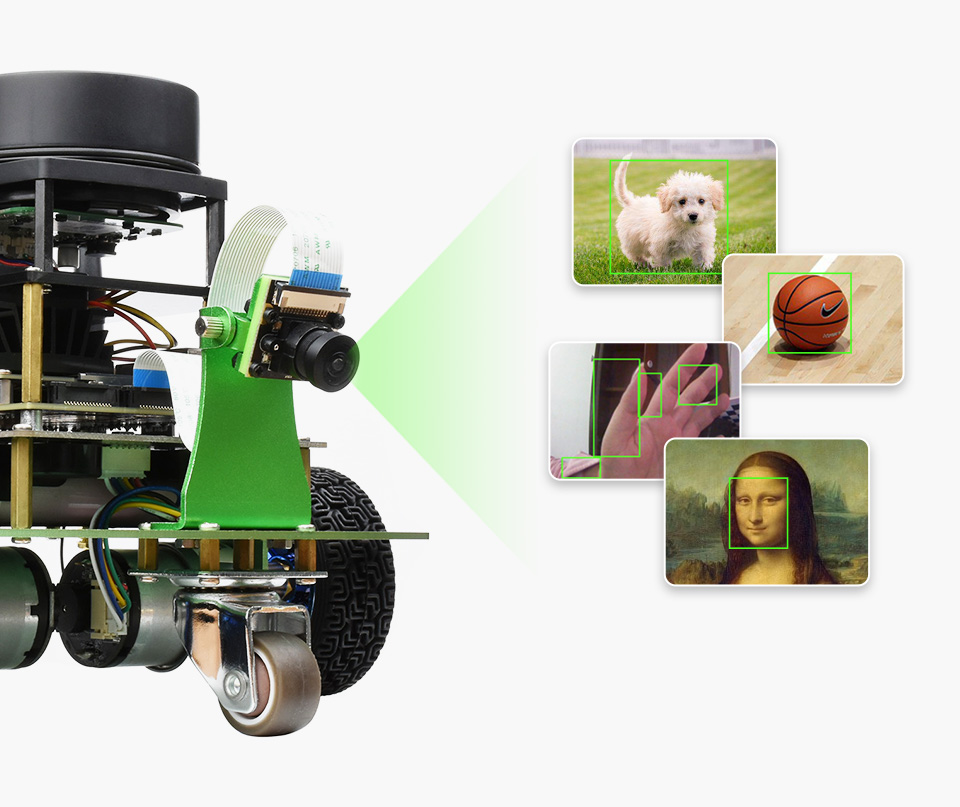
Cámara de 8MP y 160 FOV
Sensor IMX219, resolución 3280 X 2464
Adecuado para desarrollo de visión OpenCV, reconocimiento de objetos, seguimiento de objetivos, conducción automática y otras funciones de IA
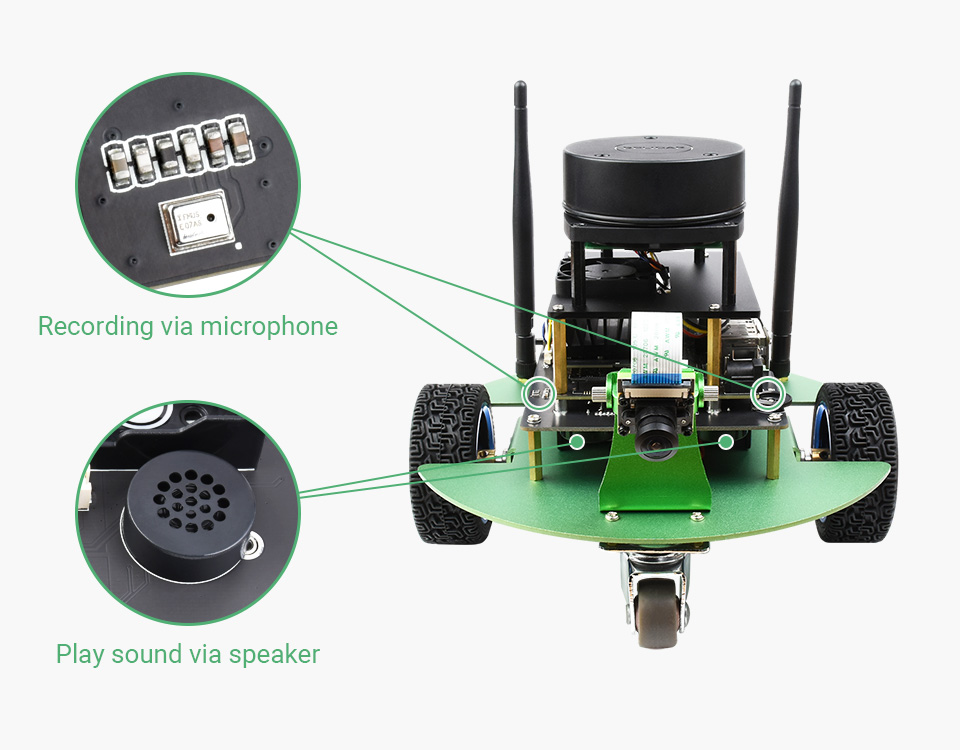
Usando chip de audio USB
Dos micrófonos de silicio MEMS de alta calidad integrados y altavoces duales para grabación y reproducción estéreo
Así que el robot también tiene "oídos" y "boca" que pueden "escuchar" y "hablar". Realice fácilmente la interacción de voz inteligente
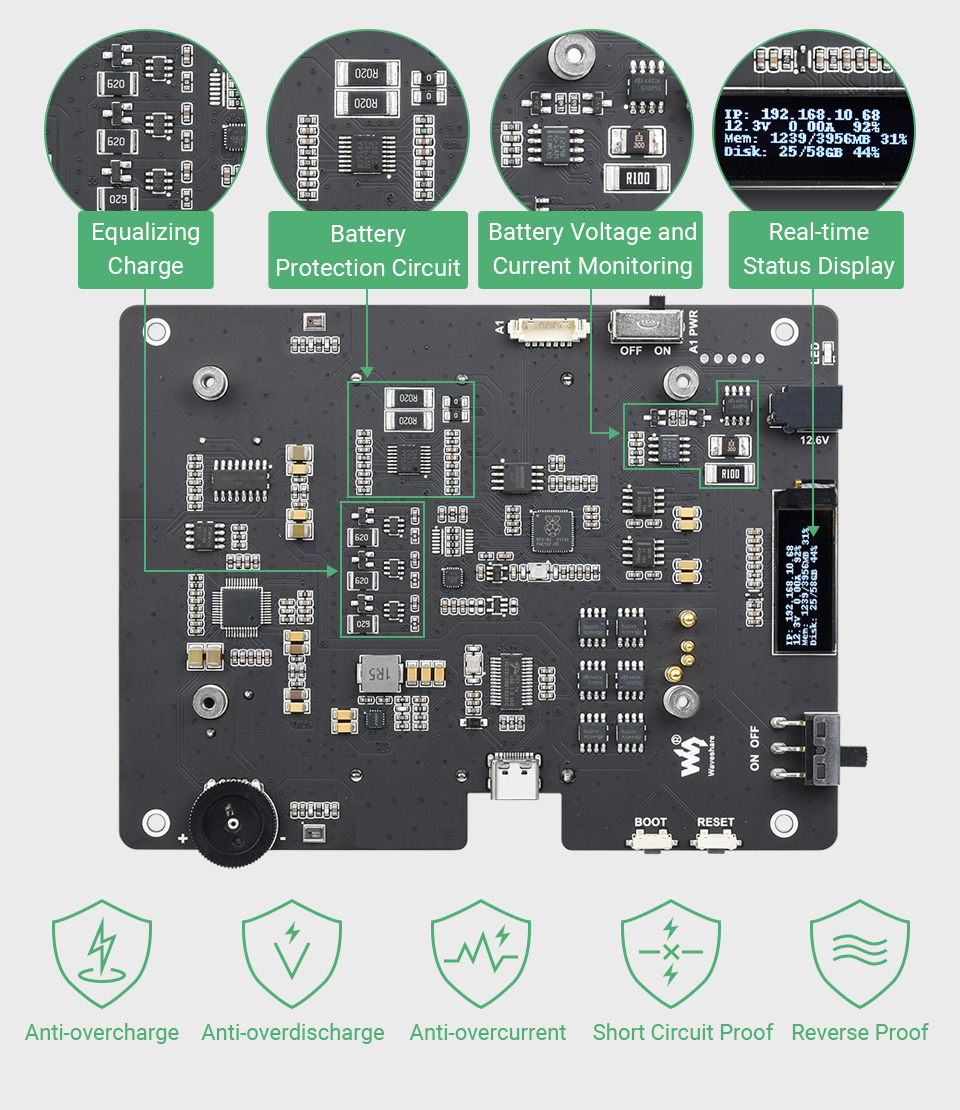
Diseño de circuito seguro y estable
Circuito de protección de batería integrado para prevenir sobrecargas, sobredescargas, protección contra cortocircuitos, con protección contra inversión y carga de ecualización. Hace que su operación sea más estable y segura. Circuito de detección de batería incorporado, OLED integrado para visualizar en tiempo real el voltaje de la batería, la corriente y la capacidad restante de la batería.
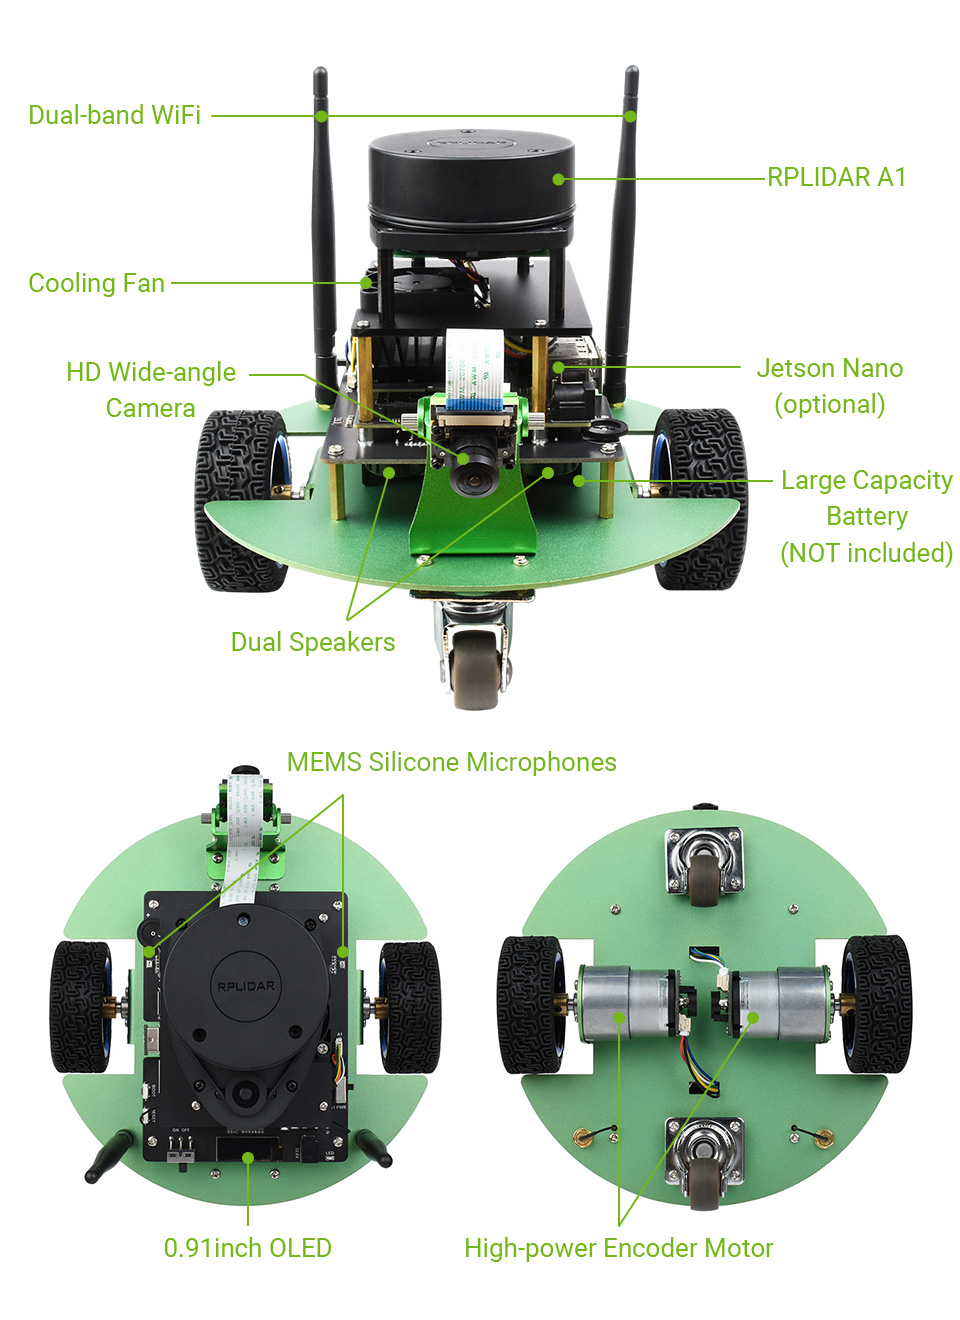
Estructura del producto
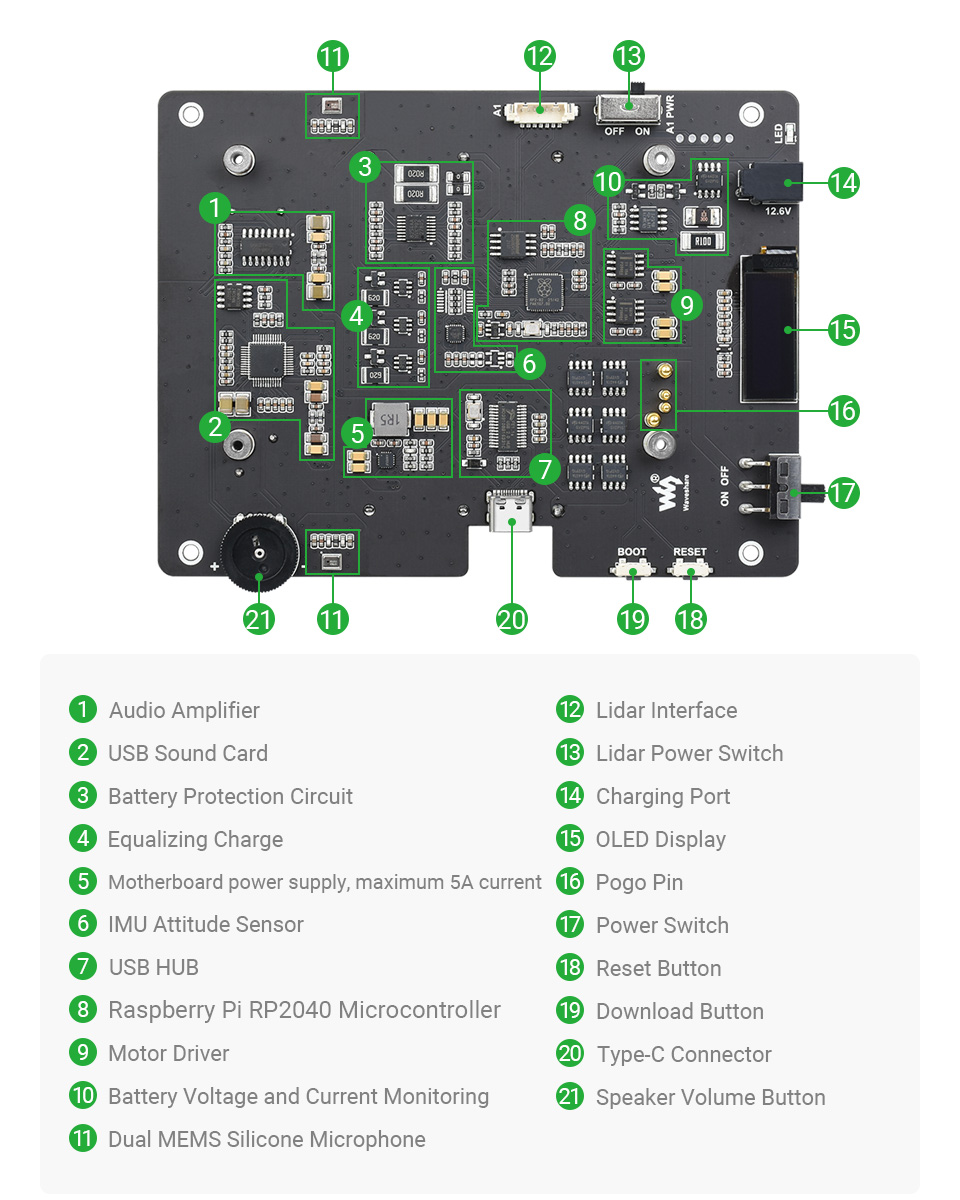
Placa de expansión altamente integrada
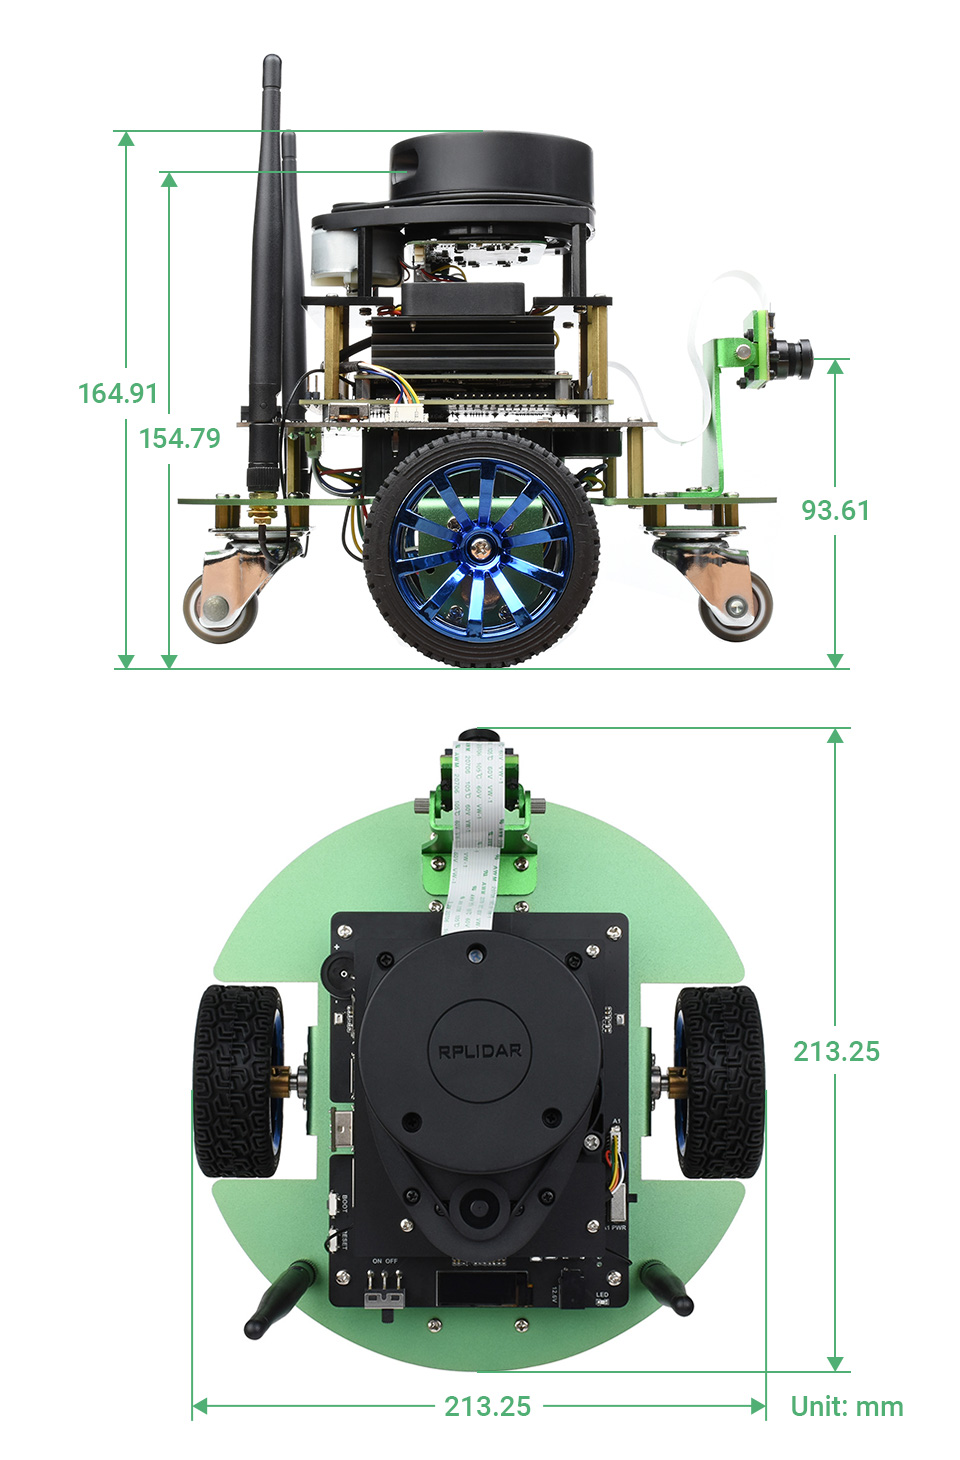
Dimensiones
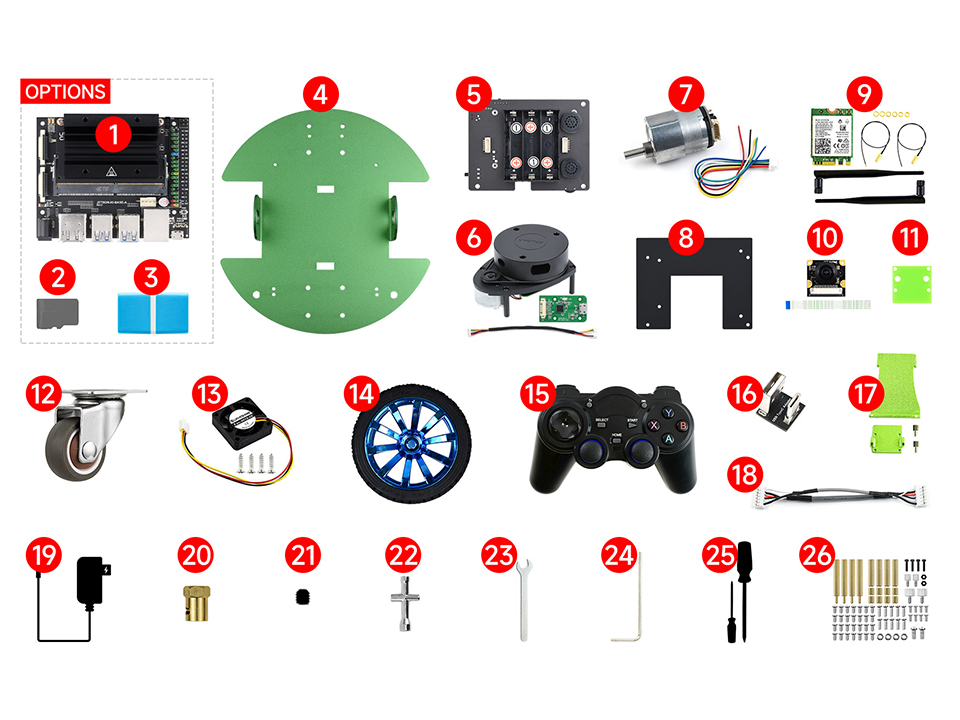
El paquete contiene:
- 1x Kit de desarrollo ThinkRobotics Jetson Nano 4GB B01 (Opcional)
- 1x Estuche de cartón
- 1x Chasis JetBot ROS
- 1x Placa de expansión JetBot ROS
- 1x RPLIDAR A1
- 2x Motor con codificador de alta potencia
- 1x Pieza acrílica
- 1x Wireless-AC8265 con antenas
- 1x Cámara IMX219-160
- 1x Espaciador de cámara acrílico
- 1x Rueda pivotante de 1 pulgada
- 1x Ventilador de refrigeración
- 1x Neumático de 65 mm
- 1x Mando inalámbrico
- 1x Adaptador USB
- 1x Soporte para cámara
- 2x Cable PH2.0 de 6 pines
- 1x Cargador de batería de 12.6V 2A
- 2x Acoplador de orificio de 6 mm
- 4x Tornillos para acoplador
- 1x Mini llave de vaso en cruz
- 1x Llave inglesa
- 1x Llave Allen
- 1x Destornillador 2 piezas
- 1x Paquete de tornillos