


Welcome to the discussion thread for Coche robótico JetRover ROS con Jetson
Feel free to ask questions, share tips or report issues.
Feel free to ask questions, share tips or report issues.

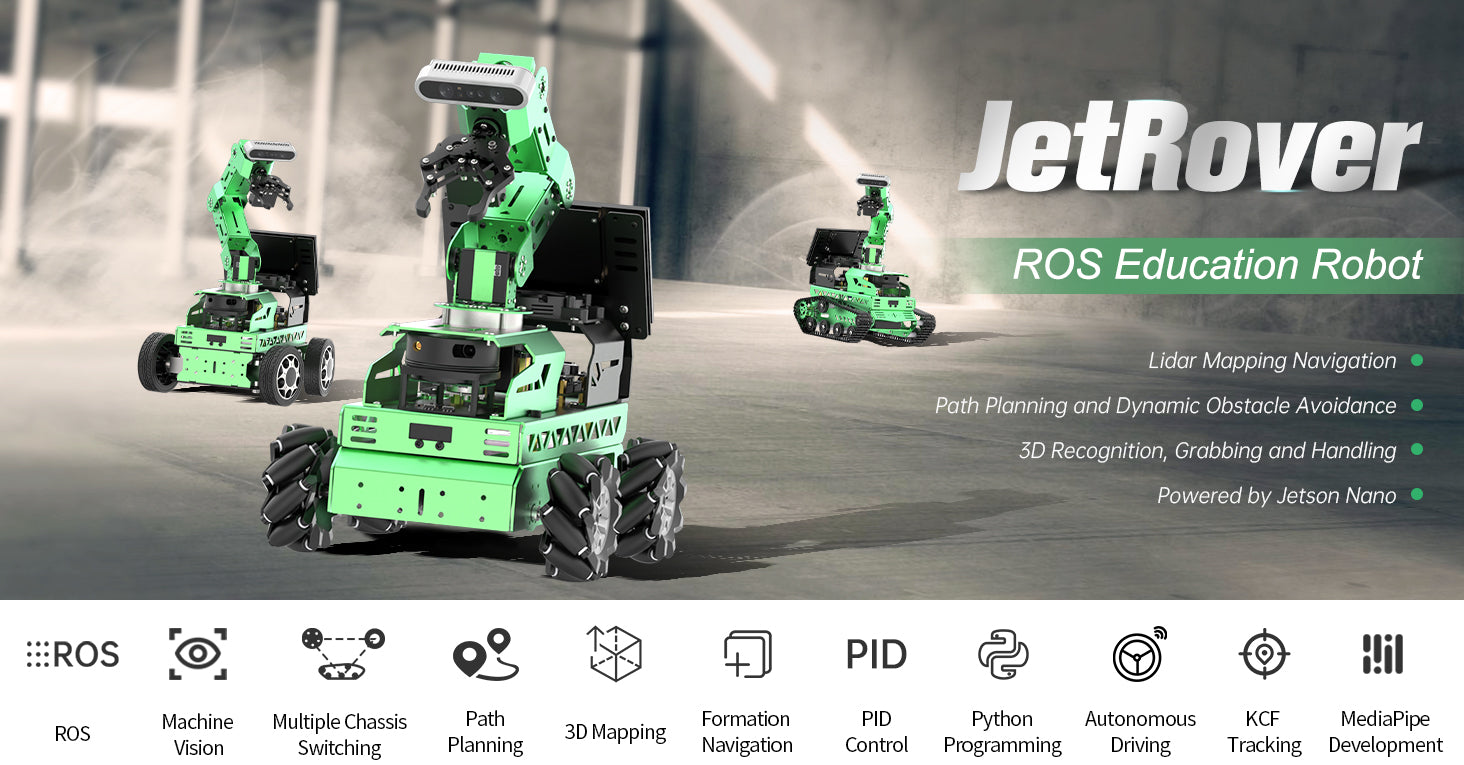
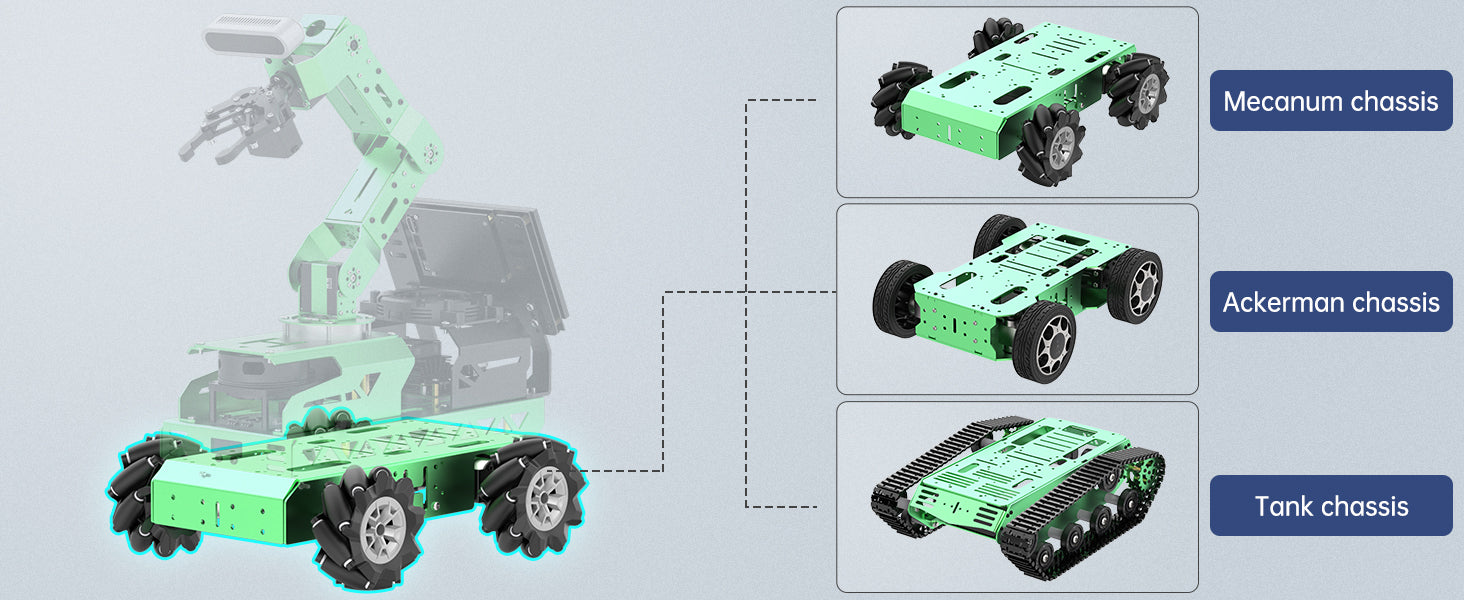
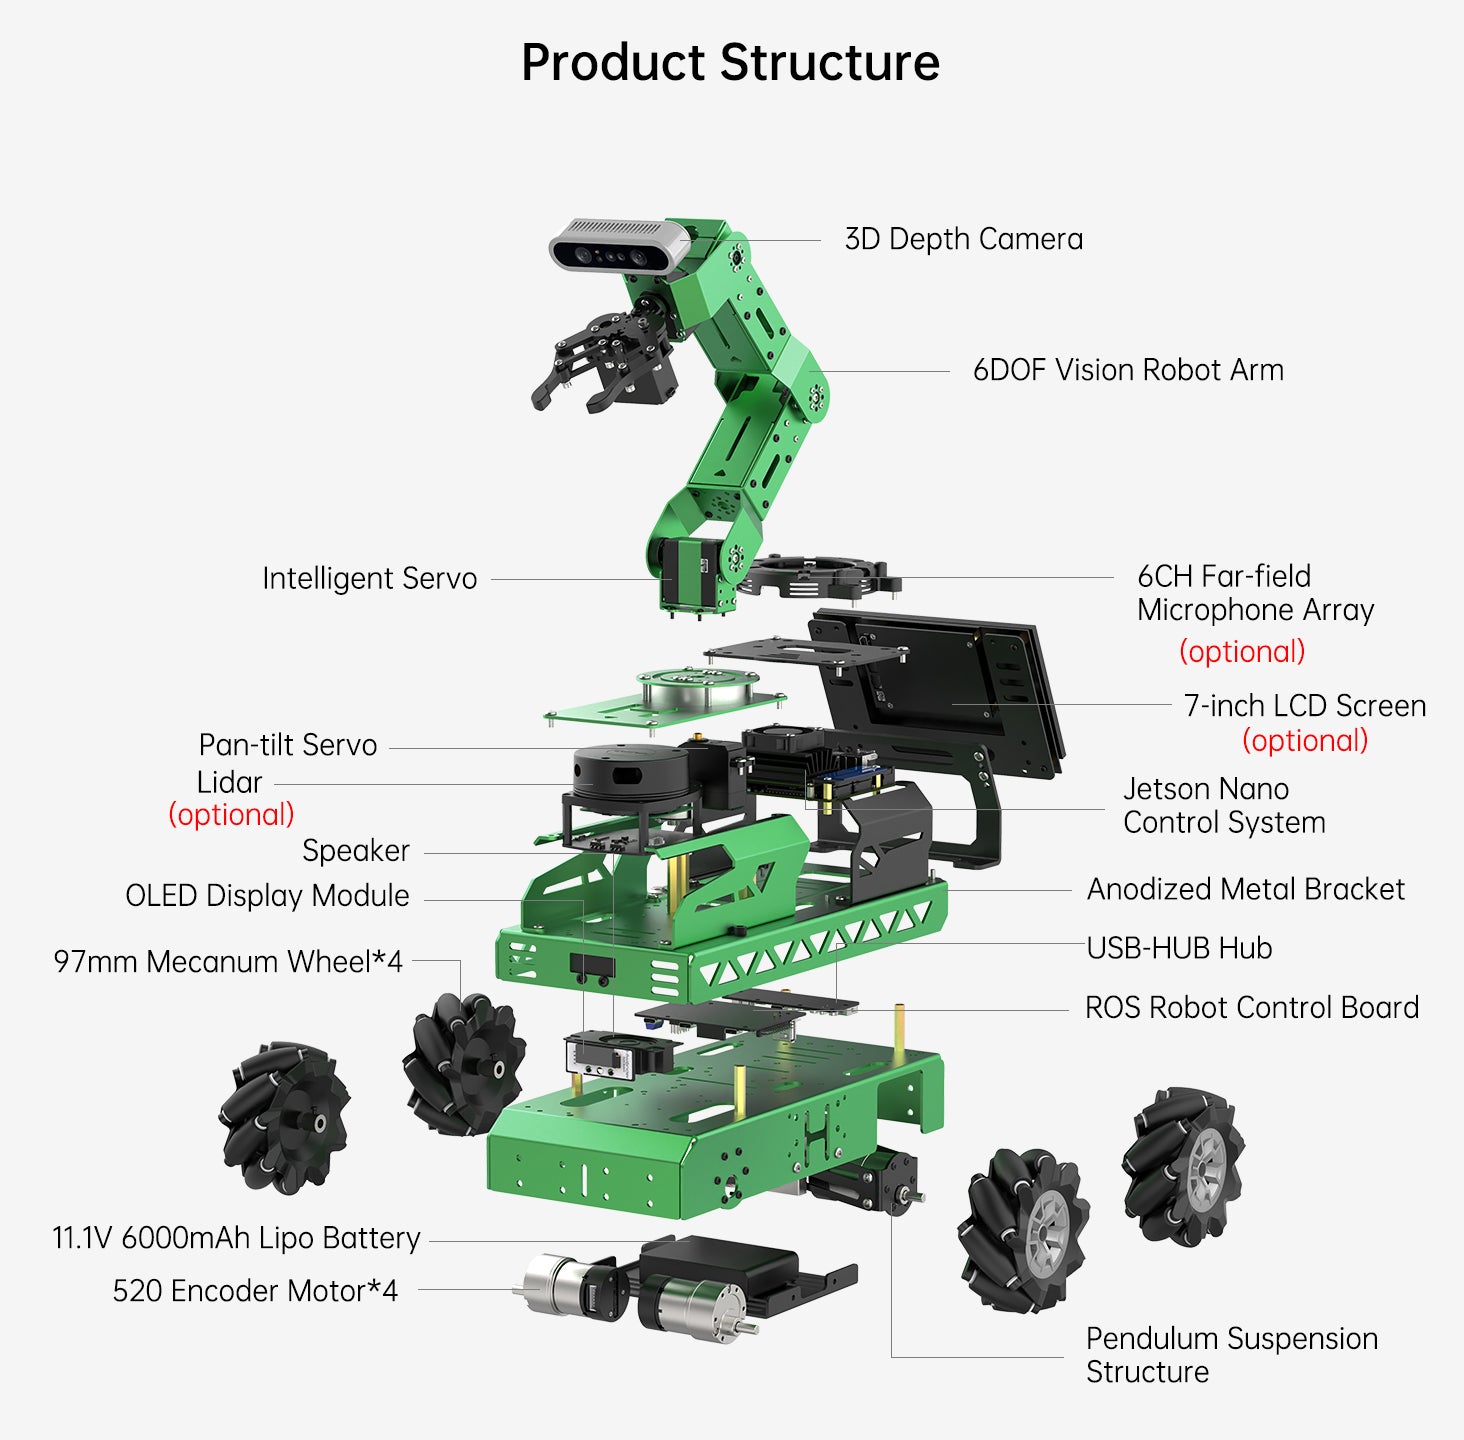
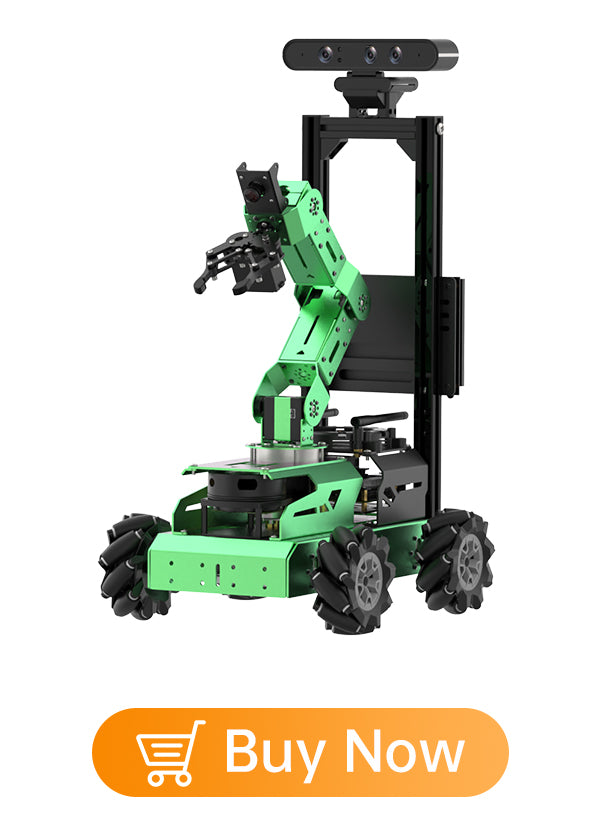
JetRover es un robot compuesto ROS desarrollado por Hiwonder para escenarios educativos de ROS. Admite tres chasis de movimiento: rueda Mecanum, dirección Ackerman y orugas. Está equipado con NVIDIA Jetson Nano, un motor de codificación magnética de alto rendimiento y un brazo robótico de 6 grados de libertad. Las configuraciones de hardware de alto rendimiento, como lidar, cámara de profundidad 3D, pantalla LCD de 7 pulgadas y matriz de micrófonos de campo lejano, pueden realizar control de movimiento del robot, navegación por mapeo, planificación de rutas, seguimiento y evitación de obstáculos, conducción autónoma, agarre 3D, navegación y manipulación, interacción somatosensorial, interacción por voz de campo lejano, formación de control de grupo y otras aplicaciones.
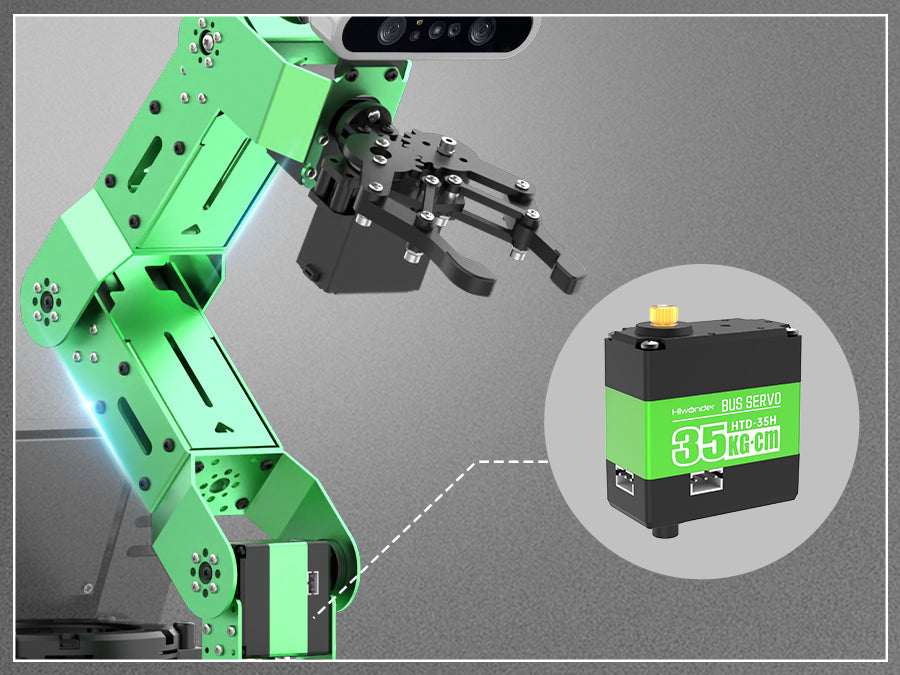
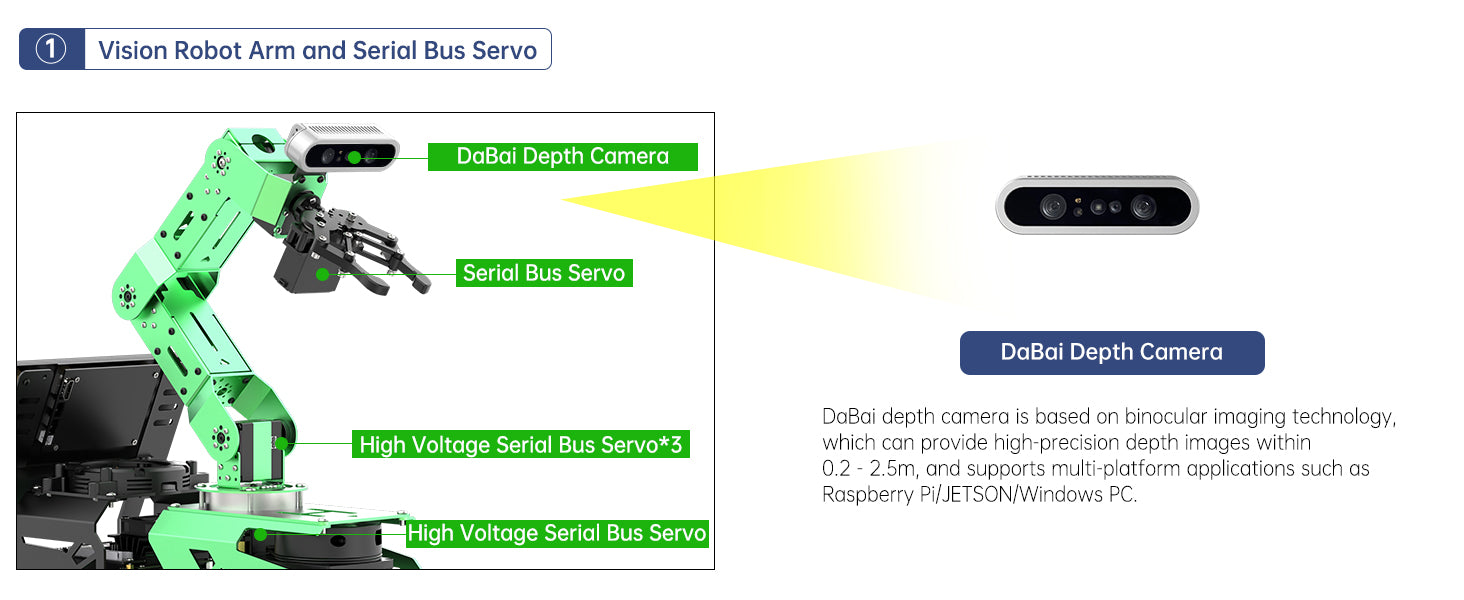
Brazo robótico de 6 GDL, servomotor de bus inteligenteJetRover está equipado con un brazo robótico de 6 GDL y un servomotor de bus de alto voltaje y alto par, que extiende significativamente la resistencia del robot. |
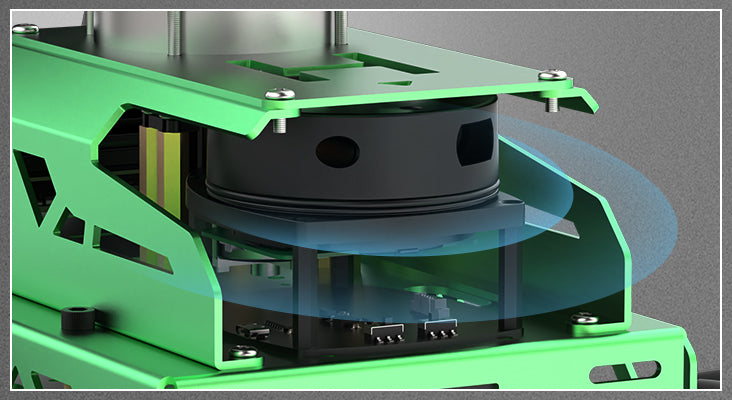
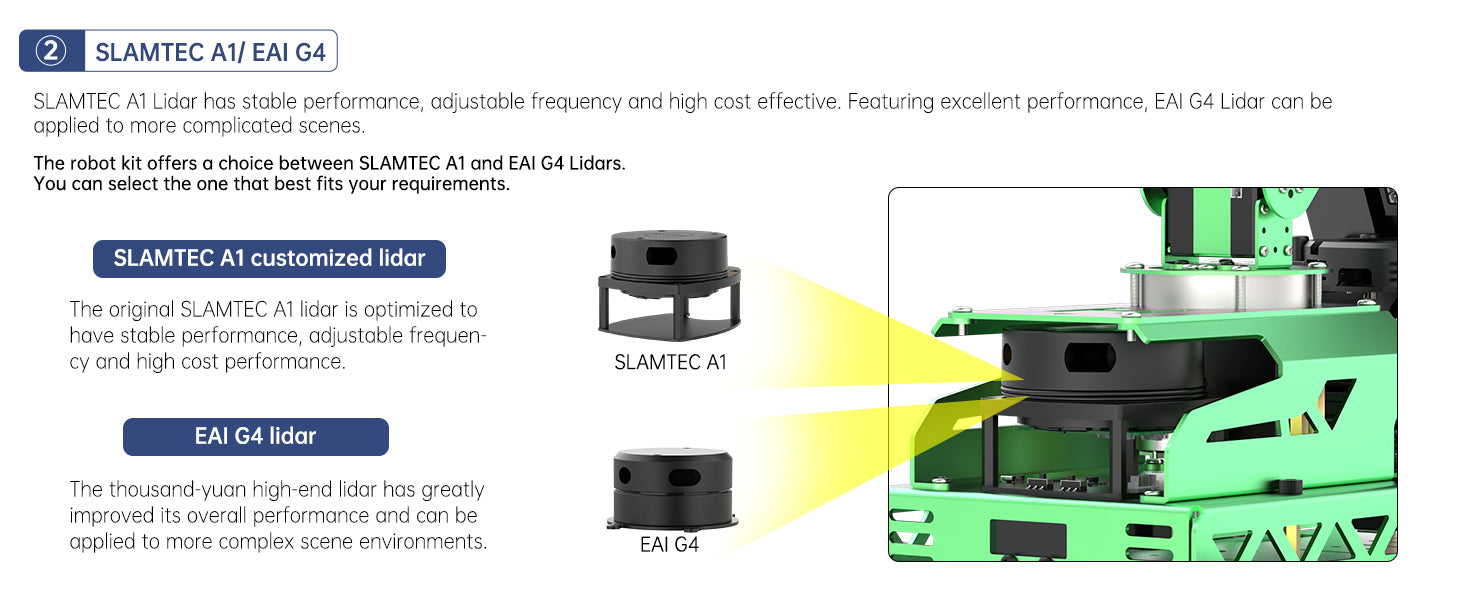
Navegación por mapeo LiDAR SLAMJetRover está equipado con lidar, que puede realizar mapeo y navegación SLAM, y admite planificación de rutas, navegación de punto fijo y evitación dinámica de obstáculos. |
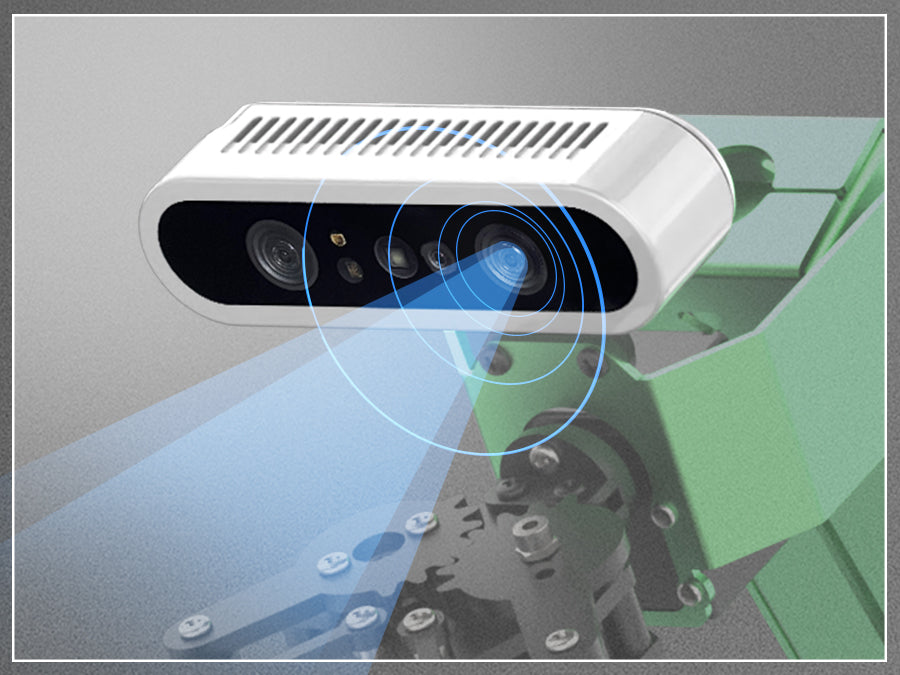
Vista en primera persona con visión de profundidadJetRover cuenta con un brazo robótico de 6 grados de libertad, equipado con una cámara de profundidad 3D de alto rendimiento en el extremo, capaz de realizar reconocimiento de objetivos, seguimiento y agarre. |
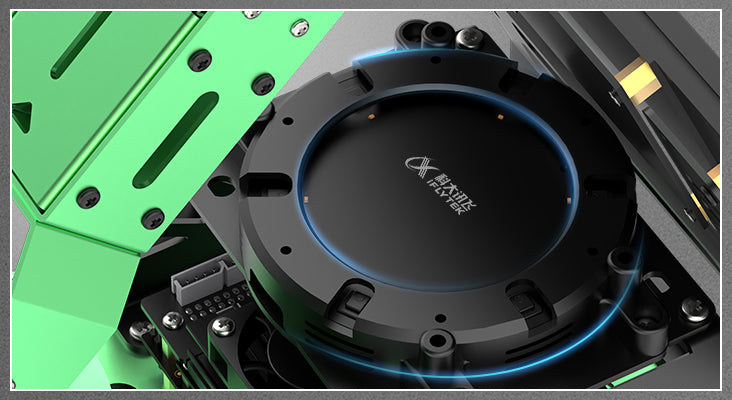
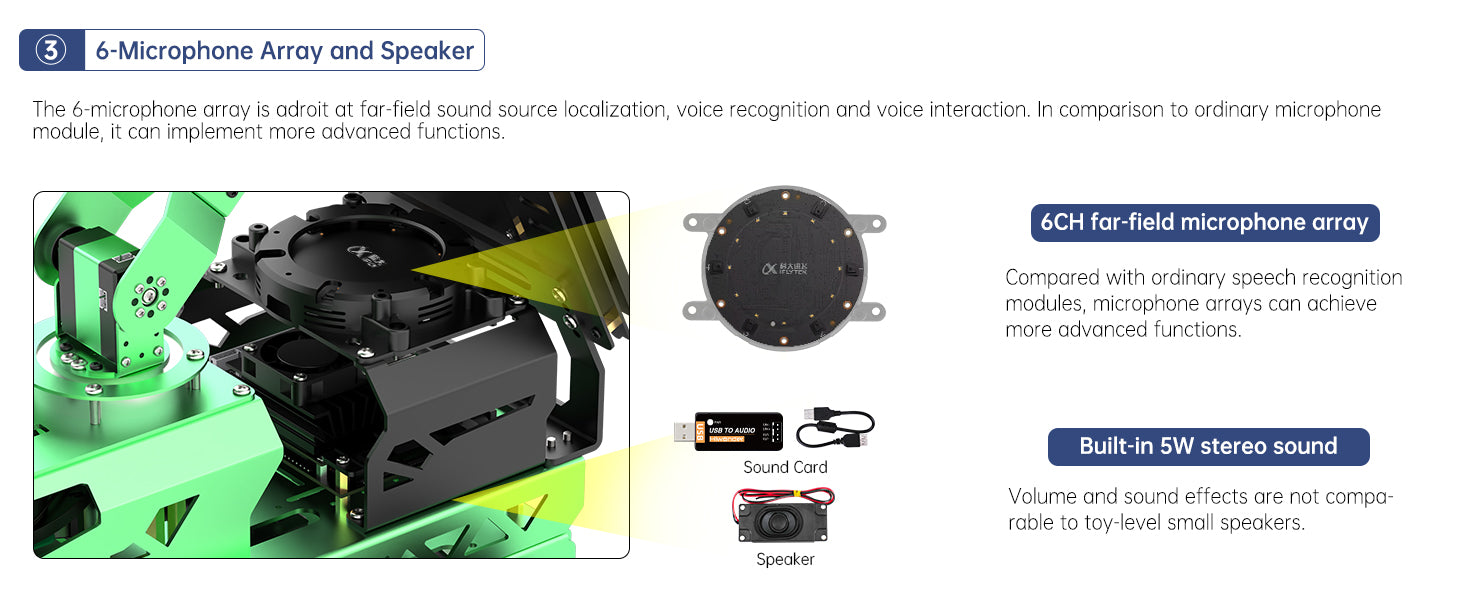
Matriz de micrófonos de campo lejano de 6 canalesLa matriz de micrófonos de campo lejano de 6 canales y los altavoces admiten posicionamiento de fuente de sonido, control de reconocimiento de voz, navegación por voz y otras funciones. |
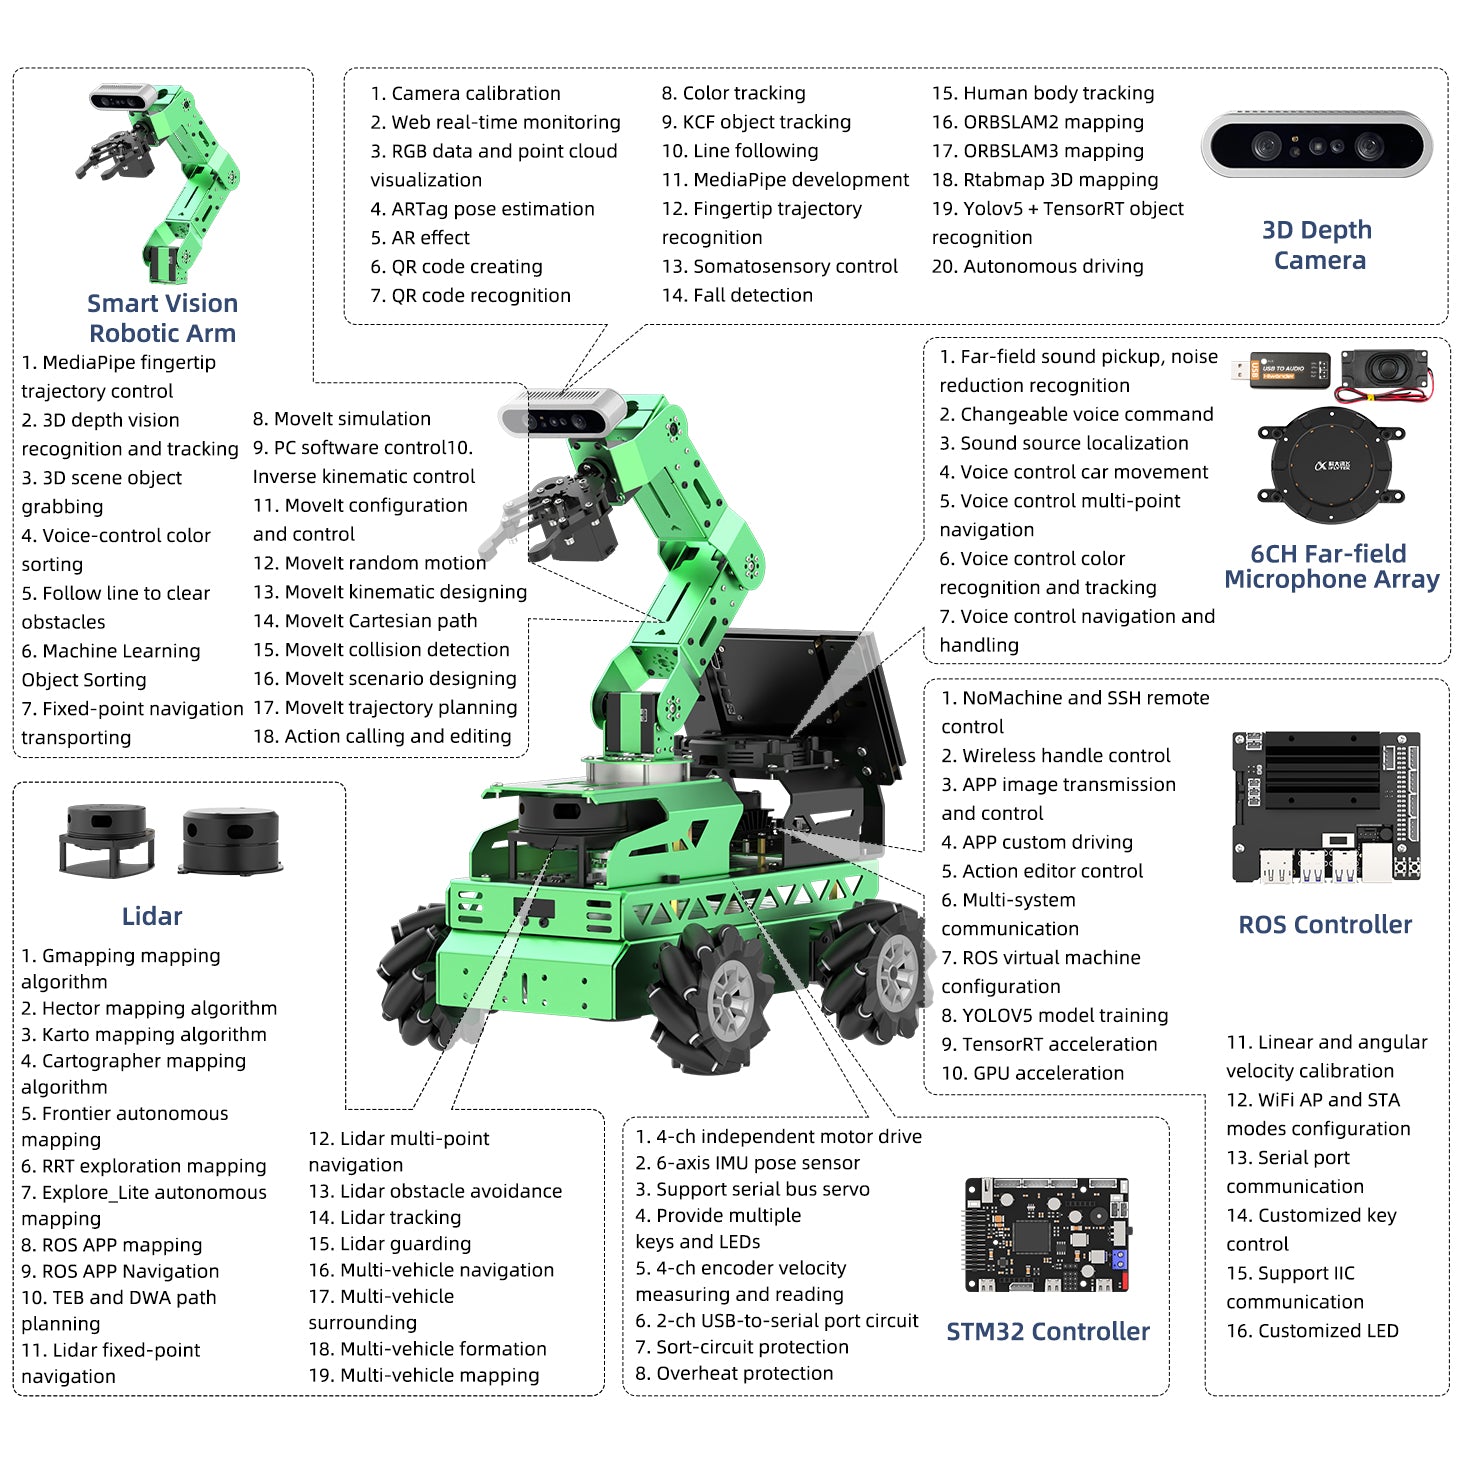


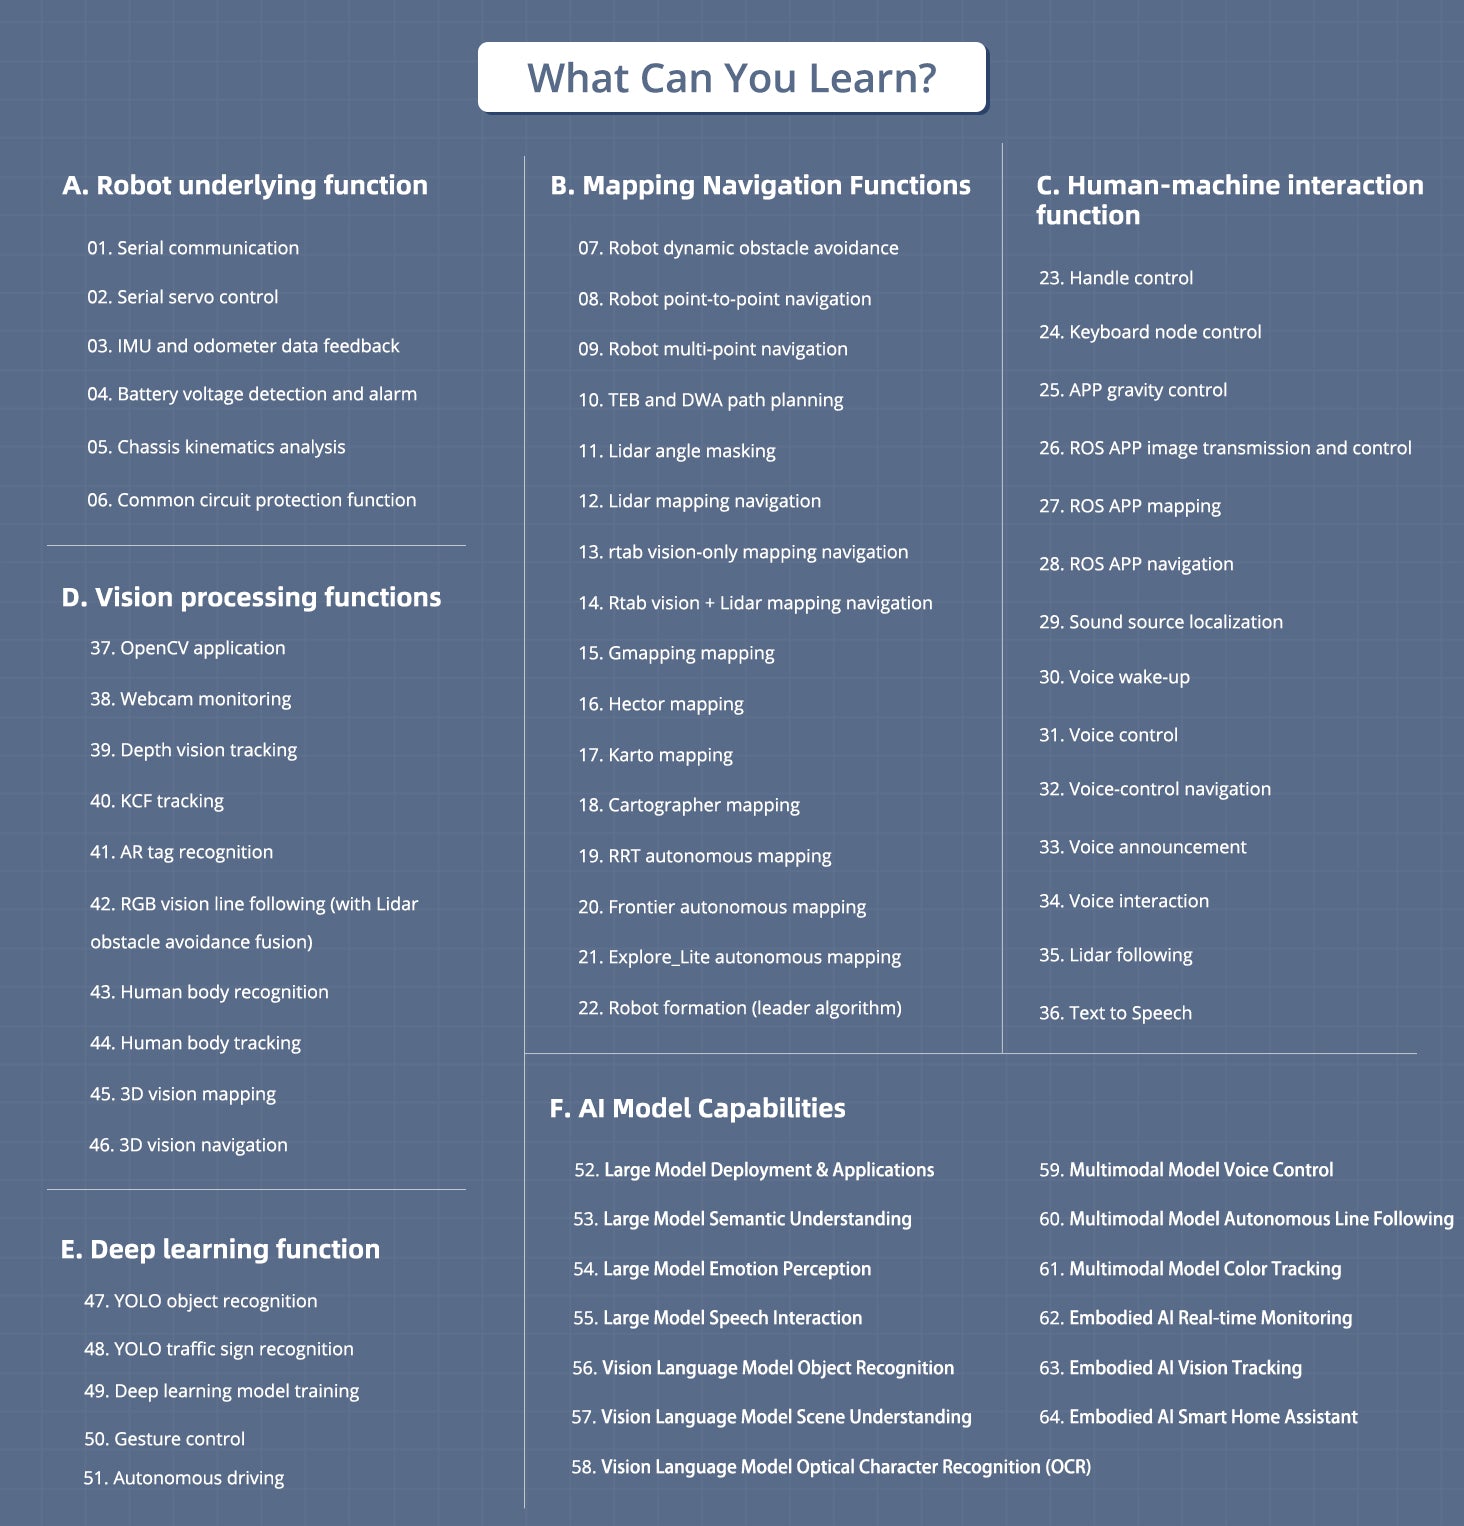
Al incorporar inteligencia artificial, JetRover puede implementar seguimiento de objetivos KCF, aprendizaje profundo de IA, reconocimiento y seguimiento de color/etiquetas, realidad aumentada AR, etc.

Seguimiento de objetivos KCFBasándose en el algoritmo de filtrado KCF, el robot puede realizar el seguimiento del objetivo seleccionado. |

Seguimiento de líneas por visiónJetRover admite la selección de color personalizada, y el robot puede identificar líneas de color y seguirlas. |
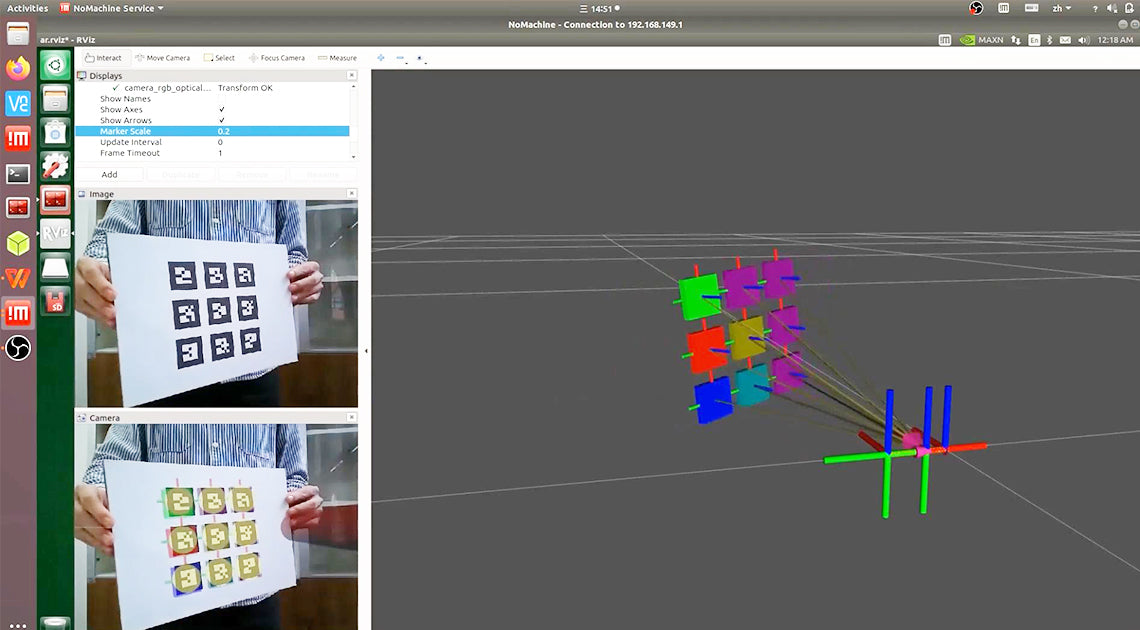
Reconocimiento y seguimiento de coloresJetRover es capaz de reconocer y seguir el color designado, y puede reconocer múltiples códigos April Tag y sus coordenadas al mismo tiempo. |

Realidad aumentada ARSeleccione los gráficos correspondientes a través de la aplicación y permita que los gráficos se presenten en el código April Tag mediante tecnología de mejora AR. |

Desarrollo MediaPipe, interacción de IA mejoradaJetRover es capaz de reconocer y seguir el color designado, y puede reconocer múltiples códigos April Tag y sus coordenadas al mismo tiempo. |
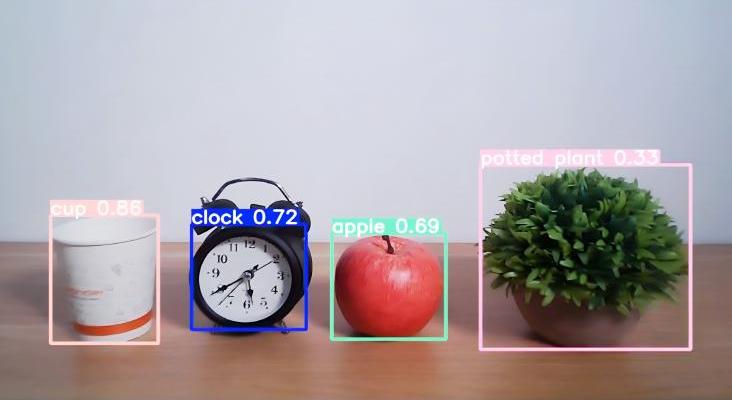
Marco de aprendizaje profundo de IAUtilice el algoritmo de red YOLO y la biblioteca de modelos de aprendizaje profundo para reconocer objetos. |


Localización de fuente de sonidoA través de la matriz de 6 micrófonos, se logra un posicionamiento de alta precisión de fuentes de reducción de ruido. Con el reconocimiento de distancia por radar, Hiwonder puede ser convocado en cualquier ubicación. |

Difusión de voz TTSEl contenido de texto publicado por ROS se puede convertir directamente en difusión de voz para facilitar el diseño interactivo. |

Interacción por vozEl reconocimiento de voz y la difusión de voz TTS se combinan para realizar la interacción por voz y admitir la expansión de la función de conversación de voz en línea de iFlytek. |

Navegación por vozUtilice comandos de voz para controlar a Hiwonder y llevarlo a cualquier ubicación designada en el mapa, similar al escenario de control por voz de un robot de entrega de alimentos. |

ROS es un meta-sistema operativo de código abierto para robots. Proporciona algunos servicios básicos, como abstracción de hardware, control de dispositivos de bajo nivel, implementación de funcionalidades de uso común, paso de mensajes entre procesos y gestión de paquetes. También ofrece las herramientas y funciones de biblioteca necesarias para obtener, compilar, escribir y ejecutar código entre computadoras. Su objetivo es proporcionar soporte de reutilización de código para la investigación y el desarrollo en robótica.
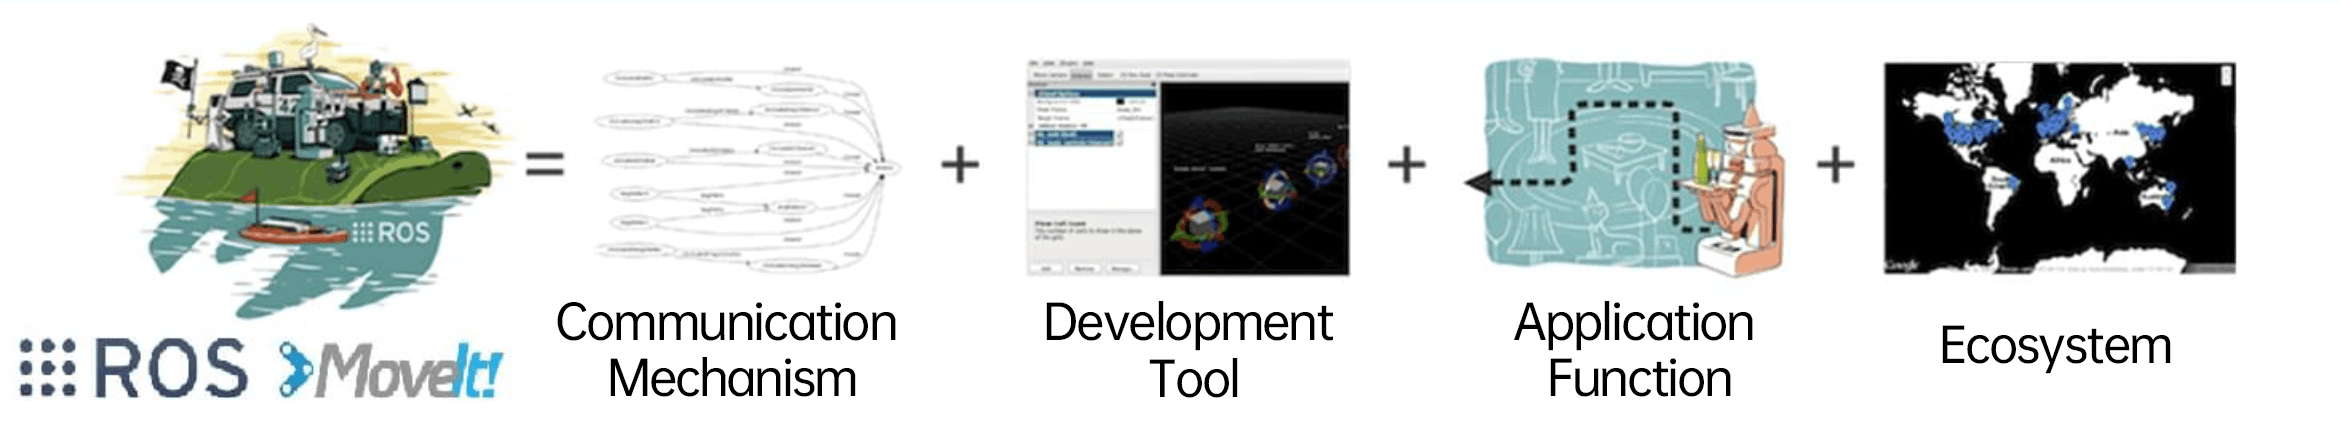
JetRover emplea el marco ROS y admite la simulación Gazebo. Gazebo le brinda un nuevo enfoque para controlar JetRover y verificar el algoritmo en un entorno simulado, lo que reduce los requisitos experimentales y mejora la eficiencia.
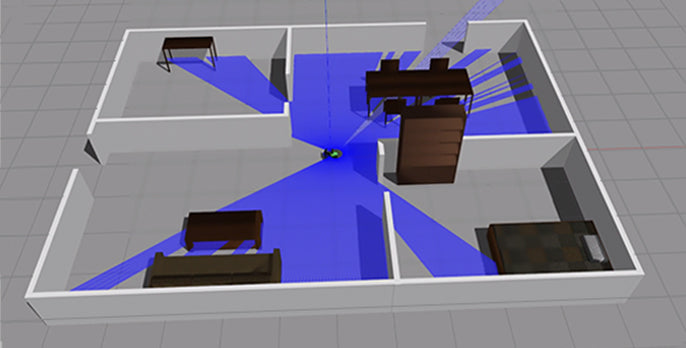
Control de simulación de cuerpoA través del control de simulación del robot, se puede llevar a cabo la verificación del algoritmo de navegación por mapeo para mejorar la velocidad de iteración del algoritmo y reducir el costo de prueba y error. |
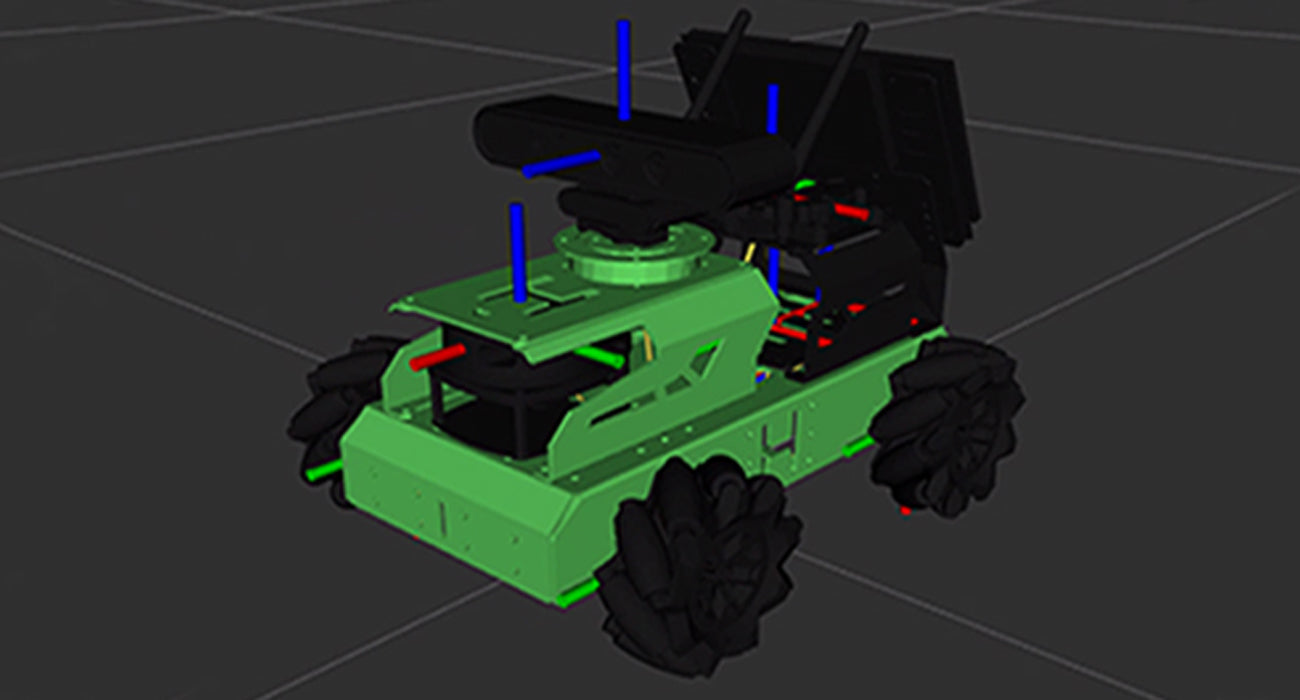
Datos visualesRViz puede visualizar el resultado del mapeo y la navegación, lo que facilita la depuración y mejora del algoritmo. |


Carcasa trasera envolventePuede proteger eficazmente el circuito PCB y el anillo magnético en el extremo del motor de influencias externas, mejorando eficazmente la seguridad y la vida útil del motor. |
Motor con escobillas de imán permanenteEl motor de CC de imán permanente tiene una velocidad de respuesta de arranque rápida, un gran par de arranque y un cambio de velocidad suave. |

Codificador magnético de alta precisiónEl motor está equipado con un codificador magnético de alta precisión, tiene una gran potencia, alta precisión y una fuerte capacidad antiinterferencias. |

Adaptable a varios escenariosLa baja velocidad de una relación de reducción de 1:90 y el alto par de 15 kg.cm permiten que el motor se adapte a chasis de automóviles fabricados con diversos materiales. |
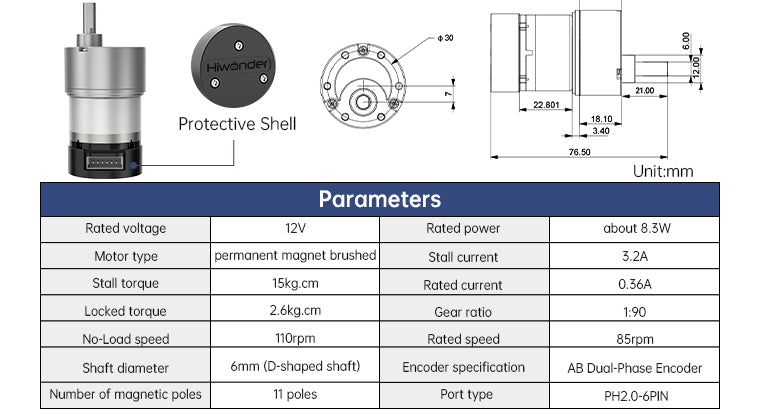
Motorreductor con codificador HallEl motor 520 viene con un codificador de alta precisión y cuenta con una gran fuerza y alto rendimiento. El codificador Hall incremental de fase AB incorporado destaca por su alta precisión y capacidad antiinterferencias. |
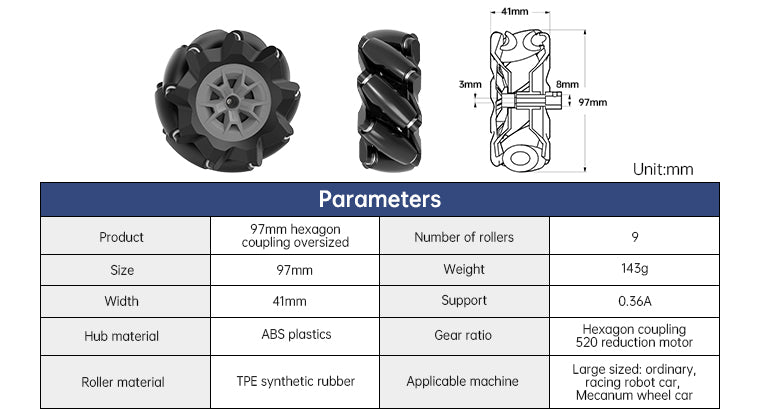
Rueda MecanumLa rueda Mecanum tiene una estructura compacta y un movimiento flexible, admite un movimiento integral de 360° y realiza el movimiento lateral completo del automóvil. |
 |
 |
 |
 |
|
|---|---|---|---|---|
| JetTank | JetAcker | JetAuto | JetAuto Pro | |
| Chasis | Chasis de orugas | Estructura de dirección Ackerman | Chasis de suspensión pendular | Chasis de suspensión pendular |
| Rueda | Oruga de nailon | Rueda de goma maciza de 100 mm | Rueda Mecanum de 97 mm | Rueda Mecanum de 97 mm |
| Motor | Motor 520*2 | Motor 520*2 | Motor 520*4 | Motor 520*4 |
| Servo | Servo inteligente*1 | Servo inteligente*2 | Servo inteligente*1 | Servo inteligente*5 |
| Cámara | Cámara de profundidad Astra Pro Plus | Cámara de profundidad Astra Pro Plus | Cámara de profundidad Astra Pro Plus | Cámara de profundidad Astra Pro Plus y cámara monocular |
| Rueda | Oruga de nailon | Rueda de goma maciza de 100 mm | Rueda Mecanum de 97 mm | Rueda Mecanum de 97 mm |
| Lidar | SLAMTEC A1/ EAI G4 | |||
| Brazo robótico | / | / | / | Brazo robótico con visión monocular |
| Características | Desarrollo profundo en ROS, capaz de superar obstáculos | Investigación en conducción autónoma | Suspensión pendular para una conducción estable, movimiento omnidireccional de 360° | Agarre y transporte |
|
|
||||||||||||||||||||||||||||||||||||||||||||||
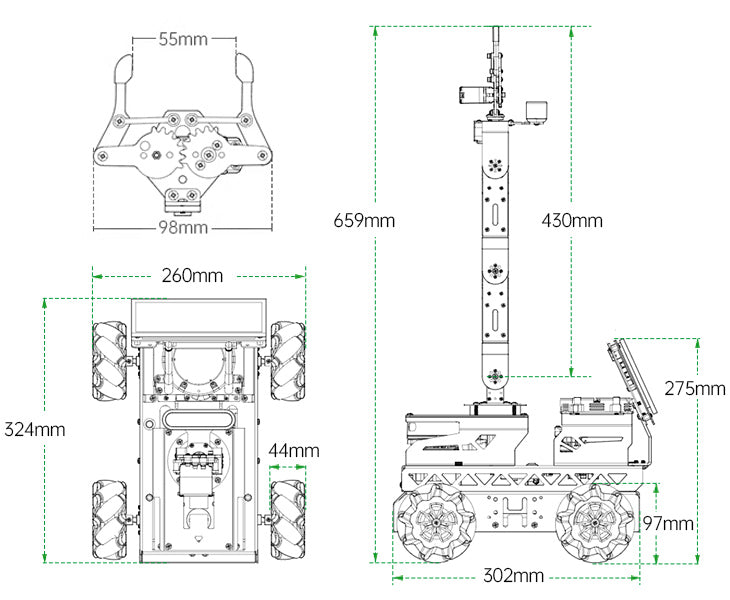
JetRover M1 |
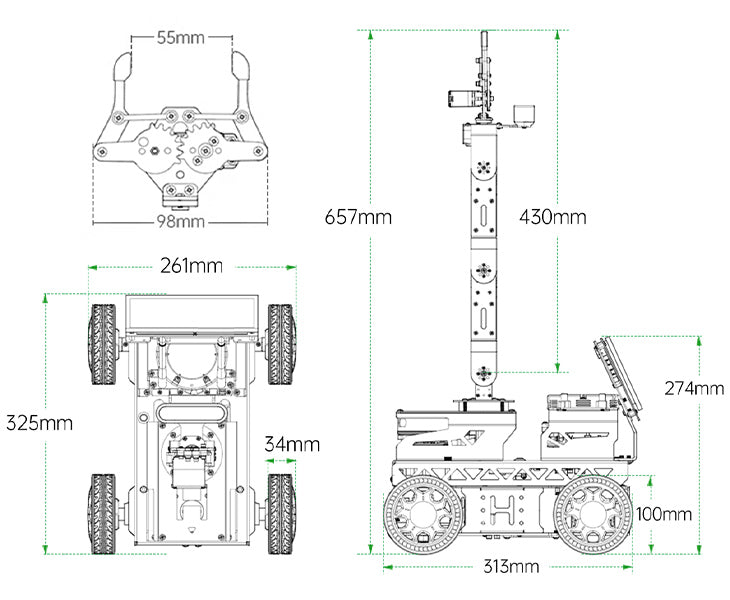
JetRover A1 |
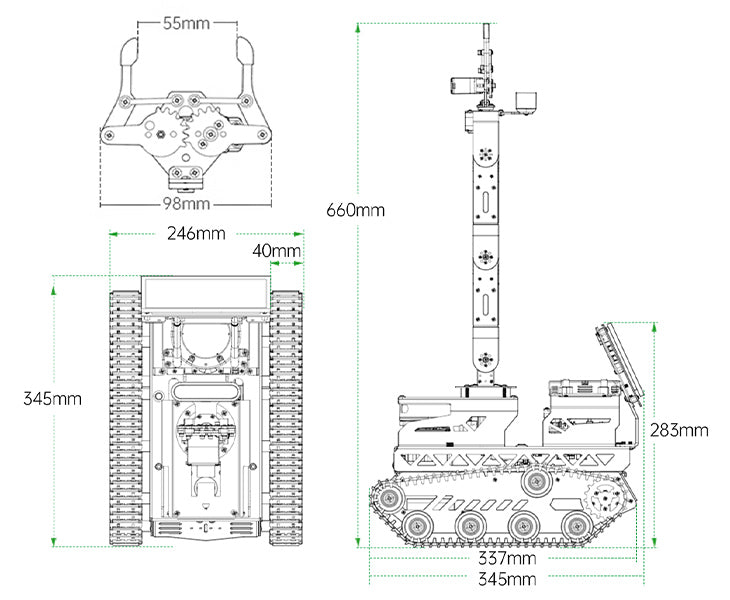
JetRover T1 |
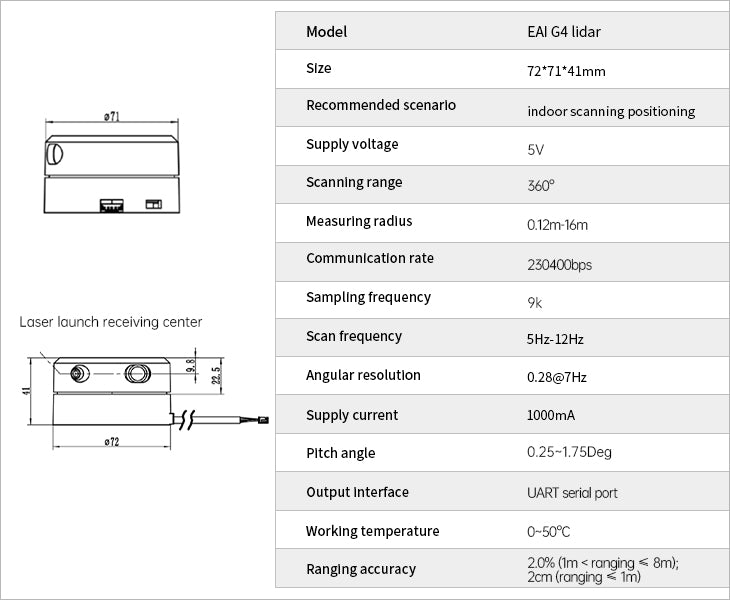
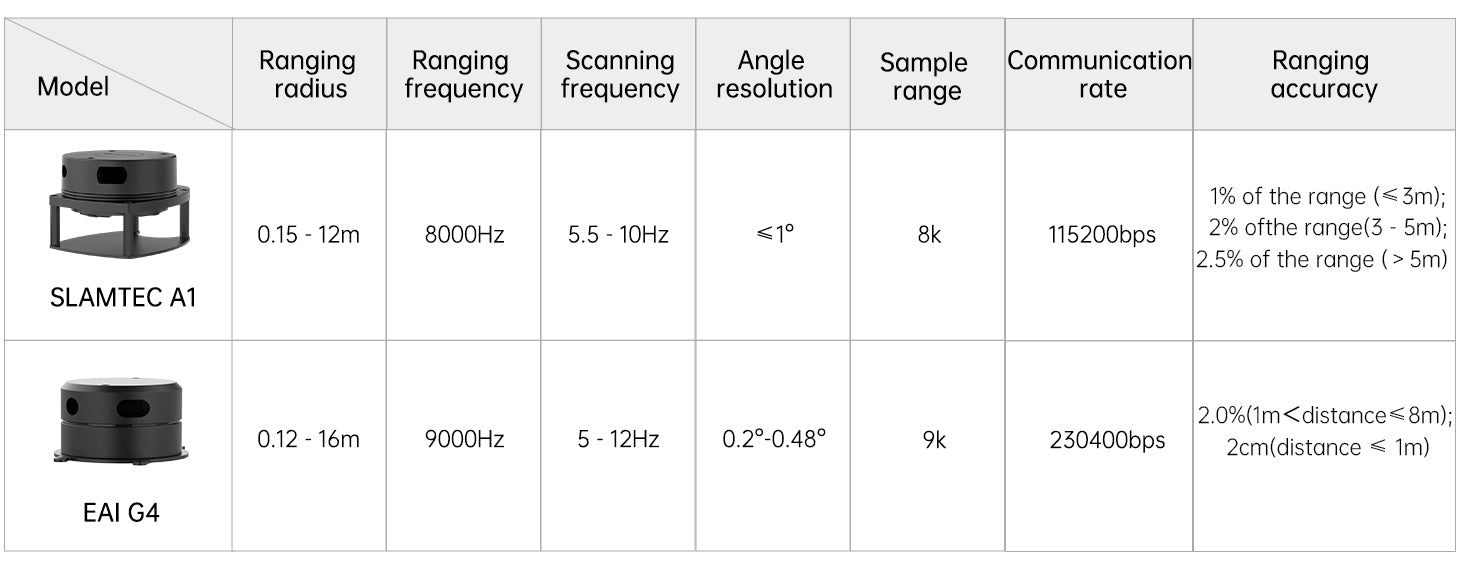
Parámetros del Lidar EAI G4 |
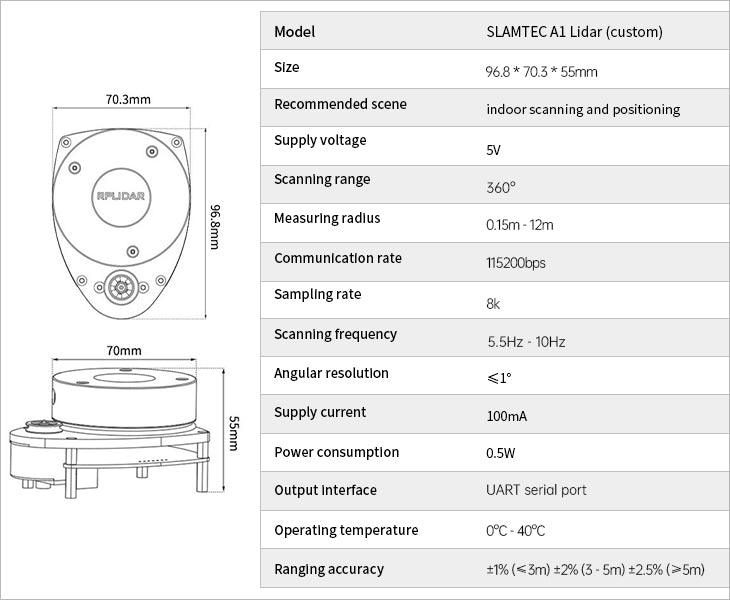
Parámetros del Lidar SLAMTEC A1 |
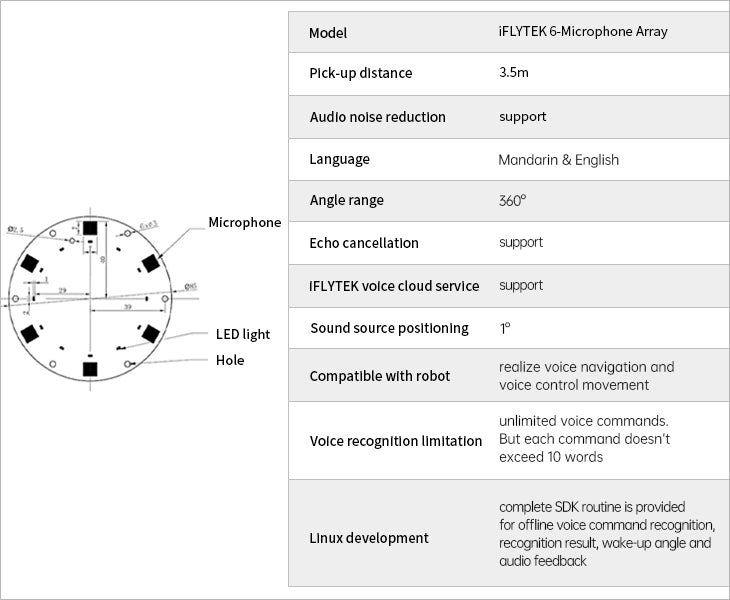
Parámetros de la matriz de 6 micrófonos |
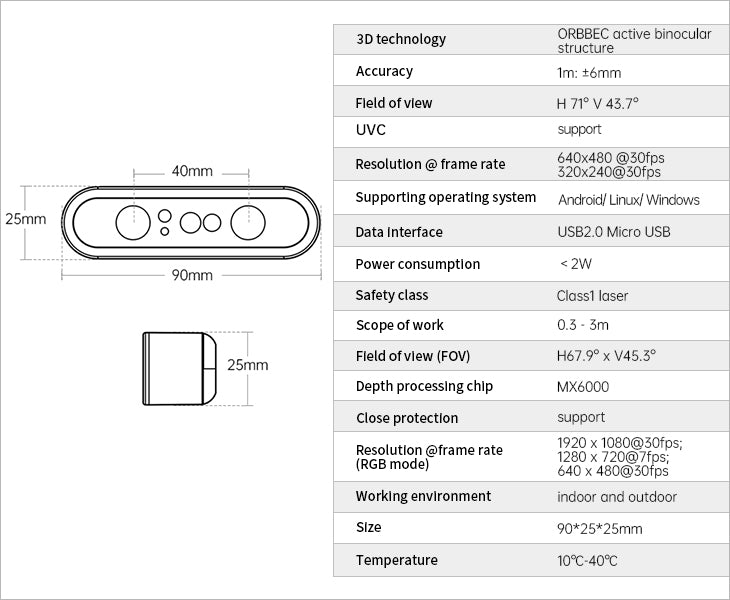
Parámetros de la cámara de profundidad |
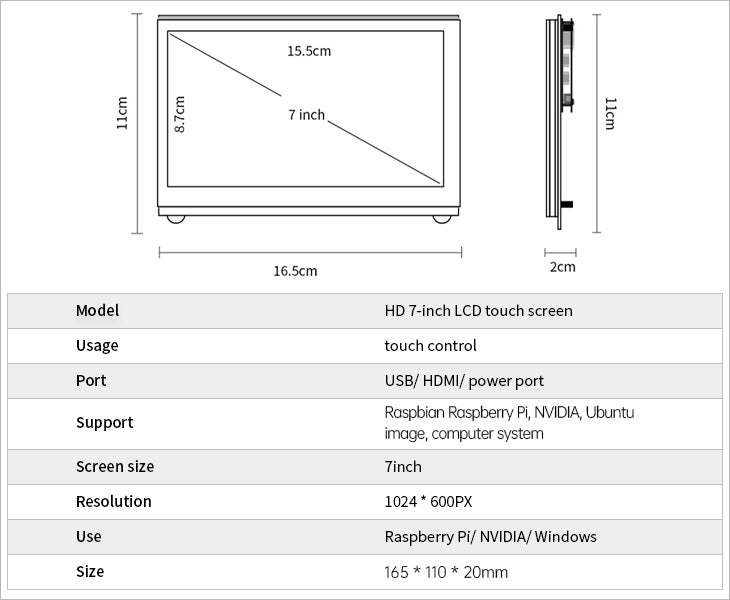
Parámetros de la pantalla LCD de 7 pulgadas |
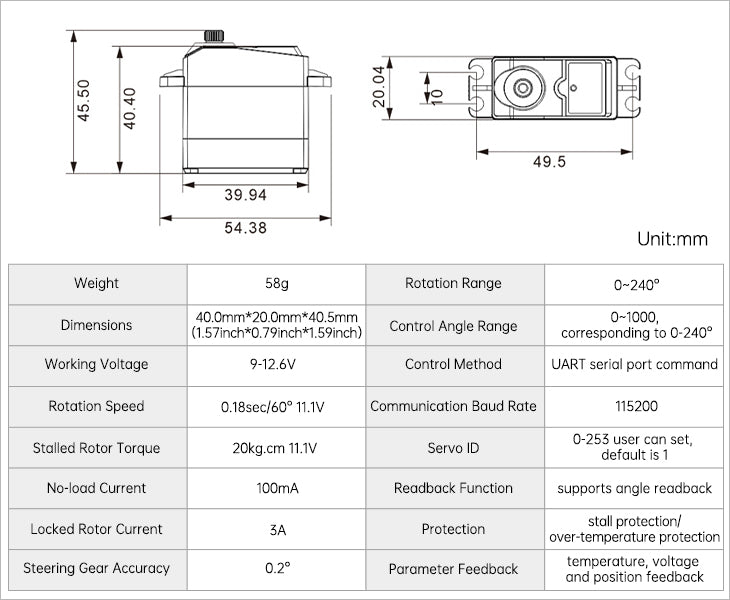
Parámetros del servo HTS-20H |
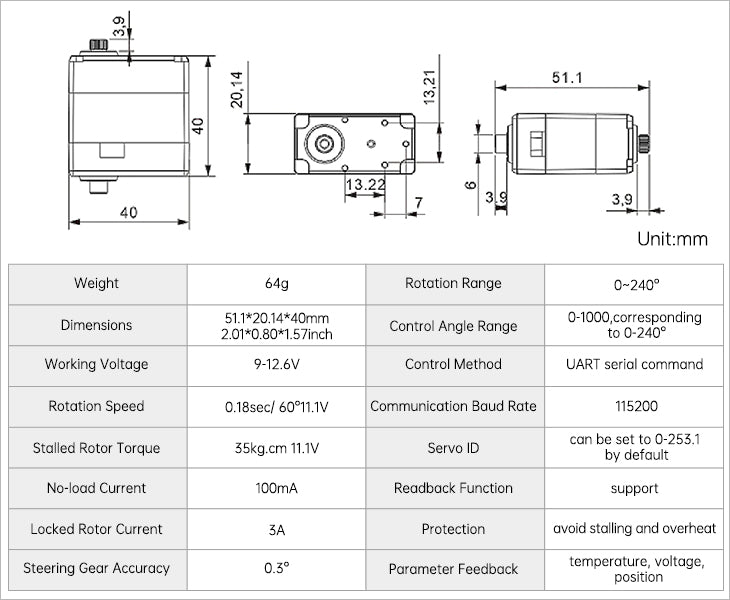
Parámetros del servo HTD-35H |
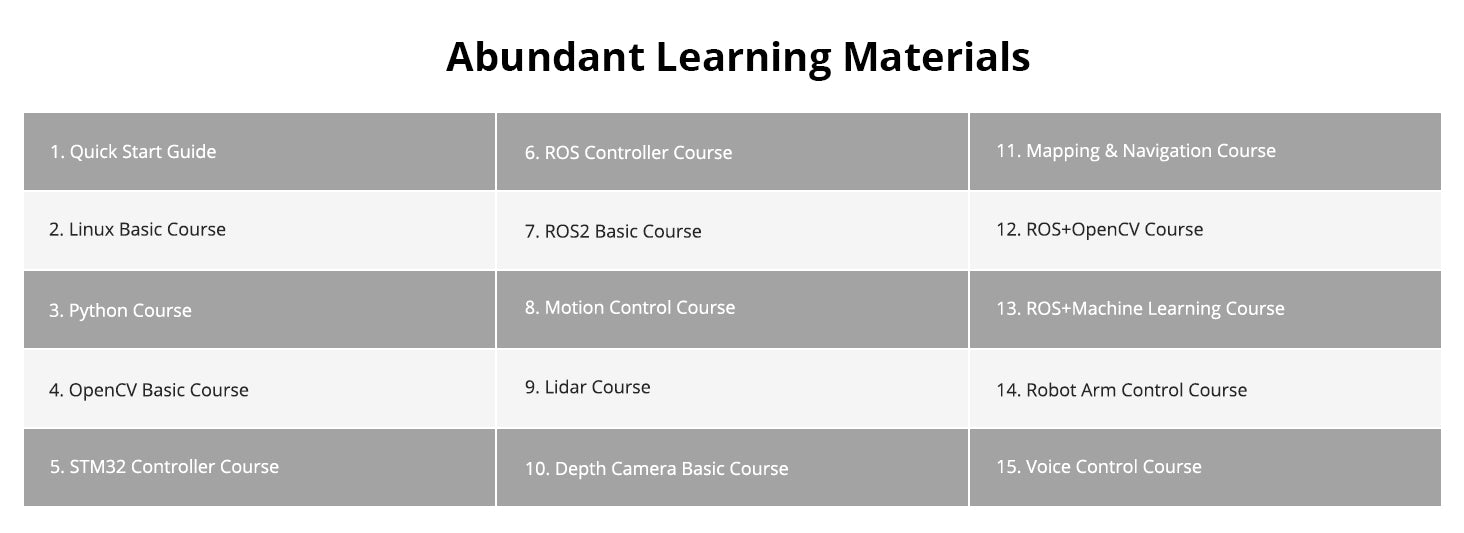
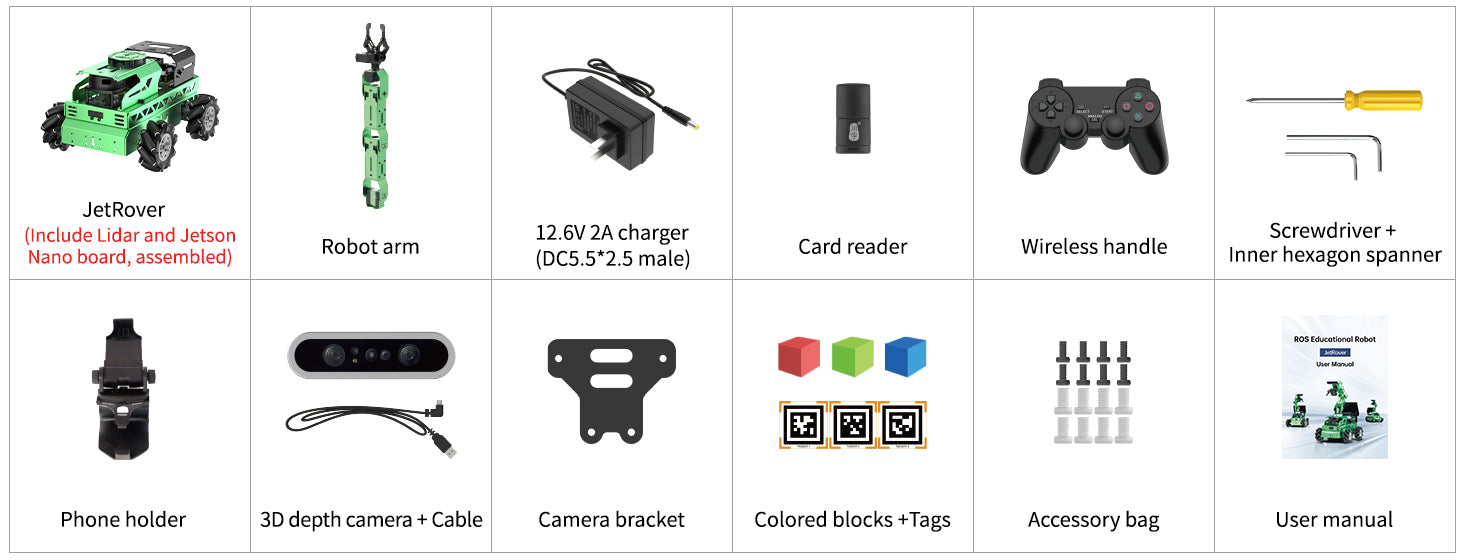
Aviso: La lista de empaque toma como ejemplo el chasis de rueda mecanum. Los usuarios pueden elegir el chasis Ackerman o de tanque. Todos los demás accesorios son iguales excepto el chasis.
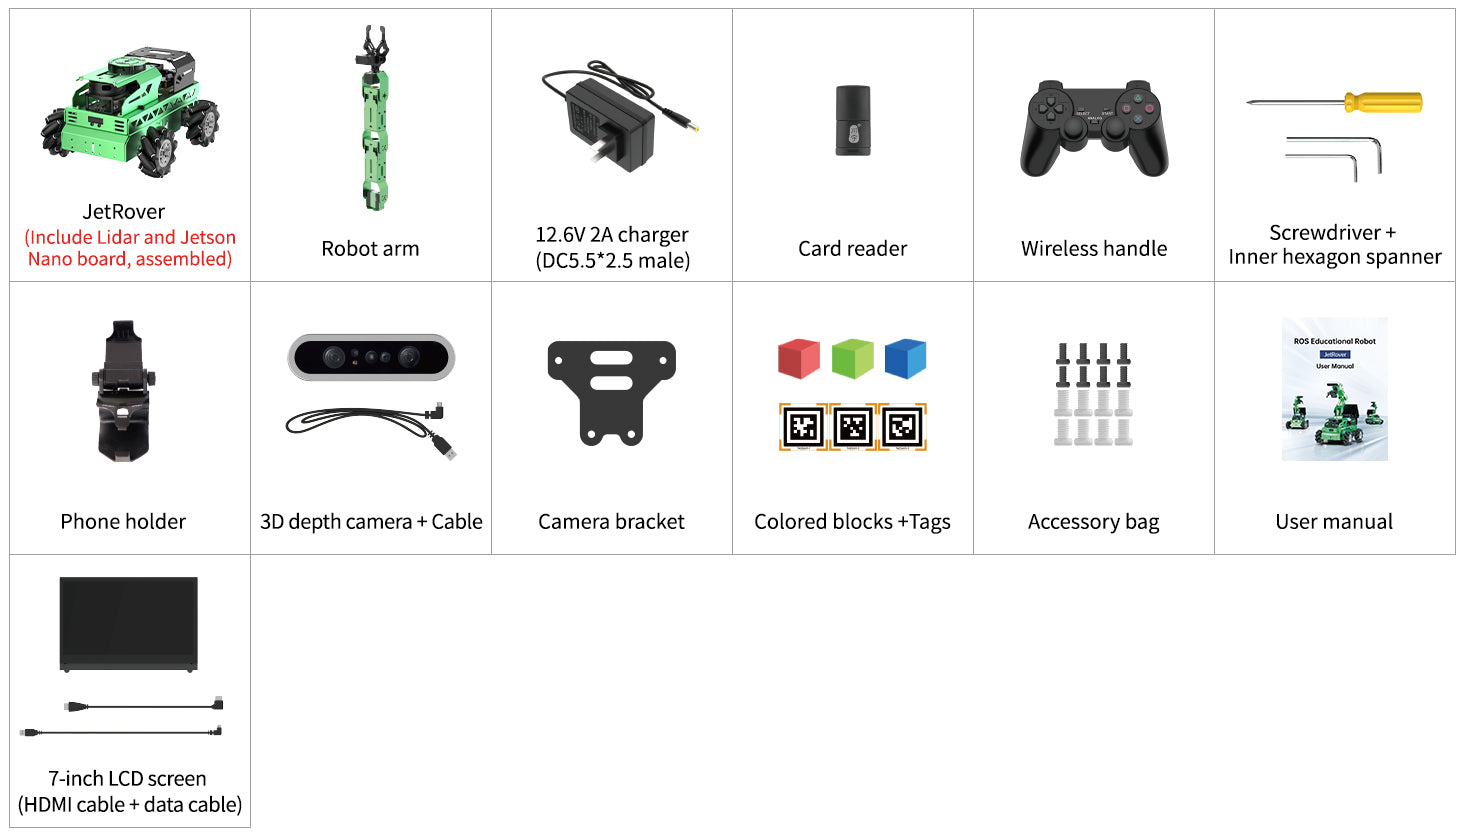
Aviso: La lista de empaque toma como ejemplo el chasis de rueda mecanum. Los usuarios pueden elegir el chasis Ackerman o de tanque. Todos los demás accesorios son iguales excepto el chasis.
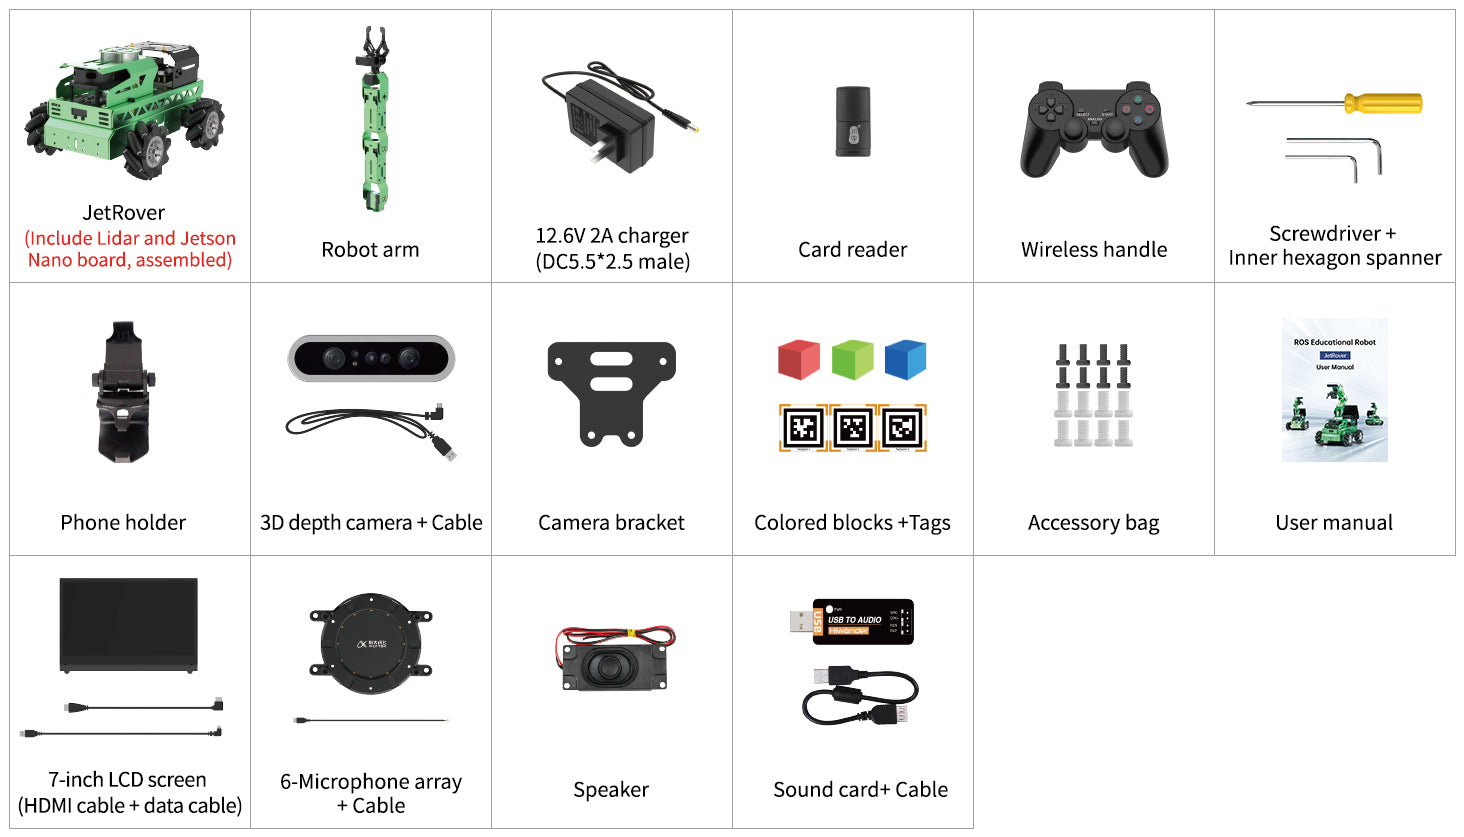
Aviso: La lista de empaque toma como ejemplo el chasis de rueda mecanum. Los usuarios pueden elegir el chasis Ackerman o de tanque. Todos los demás accesorios son iguales excepto el chasis.
No reviews yet. Be the first to share your experience!
For more discussion Click Here
Discover More In:
Category: View all Kit de robótica


Complete el siguiente formulario y nuestro equipo se pondrá en contacto con usted para ofrecerle precios por volumen.
JetRover es un robot compuesto ROS desarrollado por Hiwonder para escenarios educativos de ROS. Admite tres chasis de movimiento: rueda Mecanum, dirección Ackerman y orugas. Está equipado con NVIDIA Jetson Nano, un motor de codificación magnética de alto rendimiento y un brazo robótico de 6 grados de libertad. Las configuraciones de hardware de alto rendimiento, como lidar, cámara de profundidad 3D, pantalla LCD de 7 pulgadas y matriz de micrófonos de campo lejano, pueden realizar control de movimiento del robot, navegación por mapeo, planificación de rutas, seguimiento y evitación de obstáculos, conducción autónoma, agarre 3D, navegación y manipulación, interacción somatosensorial, interacción por voz de campo lejano, formación de control de grupo y otras aplicaciones.
Brazo robótico de 6 GDL, servomotor de bus inteligenteJetRover está equipado con un brazo robótico de 6 GDL y un servomotor de bus de alto voltaje y alto par, que extiende significativamente la resistencia del robot. |
Navegación por mapeo LiDAR SLAMJetRover está equipado con lidar, que puede realizar mapeo y navegación SLAM, y admite planificación de rutas, navegación de punto fijo y evitación dinámica de obstáculos. |
Vista en primera persona con visión de profundidadJetRover cuenta con un brazo robótico de 6 grados de libertad, equipado con una cámara de profundidad 3D de alto rendimiento en el extremo, capaz de realizar reconocimiento de objetivos, seguimiento y agarre. |
Matriz de micrófonos de campo lejano de 6 canalesLa matriz de micrófonos de campo lejano de 6 canales y los altavoces admiten posicionamiento de fuente de sonido, control de reconocimiento de voz, navegación por voz y otras funciones. |
Al incorporar inteligencia artificial, JetRover puede implementar seguimiento de objetivos KCF, aprendizaje profundo de IA, reconocimiento y seguimiento de color/etiquetas, realidad aumentada AR, etc.
Seguimiento de objetivos KCFBasándose en el algoritmo de filtrado KCF, el robot puede realizar el seguimiento del objetivo seleccionado. |
Seguimiento de líneas por visiónJetRover admite la selección de color personalizada, y el robot puede identificar líneas de color y seguirlas. |
Reconocimiento y seguimiento de coloresJetRover es capaz de reconocer y seguir el color designado, y puede reconocer múltiples códigos April Tag y sus coordenadas al mismo tiempo. |
Realidad aumentada ARSeleccione los gráficos correspondientes a través de la aplicación y permita que los gráficos se presenten en el código April Tag mediante tecnología de mejora AR. |
Desarrollo MediaPipe, interacción de IA mejoradaJetRover es capaz de reconocer y seguir el color designado, y puede reconocer múltiples códigos April Tag y sus coordenadas al mismo tiempo. |
Marco de aprendizaje profundo de IAUtilice el algoritmo de red YOLO y la biblioteca de modelos de aprendizaje profundo para reconocer objetos. |
Localización de fuente de sonidoA través de la matriz de 6 micrófonos, se logra un posicionamiento de alta precisión de fuentes de reducción de ruido. Con el reconocimiento de distancia por radar, Hiwonder puede ser convocado en cualquier ubicación. |
Difusión de voz TTSEl contenido de texto publicado por ROS se puede convertir directamente en difusión de voz para facilitar el diseño interactivo. |
Interacción por vozEl reconocimiento de voz y la difusión de voz TTS se combinan para realizar la interacción por voz y admitir la expansión de la función de conversación de voz en línea de iFlytek. |
Navegación por vozUtilice comandos de voz para controlar a Hiwonder y llevarlo a cualquier ubicación designada en el mapa, similar al escenario de control por voz de un robot de entrega de alimentos. |
ROS es un meta-sistema operativo de código abierto para robots. Proporciona algunos servicios básicos, como abstracción de hardware, control de dispositivos de bajo nivel, implementación de funcionalidades de uso común, paso de mensajes entre procesos y gestión de paquetes. También ofrece las herramientas y funciones de biblioteca necesarias para obtener, compilar, escribir y ejecutar código entre computadoras. Su objetivo es proporcionar soporte de reutilización de código para la investigación y el desarrollo en robótica.
JetRover emplea el marco ROS y admite la simulación Gazebo. Gazebo le brinda un nuevo enfoque para controlar JetRover y verificar el algoritmo en un entorno simulado, lo que reduce los requisitos experimentales y mejora la eficiencia.
Control de simulación de cuerpoA través del control de simulación del robot, se puede llevar a cabo la verificación del algoritmo de navegación por mapeo para mejorar la velocidad de iteración del algoritmo y reducir el costo de prueba y error. |
Datos visualesRViz puede visualizar el resultado del mapeo y la navegación, lo que facilita la depuración y mejora del algoritmo. |
Carcasa trasera envolventePuede proteger eficazmente el circuito PCB y el anillo magnético en el extremo del motor de influencias externas, mejorando eficazmente la seguridad y la vida útil del motor. |
Motor con escobillas de imán permanenteEl motor de CC de imán permanente tiene una velocidad de respuesta de arranque rápida, un gran par de arranque y un cambio de velocidad suave. |
Codificador magnético de alta precisiónEl motor está equipado con un codificador magnético de alta precisión, tiene una gran potencia, alta precisión y una fuerte capacidad antiinterferencias. |
Adaptable a varios escenariosLa baja velocidad de una relación de reducción de 1:90 y el alto par de 15 kg.cm permiten que el motor se adapte a chasis de automóviles fabricados con diversos materiales. |
Motorreductor con codificador HallEl motor 520 viene con un codificador de alta precisión y cuenta con una gran fuerza y alto rendimiento. El codificador Hall incremental de fase AB incorporado destaca por su alta precisión y capacidad antiinterferencias. |
Rueda MecanumLa rueda Mecanum tiene una estructura compacta y un movimiento flexible, admite un movimiento integral de 360° y realiza el movimiento lateral completo del automóvil. |
|
|
|
|
|
|---|---|---|---|---|
| JetTank | JetAcker | JetAuto | JetAuto Pro | |
| Chasis | Chasis de orugas | Estructura de dirección Ackerman | Chasis de suspensión pendular | Chasis de suspensión pendular |
| Rueda | Oruga de nailon | Rueda de goma maciza de 100 mm | Rueda Mecanum de 97 mm | Rueda Mecanum de 97 mm |
| Motor | Motor 520*2 | Motor 520*2 | Motor 520*4 | Motor 520*4 |
| Servo | Servo inteligente*1 | Servo inteligente*2 | Servo inteligente*1 | Servo inteligente*5 |
| Cámara | Cámara de profundidad Astra Pro Plus | Cámara de profundidad Astra Pro Plus | Cámara de profundidad Astra Pro Plus | Cámara de profundidad Astra Pro Plus y cámara monocular |
| Rueda | Oruga de nailon | Rueda de goma maciza de 100 mm | Rueda Mecanum de 97 mm | Rueda Mecanum de 97 mm |
| Lidar | SLAMTEC A1/ EAI G4 | |||
| Brazo robótico | / | / | / | Brazo robótico con visión monocular |
| Características | Desarrollo profundo en ROS, capaz de superar obstáculos | Investigación en conducción autónoma | Suspensión pendular para una conducción estable, movimiento omnidireccional de 360° | Agarre y transporte |
|
|
||||||||||||||||||||||||||||||||||||||||||||||
JetRover M1 |
JetRover A1 |
JetRover T1 |
Parámetros del Lidar EAI G4 |
Parámetros del Lidar SLAMTEC A1 |
Parámetros de la matriz de 6 micrófonos |
Parámetros de la cámara de profundidad |
Parámetros de la pantalla LCD de 7 pulgadas |
Parámetros del servo HTS-20H |
Parámetros del servo HTD-35H |
Aviso: La lista de empaque toma como ejemplo el chasis de rueda mecanum. Los usuarios pueden elegir el chasis Ackerman o de tanque. Todos los demás accesorios son iguales excepto el chasis.
Aviso: La lista de empaque toma como ejemplo el chasis de rueda mecanum. Los usuarios pueden elegir el chasis Ackerman o de tanque. Todos los demás accesorios son iguales excepto el chasis.
Aviso: La lista de empaque toma como ejemplo el chasis de rueda mecanum. Los usuarios pueden elegir el chasis Ackerman o de tanque. Todos los demás accesorios son iguales excepto el chasis.
No reviews yet. Be the first to share your experience!
For more discussion Click Here
Discover More In:
Category: View all Kit de robótica
Complete el siguiente formulario y nuestro equipo se pondrá en contacto con usted para ofrecerle precios por volumen.
¿Requisitos personalizados?
Productos relacionados


