الأكثر مبيعاً

Waveshare

لوحة تحكم للمحركات مخصصة للروبوتات، تعتمد على ESP32، متعددة الوظائف، وتدعم تقنيات الاتصال WIFI وBluetooth وESP-NOW.

SKU: WVSH0418

₹ 3,249.99 ₹ 3,299.99

متوفر في المخزون | جاهز للشحن

لوحة تحكم للمحركات مخصصة للروبوتات، تعتمد على ESP32، متعددة الوظائف، وتدعم تقنيات الاتصال WIFI وBluetooth وESP-NOW.₹ 3,249.99
Ask AI about this product

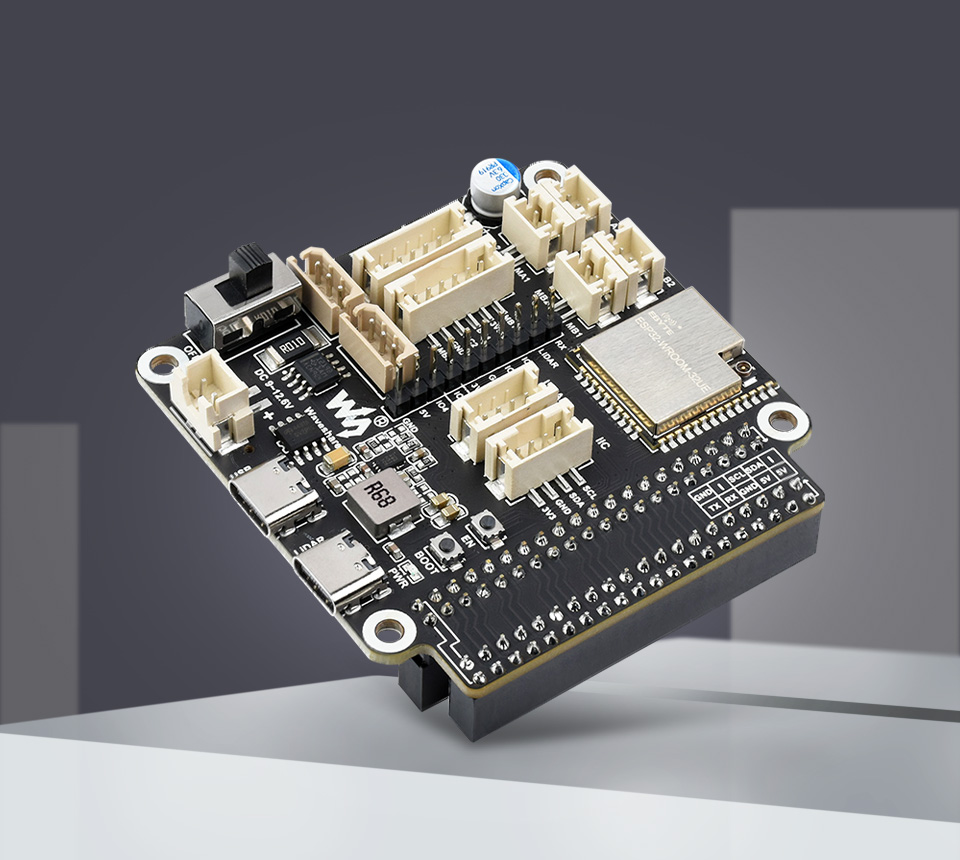
لوحة قيادة عامة للروبوتات

لوحة قيادة متعددة الوظائف مصممة للروبوتات، توفر المزيد من الإمكانيات


نظرة عامة على الميزات

  • تعتمد على وحدة ESP32-WROOM-32، وتدعم الاتصال اللاسلكي مثل WIFI وBluetooth وESP-NOW
  • واجهات تحكم في المحركات مدمجة للوحة للتحكم في محركي تيار مستمر (DC) مع مشفر (Encoder) أو 4 محركات تيار مستمر (مجموعتان) بدون مشفر
  • واجهات تحكم مدمجة في محركات السيرفو ذات الناقل التسلسلي (Serial Bus Servos) للتحكم في ما يصل إلى 253 سيرفو من نوع ST3215 والحصول على ردود فعل منها
  • وحدة قياس القصور الذاتي (IMU) مدمجة بـ 9 محاور للحصول على معلومات الاتجاه والوجهة في أي وقت
  • تدعم مدخل طاقة بجهد 7~13 فولت، ويمكن تشغيلها مباشرة بواسطة وحدة بطارية ليثيوم 2S أو 3S
  • دائرة تحميل تلقائي لسهولة رفع البرامج
  • دعم مراقبة جهد/تيار الدخل
  • فتحة بطاقة TF مدمجة
  • واجهة ليزر ليدار (Lidar) مدمجة ووظيفة تحويل UART إلى USB متكاملة
  • واجهة I2C لتوصيل الأجهزة الطرفية مثل شاشات OLED، وIMU، وغيرها من أجهزة I2C
  • تكييف رأس تمديد متعدد الوظائف لوظائف إضافية، مثل التحكم في السيرفو أو المرحلات (Relays)
  • رأس GPIO بـ 40 سنًا مدمج لتوصيل وتشغيل الكمبيوتر المضيف (Raspberry Pi/Jetson Nano، إلخ)، والتواصل عبر المنفذ التسلسلي أو I2C
  • توفر عروضًا توضيحية مفتوحة المصدر ودروسًا تعليمية مفصلة للمبتدئين، مما يسهل البدء بها


المواصفات

وحدة التحكم ESP32-WROOM-32 رقاقة التحكم ESP32
مزود الطاقة DC 7~13V واجهة الطاقة XH2.54
موصل الهوائي IPEX1 واجهة التحميل Type-C
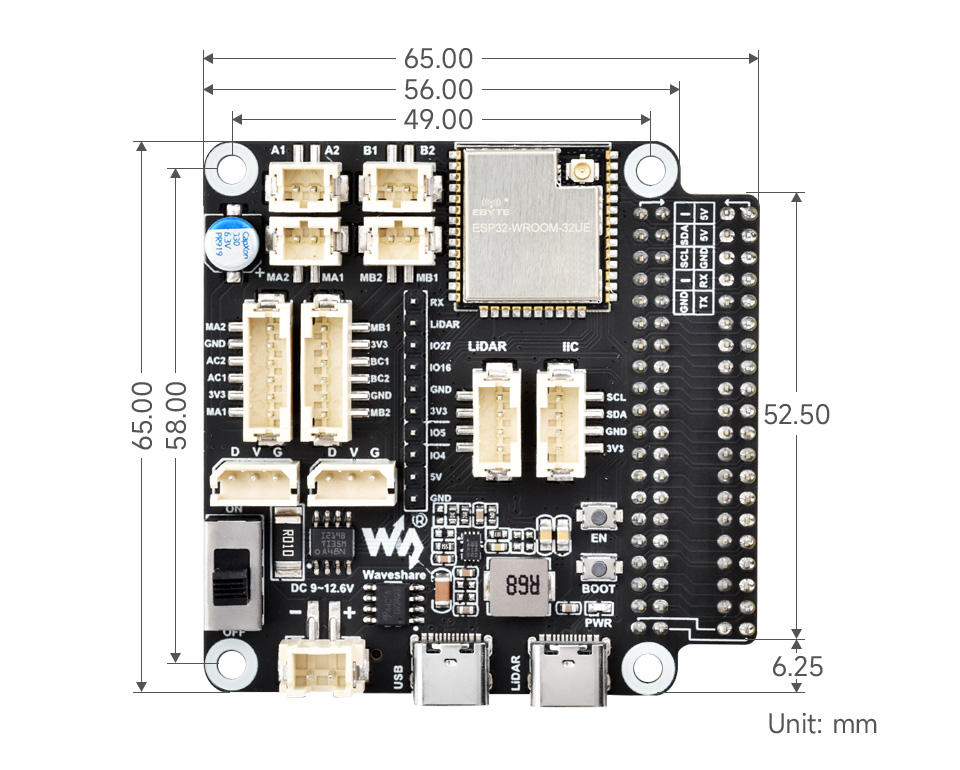
الاتصال اللاسلكي WIFI, Bluetooth, ESP-NOW الأبعاد 65 × 65 مم
مسافة فتحات التثبيت 49 × 58 مم قطر فتحة التثبيت 3 مم


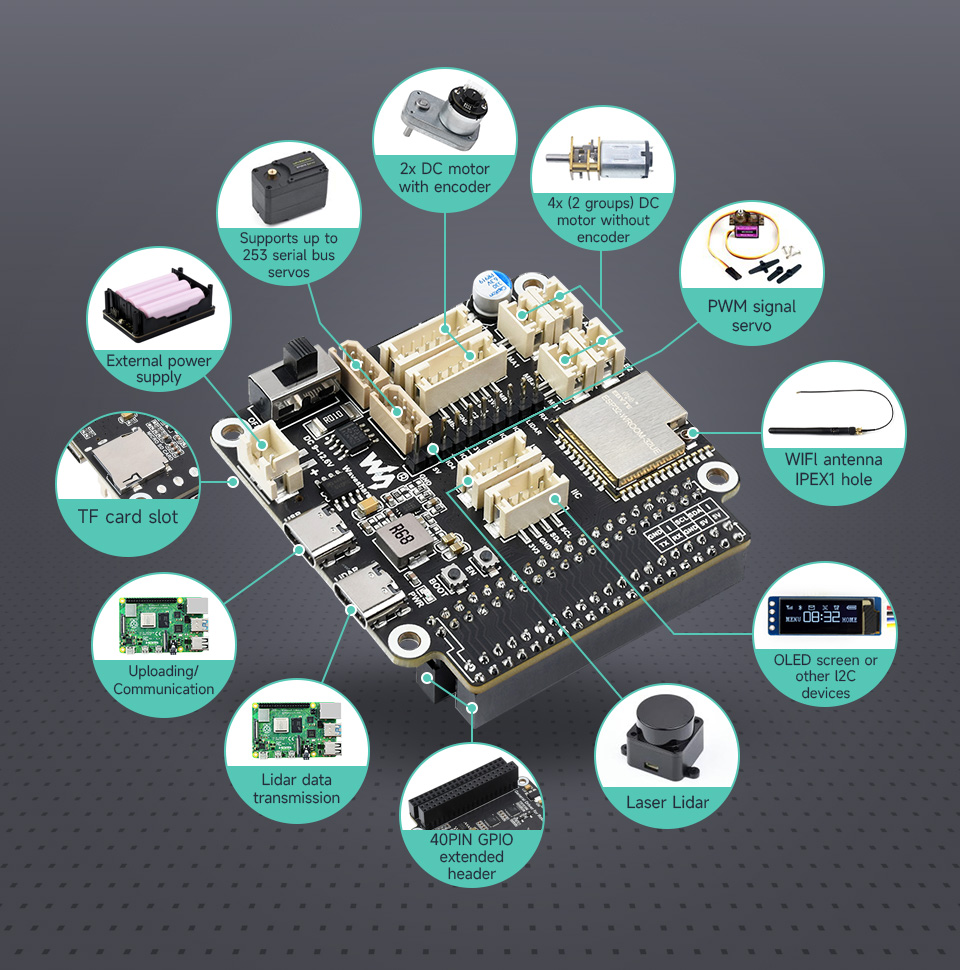
واجهات طرفية غنية

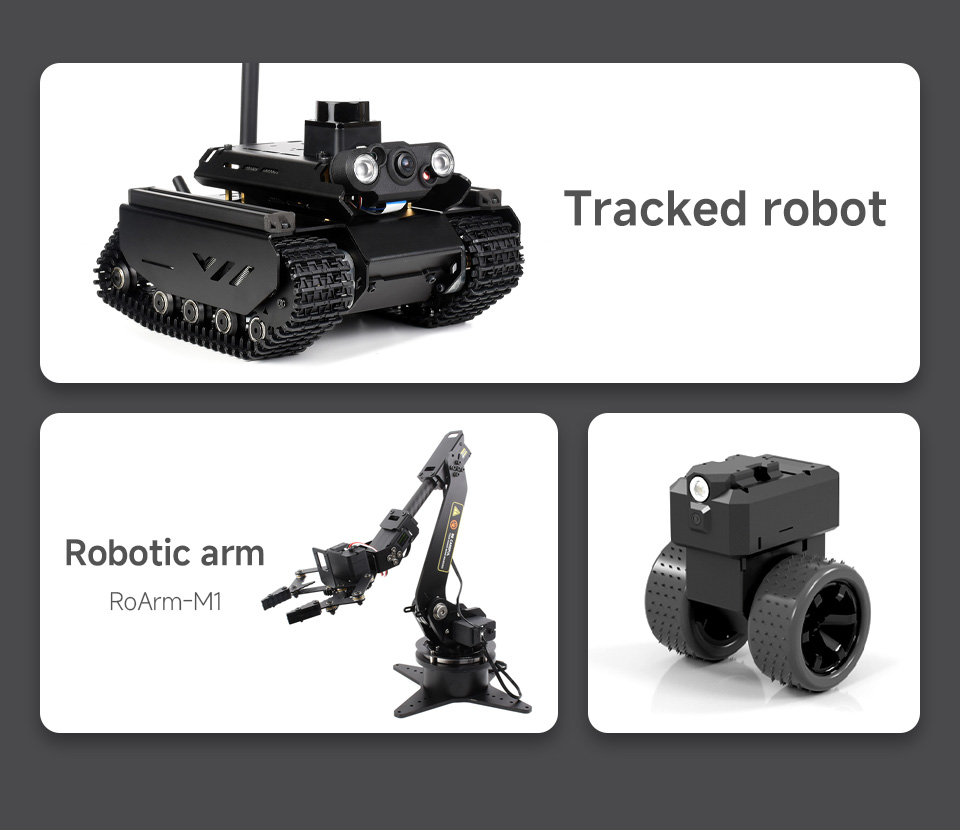
مناسبة لأنواع مختلفة من الروبوتات


وحدة التحكم الرئيسية ESP32
موارد غنية للتطوير الثانوي

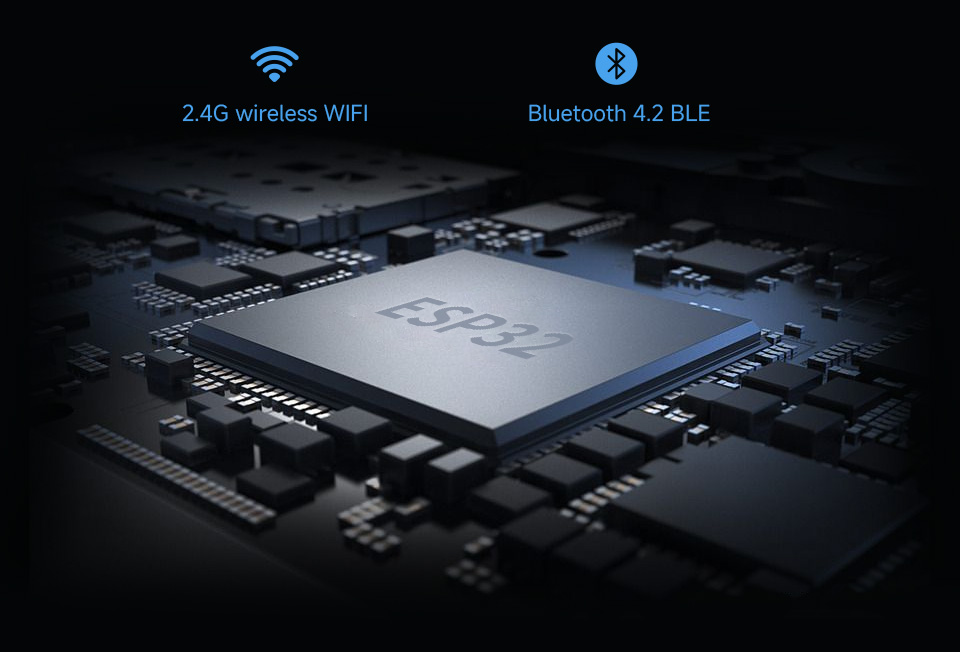
دعم WiFi وBluetooth مدمج، بالإضافة إلى دعم ESP-NOW للاتصال اللاسلكي


دعم توصيل أجهزة طرفية متعددة


رأس تمديد GPIO بـ 40 سنًا

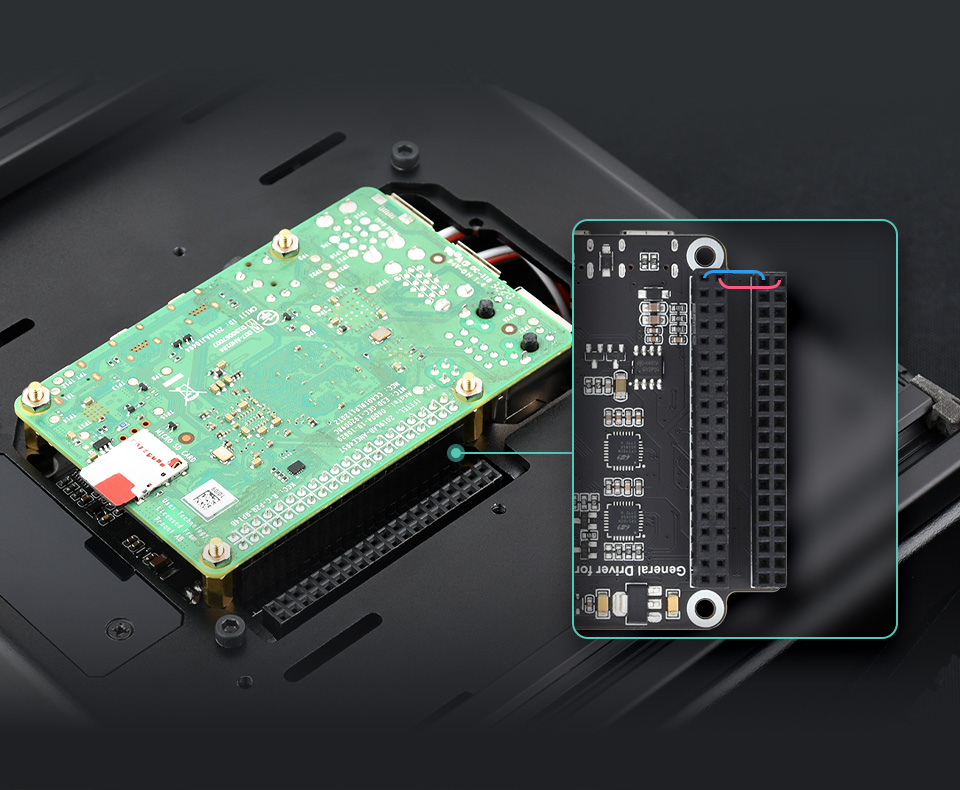
الرأس الداخلي المكون من 40 سنًا مخصص للتوصيل المباشر بـ Raspberry Pi أو لوحات مضيفة أخرى. وتمديد الرأس الخارجي المكون من 40 سنًا للتوصيل مع HATs أخرى عبر الكابلات


التحكم في السيرفو ذو الناقل التسلسلي

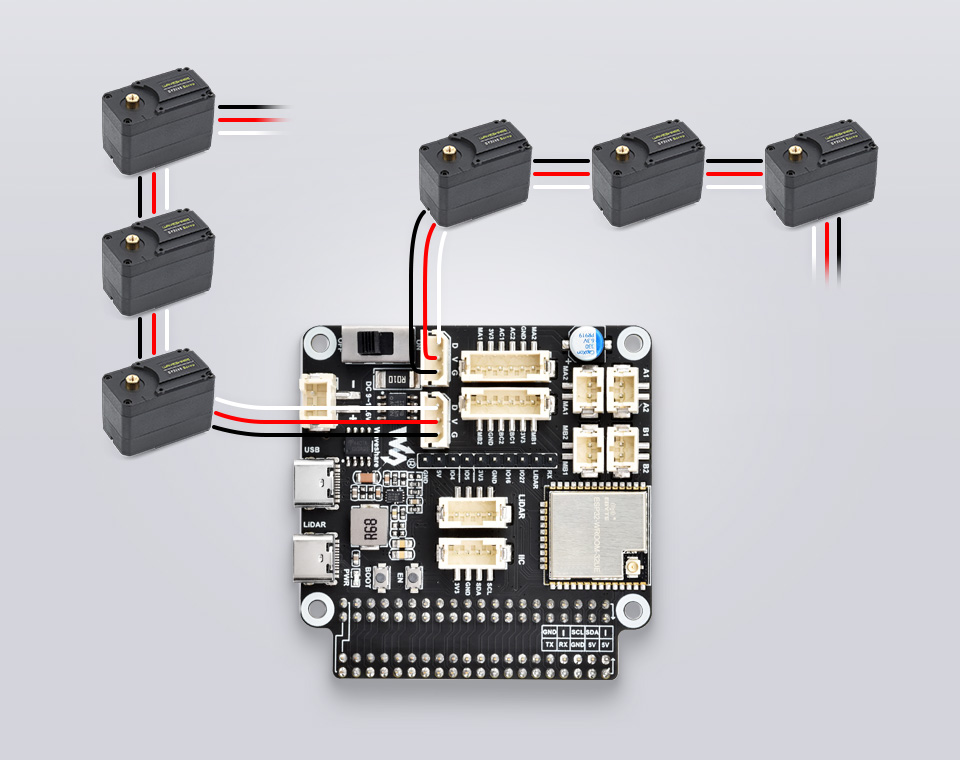
يسمح بالتحكم في ما يصل إلى 253 سيرفو من نوع ST3215 في نفس الوقت

ملاحظة: يمكن لقناة UART واحدة التحكم في ما يصل إلى 253 سيرفو ناقل، ولكن نظرًا للطاقة العالية للسيرفو، من الضروري مراعاة ما إذا كان حل تزويد الطاقة كافيًا عند استخدام عدد كبير جدًا من السيرفو.


مراقبة الجهد والتيار

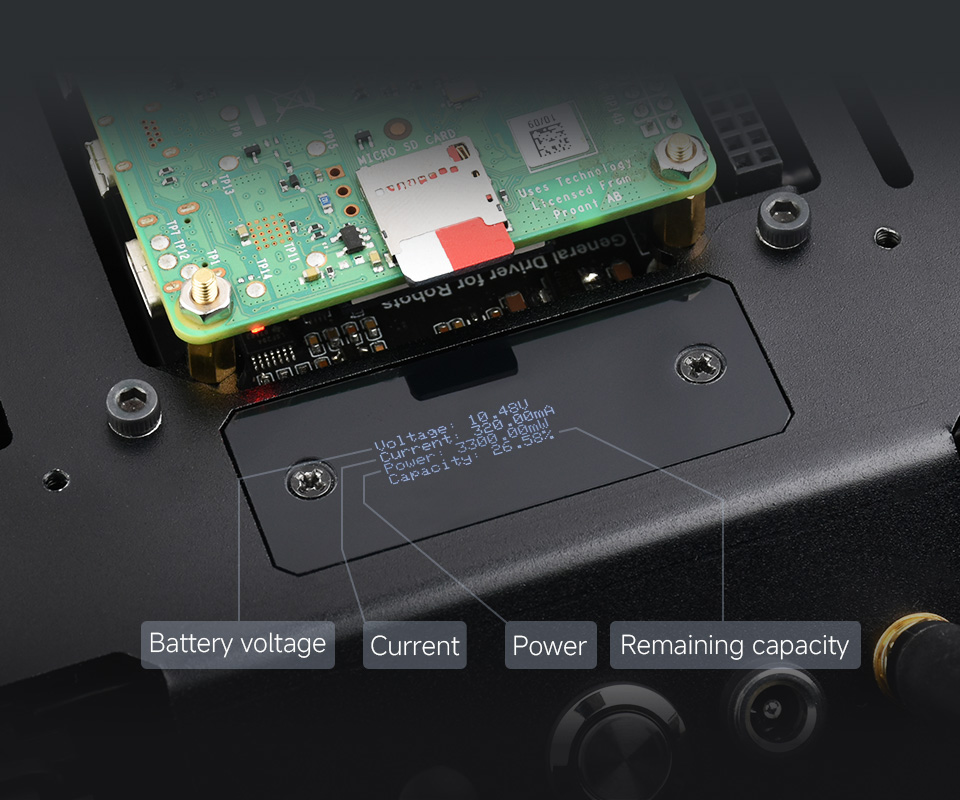
رقاقة مدمجة لمراقبة الجهد/التيار للحصول على حالة مصدر الطاقة
للروبوت في أي وقت


وحدة IMU مدمجة بـ 9 محاور

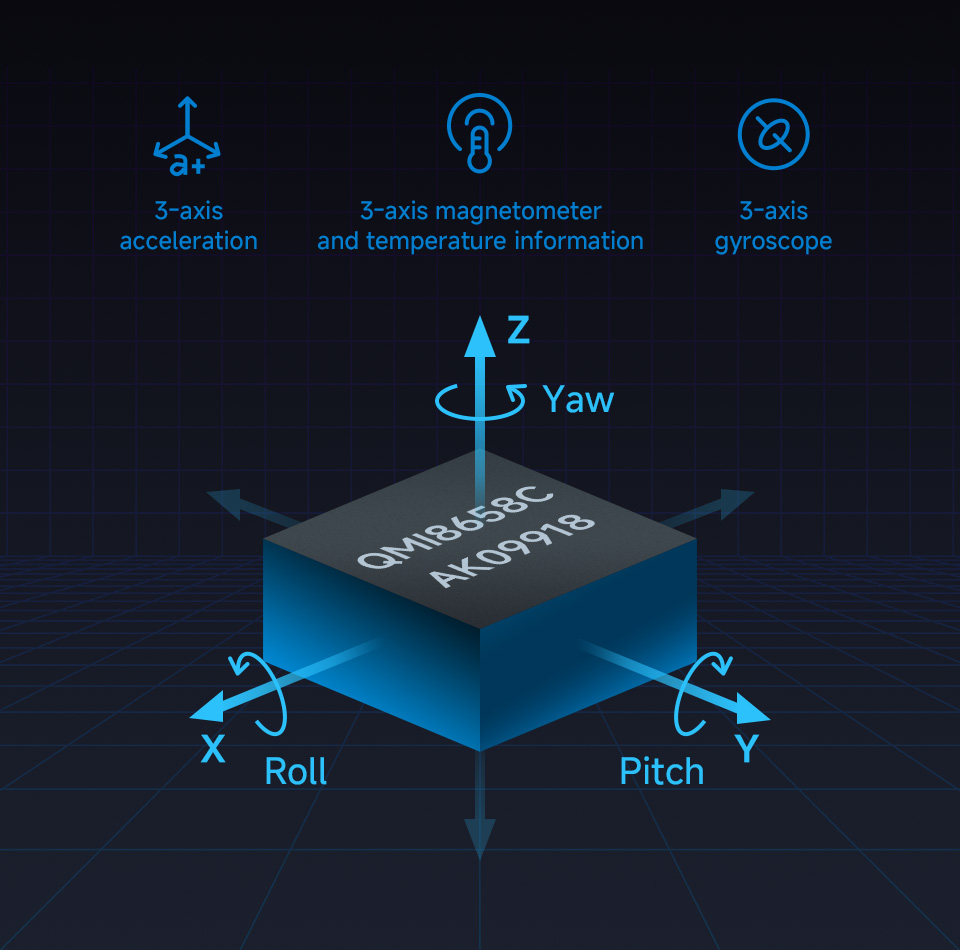
مدمجة مع QMI8658C + AK09918، للكشف عن الحركة، والتوجه، والمجال المغناطيسي
تدعم الحصول على زاوية التوجه للروبوت في أي وقت وفي أي مكان


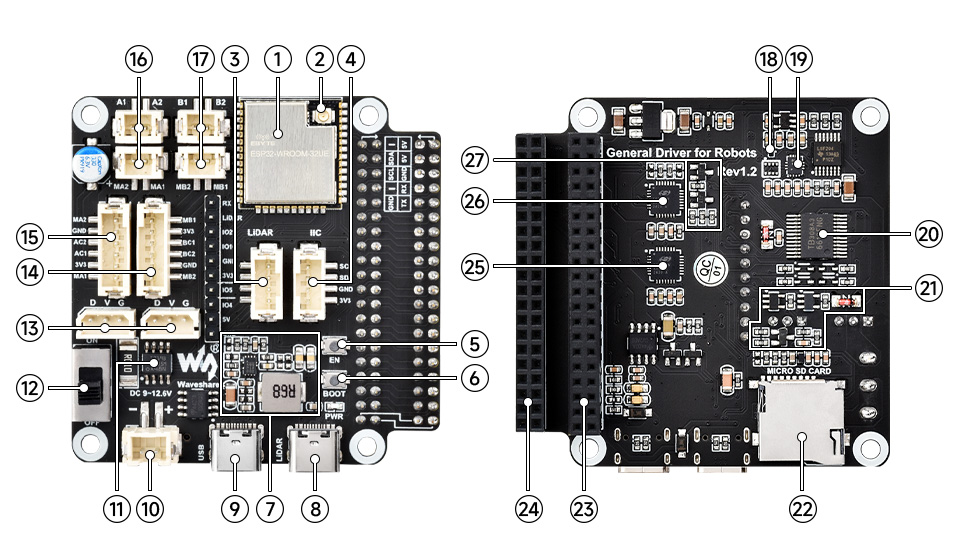
ما الموجود على اللوحة

  1. وحدة تحكم ESP32-WROOM-32
    يمكن تطويرها باستخدام بيئة Arduino IDE
  2. موصل WIFI من نوع IPEX1
    لتوصيل هوائي WIFI لزيادة مسافة الاتصال اللاسلكي
  3. واجهة LIDAR
    وظيفة محول رادار مدمجة
  4. واجهة توسيع الأجهزة الطرفية I2C
    للتوصيل بشاشة OLED أو مستشعرات I2C أخرى
  5. زر إعادة التعيين (Reset)
    اضغط وحرر لإعادة تشغيل ESP32
  6. زر التحميل (Download)
    سيدخل ESP32 في وضع التحميل بعد التشغيل
  7. دائرة تنظيم جهد DC-DC 5 فولت
    تزويد الطاقة لأجهزة الكمبيوتر المضيفة مثل Raspberry Pi أو Jetson Nano
  8. منفذ Type-C (LIDAR)
    لنقل بيانات LIDAR
  9. منفذ Type-C (USB)
    واجهة اتصال ESP32، لرفع البرامج إلى ESP32
  10. منفذ طاقة XH2.54
    يدعم مدخل DC 7~13 فولت، يمكنه تزويد سيرفو الناقل التسلسلي والمحركات بالطاقة مباشرة
  11. INA219
    رقاقة مراقبة الجهد/التيار
  12. تشغيل/إيقاف الطاقة
    تشغيل/إيقاف مصدر الطاقة الخارجي
  13. واجهة سيرفو ناقل تسلسلي ST3215
    للتوصيل بسيرفو الناقل التسلسلي ST3215
  14. واجهة المحرك PH2.0 6P
    واجهة المجموعة B للمحرك المزود بمشفر
  15. واجهة المحرك PH2.0 6P
    واجهة المجموعة A للمحرك المزود بمشفر
  16. واجهة المحرك PH2.0 2P
    واجهة المجموعة A للمحرك بدون مشفر
  17. واجهة المحرك PH2.0 2P
    واجهة المجموعة B للمحرك بدون مشفر
  18. AK09918C
    بوصلة إلكترونية ثلاثية المحاور
  19. QMI8658C
    مستشعر حركة سداسي المحاور
  20. TB6612FNG
    رقاقة التحكم في المحرك
  21. دائرة التحكم في سيرفو الناقل التسلسلي
    للتحكم في العديد من سيرفو الناقل التسلسلي ST3215 والحصول على ردود فعل منها
  22. فتحة بطاقة TF
    يمكن استخدامها لتخزين السجلات أو تكوينات WIFI
  23. رأس GPIO بـ 40 سنًا
    للتوصيل بـ Raspberry Pi أو لوحات مضيفة أخرى
  24. رأس تمديد بـ 40 سنًا
    سهولة استخدام دبابيس GPIO الخاصة بـ Raspberry Pi أو لوحات مضيفة أخرى
  25. CP-2102
    محول UART إلى USB، لنقل بيانات الرادار
  26. CP-2102
    محول UART إلى USB، لاتصال ESP32
  27. دائرة تحميل تلقائي
    لرفع البرامج إلى ESP32 دون الحاجة للضغط على زري EN وBOOT


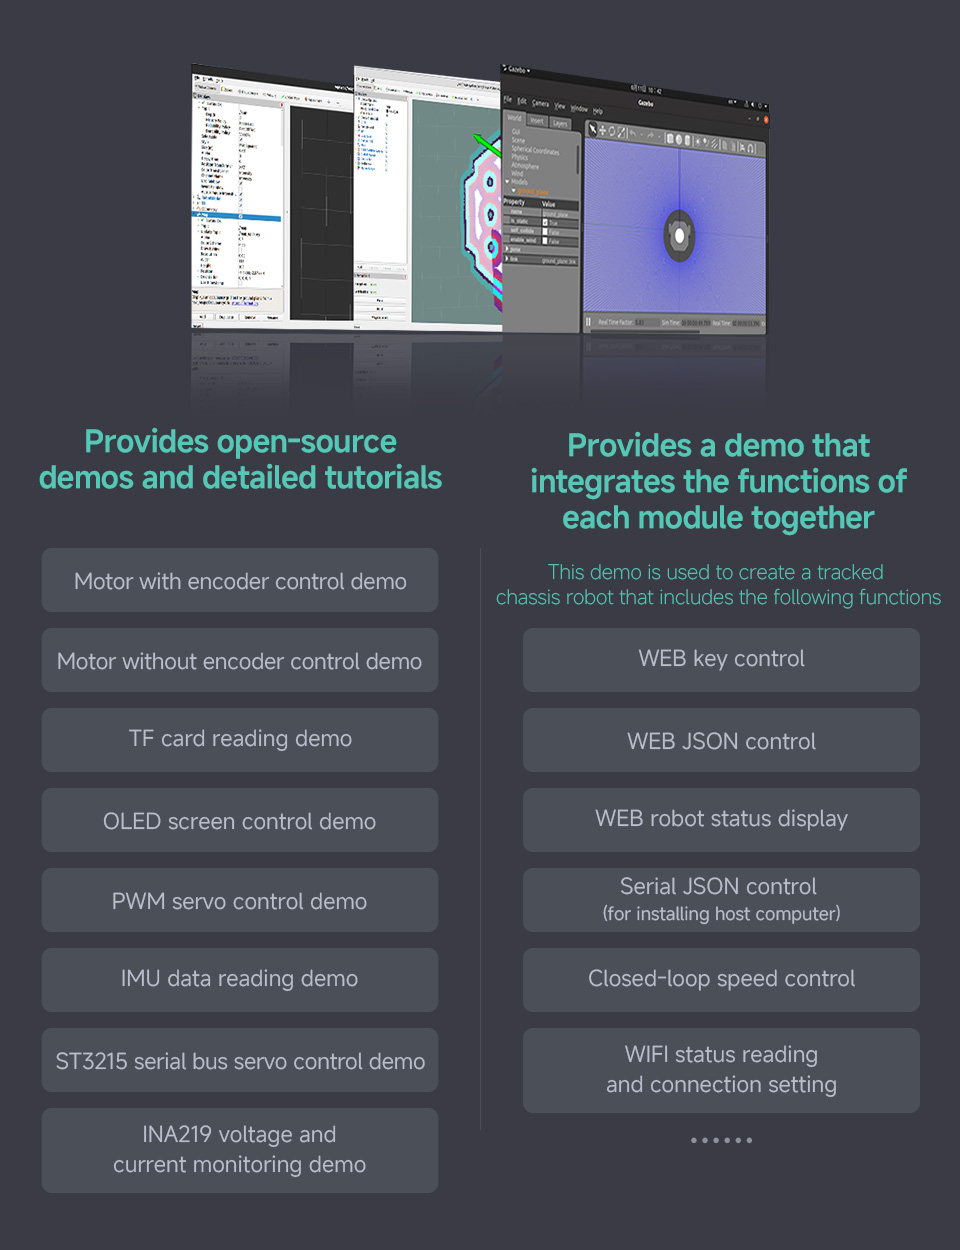
توفر عروضًا توضيحية مفتوحة المصدر
ودروسًا تعليمية مفصلة


أبعاد المخطط التفصيلي

الموارد:


محتويات العبوة:

الوزن: 0.049 كجم

  1. لوحة قيادة عامة للروبوتات x1
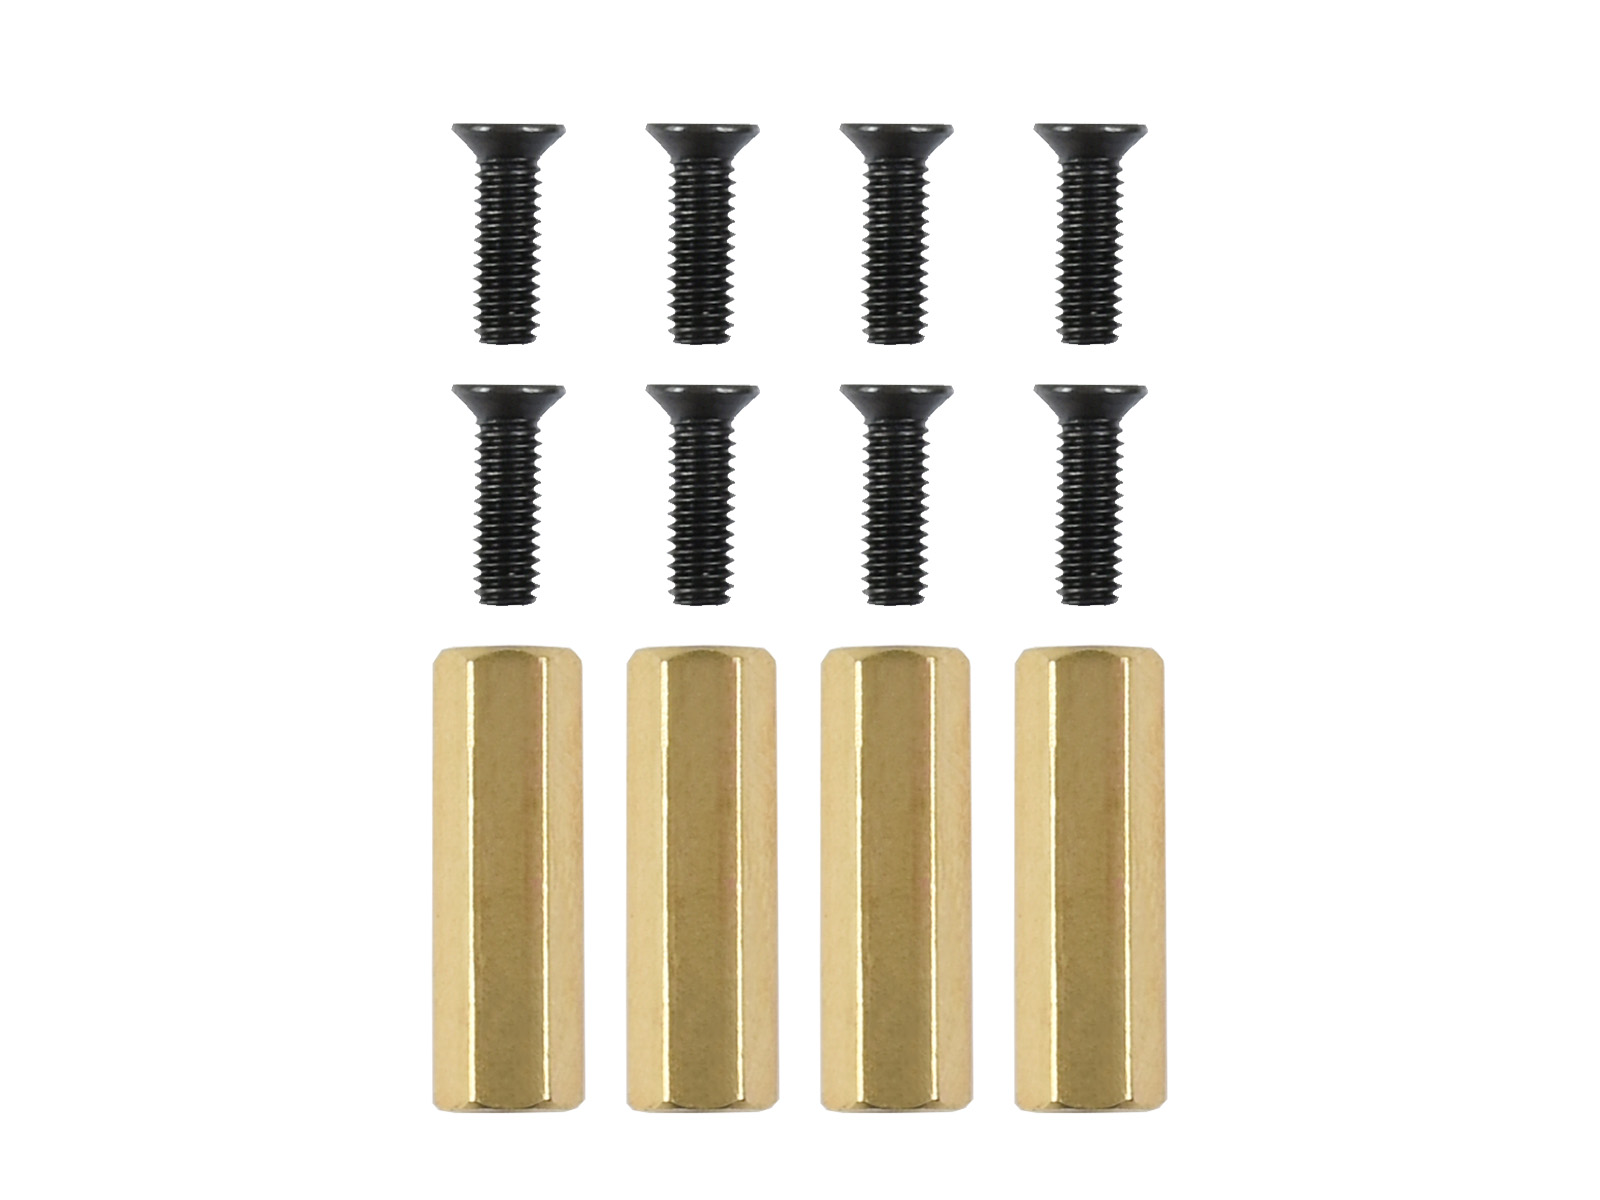
  2. مجموعة براغي x1
12
What are the main capabilities of this ESP32 based robot driver board?
The board is based on the ESP32 WROOM module and provides wireless connectivity via WIFI, Bluetooth and ESP-NOW. It supports onboard motor control for 2x DC motors with encoder or 4x DC motors without encoder, up to 253 ST3215 serial bus servos, a 9-axis IMU, a Lidar interface, and various I2C and storage features.
What power input options and power management features does the board offer?
It supports 7 to 13 V input and can be powered directly from 2S or 3S Li battery. The module includes a DC-DC 5V regulator and onboard voltage/current monitoring to help verify power status; if you plan to run many servos, ensure your supply can handle the load.
How do I develop and upload programs to the ESP32 on the board?
The ESP32 module supports development with the Arduino IDE. An automatic download circuit lets you upload programs without pressing EN and BOOT. A Type-C interface is provided for program downloads.
What interfaces and connections are available for peripherals and host boards?
It provides a 40PIN GPIO header for direct connection to host boards such as Raspberry Pi or Jetson Nano, plus an extended header for HAT style connections. There are I2C and UART interfaces, a ST3215 serial bus servo control circuit, a Lidar interface, and a TF card slot for logs and data.
What is included in the package and where can I find documentation and demos?
The package includes one General Driver for Robots board and a screws pack. Open source demos and detailed tutorials are available, and you can access the WIKI at www.waveshare.com/wiki/General_Driver_for_Robots for documentation.
Welcome to the discussion thread for لوحة تحكم للمحركات مخصصة للروبوتات، تعتمد على ESP32، متعددة الوظائف، وتدعم تقنيات الاتصال WIFI وBluetooth وESP-NOW.
Feel free to ask questions, share tips or report issues.
Add Post

For more discussion Click Here

يرجى تعبئة النموذج أدناه وسيتواصل معك فريقنا لتزويدك بأسعار الجملة.

الوصف
Ask AI about this product

لوحة قيادة عامة للروبوتات

لوحة قيادة متعددة الوظائف مصممة للروبوتات، توفر المزيد من الإمكانيات


نظرة عامة على الميزات

  • تعتمد على وحدة ESP32-WROOM-32، وتدعم الاتصال اللاسلكي مثل WIFI وBluetooth وESP-NOW
  • واجهات تحكم في المحركات مدمجة للوحة للتحكم في محركي تيار مستمر (DC) مع مشفر (Encoder) أو 4 محركات تيار مستمر (مجموعتان) بدون مشفر
  • واجهات تحكم مدمجة في محركات السيرفو ذات الناقل التسلسلي (Serial Bus Servos) للتحكم في ما يصل إلى 253 سيرفو من نوع ST3215 والحصول على ردود فعل منها
  • وحدة قياس القصور الذاتي (IMU) مدمجة بـ 9 محاور للحصول على معلومات الاتجاه والوجهة في أي وقت
  • تدعم مدخل طاقة بجهد 7~13 فولت، ويمكن تشغيلها مباشرة بواسطة وحدة بطارية ليثيوم 2S أو 3S
  • دائرة تحميل تلقائي لسهولة رفع البرامج
  • دعم مراقبة جهد/تيار الدخل
  • فتحة بطاقة TF مدمجة
  • واجهة ليزر ليدار (Lidar) مدمجة ووظيفة تحويل UART إلى USB متكاملة
  • واجهة I2C لتوصيل الأجهزة الطرفية مثل شاشات OLED، وIMU، وغيرها من أجهزة I2C
  • تكييف رأس تمديد متعدد الوظائف لوظائف إضافية، مثل التحكم في السيرفو أو المرحلات (Relays)
  • رأس GPIO بـ 40 سنًا مدمج لتوصيل وتشغيل الكمبيوتر المضيف (Raspberry Pi/Jetson Nano، إلخ)، والتواصل عبر المنفذ التسلسلي أو I2C
  • توفر عروضًا توضيحية مفتوحة المصدر ودروسًا تعليمية مفصلة للمبتدئين، مما يسهل البدء بها


المواصفات

وحدة التحكم ESP32-WROOM-32 رقاقة التحكم ESP32
مزود الطاقة DC 7~13V واجهة الطاقة XH2.54
موصل الهوائي IPEX1 واجهة التحميل Type-C
الاتصال اللاسلكي WIFI, Bluetooth, ESP-NOW الأبعاد 65 × 65 مم
مسافة فتحات التثبيت 49 × 58 مم قطر فتحة التثبيت 3 مم


واجهات طرفية غنية

مناسبة لأنواع مختلفة من الروبوتات


وحدة التحكم الرئيسية ESP32
موارد غنية للتطوير الثانوي

دعم WiFi وBluetooth مدمج، بالإضافة إلى دعم ESP-NOW للاتصال اللاسلكي


دعم توصيل أجهزة طرفية متعددة


رأس تمديد GPIO بـ 40 سنًا

الرأس الداخلي المكون من 40 سنًا مخصص للتوصيل المباشر بـ Raspberry Pi أو لوحات مضيفة أخرى. وتمديد الرأس الخارجي المكون من 40 سنًا للتوصيل مع HATs أخرى عبر الكابلات


التحكم في السيرفو ذو الناقل التسلسلي

يسمح بالتحكم في ما يصل إلى 253 سيرفو من نوع ST3215 في نفس الوقت

ملاحظة: يمكن لقناة UART واحدة التحكم في ما يصل إلى 253 سيرفو ناقل، ولكن نظرًا للطاقة العالية للسيرفو، من الضروري مراعاة ما إذا كان حل تزويد الطاقة كافيًا عند استخدام عدد كبير جدًا من السيرفو.


مراقبة الجهد والتيار

رقاقة مدمجة لمراقبة الجهد/التيار للحصول على حالة مصدر الطاقة
للروبوت في أي وقت


وحدة IMU مدمجة بـ 9 محاور

مدمجة مع QMI8658C + AK09918، للكشف عن الحركة، والتوجه، والمجال المغناطيسي
تدعم الحصول على زاوية التوجه للروبوت في أي وقت وفي أي مكان


ما الموجود على اللوحة

  1. وحدة تحكم ESP32-WROOM-32
    يمكن تطويرها باستخدام بيئة Arduino IDE
  2. موصل WIFI من نوع IPEX1
    لتوصيل هوائي WIFI لزيادة مسافة الاتصال اللاسلكي
  3. واجهة LIDAR
    وظيفة محول رادار مدمجة
  4. واجهة توسيع الأجهزة الطرفية I2C
    للتوصيل بشاشة OLED أو مستشعرات I2C أخرى
  5. زر إعادة التعيين (Reset)
    اضغط وحرر لإعادة تشغيل ESP32
  6. زر التحميل (Download)
    سيدخل ESP32 في وضع التحميل بعد التشغيل
  7. دائرة تنظيم جهد DC-DC 5 فولت
    تزويد الطاقة لأجهزة الكمبيوتر المضيفة مثل Raspberry Pi أو Jetson Nano
  8. منفذ Type-C (LIDAR)
    لنقل بيانات LIDAR
  9. منفذ Type-C (USB)
    واجهة اتصال ESP32، لرفع البرامج إلى ESP32
  10. منفذ طاقة XH2.54
    يدعم مدخل DC 7~13 فولت، يمكنه تزويد سيرفو الناقل التسلسلي والمحركات بالطاقة مباشرة
  11. INA219
    رقاقة مراقبة الجهد/التيار
  12. تشغيل/إيقاف الطاقة
    تشغيل/إيقاف مصدر الطاقة الخارجي
  13. واجهة سيرفو ناقل تسلسلي ST3215
    للتوصيل بسيرفو الناقل التسلسلي ST3215
  14. واجهة المحرك PH2.0 6P
    واجهة المجموعة B للمحرك المزود بمشفر
  15. واجهة المحرك PH2.0 6P
    واجهة المجموعة A للمحرك المزود بمشفر
  16. واجهة المحرك PH2.0 2P
    واجهة المجموعة A للمحرك بدون مشفر
  17. واجهة المحرك PH2.0 2P
    واجهة المجموعة B للمحرك بدون مشفر
  18. AK09918C
    بوصلة إلكترونية ثلاثية المحاور
  19. QMI8658C
    مستشعر حركة سداسي المحاور
  20. TB6612FNG
    رقاقة التحكم في المحرك
  21. دائرة التحكم في سيرفو الناقل التسلسلي
    للتحكم في العديد من سيرفو الناقل التسلسلي ST3215 والحصول على ردود فعل منها
  22. فتحة بطاقة TF
    يمكن استخدامها لتخزين السجلات أو تكوينات WIFI
  23. رأس GPIO بـ 40 سنًا
    للتوصيل بـ Raspberry Pi أو لوحات مضيفة أخرى
  24. رأس تمديد بـ 40 سنًا
    سهولة استخدام دبابيس GPIO الخاصة بـ Raspberry Pi أو لوحات مضيفة أخرى
  25. CP-2102
    محول UART إلى USB، لنقل بيانات الرادار
  26. CP-2102
    محول UART إلى USB، لاتصال ESP32
  27. دائرة تحميل تلقائي
    لرفع البرامج إلى ESP32 دون الحاجة للضغط على زري EN وBOOT


توفر عروضًا توضيحية مفتوحة المصدر
ودروسًا تعليمية مفصلة


أبعاد المخطط التفصيلي

الموارد:


محتويات العبوة:

الوزن: 0.049 كجم

  1. لوحة قيادة عامة للروبوتات x1
  2. مجموعة براغي x1
12
الأسئلة الشائعة
What are the main capabilities of this ESP32 based robot driver board?
The board is based on the ESP32 WROOM module and provides wireless connectivity via WIFI, Bluetooth and ESP-NOW. It supports onboard motor control for 2x DC motors with encoder or 4x DC motors without encoder, up to 253 ST3215 serial bus servos, a 9-axis IMU, a Lidar interface, and various I2C and storage features.
What power input options and power management features does the board offer?
It supports 7 to 13 V input and can be powered directly from 2S or 3S Li battery. The module includes a DC-DC 5V regulator and onboard voltage/current monitoring to help verify power status; if you plan to run many servos, ensure your supply can handle the load.
How do I develop and upload programs to the ESP32 on the board?
The ESP32 module supports development with the Arduino IDE. An automatic download circuit lets you upload programs without pressing EN and BOOT. A Type-C interface is provided for program downloads.
What interfaces and connections are available for peripherals and host boards?
It provides a 40PIN GPIO header for direct connection to host boards such as Raspberry Pi or Jetson Nano, plus an extended header for HAT style connections. There are I2C and UART interfaces, a ST3215 serial bus servo control circuit, a Lidar interface, and a TF card slot for logs and data.
What is included in the package and where can I find documentation and demos?
The package includes one General Driver for Robots board and a screws pack. Open source demos and detailed tutorials are available, and you can access the WIKI at www.waveshare.com/wiki/General_Driver_for_Robots for documentation.
Reviews
Forum
Welcome to the discussion thread for لوحة تحكم للمحركات مخصصة للروبوتات، تعتمد على ESP32، متعددة الوظائف، وتدعم تقنيات الاتصال WIFI وBluetooth وESP-NOW.
Feel free to ask questions, share tips or report issues.
Add Post

For more discussion Click Here

منتجات مشابهة
طلب بالجملة

يرجى تعبئة النموذج أدناه وسيتواصل معك فريقنا لتزويدك بأسعار الجملة.

متطلبات مخصصة؟

قابل فريقنا

أداة جدولة المواعيد