


Welcome to the discussion thread for وحدة الملاحة بالقصور الذاتي IMU لـ ROS1/ROS2
Feel free to ask questions, share tips or report issues.
Feel free to ask questions, share tips or report issues.

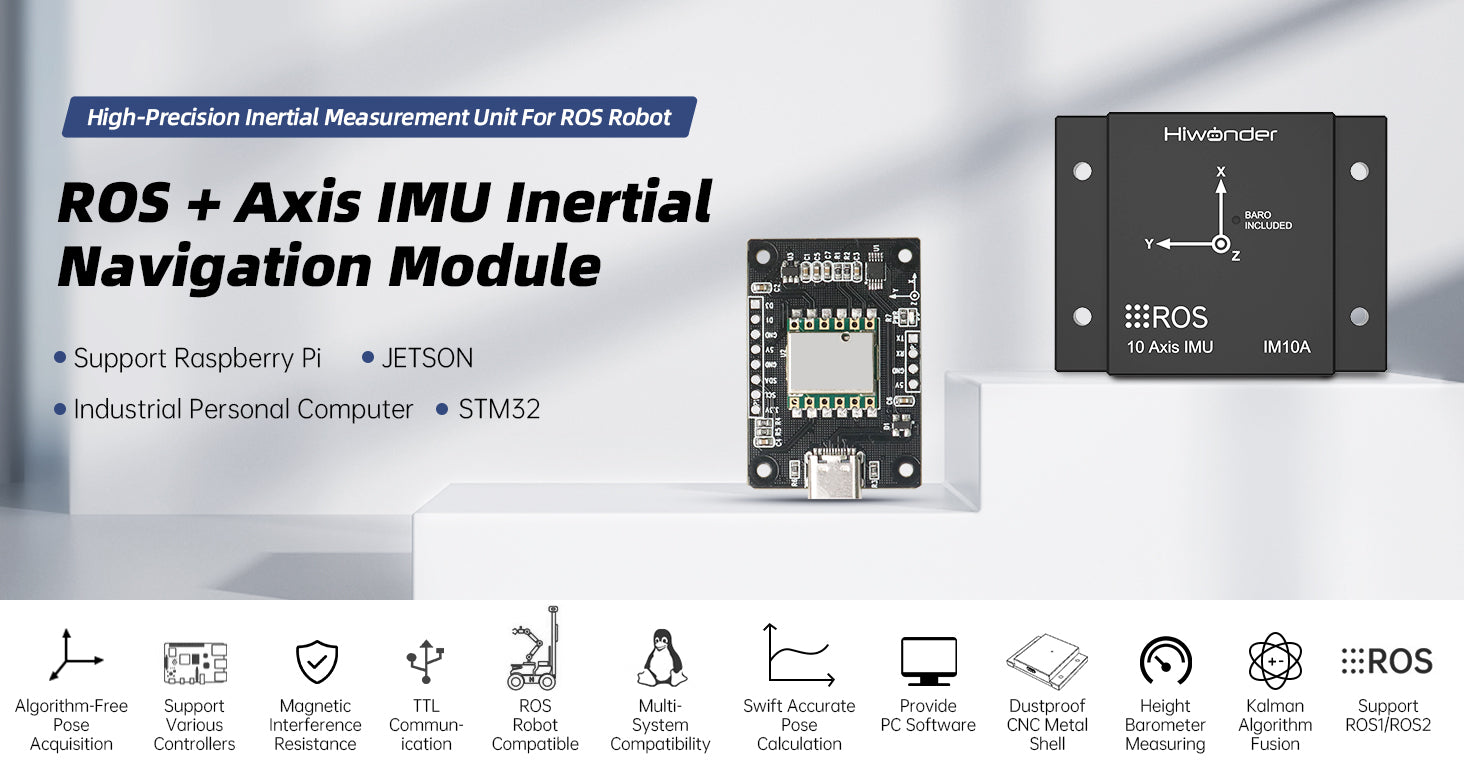
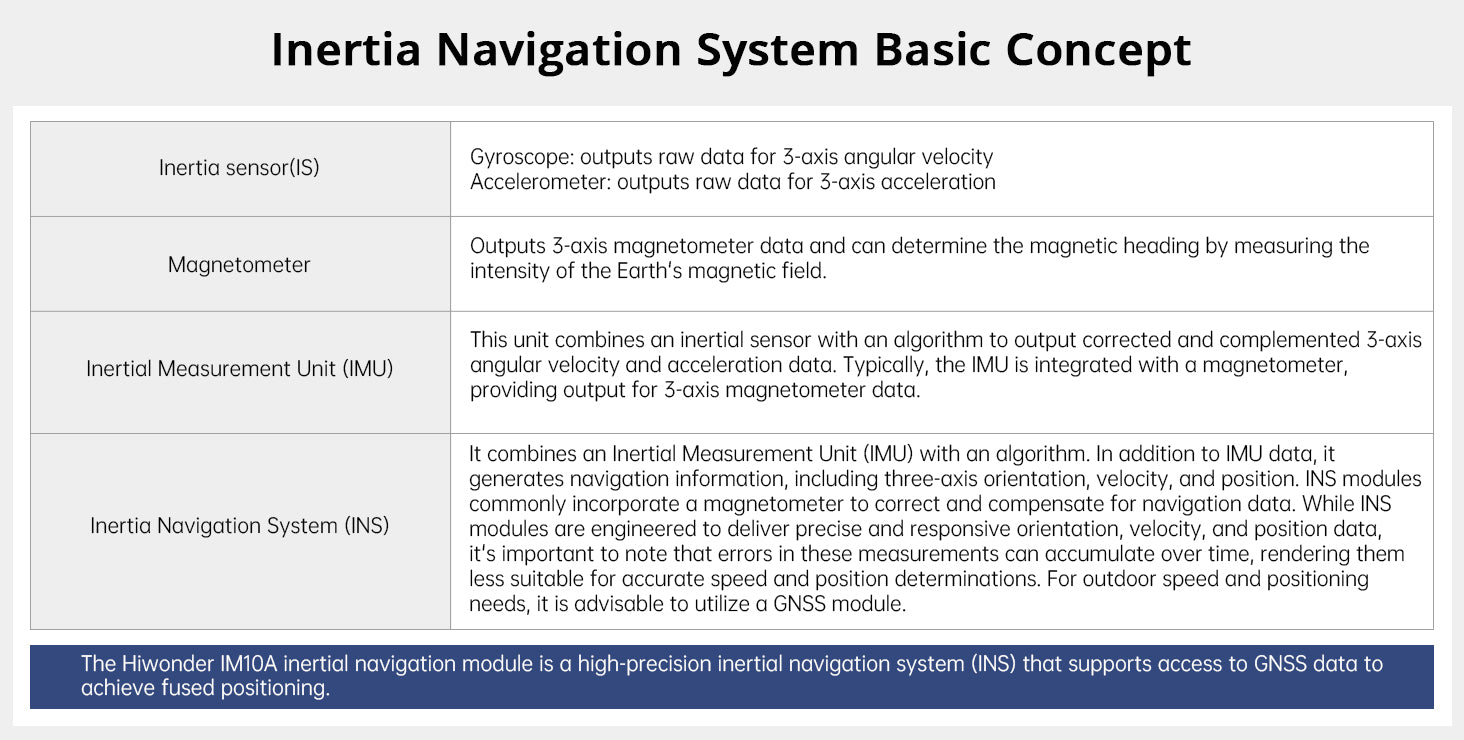
تعد وحدة الملاحة بالقصور الذاتي IM10A نظاماً متطوراً لقياس الحركة والوضعية ثلاثي الأبعاد يعتمد على تقنية MEMS. تتكون الوحدة من جيروسكوب ثلاثي المحاور، ومقياس تسارع ثلاثي المحاور، ومقياس مغناطيسي ثلاثي المحاور، وبارومتر. بفضل محرك خوارزمية ديناميكيات الوضع المتكامل وخوارزمية دمج مرشح كالمان المتطورة، توفر IM10A بيانات زاوية وضع دقيقة للغاية وديناميكية ومصححة في الوقت الفعلي لمحاورها الثلاثة.
تدعم الوحدة نقل البيانات في الوقت الفعلي بمعدل تحديث يصل إلى 200 هرتز، وهي متوافقة مع بيانات نظام الملاحة العالمي عبر الأقمار الصناعية (GNSS) لتحديد المواقع المدمج. نحن نوفر للمستخدمين برامج الكمبيوتر، وتعليمات التشغيل، وأدلة التطوير، وأكواد التطوير اللازمة، مما يبسط عملية البحث والتطوير للمستخدمين ذوي المتطلبات المتنوعة.
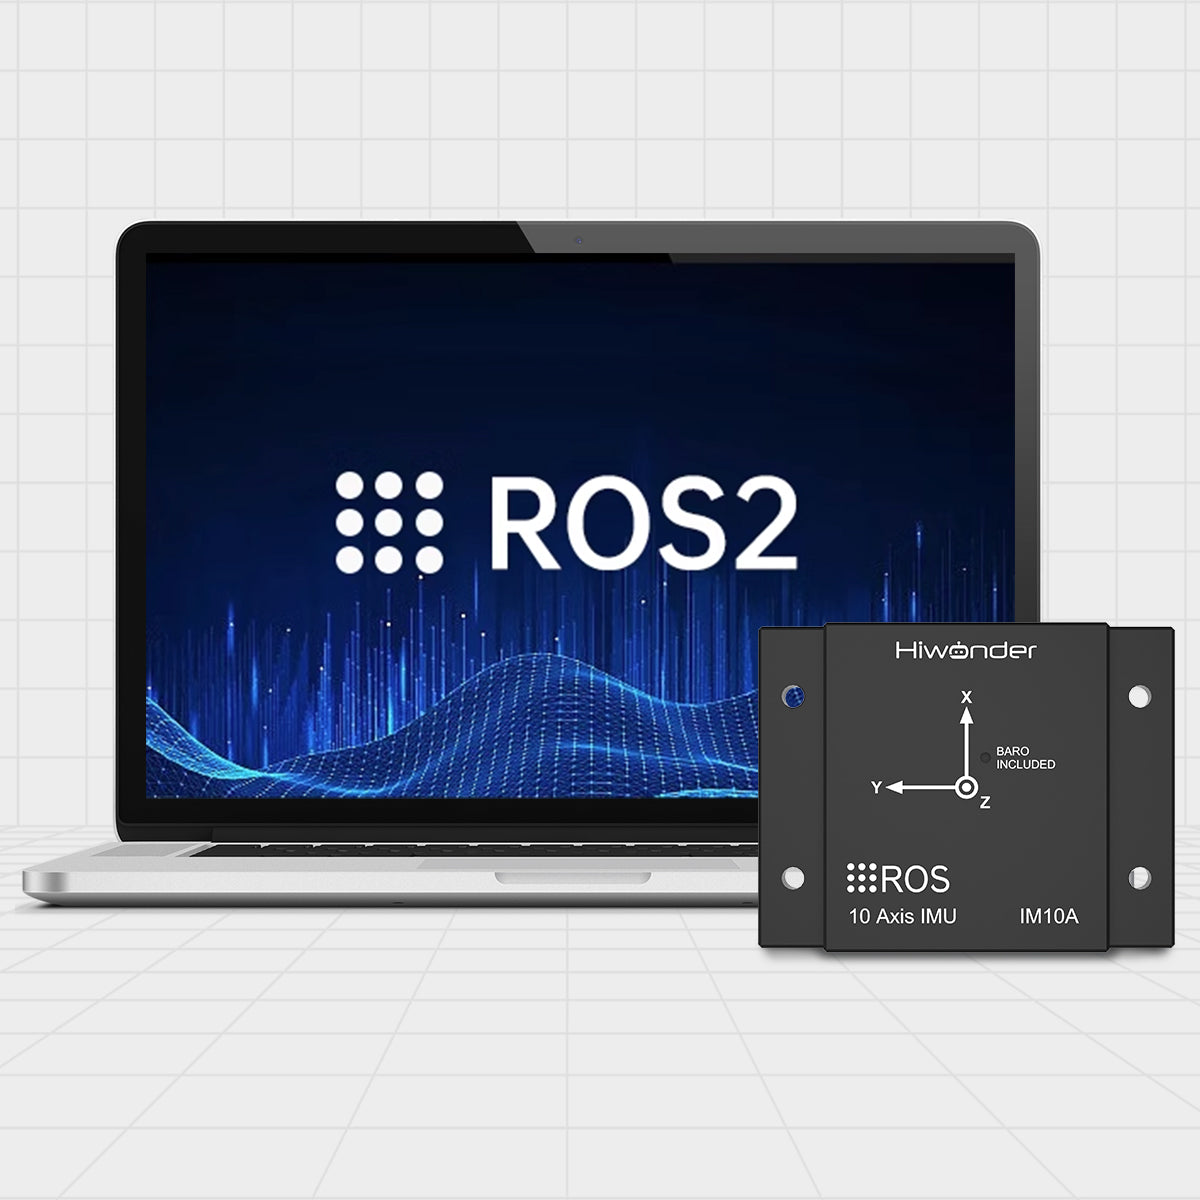
تدعم أنظمة ROS1 و ROS2تدعم وحدة IM10A أنظمة ROS1 و ROS2، ويصل تردد إخراج البيانات إلى 200 هرتز. نحن نوفر حزم وظائف للنظام المزدوج ودروساً تعليمية لتسهيل البدء السريع للمستخدمين. |
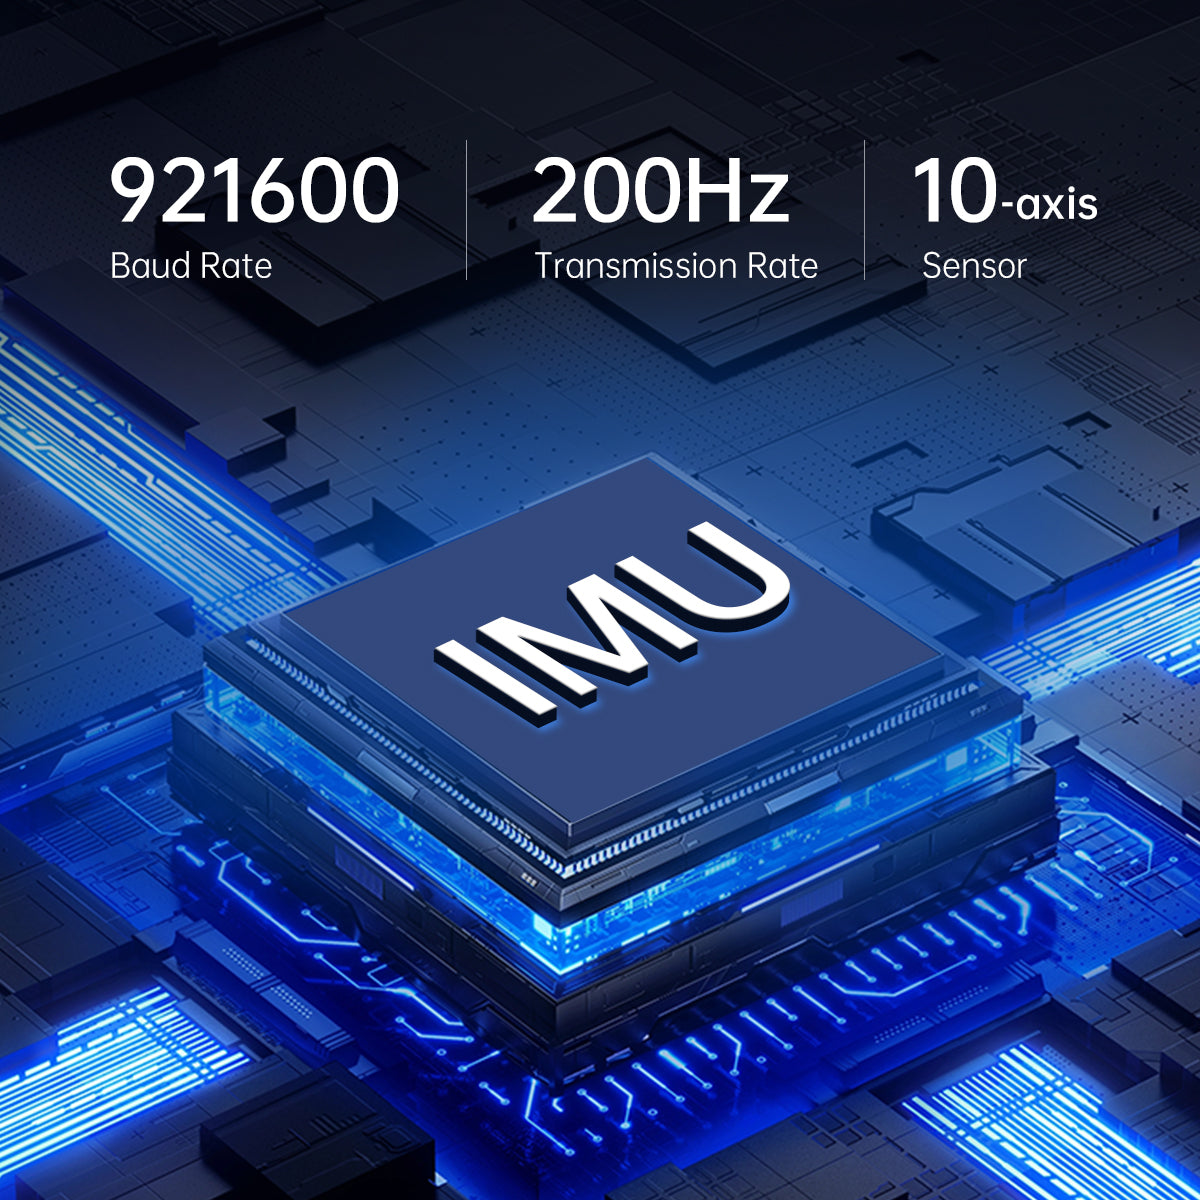
مستشعر وضعية بـ 10 محاورتحتوي وحدة الملاحة بالقصور الذاتي IM10A على جيروسكوب ثلاثي المحاور، ومقياس تسارع ثلاثي المحاور، ومقياس مغناطيسي ثلاثي المحاور، وبارومتر مدمج. |
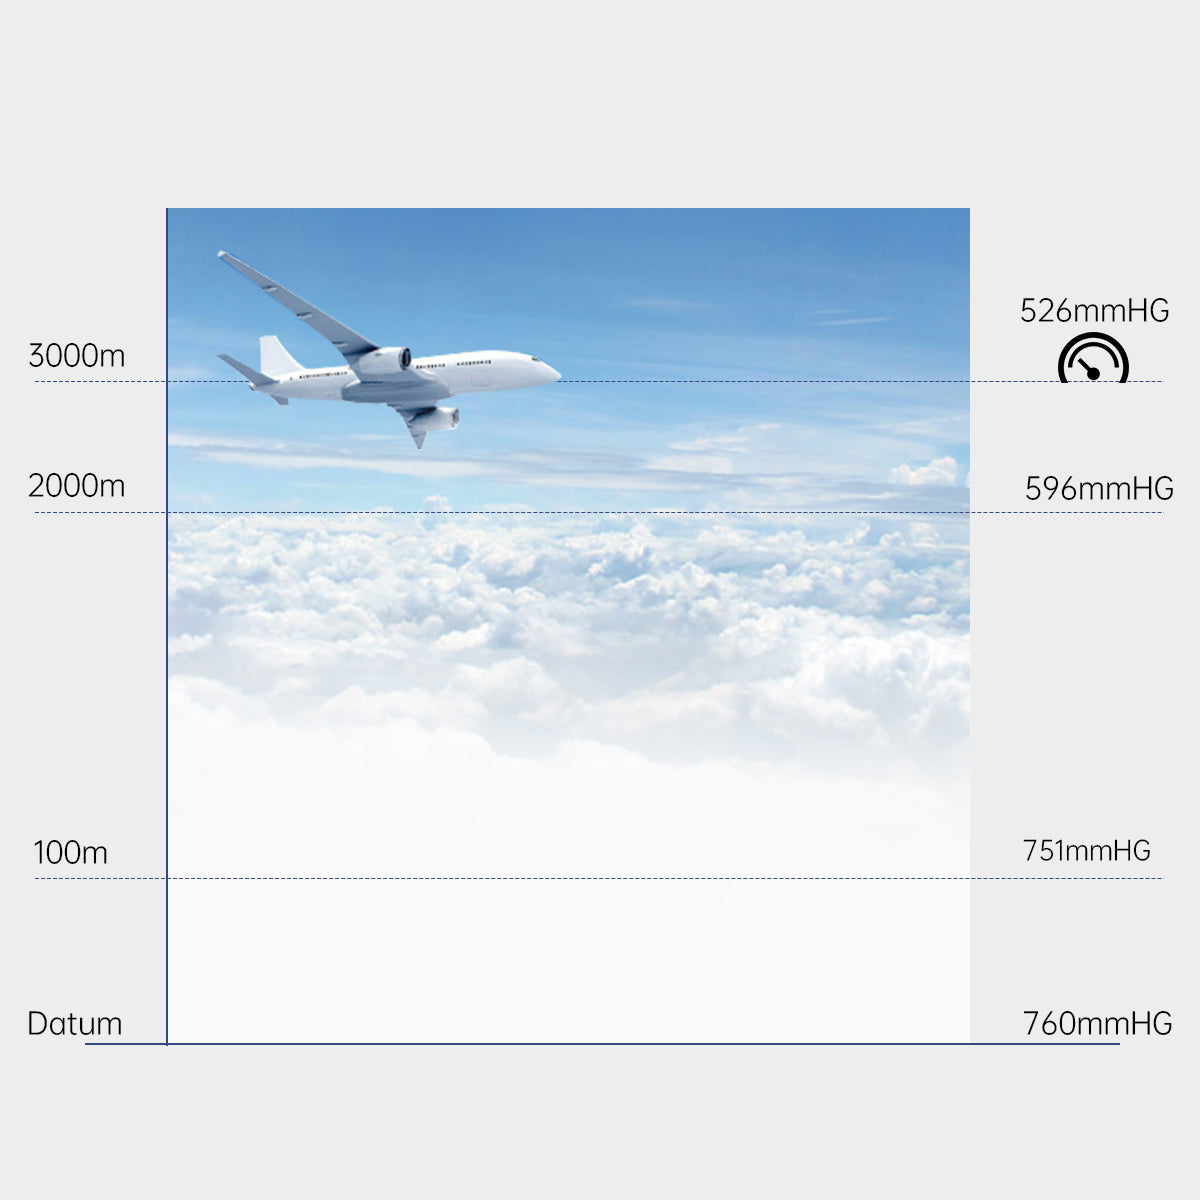
بارومتر مدمج لقياس الارتفاعتحتوي وحدة IM10A على بارومتر مدمج يمكنه قياس الارتفاع الحالي، كما يمكنه دمج وحساب بيانات الملاحة لإخراج بيانات ضغط الهواء. |
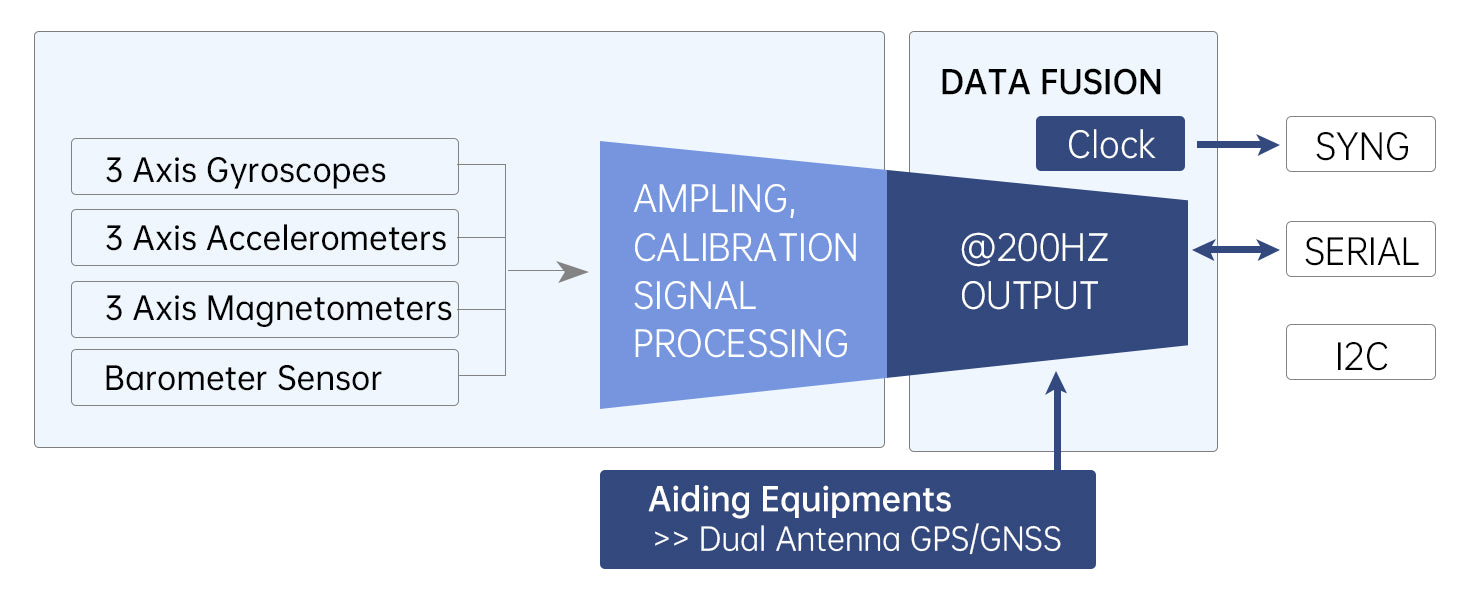
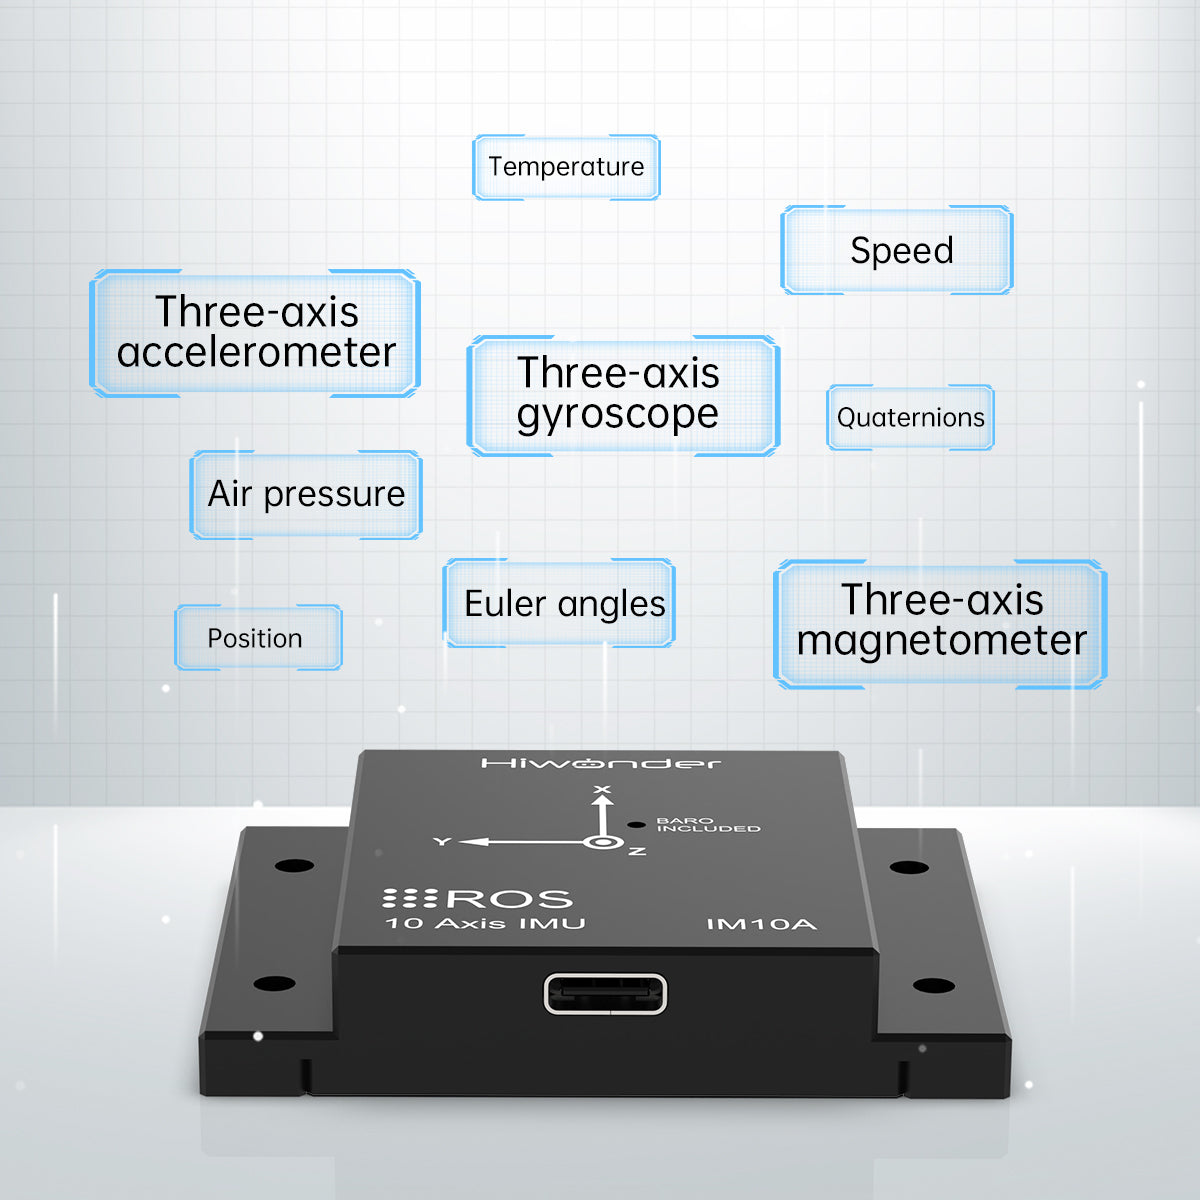
إخراج بيانات غنيتردد إخراج البيانات الخام للمستشعر هو 200 هرتز: بيانات مقياس التسارع ثلاثي المحاور، والجيروسكوب ثلاثي المحاور، والمقياس المغناطيسي ثلاثي المحاور. تردد إخراج بيانات الملاحة المحسوبة بالدمج هو 200 هرتز: زوايا أويلر، والرباعيات، وضغط الهواء، والموقع (بالاقتران مع نظام GNSS)، والسرعة. |
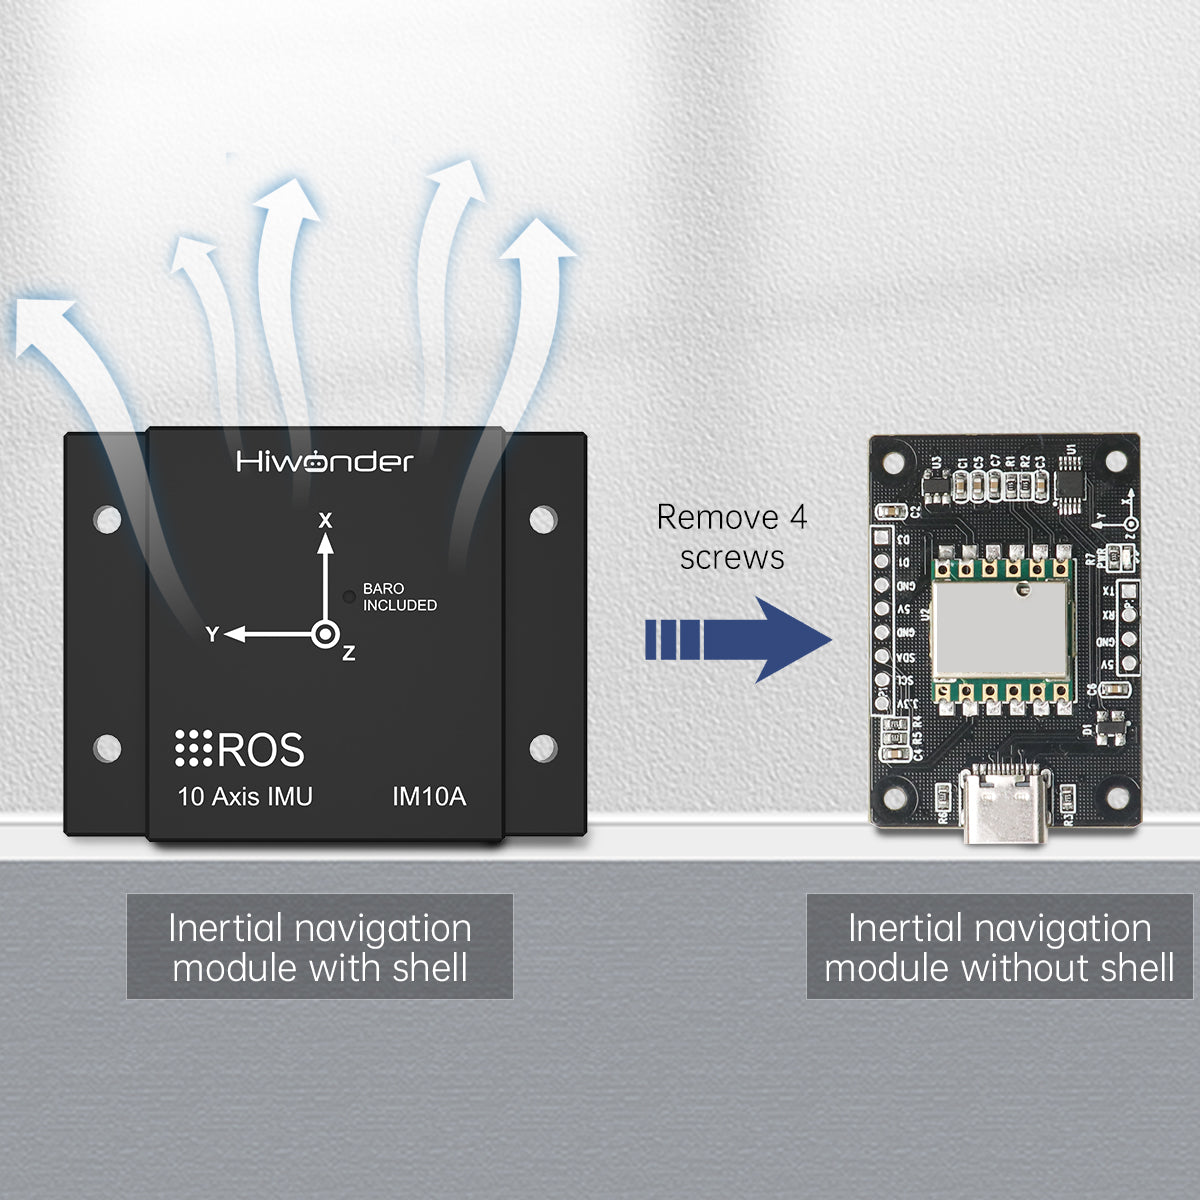
غلاف معدني CNC قابل للفك
|
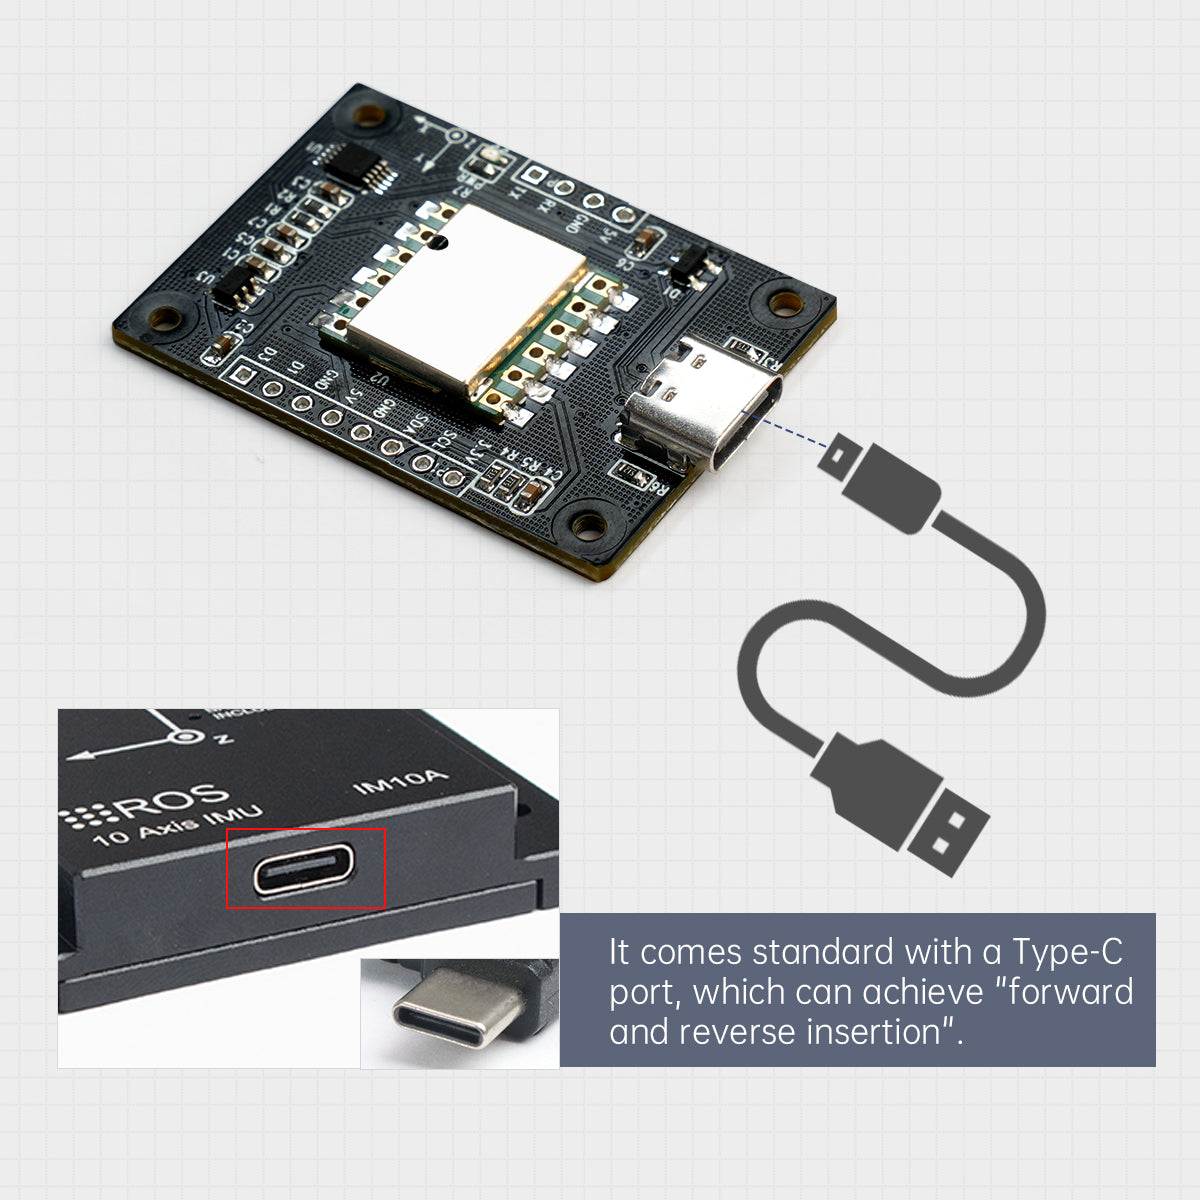
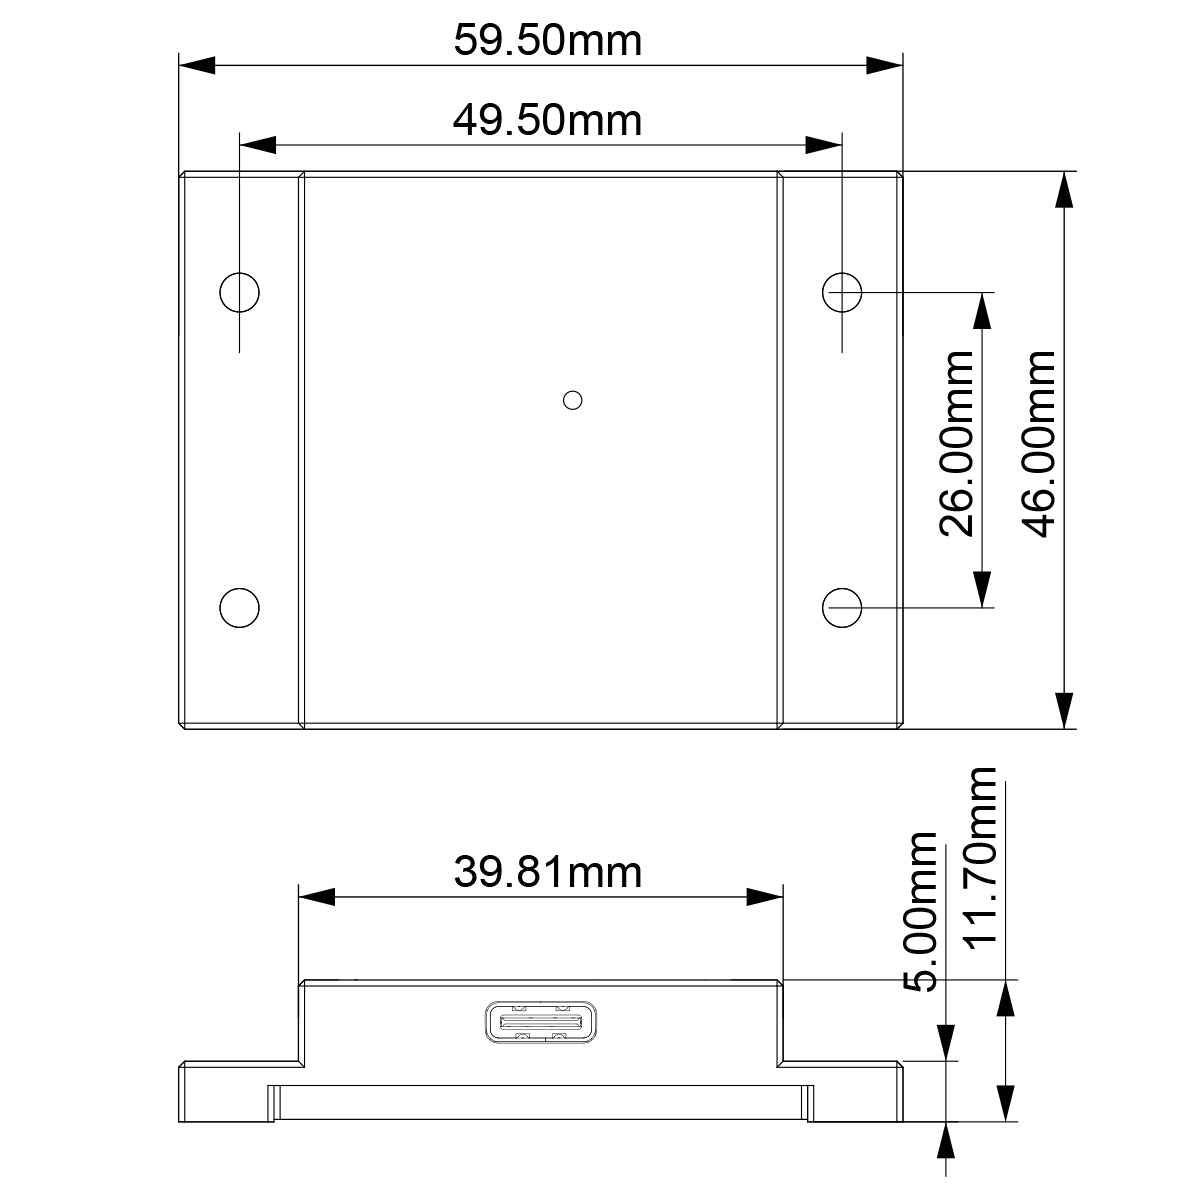
دعم طرق اتصال متعددةتدعم وحدة IM10A طرق اتصال متعددة مثل USB و UART و I2C، وهي مجهزة بمنفذ TypeC قياسي. |
 |
المميزات
|
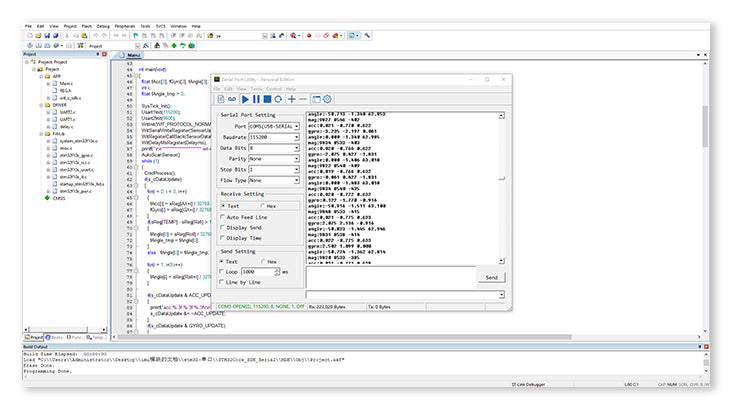
توفير روتينات حسابية لـ STM32يدعم الربط مع بيانات حلول STM32 وعرض بيانات IMU الحالية وزوايا الوضعية. |
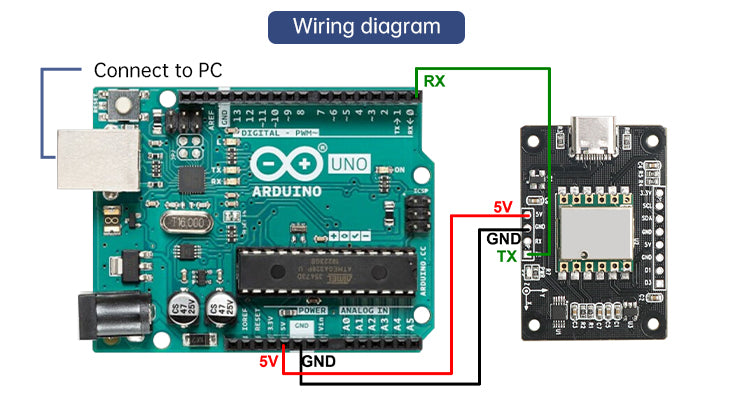
توفير روتينات حسابية لـ Arduinoيُمكّن من إخراج بيانات خام بـ 9 محاور، والسرعة الزاوية، والزوايا، وغيرها من المعلومات. يمكن الوصول إلى البيانات مباشرة من خلال شاشة المنفذ التسلسلي لبرنامج Arduino IDE ويمكن استخدامها بأقل قدر من التوصيلات. |
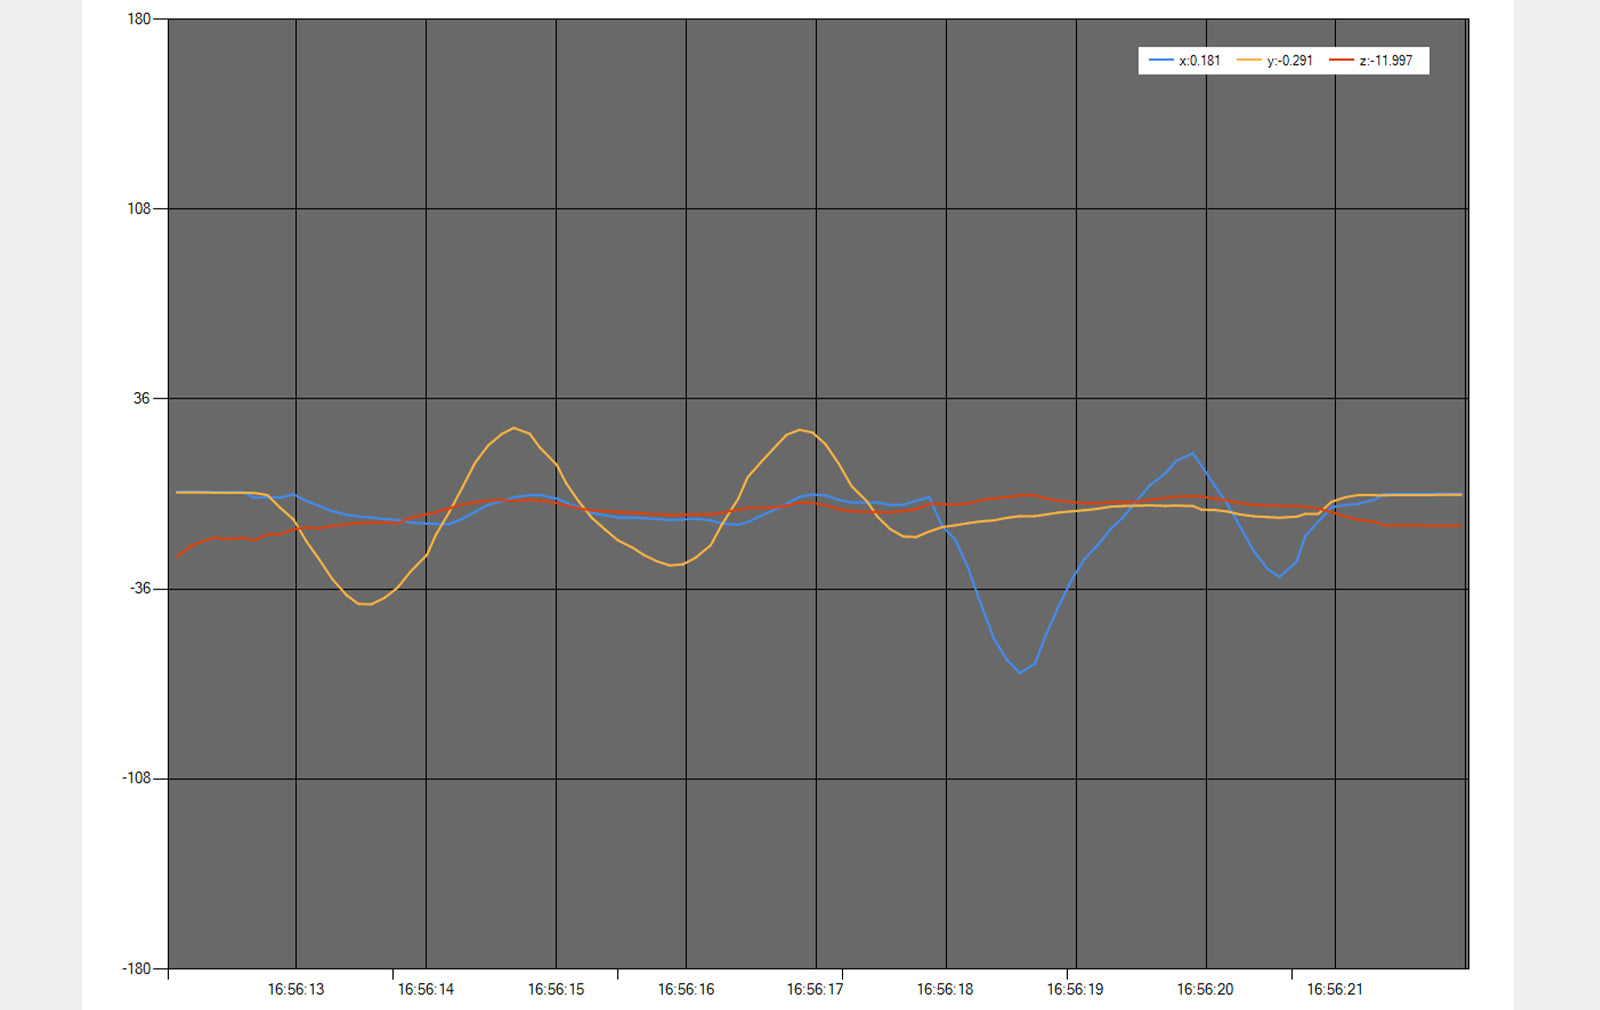
رسم بيانات مرئييمكن للوحدة تحديث البيانات في الوقت الفعلي، وعرضها بيانياً، وتسجيل المعلومات. |
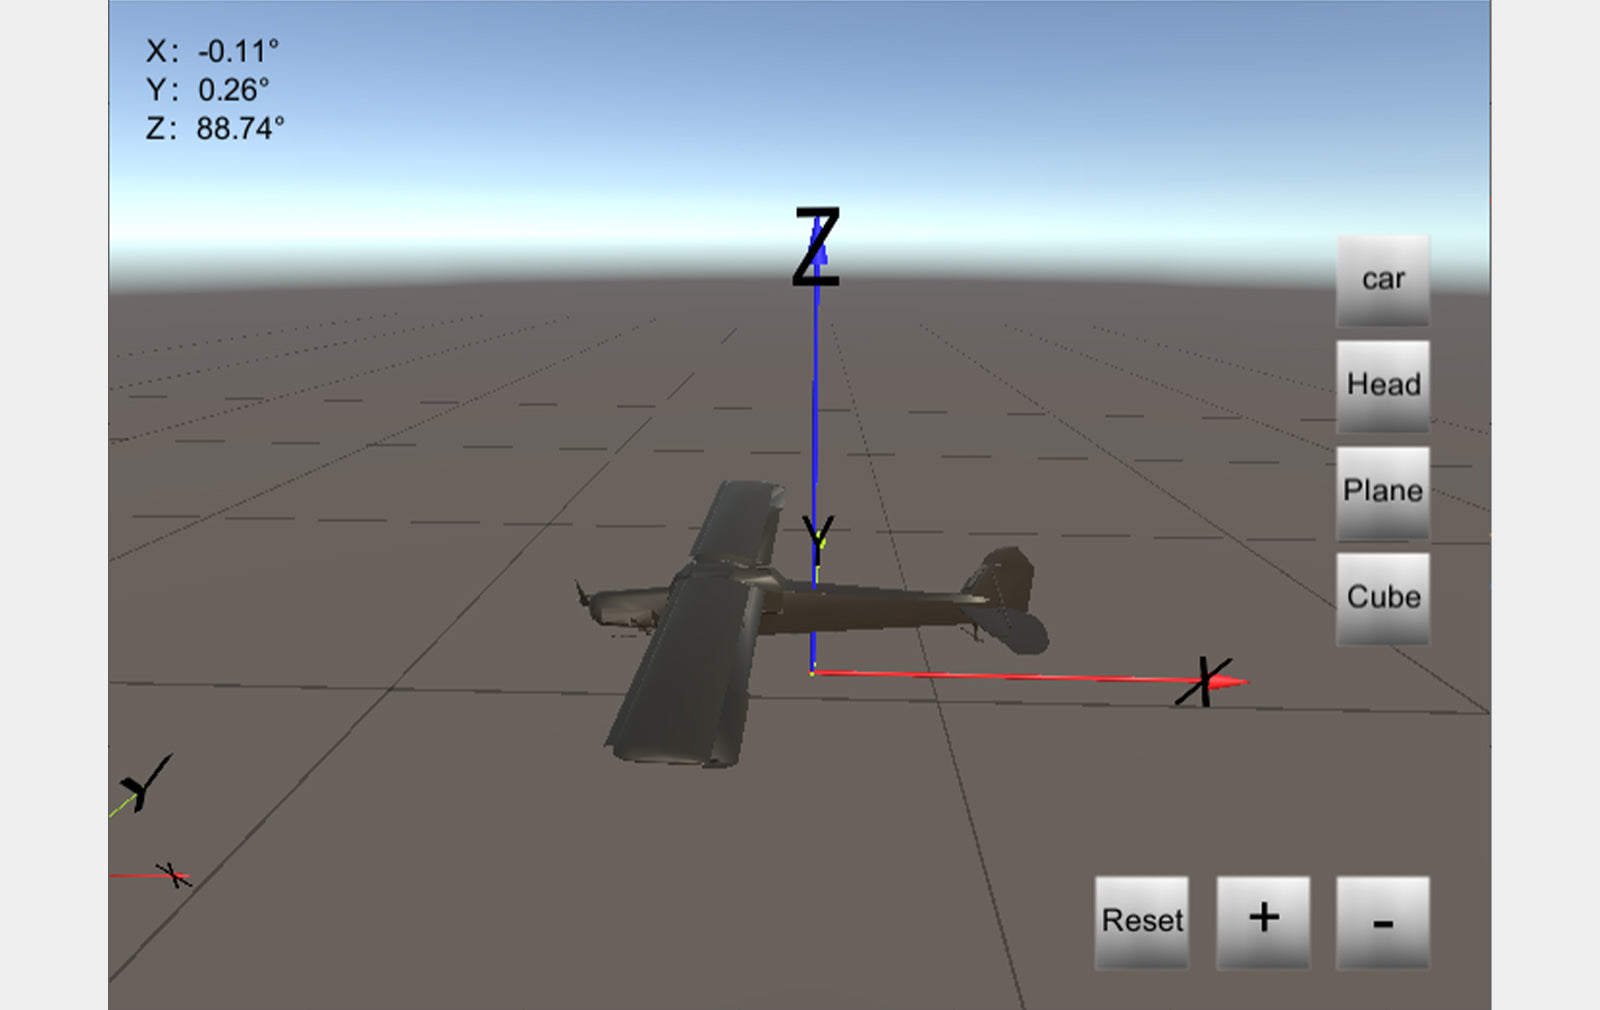
عرض نموذج ثلاثي الأبعاديمكن للوحدة تمثيل وضعيتها الحالية باستخدام نموذج ثلاثي الأبعاد. |
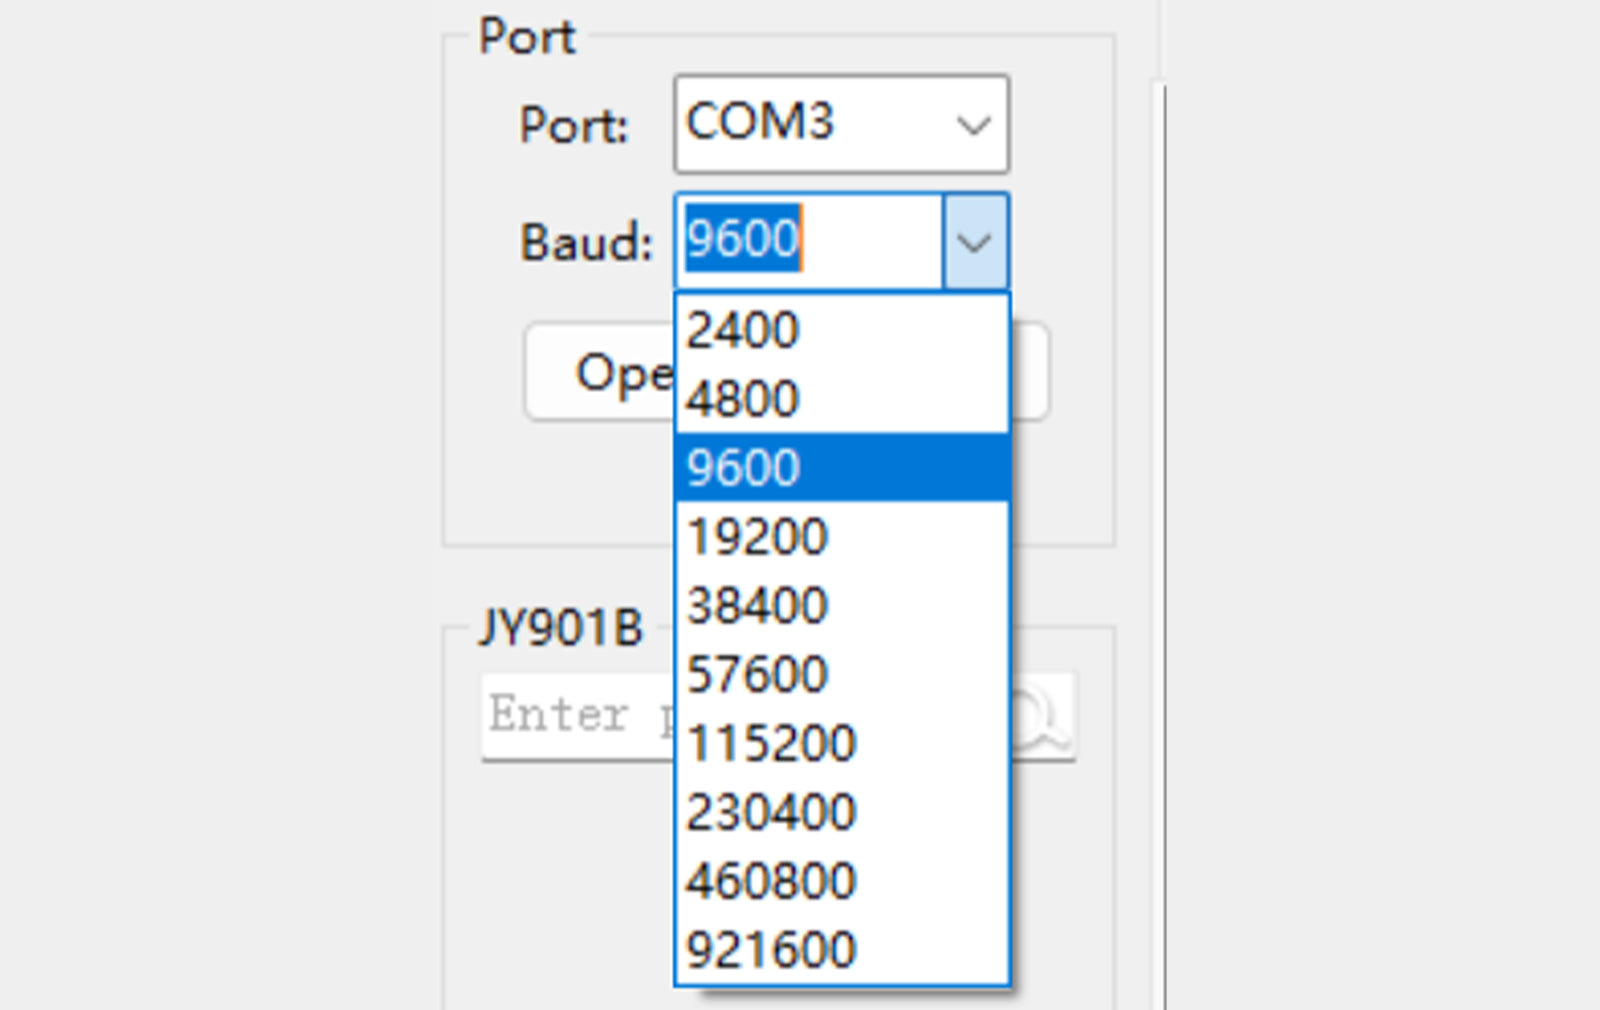
معدل باود قابل للتعديلتم ضبط معدل الباود الأولي عند 9600 بت في الثانية، ولكن يمكن تعديله إلى قيم بديلة مثل 115200 بت في الثانية، أو 921600 بت في الثانية، أو معدلات مخصصة أخرى. |
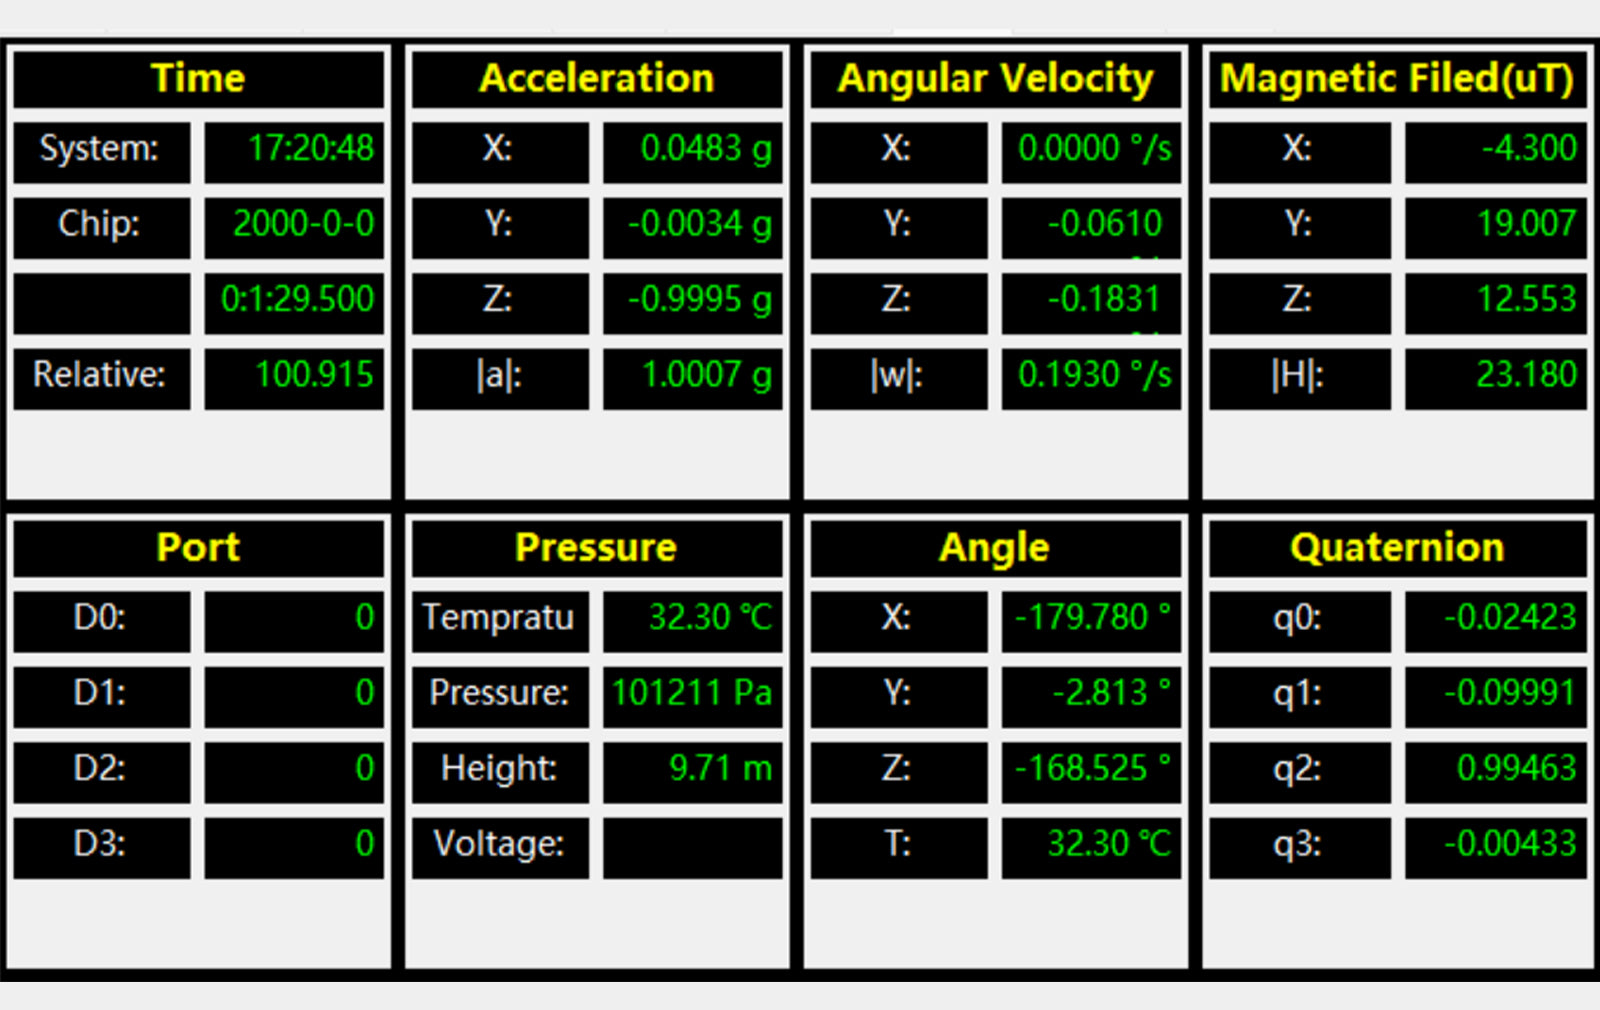
وحدة قياس قصور ذاتي عالية الدقةيمكنها توفير بيانات متسقة حول الجيروسكوب، ومقياس التسارع، والمقياس المغناطيسي، وزوايا أويلر، والرباعيات، وغيرها من المعلومات. |
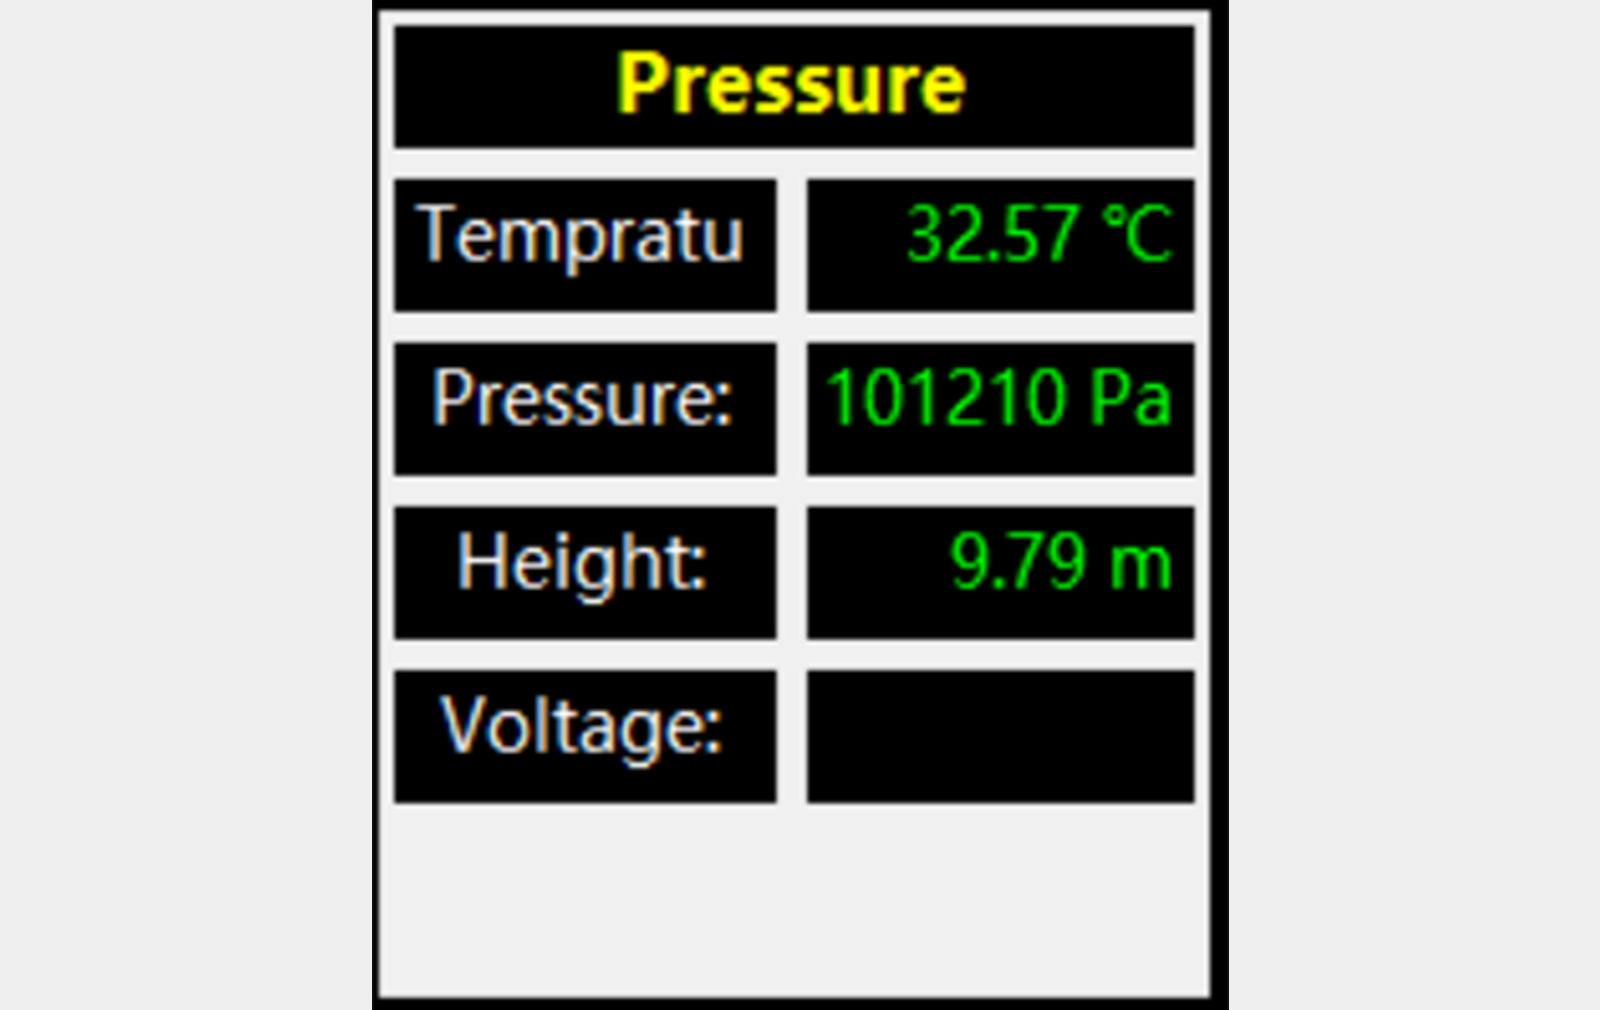
بارومتر لقراءة الضغط والارتفاعتتضمن الوحدة بارومتر متكامل قادر على قياس كل من الضغط الجوي والارتفاع. |
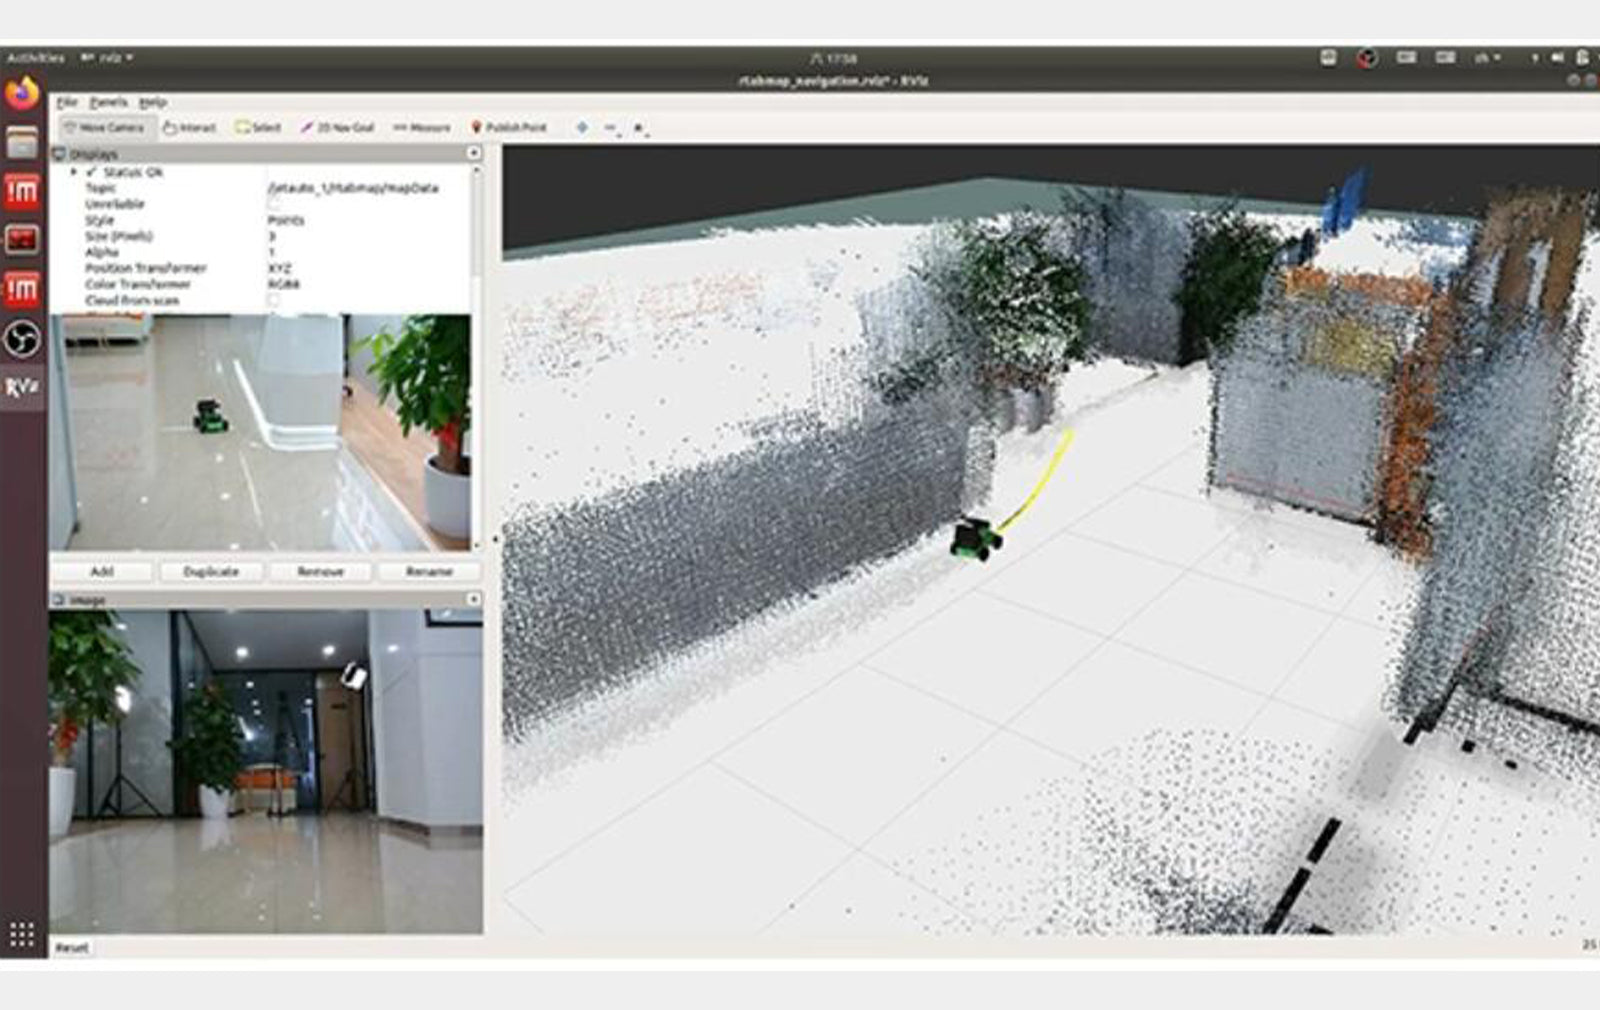
قياس سريع الاستجابةيمكنها توفير استجابة حساسة وتشغيل مستقر وقياسات دقيقة. |
| المعيار | ملاحظة | المعيار | ملاحظة |
| منفذ الاتصال التسلسلي | القيمة الافتراضية: 9600 بت في الثانية. يمكن ضبطها ضمن 4800 - 921600 بت في الثانية. | إخراج البيانات | ساعة الشريحة، تسارع ثلاثي المحاور، سرعة زاوية ثلاثية المحاور، مجال مغناطيسي ثلاثي المحاور، زاوية ثلاثية المحاور، رباعيات، حالة المنفذ، الضغط والارتفاع |
| المساعدة الخارجية | قم بتوصيل وحدة GPS بمنفذ D1 لتوليد وحدة ملاحة بالقصور الذاتي | منفذ I2C | يدعم منفذ I2C للأجهزة حدًا أقصى قدره 400 كيلو هرتز، بينما يدعم I2C للبرمجيات حدًا أقصى قدره 100 كيلو هرتز |
| سرعة الإخراج | 10 هرتز افتراضياً. يمكن ضبطها على 0.2 - 200 هرتز | جهد التشغيل | 5 فولت أو 3.3 فولت |
| درجة حرارة التشغيل | -40 إلى 85 درجة مئوية | تيار التشغيل | 12 مللي أمبير |
| درجة حرارة التخزين | -40 إلى 100 درجة مئوية | مدة البدء | 1000 مللي ثانية |
| مقاومة الصدمات | 20 كجم | الدعم | ROS1/ ROS2 |
| الأجهزة الداعمة | الكمبيوتر الشخصي، Raspberry Pi، وحدات تحكم NVIDIA Jetson، ميكروكنترولر STM32، والمزيد | النظام المتوافق مع برامج الكمبيوتر | Windows |
| الحجم | بدون غلاف: 42.2*29.6 مم؛ مع الغلاف: 49.5*59.5*11.7 مم | الوزن | بدون غلاف: 5.7 جرام؛ مع الغلاف: 50 جرام |
| المعيار | الشرط | القيمة الكلاسيكية |
| النطاق | - | ±16g |
| الدقة | ±16g | 0.0005 (g/LSB) |
| RMS للضوضاء | عرض النطاق الترددي=100 هرتز | 0.75-1mg-rms |
| الانحراف الصفري | موضوع أفقياً | ±20-40mg |
| انحراف درجة الحرارة | -40~+85 درجة مئوية | ±0.15mg/°C |
| عرض النطاق الترددي | - | 5-256 هرتز |
| المعيار | الشرط | القيمة الكلاسيكية |
| النطاق | - | ±2000°/s |
| الدقة | ±2000°/s | 0.061(°/s)/(LSB) |
| RMS للضوضاء | عرض النطاق الترددي=100 هرتز | 0.028-0.07(°/s)-rms |
| الانحراف الصفري | موضوع أفقياً | ±0.5-1°/s |
| انحراف درجة الحرارة | -40~+85 درجة مئوية | ±0.005~0.015(°/s)/°C |
| عرض النطاق الترددي | - | 5-256 هرتز |
| المعيار | الشرط | القيمة الكلاسيكية |
| النطاق | - | ±2Gauss |
| الدقة | ±2Gauss | 0.0667mGauss/LSB |
| المعيار | الشرط | القيمة الكلاسيكية |
| النطاق | - | 300-1100hPa |
| ضوضاء RMS | الوضع القياسي | 0.5Pa-RMS |
| الدقة النسبية | - | ±0.06hPa |
| المعلمة | الحالة | القيمة التقليدية |
| النطاق | - | x: ±180°; y: ±90° |
| دقة الميل | ثابت | 0.1° |
| دقة الميل | ديناميكي | 0.5° |
| الدقة | موضوع أفقياً | 0.0055° |
| الانجراف الحراري | -40~+85℃ | ±0.5~1°/ثانية |
| المعلمة | الحالة | القيمة التقليدية |
| النطاق | - | Z: ±180° |
| دقة الانحراف | خوارزمية 9 محاور، معايرة المجال المغناطيسي، ديناميكي/ ثابت | 0.1° (خالٍ من التداخل المغناطيسي) |
| دقة الانحراف | خوارزمية 6 محاور، ثابت | 0.5° (تراكم ديناميكي للأخطاء التكاملية) |
| الدقة | موضوع أفقياً | 0.0055° |


| البند | المواصفة |
| منفذ الاتصال التسلسلي | القيمة الافتراضية: 9600 بت في الثانية. يمكن ضبطه بين 4800 و 921600 بت في الثانية. |
| المساعدة الخارجية | توصيل وحدة GPS بمنفذ D1 لإنشاء وحدة ملاحة بالقصور الذاتي |
| سرعة الإخراج | 10 هرتز افتراضياً. يمكن ضبطها بين 0.2 و 200 هرتز |
| درجة حرارة التشغيل | -40 إلى 85 درجة مئوية |
| درجة حرارة التخزين | -40 إلى 100 درجة مئوية |
| مقاومة الصدمات | 20 كجم |
| الأجهزة المدعومة | الحاسوب، Raspberry Pi، وحدات تحكم سلسلة NVIDIA Jetson، متحكمات STM32 الدقيقة وغيرها |
| الحجم | بدون غطاء: 42.2*29.6 مم؛ مع غطاء: 49.5*59.5*11.7 مم |
| بيانات الإخراج | ساعة على الشريحة، تسارع ثلاثي المحاور، سرعة زاوية ثلاثية المحاور، مجال مغناطيسي ثلاثي المحاور، زاوية ثلاثية المحاور، كواتيرنيون، حالة المنفذ، الضغط والارتفاع |
| منفذ I2C | تدعم واجهة I2C العتادية حداً أقصى يبلغ 400 كيلوهرتز، بينما تدعم I2C البرمجية حداً أقصى يبلغ 100 كيلوهرتز |
| جهد التشغيل | 5 فولت أو 3.3 فولت |
| تيار التشغيل | 12 مللي أمبير |
| مدة التشغيل | 1000 مللي ثانية |
| الدعم | ROS1/ ROS2 |
| نظام متوافق مع برنامج الحاسوب | Windows |
| الوزن | بدون غطاء: 5.7 جرام؛ مع غطاء: 50 جرام |
No reviews yet. Be the first to share your experience!
For more discussion Click Here
Discover More In:
Category: View similar items (وحدة)


يرجى تعبئة النموذج أدناه وسيتواصل معك فريقنا لتزويدك بأسعار الجملة.
تعد وحدة الملاحة بالقصور الذاتي IM10A نظاماً متطوراً لقياس الحركة والوضعية ثلاثي الأبعاد يعتمد على تقنية MEMS. تتكون الوحدة من جيروسكوب ثلاثي المحاور، ومقياس تسارع ثلاثي المحاور، ومقياس مغناطيسي ثلاثي المحاور، وبارومتر. بفضل محرك خوارزمية ديناميكيات الوضع المتكامل وخوارزمية دمج مرشح كالمان المتطورة، توفر IM10A بيانات زاوية وضع دقيقة للغاية وديناميكية ومصححة في الوقت الفعلي لمحاورها الثلاثة.
تدعم الوحدة نقل البيانات في الوقت الفعلي بمعدل تحديث يصل إلى 200 هرتز، وهي متوافقة مع بيانات نظام الملاحة العالمي عبر الأقمار الصناعية (GNSS) لتحديد المواقع المدمج. نحن نوفر للمستخدمين برامج الكمبيوتر، وتعليمات التشغيل، وأدلة التطوير، وأكواد التطوير اللازمة، مما يبسط عملية البحث والتطوير للمستخدمين ذوي المتطلبات المتنوعة.
تدعم أنظمة ROS1 و ROS2تدعم وحدة IM10A أنظمة ROS1 و ROS2، ويصل تردد إخراج البيانات إلى 200 هرتز. نحن نوفر حزم وظائف للنظام المزدوج ودروساً تعليمية لتسهيل البدء السريع للمستخدمين. |
مستشعر وضعية بـ 10 محاورتحتوي وحدة الملاحة بالقصور الذاتي IM10A على جيروسكوب ثلاثي المحاور، ومقياس تسارع ثلاثي المحاور، ومقياس مغناطيسي ثلاثي المحاور، وبارومتر مدمج. |
بارومتر مدمج لقياس الارتفاعتحتوي وحدة IM10A على بارومتر مدمج يمكنه قياس الارتفاع الحالي، كما يمكنه دمج وحساب بيانات الملاحة لإخراج بيانات ضغط الهواء. |
إخراج بيانات غنيتردد إخراج البيانات الخام للمستشعر هو 200 هرتز: بيانات مقياس التسارع ثلاثي المحاور، والجيروسكوب ثلاثي المحاور، والمقياس المغناطيسي ثلاثي المحاور. تردد إخراج بيانات الملاحة المحسوبة بالدمج هو 200 هرتز: زوايا أويلر، والرباعيات، وضغط الهواء، والموقع (بالاقتران مع نظام GNSS)، والسرعة. |
غلاف معدني CNC قابل للفك
|
دعم طرق اتصال متعددةتدعم وحدة IM10A طرق اتصال متعددة مثل USB و UART و I2C، وهي مجهزة بمنفذ TypeC قياسي. |
|
المميزات
|
توفير روتينات حسابية لـ STM32يدعم الربط مع بيانات حلول STM32 وعرض بيانات IMU الحالية وزوايا الوضعية. |
توفير روتينات حسابية لـ Arduinoيُمكّن من إخراج بيانات خام بـ 9 محاور، والسرعة الزاوية، والزوايا، وغيرها من المعلومات. يمكن الوصول إلى البيانات مباشرة من خلال شاشة المنفذ التسلسلي لبرنامج Arduino IDE ويمكن استخدامها بأقل قدر من التوصيلات. |
رسم بيانات مرئييمكن للوحدة تحديث البيانات في الوقت الفعلي، وعرضها بيانياً، وتسجيل المعلومات. |
عرض نموذج ثلاثي الأبعاديمكن للوحدة تمثيل وضعيتها الحالية باستخدام نموذج ثلاثي الأبعاد. |
معدل باود قابل للتعديلتم ضبط معدل الباود الأولي عند 9600 بت في الثانية، ولكن يمكن تعديله إلى قيم بديلة مثل 115200 بت في الثانية، أو 921600 بت في الثانية، أو معدلات مخصصة أخرى. |
وحدة قياس قصور ذاتي عالية الدقةيمكنها توفير بيانات متسقة حول الجيروسكوب، ومقياس التسارع، والمقياس المغناطيسي، وزوايا أويلر، والرباعيات، وغيرها من المعلومات. |
بارومتر لقراءة الضغط والارتفاعتتضمن الوحدة بارومتر متكامل قادر على قياس كل من الضغط الجوي والارتفاع. |
قياس سريع الاستجابةيمكنها توفير استجابة حساسة وتشغيل مستقر وقياسات دقيقة. |
| المعيار | ملاحظة | المعيار | ملاحظة |
| منفذ الاتصال التسلسلي | القيمة الافتراضية: 9600 بت في الثانية. يمكن ضبطها ضمن 4800 - 921600 بت في الثانية. | إخراج البيانات | ساعة الشريحة، تسارع ثلاثي المحاور، سرعة زاوية ثلاثية المحاور، مجال مغناطيسي ثلاثي المحاور، زاوية ثلاثية المحاور، رباعيات، حالة المنفذ، الضغط والارتفاع |
| المساعدة الخارجية | قم بتوصيل وحدة GPS بمنفذ D1 لتوليد وحدة ملاحة بالقصور الذاتي | منفذ I2C | يدعم منفذ I2C للأجهزة حدًا أقصى قدره 400 كيلو هرتز، بينما يدعم I2C للبرمجيات حدًا أقصى قدره 100 كيلو هرتز |
| سرعة الإخراج | 10 هرتز افتراضياً. يمكن ضبطها على 0.2 - 200 هرتز | جهد التشغيل | 5 فولت أو 3.3 فولت |
| درجة حرارة التشغيل | -40 إلى 85 درجة مئوية | تيار التشغيل | 12 مللي أمبير |
| درجة حرارة التخزين | -40 إلى 100 درجة مئوية | مدة البدء | 1000 مللي ثانية |
| مقاومة الصدمات | 20 كجم | الدعم | ROS1/ ROS2 |
| الأجهزة الداعمة | الكمبيوتر الشخصي، Raspberry Pi، وحدات تحكم NVIDIA Jetson، ميكروكنترولر STM32، والمزيد | النظام المتوافق مع برامج الكمبيوتر | Windows |
| الحجم | بدون غلاف: 42.2*29.6 مم؛ مع الغلاف: 49.5*59.5*11.7 مم | الوزن | بدون غلاف: 5.7 جرام؛ مع الغلاف: 50 جرام |
| المعيار | الشرط | القيمة الكلاسيكية |
| النطاق | - | ±16g |
| الدقة | ±16g | 0.0005 (g/LSB) |
| RMS للضوضاء | عرض النطاق الترددي=100 هرتز | 0.75-1mg-rms |
| الانحراف الصفري | موضوع أفقياً | ±20-40mg |
| انحراف درجة الحرارة | -40~+85 درجة مئوية | ±0.15mg/°C |
| عرض النطاق الترددي | - | 5-256 هرتز |
| المعيار | الشرط | القيمة الكلاسيكية |
| النطاق | - | ±2000°/s |
| الدقة | ±2000°/s | 0.061(°/s)/(LSB) |
| RMS للضوضاء | عرض النطاق الترددي=100 هرتز | 0.028-0.07(°/s)-rms |
| الانحراف الصفري | موضوع أفقياً | ±0.5-1°/s |
| انحراف درجة الحرارة | -40~+85 درجة مئوية | ±0.005~0.015(°/s)/°C |
| عرض النطاق الترددي | - | 5-256 هرتز |
| المعيار | الشرط | القيمة الكلاسيكية |
| النطاق | - | ±2Gauss |
| الدقة | ±2Gauss | 0.0667mGauss/LSB |
| المعيار | الشرط | القيمة الكلاسيكية |
| النطاق | - | 300-1100hPa |
| ضوضاء RMS | الوضع القياسي | 0.5Pa-RMS |
| الدقة النسبية | - | ±0.06hPa |
| المعلمة | الحالة | القيمة التقليدية |
| النطاق | - | x: ±180°; y: ±90° |
| دقة الميل | ثابت | 0.1° |
| دقة الميل | ديناميكي | 0.5° |
| الدقة | موضوع أفقياً | 0.0055° |
| الانجراف الحراري | -40~+85℃ | ±0.5~1°/ثانية |
| المعلمة | الحالة | القيمة التقليدية |
| النطاق | - | Z: ±180° |
| دقة الانحراف | خوارزمية 9 محاور، معايرة المجال المغناطيسي، ديناميكي/ ثابت | 0.1° (خالٍ من التداخل المغناطيسي) |
| دقة الانحراف | خوارزمية 6 محاور، ثابت | 0.5° (تراكم ديناميكي للأخطاء التكاملية) |
| الدقة | موضوع أفقياً | 0.0055° |
| البند | المواصفة |
| منفذ الاتصال التسلسلي | القيمة الافتراضية: 9600 بت في الثانية. يمكن ضبطه بين 4800 و 921600 بت في الثانية. |
| المساعدة الخارجية | توصيل وحدة GPS بمنفذ D1 لإنشاء وحدة ملاحة بالقصور الذاتي |
| سرعة الإخراج | 10 هرتز افتراضياً. يمكن ضبطها بين 0.2 و 200 هرتز |
| درجة حرارة التشغيل | -40 إلى 85 درجة مئوية |
| درجة حرارة التخزين | -40 إلى 100 درجة مئوية |
| مقاومة الصدمات | 20 كجم |
| الأجهزة المدعومة | الحاسوب، Raspberry Pi، وحدات تحكم سلسلة NVIDIA Jetson، متحكمات STM32 الدقيقة وغيرها |
| الحجم | بدون غطاء: 42.2*29.6 مم؛ مع غطاء: 49.5*59.5*11.7 مم |
| بيانات الإخراج | ساعة على الشريحة، تسارع ثلاثي المحاور، سرعة زاوية ثلاثية المحاور، مجال مغناطيسي ثلاثي المحاور، زاوية ثلاثية المحاور، كواتيرنيون، حالة المنفذ، الضغط والارتفاع |
| منفذ I2C | تدعم واجهة I2C العتادية حداً أقصى يبلغ 400 كيلوهرتز، بينما تدعم I2C البرمجية حداً أقصى يبلغ 100 كيلوهرتز |
| جهد التشغيل | 5 فولت أو 3.3 فولت |
| تيار التشغيل | 12 مللي أمبير |
| مدة التشغيل | 1000 مللي ثانية |
| الدعم | ROS1/ ROS2 |
| نظام متوافق مع برنامج الحاسوب | Windows |
| الوزن | بدون غطاء: 5.7 جرام؛ مع غطاء: 50 جرام |
No reviews yet. Be the first to share your experience!
For more discussion Click Here
Discover More In:
Category: View similar items (وحدة)
يرجى تعبئة النموذج أدناه وسيتواصل معك فريقنا لتزويدك بأسعار الجملة.
متطلبات مخصصة؟
منتجات ذات صلة


