Feel free to ask questions, share tips or report issues.

يعمل JetAcker بواسطة NVIDIA Jetson Nano B01 ويدعم نظام تشغيل الروبوت (ROS). وهو يستفيد من أطر التعلم العميق السائدة، ويدمج تطوير MediaPipe، ويمكّن من تدريب نماذج YOLO، ويستخدم تسريع TensorRT. يقدم هذا المزيج مجموعة متنوعة من تطبيقات الرؤية الآلية ثلاثية الأبعاد، بما في ذلك القيادة الذاتية، والتفاعل الحسي الجسدي، وتتبع الأهداف بتقنية KCF. علاوة على ذلك، يمكنك مع JetAcker تعلم والتحقق من صحة خوارزميات SLAM الروبوتية المختلفة.
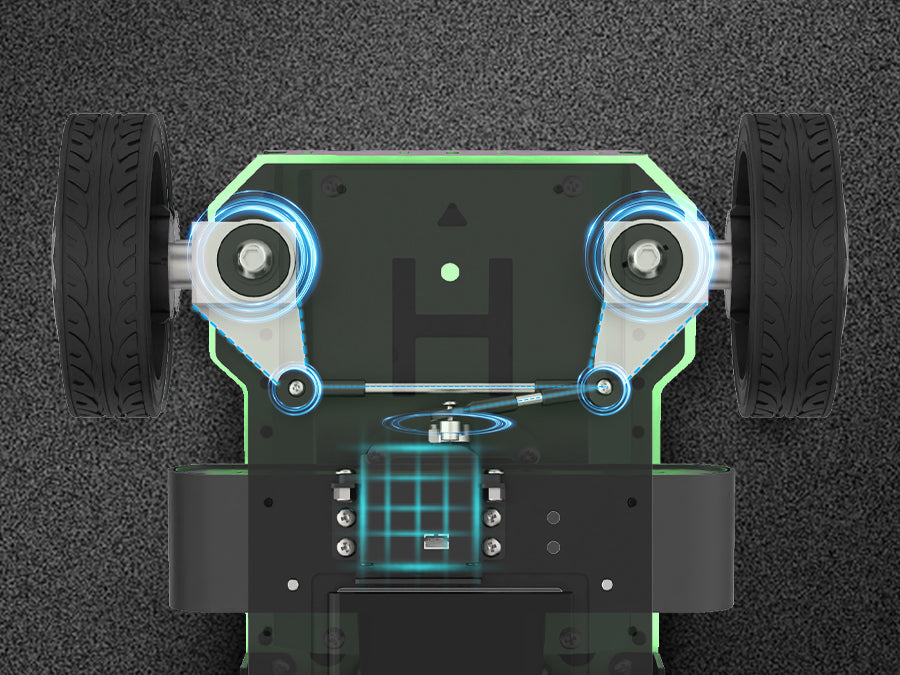
هيكل توجيه أكرمان مع تعليق بندوليتظل العجلات الخلفية للهيكل في حالة موازية دائماً. عند الانعطاف، تكون زاوية دوران العجلة الداخلية أكبر من زاوية دوران العجلة الخارجية. يسمى التوجيه من خلال فرق زاوية دوران العجلات الداخلية والخارجية بتوجيه أكرمان. |
مجهز بـ Lidar ويدعم ملاحة رسم خرائط SLAMتم تجهيز JetAcker بـ Lidar، والذي يمكنه تحقيق رسم خرائط SLAM والملاحة، ويدعم تخطيط المسار، والملاحة للنقطة الثابتة، وتجنب العوائق الديناميكية. |
نظام توجيه CNCمكونات CNC معدنية بالكامل عالية الدقة مدمجة مع مؤازر ذكي قوي التحمل يوفر قوة دورانية استثنائية. |
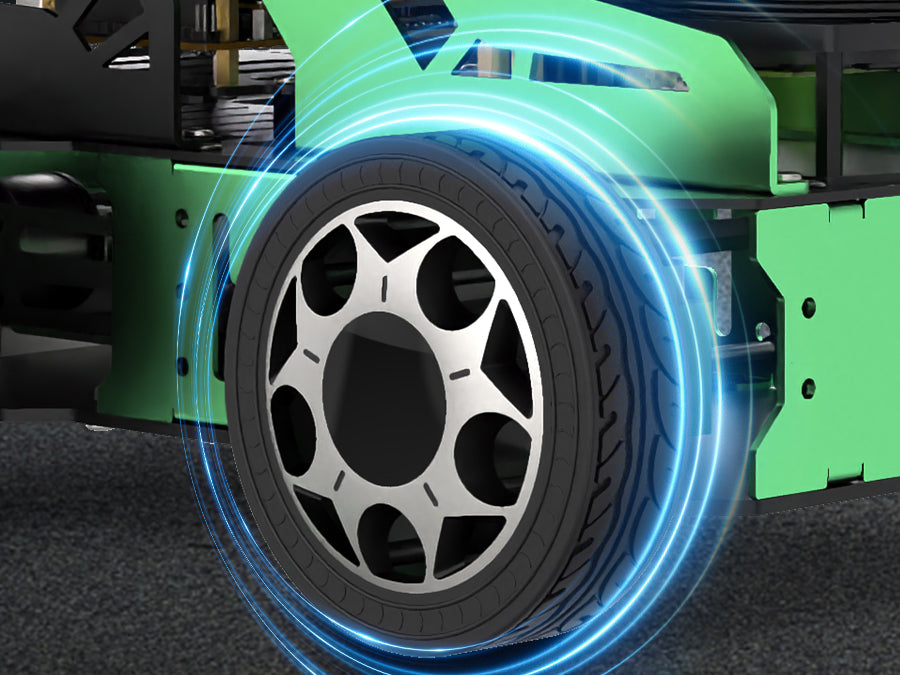
عجلة صلبة عالية الكثافةسعة حمولة، ومقاومة للتشوه، ومعامل احتكاك منخفض، وتقليل التآكل الميكانيكي، مما يؤدي إلى عمر افتراضي ممتد. |
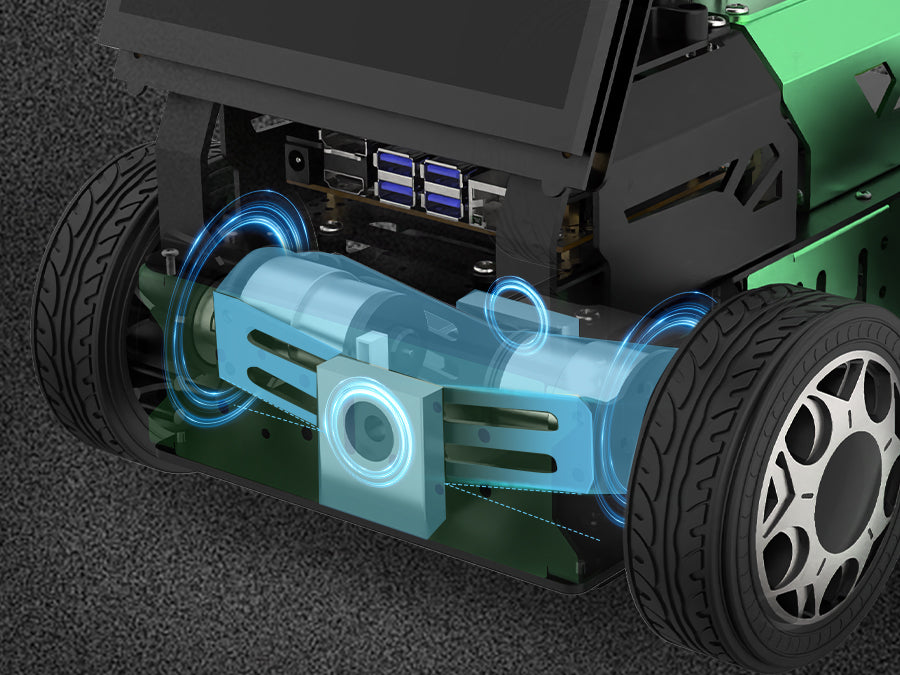
هيكل تعليق بندوليهيكل تعليق بندولي عالي الدقة يوازن القوة، مما يتيح قدرة جيدة على التكيف مع الأسطح غير المستوية مع منع أي تأثير على المحرك. |
جهاز تحريك وميل عالي الأداء بزاوية 240 درجةيتم تشغيله بواسطة مؤازر ناقل تسلسلي يوفر حماية من درجة الحرارة الزائدة. يوسع نطاق دورانه الذي يصل إلى 240 درجة نطاقات استكشاف JetAcker. |

تم تجهيز JetAcker بكاميرا عمق ثلاثية الأبعاد، ويدعم رسم الخرائط والملاحة بالرؤية ثلاثية الأبعاد، ويمكنه الحصول على صور سحابة نقاط ثلاثية الأبعاد. من خلال التعلم العميق، يمكنه تحقيق المزيد من أساليب التفاعل القائمة على الرؤية بالذكاء الاصطناعي.

يستخدم JetAcker إطار عمل تطوير MediaPipe لإنجاز وظائف مختلفة، مثل التعرف على جسم الإنسان، والتعرف على طرف الإصبع، واكتشاف الوجه، والاكتشاف ثلاثي الأبعاد.
التعرف على مسار طرف الإصبع |
التعرف على جسم الإنسان |
الاكتشاف ثلاثي الأبعاد |
اكتشاف الوجه ثلاثي الأبعاد |
من خلال دمج الذكاء الاصطناعي، يمكن لـ JetAcker تنفيذ تتبع الأهداف بتقنية KCF، وتتبع الخطوط، والتعرف على الألوان/ العلامات وتتبعها، والتعرف على الكائنات باستخدام YOLO والمزيد.
تتبع الأهداف بتقنية KCFبالاعتماد على خوارزمية ترشيح KCF، يمكن للروبوت تتبع الهدف المختار. |
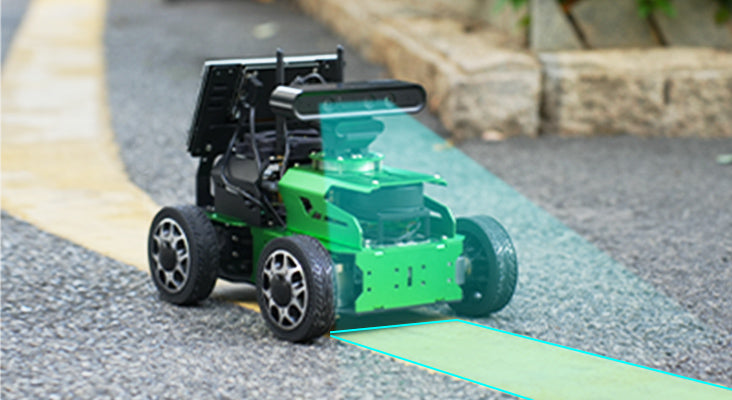
تتبع الخطوط بالرؤيةيدعم JetAcker اختيار الألوان المخصص، ويمكن للروبوت التعرف على الخطوط الملونة وتتبعها. |
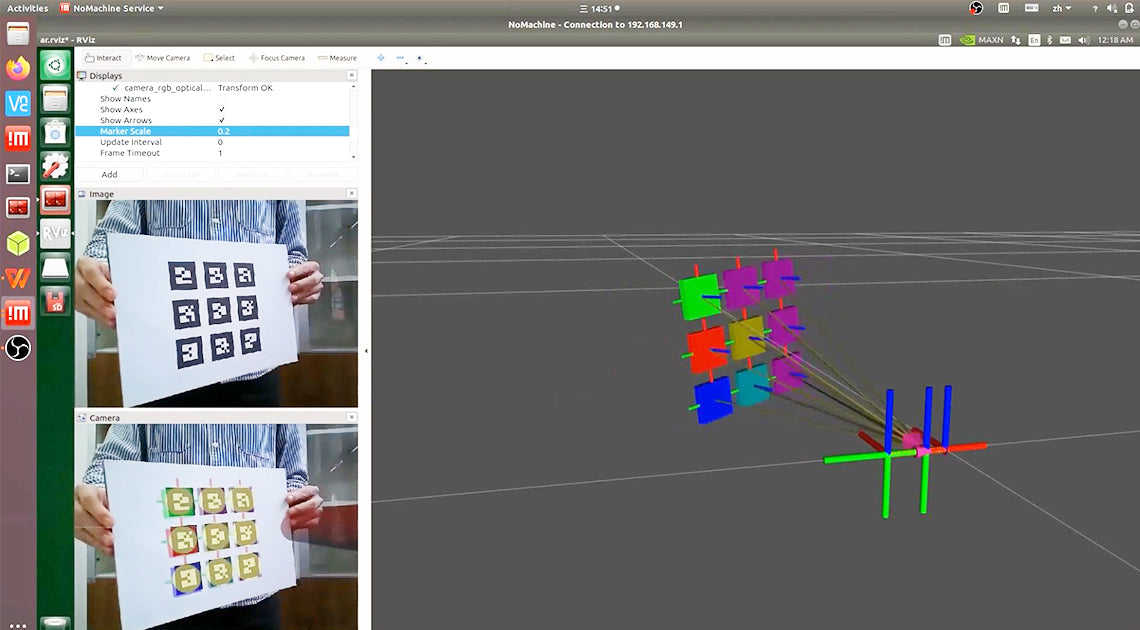
التعرف على الألوان/ العلامات وتتبعهاJetAcker قادر على التعرف على اللون المعين وتتبعه، ويمكنه التعرف على العديد من علامات April في نفس الوقت. |
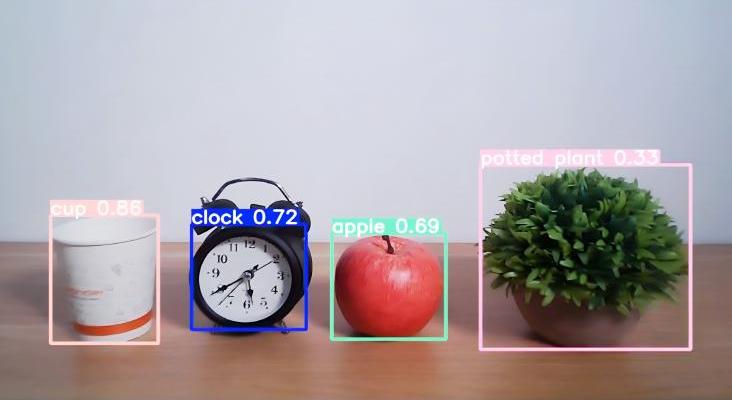
التعرف على الكائنات باستخدام YOLOاستخدم خوارزمية شبكة YOLO ومكتبة نماذج التعلم العميق للتعرف على الكائنات. |
تتميز مصفوفة الميكروفون سداسية القنوات هذه ببراعتها في تحديد موقع مصدر الصوت بعيد المدى، والتعرف على الصوت، والتفاعل الصوتي. بالمقارنة مع وحدة الميكروفون العادية، يمكنها تنفيذ وظائف أكثر تقدماً.

تحديد موقع مصدر الصوتمن خلال مصفوفة الميكروفونات الستة، يتم تحقيق تحديد عالي الدقة لمصادر تقليل الضوضاء. مع التعرف على مسافة الرادار، يمكن استدعاء Hiwonder في أي مكان. |
بث صوتي TTSيمكن تحويل محتوى النص المنشور بواسطة ROS مباشرة إلى بث صوتي لتسهيل التصميم التفاعلي. |
التفاعل الصوتييتم دمج التعرف على الكلام والبث الصوتي TTS لتحقيق التفاعل الصوتي ودعم توسيع وظيفة المحادثة الصوتية عبر الإنترنت لـ iFlytek. |
الملاحة الصوتيةاستخدم الأوامر الصوتية للتحكم في Hiwonder للوصول إلى أي موقع معين على الخريطة، على غرار سيناريو التحكم الصوتي الخاص بروبوت توصيل الطعام. |

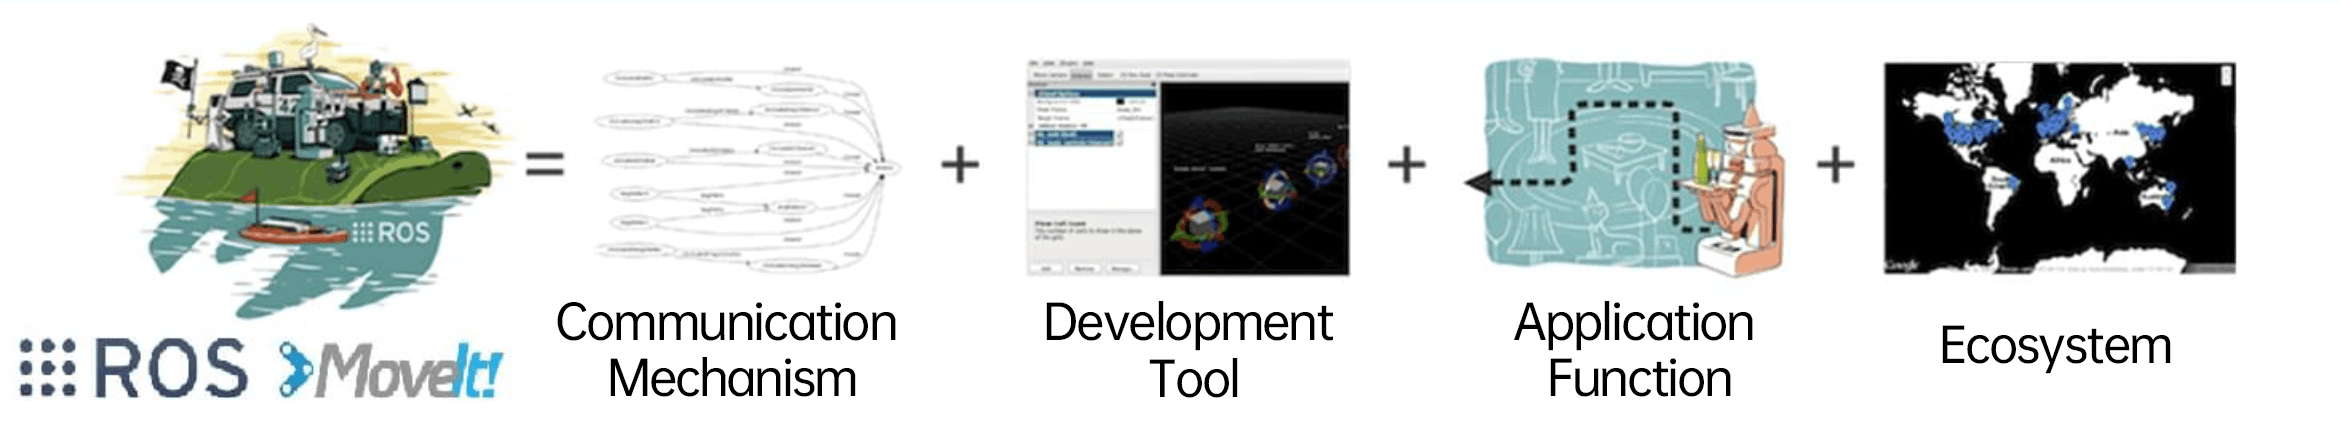
ROS هو نظام تشغيل بيانات مفتوح المصدر للروبوتات. وهو يوفر بعض الخدمات الأساسية، مثل تجريد الأجهزة، والتحكم في الأجهزة ذات المستوى المنخفض، وتنفيذ الوظائف شائعة الاستخدام، وتمرير الرسائل بين العمليات، وإدارة الحزم. كما أنه يوفر الأدوات ووظائف المكتبة اللازمة للحصول على الكود وتجميعه وكتابته وتشغيله عبر أجهزة الكمبيوتر. ويهدف إلى توفير دعم إعادة استخدام الكود لأبحاث وتطوير الروبوتات.
تم بناء JetAcker على نظام تشغيل الروبوت (ROS) وهو يتكامل مع محاكاة Gazebo. وهذا يتيح التحكم السهل في الروبوت في بيئة محاكاة، مما يسهل التحقق المسبق من الخوارزميات لمنع الأخطاء المحتملة. يوفر Gazebo بيانات مرئية، مما يسمح لك بمراقبة مسارات حركة كل نقطة نهاية ومركز. تسهل هذه التغذية الراجعة المرئية تحسين الخوارزميات.
محاكاة التحكم في الجسممن خلال التحكم في محاكاة الروبوت، يمكن إجراء التحقق من خوارزمية ملاحة رسم الخرائط لتحسين سرعة تكرار الخوارزمية وتقليل تكلفة التجربة والخطأ. |
Rviz يعرض نموذج URDFتوفير نموذج URDF دقيق، ومراقبة تأثير ملاحة رسم الخرائط من خلال أداة التصور Rviz لتسهيل التصحيح وتحسين الخوارزميات. |


غطاء خلفي محكميمكنه حماية دائرة PCB والحلقة المغناطيسية في نهاية المحرك بشكل فعال من التأثيرات الخارجية، مما يحسن بشكل فعال من سلامة وعمر خدمة المحرك. |
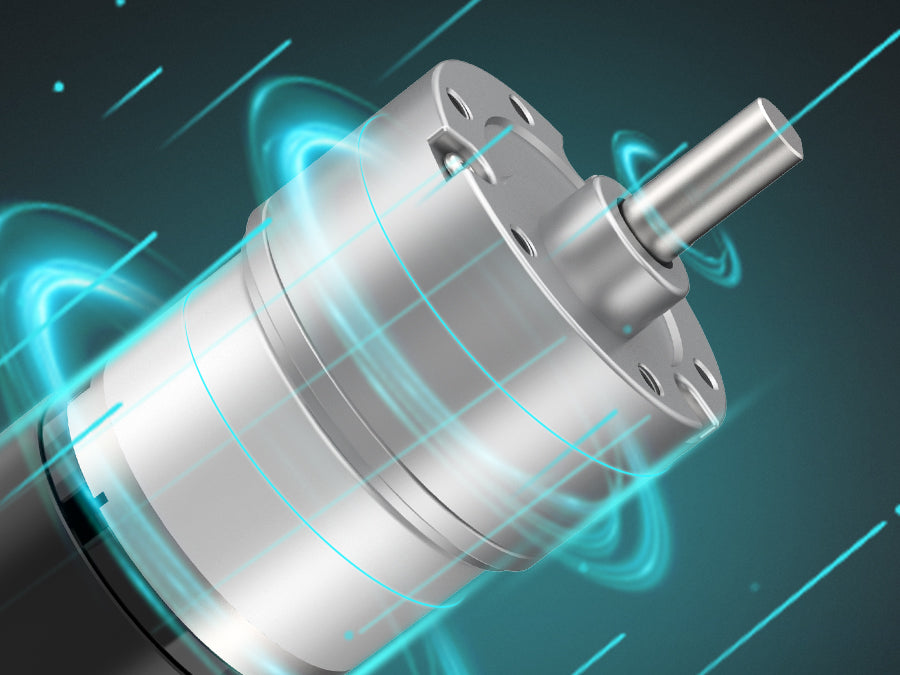
محرك فرشاة ذو مغناطيس دائميتميز محرك التيار المستمر ذو المغناطيس الدائم بسرعة استجابة بدء تشغيل سريعة، وعزم دوران كبير، وتغير سرعة سلس. |
مشفر مغناطيسي عالي الدقةتم تجهيز المحرك بمشفر مغناطيسي عالي الدقة، ويتميز بقوة حصانية عالية، ودقة عالية، وقدرة قوية على مقاومة التداخل. |
التكيف مع مشاهد مختلفةتتيح السرعة المنخفضة بنسبة 1:90 وعزم الدوران العالي 15 كجم.سم للمحرك التكيف مع هياكل السيارات المصنوعة من مواد مختلفة. |
محرك تروس بمشفر هوليأتي محرك 520 مع مشفر عالي الدقة، ويتميز بقوة قوية وأداء عالٍ. يبرز مشفر هول التزايدي المدمج للمرحلة AB بدقته العالية وقدرته على مقاومة التداخل. |
عجلة أكرمانتتميز بمزايا الحمل العالي وعدم التشوه، مما يمنع الإطار من السقوط بسبب الوزن الزائد لهيكل السيارة، ويقلل بشكل فعال من معامل الاحتكاك والخسارة الميكانيكية، ويطيل عمر الإطار. |

لوحة توسيع متعددة الوظائفتحتوي لوحة التوسيع على مستشعر IMU مدمج يمكنه اكتشاف وضع الروبوت في الوقت الفعلي. توجد بها قناة PWM ثنائية، ومفتاحان، ومصباح LED، وطنان، وواجهة مؤازر ناقل تسلسلي ذات 9 قنوات، ومنفذا توسيع GPIO، وواجهتا IIC. |
معلمات بطارية الليثيوميحتوي جسم الطائرة على بطارية ليثيوم مدمجة بسعة كبيرة 11.1 فولت 6000 مللي أمبير لتحسين قدرة الروبوت على التحمل. |

![]() |
![]() |
![]() |
![]() |
|
|---|---|---|---|---|
| JetTank | JetAcker | JetAuto | JetAuto Pro | |
| الهيكل | هيكل مجنزرات | هيكل بنظام توجيه أكرمان | هيكل بنظام تعليق بندولي | هيكل بنظام تعليق بندولي |
| العجلات | مجنزرات نايلون | عجلة مطاطية صلبة 100 مم | عجلة ميكانوم 97 مم | عجلة ميكانوم 97 مم |
| المحرك | محرك 520 عدد 2 | محرك 520 عدد 2 | محرك 520 عدد 4 | محرك 520 عدد 4 |
| المؤازر (Servo) | مؤازر ذكي عدد 1 | مؤازر ذكي عدد 2 | مؤازر ذكي عدد 1 | مؤازر ذكي عدد 5 |
| الكاميرا | كاميرا عمق Astra Pro Plus | كاميرا عمق Astra Pro Plus | كاميرا عمق Astra Pro Plus | كاميرا عمق Astra Pro Plus وكاميرا أحادية |
| العجلات | مجنزرات نايلون | عجلة مطاطية صلبة 100 مم | عجلة ميكانوم 97 مم | عجلة ميكانوم 97 مم |
| الليدار (Lidar) | SLAMTEC A1/ EAI G4 | |||
| ذراع الروبوت | / | / | / | ذراع روبوت برؤية أحادية |
| الميزات | تطوير معمق لـ ROS، قادر على تجاوز العوائق | بحث في القيادة الذاتية | نظام تعليق بندولي لقيادة مستقرة، حركة شاملة 360 درجة | الإمساك والنقل |
معلمات المنتج |
مخطط الأبعاد |
||||||||||||||||||||||||||||||
معلمات ليدار SLAMTEC A1 |
معلمات ليدار EAI G4 |
||||||||||||||||||||||||||||||
معلمات كاميرا العمق |
معلمات مصفوفة الميكروفون بعيدة المدى ذات 6 قنوات |
||||||||||||||||||||||||||||||
معلمات شاشة LCD مقاس 7 بوصة |
معلمات مؤازر HTS-20H |


No reviews yet. Be the first to share your experience!
For more discussion Click Here
Discover More In:
Category: View all مجموعة روبوت
يرجى تعبئة النموذج أدناه وسيتواصل معك فريقنا لتزويدك بأسعار الجملة.
متطلبات مخصصة؟
منتجات ذات صلة