الأكثر مبيعاً

Elephant Robotics

MyBuddy 280: روبوت تعاوني ثنائي المحاور السداسية

SKU: RBA1037

₹ 189,999.99

غير متوفر

اختر المتغير

None
Add-Ons
📦 Min order 1

Enter your email or your WhatsApp number.

تحدث معنا عبر واتساب نحن نرد بسرعة! اتصل بنا
MyBuddy 280: روبوت تعاوني ثنائي المحاور السداسيةNone₹ 189,999.99
Ask AI about this product

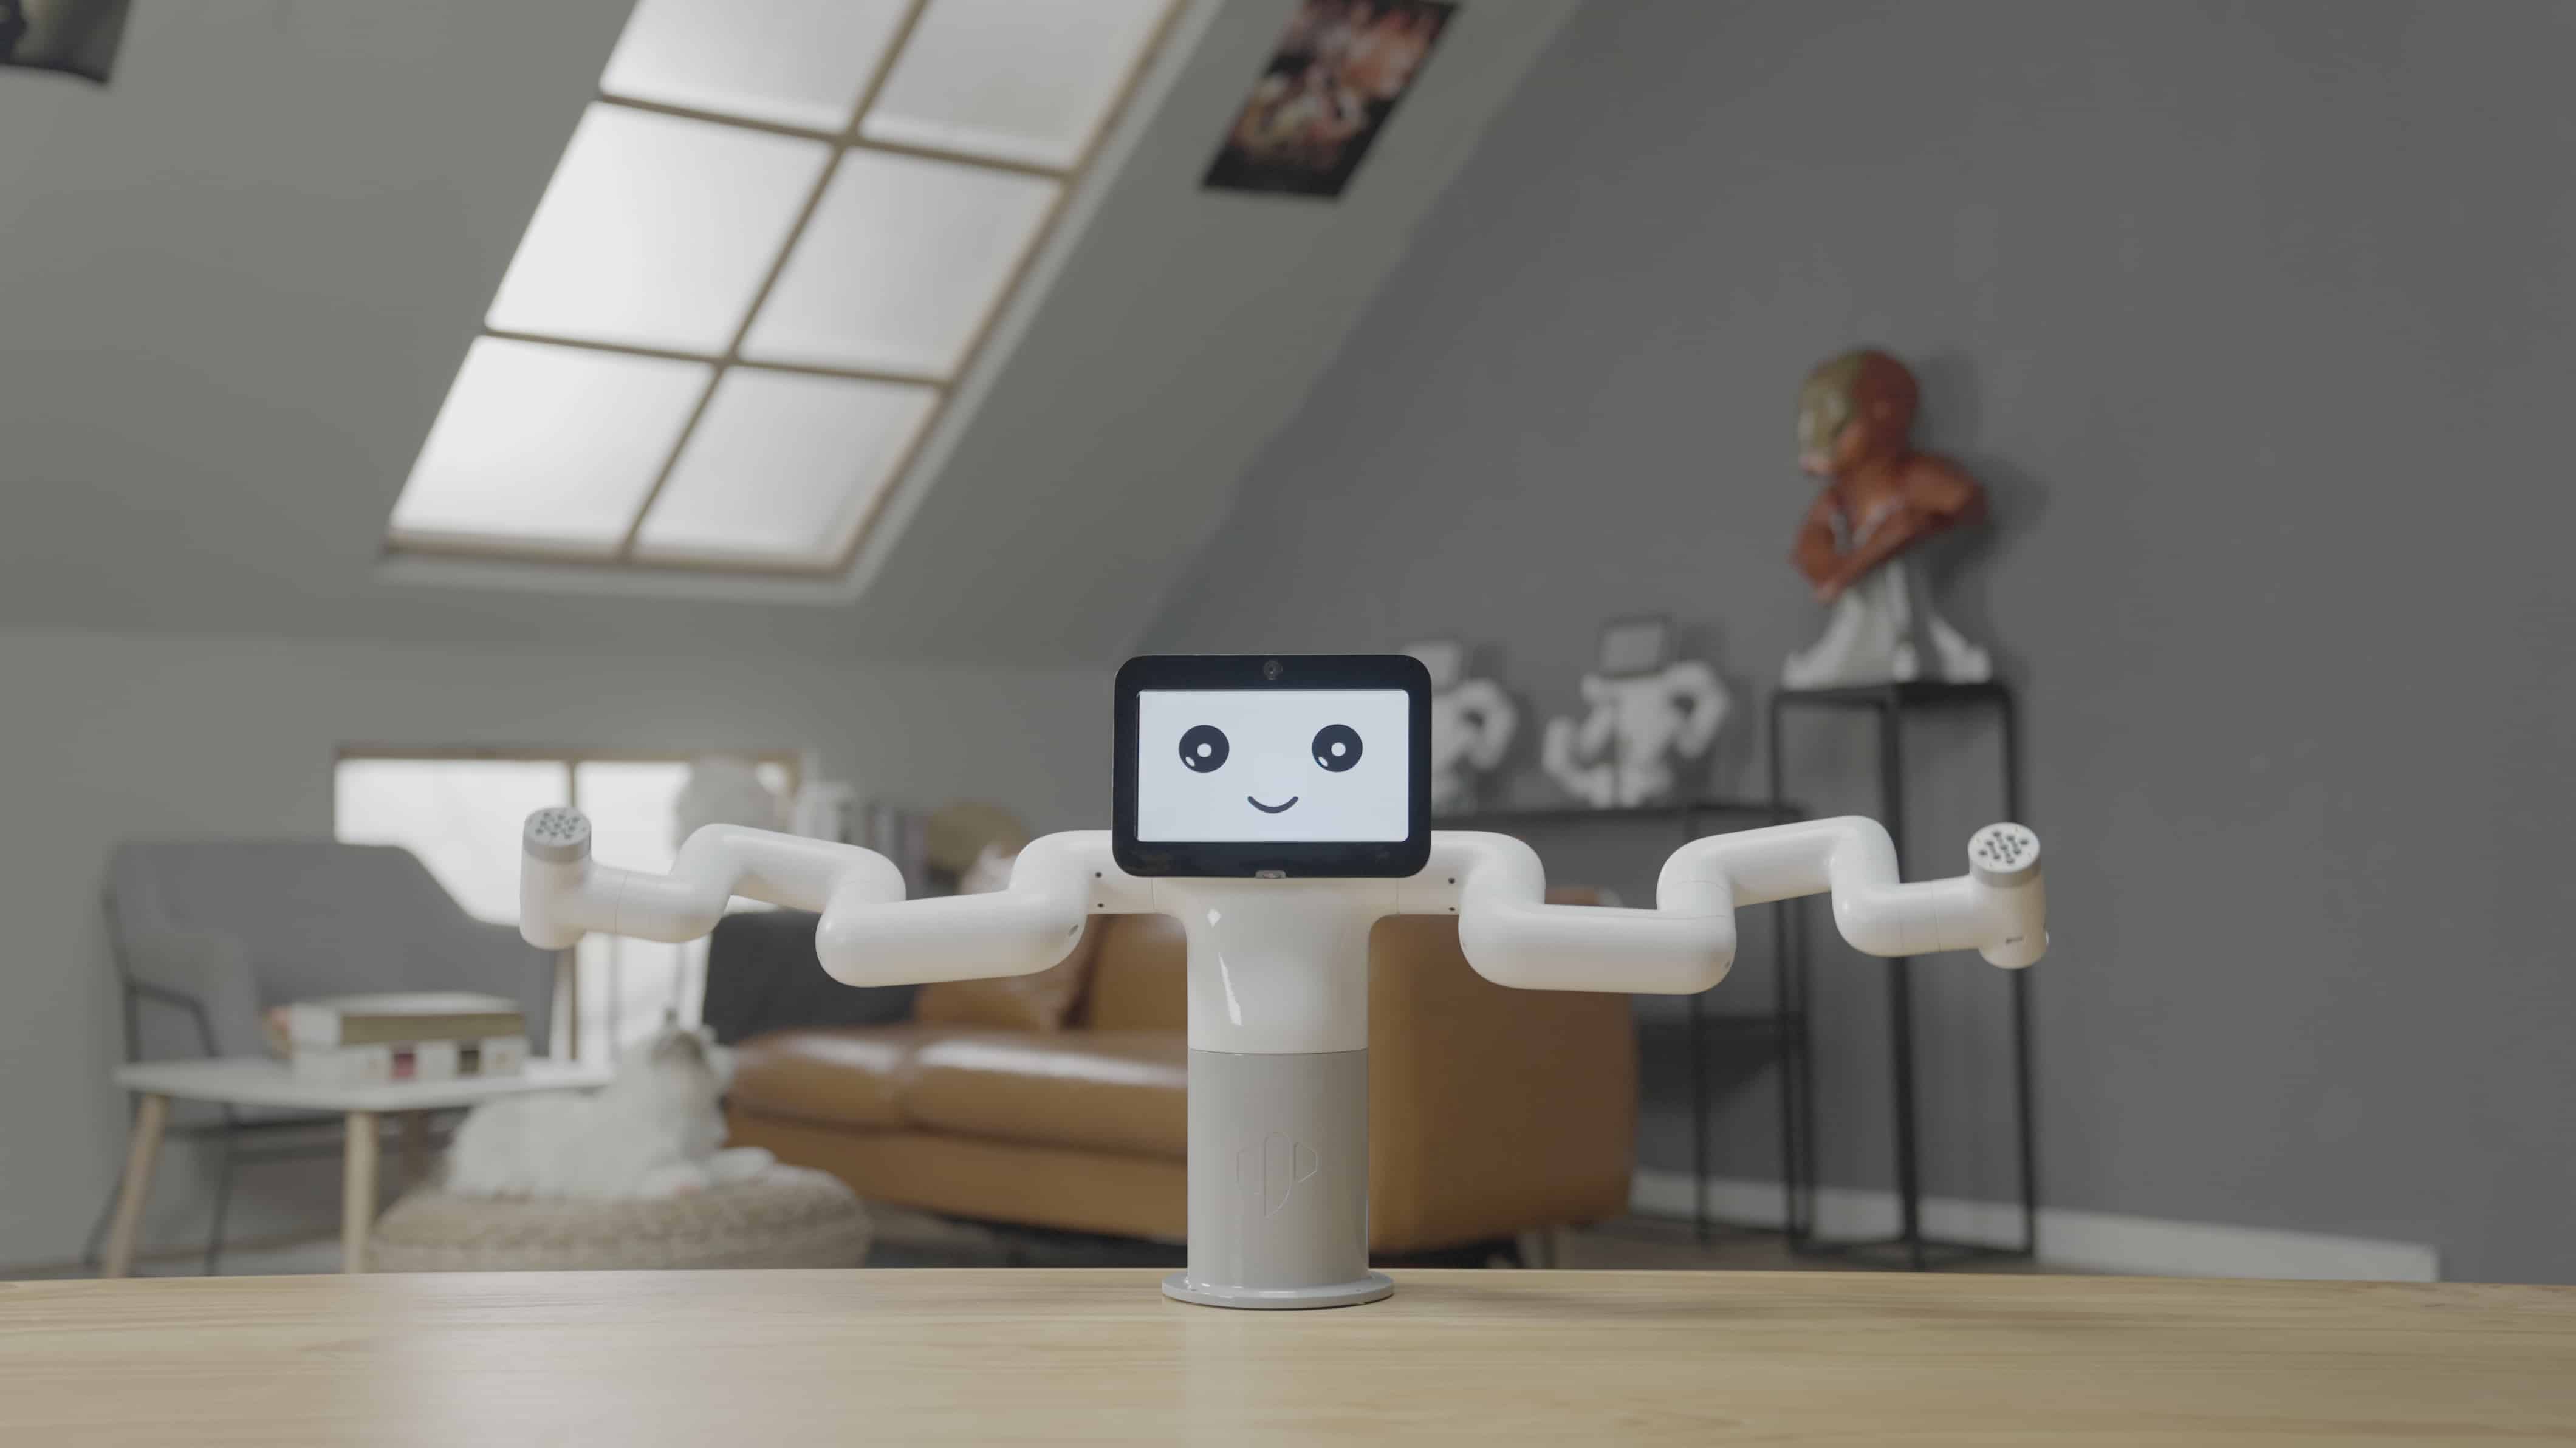
MyBuddy 280: ذراع روبوت تعاوني مزدوج المحور

 الروبوت الأكثر فعالية من حيث التكلفة بذرع مزدوج ومدعوم بمعالج Raspberry Pi

photo of myCobot Arduino with main features
 

الروبوت الأكثر فعالية من حيث التكلفة بذرع مزدوج

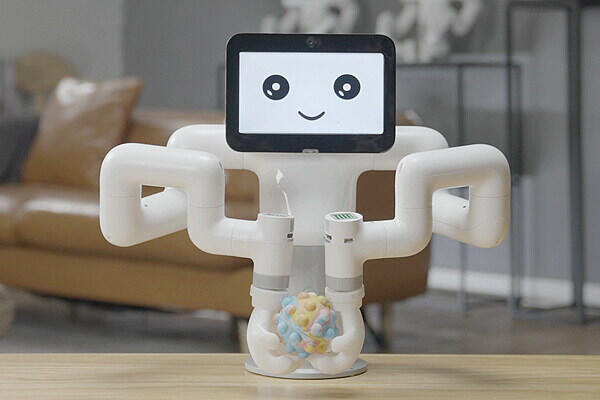
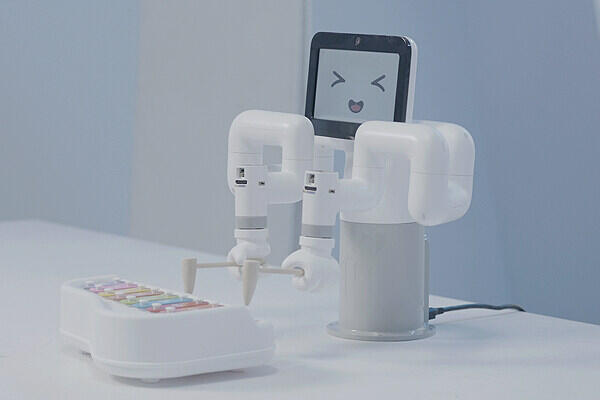
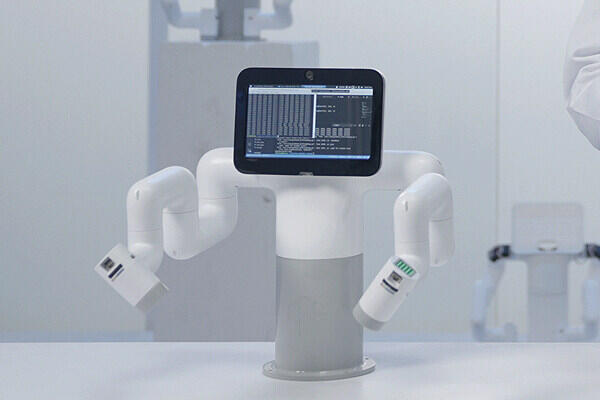
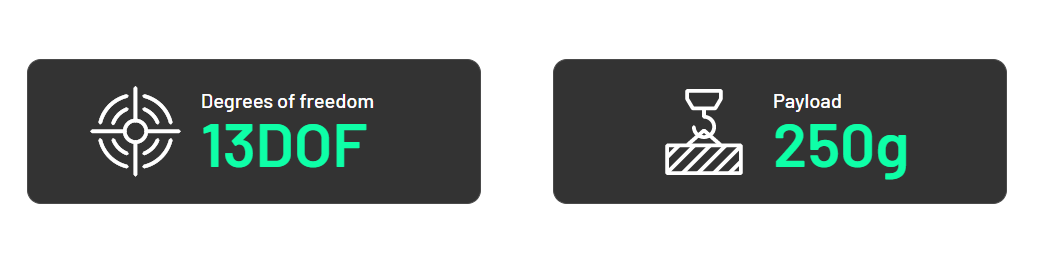
يعتبر myBuddy أول منتج روبوت بذرع مزدوج من شركة Elephant Robotics ومدعوم بمعالج Raspberry Pi، وينتمي إلى فئة روبوتات الخدمة - وهو روبوت بشري تعاوني بذرع مزدوج و13 محوراً. يبلغ نصف قطر العمل للذراع الواحد في myBuddy 280 مم، وتبلغ أقصى حمولة له 250 جراماً. يتميز بشاشة تفاعلية مقاس 7 بوصات وكاميرتين بدقة 2 مليون بكسل، ويوفر منافذ إدخال/إخراج بجهد 3.3 فولت ومنافذ Lego. يمكن لـ myBuddy العمل مع العديد من الملحقات مثل مضخة الشفط، والقابضات، وما إلى ذلك، وهو قادر على تلبية احتياجات التطبيقات المختلفة.


روبوت مفتوح المصدر للبحث والتعليم

تعد مكتبة التحكم في حركة الآلة بالكامل في myBuddy مفتوحة المصدر، مع أكثر من 100 واجهة تحكم مثل التحكم في زاوية المفاصل، والتحكم في الإحداثيات، إلخ. ونتيجة لذلك، يمكن للمستخدمين إجراء أبحاث حول خوارزميات تخطيط مسار حركة الروبوت، وأبحاث حول خوارزميات تجنب التداخل للذراع المزدوج، وتطوير تطبيقات الذكاء الاصطناعي مثل رؤية الروبوت. يساعد myBuddy المطورين والطلاب بفعالية على تحسين قدراتهم في البحث العلمي الشخصي.

photo of myCobot Arduino with main features

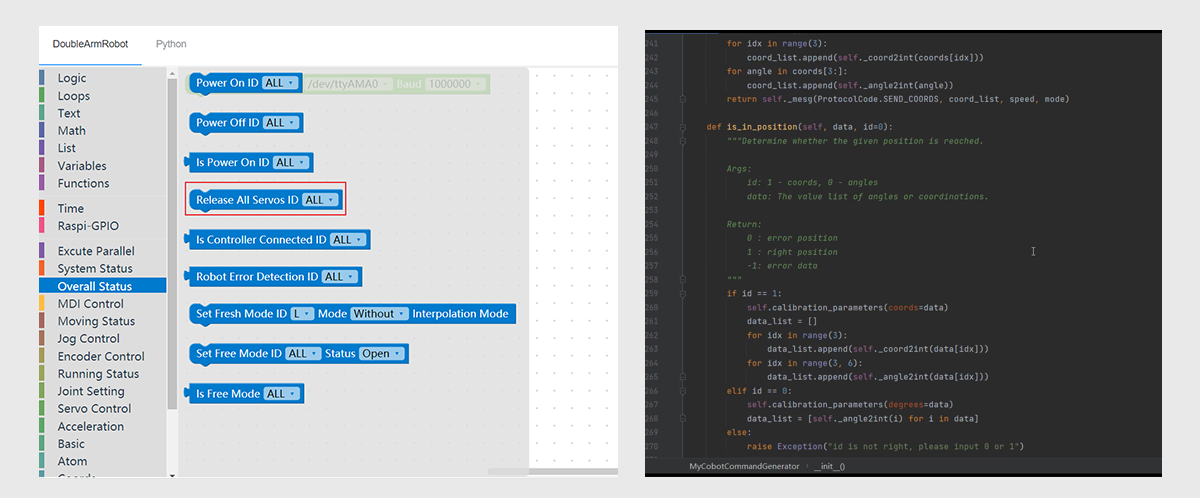
بيئة تطوير بصرية

يمكنه تحقيق التعلم والتدريس لالتقاط الأشياء بالذكاء الاصطناعي. يتوفر واجهة كاميرا ذكاء اصطناعي قياسية. تدعم الكاميرا الموجودة في الأسفل بزاوية 45 درجة تحديد موقع المنطقة، والتعرف على الأشياء ورموز QR. كما يمكن لكاميرا أخرى تحقيق التعرف على الوجه والجسم.

رحلة إبداعية لمستخدمي الروبوتات

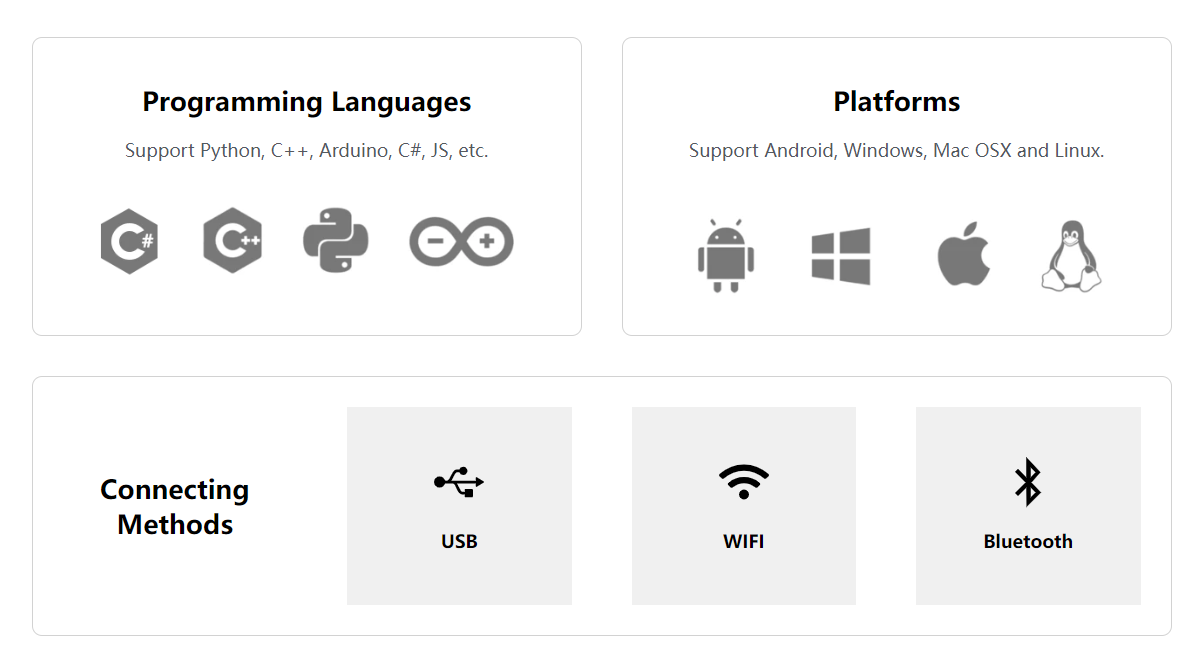
واجهة تحكم سفلية مفتوحة. يمكن التحكم بحرية في القيم المحتملة، والزوايا، والإحداثيات، وسرعات التشغيل وغيرها من الواجهات. يمكنه تحقيق أبحاث تطبيقية للروبوتات ذات الذراع المزدوج، وتخطيط مسار الحركة، وتطوير الإجراءات والتعرف البصري. تلبي مجموعة متنوعة من الواجهات التطبيقات المتعددة للأغراض التجارية والتعليمية.

تطبيق تعلم ROS

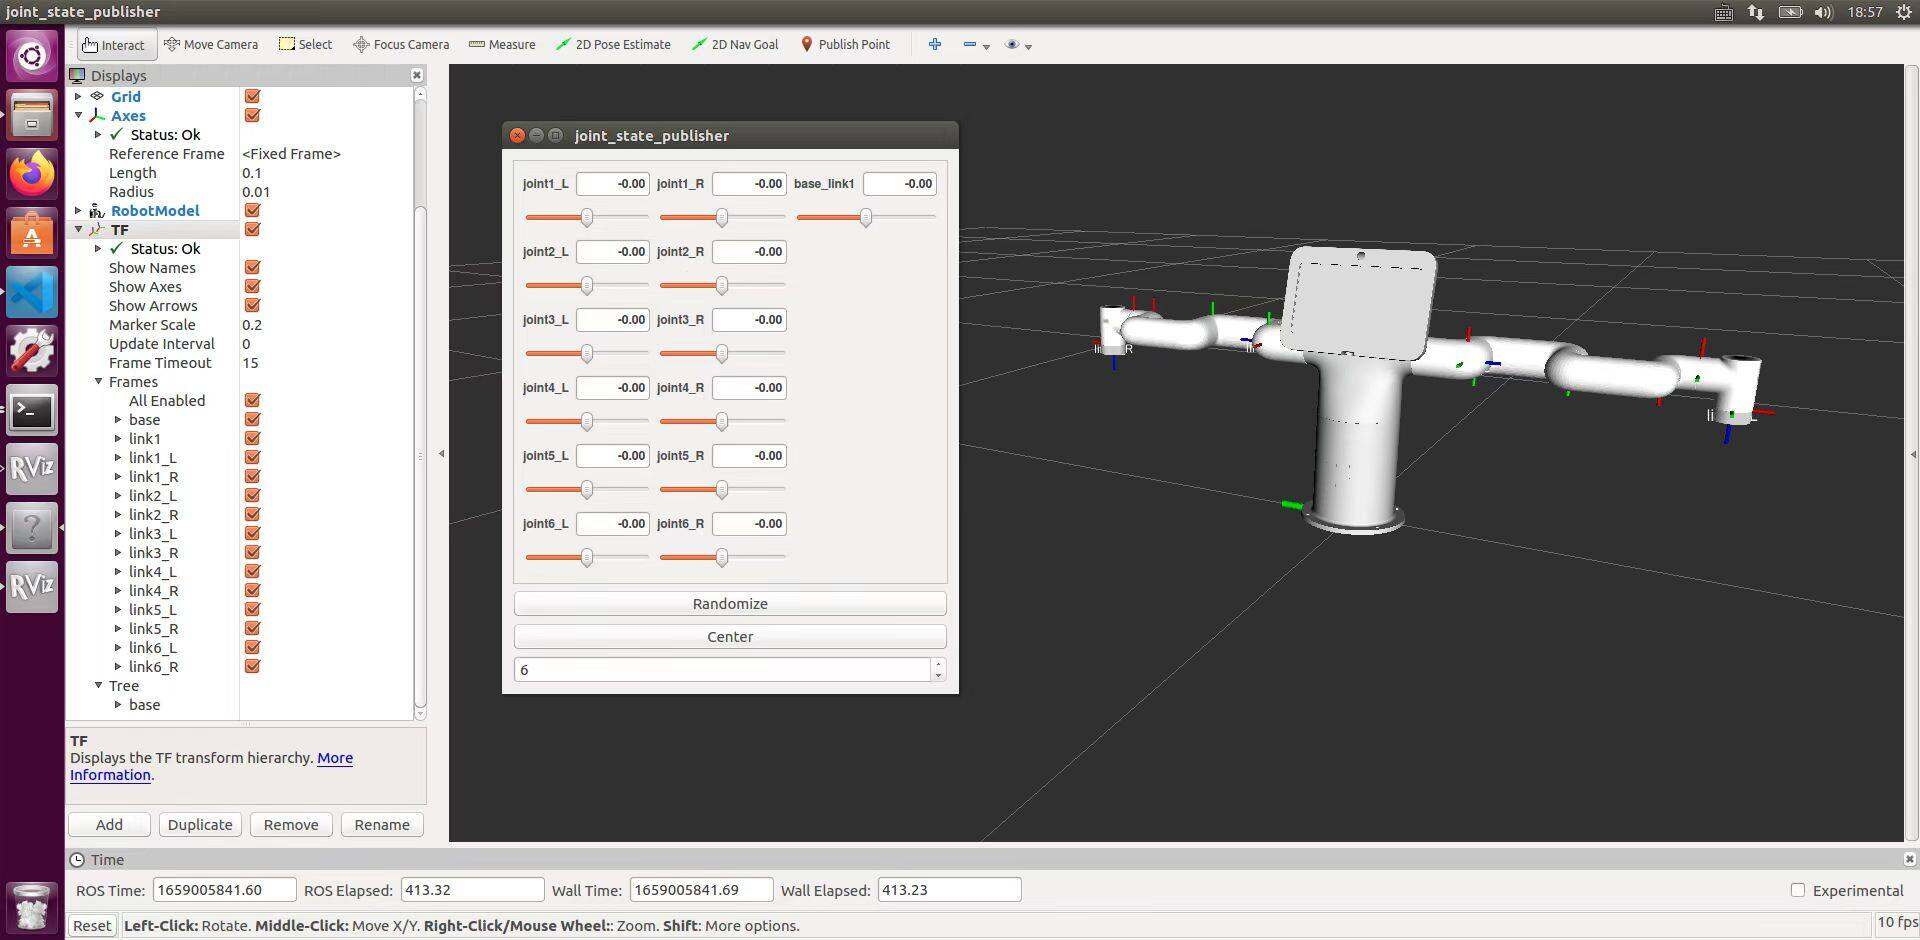
تم دمج بيئة تطوير ROS في نظام الروبوت، وهي توفر مجموعة متنوعة من الحالات في RVIZ وMOVEIT، مثل التتبع المحمول، والتحكم بالمنزلق، وتخطيط المسار وتطبيقات متقدمة أخرى. وثائق تهيئة URDF للروبوت مفتوحة، بحيث يمكن للمستخدمين إجراء تعديلات وتطويرات ثانوية.


المعلمات

280 مم نصف قطر العمل، حمولة تصل إلى 250 جرام ، 0.5 ممتكرارية، لمساعدتك في تحقيق احتياجات استكشاف المشهد الخاصة بك.


تكوين ممتاز


واجهة كهربائية صناعية بجهد 24 فولت، لإكمال احتياجات تطوير المشهد الصناعي الخاصة بك، وتفاعل المفاتيح، وشاشة العرض، وواجهة PLC، مما يسمح لك ببناء سيناريوهات استكشاف تطبيق ذراع الروبوت بسرعة وأمان.

photo of myCobot Arduino with main features


واجهات مفتوحة المصدر


بناءً على أنواع مختلفة من التطبيقات، فإن واجهاته مفتوحة المصدر وتمكن من تحقيق التعرف على الأشياء، والتعرف على الوجه، والتعرف على الصور، إلخ.

photo of myCobot Arduino with main features

صورة myCobot Arduino مع الميزات الرئيسية


التطويرات الثانوية

تعلم بسهولة برمجة myCobot بأسلوبك وكن مستعداً لبدء رحلتك في علم الروبوتات.

صورة myCobot Arduino مع الميزات الرئيسية


يدعم نظام ROS

من خلال التطوير في نظام ROS - إطار عمل تواصل الروبوتات الأكثر شيوعاً في العالم، يمكنك التحكم في myPalletizer وإجراء التحقق من الخوارزميات في بيئة افتراضية، مما يقلل من متطلبات البيئة التجريبية ويحسن كفاءة التجربة.


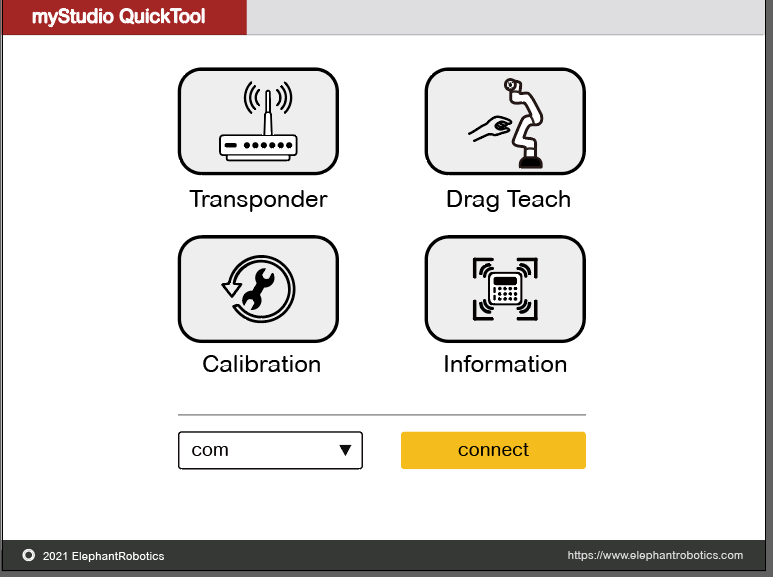
أداة myStudio السريعة

تعليم وتشغيل سريع لـ myBuddy باستخدام شاشة اللمس


فتح صندوق myBuddy 280 Pi

الموارد

What are the key reach and payload specs of this robot?
Each arm has a 280 mm working radius and a maximum payload of 250 g. It offers a repeatability of 0.5 mm.
What hardware features support sensing and interaction?
The unit includes a 7 inch interactive display, two 2 MP HD cameras, 3.3V I O ports and Lego ports, and supports accessories such as suction pumps and grippers.
What development and programming options are available?
It provides an open source motion control library with over 100 control interfaces, ROS support, and open URDF configuration. It also offers a visual development environment and the myStudio QuickTool for quick teach and play.
Is it suitable for education and research purposes?
Yes, it is described as an open source research education robot with tools for artificial intelligence grasping, motion path planning, interference avoidance, and vision based applications.
Where can I find documentation and learning resources?
Documentation and learning resources are available through Gitbook and Github, including recommended reading and a user manual for the ROS environment. Examples and tutorials for RVIZ and MOVEIT are provided.
Welcome to the discussion thread for MyBuddy 280: روبوت تعاوني ثنائي المحاور السداسية
Feel free to ask questions, share tips or report issues.
Add Post

For more discussion Click Here

يرجى تعبئة النموذج أدناه وسيتواصل معك فريقنا لتزويدك بأسعار الجملة.

الوصف
Ask AI about this product

MyBuddy 280: ذراع روبوت تعاوني مزدوج المحور

 الروبوت الأكثر فعالية من حيث التكلفة بذرع مزدوج ومدعوم بمعالج Raspberry Pi

photo of myCobot Arduino with main features
 

الروبوت الأكثر فعالية من حيث التكلفة بذرع مزدوج

يعتبر myBuddy أول منتج روبوت بذرع مزدوج من شركة Elephant Robotics ومدعوم بمعالج Raspberry Pi، وينتمي إلى فئة روبوتات الخدمة - وهو روبوت بشري تعاوني بذرع مزدوج و13 محوراً. يبلغ نصف قطر العمل للذراع الواحد في myBuddy 280 مم، وتبلغ أقصى حمولة له 250 جراماً. يتميز بشاشة تفاعلية مقاس 7 بوصات وكاميرتين بدقة 2 مليون بكسل، ويوفر منافذ إدخال/إخراج بجهد 3.3 فولت ومنافذ Lego. يمكن لـ myBuddy العمل مع العديد من الملحقات مثل مضخة الشفط، والقابضات، وما إلى ذلك، وهو قادر على تلبية احتياجات التطبيقات المختلفة.


روبوت مفتوح المصدر للبحث والتعليم

تعد مكتبة التحكم في حركة الآلة بالكامل في myBuddy مفتوحة المصدر، مع أكثر من 100 واجهة تحكم مثل التحكم في زاوية المفاصل، والتحكم في الإحداثيات، إلخ. ونتيجة لذلك، يمكن للمستخدمين إجراء أبحاث حول خوارزميات تخطيط مسار حركة الروبوت، وأبحاث حول خوارزميات تجنب التداخل للذراع المزدوج، وتطوير تطبيقات الذكاء الاصطناعي مثل رؤية الروبوت. يساعد myBuddy المطورين والطلاب بفعالية على تحسين قدراتهم في البحث العلمي الشخصي.

photo of myCobot Arduino with main features

بيئة تطوير بصرية

يمكنه تحقيق التعلم والتدريس لالتقاط الأشياء بالذكاء الاصطناعي. يتوفر واجهة كاميرا ذكاء اصطناعي قياسية. تدعم الكاميرا الموجودة في الأسفل بزاوية 45 درجة تحديد موقع المنطقة، والتعرف على الأشياء ورموز QR. كما يمكن لكاميرا أخرى تحقيق التعرف على الوجه والجسم.

رحلة إبداعية لمستخدمي الروبوتات

واجهة تحكم سفلية مفتوحة. يمكن التحكم بحرية في القيم المحتملة، والزوايا، والإحداثيات، وسرعات التشغيل وغيرها من الواجهات. يمكنه تحقيق أبحاث تطبيقية للروبوتات ذات الذراع المزدوج، وتخطيط مسار الحركة، وتطوير الإجراءات والتعرف البصري. تلبي مجموعة متنوعة من الواجهات التطبيقات المتعددة للأغراض التجارية والتعليمية.

تطبيق تعلم ROS

تم دمج بيئة تطوير ROS في نظام الروبوت، وهي توفر مجموعة متنوعة من الحالات في RVIZ وMOVEIT، مثل التتبع المحمول، والتحكم بالمنزلق، وتخطيط المسار وتطبيقات متقدمة أخرى. وثائق تهيئة URDF للروبوت مفتوحة، بحيث يمكن للمستخدمين إجراء تعديلات وتطويرات ثانوية.


المعلمات

280 مم نصف قطر العمل، حمولة تصل إلى 250 جرام ، 0.5 ممتكرارية، لمساعدتك في تحقيق احتياجات استكشاف المشهد الخاصة بك.


تكوين ممتاز


واجهة كهربائية صناعية بجهد 24 فولت، لإكمال احتياجات تطوير المشهد الصناعي الخاصة بك، وتفاعل المفاتيح، وشاشة العرض، وواجهة PLC، مما يسمح لك ببناء سيناريوهات استكشاف تطبيق ذراع الروبوت بسرعة وأمان.

photo of myCobot Arduino with main features


واجهات مفتوحة المصدر


بناءً على أنواع مختلفة من التطبيقات، فإن واجهاته مفتوحة المصدر وتمكن من تحقيق التعرف على الأشياء، والتعرف على الوجه، والتعرف على الصور، إلخ.

photo of myCobot Arduino with main features

صورة myCobot Arduino مع الميزات الرئيسية


التطويرات الثانوية

تعلم بسهولة برمجة myCobot بأسلوبك وكن مستعداً لبدء رحلتك في علم الروبوتات.

صورة myCobot Arduino مع الميزات الرئيسية


يدعم نظام ROS

من خلال التطوير في نظام ROS - إطار عمل تواصل الروبوتات الأكثر شيوعاً في العالم، يمكنك التحكم في myPalletizer وإجراء التحقق من الخوارزميات في بيئة افتراضية، مما يقلل من متطلبات البيئة التجريبية ويحسن كفاءة التجربة.


أداة myStudio السريعة

تعليم وتشغيل سريع لـ myBuddy باستخدام شاشة اللمس


فتح صندوق myBuddy 280 Pi

الموارد

الأسئلة الشائعة
What are the key reach and payload specs of this robot?
Each arm has a 280 mm working radius and a maximum payload of 250 g. It offers a repeatability of 0.5 mm.
What hardware features support sensing and interaction?
The unit includes a 7 inch interactive display, two 2 MP HD cameras, 3.3V I O ports and Lego ports, and supports accessories such as suction pumps and grippers.
What development and programming options are available?
It provides an open source motion control library with over 100 control interfaces, ROS support, and open URDF configuration. It also offers a visual development environment and the myStudio QuickTool for quick teach and play.
Is it suitable for education and research purposes?
Yes, it is described as an open source research education robot with tools for artificial intelligence grasping, motion path planning, interference avoidance, and vision based applications.
Where can I find documentation and learning resources?
Documentation and learning resources are available through Gitbook and Github, including recommended reading and a user manual for the ROS environment. Examples and tutorials for RVIZ and MOVEIT are provided.
Reviews
Forum
Welcome to the discussion thread for MyBuddy 280: روبوت تعاوني ثنائي المحاور السداسية
Feel free to ask questions, share tips or report issues.
Add Post

For more discussion Click Here

منتجات مشابهة
طلب بالجملة

يرجى تعبئة النموذج أدناه وسيتواصل معك فريقنا لتزويدك بأسعار الجملة.

متطلبات مخصصة؟

قابل فريقنا

أداة جدولة المواعيد