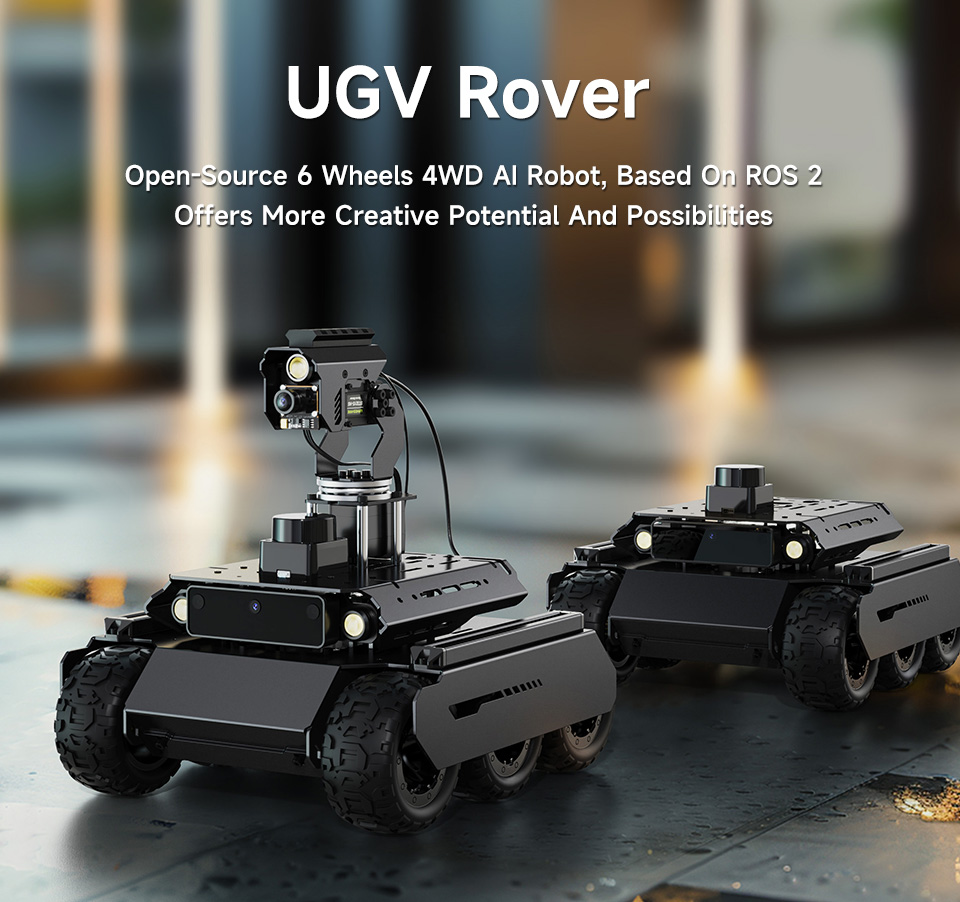
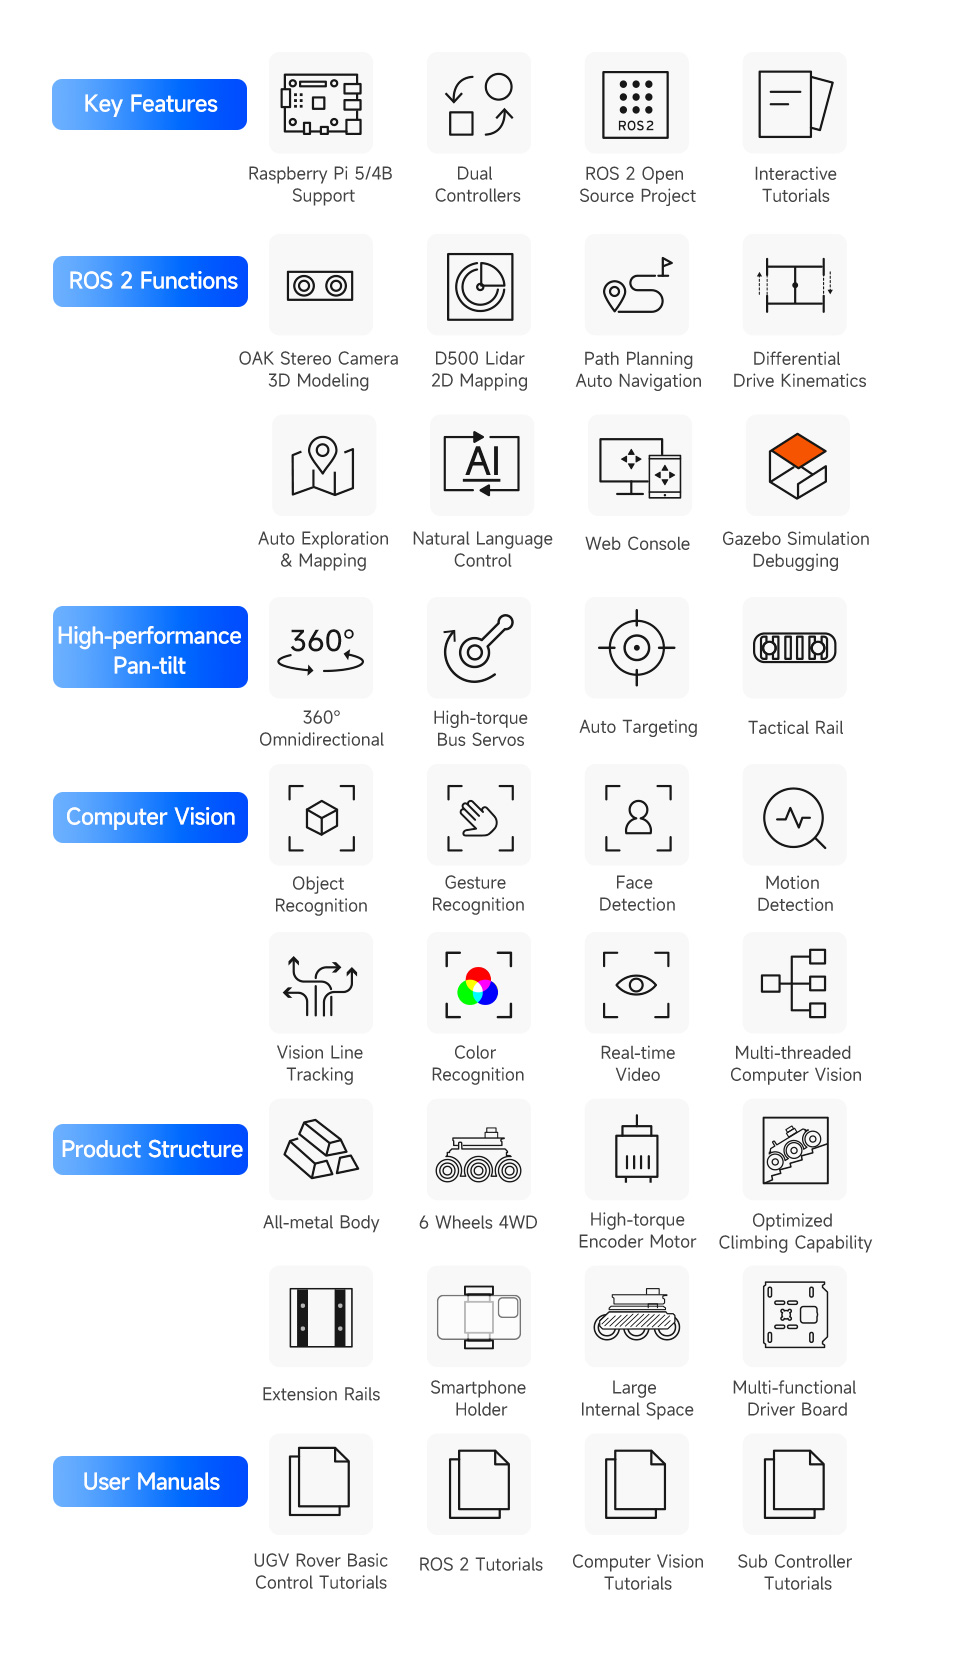
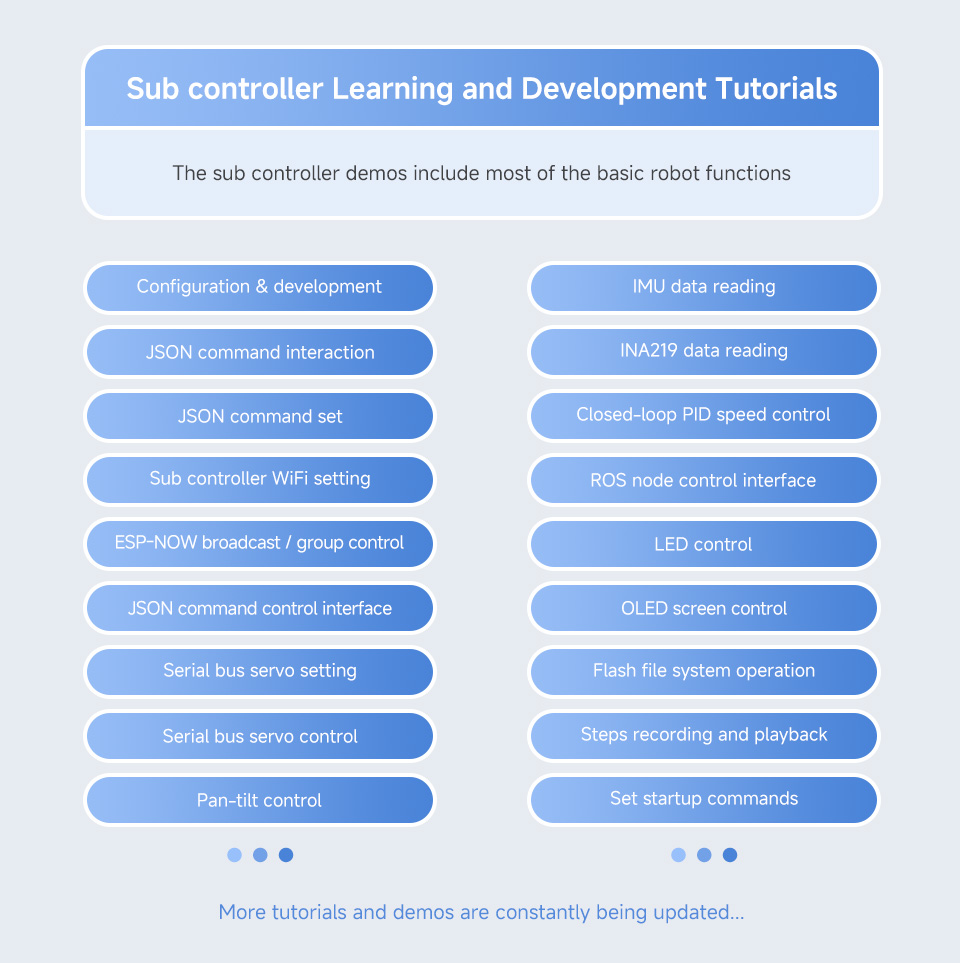
تُعد مجموعة UGV Rover ROS2 Kit روبوت ذكاء اصطناعي مُصمم للاستكشاف والابتكار مع إمكانيات توسعة ممتازة، تعتمد على نظام ROS 2 ومُجهزة بـ "ليدار" (Lidar) وكاميرا عمق، لتربط خيالك بالواقع بسلاسة. وهي مناسبة لعشاق التكنولوجيا، والمبتكرين، أو المبتدئين في البرمجة، وتُعتبر خيارك الأمثل لاستكشاف عالم التكنولوجيا الذكية.
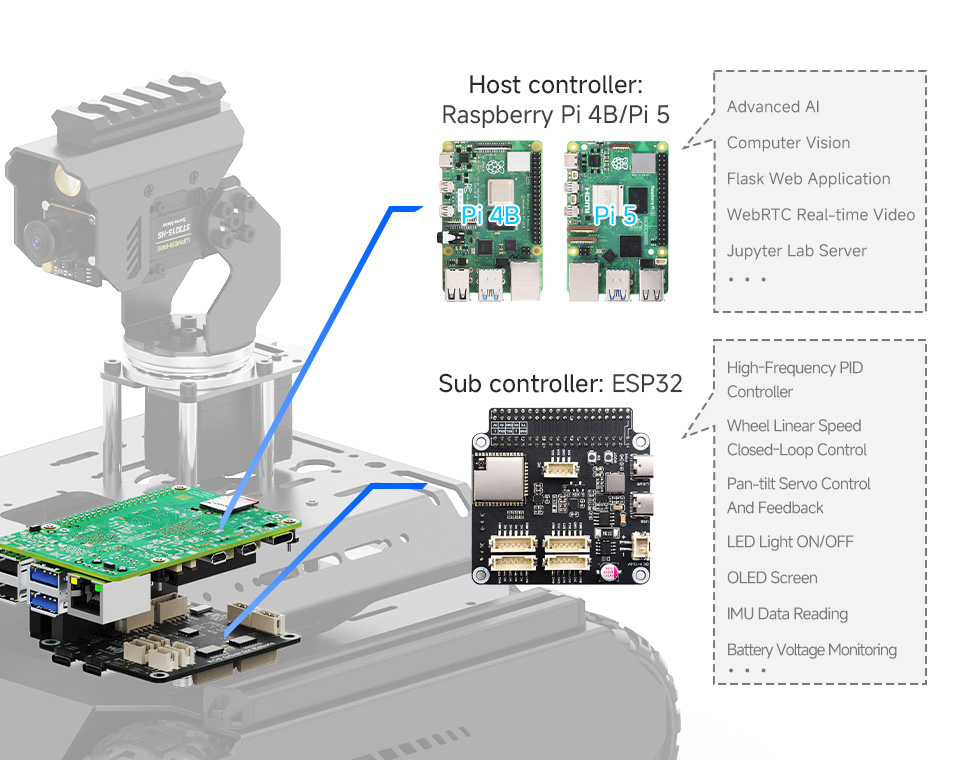
مُجهز بحاسوب Raspberry Pi عالي الأداء لمواجهة تحديات الاستراتيجيات والوظائف المعقدة، ولإلهام إبداعك. يعتمد تصميمًا ثنائي التحكم يجمع بين وظائف الذكاء الاصطناعي عالية المستوى في وحدة التحكم الرئيسية والعمليات الأساسية عالية التردد في وحدة التحكم الفرعية، مما يجعل كل عملية دقيقة وسلسة.
يسهل التحكم فيه عن بُعد عبر تطبيق الويب UGV Rover دون الحاجة لتنزيل أي برنامج؛ فقط افتح متصفحك وابدأ رحلتك. يمكنك استخدام وظائف ROS 2 الأساسية للروبوت دون تثبيت جهاز افتراضي على الحاسوب. يدعم نقل الفيديو المباشر بمعدل إطارات عالٍ والعديد من وظائف الرؤية الحاسوبية بالذكاء الاصطناعي، مما يجعل UGV Rover منصة مثالية لتحقيق أفكارك وإبداعاتك!
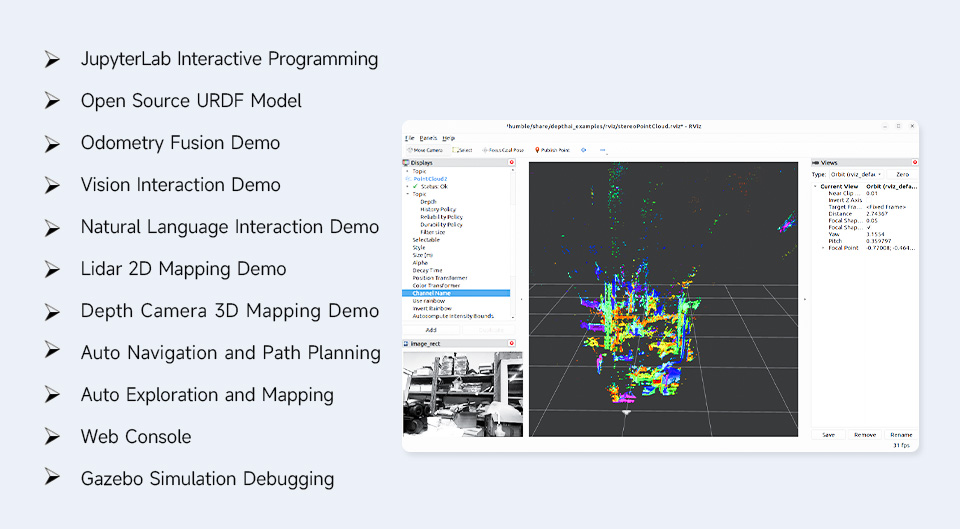
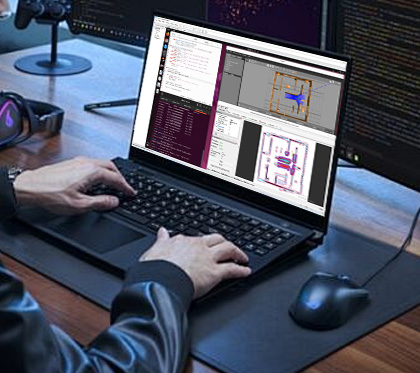
يدمج طرق رسم الخرائط المتنوعة لـ ROS 2
يلبي احتياجات رسم الخرائط في سيناريوهات مختلفة
رسم خرائط ثنائي الأبعاد Gmapping
|
رسم خرائط ثنائي الأبعاد Cartographer
|
رسم خرائط ثلاثي الأبعاد RTAB-Map
|
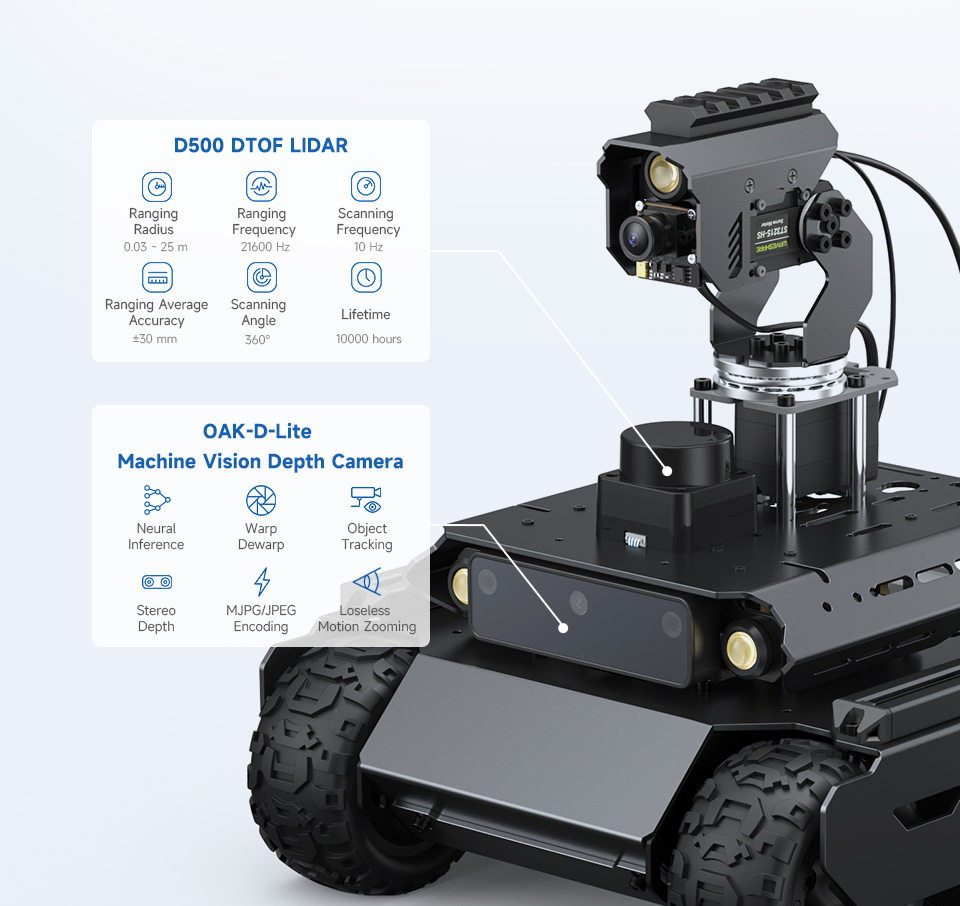
مستشعرات متعددة فعالة من حيث التكلفة
يعتمد على مستشعرات متعددة ذات فعالية عالية من حيث التكلفة والعملية
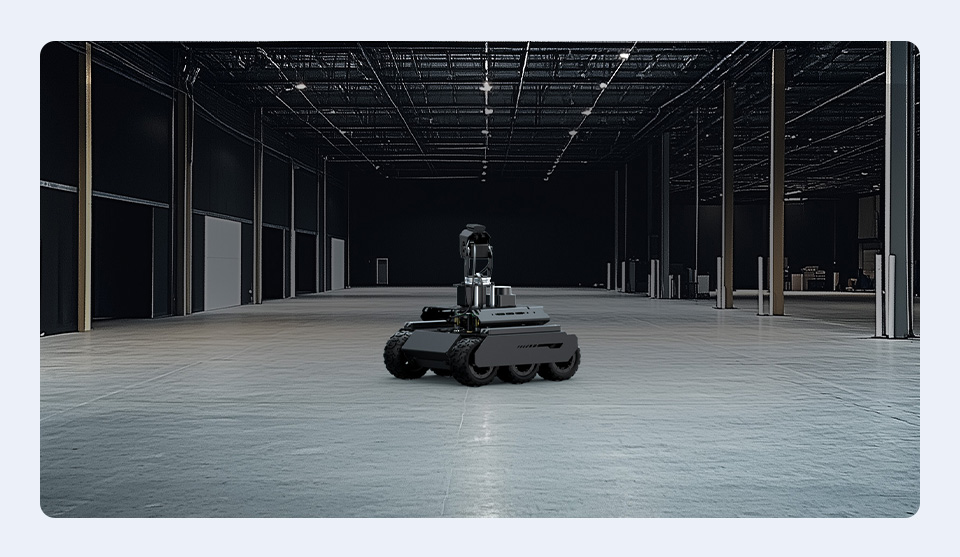
الاستكشاف ورسم الخرائط التلقائي
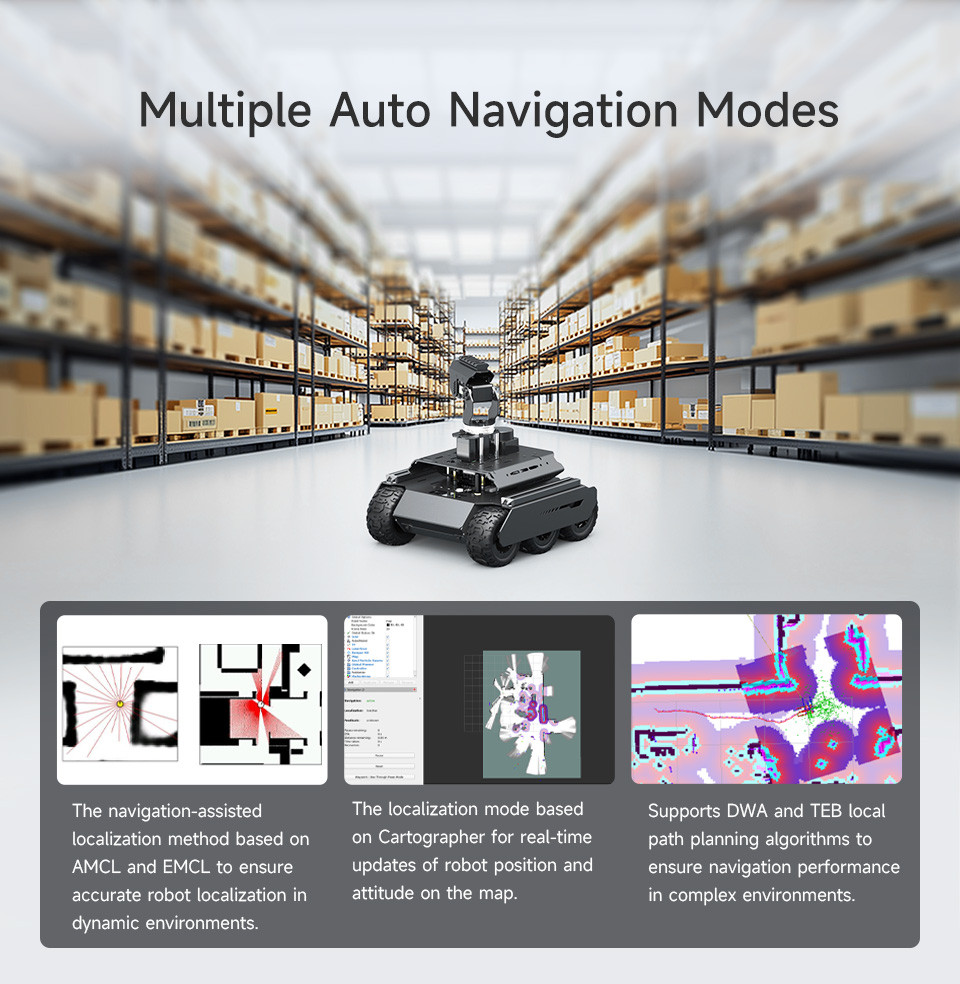
استخدام SLAM Toolbox لتنفيذ وظائف رسم الخرائط والملاحة في وقت واحد في البيئات غير المعروفة، مما يبسط عملية تنفيذ المهام. يمكن لروبوت UGV استكشاف المناطق غير المعروفة تلقائيًا وإكمال رسم الخرائط، وهو مناسب للتطبيقات غير المأهولة
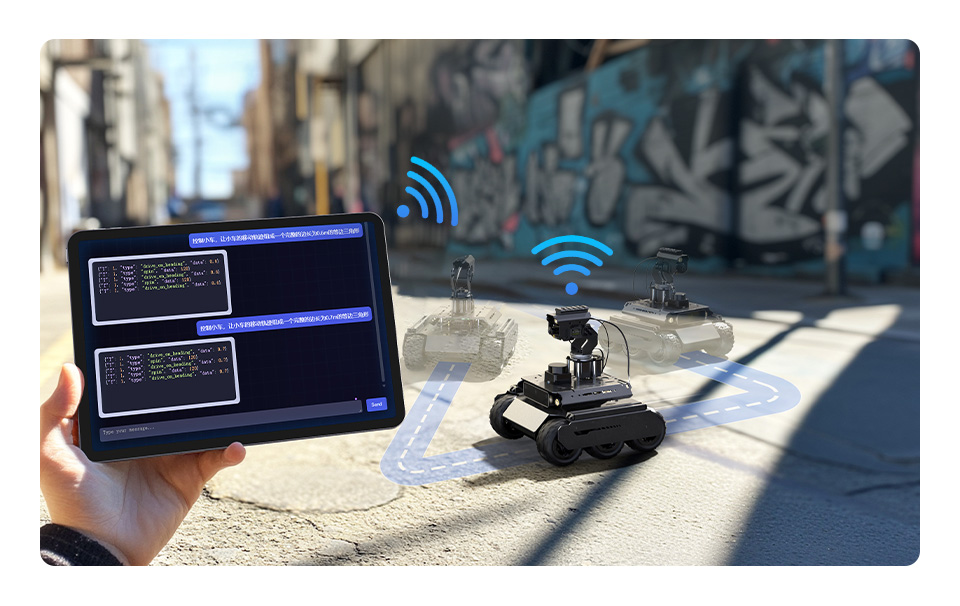
دعم التفاعل باللغة الطبيعية
يعتمد على تكنولوجيا النماذج اللغوية الكبيرة (LLM)، حيث يمكن للمستخدمين إعطاء أوامر للروبوت باللغة الطبيعية، مما يمكنه من تنفيذ مهام مثل التحرك، ورسم الخرائط، والملاحة
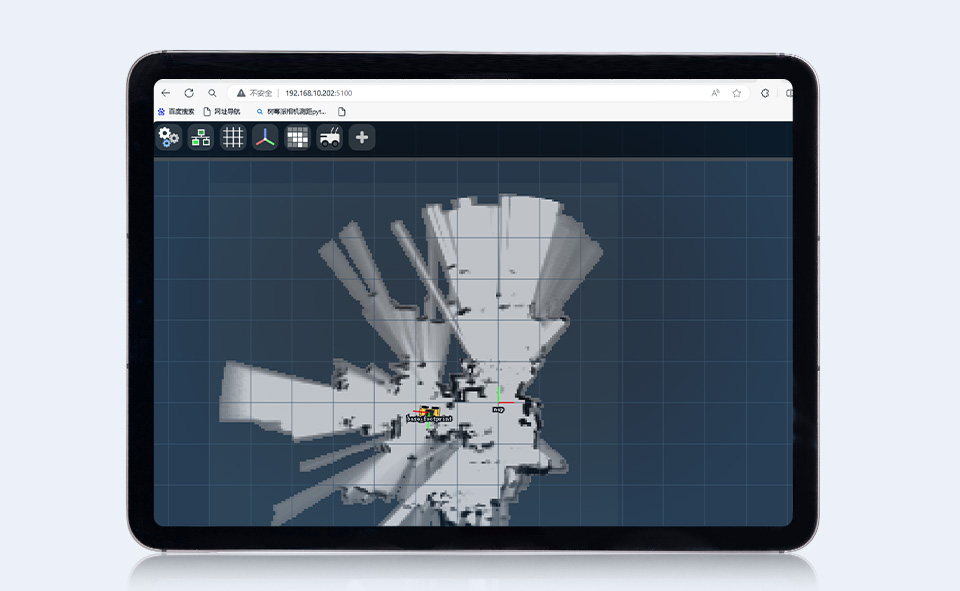
توفير أداة وحدة تحكم الويب
يمكنك استخدام وظائف ROS 2 الأساسية على الويب دون الحاجة لتثبيت جهاز افتراضي على الكمبيوتر، ويدعم التشغيل عبر المنصات على أجهزة Android أو IOS اللوحية. يمكن للمستخدمين ببساطة فتح المتصفح والتحكم في الروبوت للتحرك، ورسم الخرائط، والملاحة، وعمليات أخرى
التفاعل بأوامر عقدة ROS2
يمكن للمستخدمين إرسال أوامر تحكم إلى الروبوت عن طريق سكربت لتنفيذ عمليات مثل التحرك، والحصول على الموقع الحالي، والملاحة إلى نقطة محددة، وما إلى ذلك، مما يجعله أكثر ملاءمة للتطوير الثانوي
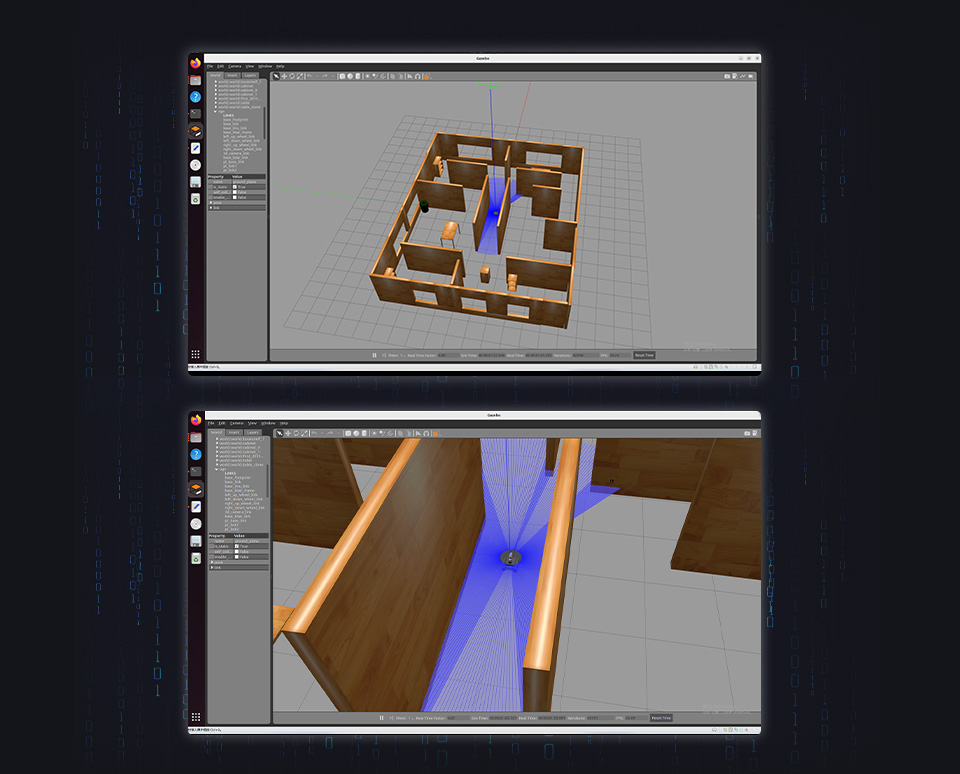
تصحيح المحاكاة باستخدام Gazebo
يوفر وضع روبوت Gazebo ومكتبة وظائف كاملة لتصحيح أخطاء المحاكاة، مما يساعدك على التحقق من النظام واختباره خلال المراحل المبكرة من التطوير
مواصلة المغامرة عند حلول الظلام
إضاءة LED عالية السطوع لضمان صور واضحة في ظروف الإضاءة المنخفضة
مناسب للتطوير التكتيكي
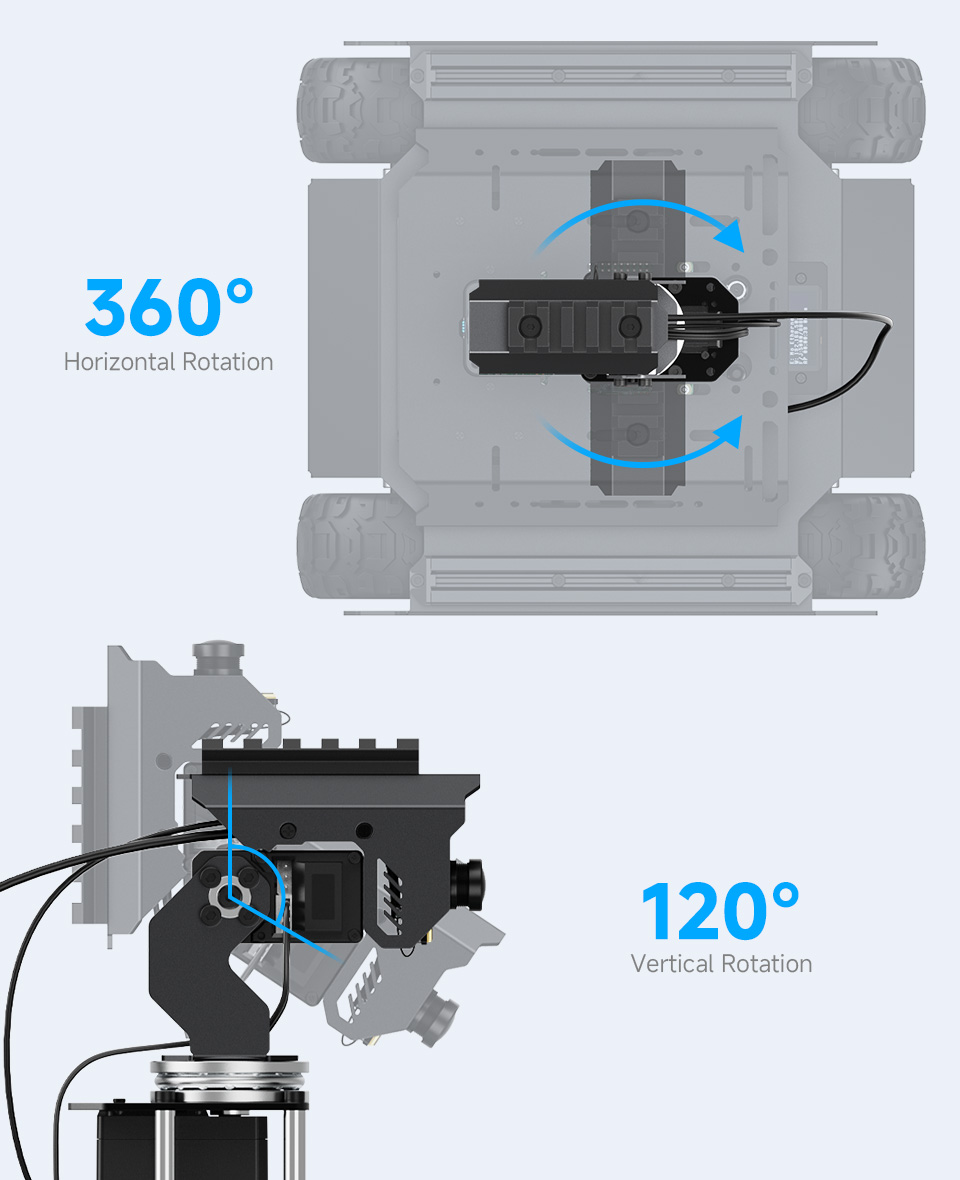
يأتي مع سكة حديدية بعرض 21 مم ومحرك مؤازر (Bus Servo) عالي الدقة وعالي العزم (30 كجم.سم) للتطوير التكتيكي
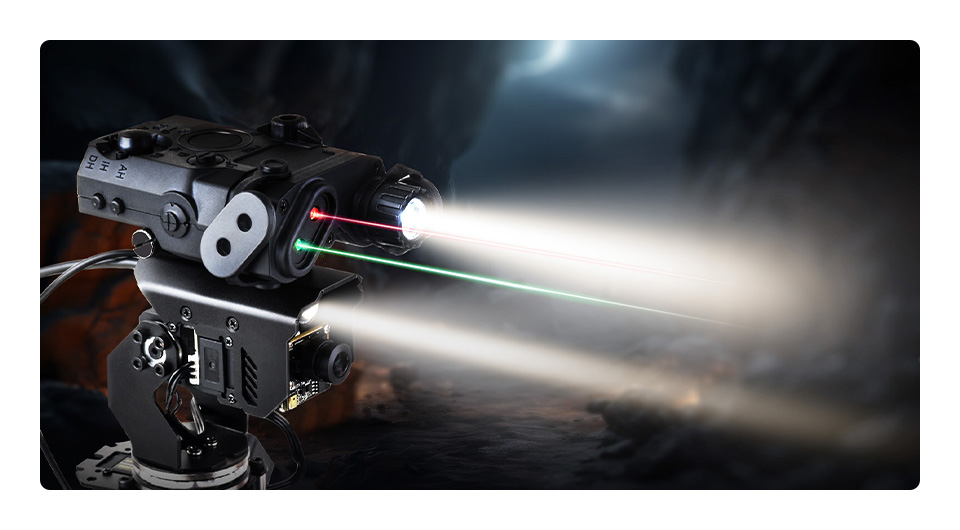
للعلم فقط، الملحقات الموجودة في الصورة أعلاه غير مشمولة
سكة ألمنيوم قياسية
يأتي مع 2 × 10²⁰ سكة جانبية قياسية أوروبية، ويدعم تركيب ملحقات إضافية عبر صواميل القوارب لتلبية الاحتياجات المختلفة، مما يسهل توسيع سيناريوهات التشغيل الخاصة
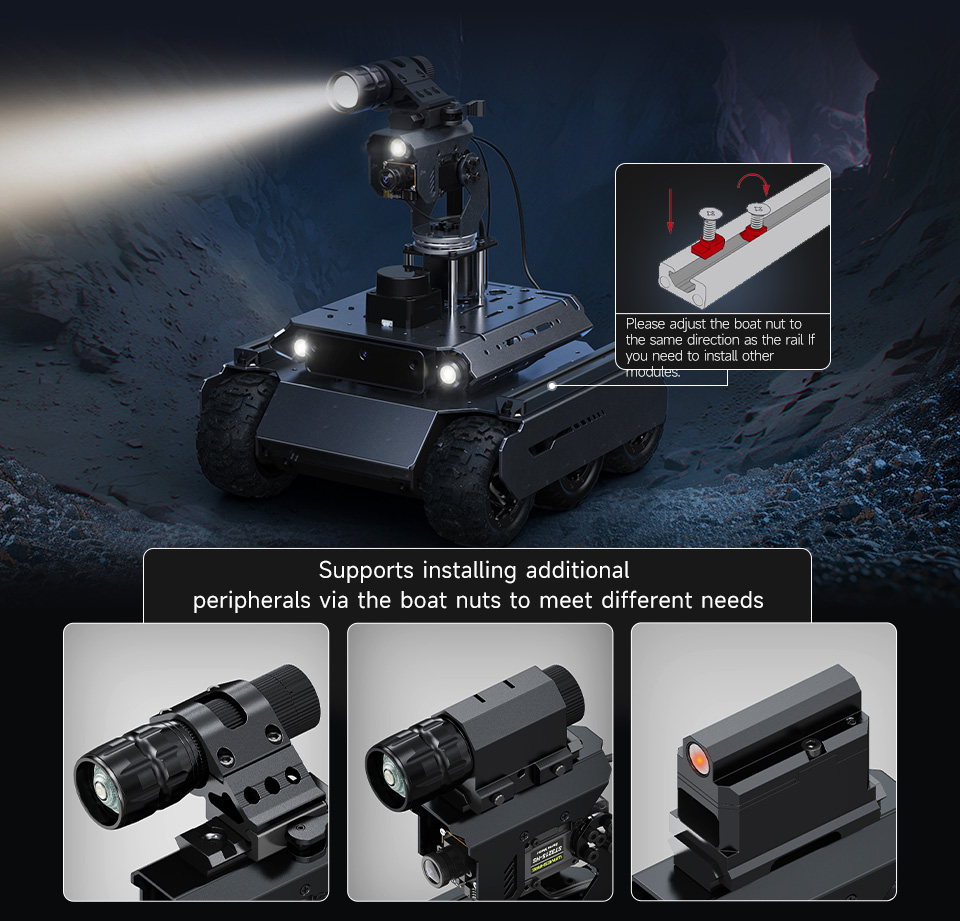
ملاحظة: السكة، وصواميل القوارب، وبراغي M4 فقط هي المشمولة، أما الملحقات الأخرى فيجب شراؤها بشكل منفصل.
يدعم القيادة في التضاريس المعقدة
تصميم بـ 6 عجلات ونظام دفع رباعي (4WD). استخدام 6 عجلات يوفر منصة أكثر استقرارًا ومساحة تلامس أكبر، بينما يوفر نظام الدفع الرباعي قوة وجرًا أقوى للتعامل مع مختلف التضاريس والعوائق
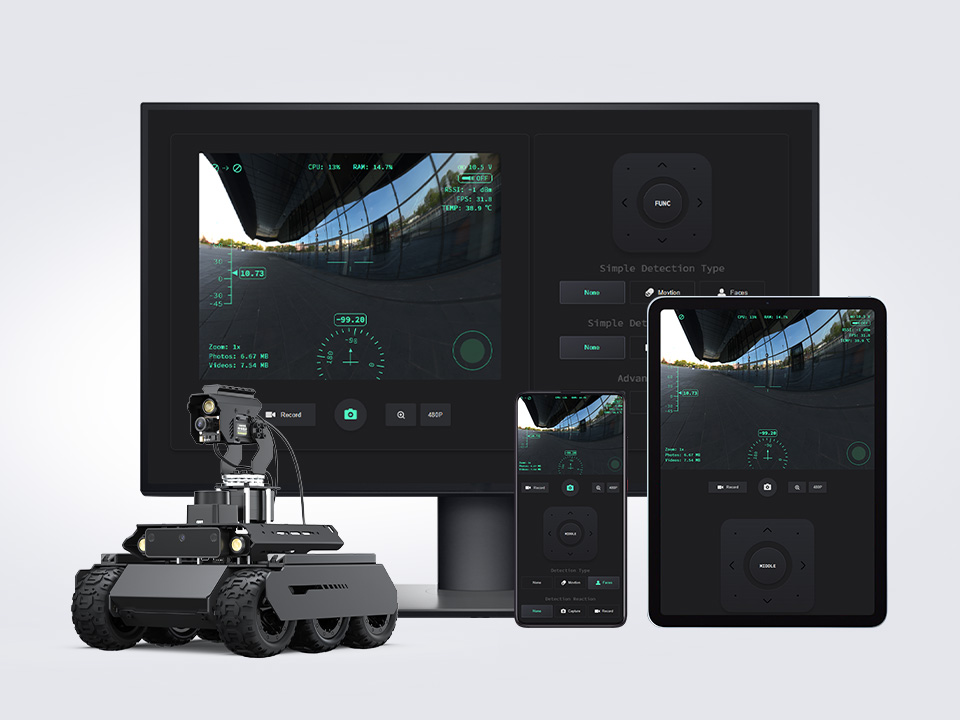
سهل التحكم عبر
تطبيق ويب يعمل عبر المنصات
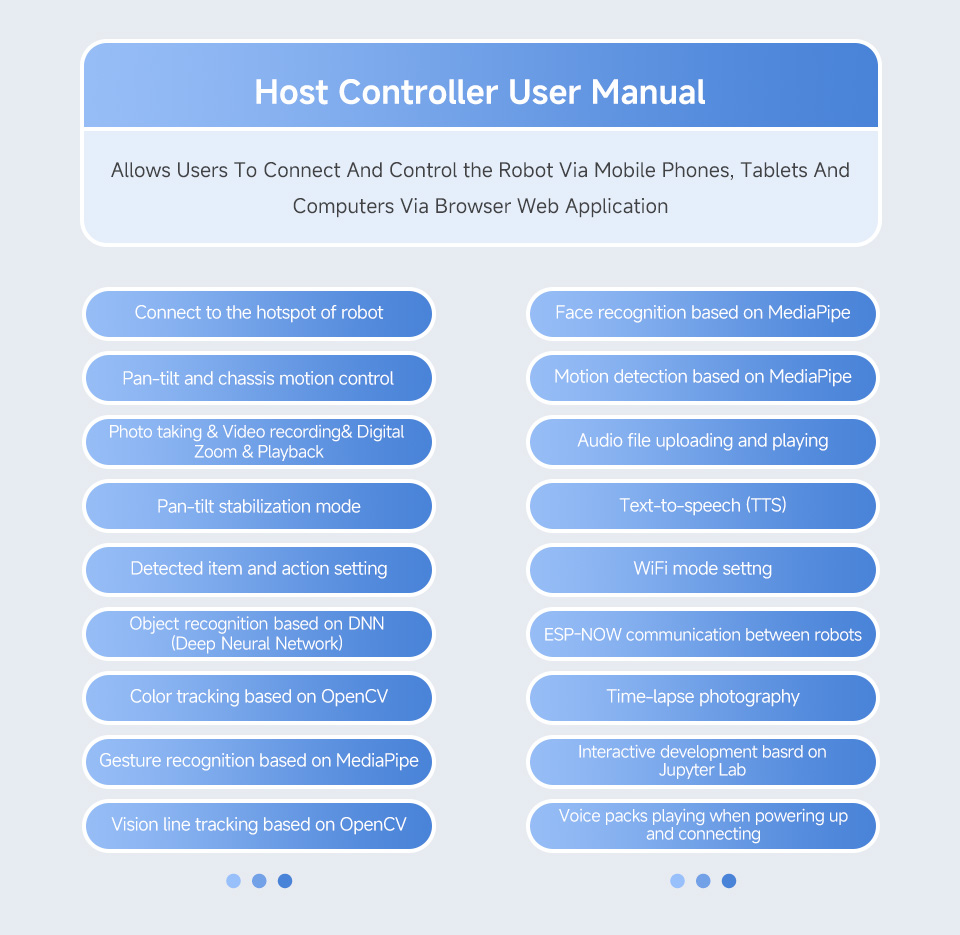
لا يتطلب تثبيت تطبيق، ويسمح للمستخدمين بالاتصال والتحكم في الروبوت عبر الهواتف المحمولة والأجهزة اللوحية وأجهزة الكمبيوتر من خلال متصفح الويب. يدعم التحكم بمفاتيح الاختصار مثل WASD والماوس عبر جهاز كمبيوتر مزود بلوحة مفاتيح
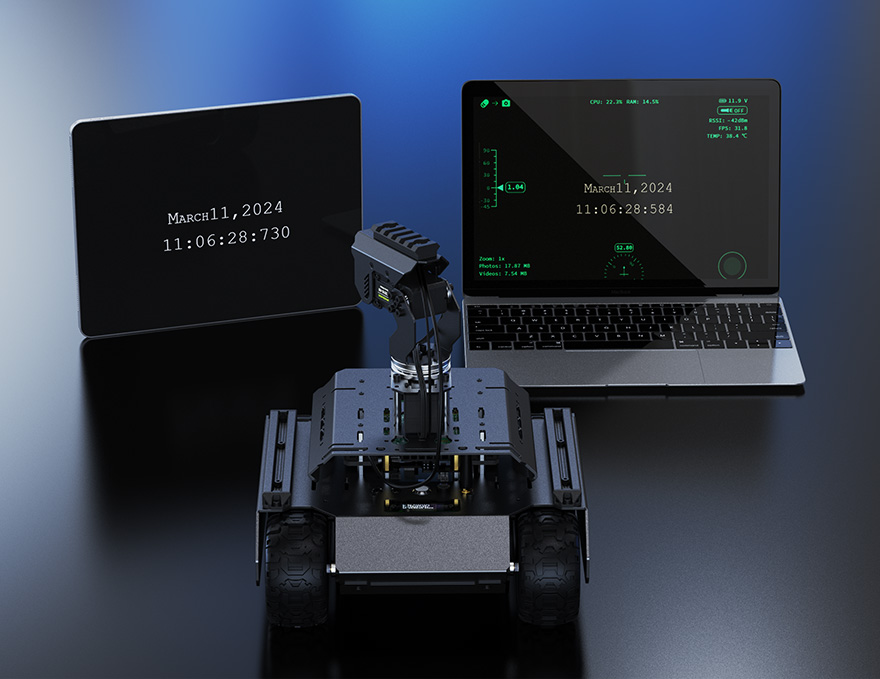
نقل الفيديو المباشر بتقنية WebRTC
يعتمد على تطبيق ويب Flask خفيف الوزن، استنادًا إلى تقنية WebRTC لنقل البيانات في الوقت الفعلي بزمن انتقال فائق الانخفاض، باستخدام لغة Python ويسهل توسيعه، ويعمل بسلاسة مع OpenCV
التعرف، التتبع، والاستهداف
استنادًا إلى OpenCV لتحقيق التعرف على الألوان والاستهداف التلقائي. ويدعم التحكم بلمسة واحدة في وحدة التحكم بالاتجاهات (Pan-Tilt) وإضاءة LED التلقائية، مما يتيح التوسع لمزيد من الوظائف
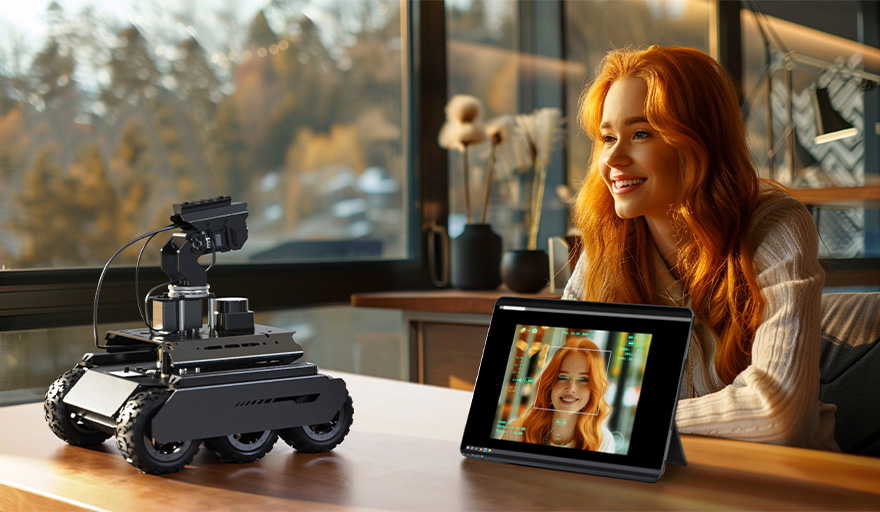
كشف الوجه:
التقاط تلقائي للصور أو الفيديو
استنادًا إلى OpenCV لتحقيق التعرف على الوجوه، ويدعم التقاط الصور أو تسجيل الفيديو تلقائيًا بمجرد التعرف على وجه
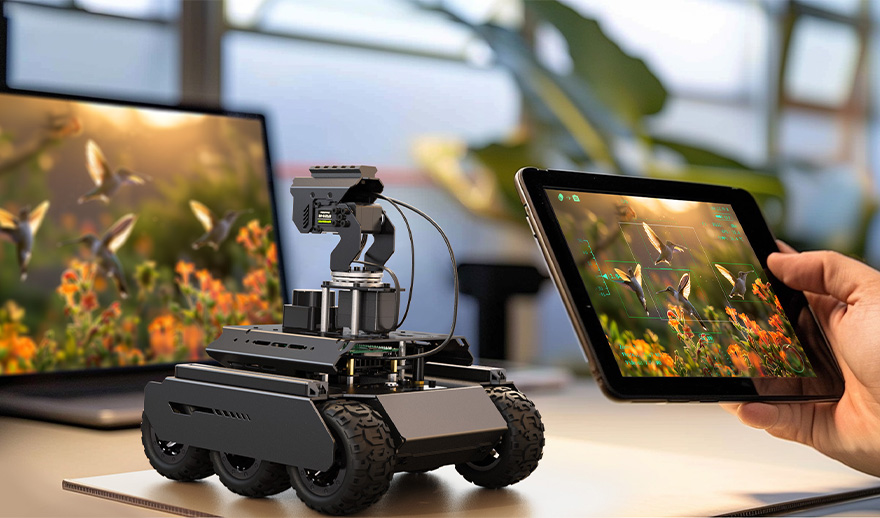
التعرف الذكي على الأشياء
يدعم التعرف على العديد من الأشياء الشائعة باستخدام النموذج الافتراضي
التعرف على الإيماءات:
تفاعل الذكاء الاصطناعي مع لغة الجسد
يجمع بين OpenCV وMediaPipe لتحقيق التحكم في الإيماءات في وحدة التحكم بالاتجاهات (Pan-Tilt) وإضاءة LED
التحكم بالإيماءات لالتقاط الصور
|
التحكم في تشغيل/إيقاف LED والإضاءة الخلفية
|
المزيد من عروض MediaPipe التوضيحية لإنشاء مهام معالجة فيديو معقدة بسهولة
MediaPipe هو إطار عمل مفتوح المصدر طورته Google لبناء خطوط معالجة وسائط متعددة عبر المنصات، ويوفر مجموعة من المكونات والأدوات الجاهزة، وتمكن قدرات المعالجة عالية الأداء الخاصة به الروبوت من الاستجابة ومعالجة مدخلات الوسائط المتعددة المعقدة مثل تحليلات الفيديو في الوقت الفعلي.
التعرف على الوجوه
|
كشف التوجه
|
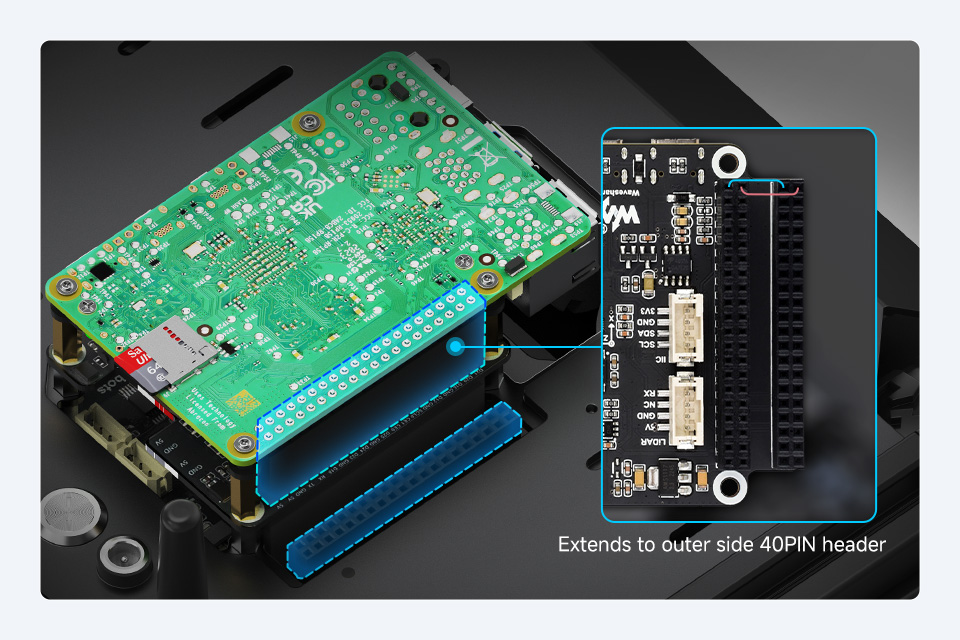
رأس GPIO ممتد بـ 40 سنًا
لا يشغل الروبوت سوى واجهة UART الخاصة بـ GPIO في Raspberry Pi للاتصال، مع تكييف رأس خارجي بـ 40 سنًا للوحة التشغيل لتوسيع المزيد من الأجهزة الطرفية والوظائف
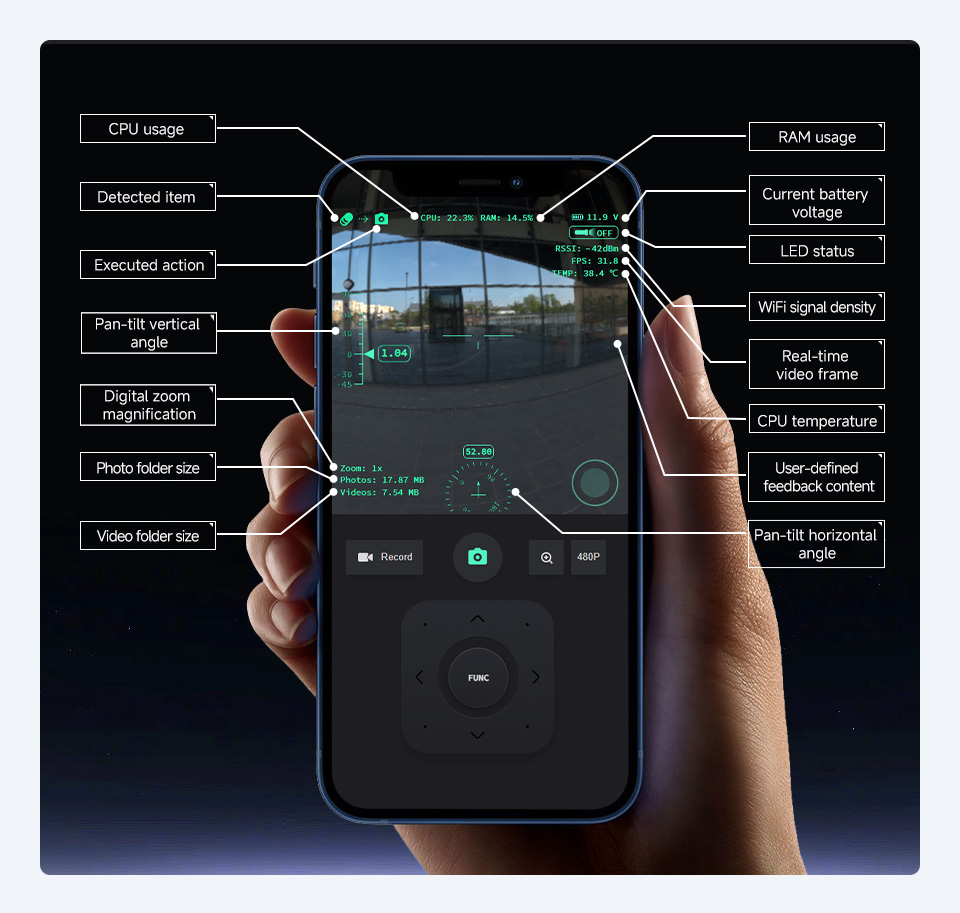
الحصول على تعليقات معلوماتية في الوقت الفعلي
مراقبة حالة تشغيل الروبوت في الوقت الفعلي
أداة سطر أوامر صفحة الويب
وظائف متعددة لتوسيع أسهل
سريع الإعداد، سهل التوسيع
تخصيص وإضافة وظائف جديدة بسهولة دون تعديل كود الواجهة الأمامية
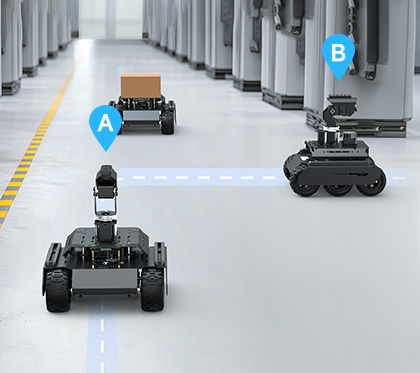
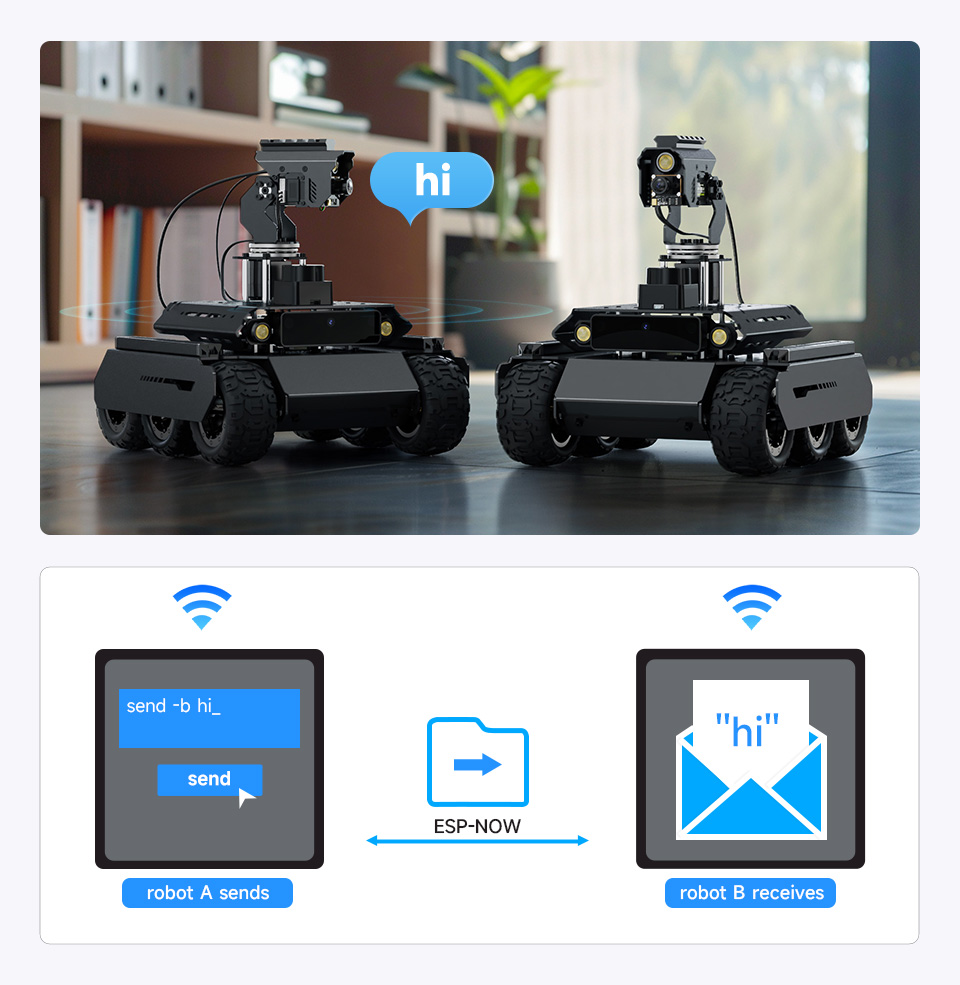
اتصال لاسلكي ESP-NOW
بين الروبوتات
بناءً على بروتوكول الاتصال ESP-NOW، يمكن لروبوتات متعددة التواصل مع بعضها البعض دون الحاجة إلى عنوان IP أو MAC، مما يحقق تعاونًا بين أجهزة متعددة مع زمن انتقال منخفض يصل إلى 100 ميكرو ثانية
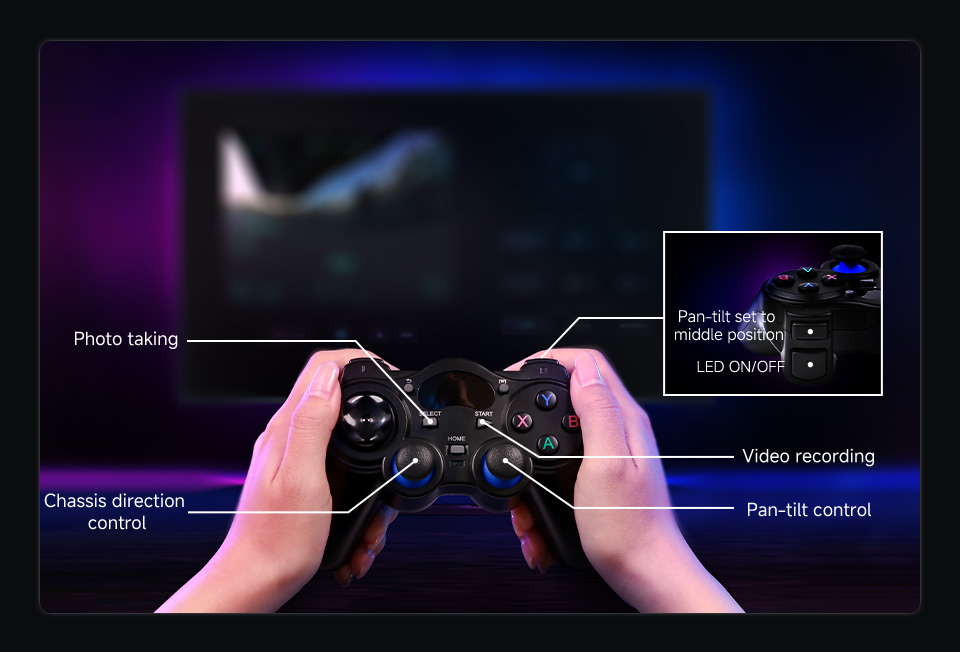
التحكم بواسطة لوحة الألعاب لتجربة تشغيل أفضل
يأتي مع لوحة ألعاب لاسلكية، مما يجعل التحكم في الروبوت أكثر مرونة. يمكنك توصيل مستقبل USB بجهاز الكمبيوتر الخاص بك والتحكم في الروبوت عن بُعد عبر الإنترنت. يوفر عرضًا توضيحيًا مفتوح المصدر لتخصيص طريقة التفاعل الخاصة بك
دعم توسيع 4G/5G
يدعم تثبيت وحدة 4G/5G* لسيناريوهات التطبيق بدون شبكة WiFi
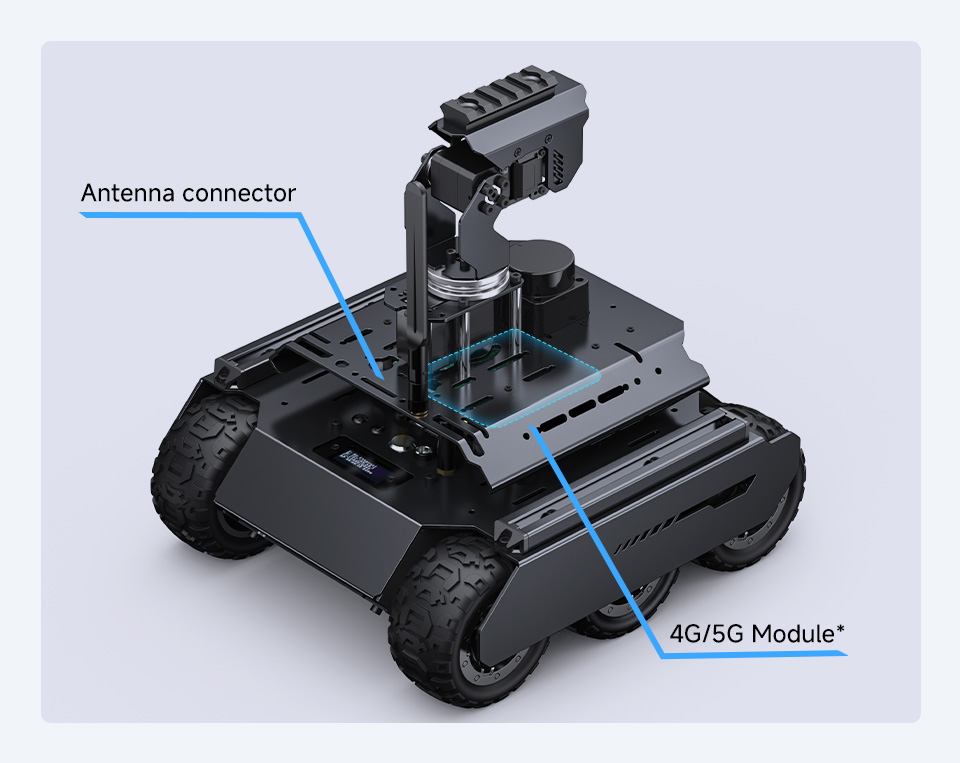
* قد تحتاج إلى استخدام خدمة النفق (Tunneling Service) مثل Ngrok أو Cpolar أو LocalTunnel لعرض خدمة الشبكة المحلية للروبوت (تطبيق Flask) على الإنترنت حتى تتمكن من التحكم في الروبوت من أي مكان.
تحقيق التحكم عن بُعد عبر الإنترنت
- تعتمد عروضنا التوضيحية لتطبيقات الويب على WebRTC لنقل الفيديو في الوقت الفعلي.
- WebRTC (اتصالات الويب في الوقت الفعلي) هي تقنية تمكن تطبيقات ومواقع الويب من إنشاء اتصال مباشر (نظير إلى نظير) والتقاط وبث الصوت و/أو الفيديو اختياريًا، بالإضافة إلى تبادل البيانات التعسفية بين المتصفحات دون الحاجة إلى وسيط.
- نحن نقدم دروسًا شاملة حول Ngrok* لمساعدتك على البدء بسرعة وتحقيق التحكم في الروبوت عبر الإنترنت.
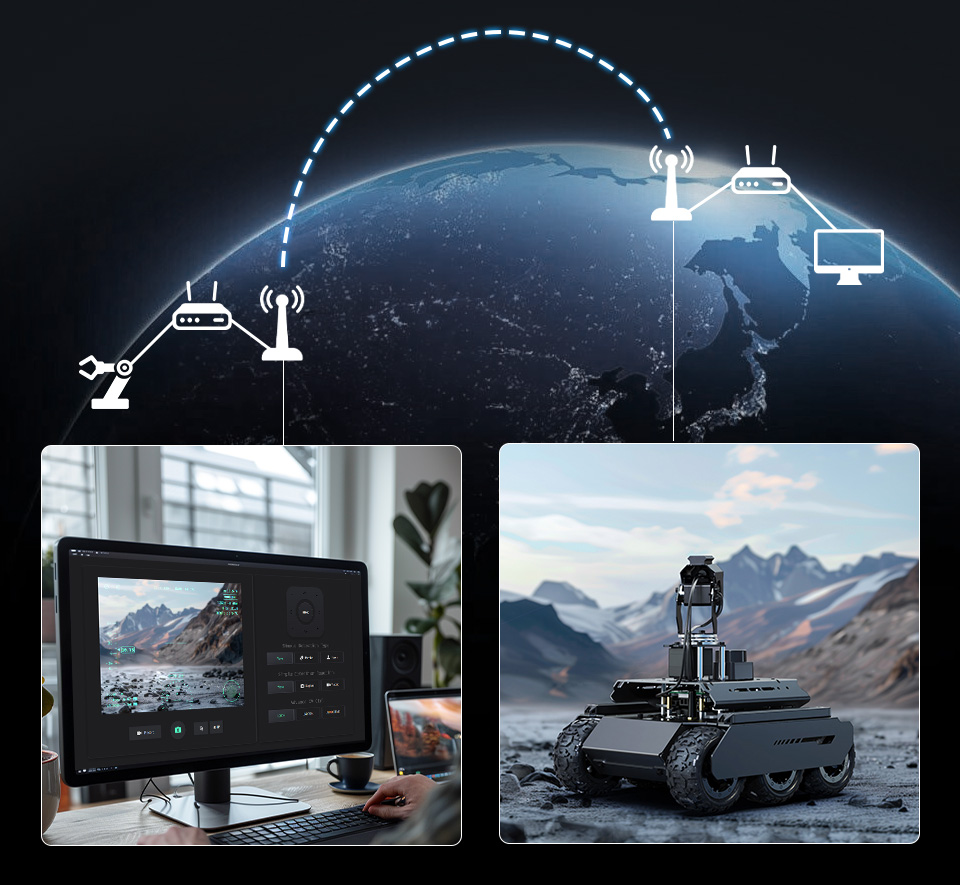
* يتم توفير دروس استخدام Ngrok فقط، ولا نقدم أي حسابات أو خوادم Ngrok. يمكنك متابعة برنامجنا التعليمي لفتح خدمة Ngrok الخاصة بك، أو اختيار خدمات نفق أخرى وفقًا لاحتياجاتك.
يدعم تثبيت حامل الهاتف الذكي
إذا كان لديك هاتف احتياطي، يمكنك تثبيته على الروبوت عبر الحامل كما هو موضح أدناه، باستخدام الهاتف لإنشاء نقطة اتصال (Hotspot) للروبوت وتحقيق التحكم عن بُعد عبر الإنترنت بتكلفة أقل
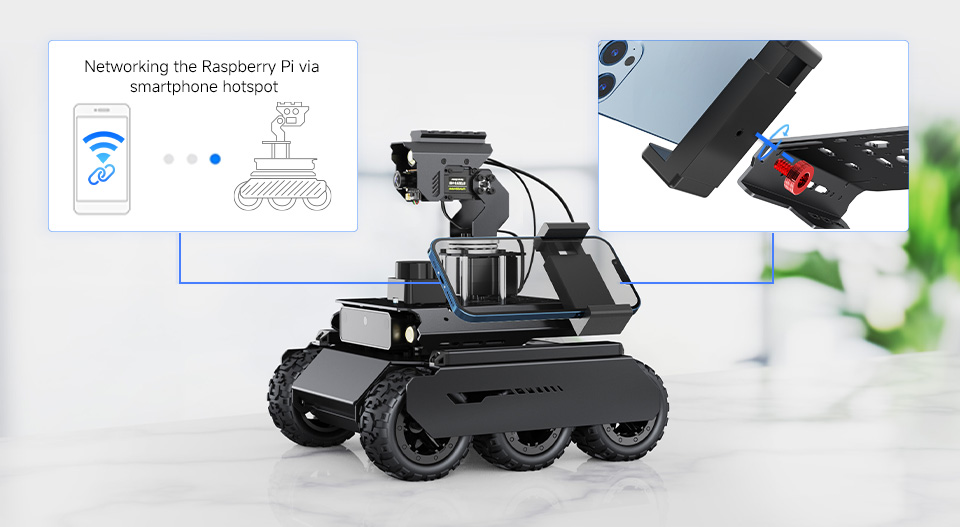
* يأتي مع حامل هاتف ذكي بمسمار مقاس 1/4 بوصة في العبوة
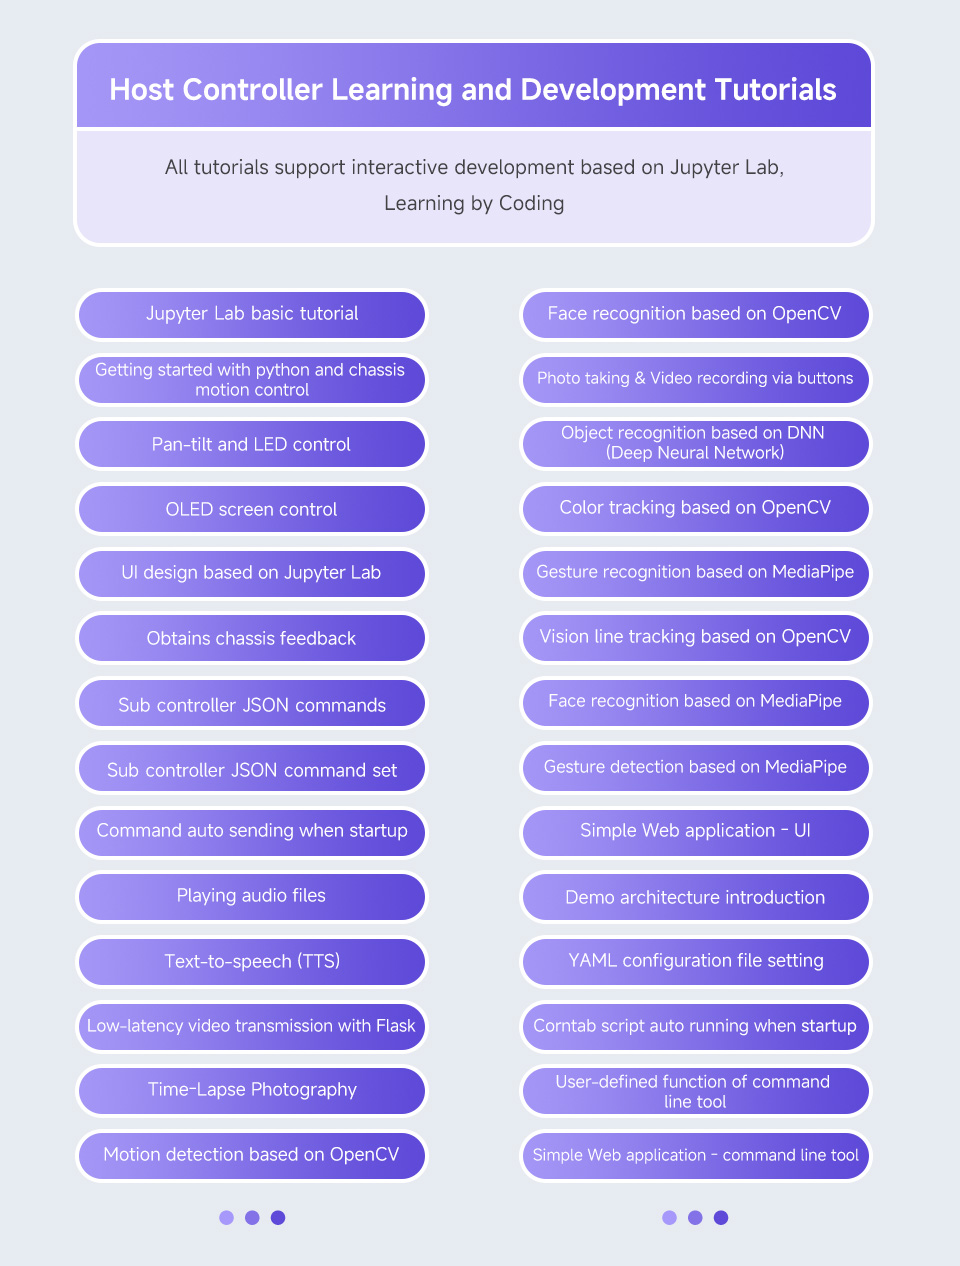
برنامج تعليمي تفاعلي عبر المنصات
طور أثناء التعلم
يدعم الوصول إلى Jupyter Lab عبر الأجهزة مثل الهواتف المحمولة والأجهزة اللوحية لقراءة الدروس وتعديل الكود على صفحة الويب، مما يجعل التطوير أسهل
جميع العروض مفتوحة المصدر
مجموعة تقنية كاملة مزدوجة التحكم
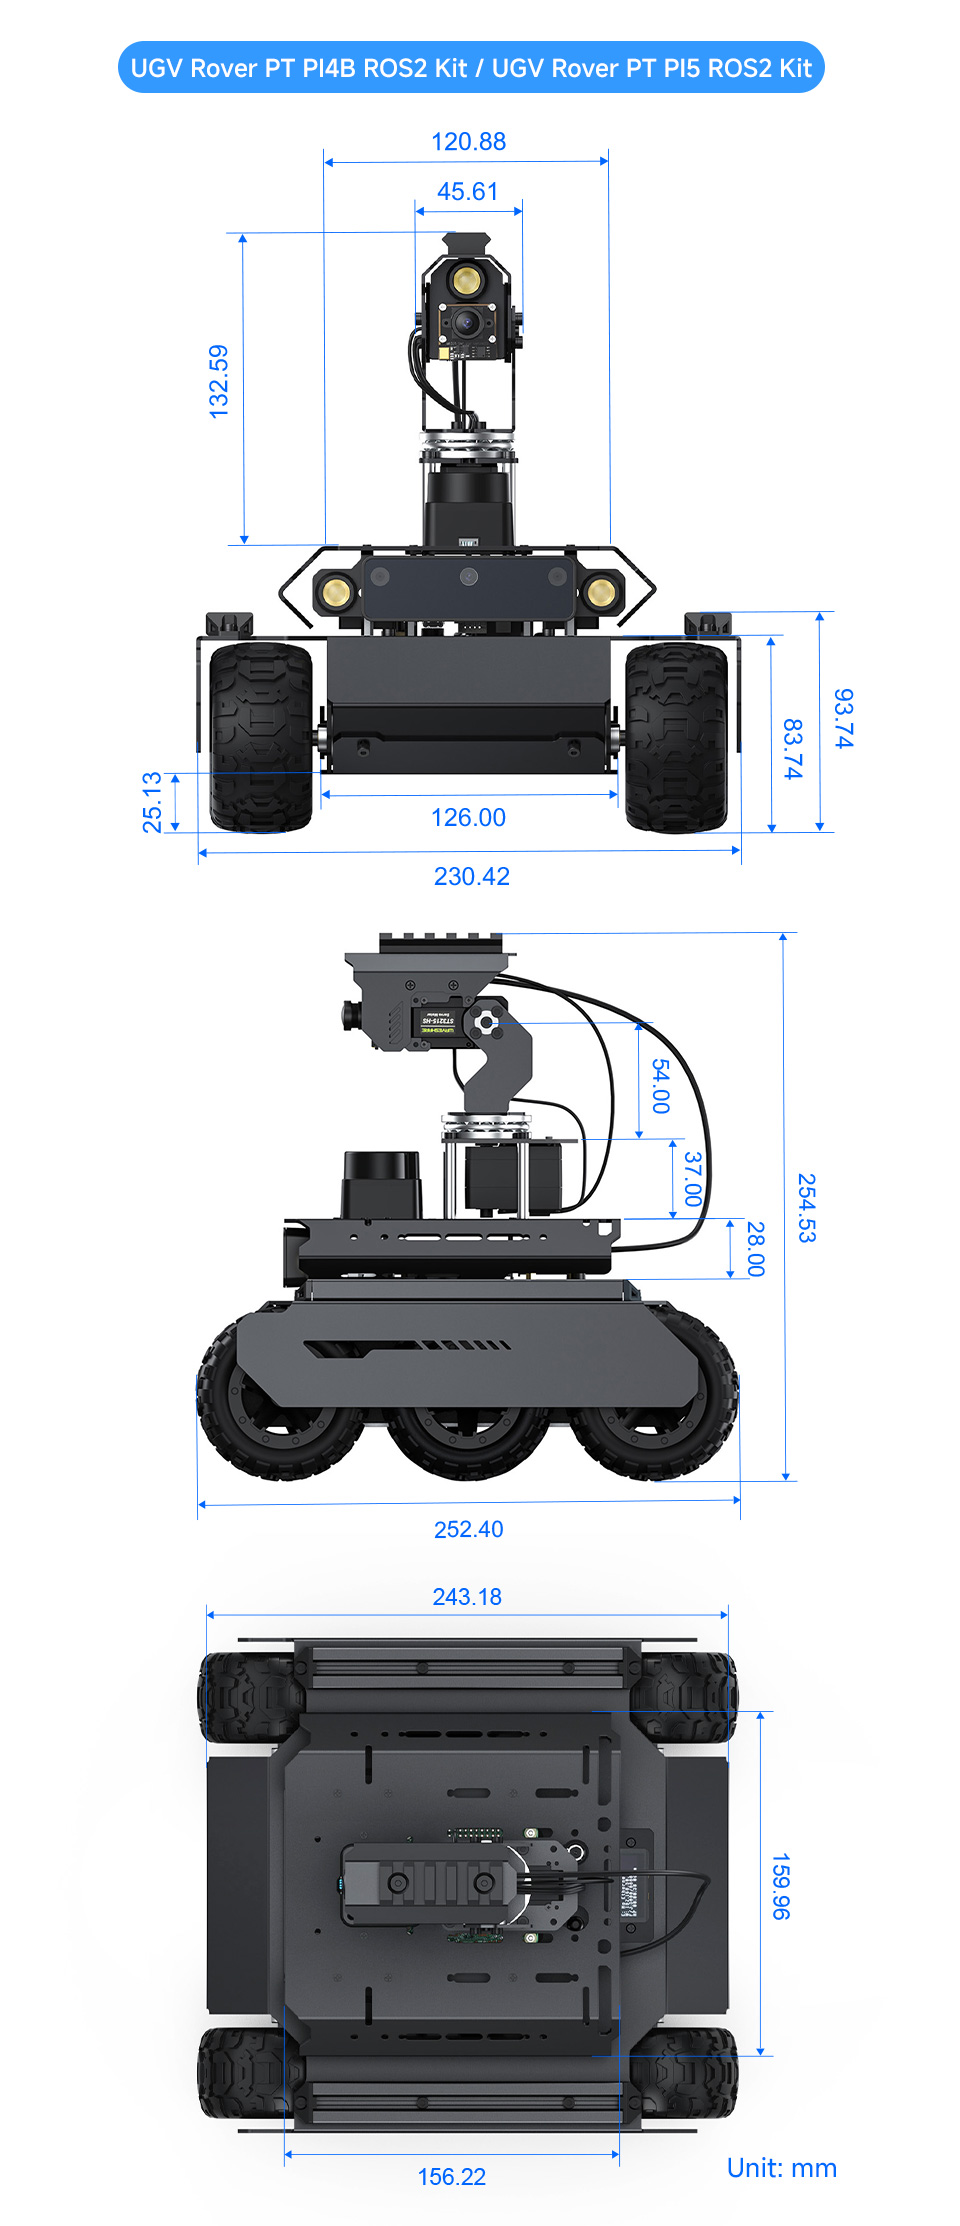
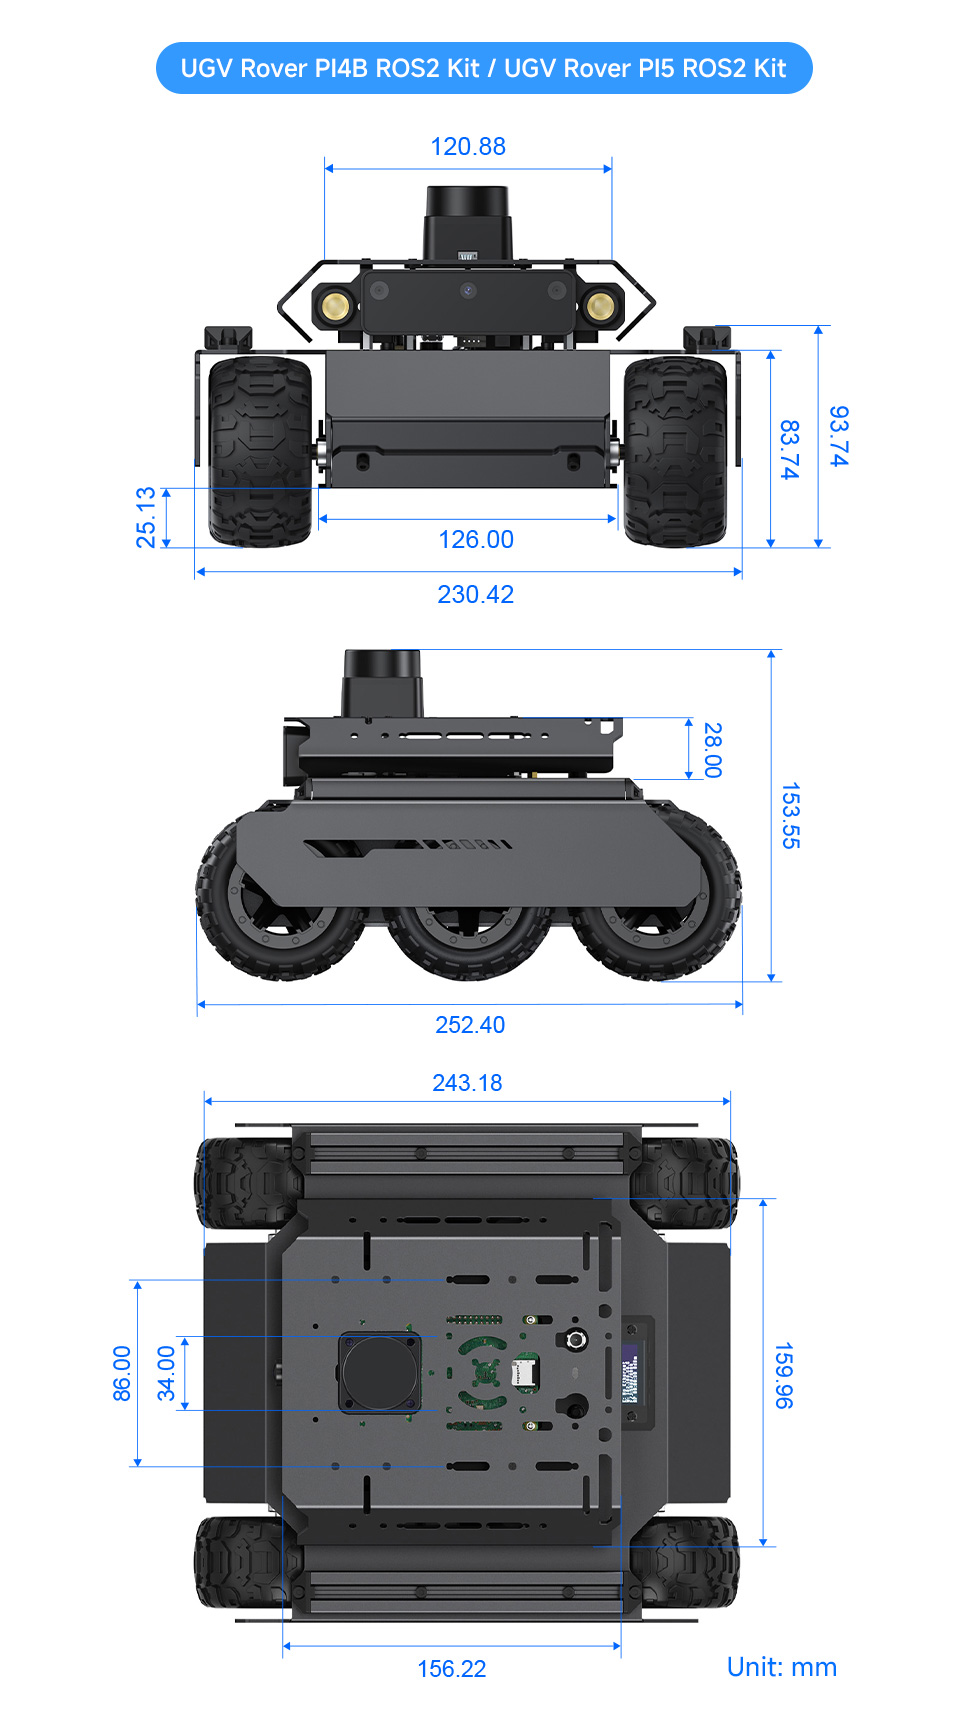
الأبعاد الخارجية
الموارد
WIKI: www.waveshare.com/wiki/UGV_Rover_PI_ROS2
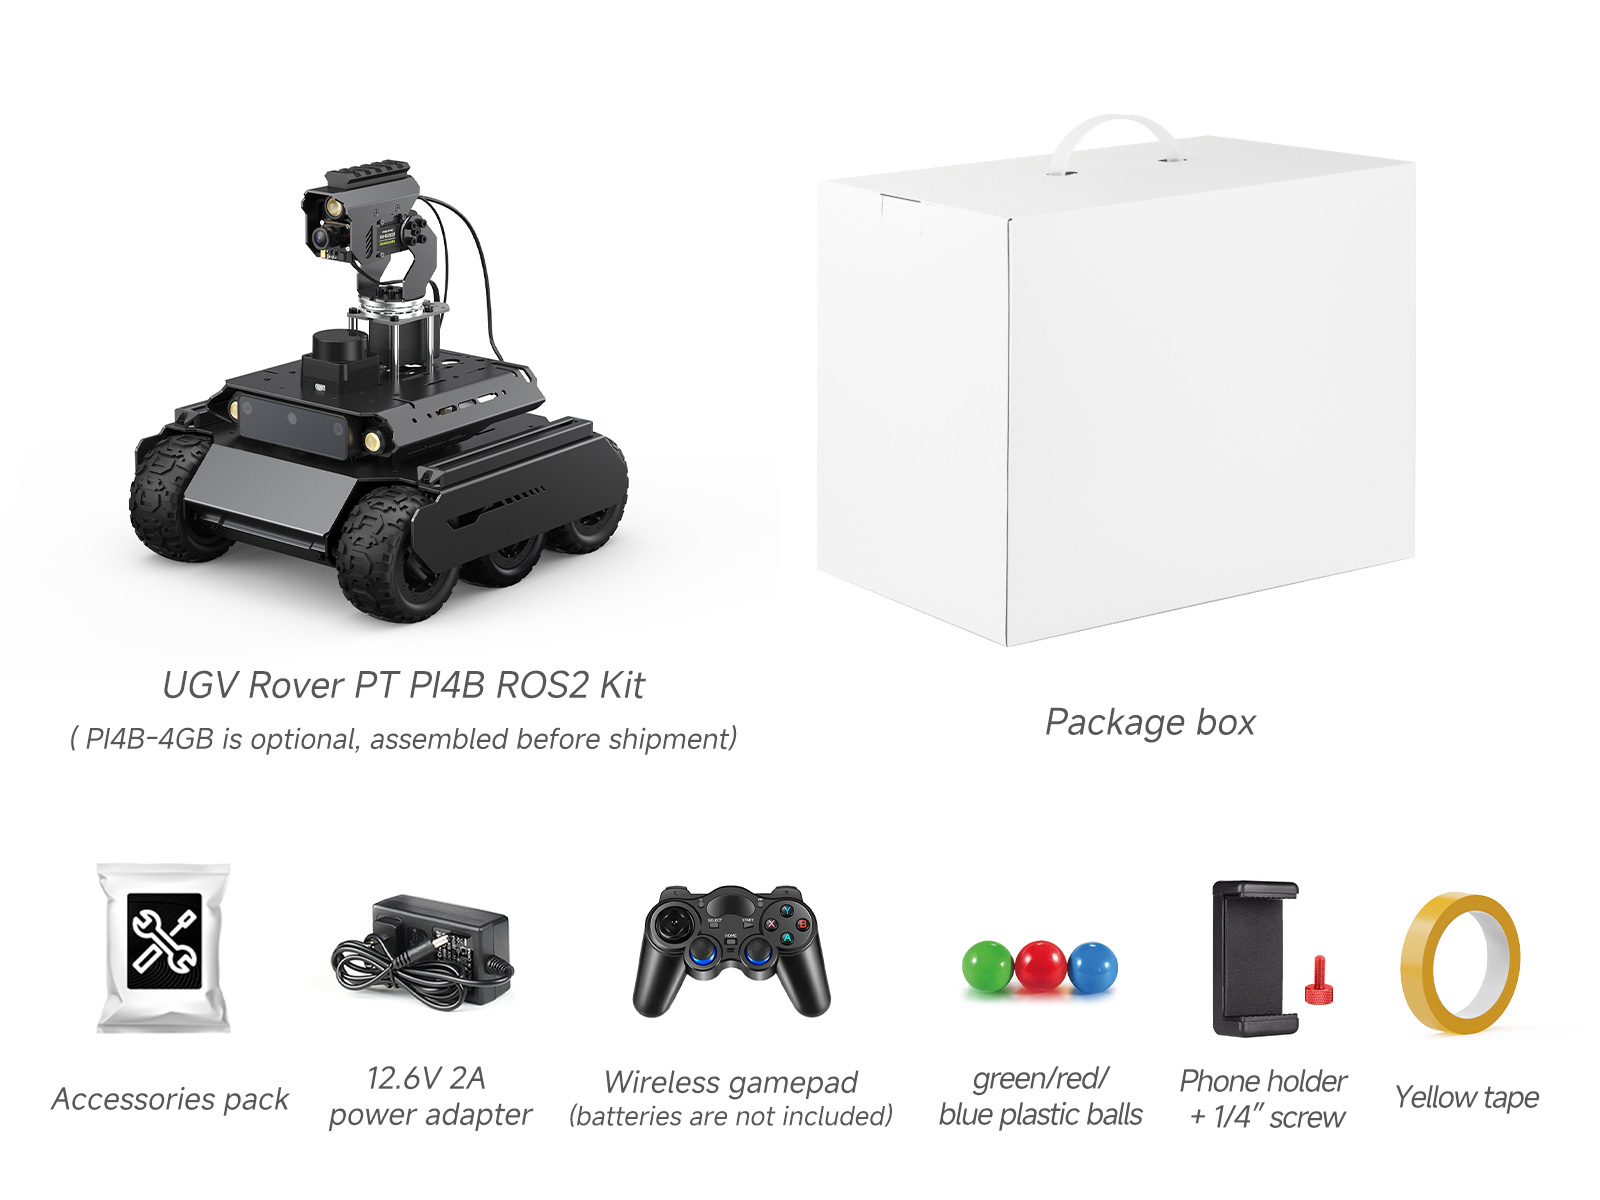
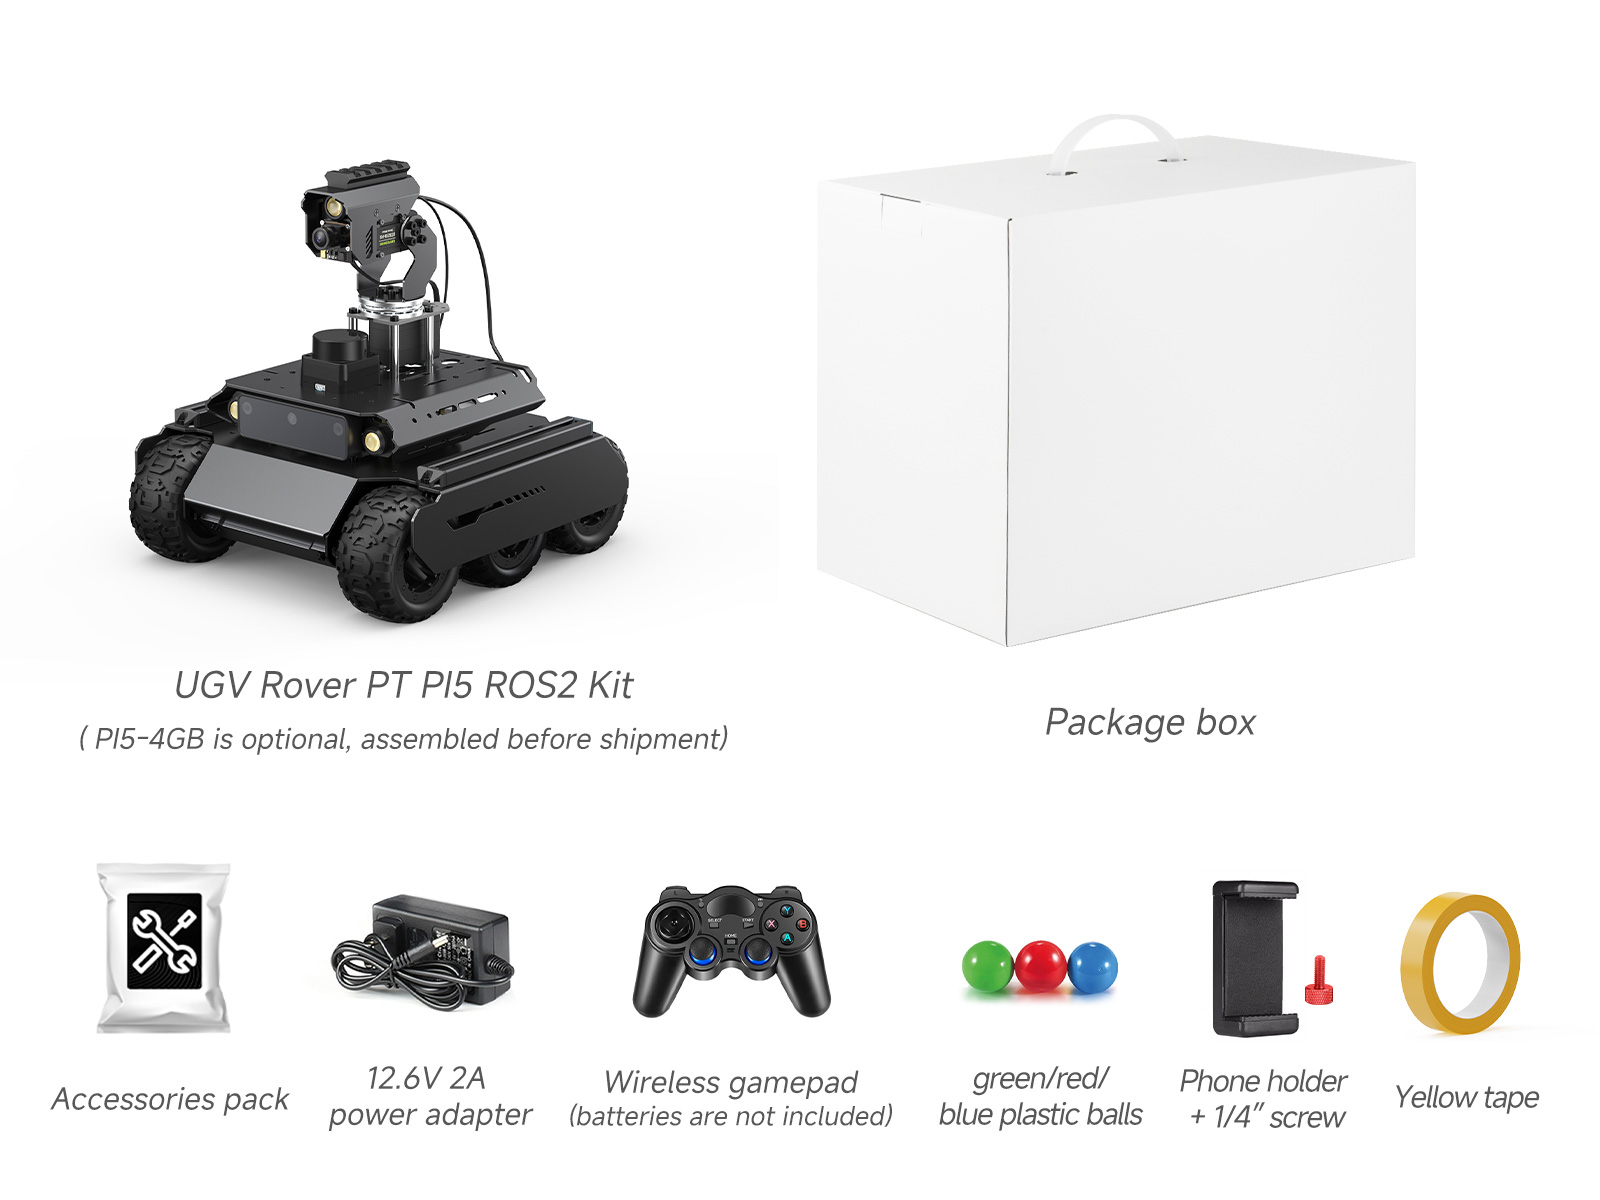
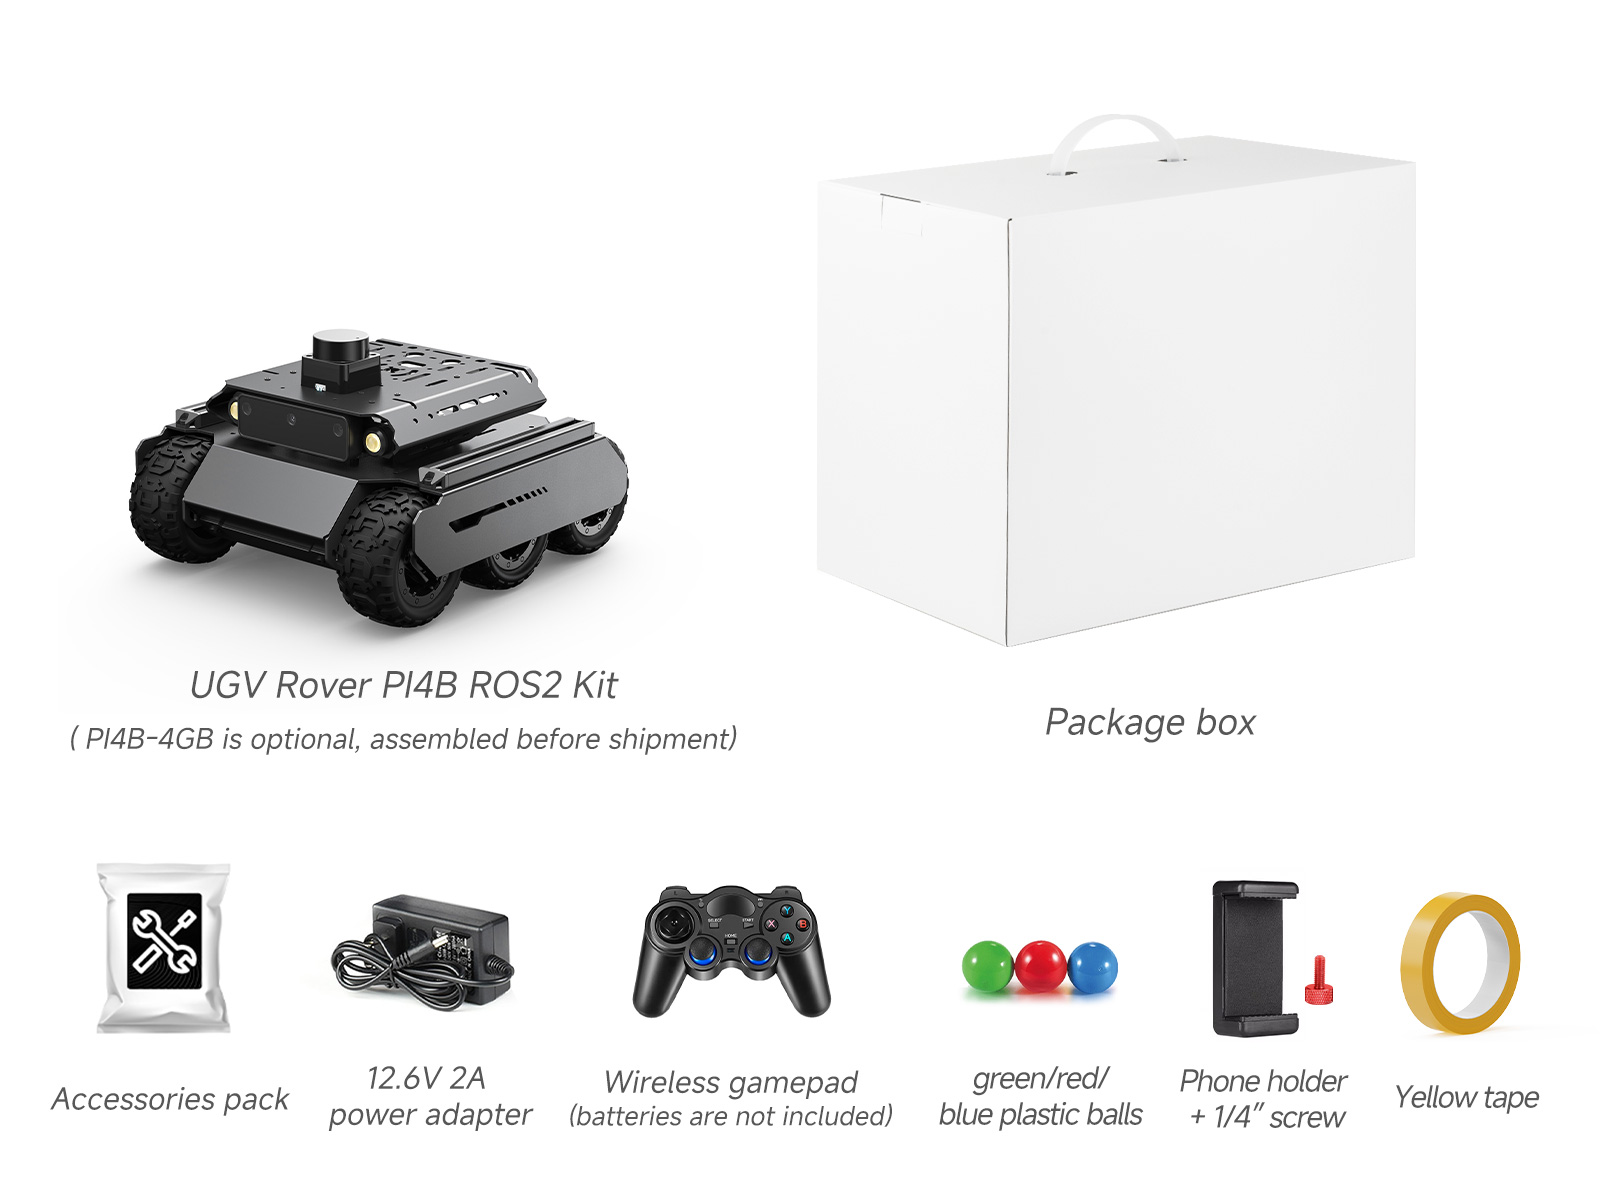
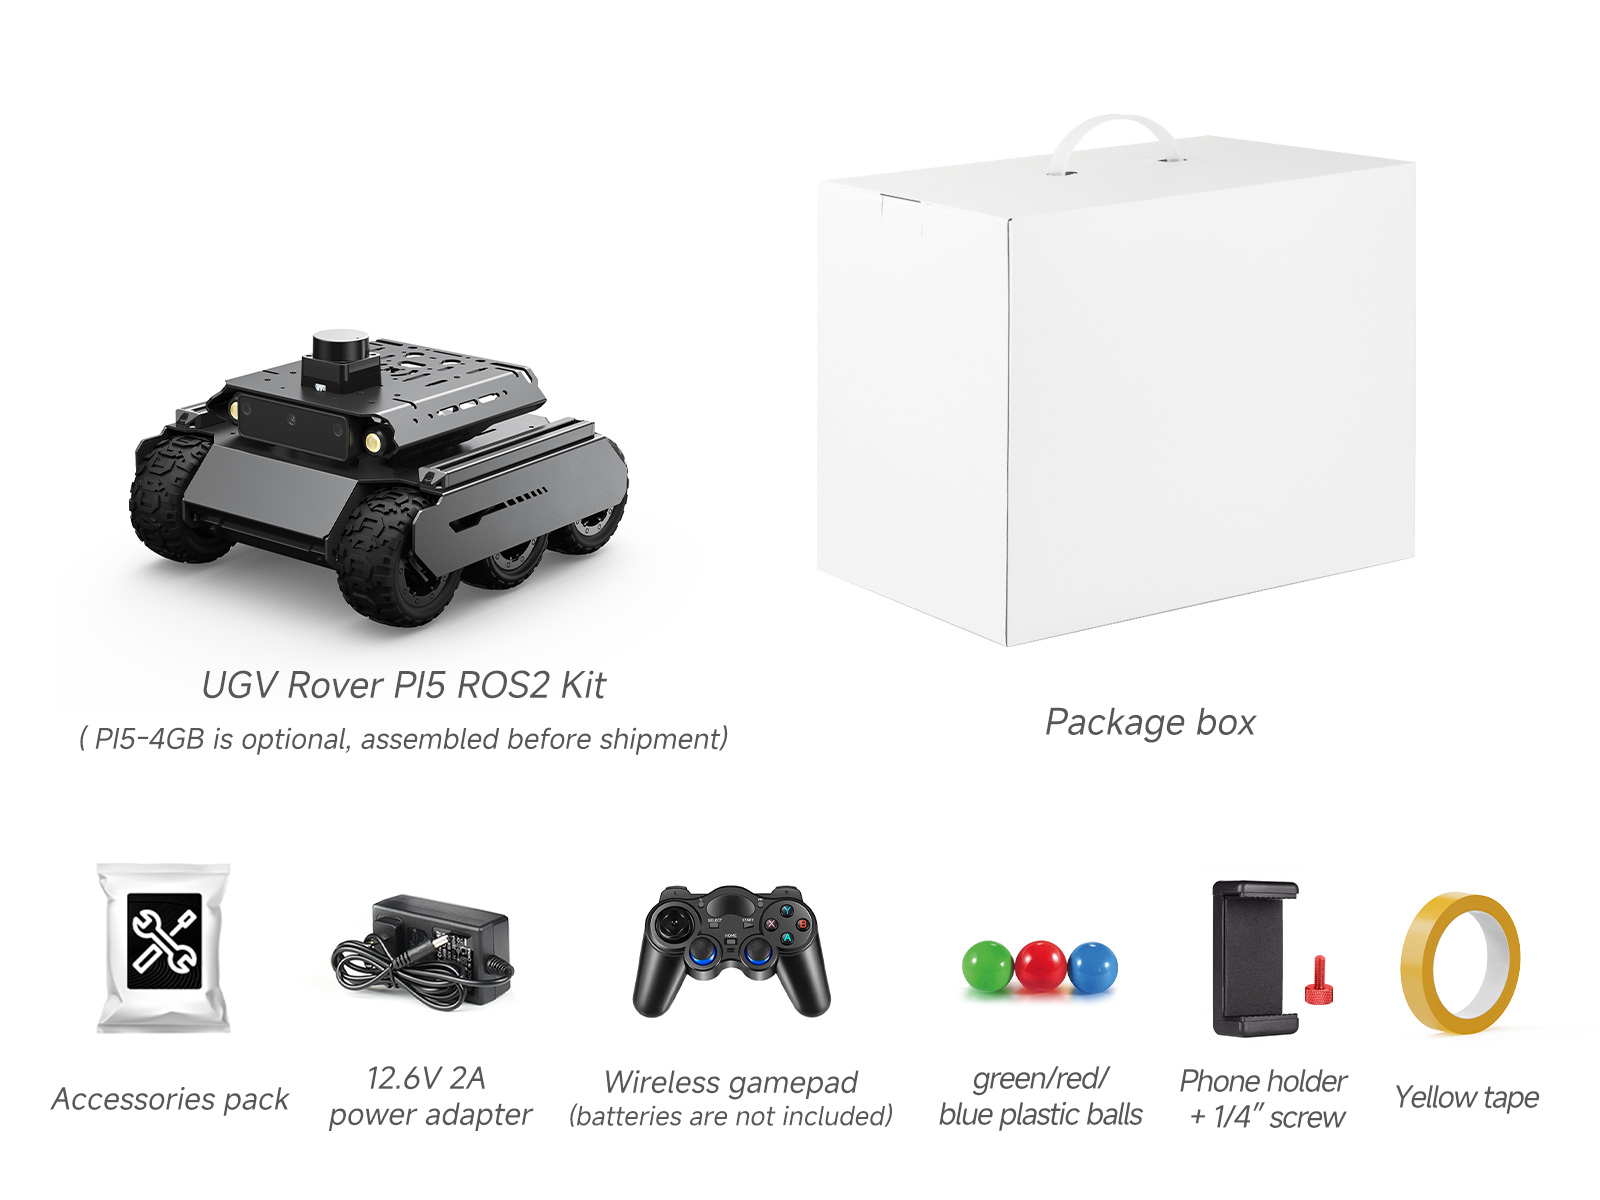
محتويات العبوة: