


Welcome to the discussion thread for روبوت WAVEGO الآلي الشبيه بالكلب بـ 12 درجة حرية (DOF)
Feel free to ask questions, share tips or report issues.
Feel free to ask questions, share tips or report issues.

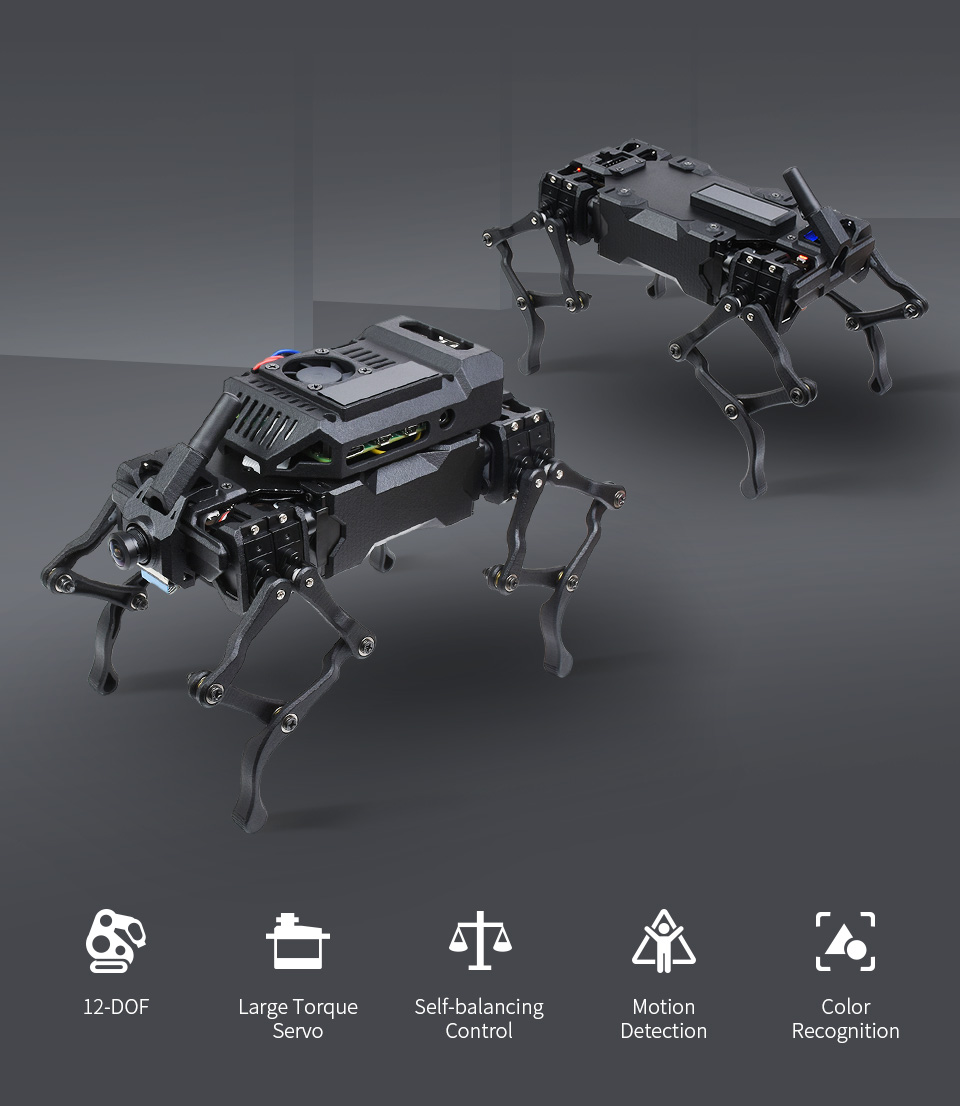
يُعد WAVEGO روبوتاً بيونياً شبيه بالكلب بـ 12 درجة حرية، يتميز بمؤازرات (servos) ذات عزم دوران عالٍ يبلغ 2.3 كجم.سم، وهيكل موثوق، وحركة مرنة. يدمج الروبوت أجهزة مثل كاميرا أمامية، ومتتبع حركة بـ 9 محاور، ومؤشر RGB، وغيرها، بالإضافة إلى تطبيق ويب مفتوح المصدر متعدد المنصات. يستخدم الجهاز ESP32 كوحدة تحكم فرعية لحل المعادلات العكسية لقضبان التوصيل وتوليد المشية، مما يشارك في مهمة الحساب مع وحدة التحكم الرئيسية، كما يمكن إضافة Raspberry Pi كوحدة تحكم رئيسية لعمليات اتخاذ القرار عالية المستوى.

إجمالي 12 درجة حرية، تصميم ساق متعدد قضبان التوصيل + خوارزمية الحركة العكسية،
مما يزيد بشكل كبير من عزم الدوران الفعال للمؤازرة
مواد هيكلية من سبائك الألومنيوم 5052 ونايلون PA12، 40 مجموعة من مفاصل المحامل في جميع أنحاء الجسم، هيكل متين وموثوق، يضمن القوة مع الحفاظ على خفة الوزن
التكيف مع التضاريس المختلفة، والحفاظ على استقرار الكاميرا عن طريق التوازن الذاتي
تسمح باستخدام الوظائف القائمة على OpenCV مثل التعرف على الوجوه، وتتبع الألوان، وكشف الحركة، والمزيد
التعرف على الوجوه |
تتبع الألوان |
نقطة اتصال WiFi يتم إنشاؤها تلقائياً عند بدء التشغيل، لا تتطلب تكوين بيئة تجميع، تسمح بالاتصال وتسجيل الدخول إلى صفحة التحكم عبر متصفح الهاتف الذكي أو الكمبيوتر الشخصي، دون الحاجة إلى تثبيت تطبيق
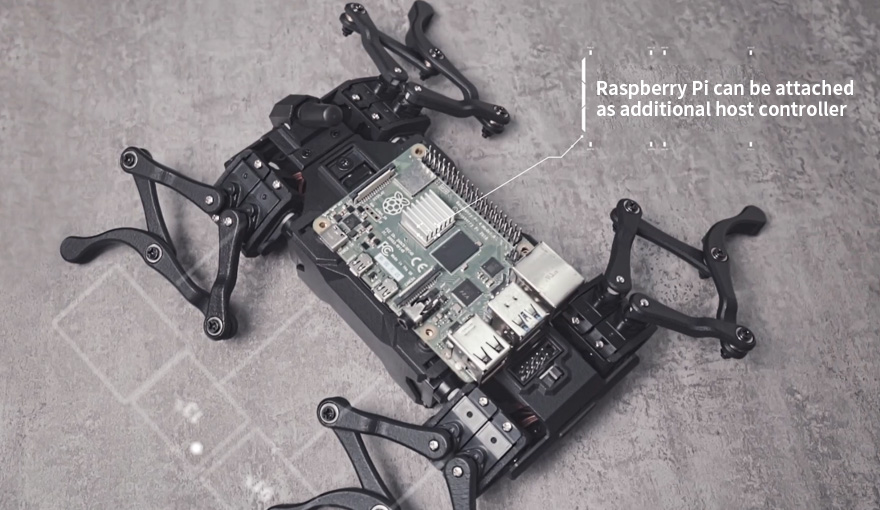
يمكن توصيل Raspberry Pi كوحدة تحكم رئيسية للتواصل مع وحدة التحكم الفرعية عبر UART، ستقوم وحدة التحكم الفرعية ESP32 بمشاركة الكثير من مهام الحساب مثل حل المعادلات العكسية لقضبان التوصيل وتوليد المشية، مع الحفاظ على المزيد من أداء Raspberry Pi لتطوير الوظائف عالية المستوى
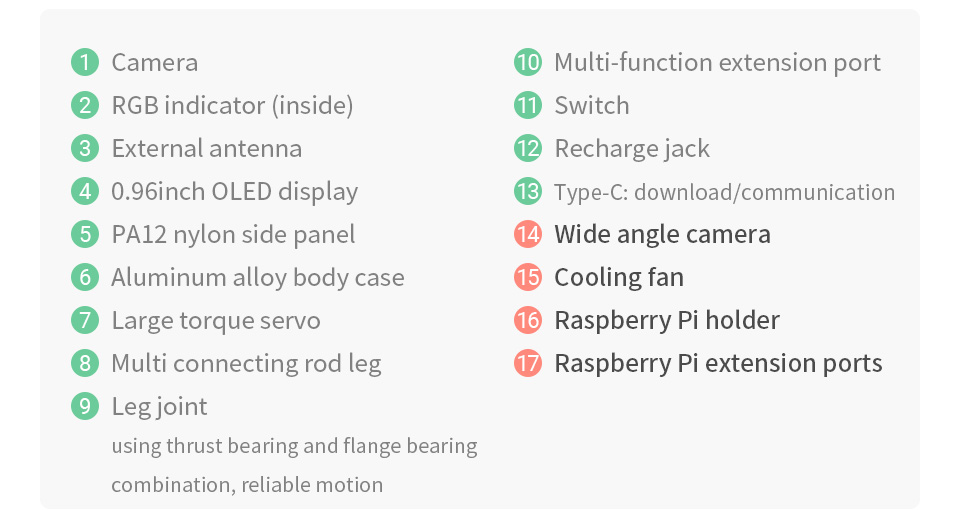
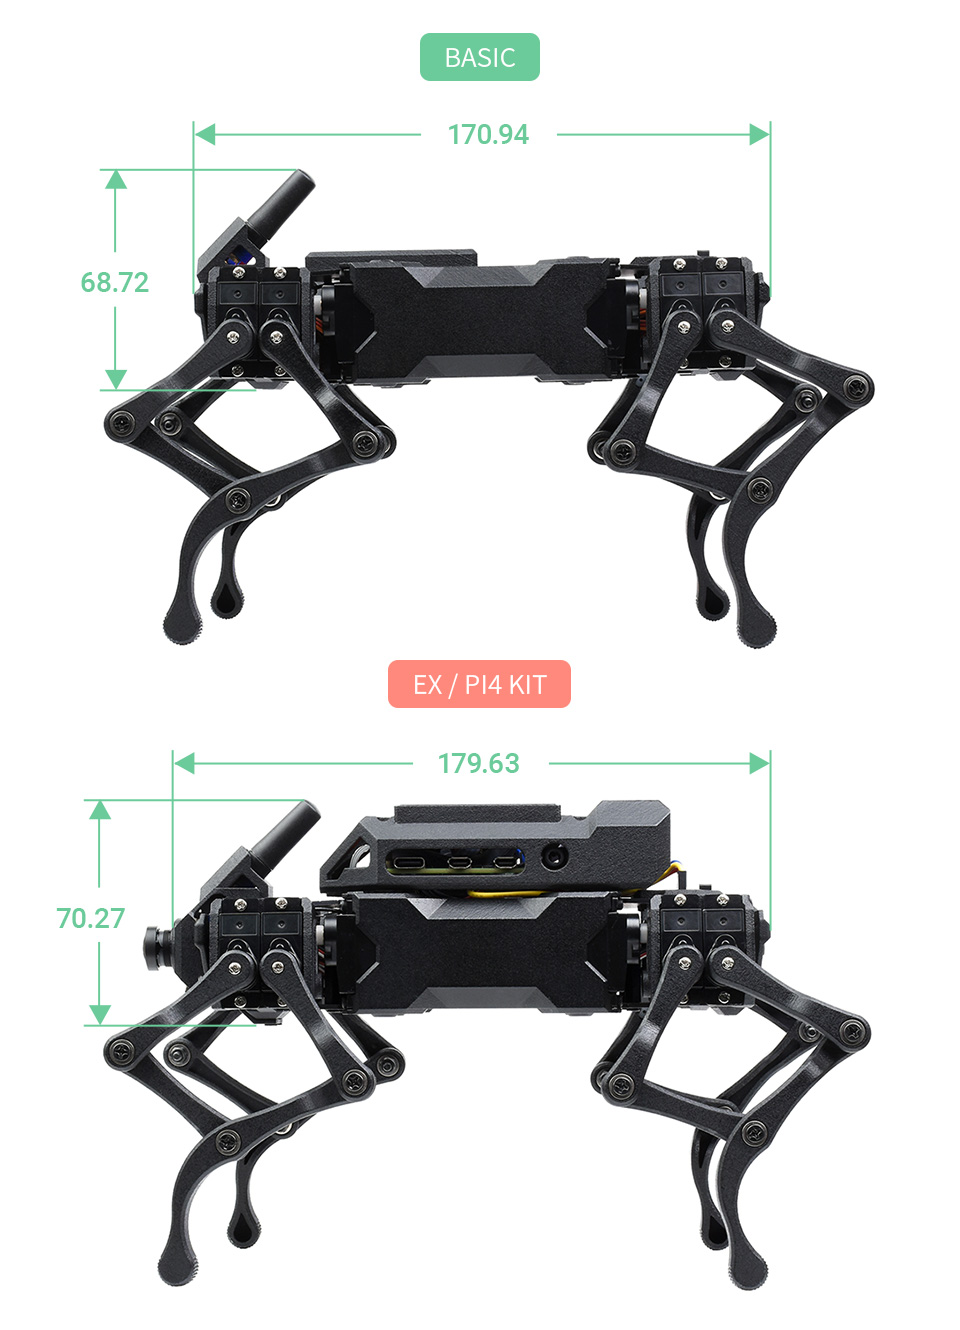
| عام | |
|---|---|
| اسم المنتج | روبوت رباعي الأرجل بيوني بـ 12 درجة حرية WAVEGO |
| وضعية الوقوف | الطول 218 مم، العرض 116 مم، الارتفاع 152 مم |
| وضعية الاستلقاء | الطول 228 مم، العرض 116 مم، الارتفاع 127 مم |
| الوزن الإجمالي | BASIC: 465 جم (مع البطاريات) |
| EX / PI4 KIT: 554 جم (مع البطاريات) | |
| درجة الحرية (DOF) | إجمالي 12، 3 لكل ساق |
| نظام التشغيل | |
| الكود التجريبي | FreeRTOS + نظام تشغيل Raspberry Pi |
| أداء الحركة | |
| المشية المتاحة | المصافحة | الوقوف | الانحناء ببطء | المشية القطرية | القفز | التوازن الذاتي |
| توسعة الحركة | توفير مثال لبرمجة الحركة، بما في ذلك وظيفة حركة السرعة بمنحنى بيزييه المرن |
| الحمولة القصوى | BASIC: 300 جم |
| EX / PI4 KIT: 200 جم | |
| معلومات المؤازرة (Servo) | |
| الأبعاد | 23.2 x 12.1 x 25.25 مم |
| الوزن | 13.0 ± 1 جم |
| جهد التشغيل | 6 فولت |
| السرعة بدون حمل | 0.1 ثانية/60 درجة (100 دورة في الدقيقة) |
| عزم الدوران عند التوقف | 2.3 كجم.سم |
| الحمل المقدر | 0.7 كجم.سم |
| التيار المقدر | 350 مللي أمبير |
| طريقة التحكم | تعديل عرض النبضة |
| نوع نظام التحكم | مقارن رقمي |
| الوظائف البصرية | |
| تجربة FreeRTOS | بث فيديو مباشر عبر الويب |
| تجربة نظام Raspberry Pi | بث فيديو مباشر | التعرف على الوجوه | تتبع الألوان | كشف الأجسام المتحركة |
| ملاحظة: جميع الأكواد التجريبية مفتوحة المصدر، وتعتمد تجربة نظام Raspberry Pi على المشاريع مفتوحة المصدر flask-streaming و OpenCV | |
| المعالج والذاكرة | |
| وحدة التحكم الفرعية ESP32 | المعالج: معالج Xtensa LX6 ثنائي النواة بتردد 240 ميجاهرتز |
| SRAM: 520 كيلوبايت + 8 ميجابايت | |
| Flash: 448 كيلوبايت + 4 ميجابايت | |
| أخرى | |
| معيار WiFi | 802.11b/g/n |
| معيار البلوتوث | بلوتوث 4.2، يشمل البلوتوث التقليدي (BR/EDR) والبلوتوث منخفض الطاقة (BLE) |
| المنفذ الخارجي | منفذ توسعة متعدد الوظائف 2*5P (اتصال وحدة التحكم الرئيسية، اختيار مصدر الطاقة، اختيار وضع التجميع، إلخ) |
| مقبس شاحن بطارية DC | |
| Type-C (تنزيل، اتصال UART، توسعة الأجهزة الطرفية) | |
| مصدر الطاقة |
نوع البطارية: بطاريات ليثيوم أيون 18650 (غير مشمولة) |
| جهد الإمداد: 7-8.4 فولت | |
| جهد إعادة الشحن: 8.4 فولت | |
| الحماية: حماية من الشحن الزائد/التفريغ، حماية من التيار الزائد، حماية من القصر، منع القطبية المعاكسة، شحن متوازن، تشغيل آمن ومستقر | |
| جهد الخرج: يوفر خرج 5 فولت لوحدة التحكم الرئيسية الأخرى | |
* قد تختلف الموارد باختلاف المنتج، يرجى مراجعة صفحة الويكي للتأكد من الموارد المقدمة فعلياً.
No reviews yet. Be the first to share your experience!
For more discussion Click Here
Discover More In:
Category: View similar items (روبوت)


يرجى تعبئة النموذج أدناه وسيتواصل معك فريقنا لتزويدك بأسعار الجملة.
يُعد WAVEGO روبوتاً بيونياً شبيه بالكلب بـ 12 درجة حرية، يتميز بمؤازرات (servos) ذات عزم دوران عالٍ يبلغ 2.3 كجم.سم، وهيكل موثوق، وحركة مرنة. يدمج الروبوت أجهزة مثل كاميرا أمامية، ومتتبع حركة بـ 9 محاور، ومؤشر RGB، وغيرها، بالإضافة إلى تطبيق ويب مفتوح المصدر متعدد المنصات. يستخدم الجهاز ESP32 كوحدة تحكم فرعية لحل المعادلات العكسية لقضبان التوصيل وتوليد المشية، مما يشارك في مهمة الحساب مع وحدة التحكم الرئيسية، كما يمكن إضافة Raspberry Pi كوحدة تحكم رئيسية لعمليات اتخاذ القرار عالية المستوى.
إجمالي 12 درجة حرية، تصميم ساق متعدد قضبان التوصيل + خوارزمية الحركة العكسية،
مما يزيد بشكل كبير من عزم الدوران الفعال للمؤازرة
مواد هيكلية من سبائك الألومنيوم 5052 ونايلون PA12، 40 مجموعة من مفاصل المحامل في جميع أنحاء الجسم، هيكل متين وموثوق، يضمن القوة مع الحفاظ على خفة الوزن
التكيف مع التضاريس المختلفة، والحفاظ على استقرار الكاميرا عن طريق التوازن الذاتي
تسمح باستخدام الوظائف القائمة على OpenCV مثل التعرف على الوجوه، وتتبع الألوان، وكشف الحركة، والمزيد
|
التعرف على الوجوه |
تتبع الألوان |
نقطة اتصال WiFi يتم إنشاؤها تلقائياً عند بدء التشغيل، لا تتطلب تكوين بيئة تجميع، تسمح بالاتصال وتسجيل الدخول إلى صفحة التحكم عبر متصفح الهاتف الذكي أو الكمبيوتر الشخصي، دون الحاجة إلى تثبيت تطبيق
يمكن توصيل Raspberry Pi كوحدة تحكم رئيسية للتواصل مع وحدة التحكم الفرعية عبر UART، ستقوم وحدة التحكم الفرعية ESP32 بمشاركة الكثير من مهام الحساب مثل حل المعادلات العكسية لقضبان التوصيل وتوليد المشية، مع الحفاظ على المزيد من أداء Raspberry Pi لتطوير الوظائف عالية المستوى
| عام | |
|---|---|
| اسم المنتج | روبوت رباعي الأرجل بيوني بـ 12 درجة حرية WAVEGO |
| وضعية الوقوف | الطول 218 مم، العرض 116 مم، الارتفاع 152 مم |
| وضعية الاستلقاء | الطول 228 مم، العرض 116 مم، الارتفاع 127 مم |
| الوزن الإجمالي | BASIC: 465 جم (مع البطاريات) |
| EX / PI4 KIT: 554 جم (مع البطاريات) | |
| درجة الحرية (DOF) | إجمالي 12، 3 لكل ساق |
| نظام التشغيل | |
| الكود التجريبي | FreeRTOS + نظام تشغيل Raspberry Pi |
| أداء الحركة | |
| المشية المتاحة | المصافحة | الوقوف | الانحناء ببطء | المشية القطرية | القفز | التوازن الذاتي |
| توسعة الحركة | توفير مثال لبرمجة الحركة، بما في ذلك وظيفة حركة السرعة بمنحنى بيزييه المرن |
| الحمولة القصوى | BASIC: 300 جم |
| EX / PI4 KIT: 200 جم | |
| معلومات المؤازرة (Servo) | |
| الأبعاد | 23.2 x 12.1 x 25.25 مم |
| الوزن | 13.0 ± 1 جم |
| جهد التشغيل | 6 فولت |
| السرعة بدون حمل | 0.1 ثانية/60 درجة (100 دورة في الدقيقة) |
| عزم الدوران عند التوقف | 2.3 كجم.سم |
| الحمل المقدر | 0.7 كجم.سم |
| التيار المقدر | 350 مللي أمبير |
| طريقة التحكم | تعديل عرض النبضة |
| نوع نظام التحكم | مقارن رقمي |
| الوظائف البصرية | |
| تجربة FreeRTOS | بث فيديو مباشر عبر الويب |
| تجربة نظام Raspberry Pi | بث فيديو مباشر | التعرف على الوجوه | تتبع الألوان | كشف الأجسام المتحركة |
| ملاحظة: جميع الأكواد التجريبية مفتوحة المصدر، وتعتمد تجربة نظام Raspberry Pi على المشاريع مفتوحة المصدر flask-streaming و OpenCV | |
| المعالج والذاكرة | |
| وحدة التحكم الفرعية ESP32 | المعالج: معالج Xtensa LX6 ثنائي النواة بتردد 240 ميجاهرتز |
| SRAM: 520 كيلوبايت + 8 ميجابايت | |
| Flash: 448 كيلوبايت + 4 ميجابايت | |
| أخرى | |
| معيار WiFi | 802.11b/g/n |
| معيار البلوتوث | بلوتوث 4.2، يشمل البلوتوث التقليدي (BR/EDR) والبلوتوث منخفض الطاقة (BLE) |
| المنفذ الخارجي | منفذ توسعة متعدد الوظائف 2*5P (اتصال وحدة التحكم الرئيسية، اختيار مصدر الطاقة، اختيار وضع التجميع، إلخ) |
| مقبس شاحن بطارية DC | |
| Type-C (تنزيل، اتصال UART، توسعة الأجهزة الطرفية) | |
| مصدر الطاقة |
نوع البطارية: بطاريات ليثيوم أيون 18650 (غير مشمولة) |
| جهد الإمداد: 7-8.4 فولت | |
| جهد إعادة الشحن: 8.4 فولت | |
| الحماية: حماية من الشحن الزائد/التفريغ، حماية من التيار الزائد، حماية من القصر، منع القطبية المعاكسة، شحن متوازن، تشغيل آمن ومستقر | |
| جهد الخرج: يوفر خرج 5 فولت لوحدة التحكم الرئيسية الأخرى | |
* قد تختلف الموارد باختلاف المنتج، يرجى مراجعة صفحة الويكي للتأكد من الموارد المقدمة فعلياً.
No reviews yet. Be the first to share your experience!
For more discussion Click Here
Discover More In:
Category: View similar items (روبوت)
يرجى تعبئة النموذج أدناه وسيتواصل معك فريقنا لتزويدك بأسعار الجملة.
متطلبات مخصصة؟
منتجات ذات صلة


