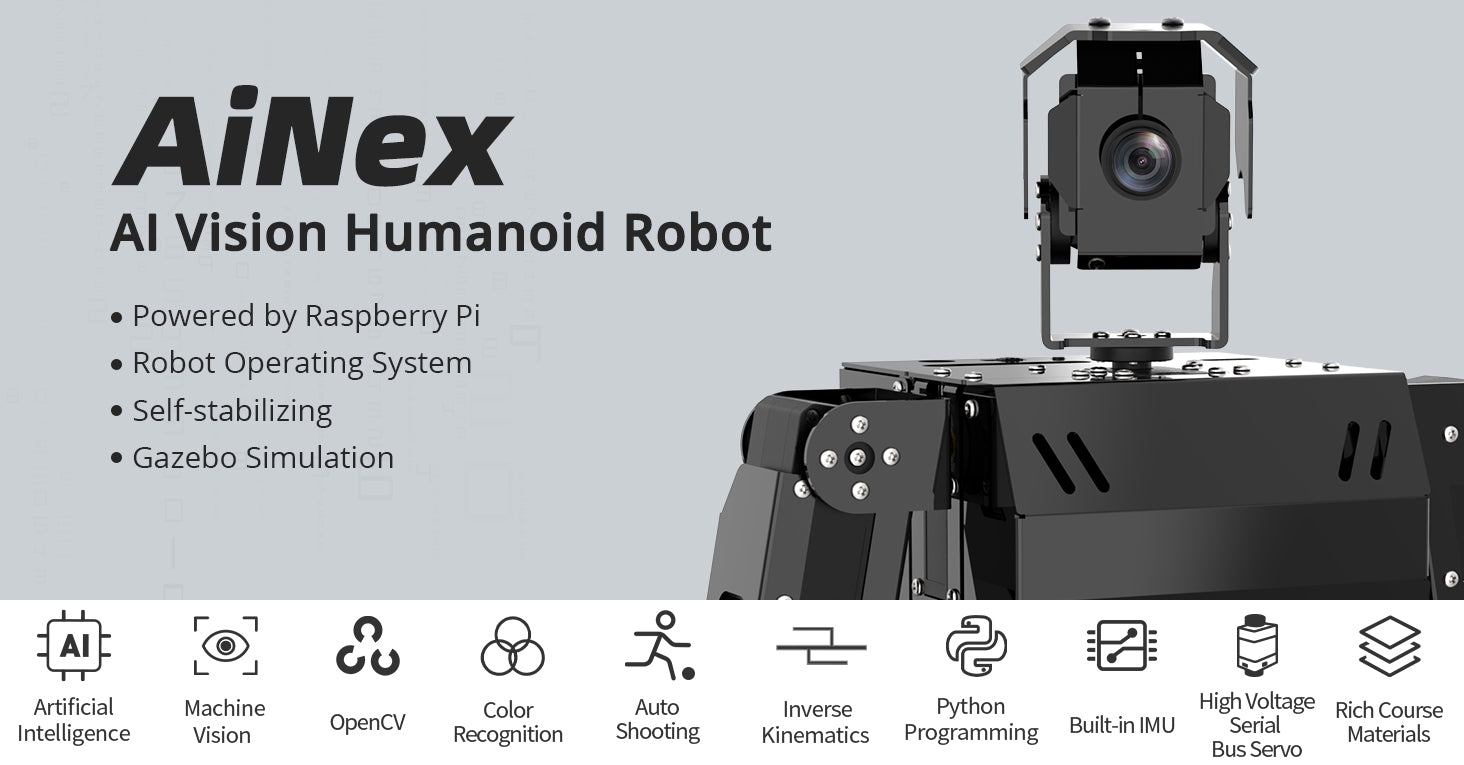
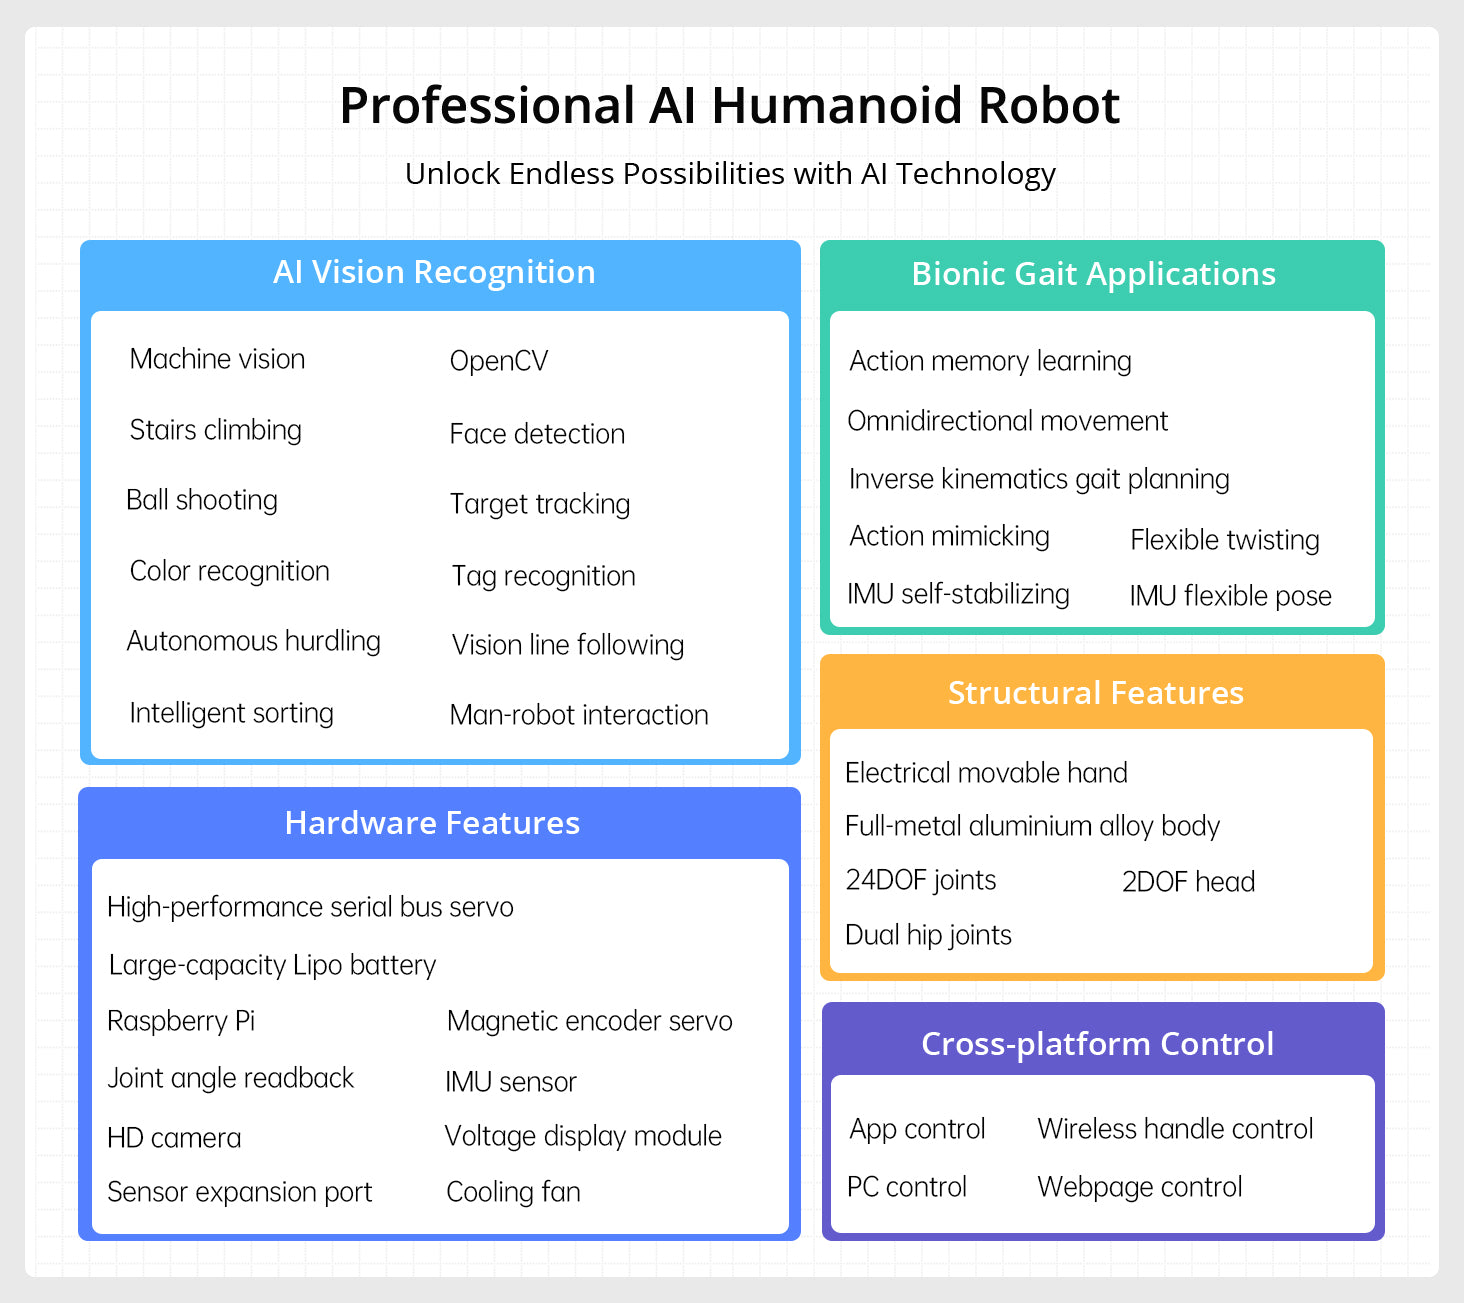
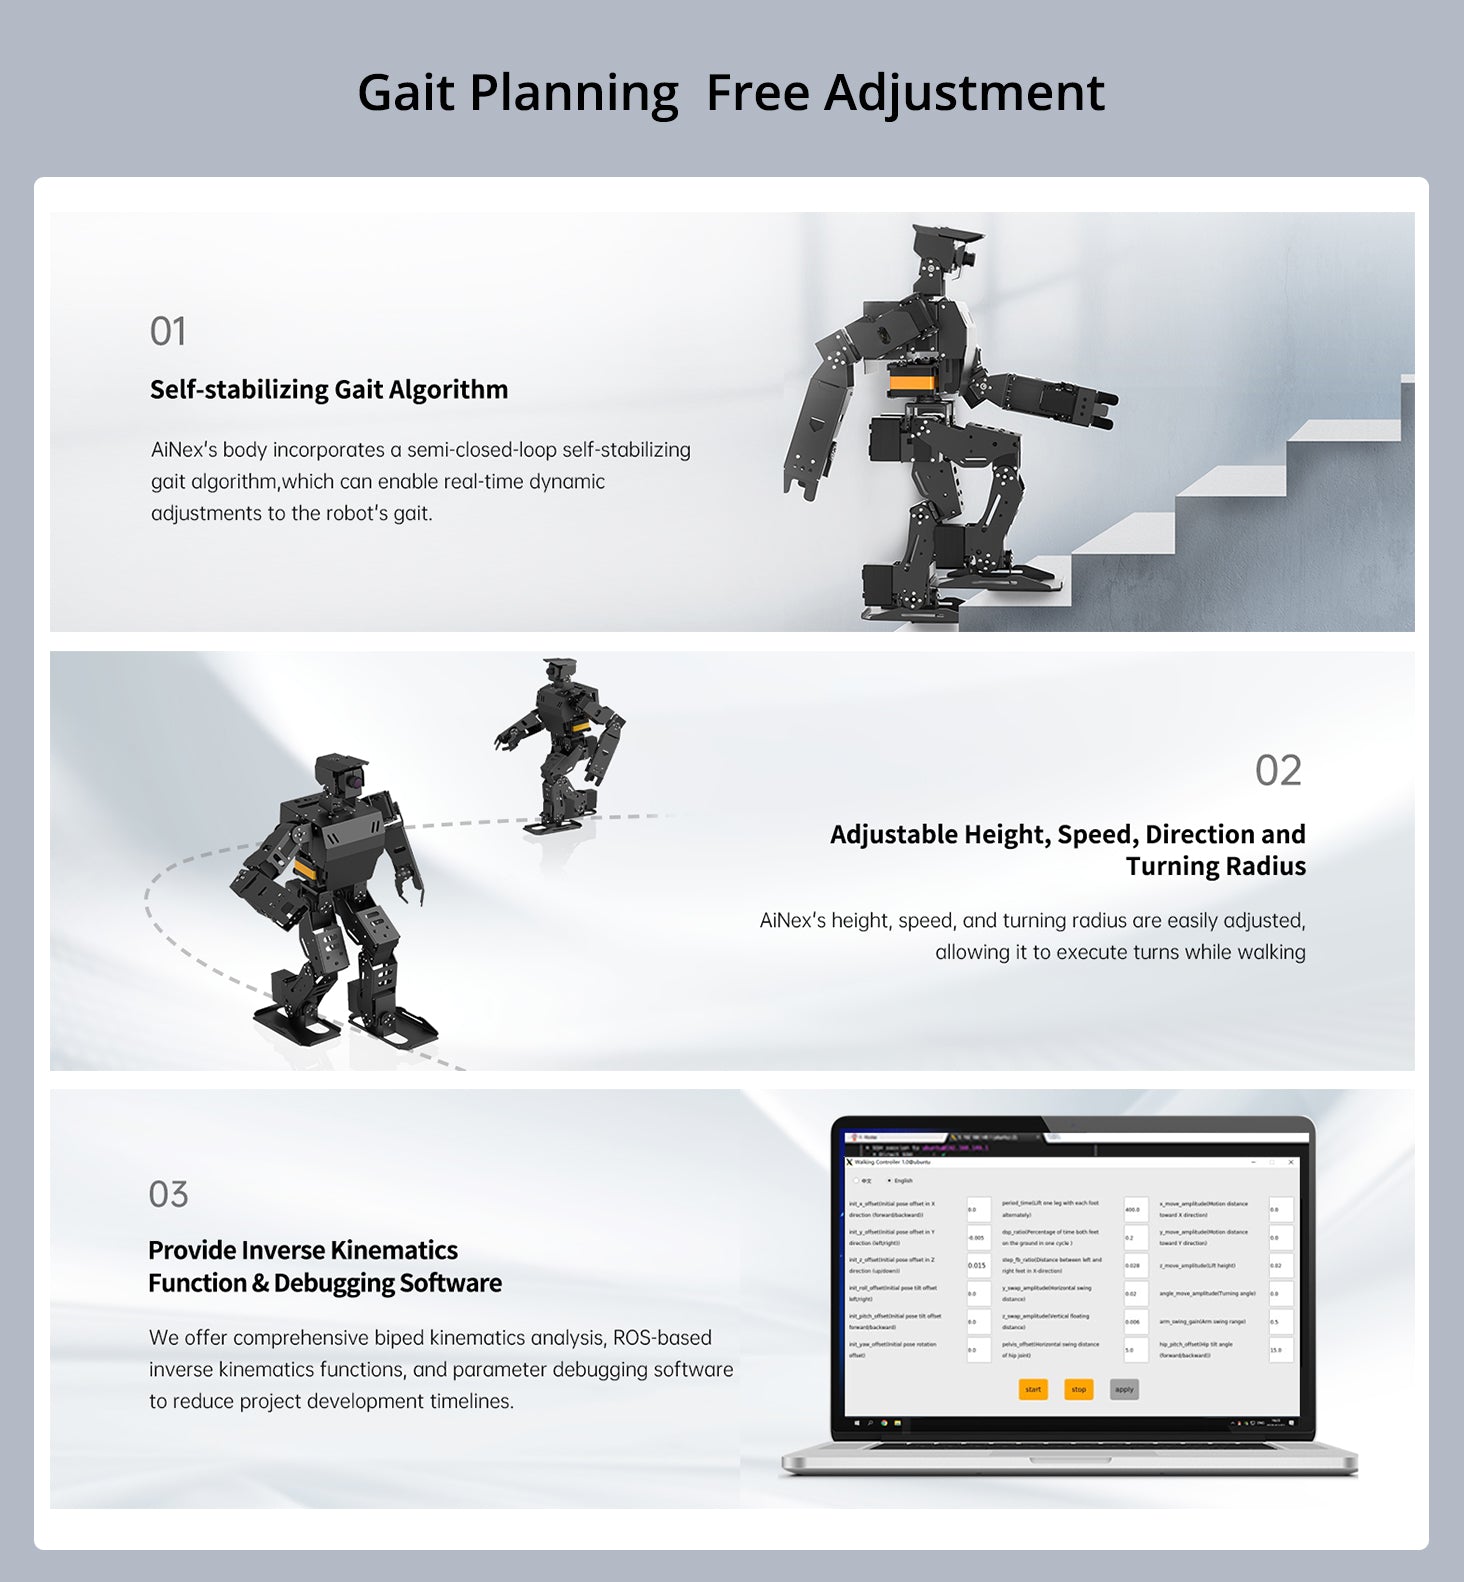
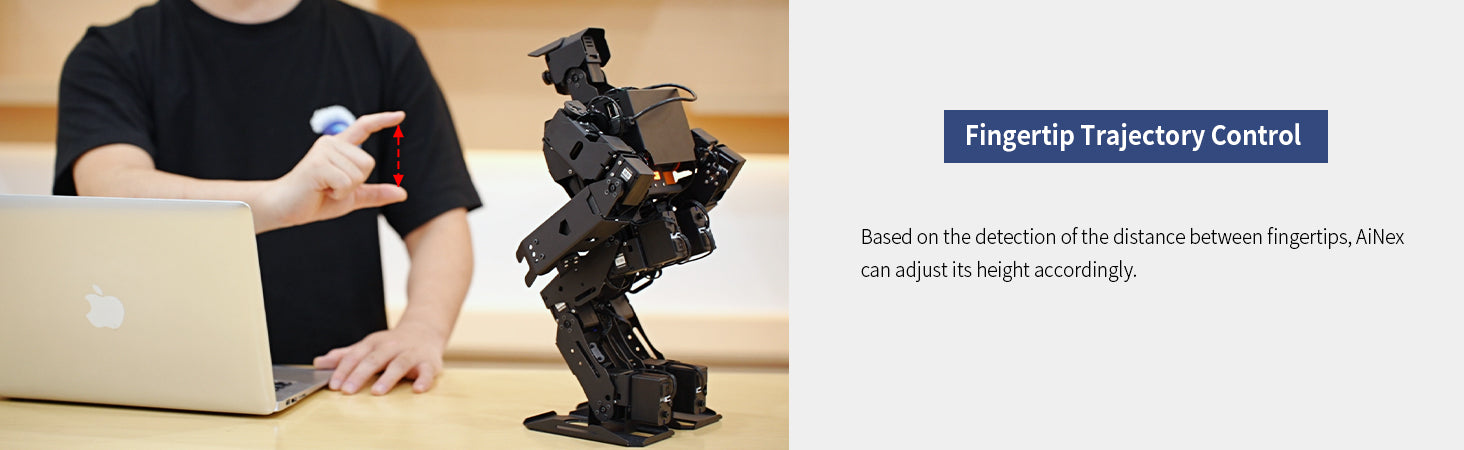
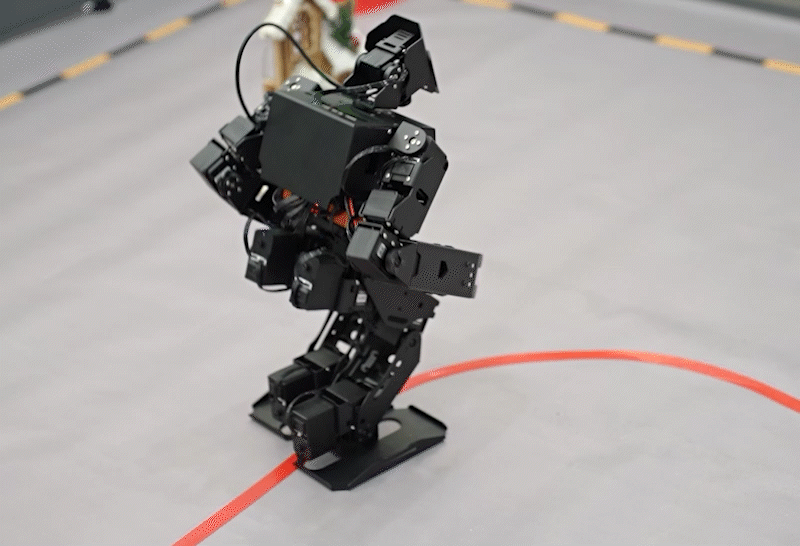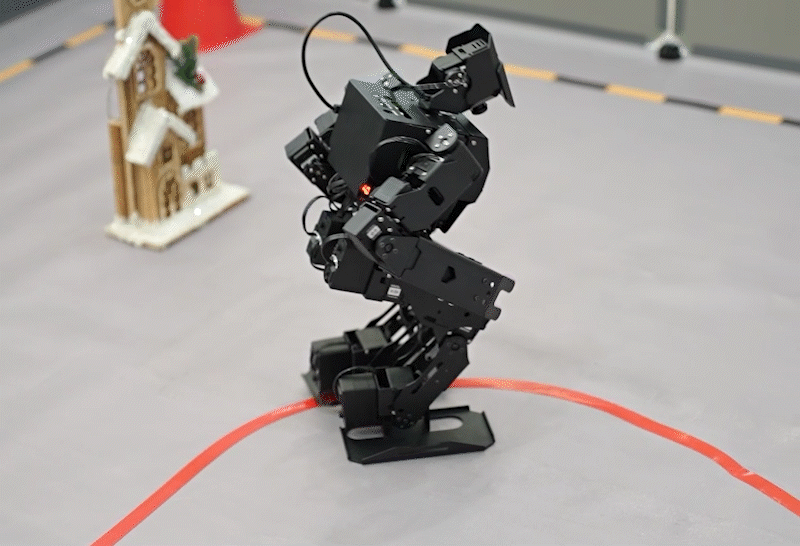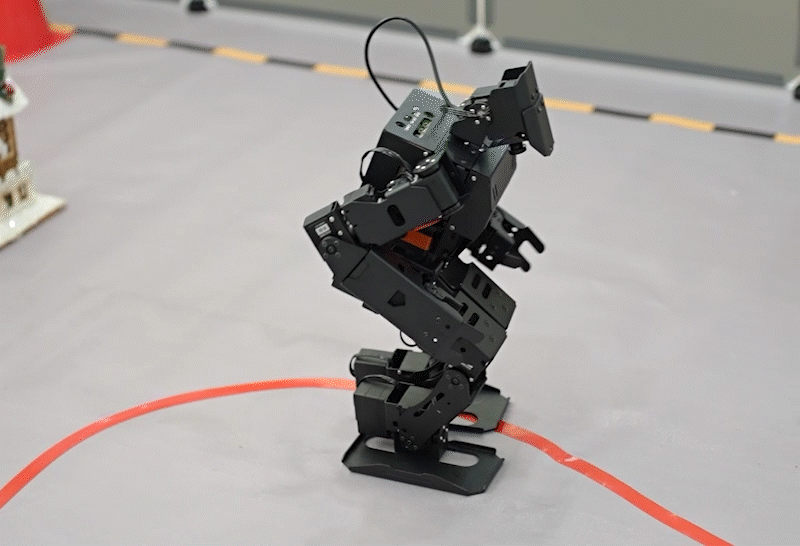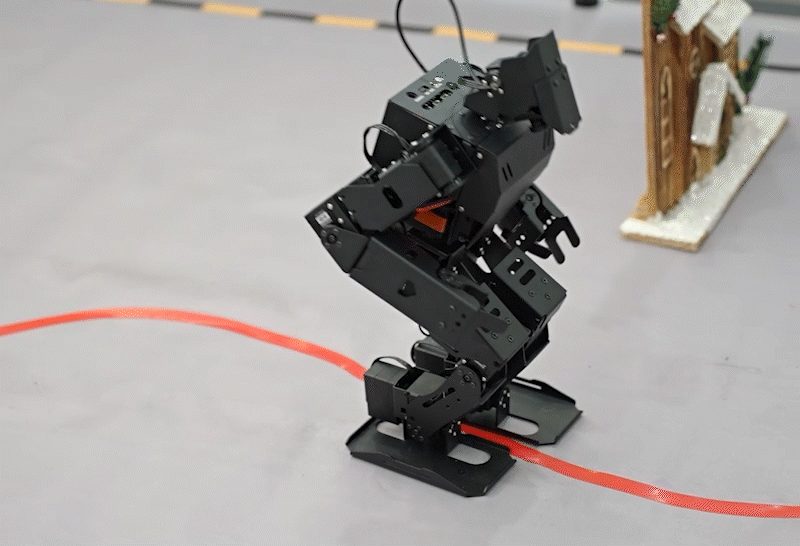
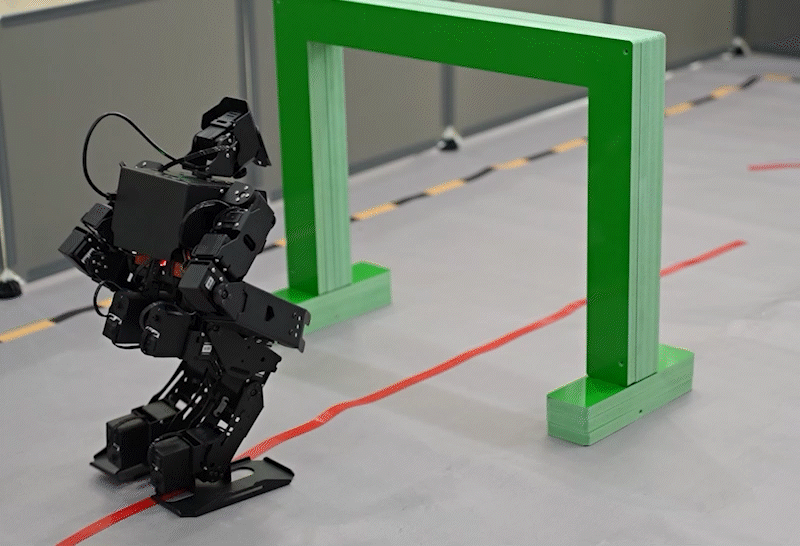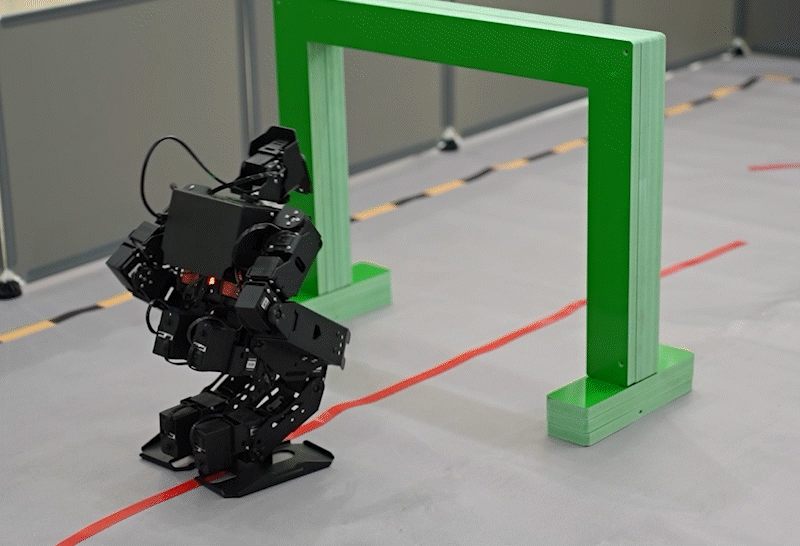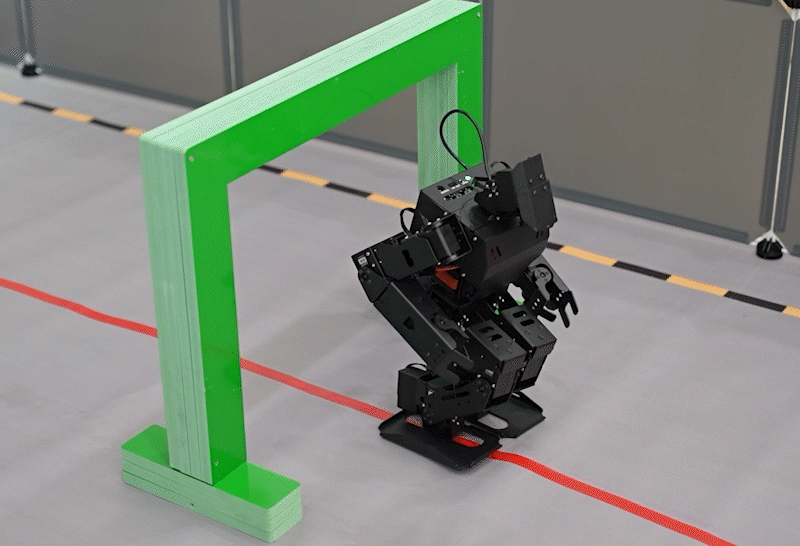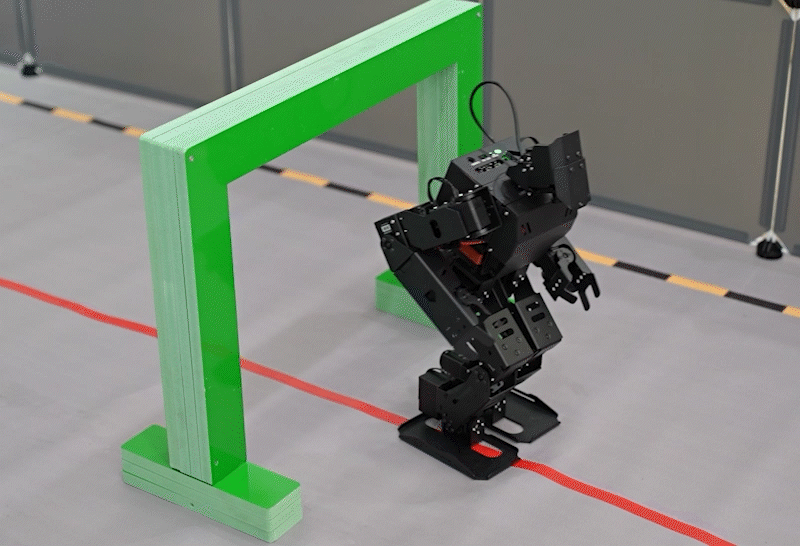
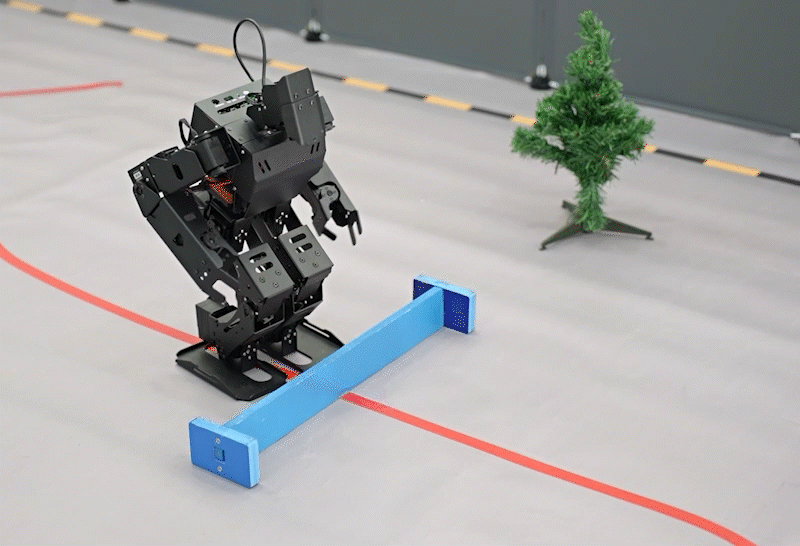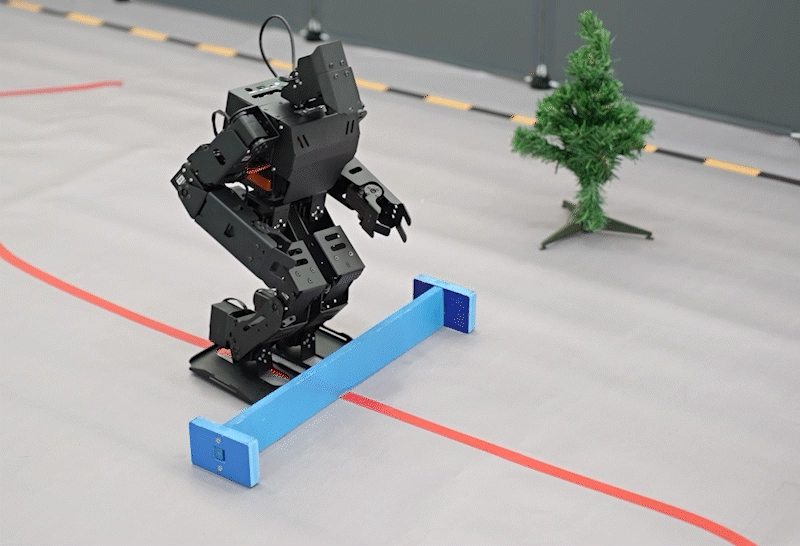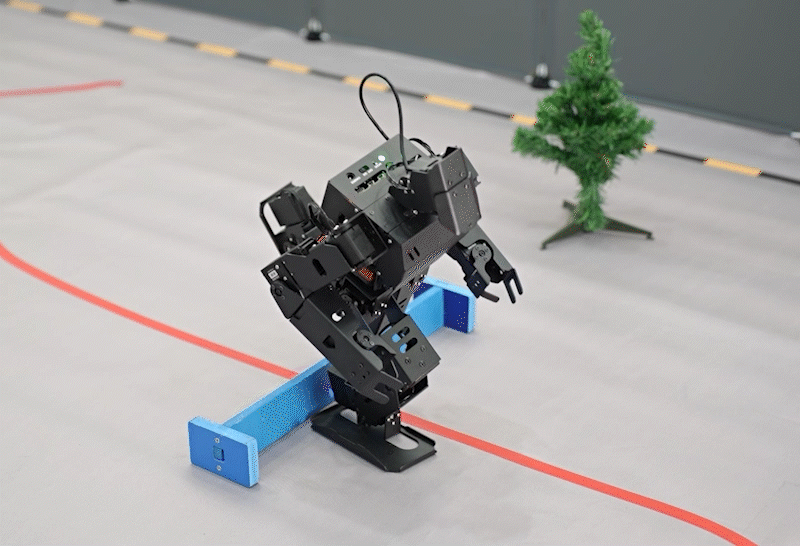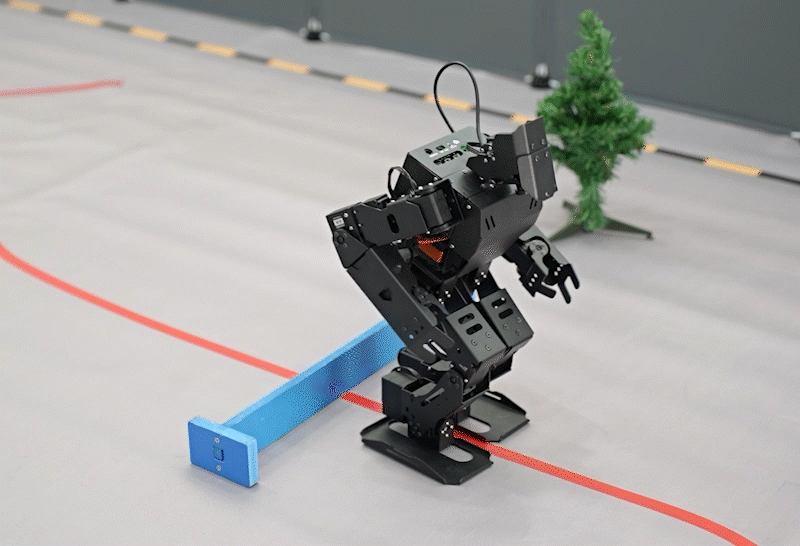
AiNex standard es un robot humanoide inteligente construido sobre el Sistema Operativo Robótico (ROS). Cuenta con 24 grados de libertad (DOF) y funciona con una Raspberry Pi. Gracias a su cinemática inversa con autoestabilización, AiNex destaca en caminar, escalar, saltar obstáculos, agarrar objetos y realizar movimientos complejos. Además, su altura, radio de giro y velocidad pueden ajustarse.
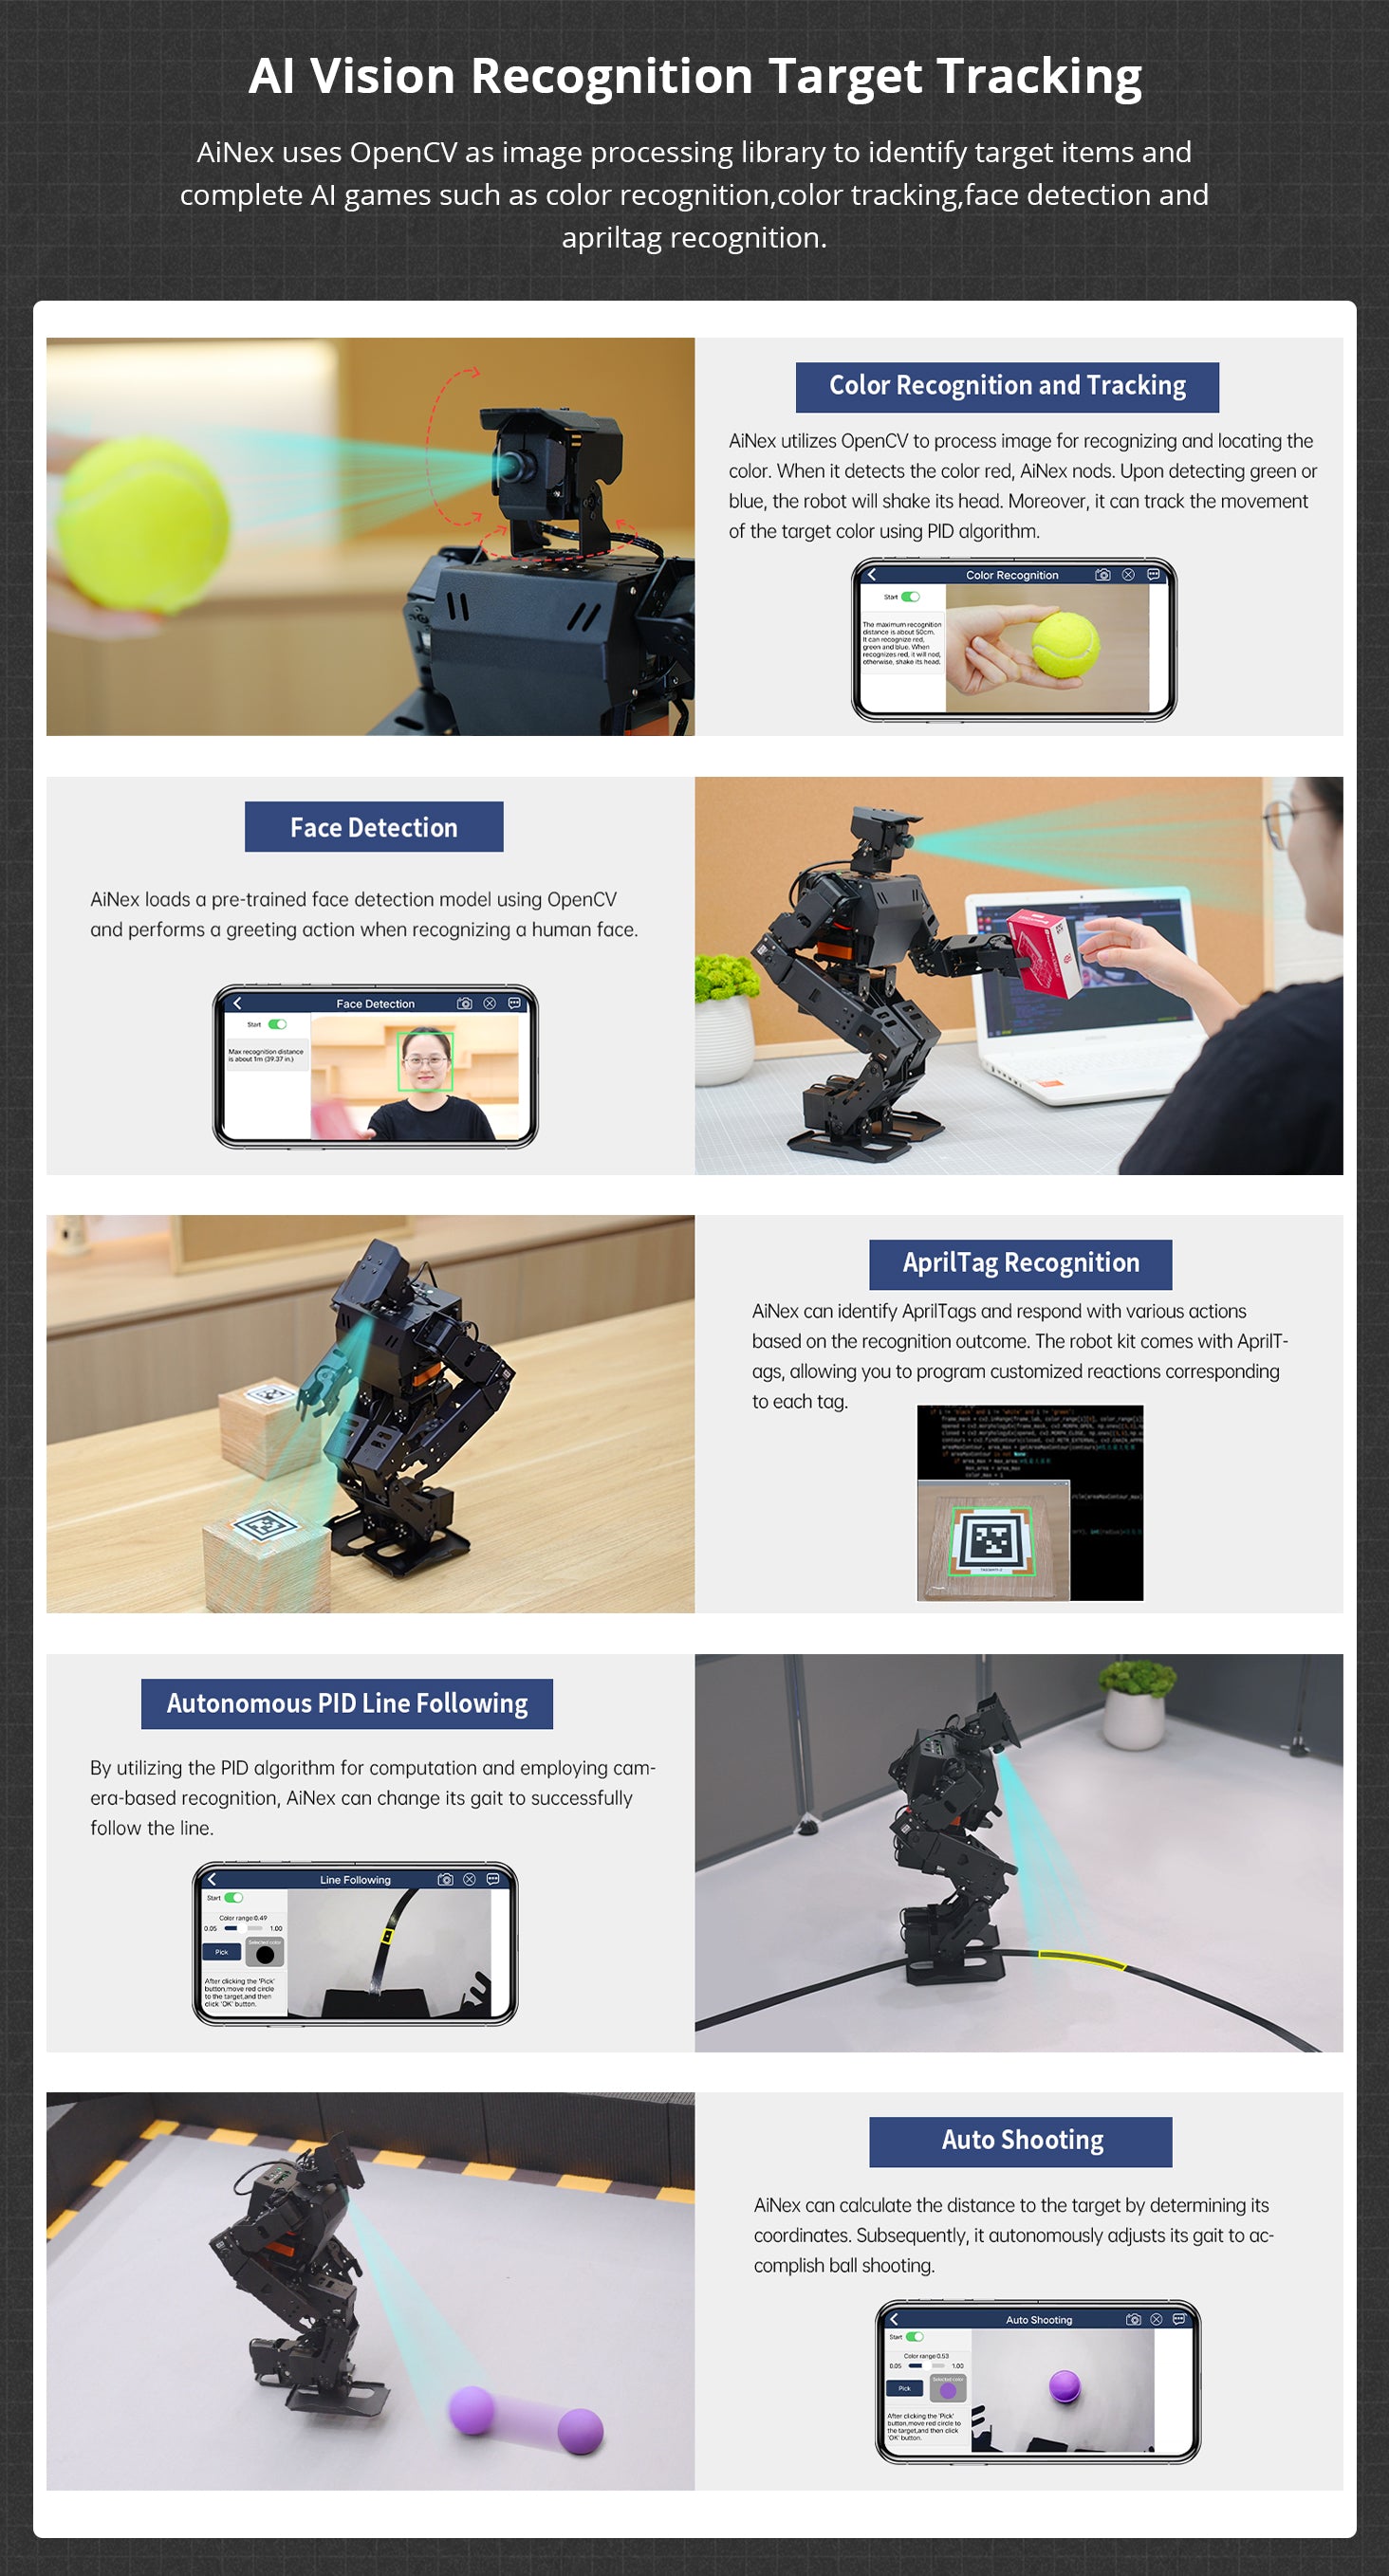
Equipado con una cámara con IA de 2 DOF y manos robóticas que pueden abrirse y cerrarse, AiNex puede realizar tareas como seguimiento de líneas, seguimiento de objetivos, lanzamiento de pelotas, selección y clasificación inteligente, transporte, subida de escaleras y más, utilizando visión por IA y cinemática avanzada. Ofrecemos código fuente completo de ROS y tutoriales detallados para dar vida a sus escenarios de IA.
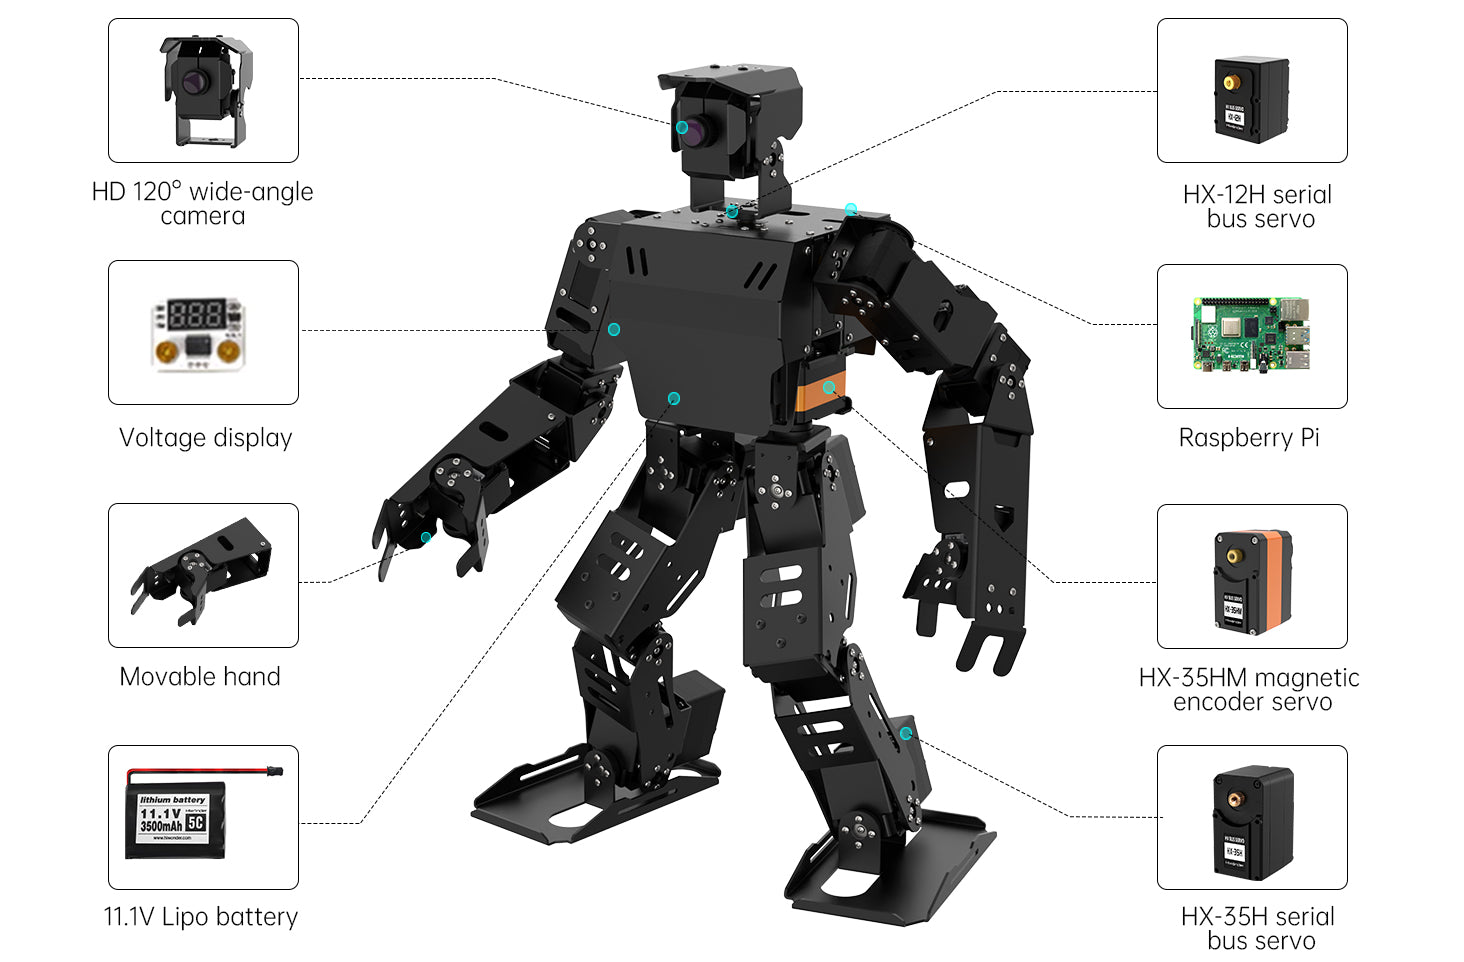
Cámara gran angular HD de 2 DOF
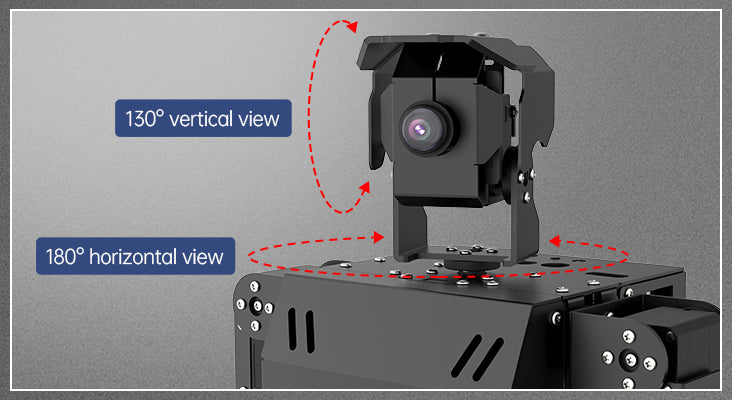
La cabeza de AiNex está equipada con una cámara gran angular de alta definición de 120°, que puede identificar y localizar eficazmente objetos objetivo mediante el procesamiento de imágenes OpenCV.
Impulsado por Raspberry Pi
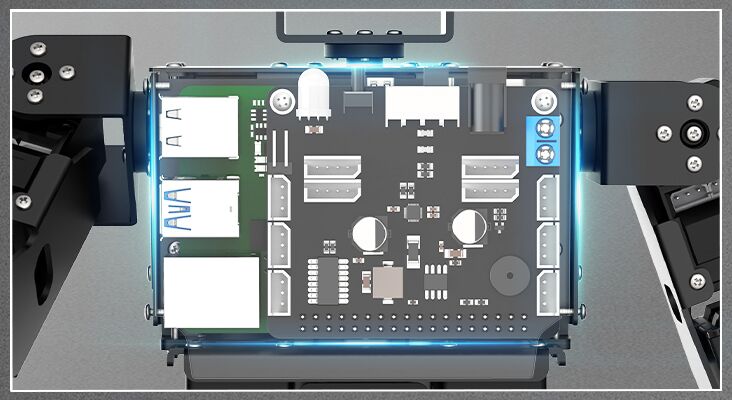
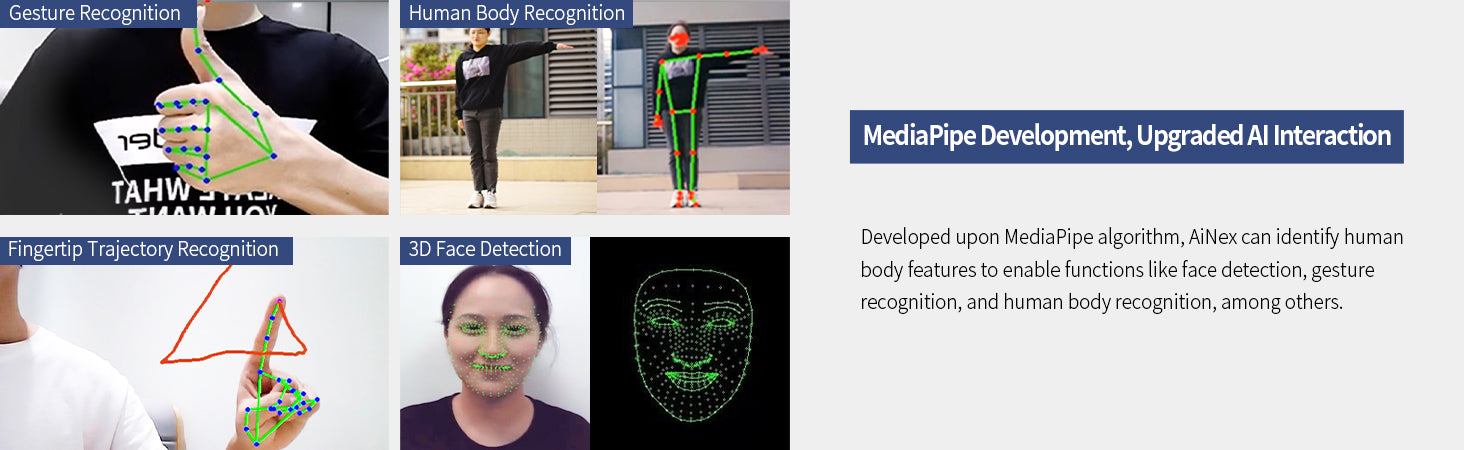
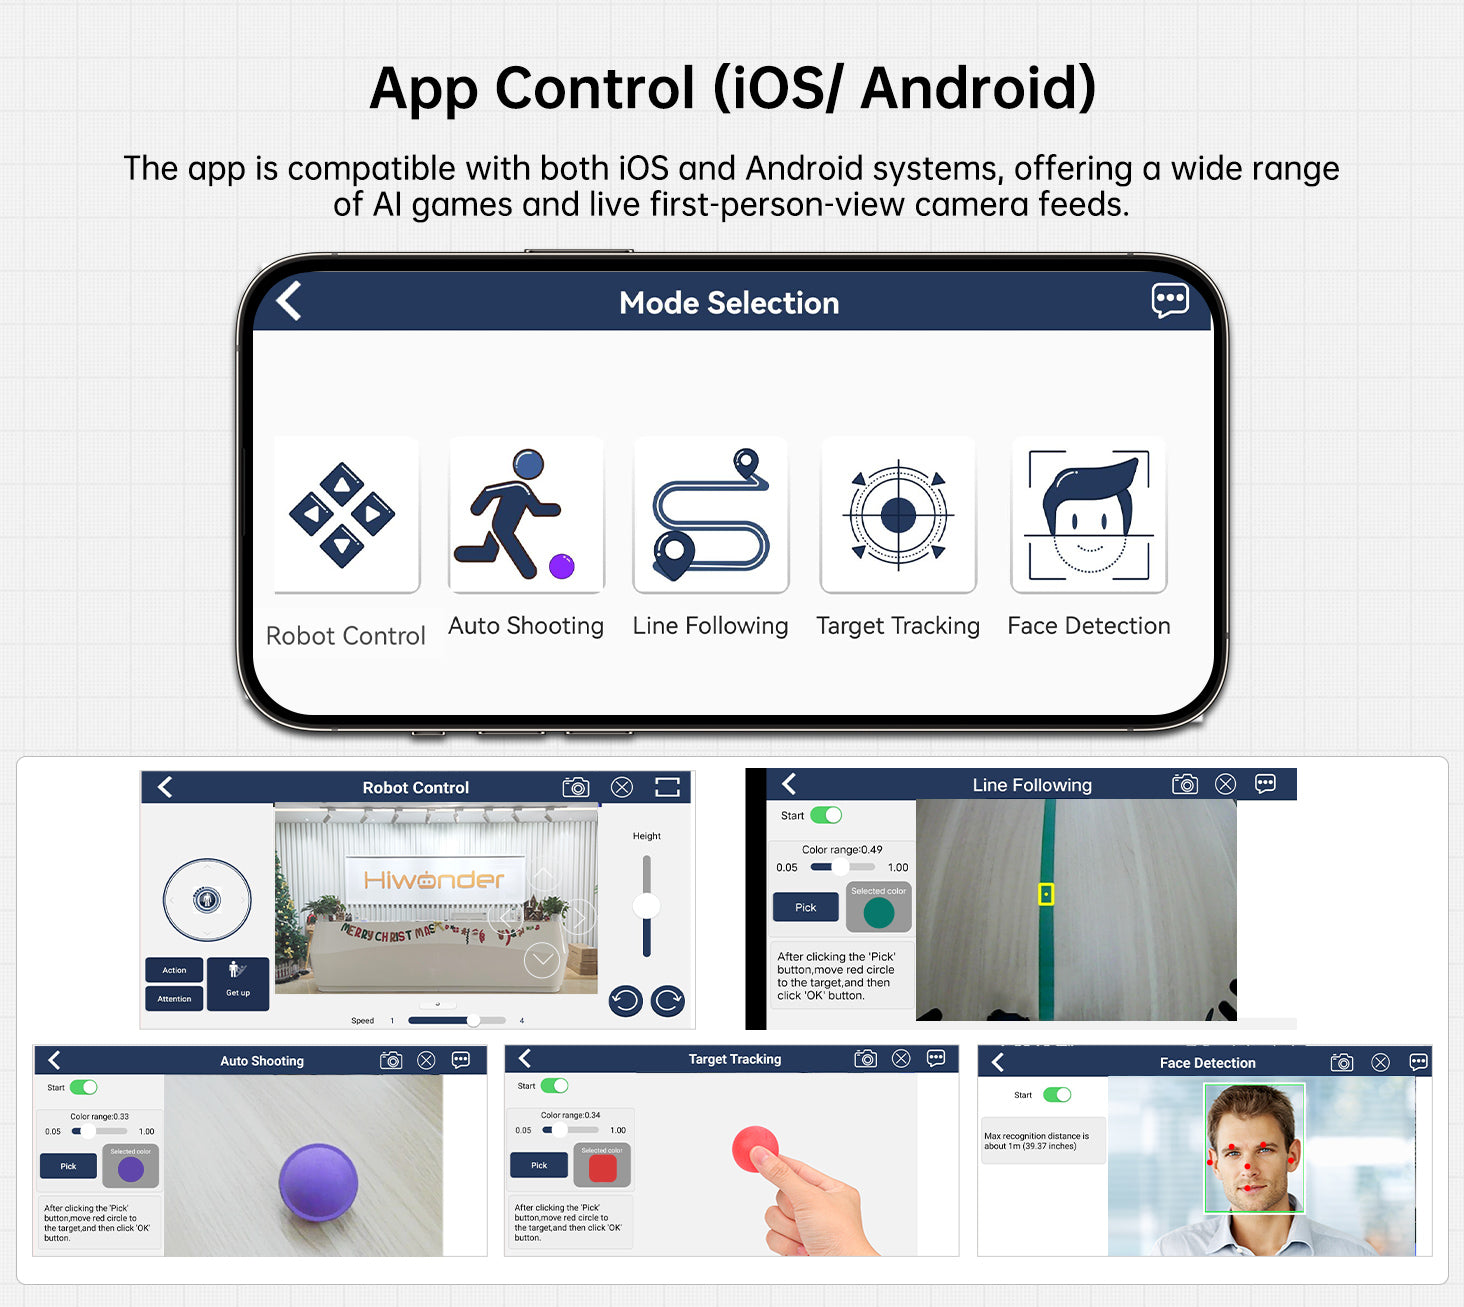
AiNex está controlado por una Raspberry Pi y equipado con servomotores inteligentes de bus de alto voltaje. Está programado en Python y puede realizar una variedad de aplicaciones inteligentes de IA, como el seguimiento de colores y la detección de rostros.
Protección antibloqueo de mano móvil
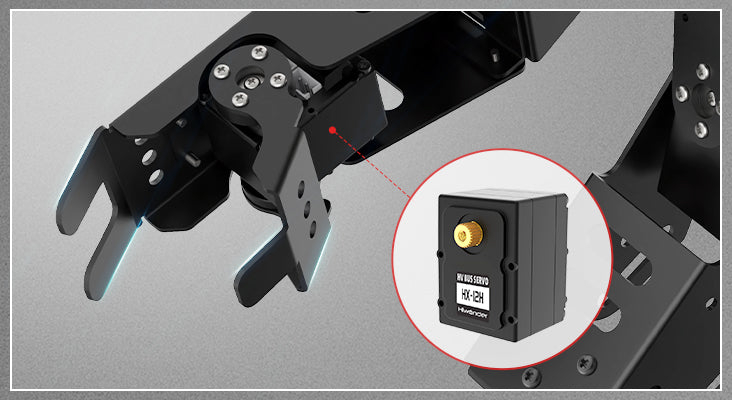
AiNex standard puede expandirse con manos mecánicas, que pueden agarrar y transportar objetos pequeños de manera flexible. Los servos de las manos proporcionan retroalimentación de ángulo y temperatura, evitando eficazmente los daños causados por obstrucciones.
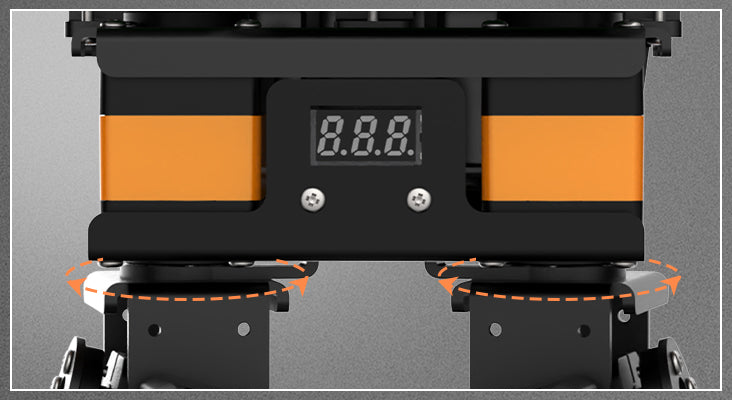
Estructura original de doble articulación de cadera
AiNex está equipado con dos articulaciones de cadera para soportar la rotación de las piernas en el eje Z, lo que hace que el robot sea más flexible al girar. La articulación de la cadera cuenta con un servomotor de bus con codificador magnético, que proporciona alta precisión y estabilidad.
Estructura de aleación de aluminio de 24 DOF
AiNex standard está construido en aleación de aluminio y cuenta con hasta 24 grados de libertad (DOF), lo que permite al robot ejecutar una amplia gama de acciones y garantiza la flexibilidad en su movimiento.
Diseño coincidente de ejes X, Y, Z
AiNex está equipado con dos articulaciones de cadera para soportar la rotación de las piernas en los ejes X, Y y Z, haciendo que el robot sea más flexible al girar. El diseño estructural incorpora la superposición de los ejes X, Y y Z, asegurando una alineación ortogonal. Esta integración no solo mejora las cualidades biónicas de AiNex, sino que también mejora significativamente su flexibilidad de movimiento.
Algoritmo de marcha mejorado, avance revolucionario
Seguimiento de línea PID autónomo
Paso por espacios reducidos
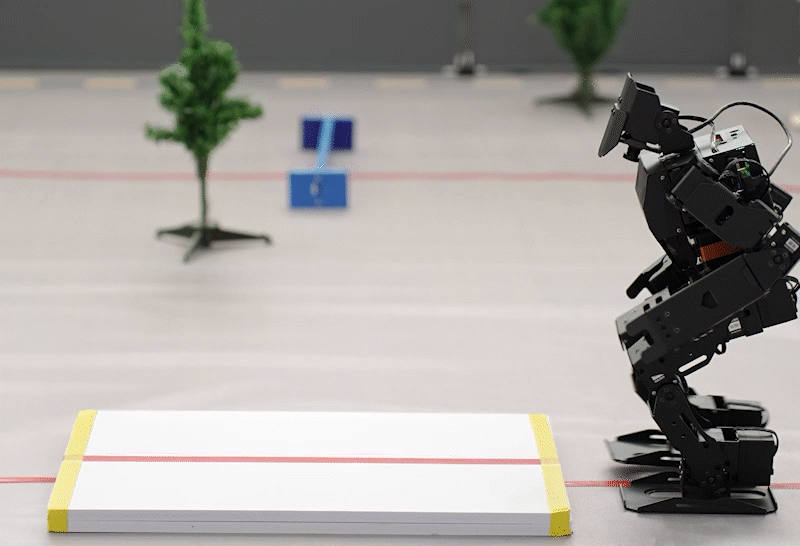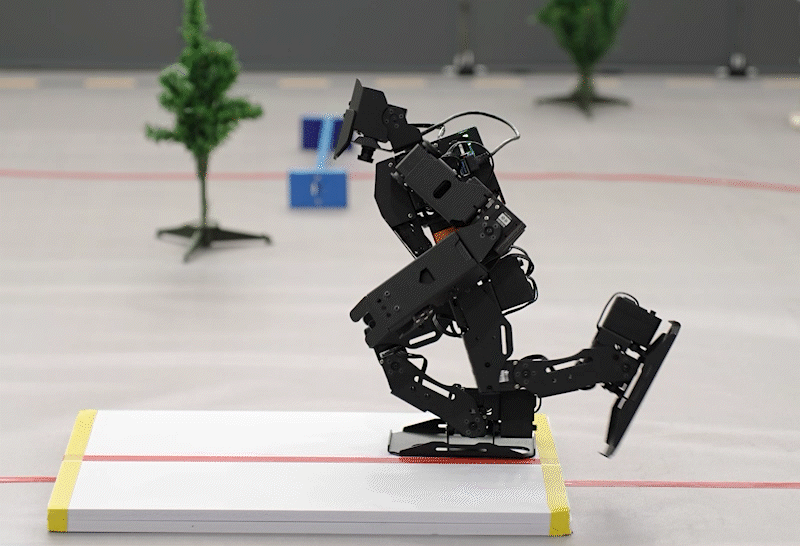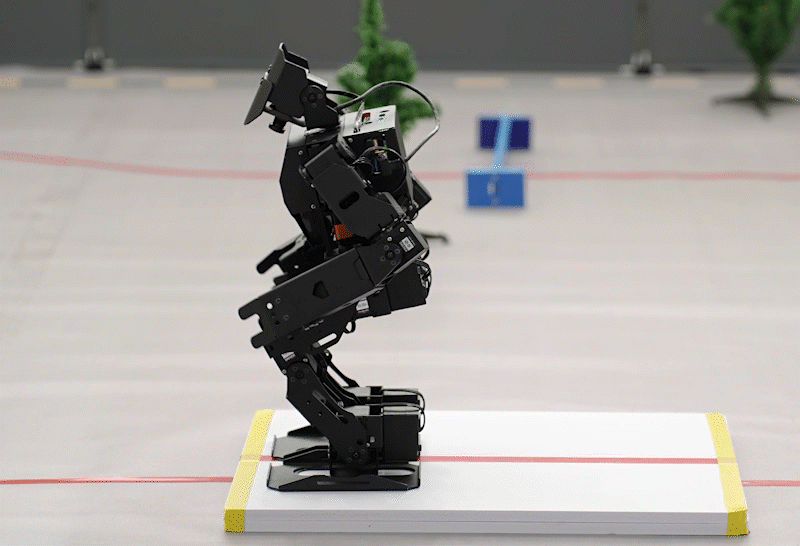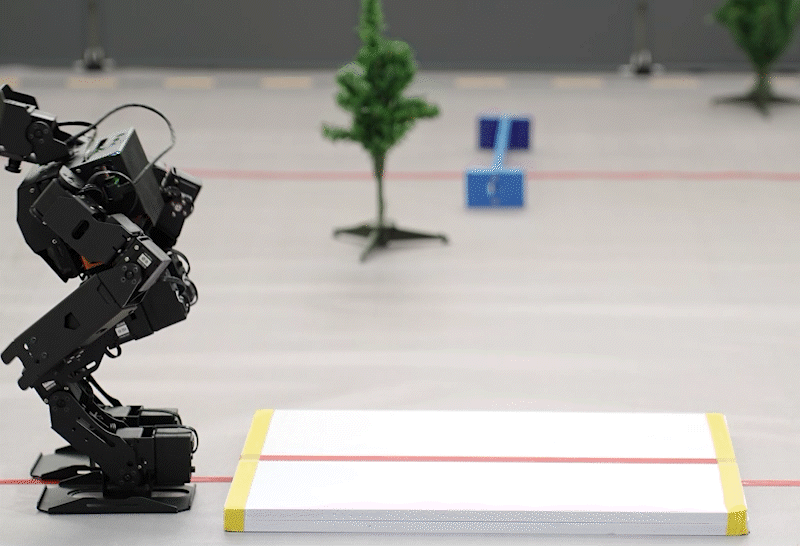
Subir y bajar escalones
Salto de obstáculos autónomo
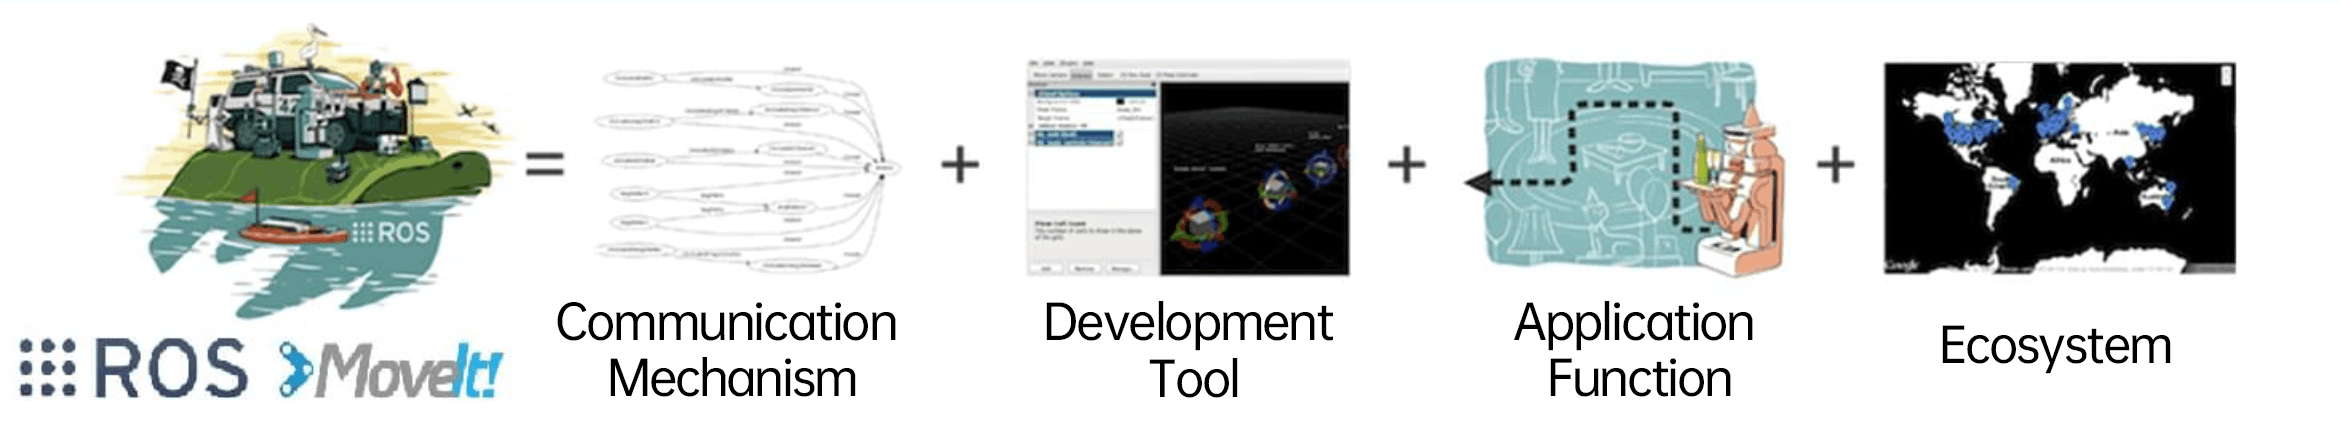
Sistema Operativo Robótico ROS
Marco de comunicación robótica popular a nivel mundial
ROS es un meta-sistema operativo de código abierto para robots. Proporciona algunos servicios básicos, como la abstracción de hardware, el control de dispositivos de bajo nivel, la implementación de funciones de uso común, el paso de mensajes entre procesos y la gestión de paquetes. También ofrece las herramientas y funciones de biblioteca necesarias para obtener, compilar, escribir y ejecutar código en diferentes computadoras. Su objetivo es proporcionar soporte para la reutilización de código en la investigación y desarrollo de robótica.
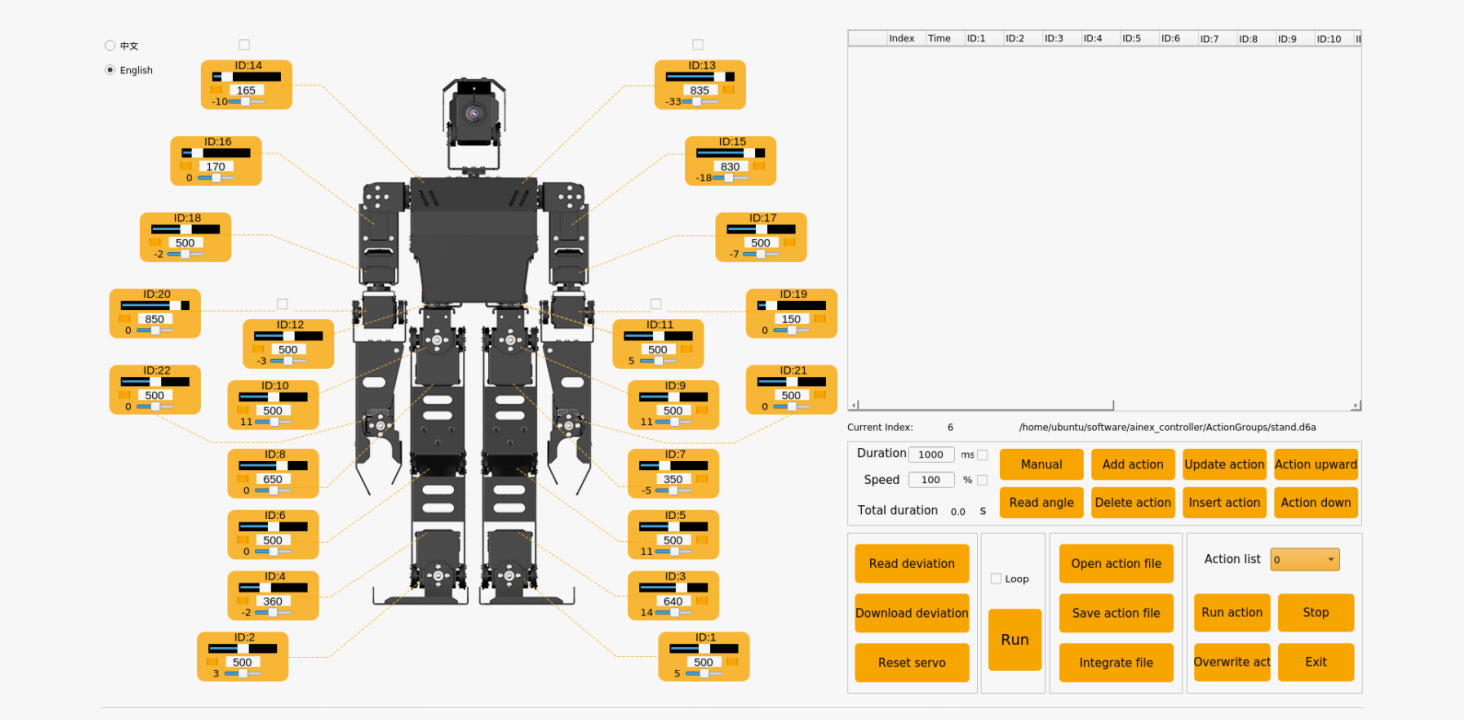
Software de edición de grupos de acción
Depuración de acciones en el software para PC -> Guardado en el panel de control -> El terminal de control configura el comando de control. Usando el software gráfico para PC, puede controlar servos fácilmente y personalizar acciones simplemente arrastrando controles deslizantes, sin necesidad de programar.
Aspectos destacados del hardware
Servo con codificador magnético en la articulación de la cadera
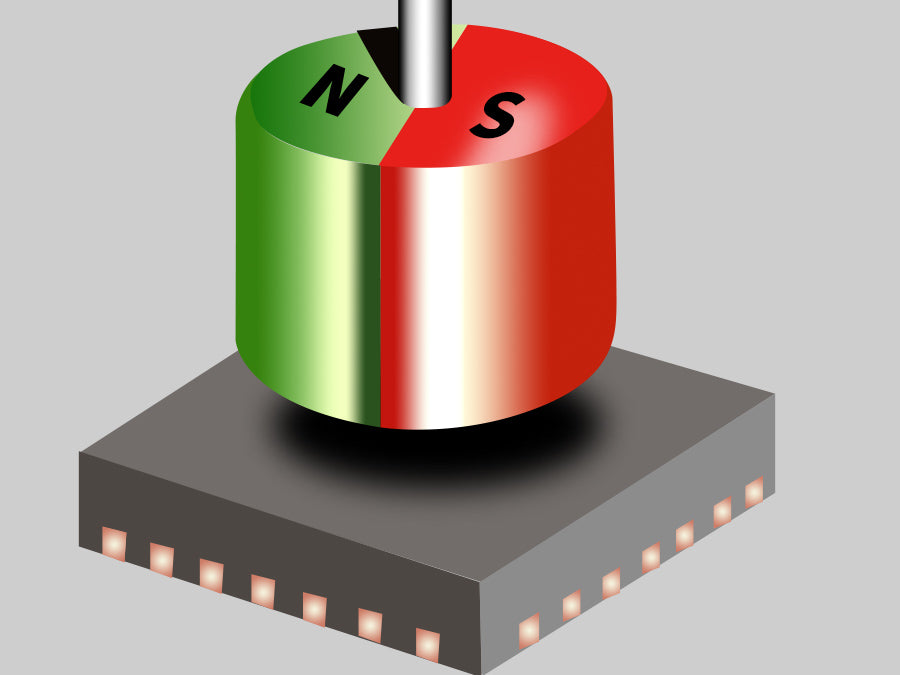
El servo incorpora un sensor de ángulo de codificador magnético de alta precisión de 12 bits, que proporciona retroalimentación sin contacto. Cuenta con una larga vida útil, tamaño compacto y resistencia a las vibraciones.
Retroalimentación por codificador magnético sin contacto
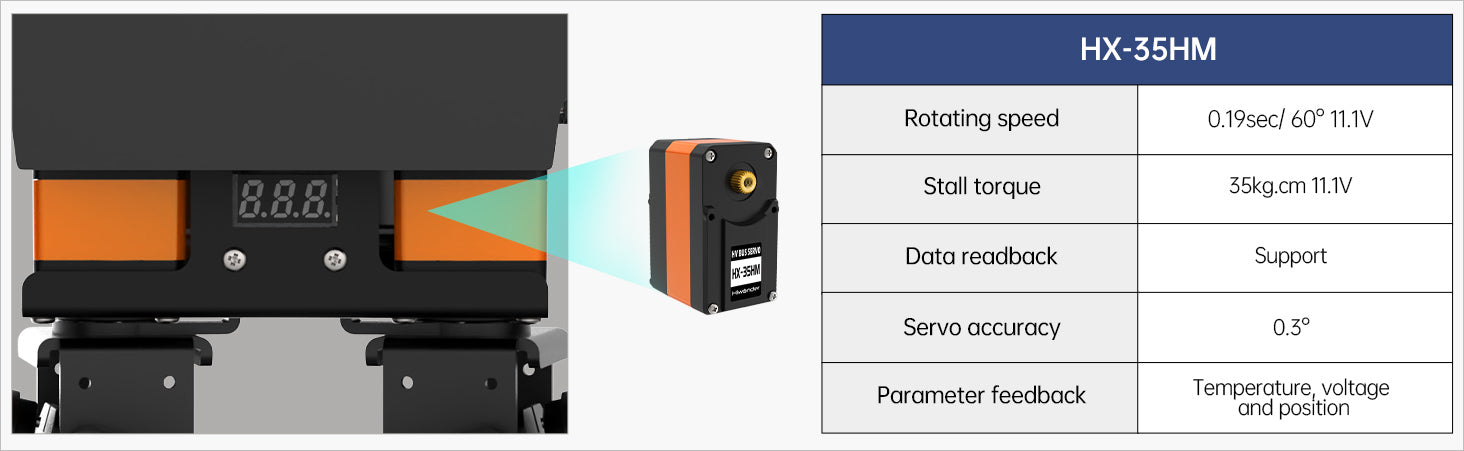
A diferencia del mecanismo tradicional de retroalimentación de posición que utiliza un potenciómetro, el servo HX-35HM emplea retroalimentación magnética sin contacto. Esta característica prolonga la vida útil, reduce el tamaño y mejora la resistencia a los golpes.
Codificador magnético de alta precisión
Comparado con el potenciómetro, el sensor de ángulo de codificador magnético de alta precisión de 12 bits extiende su rango de ángulo a 360 grados, manteniendo al mismo tiempo una precisión de posición absoluta de 4096 bits.
Fuerte torque de 35 kg
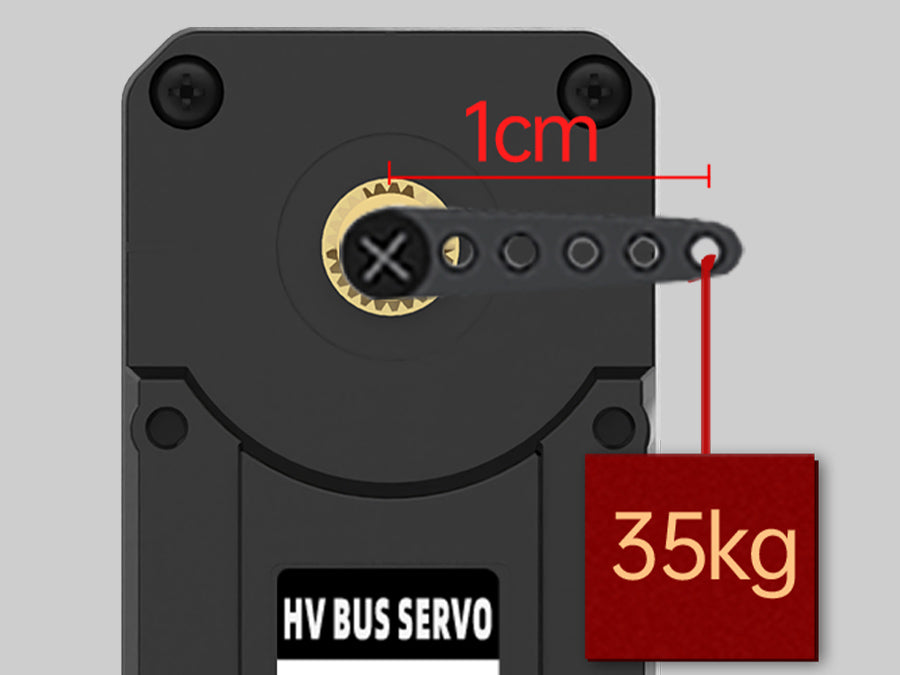
El torque de parada del servo HX-35HM alcanza los 35 kg.cm a un voltaje de 12V, lo que le da a su robot más potencia.
Carcasa de metal CNC
El servo HX-35HM cuenta con alta precisión y excelentes propiedades de conducción de calor gracias a su carcasa de aleación de aluminio. A través del proceso de oxidación anódica, presenta una gran resistencia a la corrosión.
Cámara gran angular HD de 2 DOF
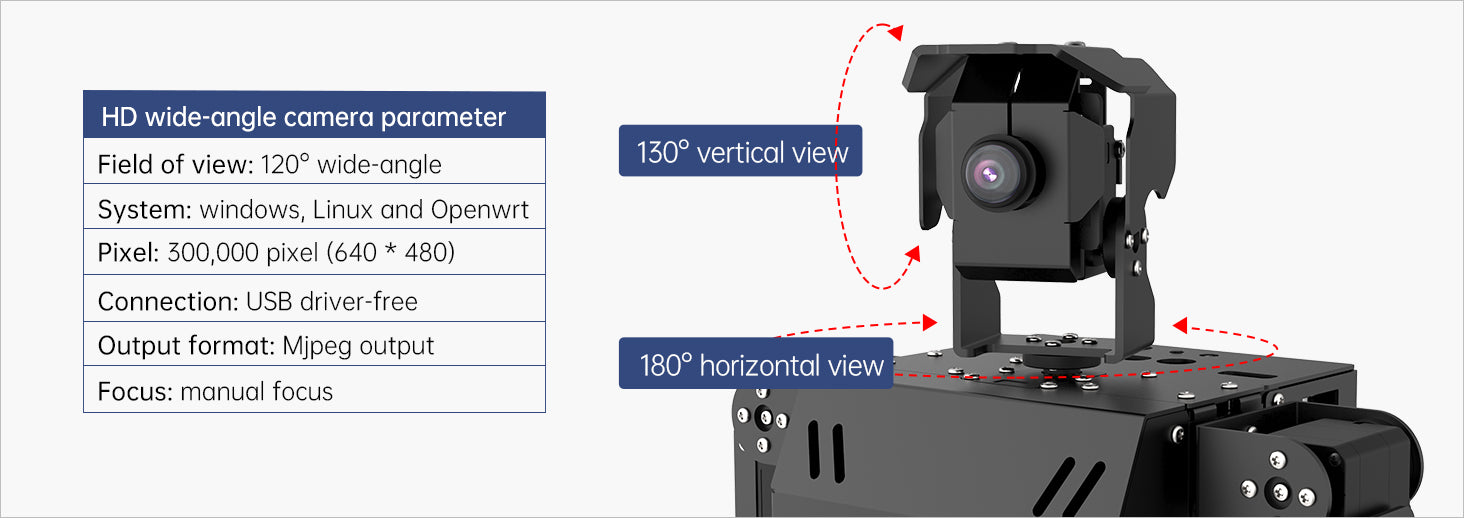
La cabeza de AiNex puede girar en todas las direcciones (arriba, abajo, izquierda y derecha) y está equipada con una cámara gran angular HD de 120°. Esto dota al robot de un amplio campo de visión. La cámara también admite enfoque manual.
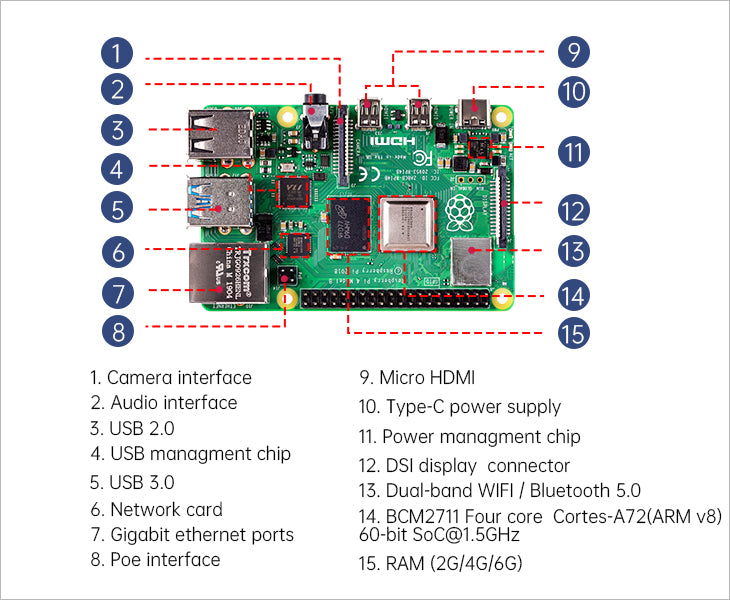
Placa Raspberry Pi 4B
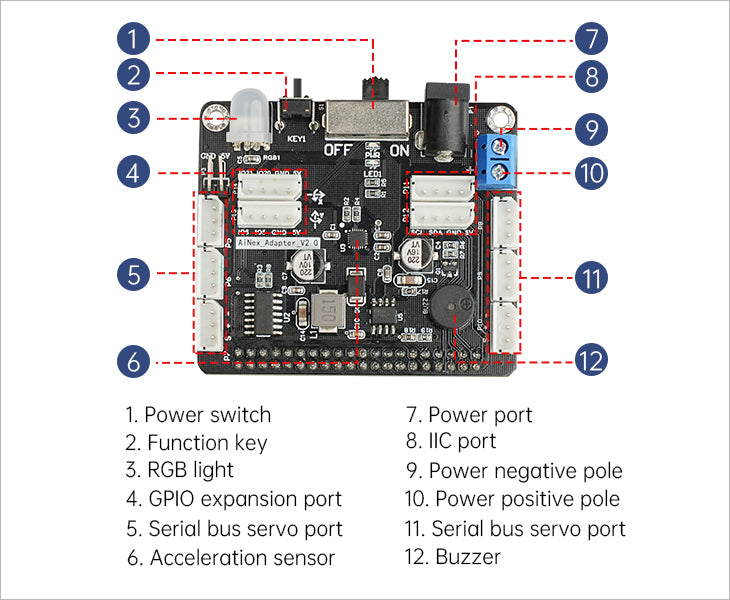
Placa de expansión Raspberry Pi
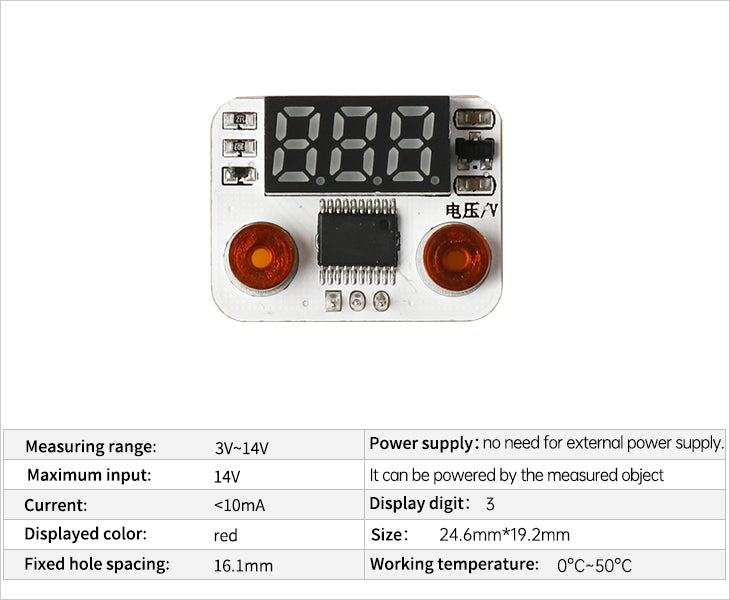
Módulo de visualización de voltaje
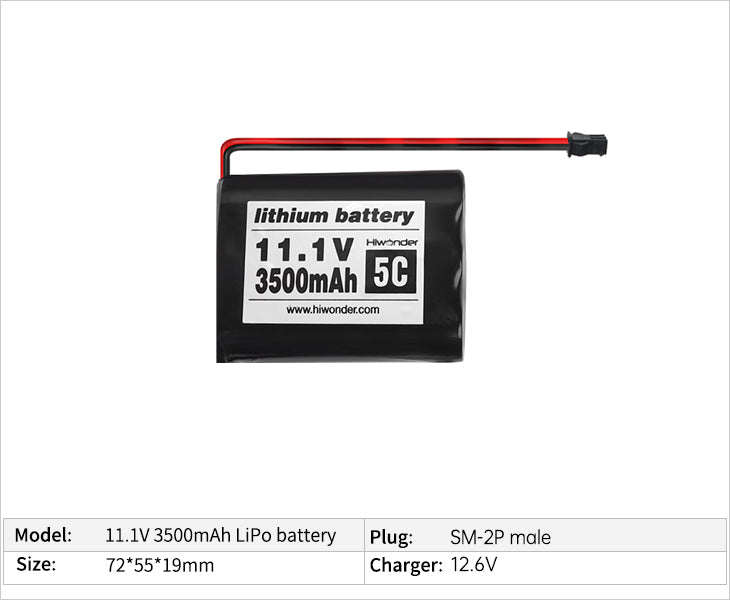
Batería LiPo 11.1V 3500mAh
Desarrollo profundo con ROS/SDK
AiNex está construido sobre el Sistema Operativo Robótico (ROS), lo que permite una implementación y expansión flexibles de las funciones del robot. Además, ofrecemos código fuente completo y modelos de simulación ROS para facilitar la investigación de algoritmos ROS y el desarrollo secundario.
Simulación en Gazebo
AiNex standard utiliza el marco ROS y ofrece soporte para la simulación en Gazebo. Gazebo proporciona un enfoque novedoso para controlar AiNex y validar algoritmos dentro de un entorno simulado, reduciendo la necesidad de experimentos físicos y mejorando la eficiencia.
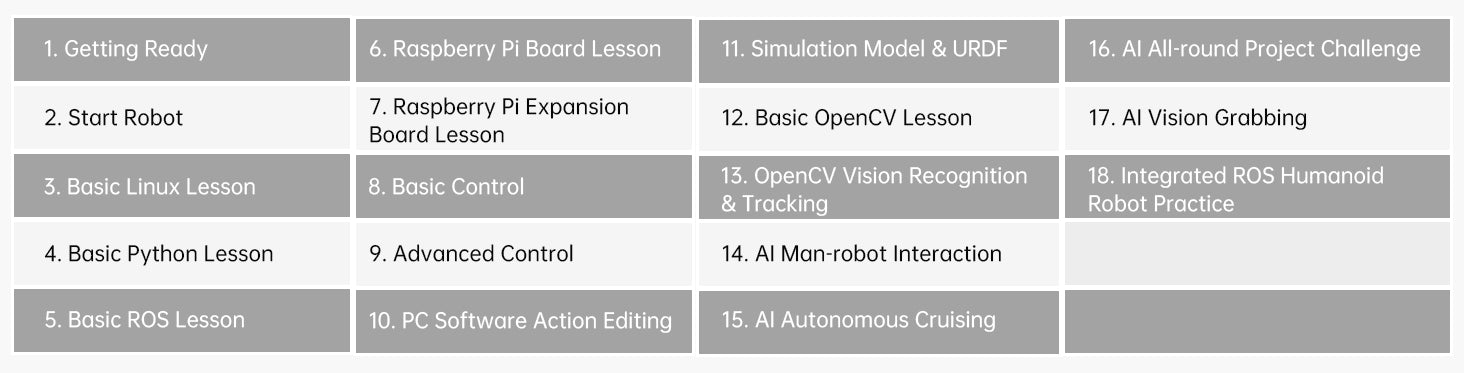
Materiales de aprendizaje abundantes
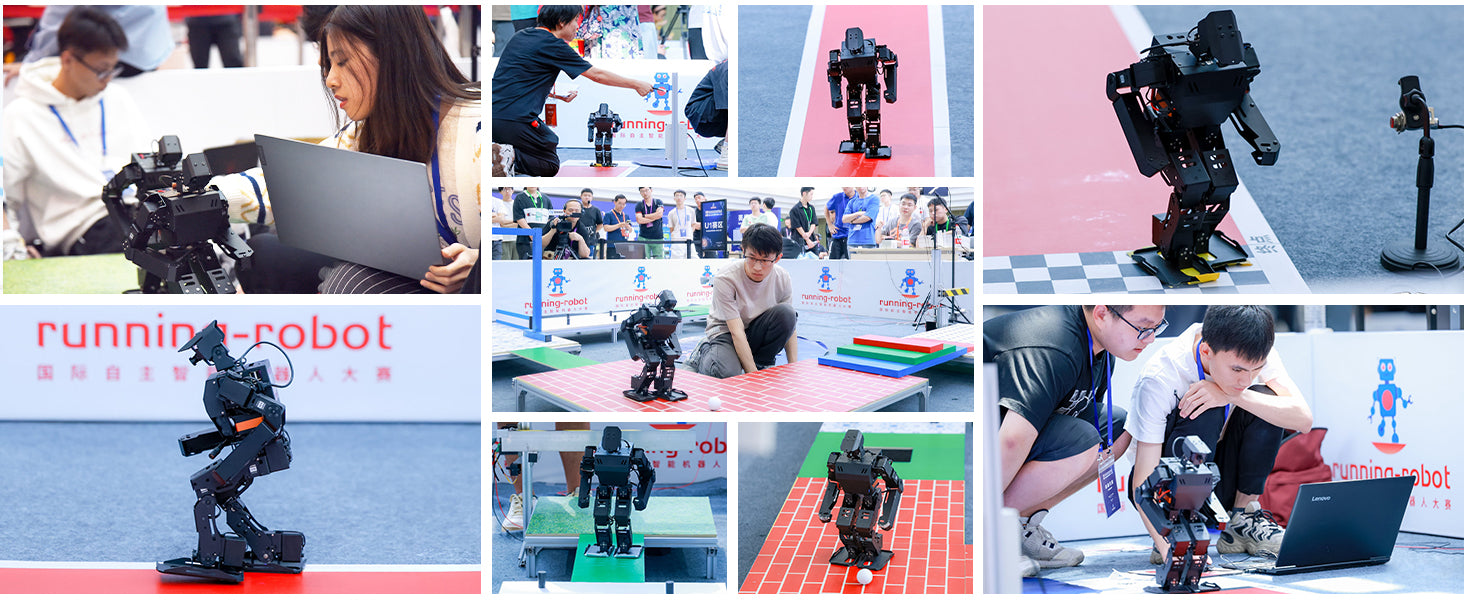
Escenarios de aplicación
Parámetros de especificación
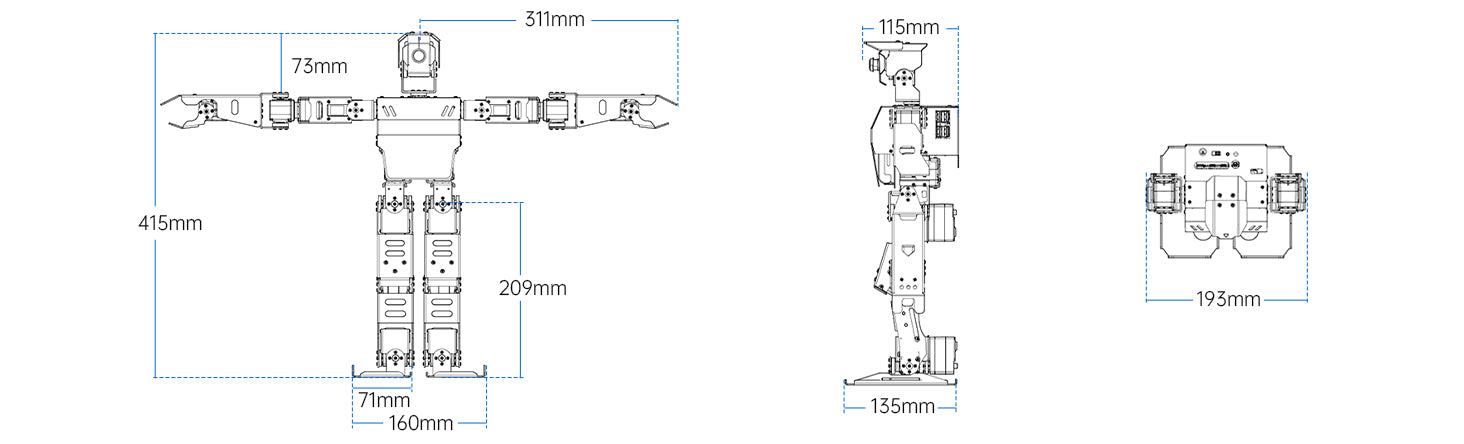
Tamaño del producto:
193 * 135 * 415mm (Kit estándar)
DOF:
20DOF (Kit inicial); 24DOF (Kit estándar)
Velocidad:
21cm/s
App:
WonderROS, Android/ iOS
Retroalimentación de articulación:
voltaje, posición y temperatura
Cámara:
Gran angular de 120°, 1 megapíxel, enfoque manual
Controlador:
Raspberry Pi 4B
Servo inteligente:
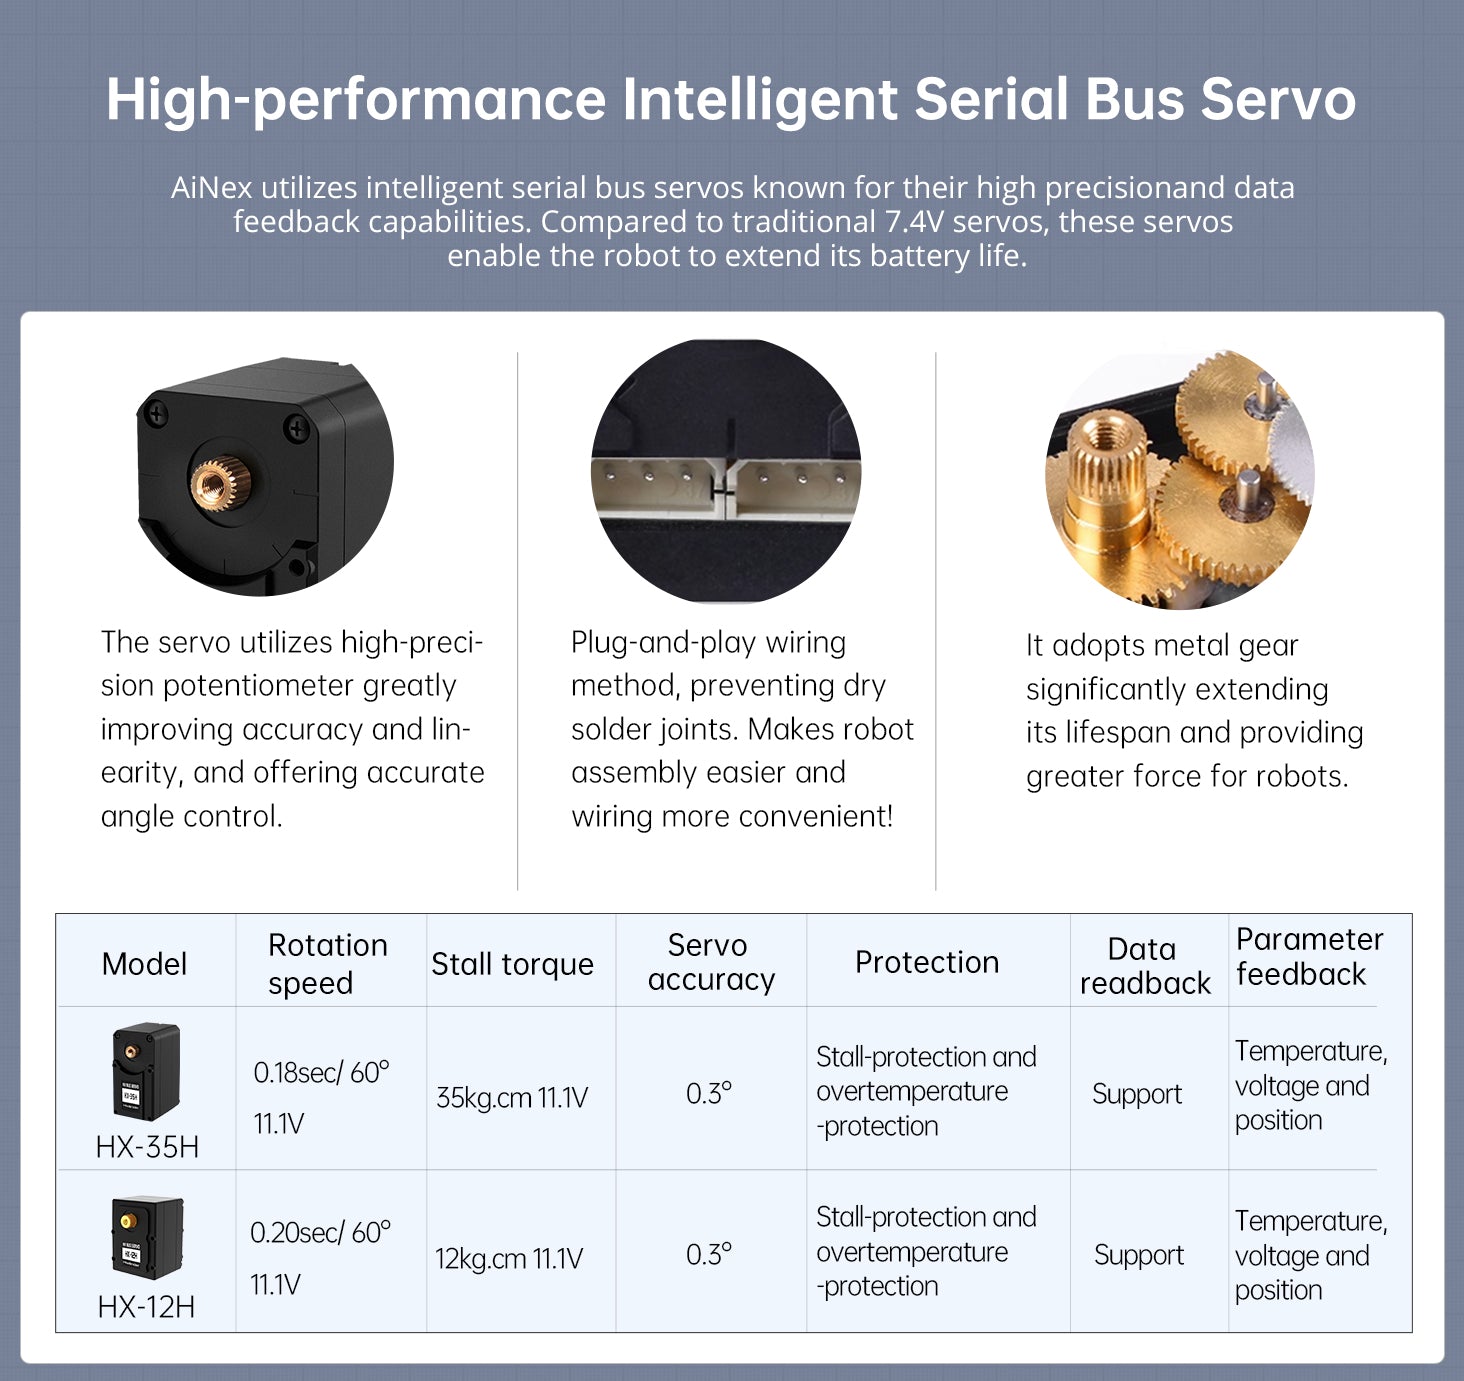
Servo de bus serie HX-35H; Servo de bus serie con codificador magnético HX-35HM; Servo de bus serie HX-12H
Módulo IMU:
Giroscopio de 3 ejes, acelerómetro de 3 ejes y brújula de 3 ejes
CPU:
Broadcom BCM2711 de cuatro núcleos Cortex-A72
Almacenamiento:
Tarjeta SD de 32GB
Sistema operativo:
ROS
Peso del producto:
2.25kg (Inicial); 2.45kg (Estándar)
Fuente de alimentación:
Batería LiPo 11.1V 3500mAh 5C
Software para PC:
Editor de acciones visual AiNex
Tamaño del paquete:
50*29*23cm
Peso del paquete:
3.7kg
Lista de empaque del Kit de inicio AiNex
Lista de empaque del Kit estándar AiNex
Is AiNex compatible with ROS and what development resources are provided?
Yes, AiNex is built on ROS and we provide ROS source code, tutorials, and a graphical PC software to edit actions without programming.
What are the main hardware features and kit options?
AiNex uses a 24 DOF aluminium alloy structure powered by a Raspberry Pi 4B. It includes a 120 degree wide angle two DOF camera, dual hip joints with magnetic encoder feedback, and intelligent high voltage bus servos. The starter kit weighs about 2.25 kg and the standard kit about 2.45 kg.
What tasks can AiNex perform with its AI vision and kinematics?
AiNex can walk, climb stairs, hurdle obstacles, grasp and carry small items, and perform line following, target tracking, ball shooting, intelligent picking and sorting, transportation, and more.
How is AiNex controlled and programmed and what apps are available?
It is programmed in Python and runs on ROS. You can use the WonderROS app on Android and iOS, and a graphical PC software lets you control servos and customize actions by dragging sliders.
What is included in the kits and how can I access the packing lists?
AiNex is available as Starter Kit and Standard Kit, with packing lists provided for each kit.
No reviews yet. Be the first to share your experience!
AiNex standard es un robot humanoide inteligente construido sobre el Sistema Operativo Robótico (ROS). Cuenta con 24 grados de libertad (DOF) y funciona con una Raspberry Pi. Gracias a su cinemática inversa con autoestabilización, AiNex destaca en caminar, escalar, saltar obstáculos, agarrar objetos y realizar movimientos complejos. Además, su altura, radio de giro y velocidad pueden ajustarse.
Equipado con una cámara con IA de 2 DOF y manos robóticas que pueden abrirse y cerrarse, AiNex puede realizar tareas como seguimiento de líneas, seguimiento de objetivos, lanzamiento de pelotas, selección y clasificación inteligente, transporte, subida de escaleras y más, utilizando visión por IA y cinemática avanzada. Ofrecemos código fuente completo de ROS y tutoriales detallados para dar vida a sus escenarios de IA.
Cámara gran angular HD de 2 DOF
La cabeza de AiNex está equipada con una cámara gran angular de alta definición de 120°, que puede identificar y localizar eficazmente objetos objetivo mediante el procesamiento de imágenes OpenCV.
Impulsado por Raspberry Pi
AiNex está controlado por una Raspberry Pi y equipado con servomotores inteligentes de bus de alto voltaje. Está programado en Python y puede realizar una variedad de aplicaciones inteligentes de IA, como el seguimiento de colores y la detección de rostros.
Protección antibloqueo de mano móvil
AiNex standard puede expandirse con manos mecánicas, que pueden agarrar y transportar objetos pequeños de manera flexible. Los servos de las manos proporcionan retroalimentación de ángulo y temperatura, evitando eficazmente los daños causados por obstrucciones.
Estructura original de doble articulación de cadera
AiNex está equipado con dos articulaciones de cadera para soportar la rotación de las piernas en el eje Z, lo que hace que el robot sea más flexible al girar. La articulación de la cadera cuenta con un servomotor de bus con codificador magnético, que proporciona alta precisión y estabilidad.
Estructura de aleación de aluminio de 24 DOF
AiNex standard está construido en aleación de aluminio y cuenta con hasta 24 grados de libertad (DOF), lo que permite al robot ejecutar una amplia gama de acciones y garantiza la flexibilidad en su movimiento.
Diseño coincidente de ejes X, Y, Z
AiNex está equipado con dos articulaciones de cadera para soportar la rotación de las piernas en los ejes X, Y y Z, haciendo que el robot sea más flexible al girar. El diseño estructural incorpora la superposición de los ejes X, Y y Z, asegurando una alineación ortogonal. Esta integración no solo mejora las cualidades biónicas de AiNex, sino que también mejora significativamente su flexibilidad de movimiento.
Algoritmo de marcha mejorado, avance revolucionario
Seguimiento de línea PID autónomo
Paso por espacios reducidos
Subir y bajar escalones
Salto de obstáculos autónomo
Sistema Operativo Robótico ROS
Marco de comunicación robótica popular a nivel mundial
ROS es un meta-sistema operativo de código abierto para robots. Proporciona algunos servicios básicos, como la abstracción de hardware, el control de dispositivos de bajo nivel, la implementación de funciones de uso común, el paso de mensajes entre procesos y la gestión de paquetes. También ofrece las herramientas y funciones de biblioteca necesarias para obtener, compilar, escribir y ejecutar código en diferentes computadoras. Su objetivo es proporcionar soporte para la reutilización de código en la investigación y desarrollo de robótica.
Software de edición de grupos de acción
Depuración de acciones en el software para PC -> Guardado en el panel de control -> El terminal de control configura el comando de control. Usando el software gráfico para PC, puede controlar servos fácilmente y personalizar acciones simplemente arrastrando controles deslizantes, sin necesidad de programar.
Aspectos destacados del hardware
Servo con codificador magnético en la articulación de la cadera
El servo incorpora un sensor de ángulo de codificador magnético de alta precisión de 12 bits, que proporciona retroalimentación sin contacto. Cuenta con una larga vida útil, tamaño compacto y resistencia a las vibraciones.
Retroalimentación por codificador magnético sin contacto
A diferencia del mecanismo tradicional de retroalimentación de posición que utiliza un potenciómetro, el servo HX-35HM emplea retroalimentación magnética sin contacto. Esta característica prolonga la vida útil, reduce el tamaño y mejora la resistencia a los golpes.
Codificador magnético de alta precisión
Comparado con el potenciómetro, el sensor de ángulo de codificador magnético de alta precisión de 12 bits extiende su rango de ángulo a 360 grados, manteniendo al mismo tiempo una precisión de posición absoluta de 4096 bits.
Fuerte torque de 35 kg
El torque de parada del servo HX-35HM alcanza los 35 kg.cm a un voltaje de 12V, lo que le da a su robot más potencia.
Carcasa de metal CNC
El servo HX-35HM cuenta con alta precisión y excelentes propiedades de conducción de calor gracias a su carcasa de aleación de aluminio. A través del proceso de oxidación anódica, presenta una gran resistencia a la corrosión.
Cámara gran angular HD de 2 DOF
La cabeza de AiNex puede girar en todas las direcciones (arriba, abajo, izquierda y derecha) y está equipada con una cámara gran angular HD de 120°. Esto dota al robot de un amplio campo de visión. La cámara también admite enfoque manual.
Placa Raspberry Pi 4B
Placa de expansión Raspberry Pi
Módulo de visualización de voltaje
Batería LiPo 11.1V 3500mAh
Desarrollo profundo con ROS/SDK
AiNex está construido sobre el Sistema Operativo Robótico (ROS), lo que permite una implementación y expansión flexibles de las funciones del robot. Además, ofrecemos código fuente completo y modelos de simulación ROS para facilitar la investigación de algoritmos ROS y el desarrollo secundario.
Simulación en Gazebo
AiNex standard utiliza el marco ROS y ofrece soporte para la simulación en Gazebo. Gazebo proporciona un enfoque novedoso para controlar AiNex y validar algoritmos dentro de un entorno simulado, reduciendo la necesidad de experimentos físicos y mejorando la eficiencia.
Materiales de aprendizaje abundantes
Escenarios de aplicación
Parámetros de especificación
Tamaño del producto:
193 * 135 * 415mm (Kit estándar)
DOF:
20DOF (Kit inicial); 24DOF (Kit estándar)
Velocidad:
21cm/s
App:
WonderROS, Android/ iOS
Retroalimentación de articulación:
voltaje, posición y temperatura
Cámara:
Gran angular de 120°, 1 megapíxel, enfoque manual
Controlador:
Raspberry Pi 4B
Servo inteligente:
Servo de bus serie HX-35H; Servo de bus serie con codificador magnético HX-35HM; Servo de bus serie HX-12H
Módulo IMU:
Giroscopio de 3 ejes, acelerómetro de 3 ejes y brújula de 3 ejes
CPU:
Broadcom BCM2711 de cuatro núcleos Cortex-A72
Almacenamiento:
Tarjeta SD de 32GB
Sistema operativo:
ROS
Peso del producto:
2.25kg (Inicial); 2.45kg (Estándar)
Fuente de alimentación:
Batería LiPo 11.1V 3500mAh 5C
Software para PC:
Editor de acciones visual AiNex
Tamaño del paquete:
50*29*23cm
Peso del paquete:
3.7kg
Lista de empaque del Kit de inicio AiNex
Lista de empaque del Kit estándar AiNex
Preguntas frecuentes
Is AiNex compatible with ROS and what development resources are provided?
Yes, AiNex is built on ROS and we provide ROS source code, tutorials, and a graphical PC software to edit actions without programming.
What are the main hardware features and kit options?
AiNex uses a 24 DOF aluminium alloy structure powered by a Raspberry Pi 4B. It includes a 120 degree wide angle two DOF camera, dual hip joints with magnetic encoder feedback, and intelligent high voltage bus servos. The starter kit weighs about 2.25 kg and the standard kit about 2.45 kg.
What tasks can AiNex perform with its AI vision and kinematics?
AiNex can walk, climb stairs, hurdle obstacles, grasp and carry small items, and perform line following, target tracking, ball shooting, intelligent picking and sorting, transportation, and more.
How is AiNex controlled and programmed and what apps are available?
It is programmed in Python and runs on ROS. You can use the WonderROS app on Android and iOS, and a graphical PC software lets you control servos and customize actions by dragging sliders.
What is included in the kits and how can I access the packing lists?
AiNex is available as Starter Kit and Standard Kit, with packing lists provided for each kit.
Reviews
No reviews yet. Be the first to share your experience!