Más vendido

Waveshare

Placa controladora para robots, basada en ESP32, multifuncional, compatible con comunicaciones WiFi, Bluetooth y ESP-NOW

SKU: WVSH0418

₹ 3,249.99 ₹ 3,299.99

En stock | Listo para enviar

Placa controladora para robots, basada en ESP32, multifuncional, compatible con comunicaciones WiFi, Bluetooth y ESP-NOW₹ 3,249.99
Ask AI about this product

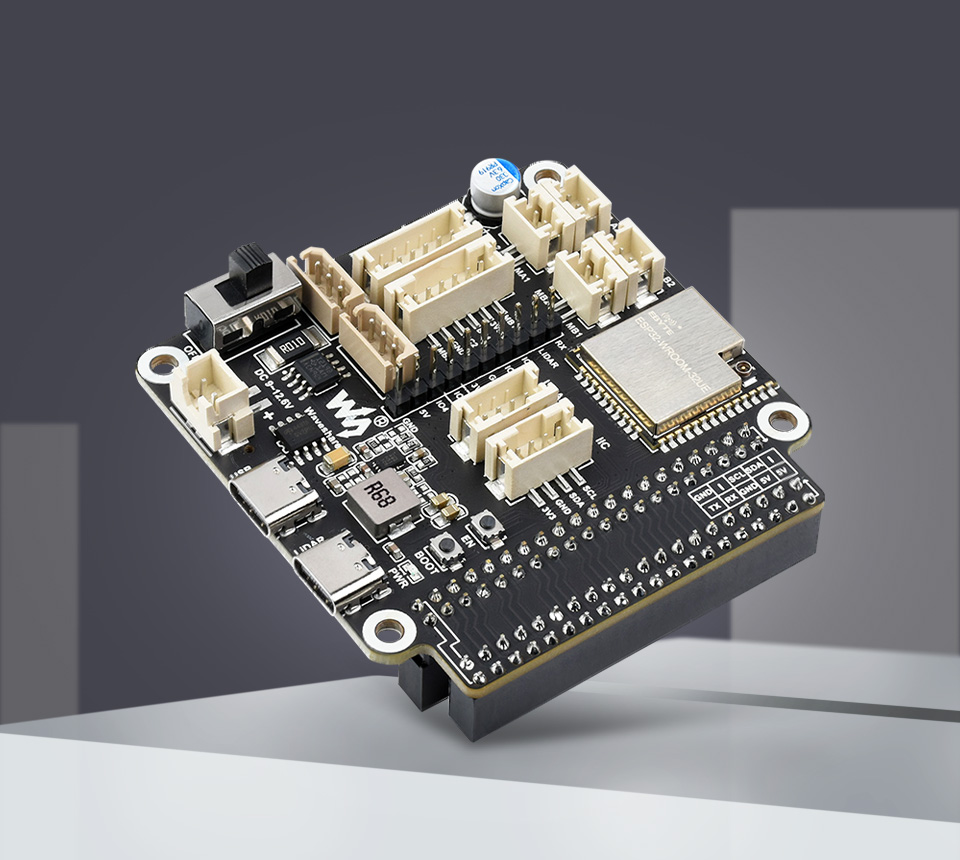
Controlador General para Robots

Placa controladora multifuncional diseñada para robots, que ofrece más posibilidades


Características principales

  • Basado en el módulo ESP32-WROOM-32, admite comunicación inalámbrica como WIFI, Bluetooth y ESP-NOW
  • Interfaces de control de motor integradas para 2 motores de CC con codificador o 4 motores de CC (2 grupos) sin codificador
  • Interfaces de control de servomotores de bus serie integradas para controlar hasta 253 servomotores de bus serie ST3215 y obtener retroalimentación de los servos
  • IMU de 9 ejes integrada para obtener información de actitud y rumbo en cualquier momento
  • Admite entrada de alimentación de 7~13V, y puede ser alimentado directamente por un módulo de batería de litio 2S o 3S
  • Circuito de descarga automática para una fácil carga de programas
  • Admite monitoreo de voltaje/corriente de entrada
  • Ranura para tarjeta TF integrada
  • Interfaz para Lidar láser y función de UART a USB integrada
  • Interfaz I2C para conectar periféricos como OLED, IMU y otros dispositivos I2C
  • Adaptación de cabezal extendido multifuncional para funciones adicionales, como el control de servos o relés
  • Cabezal GPIO de 40 pines integrado para conectar y alimentar la computadora host (Raspberry Pi/Jetson Nano, etc.), comunicándose a través de puerto serie o I2C
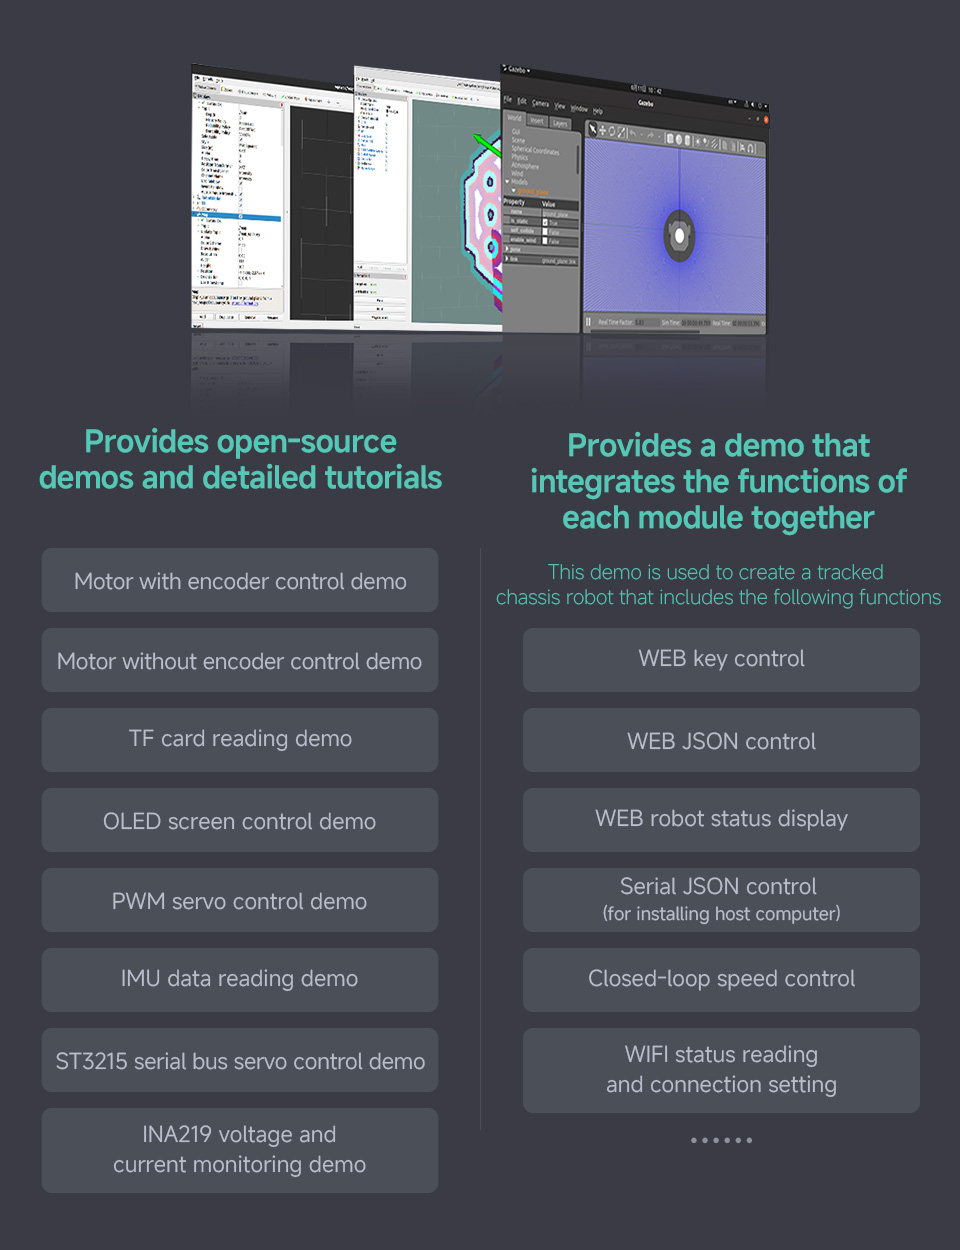
  • Proporciona demostraciones de código abierto y tutoriales detallados para principiantes, fácil de empezar


Especificaciones

MÓDULO DE CONTROL ESP32-WROOM-32 CHIP DE CONTROL ESP32
FUENTE DE ALIMENTACIÓN CC 7~13V INTERFAZ DE ALIMENTACIÓN XH2.54
CONECTOR DE ANTENA IPEX1 INTERFAZ DE DESCARGA Tipo-C
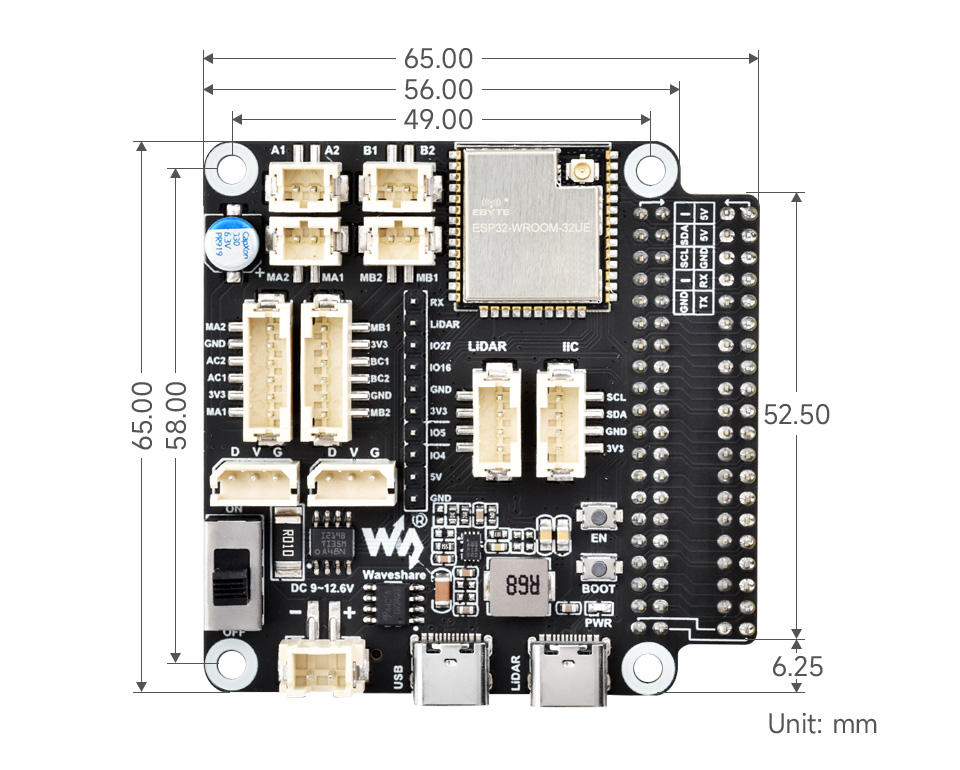
COMUNICACIÓN INALÁMBRICA WIFI, Bluetooth, ESP-NOW DIMENSIONES 65 × 65mm
ESPACIAMIENTO DE ORIFICIOS DE MONTAJE 49 × 58mm DIÁMETRO DE ORIFICIO DE MONTAJE 3mm


Interfaces periféricas enriquecidas

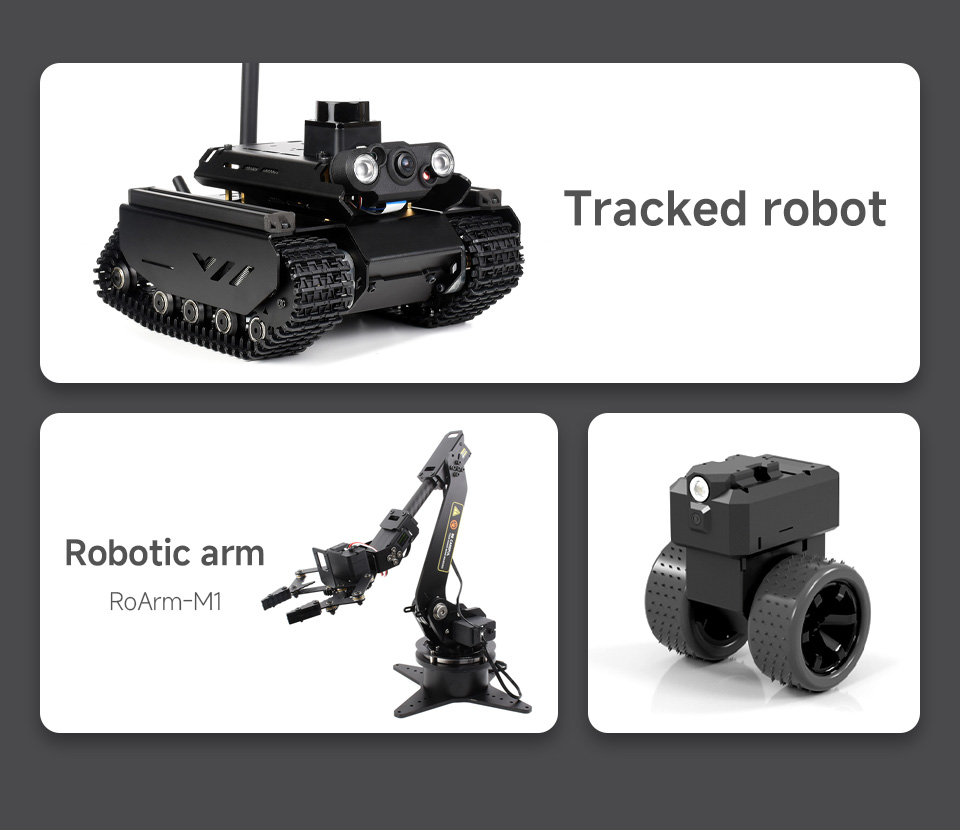
Adecuado para diferentes tipos de robots


Controlador principal ESP32
Ricos recursos para desarrollo secundario

WiFi y Bluetooth integrados, así como soporte para ESP-NOW, para comunicación inalámbrica


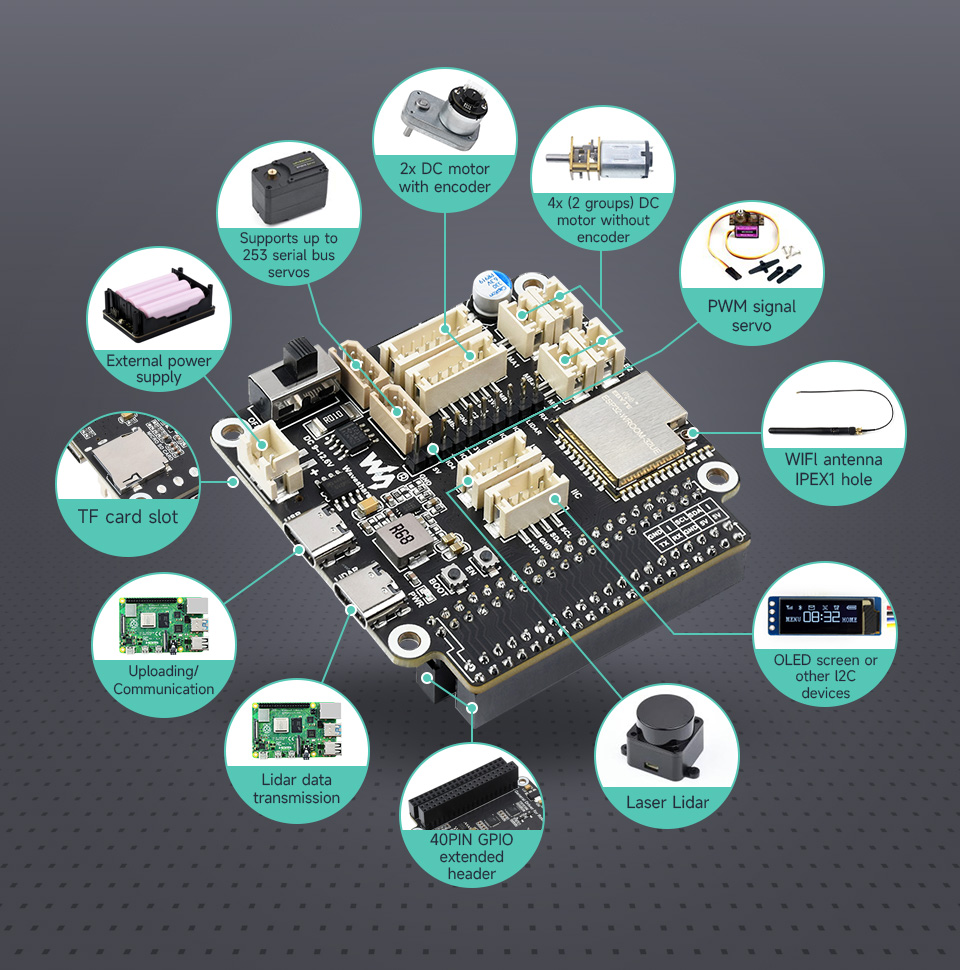
Soporte para múltiples conexiones periféricas


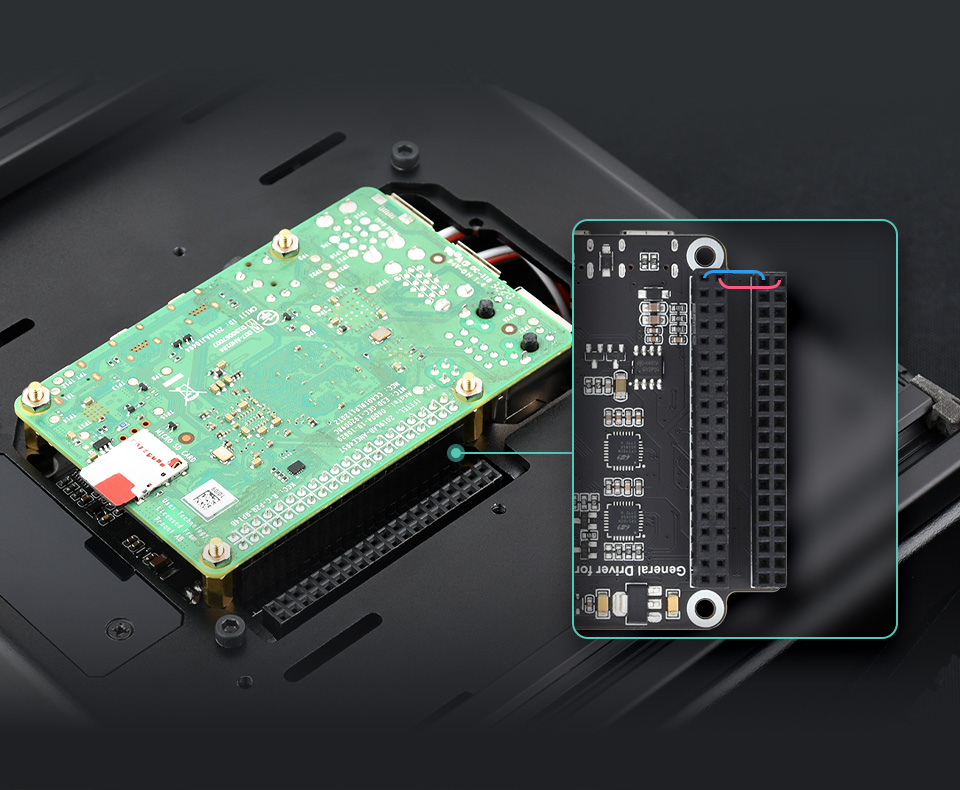
Cabezal extendido GPIO de 40 pines

El cabezal interno de 40 pines es para conectar directamente a la Raspberry Pi u otras placas host. Y se extiende el cabezal externo de 40 pines para conectar con otros HATs mediante cables


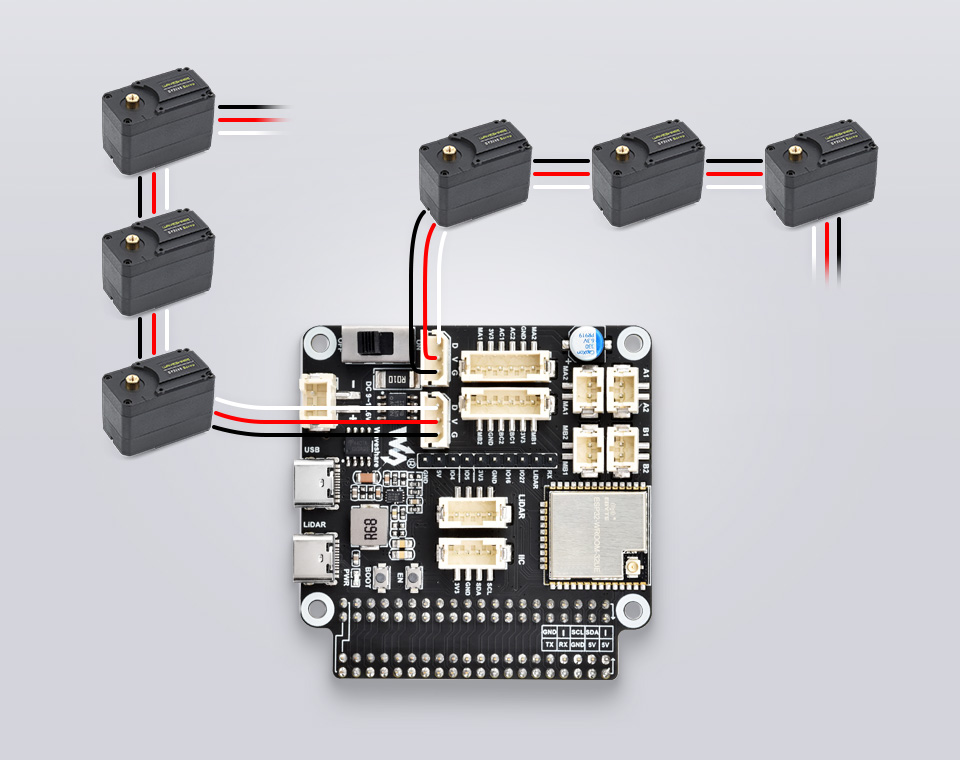
Control de servomotores de bus serie

Permite controlar hasta 253 servomotores de bus serie ST3215 al mismo tiempo

Nota: Un canal UART puede controlar hasta 253 servomotores de bus, pero debido a la alta potencia de los servos, es necesario considerar si la solución de alimentación es suficiente al usar demasiados servos.


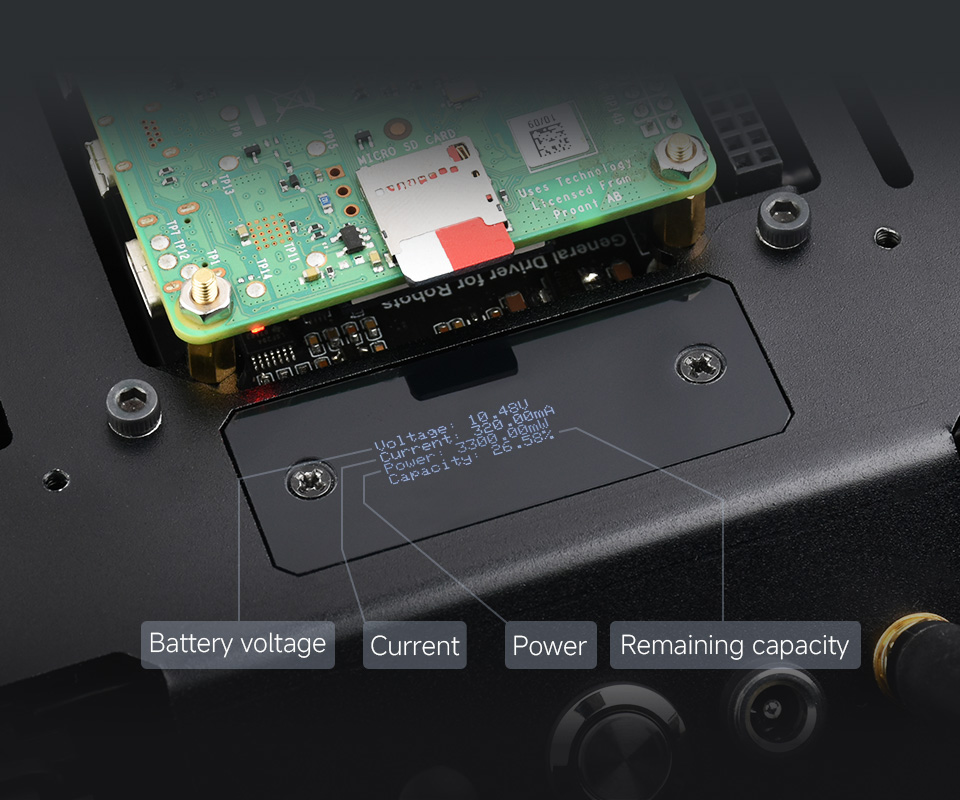
Monitoreo de voltaje y corriente

Chip de monitoreo de voltaje/corriente integrado para obtener el estado de la fuente de alimentación
del robot en cualquier momento


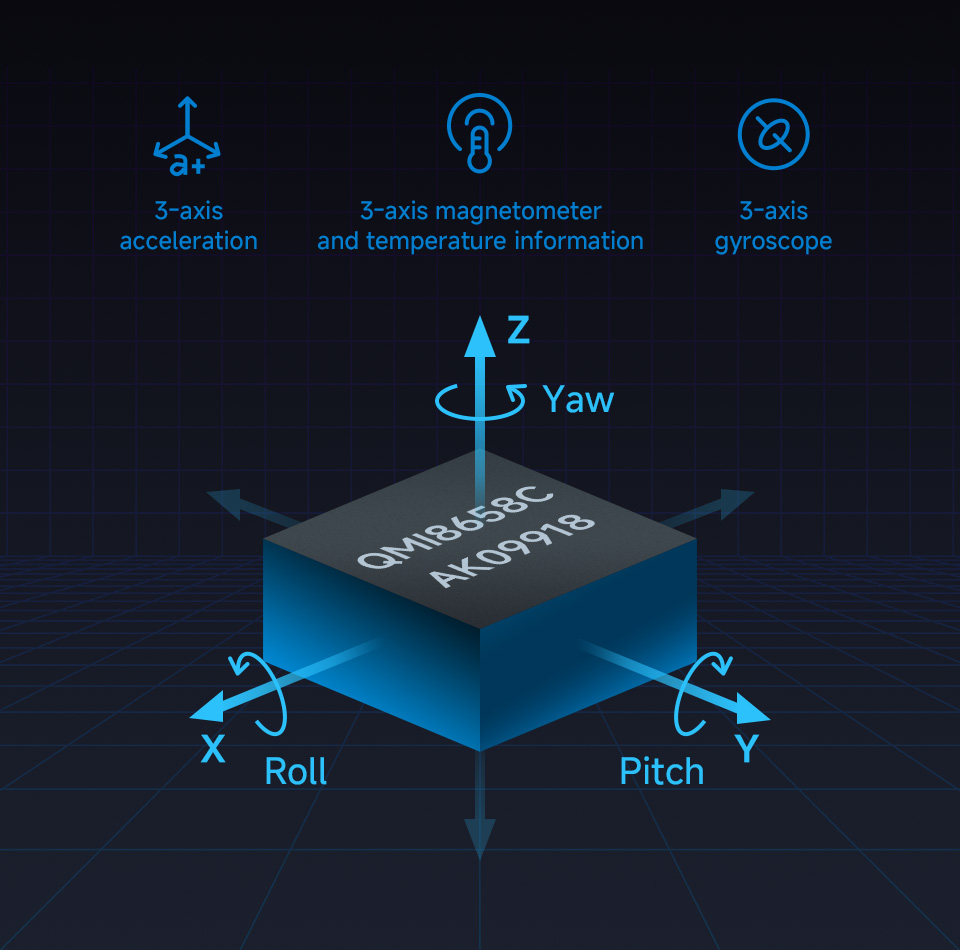
IMU de 9 ejes integrada

QMI8658C + AK09918 integrados, para detectar movimiento, orientación y magnetismo
Soporta obtener el ángulo de rumbo del robot en cualquier momento y lugar


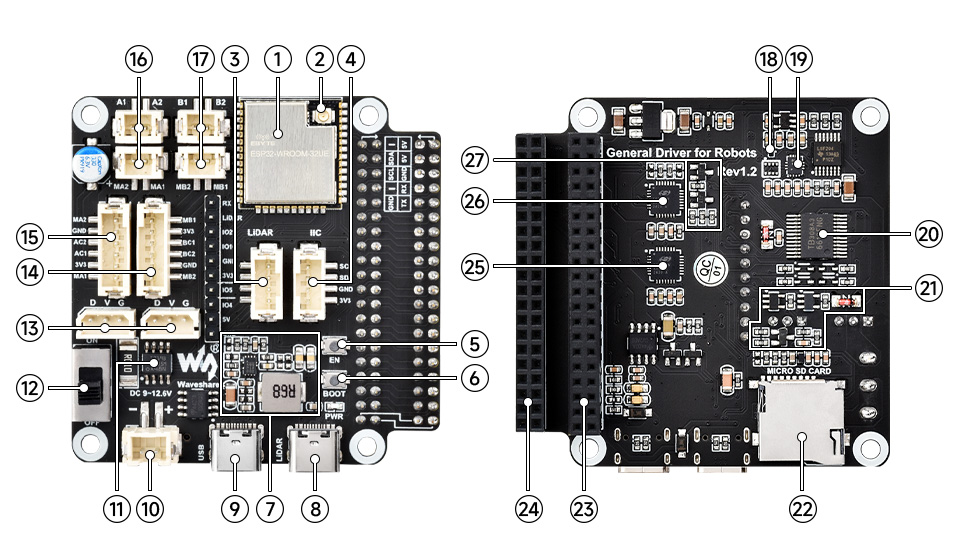
Qué hay en la placa

  1. Módulo controlador ESP32-WROOM-32
    Puede desarrollarse usando Arduino IDE
  2. Conector WIFI IPEX1
    Para conectar antena WIFI para aumentar la distancia de comunicación inalámbrica
  3. Interfaz LIDAR
    Función de adaptador de radar integrado
  4. Interfaz de expansión de periféricos I2C
    Para conectar con pantalla OLED u otros sensores I2C
  5. Botón de Reinicio
    Presionar y soltar para reiniciar el ESP32
  6. Botón de descarga
    El ESP32 entrará en modo de descarga después de encenderse
  7. Circuito regulador de voltaje CC-CC de 5V
    Fuente de alimentación para computadoras host como Raspberry Pi o Jetson nano
  8. Puerto Tipo-C (LIDAR)
    Transmisión de datos LIDAR
  9. Puerto Tipo-C (USB)
    Interfaz de comunicación del ESP32, para cargar programas al ESP32
  10. Puerto de alimentación XH2.54
    Admite entrada de CC 7~13V, puede alimentar directamente los servos y motores del bus serie
  11. INA219
    Chip de monitoreo de voltaje/corriente
  12. Encendido/Apagado de alimentación
    Encendido/Apagado de fuente de alimentación externa
  13. Interfaz de servo de bus serie ST3215
    Para conectar con servo de bus serie ST3215
  14. Interfaz de motor PH2.0 6P
    Interfaz del Grupo B para motor con codificador
  15. Interfaz de motor PH2.0 6P
    Interfaz del Grupo A para motor con codificador
  16. Interfaz de motor PH2.0 2P
    Interfaz del Grupo A para motor sin codificador
  17. Interfaz de motor PH2.0 2P
    Interfaz del Grupo B para motor sin codificador
  18. AK09918C
    Brújula electrónica de 3 ejes
  19. QMI8658C
    Sensor de movimiento de 6 ejes
  20. TB6612FNG
    Chip de control de motor
  21. Circuito de control de servo de bus serie
    para controlar múltiples servos de bus serie ST3215 y obtener retroalimentación de los servos
  22. Ranura para tarjeta TF
    Se puede usar para almacenar registros o configuraciones WIFI
  23. Cabezal GPIO de 40 pines
    Para conectar con Raspberry Pi u otras placas host
  24. Cabezal extendido de 40 pines
    Fácil de usar los pines GPIO de Raspberry Pi u otras placas host
  25. CP-2102
    UART a USB, para transmisión de datos de radar
  26. CP-2102
    UART a USB, para comunicación ESP32
  27. Circuito de descarga automática
    Para cargar programas al ESP32 sin presionar los botones EN y BOOT


Proporciona demostraciones de código abierto
y tutoriales detallados


Dimensiones del contorno

Recursos:


Contenido del paquete:

Peso: 0.049 kg

  1. Controlador General para Robots x1
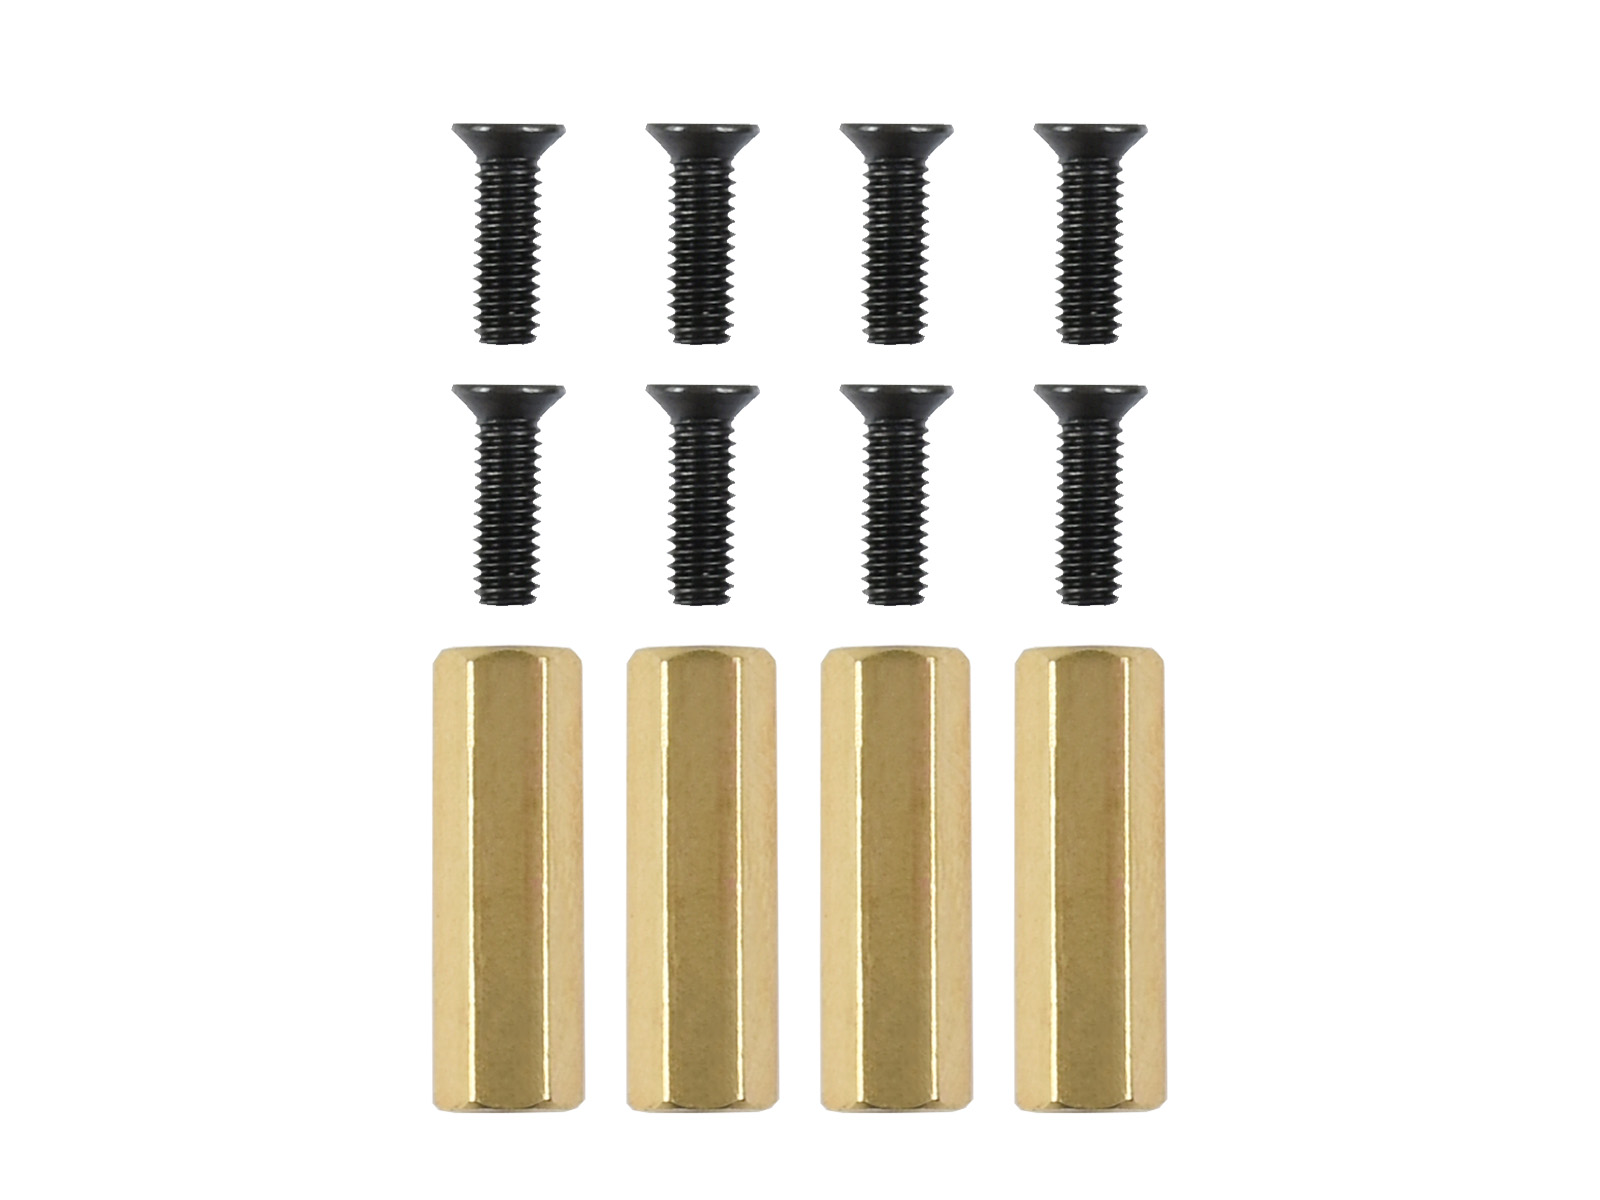
  2. Paquete de tornillos x1
12
What are the main capabilities of this ESP32 based robot driver board?
The board is based on the ESP32 WROOM module and provides wireless connectivity via WIFI, Bluetooth and ESP-NOW. It supports onboard motor control for 2x DC motors with encoder or 4x DC motors without encoder, up to 253 ST3215 serial bus servos, a 9-axis IMU, a Lidar interface, and various I2C and storage features.
What power input options and power management features does the board offer?
It supports 7 to 13 V input and can be powered directly from 2S or 3S Li battery. The module includes a DC-DC 5V regulator and onboard voltage/current monitoring to help verify power status; if you plan to run many servos, ensure your supply can handle the load.
How do I develop and upload programs to the ESP32 on the board?
The ESP32 module supports development with the Arduino IDE. An automatic download circuit lets you upload programs without pressing EN and BOOT. A Type-C interface is provided for program downloads.
What interfaces and connections are available for peripherals and host boards?
It provides a 40PIN GPIO header for direct connection to host boards such as Raspberry Pi or Jetson Nano, plus an extended header for HAT style connections. There are I2C and UART interfaces, a ST3215 serial bus servo control circuit, a Lidar interface, and a TF card slot for logs and data.
What is included in the package and where can I find documentation and demos?
The package includes one General Driver for Robots board and a screws pack. Open source demos and detailed tutorials are available, and you can access the WIKI at www.waveshare.com/wiki/General_Driver_for_Robots for documentation.
Welcome to the discussion thread for Placa controladora para robots, basada en ESP32, multifuncional, compatible con comunicaciones WiFi, Bluetooth y ESP-NOW
Feel free to ask questions, share tips or report issues.
Add Post

For more discussion Click Here

Complete el siguiente formulario y nuestro equipo se pondrá en contacto con usted para ofrecerle precios por volumen.

Descripción
Ask AI about this product

Controlador General para Robots

Placa controladora multifuncional diseñada para robots, que ofrece más posibilidades


Características principales

  • Basado en el módulo ESP32-WROOM-32, admite comunicación inalámbrica como WIFI, Bluetooth y ESP-NOW
  • Interfaces de control de motor integradas para 2 motores de CC con codificador o 4 motores de CC (2 grupos) sin codificador
  • Interfaces de control de servomotores de bus serie integradas para controlar hasta 253 servomotores de bus serie ST3215 y obtener retroalimentación de los servos
  • IMU de 9 ejes integrada para obtener información de actitud y rumbo en cualquier momento
  • Admite entrada de alimentación de 7~13V, y puede ser alimentado directamente por un módulo de batería de litio 2S o 3S
  • Circuito de descarga automática para una fácil carga de programas
  • Admite monitoreo de voltaje/corriente de entrada
  • Ranura para tarjeta TF integrada
  • Interfaz para Lidar láser y función de UART a USB integrada
  • Interfaz I2C para conectar periféricos como OLED, IMU y otros dispositivos I2C
  • Adaptación de cabezal extendido multifuncional para funciones adicionales, como el control de servos o relés
  • Cabezal GPIO de 40 pines integrado para conectar y alimentar la computadora host (Raspberry Pi/Jetson Nano, etc.), comunicándose a través de puerto serie o I2C
  • Proporciona demostraciones de código abierto y tutoriales detallados para principiantes, fácil de empezar


Especificaciones

MÓDULO DE CONTROL ESP32-WROOM-32 CHIP DE CONTROL ESP32
FUENTE DE ALIMENTACIÓN CC 7~13V INTERFAZ DE ALIMENTACIÓN XH2.54
CONECTOR DE ANTENA IPEX1 INTERFAZ DE DESCARGA Tipo-C
COMUNICACIÓN INALÁMBRICA WIFI, Bluetooth, ESP-NOW DIMENSIONES 65 × 65mm
ESPACIAMIENTO DE ORIFICIOS DE MONTAJE 49 × 58mm DIÁMETRO DE ORIFICIO DE MONTAJE 3mm


Interfaces periféricas enriquecidas

Adecuado para diferentes tipos de robots


Controlador principal ESP32
Ricos recursos para desarrollo secundario

WiFi y Bluetooth integrados, así como soporte para ESP-NOW, para comunicación inalámbrica


Soporte para múltiples conexiones periféricas


Cabezal extendido GPIO de 40 pines

El cabezal interno de 40 pines es para conectar directamente a la Raspberry Pi u otras placas host. Y se extiende el cabezal externo de 40 pines para conectar con otros HATs mediante cables


Control de servomotores de bus serie

Permite controlar hasta 253 servomotores de bus serie ST3215 al mismo tiempo

Nota: Un canal UART puede controlar hasta 253 servomotores de bus, pero debido a la alta potencia de los servos, es necesario considerar si la solución de alimentación es suficiente al usar demasiados servos.


Monitoreo de voltaje y corriente

Chip de monitoreo de voltaje/corriente integrado para obtener el estado de la fuente de alimentación
del robot en cualquier momento


IMU de 9 ejes integrada

QMI8658C + AK09918 integrados, para detectar movimiento, orientación y magnetismo
Soporta obtener el ángulo de rumbo del robot en cualquier momento y lugar


Qué hay en la placa

  1. Módulo controlador ESP32-WROOM-32
    Puede desarrollarse usando Arduino IDE
  2. Conector WIFI IPEX1
    Para conectar antena WIFI para aumentar la distancia de comunicación inalámbrica
  3. Interfaz LIDAR
    Función de adaptador de radar integrado
  4. Interfaz de expansión de periféricos I2C
    Para conectar con pantalla OLED u otros sensores I2C
  5. Botón de Reinicio
    Presionar y soltar para reiniciar el ESP32
  6. Botón de descarga
    El ESP32 entrará en modo de descarga después de encenderse
  7. Circuito regulador de voltaje CC-CC de 5V
    Fuente de alimentación para computadoras host como Raspberry Pi o Jetson nano
  8. Puerto Tipo-C (LIDAR)
    Transmisión de datos LIDAR
  9. Puerto Tipo-C (USB)
    Interfaz de comunicación del ESP32, para cargar programas al ESP32
  10. Puerto de alimentación XH2.54
    Admite entrada de CC 7~13V, puede alimentar directamente los servos y motores del bus serie
  11. INA219
    Chip de monitoreo de voltaje/corriente
  12. Encendido/Apagado de alimentación
    Encendido/Apagado de fuente de alimentación externa
  13. Interfaz de servo de bus serie ST3215
    Para conectar con servo de bus serie ST3215
  14. Interfaz de motor PH2.0 6P
    Interfaz del Grupo B para motor con codificador
  15. Interfaz de motor PH2.0 6P
    Interfaz del Grupo A para motor con codificador
  16. Interfaz de motor PH2.0 2P
    Interfaz del Grupo A para motor sin codificador
  17. Interfaz de motor PH2.0 2P
    Interfaz del Grupo B para motor sin codificador
  18. AK09918C
    Brújula electrónica de 3 ejes
  19. QMI8658C
    Sensor de movimiento de 6 ejes
  20. TB6612FNG
    Chip de control de motor
  21. Circuito de control de servo de bus serie
    para controlar múltiples servos de bus serie ST3215 y obtener retroalimentación de los servos
  22. Ranura para tarjeta TF
    Se puede usar para almacenar registros o configuraciones WIFI
  23. Cabezal GPIO de 40 pines
    Para conectar con Raspberry Pi u otras placas host
  24. Cabezal extendido de 40 pines
    Fácil de usar los pines GPIO de Raspberry Pi u otras placas host
  25. CP-2102
    UART a USB, para transmisión de datos de radar
  26. CP-2102
    UART a USB, para comunicación ESP32
  27. Circuito de descarga automática
    Para cargar programas al ESP32 sin presionar los botones EN y BOOT


Proporciona demostraciones de código abierto
y tutoriales detallados


Dimensiones del contorno

Recursos:


Contenido del paquete:

Peso: 0.049 kg

  1. Controlador General para Robots x1
  2. Paquete de tornillos x1
12
Preguntas frecuentes
What are the main capabilities of this ESP32 based robot driver board?
The board is based on the ESP32 WROOM module and provides wireless connectivity via WIFI, Bluetooth and ESP-NOW. It supports onboard motor control for 2x DC motors with encoder or 4x DC motors without encoder, up to 253 ST3215 serial bus servos, a 9-axis IMU, a Lidar interface, and various I2C and storage features.
What power input options and power management features does the board offer?
It supports 7 to 13 V input and can be powered directly from 2S or 3S Li battery. The module includes a DC-DC 5V regulator and onboard voltage/current monitoring to help verify power status; if you plan to run many servos, ensure your supply can handle the load.
How do I develop and upload programs to the ESP32 on the board?
The ESP32 module supports development with the Arduino IDE. An automatic download circuit lets you upload programs without pressing EN and BOOT. A Type-C interface is provided for program downloads.
What interfaces and connections are available for peripherals and host boards?
It provides a 40PIN GPIO header for direct connection to host boards such as Raspberry Pi or Jetson Nano, plus an extended header for HAT style connections. There are I2C and UART interfaces, a ST3215 serial bus servo control circuit, a Lidar interface, and a TF card slot for logs and data.
What is included in the package and where can I find documentation and demos?
The package includes one General Driver for Robots board and a screws pack. Open source demos and detailed tutorials are available, and you can access the WIKI at www.waveshare.com/wiki/General_Driver_for_Robots for documentation.
Reviews
Forum
Welcome to the discussion thread for Placa controladora para robots, basada en ESP32, multifuncional, compatible con comunicaciones WiFi, Bluetooth y ESP-NOW
Feel free to ask questions, share tips or report issues.
Add Post

For more discussion Click Here

Productos similares
Pedido al por mayor

Complete el siguiente formulario y nuestro equipo se pondrá en contacto con usted para ofrecerle precios por volumen.

¿Requisitos personalizados?

Reúnete con nuestro equipo

Widget de programación