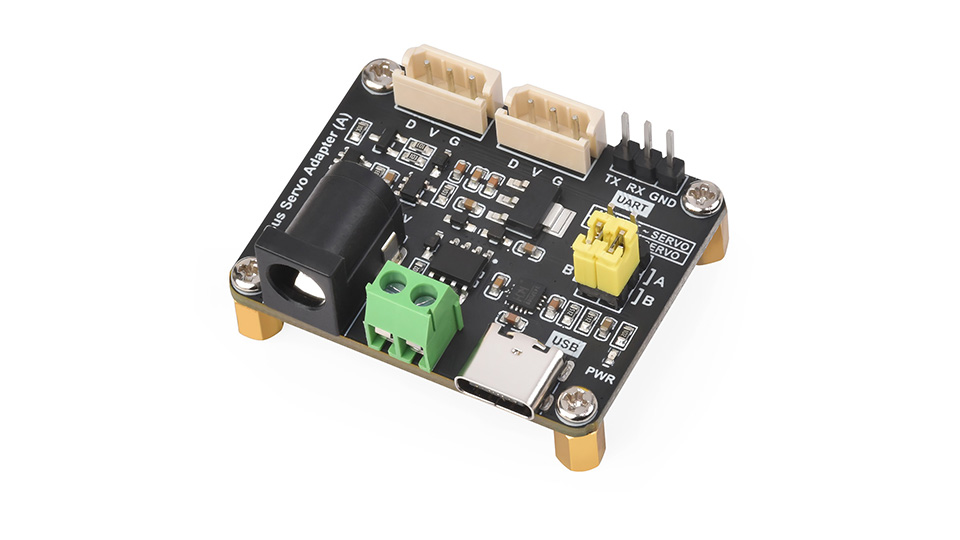
Placa controladora para servomotores de bus serie
Diseñada para servomotores de bus serie, integra fuente de alimentación y circuito de control para servomotores
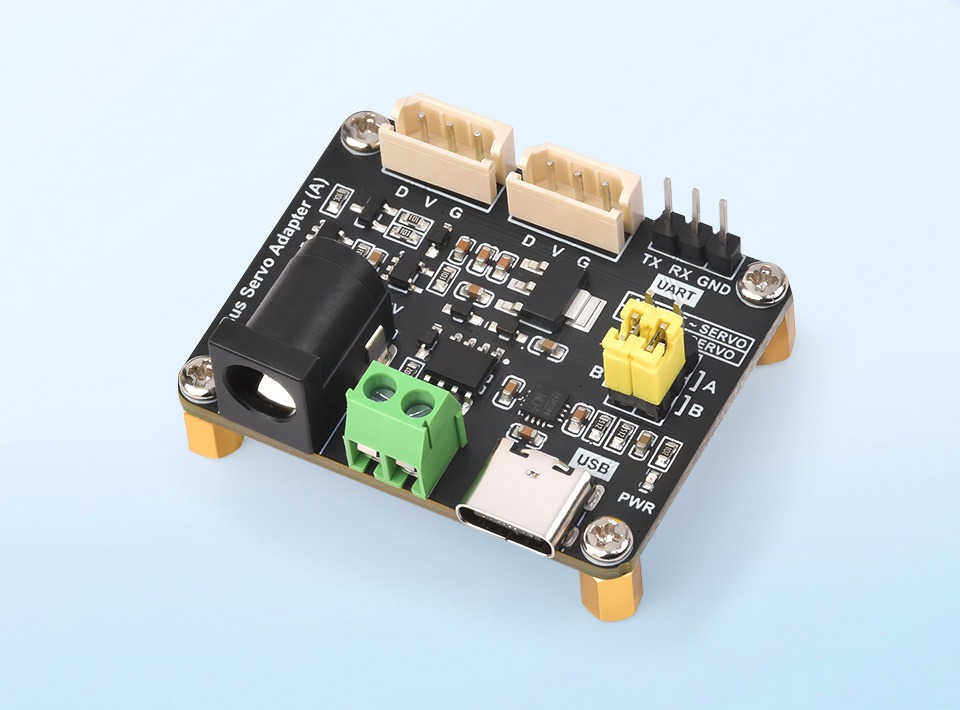
Características
- Soporta conexión a un host o MCU para controlar los servomotores de bus serie
- Permite controlar hasta 253 servomotores de bus serie de las series ST/SC simultáneamente (requiere una fuente de alimentación suficiente)
- Entrada de voltaje de 9~12.6V (el voltaje de entrada y el del servomotor deben coincidir)
- Proporciona soluciones cómodas para el control de servomotores de bus serie
- Integra un circuito de control para asegurar el funcionamiento estable del servomotor de bus serie
- Tamaño compacto que ahorra espacio, adecuado para su integración en diversos proyectos con limitaciones de espacio
Especificaciones
| FUENTE DE ALIMENTACIÓN |
DC 9~12.6V (servomotor serie ST) |
| CONECTOR DE ALIMENTACIÓN |
DC 5.5 × 2.1mm |
| INTERFAZ DE COMUNICACIÓN |
UART |
| DIMENSIONES |
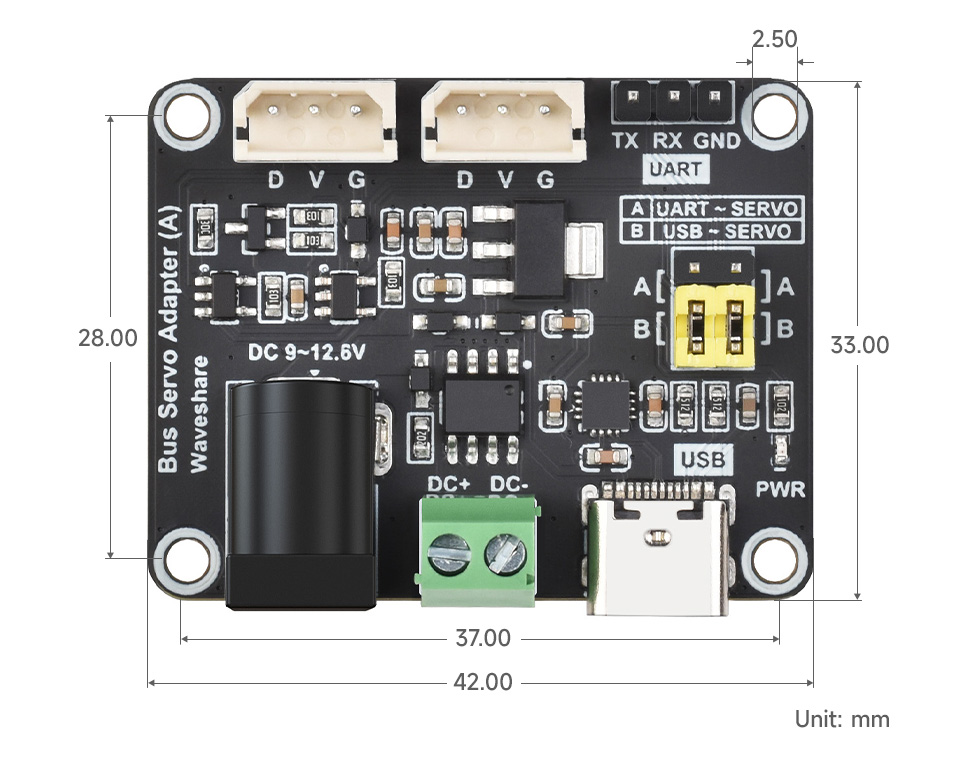
42.00 × 33.00mm |
| TAMAÑO DEL ORIFICIO DE MONTAJE |
2.50mm |
| ESPACIADO ENTRE ORIFICIOS DE MONTAJE |
37.00 × 28.00mm |
Ejemplos de aplicación
- Los servomotores proporcionarán diversas respuestas como posición, velocidad, bloqueo de par y modo de funcionamiento (modo servomotor, modo motor, etc.) para proyectos avanzados que requieran control automático de lazo cerrado
- Elección ideal para construir robots cuadrúpedos, hexápodos, brazos robóticos y otros proyectos robóticos que requieran múltiples servomotores
- Tamaño compacto, adecuado para su integración en diversos proyectos con limitaciones de espacio
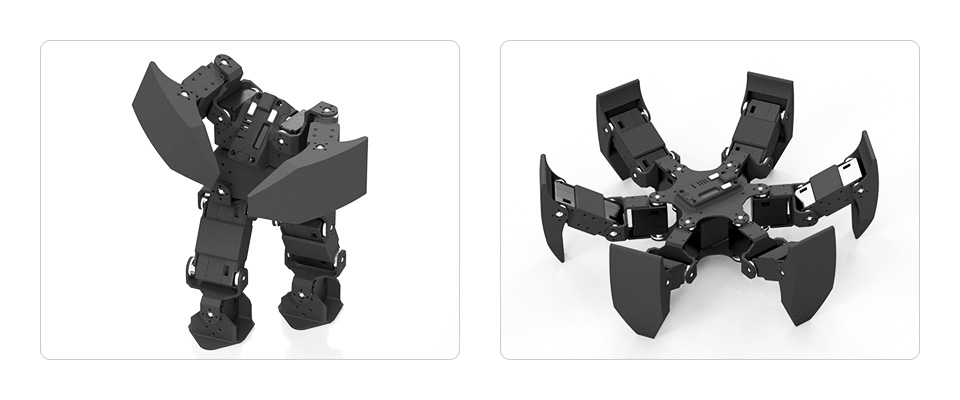
* las imágenes aquí son SOLO para referencia
Nota: NO se recomienda utilizar servomotores de las series ST y SC juntos. Al utilizar diferentes modelos de la misma serie, preste atención a si la entrada de alimentación puede satisfacer los requisitos de todos los servomotores al mismo tiempo.
Control de bus serie UART
Permite controlar hasta 253 servomotores de bus serie de las series SC/ST simultáneamente, soporta la recepción del estado de funcionamiento y diversas retroalimentaciones de información de cada servomotor
Nota: aunque un canal UART puede controlar hasta 253 servomotores de bus, debido a la alta potencia de los servomotores, es necesario considerar si la solución de alimentación es suficiente al utilizar demasiados servomotores.
Dos métodos de alimentación
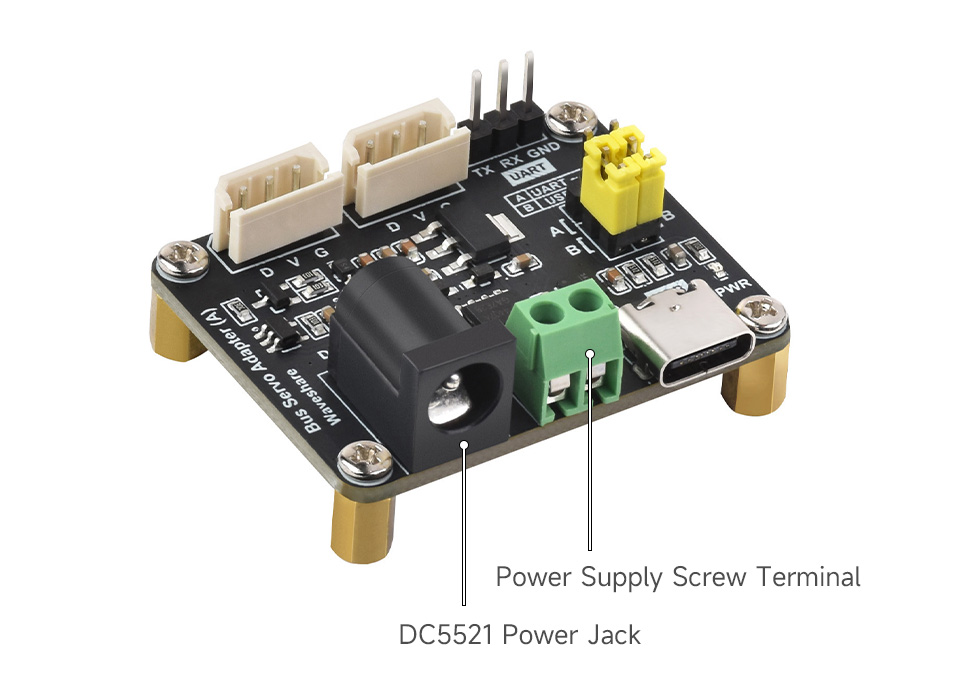
Conector de alimentación DC5521 integrado y terminal de tornillo para una fácil integración en proyectos existentes
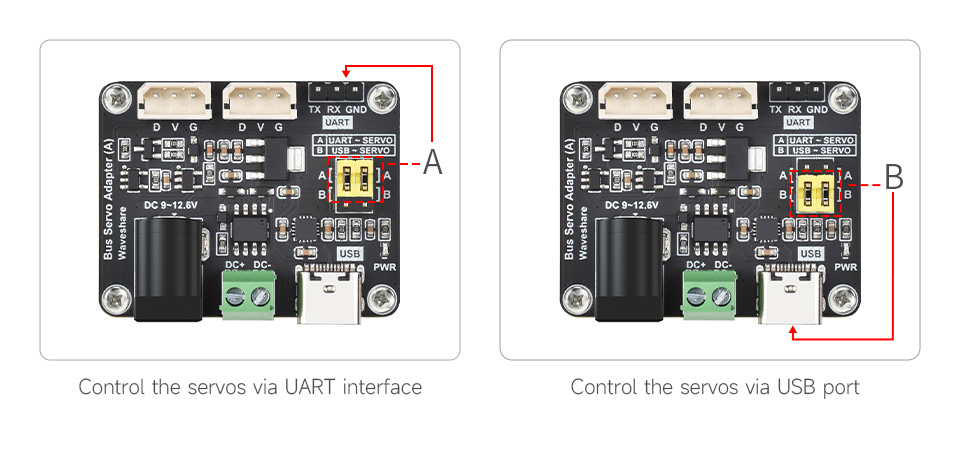
Soporta control UART y USB
Cambio del modo de control seleccionando A o B mediante el jumper
Fácil de usar con control USB
Conecte la placa controladora al host mediante un cable USB para controlar fácilmente el servomotor de bus serie y recibir datos de retroalimentación, acelerando el proceso de creación de prototipos del proyecto
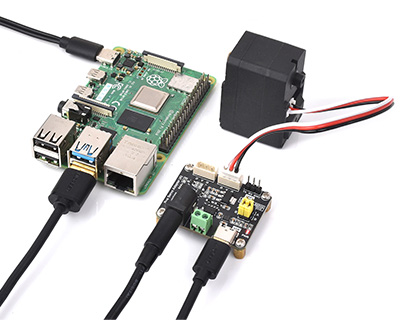
Conectar a Raspberry Pi 4B
|
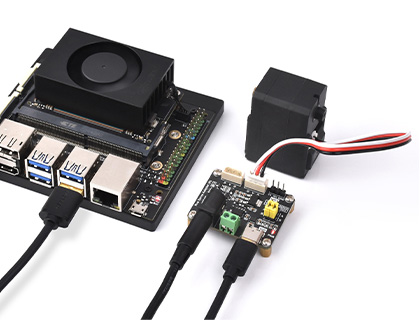
Conectar a Jetson Orin Nano
|
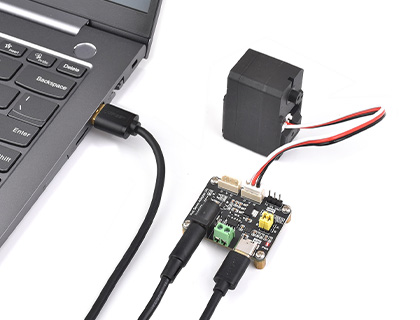
Conectar a PC
|
Adecuado para más aplicaciones mediante UART
Soporta el control directo del servomotor de bus serie mediante comunicación UART, y proporciona un SDK compatible con varias plataformas de hardware. Por favor, consulte la Wiki del producto para más detalles
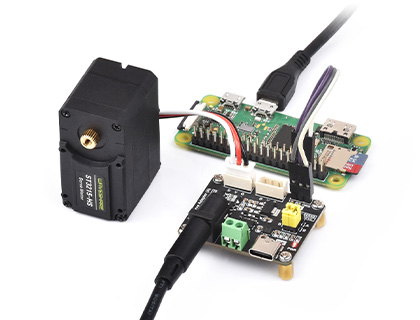
Conectar a Raspberry Pi Zero
|
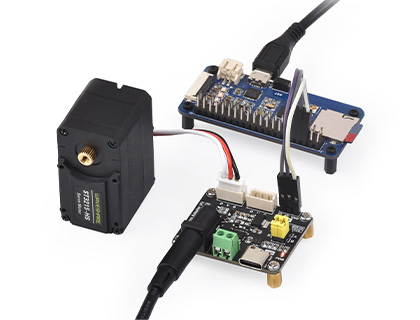
Conectar a placa de desarrollo ESP32
|
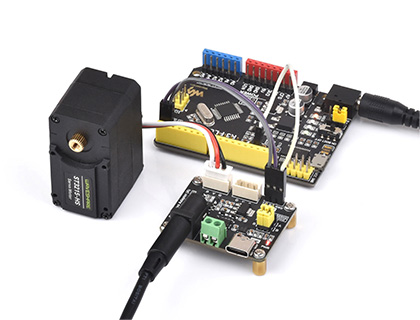
Conectar a placa Arduino
|
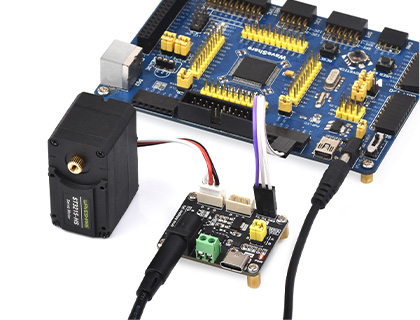
Conectar a placa de desarrollo STM32
|
solo para referencia, los servomotores, placas de control y hosts anteriores NO están incluidos.
Viene con recursos de desarrollo y manual
Componentes de la placa
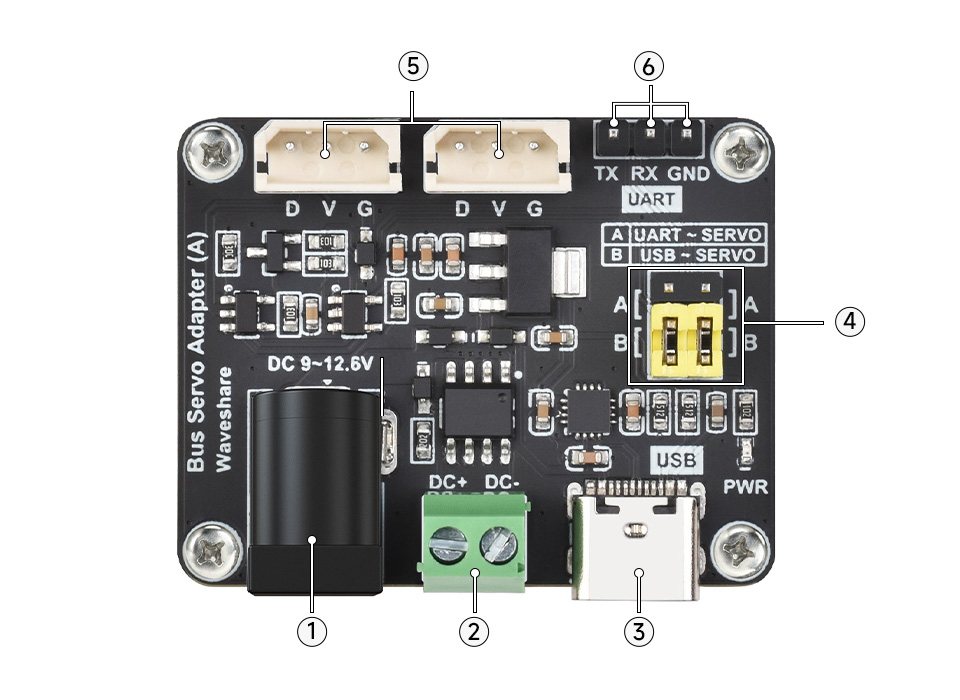
- Conector de alimentación DC 5.5*2.1
- Terminal de tornillo para fuente de alimentación
- Conector USB tipo C
- Jumper de cambio de modo de control
- Interfaz de control de servomotor de bus serie
- Interfaz de comunicación UART
Dimensiones
Recursos
Wiki: www.waveshare.com/wiki/Bus_Servo_Adapter_(A)
El paquete incluye:
Peso: 0.016 kg
Bus Servo Adapter (A) x1