


Welcome to the discussion thread for Módulo de navegación inercial IMU ROS1/ROS2
Feel free to ask questions, share tips or report issues.
Feel free to ask questions, share tips or report issues.

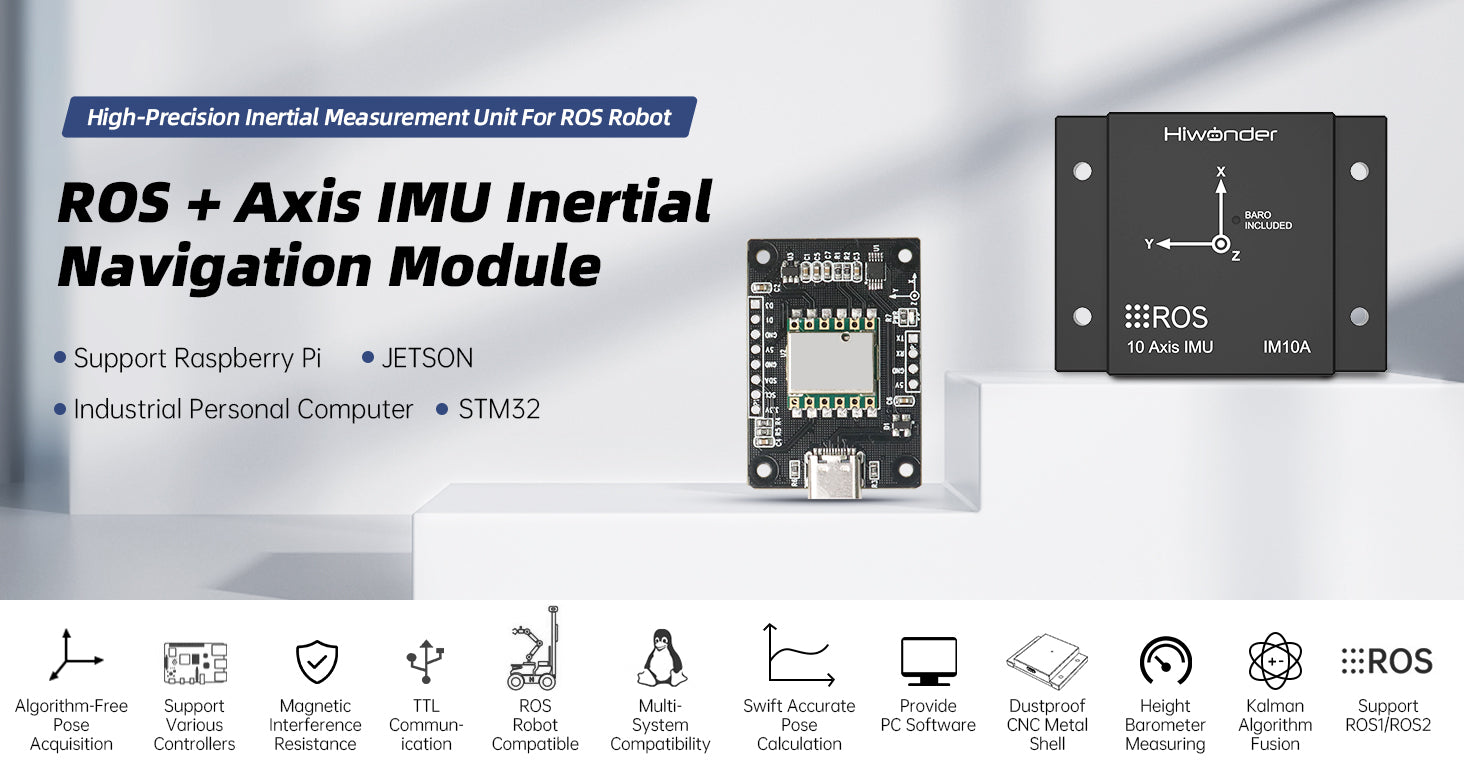
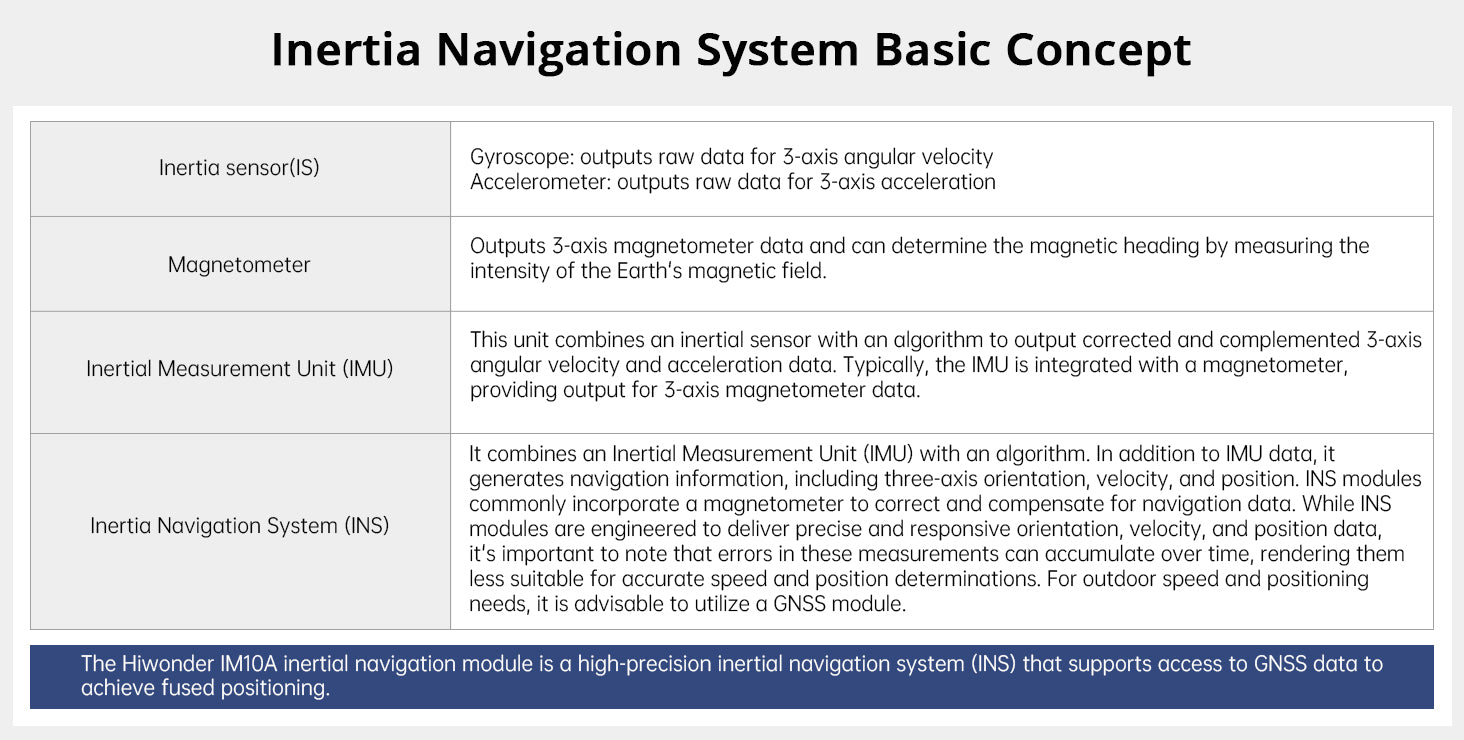
El módulo de navegación inercial IM10A es un sistema avanzado de medición de movimiento y postura tridimensional que utiliza tecnología MEMS. Consta de un giroscopio de tres ejes, un acelerómetro de tres ejes, un magnetómetro de tres ejes y un barómetro. Con un motor de algoritmo central de dinámica de postura integrado y un sofisticado algoritmo de fusión de filtro de Kalman, el IM10A ofrece datos de ángulo de postura de tres ejes altamente precisos, dinámicos y compensados en tiempo real.
El módulo admite la transmisión de datos en tiempo real con una frecuencia de actualización de hasta 200 Hz y es compatible con datos GNSS para posicionamiento fusionado. Proporcionamos a los usuarios software de PC, instrucciones operativas, manuales de desarrollo y los códigos de desarrollo necesarios, lo que agiliza el proceso de investigación y desarrollo para usuarios con diversos requisitos.
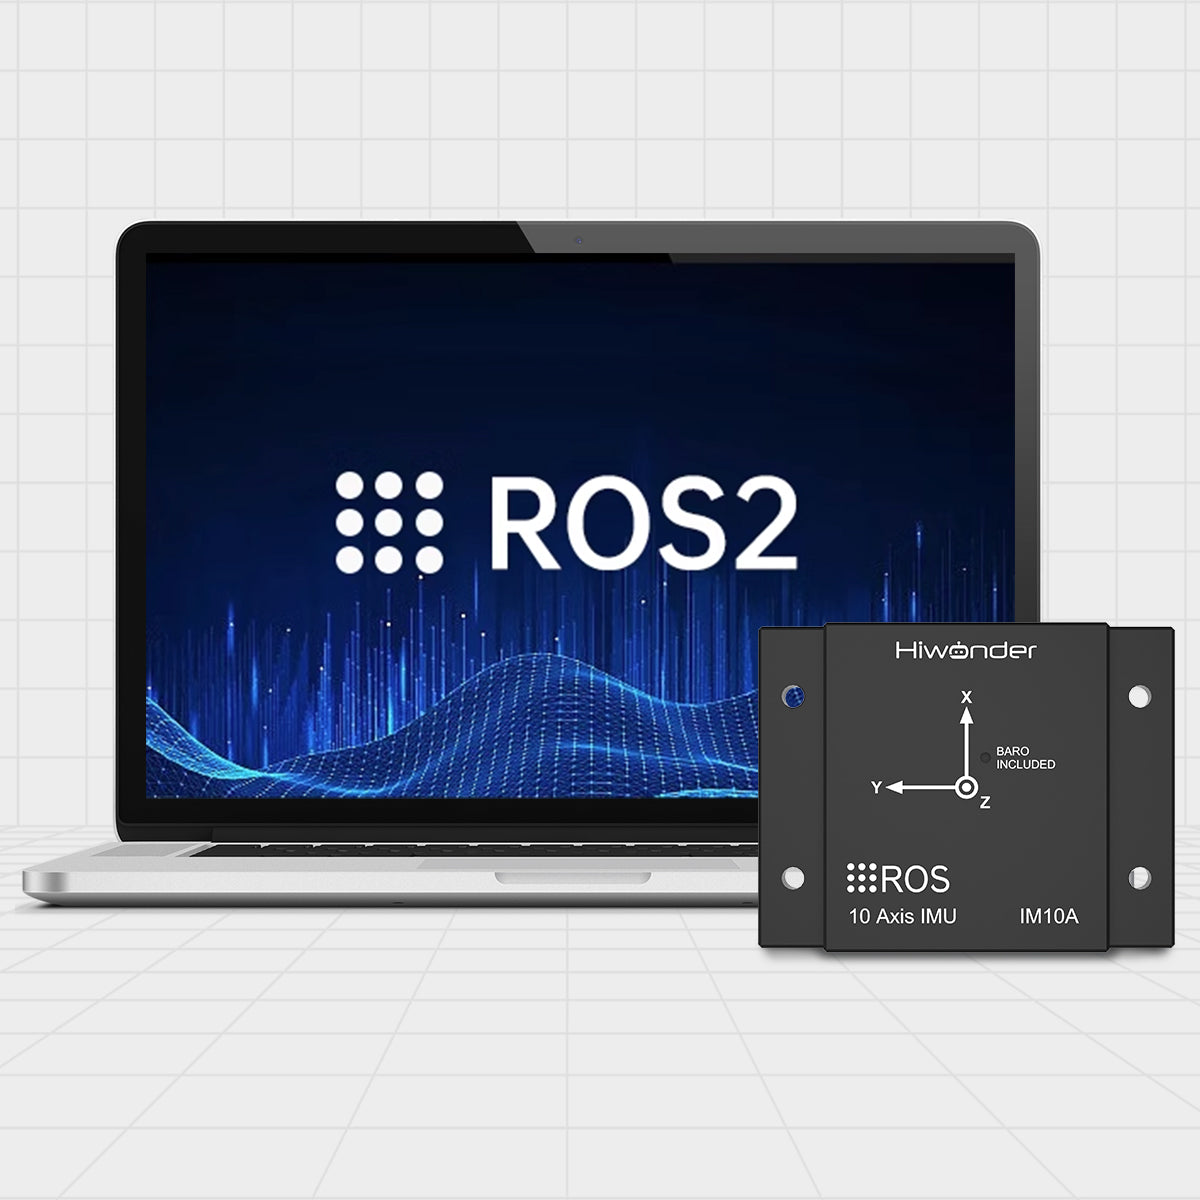
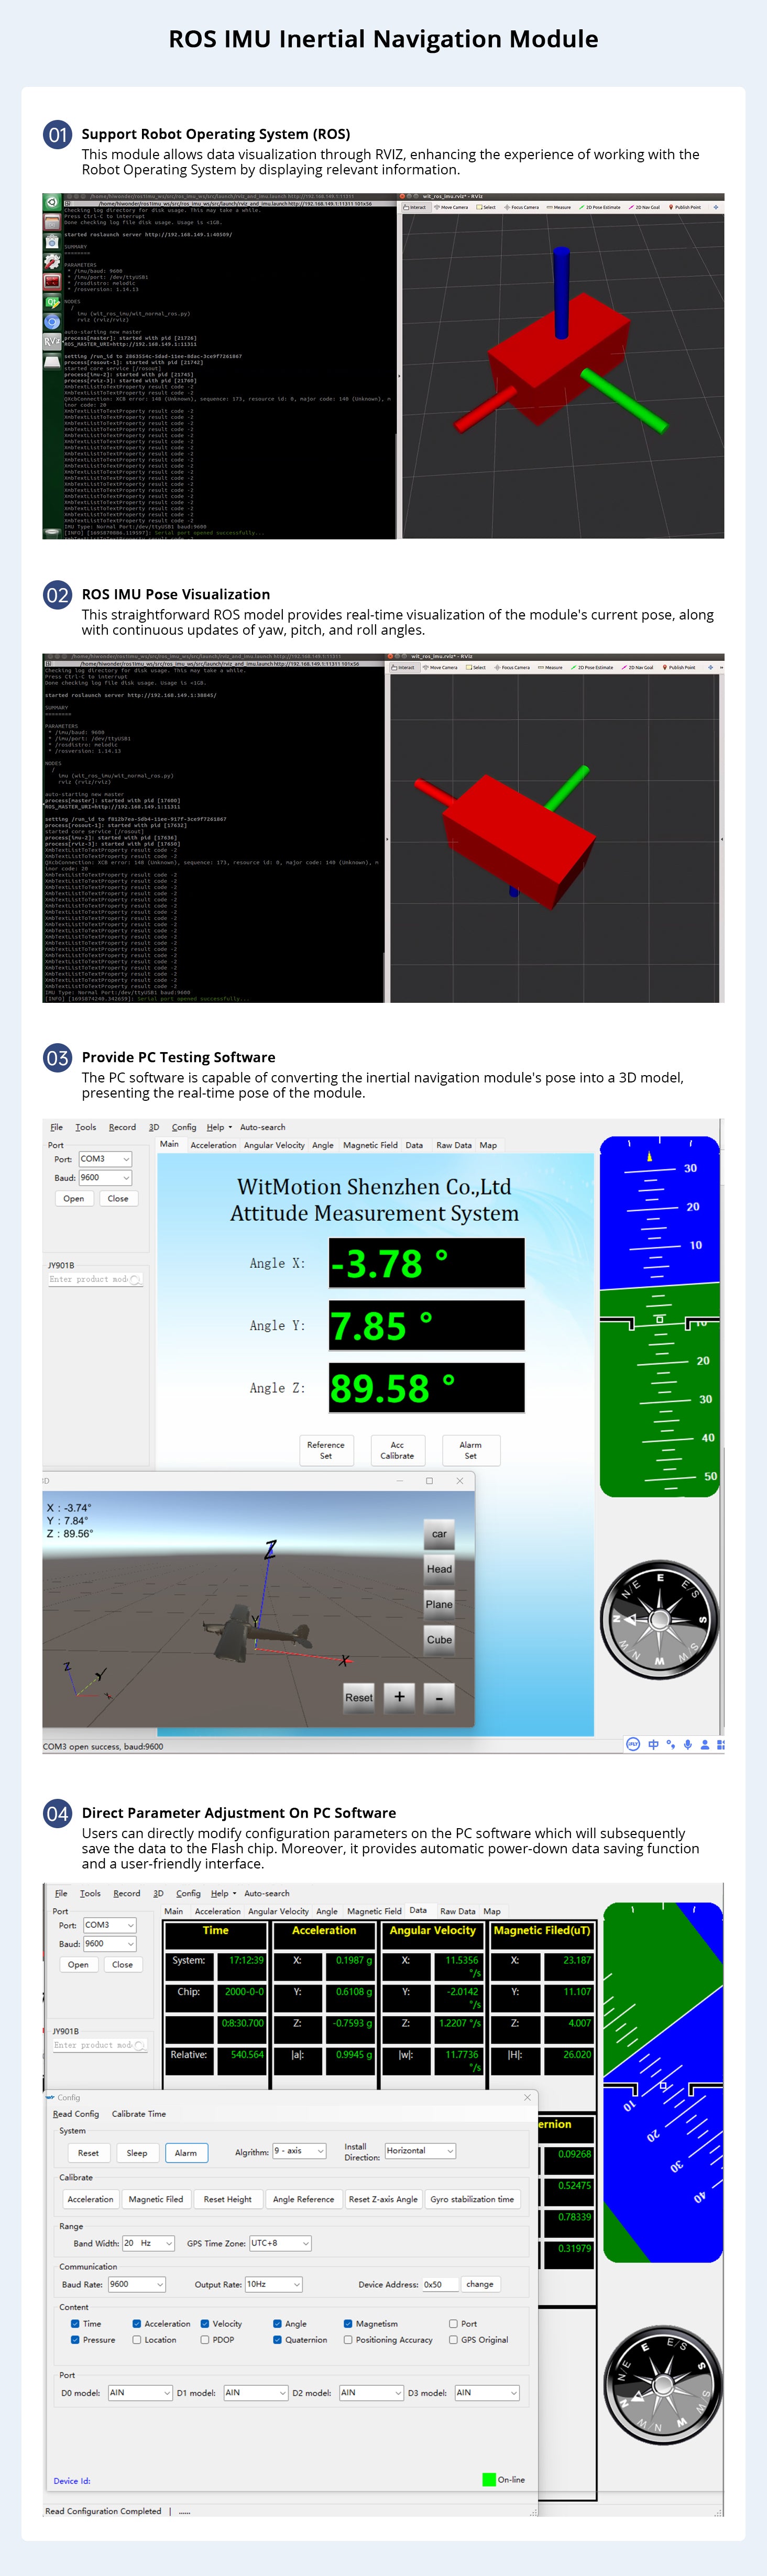
Compatible con sistemas ROS1 y ROS2El módulo IM10A es compatible con sistemas ROS1 y ROS2, y la frecuencia de salida de datos alcanza hasta los 200 Hz. Proporcionamos paquetes de funciones para sistemas duales y tutoriales de uso para ayudar a los usuarios a comenzar rápidamente. |
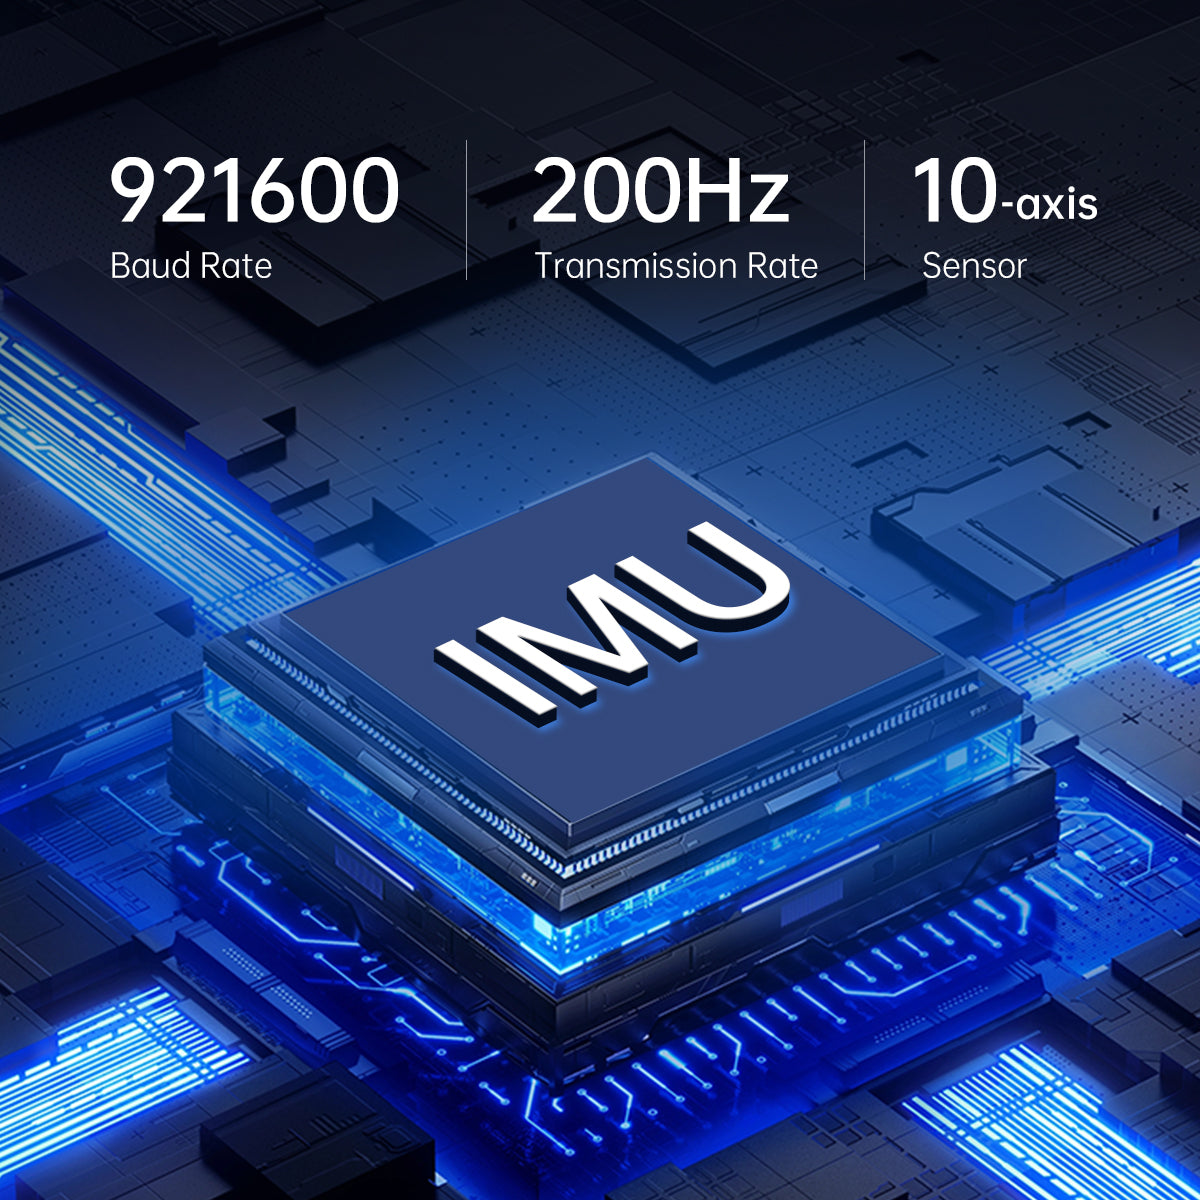
Sensor de postura de 10 ejesEl módulo de navegación inercial IM10A tiene integrados un giroscopio de tres ejes, un acelerómetro de tres ejes, un magnetómetro de tres ejes y un barómetro. |
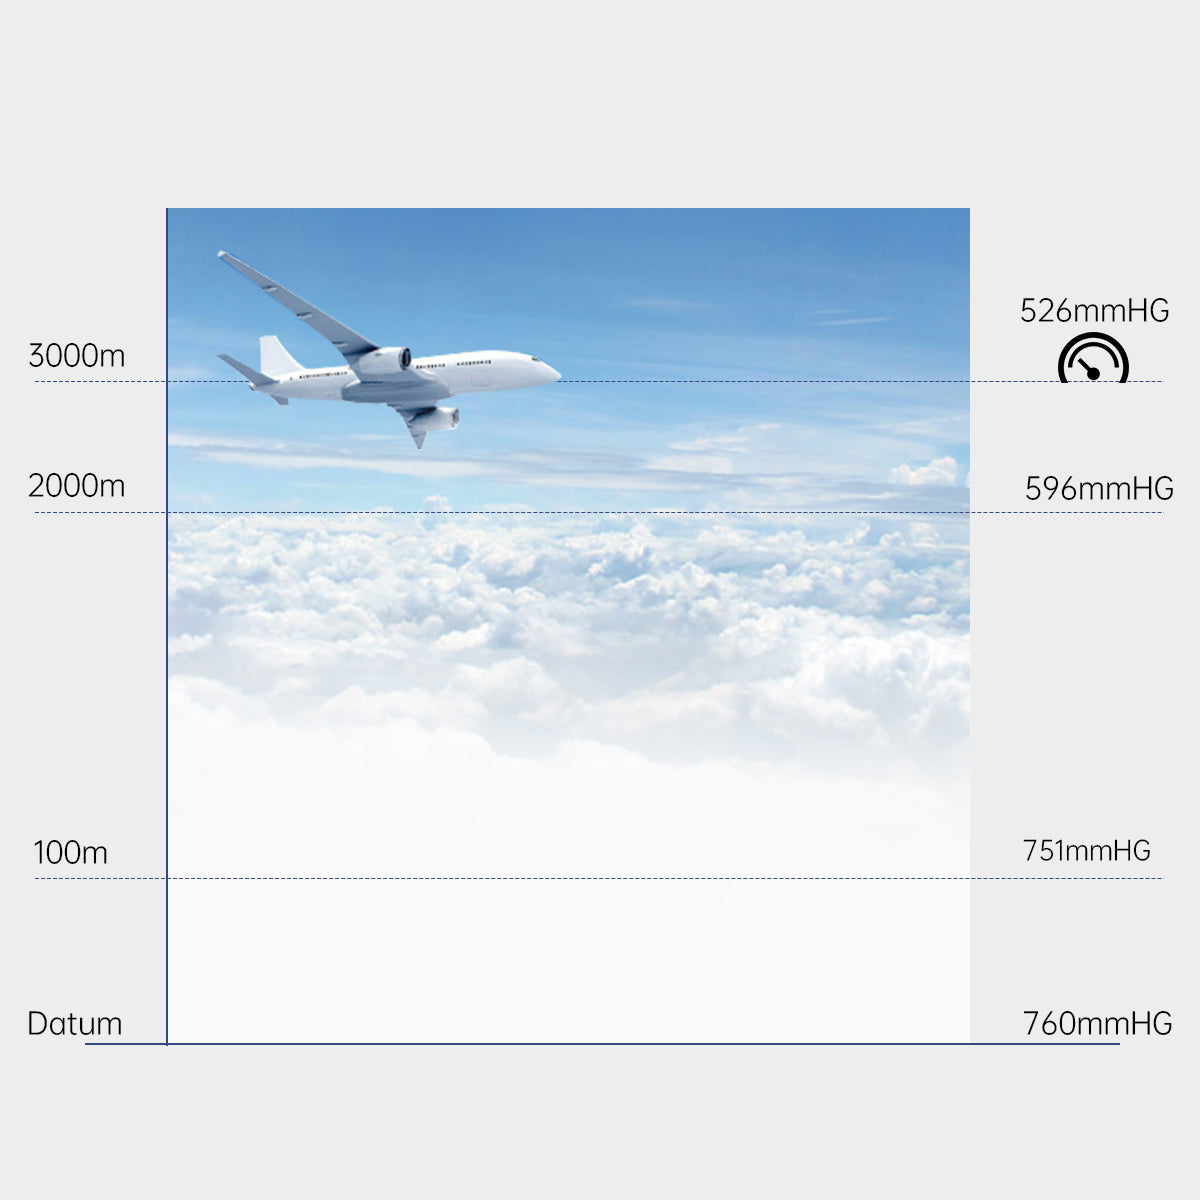
Barómetro integrado para medición de altitudEl módulo IM10A cuenta con un barómetro integrado que puede medir la altitud actual, así como integrar y calcular datos de navegación para emitir datos de presión atmosférica. |
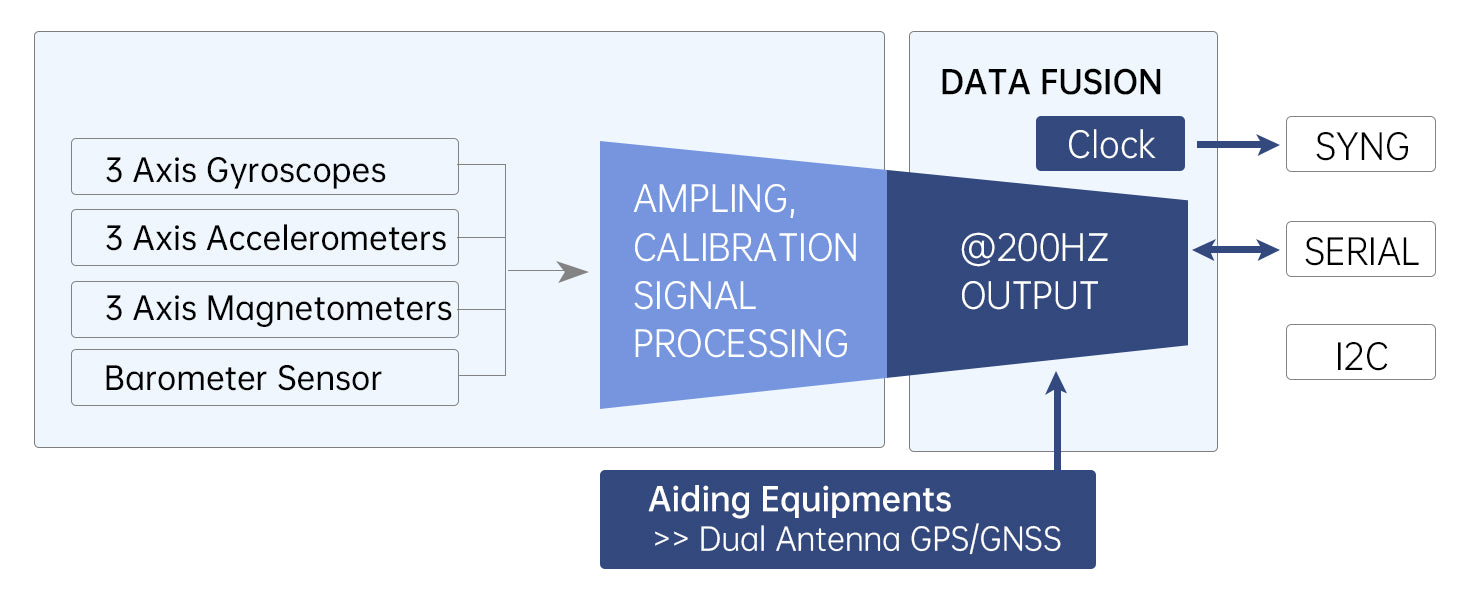
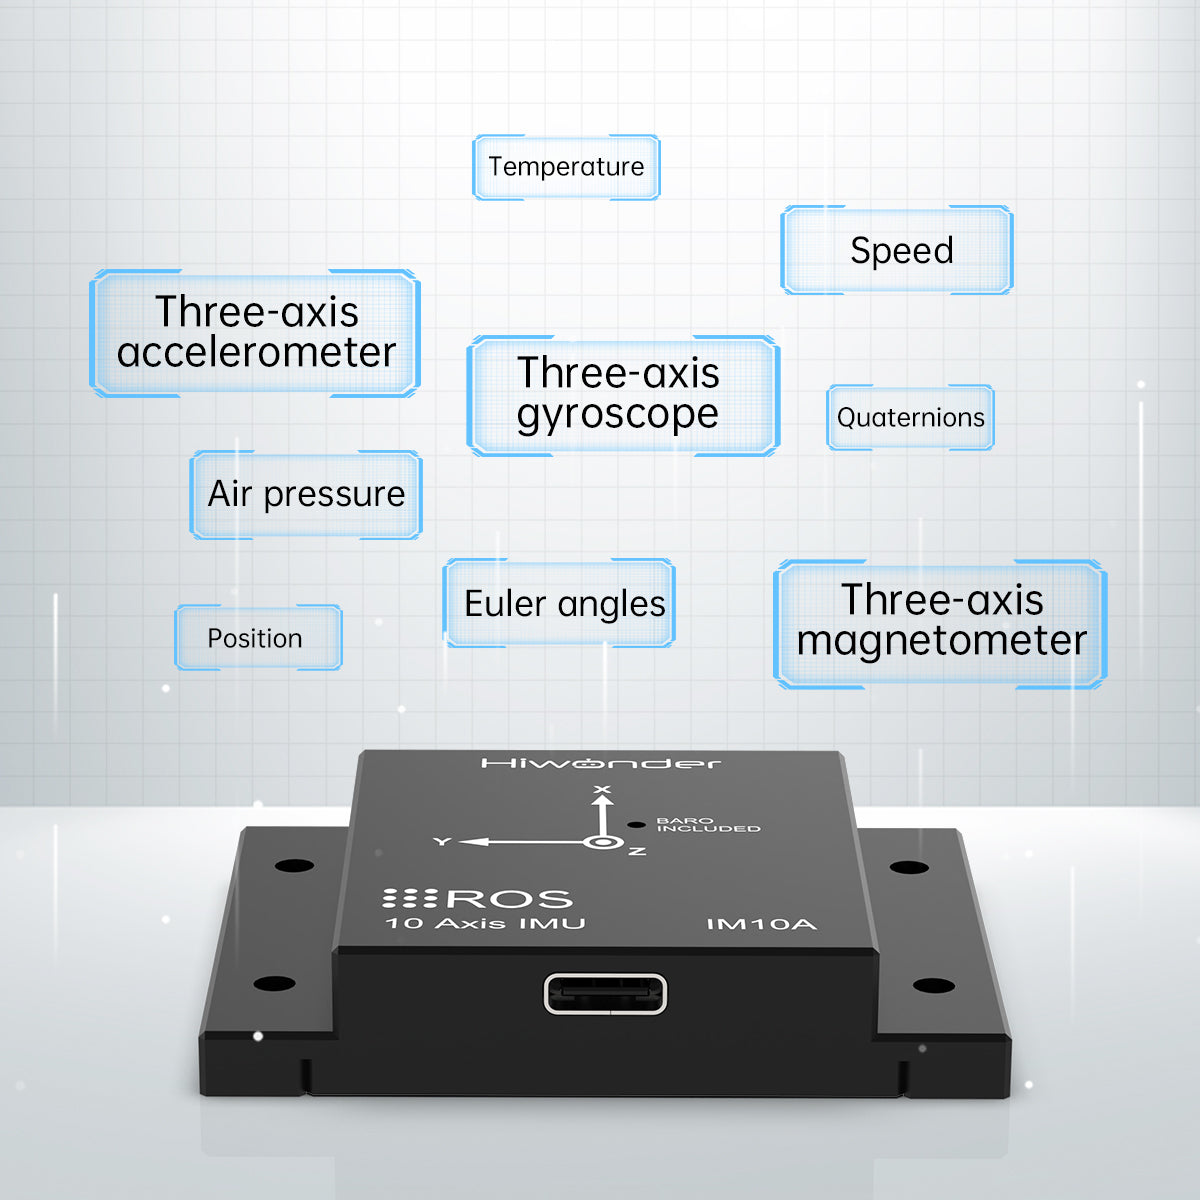
Salida de datos enriquecidaLa frecuencia de salida de datos sin procesar del sensor es de 200 Hz: datos del acelerómetro de tres ejes, giroscopio de tres ejes y magnetómetro de tres ejes. Frecuencia de salida de datos de navegación calculados por fusión de 200 Hz: ángulos de Euler, cuaterniones, presión atmosférica, posición (combinada con GNSS) y velocidad. |
Carcasa metálica de alta precisión
|
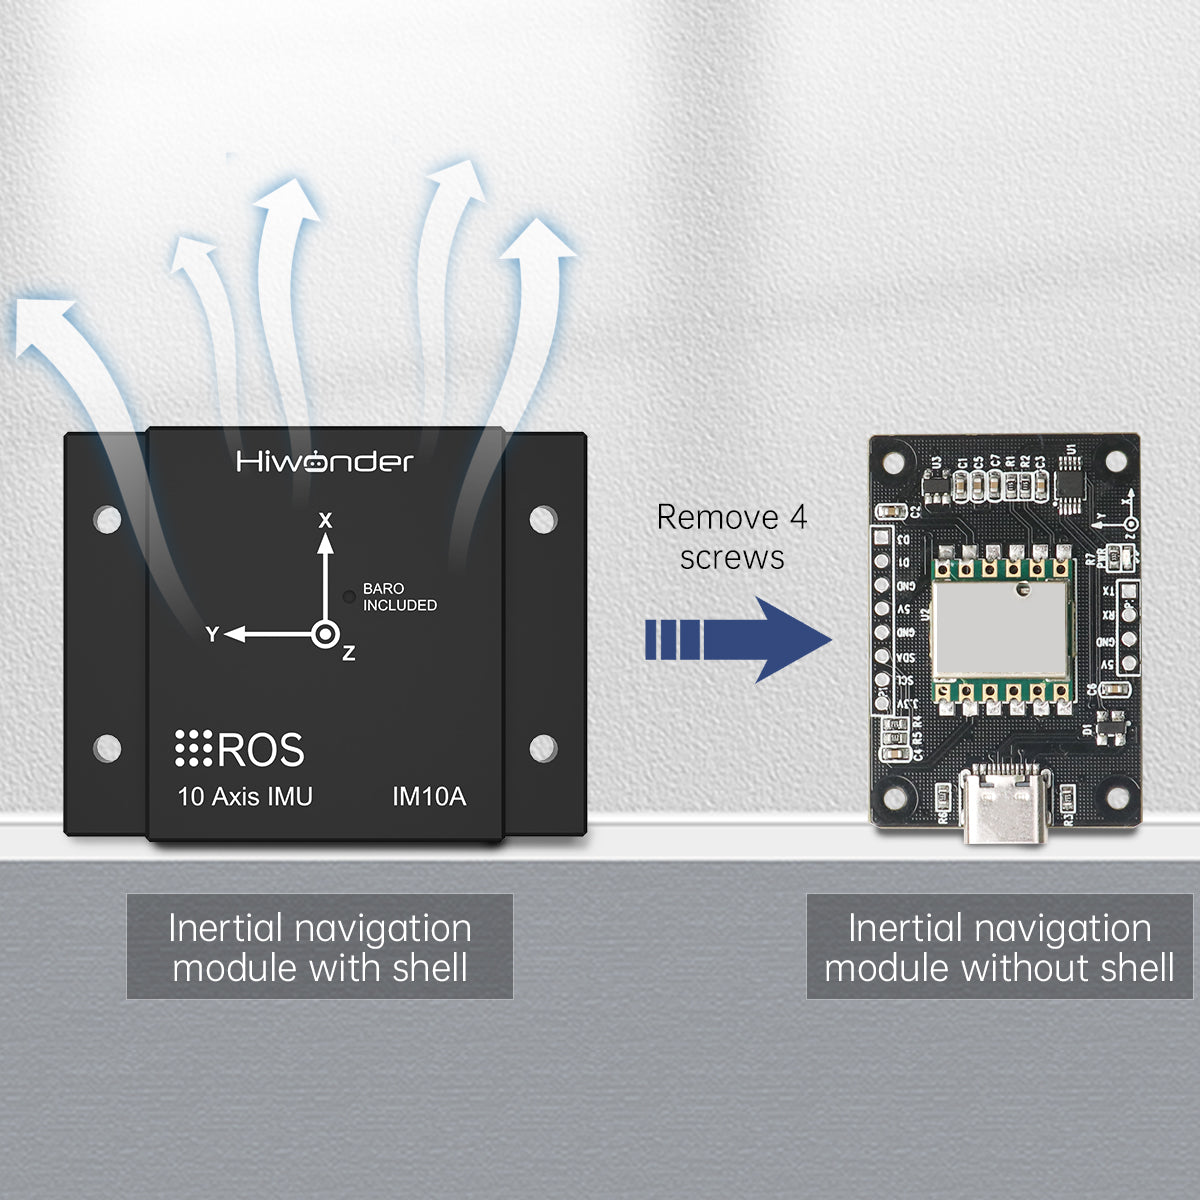
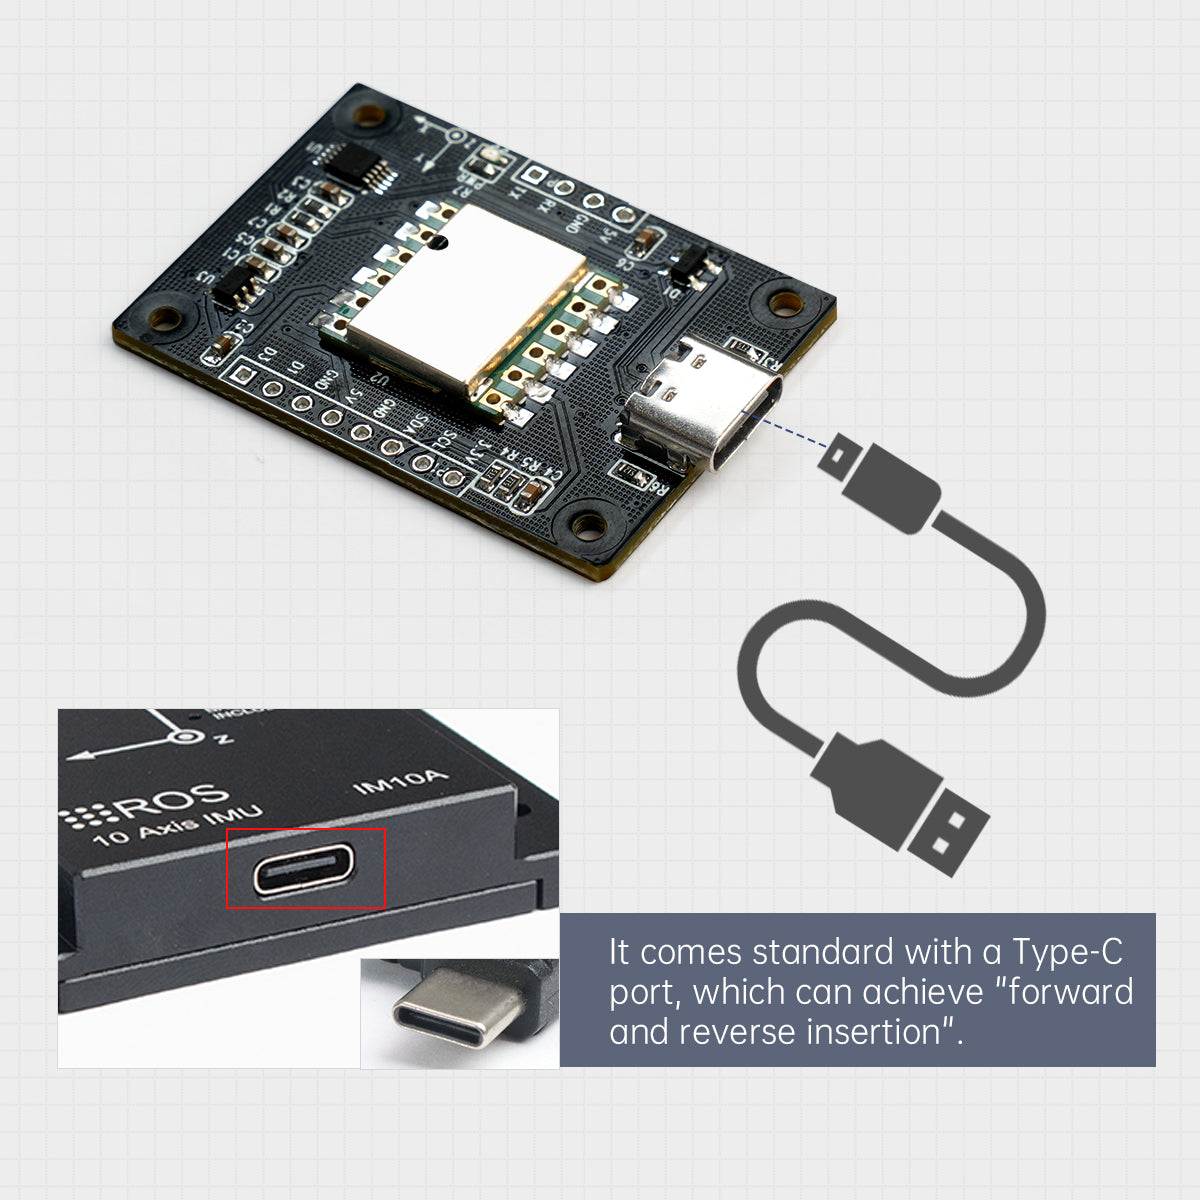
Soporte para múltiples métodos de comunicaciónEl módulo IM10A admite múltiples métodos de comunicación como USB, UART e I2C, y está equipado con un puerto Type-C estándar. |
 |
Características
|
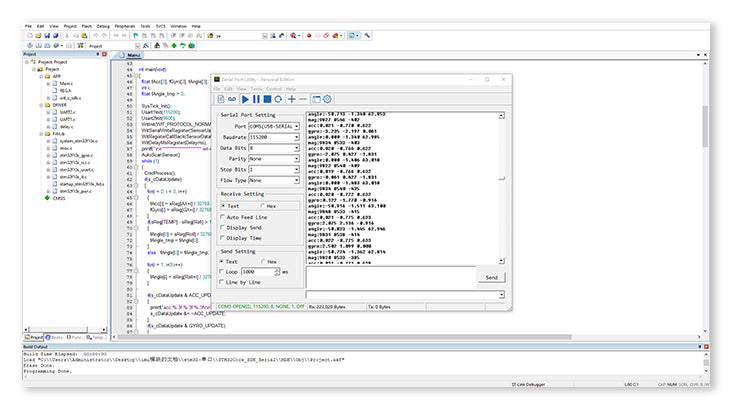
Proporciona rutinas de cálculo para STM32Admite la conexión con datos de la solución STM32 y la visualización de los datos actuales de IMU y ángulos de postura. |
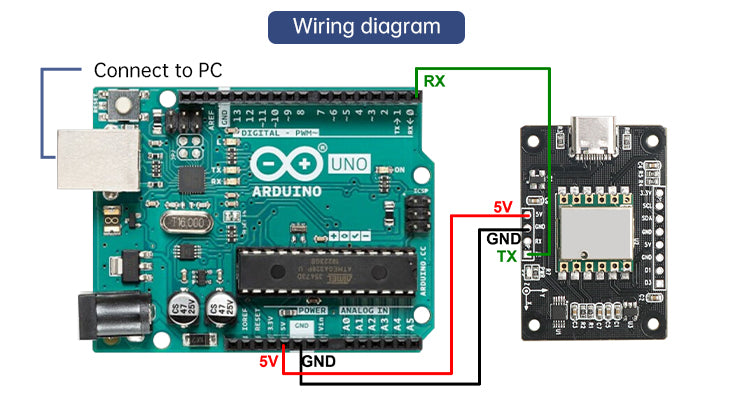
Proporciona rutinas de cálculo para ArduinoPermite la salida de datos sin procesar de 9 ejes, velocidad angular, ángulos y otra información. Los datos son directamente accesibles a través del monitor de puerto serie de Arduino IDE y se pueden utilizar con un cableado mínimo. |
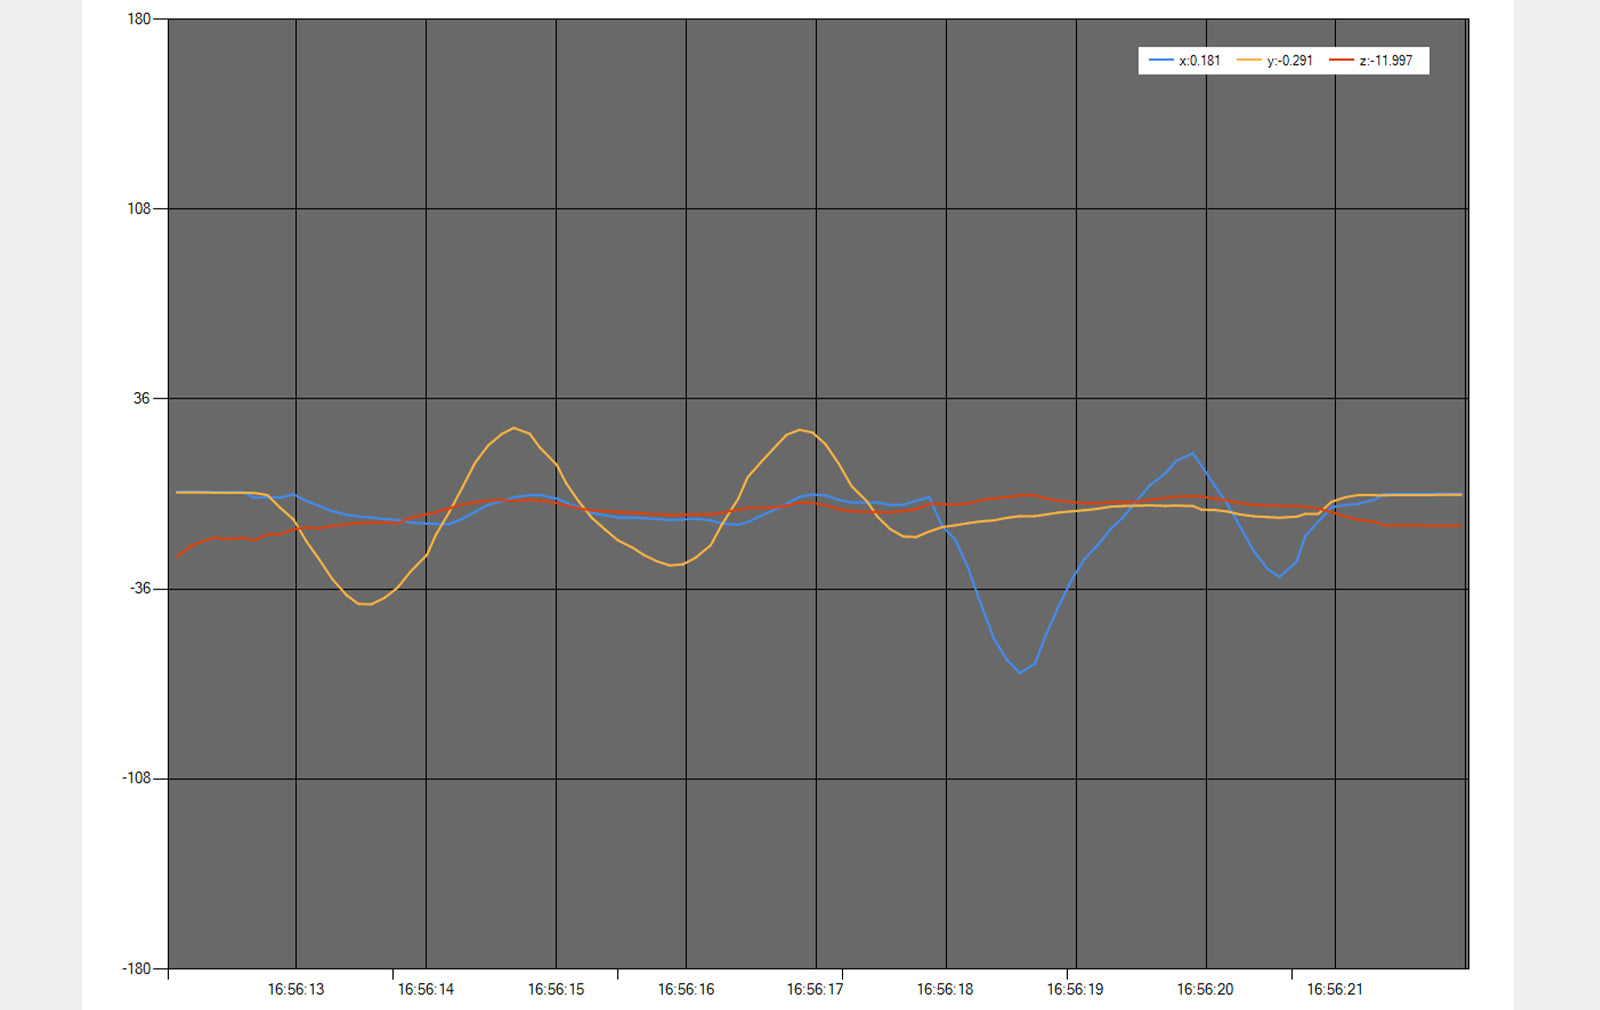
Visualización de datos en gráficoEl módulo puede actualizar los datos en tiempo real, mostrarlos gráficamente y registrar la información. |
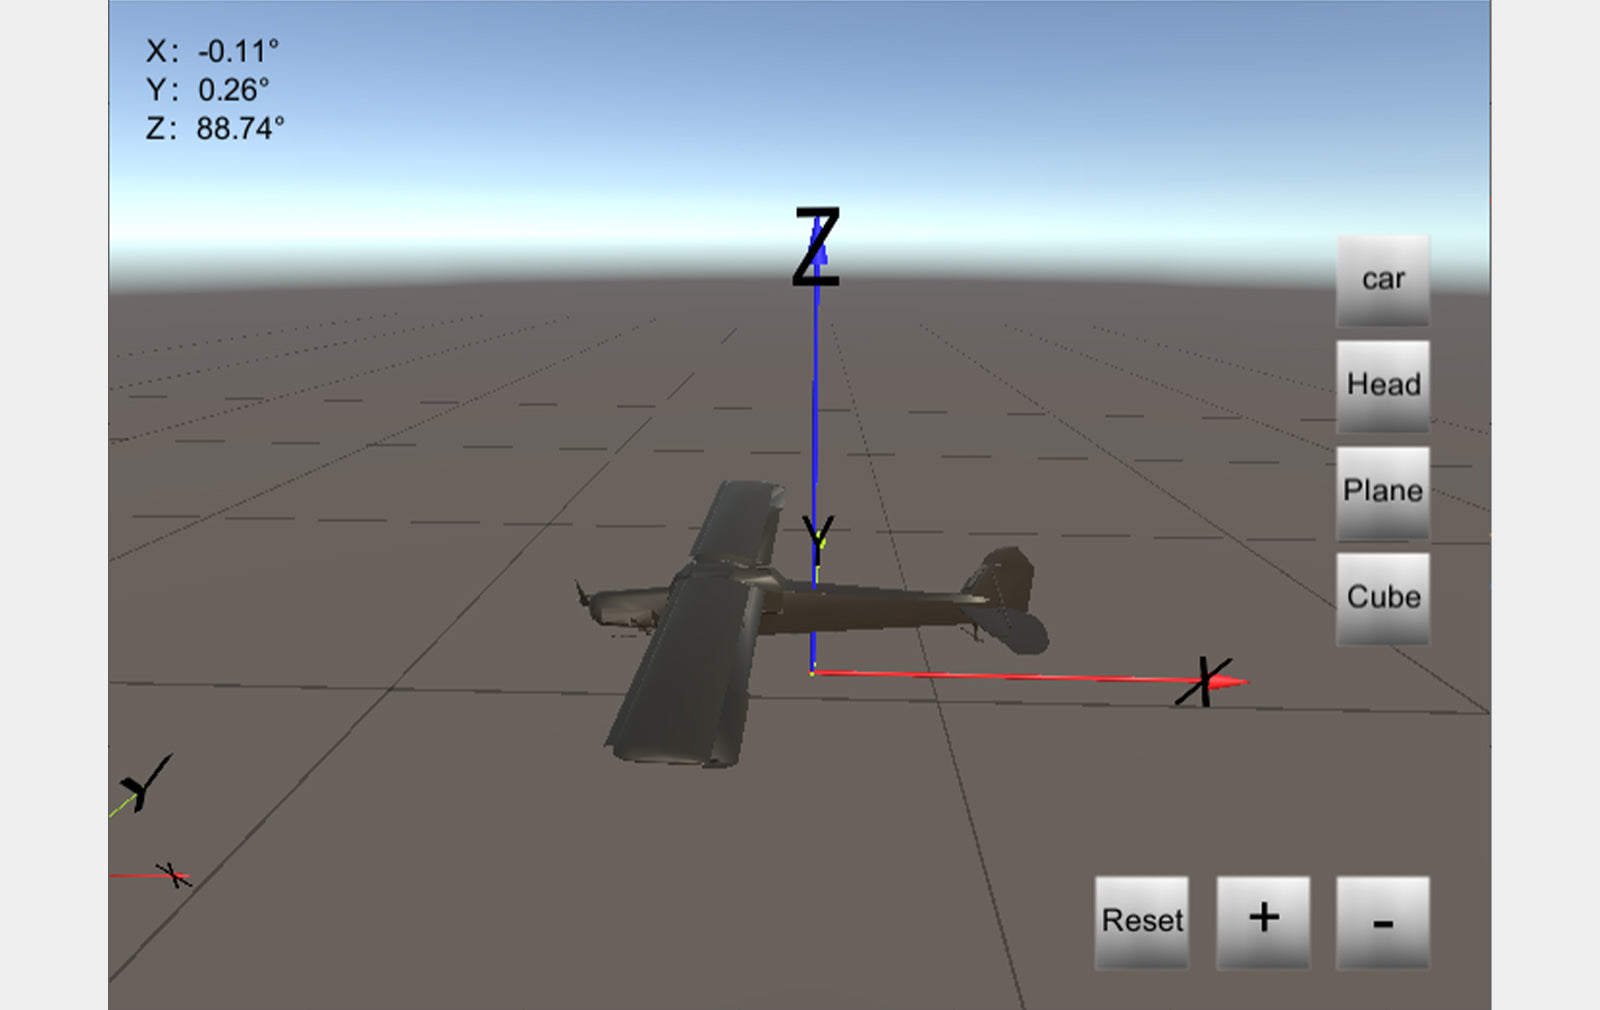
Visualización de modelo 3DEl módulo puede representar su postura actual utilizando un modelo 3D. |
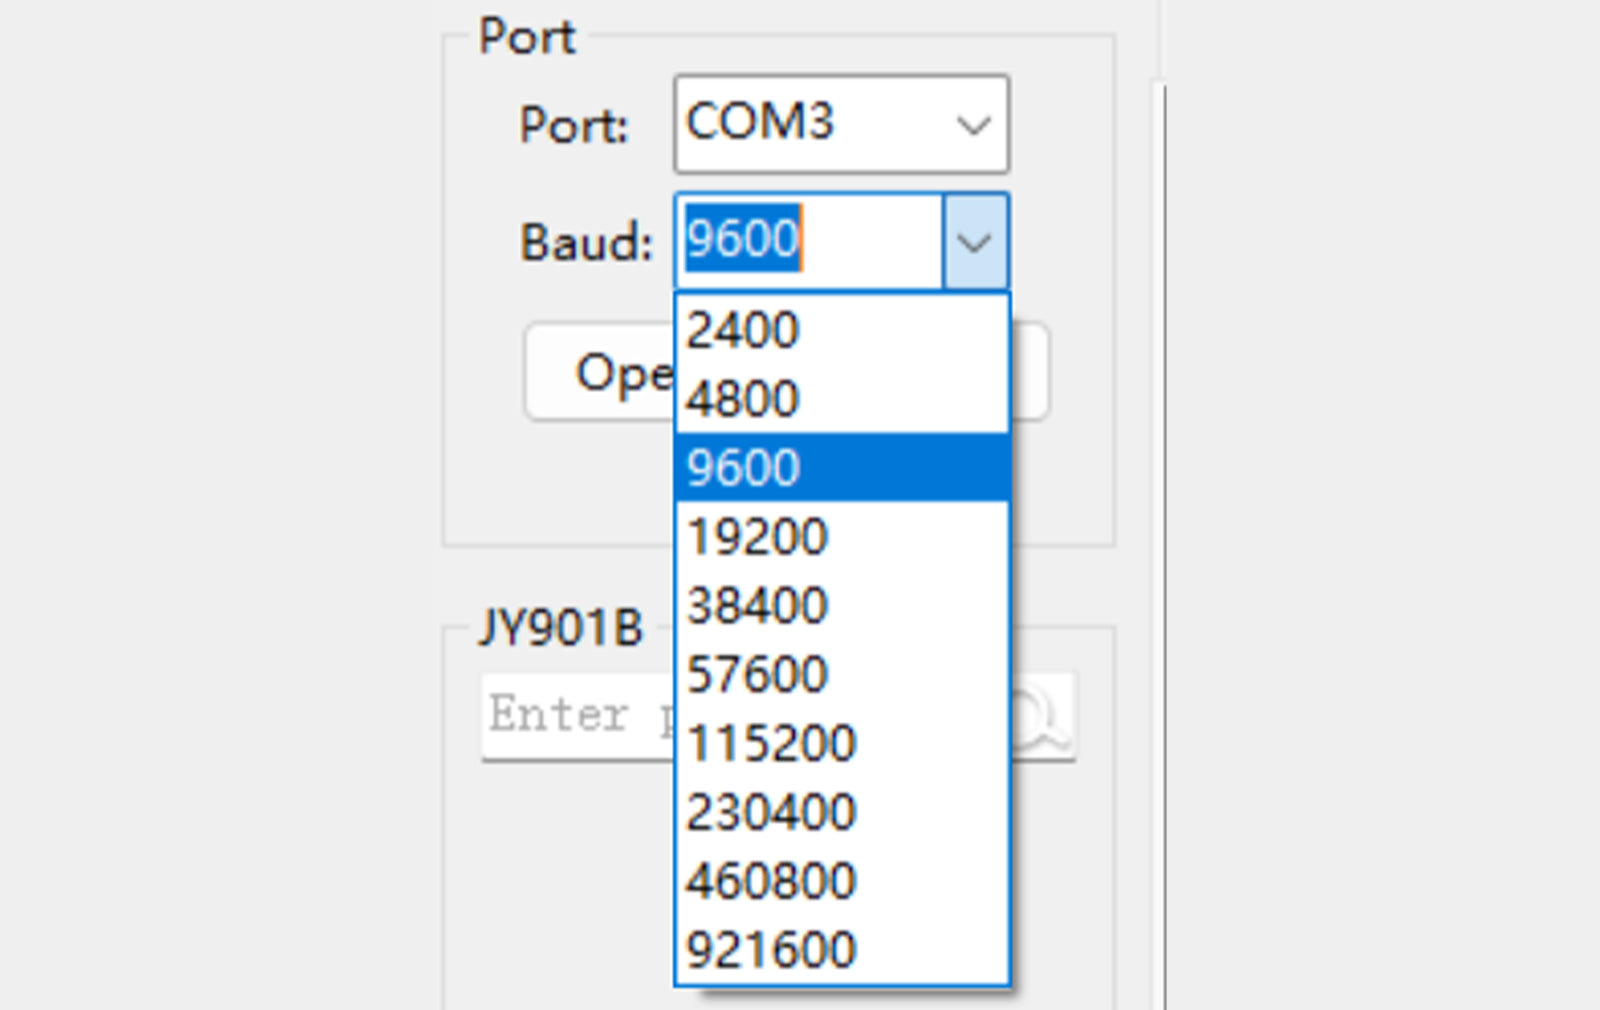
Velocidad de transmisión ajustableLa velocidad de transmisión inicial está establecida en 9600 bps, pero se puede ajustar a otros valores como 115200 bps, 921600 bps u otras tasas personalizadas. |
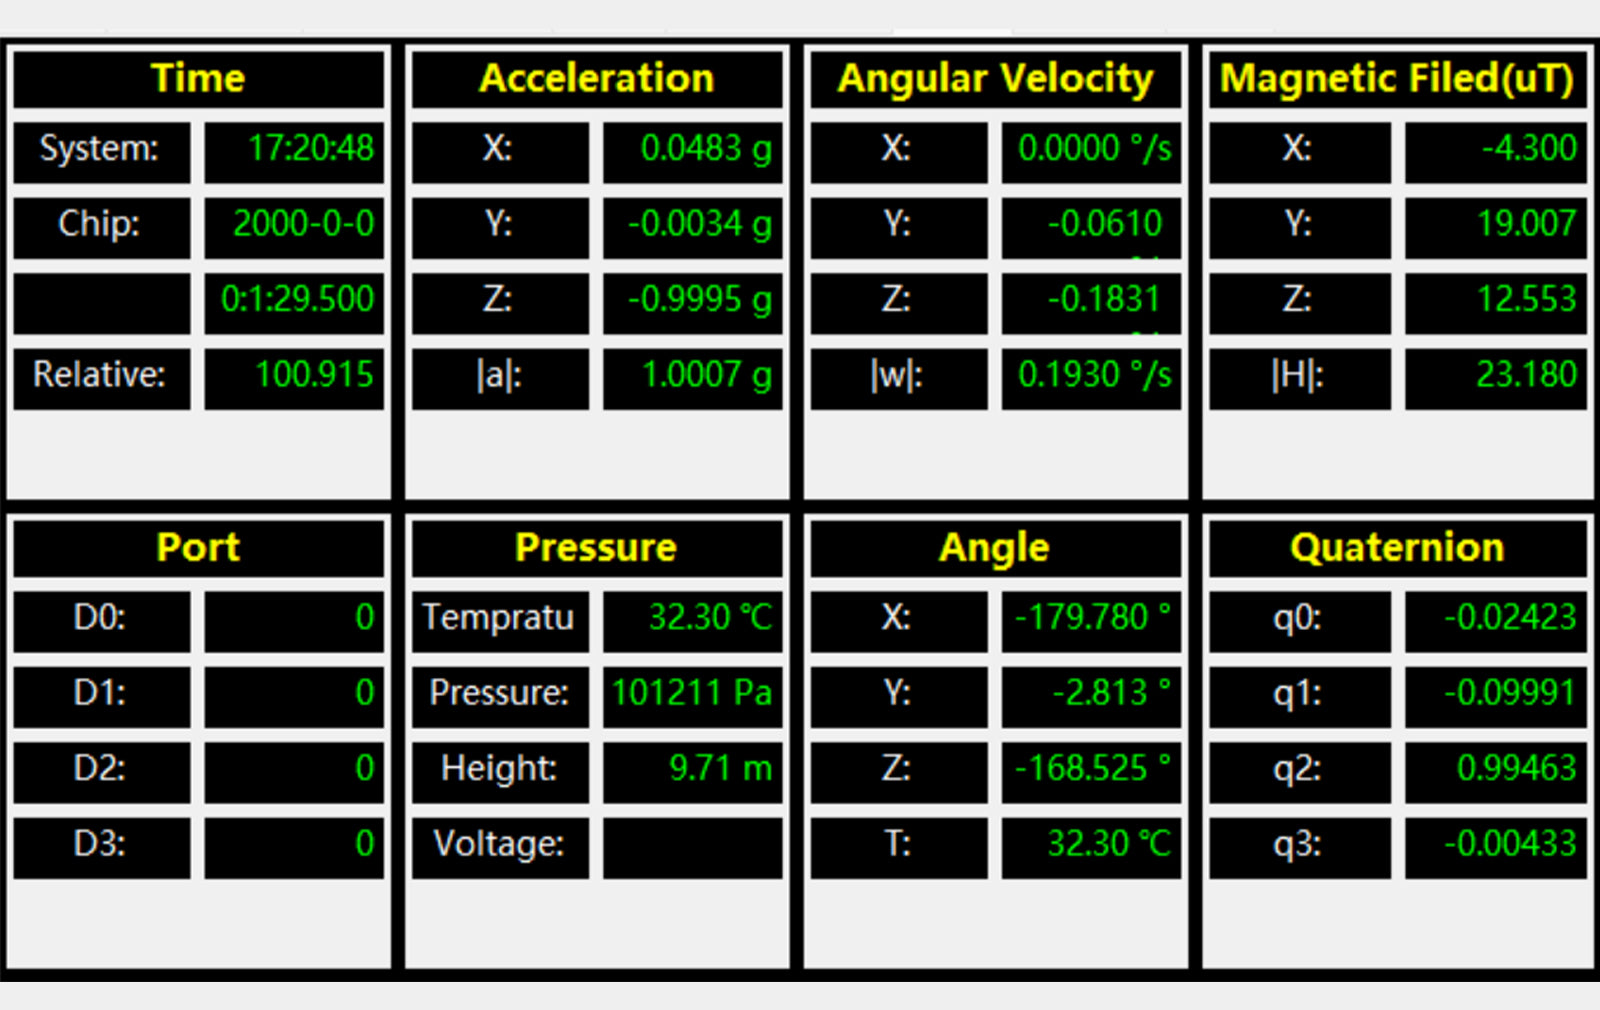
Unidad de medición inercial de alta precisiónPuede proporcionar datos consistentes sobre el giroscopio, acelerómetro, magnetómetro, ángulos de Euler, cuaterniones y otra información. |
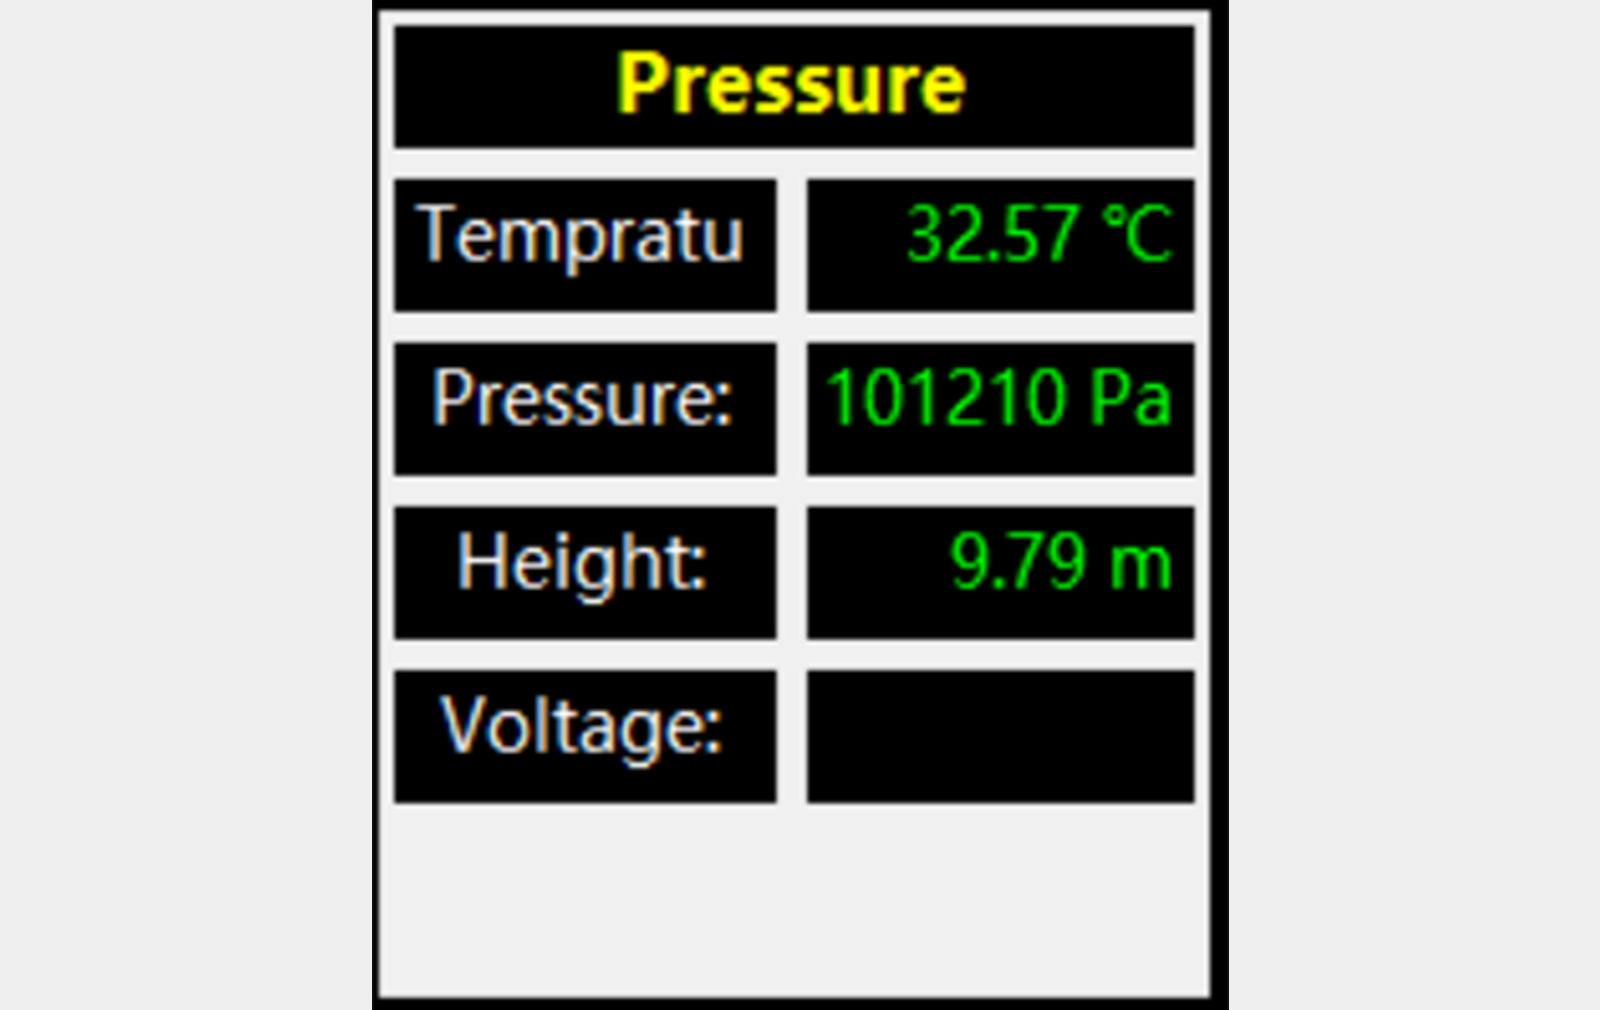
Barómetro para lectura de presión y alturaEl módulo incluye un barómetro integrado capaz de medir tanto la presión atmosférica como la altura. |
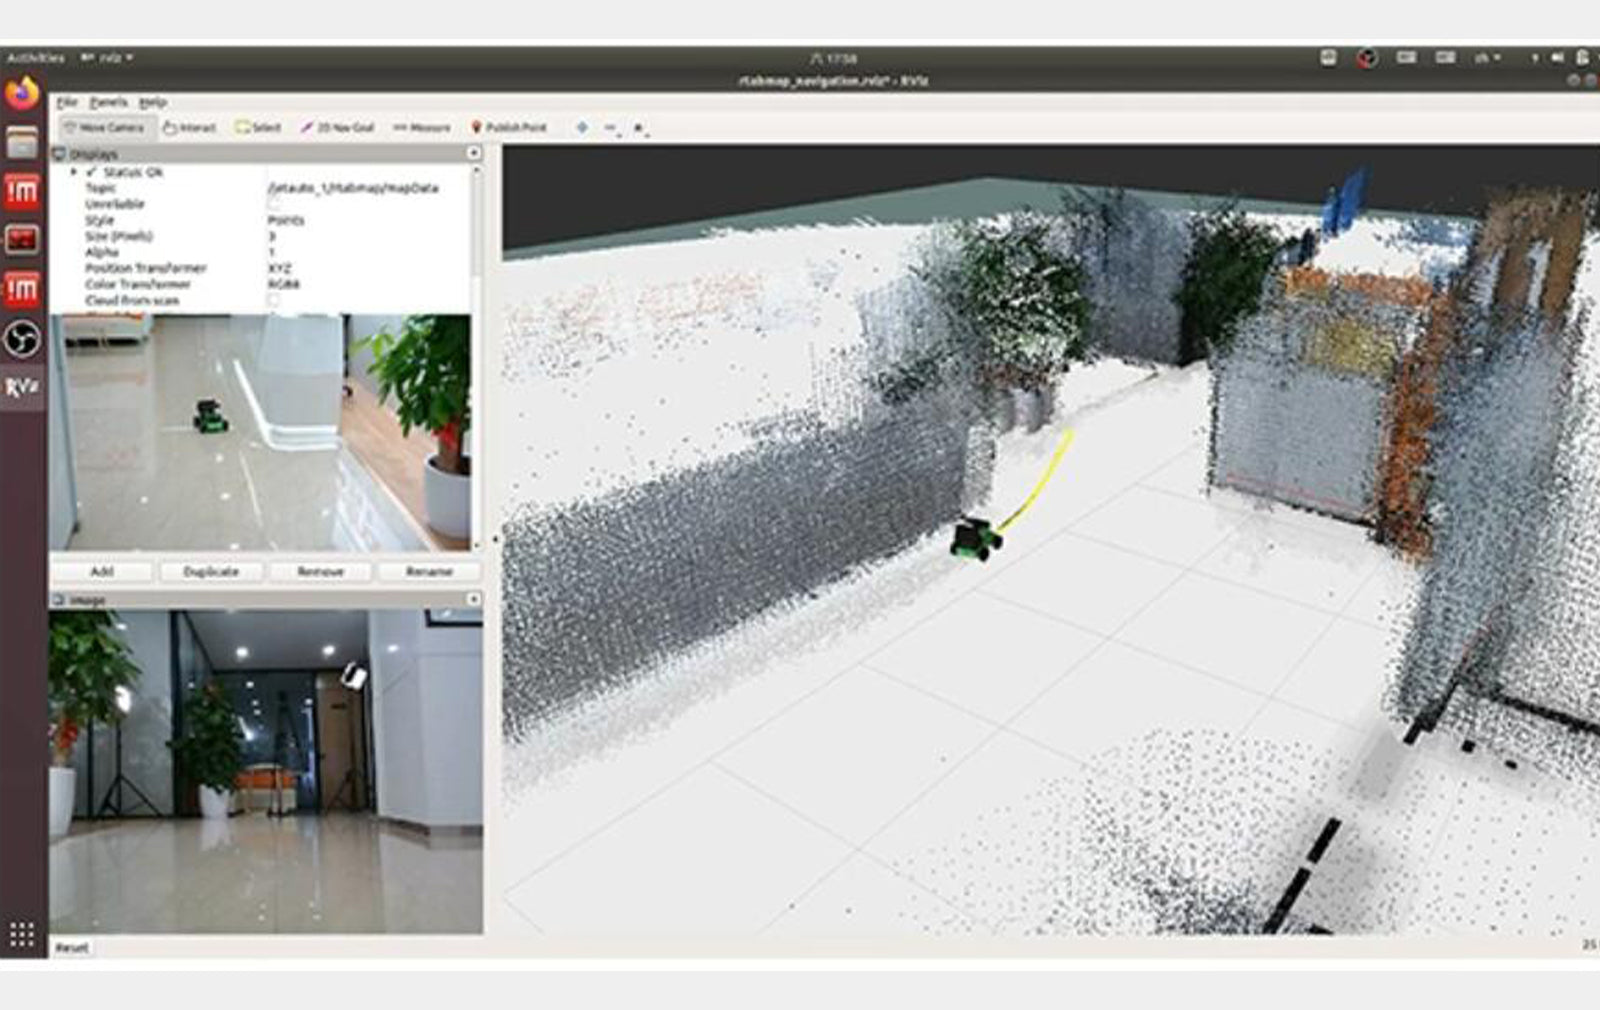
Medición con respuesta rápidaPuede proporcionar una respuesta sensible, un funcionamiento estable y mediciones precisas. |
| Parámetro | Nota | Parámetro | Nota |
| Puerto de comunicación serie | Valor predeterminado: 9600 bps. Se puede ajustar entre 4800 bps y 921600 bps. | Datos de salida | Reloj en chip, aceleración de 3 ejes, velocidad angular de 3 ejes, campo magnético de 3 ejes, ángulo de 3 ejes, cuaternión, estado del puerto, presión y altura |
| Asistencia externa | Conecte el módulo GPS al puerto D1 para generar la unidad de navegación inercial | Puerto I2C | El I2C de hardware admite un máximo de 400 KHz, mientras que el I2C de software admite un máximo de 100 KHz |
| Velocidad de salida | 10 Hz por defecto. Se puede configurar entre 0.2 y 200 Hz | Voltaje de trabajo | 5 V o 3.3 V |
| Temperatura de funcionamiento | -40 a 85℃ | Corriente de trabajo | 12 mA |
| Temperatura de almacenamiento | -40 a 100℃ | Duración de inicio | 1000 ms |
| Resistencia a golpes | 20 kg | Soporte | ROS1/ ROS2 |
| Dispositivo de soporte | PC, Raspberry Pi, controladores de la serie NVIDIA Jetson, microcontrolador STM32 y más | Sistema compatible con software de PC | Windows |
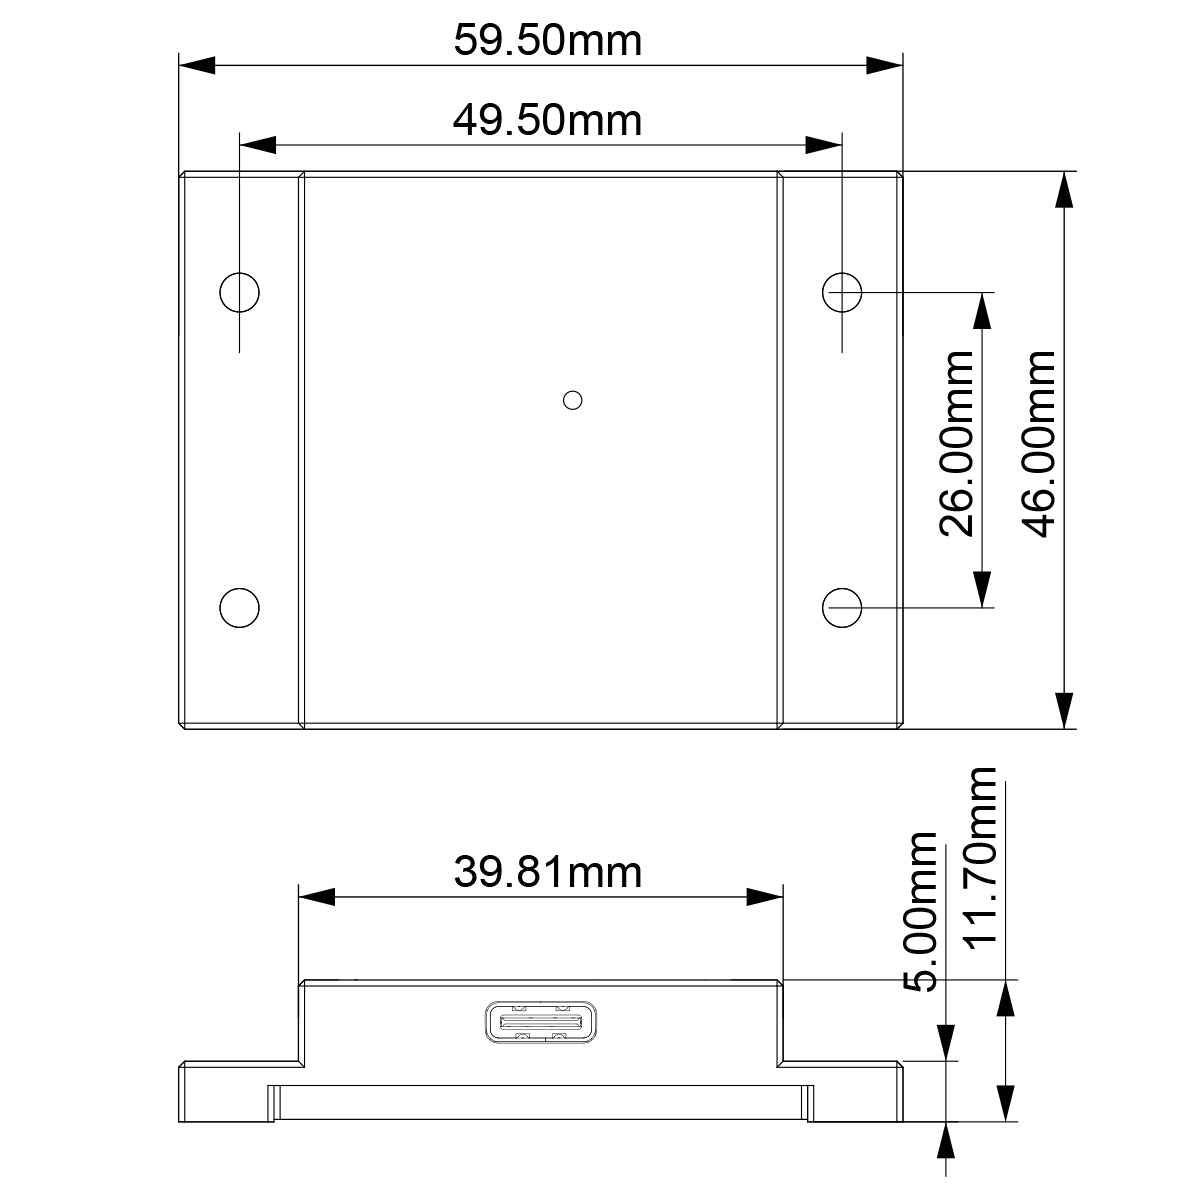
| Tamaño | Sin carcasa: 42.2*29.6 mm; Con carcasa: 49.5*59.5*11.7 mm | Peso | Sin carcasa: 5.7 g; Con carcasa: 50 g |
| Parámetro | Condición | Valor clásico |
| Rango | - | ±16 g |
| Resolución | ±16 g | 0.0005 (g/LSB) |
| Ruido RMS | ancho de banda = 100 Hz | 0.75-1 mg-rms |
| Deriva cero | Colocado horizontalmente | ±20-40 mg |
| Deriva térmica | -40 a +85℃ | ±0.15 mg/℃ |
| Ancho de banda | - | 5-256 Hz |
| Parámetro | Condición | Valor clásico |
| Rango | - | ±2000°/s |
| Resolución | ±2000°/s | 0.061(°/s)/(LSB) |
| Ruido RMS | ancho de banda = 100 Hz | 0.028-0.07(°/s)-rms |
| Deriva cero | Colocado horizontalmente | ±0.5-1°/s |
| Deriva térmica | -40 a +85℃ | ±0.005 a 0.015(°/s)/℃ |
| Ancho de banda | - | 5-256 Hz |
| Parámetro | Condición | Valor clásico |
| Rango | - | ±2 Gauss |
| Resolución | ±2 Gauss | 0.0667 mGauss/LSB |
| Parámetro | Condición | Valor clásico |
| Rango | - | 300-1100hPa |
| Ruido RMS | Modo estándar | 0.5Pa-RMS |
| Precisión relativa | - | ±0.06hPa |
| Parámetro | Condición | Valor clásico |
| Rango | - | x: ±180°; y: ±90° |
| Precisión de inclinación | Estática | 0.1° |
| Precisión de inclinación | Dinámica | 0.5° |
| Resolución | Colocado horizontalmente | 0.0055° |
| Deriva térmica | -40~+85℃ | ±0.5~1°/s |
| Parámetro | Condición | Valor clásico |
| Rango | - | Z: ±180° |
| Precisión de guiñada | Algoritmo de 9 ejes, calibración de campo magnético, dinámica/estática | 0.1° (libre de interferencia magnética) |
| Precisión de guiñada | Algoritmo de 6 ejes, estática | 0.5° (acumulación dinámica de errores integrales) |
| Resolución | Colocado horizontalmente | 0.0055° |


| Elemento | Especificación |
| Puerto de comunicación serie | Valor predeterminado: 9600bps. Puede ajustarse entre 4800bps y 921600bps. |
| Asistencia externa | Conecte el módulo GPS al puerto D1 para generar una unidad de navegación inercial |
| Velocidad de salida | 10Hz por defecto. Se puede configurar de 0.2 a 200Hz |
| Temperatura de funcionamiento | -40-85℃ |
| Temperatura de almacenamiento | -40-100℃ |
| Resistencia a impactos | 20kg |
| Dispositivo compatible | PC, Raspberry Pi, controladores serie NVIDIA Jetson, microcontrolador STM32 y más |
| Tamaño | Sin carcasa: 42.2*29.6mm; Con carcasa: 49.5*59.5*11.7mm |
| Datos de salida | Reloj en chip, aceleración de 3 ejes, velocidad angular de 3 ejes, campo magnético de 3 ejes, ángulo de 3 ejes, cuaternión, estado del puerto, presión y altitud |
| Puerto I2C | El I2C de hardware admite un máximo de 400KHz, mientras que el I2C de software admite un máximo de 100KHz |
| Voltaje de trabajo | 5V o 3.3V |
| Corriente de trabajo | 12mA |
| Duración del arranque | 1000ms |
| Soporte | ROS1/ ROS2 |
| Sistema compatible con software para PC | Windows |
| Peso | Sin carcasa: 5.7g; Con carcasa: 50g |
No reviews yet. Be the first to share your experience!
For more discussion Click Here
Discover More In:
Category: View similar items (Módulo)


Complete el siguiente formulario y nuestro equipo se pondrá en contacto con usted para ofrecerle precios por volumen.
El módulo de navegación inercial IM10A es un sistema avanzado de medición de movimiento y postura tridimensional que utiliza tecnología MEMS. Consta de un giroscopio de tres ejes, un acelerómetro de tres ejes, un magnetómetro de tres ejes y un barómetro. Con un motor de algoritmo central de dinámica de postura integrado y un sofisticado algoritmo de fusión de filtro de Kalman, el IM10A ofrece datos de ángulo de postura de tres ejes altamente precisos, dinámicos y compensados en tiempo real.
El módulo admite la transmisión de datos en tiempo real con una frecuencia de actualización de hasta 200 Hz y es compatible con datos GNSS para posicionamiento fusionado. Proporcionamos a los usuarios software de PC, instrucciones operativas, manuales de desarrollo y los códigos de desarrollo necesarios, lo que agiliza el proceso de investigación y desarrollo para usuarios con diversos requisitos.
Compatible con sistemas ROS1 y ROS2El módulo IM10A es compatible con sistemas ROS1 y ROS2, y la frecuencia de salida de datos alcanza hasta los 200 Hz. Proporcionamos paquetes de funciones para sistemas duales y tutoriales de uso para ayudar a los usuarios a comenzar rápidamente. |
Sensor de postura de 10 ejesEl módulo de navegación inercial IM10A tiene integrados un giroscopio de tres ejes, un acelerómetro de tres ejes, un magnetómetro de tres ejes y un barómetro. |
Barómetro integrado para medición de altitudEl módulo IM10A cuenta con un barómetro integrado que puede medir la altitud actual, así como integrar y calcular datos de navegación para emitir datos de presión atmosférica. |
Salida de datos enriquecidaLa frecuencia de salida de datos sin procesar del sensor es de 200 Hz: datos del acelerómetro de tres ejes, giroscopio de tres ejes y magnetómetro de tres ejes. Frecuencia de salida de datos de navegación calculados por fusión de 200 Hz: ángulos de Euler, cuaterniones, presión atmosférica, posición (combinada con GNSS) y velocidad. |
Carcasa metálica de alta precisión
|
Soporte para múltiples métodos de comunicaciónEl módulo IM10A admite múltiples métodos de comunicación como USB, UART e I2C, y está equipado con un puerto Type-C estándar. |
|
Características
|
Proporciona rutinas de cálculo para STM32Admite la conexión con datos de la solución STM32 y la visualización de los datos actuales de IMU y ángulos de postura. |
Proporciona rutinas de cálculo para ArduinoPermite la salida de datos sin procesar de 9 ejes, velocidad angular, ángulos y otra información. Los datos son directamente accesibles a través del monitor de puerto serie de Arduino IDE y se pueden utilizar con un cableado mínimo. |
Visualización de datos en gráficoEl módulo puede actualizar los datos en tiempo real, mostrarlos gráficamente y registrar la información. |
Visualización de modelo 3DEl módulo puede representar su postura actual utilizando un modelo 3D. |
Velocidad de transmisión ajustableLa velocidad de transmisión inicial está establecida en 9600 bps, pero se puede ajustar a otros valores como 115200 bps, 921600 bps u otras tasas personalizadas. |
Unidad de medición inercial de alta precisiónPuede proporcionar datos consistentes sobre el giroscopio, acelerómetro, magnetómetro, ángulos de Euler, cuaterniones y otra información. |
Barómetro para lectura de presión y alturaEl módulo incluye un barómetro integrado capaz de medir tanto la presión atmosférica como la altura. |
Medición con respuesta rápidaPuede proporcionar una respuesta sensible, un funcionamiento estable y mediciones precisas. |
| Parámetro | Nota | Parámetro | Nota |
| Puerto de comunicación serie | Valor predeterminado: 9600 bps. Se puede ajustar entre 4800 bps y 921600 bps. | Datos de salida | Reloj en chip, aceleración de 3 ejes, velocidad angular de 3 ejes, campo magnético de 3 ejes, ángulo de 3 ejes, cuaternión, estado del puerto, presión y altura |
| Asistencia externa | Conecte el módulo GPS al puerto D1 para generar la unidad de navegación inercial | Puerto I2C | El I2C de hardware admite un máximo de 400 KHz, mientras que el I2C de software admite un máximo de 100 KHz |
| Velocidad de salida | 10 Hz por defecto. Se puede configurar entre 0.2 y 200 Hz | Voltaje de trabajo | 5 V o 3.3 V |
| Temperatura de funcionamiento | -40 a 85℃ | Corriente de trabajo | 12 mA |
| Temperatura de almacenamiento | -40 a 100℃ | Duración de inicio | 1000 ms |
| Resistencia a golpes | 20 kg | Soporte | ROS1/ ROS2 |
| Dispositivo de soporte | PC, Raspberry Pi, controladores de la serie NVIDIA Jetson, microcontrolador STM32 y más | Sistema compatible con software de PC | Windows |
| Tamaño | Sin carcasa: 42.2*29.6 mm; Con carcasa: 49.5*59.5*11.7 mm | Peso | Sin carcasa: 5.7 g; Con carcasa: 50 g |
| Parámetro | Condición | Valor clásico |
| Rango | - | ±16 g |
| Resolución | ±16 g | 0.0005 (g/LSB) |
| Ruido RMS | ancho de banda = 100 Hz | 0.75-1 mg-rms |
| Deriva cero | Colocado horizontalmente | ±20-40 mg |
| Deriva térmica | -40 a +85℃ | ±0.15 mg/℃ |
| Ancho de banda | - | 5-256 Hz |
| Parámetro | Condición | Valor clásico |
| Rango | - | ±2000°/s |
| Resolución | ±2000°/s | 0.061(°/s)/(LSB) |
| Ruido RMS | ancho de banda = 100 Hz | 0.028-0.07(°/s)-rms |
| Deriva cero | Colocado horizontalmente | ±0.5-1°/s |
| Deriva térmica | -40 a +85℃ | ±0.005 a 0.015(°/s)/℃ |
| Ancho de banda | - | 5-256 Hz |
| Parámetro | Condición | Valor clásico |
| Rango | - | ±2 Gauss |
| Resolución | ±2 Gauss | 0.0667 mGauss/LSB |
| Parámetro | Condición | Valor clásico |
| Rango | - | 300-1100hPa |
| Ruido RMS | Modo estándar | 0.5Pa-RMS |
| Precisión relativa | - | ±0.06hPa |
| Parámetro | Condición | Valor clásico |
| Rango | - | x: ±180°; y: ±90° |
| Precisión de inclinación | Estática | 0.1° |
| Precisión de inclinación | Dinámica | 0.5° |
| Resolución | Colocado horizontalmente | 0.0055° |
| Deriva térmica | -40~+85℃ | ±0.5~1°/s |
| Parámetro | Condición | Valor clásico |
| Rango | - | Z: ±180° |
| Precisión de guiñada | Algoritmo de 9 ejes, calibración de campo magnético, dinámica/estática | 0.1° (libre de interferencia magnética) |
| Precisión de guiñada | Algoritmo de 6 ejes, estática | 0.5° (acumulación dinámica de errores integrales) |
| Resolución | Colocado horizontalmente | 0.0055° |
| Elemento | Especificación |
| Puerto de comunicación serie | Valor predeterminado: 9600bps. Puede ajustarse entre 4800bps y 921600bps. |
| Asistencia externa | Conecte el módulo GPS al puerto D1 para generar una unidad de navegación inercial |
| Velocidad de salida | 10Hz por defecto. Se puede configurar de 0.2 a 200Hz |
| Temperatura de funcionamiento | -40-85℃ |
| Temperatura de almacenamiento | -40-100℃ |
| Resistencia a impactos | 20kg |
| Dispositivo compatible | PC, Raspberry Pi, controladores serie NVIDIA Jetson, microcontrolador STM32 y más |
| Tamaño | Sin carcasa: 42.2*29.6mm; Con carcasa: 49.5*59.5*11.7mm |
| Datos de salida | Reloj en chip, aceleración de 3 ejes, velocidad angular de 3 ejes, campo magnético de 3 ejes, ángulo de 3 ejes, cuaternión, estado del puerto, presión y altitud |
| Puerto I2C | El I2C de hardware admite un máximo de 400KHz, mientras que el I2C de software admite un máximo de 100KHz |
| Voltaje de trabajo | 5V o 3.3V |
| Corriente de trabajo | 12mA |
| Duración del arranque | 1000ms |
| Soporte | ROS1/ ROS2 |
| Sistema compatible con software para PC | Windows |
| Peso | Sin carcasa: 5.7g; Con carcasa: 50g |
No reviews yet. Be the first to share your experience!
For more discussion Click Here
Discover More In:
Category: View similar items (Módulo)
Complete el siguiente formulario y nuestro equipo se pondrá en contacto con usted para ofrecerle precios por volumen.
¿Requisitos personalizados?
Productos relacionados


