Feel free to ask questions, share tips or report issues.

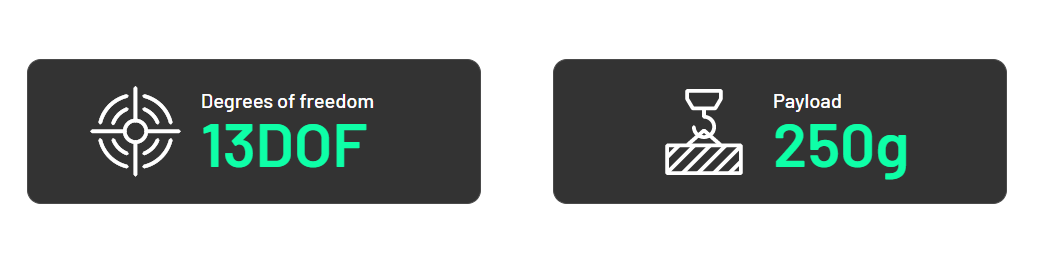
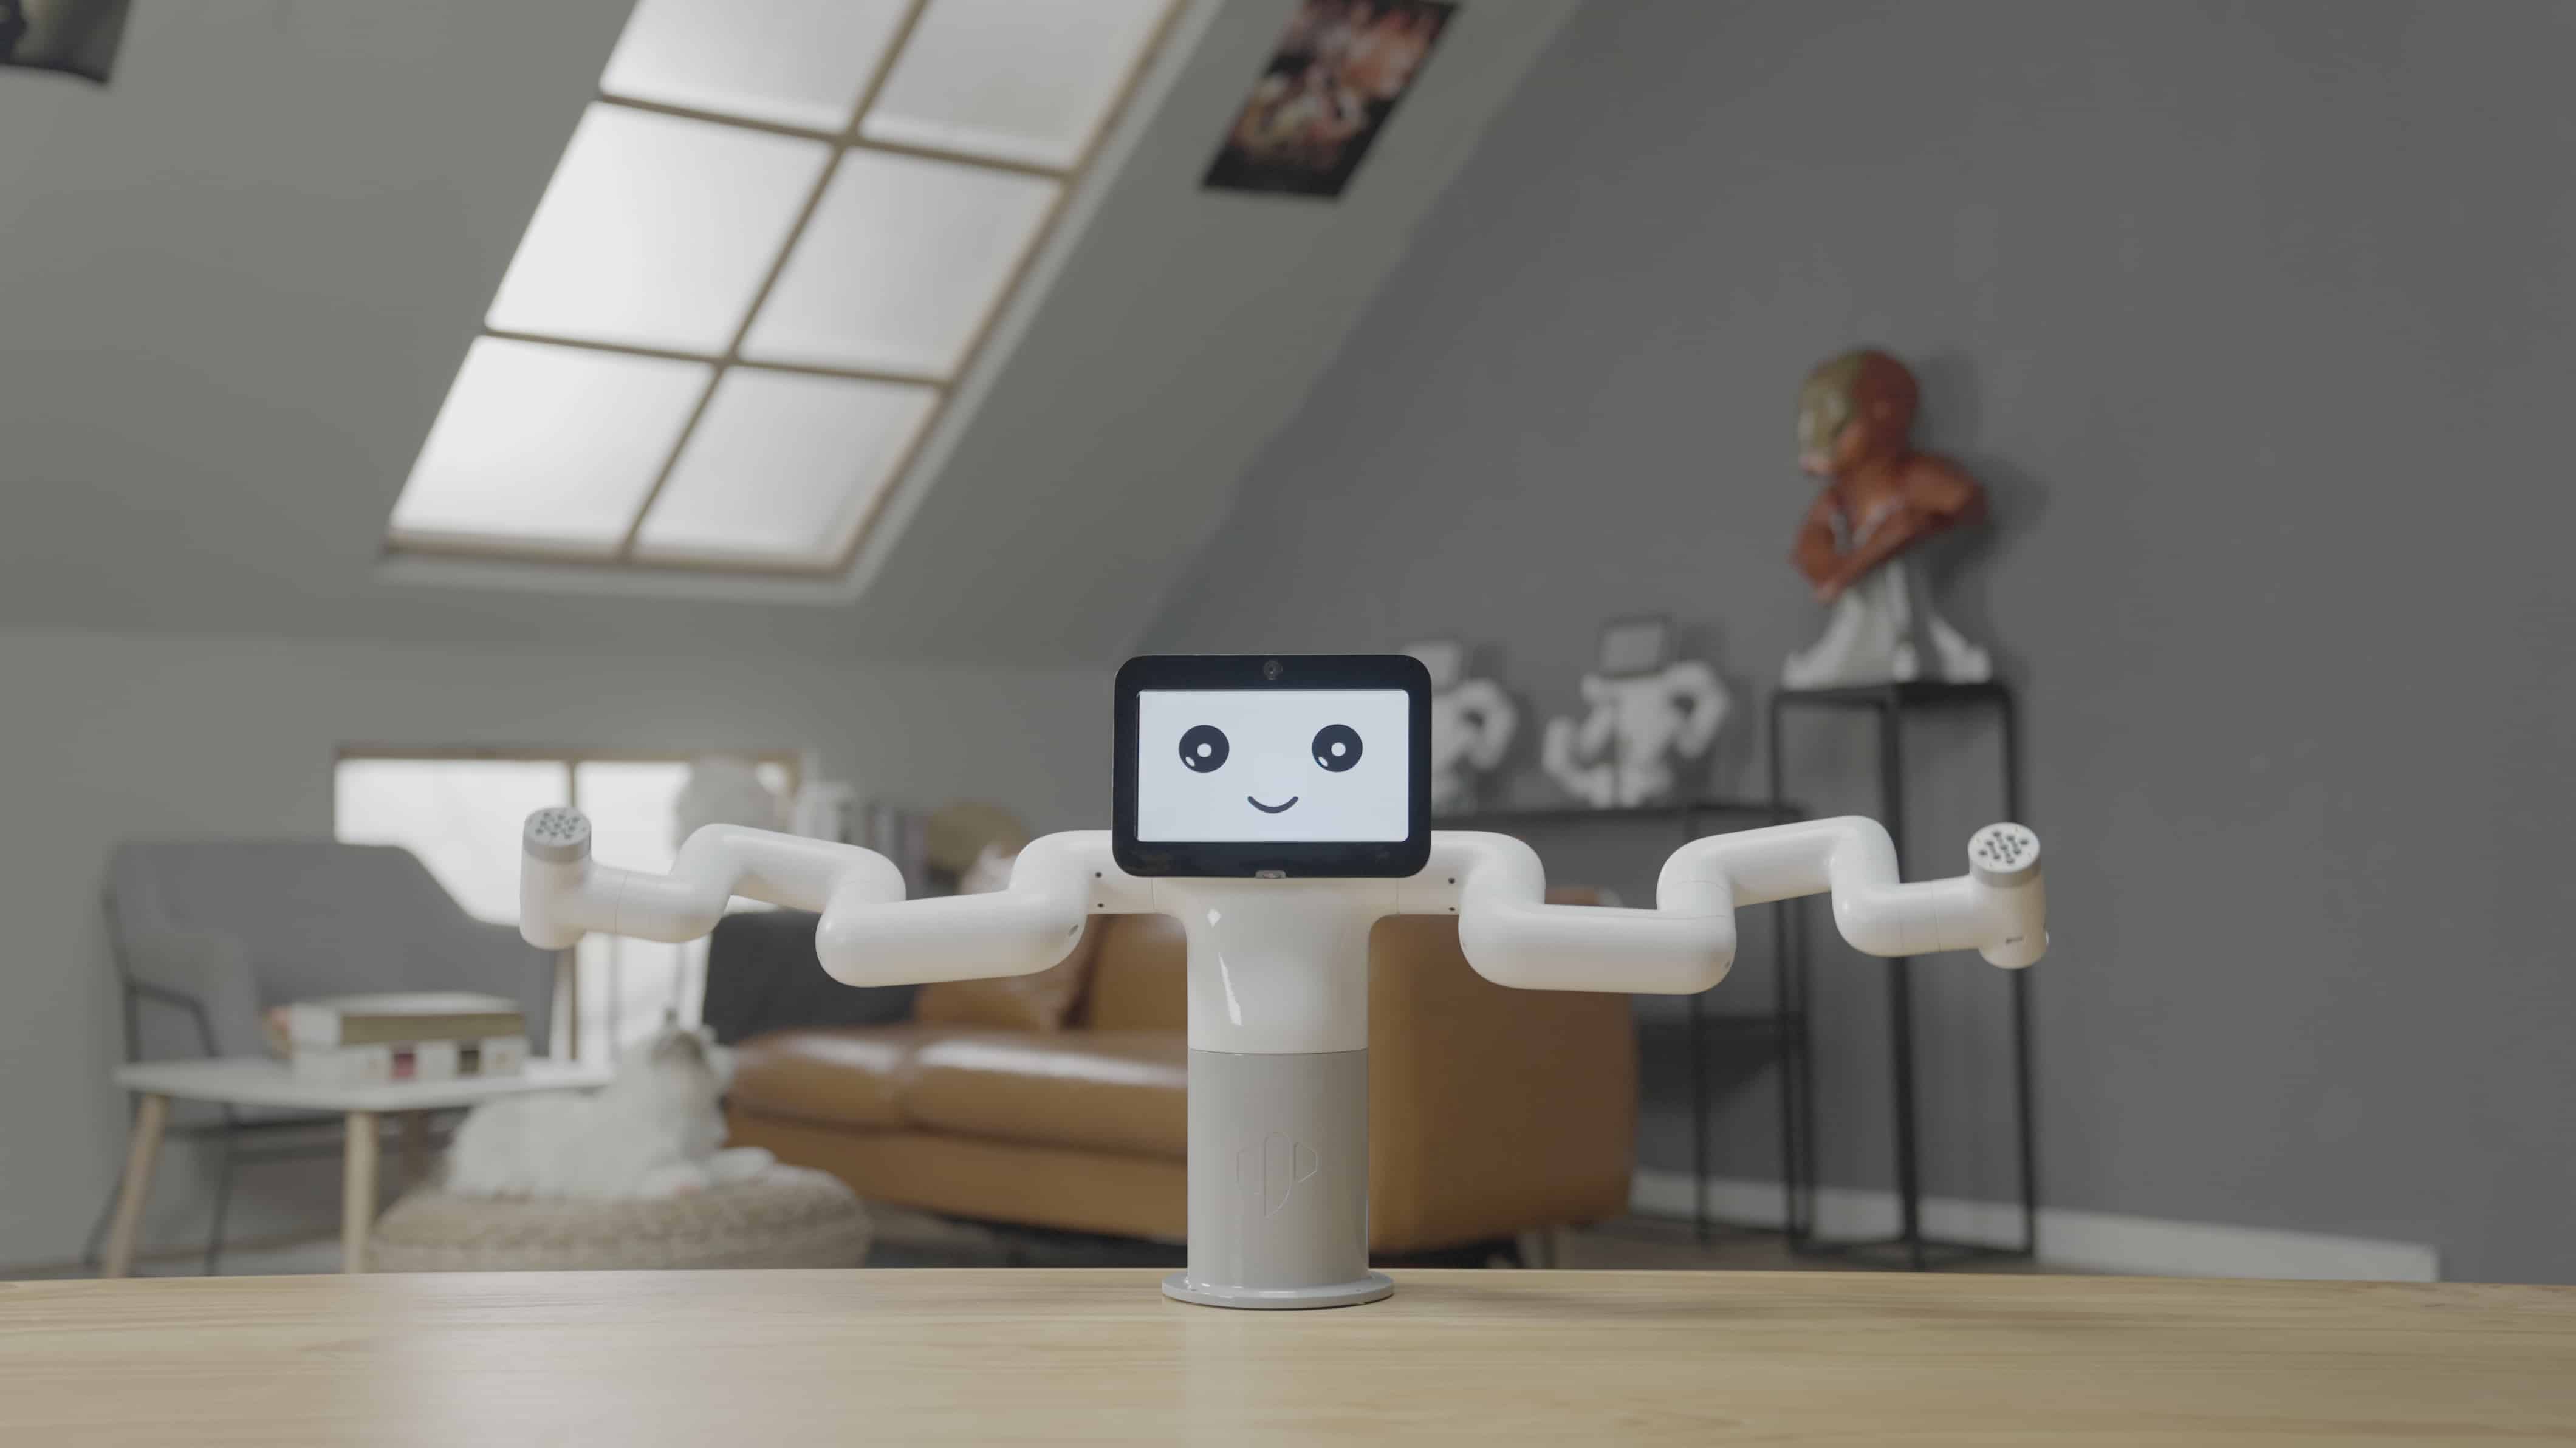
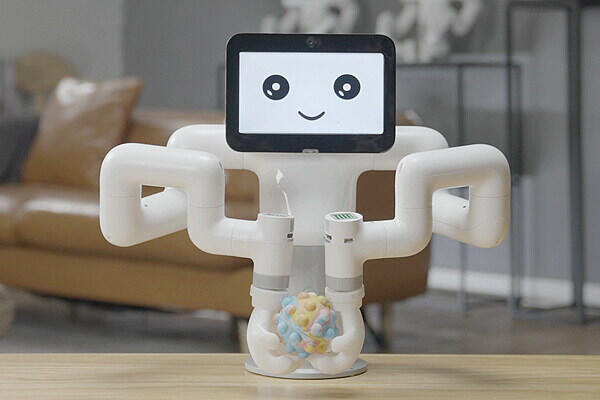
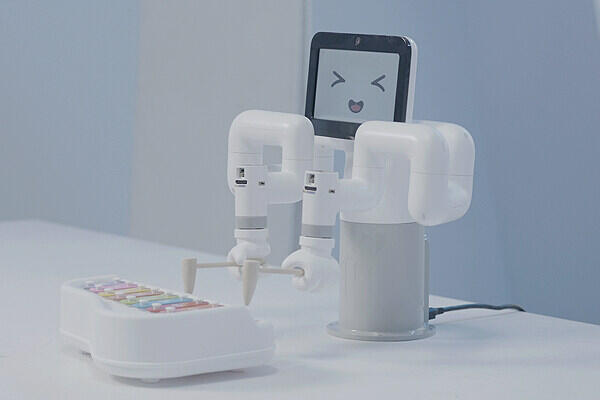
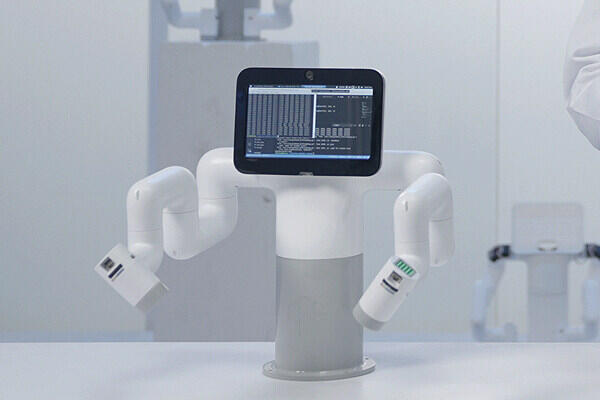
myBuddy es el primer producto de robot de doble brazo de Elephant Robotics impulsado por Raspberry Pi, perteneciente a la categoría de robots de servicio: un robot humanoide colaborativo de doble brazo y 13 ejes. El radio de trabajo de un solo brazo de myBuddy es de 280 mm, y la carga útil máxima es de 250 g. Posee una pantalla interactiva de 7 pulgadas y dos cámaras HD de 2 millones de píxeles, además de proporcionar puertos de E/S de 3.3V y puertos Lego. myBuddy puede trabajar con múltiples accesorios, como bombas de succión, pinzas, etc. Puede satisfacer las necesidades de diferentes aplicaciones.
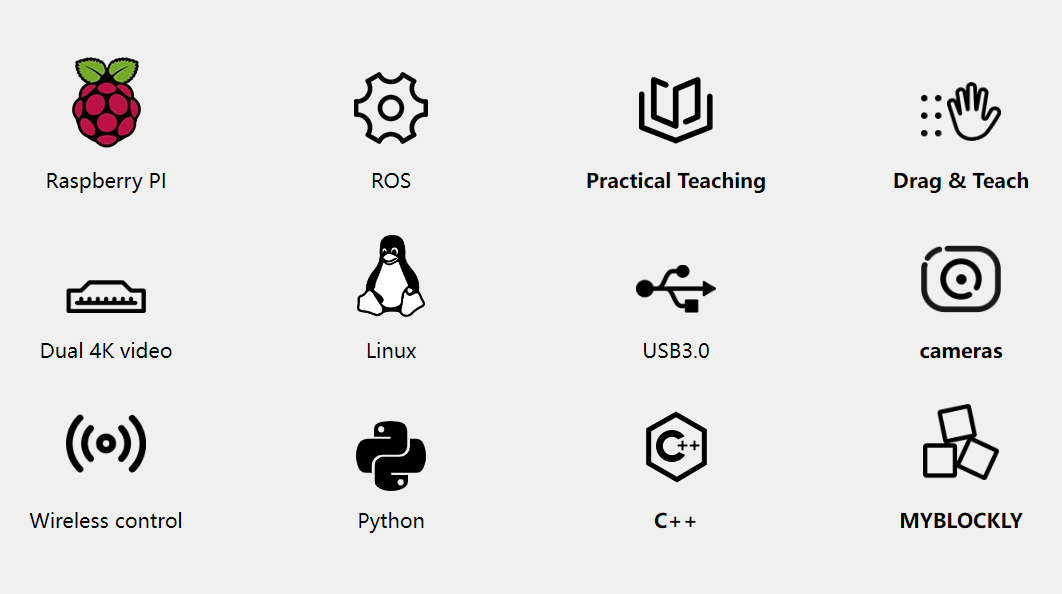
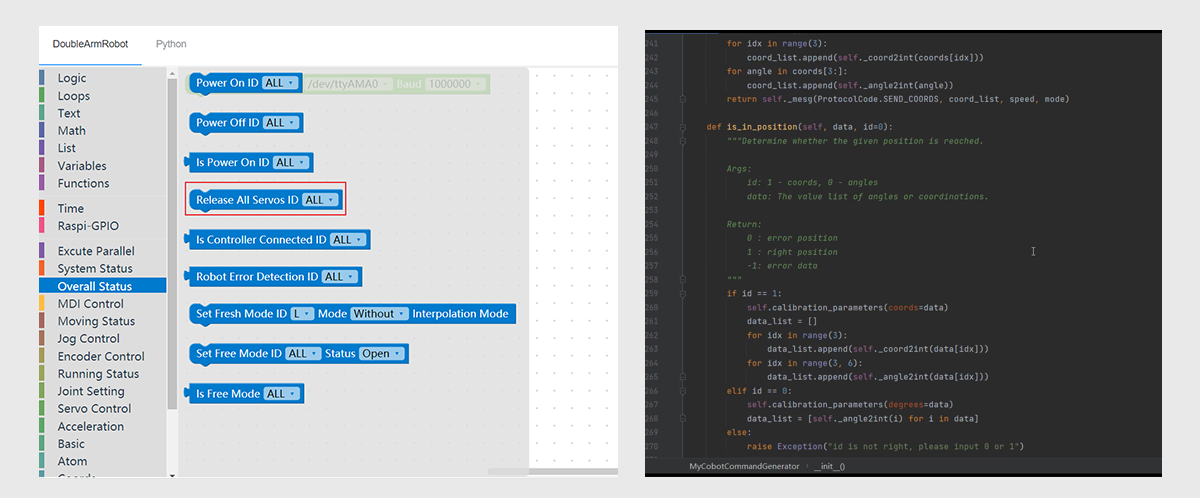
Toda la biblioteca de control de movimiento de la máquina de myBuddy es abierta, con más de 100 interfaces de control como control de ángulo de junta, control de coordenadas, etc. Por lo tanto, los usuarios pueden realizar investigaciones sobre algoritmos de planificación de trayectoria de movimiento del robot, investigaciones sobre algoritmos de evitación de interferencia de doble brazo, aprendizaje de visión robótica y otros desarrollos de aplicaciones de inteligencia artificial. myBuddy ayuda eficazmente a los desarrolladores y estudiantes a mejorar su capacidad de investigación científica personal.

![]() |
Entorno de desarrollo visualPuede realizar el aprendizaje y la enseñanza de agarre con inteligencia artificial. Interfaz estándar de cámara de inteligencia artificial. La cámara de 45 grados en la parte inferior admite el posicionamiento por área, el reconocimiento de objetos y códigos QR. Otra cámara puede lograr el reconocimiento facial y corporal. |
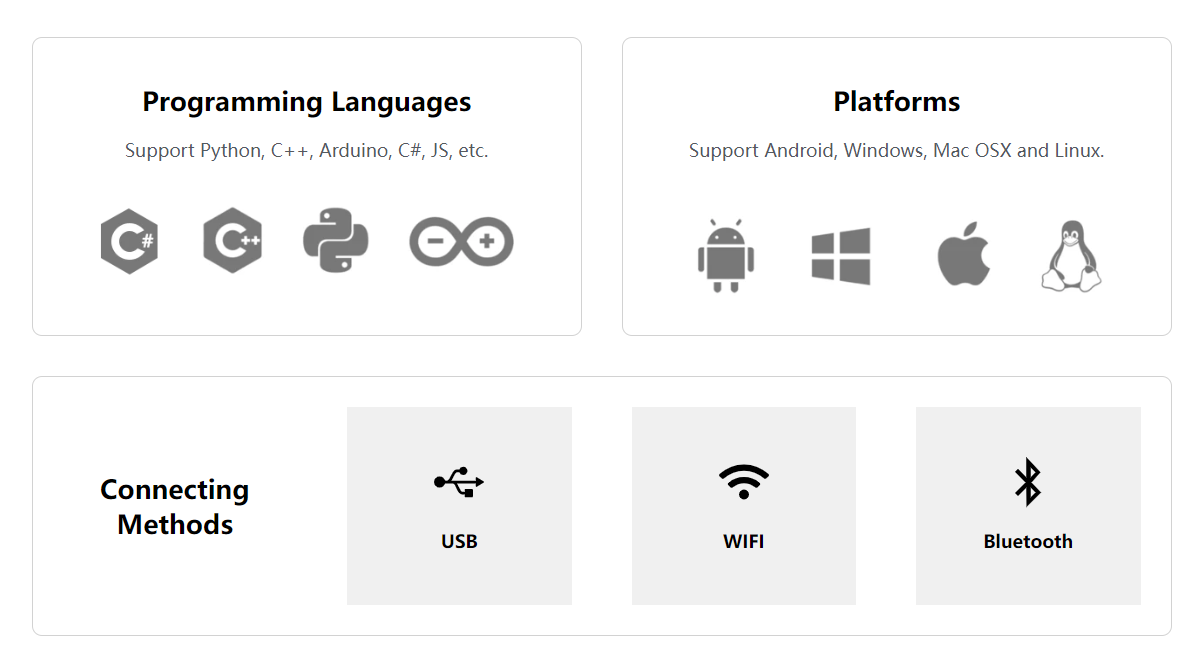
Viaje creativo para jugadores de robotsInterfaz de control inferior abierta. El valor potencial, los ángulos, las coordenadas, las velocidades de funcionamiento y otras interfaces se pueden controlar libremente. Puede lograr la investigación de aplicaciones de robots de doble brazo, planificación de trayectoria de movimiento, desarrollo de acción y reconocimiento visual. Una variedad de interfaces puede satisfacer las múltiples aplicaciones para uso comercial y fines educativos. |
![]() |
![]() |
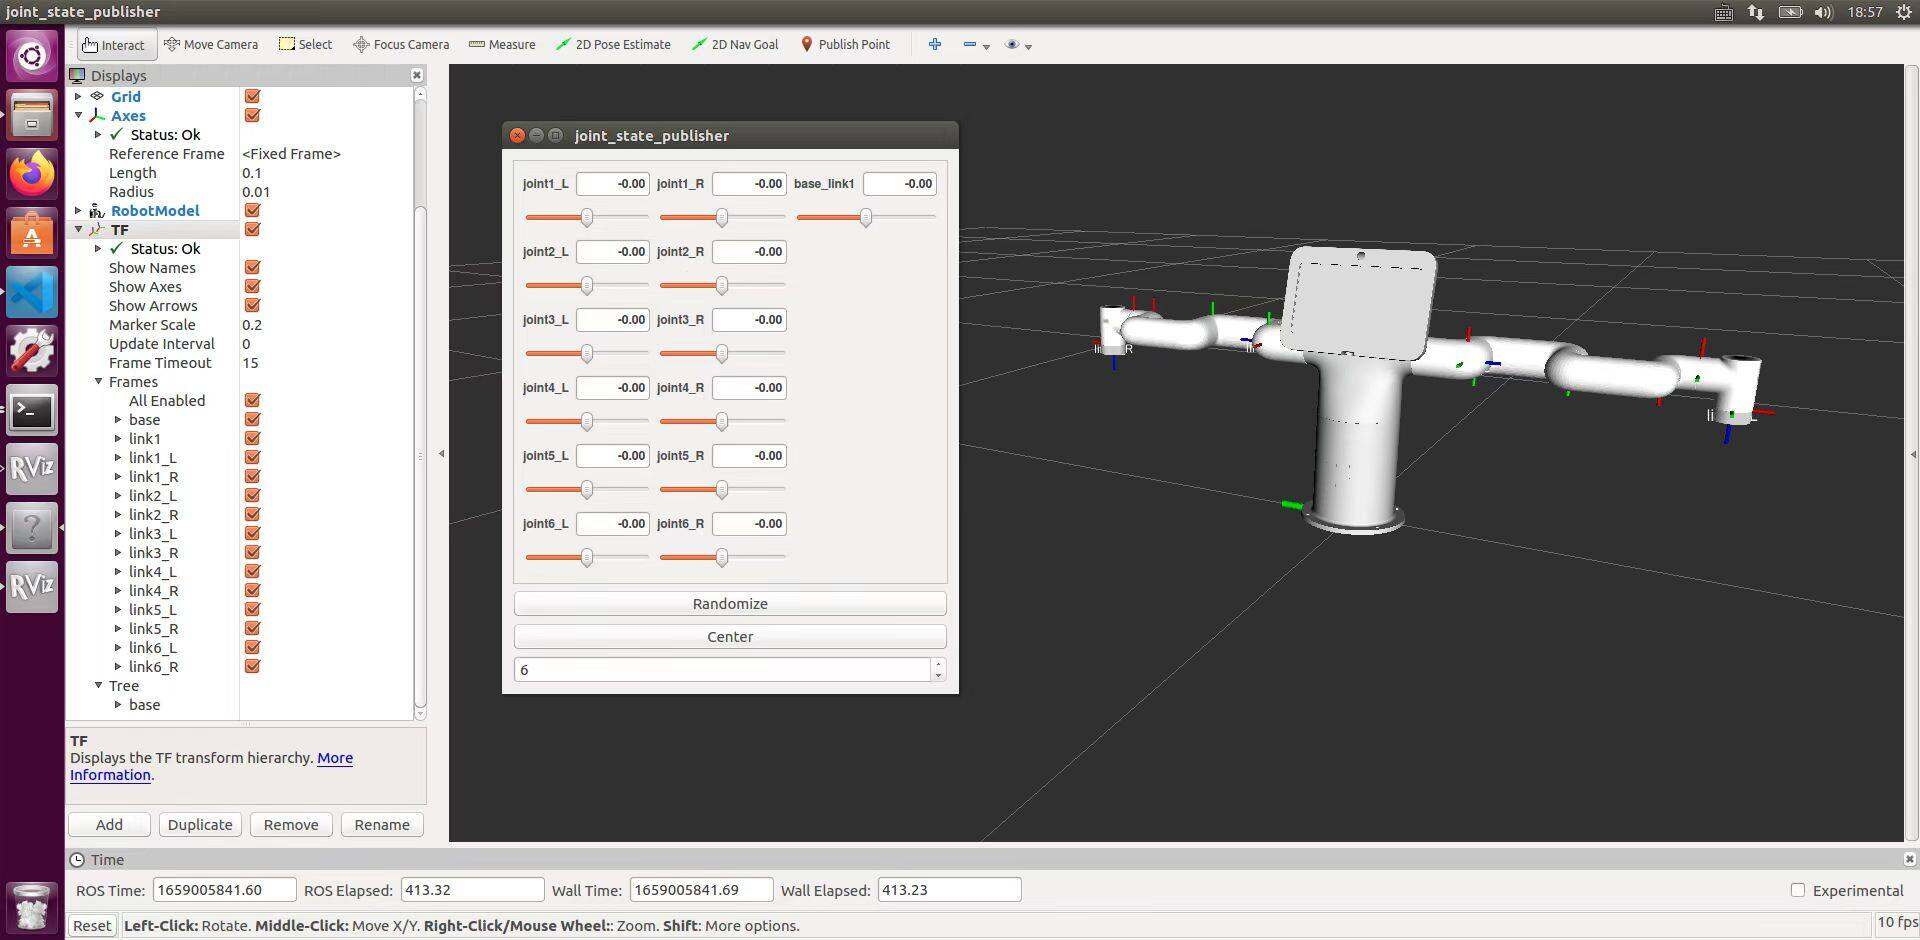
Aplicación de aprendizaje ROSEl entorno de desarrollo ROS integrado en el sistema del robot proporciona una variedad de casos en RVIZ y MOVEIT, como seguimiento móvil, control deslizante, planificación de rutas y otras aplicaciones avanzadas. Los documentos de configuración URDF del robot están abiertos, por lo que los usuarios pueden realizar desarrollos de modificación secundaria. |


No reviews yet. Be the first to share your experience!
For more discussion Click Here
Discover More In:
Category: View similar items (MyBuddy)
Complete el siguiente formulario y nuestro equipo se pondrá en contacto con usted para ofrecerle precios por volumen.
¿Requisitos personalizados?
Productos relacionados