Feel free to ask questions, share tips or report issues.
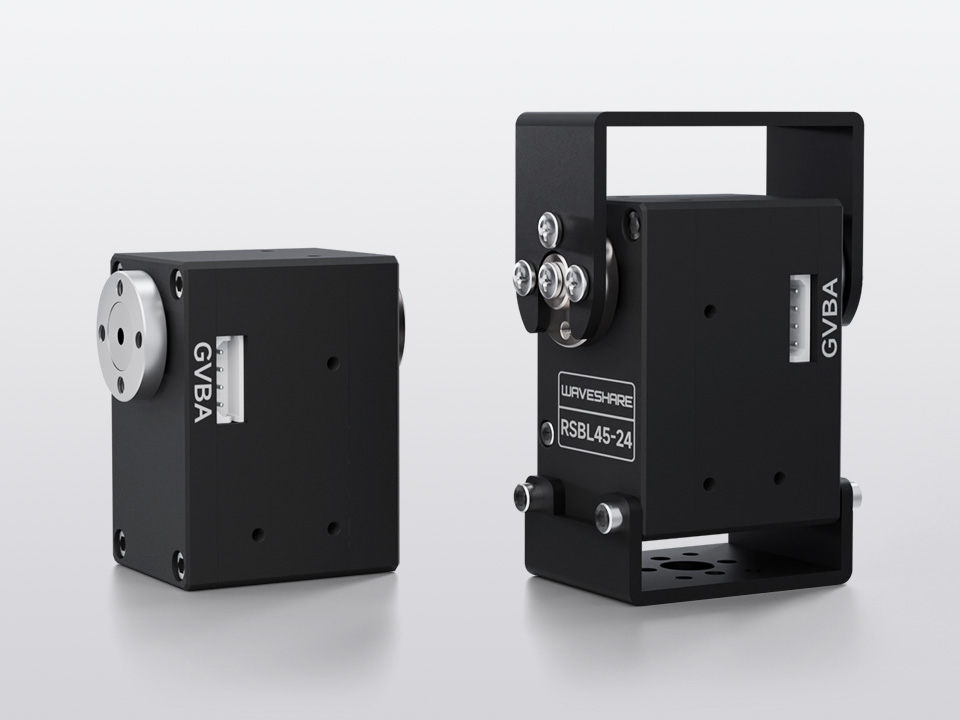
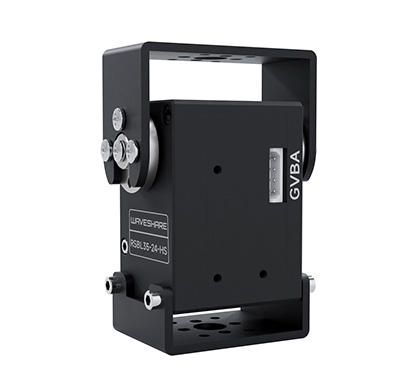
RSBL35-24-HS |
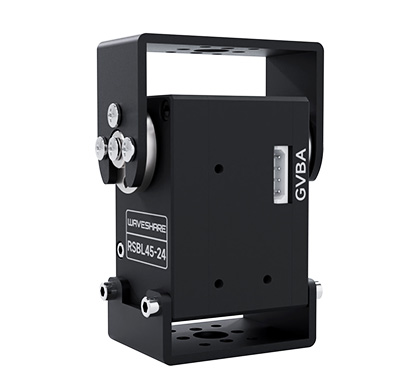
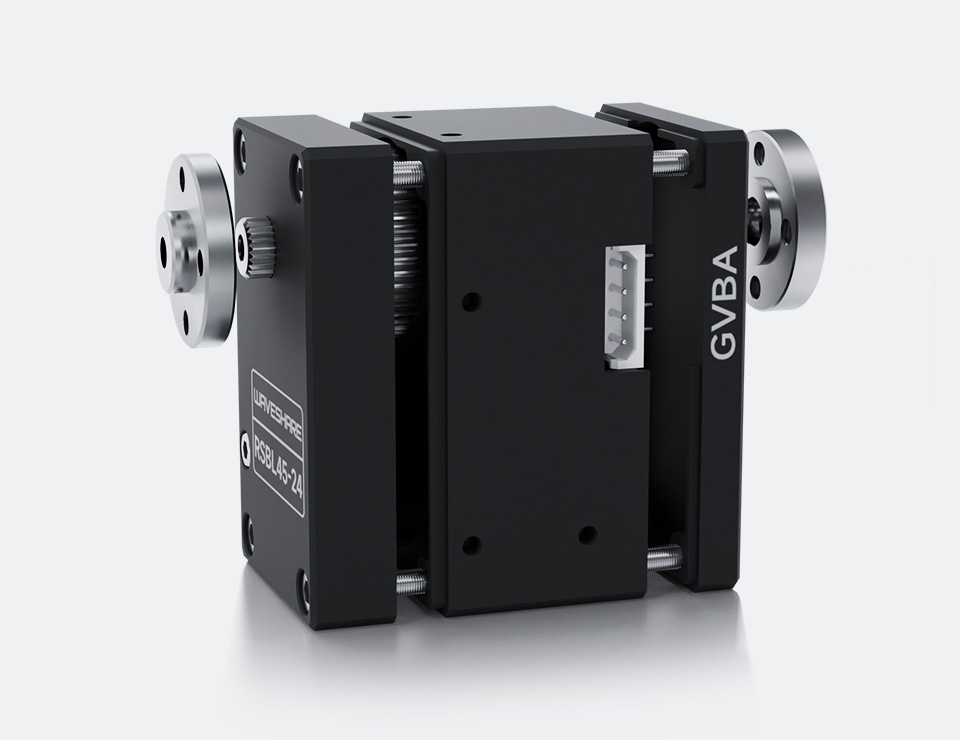
RSBL45-24 |
| MODELO DE PRODUCTO | RSBL35-24-HS | RSBL45-24 |
|---|---|---|
| TORQUE | 35 kg.cm a 24 V | 45 kg.cm a 24 V |
| ÁNGULO DE ROTACIÓN | 360° (0~4095) | |
| RESOLUCIÓN DEL SENSOR DE POSICIÓN | 0.088° (360°/4096) | |
| ÁNGULO LÍMITE MECÁNICO | Sin límite | |
| VOLTAJE DE FUNCIONAMIENTO | 9 ~ 24 V (típico 24 V) | |
| ENGRANAJE | Engranaje de acero de alta precisión (relación de reducción 1:232) | Engranaje de acero de alta precisión (relación de reducción 1:353) |
| VELOCIDAD SIN CARGA | 0.087 s/60 grados 115 RPM a 24 V | 0.142 s/60 grados 70 RPM a 24 V |
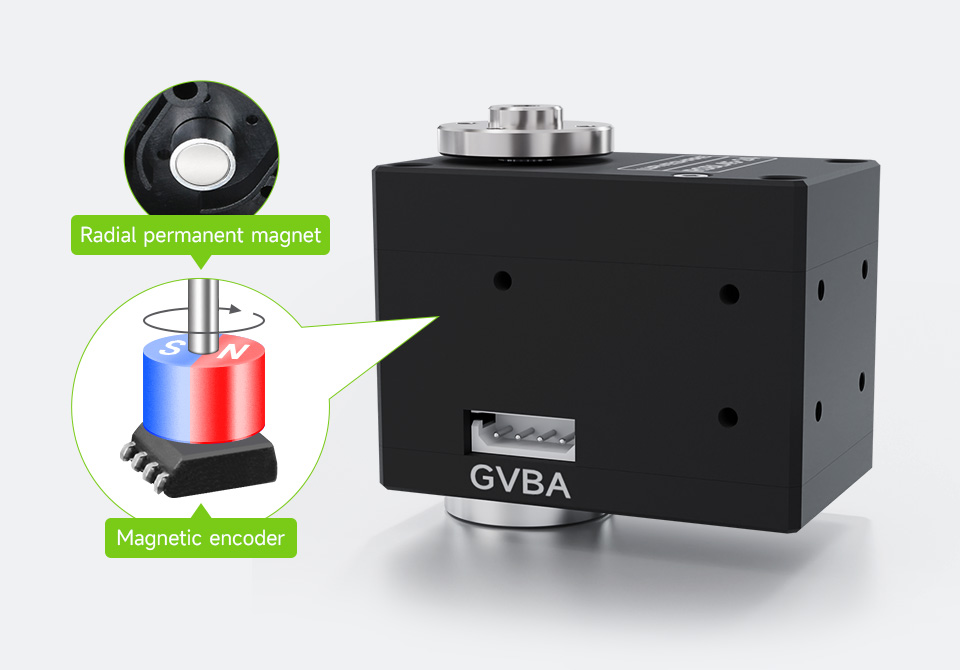
| TIPO DE CODIFICADOR | Codificador magnético de 360° | |
| RANGO DE ID | 1 ~ 253 (1 por defecto) | |
| VELOCIDAD EN BAUDIOS | 38400 bps ~ 1 Mbps (1 Mbps por defecto) | |
| CORRIENTE SIN CARGA | 200 mA | 160 mA |
| CORRIENTE CON ROTOR BLOQUEADO | 1.8 A | 2.3 A |
| KT | 19 kg.cm/A | |
| PESO | 190 g | 100 g |
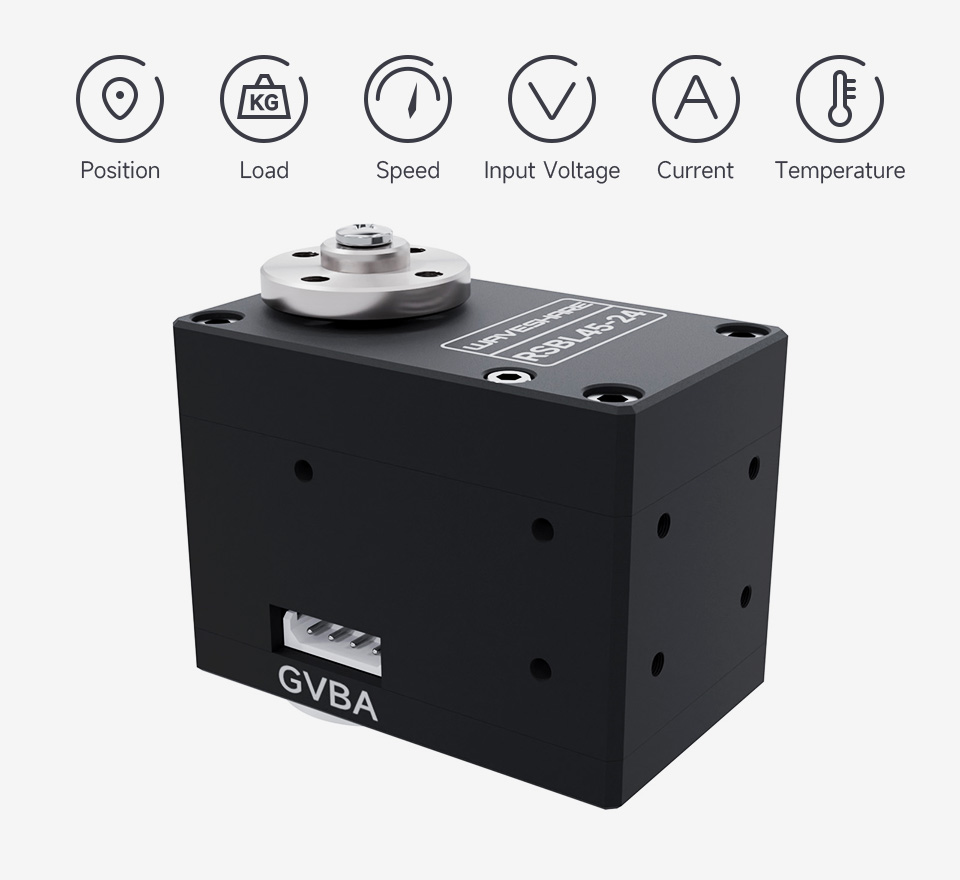
| RETROALIMENTACIÓN | Posición, Carga, Velocidad, Voltaje de entrada, Corriente, Temperatura | |
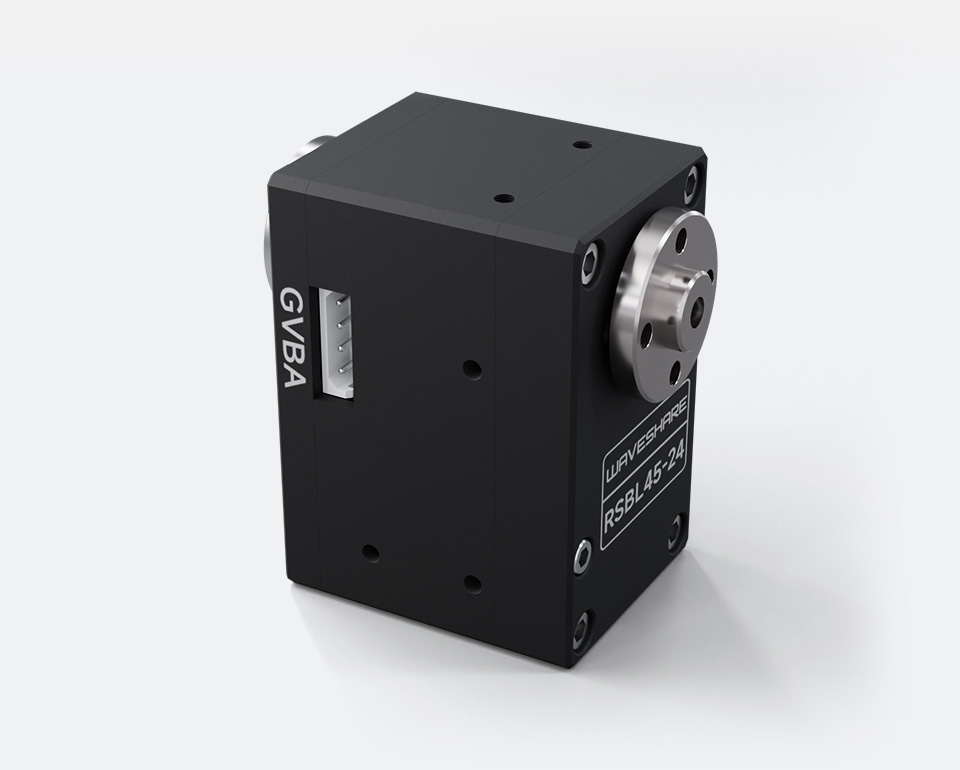
Adopta un sensor de ángulo de codificación magnética de alta precisión de 12 bits. En comparación con el potenciómetro de película de carbono, el ángulo del codificador magnético se amplía a 360° y la resolución aumenta 4 veces. Dado que hay un espacio y no hay fricción entre el codificador magnético y el imán radial, la vida útil del motor se extiende eficazmente.
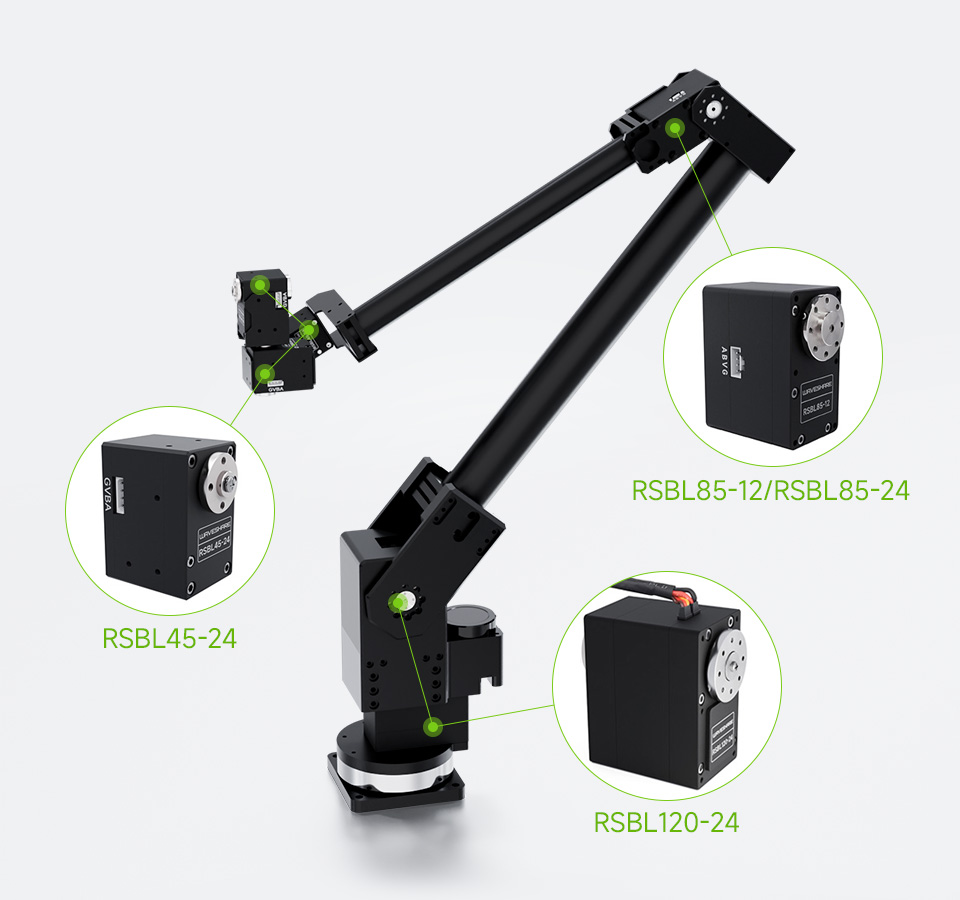
Nota: el brazo robótico de la imagen superior no está incluido, pero proporcionamos su plano
de código abierto en la wiki. Consulte el Contenido del paquete para obtener una lista detallada de piezas
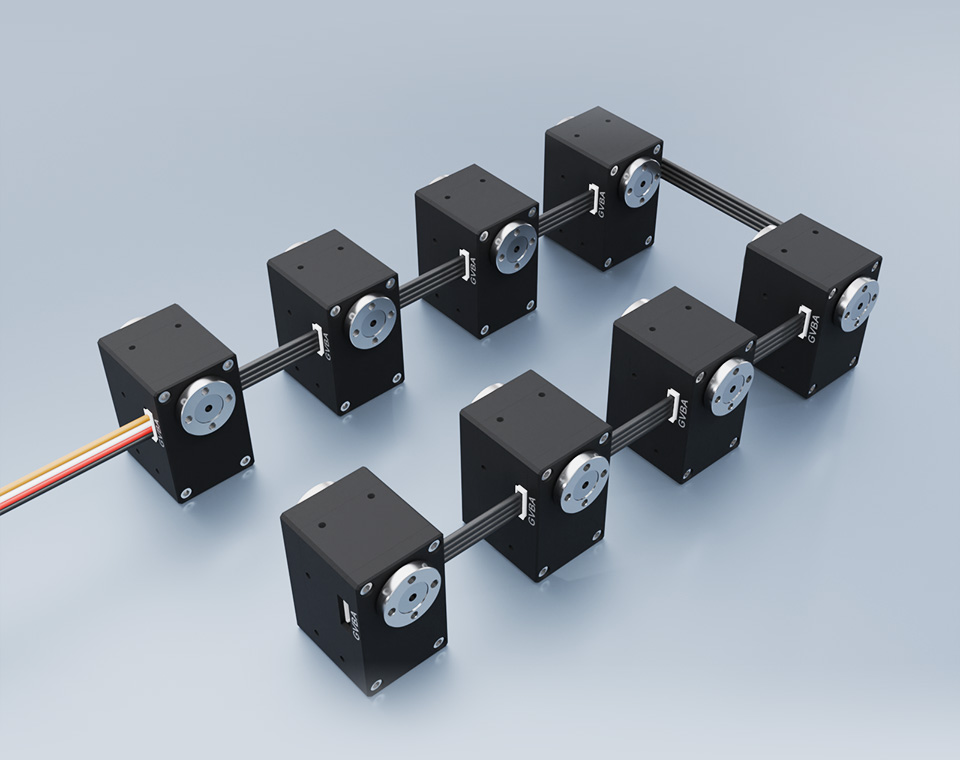
Control de hasta 253 servomotores al mismo tiempo,
con cableado simple, reduciendo la ocupación del puerto serie
Nota: aunque un canal UART puede controlar hasta 253 servomotores, debido a la alta potencia de los motores,
es necesario considerar si la solución de fuente de alimentación es suficiente cuando se utilizan demasiados motores.
Los valores de velocidad y aceleración son configurables para hacer que el
efecto de movimiento sea más suave y reducir el impacto de la inercia
Instalación de 360° en cualquier posición, un botón para establecer la posición actual
como posición central. Fácil de instalar y depurar
|
Haga clic en Liberar (Release) para desbloquear, luego gire el servomotor a la posición central donde desea configurar |
Haga clic en Establecer posición central (Set Middle Position) y luego confirme. |
Gire el servomotor a cualquier ángulo, luego haga clic en Medio (Middle), y el servomotor volverá automáticamente a la posición central establecida inicialmente. |
El servomotor proporcionará diversas retroalimentaciones como posición, carga, velocidad, voltaje de entrada, corriente y temperatura en tiempo real, con protección de fuerza de descarga cuando el servomotor se sobrecalienta o se sobrecarga
|
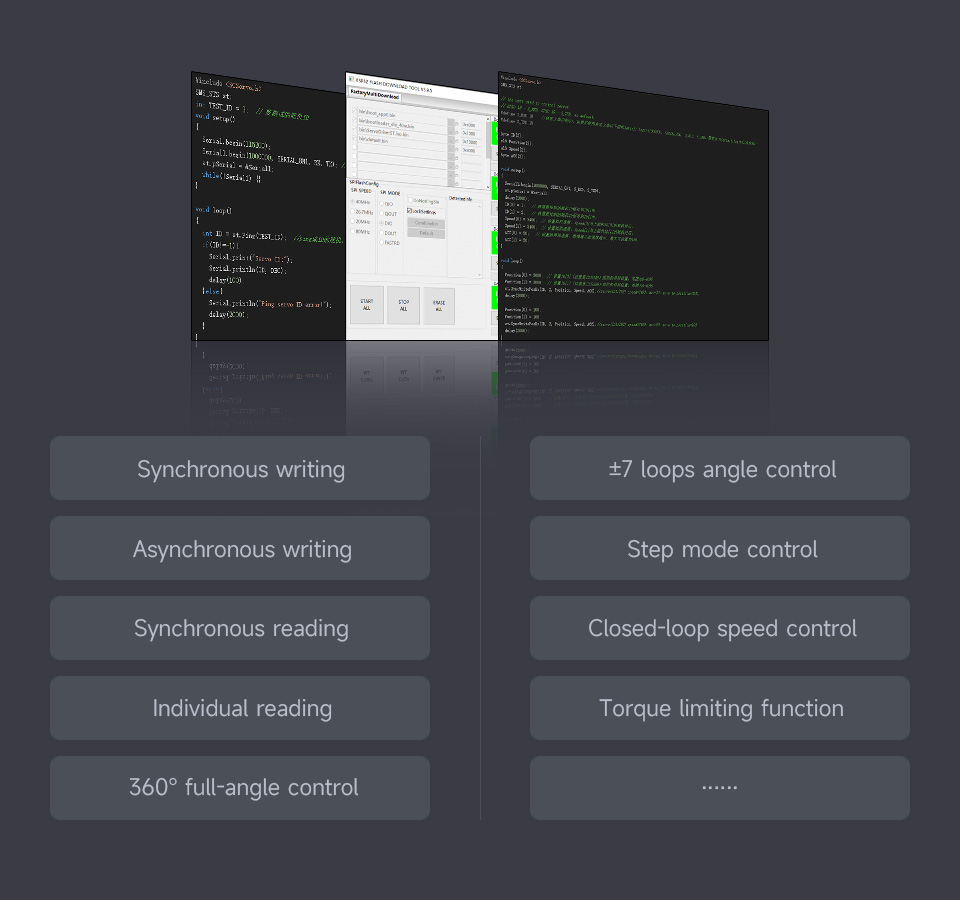
Modo de servo de ángulo |
Modo de circuito cerrado de velocidad |
Modo de paso |
Admite control de posición angular en direcciones positiva y negativa hasta 7 bucles bajo la configuración de precisión predeterminada, pero el número de bucles no se guardará en caso de pérdida de energía. Reducir la resolución angular puede duplicar el número de bucles de control

Peso: 0.193 kg
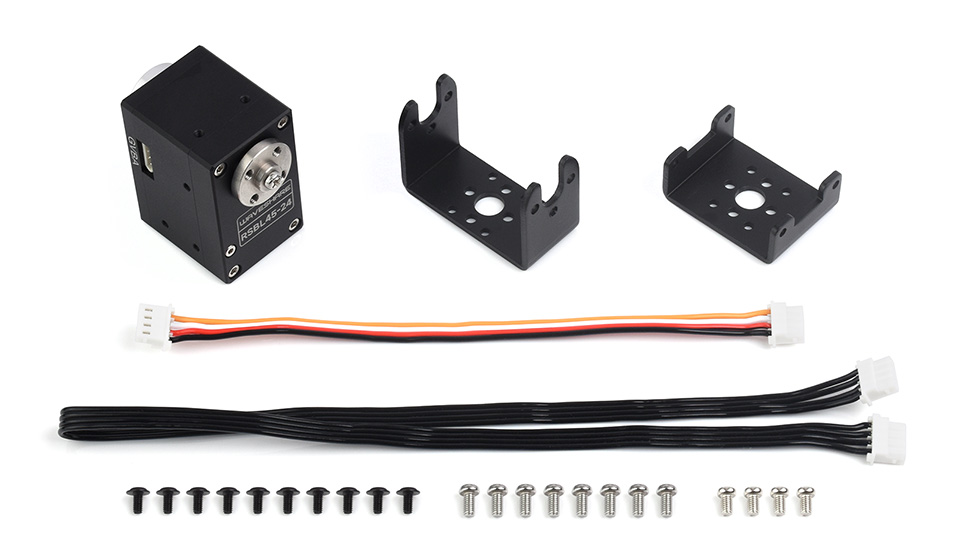
RSBL45-24 x1
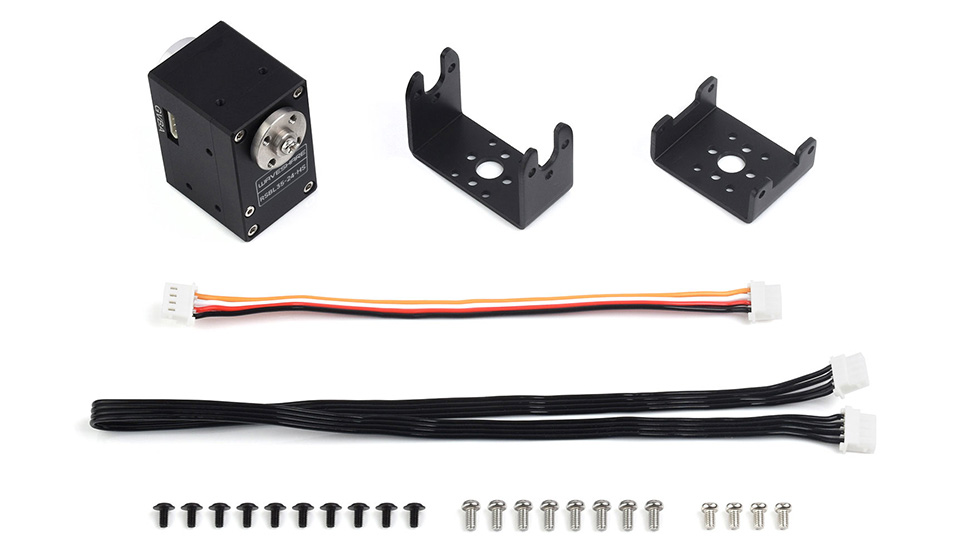
RSBL35-24-HS x1
No reviews yet. Be the first to share your experience!
For more discussion Click Here
Discover More In:
Category: View similar items (Servomotor)
Complete el siguiente formulario y nuestro equipo se pondrá en contacto con usted para ofrecerle precios por volumen.
¿Requisitos personalizados?
Productos relacionados