Low Stock! Buy Now!!!

Waveshare

Chasis de robot móvil 4WD flexible y expandible WAVE ROVER con ESP32

SKU: WVSH0280

₹ 11,149.99 ₹ 11,499.99

En stock | Listo para enviar

Chasis de robot móvil 4WD flexible y expandible WAVE ROVER con ESP32₹ 11,149.99
Ask AI about this product

Chasis de robot móvil 4WD flexible y expandible WAVE ROVER

Cuerpo totalmente metálico, soporte para múltiples hosts, con módulo ESP32 integrado

Características

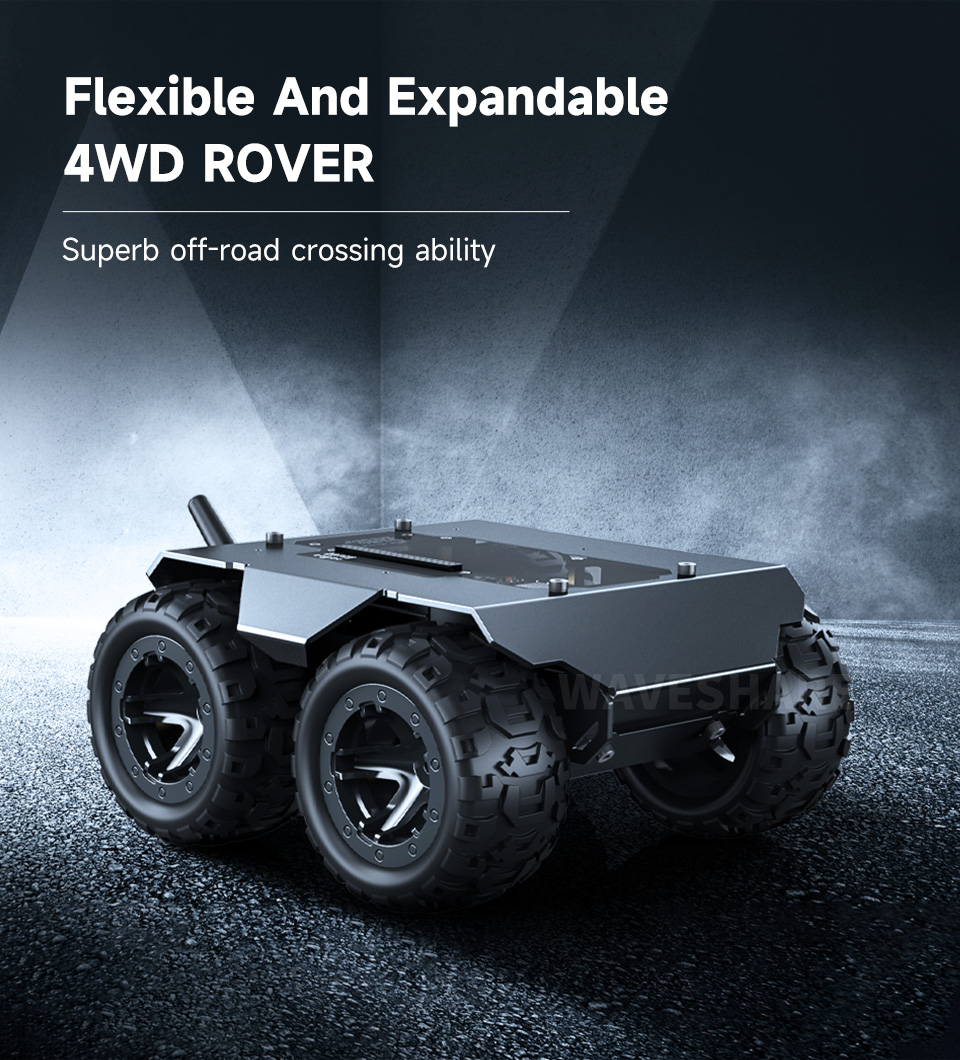
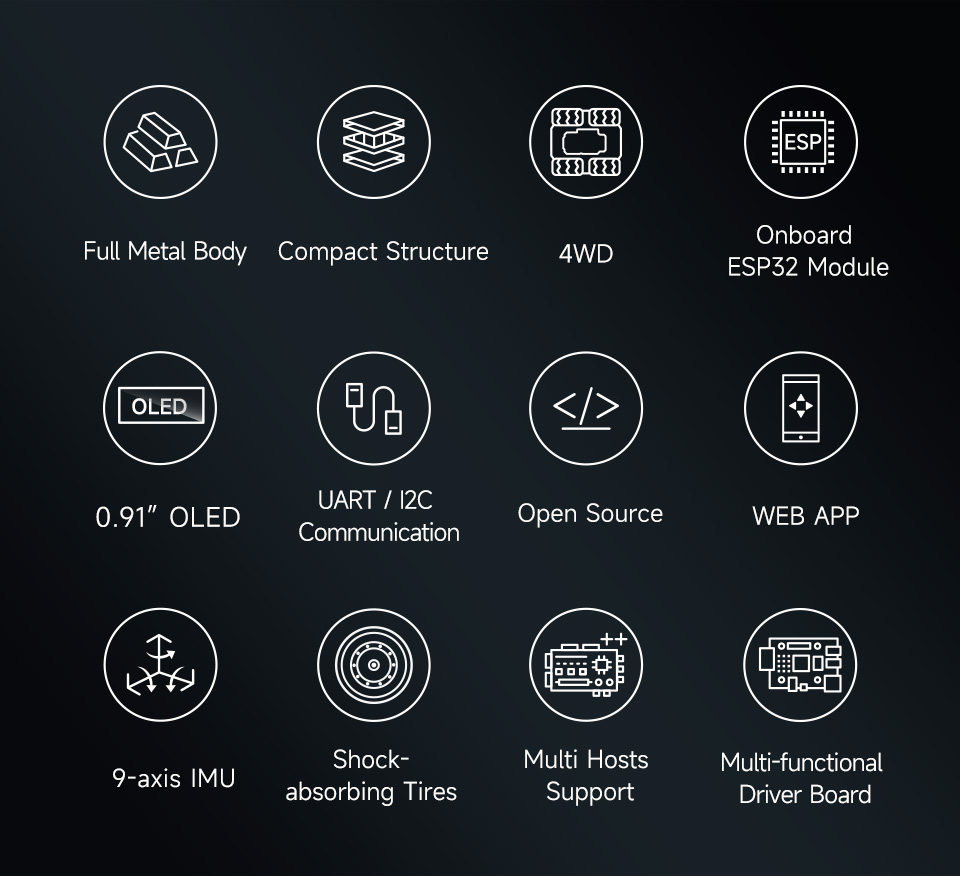
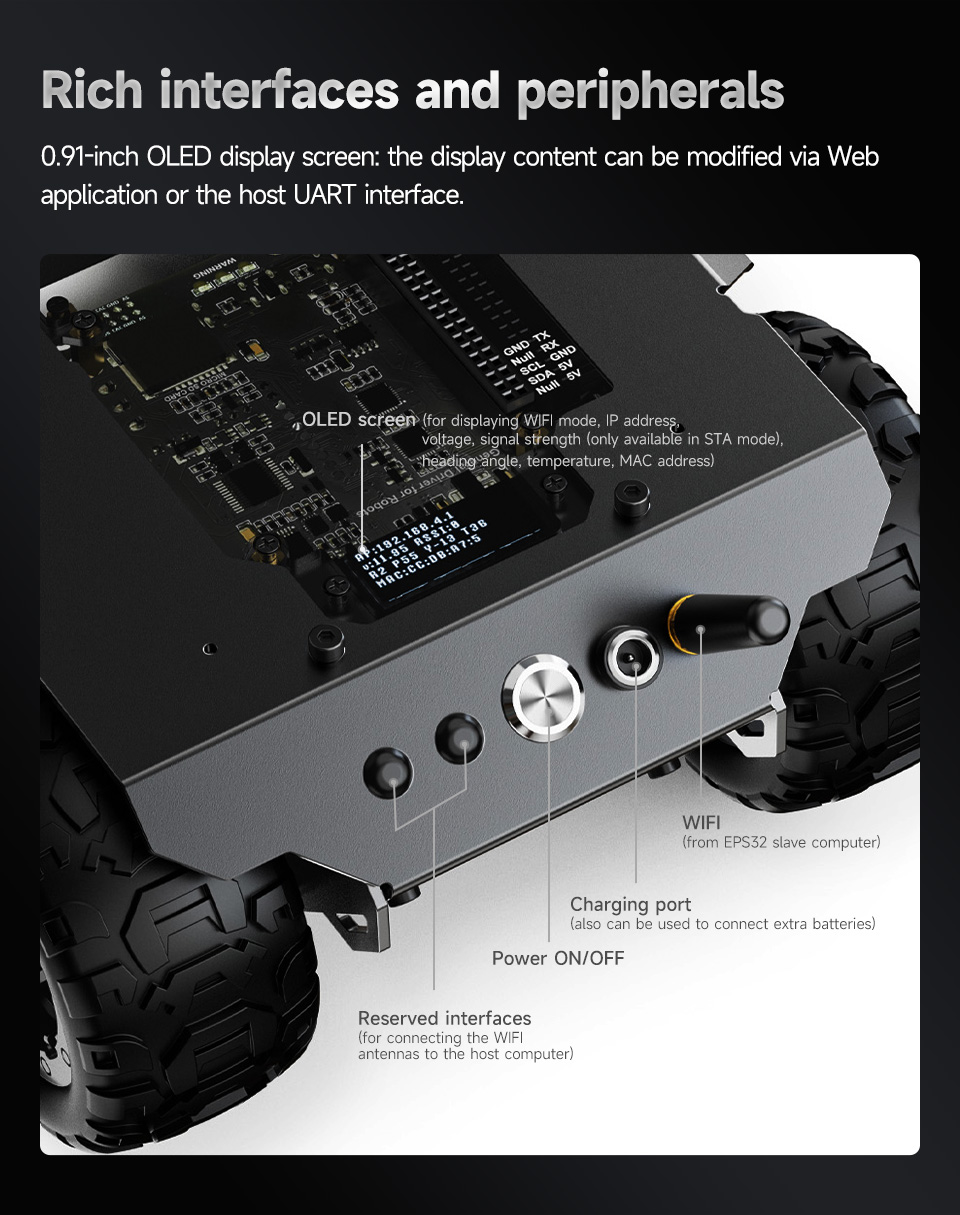
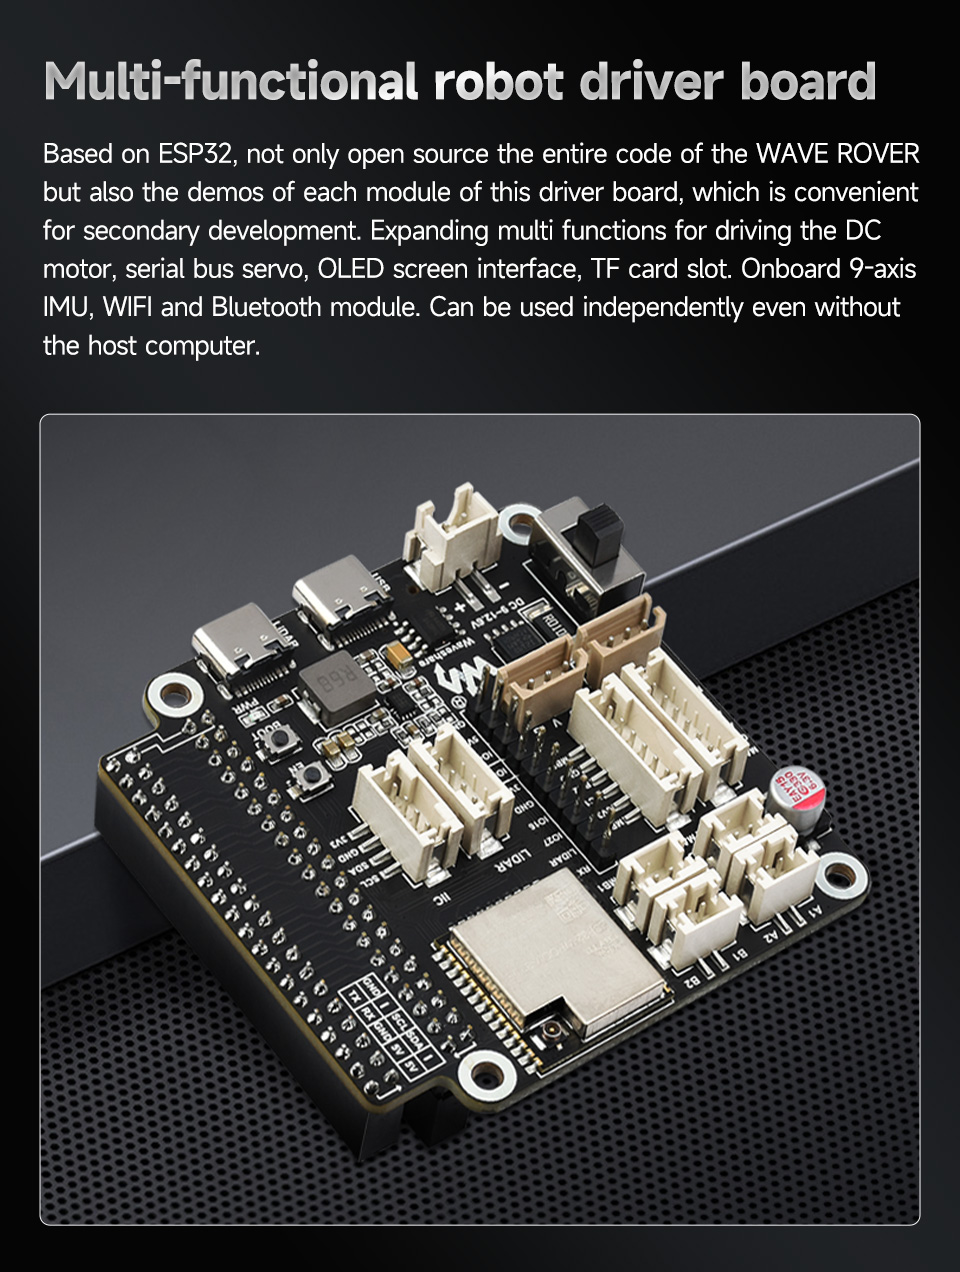
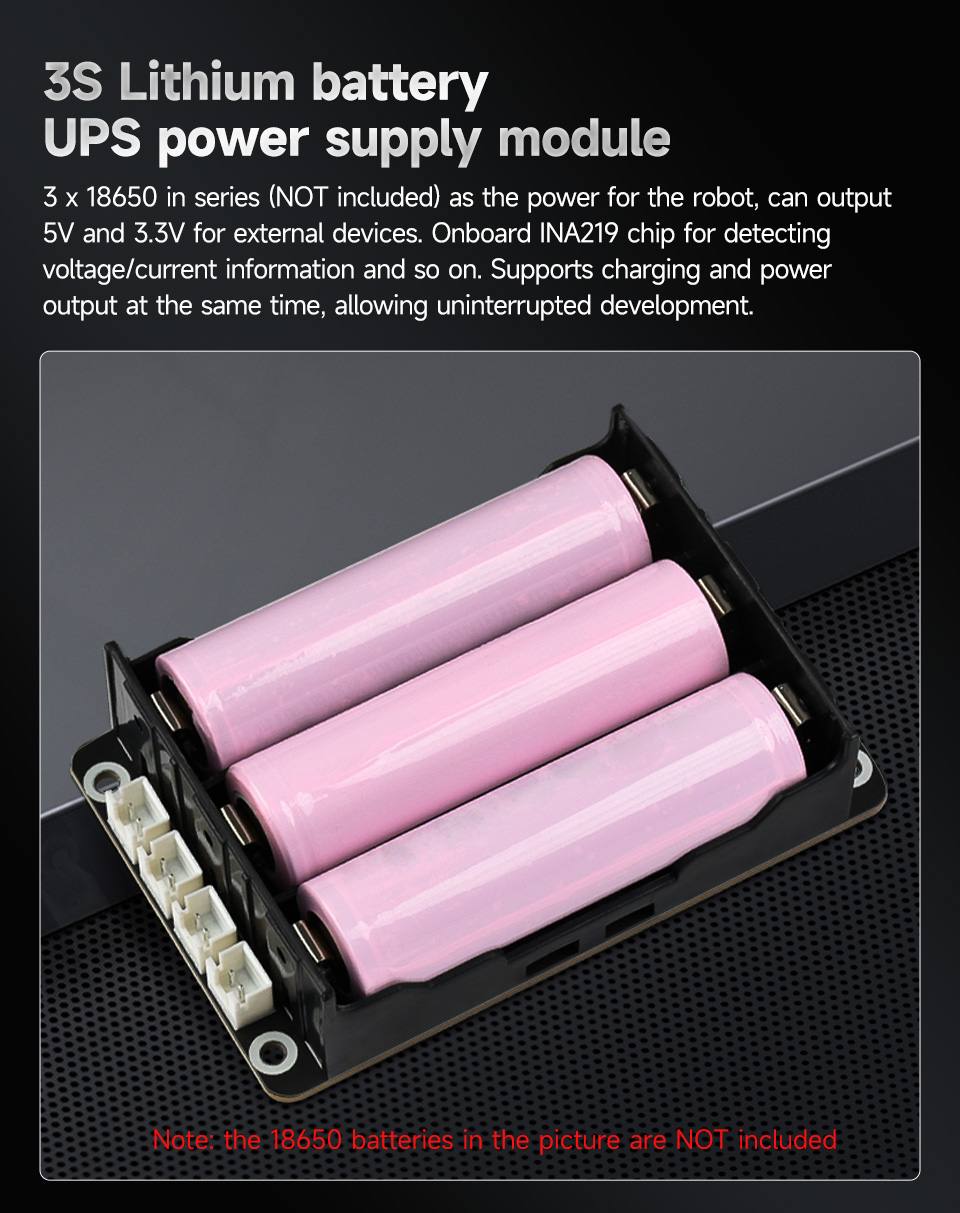
El WAVE ROVER es un chasis de robot móvil 4WD con cuerpo totalmente metálico, que presenta una excelente capacidad de cruce todoterreno y rendimiento de absorción de impactos, con todo el código de fuente abierta para el desarrollo secundario. Admite múltiples computadoras host (Raspberry Pi, Jetson Nano, Jetson Orin Nano, etc.), y la computadora host puede comunicarse con la computadora esclava ESP32 a través del puerto serie. Equipado con cuatro motores con engranajes N20 que utilizan una caja de cambios de alta calidad, lo que permite al robot móvil desplazarse a alta velocidad con gran potencia. Módulo de fuente de alimentación SAI 3S incorporado, admite 3 baterías de litio 18650 (en serie, NO incluidas), lo que proporciona energía ininterrumpida para el robot y admite la carga y la salida de energía al mismo tiempo. Placa controladora de robot multifuncional incorporada, basada en ESP32, con WIFI y Bluetooth integrados, para controlar servomotores de bus serie, generar señales PWM, expansión de ranura para tarjeta TF, etc.

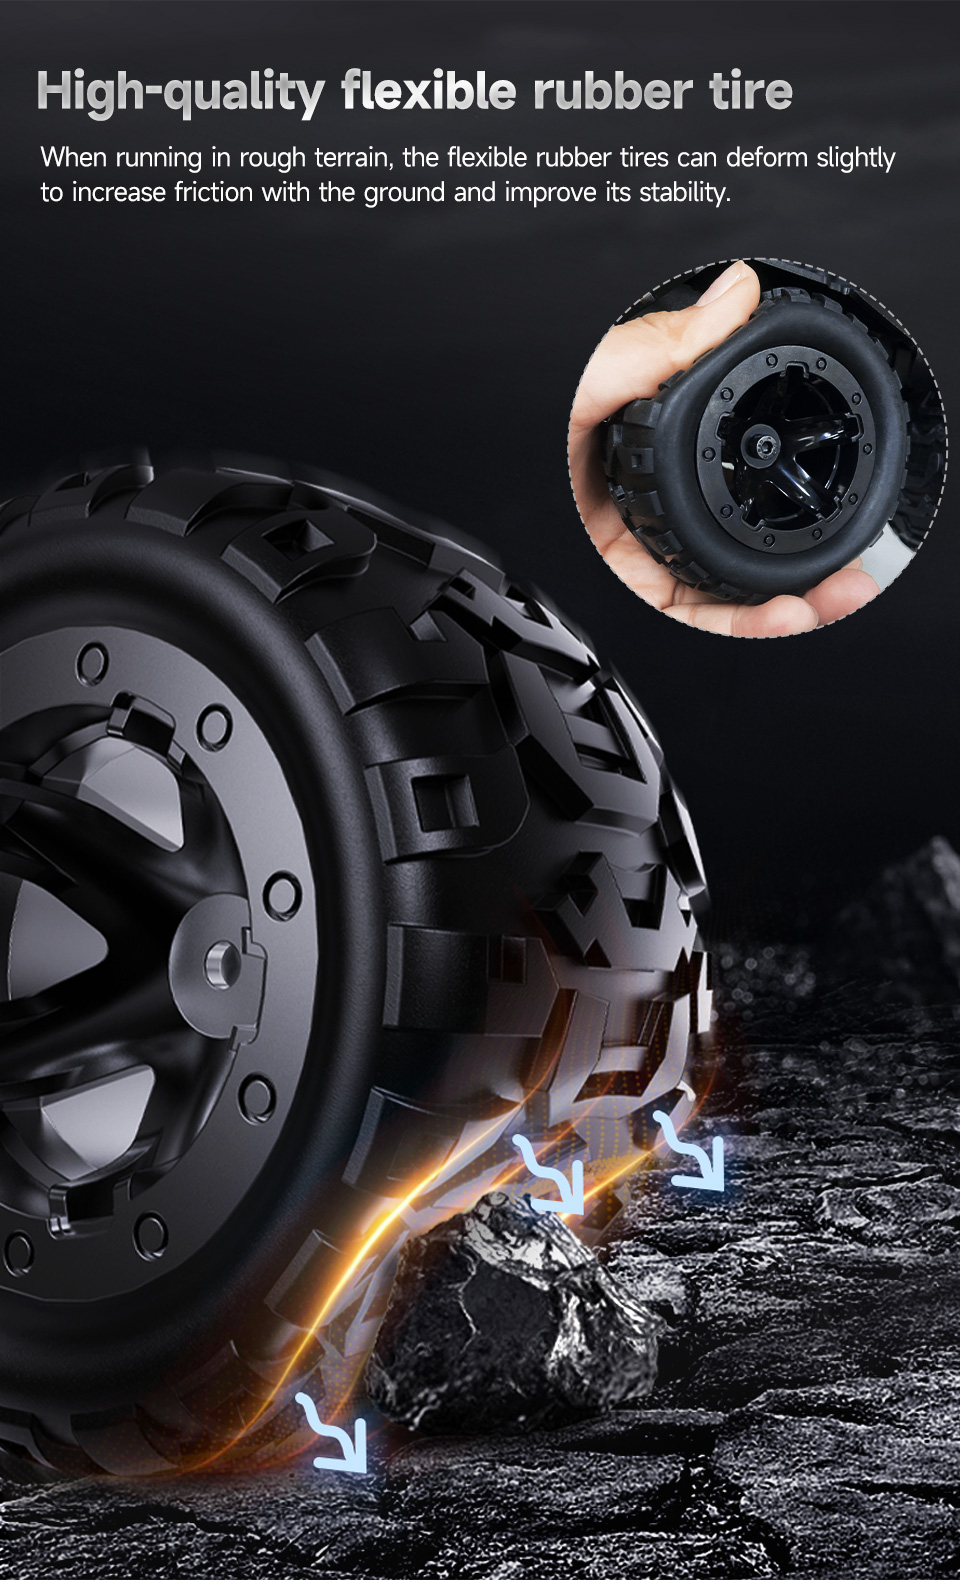
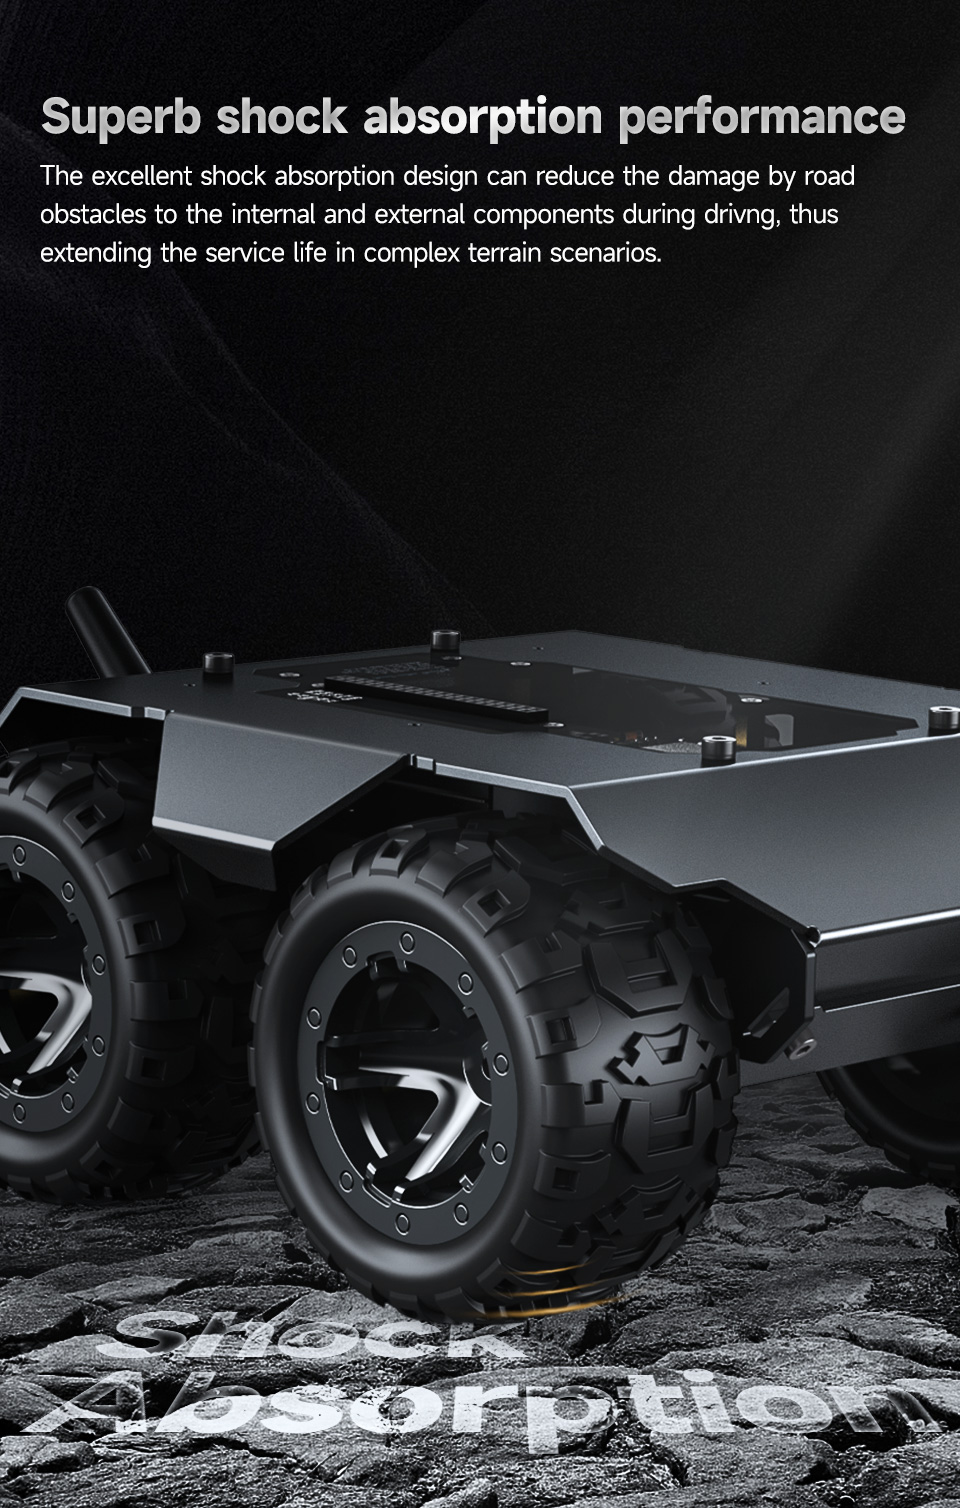
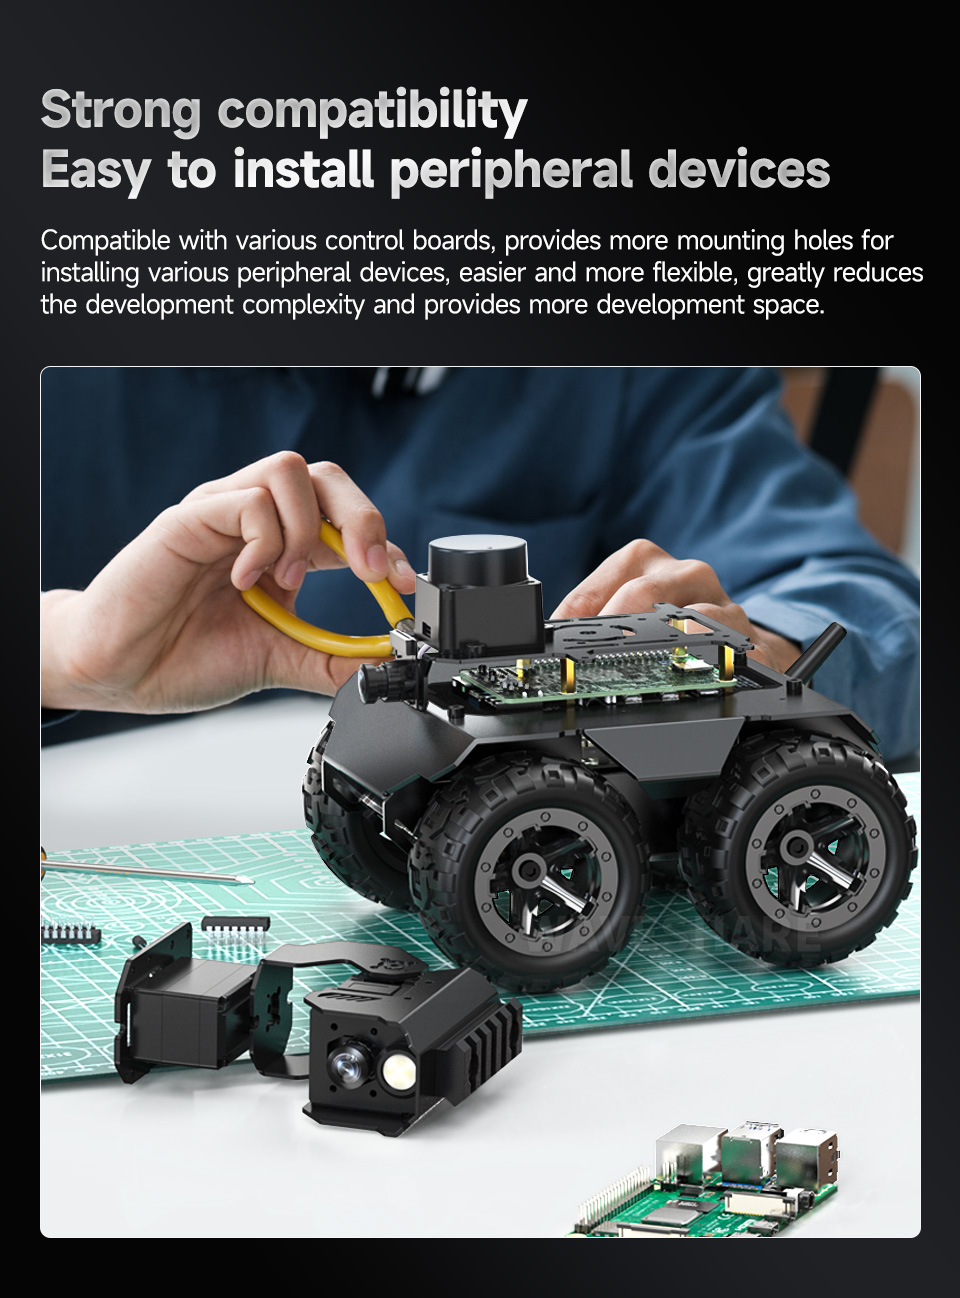
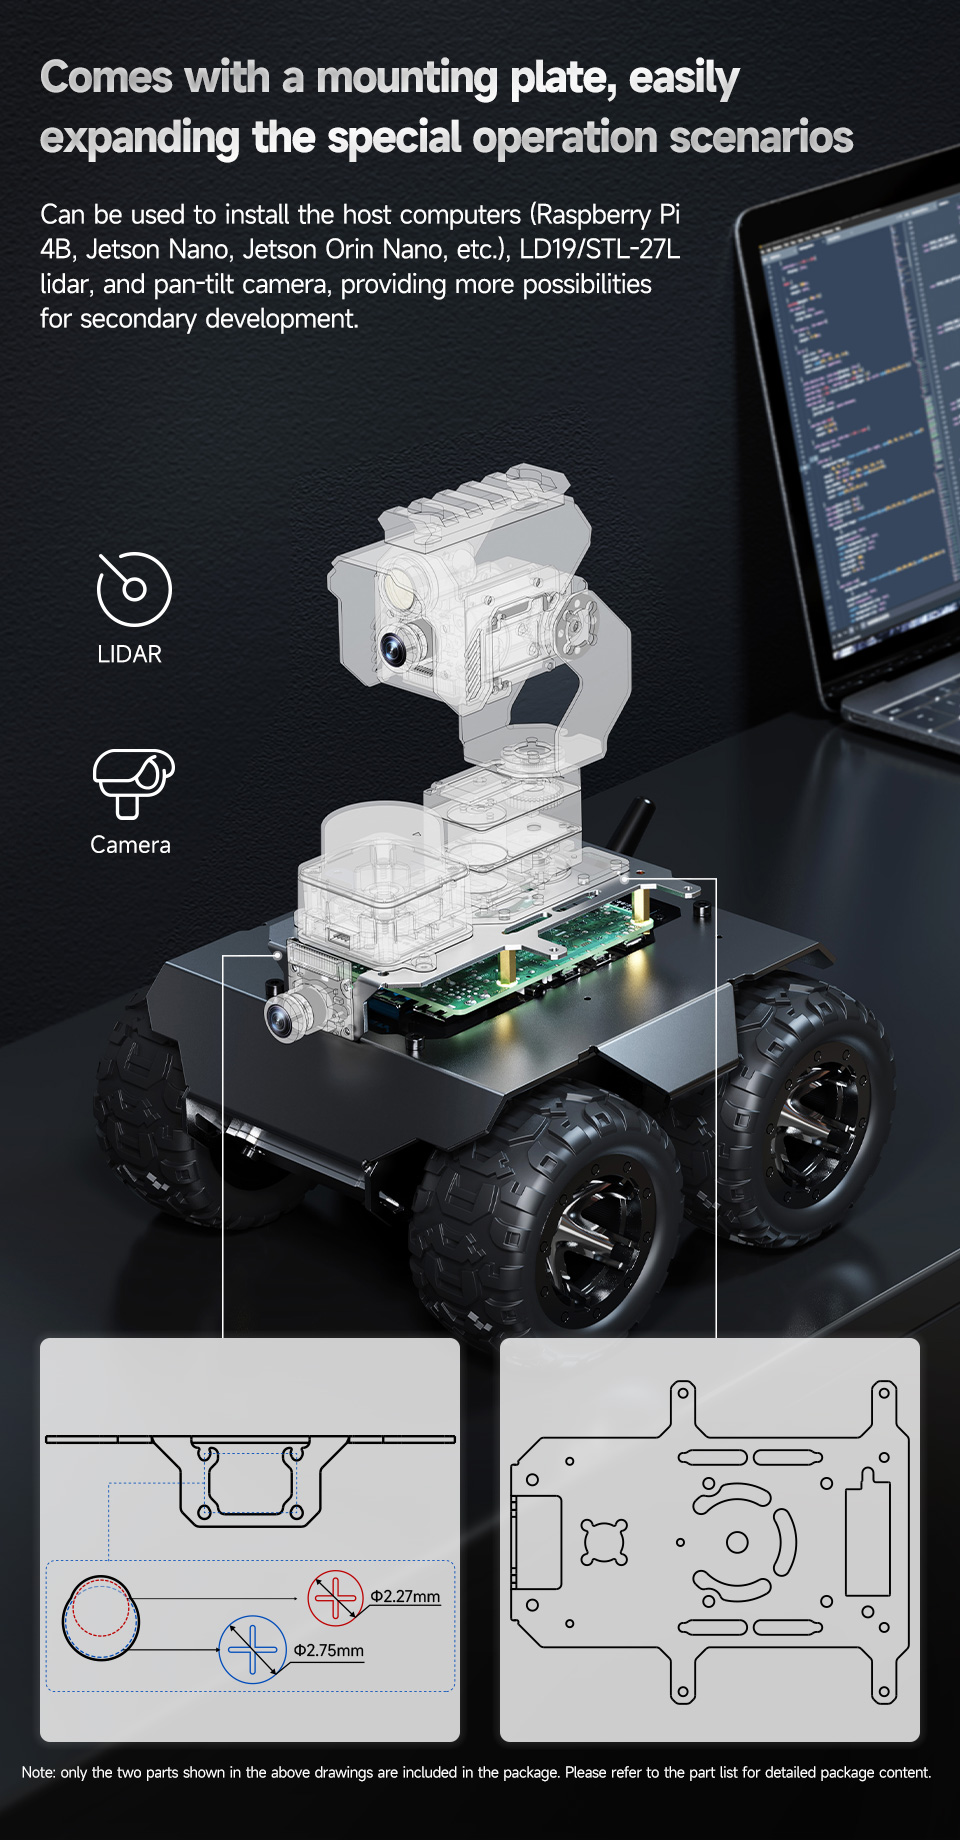
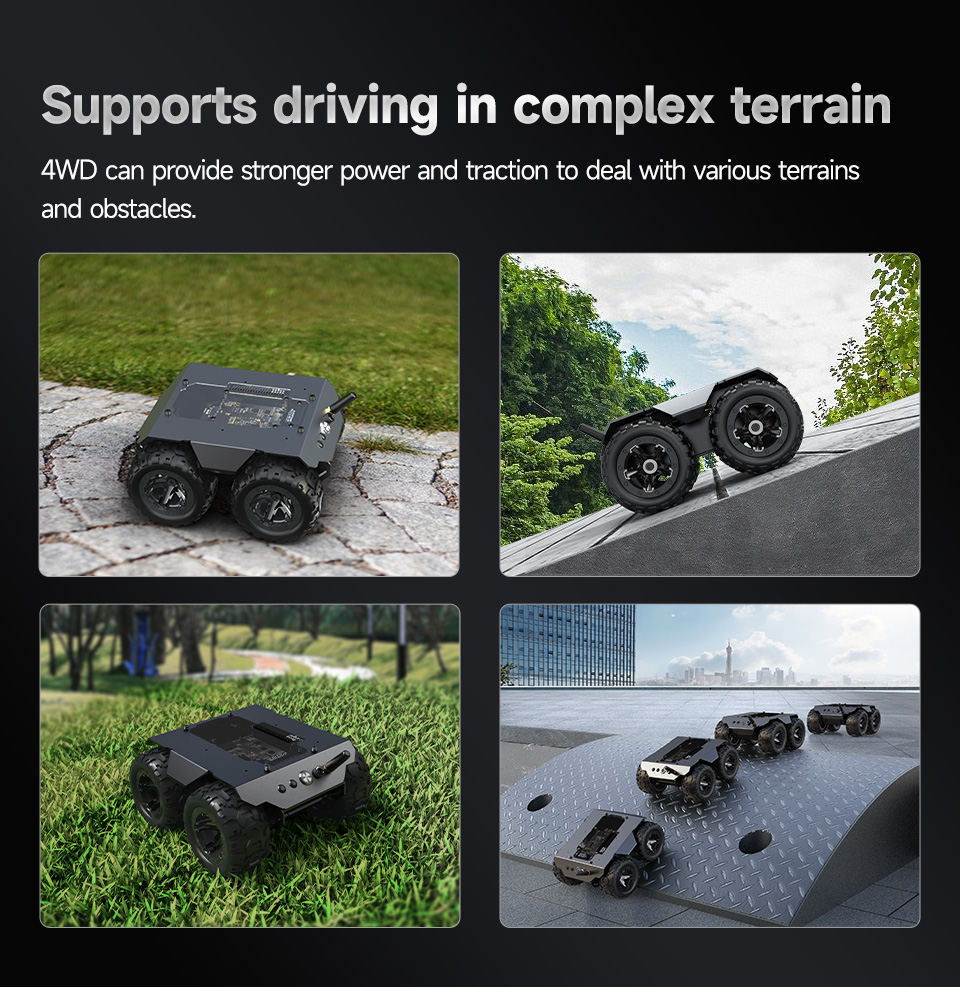
El WAVE ROVER adopta neumáticos de goma flexibles que reducen en gran medida el impacto de los terrenos complejos, y pueden satisfacer fácilmente las necesidades de conducción a alta velocidad, absorción de impactos y todoterreno. Viene con una placa de montaje, que puede utilizarse para instalar computadoras host (Raspberry Pi 4B, Jetson Nano, Jetson Orin Nano, etc.), lidar LD19/STL-27L y cámara pan-tilt, lo que brinda más posibilidades para el desarrollo secundario.

Especificaciones

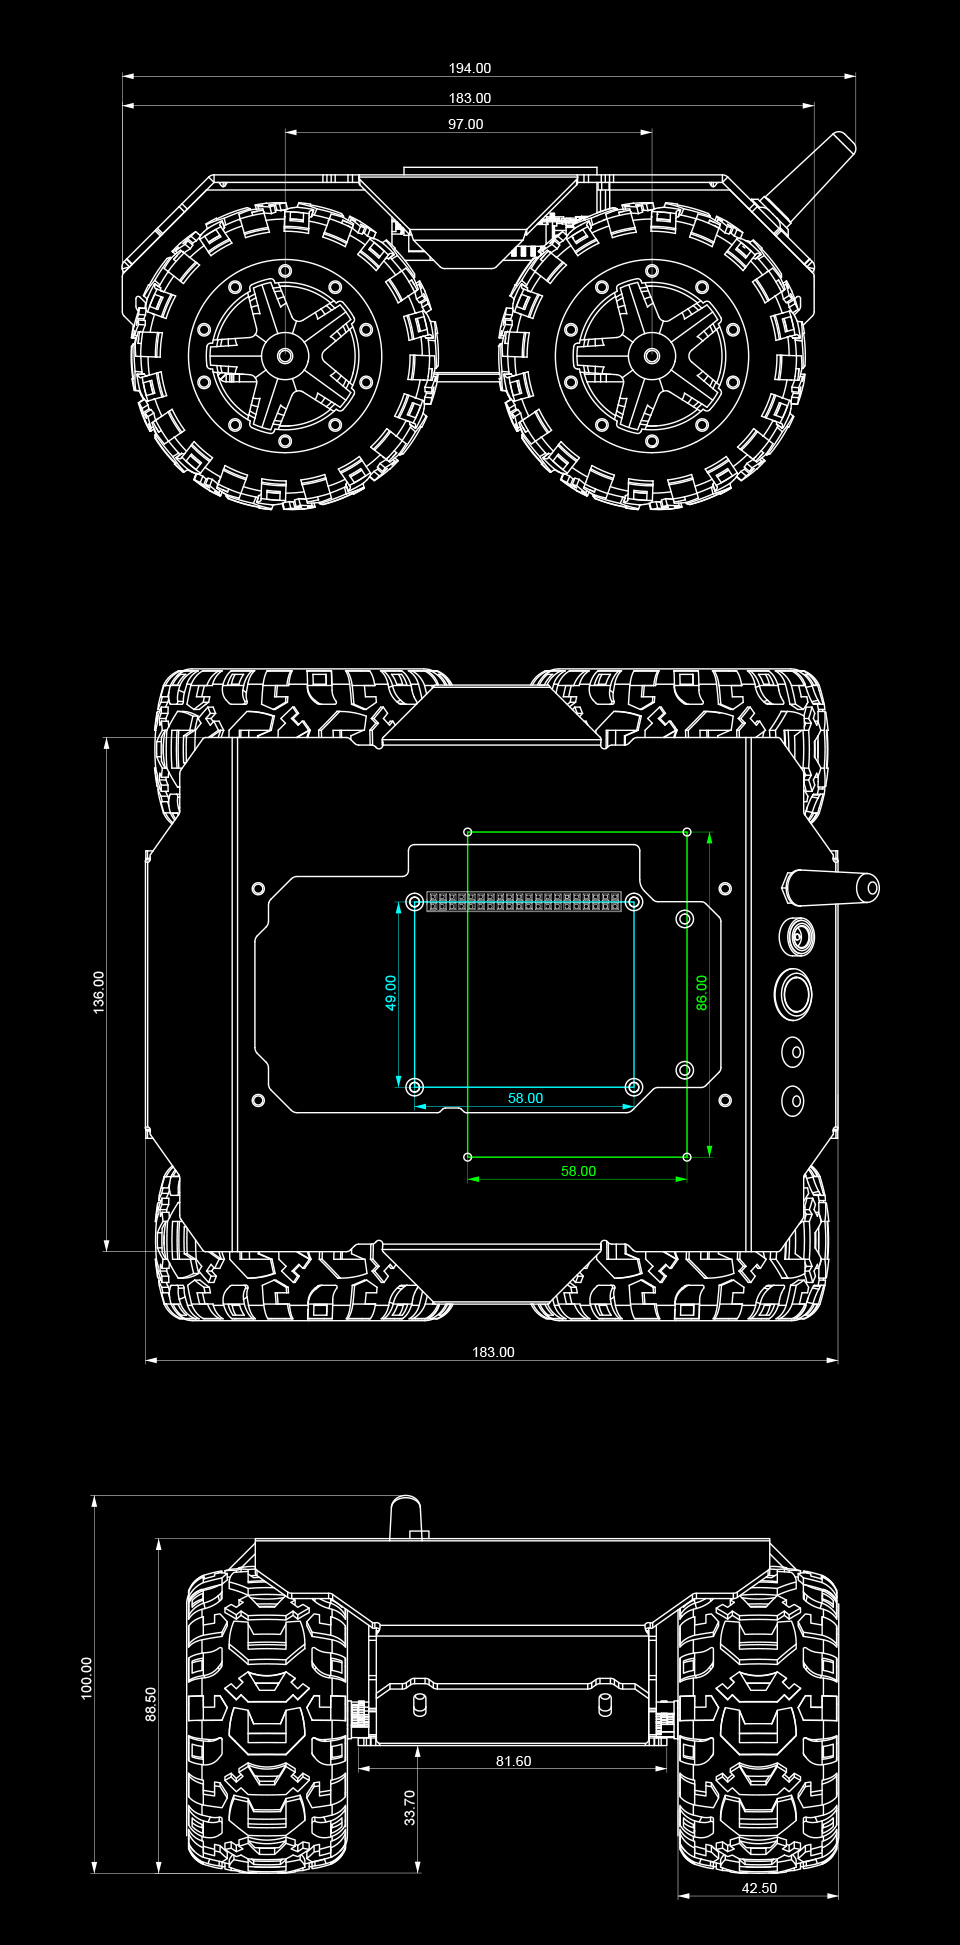
Dimensiones generales 194×168×100mm Material de los neumáticos Cubo de rueda de nailon, neumático de goma
Altura del chasis 33.70mm Pantalla OLED 0.91 pulgadas
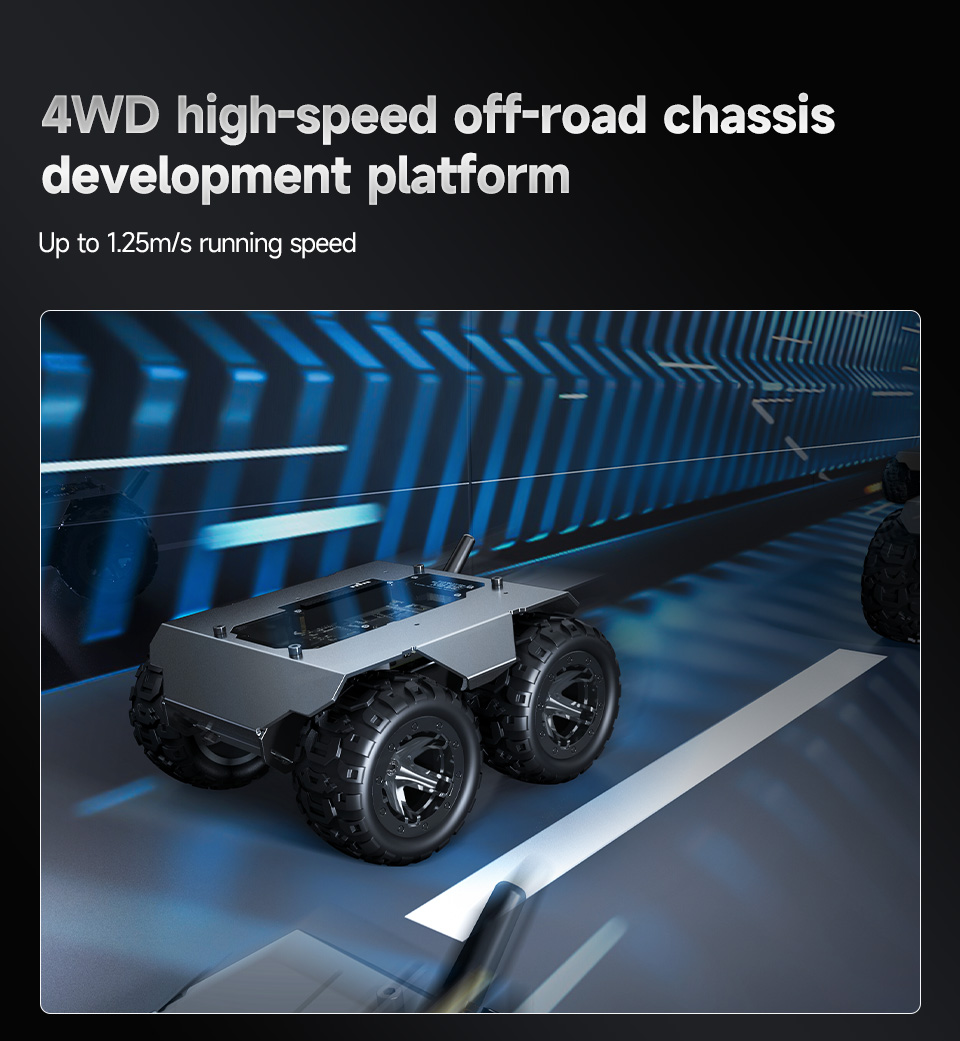
Ancho del neumático 42.50mm Velocidad de funcionamiento 1.25m/s
Diámetro del neumático 80mm Número de ruedas motrices 4
Motor N20 12V
200RPM × 4
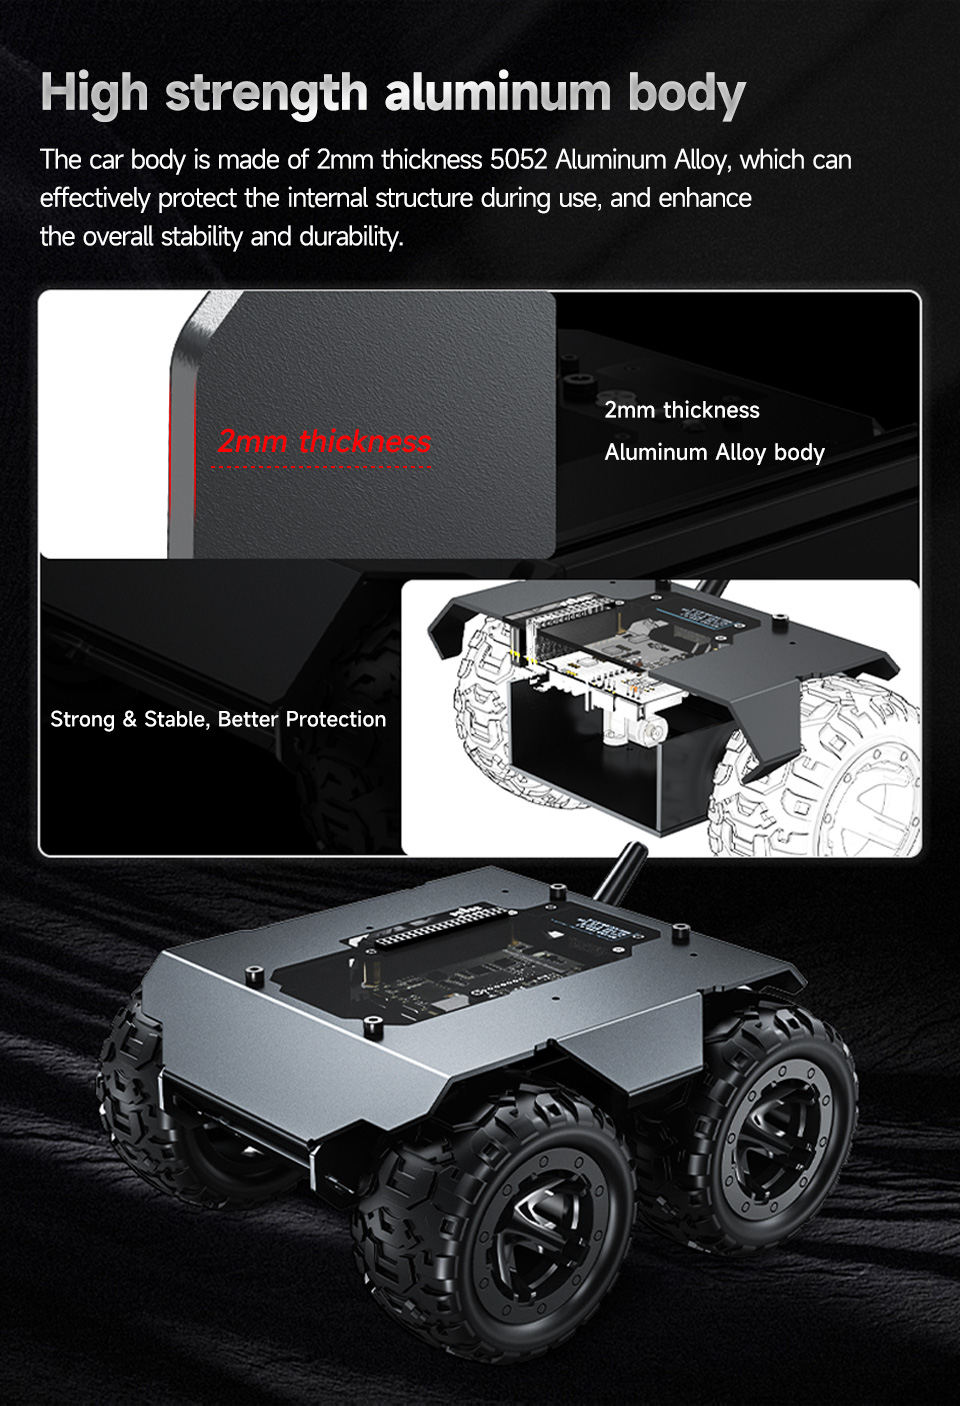
Material del cuerpo Aleación de aluminio 5052 de 2mm (espesor)
Peso 860g Capacidad de obstáculo vertical 40mm
Carga útil de conducción 0.8kg Capacidad de ascenso 22°
Soporte de batería Batería de litio 18650 × 3 (NO incluidas) Radio de giro mínimo 0m (rotación in situ)
Potencia del motor 1.5W × 4 Función de control remoto WIFI AP/STA
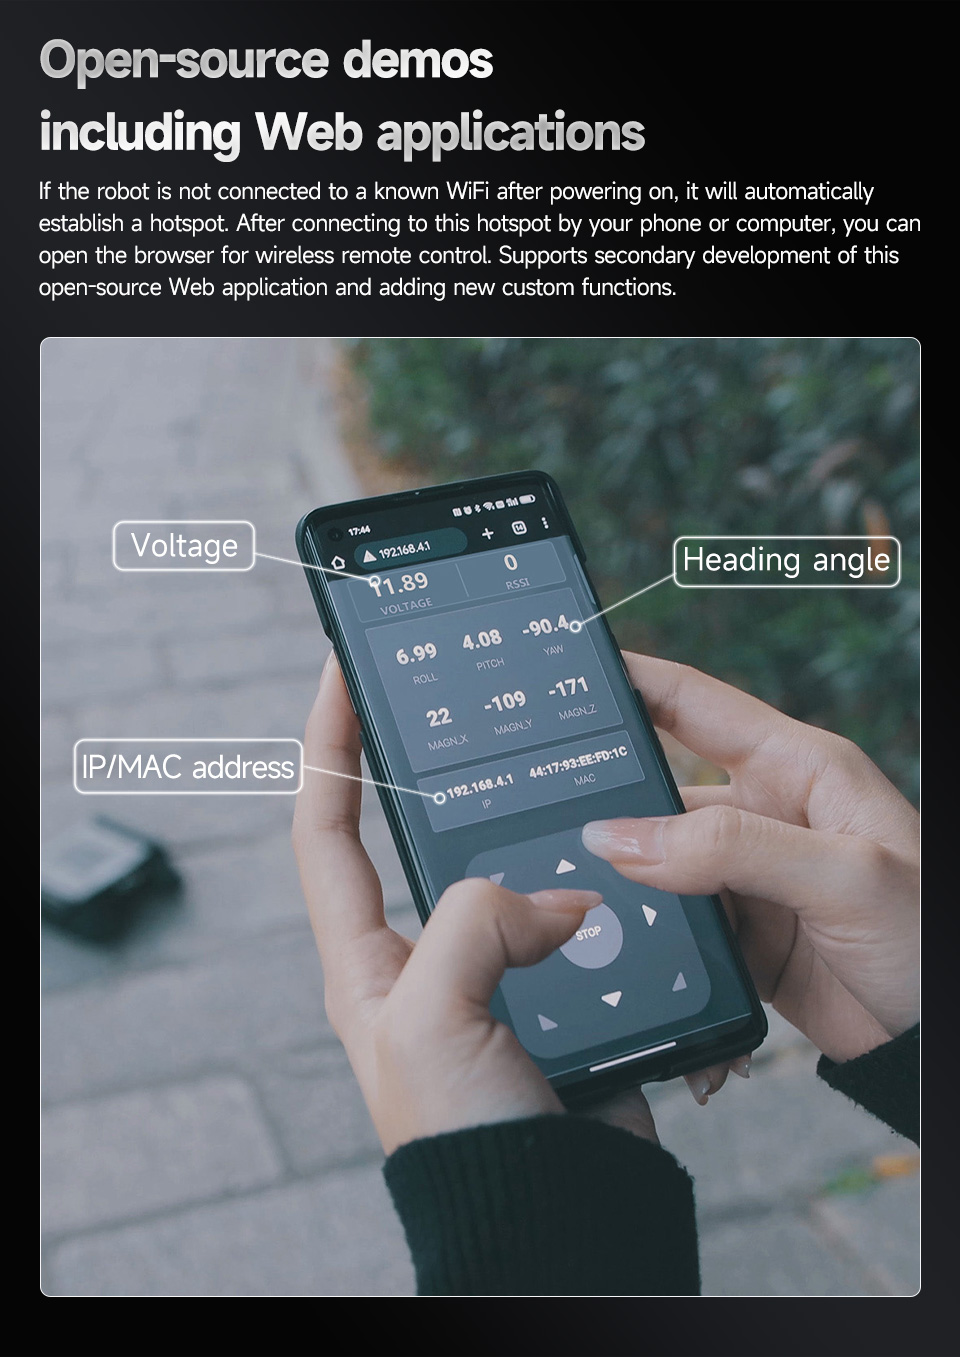
Área de superficie superior 17551mm2 Interfaz de comunicación UART / interfaz de servo bus serie / I2C

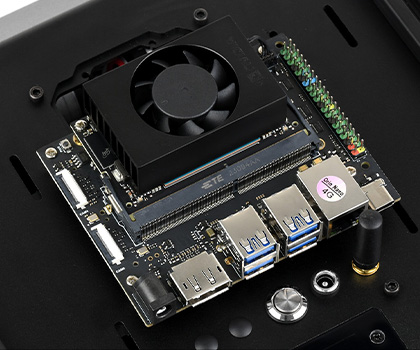
Conectar a Jetson Orin Nano

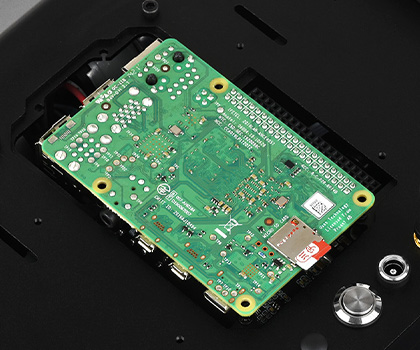
Conectar a Raspberry Pi 4B

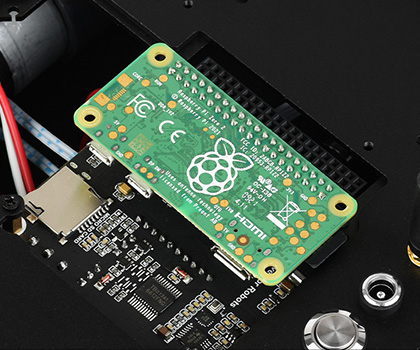
Conectar a Raspberry Pi Zero

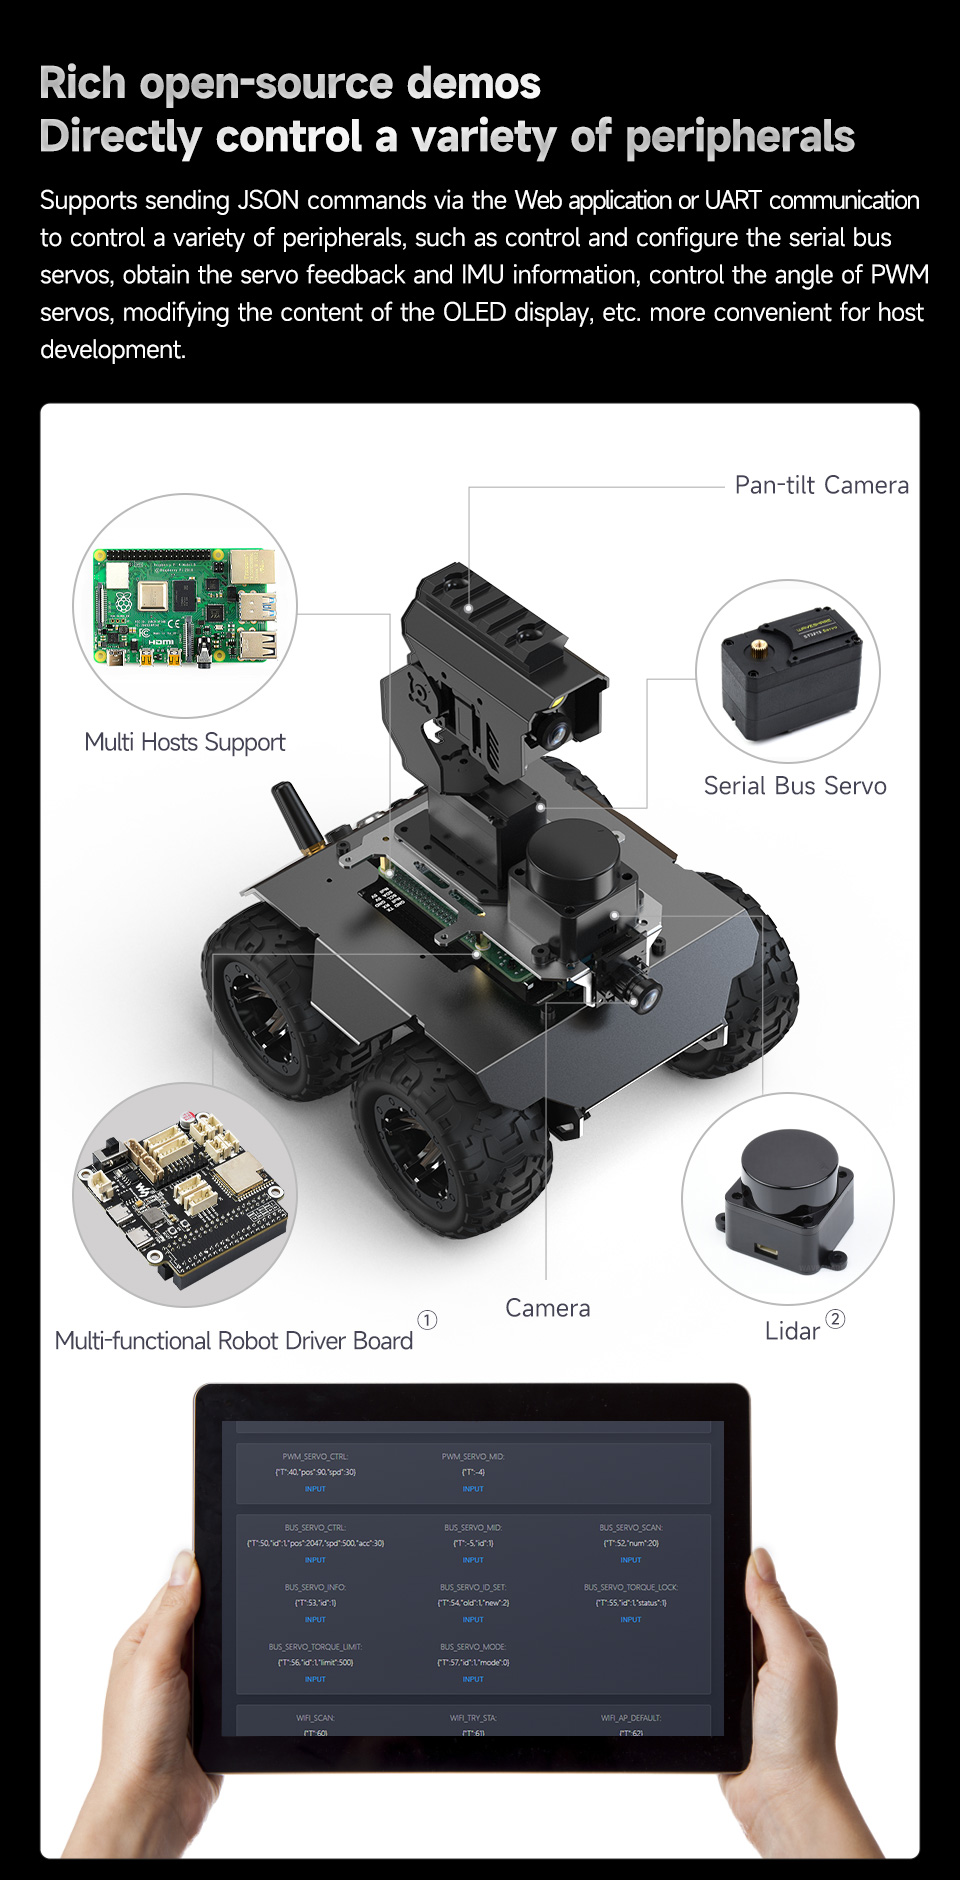
① Acerca de la placa controladora de la computadora esclava, por favor consulte la página del producto General-Driver-for-Robots para más detalles.
② La placa controladora tiene un circuito UART a USB integrado para la transmisión de datos entre el Lidar y la computadora host.

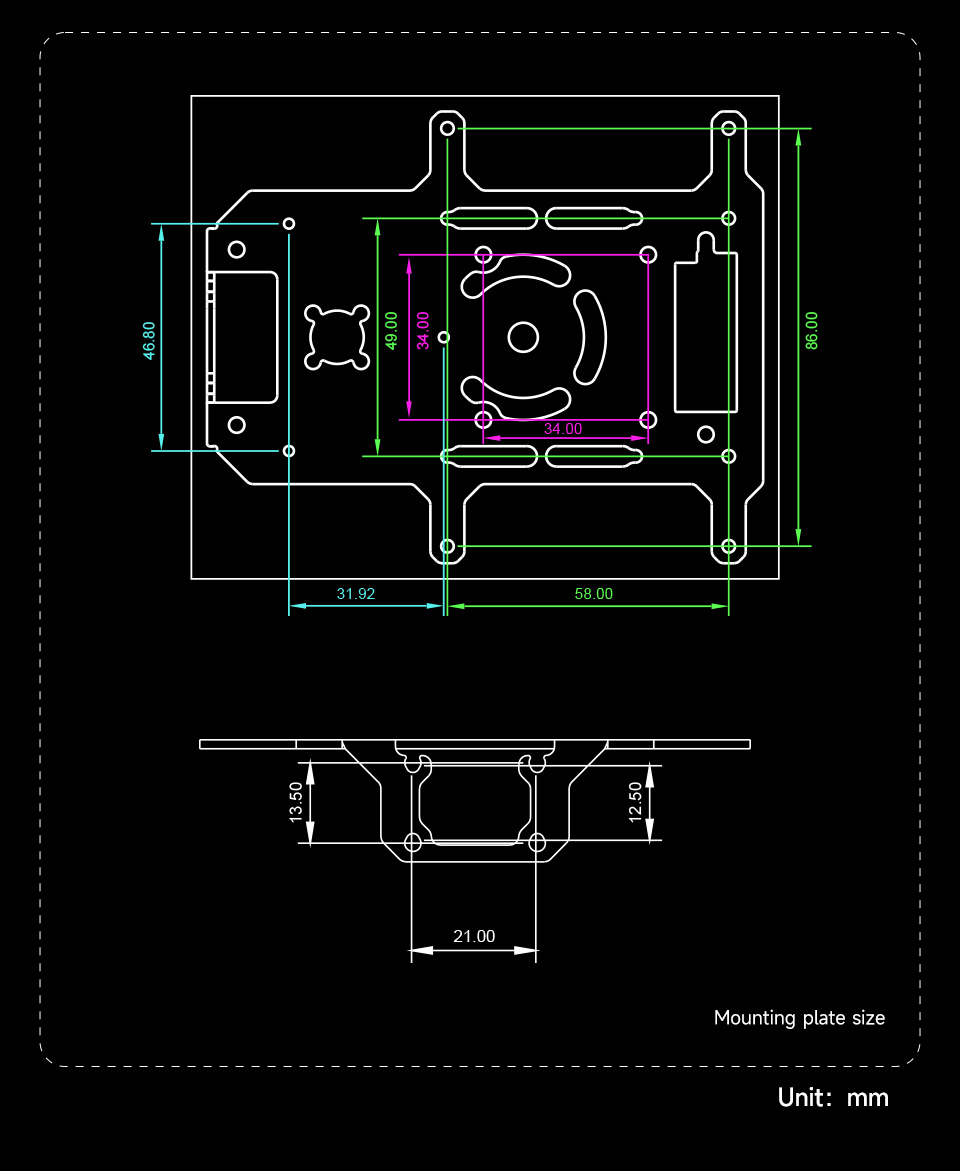
Dimensiones

Recursos y servicios

WIKI: www.waveshare.com/wiki/WAVE_ROVER

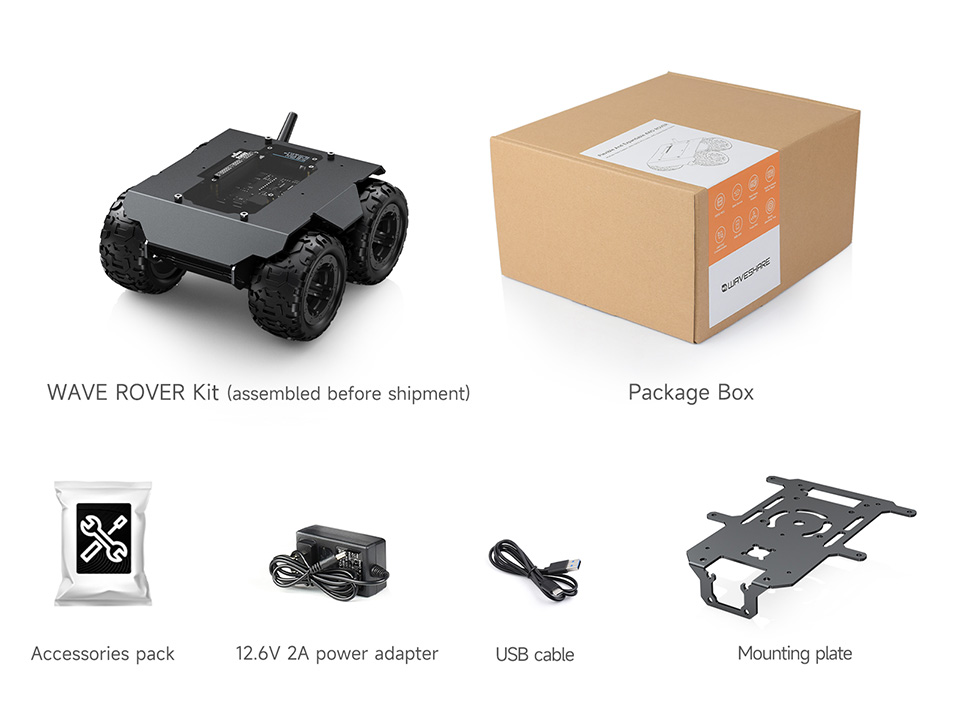
Contenido del paquete:

Peso: 1.32 kg

Which host computers are compatible with the WAVE ROVER and how does the ESP32 communicate
The system supports multiple host computers including Raspberry Pi, Jetson Nano, and Jetson Orin Nano. The host communicates with the ESP32 slave via the serial port.
How is the power system configured and what batteries are supported
The unit includes a built in 3S UPS power supply module and supports 3 x 18650 Li batteries in series (batteries not included). It allows charging and power output at the same time.
What are the key driving and payload specifications
It uses four N20 12V 200 RPM motors for 4 wheel drive, with a top running speed of 1.25 m per second. The chassis weighs 860 g, supports a payload of 0.8 kg, can climb 22 degrees, and has a minimum turning radius of 0 meters.
What accessories and expansion options are available
It comes with a mounting plate for host boards and supports adding LD19 or STL 27L lidar and a pan tilt camera. The onboard ESP32 driver board provides Wifi and Bluetooth, PWM output, serial bus servo control, and a TF card slot.
How can I develop or customize the robot for my project
The project is open source for secondary development and is designed for expansion with multiple host options and an expandable driver board. You can integrate different sensors, host computers, and robotics peripherals.
Add Post

For more discussion Click Here

Complete el siguiente formulario y nuestro equipo se pondrá en contacto con usted para ofrecerle precios por volumen.

Descripción
Ask AI about this product

Chasis de robot móvil 4WD flexible y expandible WAVE ROVER

Cuerpo totalmente metálico, soporte para múltiples hosts, con módulo ESP32 integrado

Características

El WAVE ROVER es un chasis de robot móvil 4WD con cuerpo totalmente metálico, que presenta una excelente capacidad de cruce todoterreno y rendimiento de absorción de impactos, con todo el código de fuente abierta para el desarrollo secundario. Admite múltiples computadoras host (Raspberry Pi, Jetson Nano, Jetson Orin Nano, etc.), y la computadora host puede comunicarse con la computadora esclava ESP32 a través del puerto serie. Equipado con cuatro motores con engranajes N20 que utilizan una caja de cambios de alta calidad, lo que permite al robot móvil desplazarse a alta velocidad con gran potencia. Módulo de fuente de alimentación SAI 3S incorporado, admite 3 baterías de litio 18650 (en serie, NO incluidas), lo que proporciona energía ininterrumpida para el robot y admite la carga y la salida de energía al mismo tiempo. Placa controladora de robot multifuncional incorporada, basada en ESP32, con WIFI y Bluetooth integrados, para controlar servomotores de bus serie, generar señales PWM, expansión de ranura para tarjeta TF, etc.

El WAVE ROVER adopta neumáticos de goma flexibles que reducen en gran medida el impacto de los terrenos complejos, y pueden satisfacer fácilmente las necesidades de conducción a alta velocidad, absorción de impactos y todoterreno. Viene con una placa de montaje, que puede utilizarse para instalar computadoras host (Raspberry Pi 4B, Jetson Nano, Jetson Orin Nano, etc.), lidar LD19/STL-27L y cámara pan-tilt, lo que brinda más posibilidades para el desarrollo secundario.

Especificaciones

Dimensiones generales 194×168×100mm Material de los neumáticos Cubo de rueda de nailon, neumático de goma
Altura del chasis 33.70mm Pantalla OLED 0.91 pulgadas
Ancho del neumático 42.50mm Velocidad de funcionamiento 1.25m/s
Diámetro del neumático 80mm Número de ruedas motrices 4
Motor N20 12V
200RPM × 4
Material del cuerpo Aleación de aluminio 5052 de 2mm (espesor)
Peso 860g Capacidad de obstáculo vertical 40mm
Carga útil de conducción 0.8kg Capacidad de ascenso 22°
Soporte de batería Batería de litio 18650 × 3 (NO incluidas) Radio de giro mínimo 0m (rotación in situ)
Potencia del motor 1.5W × 4 Función de control remoto WIFI AP/STA
Área de superficie superior 17551mm2 Interfaz de comunicación UART / interfaz de servo bus serie / I2C

Conectar a Jetson Orin Nano

Conectar a Raspberry Pi 4B

Conectar a Raspberry Pi Zero

① Acerca de la placa controladora de la computadora esclava, por favor consulte la página del producto General-Driver-for-Robots para más detalles.
② La placa controladora tiene un circuito UART a USB integrado para la transmisión de datos entre el Lidar y la computadora host.

Dimensiones

Recursos y servicios

WIKI: www.waveshare.com/wiki/WAVE_ROVER

Contenido del paquete:

Peso: 1.32 kg

Preguntas frecuentes
Which host computers are compatible with the WAVE ROVER and how does the ESP32 communicate
The system supports multiple host computers including Raspberry Pi, Jetson Nano, and Jetson Orin Nano. The host communicates with the ESP32 slave via the serial port.
How is the power system configured and what batteries are supported
The unit includes a built in 3S UPS power supply module and supports 3 x 18650 Li batteries in series (batteries not included). It allows charging and power output at the same time.
What are the key driving and payload specifications
It uses four N20 12V 200 RPM motors for 4 wheel drive, with a top running speed of 1.25 m per second. The chassis weighs 860 g, supports a payload of 0.8 kg, can climb 22 degrees, and has a minimum turning radius of 0 meters.
What accessories and expansion options are available
It comes with a mounting plate for host boards and supports adding LD19 or STL 27L lidar and a pan tilt camera. The onboard ESP32 driver board provides Wifi and Bluetooth, PWM output, serial bus servo control, and a TF card slot.
How can I develop or customize the robot for my project
The project is open source for secondary development and is designed for expansion with multiple host options and an expandable driver board. You can integrate different sensors, host computers, and robotics peripherals.
Reviews
Forum
Add Post

For more discussion Click Here

Productos similares
Pedido al por mayor

Complete el siguiente formulario y nuestro equipo se pondrá en contacto con usted para ofrecerle precios por volumen.

¿Requisitos personalizados?

Reúnete con nuestro equipo

Widget de programación