


Welcome to the discussion thread for Robot biónico tipo perro de 12 grados de libertad WAVEGO
Feel free to ask questions, share tips or report issues.
Feel free to ask questions, share tips or report issues.

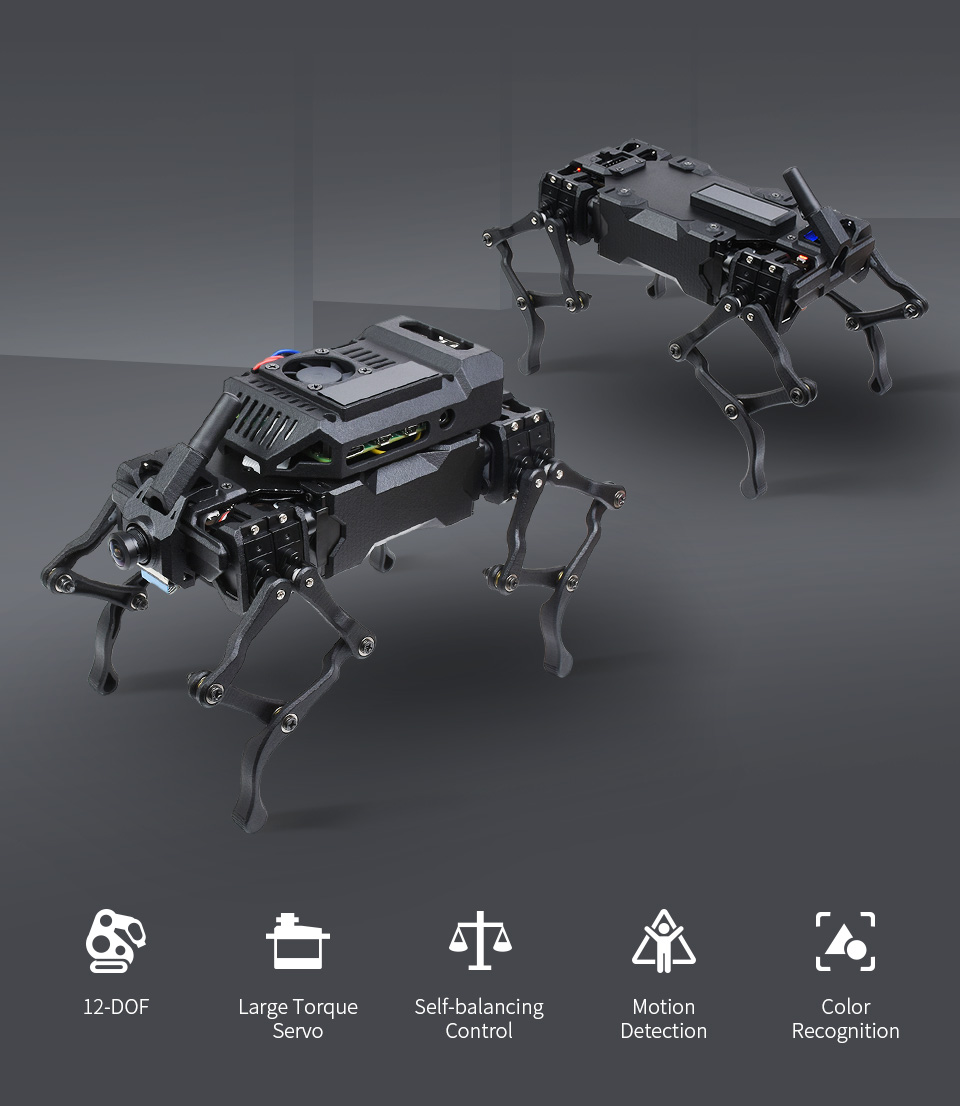
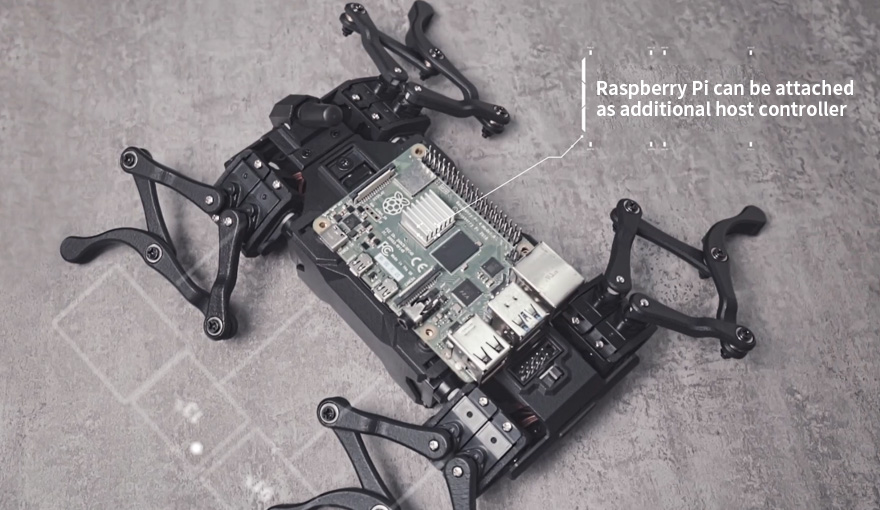
El WAVEGO es un robot biónico tipo perro de alta libertad (GDL) que cuenta con servomotores de gran par de 2.3kg.cm, una estructura fiable y un movimiento flexible, incorporando dispositivos como una cámara frontal, un rastreador de movimiento de 9 ejes, un indicador RGB, etc., junto con una aplicación web multiplataforma de código abierto. Utiliza el ESP32 como subcontrolador para la resolución inversa de bielas y la generación de la marcha, compartiendo tareas de cálculo para el controlador central; se puede añadir una Raspberry Pi adicional como controlador central para operaciones de decisión de alto nivel.

12 GDL en total, diseño de pata de múltiples bielas + algoritmo de cinemática inversa,
aumentando significativamente el par efectivo del servo
Materiales de estructura de aleación de aluminio 5052 y nailon PA12, 40 juegos de juntas de rodamiento por todo el cuerpo, estructura robusta y fiable, asegurando resistencia mientras se mantiene un peso ligero
Adaptándose a diferentes terrenos, manteniendo la cámara estable mediante autoequilibrio
Permite el uso de funciones basadas en OpenCV como reconocimiento facial, seguimiento de color, detección de movimiento y más
reconocimiento facial |
seguimiento de color |
Punto de acceso WiFi generado automáticamente al iniciar, no necesita configuración de entorno de compilación, permite conectar e iniciar sesión en la página de control mediante un navegador de smartphone o PC, sin necesidad de instalar una aplicación
Se puede conectar una Raspberry Pi como controlador central para comunicarse con el subcontrolador mediante UART. El subcontrolador ESP32 compartirá muchas tareas de cálculo como la resolución inversa de bielas y la generación de la marcha, reservando más rendimiento de la Raspberry Pi para desarrollar funciones de alto nivel
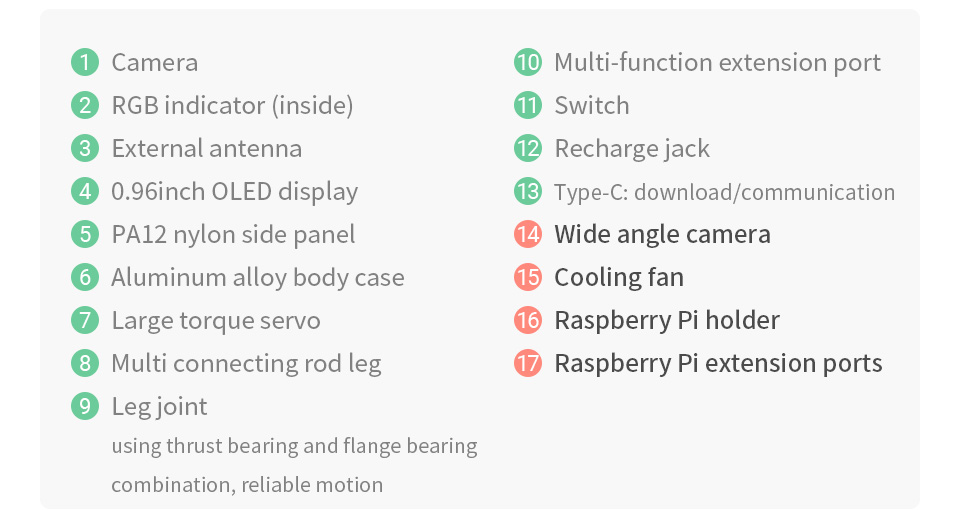
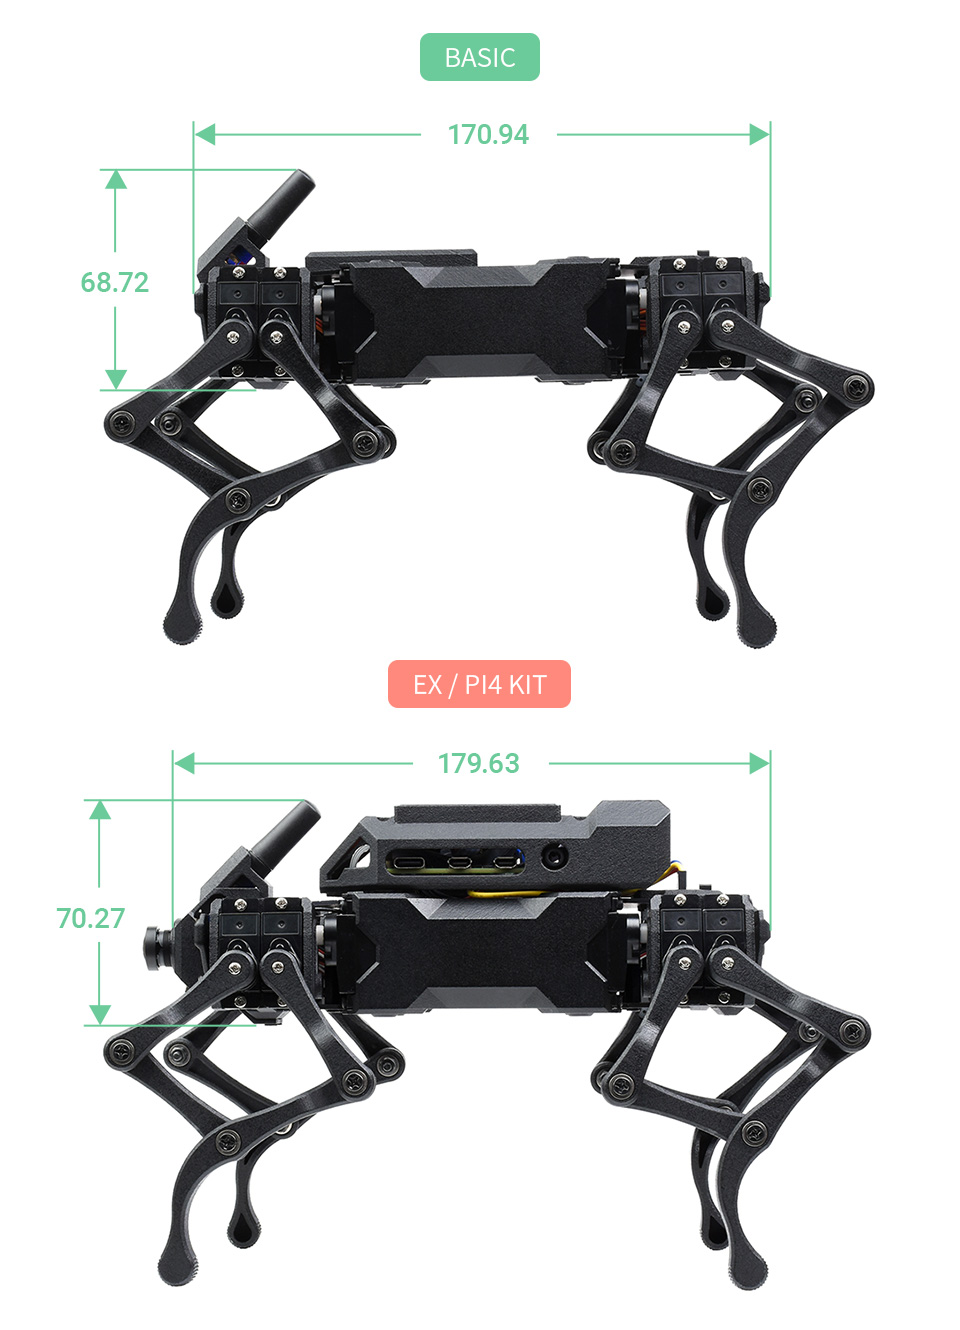
| GENERAL | |
|---|---|
| Nombre del producto | Robot cuadrúpedo biónico de alta GDL WAVEGO |
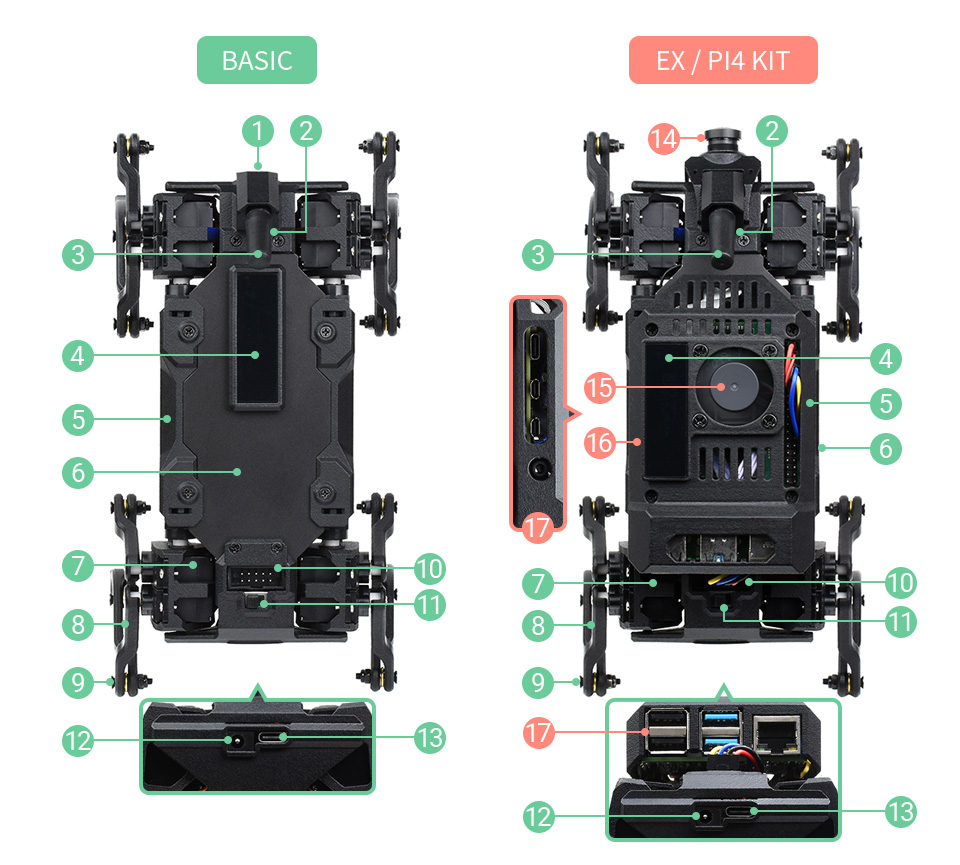
| De pie | longitud 218mm, ancho 116mm, altura 152mm |
| Tumbado | longitud 228mm, ancho 116mm, altura 127mm |
| Peso total | BÁSICO: 465g (con baterías) |
| EX / PI4 KIT: 554g (con baterías) | |
| GDL | 12 en total, 3 por cada pata |
| SISTEMA OPERATIVO | |
| Código de demostración | FreeRTOS + Raspberry Pi OS |
| RENDIMIENTO DE MOVIMIENTO | |
| Marchas disponibles | dar la mano | ponerse de pie | agacharse lentamente | marcha diagonal | saltar | autoequilibrio |
| Extensión de movimiento | Proporciona ejemplo de programación de movimiento, incluyendo función de movimiento flexible con curva de Bézier |
| Carga máxima | BÁSICO: 300g |
| EX / PI4 KIT: 200g | |
| INFO DEL SERVO | |
| Dimensiones | 23.2 x 12.1 x 25.25 mm |
| Peso | 13.0 ± 1g |
| Voltaje de operación | 6V |
| Velocidad en vacío | 0.1seg/60° (100RPM) |
| Par de bloqueo | 2.3kg.cm (31.99oz.in) |
| Carga nominal | 0.7kg.cm |
| Corriente nominal | 350mA |
| Método de control | Modulación por ancho de pulso |
| Tipo de sistema de control | Comparador digital |
| FUNCIÓN VISUAL | |
| Demostración FreeRTOS | transmisión de vídeo en tiempo real basada en web |
| Demostración Raspberry Pi OS | transmisión de vídeo en tiempo real | reconocimiento facial | seguimiento de color | detección de objetos en movimiento |
| Nota: todos los códigos de demostración son de código abierto, la demostración de Raspberry Pi OS se basa en los proyectos de código abierto flask-streaming y OpenCV | |
| PROCESADOR Y MEMORIA | |
| Subcontrolador ESP32 | Procesador: Procesador de doble núcleo Xtensa LX6 a 240MHz |
| SRAM: 520KB+8MB | |
| Flash: 448KB+4MB | |
| OTROS | |
| Estándar WiFi | 802.11b/g/n |
| Estándar Bluetooth | Bluetooth 4.2, incluyendo Bluetooth tradicional (BR/EDR) y Bluetooth de baja energía (BLE) |
| Puerto externo | Puerto de extensión multifunción 2*5P (comunicación con controlador central, selección de fuente de alimentación, selección de modo de ensamblaje, etc.) |
| Conector de cargador de batería DC | |
| Type-C (descarga, comunicación UART, expansión de periféricos) | |
| Fuente de alimentación |
Tipo de batería: baterías Li-ion 18650 (NO incluidas) |
| Voltaje de alimentación: 7-8.4V | |
| Voltaje de recarga: 8.4V | |
| Protección: protección contra sobrecarga/descarga, protección contra sobrecorriente, protección contra cortocircuitos, a prueba de polaridad inversa, carga de compensación, funcionamiento estable y seguro | |
| Voltaje de salida: proporciona salida de 5V para otro controlador central | |
* Los recursos para diferentes productos pueden variar, por favor consulte la página wiki para confirmar los recursos realmente proporcionados.
No reviews yet. Be the first to share your experience!
For more discussion Click Here
Discover More In:
Category: View similar items (Robot)


Complete el siguiente formulario y nuestro equipo se pondrá en contacto con usted para ofrecerle precios por volumen.
El WAVEGO es un robot biónico tipo perro de alta libertad (GDL) que cuenta con servomotores de gran par de 2.3kg.cm, una estructura fiable y un movimiento flexible, incorporando dispositivos como una cámara frontal, un rastreador de movimiento de 9 ejes, un indicador RGB, etc., junto con una aplicación web multiplataforma de código abierto. Utiliza el ESP32 como subcontrolador para la resolución inversa de bielas y la generación de la marcha, compartiendo tareas de cálculo para el controlador central; se puede añadir una Raspberry Pi adicional como controlador central para operaciones de decisión de alto nivel.
12 GDL en total, diseño de pata de múltiples bielas + algoritmo de cinemática inversa,
aumentando significativamente el par efectivo del servo
Materiales de estructura de aleación de aluminio 5052 y nailon PA12, 40 juegos de juntas de rodamiento por todo el cuerpo, estructura robusta y fiable, asegurando resistencia mientras se mantiene un peso ligero
Adaptándose a diferentes terrenos, manteniendo la cámara estable mediante autoequilibrio
Permite el uso de funciones basadas en OpenCV como reconocimiento facial, seguimiento de color, detección de movimiento y más
|
reconocimiento facial |
seguimiento de color |
Punto de acceso WiFi generado automáticamente al iniciar, no necesita configuración de entorno de compilación, permite conectar e iniciar sesión en la página de control mediante un navegador de smartphone o PC, sin necesidad de instalar una aplicación
Se puede conectar una Raspberry Pi como controlador central para comunicarse con el subcontrolador mediante UART. El subcontrolador ESP32 compartirá muchas tareas de cálculo como la resolución inversa de bielas y la generación de la marcha, reservando más rendimiento de la Raspberry Pi para desarrollar funciones de alto nivel
| GENERAL | |
|---|---|
| Nombre del producto | Robot cuadrúpedo biónico de alta GDL WAVEGO |
| De pie | longitud 218mm, ancho 116mm, altura 152mm |
| Tumbado | longitud 228mm, ancho 116mm, altura 127mm |
| Peso total | BÁSICO: 465g (con baterías) |
| EX / PI4 KIT: 554g (con baterías) | |
| GDL | 12 en total, 3 por cada pata |
| SISTEMA OPERATIVO | |
| Código de demostración | FreeRTOS + Raspberry Pi OS |
| RENDIMIENTO DE MOVIMIENTO | |
| Marchas disponibles | dar la mano | ponerse de pie | agacharse lentamente | marcha diagonal | saltar | autoequilibrio |
| Extensión de movimiento | Proporciona ejemplo de programación de movimiento, incluyendo función de movimiento flexible con curva de Bézier |
| Carga máxima | BÁSICO: 300g |
| EX / PI4 KIT: 200g | |
| INFO DEL SERVO | |
| Dimensiones | 23.2 x 12.1 x 25.25 mm |
| Peso | 13.0 ± 1g |
| Voltaje de operación | 6V |
| Velocidad en vacío | 0.1seg/60° (100RPM) |
| Par de bloqueo | 2.3kg.cm (31.99oz.in) |
| Carga nominal | 0.7kg.cm |
| Corriente nominal | 350mA |
| Método de control | Modulación por ancho de pulso |
| Tipo de sistema de control | Comparador digital |
| FUNCIÓN VISUAL | |
| Demostración FreeRTOS | transmisión de vídeo en tiempo real basada en web |
| Demostración Raspberry Pi OS | transmisión de vídeo en tiempo real | reconocimiento facial | seguimiento de color | detección de objetos en movimiento |
| Nota: todos los códigos de demostración son de código abierto, la demostración de Raspberry Pi OS se basa en los proyectos de código abierto flask-streaming y OpenCV | |
| PROCESADOR Y MEMORIA | |
| Subcontrolador ESP32 | Procesador: Procesador de doble núcleo Xtensa LX6 a 240MHz |
| SRAM: 520KB+8MB | |
| Flash: 448KB+4MB | |
| OTROS | |
| Estándar WiFi | 802.11b/g/n |
| Estándar Bluetooth | Bluetooth 4.2, incluyendo Bluetooth tradicional (BR/EDR) y Bluetooth de baja energía (BLE) |
| Puerto externo | Puerto de extensión multifunción 2*5P (comunicación con controlador central, selección de fuente de alimentación, selección de modo de ensamblaje, etc.) |
| Conector de cargador de batería DC | |
| Type-C (descarga, comunicación UART, expansión de periféricos) | |
| Fuente de alimentación |
Tipo de batería: baterías Li-ion 18650 (NO incluidas) |
| Voltaje de alimentación: 7-8.4V | |
| Voltaje de recarga: 8.4V | |
| Protección: protección contra sobrecarga/descarga, protección contra sobrecorriente, protección contra cortocircuitos, a prueba de polaridad inversa, carga de compensación, funcionamiento estable y seguro | |
| Voltaje de salida: proporciona salida de 5V para otro controlador central | |
* Los recursos para diferentes productos pueden variar, por favor consulte la página wiki para confirmar los recursos realmente proporcionados.
No reviews yet. Be the first to share your experience!
For more discussion Click Here
Discover More In:
Category: View similar items (Robot)
Complete el siguiente formulario y nuestro equipo se pondrá en contacto con usted para ofrecerle precios por volumen.
¿Requisitos personalizados?
Productos relacionados


