


Welcome to the discussion thread for ذراع روبوتية برؤية ثلاثية الأبعاد Hiwonder JetArm ROS1/ROS2
Feel free to ask questions, share tips or report issues.
Feel free to ask questions, share tips or report issues.

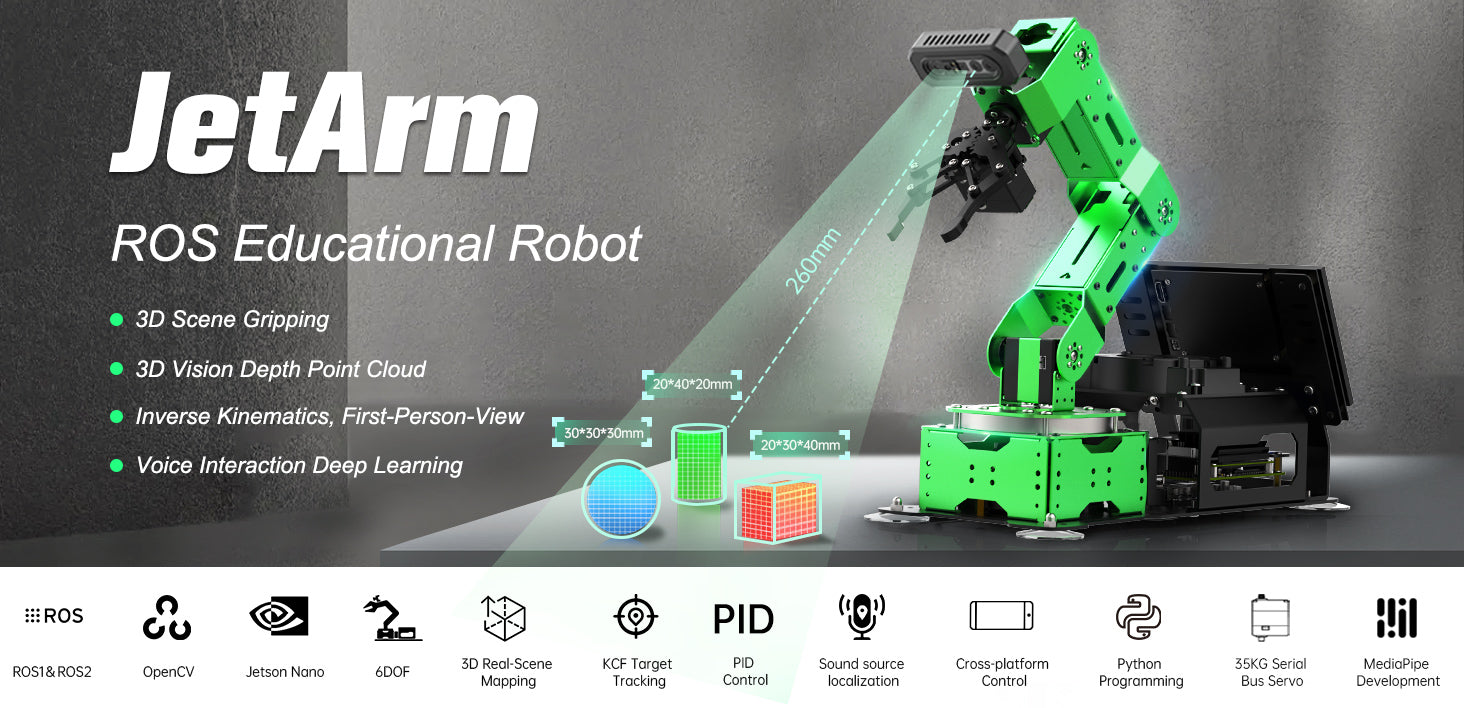

JetArm هي ذراع روبوتية مزودة برؤية ذكاء اصطناعي مخصصة للمكتب، طورتها شركة Hiwonder لسيناريوهات تعليم ROS. تم تزويد JetArm بكاميرا عمق ثلاثية الأبعاد، وهي تجمع بسلاسة بين الرؤية ثلاثية الأبعاد والتحكم في الذراع الروبوتية. وبفضل مكوناتها عالية الأداء - بما في ذلك محركات سيرفو ذكية ذات عزم دوران عالٍ، ووحدة تحكم NVIDIA Jetson، ومصفوفة ميكروفونات مدمجة - فإن الذراع الروبوتية قادرة على التعرف على الأجسام المستهدفة وتتبعها والتقاطها في الفضاء ثلاثي الأبعاد. كما تستفيد JetArm من نموذج ذكاء اصطناعي كبير متعدد الوسائط لدعم تطبيقات الذكاء الاصطناعي المجسد الأكثر تقدمًا. ولمساعدتك على إطلاق العنان لإمكاناتها الكاملة، نقدم دروسًا تعليمية شاملة مصممة لإلهام ودعم مشاريعك الإبداعية القائمة على الذكاء الاصطناعي.
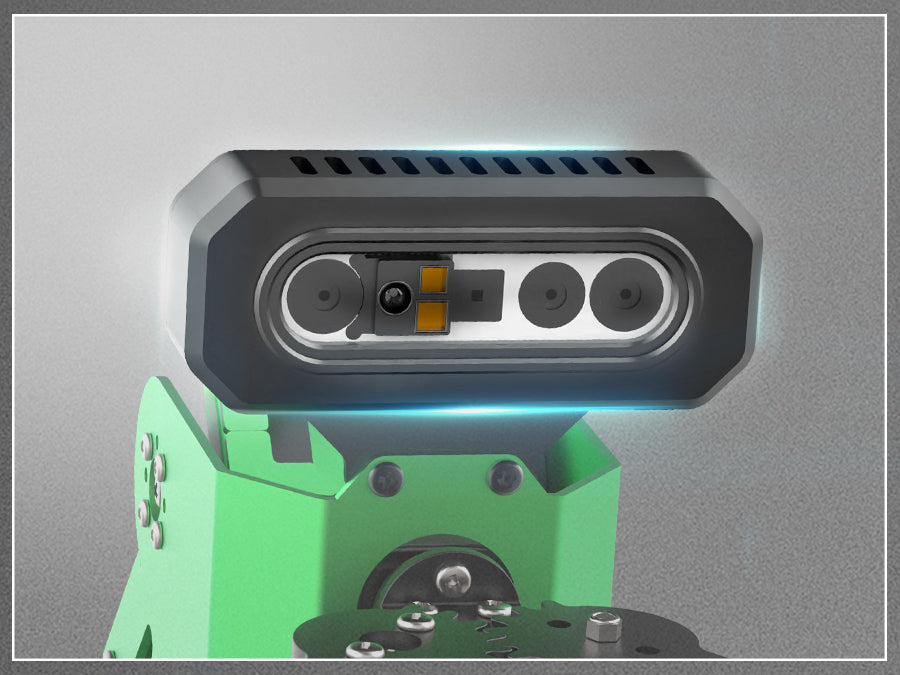
رؤية العمق، التقاط مرن للمشاهد ثلاثية الأبعادتم تزويد طرف الذراع الروبوتية JetArm بكاميرا عمق ثلاثية الأبعاد عالية الأداء، والتي يمكنها تحقيق التعرف على الأهداف وتتبعها والتقاطها. ومن خلال كشف الدمج بين RGB+D، يمكن لـ JetArm أيضًا تحقيق التقاط مرن في المشاهد ثلاثية الأبعاد. |
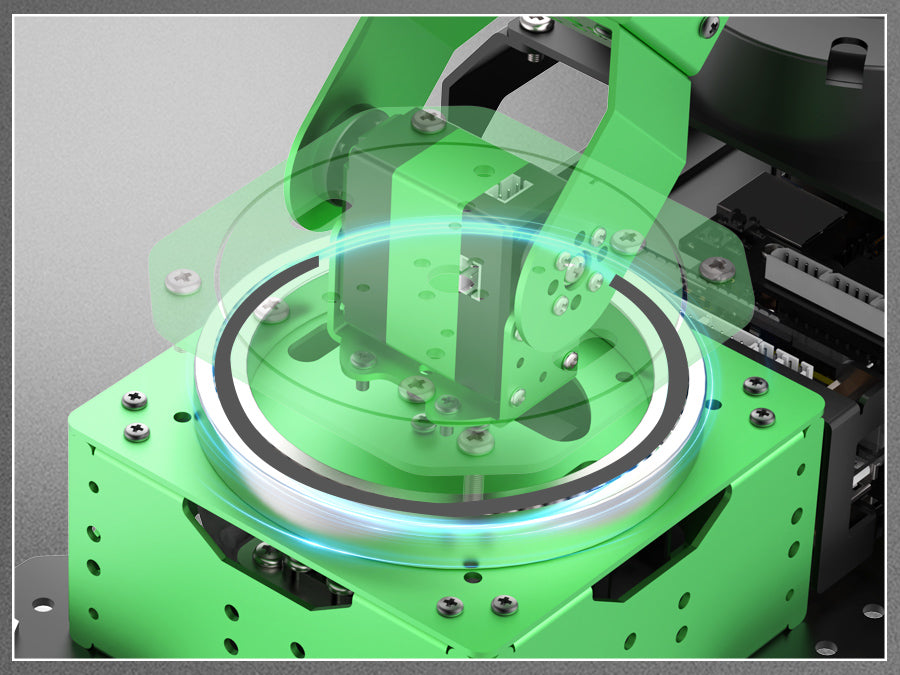
هيكل معدني بالكامل، قاعدة محامليعتمد جسم الذراع الروبوتية على هيكل معدني بالكامل، كما أن السطح معالج بالأنودة، مما يجعله رائعًا وجميلًا. تستخدم القاعدة محامل من الدرجة الصناعية لتلبية مشاريع الالتقاط ذات المتطلبات العالية. |
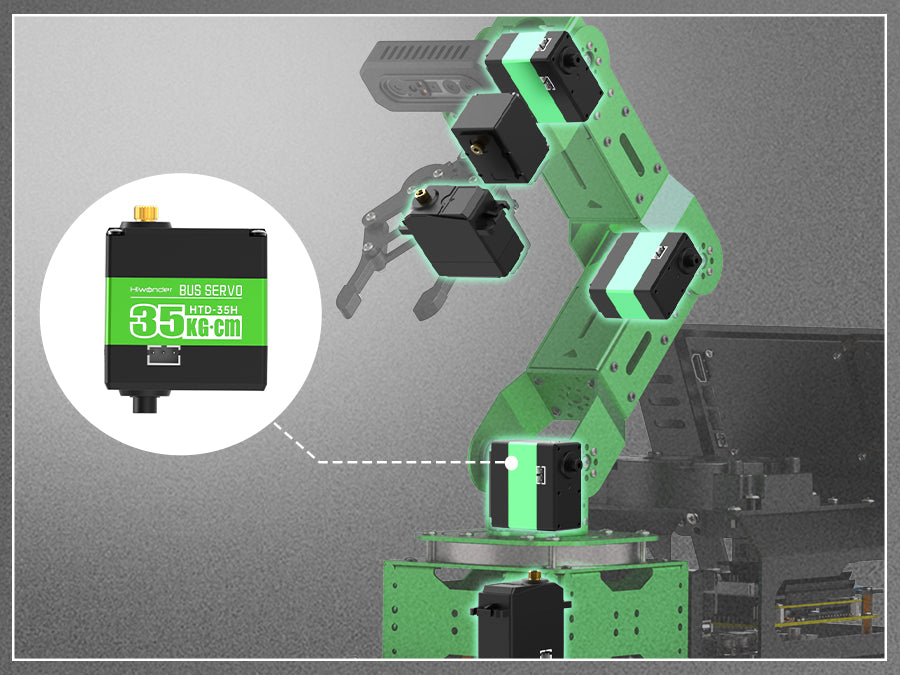
تصميم هيكلي مغلف، أسلاك مرتبةتتبنى JetArm تصميمًا هيكليًا مغلفًا، ويمكن إخفاء أسلاك المحرك داخل الهيكل، مما يجعل الجزء الخارجي من الهيكل نظيفًا ومرتبًا. |
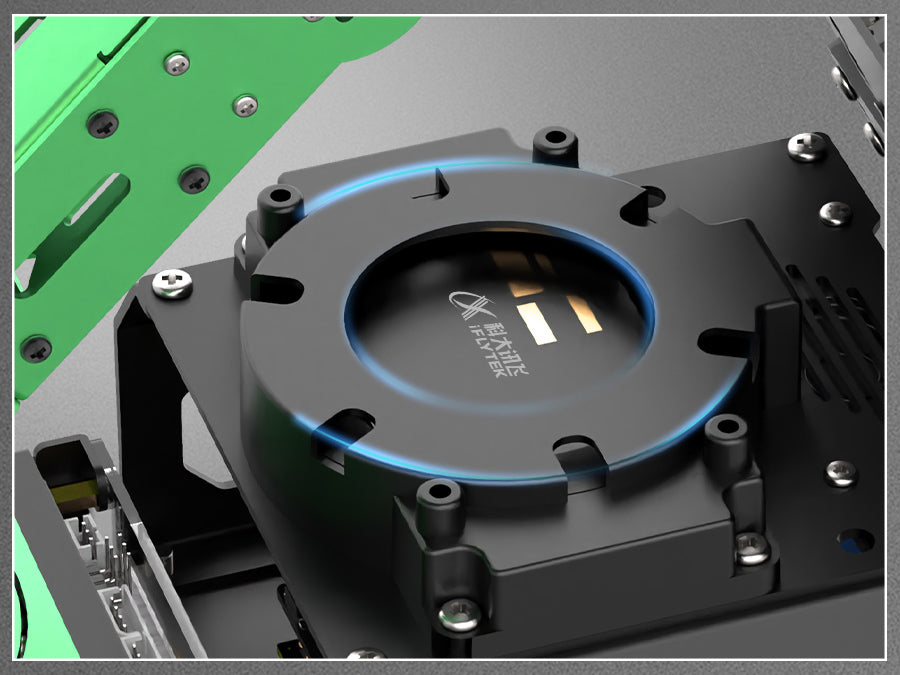 مصفوفة ميكروفونات دائريةتأتي JetArm مع مصفوفة دائرية مكونة من 6 ميكروفونات توفر تقليلًا ممتازًا للضوضاء والتقاطًا واضحًا للصوت. وهي تدعم ميزات متقدمة مثل تحديد موقع مصدر الصوت، والتعرف على الكلام، والإعلانات الصوتية، والتحكم الصوتي. |


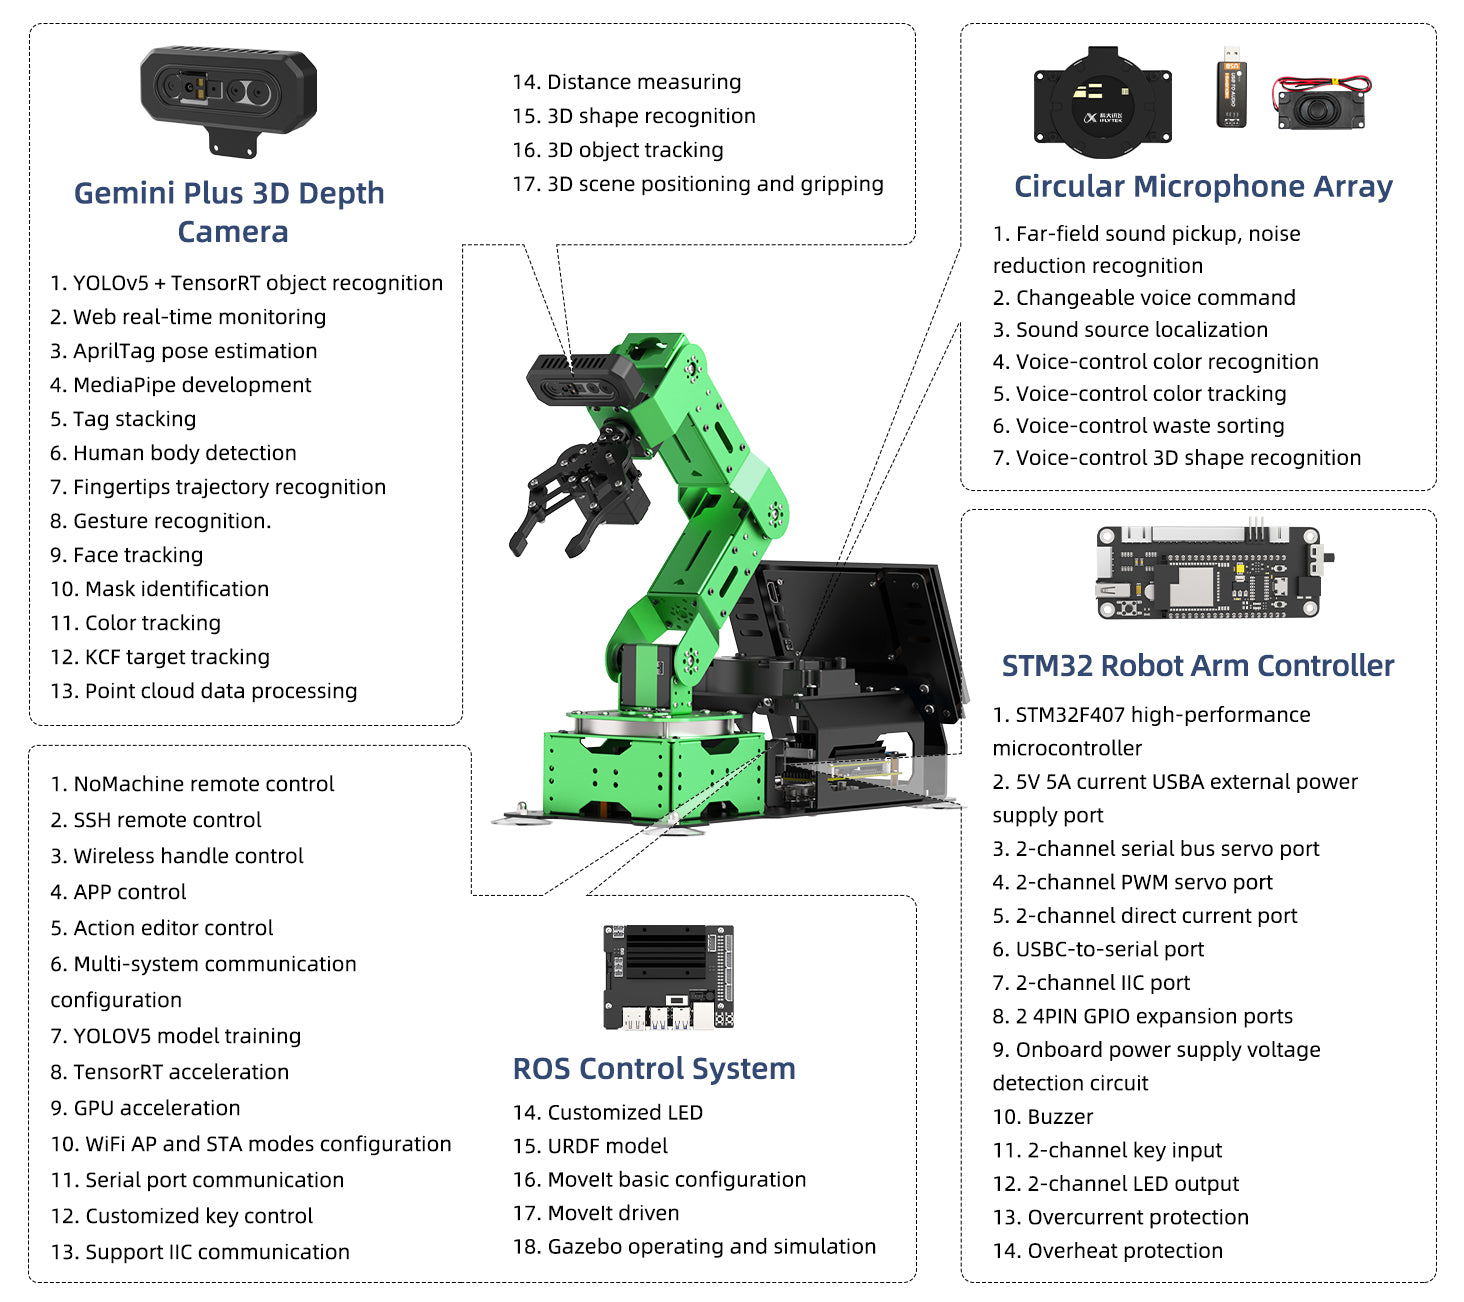
تدمج JetArm نموذج ذكاء اصطناعي كبير متعدد الوسائط وتدعم النشر عبر الإنترنت عبر واجهة برمجة تطبيقات OpenAI، مما يتيح الوصول في الوقت الفعلي إلى قدرات الذكاء الاصطناعي المتقدمة. كما يسمح بالتبديل السلس إلى نماذج بديلة، مثل تلك المتاحة عبر OpenRouter، لدعم تطبيقات نموذج رؤية اللغة. في جوهرها، صُممت JetArm لتكون مركز تفاعل شامل مبني حول ChatGPT، مما يتيح حالات استخدام متطورة للذكاء الاصطناعي المجسد وخلق تجربة تفاعل سلسة وبديهية بين الإنسان والآلة!


تم تجهيز مجموعة JetArm Ultimate بمصفوفة دائرية مكونة من 6 ميكروفونات. وبالتجاوز لنمط الأوامر والاستجابة أحادي الاتجاه لنماذج الذكاء الاصطناعي التقليدية، تمكّن JetArm - المدعومة بـ ChatGPT - قفزة معرفية من الفهم الدلالي إلى التنفيذ المادي، مما يعزز بشكل كبير من طبيعة وسلاسة التفاعل بين الإنسان والآلة. وبالاقتران مع رؤية الآلة المتقدمة، تقدم JetArm قدرات متميزة في الإدراك والاستدلال والعمل، مما يجعلها مثالية لتطوير تطبيقات الذكاء الاصطناعي المجسد المتطورة.
 التحكم الصوتيمع دمج ChatGPT، يمكن لـ JetArm فهم الأوامر المنطوقة وتنفيذ الإجراءات المقابلة، مما يتيح تفاعلاً بديهيًا وسلسًا يتم التحكم فيه بالصوت. |
 فرز الألوانبدعم من ChatGPT، يمكن لـ JetArm فهم أوامر المستخدم، وعند دمجها مع رؤية الذكاء الاصطناعي، يمكنها تحديد وفرز الأشياء بدقة بناءً على ألوانها داخل مجال رؤيتها. |
 فرز النفاياتتستفيد JetArm من نموذج التعلم العميق YOLOv8 المدمج في نظامها للتعرف على أنواع مختلفة من الأجسام في المشهد. وبقوة ChatGPT، يمكنها تفسير أوامر المستخدم وتنفيذ الإجراءات المقابلة، مثل فرز النفايات. |
 فرز الأجسام ثلاثية الأبعادمجهزة بكاميرا عمق ثلاثية الأبعاد، يمكن لـ JetArm اكتشاف الأجسام ذات الأشكال المختلفة داخل مجال رؤيتها. وعند دمجها مع ChatGPT، فإنها تفهم تعليمات المستخدم وتنفذ الإجراءات المطلوبة. |


تدمج JetArm تقنيات شبكة عصبية متقدمة، مستفيدة من YOLOv8 للكشف عن أهداف متعددة في الوقت الفعلي. وهي تتيح تدريب نموذج تعلم عميق مخصص لأجسام محددة، مما ينتج نماذج خفيفة الوزن محسنة لتسريع TensorRT، مما يفتح مجموعة واسعة من الإمكانيات الإبداعية القائمة على الذكاء الاصطناعي.
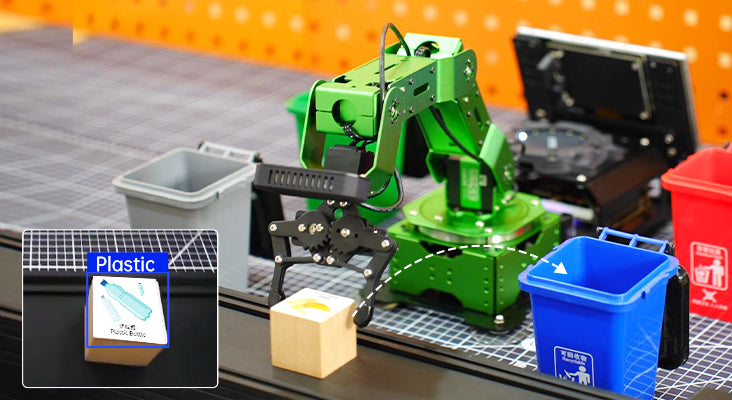
فرز النفاياتمجموعة JetArm مجهزة بقوالب أنماط القمامة. عن طريق تحميل النموذج المقابل، يمكن لـ JetArm التعرف بسرعة على القمامة المختلفة ووضعها في منطقة التصنيف المقابلة. |
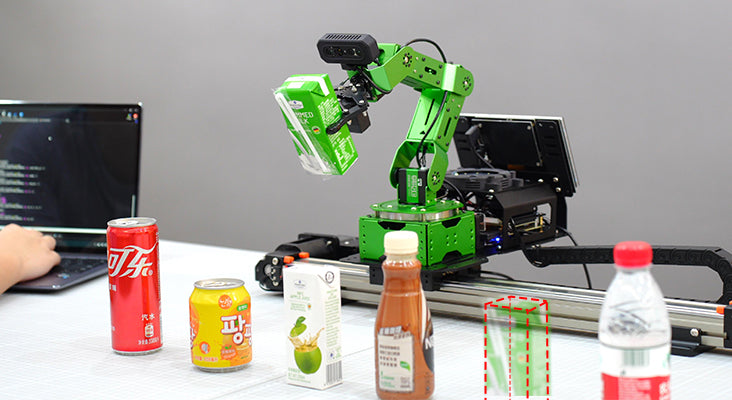
فرز العناصرعن طريق تدريب نماذج للأغراض اليومية وتوليد النماذج المقابلة، وبدعم من كاميرات العمق، يمكن لـ JetArm التعرف بسرعة على العناصر المقابلة والتقاطها من خلال الحصول على معلومات العمق الخاصة بالعناصر. |

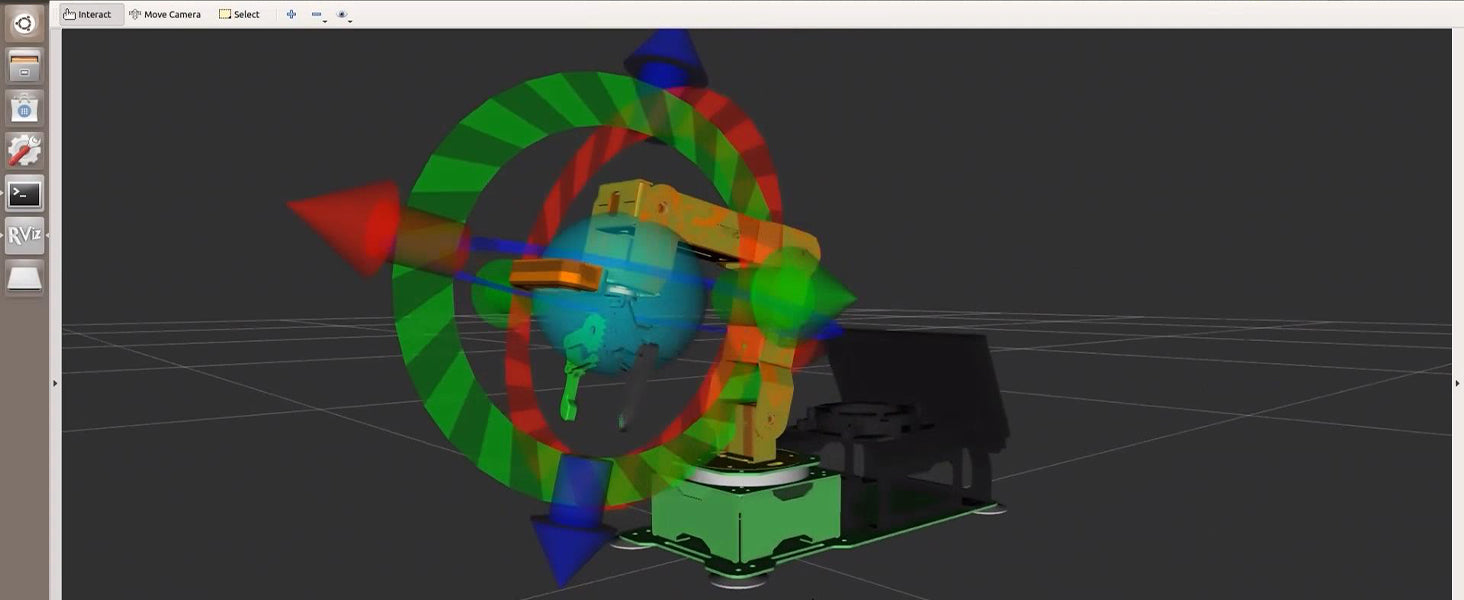
تم تطوير الذراع الروبوتية JetArm باستخدام إطار عمل ROS وهي تدعم محاكاة GAZEBO. يتم التحكم في الذراع الروبوتية والتحقق من الخوارزميات في بيئة افتراضية، مما يقلل من متطلبات البيئة التجريبية ويحسن كفاءة التجربة.

توفر Jetson Nano قدرات استدلال أساسية للذكاء الاصطناعي، مثالية للشبكات العصبية البسيطة ونماذج التعلم العميق، مما يجعلها مثالية لتطبيقات الذكاء الاصطناعي للمبتدئين. توفر Jetson Orin Nano أداءً وقوة حوسبة تبلغ 80 ضعفًا لـ Jetson Nano، مما يدعم نماذج تعلم عميق أكثر تعقيدًا واستدلالًا متسارعًا، مما يجعلها مناسبة جيدًا لتطبيقات الذكاء الاصطناعي الطرفية المتقدمة. تعزز Jetson Orin NX قوة الحوسبة بمقدار 2.5 مرة مقارنة بـ Jetson Orin Nano، مما يوفر أداء استدلال ذكاء اصطناعي من الدرجة الأولى للشبكات العصبية الأكبر ومهام التعلم العميق في الوقت الفعلي. هذا الترقية في الأداء تعزز JetArm، وتطلق العنان لقدرات استثنائية في التحكم في السيرفو، ومهام الرؤية، والتعلم العميق عبر مجموعة واسعة من التطبيقات!


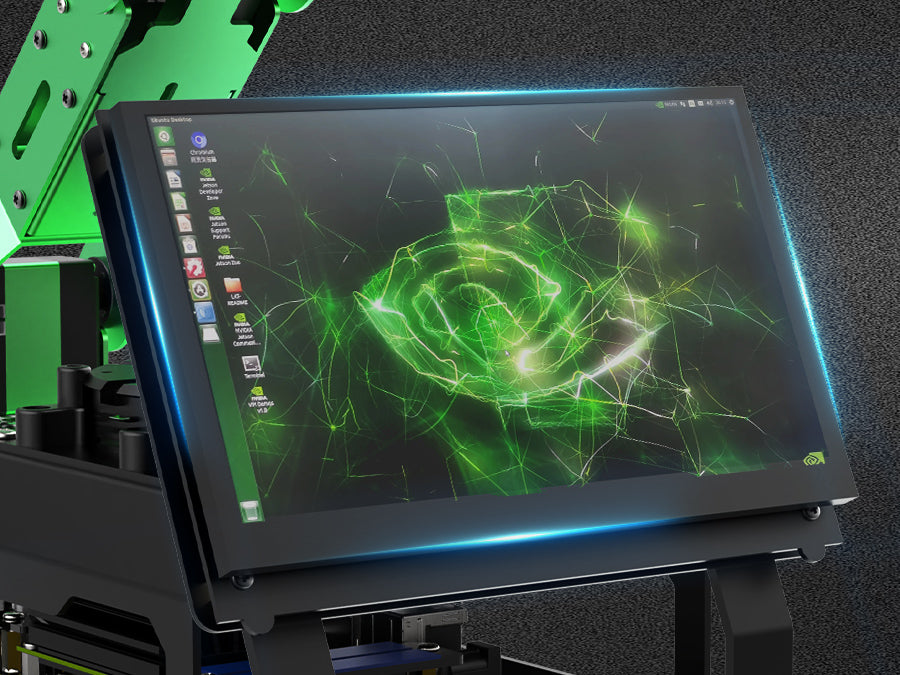
شاشة لمس عالية الدقة مقاس 7 بوصاتيدعم ذيل JetArm شاشة لمس مقاس 7 بوصات، والتي تتيح لك عرض الصورة الأولى للذراع الروبوتية في الوقت الفعلي، بالإضافة إلى حالة التشغيل لـ JetArm في الوقت الفعلي لتسهيل التصحيح في الوقت المناسب. |
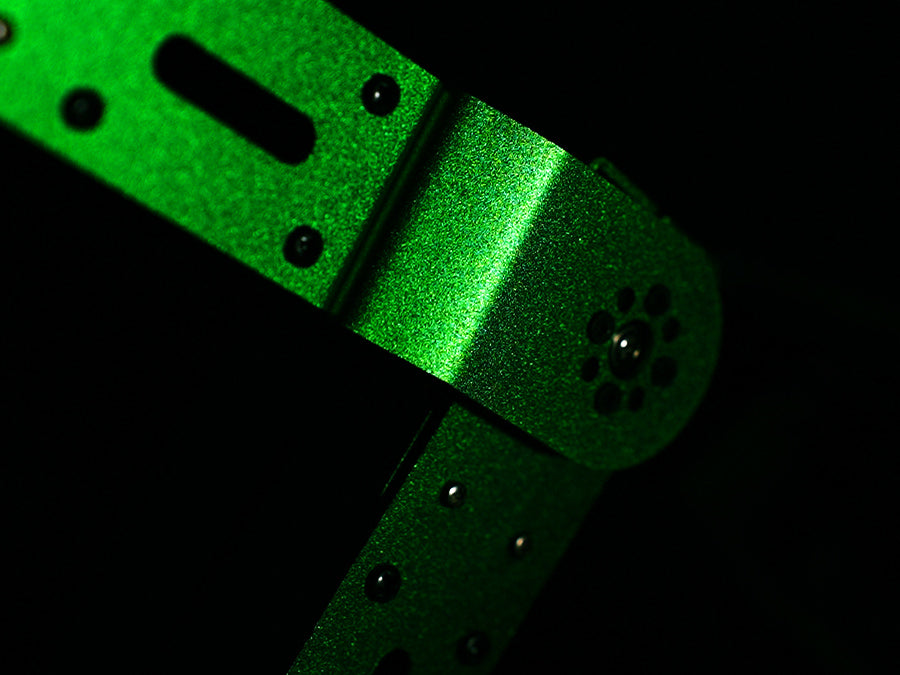
قوس معدني مؤنودتتبنى الذراع الروبوتية JetArm هيكلًا معدنيًا بالكامل وأقواسًا معدنية مؤنودة، والتي تتميز ببراعة في الصنع، وجمال ومتانة. |
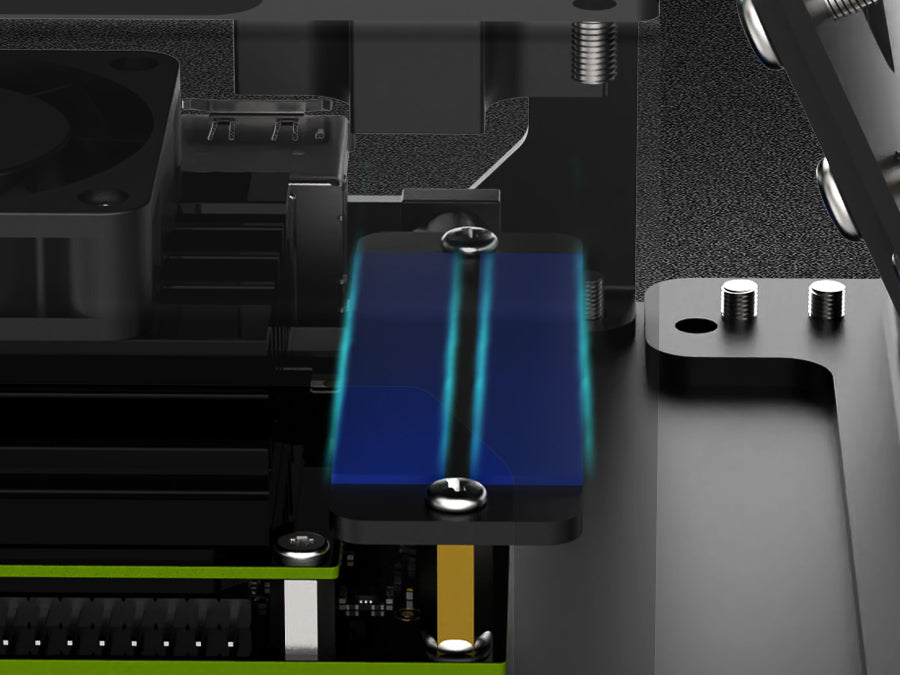
هوائي مدمج غير مرئيتستخدم الذراع الروبوتية JetArm هوائيًا مخفيًا مصممًا لتعزيز الإشارة ومدمج في مقصورة التحكم، مما يمنح الذراع الروبوتية مظهرًا أنيقًا ونظيفًا ويزيل خطر التداخل مع الهوائي عندما تتحرك الذراع الروبوتية. |
 منافذ توسعة متنوعةتوفر لوحة قاعدة JetArm منافذ توسعة وفيرة، مما يوفر توافقًا سلسًا مع قضيب الانزلاق وشاسيه العجلات Mecanum من Hiwonder - مما يتيح مجموعة واسعة من إمكانيات التوسع الإبداعية والمتقدمة. |

| العنصر | المواصفات |
|---|---|
| طراز المنتج | JetArm |
| أبعاد المنتج | 339 × 165 × 532 مم |
| وزن المنتج | حوالي 2.4 كجم (الإصدار النهائي) |
| مادة الجسم | إطار من سبائك الألومنيوم المعدنية بالكامل، معالجة سطحية بالأنودة |
| وحدة تحكم STM32 | وحدة تحكم روبوت ROS (STM32F407VE16)، مدمجة مع نظام التشغيل في الوقت الفعلي FreeRTOS |
| وحدة تحكم ROS | Jetson Nano / Jetson Orin Nano / Jetson Orin NX |
| طرق التحكم | منفذ تسلسلي USB، واجهة CAN، تطبيق بلوتوث، جهاز تحكم عن بُعد، حاسوب |
| توسعة USB | لوحة توسعة USB HUB ذات تيار عالٍ 5 أمبير |
| الكاميرا | كاميرا العمق Gemini Plus |
| مزود الطاقة | محول طاقة تيار مستمر 12 فولت 5 أمبير / محول طاقة 19 فولت 2.37 أمبير |
| نظام التشغيل | Ubuntu 20.04 LTS + ROS Noetic / Ubuntu 18.04 LTS + ROS Melodic |
| البرمجيات | تطبيق iOS/Android |
| الاتصال | USB / Wi-Fi / Ethernet |
| لغة البرمجة | Python / C / C++ / JavaScript |
| التخزين | بطاقة TF سعة 32 جيجابايت (Jetson Nano) / قرص SSD سعة 128 جيجابايت (Jetson Orin Nano/NX) |
| طراز السيرفو | محركات سيرفو ذكية بناقل بيانات HTS-21H / HTD-35H / HX-12H |
| ملحقات اختيارية | مصفوفة ميكروفونات مدمجة من 6 ميكروفونات، وشاشة تعمل باللمس عالية الدقة مقاس 7 بوصات |
| المواد الداعمة | أدلة تطوير كاملة، دروس فيديو، الكود المصدري لـ ROS/STM32، صور النظام، أدوات برمجية |
| وزن وحجم العبوة | 4 كجم؛ 385 × 295 × 175 مم |


No reviews yet. Be the first to share your experience!
For more discussion Click Here
Discover More In:
Category: View all مجموعة ذراع روبوتية


يرجى تعبئة النموذج أدناه وسيتواصل معك فريقنا لتزويدك بأسعار الجملة.
JetArm هي ذراع روبوتية مزودة برؤية ذكاء اصطناعي مخصصة للمكتب، طورتها شركة Hiwonder لسيناريوهات تعليم ROS. تم تزويد JetArm بكاميرا عمق ثلاثية الأبعاد، وهي تجمع بسلاسة بين الرؤية ثلاثية الأبعاد والتحكم في الذراع الروبوتية. وبفضل مكوناتها عالية الأداء - بما في ذلك محركات سيرفو ذكية ذات عزم دوران عالٍ، ووحدة تحكم NVIDIA Jetson، ومصفوفة ميكروفونات مدمجة - فإن الذراع الروبوتية قادرة على التعرف على الأجسام المستهدفة وتتبعها والتقاطها في الفضاء ثلاثي الأبعاد. كما تستفيد JetArm من نموذج ذكاء اصطناعي كبير متعدد الوسائط لدعم تطبيقات الذكاء الاصطناعي المجسد الأكثر تقدمًا. ولمساعدتك على إطلاق العنان لإمكاناتها الكاملة، نقدم دروسًا تعليمية شاملة مصممة لإلهام ودعم مشاريعك الإبداعية القائمة على الذكاء الاصطناعي.
رؤية العمق، التقاط مرن للمشاهد ثلاثية الأبعادتم تزويد طرف الذراع الروبوتية JetArm بكاميرا عمق ثلاثية الأبعاد عالية الأداء، والتي يمكنها تحقيق التعرف على الأهداف وتتبعها والتقاطها. ومن خلال كشف الدمج بين RGB+D، يمكن لـ JetArm أيضًا تحقيق التقاط مرن في المشاهد ثلاثية الأبعاد. |
هيكل معدني بالكامل، قاعدة محامليعتمد جسم الذراع الروبوتية على هيكل معدني بالكامل، كما أن السطح معالج بالأنودة، مما يجعله رائعًا وجميلًا. تستخدم القاعدة محامل من الدرجة الصناعية لتلبية مشاريع الالتقاط ذات المتطلبات العالية. |
تصميم هيكلي مغلف، أسلاك مرتبةتتبنى JetArm تصميمًا هيكليًا مغلفًا، ويمكن إخفاء أسلاك المحرك داخل الهيكل، مما يجعل الجزء الخارجي من الهيكل نظيفًا ومرتبًا. |
مصفوفة ميكروفونات دائريةتأتي JetArm مع مصفوفة دائرية مكونة من 6 ميكروفونات توفر تقليلًا ممتازًا للضوضاء والتقاطًا واضحًا للصوت. وهي تدعم ميزات متقدمة مثل تحديد موقع مصدر الصوت، والتعرف على الكلام، والإعلانات الصوتية، والتحكم الصوتي. |
تدمج JetArm نموذج ذكاء اصطناعي كبير متعدد الوسائط وتدعم النشر عبر الإنترنت عبر واجهة برمجة تطبيقات OpenAI، مما يتيح الوصول في الوقت الفعلي إلى قدرات الذكاء الاصطناعي المتقدمة. كما يسمح بالتبديل السلس إلى نماذج بديلة، مثل تلك المتاحة عبر OpenRouter، لدعم تطبيقات نموذج رؤية اللغة. في جوهرها، صُممت JetArm لتكون مركز تفاعل شامل مبني حول ChatGPT، مما يتيح حالات استخدام متطورة للذكاء الاصطناعي المجسد وخلق تجربة تفاعل سلسة وبديهية بين الإنسان والآلة!
تم تجهيز مجموعة JetArm Ultimate بمصفوفة دائرية مكونة من 6 ميكروفونات. وبالتجاوز لنمط الأوامر والاستجابة أحادي الاتجاه لنماذج الذكاء الاصطناعي التقليدية، تمكّن JetArm - المدعومة بـ ChatGPT - قفزة معرفية من الفهم الدلالي إلى التنفيذ المادي، مما يعزز بشكل كبير من طبيعة وسلاسة التفاعل بين الإنسان والآلة. وبالاقتران مع رؤية الآلة المتقدمة، تقدم JetArm قدرات متميزة في الإدراك والاستدلال والعمل، مما يجعلها مثالية لتطوير تطبيقات الذكاء الاصطناعي المجسد المتطورة.
التحكم الصوتيمع دمج ChatGPT، يمكن لـ JetArm فهم الأوامر المنطوقة وتنفيذ الإجراءات المقابلة، مما يتيح تفاعلاً بديهيًا وسلسًا يتم التحكم فيه بالصوت. |
فرز الألوانبدعم من ChatGPT، يمكن لـ JetArm فهم أوامر المستخدم، وعند دمجها مع رؤية الذكاء الاصطناعي، يمكنها تحديد وفرز الأشياء بدقة بناءً على ألوانها داخل مجال رؤيتها. |
فرز النفاياتتستفيد JetArm من نموذج التعلم العميق YOLOv8 المدمج في نظامها للتعرف على أنواع مختلفة من الأجسام في المشهد. وبقوة ChatGPT، يمكنها تفسير أوامر المستخدم وتنفيذ الإجراءات المقابلة، مثل فرز النفايات. |
فرز الأجسام ثلاثية الأبعادمجهزة بكاميرا عمق ثلاثية الأبعاد، يمكن لـ JetArm اكتشاف الأجسام ذات الأشكال المختلفة داخل مجال رؤيتها. وعند دمجها مع ChatGPT، فإنها تفهم تعليمات المستخدم وتنفذ الإجراءات المطلوبة. |
تدمج JetArm تقنيات شبكة عصبية متقدمة، مستفيدة من YOLOv8 للكشف عن أهداف متعددة في الوقت الفعلي. وهي تتيح تدريب نموذج تعلم عميق مخصص لأجسام محددة، مما ينتج نماذج خفيفة الوزن محسنة لتسريع TensorRT، مما يفتح مجموعة واسعة من الإمكانيات الإبداعية القائمة على الذكاء الاصطناعي.
فرز النفاياتمجموعة JetArm مجهزة بقوالب أنماط القمامة. عن طريق تحميل النموذج المقابل، يمكن لـ JetArm التعرف بسرعة على القمامة المختلفة ووضعها في منطقة التصنيف المقابلة. |
فرز العناصرعن طريق تدريب نماذج للأغراض اليومية وتوليد النماذج المقابلة، وبدعم من كاميرات العمق، يمكن لـ JetArm التعرف بسرعة على العناصر المقابلة والتقاطها من خلال الحصول على معلومات العمق الخاصة بالعناصر. |
تم تطوير الذراع الروبوتية JetArm باستخدام إطار عمل ROS وهي تدعم محاكاة GAZEBO. يتم التحكم في الذراع الروبوتية والتحقق من الخوارزميات في بيئة افتراضية، مما يقلل من متطلبات البيئة التجريبية ويحسن كفاءة التجربة.
توفر Jetson Nano قدرات استدلال أساسية للذكاء الاصطناعي، مثالية للشبكات العصبية البسيطة ونماذج التعلم العميق، مما يجعلها مثالية لتطبيقات الذكاء الاصطناعي للمبتدئين. توفر Jetson Orin Nano أداءً وقوة حوسبة تبلغ 80 ضعفًا لـ Jetson Nano، مما يدعم نماذج تعلم عميق أكثر تعقيدًا واستدلالًا متسارعًا، مما يجعلها مناسبة جيدًا لتطبيقات الذكاء الاصطناعي الطرفية المتقدمة. تعزز Jetson Orin NX قوة الحوسبة بمقدار 2.5 مرة مقارنة بـ Jetson Orin Nano، مما يوفر أداء استدلال ذكاء اصطناعي من الدرجة الأولى للشبكات العصبية الأكبر ومهام التعلم العميق في الوقت الفعلي. هذا الترقية في الأداء تعزز JetArm، وتطلق العنان لقدرات استثنائية في التحكم في السيرفو، ومهام الرؤية، والتعلم العميق عبر مجموعة واسعة من التطبيقات!
شاشة لمس عالية الدقة مقاس 7 بوصاتيدعم ذيل JetArm شاشة لمس مقاس 7 بوصات، والتي تتيح لك عرض الصورة الأولى للذراع الروبوتية في الوقت الفعلي، بالإضافة إلى حالة التشغيل لـ JetArm في الوقت الفعلي لتسهيل التصحيح في الوقت المناسب. |
قوس معدني مؤنودتتبنى الذراع الروبوتية JetArm هيكلًا معدنيًا بالكامل وأقواسًا معدنية مؤنودة، والتي تتميز ببراعة في الصنع، وجمال ومتانة. |
هوائي مدمج غير مرئيتستخدم الذراع الروبوتية JetArm هوائيًا مخفيًا مصممًا لتعزيز الإشارة ومدمج في مقصورة التحكم، مما يمنح الذراع الروبوتية مظهرًا أنيقًا ونظيفًا ويزيل خطر التداخل مع الهوائي عندما تتحرك الذراع الروبوتية. |
منافذ توسعة متنوعةتوفر لوحة قاعدة JetArm منافذ توسعة وفيرة، مما يوفر توافقًا سلسًا مع قضيب الانزلاق وشاسيه العجلات Mecanum من Hiwonder - مما يتيح مجموعة واسعة من إمكانيات التوسع الإبداعية والمتقدمة. |
| العنصر | المواصفات |
|---|---|
| طراز المنتج | JetArm |
| أبعاد المنتج | 339 × 165 × 532 مم |
| وزن المنتج | حوالي 2.4 كجم (الإصدار النهائي) |
| مادة الجسم | إطار من سبائك الألومنيوم المعدنية بالكامل، معالجة سطحية بالأنودة |
| وحدة تحكم STM32 | وحدة تحكم روبوت ROS (STM32F407VE16)، مدمجة مع نظام التشغيل في الوقت الفعلي FreeRTOS |
| وحدة تحكم ROS | Jetson Nano / Jetson Orin Nano / Jetson Orin NX |
| طرق التحكم | منفذ تسلسلي USB، واجهة CAN، تطبيق بلوتوث، جهاز تحكم عن بُعد، حاسوب |
| توسعة USB | لوحة توسعة USB HUB ذات تيار عالٍ 5 أمبير |
| الكاميرا | كاميرا العمق Gemini Plus |
| مزود الطاقة | محول طاقة تيار مستمر 12 فولت 5 أمبير / محول طاقة 19 فولت 2.37 أمبير |
| نظام التشغيل | Ubuntu 20.04 LTS + ROS Noetic / Ubuntu 18.04 LTS + ROS Melodic |
| البرمجيات | تطبيق iOS/Android |
| الاتصال | USB / Wi-Fi / Ethernet |
| لغة البرمجة | Python / C / C++ / JavaScript |
| التخزين | بطاقة TF سعة 32 جيجابايت (Jetson Nano) / قرص SSD سعة 128 جيجابايت (Jetson Orin Nano/NX) |
| طراز السيرفو | محركات سيرفو ذكية بناقل بيانات HTS-21H / HTD-35H / HX-12H |
| ملحقات اختيارية | مصفوفة ميكروفونات مدمجة من 6 ميكروفونات، وشاشة تعمل باللمس عالية الدقة مقاس 7 بوصات |
| المواد الداعمة | أدلة تطوير كاملة، دروس فيديو، الكود المصدري لـ ROS/STM32، صور النظام، أدوات برمجية |
| وزن وحجم العبوة | 4 كجم؛ 385 × 295 × 175 مم |
No reviews yet. Be the first to share your experience!
For more discussion Click Here
Discover More In:
Category: View all مجموعة ذراع روبوتية
يرجى تعبئة النموذج أدناه وسيتواصل معك فريقنا لتزويدك بأسعار الجملة.
متطلبات مخصصة؟
منتجات ذات صلة


