


Welcome to the discussion thread for سيارة روبوت JetRover ROS Jetson
Feel free to ask questions, share tips or report issues.
Feel free to ask questions, share tips or report issues.

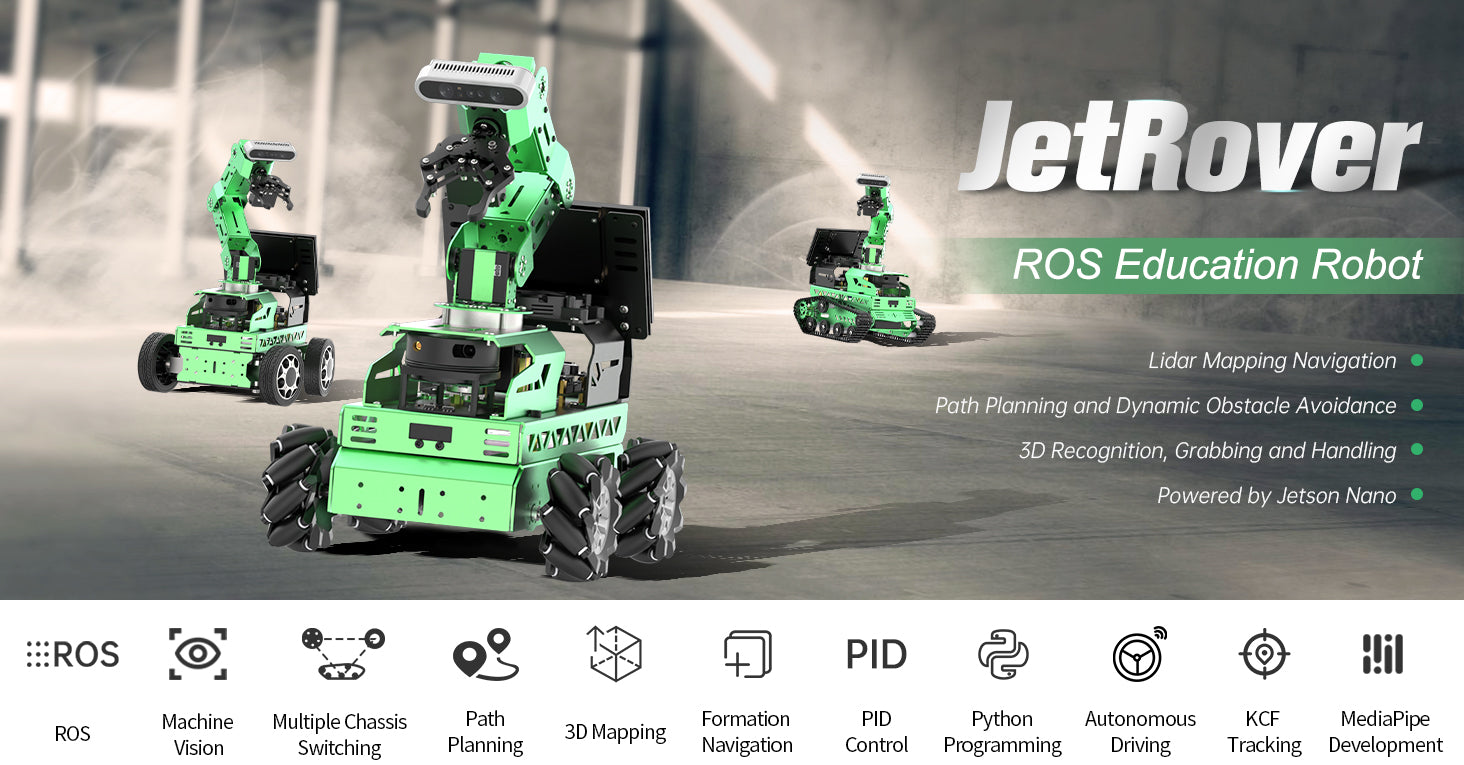
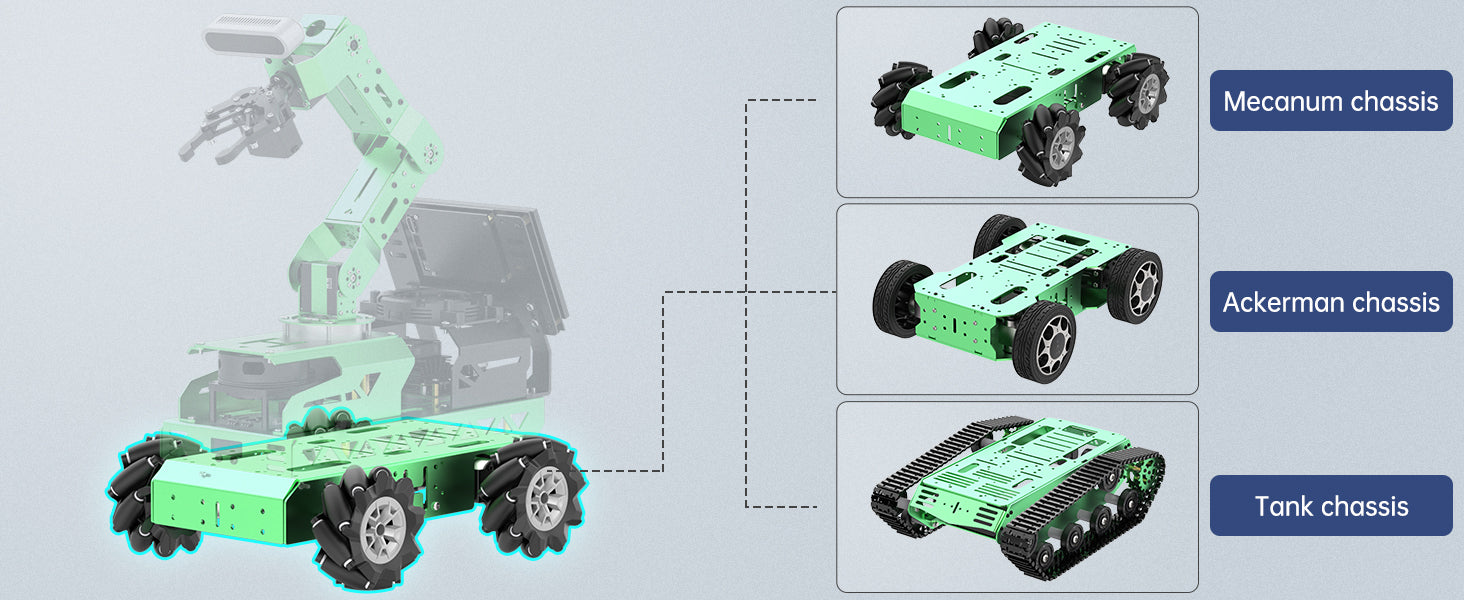
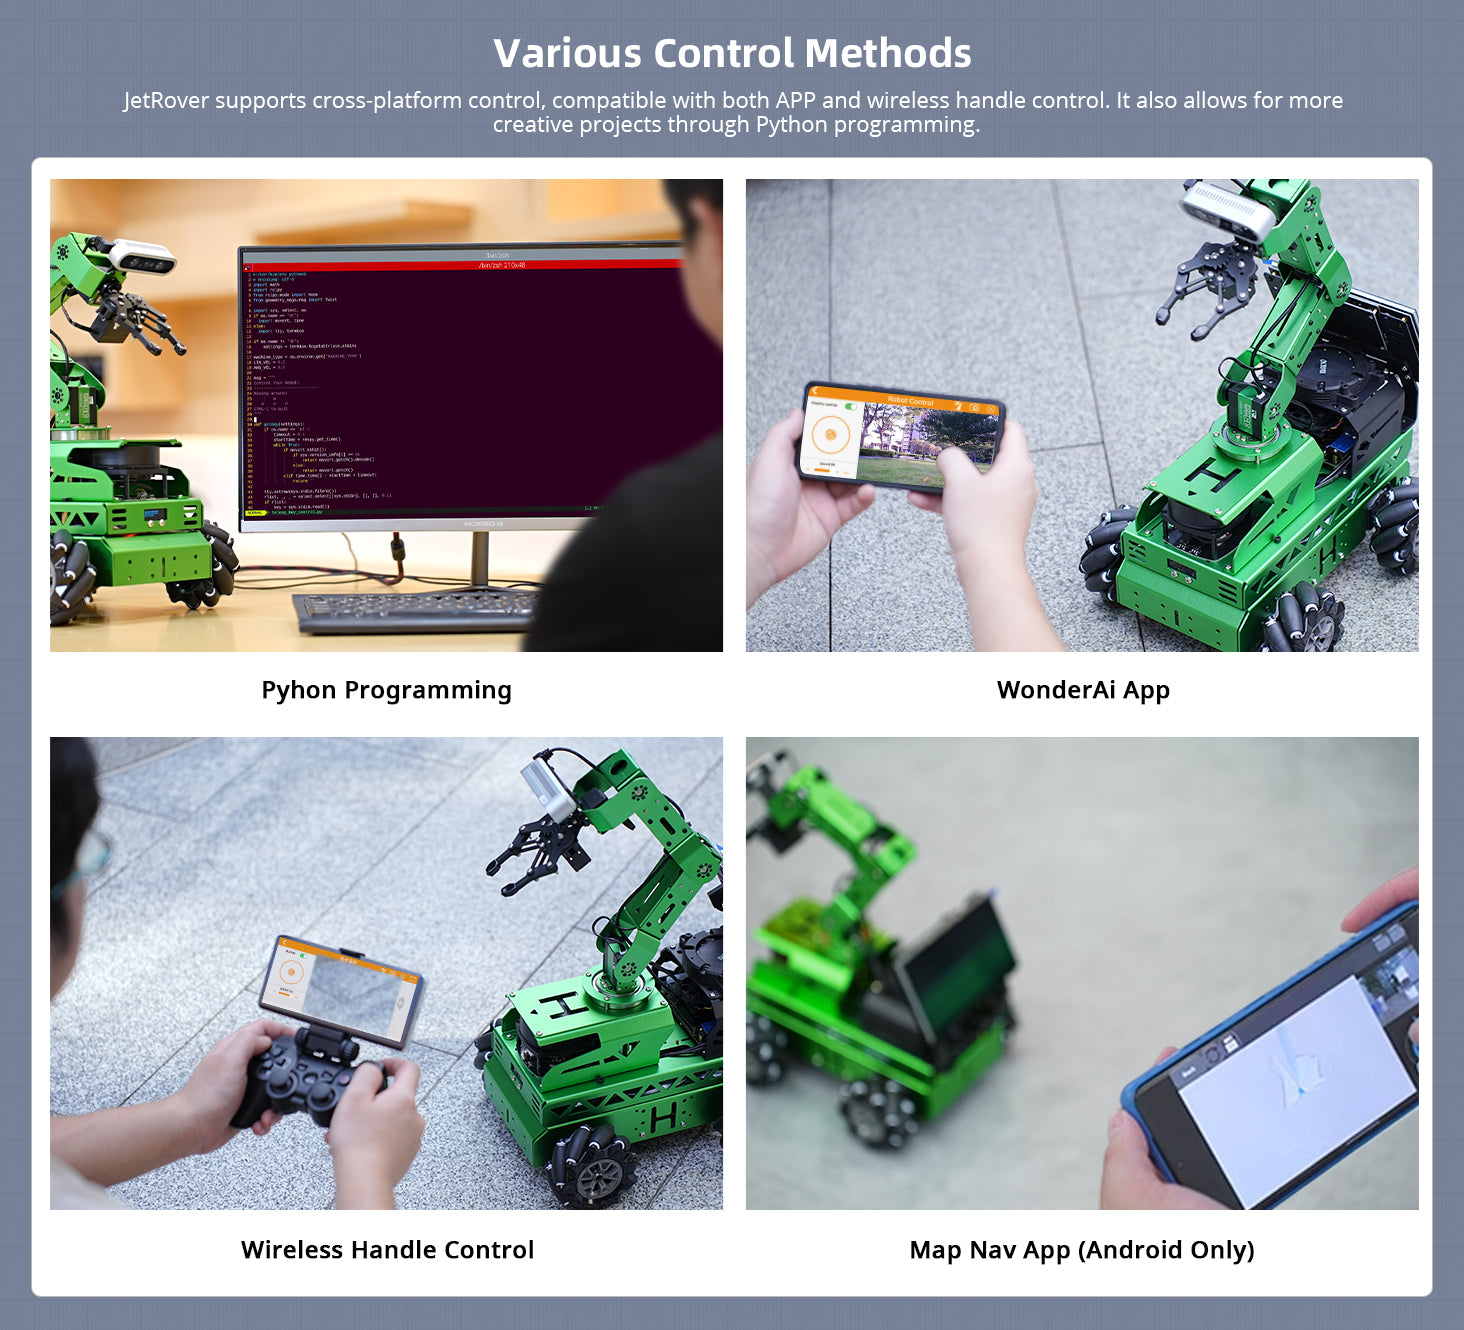
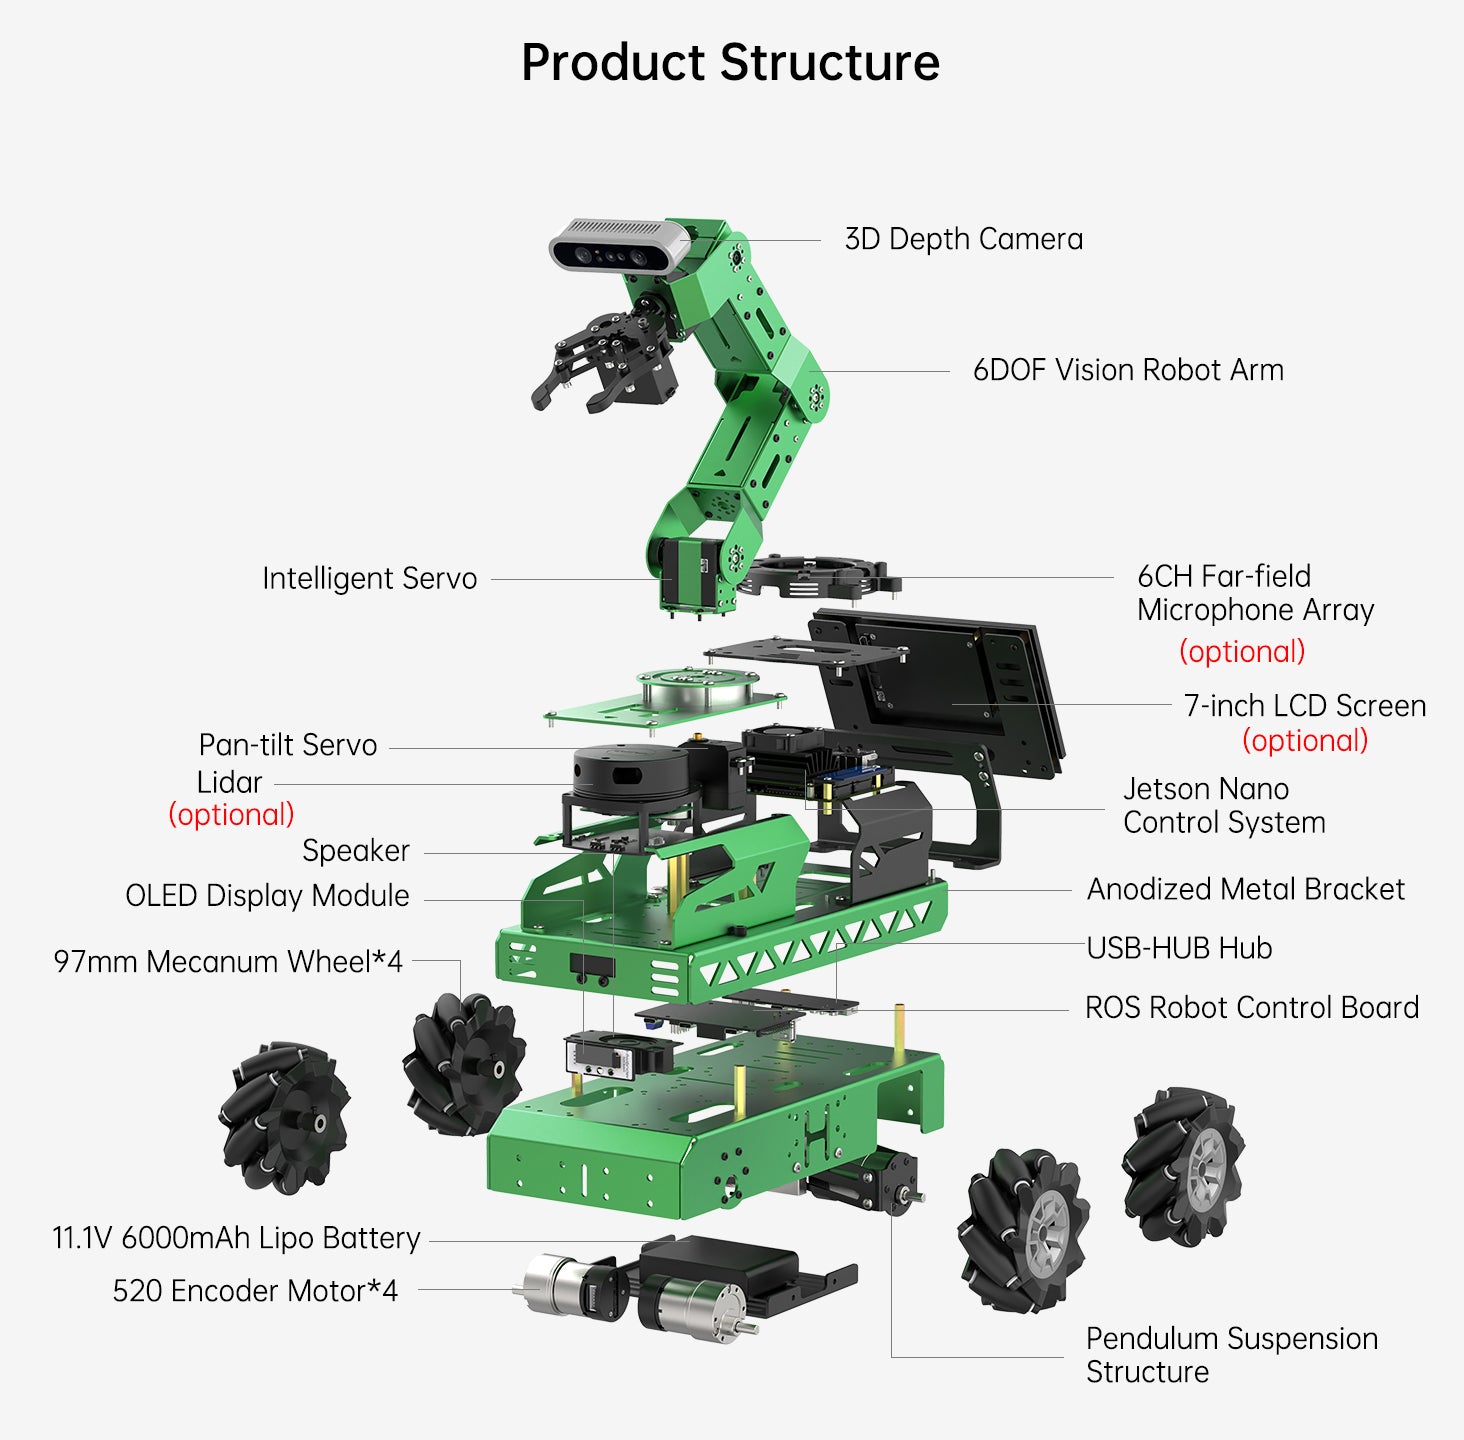
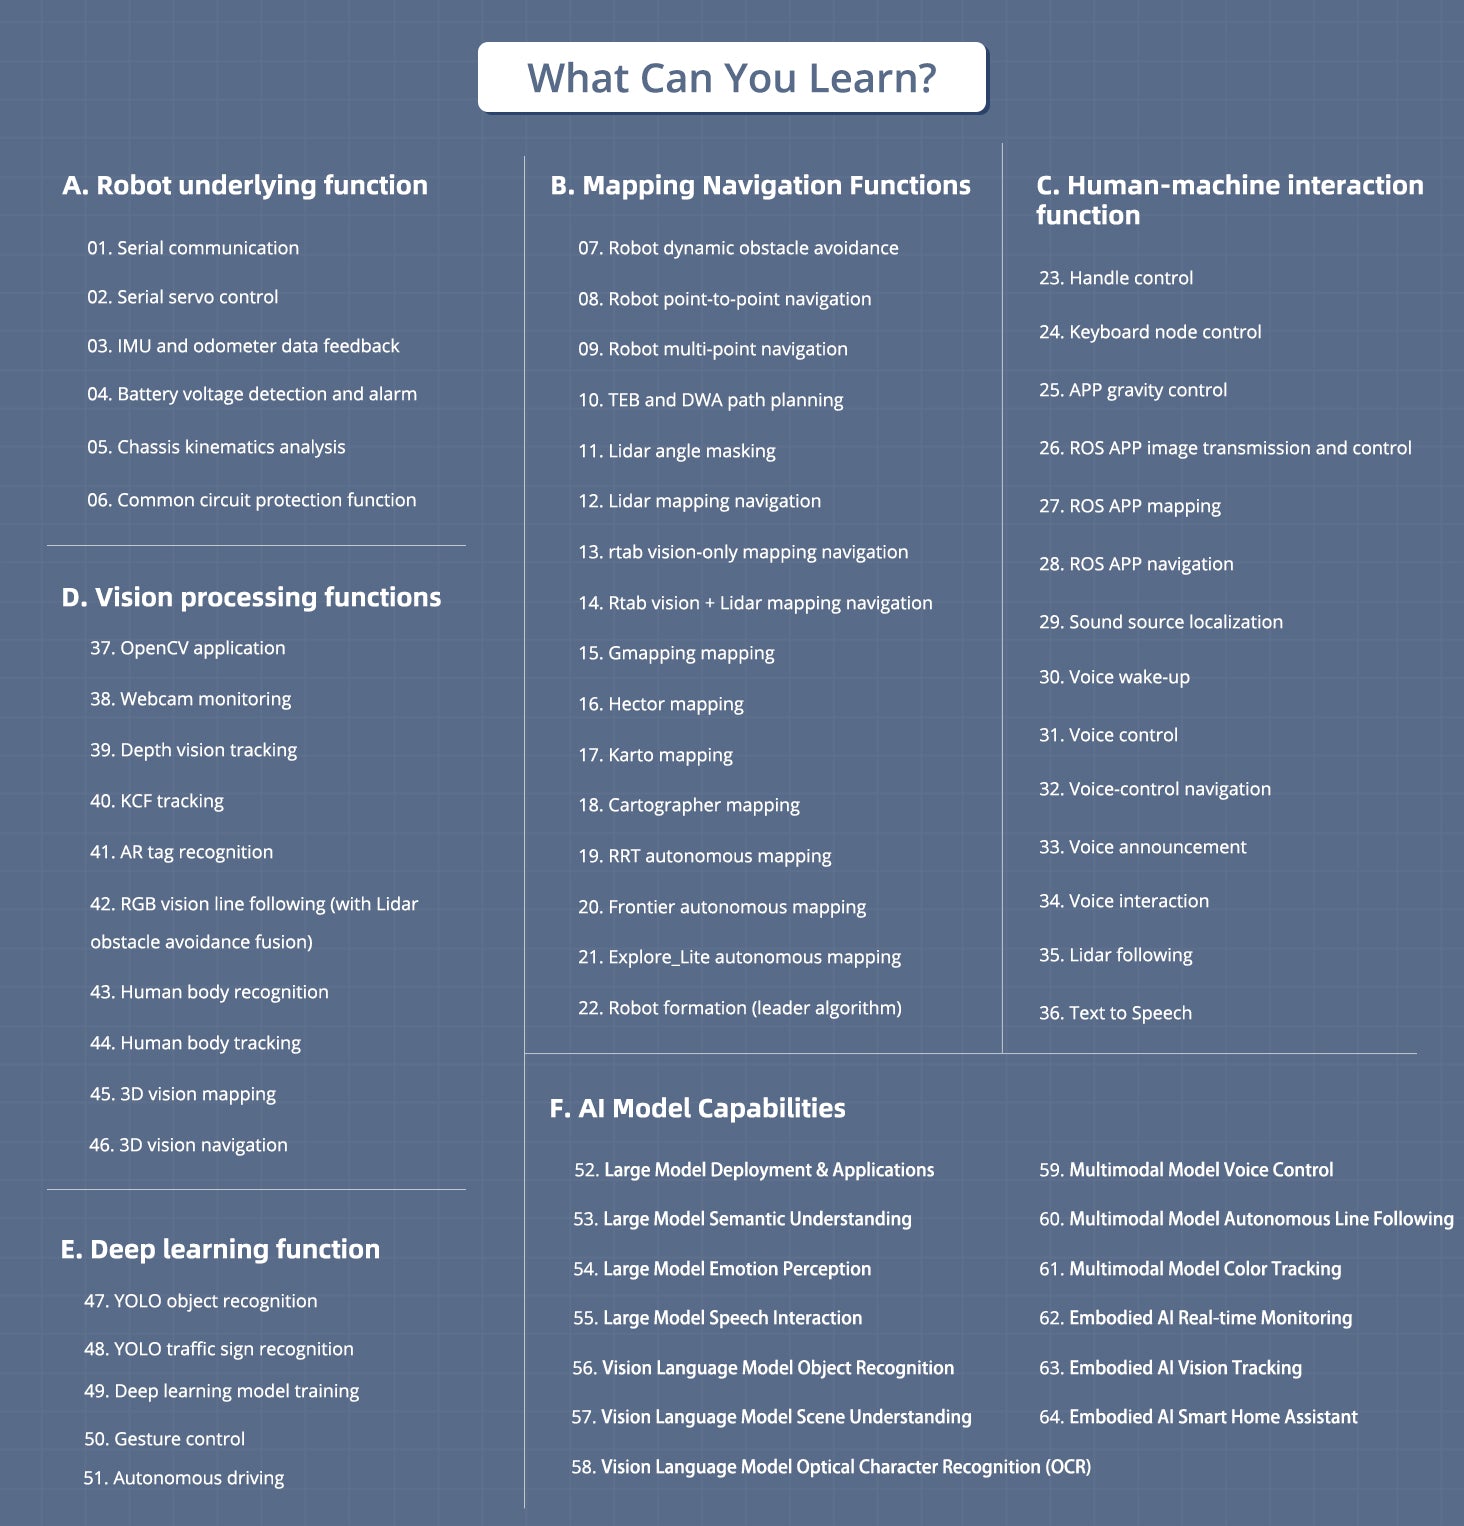
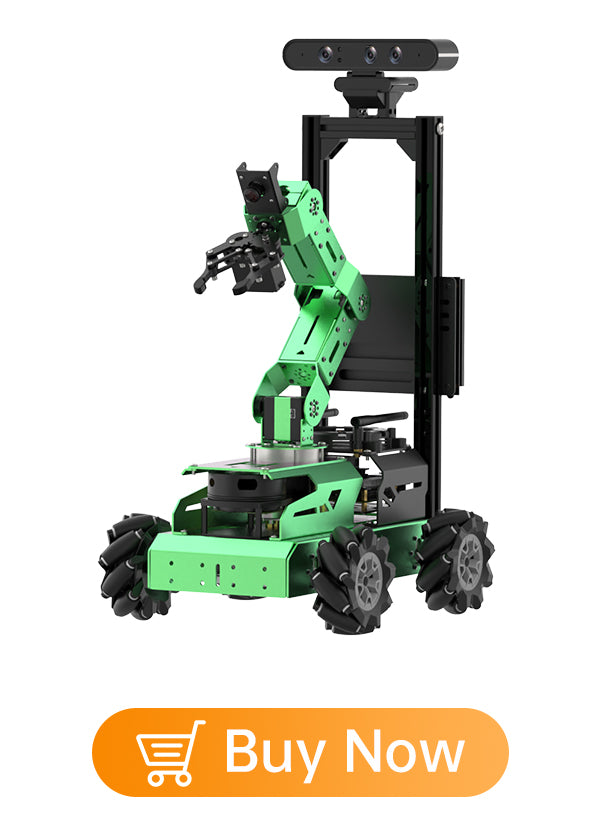
تعد JetRover روبوتًا مركبًا يعمل بنظام ROS، قامت بتطويره شركة Hiwonder لسيناريوهات تعليم ROS. يدعم الروبوت ثلاثة هياكل للحركة: عجلات ميكانوم (Mecanum)، وتوجيه أكرمان، وهيكل مجنزرات. وهو مجهز بجهاز NVIDIA Jetson Nano، ومحرك تشفير مغناطيسي عالي الأداء، وذراع روبوتية بـ 6 درجات حرية. بفضل إعدادات الأجهزة عالية الأداء مثل الليدار (Lidar)، وكاميرا العمق ثلاثية الأبعاد، وشاشة LCD مقاس 7 بوصات، ومصفوفة ميكروفونات بعيدة المدى، يمكن للروبوت تنفيذ التحكم في الحركة، ورسم خرائط الملاحة، وتخطيط المسار، والتتبع وتجنب العوائق، والقيادة الذاتية، والالتقاط ثلاثي الأبعاد، والملاحة والمناولة، والتفاعل الحسي الجسدي، والتفاعل الصوتي بعيد المدى، وتشكيل التحكم الجماعي، وغيرها من التطبيقات.
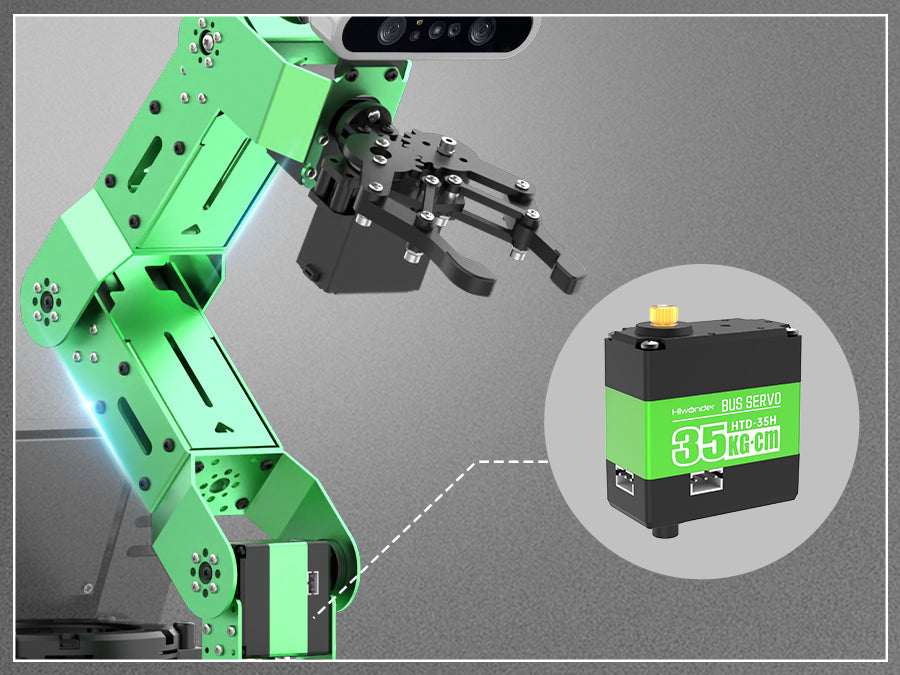
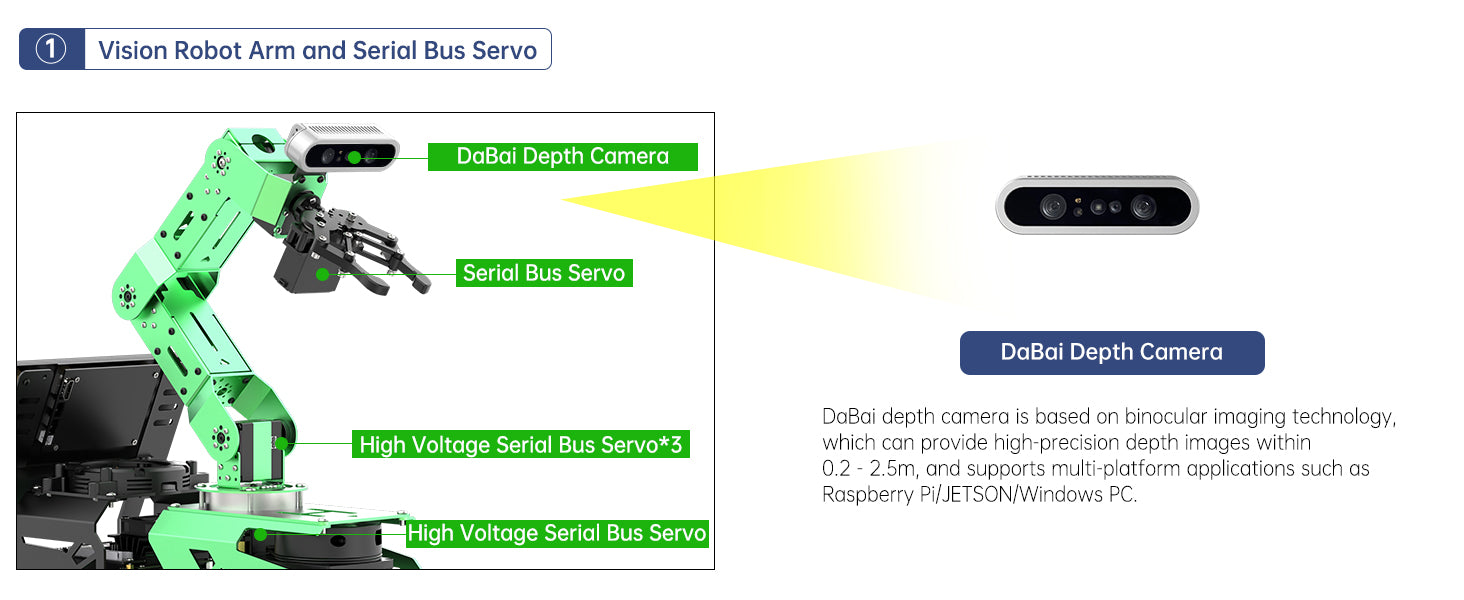
ذراع روبوتية بـ 6 درجات حرية ومحرك سيرفو ذكيتم تجهيز JetRover بذراع روبوتية بـ 6 درجات حرية ومحرك سيرفو عالي الجهد وعزم الدوران، مما يعزز قدرة الروبوت بشكل كبير. |
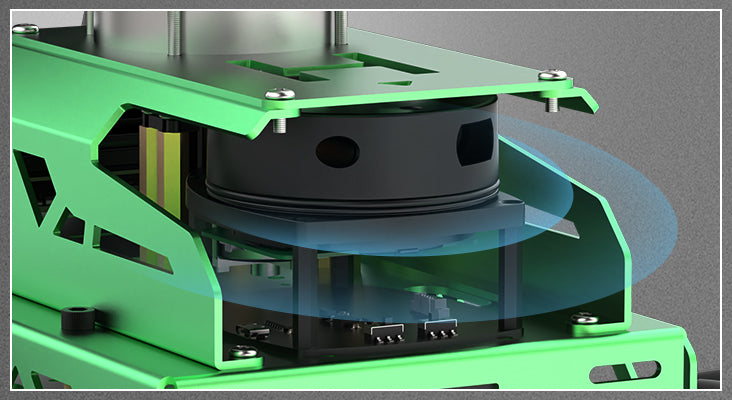
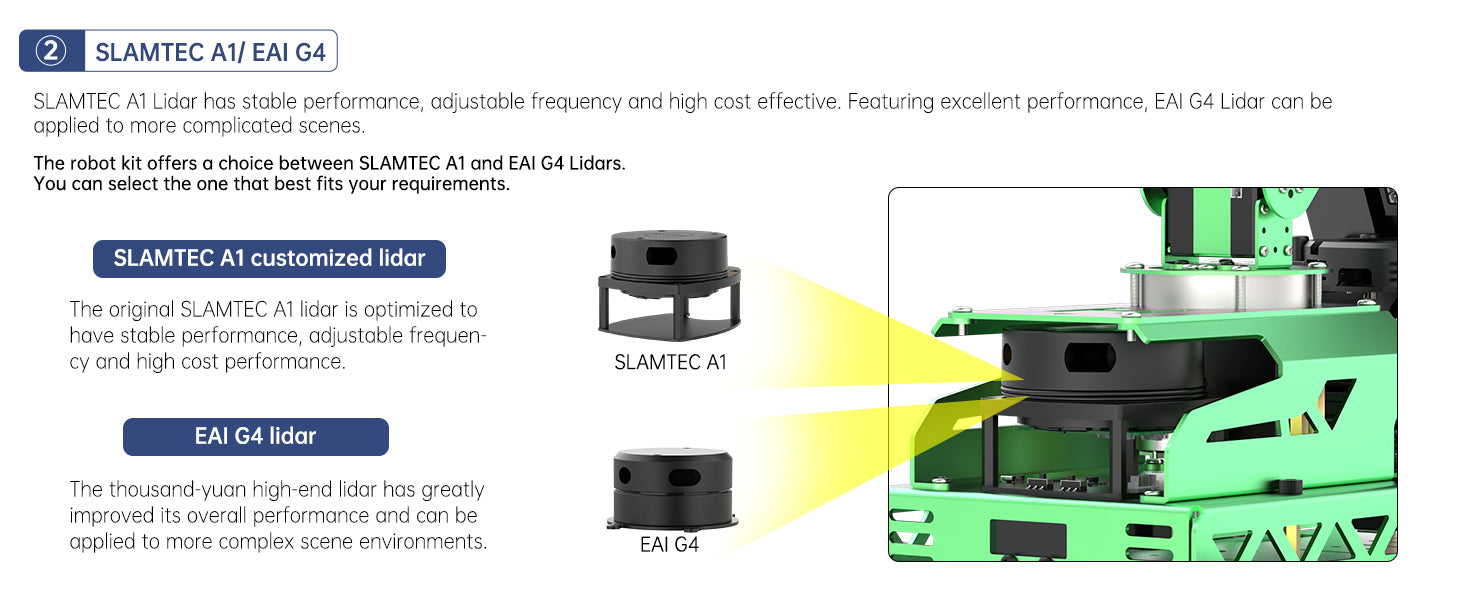
ملاحة ورسم خرائط عبر تقنية LiDAR SLAMتم تجهيز JetRover بتقنية الليدار (LiDAR)، التي يمكنها تنفيذ رسم خرائط SLAM والملاحة، كما تدعم تخطيط المسار، والملاحة إلى نقاط ثابتة، وتجنب العوائق الديناميكية. |
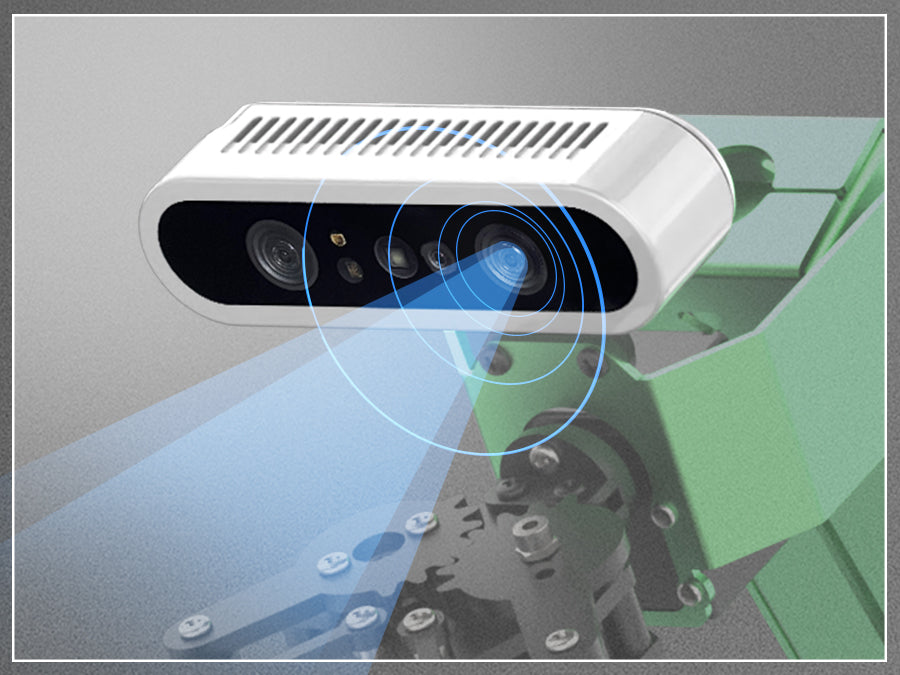
رؤية عميقة من منظور الشخص الأولتم تجهيز JetRover بذراع روبوتية بـ 6 درجات حرية، مزودة بكاميرا عمق ثلاثية الأبعاد عالية الأداء في نهايتها، مما يمكنها من تحقيق التعرف على الأهداف وتتبعها والتقاطها. |
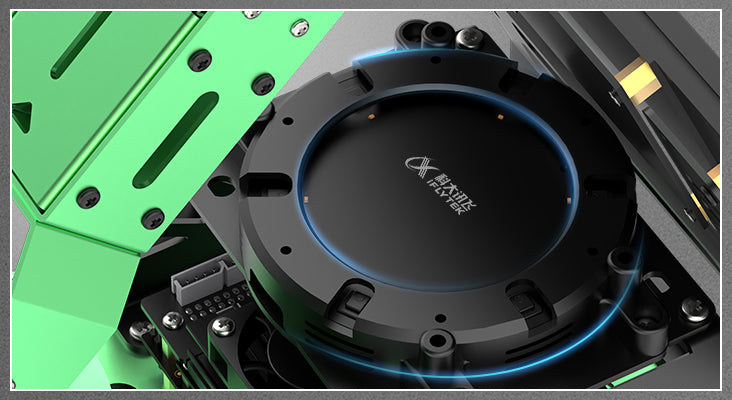
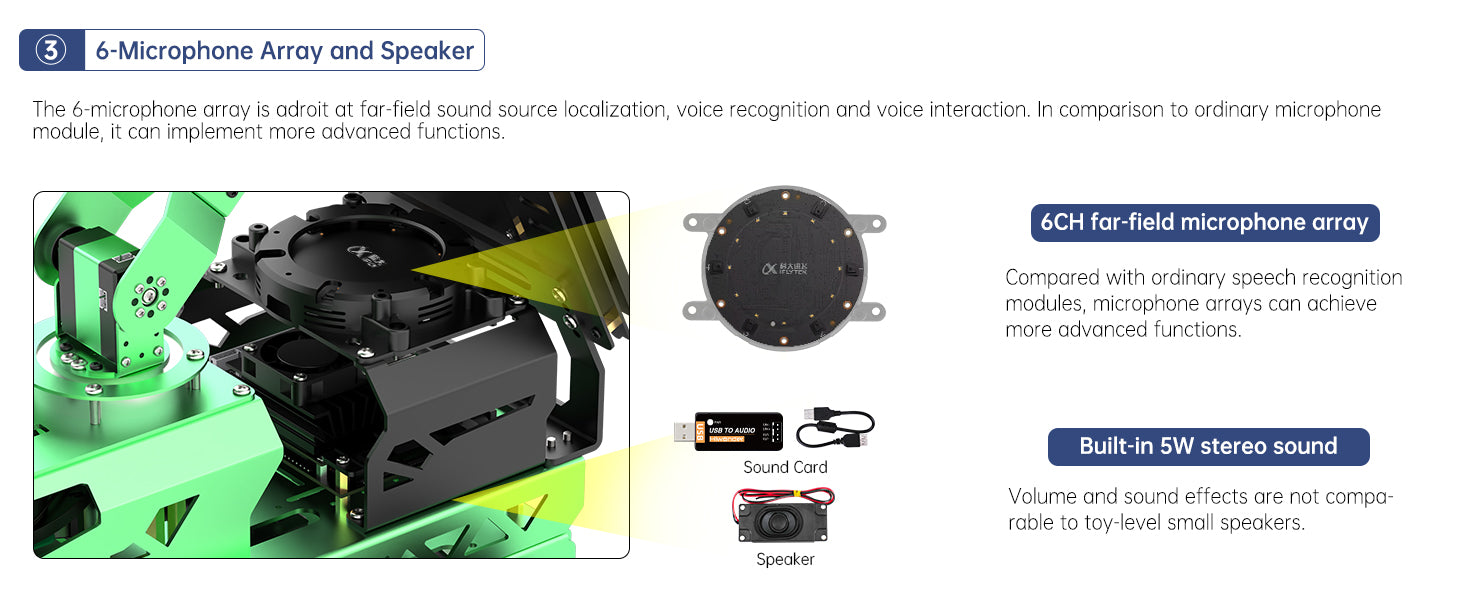
مصفوفة ميكروفونات سداسية القنوات بعيدة المدىتدعم مصفوفة الميكروفونات سداسية القنوات بعيدة المدى ومكبرات الصوت تحديد مصدر الصوت، والتحكم بالتعرف على الصوت، والملاحة الصوتية، وغيرها من الوظائف. |
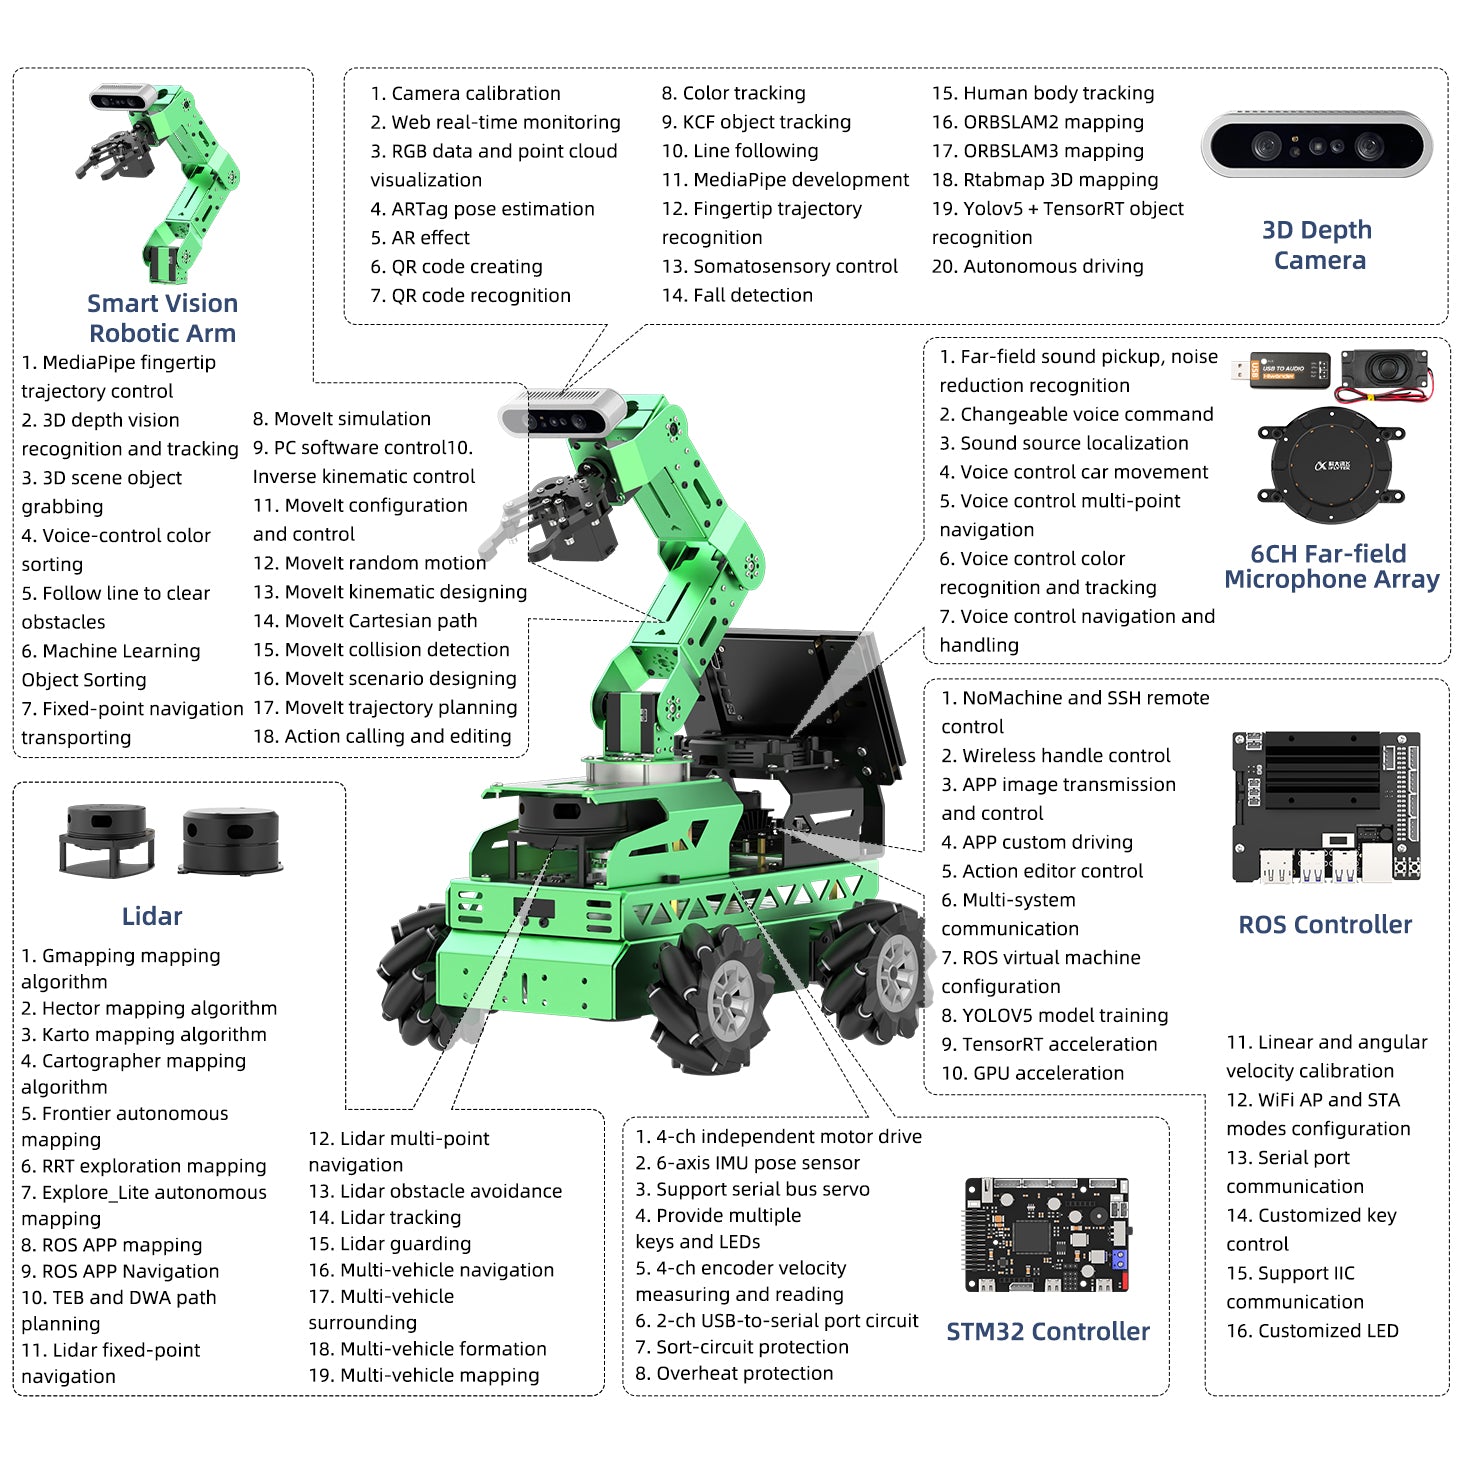


من خلال دمج الذكاء الاصطناعي، يمكن لـ JetRover تنفيذ تتبع الأهداف باستخدام خوارزمية KCF، والتعلم العميق، والتعرف على الألوان/العلامات وتتبعها، والواقع المعزز (AR)، إلخ.

تتبع الأهداف باستخدام KCFبالاعتماد على خوارزمية تصفية KCF، يمكن للروبوت تتبع الهدف المحدد. |

تتبع المسار بصرياًيدعم JetRover اختيار الألوان المخصصة، ويمكن للروبوت التعرف على الخطوط الملونة وتتبعها. |
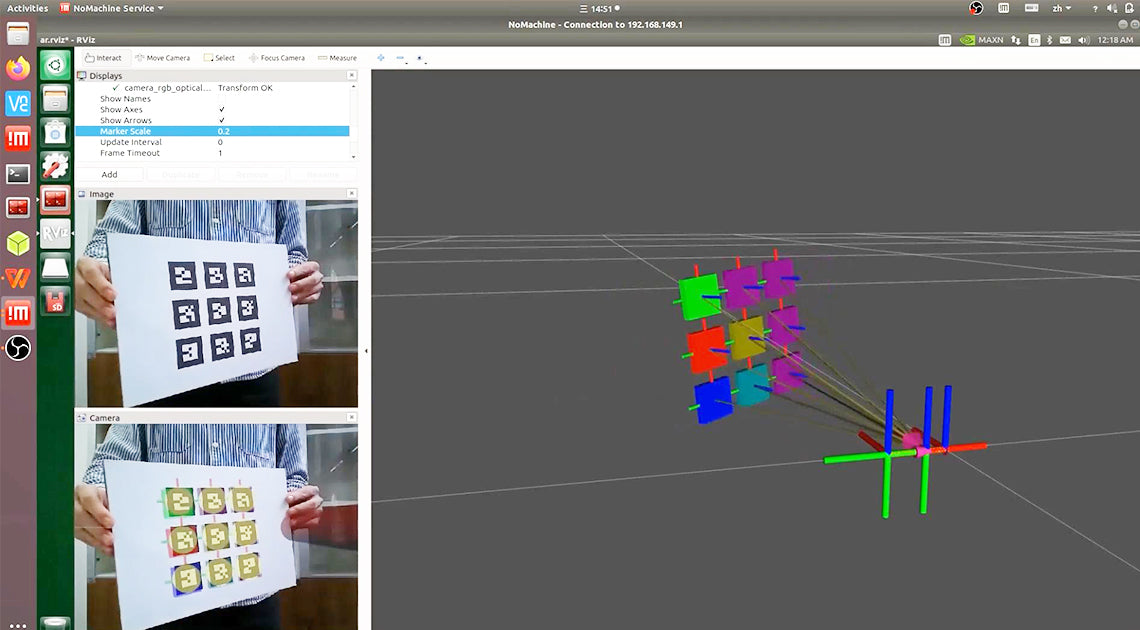
التعرف على الألوان وتتبعهايستطيع JetRover التعرف على اللون المعين وتتبعه، كما يمكنه التعرف على العديد من علامات April Tags وإحداثياتها في نفس الوقت. |

الواقع المعزز (AR)اختر الرسومات المقابلة من خلال التطبيق، واسمح للرسومات بالظهور على كود April Tag من خلال تقنية تعزيز الواقع AR. |

تطوير MediaPipe، وتفاعل ذكاء اصطناعي مطوريستطيع JetRover التعرف على اللون المعين وتتبعه، كما يمكنه التعرف على العديد من علامات April Tags وإحداثياتها في نفس الوقت. |
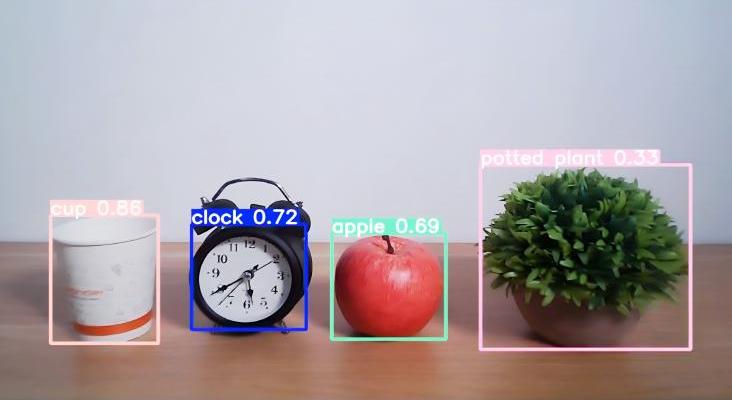
إطار عمل التعلم العميق للذكاء الاصطناعياستخدم خوارزمية شبكة YOLO ومكتبة نماذج التعلم العميق للتعرف على الأشياء. |


تحديد مصدر الصوتمن خلال مصفوفة الميكروفونات السداسية، يتم تحقيق تحديد دقيق لمصادر تقليل الضوضاء. ومع التعرف على المسافة بالرادار، يمكن استدعاء Hiwonder في أي مكان. |

البث الصوتي TTSيمكن تحويل محتوى النص المنشور بواسطة ROS مباشرة إلى بث صوتي لتسهيل التصميم التفاعلي. |

التفاعل الصوتييتم دمج التعرف على الكلام والبث الصوتي TTS لتحقيق التفاعل الصوتي، ودعم توسيع وظيفة المحادثة الصوتية عبر الإنترنت من iFlytek. |

الملاحة الصوتيةاستخدم الأوامر الصوتية للتحكم في Hiwonder للوصول إلى أي موقع محدد على الخريطة، مشابه لسيناريو التحكم الصوتي لروبوت توصيل الطعام. |

ROS هو نظام تشغيل مفتوح المصدر للروبوتات. وهو يوفر بعض الخدمات الأساسية، مثل تجريد الأجهزة، والتحكم في الأجهزة منخفضة المستوى، وتنفيذ الوظائف شائعة الاستخدام، وتمرير الرسائل بين العمليات، وإدارة الحزم. كما يوفر الأدوات ووظائف المكتبة اللازمة للحصول على الكود وتجميعه وكتابته وتشغيله عبر أجهزة الكمبيوتر. ويهدف إلى توفير دعم إعادة استخدام الكود لأبحاث وتطوير الروبوتات.
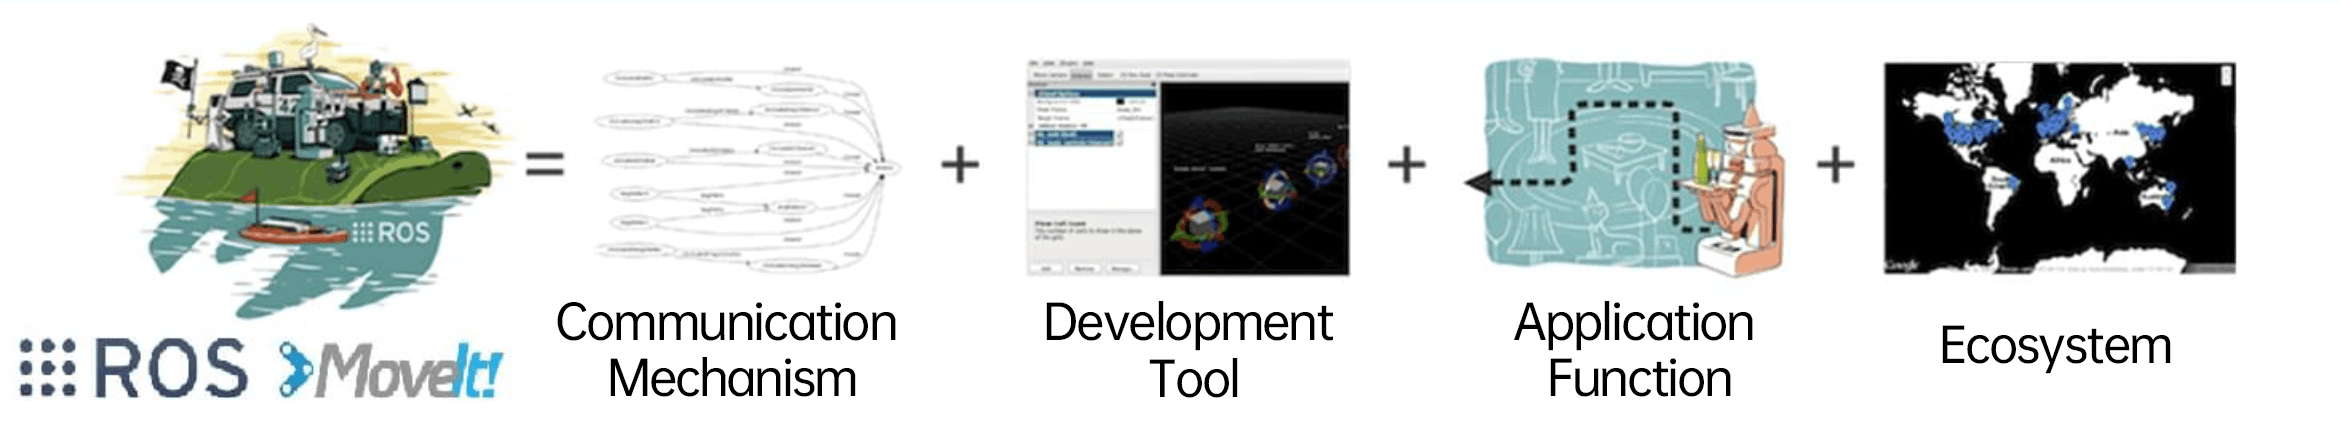
يستخدم JetRover إطار عمل ROS ويدعم محاكاة Gazebo. توفر Gazebo طريقة جديدة لك للتحكم في JetRover والتحقق من الخوارزمية في بيئة محاكاة، مما يقلل من المتطلبات التجريبية ويحسن الكفاءة.
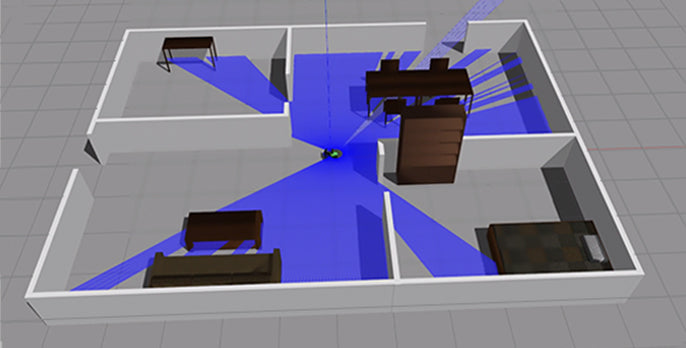
التحكم في محاكاة الجسممن خلال التحكم في محاكاة الروبوت، يمكن إجراء التحقق من خوارزمية رسم خرائط الملاحة لتحسين سرعة تكرار الخوارزمية وتقليل تكلفة التجربة والخطأ. |
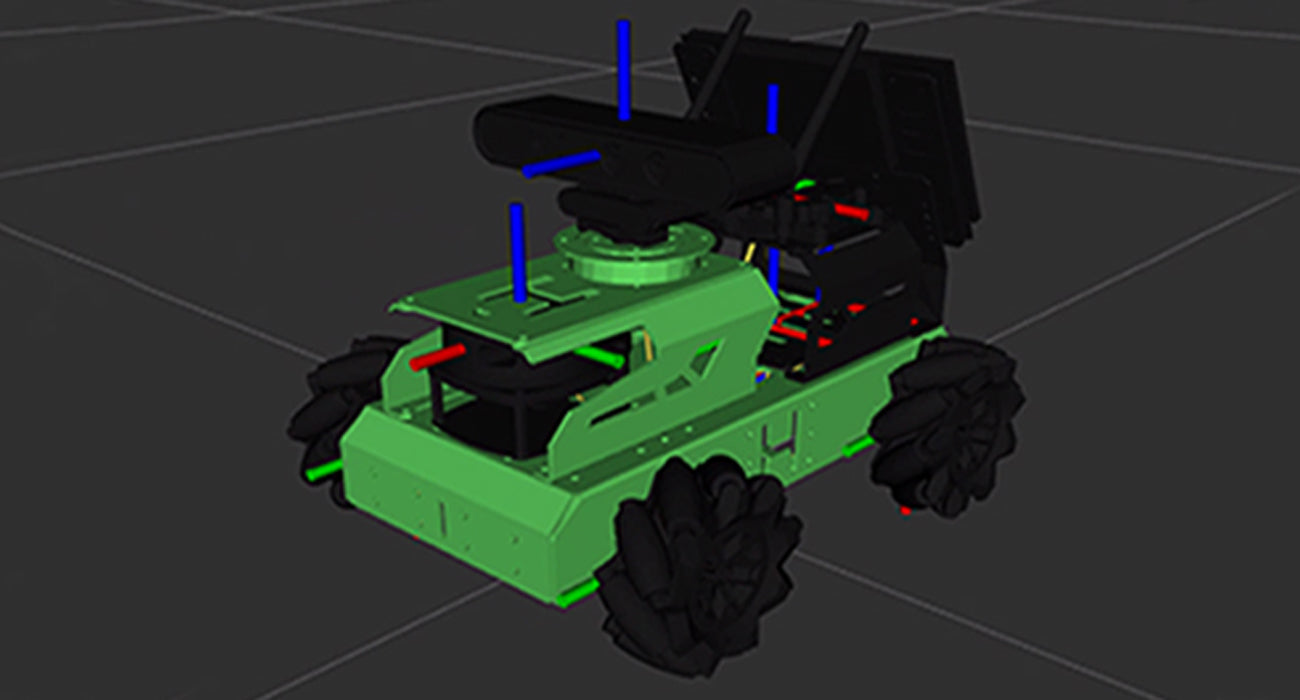
البيانات المرئيةيمكن لـ RViz تصور نتائج رسم الخرائط والملاحة، مما يسهل تصحيح الأخطاء وتحسين الخوارزمية. |


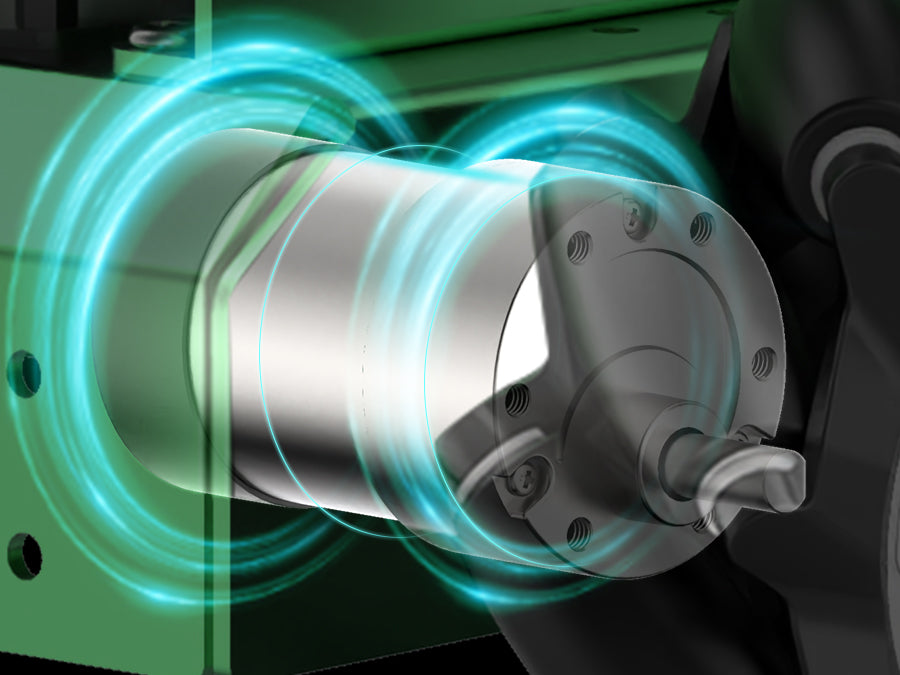
غطاء خلفي محمييمكنه حماية دائرة PCB والحلقة المغناطيسية في نهاية المحرك بشكل فعال من التأثيرات الخارجية، مما يحسن سلامة وعمر خدمة المحرك بشكل فعال. |
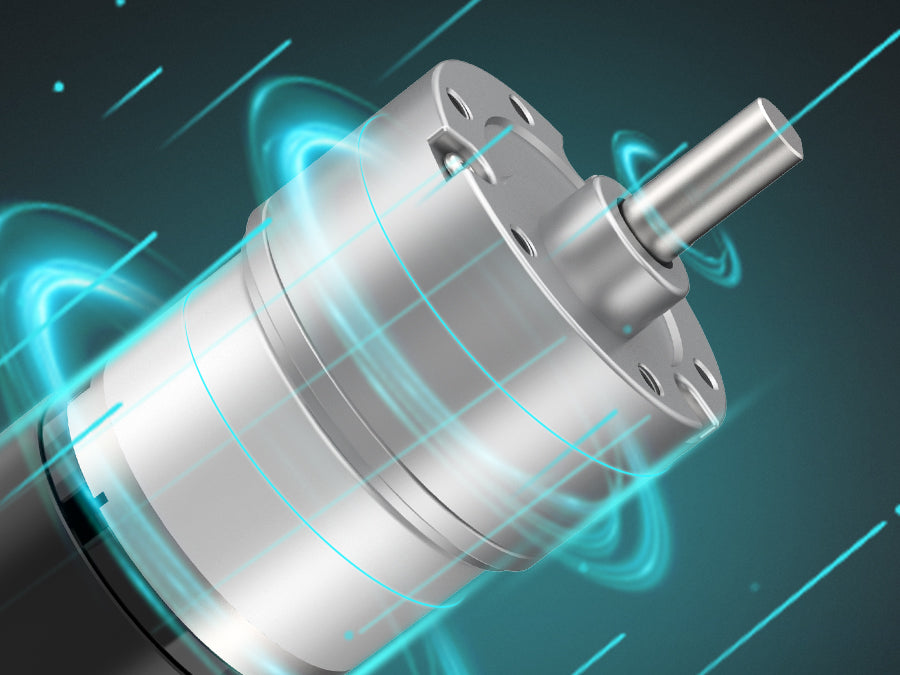
محرك تيار مستمر بفرشاة مغناطيسي دائمالسريع، وعزم دوران بدء كبير، وتغير سلس في السرعة. |

مشفر مغناطيسي عالي الدقةتم تجهيز المحرك بمشفر مغناطيسي عالي الدقة، ويتميز بقدرة حصانية قوية، ودقة عالية، وقدرة قوية على مقاومة التداخل. |
التكيف مع مختلف المشاهدتتيح السرعة المنخفضة بنسبة تخفيض 1:90 وعزم الدوران العالي البالغ 15 كجم.سم للمحرك التكيف مع هياكل السيارات المصنوعة من مواد مختلفة. |
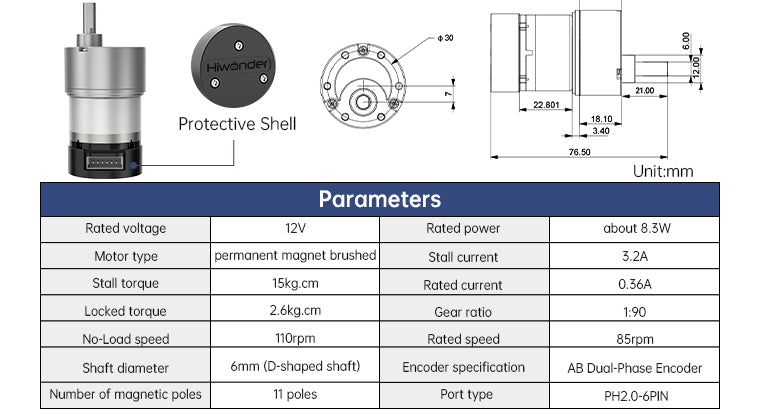
محرك مسنن مع مشفر هوليأتي محرك 520 مع مشفر عالي الدقة، ويتميز بقوة كبيرة وأداء عالٍ. يبرز مشفر هول التزايدي المدمج (AB phase) بدقته العالية وقدرته على مقاومة التداخل. |
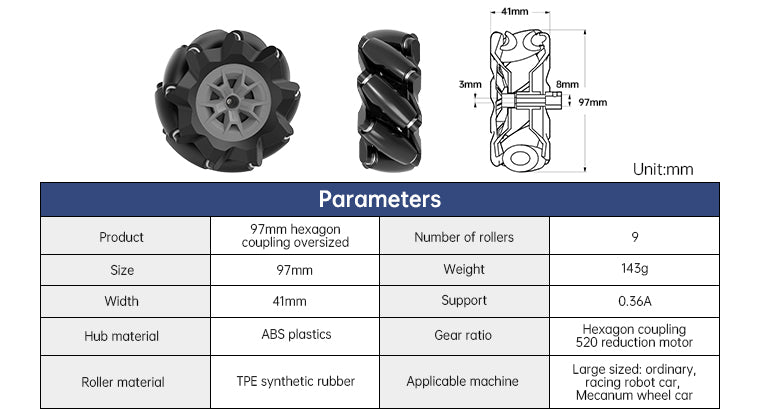
عجلات ميكانومتتميز عجلات ميكانوم بهيكل مدمج وحركة مرنة، وتدعم الحركة الشاملة بزاوية 360 درجة، وتحقق الحركة الجانبية الكاملة للسيارة. |
 |
 |
 |
 |
|
|---|---|---|---|---|
| JetTank | JetAcker | JetAuto | JetAuto Pro | |
| الهيكل | هيكل مجنزرات | هيكل توجيه أكرمان | هيكل تعليق بندولي | هيكل تعليق بندولي |
| العجلات | جنزير نايلون | عجلة مطاطية صلبة 100 مم | عجلة ميكانوم 97 مم | عجلة ميكانوم 97 مم |
| المحرك | محرك 520 عدد 2 | محرك 520 عدد 2 | محرك 520 عدد 4 | محرك 520 عدد 4 |
| المؤازر (سيرفو) | مؤازر ذكي عدد 1 | مؤازر ذكي عدد 2 | مؤازر ذكي عدد 1 | مؤازر ذكي عدد 5 |
| الكاميرا | كاميرا عمق Astra Pro Plus | كاميرا عمق Astra Pro Plus | كاميرا عمق Astra Pro Plus | كاميرا عمق Astra Pro Plus وكاميرا أحادية العدسة |
| العجلة | مسار من النايلون | عجلة مطاطية صلبة 100 مم | عجلة ميكانوم 97 مم | عجلة ميكانوم 97 مم |
| ليدار (Lidar) | SLAMTEC A1/ EAI G4 | |||
| ذراع الروبوت | / | / | / | ذراع روبوت برؤية أحادية |
| المميزات | تطوير متعمق لـ ROS، قادر على تجاوز العوائق | أبحاث القيادة الذاتية | نظام تعليق بندولي لقيادة مستقرة، حركة متعددة الاتجاهات 360 درجة | الإمساك والنقل |
|
|
||||||||||||||||||||||||||||||||||||||||||||||
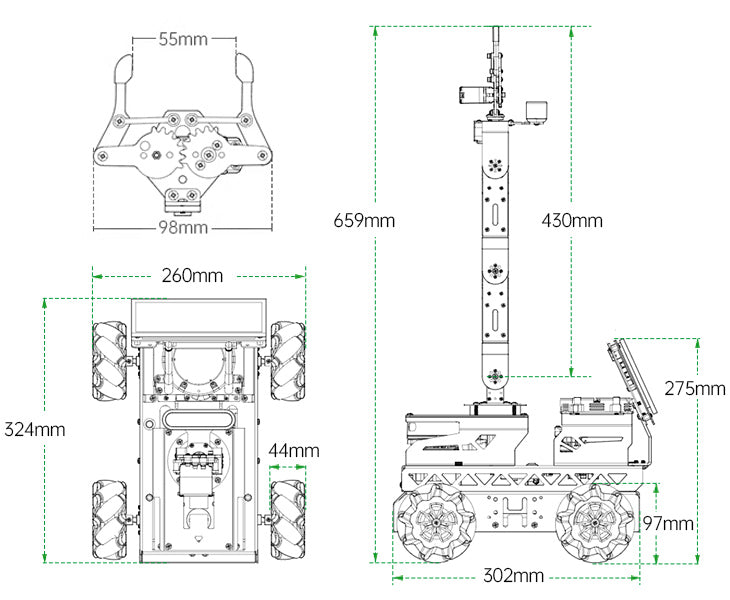
JetRover M1 |
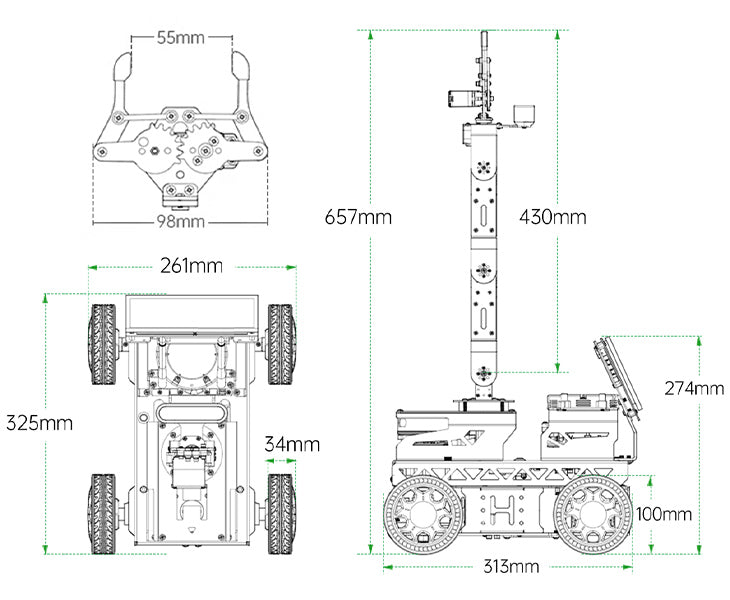
JetRover A1 |
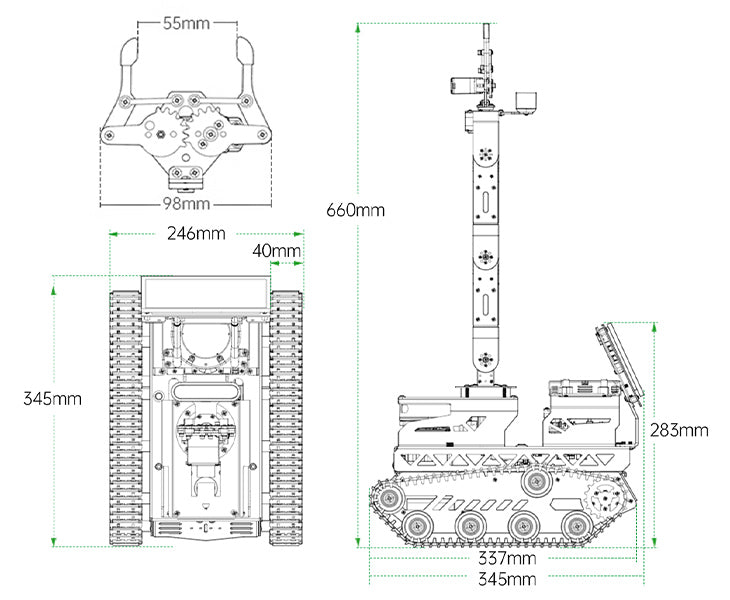
JetRover T1 |
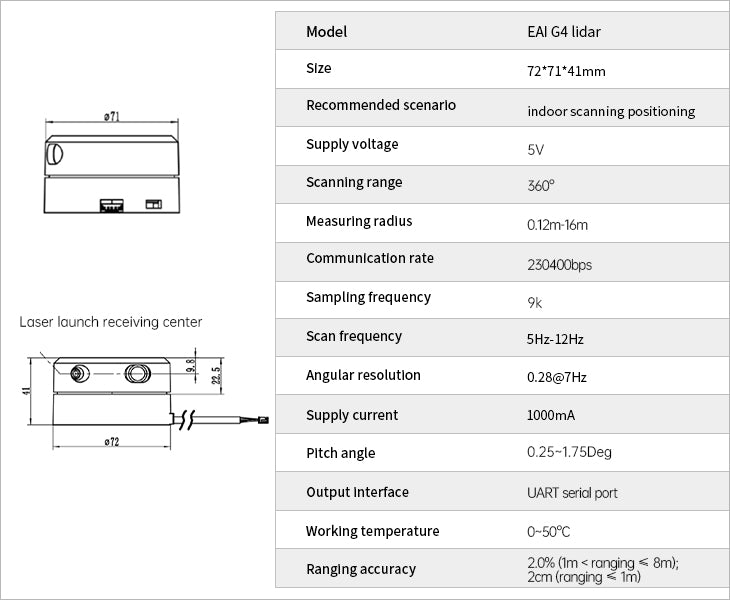
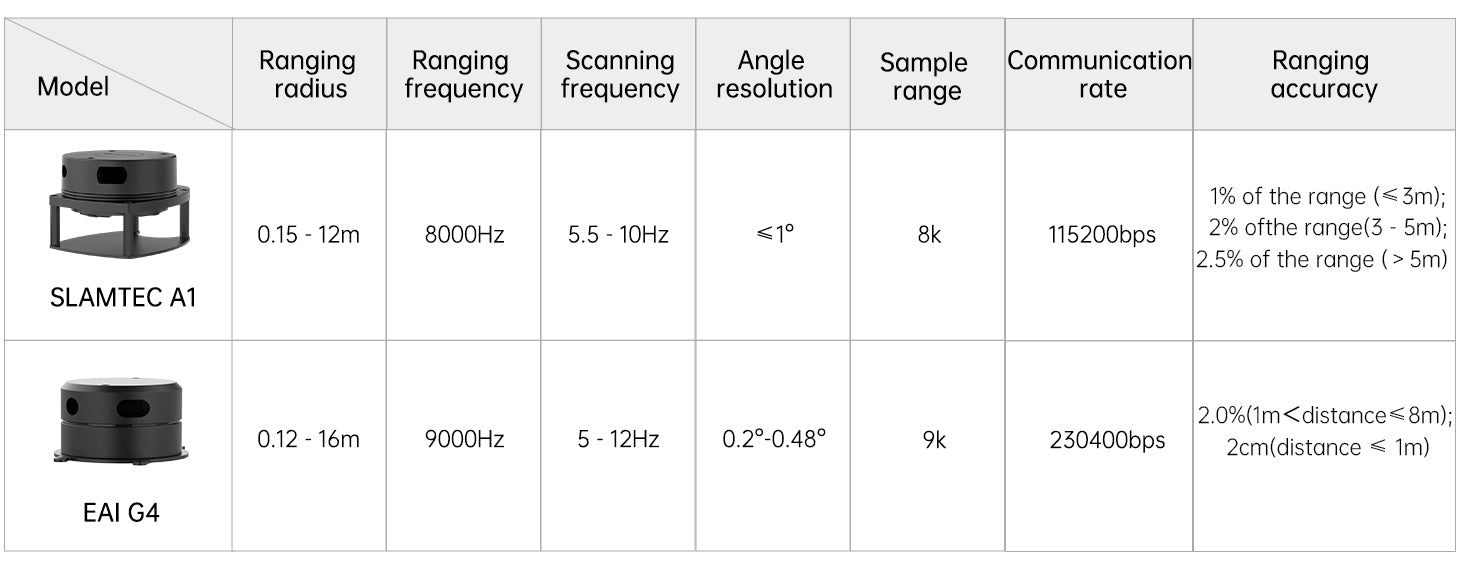
معلمات ليدار EAI G4 |
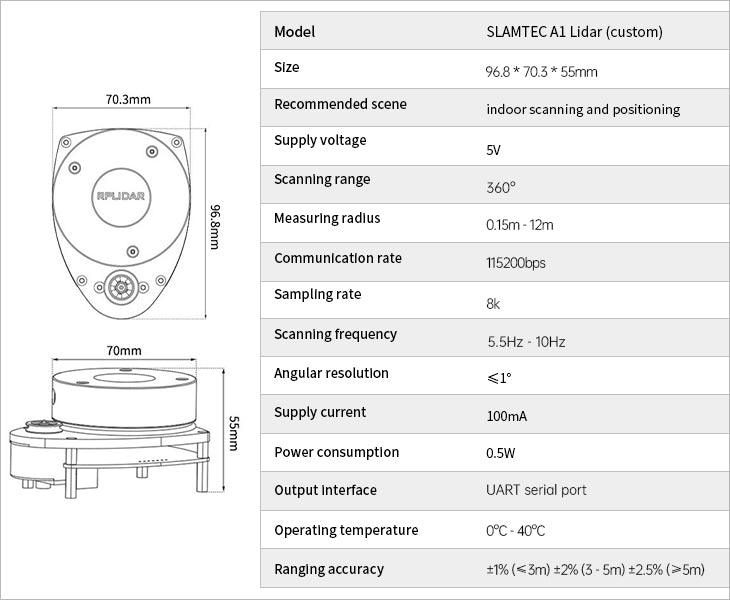
معلمات ليدار SLAMTEC A1 |
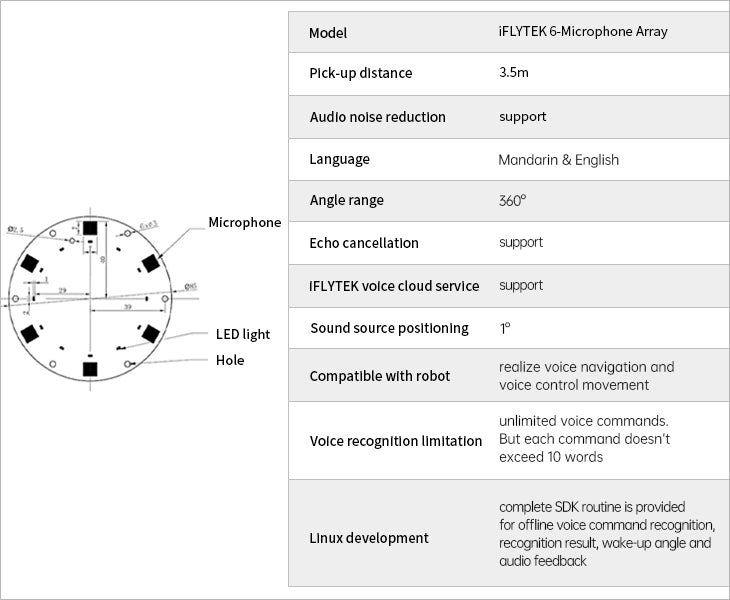
معلمات مصفوفة الميكروفونات الستة |
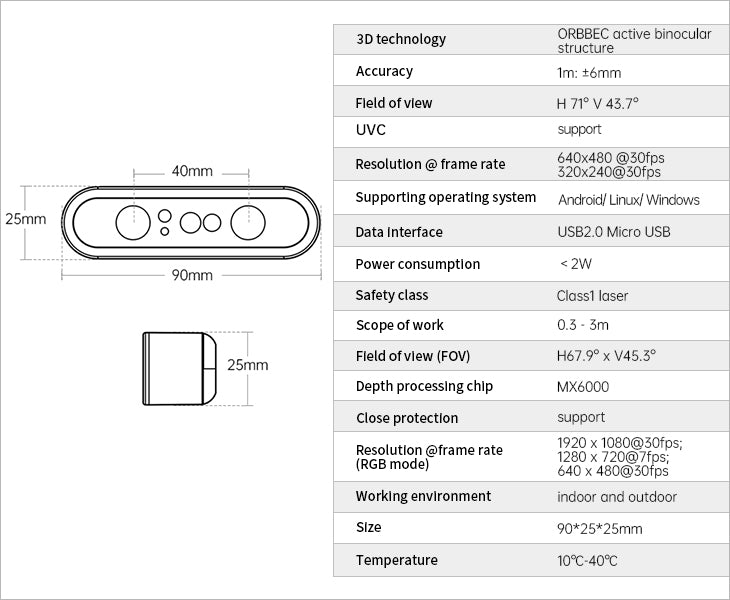
معلمات كاميرا العمق |
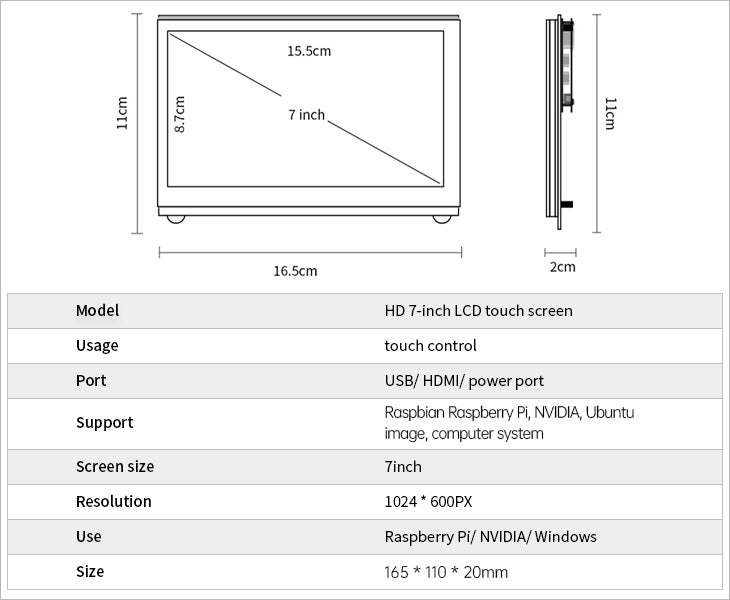
معلمات شاشة LCD مقاس 7 بوصات |
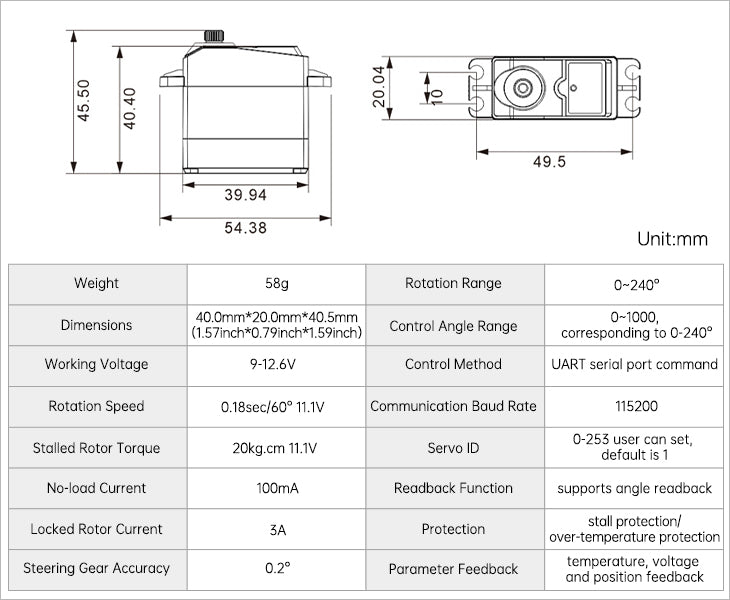
معلمات مؤازر HTS-20H |
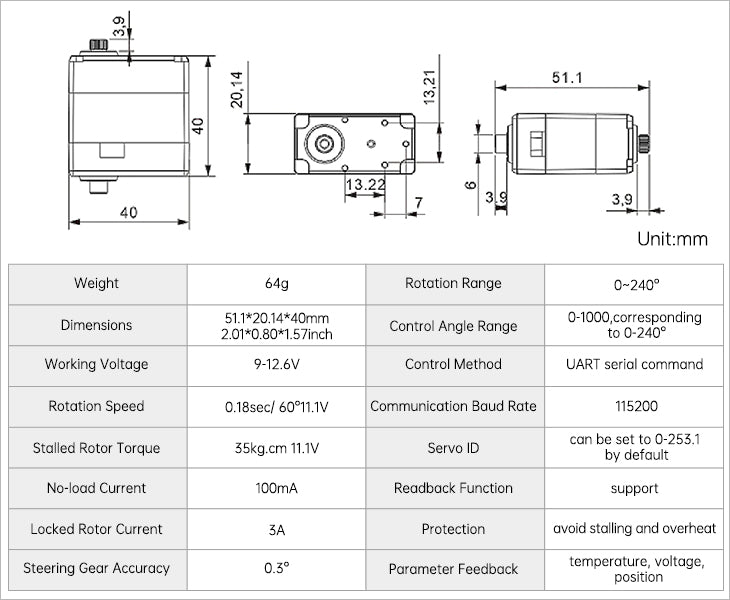
معلمات مؤازر HTD-35H |
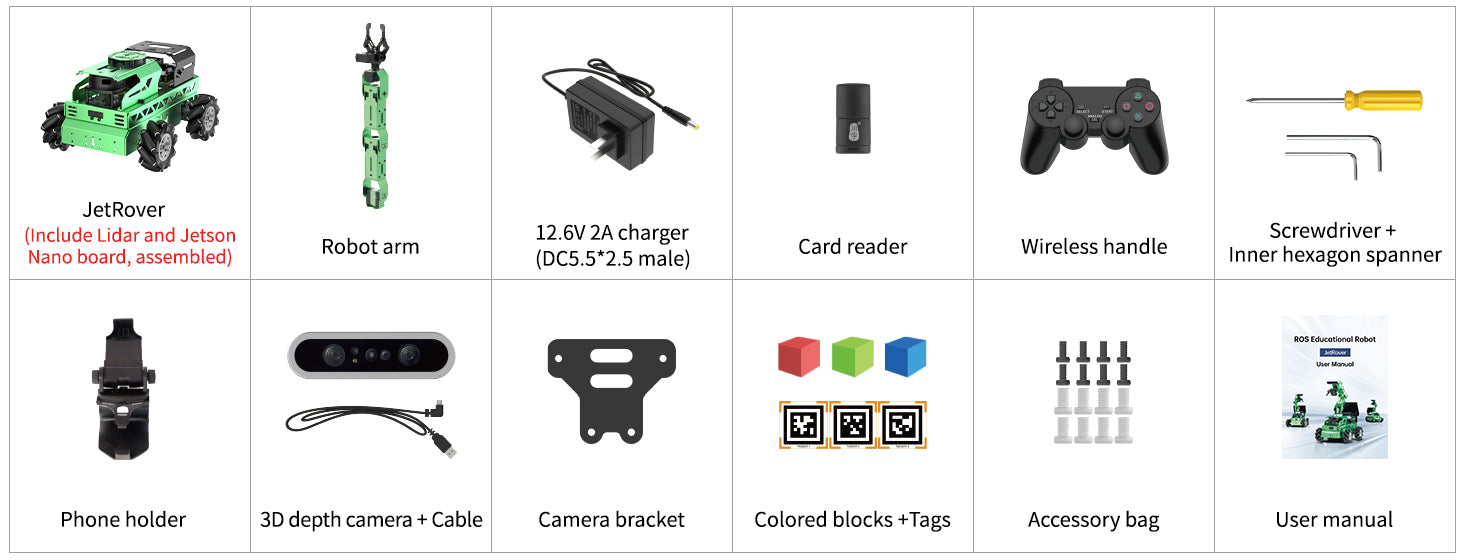
ملاحظة: تأخذ قائمة التعبئة هيكل عجلة ميكانوم كمثال. يمكن للمستخدمين اختيار هيكل أكرمان أو هيكل الدبابة. جميع الملحقات الأخرى هي نفسها باستثناء الهيكل.
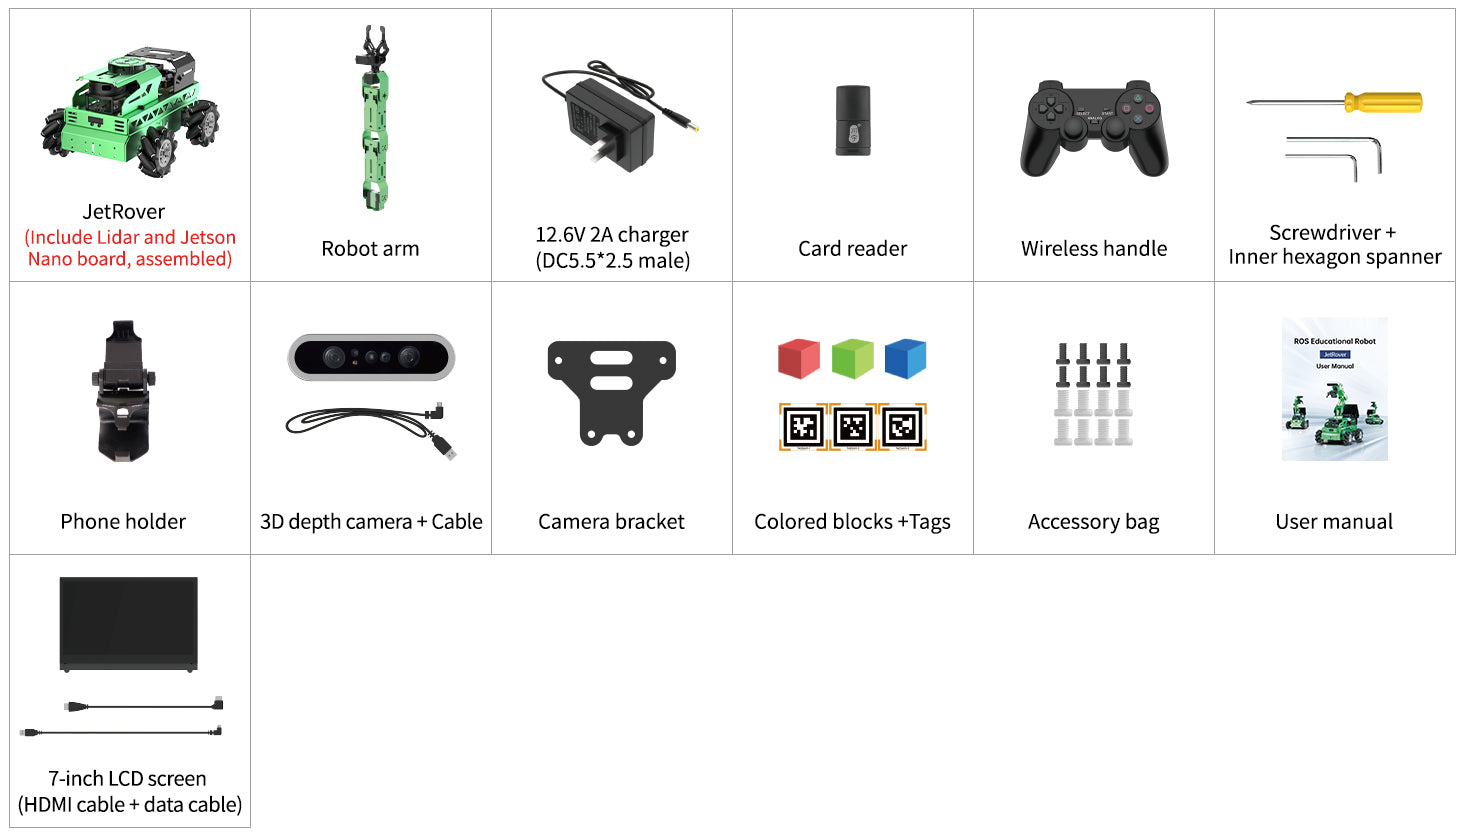
ملاحظة: تأخذ قائمة التعبئة هيكل عجلة ميكانوم كمثال. يمكن للمستخدمين اختيار هيكل أكرمان أو هيكل الدبابة. جميع الملحقات الأخرى هي نفسها باستثناء الهيكل.
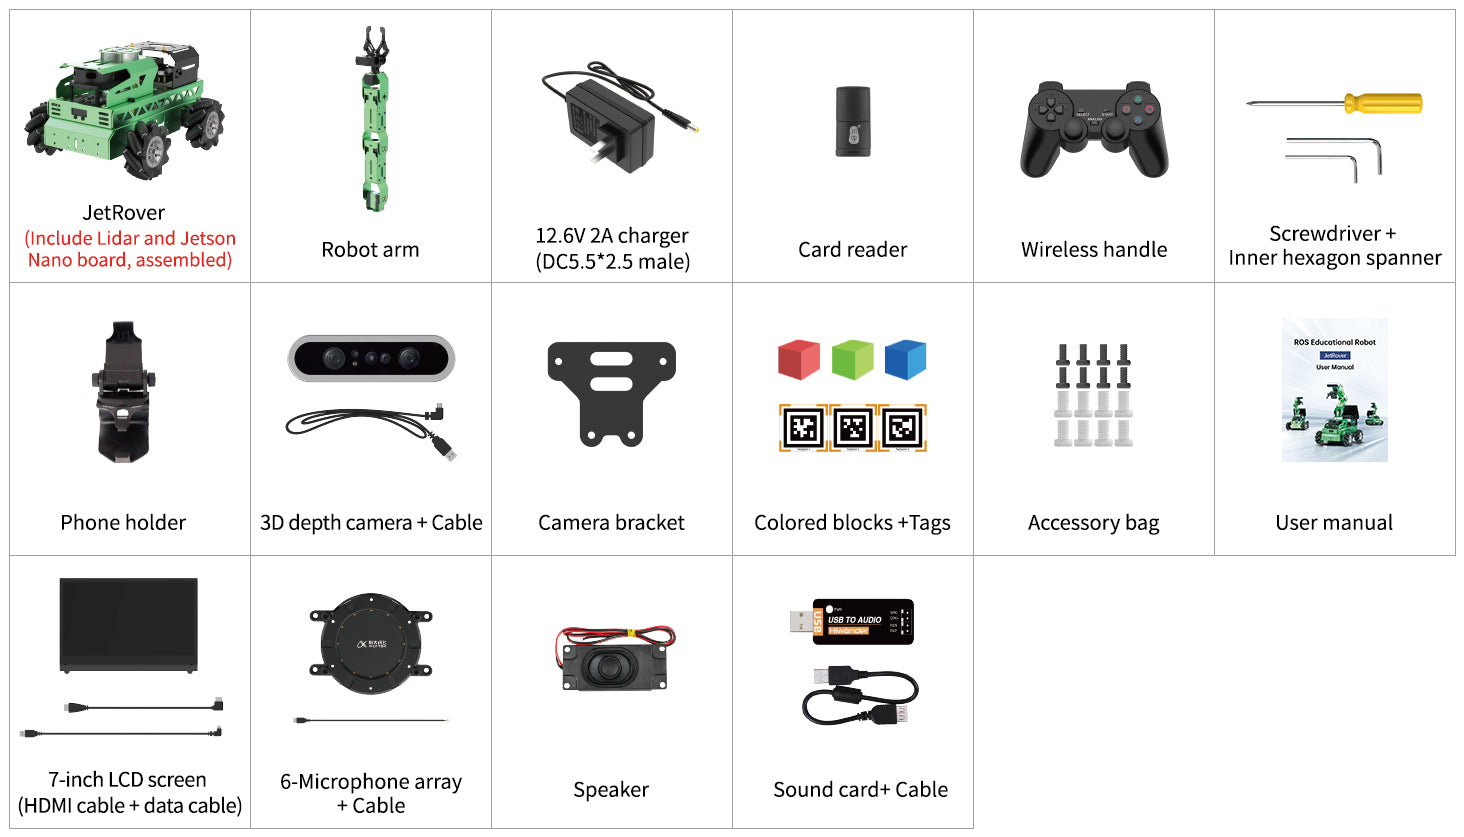
ملاحظة: تأخذ قائمة التعبئة هيكل عجلة ميكانوم كمثال. يمكن للمستخدمين اختيار هيكل أكرمان أو هيكل الدبابة. جميع الملحقات الأخرى هي نفسها باستثناء الهيكل.
No reviews yet. Be the first to share your experience!
For more discussion Click Here
Discover More In:
Category: View all مجموعة روبوت


يرجى تعبئة النموذج أدناه وسيتواصل معك فريقنا لتزويدك بأسعار الجملة.
تعد JetRover روبوتًا مركبًا يعمل بنظام ROS، قامت بتطويره شركة Hiwonder لسيناريوهات تعليم ROS. يدعم الروبوت ثلاثة هياكل للحركة: عجلات ميكانوم (Mecanum)، وتوجيه أكرمان، وهيكل مجنزرات. وهو مجهز بجهاز NVIDIA Jetson Nano، ومحرك تشفير مغناطيسي عالي الأداء، وذراع روبوتية بـ 6 درجات حرية. بفضل إعدادات الأجهزة عالية الأداء مثل الليدار (Lidar)، وكاميرا العمق ثلاثية الأبعاد، وشاشة LCD مقاس 7 بوصات، ومصفوفة ميكروفونات بعيدة المدى، يمكن للروبوت تنفيذ التحكم في الحركة، ورسم خرائط الملاحة، وتخطيط المسار، والتتبع وتجنب العوائق، والقيادة الذاتية، والالتقاط ثلاثي الأبعاد، والملاحة والمناولة، والتفاعل الحسي الجسدي، والتفاعل الصوتي بعيد المدى، وتشكيل التحكم الجماعي، وغيرها من التطبيقات.
ذراع روبوتية بـ 6 درجات حرية ومحرك سيرفو ذكيتم تجهيز JetRover بذراع روبوتية بـ 6 درجات حرية ومحرك سيرفو عالي الجهد وعزم الدوران، مما يعزز قدرة الروبوت بشكل كبير. |
ملاحة ورسم خرائط عبر تقنية LiDAR SLAMتم تجهيز JetRover بتقنية الليدار (LiDAR)، التي يمكنها تنفيذ رسم خرائط SLAM والملاحة، كما تدعم تخطيط المسار، والملاحة إلى نقاط ثابتة، وتجنب العوائق الديناميكية. |
رؤية عميقة من منظور الشخص الأولتم تجهيز JetRover بذراع روبوتية بـ 6 درجات حرية، مزودة بكاميرا عمق ثلاثية الأبعاد عالية الأداء في نهايتها، مما يمكنها من تحقيق التعرف على الأهداف وتتبعها والتقاطها. |
مصفوفة ميكروفونات سداسية القنوات بعيدة المدىتدعم مصفوفة الميكروفونات سداسية القنوات بعيدة المدى ومكبرات الصوت تحديد مصدر الصوت، والتحكم بالتعرف على الصوت، والملاحة الصوتية، وغيرها من الوظائف. |
من خلال دمج الذكاء الاصطناعي، يمكن لـ JetRover تنفيذ تتبع الأهداف باستخدام خوارزمية KCF، والتعلم العميق، والتعرف على الألوان/العلامات وتتبعها، والواقع المعزز (AR)، إلخ.
تتبع الأهداف باستخدام KCFبالاعتماد على خوارزمية تصفية KCF، يمكن للروبوت تتبع الهدف المحدد. |
تتبع المسار بصرياًيدعم JetRover اختيار الألوان المخصصة، ويمكن للروبوت التعرف على الخطوط الملونة وتتبعها. |
التعرف على الألوان وتتبعهايستطيع JetRover التعرف على اللون المعين وتتبعه، كما يمكنه التعرف على العديد من علامات April Tags وإحداثياتها في نفس الوقت. |
الواقع المعزز (AR)اختر الرسومات المقابلة من خلال التطبيق، واسمح للرسومات بالظهور على كود April Tag من خلال تقنية تعزيز الواقع AR. |
تطوير MediaPipe، وتفاعل ذكاء اصطناعي مطوريستطيع JetRover التعرف على اللون المعين وتتبعه، كما يمكنه التعرف على العديد من علامات April Tags وإحداثياتها في نفس الوقت. |
إطار عمل التعلم العميق للذكاء الاصطناعياستخدم خوارزمية شبكة YOLO ومكتبة نماذج التعلم العميق للتعرف على الأشياء. |
تحديد مصدر الصوتمن خلال مصفوفة الميكروفونات السداسية، يتم تحقيق تحديد دقيق لمصادر تقليل الضوضاء. ومع التعرف على المسافة بالرادار، يمكن استدعاء Hiwonder في أي مكان. |
البث الصوتي TTSيمكن تحويل محتوى النص المنشور بواسطة ROS مباشرة إلى بث صوتي لتسهيل التصميم التفاعلي. |
التفاعل الصوتييتم دمج التعرف على الكلام والبث الصوتي TTS لتحقيق التفاعل الصوتي، ودعم توسيع وظيفة المحادثة الصوتية عبر الإنترنت من iFlytek. |
الملاحة الصوتيةاستخدم الأوامر الصوتية للتحكم في Hiwonder للوصول إلى أي موقع محدد على الخريطة، مشابه لسيناريو التحكم الصوتي لروبوت توصيل الطعام. |
ROS هو نظام تشغيل مفتوح المصدر للروبوتات. وهو يوفر بعض الخدمات الأساسية، مثل تجريد الأجهزة، والتحكم في الأجهزة منخفضة المستوى، وتنفيذ الوظائف شائعة الاستخدام، وتمرير الرسائل بين العمليات، وإدارة الحزم. كما يوفر الأدوات ووظائف المكتبة اللازمة للحصول على الكود وتجميعه وكتابته وتشغيله عبر أجهزة الكمبيوتر. ويهدف إلى توفير دعم إعادة استخدام الكود لأبحاث وتطوير الروبوتات.
يستخدم JetRover إطار عمل ROS ويدعم محاكاة Gazebo. توفر Gazebo طريقة جديدة لك للتحكم في JetRover والتحقق من الخوارزمية في بيئة محاكاة، مما يقلل من المتطلبات التجريبية ويحسن الكفاءة.
التحكم في محاكاة الجسممن خلال التحكم في محاكاة الروبوت، يمكن إجراء التحقق من خوارزمية رسم خرائط الملاحة لتحسين سرعة تكرار الخوارزمية وتقليل تكلفة التجربة والخطأ. |
البيانات المرئيةيمكن لـ RViz تصور نتائج رسم الخرائط والملاحة، مما يسهل تصحيح الأخطاء وتحسين الخوارزمية. |
غطاء خلفي محمييمكنه حماية دائرة PCB والحلقة المغناطيسية في نهاية المحرك بشكل فعال من التأثيرات الخارجية، مما يحسن سلامة وعمر خدمة المحرك بشكل فعال. |
محرك تيار مستمر بفرشاة مغناطيسي دائمالسريع، وعزم دوران بدء كبير، وتغير سلس في السرعة. |
مشفر مغناطيسي عالي الدقةتم تجهيز المحرك بمشفر مغناطيسي عالي الدقة، ويتميز بقدرة حصانية قوية، ودقة عالية، وقدرة قوية على مقاومة التداخل. |
التكيف مع مختلف المشاهدتتيح السرعة المنخفضة بنسبة تخفيض 1:90 وعزم الدوران العالي البالغ 15 كجم.سم للمحرك التكيف مع هياكل السيارات المصنوعة من مواد مختلفة. |
محرك مسنن مع مشفر هوليأتي محرك 520 مع مشفر عالي الدقة، ويتميز بقوة كبيرة وأداء عالٍ. يبرز مشفر هول التزايدي المدمج (AB phase) بدقته العالية وقدرته على مقاومة التداخل. |
عجلات ميكانومتتميز عجلات ميكانوم بهيكل مدمج وحركة مرنة، وتدعم الحركة الشاملة بزاوية 360 درجة، وتحقق الحركة الجانبية الكاملة للسيارة. |
|
|
|
|
|
|---|---|---|---|---|
| JetTank | JetAcker | JetAuto | JetAuto Pro | |
| الهيكل | هيكل مجنزرات | هيكل توجيه أكرمان | هيكل تعليق بندولي | هيكل تعليق بندولي |
| العجلات | جنزير نايلون | عجلة مطاطية صلبة 100 مم | عجلة ميكانوم 97 مم | عجلة ميكانوم 97 مم |
| المحرك | محرك 520 عدد 2 | محرك 520 عدد 2 | محرك 520 عدد 4 | محرك 520 عدد 4 |
| المؤازر (سيرفو) | مؤازر ذكي عدد 1 | مؤازر ذكي عدد 2 | مؤازر ذكي عدد 1 | مؤازر ذكي عدد 5 |
| الكاميرا | كاميرا عمق Astra Pro Plus | كاميرا عمق Astra Pro Plus | كاميرا عمق Astra Pro Plus | كاميرا عمق Astra Pro Plus وكاميرا أحادية العدسة |
| العجلة | مسار من النايلون | عجلة مطاطية صلبة 100 مم | عجلة ميكانوم 97 مم | عجلة ميكانوم 97 مم |
| ليدار (Lidar) | SLAMTEC A1/ EAI G4 | |||
| ذراع الروبوت | / | / | / | ذراع روبوت برؤية أحادية |
| المميزات | تطوير متعمق لـ ROS، قادر على تجاوز العوائق | أبحاث القيادة الذاتية | نظام تعليق بندولي لقيادة مستقرة، حركة متعددة الاتجاهات 360 درجة | الإمساك والنقل |
|
|
||||||||||||||||||||||||||||||||||||||||||||||
JetRover M1 |
JetRover A1 |
JetRover T1 |
معلمات ليدار EAI G4 |
معلمات ليدار SLAMTEC A1 |
معلمات مصفوفة الميكروفونات الستة |
معلمات كاميرا العمق |
معلمات شاشة LCD مقاس 7 بوصات |
معلمات مؤازر HTS-20H |
معلمات مؤازر HTD-35H |
ملاحظة: تأخذ قائمة التعبئة هيكل عجلة ميكانوم كمثال. يمكن للمستخدمين اختيار هيكل أكرمان أو هيكل الدبابة. جميع الملحقات الأخرى هي نفسها باستثناء الهيكل.
ملاحظة: تأخذ قائمة التعبئة هيكل عجلة ميكانوم كمثال. يمكن للمستخدمين اختيار هيكل أكرمان أو هيكل الدبابة. جميع الملحقات الأخرى هي نفسها باستثناء الهيكل.
ملاحظة: تأخذ قائمة التعبئة هيكل عجلة ميكانوم كمثال. يمكن للمستخدمين اختيار هيكل أكرمان أو هيكل الدبابة. جميع الملحقات الأخرى هي نفسها باستثناء الهيكل.
No reviews yet. Be the first to share your experience!
For more discussion Click Here
Discover More In:
Category: View all مجموعة روبوت
يرجى تعبئة النموذج أدناه وسيتواصل معك فريقنا لتزويدك بأسعار الجملة.
متطلبات مخصصة؟
منتجات ذات صلة


