


Welcome to the discussion thread for Coche robótico Hiwonder JetAuto ROS1 ROS2
Feel free to ask questions, share tips or report issues.
Feel free to ask questions, share tips or report issues.


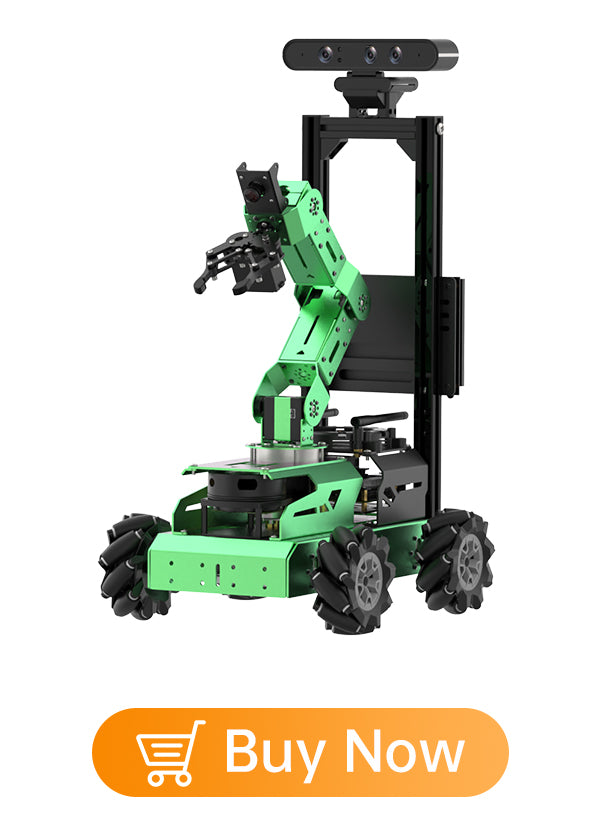
JetAuto es un robot educativo ROS de nivel inicial impulsado por Jetson Nano. Equipado con un lidar, una cámara de profundidad y una pantalla de 7 pulgadas, JetAuto ofrece diversas funcionalidades, como control de movimiento del robot, mapeo y navegación, y reconocimiento de rasgos humanos.

Movimiento omnidireccional de 360°Con 4 ruedas mecanum omnidireccionales, JetAuto puede moverse en 360°. Diferentes modos de movimiento (avanzar, horizontalmente, diagonalmente y rotar) y un excelente rendimiento le permiten afrontar rutas complicadas con audacia. |

Equipado con Lidar compatible con mapeo y navegación SLAMJetAuto está equipado con un lidar que puede realizar mapeo y navegación SLAM, y admite planificación de rutas, navegación a puntos fijos y evitación dinámica de obstáculos. |


Motorreductor de CCOfrece una fuerza robusta, cuenta con un codificador de alta precisión e incluye una carcasa protectora en el extremo para garantizar una vida útil prolongada. |

Pantalla táctil LCD HD de 7 pulgadasCon una resolución de 1024 x 600 píxeles y compatible con NVIDIA, esta pantalla le permite monitorear y depurar libremente varios parámetros del robot. |

Pan-tilt de alto rendimiento de 240°La estructura de suspensión de péndulo de alta precisión de JetAuto equilibra la fuerza ejercida sobre las cuatro ruedas, lo que permite una buena adaptabilidad a superficies irregulares. |

Conjunto de micrófonos de campo lejano de 6 canalesEl conjunto de micrófonos de 6 canales y los altavoces admiten posicionamiento de fuente de sonido, control por reconocimiento de voz, navegación por voz y otras funciones. |


JetAuto utiliza el marco de desarrollo MediaPipe para lograr diversas funciones, como reconocimiento del cuerpo humano, reconocimiento de la punta de los dedos, detección de rostros y detección 3D.

Reconocimiento de trayectoria de la punta de los dedos |
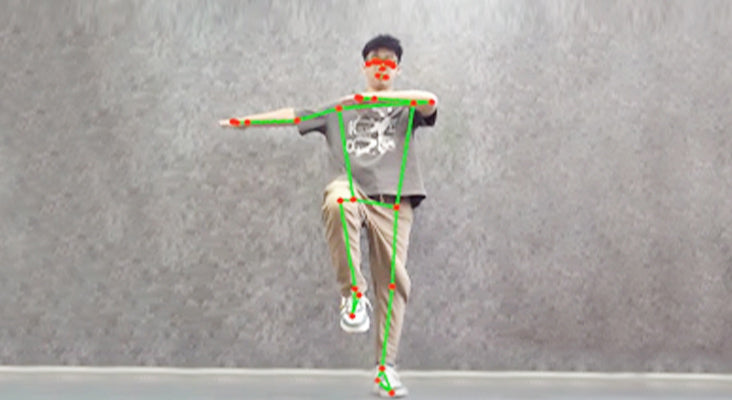
Reconocimiento del cuerpo humano |

Detección 3D |

Detección facial 3D |
Al incorporar inteligencia artificial, JetAuto puede implementar seguimiento de objetivos KCF, seguimiento de líneas, reconocimiento y seguimiento de colores/etiquetas, reconocimiento de objetos YOLO y más.

Seguimiento de objetivos KCFBasándose en el algoritmo de filtrado KCF, el robot puede seguir el objetivo seleccionado. |
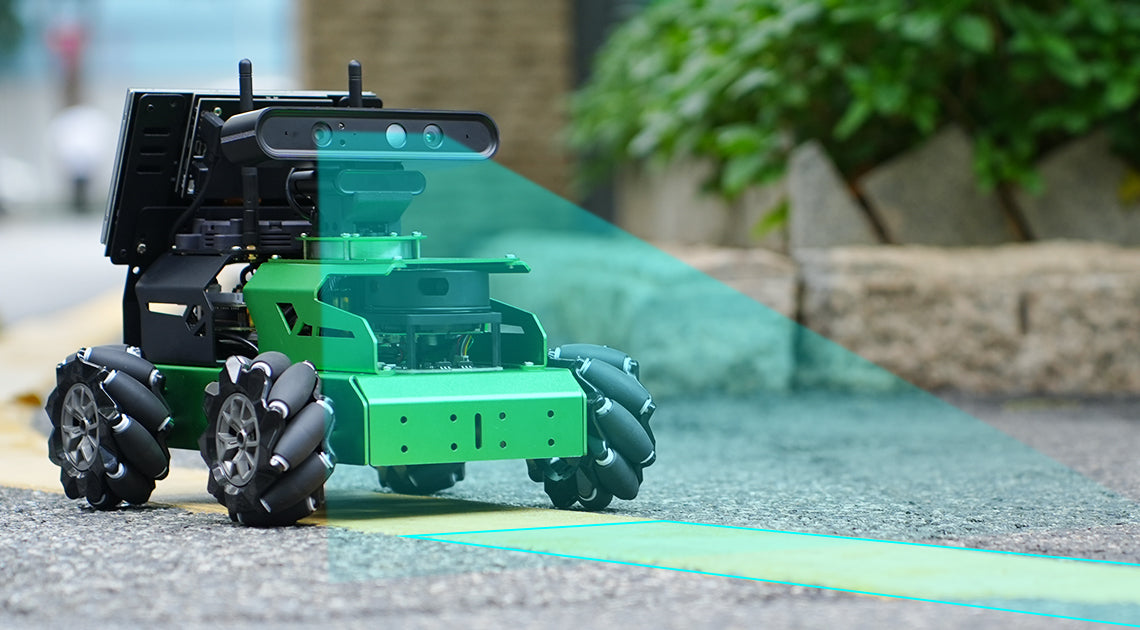
Seguimiento de líneas por visiónJetAuto admite la selección personalizada de colores, y el robot puede identificar líneas de color y seguirlas. |
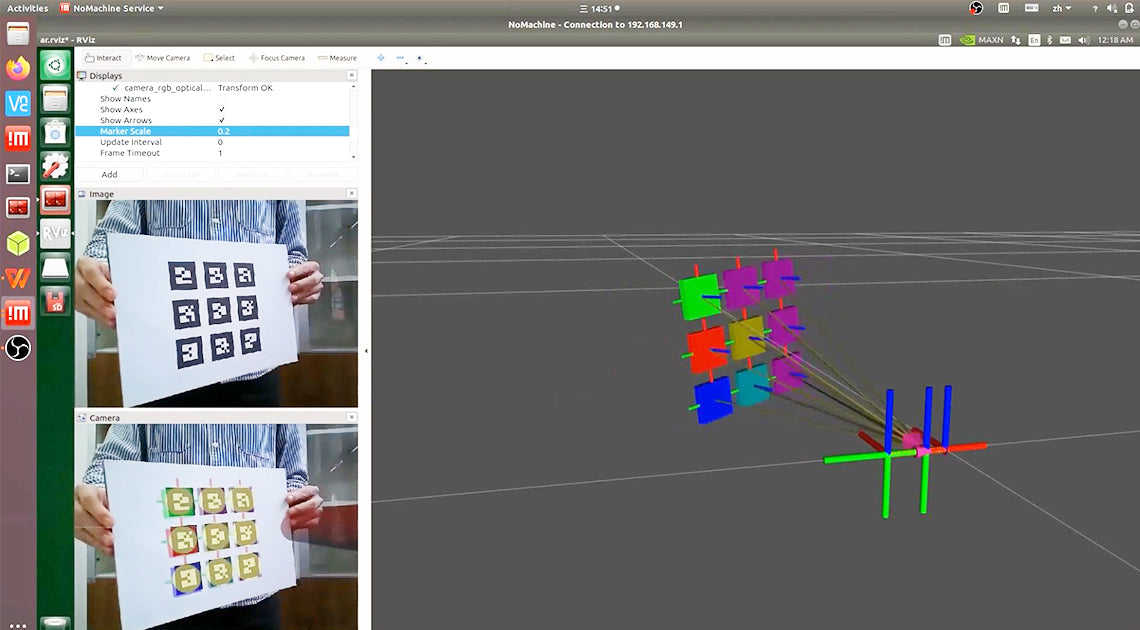
Reconocimiento y seguimiento de color/etiquetaJetAuto es capaz de reconocer y seguir el color designado, y puede reconocer múltiples etiquetas April Tags y sus coordenadas al mismo tiempo. |
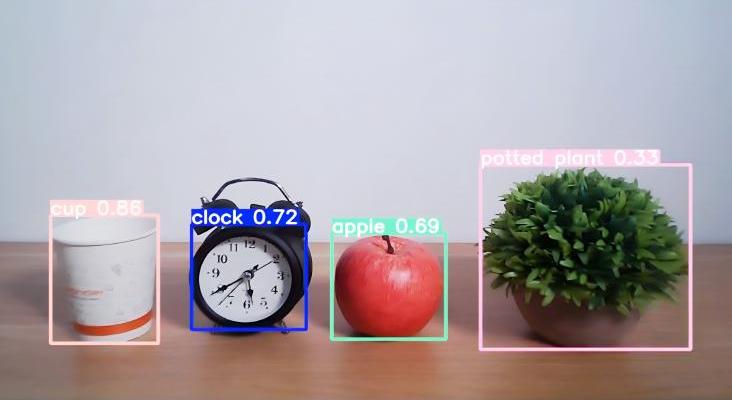
Reconocimiento de objetos YOLOUtilice el algoritmo de red YOLO y la biblioteca de modelos de aprendizaje profundo para reconocer los objetos. |
Este conjunto de micrófonos de campo lejano de 6 canales es hábil en la localización de fuentes de sonido de campo lejano, reconocimiento de voz e interacción por voz. En comparación con un módulo de micrófono normal, puede implementar funciones más avanzadas.


ROS es un meta sistema operativo de código abierto para robots. Proporciona algunos servicios básicos, como abstracción de hardware, control de dispositivos de bajo nivel, implementación de funcionalidades de uso común, paso de mensajes entre procesos y gestión de paquetes. También ofrece las herramientas y funciones de biblioteca necesarias para obtener, compilar, escribir y ejecutar código entre computadoras. Su objetivo es proporcionar soporte para la reutilización de código en la investigación y el desarrollo de robótica.
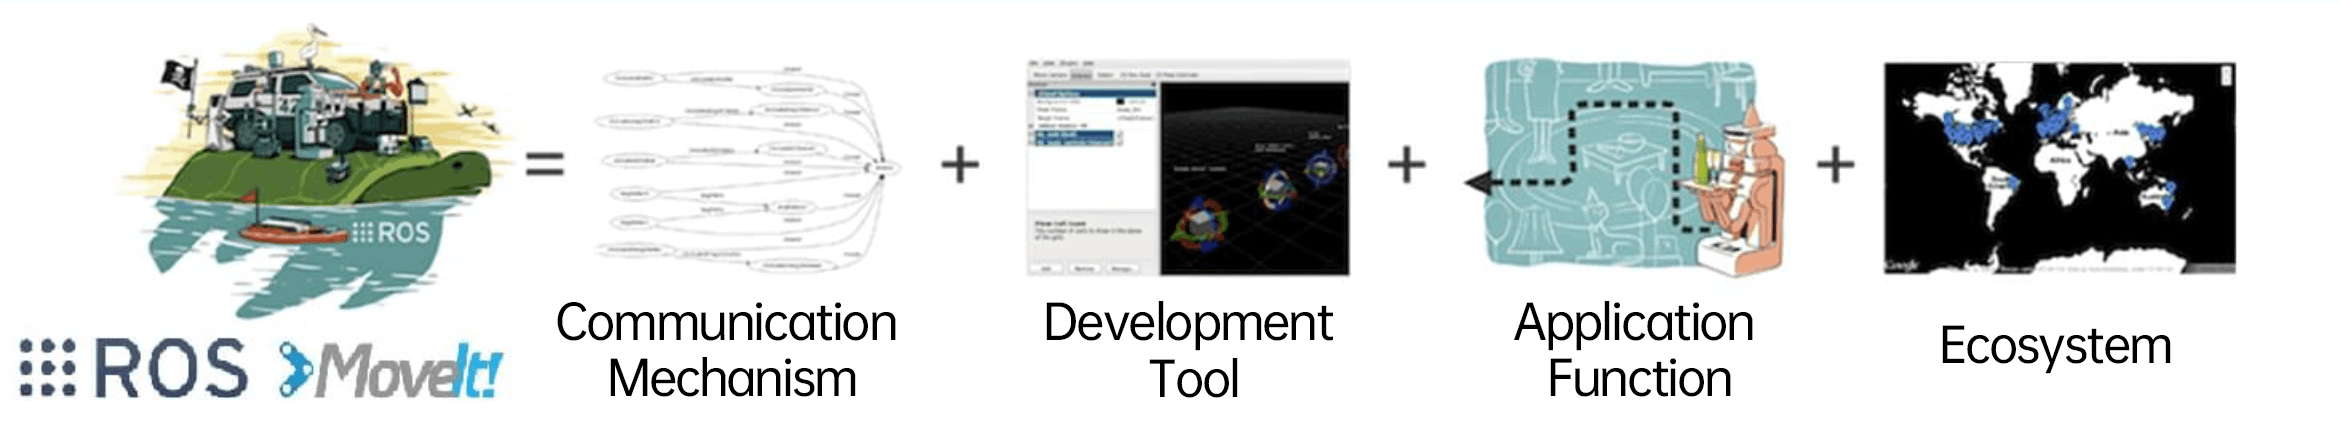
JetAuto está construido sobre el Sistema Operativo Robótico (ROS) y se integra con la simulación Gazebo. Esto permite un control sin esfuerzo del robot en un entorno simulado, facilitando la prevalidación de algoritmos para evitar posibles errores. Gazebo proporciona datos visuales, lo que le permite observar las trayectorias de movimiento de cada punto final y centro. Esta retroalimentación visual facilita la mejora de los algoritmos.

Control de simulación del cuerpoA través del control de simulación del robot, se puede llevar a cabo la verificación de algoritmos de navegación de mapeo para mejorar la velocidad de iteración del algoritmo y reducir el costo de prueba y error. |

Rviz muestra el modelo URDFProporcione un modelo URDF preciso y observe el efecto de navegación de mapeo a través de la herramienta de visualización Rviz para facilitar la depuración y la mejora de los algoritmos. |


Carcasa trasera envolventePuede proteger eficazmente el circuito PCB y el anillo magnético en el extremo del motor de las influencias externas, mejorando eficazmente la seguridad y la vida útil del motor. |
Motor de escobillas de imán permanenteEl motor de CC de imán permanente tiene una velocidad de respuesta de arranque rápida, un gran par de arranque y un cambio de velocidad suave. |

Codificador magnético de alta precisiónEl motor está equipado con un codificador magnético de alta precisión, tiene una gran potencia, alta precisión y una fuerte capacidad antiinterferencia. |
Adaptable a varias escenasLa baja velocidad de la relación 1:90 y el alto par de 15 kg.cm permiten que el motor se adapte a chasis de automóviles hechos de diversos materiales. |
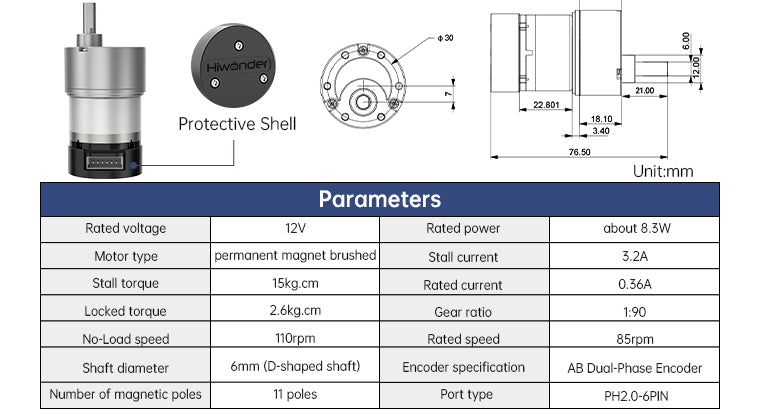
Motorreductor con codificador HallEl motor 520 viene con un codificador de alta precisión y cuenta con una fuerza robusta y un alto rendimiento. El codificador Hall incremental de fase AB incorporado destaca por su alta precisión y capacidad antiinterferencia. |
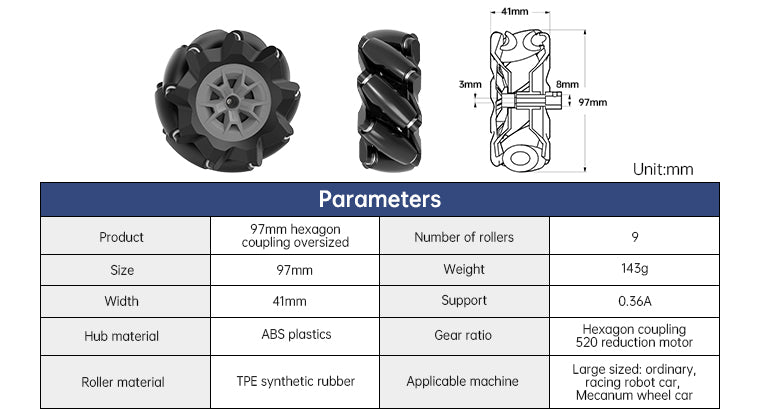
Rueda MecanumLa rueda mecanum tiene una estructura compacta y un movimiento flexible, admite un movimiento integral de 360° y realiza el movimiento lateral completo del automóvil. |
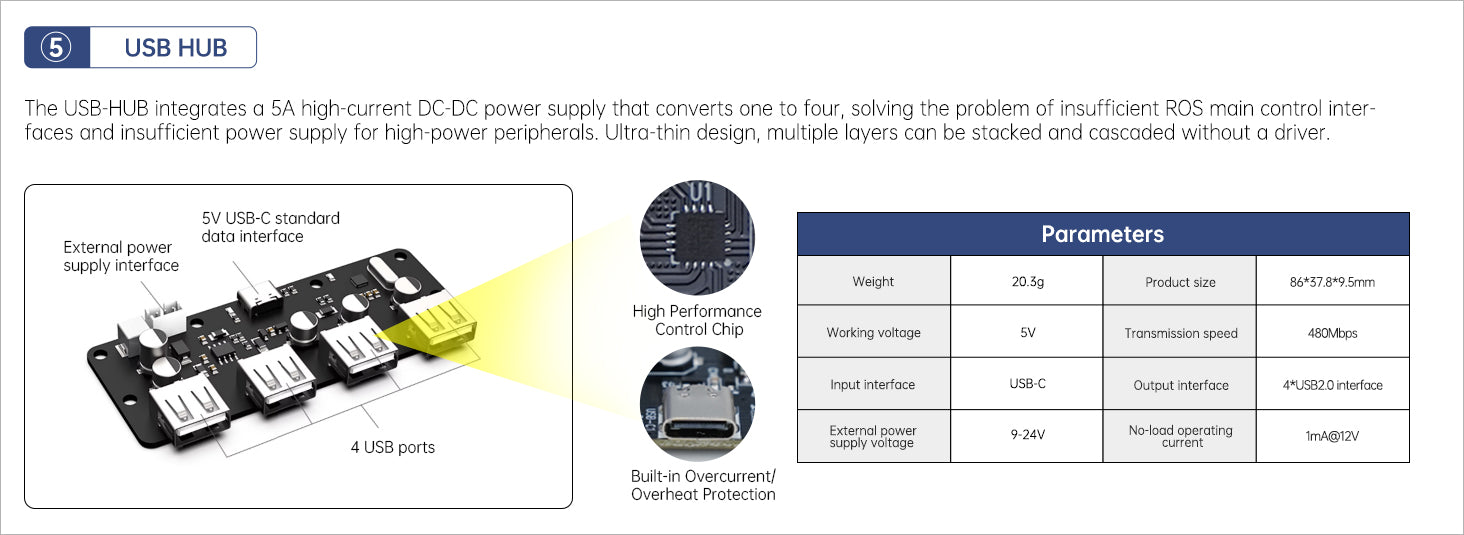

Placa de expansión multifuncionalLa placa de expansión tiene un sensor IMU incorporado que puede detectar la postura del robot en tiempo real. Cuenta con 2 canales PWM, dos teclas, un LED, un zumbador, una interfaz de servomotor de bus serie de 9 canales, dos puertos de expansión GPIO y dos interfaces I2C. |

Parámetros de la batería de litioEl fuselaje tiene una batería de litio de gran capacidad integrada de 11.1V 6000mAh para mejorar la autonomía del robot. |

 |
 |
 |
 |
|
|---|---|---|---|---|
| JetTank | JetAcker | JetAuto | JetAuto Pro | |
| Chasis | Chasis de oruga | Estructura de dirección Ackerman | Chasis con suspensión pendular | Chasis con suspensión pendular |
| Rueda | Oruga de nailon | Rueda de goma maciza de 100mm | Rueda Mecanum de 97mm | Rueda Mecanum de 97mm |
| Motor | Motor 520*2 | Motor 520*2 | Motor 520*4 | Motor 520*4 |
| Servomotor | Servomotor inteligente*1 | Servomotor inteligente*2 | Servomotor inteligente*1 | Servomotor inteligente*5 |
| Cámara | Cámara de profundidad Astra Pro Plus | Cámara de profundidad Astra Pro Plus | Cámara de profundidad Astra Pro Plus | Cámara de profundidad Astra Pro Plus y cámara monocular |
| Rueda | Oruga de nailon | Rueda de goma maciza de 100mm | Rueda Mecanum de 97mm | Rueda Mecanum de 97mm |
| Lidar | SLAMTEC A1/ EAI G4 | |||
| Brazo robótico | / | / | / | Brazo robótico de visión monocular |
| Características | Desarrollo profundo en ROS, capaz de superar obstáculos | Investigación en conducción autónoma | Suspensión pendular para conducción estable, movimiento omnidireccional de 360° | Agarre y transporte |
Parámetros del producto |

Diagrama dimensional |
||||||||||||||||||||||||||||||

Parámetros del Lidar SLAMTEC A1 |

Parámetros del Lidar EAI G4 |
||||||||||||||||||||||||||||||

Parámetros de la cámara de profundidad |

Parámetros de la matriz de 6 micrófonos |
||||||||||||||||||||||||||||||

Parámetros de la pantalla LCD de 7 pulgadas |

Parámetros del servomotor HTS-20H |


No reviews yet. Be the first to share your experience!
For more discussion Click Here
Discover More In:
Category: View similar items (Coche)


Complete el siguiente formulario y nuestro equipo se pondrá en contacto con usted para ofrecerle precios por volumen.
JetAuto es un robot educativo ROS de nivel inicial impulsado por Jetson Nano. Equipado con un lidar, una cámara de profundidad y una pantalla de 7 pulgadas, JetAuto ofrece diversas funcionalidades, como control de movimiento del robot, mapeo y navegación, y reconocimiento de rasgos humanos.
Movimiento omnidireccional de 360°Con 4 ruedas mecanum omnidireccionales, JetAuto puede moverse en 360°. Diferentes modos de movimiento (avanzar, horizontalmente, diagonalmente y rotar) y un excelente rendimiento le permiten afrontar rutas complicadas con audacia. |
Equipado con Lidar compatible con mapeo y navegación SLAMJetAuto está equipado con un lidar que puede realizar mapeo y navegación SLAM, y admite planificación de rutas, navegación a puntos fijos y evitación dinámica de obstáculos. |
Motorreductor de CCOfrece una fuerza robusta, cuenta con un codificador de alta precisión e incluye una carcasa protectora en el extremo para garantizar una vida útil prolongada. |
Pantalla táctil LCD HD de 7 pulgadasCon una resolución de 1024 x 600 píxeles y compatible con NVIDIA, esta pantalla le permite monitorear y depurar libremente varios parámetros del robot. |
Pan-tilt de alto rendimiento de 240°La estructura de suspensión de péndulo de alta precisión de JetAuto equilibra la fuerza ejercida sobre las cuatro ruedas, lo que permite una buena adaptabilidad a superficies irregulares. |
Conjunto de micrófonos de campo lejano de 6 canalesEl conjunto de micrófonos de 6 canales y los altavoces admiten posicionamiento de fuente de sonido, control por reconocimiento de voz, navegación por voz y otras funciones. |
JetAuto utiliza el marco de desarrollo MediaPipe para lograr diversas funciones, como reconocimiento del cuerpo humano, reconocimiento de la punta de los dedos, detección de rostros y detección 3D.
Reconocimiento de trayectoria de la punta de los dedos |
Reconocimiento del cuerpo humano |
Detección 3D |
Detección facial 3D |
Al incorporar inteligencia artificial, JetAuto puede implementar seguimiento de objetivos KCF, seguimiento de líneas, reconocimiento y seguimiento de colores/etiquetas, reconocimiento de objetos YOLO y más.
Seguimiento de objetivos KCFBasándose en el algoritmo de filtrado KCF, el robot puede seguir el objetivo seleccionado. |
Seguimiento de líneas por visiónJetAuto admite la selección personalizada de colores, y el robot puede identificar líneas de color y seguirlas. |
Reconocimiento y seguimiento de color/etiquetaJetAuto es capaz de reconocer y seguir el color designado, y puede reconocer múltiples etiquetas April Tags y sus coordenadas al mismo tiempo. |
Reconocimiento de objetos YOLOUtilice el algoritmo de red YOLO y la biblioteca de modelos de aprendizaje profundo para reconocer los objetos. |
Este conjunto de micrófonos de campo lejano de 6 canales es hábil en la localización de fuentes de sonido de campo lejano, reconocimiento de voz e interacción por voz. En comparación con un módulo de micrófono normal, puede implementar funciones más avanzadas.
ROS es un meta sistema operativo de código abierto para robots. Proporciona algunos servicios básicos, como abstracción de hardware, control de dispositivos de bajo nivel, implementación de funcionalidades de uso común, paso de mensajes entre procesos y gestión de paquetes. También ofrece las herramientas y funciones de biblioteca necesarias para obtener, compilar, escribir y ejecutar código entre computadoras. Su objetivo es proporcionar soporte para la reutilización de código en la investigación y el desarrollo de robótica.
JetAuto está construido sobre el Sistema Operativo Robótico (ROS) y se integra con la simulación Gazebo. Esto permite un control sin esfuerzo del robot en un entorno simulado, facilitando la prevalidación de algoritmos para evitar posibles errores. Gazebo proporciona datos visuales, lo que le permite observar las trayectorias de movimiento de cada punto final y centro. Esta retroalimentación visual facilita la mejora de los algoritmos.
Control de simulación del cuerpoA través del control de simulación del robot, se puede llevar a cabo la verificación de algoritmos de navegación de mapeo para mejorar la velocidad de iteración del algoritmo y reducir el costo de prueba y error. |
Rviz muestra el modelo URDFProporcione un modelo URDF preciso y observe el efecto de navegación de mapeo a través de la herramienta de visualización Rviz para facilitar la depuración y la mejora de los algoritmos. |
Carcasa trasera envolventePuede proteger eficazmente el circuito PCB y el anillo magnético en el extremo del motor de las influencias externas, mejorando eficazmente la seguridad y la vida útil del motor. |
Motor de escobillas de imán permanenteEl motor de CC de imán permanente tiene una velocidad de respuesta de arranque rápida, un gran par de arranque y un cambio de velocidad suave. |
Codificador magnético de alta precisiónEl motor está equipado con un codificador magnético de alta precisión, tiene una gran potencia, alta precisión y una fuerte capacidad antiinterferencia. |
Adaptable a varias escenasLa baja velocidad de la relación 1:90 y el alto par de 15 kg.cm permiten que el motor se adapte a chasis de automóviles hechos de diversos materiales. |
Motorreductor con codificador HallEl motor 520 viene con un codificador de alta precisión y cuenta con una fuerza robusta y un alto rendimiento. El codificador Hall incremental de fase AB incorporado destaca por su alta precisión y capacidad antiinterferencia. |
Rueda MecanumLa rueda mecanum tiene una estructura compacta y un movimiento flexible, admite un movimiento integral de 360° y realiza el movimiento lateral completo del automóvil. |
Placa de expansión multifuncionalLa placa de expansión tiene un sensor IMU incorporado que puede detectar la postura del robot en tiempo real. Cuenta con 2 canales PWM, dos teclas, un LED, un zumbador, una interfaz de servomotor de bus serie de 9 canales, dos puertos de expansión GPIO y dos interfaces I2C. |
Parámetros de la batería de litioEl fuselaje tiene una batería de litio de gran capacidad integrada de 11.1V 6000mAh para mejorar la autonomía del robot. |
|
|
|
|
|
|---|---|---|---|---|
| JetTank | JetAcker | JetAuto | JetAuto Pro | |
| Chasis | Chasis de oruga | Estructura de dirección Ackerman | Chasis con suspensión pendular | Chasis con suspensión pendular |
| Rueda | Oruga de nailon | Rueda de goma maciza de 100mm | Rueda Mecanum de 97mm | Rueda Mecanum de 97mm |
| Motor | Motor 520*2 | Motor 520*2 | Motor 520*4 | Motor 520*4 |
| Servomotor | Servomotor inteligente*1 | Servomotor inteligente*2 | Servomotor inteligente*1 | Servomotor inteligente*5 |
| Cámara | Cámara de profundidad Astra Pro Plus | Cámara de profundidad Astra Pro Plus | Cámara de profundidad Astra Pro Plus | Cámara de profundidad Astra Pro Plus y cámara monocular |
| Rueda | Oruga de nailon | Rueda de goma maciza de 100mm | Rueda Mecanum de 97mm | Rueda Mecanum de 97mm |
| Lidar | SLAMTEC A1/ EAI G4 | |||
| Brazo robótico | / | / | / | Brazo robótico de visión monocular |
| Características | Desarrollo profundo en ROS, capaz de superar obstáculos | Investigación en conducción autónoma | Suspensión pendular para conducción estable, movimiento omnidireccional de 360° | Agarre y transporte |
Parámetros del producto |
Diagrama dimensional |
||||||||||||||||||||||||||||||
Parámetros del Lidar SLAMTEC A1 |
Parámetros del Lidar EAI G4 |
||||||||||||||||||||||||||||||
Parámetros de la cámara de profundidad |
Parámetros de la matriz de 6 micrófonos |
||||||||||||||||||||||||||||||
Parámetros de la pantalla LCD de 7 pulgadas |
Parámetros del servomotor HTS-20H |
No reviews yet. Be the first to share your experience!
For more discussion Click Here
Discover More In:
Category: View similar items (Coche)
Complete el siguiente formulario y nuestro equipo se pondrá en contacto con usted para ofrecerle precios por volumen.
¿Requisitos personalizados?
Productos relacionados


