
Más vendido

Yahboom

Robot ROS Transbot con cámara de profundidad Lidar para Jetson NANO

SKU: RBC1031.1

₹ 79,499.99 ₹ 89,999.99

Agotado

Seleccionar variante

without Jetson Nano
Jetson Nano
HD Camera
Camera
None
Accessories
📦 Min order 1

Enter your email or your WhatsApp number.

Chatea con nosotros por WhatsApp ¡Respondemos rápidamente! Contáctanos
Robot ROS Transbot con cámara de profundidad Lidar para Jetson NANOwithout Jetson Nano / HD Camera / None₹ 79,499.99
Ask AI about this product

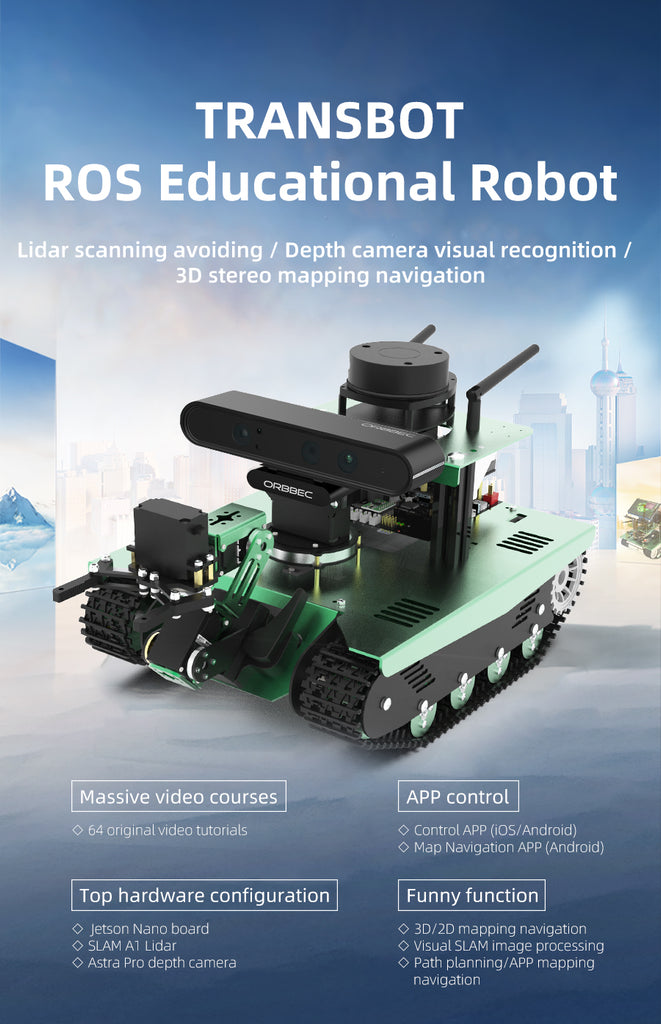
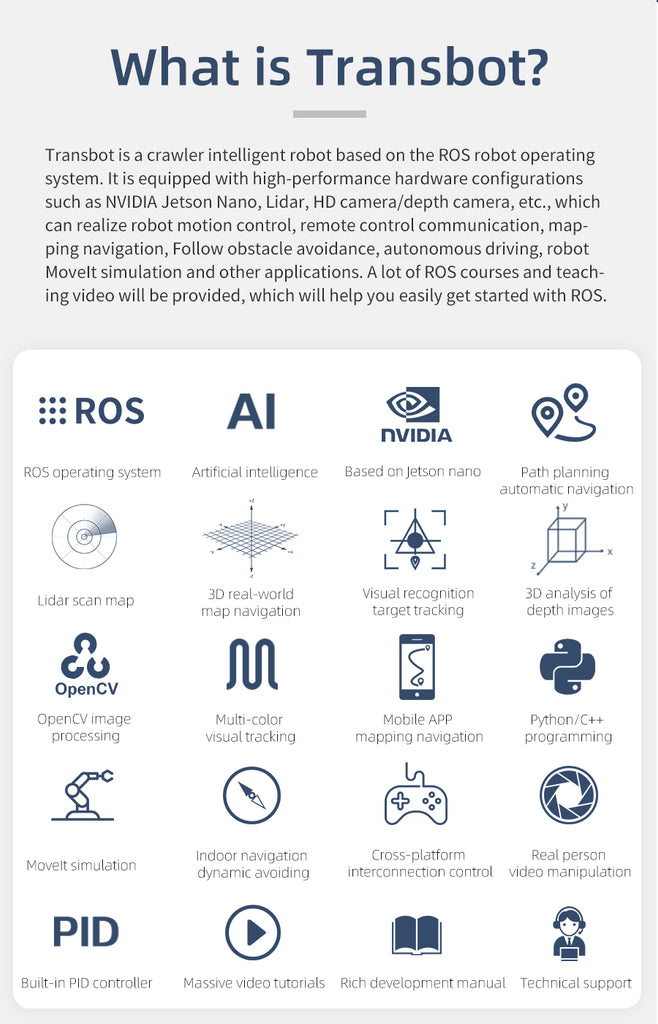
Transbot es un robot todoterreno de orugas basado en ROS (sistema operativo de robot) y programación en Python, diseñado para entusiastas de ROS y aficionados a la robótica. Está equipado con configuraciones de hardware de alto rendimiento como Jetson NANO, Lidar, cámara HD/cámara de profundidad, etc., que pueden realizar aplicaciones como control de movimiento de robots, comunicación remota, navegación por mapeo, seguimiento y evitación, piloto automático y simulación MoveIt de brazo robótico. Una gran cantidad de documentos de cursos didácticos y videos para ayudarle a comenzar con ROS fácilmente.

ALGUNAS VARIANTES PUEDEN TENER UN TIEMPO DE ENTREGA DE 2 A 3 SEMANAS.

Características

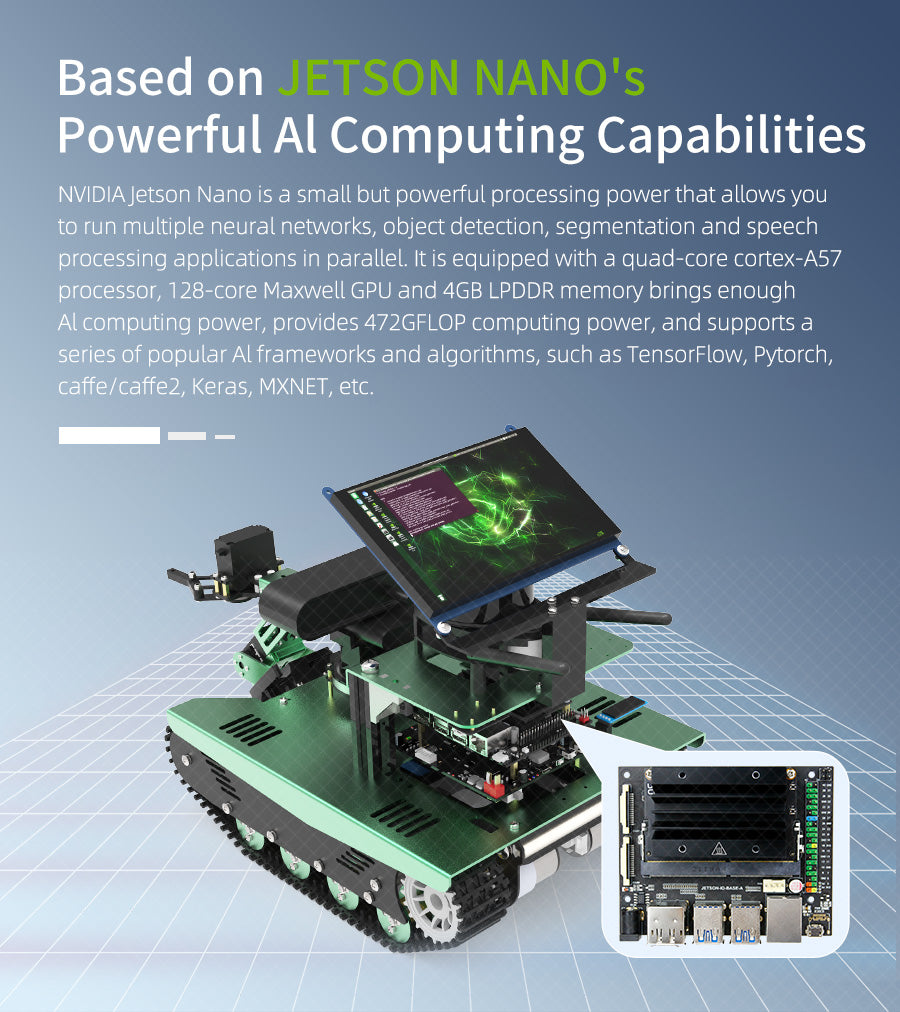
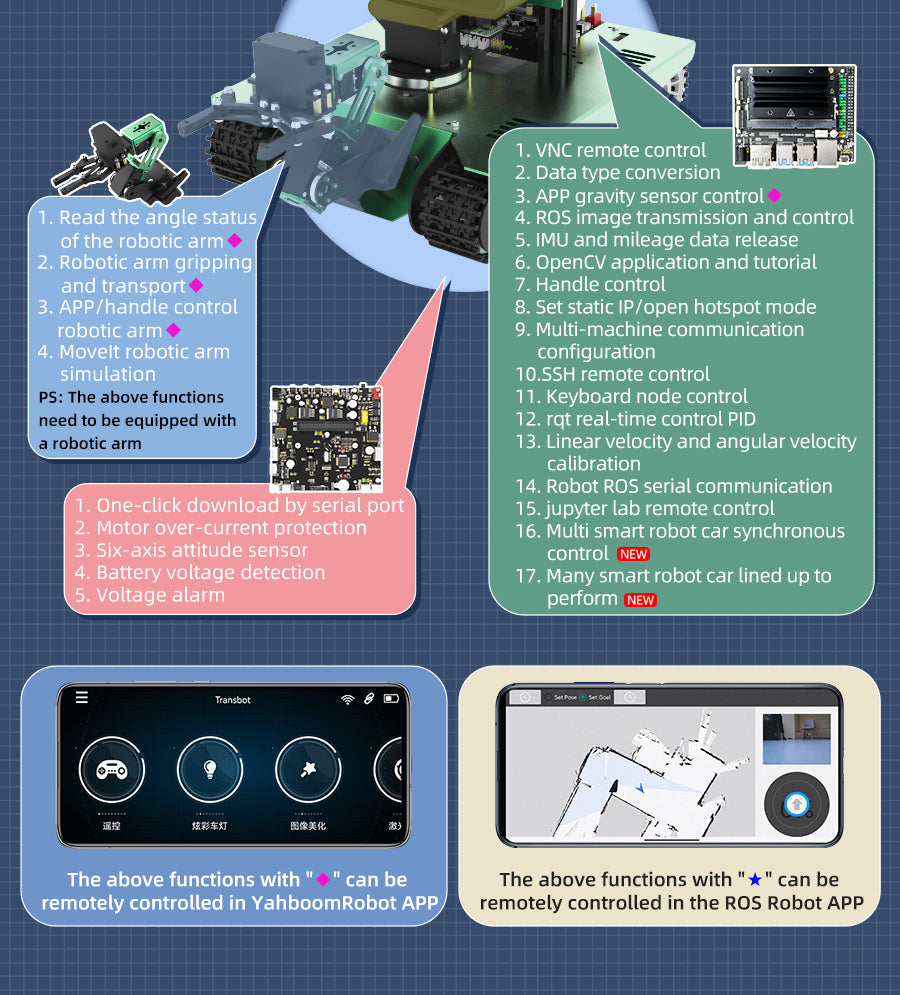
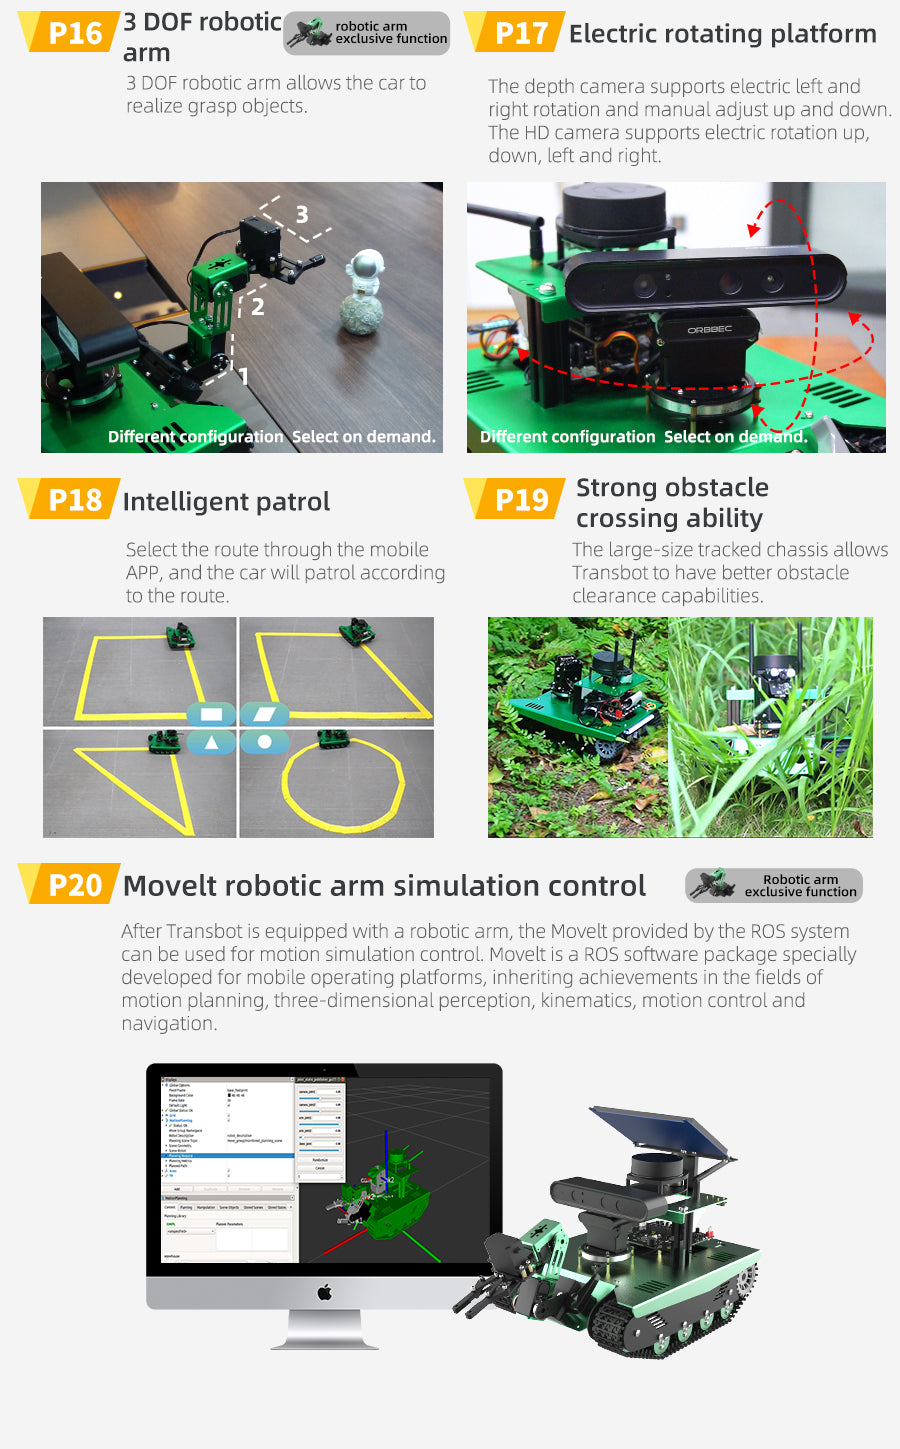
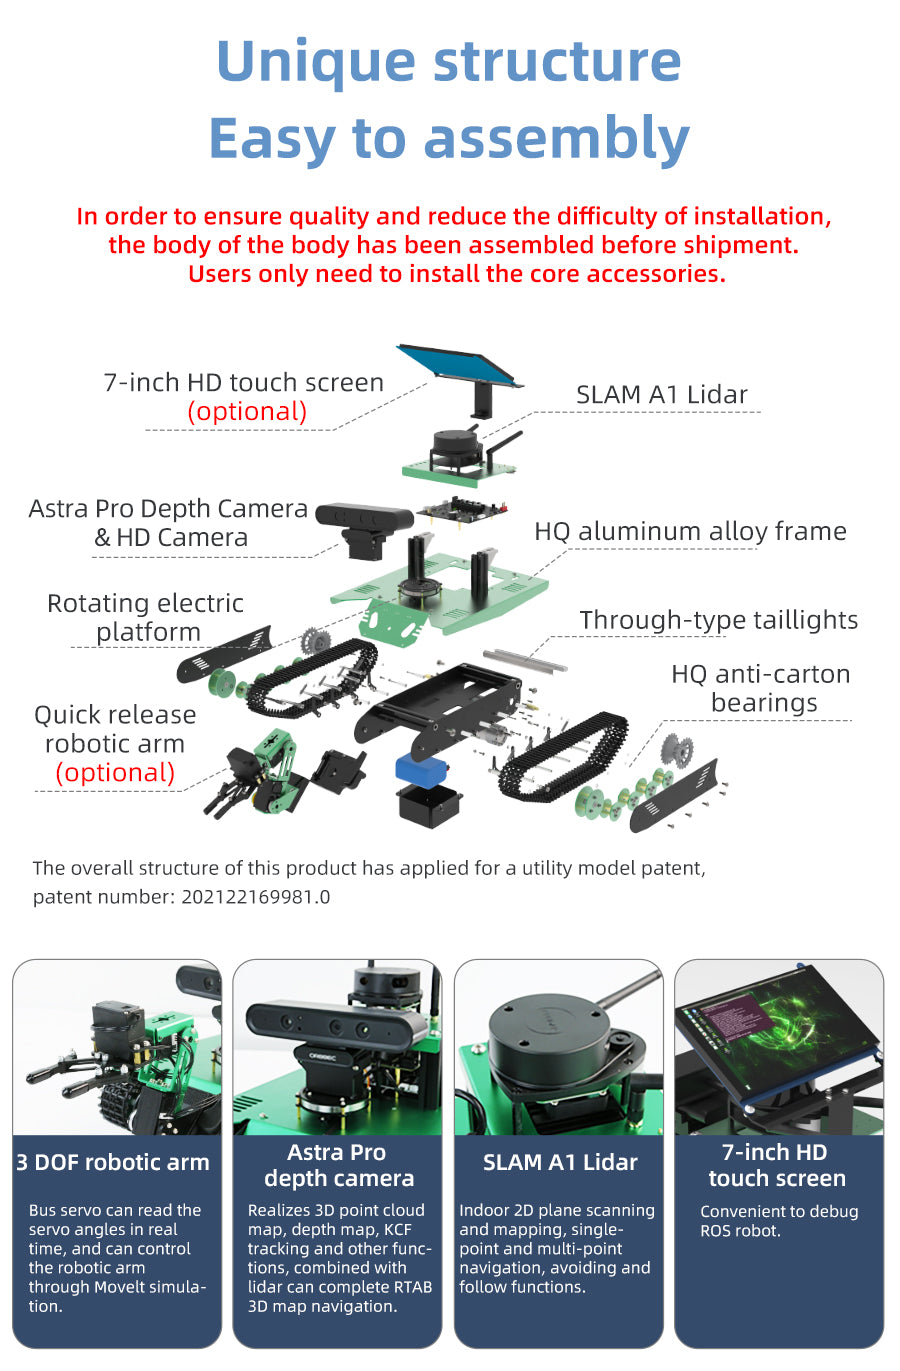
  • Estilo oruga, soporte para brazo robótico de montaje rápido: El vehículo completo está fabricado con material de aleación de aluminio verde oxidado, admite la instalación de un brazo robótico, una cámara pan/tilt de 2 DOF, una pantalla de 7 pulgadas, etc. Los usuarios pueden depurar el vehículo en cualquier momento y lugar.
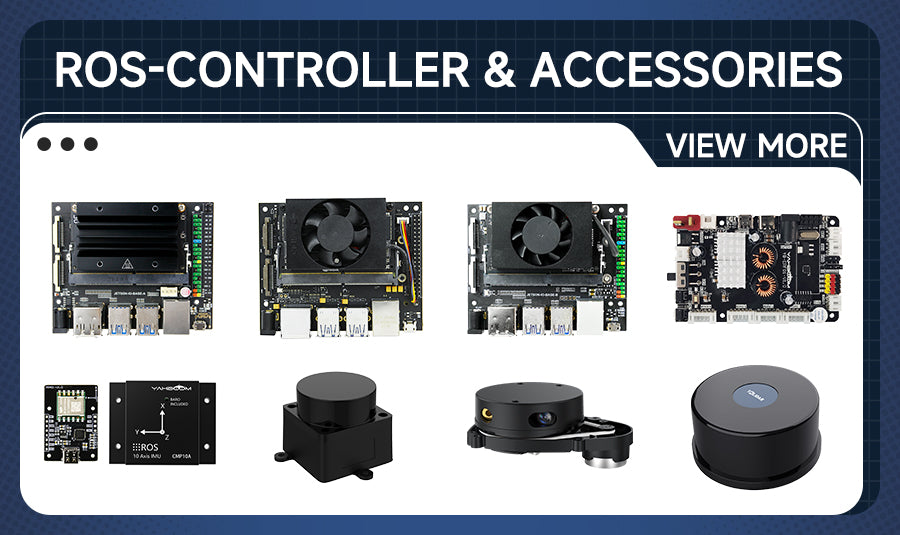
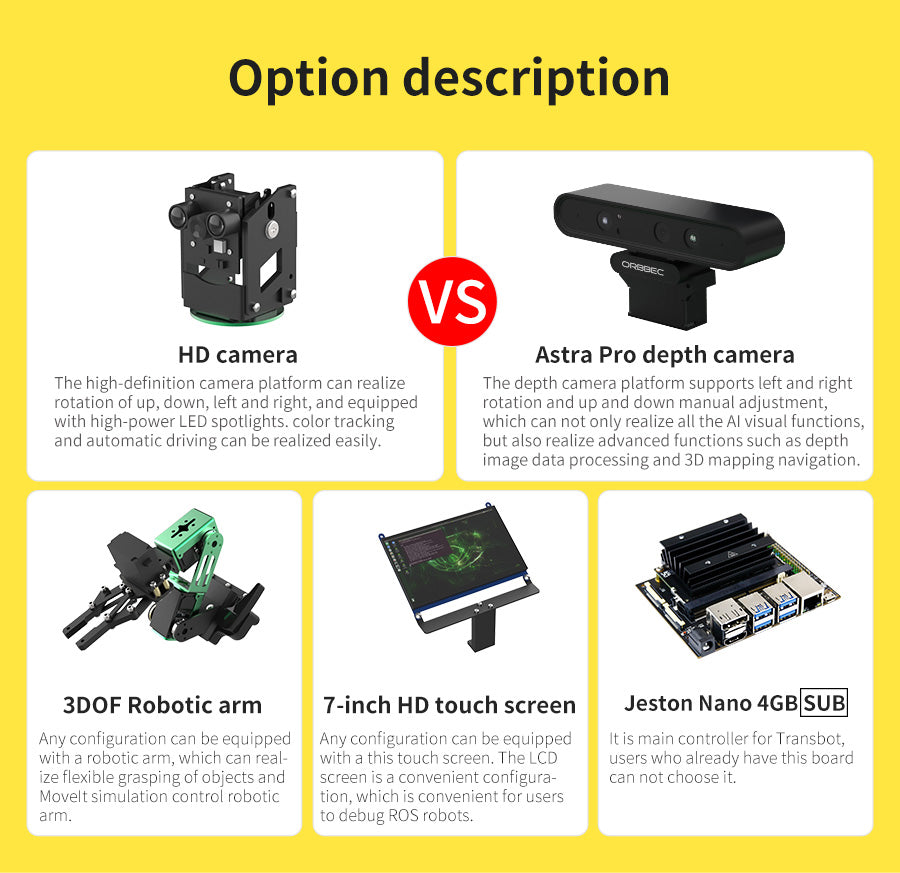
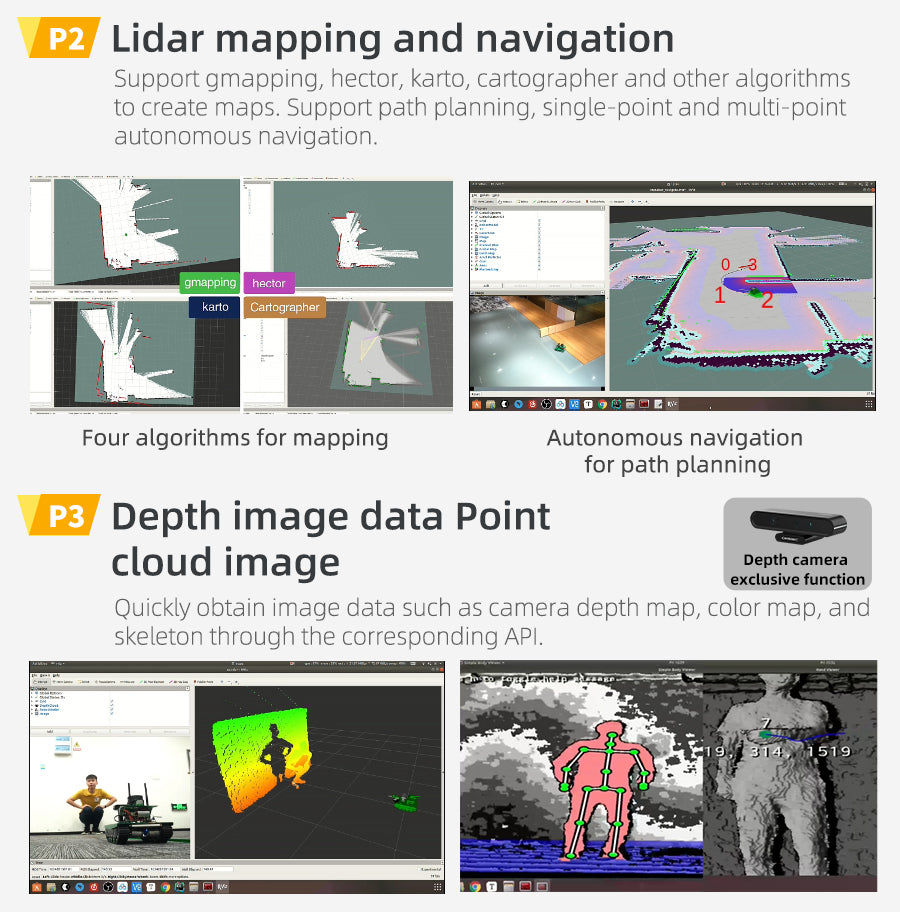
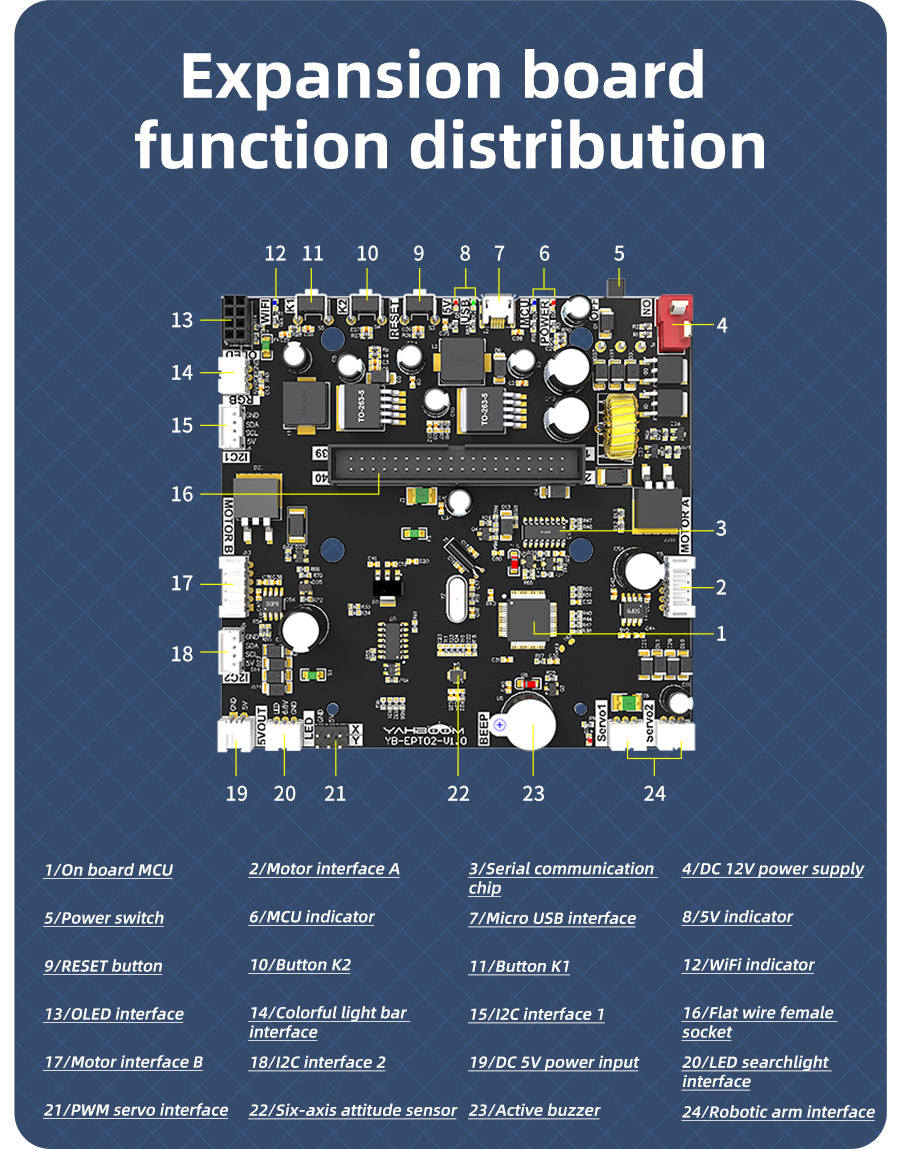
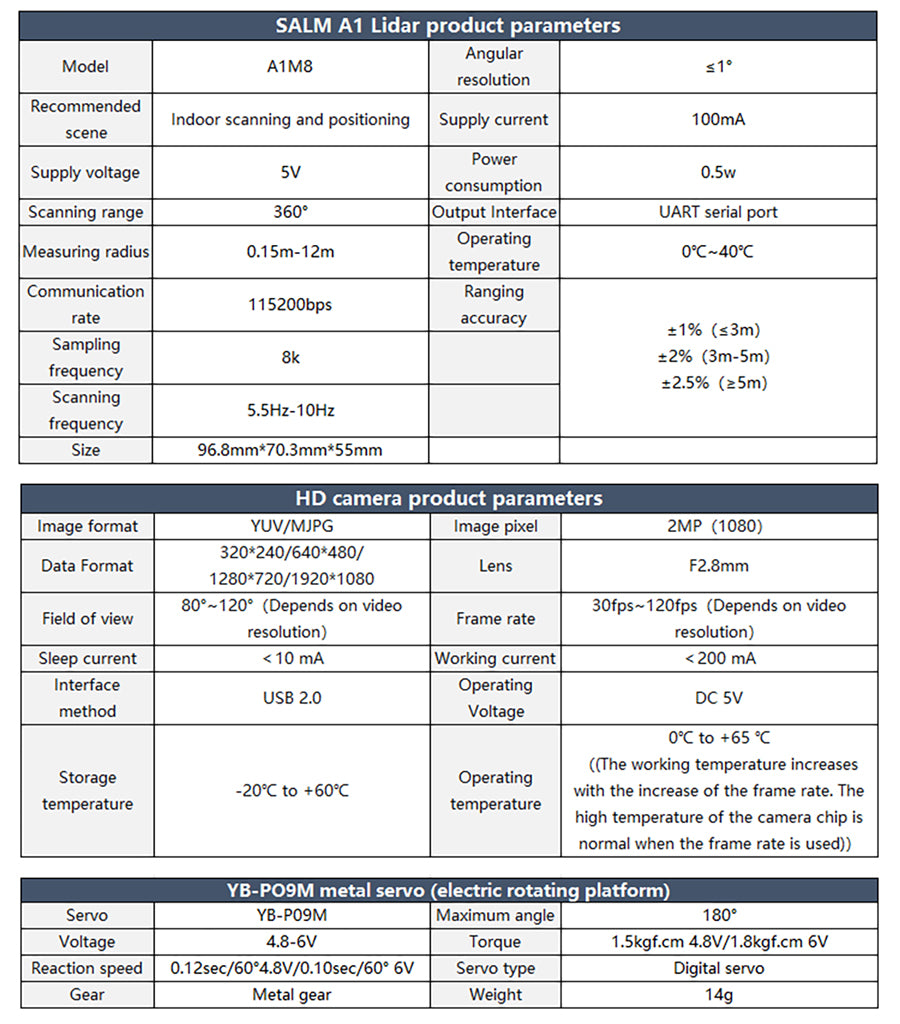
  • Configuración de hardware profesional: Lidar SLAM, cámara HD/cámara de profundidad, potente motor de engranajes con codificador, servomotor metálico y placa de expansión de robot Yahboom, etc.
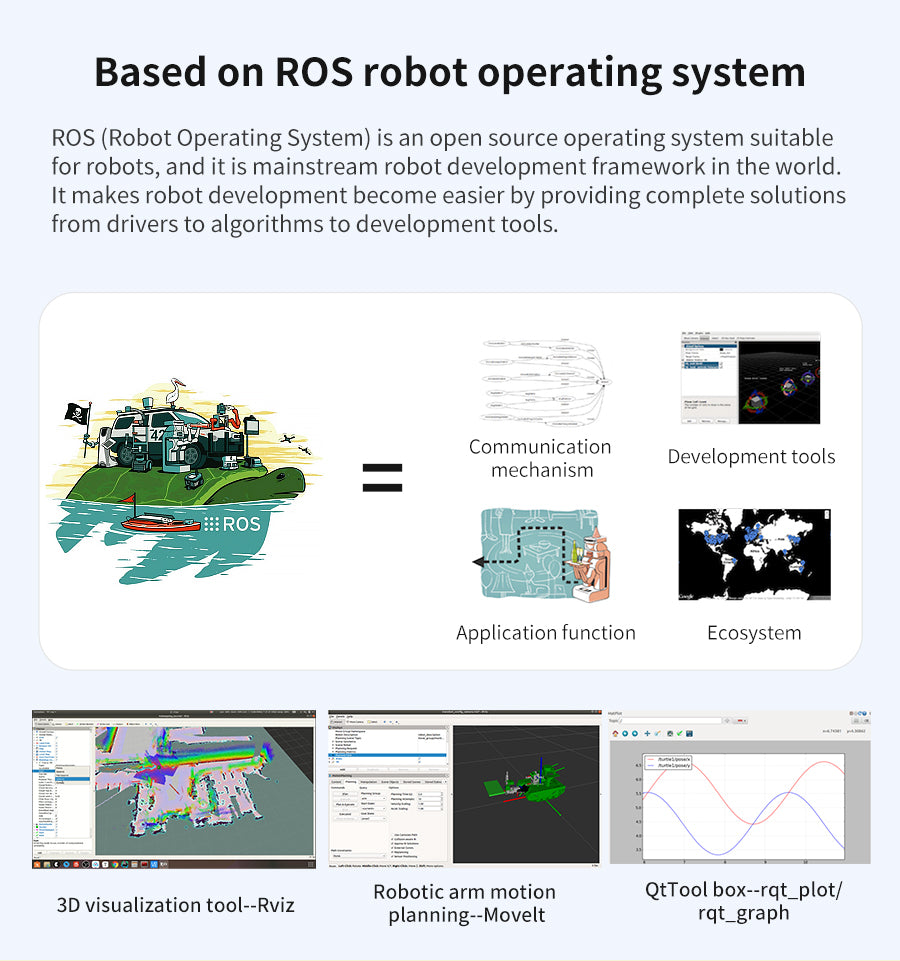
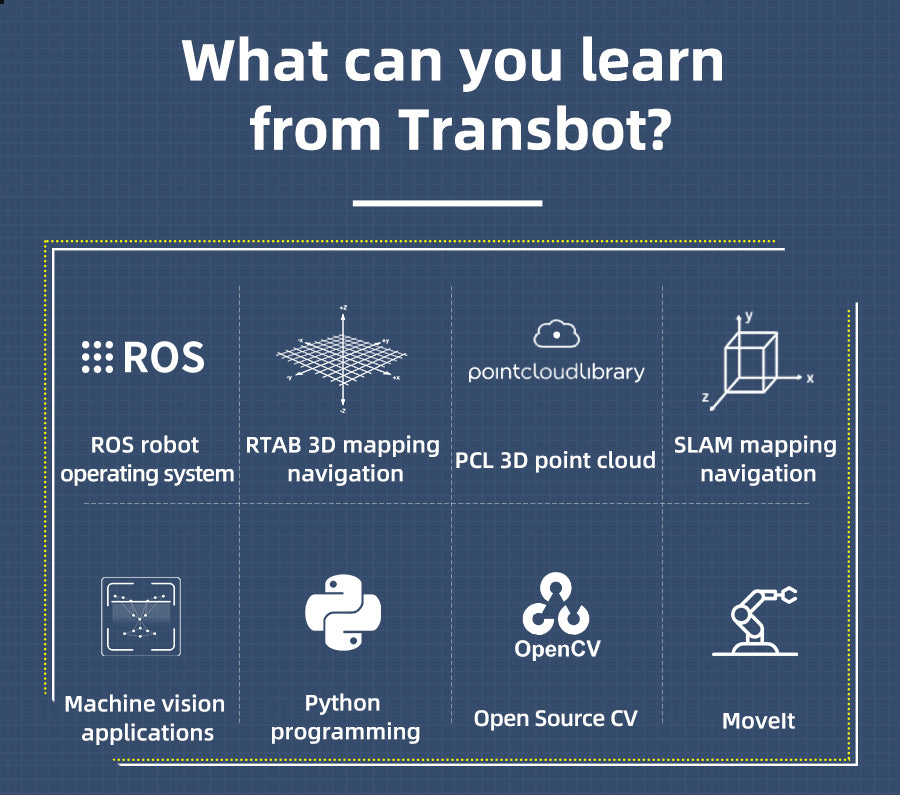
  • Basado en ROS (sistema operativo de robot) y programación en Python: Hemos utilizado inteligentemente las cajas de herramientas Rviz, Movelt y Qt en el sistema operativo de robot para realizar el control conjunto de la simulación Movelt del brazo robótico y la máquina real.
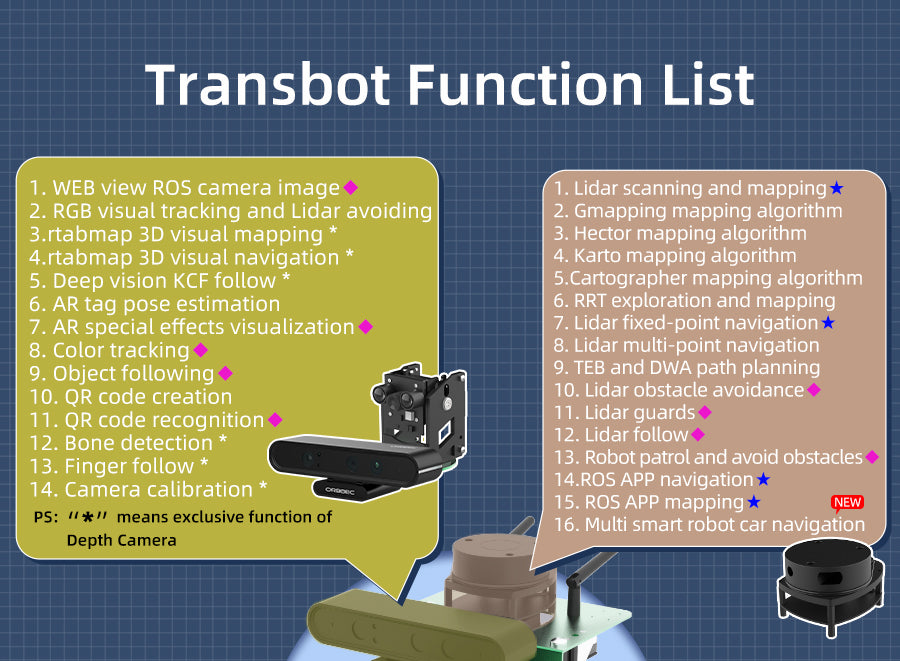
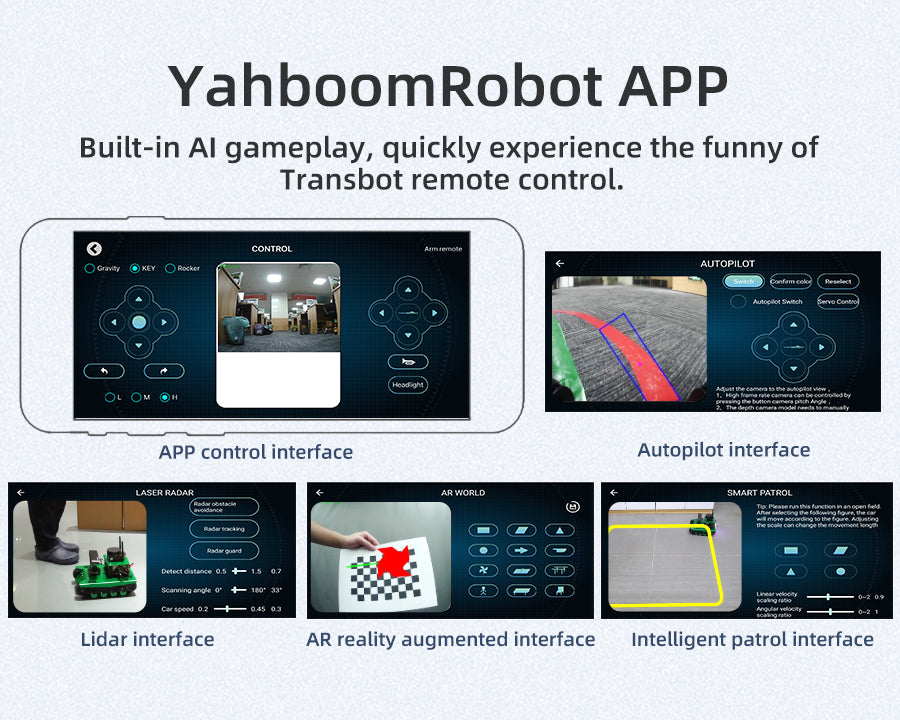
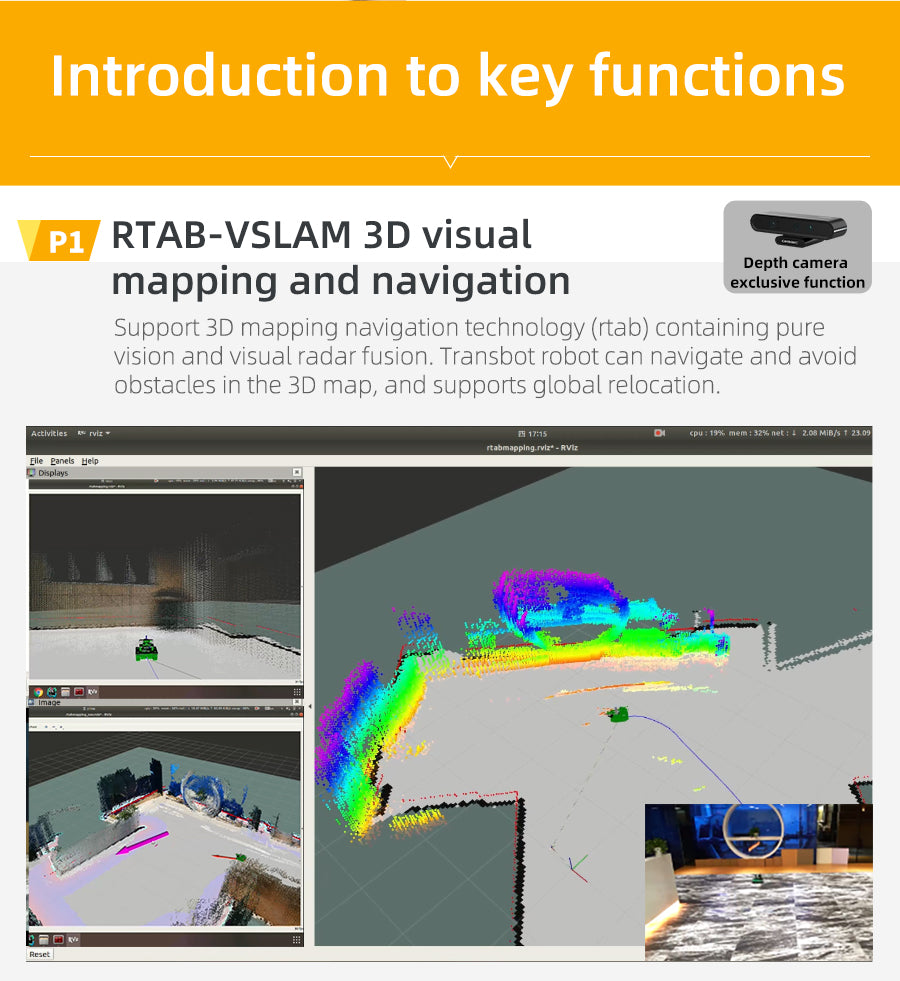
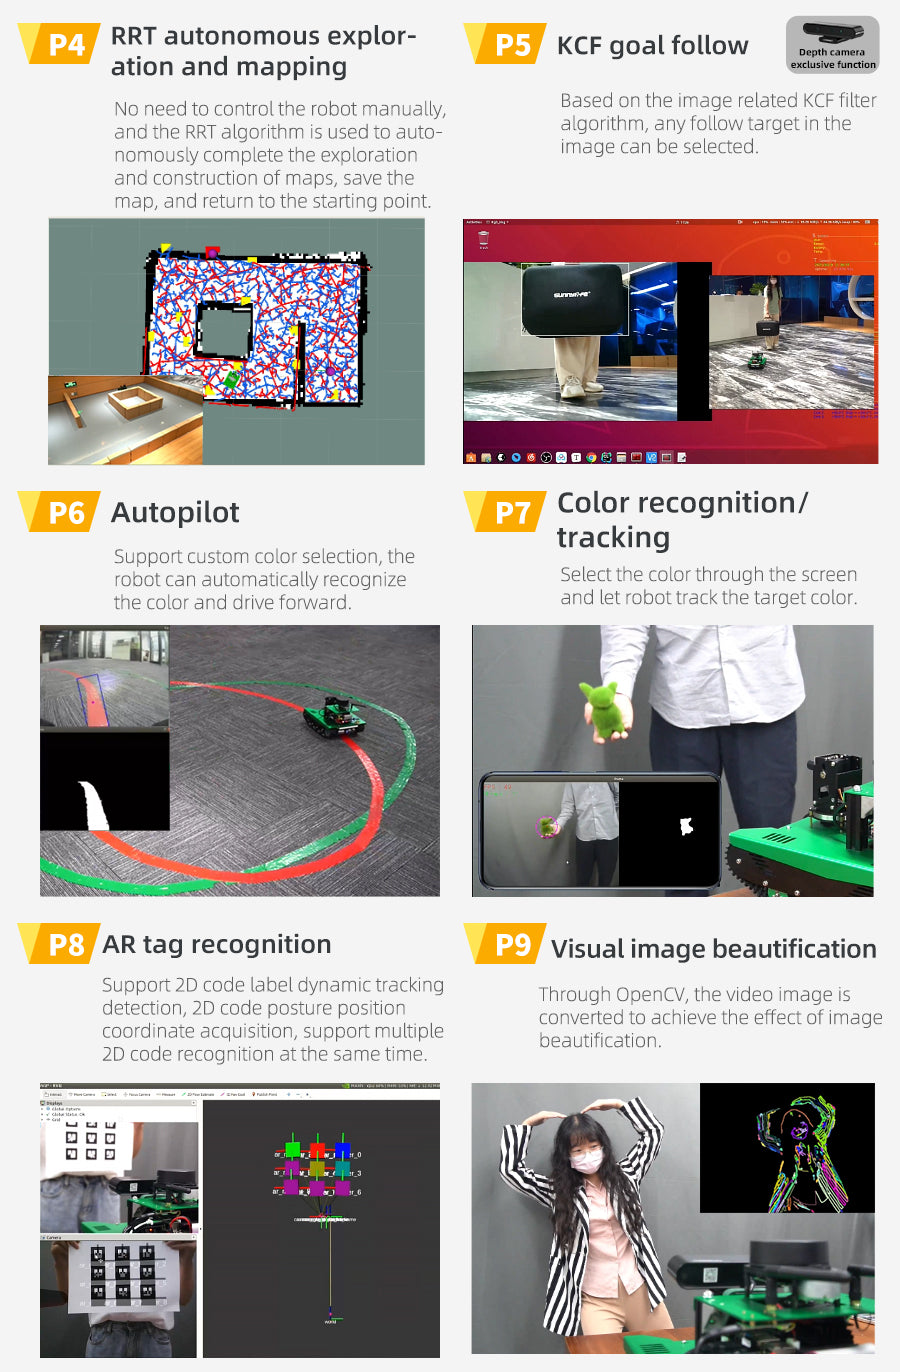
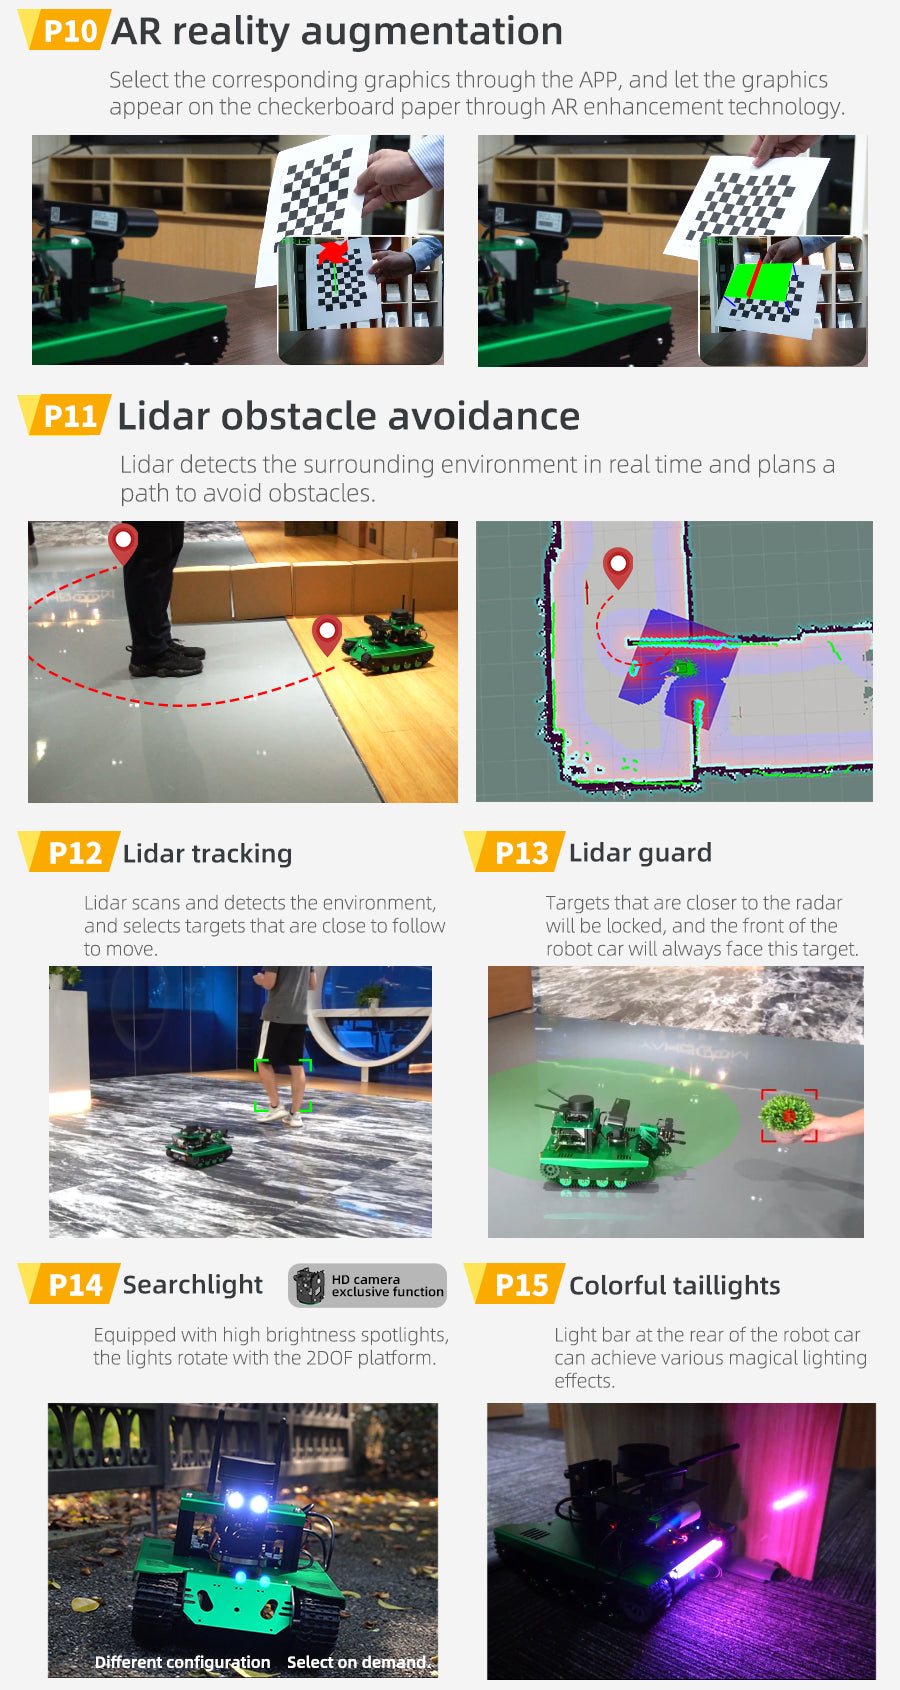
  • Funciones de IA maravillosas: Evitación con Lidar, navegación de punto fijo, detección de huesos, seguimiento de dedos, calibración de cámara, navegación de mapeo visual 3D, etc.
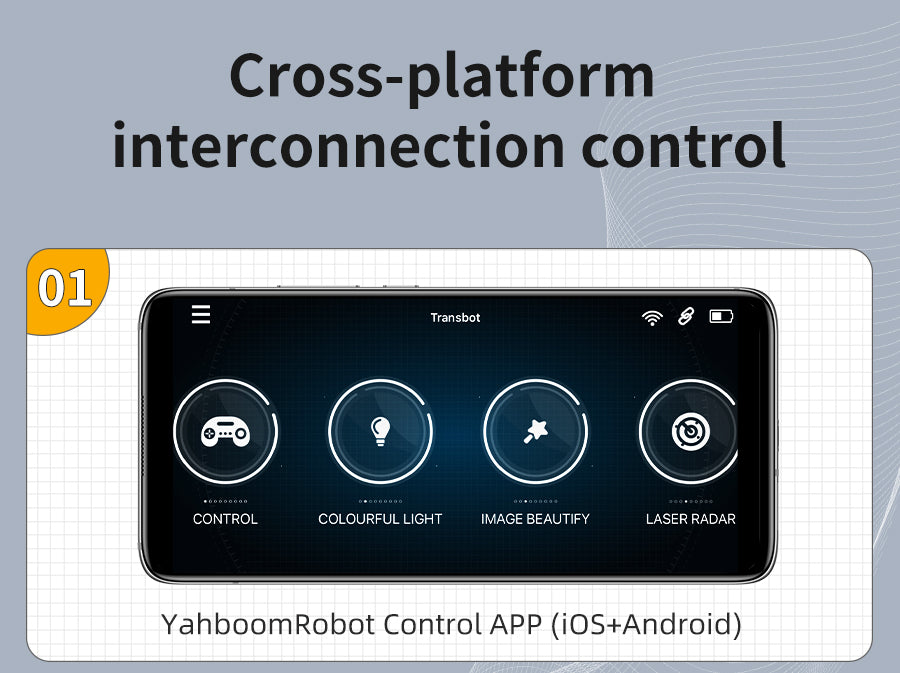
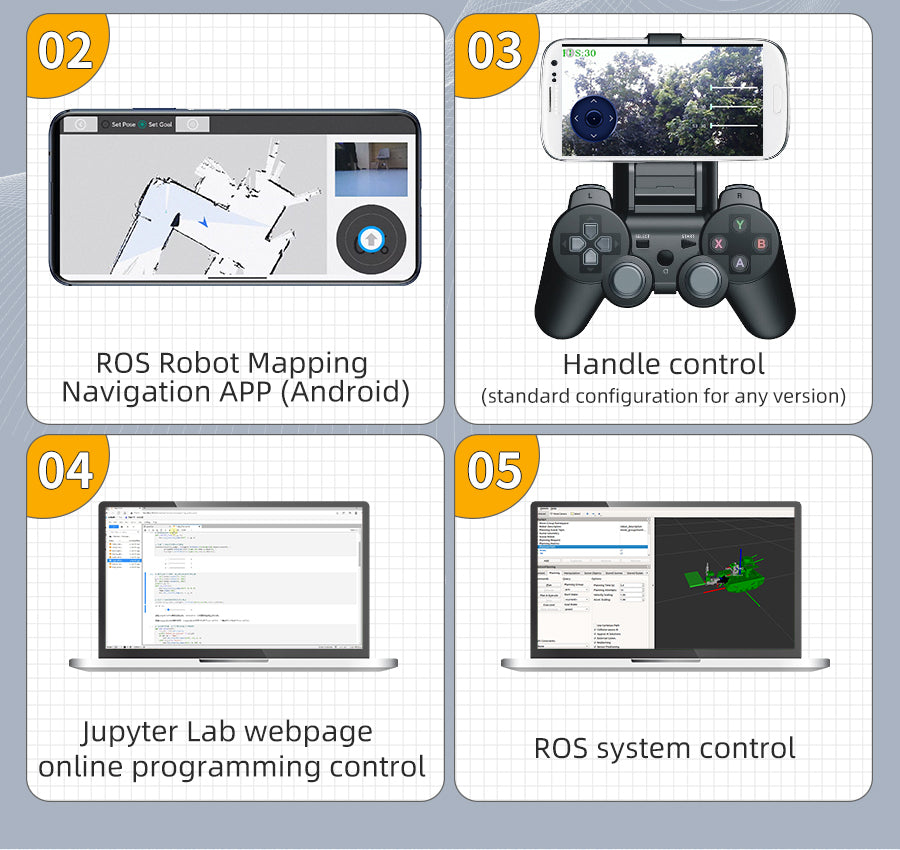
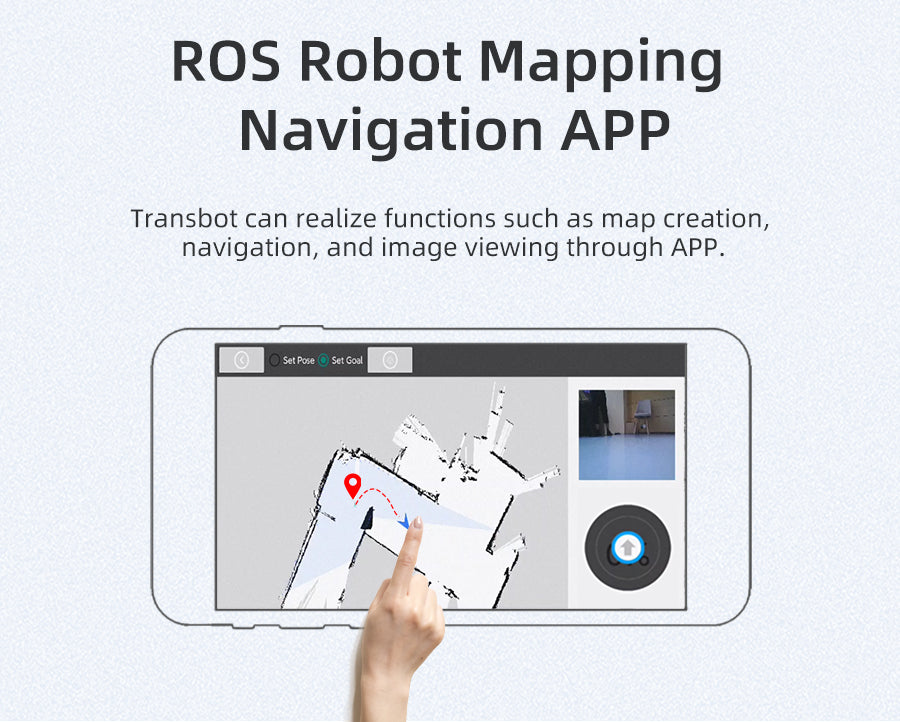
  • Control de interconexión multiplataforma: APP de control remoto móvil integrada con una variedad de funciones de IA; control manual que permite experimentar efectos visuales FPV en tiempo real; programación en línea JupyterLab y control del sistema operativo de robot.
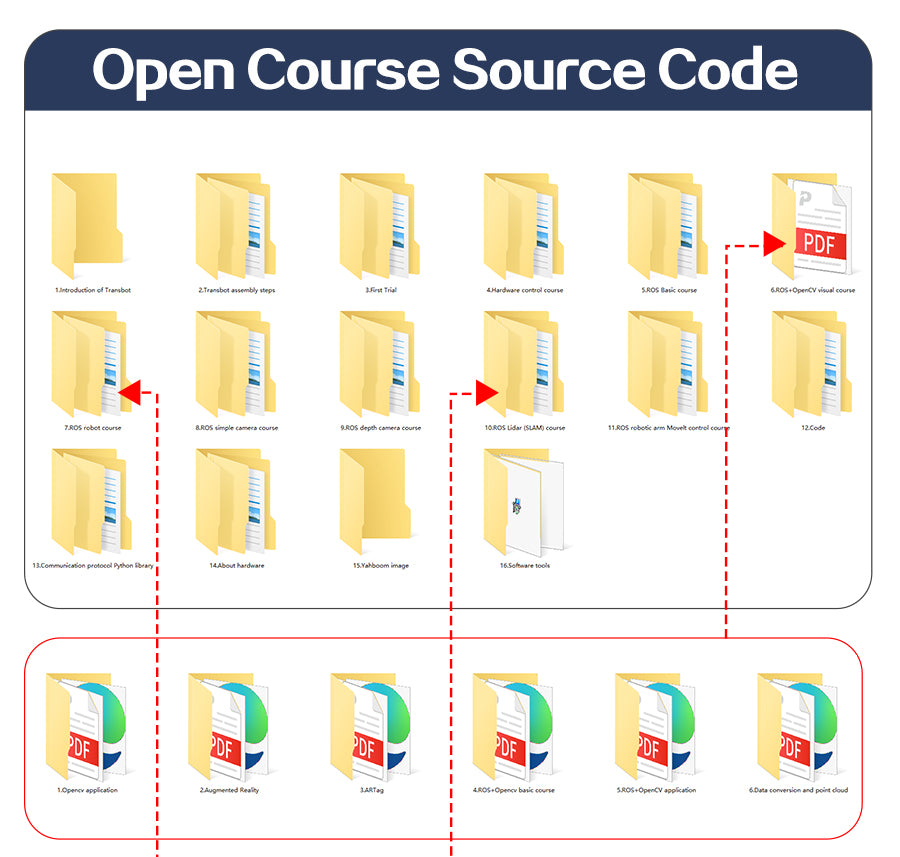
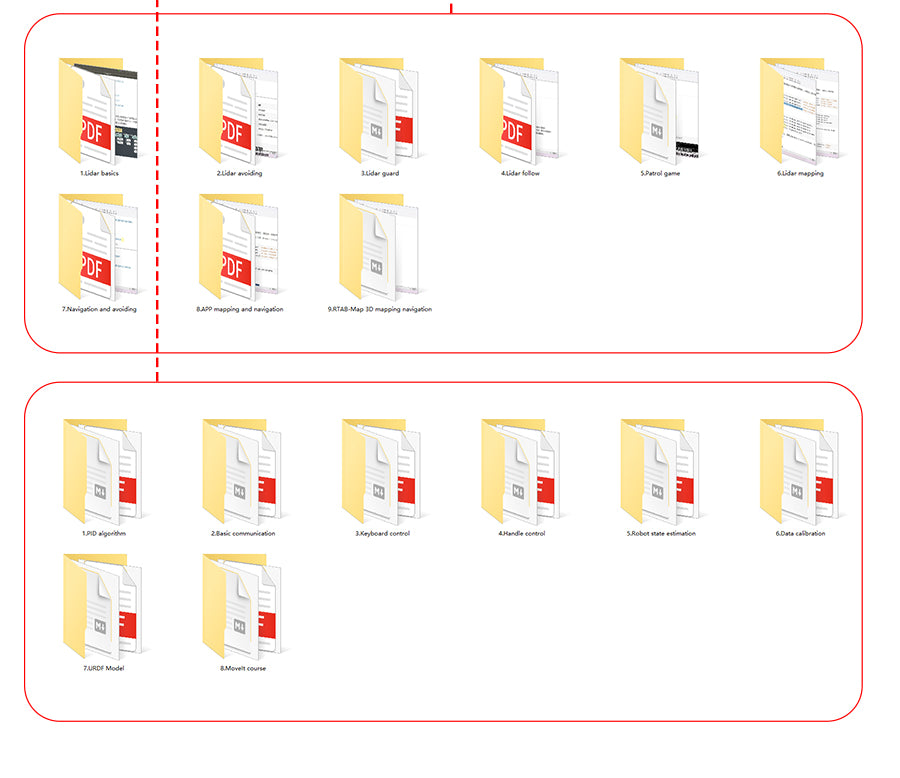
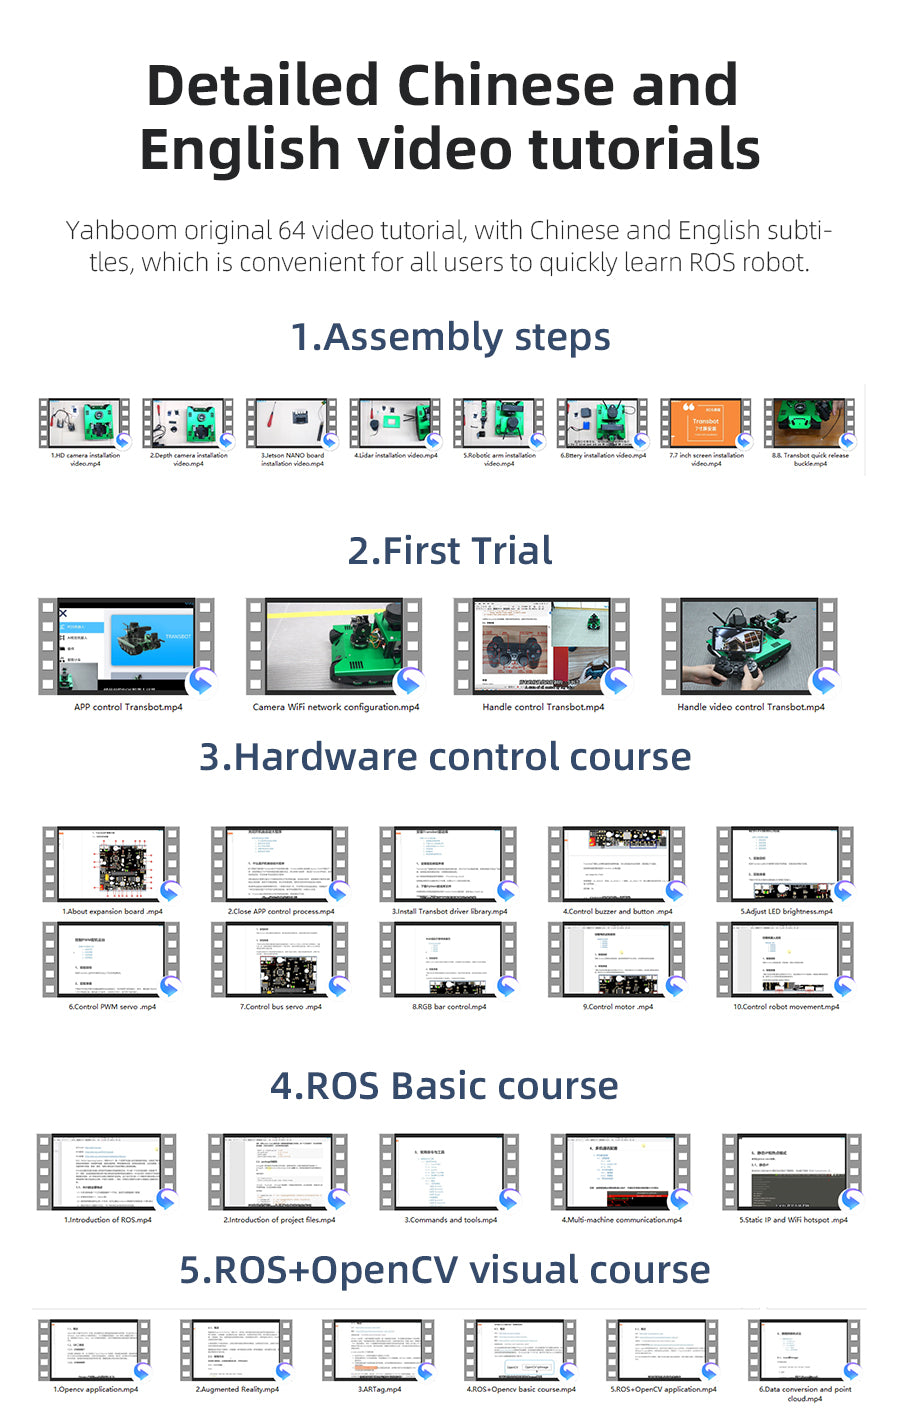
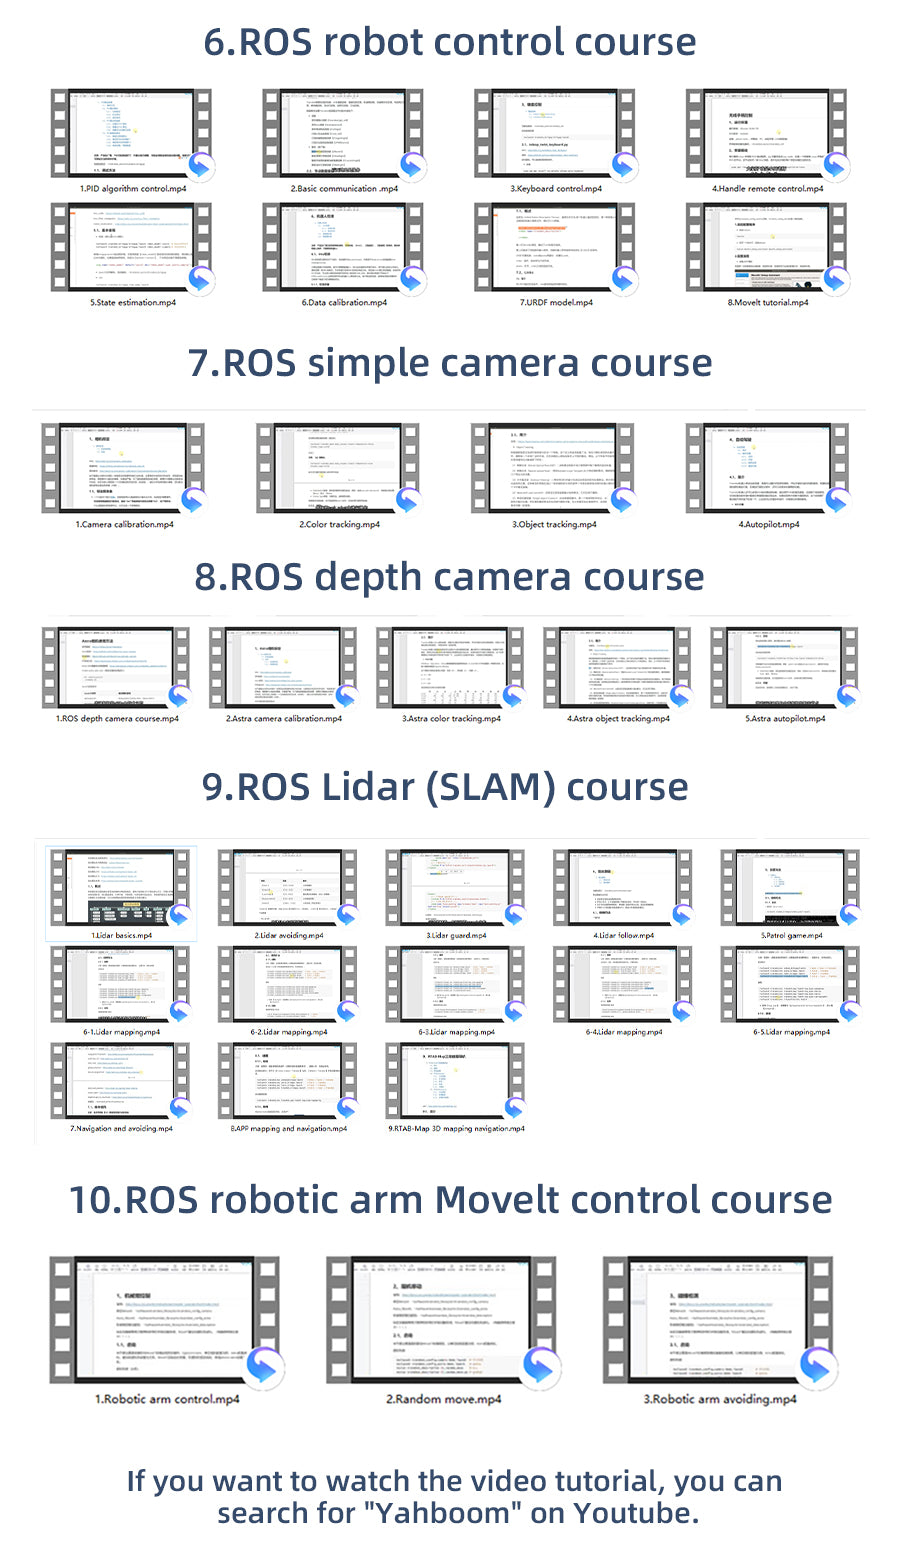
  • Cursos didácticos en video detallados: Proporcionamos 64 tutoriales en video y documentos detallados. Tanto si es un principiante como un jugador experimentado de ROS, puede utilizar este robot fácilmente.


Enlace al tutorial

Robot educativo Yahboom Transbot ROS


Lista de empaque

What is the Transbot ROS robot designed to do?
It is a crawler off road robot based on ROS and Python, designed for ROS enthusiasts and robot players, with features such as motion control, remote communication, mapping navigation, obstacle avoidance, autopilot and MoveIt simulation.
What hardware and software platforms are supported?
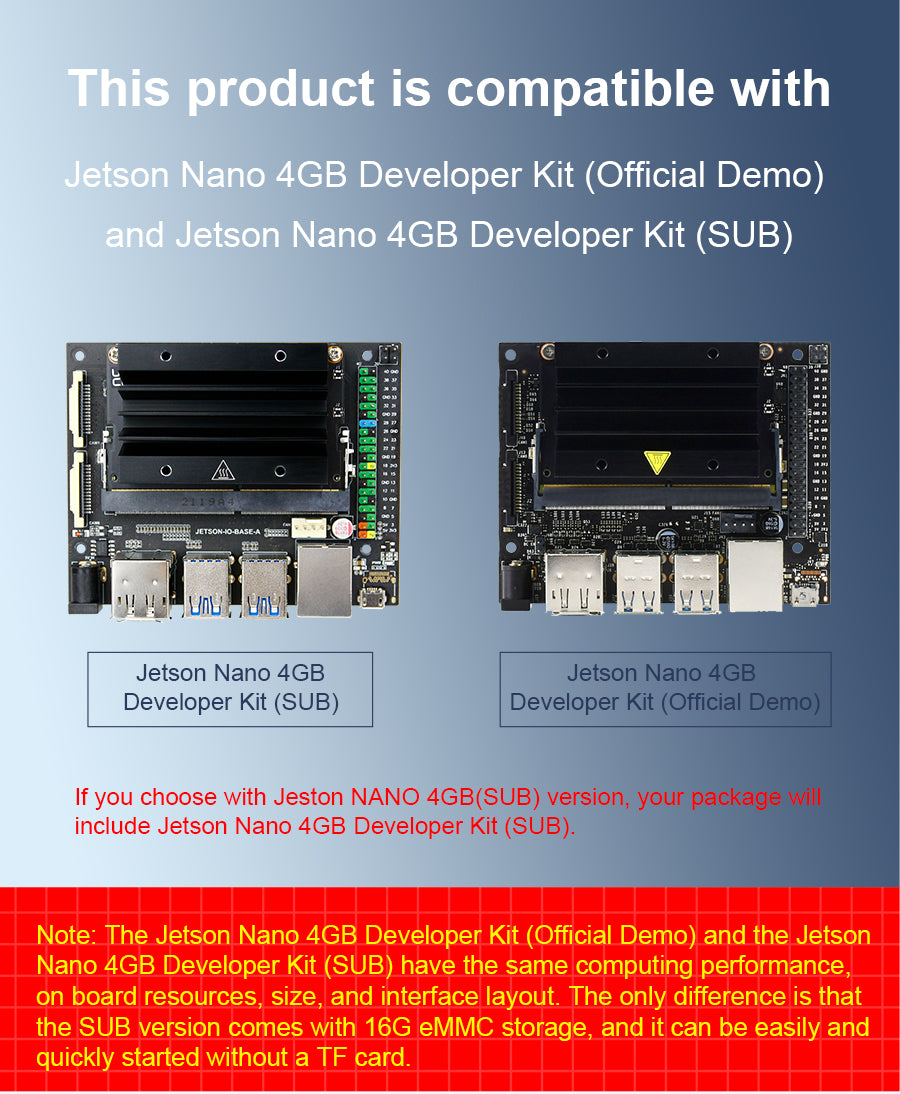
It is built around Jetson NANO, Lidar, HD and depth cameras, a 2DOF camera pan tilt, a 7 inch screen and an expansion board, and runs on ROS with Python using tools such as Rviz MoveIt and Qt for control and simulation.
What learning resources are provided?
There are 64 video tutorials and detailed documents to help you get started with ROS.
Are there lead times for variants?
Some variants may have a lead time of 2-3 weeks.
What warranty and return policies apply?
Warranty and returns information is not specified in the description; please contact the seller for policy.
Welcome to the discussion thread for Robot ROS Transbot con cámara de profundidad Lidar para Jetson NANO
Feel free to ask questions, share tips or report issues.
Add Post

For more discussion Click Here

Complete el siguiente formulario y nuestro equipo se pondrá en contacto con usted para ofrecerle precios por volumen.

Descripción
Ask AI about this product

Transbot es un robot todoterreno de orugas basado en ROS (sistema operativo de robot) y programación en Python, diseñado para entusiastas de ROS y aficionados a la robótica. Está equipado con configuraciones de hardware de alto rendimiento como Jetson NANO, Lidar, cámara HD/cámara de profundidad, etc., que pueden realizar aplicaciones como control de movimiento de robots, comunicación remota, navegación por mapeo, seguimiento y evitación, piloto automático y simulación MoveIt de brazo robótico. Una gran cantidad de documentos de cursos didácticos y videos para ayudarle a comenzar con ROS fácilmente.

ALGUNAS VARIANTES PUEDEN TENER UN TIEMPO DE ENTREGA DE 2 A 3 SEMANAS.

Características

  • Estilo oruga, soporte para brazo robótico de montaje rápido: El vehículo completo está fabricado con material de aleación de aluminio verde oxidado, admite la instalación de un brazo robótico, una cámara pan/tilt de 2 DOF, una pantalla de 7 pulgadas, etc. Los usuarios pueden depurar el vehículo en cualquier momento y lugar.
  • Configuración de hardware profesional: Lidar SLAM, cámara HD/cámara de profundidad, potente motor de engranajes con codificador, servomotor metálico y placa de expansión de robot Yahboom, etc.
  • Basado en ROS (sistema operativo de robot) y programación en Python: Hemos utilizado inteligentemente las cajas de herramientas Rviz, Movelt y Qt en el sistema operativo de robot para realizar el control conjunto de la simulación Movelt del brazo robótico y la máquina real.
  • Funciones de IA maravillosas: Evitación con Lidar, navegación de punto fijo, detección de huesos, seguimiento de dedos, calibración de cámara, navegación de mapeo visual 3D, etc.
  • Control de interconexión multiplataforma: APP de control remoto móvil integrada con una variedad de funciones de IA; control manual que permite experimentar efectos visuales FPV en tiempo real; programación en línea JupyterLab y control del sistema operativo de robot.
  • Cursos didácticos en video detallados: Proporcionamos 64 tutoriales en video y documentos detallados. Tanto si es un principiante como un jugador experimentado de ROS, puede utilizar este robot fácilmente.


Enlace al tutorial

Robot educativo Yahboom Transbot ROS


Lista de empaque

Preguntas frecuentes
What is the Transbot ROS robot designed to do?
It is a crawler off road robot based on ROS and Python, designed for ROS enthusiasts and robot players, with features such as motion control, remote communication, mapping navigation, obstacle avoidance, autopilot and MoveIt simulation.
What hardware and software platforms are supported?
It is built around Jetson NANO, Lidar, HD and depth cameras, a 2DOF camera pan tilt, a 7 inch screen and an expansion board, and runs on ROS with Python using tools such as Rviz MoveIt and Qt for control and simulation.
What learning resources are provided?
There are 64 video tutorials and detailed documents to help you get started with ROS.
Are there lead times for variants?
Some variants may have a lead time of 2-3 weeks.
What warranty and return policies apply?
Warranty and returns information is not specified in the description; please contact the seller for policy.
Reviews
Forum
Welcome to the discussion thread for Robot ROS Transbot con cámara de profundidad Lidar para Jetson NANO
Feel free to ask questions, share tips or report issues.
Add Post

For more discussion Click Here

Productos similares
Pedido al por mayor

Complete el siguiente formulario y nuestro equipo se pondrá en contacto con usted para ofrecerle precios por volumen.

¿Requisitos personalizados?

Reúnete con nuestro equipo

Widget de programación