الأكثر مبيعاً

HiWonder

ذراع روبوت JetMax Jetson Nano بنظام ROS مفتوح المصدر ورؤية حاسوبية وروبوت قابل للبرمجة

SKU: HIWND-178

₹ 88,549.99 ₹ 89,999.99

غير متوفر

اختر المتغير

Starter Kit
Style
📦 Min order 1

Enter your email or your WhatsApp number.

تحدث معنا عبر واتساب نحن نرد بسرعة! اتصل بنا
ذراع روبوت JetMax Jetson Nano بنظام ROS مفتوح المصدر ورؤية حاسوبية وروبوت قابل للبرمجةStarter Kit₹ 88,549.99
Ask AI about this product

تعد JetMax ذراعًا روبوتياً يعمل بالذكاء الاصطناعي ومدعومًا بتقنية NVIDIA Jetson Nano. وهي مجهزة بكاميرا عالية الدقة واسعة الزاوية ومحرك مؤازر (سيرفو) ذكي، كما تعتمد نظام ROS وتدعم برمجة بايثون. مع JetMax، يمكنك إتقان رؤية الروبوت، ومعالجة الصور، وحركية الروبوت، وما إلى ذلك، ويمكنك إنجاز العديد من مشاريع الذكاء الاصطناعي الإبداعية.

أدوات متنوعة قابلة للتغيير في نهاية الذراع

يمكن تجهيز طرف ذراع JetMax بفوهات شفط تعمل بالهواء، أو قابض، أو كوب شفط كهرومغناطيسي، أو حامل أقلام، أو قلم، وما إلى ذلك، للتكيف مع المزيد من سيناريوهات الذكاء الاصطناعي.

محرك مؤازر ذكي ذو ناقل تسلسلي

تم تزويد JetMax بثلاثة محركات مؤازرة ذكية ودقيقة، مما يمنحها القدرة على العمل بدقة عالية وتحمل أوزان كبيرة. وباستخدام خوارزمية تخطيط المسار، يمكن لـ JetMax المناورة بدقة وفقاً للمسار الذي تبرمجه.

زاوية قابلة للتعديل وتكامل بين اليد والعين

تدعم كاميرا طرف ذراع الروبوت JetMax التثبيت الرأسي والأفقي، مما يسمح لـ JetMax بالحصول على منظور من الأعلى ومن الأمام لإكمال مهام مختلفة.

دعامة مؤكسدة

يتكون جسم JetMax من دعامات معدنية مؤكسدة. وحدة التحكم مزودة بهيكل معدني قوي يوفر حماية ممتازة.

خوارزمية الحركة العكسية، دعم تخطيط المسار

تتبع الأهداف بتقنية رؤية الذكاء الاصطناعي

تستخدم JetMax معالجة الصور عبر OpenCV، والتي يمكنها استخدام الرؤية الأولية لتحديد وتعيين مواقع كتل ملونة مختلفة، وبالتالي تنفيذ مشاريع الذكاء الاصطناعي مثل فرز الكتل الملونة، والتجميع الذكي، وتتبع الأهداف.

التعلم العميق وتدريب النماذج

تستفيد JetMax من قوة الشبكات العصبية المتقدمة مثل GoogLeNet وYOLO للتعلم العميق، مما يتيح إنشاء نماذج مدربة عالية الدقة. ومع تحميل هذه النماذج، يمكن لـ JetMax التعرف بسهولة على أشياء مختلفة، بما في ذلك المواد القابلة للتدوير، وبطاقات الحروف الأبجدية، وبطاقات الأرقام. وهذا يفتح الباب أمام مشاريع ذكاء اصطناعي مذهلة، مثل فرز النفايات، وتهجئة الحروف، والحسابات الرقمية.

فرز النفايات

يمكن لـ JetMax التعرف بسرعة على بطاقات النفايات المختلفة ووضعها في مناطق التصنيف المقابلة لها.

تهجئة الحروف

بعد أن تتعرف JetMax على بطاقات الحروف داخل مجال رؤيتها، يمكنها تهجئة كلمات مخصصة.

الحسابات الرقمية

تتعرف JetMax بسهولة على الأرقام والرموز الرياضية وتتهجى الأرقام المحسوبة.

التعرف على الأقنعة

تمتلك JetMax قدرة حوسبة قوية، ويمكننا استخدام التعلم العميق لمنحها المزيد من وظائف الذكاء الاصطناعي.

التعرف على ميزات الإنسان، التفاعل الحسي الجسدي بالذكاء الاصطناعي

نظام تشغيل الروبوت ROS

إطار عمل عالمي شهير لاتصالات الروبوتات

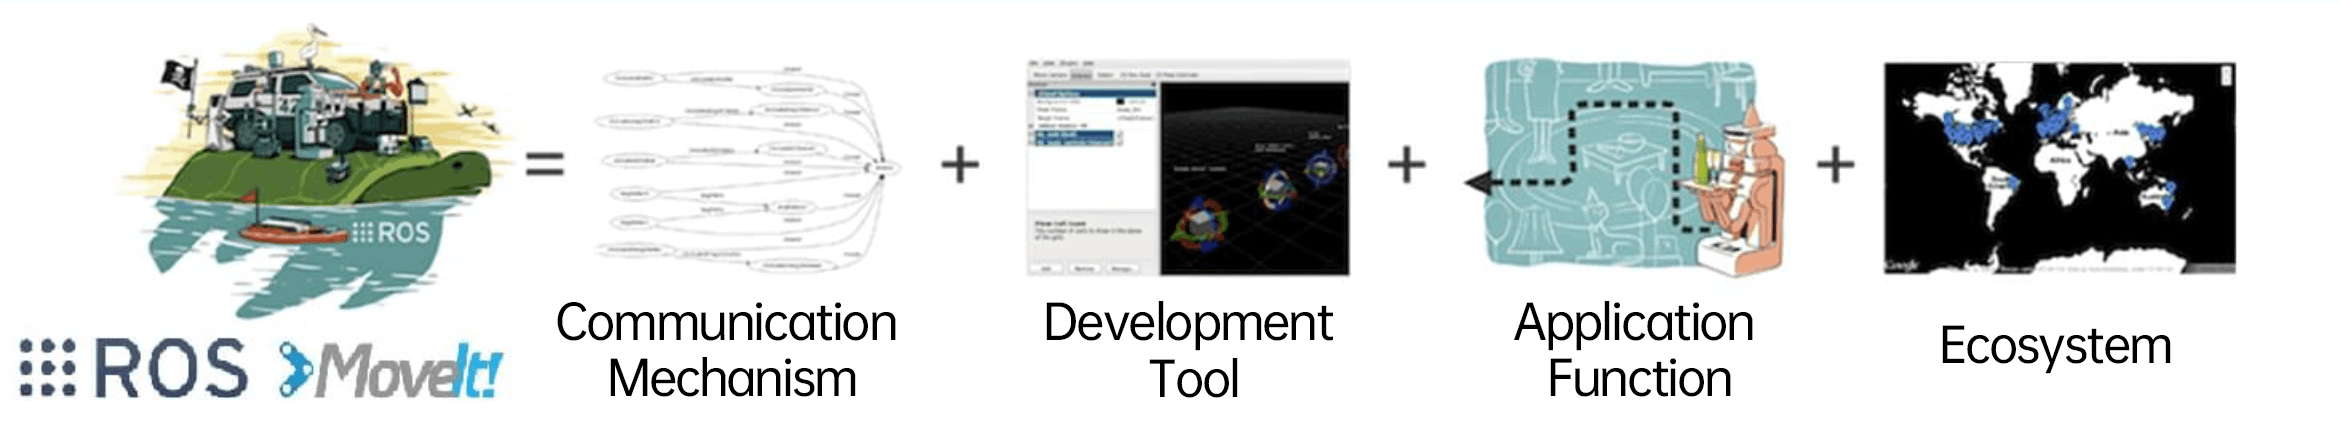
نظام ROS هو نظام تشغيل مفتوح المصدر للروبوتات. يوفر بعض الخدمات الأساسية، مثل تجريد الأجهزة، والتحكم في الأجهزة منخفضة المستوى، وتنفيذ الوظائف شائعة الاستخدام، وتمرير الرسائل بين العمليات، وإدارة الحزم. كما يوفر الأدوات ووظائف المكتبة اللازمة للحصول على الكود وتجميعه وكتابته وتشغيله عبر أجهزة الكمبيوتر. يهدف إلى توفير دعم إعادة استخدام الكود لأبحاث وتطوير الروبوتات.

توفير نموذج URDF

تم بناء JetMax على نظام ROS، وتدعم محاكاة Gazebo وتوفر نموذج URDF. وهذا يقلل من متطلبات بيئة التجارب ويحسن الكفاءة.

برمجة بايثون

تدعم JetMax برمجة بايثون. ومن خلال الاستفادة من التعلم العميق ورؤية الذكاء الاصطناعي، يمكن لـ JetMax التعامل مع مهام مثل فرز الأشياء، والتعرف على الوجوه، والمزيد.

توسيع إبداعي

بالعمل مع سكة انزلاق كهربائية، تتفوق JetMax في النقل والفرز والتكديس من خلال حسابات مسافة الحركة الدقيقة.

أربع طرق للتحكم

التحكم عبر برنامج الكمبيوتر

التحكم عبر تطبيق iOS / أندرويد

التحكم عبر مقبض لاسلكي

التحكم عبر الفأرة

هيكل المنتج

JetMax Structure

محرك مؤازر ذو ناقل عالي الجهد

يتميز هذا المحرك المؤازر الذكي ذو الناقل التسلسلي بثلاثة موصلات بعزم دوران 35 كجم ويعتمد تروساً معدنية بالكامل من الداخل، مما يجعله قوياً ومتيناً. يمكن التحكم فيه بواسطة أوامر المنفذ التسلسلي، وتوصيله بمحركات مؤازرة متعددة في نفس الوقت، مما يساعدنا في إنشاء أذرع روبوتية وروبوتات بيولوجية. مقارنة بالمحركات المؤازرة العادية في السوق، يمكنه قراءة الزاوية ومعايير الجهد ودرجة الحرارة والموضع.

توسيع الشاسيه المتحرك

يمكن توسيع JetMax من خلال دمج شاسيه بعجلات Mecanum، والذي يتضمن أربعة محركات مشفرة بجهد 12 فولت ومشغل محرك ترميز. باستخدام اتصالات IIC، يمكنك التحكم في شاسيه عجلات Mecanum، مما يمكّن JetMax من التنقل وتنفيذ تفاعلات متنوعة بين الإنسان والآلة. هذا التوسع يحول JetMax بفعالية إلى روبوت متنقل متعدد الاستخدامات.

التحكم عبر التطبيق والمقبض اللاسلكي

من خلال تطبيق الهاتف المحمول أو المقبض اللاسلكي، يمكن التحكم في الروبوت ليتحرك ويحمل الأشياء، ويمكن إرسال صورة FPV (رؤية الشخص الأول) إلى التطبيق.

النقل والفرز

يمكن لـ JetMax مراقبة المسار بصرياً من خلال الكاميرا، والتعرف على الكتل الموسومة بـ AprilTag، وفرز الكتل إلى الموقع المقابل.

التحكم بأطراف الأصابع

من خلال إطار عمل التطوير MediaPipe، يمكن لـ JetMax التعرف على ميزات جسم الإنسان مثل مسارات أطراف الأصابع وتنفيذ التعليمات المقابلة.

تتبع الأهداف

سوف تكتشف JetMax الأهداف وتتعرف عليها ضمن النطاق البصري. بعد تحديد الهدف، ستتحكم في حركة شاسيه السيارة وتتبع الهدف من خلال خوارزمية PID.

دعم توسيع سكة الانزلاق الكهربائية

تتواصل وحدة تحكم JetMax عبر IIC، والتي يمكنها التحكم مباشرة في دوران محرك السائر (stepper motor) على سكة الانزلاق، وزيادة نطاق الإمساك والحمل لذراع الروبوت، وحساب مسافة حركة سكة الانزلاق بدقة، وبالتالي تنفيذ عمليات النقل والفرز والتكديس بدقة.

فرز النفايات عبر سكة الانزلاق

من خلال تحميل النموذج المدرب، يتم التعرف على بطاقات القمامة ونقلها إلى منطقة فرز نفايات بعيدة لزيادة نطاق توصيل ذراع الروبوت.

فرز العلامات عبر سكة الانزلاق

من خلال التعرف على كود AprilTag، يتم تحديد الكتل الموسومة لإكمال عمليات الفرز أو التجميع للمسافات المتوسطة والبعيدة.

التحكم عبر المقبض اللاسلكي

لا يمكن للمقبض اللاسلكي التحكم في حركة طرف ذراع الروبوت فحسب، بل يمكنه أيضاً التحكم في الحركة الانتقالية يميناً ويساراً على سكة الانزلاق، مما يزيد من نطاق الإمساك والنقل عن بعد لذراع الروبوت.

مواصفات المعلمات

حجم ذراع الروبوت: 475*159*251 مم
وزن ذراع الروبوت: 1.6 كجم
المادة: معدن وألياف كربونية
المؤثر النهائي: فوهة شفط كهربائية، كوب شفط مغناطيسي كهربائي، قابض صغير، قلم
درجات الحرية (DOF): 4+1
مزود الطاقة: محول طاقة تيار مستمر 12 فولت 5 أمبير
البرمجيات: برنامج كمبيوتر + تطبيق iOS / أندرويد
سعة التحميل: 450 جم
نوع المحرك المؤازر: HTS-35H/ LFD-01M
طريقة التحكم: كمبيوتر/ هاتف/ مقبض لاسلكي/ تحكم بالفأرة
لغة البرمجة: بايثون/ C/ C++/ جافا سكريبت
الاتصالات: USB/ واي فاي/ إيثرنت
التخزين: بطاقة TF سعة 32 جيجابايت
حجم العبوة: 39*30*19 سم
وزن العبوة: حوالي 4.3 كجم

معلمات المنتج

مخطط الأبعاد

لوحة توسعة متعددة الوظائف

مواد تعليمية وفيرة


قائمة محتويات حزمة JetMax Starter


قائمة محتويات حزمة JetMax القياسية


قائمة محتويات حزمة JetMax المتقدمة

What powers JetMax and what software does it run?
JetMax is powered by the NVIDIA Jetson Nano and runs the ROS framework. It supports Python programming for customization and OpenCV based vision tasks.
What end effectors can be attached to JetMax?
The end of arm tools are interchangeable and include an air pump suction nozzle, gripper, electromagnet suction cup, pen holder, and pen.
How can I control JetMax and which programming languages are supported?
JetMax can be controlled by PC software, iOS or Android apps, a wireless handle, or a mouse. It supports programming in Python, C, C++, and JavaScript within the ROS environment.
What AI and vision capabilities are included?
It uses OpenCV for image processing and supports deep learning models such as GoogLeNet and YOLO for object recognition. It can perform tasks like color block sorting, target tracking, and waste sorting.
Does JetMax provide a ROS URDF model and Gazebo support, and what are the key hardware specs?
JetMax provides a URDF model for ROS and supports Gazebo simulation. It uses three precision smart bus servos with 35 KG torque and a payload of 450 g, powered by a 12V 5A supply.
Welcome to the discussion thread for ذراع روبوت JetMax Jetson Nano بنظام ROS مفتوح المصدر ورؤية حاسوبية وروبوت قابل للبرمجة
Feel free to ask questions, share tips or report issues.
Add Post

For more discussion Click Here

يرجى تعبئة النموذج أدناه وسيتواصل معك فريقنا لتزويدك بأسعار الجملة.

الوصف
Ask AI about this product

تعد JetMax ذراعًا روبوتياً يعمل بالذكاء الاصطناعي ومدعومًا بتقنية NVIDIA Jetson Nano. وهي مجهزة بكاميرا عالية الدقة واسعة الزاوية ومحرك مؤازر (سيرفو) ذكي، كما تعتمد نظام ROS وتدعم برمجة بايثون. مع JetMax، يمكنك إتقان رؤية الروبوت، ومعالجة الصور، وحركية الروبوت، وما إلى ذلك، ويمكنك إنجاز العديد من مشاريع الذكاء الاصطناعي الإبداعية.

أدوات متنوعة قابلة للتغيير في نهاية الذراع

يمكن تجهيز طرف ذراع JetMax بفوهات شفط تعمل بالهواء، أو قابض، أو كوب شفط كهرومغناطيسي، أو حامل أقلام، أو قلم، وما إلى ذلك، للتكيف مع المزيد من سيناريوهات الذكاء الاصطناعي.

محرك مؤازر ذكي ذو ناقل تسلسلي

تم تزويد JetMax بثلاثة محركات مؤازرة ذكية ودقيقة، مما يمنحها القدرة على العمل بدقة عالية وتحمل أوزان كبيرة. وباستخدام خوارزمية تخطيط المسار، يمكن لـ JetMax المناورة بدقة وفقاً للمسار الذي تبرمجه.

زاوية قابلة للتعديل وتكامل بين اليد والعين

تدعم كاميرا طرف ذراع الروبوت JetMax التثبيت الرأسي والأفقي، مما يسمح لـ JetMax بالحصول على منظور من الأعلى ومن الأمام لإكمال مهام مختلفة.

دعامة مؤكسدة

يتكون جسم JetMax من دعامات معدنية مؤكسدة. وحدة التحكم مزودة بهيكل معدني قوي يوفر حماية ممتازة.

خوارزمية الحركة العكسية، دعم تخطيط المسار

تتبع الأهداف بتقنية رؤية الذكاء الاصطناعي

تستخدم JetMax معالجة الصور عبر OpenCV، والتي يمكنها استخدام الرؤية الأولية لتحديد وتعيين مواقع كتل ملونة مختلفة، وبالتالي تنفيذ مشاريع الذكاء الاصطناعي مثل فرز الكتل الملونة، والتجميع الذكي، وتتبع الأهداف.

التعلم العميق وتدريب النماذج

تستفيد JetMax من قوة الشبكات العصبية المتقدمة مثل GoogLeNet وYOLO للتعلم العميق، مما يتيح إنشاء نماذج مدربة عالية الدقة. ومع تحميل هذه النماذج، يمكن لـ JetMax التعرف بسهولة على أشياء مختلفة، بما في ذلك المواد القابلة للتدوير، وبطاقات الحروف الأبجدية، وبطاقات الأرقام. وهذا يفتح الباب أمام مشاريع ذكاء اصطناعي مذهلة، مثل فرز النفايات، وتهجئة الحروف، والحسابات الرقمية.

فرز النفايات

يمكن لـ JetMax التعرف بسرعة على بطاقات النفايات المختلفة ووضعها في مناطق التصنيف المقابلة لها.

تهجئة الحروف

بعد أن تتعرف JetMax على بطاقات الحروف داخل مجال رؤيتها، يمكنها تهجئة كلمات مخصصة.

الحسابات الرقمية

تتعرف JetMax بسهولة على الأرقام والرموز الرياضية وتتهجى الأرقام المحسوبة.

التعرف على الأقنعة

تمتلك JetMax قدرة حوسبة قوية، ويمكننا استخدام التعلم العميق لمنحها المزيد من وظائف الذكاء الاصطناعي.

التعرف على ميزات الإنسان، التفاعل الحسي الجسدي بالذكاء الاصطناعي

نظام تشغيل الروبوت ROS

إطار عمل عالمي شهير لاتصالات الروبوتات

نظام ROS هو نظام تشغيل مفتوح المصدر للروبوتات. يوفر بعض الخدمات الأساسية، مثل تجريد الأجهزة، والتحكم في الأجهزة منخفضة المستوى، وتنفيذ الوظائف شائعة الاستخدام، وتمرير الرسائل بين العمليات، وإدارة الحزم. كما يوفر الأدوات ووظائف المكتبة اللازمة للحصول على الكود وتجميعه وكتابته وتشغيله عبر أجهزة الكمبيوتر. يهدف إلى توفير دعم إعادة استخدام الكود لأبحاث وتطوير الروبوتات.

توفير نموذج URDF

تم بناء JetMax على نظام ROS، وتدعم محاكاة Gazebo وتوفر نموذج URDF. وهذا يقلل من متطلبات بيئة التجارب ويحسن الكفاءة.

برمجة بايثون

تدعم JetMax برمجة بايثون. ومن خلال الاستفادة من التعلم العميق ورؤية الذكاء الاصطناعي، يمكن لـ JetMax التعامل مع مهام مثل فرز الأشياء، والتعرف على الوجوه، والمزيد.

توسيع إبداعي

بالعمل مع سكة انزلاق كهربائية، تتفوق JetMax في النقل والفرز والتكديس من خلال حسابات مسافة الحركة الدقيقة.

أربع طرق للتحكم

التحكم عبر برنامج الكمبيوتر

التحكم عبر تطبيق iOS / أندرويد

التحكم عبر مقبض لاسلكي

التحكم عبر الفأرة

هيكل المنتج

JetMax Structure

محرك مؤازر ذو ناقل عالي الجهد

يتميز هذا المحرك المؤازر الذكي ذو الناقل التسلسلي بثلاثة موصلات بعزم دوران 35 كجم ويعتمد تروساً معدنية بالكامل من الداخل، مما يجعله قوياً ومتيناً. يمكن التحكم فيه بواسطة أوامر المنفذ التسلسلي، وتوصيله بمحركات مؤازرة متعددة في نفس الوقت، مما يساعدنا في إنشاء أذرع روبوتية وروبوتات بيولوجية. مقارنة بالمحركات المؤازرة العادية في السوق، يمكنه قراءة الزاوية ومعايير الجهد ودرجة الحرارة والموضع.

توسيع الشاسيه المتحرك

يمكن توسيع JetMax من خلال دمج شاسيه بعجلات Mecanum، والذي يتضمن أربعة محركات مشفرة بجهد 12 فولت ومشغل محرك ترميز. باستخدام اتصالات IIC، يمكنك التحكم في شاسيه عجلات Mecanum، مما يمكّن JetMax من التنقل وتنفيذ تفاعلات متنوعة بين الإنسان والآلة. هذا التوسع يحول JetMax بفعالية إلى روبوت متنقل متعدد الاستخدامات.

التحكم عبر التطبيق والمقبض اللاسلكي

من خلال تطبيق الهاتف المحمول أو المقبض اللاسلكي، يمكن التحكم في الروبوت ليتحرك ويحمل الأشياء، ويمكن إرسال صورة FPV (رؤية الشخص الأول) إلى التطبيق.

النقل والفرز

يمكن لـ JetMax مراقبة المسار بصرياً من خلال الكاميرا، والتعرف على الكتل الموسومة بـ AprilTag، وفرز الكتل إلى الموقع المقابل.

التحكم بأطراف الأصابع

من خلال إطار عمل التطوير MediaPipe، يمكن لـ JetMax التعرف على ميزات جسم الإنسان مثل مسارات أطراف الأصابع وتنفيذ التعليمات المقابلة.

تتبع الأهداف

سوف تكتشف JetMax الأهداف وتتعرف عليها ضمن النطاق البصري. بعد تحديد الهدف، ستتحكم في حركة شاسيه السيارة وتتبع الهدف من خلال خوارزمية PID.

دعم توسيع سكة الانزلاق الكهربائية

تتواصل وحدة تحكم JetMax عبر IIC، والتي يمكنها التحكم مباشرة في دوران محرك السائر (stepper motor) على سكة الانزلاق، وزيادة نطاق الإمساك والحمل لذراع الروبوت، وحساب مسافة حركة سكة الانزلاق بدقة، وبالتالي تنفيذ عمليات النقل والفرز والتكديس بدقة.

فرز النفايات عبر سكة الانزلاق

من خلال تحميل النموذج المدرب، يتم التعرف على بطاقات القمامة ونقلها إلى منطقة فرز نفايات بعيدة لزيادة نطاق توصيل ذراع الروبوت.

فرز العلامات عبر سكة الانزلاق

من خلال التعرف على كود AprilTag، يتم تحديد الكتل الموسومة لإكمال عمليات الفرز أو التجميع للمسافات المتوسطة والبعيدة.

التحكم عبر المقبض اللاسلكي

لا يمكن للمقبض اللاسلكي التحكم في حركة طرف ذراع الروبوت فحسب، بل يمكنه أيضاً التحكم في الحركة الانتقالية يميناً ويساراً على سكة الانزلاق، مما يزيد من نطاق الإمساك والنقل عن بعد لذراع الروبوت.

مواصفات المعلمات

حجم ذراع الروبوت: 475*159*251 مم
وزن ذراع الروبوت: 1.6 كجم
المادة: معدن وألياف كربونية
المؤثر النهائي: فوهة شفط كهربائية، كوب شفط مغناطيسي كهربائي، قابض صغير، قلم
درجات الحرية (DOF): 4+1
مزود الطاقة: محول طاقة تيار مستمر 12 فولت 5 أمبير
البرمجيات: برنامج كمبيوتر + تطبيق iOS / أندرويد
سعة التحميل: 450 جم
نوع المحرك المؤازر: HTS-35H/ LFD-01M
طريقة التحكم: كمبيوتر/ هاتف/ مقبض لاسلكي/ تحكم بالفأرة
لغة البرمجة: بايثون/ C/ C++/ جافا سكريبت
الاتصالات: USB/ واي فاي/ إيثرنت
التخزين: بطاقة TF سعة 32 جيجابايت
حجم العبوة: 39*30*19 سم
وزن العبوة: حوالي 4.3 كجم

معلمات المنتج

مخطط الأبعاد

لوحة توسعة متعددة الوظائف

مواد تعليمية وفيرة


قائمة محتويات حزمة JetMax Starter


قائمة محتويات حزمة JetMax القياسية


قائمة محتويات حزمة JetMax المتقدمة

الأسئلة الشائعة
What powers JetMax and what software does it run?
JetMax is powered by the NVIDIA Jetson Nano and runs the ROS framework. It supports Python programming for customization and OpenCV based vision tasks.
What end effectors can be attached to JetMax?
The end of arm tools are interchangeable and include an air pump suction nozzle, gripper, electromagnet suction cup, pen holder, and pen.
How can I control JetMax and which programming languages are supported?
JetMax can be controlled by PC software, iOS or Android apps, a wireless handle, or a mouse. It supports programming in Python, C, C++, and JavaScript within the ROS environment.
What AI and vision capabilities are included?
It uses OpenCV for image processing and supports deep learning models such as GoogLeNet and YOLO for object recognition. It can perform tasks like color block sorting, target tracking, and waste sorting.
Does JetMax provide a ROS URDF model and Gazebo support, and what are the key hardware specs?
JetMax provides a URDF model for ROS and supports Gazebo simulation. It uses three precision smart bus servos with 35 KG torque and a payload of 450 g, powered by a 12V 5A supply.
Reviews
Forum
Welcome to the discussion thread for ذراع روبوت JetMax Jetson Nano بنظام ROS مفتوح المصدر ورؤية حاسوبية وروبوت قابل للبرمجة
Feel free to ask questions, share tips or report issues.
Add Post

For more discussion Click Here

منتجات مشابهة
طلب بالجملة

يرجى تعبئة النموذج أدناه وسيتواصل معك فريقنا لتزويدك بأسعار الجملة.

متطلبات مخصصة؟

قابل فريقنا

أداة جدولة المواعيد