


Welcome to the discussion thread for ذراع آلية مفتوحة المصدر MaxArm تعمل بمعالج ESP32
Feel free to ask questions, share tips or report issues.
Feel free to ask questions, share tips or report issues.


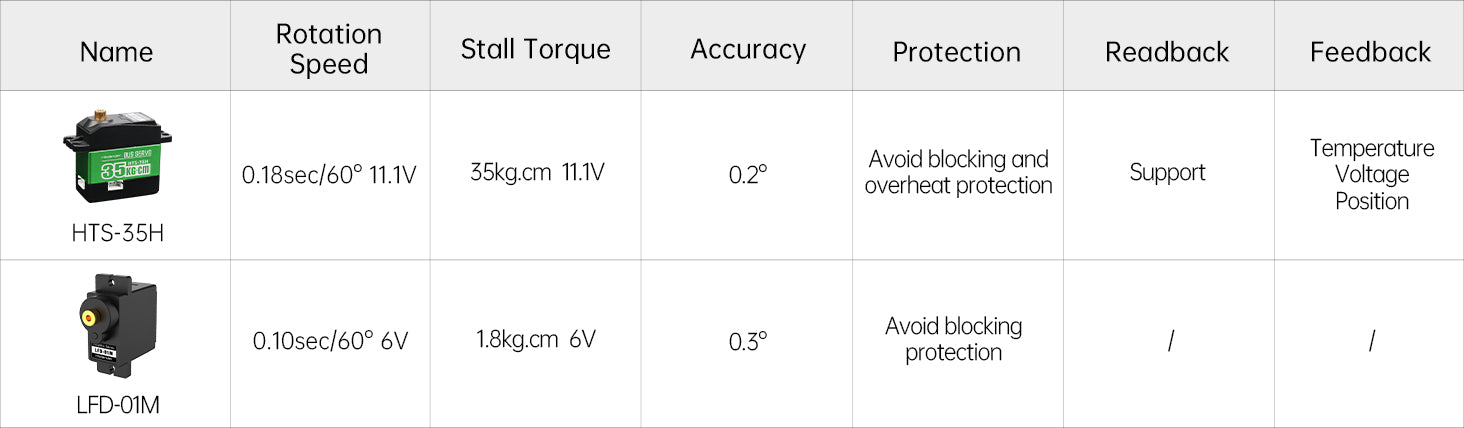
MaxArm عبارة عن ذراع روبوتية مفتوحة المصدر تعمل بواسطة متحكم دقيق من نوع ESP32. تم تجهيز جسم الذراع المصمم بآلية ربط بمحركات مؤازرة (سيرفو) ذات ناقل عالي الجودة وفوهة شفط. باستخدام تقنية الحركية العكسية، يمكن لـ MaxArm تنفيذ مجموعة متنوعة من المهام مثل فرز الأشياء، والتقاطها، ونقلها، وتكديسها.
من خلال دعم البرمجة بلغة Python وArduino والاتصال عبر Wi-Fi وBluetooth، يمكن أيضًا التحكم في MaxArm عبر تطبيق للهاتف، وبرنامج للكمبيوتر، ووحدة تحكم لاسلكية، والتحكم بالفأرة. كما تدعم الذراع مجموعة متنوعة من المستشعرات لتحويل أفكارك الإبداعية في مجال الذكاء الاصطناعي إلى واقع!


آلية الربط تحسن الكفاءةباستخدام جسم مصمم بآلية الربط، تعمل MaxArm على تحسين كفاءة مفاصلها بشكل كبير للسماح للمؤثر النهائي بالتحرك على طول محاور x-y-z. |

تصميم هيكلي مدمجمصنوعة من سبائك الألومنيوم الصلبة وألياف الكربون لضمان جودة عالية. المحامل المعدنية تضمن حركة مفصلية أكثر سلاسة ودقة. التصميم المدمج يجعل الجسم صغيرًا ومرنًا. |
 |
توفير مخطط نظام إحداثيات الربطاستنادًا إلى منصة تطوير ESP32، يتوفر تحليل الحركية العكسية ونموذج DH الخاص بـ MaxArm، مما يتيح لك استيعاب مبدأ عمل MaxArm بعمق. |
|
حل انعكاس الربط، تحكم سهلعن طريق إدخال إحداثيات المؤثر النهائي، يمكن للحركية العكسية حساب زاوية كل محرك مؤازر لتسهيل تصحيح أخطاء الحركة. (يتم توفير الكود المصدري لوظيفة الحركية العكسية) |
 |
|


مروحة الذكاء الاصطناعي (تتبع الوجه) |

فرز الألوان |

فرز النفايات |

التعرف على القناع |
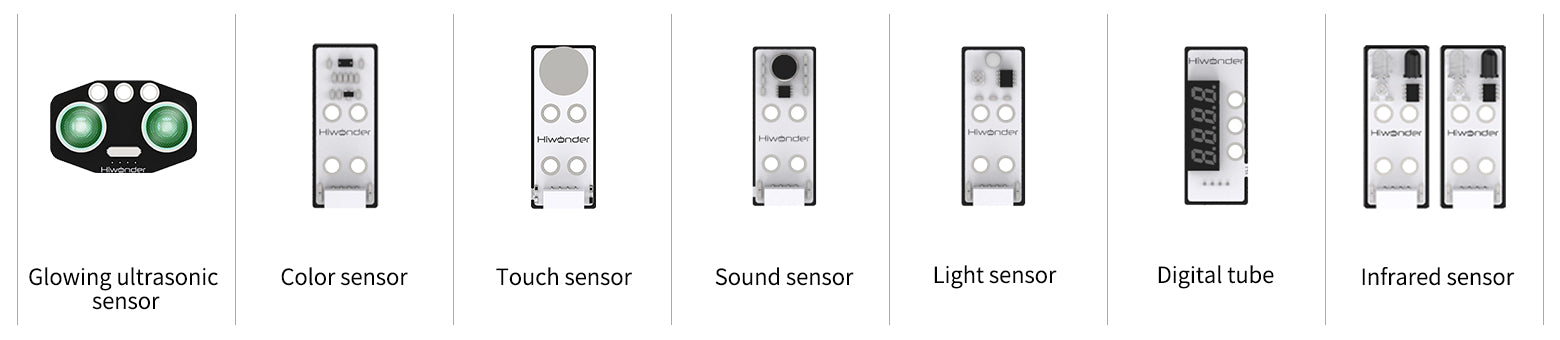
متوافقة مع مستشعر الموجات فوق الصوتية المضيء، ومستشعر الأشعة تحت الحمراء، ومستشعر الألوان، ومستشعر اللمس، والوحدات الإلكترونية الأخرى، تحول MaxArm المزيد من الأفكار الإبداعية إلى واقع!
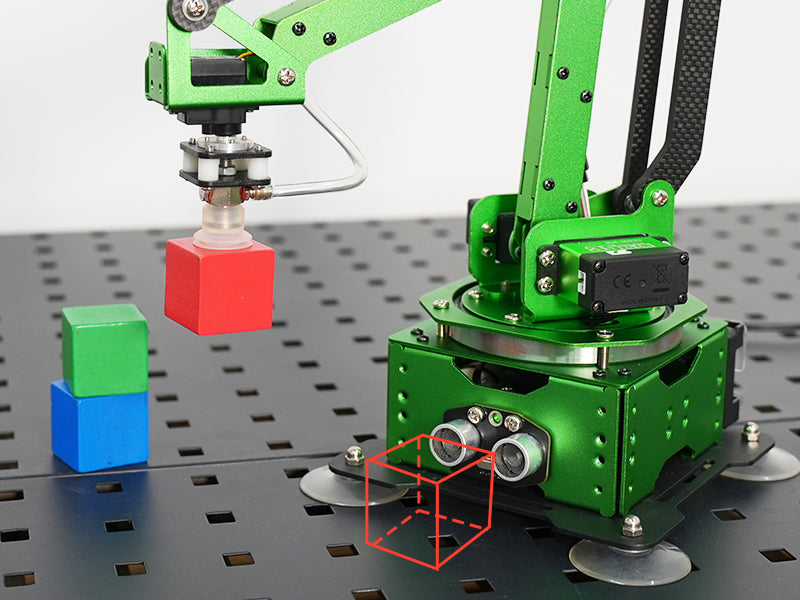
الكشف بالموجات فوق الصوتية والتكديسمع مستشعر الموجات فوق الصوتية، يمكن لـ MaxArm إجراء تكديس ذكي بعد اكتشاف المكعبات. |
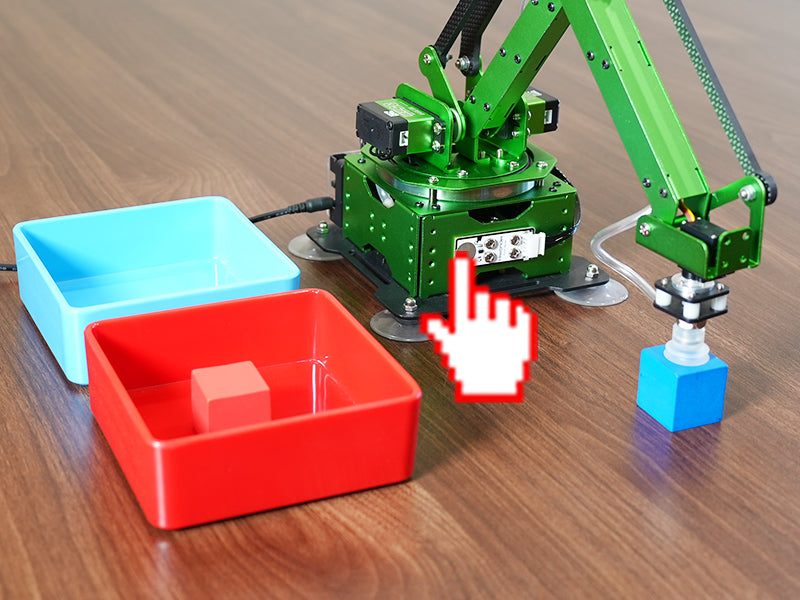
اكتشاف اللمس والوضعمع مستشعر اللمس، يمكن لـ MaxArm اكتشاف إجراء اللمس ووضع المكعبات. |
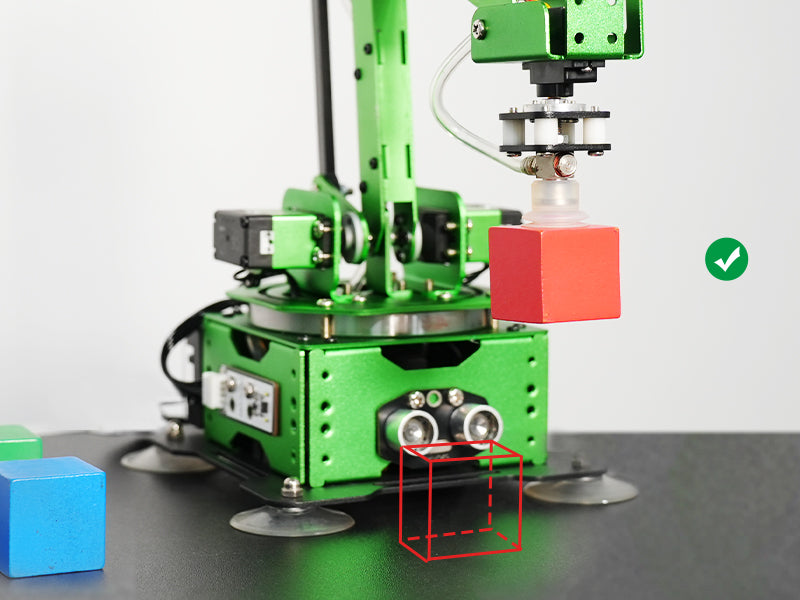
فرز الألوانمع مستشعر الألوان، يمكن لـ MaxArm التعرف على اللون المستهدف وفرزه. |
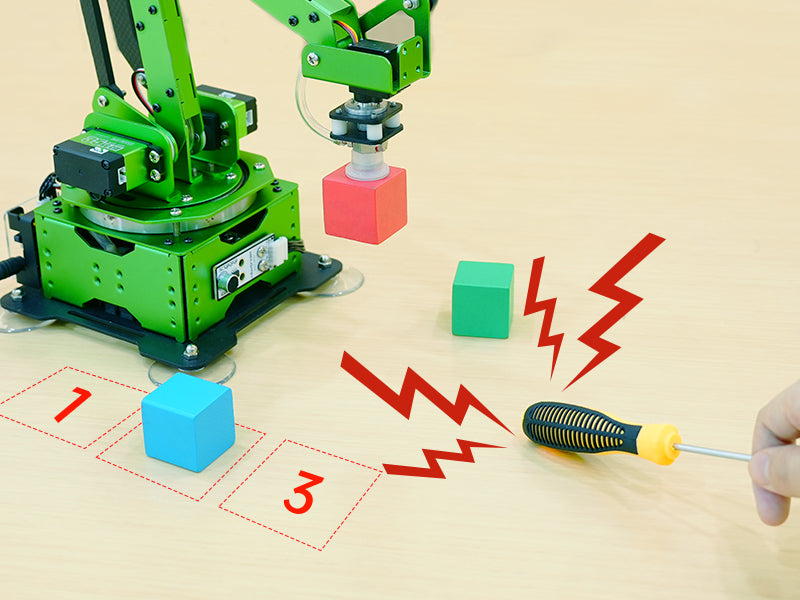
التحكم الصوتي الذكيمع المستشعر الصوتي، يمكن لـ MaxArm وضع المكعبات في الموضع المقابل عن طريق التعرف على عدد الطرقات. |
من خلال الثقوب المحجوزة في القاعدة، يمكن تجميع MaxArm بسهولة على سكة الانزلاق. يمكنها إجراء عمليات التقاط ونقل المكعبات لمحاكاة سيناريوهات التطبيقات الصناعية.




تستخدم MaxArm لغة Python بشكل افتراضي، وهي لغة سهلة التعلم. |

برمجة MaxArm باستخدام برنامج Arduino IDE. |

|
|

برنامج الكمبيوتر |
وحدة تحكم لاسلكية |

التحكم بالفأرة |

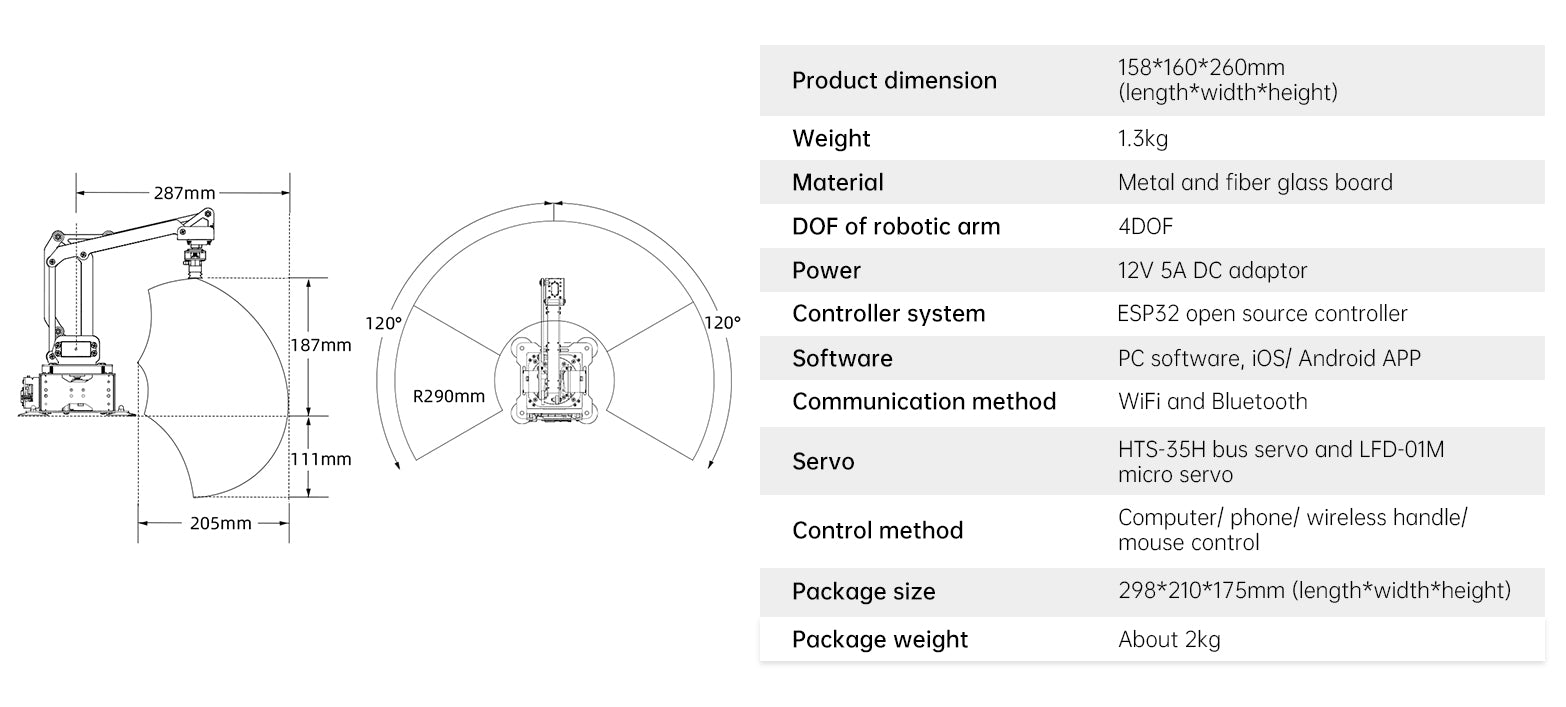

| العنصر | المواصفات |
| أبعاد المنتج | 158*160*260 مم (الطول*العرض*الارتفاع) |
| الوزن | 1.3 كجم |
| المواد | معدن ولوح ألياف زجاجية |
| درجات الحرية (DOF) للذراع الروبوتية | 4 درجات حرية |
| الطاقة | محول طاقة 12 فولت 5 أمبير تيار مستمر |
| نظام التحكم | وحدة تحكم ESP32 مفتوحة المصدر |
| البرمجيات | برنامج كمبيوتر، تطبيق iOS/ Android |
| طريقة الاتصال | WiFi وBluetooth |
| المحرك المؤازر (سيرفو) | HTS-35H سيرفو بناقل و LFD-01M سيرفو دقيق |
| طريقة التحكم | كمبيوتر/ هاتف/ مقبض لاسلكي/ التحكم بالفأرة |
| حجم العبوة | 298*210*175 مم (الطول*العرض*الارتفاع) |
| وزن العبوة | حوالي 2 كجم |
| مجموعة المبتدئين | ذراع روبوتية (مجمعة) * 1 محول طاقة 12 فولت 5 أمبير * 1 مكعبات (3*3 سم) * 1 كابل USB * 1 كوب شفط * 4 مفك براغي * 1 |
| المجموعة القياسية | مجموعة المبتدئين * 1 وحدة تحكم بمقبض لاسلكي * 1 مستشعر موجات فوق صوتية مضيء * 1 مستشعر ألوان * 1 مستشعر لمس * 1 مستشعر صوت * 1 مستشعر ضوء * 1 أنبوب رقمي * 1 مستشعر أشعة تحت حمراء * 2 سلك 4 سنون (30 سم) * 3 كيس براغي * 1 |
| المجموعة المتقدمة | المجموعة القياسية * 1 وحدة رؤية الذكاء الاصطناعي WonderCam * 1 (تشمل الأقواس المعدنية) وحدة مروحة * 1 وحدة مصفوفة نقطية * 1 سلك 4 سنون (50 سم) * 3 |
| مجموعة المطورين | المجموعة المتقدمة * 1 قوس سكة الانزلاق * 1 سكة انزلاق * 1 |
No reviews yet. Be the first to share your experience!
For more discussion Click Here
Discover More In:
Category: View similar items (ذراع)
يرجى تعبئة النموذج أدناه وسيتواصل معك فريقنا لتزويدك بأسعار الجملة.
MaxArm عبارة عن ذراع روبوتية مفتوحة المصدر تعمل بواسطة متحكم دقيق من نوع ESP32. تم تجهيز جسم الذراع المصمم بآلية ربط بمحركات مؤازرة (سيرفو) ذات ناقل عالي الجودة وفوهة شفط. باستخدام تقنية الحركية العكسية، يمكن لـ MaxArm تنفيذ مجموعة متنوعة من المهام مثل فرز الأشياء، والتقاطها، ونقلها، وتكديسها.
من خلال دعم البرمجة بلغة Python وArduino والاتصال عبر Wi-Fi وBluetooth، يمكن أيضًا التحكم في MaxArm عبر تطبيق للهاتف، وبرنامج للكمبيوتر، ووحدة تحكم لاسلكية، والتحكم بالفأرة. كما تدعم الذراع مجموعة متنوعة من المستشعرات لتحويل أفكارك الإبداعية في مجال الذكاء الاصطناعي إلى واقع!
آلية الربط تحسن الكفاءةباستخدام جسم مصمم بآلية الربط، تعمل MaxArm على تحسين كفاءة مفاصلها بشكل كبير للسماح للمؤثر النهائي بالتحرك على طول محاور x-y-z. |
تصميم هيكلي مدمجمصنوعة من سبائك الألومنيوم الصلبة وألياف الكربون لضمان جودة عالية. المحامل المعدنية تضمن حركة مفصلية أكثر سلاسة ودقة. التصميم المدمج يجعل الجسم صغيرًا ومرنًا. |
|
توفير مخطط نظام إحداثيات الربطاستنادًا إلى منصة تطوير ESP32، يتوفر تحليل الحركية العكسية ونموذج DH الخاص بـ MaxArm، مما يتيح لك استيعاب مبدأ عمل MaxArm بعمق. |
|
حل انعكاس الربط، تحكم سهلعن طريق إدخال إحداثيات المؤثر النهائي، يمكن للحركية العكسية حساب زاوية كل محرك مؤازر لتسهيل تصحيح أخطاء الحركة. (يتم توفير الكود المصدري لوظيفة الحركية العكسية) |
|
|
مروحة الذكاء الاصطناعي (تتبع الوجه) |
فرز الألوان |
فرز النفايات |
التعرف على القناع |
متوافقة مع مستشعر الموجات فوق الصوتية المضيء، ومستشعر الأشعة تحت الحمراء، ومستشعر الألوان، ومستشعر اللمس، والوحدات الإلكترونية الأخرى، تحول MaxArm المزيد من الأفكار الإبداعية إلى واقع!
الكشف بالموجات فوق الصوتية والتكديسمع مستشعر الموجات فوق الصوتية، يمكن لـ MaxArm إجراء تكديس ذكي بعد اكتشاف المكعبات. |
اكتشاف اللمس والوضعمع مستشعر اللمس، يمكن لـ MaxArm اكتشاف إجراء اللمس ووضع المكعبات. |
فرز الألوانمع مستشعر الألوان، يمكن لـ MaxArm التعرف على اللون المستهدف وفرزه. |
التحكم الصوتي الذكيمع المستشعر الصوتي، يمكن لـ MaxArm وضع المكعبات في الموضع المقابل عن طريق التعرف على عدد الطرقات. |
من خلال الثقوب المحجوزة في القاعدة، يمكن تجميع MaxArm بسهولة على سكة الانزلاق. يمكنها إجراء عمليات التقاط ونقل المكعبات لمحاكاة سيناريوهات التطبيقات الصناعية.
تستخدم MaxArm لغة Python بشكل افتراضي، وهي لغة سهلة التعلم. |
برمجة MaxArm باستخدام برنامج Arduino IDE. |
|
|
برنامج الكمبيوتر |
وحدة تحكم لاسلكية |
التحكم بالفأرة |
| العنصر | المواصفات |
| أبعاد المنتج | 158*160*260 مم (الطول*العرض*الارتفاع) |
| الوزن | 1.3 كجم |
| المواد | معدن ولوح ألياف زجاجية |
| درجات الحرية (DOF) للذراع الروبوتية | 4 درجات حرية |
| الطاقة | محول طاقة 12 فولت 5 أمبير تيار مستمر |
| نظام التحكم | وحدة تحكم ESP32 مفتوحة المصدر |
| البرمجيات | برنامج كمبيوتر، تطبيق iOS/ Android |
| طريقة الاتصال | WiFi وBluetooth |
| المحرك المؤازر (سيرفو) | HTS-35H سيرفو بناقل و LFD-01M سيرفو دقيق |
| طريقة التحكم | كمبيوتر/ هاتف/ مقبض لاسلكي/ التحكم بالفأرة |
| حجم العبوة | 298*210*175 مم (الطول*العرض*الارتفاع) |
| وزن العبوة | حوالي 2 كجم |
| مجموعة المبتدئين | ذراع روبوتية (مجمعة) * 1 محول طاقة 12 فولت 5 أمبير * 1 مكعبات (3*3 سم) * 1 كابل USB * 1 كوب شفط * 4 مفك براغي * 1 |
| المجموعة القياسية | مجموعة المبتدئين * 1 وحدة تحكم بمقبض لاسلكي * 1 مستشعر موجات فوق صوتية مضيء * 1 مستشعر ألوان * 1 مستشعر لمس * 1 مستشعر صوت * 1 مستشعر ضوء * 1 أنبوب رقمي * 1 مستشعر أشعة تحت حمراء * 2 سلك 4 سنون (30 سم) * 3 كيس براغي * 1 |
| المجموعة المتقدمة | المجموعة القياسية * 1 وحدة رؤية الذكاء الاصطناعي WonderCam * 1 (تشمل الأقواس المعدنية) وحدة مروحة * 1 وحدة مصفوفة نقطية * 1 سلك 4 سنون (50 سم) * 3 |
| مجموعة المطورين | المجموعة المتقدمة * 1 قوس سكة الانزلاق * 1 سكة انزلاق * 1 |
No reviews yet. Be the first to share your experience!
For more discussion Click Here
Discover More In:
Category: View similar items (ذراع)
يرجى تعبئة النموذج أدناه وسيتواصل معك فريقنا لتزويدك بأسعار الجملة.
متطلبات مخصصة؟
منتجات ذات صلة


