JetMax es un brazo robótico de IA impulsado por NVIDIA Jetson Nano. Está equipado con una cámara gran angular de alta definición y un servomotor de bus inteligente, utiliza ROS y es compatible con la programación en Python. Con JetMax, puede dominar la visión robótica, el procesamiento de imágenes, la cinemática de robots, etc., y completar diversos proyectos creativos de IA.
Diversas herramientas de extremo de brazo intercambiables
El extremo de JetMax puede equiparse con boquillas de succión de aire, pinzas, ventosas electromagnéticas, portalápices, bolígrafos, etc., para adaptarse a más escenarios de IA.
Servomotor de bus serie inteligente
Equipado con tres servomotores de bus inteligentes de precisión, JetMax es capaz de lograr una gran exactitud y soportar cargas pesadas. Utilizando algoritmos de planificación de trayectoria, JetMax puede maniobrar con precisión siguiendo la ruta programada.
Ángulo ajustable, integración mano-ojo
La cámara en el extremo del brazo robótico JetMax admite una instalación vertical y horizontal, lo que permite a JetMax tener una perspectiva tanto cenital como frontal para completar diferentes tareas.
Soporte anodizado
El cuerpo de JetMax está construido con soportes de metal anodizado. El controlador cuenta con una robusta carcasa metálica que ofrece una protección excelente.
Algoritmo de cinemática inversa, soporte para planificación de rutas
Reconocimiento de visión por IA y seguimiento de objetivos
JetMax utiliza el procesamiento de imágenes OpenCV, que permite emplear visión primaria para identificar y localizar bloques de diferentes colores, implementando así proyectos de inteligencia artificial como la clasificación de bloques de color, paletización inteligente y seguimiento de objetivos.
Aprendizaje profundo, entrenamiento de modelos
JetMax aprovecha la potencia de redes neuronales avanzadas como GoogLeNet y YOLO para el aprendizaje profundo, permitiendo la creación de modelos entrenados altamente precisos. Con estos modelos cargados, JetMax puede reconocer sin esfuerzo diversos objetos, incluyendo artículos de desecho, tarjetas de letras y tarjetas de números. Esto abre la puerta a fascinantes proyectos de IA, como la clasificación de residuos, la formación de palabras y cálculos numéricos.
Clasificación de residuos
JetMax puede identificar rápidamente diferentes tarjetas de basura y colocarlas en las áreas de clasificación correspondientes.
Formación de palabras
Una vez que JetMax reconoce las tarjetas con letras dentro de su campo de visión, puede formar palabras personalizadas.
Cálculo numérico
JetMax reconoce fácilmente números y símbolos matemáticos, formando los resultados de las operaciones calculadas.
Identificación de mascarillas
JetMax posee una gran potencia de cálculo, y podemos utilizar el aprendizaje profundo para añadirle más funciones de IA.
Reconocimiento de características humanas, interacción somatosensorial por IA
Sistema operativo de robot ROS
Marco de comunicación robótica popular a nivel mundial
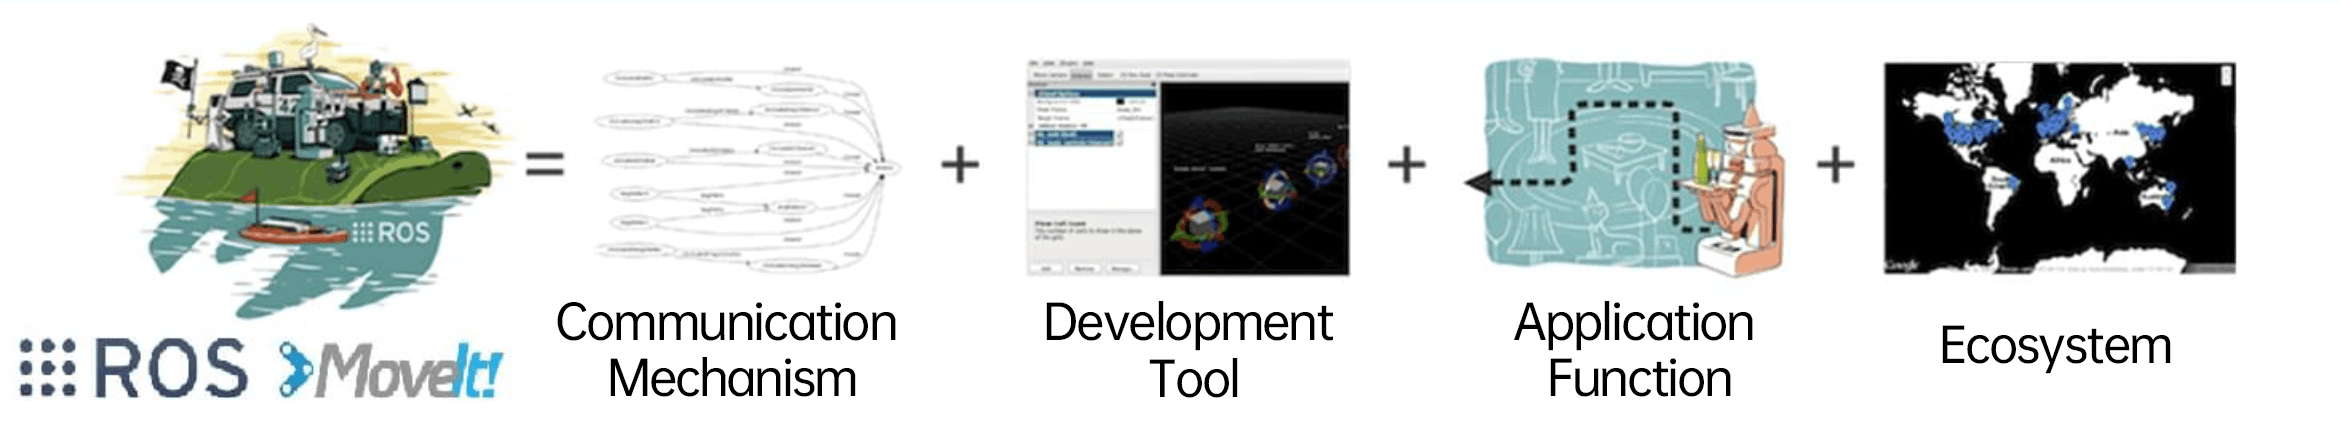
ROS es un meta sistema operativo de código abierto para robots. Proporciona servicios básicos como la abstracción de hardware, control de dispositivos de bajo nivel, implementación de funcionalidades de uso común, paso de mensajes entre procesos y gestión de paquetes. También ofrece las herramientas y bibliotecas necesarias para obtener, compilar, escribir y ejecutar código en distintos equipos. Su objetivo es proporcionar soporte para la reutilización de código en la investigación y desarrollo robótico.
Proporciona modelo URDF
JetMax está construido sobre ROS, admite la simulación Gazebo y ofrece un modelo URDF. Esto reduce las exigencias del entorno experimental y mejora la eficiencia.
Programación en Python
JetMax es compatible con la programación en Python. Utilizando el aprendizaje profundo y la visión por IA, JetMax puede manejar tareas como la clasificación de objetos, reconocimiento facial y más.
Expansión creativa
Al trabajar con un riel deslizante eléctrico, JetMax destaca en el transporte, clasificación y apilamiento mediante cálculos precisos de la distancia de movimiento.
Cuatro métodos de control
Control mediante software de PC
Control mediante APP iOS/Android
Control mediante mando inalámbrico
Control mediante ratón
Estructura del producto
Servomotor de bus de alto voltaje
Este servomotor inteligente de bus serie con tres conectores posee un par de 35 kg y adopta engranajes totalmente metálicos en su interior, siendo fuerte y duradero. Puede controlarse mediante comandos de puerto serie y conectarse a múltiples servomotores al mismo tiempo, lo que facilita la creación de brazos robóticos y robots biónicos. En comparación con los servos comunes del mercado, permite la lectura de ángulos, voltajes, temperaturas y parámetros de posición.
Expansión de chasis móvil
JetMax puede ampliarse integrando un chasis de ruedas Mecanum, que incluye cuatro motores con codificador de 12V y un controlador de motor codificador. Al utilizar la comunicación IIC, se puede controlar el chasis de ruedas Mecanum, permitiendo a JetMax navegar y realizar diversas interacciones hombre-máquina. Esta expansión transforma eficazmente a JetMax en un robot móvil versátil.
Control mediante APP y mando inalámbrico
A través de la APP del teléfono móvil o el mando inalámbrico, el robot puede controlarse para moverse y transportar, y la imagen FPV puede enviarse a la APP.
Transferencia y clasificación
JetMax puede patrullar visualmente la línea mediante la cámara, identificar los bloques con etiquetas AprilTag y clasificarlos en la ubicación correspondiente.
Control con la punta de los dedos
Mediante el marco de desarrollo MediaPipe, JetMax puede identificar características del cuerpo humano, como trayectorias de las puntas de los dedos, y ejecutar las instrucciones correspondientes.
Seguimiento de objetivos
JetMax detectará e identificará dentro del rango visual. Tras identificar el objetivo, controlará el movimiento del chasis del robot y rastreará al objetivo mediante un algoritmo PID.
Admite expansión con riel deslizante eléctrico
El controlador de JetMax se comunica mediante IIC, lo que permite controlar directamente la rotación del motor paso a paso en el riel deslizante, aumentar el rango de agarre y transporte del brazo robótico, y calcular con precisión la distancia de movimiento del riel, llevando así a cabo un transporte, clasificación y apilamiento precisos.
Clasificación de residuos en riel
Al cargar el modelo entrenado, se identifican las tarjetas de basura y se transportan a un área de clasificación lejana para aumentar el rango de entrega del brazo robótico.
Clasificación de etiquetas en riel
Al identificar el código AprilTag, se reconocen los bloques etiquetados para completar la clasificación o paletización a media y larga distancia.
Control mediante mando inalámbrico
El mando inalámbrico no solo puede controlar el movimiento final del brazo robótico, sino también la traslación izquierda y derecha sobre el riel deslizante, aumentando el rango de agarre y transporte remoto.
Parámetros de especificación
Tamaño del brazo robótico:
475*159*251 mm
Peso del brazo robótico:
1.6 kg
Material:
Metal y fibra de carbono
Efector final:
Boquilla de succión eléctrica, ventosa electromagnética, pinza pequeña, bolígrafo
Ordenador/ teléfono/ mando inalámbrico/ control por ratón
Lenguaje de programación:
Python/ C/ C++/ JavaScript
Comunicación:
USB/ Wi-Fi/ Ethernet
Almacenamiento:
Tarjeta TF de 32 GB
Tamaño del paquete:
39*30*19 cm
Peso del paquete:
aprox. 4.3 kg
Parámetros del producto
Diagrama dimensional
Placa de expansión multifuncional
Abundantes materiales de aprendizaje
Lista de empaque del JetMax Starter
Lista de empaque del JetMax Standard
Lista de empaque del JetMax Advanced
What powers JetMax and what software does it run?
JetMax is powered by the NVIDIA Jetson Nano and runs the ROS framework. It supports Python programming for customization and OpenCV based vision tasks.
What end effectors can be attached to JetMax?
The end of arm tools are interchangeable and include an air pump suction nozzle, gripper, electromagnet suction cup, pen holder, and pen.
How can I control JetMax and which programming languages are supported?
JetMax can be controlled by PC software, iOS or Android apps, a wireless handle, or a mouse. It supports programming in Python, C, C++, and JavaScript within the ROS environment.
What AI and vision capabilities are included?
It uses OpenCV for image processing and supports deep learning models such as GoogLeNet and YOLO for object recognition. It can perform tasks like color block sorting, target tracking, and waste sorting.
Does JetMax provide a ROS URDF model and Gazebo support, and what are the key hardware specs?
JetMax provides a URDF model for ROS and supports Gazebo simulation. It uses three precision smart bus servos with 35 KG torque and a payload of 450 g, powered by a 12V 5A supply.
No reviews yet. Be the first to share your experience!
JetMax es un brazo robótico de IA impulsado por NVIDIA Jetson Nano. Está equipado con una cámara gran angular de alta definición y un servomotor de bus inteligente, utiliza ROS y es compatible con la programación en Python. Con JetMax, puede dominar la visión robótica, el procesamiento de imágenes, la cinemática de robots, etc., y completar diversos proyectos creativos de IA.
Diversas herramientas de extremo de brazo intercambiables
El extremo de JetMax puede equiparse con boquillas de succión de aire, pinzas, ventosas electromagnéticas, portalápices, bolígrafos, etc., para adaptarse a más escenarios de IA.
Servomotor de bus serie inteligente
Equipado con tres servomotores de bus inteligentes de precisión, JetMax es capaz de lograr una gran exactitud y soportar cargas pesadas. Utilizando algoritmos de planificación de trayectoria, JetMax puede maniobrar con precisión siguiendo la ruta programada.
Ángulo ajustable, integración mano-ojo
La cámara en el extremo del brazo robótico JetMax admite una instalación vertical y horizontal, lo que permite a JetMax tener una perspectiva tanto cenital como frontal para completar diferentes tareas.
Soporte anodizado
El cuerpo de JetMax está construido con soportes de metal anodizado. El controlador cuenta con una robusta carcasa metálica que ofrece una protección excelente.
Algoritmo de cinemática inversa, soporte para planificación de rutas
Reconocimiento de visión por IA y seguimiento de objetivos
JetMax utiliza el procesamiento de imágenes OpenCV, que permite emplear visión primaria para identificar y localizar bloques de diferentes colores, implementando así proyectos de inteligencia artificial como la clasificación de bloques de color, paletización inteligente y seguimiento de objetivos.
Aprendizaje profundo, entrenamiento de modelos
JetMax aprovecha la potencia de redes neuronales avanzadas como GoogLeNet y YOLO para el aprendizaje profundo, permitiendo la creación de modelos entrenados altamente precisos. Con estos modelos cargados, JetMax puede reconocer sin esfuerzo diversos objetos, incluyendo artículos de desecho, tarjetas de letras y tarjetas de números. Esto abre la puerta a fascinantes proyectos de IA, como la clasificación de residuos, la formación de palabras y cálculos numéricos.
Clasificación de residuos
JetMax puede identificar rápidamente diferentes tarjetas de basura y colocarlas en las áreas de clasificación correspondientes.
Formación de palabras
Una vez que JetMax reconoce las tarjetas con letras dentro de su campo de visión, puede formar palabras personalizadas.
Cálculo numérico
JetMax reconoce fácilmente números y símbolos matemáticos, formando los resultados de las operaciones calculadas.
Identificación de mascarillas
JetMax posee una gran potencia de cálculo, y podemos utilizar el aprendizaje profundo para añadirle más funciones de IA.
Reconocimiento de características humanas, interacción somatosensorial por IA
Sistema operativo de robot ROS
Marco de comunicación robótica popular a nivel mundial
ROS es un meta sistema operativo de código abierto para robots. Proporciona servicios básicos como la abstracción de hardware, control de dispositivos de bajo nivel, implementación de funcionalidades de uso común, paso de mensajes entre procesos y gestión de paquetes. También ofrece las herramientas y bibliotecas necesarias para obtener, compilar, escribir y ejecutar código en distintos equipos. Su objetivo es proporcionar soporte para la reutilización de código en la investigación y desarrollo robótico.
Proporciona modelo URDF
JetMax está construido sobre ROS, admite la simulación Gazebo y ofrece un modelo URDF. Esto reduce las exigencias del entorno experimental y mejora la eficiencia.
Programación en Python
JetMax es compatible con la programación en Python. Utilizando el aprendizaje profundo y la visión por IA, JetMax puede manejar tareas como la clasificación de objetos, reconocimiento facial y más.
Expansión creativa
Al trabajar con un riel deslizante eléctrico, JetMax destaca en el transporte, clasificación y apilamiento mediante cálculos precisos de la distancia de movimiento.
Cuatro métodos de control
Control mediante software de PC
Control mediante APP iOS/Android
Control mediante mando inalámbrico
Control mediante ratón
Estructura del producto
Servomotor de bus de alto voltaje
Este servomotor inteligente de bus serie con tres conectores posee un par de 35 kg y adopta engranajes totalmente metálicos en su interior, siendo fuerte y duradero. Puede controlarse mediante comandos de puerto serie y conectarse a múltiples servomotores al mismo tiempo, lo que facilita la creación de brazos robóticos y robots biónicos. En comparación con los servos comunes del mercado, permite la lectura de ángulos, voltajes, temperaturas y parámetros de posición.
Expansión de chasis móvil
JetMax puede ampliarse integrando un chasis de ruedas Mecanum, que incluye cuatro motores con codificador de 12V y un controlador de motor codificador. Al utilizar la comunicación IIC, se puede controlar el chasis de ruedas Mecanum, permitiendo a JetMax navegar y realizar diversas interacciones hombre-máquina. Esta expansión transforma eficazmente a JetMax en un robot móvil versátil.
Control mediante APP y mando inalámbrico
A través de la APP del teléfono móvil o el mando inalámbrico, el robot puede controlarse para moverse y transportar, y la imagen FPV puede enviarse a la APP.
Transferencia y clasificación
JetMax puede patrullar visualmente la línea mediante la cámara, identificar los bloques con etiquetas AprilTag y clasificarlos en la ubicación correspondiente.
Control con la punta de los dedos
Mediante el marco de desarrollo MediaPipe, JetMax puede identificar características del cuerpo humano, como trayectorias de las puntas de los dedos, y ejecutar las instrucciones correspondientes.
Seguimiento de objetivos
JetMax detectará e identificará dentro del rango visual. Tras identificar el objetivo, controlará el movimiento del chasis del robot y rastreará al objetivo mediante un algoritmo PID.
Admite expansión con riel deslizante eléctrico
El controlador de JetMax se comunica mediante IIC, lo que permite controlar directamente la rotación del motor paso a paso en el riel deslizante, aumentar el rango de agarre y transporte del brazo robótico, y calcular con precisión la distancia de movimiento del riel, llevando así a cabo un transporte, clasificación y apilamiento precisos.
Clasificación de residuos en riel
Al cargar el modelo entrenado, se identifican las tarjetas de basura y se transportan a un área de clasificación lejana para aumentar el rango de entrega del brazo robótico.
Clasificación de etiquetas en riel
Al identificar el código AprilTag, se reconocen los bloques etiquetados para completar la clasificación o paletización a media y larga distancia.
Control mediante mando inalámbrico
El mando inalámbrico no solo puede controlar el movimiento final del brazo robótico, sino también la traslación izquierda y derecha sobre el riel deslizante, aumentando el rango de agarre y transporte remoto.
Parámetros de especificación
Tamaño del brazo robótico:
475*159*251 mm
Peso del brazo robótico:
1.6 kg
Material:
Metal y fibra de carbono
Efector final:
Boquilla de succión eléctrica, ventosa electromagnética, pinza pequeña, bolígrafo
Ordenador/ teléfono/ mando inalámbrico/ control por ratón
Lenguaje de programación:
Python/ C/ C++/ JavaScript
Comunicación:
USB/ Wi-Fi/ Ethernet
Almacenamiento:
Tarjeta TF de 32 GB
Tamaño del paquete:
39*30*19 cm
Peso del paquete:
aprox. 4.3 kg
Parámetros del producto
Diagrama dimensional
Placa de expansión multifuncional
Abundantes materiales de aprendizaje
Lista de empaque del JetMax Starter
Lista de empaque del JetMax Standard
Lista de empaque del JetMax Advanced
Preguntas frecuentes
What powers JetMax and what software does it run?
JetMax is powered by the NVIDIA Jetson Nano and runs the ROS framework. It supports Python programming for customization and OpenCV based vision tasks.
What end effectors can be attached to JetMax?
The end of arm tools are interchangeable and include an air pump suction nozzle, gripper, electromagnet suction cup, pen holder, and pen.
How can I control JetMax and which programming languages are supported?
JetMax can be controlled by PC software, iOS or Android apps, a wireless handle, or a mouse. It supports programming in Python, C, C++, and JavaScript within the ROS environment.
What AI and vision capabilities are included?
It uses OpenCV for image processing and supports deep learning models such as GoogLeNet and YOLO for object recognition. It can perform tasks like color block sorting, target tracking, and waste sorting.
Does JetMax provide a ROS URDF model and Gazebo support, and what are the key hardware specs?
JetMax provides a URDF model for ROS and supports Gazebo simulation. It uses three precision smart bus servos with 35 KG torque and a payload of 450 g, powered by a 12V 5A supply.
Reviews
No reviews yet. Be the first to share your experience!